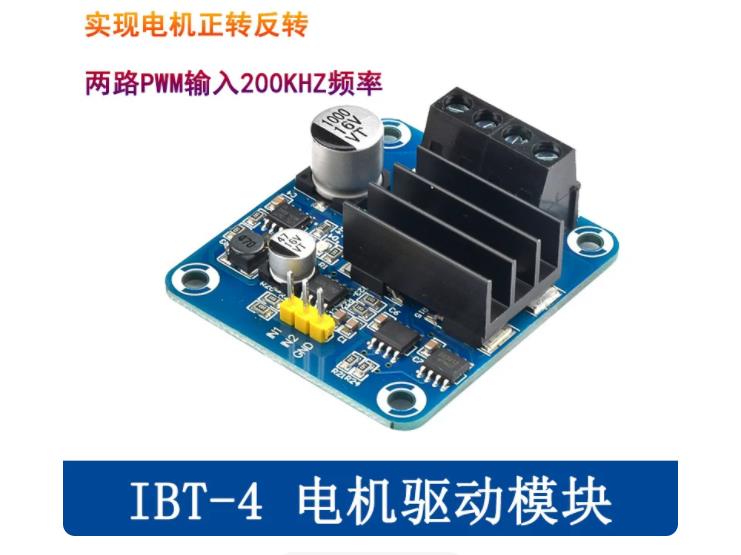
【花雕动手做】IBT-4 电机驱动模块50A半导体制冷大电流H桥驱动单元电机正转反转
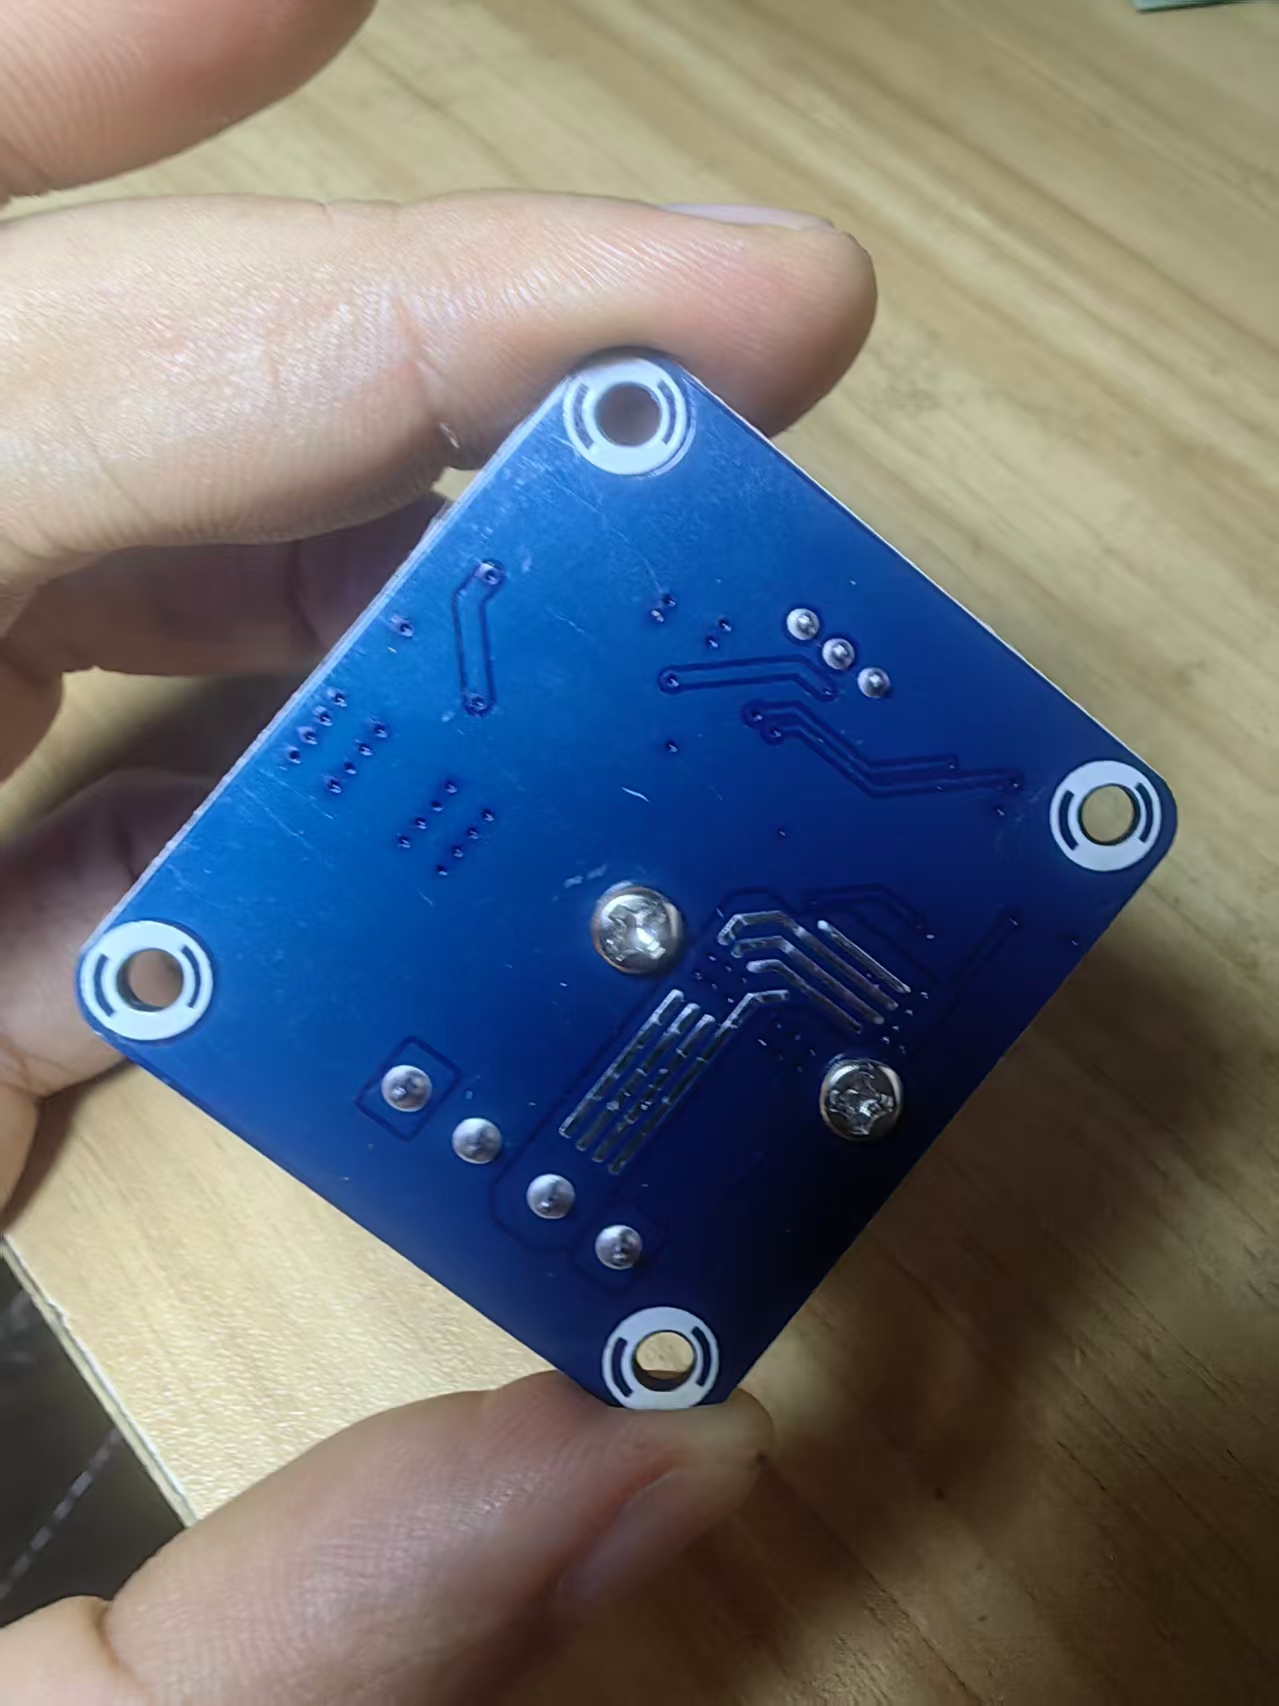
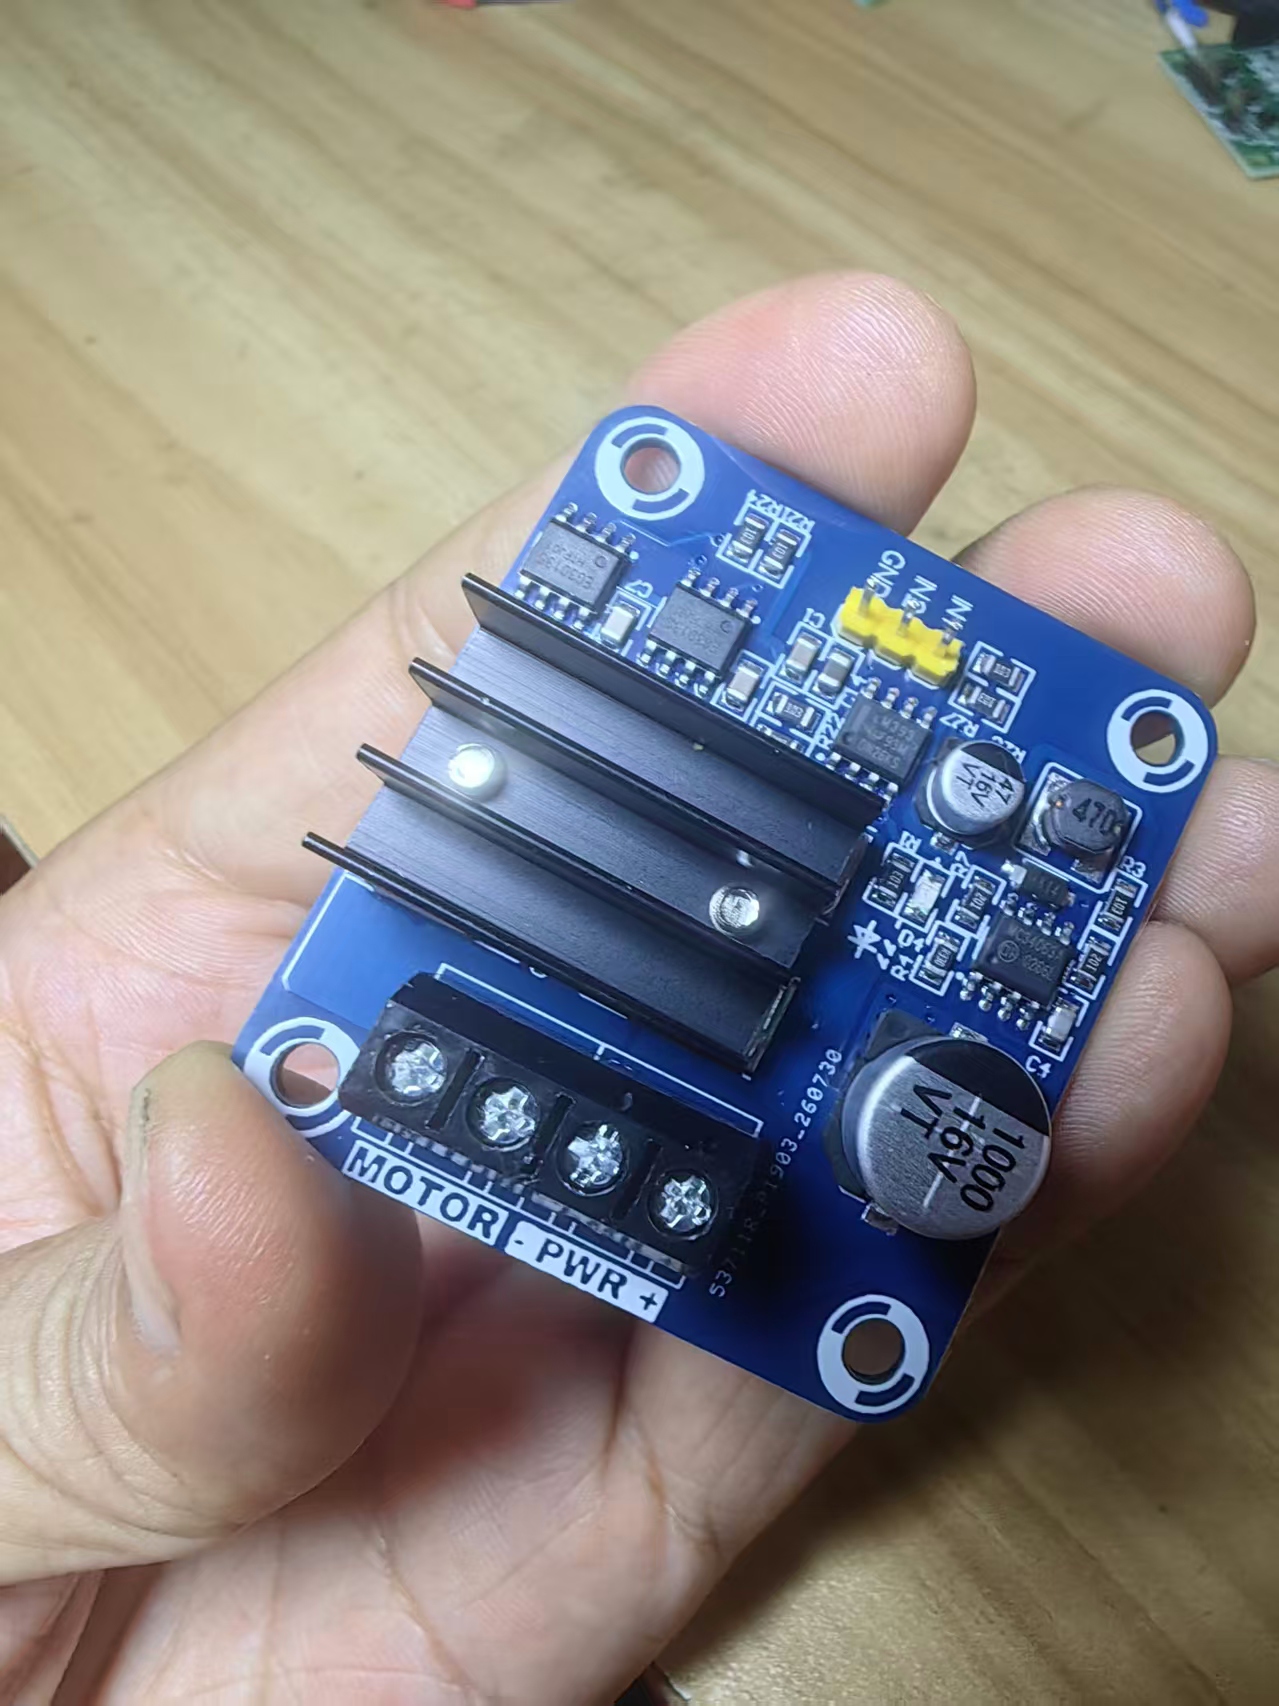
## 实物概览
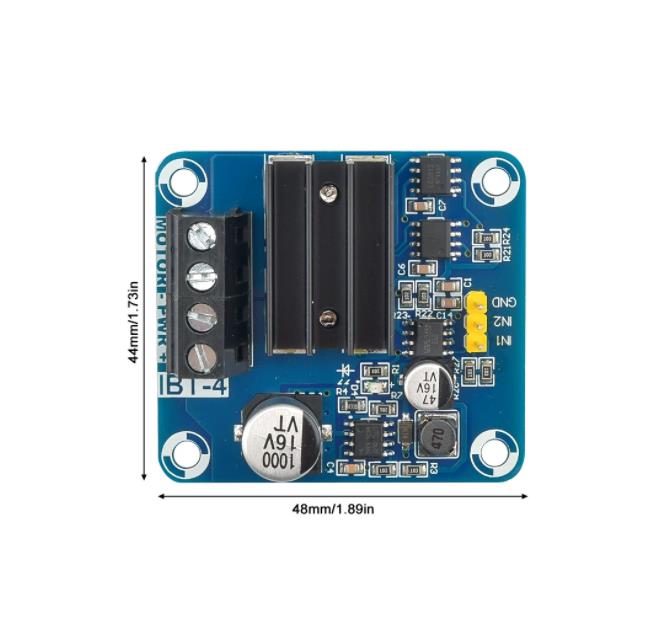
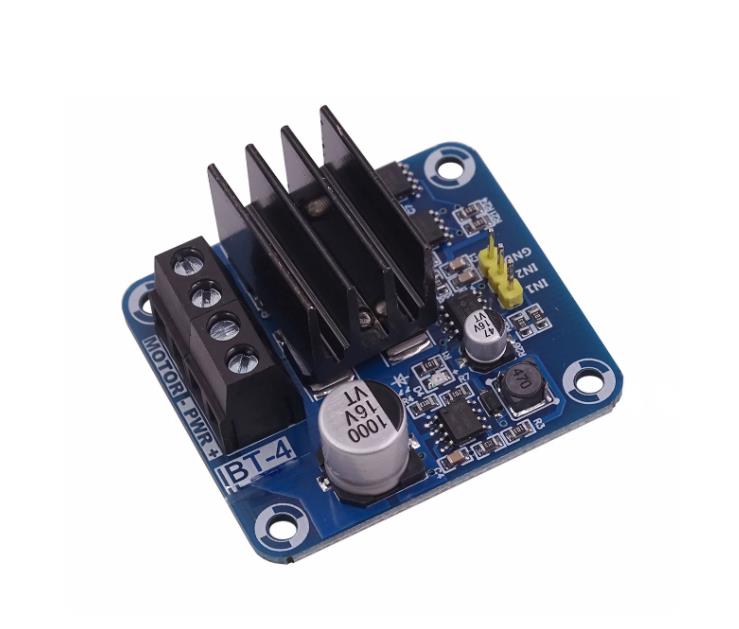
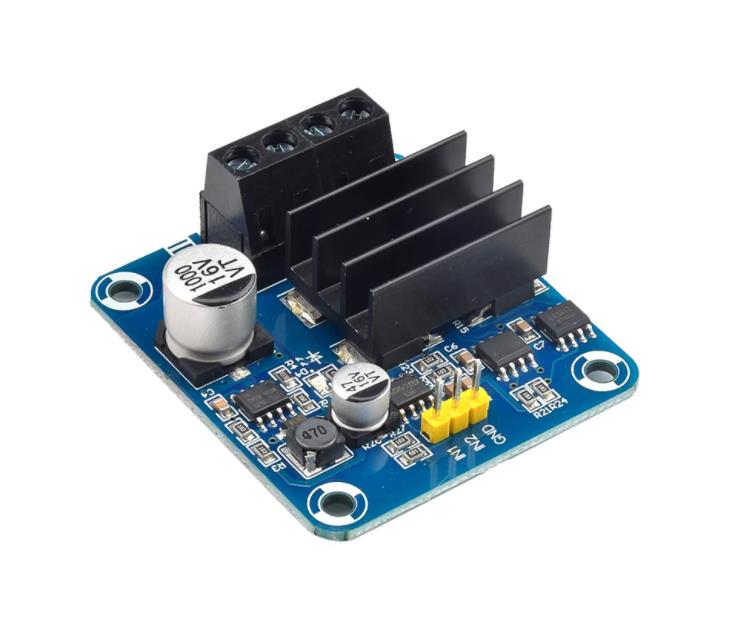
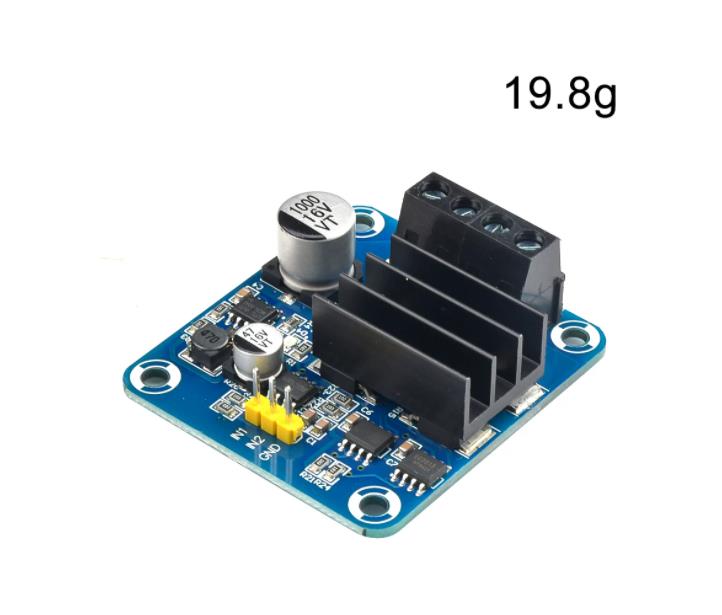
- **三个黑色散热片**:覆盖 MOSFET 功率管,保证大电流连续工作时散热
- **绿色接线端子(下端)**:标注 `MOTOR`(电机输出)和 `PWR -/+`(电源正负极),大电流走线加粗铺铜
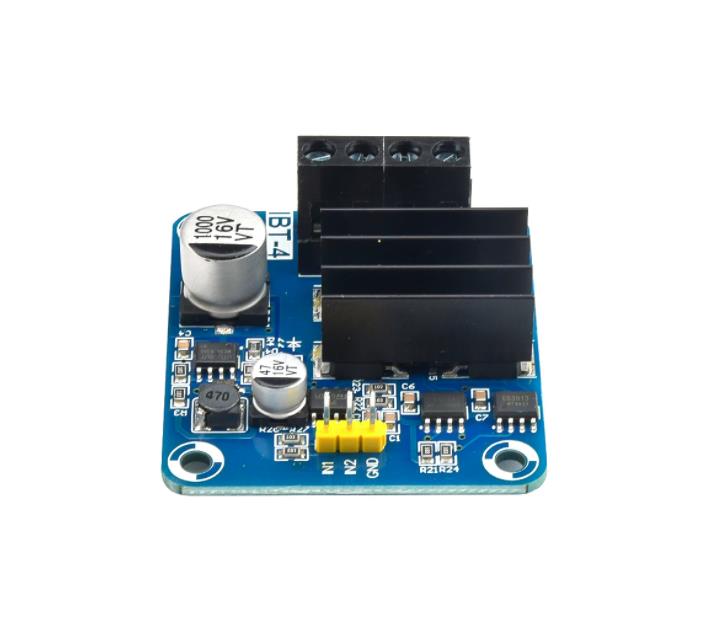
- **黄色排针(上端)**:标注 `GND / IN1 / IN2`,两路 PWM 信号输入
- **大滤波电容**:1000μF 16V 主电容 + 47μF 次级电容,吸收电机启停瞬间的尖峰电压
- **隔离芯片**:板载光耦隔离,将单片机控制侧与电机功率侧电气隔离
- **四个安装孔**:方便固定到机器人底盘或机架上
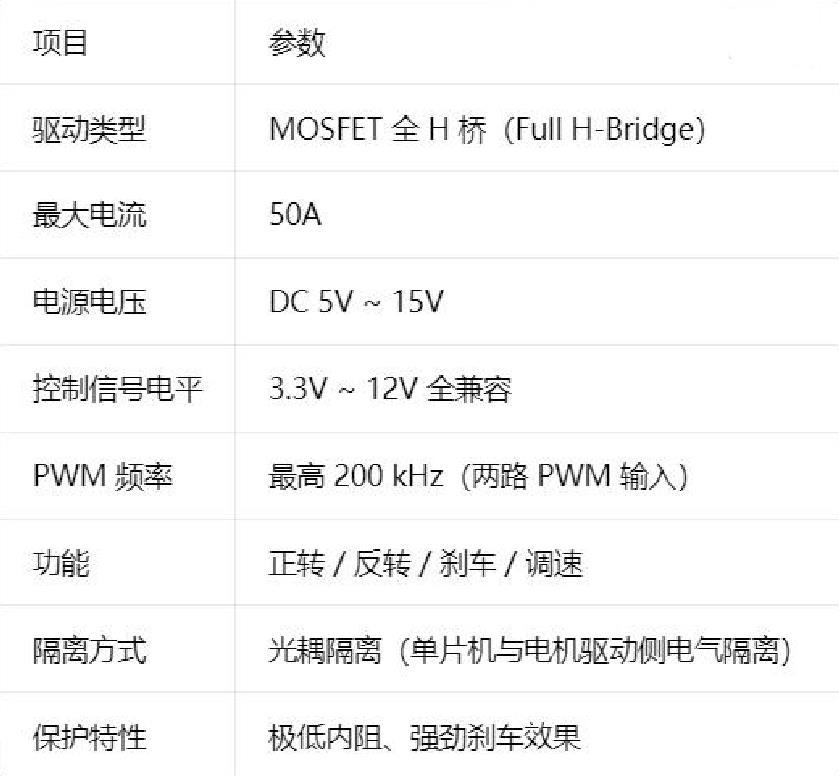
## 1、核心规格参数
## 2、引脚定义
### 1. 功率侧(绿色端子)
- **PWR +**:电源正极(接电池 / 电源正极)
- **PWR -**:电源负极(接电池 / 电源负极)
- **MOTOR**:电机两根线(不分正负,调换即可反转)
### 2. 控制侧(黄色排针)
- **GND**:信号地(与单片机共地)
- **IN1**:第一路 PWM / 方向控制信号
- **IN2**:第二路 PWM / 方向控制信号
## 3、工作原理简述
1. **全 H 桥结构**:4 个 MOSFET 组成桥式电路,通过不同管子的通断组合,控制电机两端电压方向,实现正反转。
2. **光耦隔离**:控制信号先经过光耦隔离芯片,再驱动后级 MOSFET。这样电机侧的大电流、尖峰噪声不会串回单片机,**有效保护主控板**。
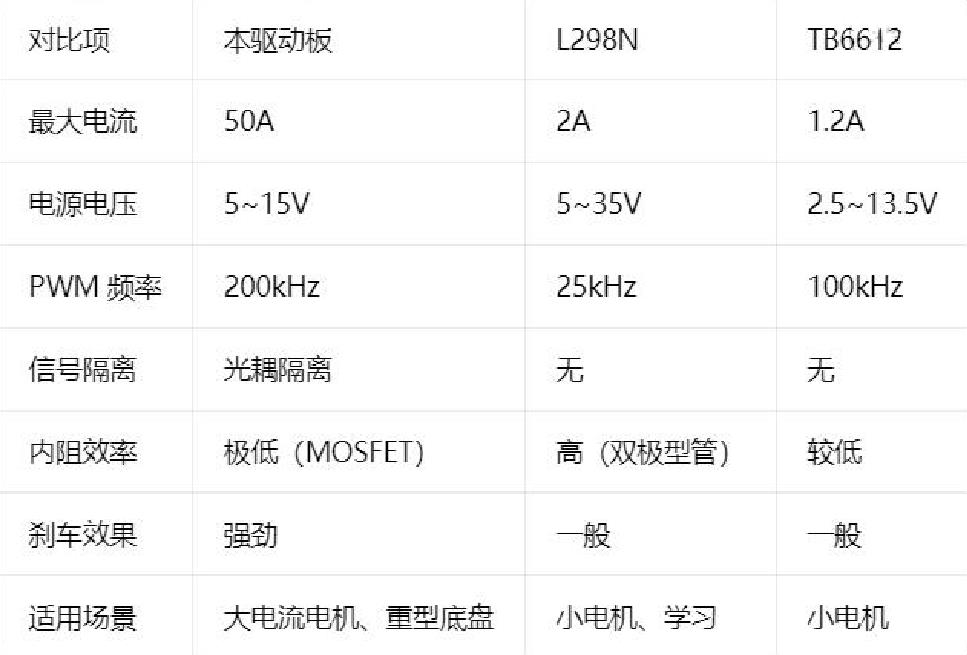
3. **PWM 调速**:IN1 / IN2 输入 PWM 信号,通过调节占空比控制电机转速;两路 PWM 频率最高可达 200kHz,远超普通 L298N 的 25kHz,电机噪声更小、效率更高。
4. **刹车功能**:特定输入组合可使电机两端短接,实现快速制动(Active Brake),比自由滑行停止更迅速。
## 4、典型接线方式
单片机(行空板K10 / ESP32 / Arduino)
 ├── GND  ────  驱动板 GND
 ├── IN1  ────  驱动板 IN1 (PWM1 / 方向1)
 └── IN2  ────  驱动板 IN2 (PWM2 / 方向2)

电池(5V~15V)
 ├── +  ────  驱动板 PWR +
 └── -  ────  驱动板 PWR -

电机
 └── 两根线  ────  驱动板 MOTOR 端子

> **注意**:控制侧 GND 必须与单片机共地,否则光耦无法正常识别信号;功率侧与控制侧的地在板上已通过光耦隔离,但使用时建议共地以确保信号稳定。
## 5、控制逻辑参考(两路 PWM 模式)
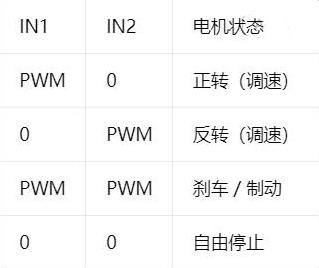
> 具体逻辑以实际芯片为准,上表为常见 H 桥通用逻辑,建议上电前先用低压电源验证。
## 6、产品优势(对比常见驱动板)
## 7、典型应用场景
1. **大功率直流减速电机驱动**:如之前介绍的 555 行星减速电机(启动电流 >5A)
2. **机器人底盘**:两轮差速、麦克纳姆轮小车、AGV 搬运车
3. **大功率 BLDC 简化驱动**:配合 FOC 板或整流后驱动有刷直流电机
4. **电动推杆 / 绞盘**:大电流负载设备
5. **创客竞赛项目**:需要大扭矩、高响应的移动平台
## 8、使用注意事项
1. **散热**:虽然板载散热片,但 50A 持续电流时仍建议外加风扇或增大散热面积,避免 MOSFET 过热烧毁。
2. **电源容量**:大电流电机启动瞬间电流很大,电源需能提供足够的峰值电流,否则会出现电压跌落、驱动板误动作。
3. **接线顺序**:先接好所有线再上电;功率线务必拧紧,避免大电流时接触电阻发热。
4. **信号隔离**:虽然板载光耦隔离,但电机线与信号线建议分开走线,减少干扰。
5. **共地**:单片机 GND 与驱动板 GND 必须连接,否则 IN1/IN2 信号无法被正确识别。
6. **不要超压**:电源最高 15V,切勿接入更高电压,否则会击穿 MOSFET 和驱动芯片。
> 这款 MOSFET 全 H 桥驱动模块,**50A 大电流、200kHz 高频 PWM、光耦隔离保护单片机、3.3V~12V 全兼容**,是大扭矩电机、重型机器人底盘的理想驱动方案,比 L298N 更强、比 TB6612 更猛。