3D打印Ommi Wheels 全向小车【原创】

2014-08-191.9万
AI 快速预览详细 收起
本文介绍了作者设计并制作的一款3D打印Ommi Wheels 全向小车。灵感来源于日本DIY的全向垃圾桶,通过Kinect识别纸团并计算落点,实现灵活移动。该项目适用于STEM教育和机器人社团,能够帮助学生理解全向运动原理。


最近设计了这款全向小车,前些日子刚好有个百度主办的创客马拉松比赛,然后我其实自己特别一直想做一个全向垃圾桶,它可以很灵活地在地面上移动。其实就是类似一两年前有个日本牛人DIY的一个垃圾桶,视频上他在那里打字,然后将废纸卷卷随便向身后一抛,垃圾桶就可以自动上前接住,它的实现方式是通过Kinect识别纸团并且预先计算好纸团的落点,然后垃圾桶快速移动到落点,当然了,设计师还巧妙地设计了内部的传动结构,仅仅使用了两个电机一个控制轮子正反转,另外一个小电机控制轮子的转向。然后我就很想自己找个牛逼的软件工程师跟我合作,我负责硬件方面,一起做出这个全向垃圾桶。但是,最后没能抱上大腿,都说实在太难了,搞不定,我就只能自己一个人先默默地做好全向运动平台了。
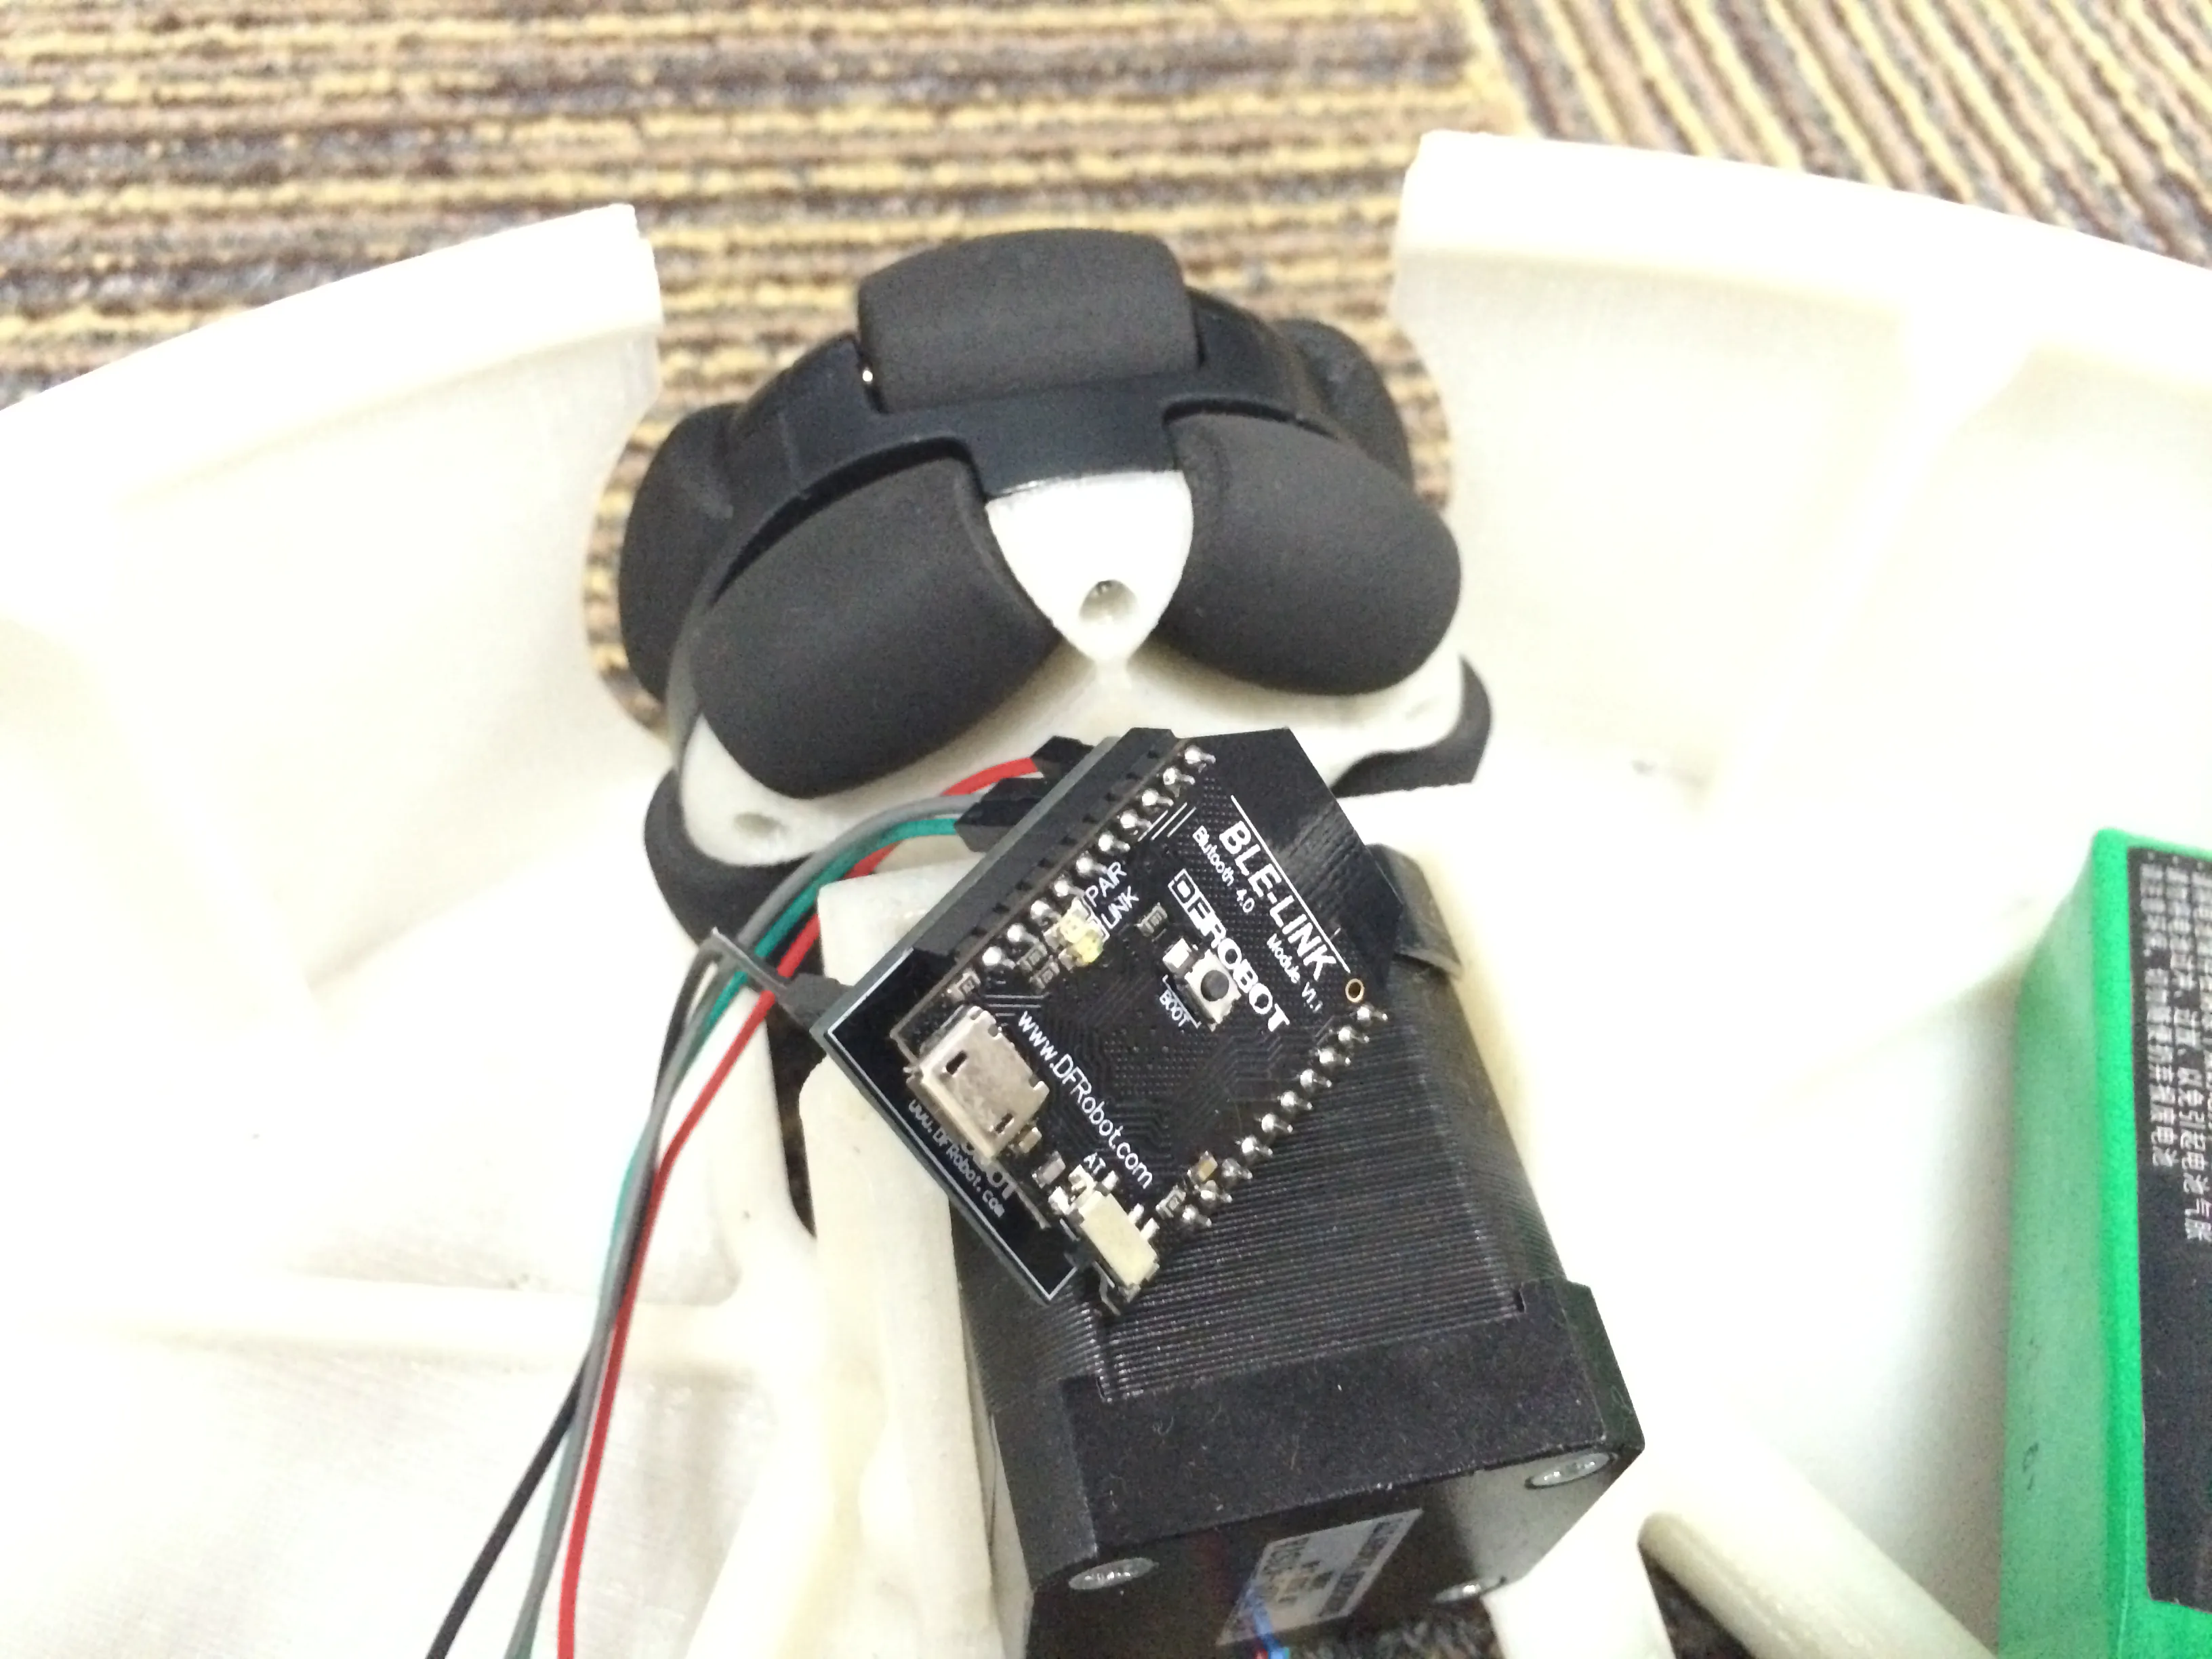
3D打印Ommi Wheels 全向小车【原创】图1

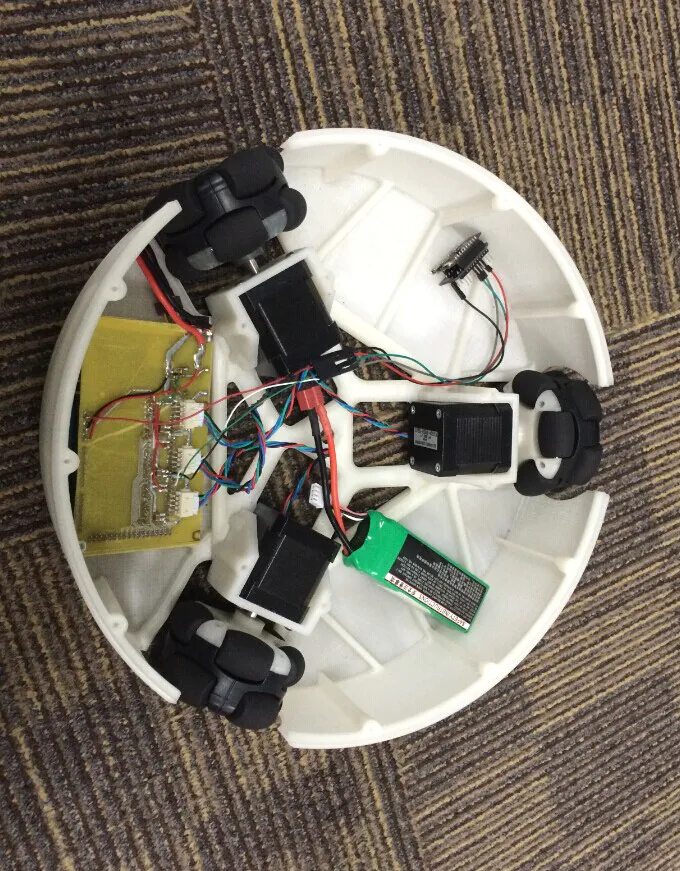
3D打印Ommi Wheels 全向小车【原创】图2

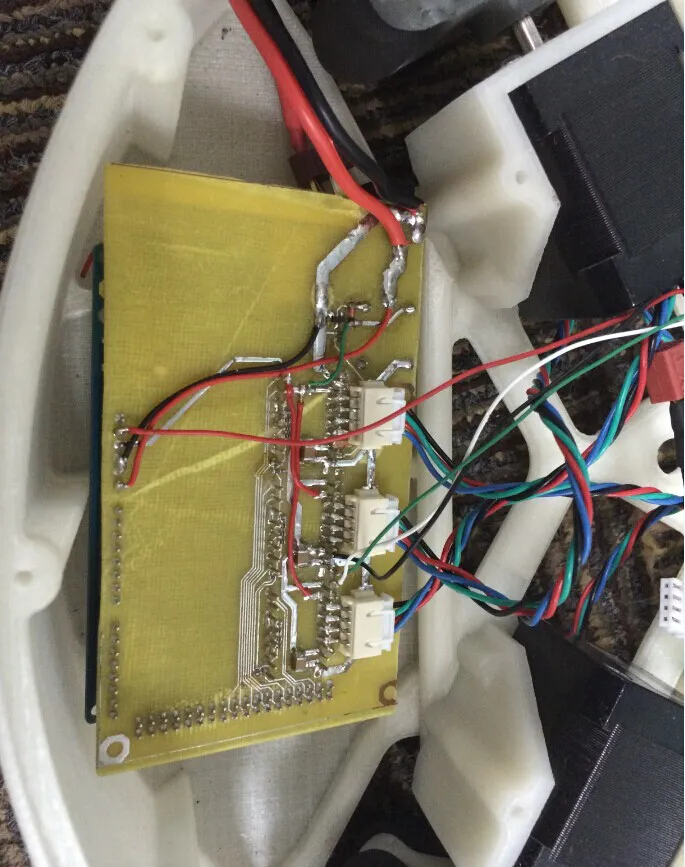
3D打印Ommi Wheels 全向小车【原创】图3

3D打印Ommi Wheels 全向小车【原创】图4


创作许可协议

本项目采用 None(不开放任何权利,保留所有权利) 进行许可。

评论(8)
visionsl
visionsl
大神, 然后呢?
swanglei
swanglei
作者
回复visionsl
这个后来给我们成都小伙伴玩了,所以没有然后了
dsweiliang
dsweiliang
然后呢?没有了?
swanglei
swanglei
作者
回复dsweiliang
这个后来给我们成都小伙伴玩了,所以没有然后了
swanglei
swanglei
作者
DJI的力作:RoboMaster机器人大战!
[media=swf,500,375]http://player.youku.com/player.php/sid/XMTI4OTE1NDE0OA==/v.swf[/media]
能看到人家把机器人大战做得越来越大,比赛也越来越精彩~好怀念大学的时代啊,要是我也还是学生好想去参加啊~~~呜呜 DJI 加油
qq815076543322
qq815076543322
大师 做个详细的视频教程
swanglei
swanglei
作者
回复hnyzcj
呵呵,小的玩着太没意思了~~~~我现在第一台大四轴都不怎么玩了~~~~~玩着都感觉明显没小四轴爽!
hnyzcj
hnyzcj回复swanglei
我也打了个小的
共6条回复,已加载2条,点击查看更多共6条回复,已加载全部
vcbear
vcbear
求制板教程啊。。。。:lol
swanglei
swanglei
作者
回复vcbear
哈哈哈。。。。果断有人求啊。。。其实这里有几个不太敢写出来了~~~~~等下次我做个什么合适写个教程的再仔细写个帖子吧!
swanglei
swanglei
作者
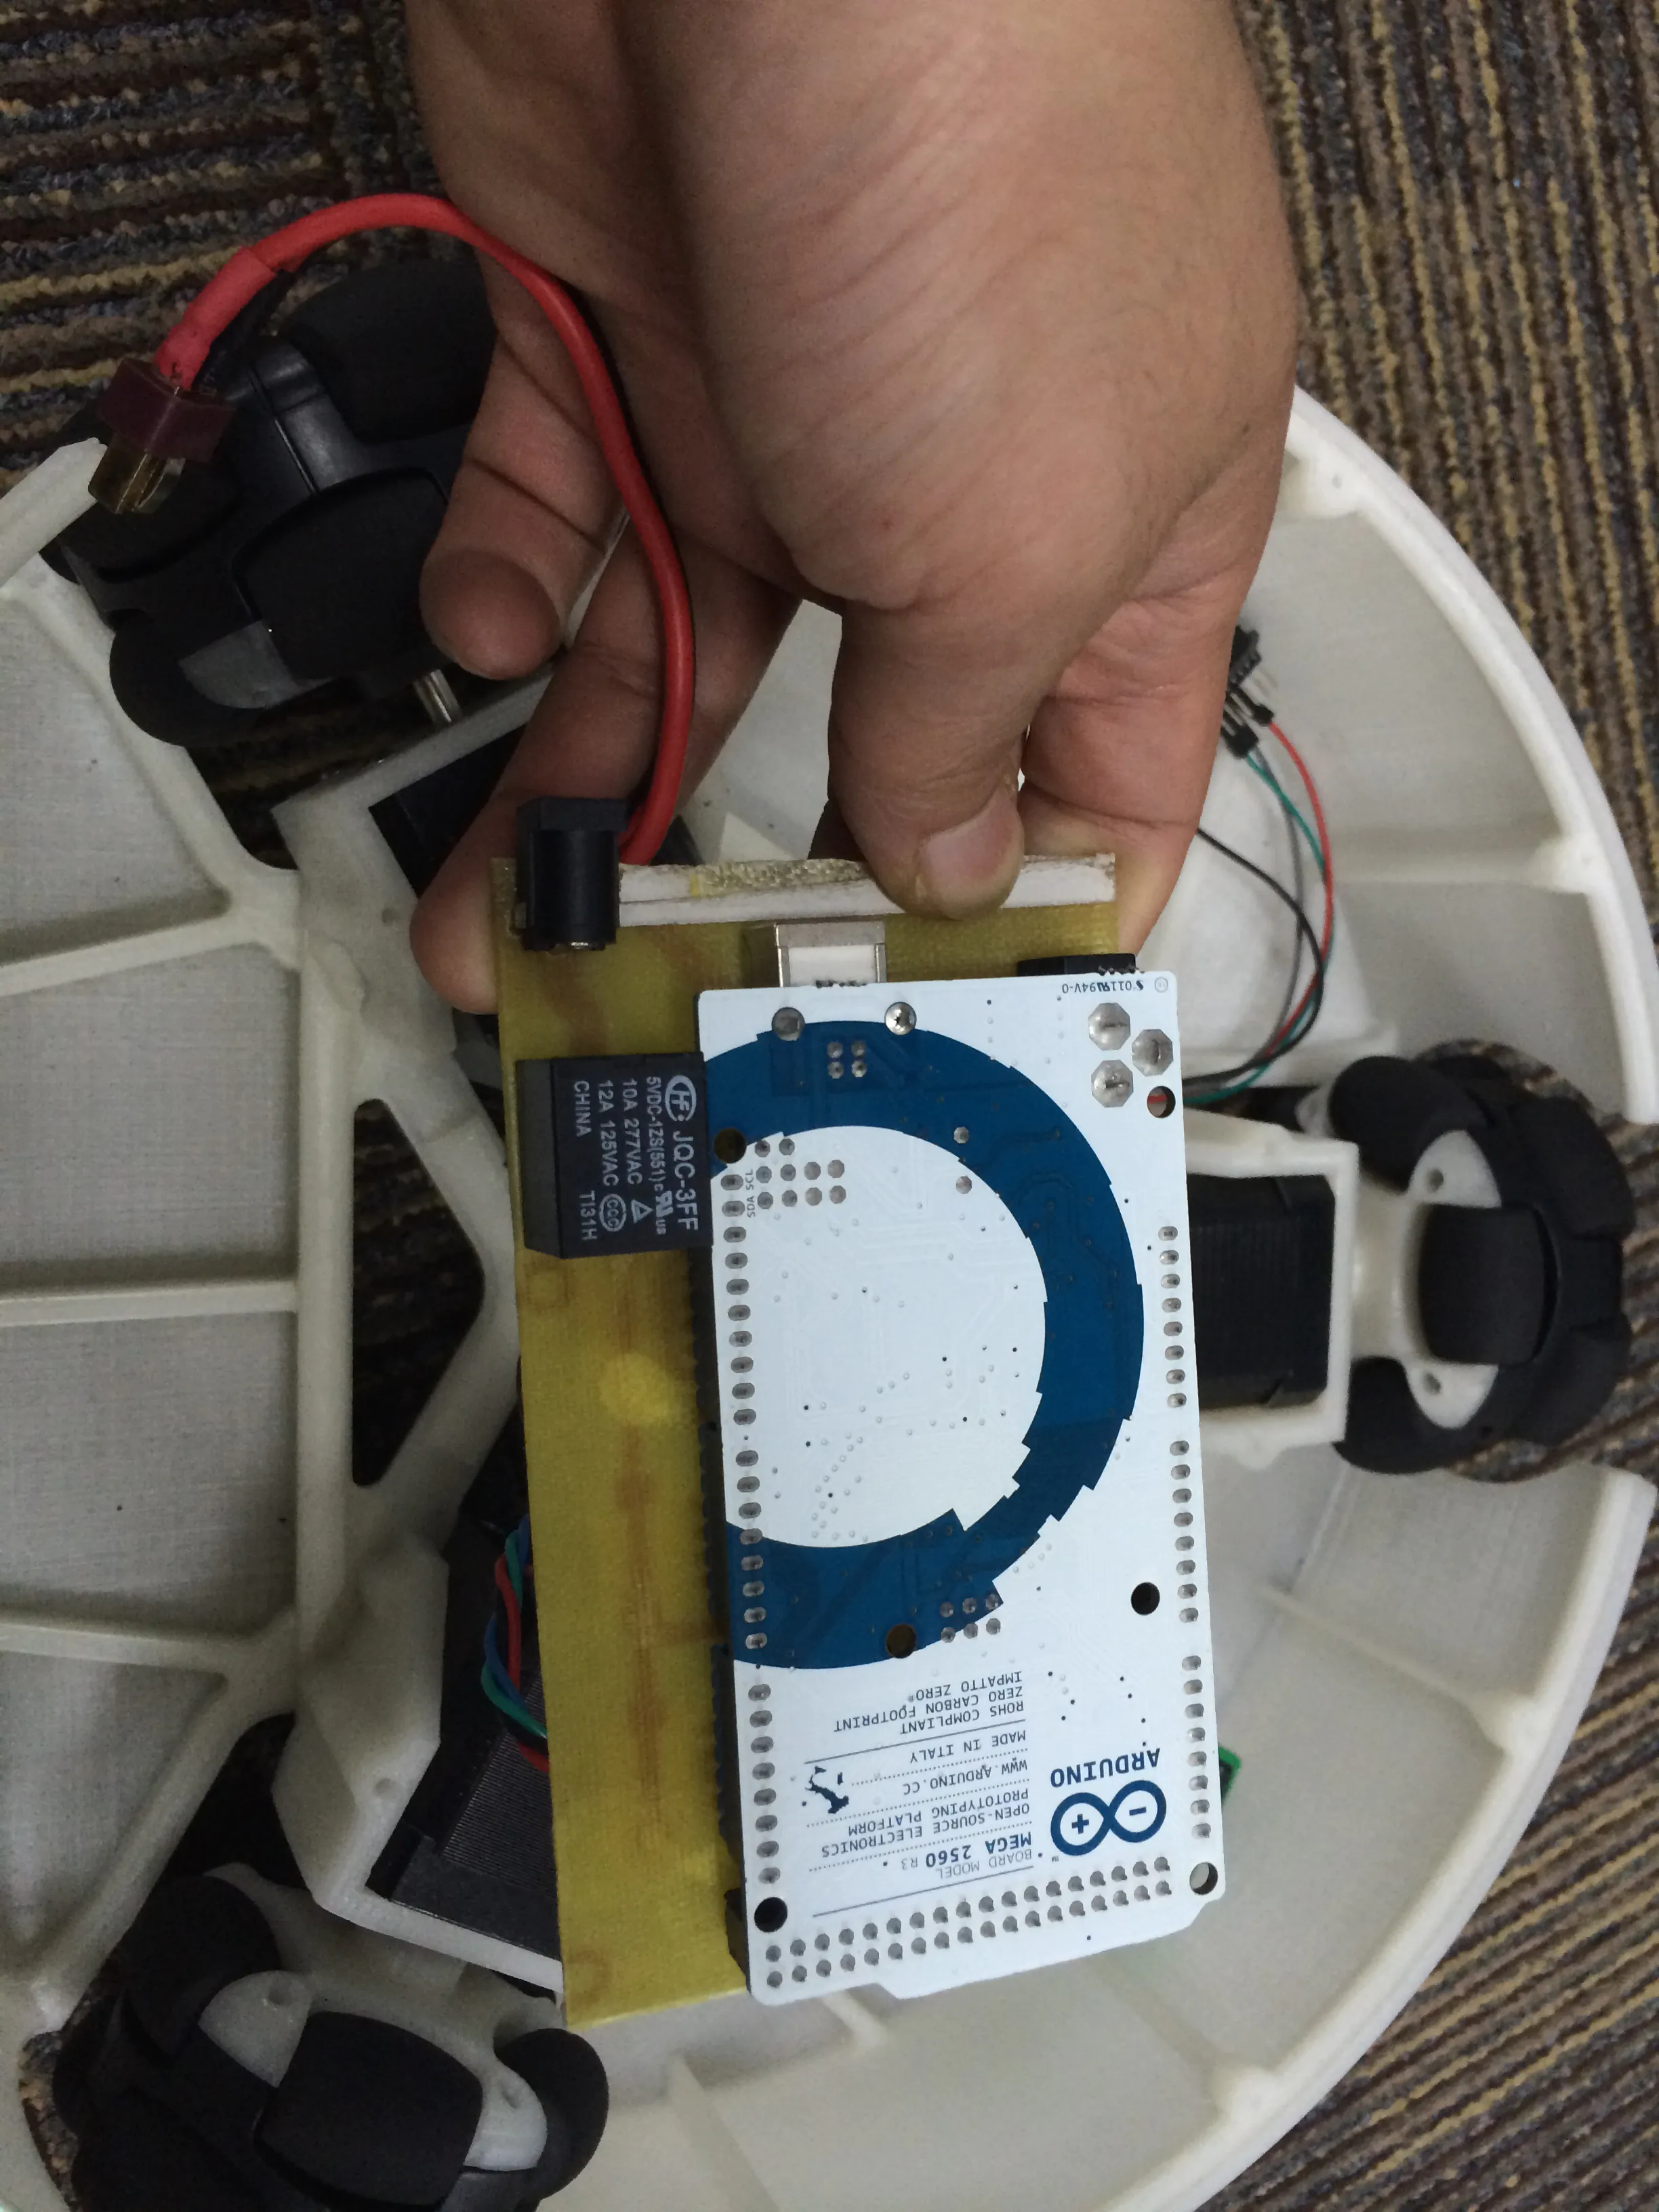
[font=Tahoma]诶,说实话没有现成的合适的电路板,我就只能自己花点业余时间设计了张单面板PCB,自己用热转印的方式临时做了张电路板,三个步进电机的驱动信号引脚都是按照我们自己的打印机的XYZ三个轴的引脚定义,然后电路板仅仅增加了个5V驱动的继电器,单片机可以直接控制总电源对电机驱动的供电。由于是单面板,也有点贪婪,更何况一个小时之内设计好的电路板,有两条5v的线没办法在同层布了,我就最后做好板子直接飞线了![/font]
[font=Tahoma]

[/font]

[font=Tahoma]

[/font]

[font=Tahoma]

[/font]

[font=Tahoma]这里说实话真的要是写个热转印的教程都可以单独发个帖子了,这里我先暂时略过。[/font]
[font=Tahoma](先转印,腐蚀,钻孔最后铺锡焊电路~~~焊接忘记照相了,不好意思)[/font]
[font=Tahoma]

[/font]

swanglei
swanglei
作者
[font=Tahoma] 设计好的第一个版本平台是由三个步进电机固定架安装在一个中间的增加了加强筋的三角底座,外壳是由三个扇形的档边内切全乡轮的外侧轮毂,顶部是一块圆形的亚克力板,正中间设有四个安装孔,负责固定RoboPeak的激光雷达,仅仅露出一个旋转的探头出来。[/font]
swanglei
swanglei
作者
[font=Tahoma] 这里面我想将这个垃圾筒的传动方式进行改进,我更希望做一款瑞典轮的全向小车,[/font][font=Tahoma]而且现在还处于验证阶段,所有的设计都是以最简便最省钱为主,那直接想到了之前公司买的Rovio。[/font]
[font=Tahoma] 我先是将它的整个机器人拆掉,然后分别拆开了编码器,将全向轮与减速电机分离,然后最后将整个轮子的轮毂拆开并且进行了逆向,其实说实话要是没良心点都在可以直接拿我的模型去开模,因为我连拔模角度都算上去了。然后我又开始考虑怎么构成我要做的机器人,首先我对它的需求是验证性先做个简单的圆形结构外壳,由手头上的42步进电机驱动三个全向轮,然后为了壁障的需求,顶部增加一个激光雷达。那么对外形的外框的设计需求就是尽量的底、薄。[/font]
[font=Tahoma]

[/font]

[font=Tahoma]

[/font]

[font=Tahoma]

[/font]

- 没有更多了 -