从零开始学硬件(第一篇):总览——硬件的“人体解剖学”
欢迎来到 《从零开始学硬件》 专栏。
一提到“硬件”、“单片机”、“电路板”,很多小白的第一反应往往是:电路图太复杂了、引脚太难记了、代码写起来像天书,这根本不是人学的东西!
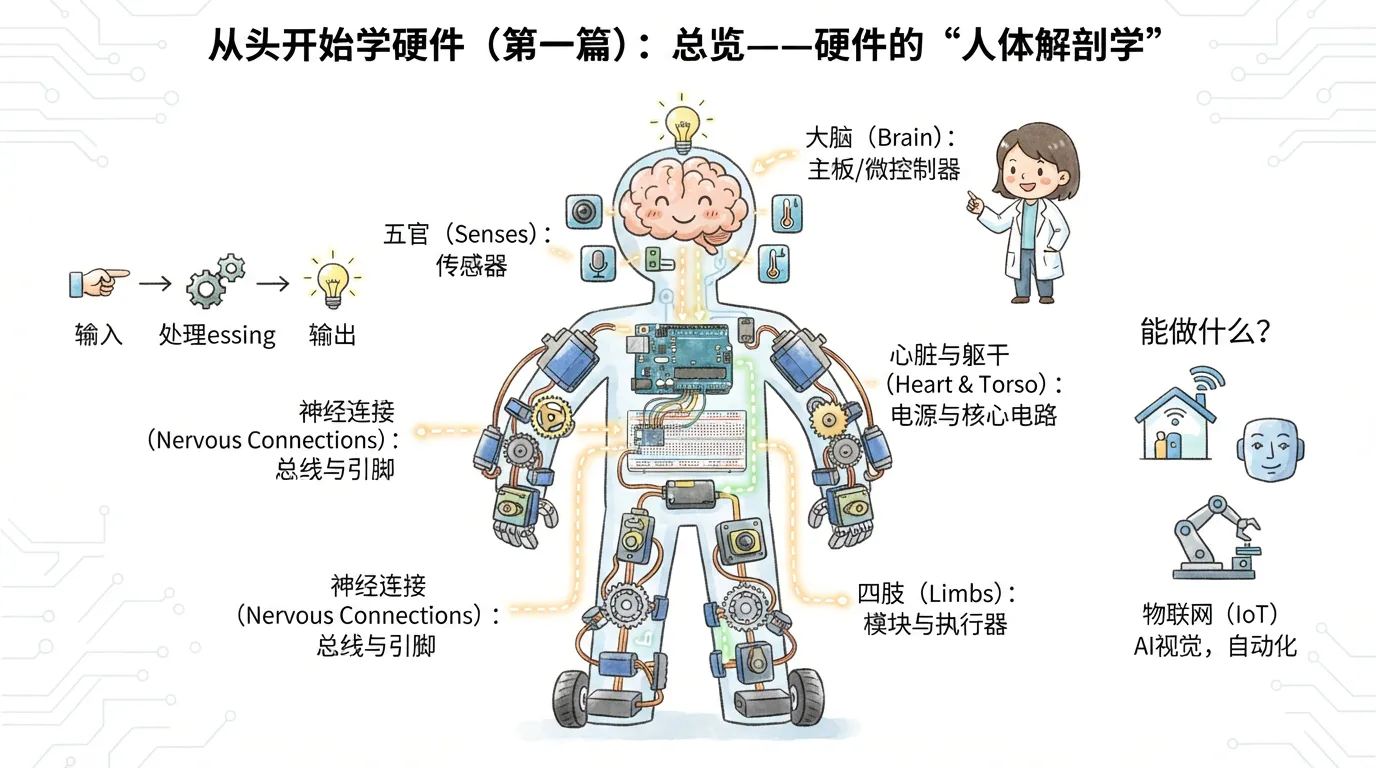
但如果我们换一个视角,把一块复杂的开源硬件系统看作“一个正在呼吸、思考、感知和行动的人”,你会发现,那些冰冷的电子元器件瞬间就变得生动起来。
- 主板 = 大脑 🧠
- 传感器 = 五官 👁️
- 模块/执行器 = 四肢与肌肉 🦾
- 通信/电源 = 神经与心脏 ⚡
本文将带领大家,通过“人体解剖学”的类比,拆解硬件世界的底层原理,并以国内开源硬件标杆平台 DFRobot 的产品线为例,带你一窥硬件世界的全貌,消除畏难情绪,建立直觉心智。
一、 探索原理层面:硬件到底是怎么“活”起来的?
在人类的身体里,生命活动依靠的是感官接收信息 -> 大脑综合处理 -> 神经传导指令 -> 肌肉执行动作 -> 能量维持运转。
开源硬件的世界遵循完全相同的逻辑。抛开复杂的电路图,任何一个能实现有趣功能的硬件项目(比如一个自动避障小车、一个智能温湿度计、或者一个 AI 桌面机器人),
其底层原理都可以归纳为五个字:输入、处理、输出。这其实和我们人类学习知识是一样的,输入-> 内化-> 输出。
- 输入:外面的世界发生了什么?(例如:天黑了、温度升高了、有人走过来了)。
- 处理:大脑思考该怎么办?(例如:天黑了 -> 应该开灯;温度高了 -> 应该开风扇)。
- 输出:执行对应的动作(例如:点亮 LED 灯、旋转电机)。
这就好比人类的条件反射和理性思考。硬件通过特定的“物理神经”(如 I2C、UART、SPI 等通信总线与引脚)将这些器官串联起来,形成了一个完美的闭环生态。
二、 硬件能做什么?(从“玩具”到“生产力”的跨越)
很多人会问:“我学了硬件,到底能做什么?”
如果你把开源硬件仅仅当成闪烁的灯泡,那就大材小用了。借助现代开源硬件生态,你可以实现:
- 万物互联(IoT):做一个连接云端的智能花盆,不在家也能通过手机查看土壤湿度并自动浇水。
- 边缘 AI 与机器视觉:让硬件长上眼睛,识别人脸、手势,甚至结合大模型(如通过行空板联动 DeepSeek)实现本地 AI 对话。
- 创意造物与智能家居:从自动感应垃圾桶、桌面电子时钟,到复杂的巡线避障小车、桌面机械臂。
三、 硬件的“五脏六腑”:有哪些核心产品分类?
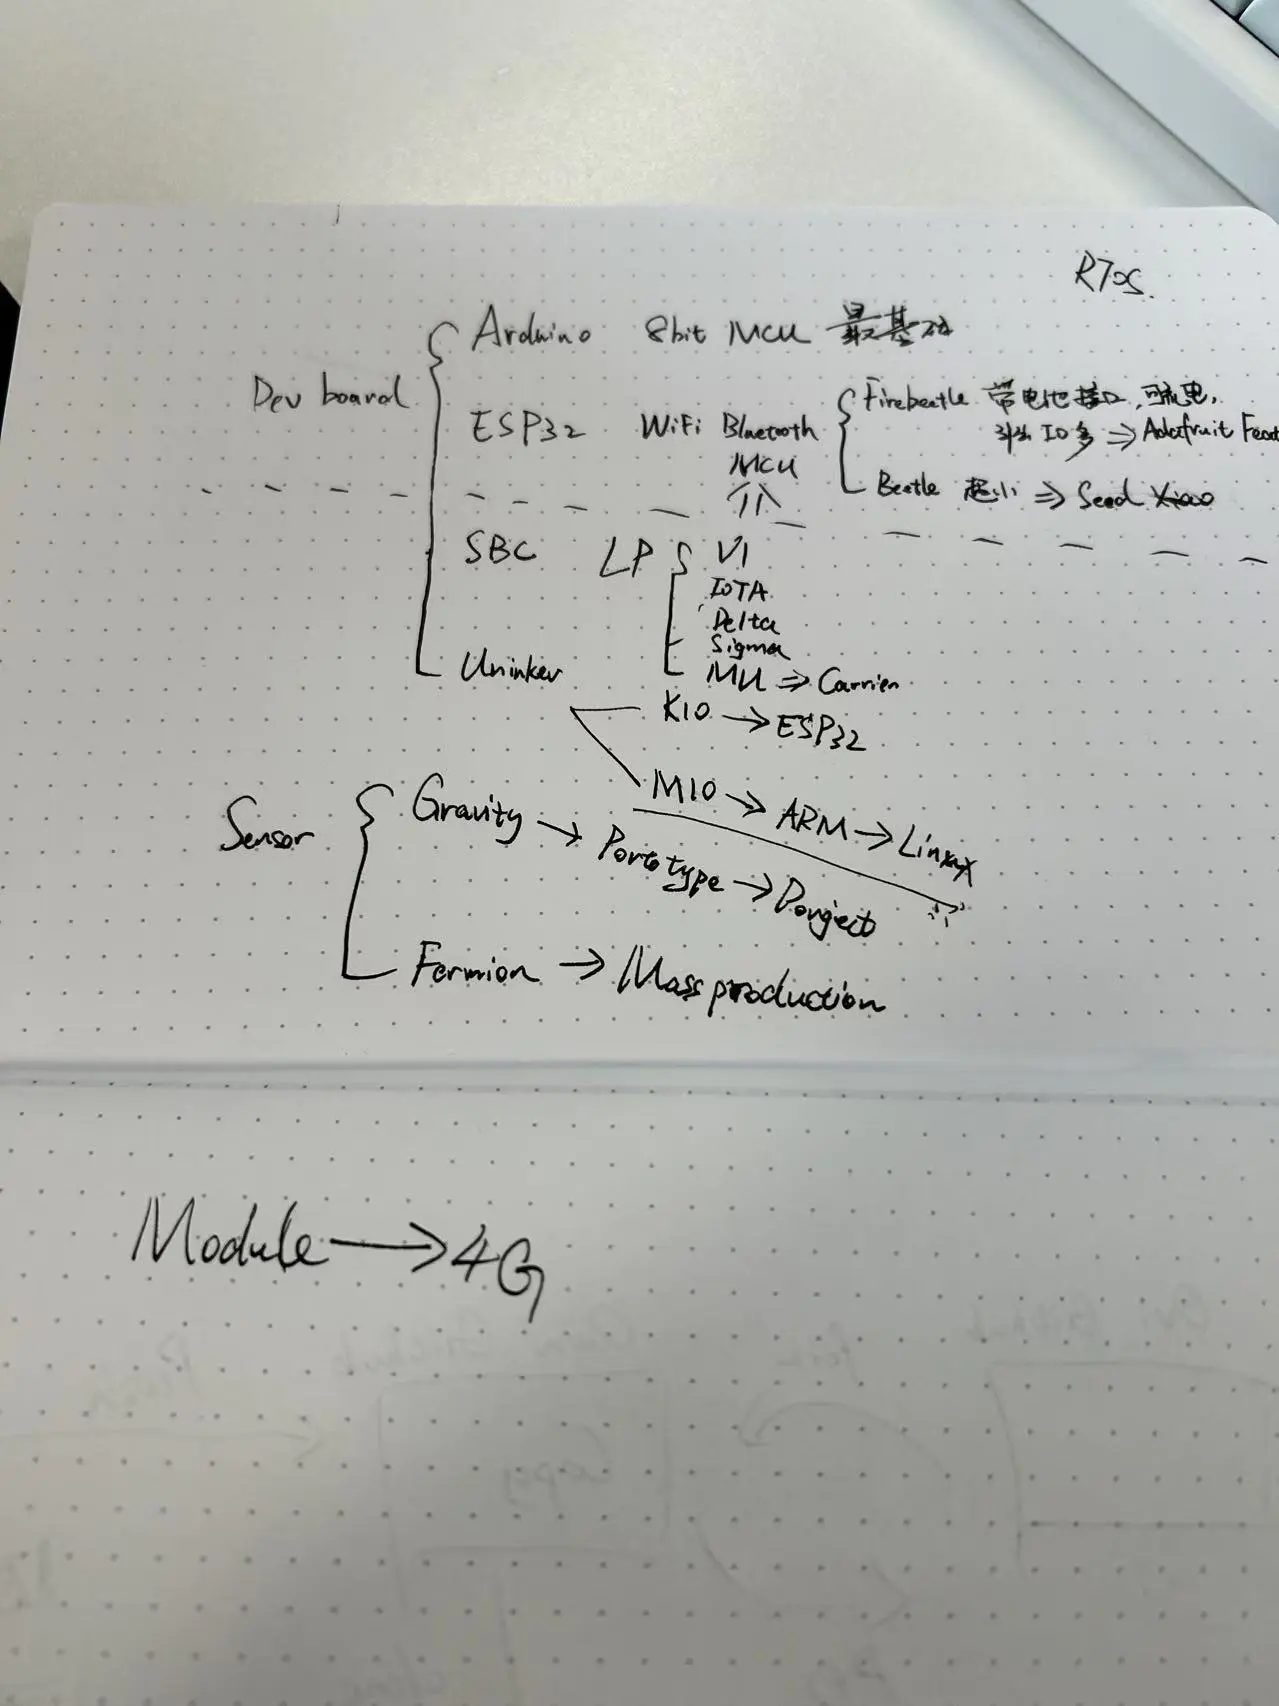
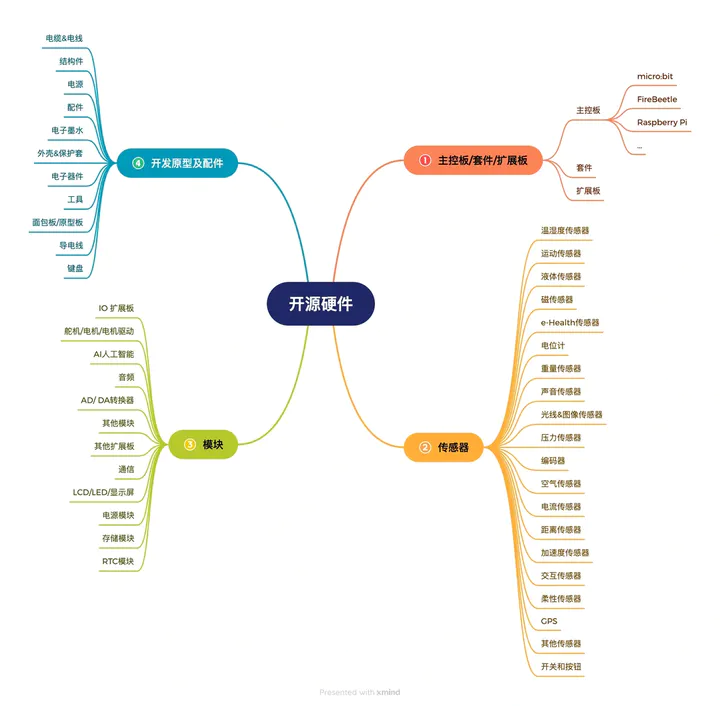
对应人类的结构,我们可以把开源硬件的生态分类梳理得清清楚楚。以 DFRobot 丰富的产品线为例,硬件世界主要分为以下几个核心“器官”类目:
1. 大脑与神经中枢 —— 主板(微控制器 / 主控板)
- 角色:相当于人的大脑和脊髓,负责运行程序、处理数据、发布指令。
- 常见产品形态:
- 入门/图形化编程主板:如深受教育界和新手喜爱的 micro:bit、掌控板(集成了屏幕、按键、传感器的“一体化小脑”)。
- 经典创客主板:基于 Arduino 架构的 Arduino UNO / Leonardo(适合底层硬件控制)。
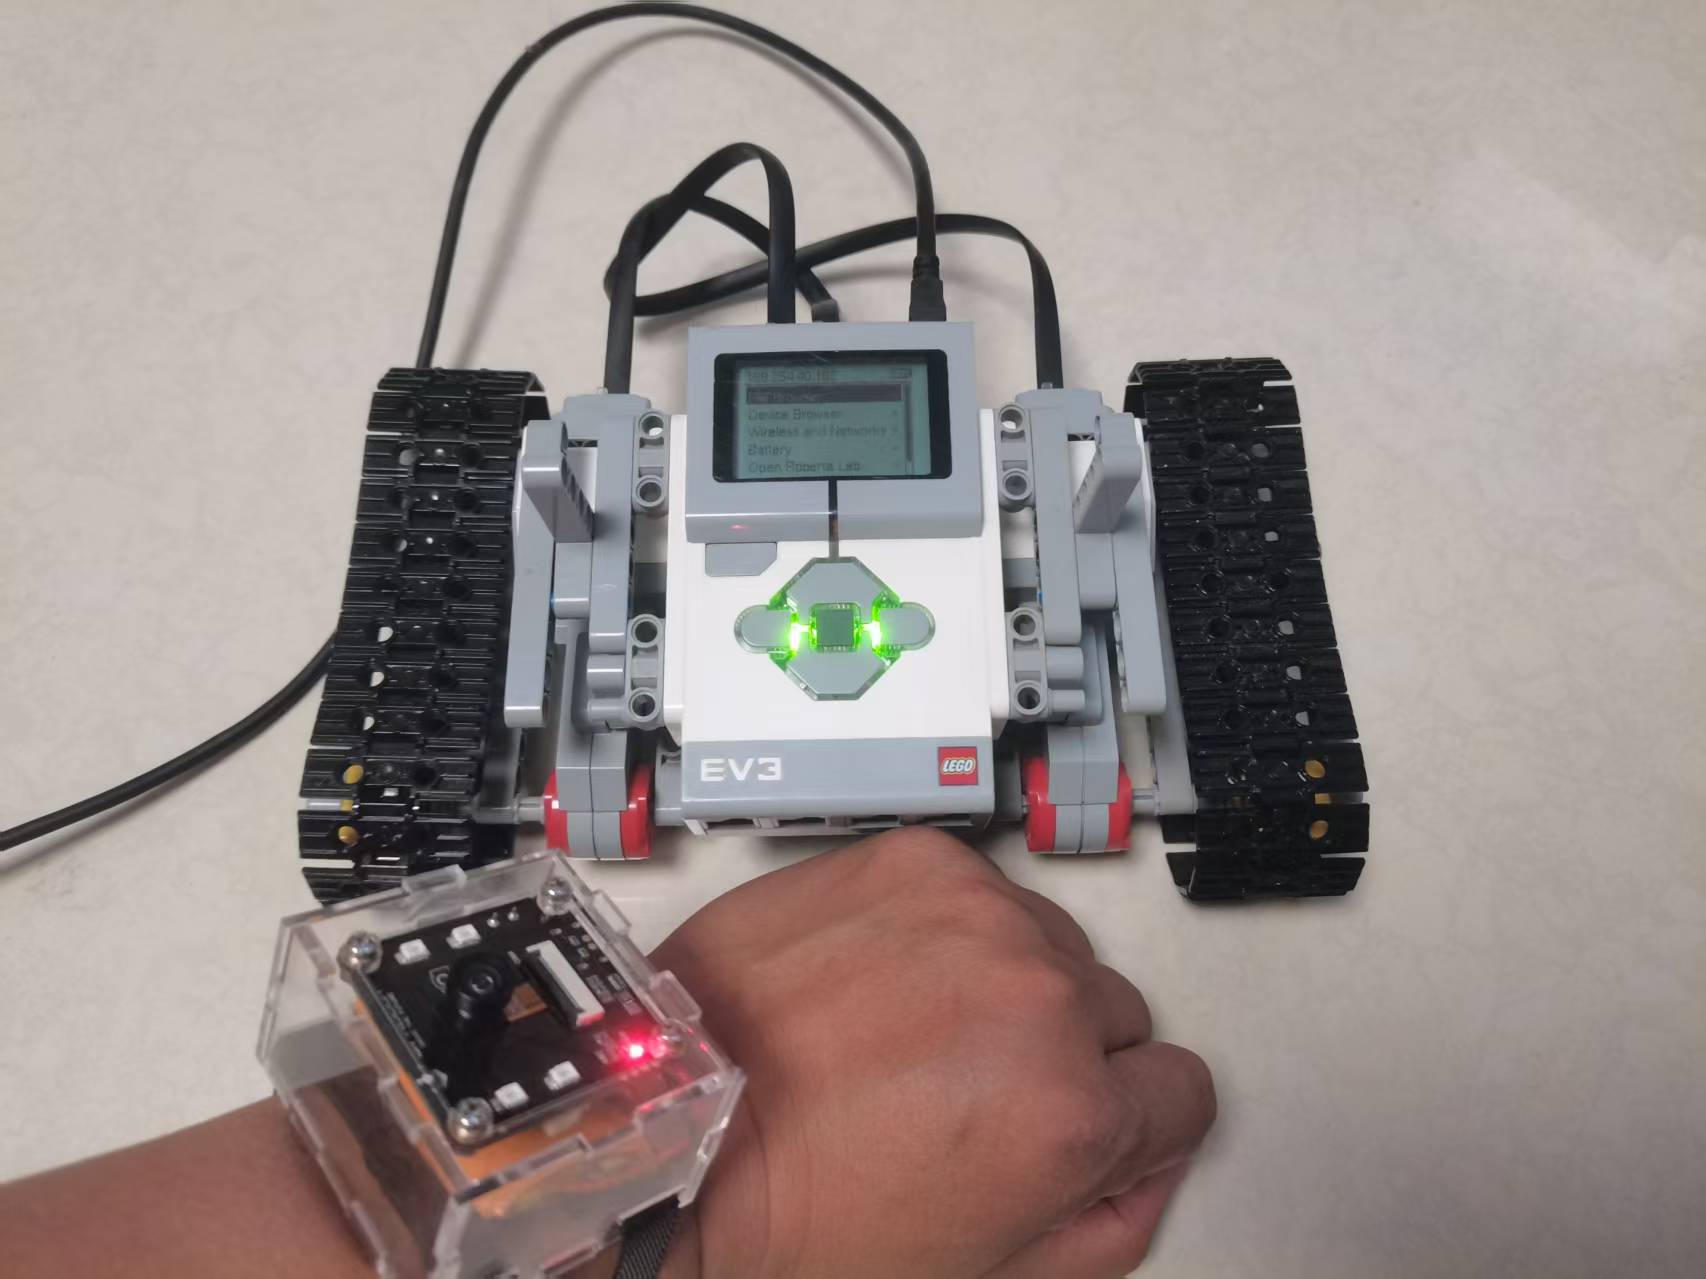
- 智能与 Python 主板:如支持 Python 编程、能跑 Linux 或边缘计算的 行空板(UNIHIKER / 行空板 K10),它更像是一个具备强大多任务处理能力的“高级大脑”。
2. 五官与感知系统 —— 传感器(Sensors)
- 角色:相当于人的眼睛、耳朵、皮肤和鼻子,负责把物理世界的温度、光线、声音、距离“翻译”成大脑能听懂的电信号。
- 分类与常见产品:
- 视觉/光线:光敏传感器、颜色传感器、摄像头模块。
- 环境/气候:温湿度传感器、气压传感器、气体/烟雾传感器。
- 运动/位置:陀螺仪、加速度计、人体红外热释电传感器。
- (在 DFRobot 的产品体系中,像经典的 Gravity 传感器系列 (Gravity 系列是行业里第一个用"颜色区分引脚属性"的标准化系统 world's first in using color coded pin headers) 采用了统一的 3Pin 接口设计,极大地解放了新手“盲插怕接错线”的焦虑。)
3. 四肢、躯干与外挂工具 —— 模块与执行器(Actuators & Modules)
- 角色:相当于人的四肢、肌肉和嘴巴。主板的脑容量虽大,但本身的“力气”(输出电流)很小,无法直接驱动大功率器件,必须靠这些“外挂肌肉”来放大力量或实现功能。
- 常见产品:
- 运动器官(动力驱动):直流电机、舵机(如 9g 舵机)、步进电机及电机驱动板。
- 表达与交互器官(人机界面) :OLED 液晶显示屏、RGB 全彩灯带(如 WS2812)、蜂鸣器(让机器能看、能亮、能发声)。
- 能量与开关控制:继电器模块(用弱电控制强电的神兵利器)、各类电源管理模块。
4. 语言与社交 —— 通信与联网模块
- 角色:相当于人的嘴巴和耳朵(社交网络) ,让孤立的硬件能够连上 Wi-Fi、蓝牙、物联网云平台,实现“万物互联”。
四、 怎么选型?(小白入坑的“对号入座”指南)
面对琳琅满目的硬件,新手常常陷入“选择困难症”。其实选型就像选人生第一辆车一样,遵循“由浅入深、场景驱动”的原则:
- 如果你是纯零基础、想用图形化积木块(类似 Scratch)快速做出好玩的东西:
- 首选:掌控板 或 micro:bit 套件。它们自带屏幕、按键和基础传感器,开箱即用,不需要你连复杂的电路,特别适合培养信心。
- 如果你想学 Python、玩物联网或者做 AI 互动项目:
- 首选:行空板(如行空板 K10) 。它自带物理屏幕和丰富的扩展接口,支持 Python 编程,能无缝对接各种 AI 框架,是面向未来的智能硬件首选。
- 如果你想深入底层、玩电子电路、做经典机器人:
- 首选:Arduino 系列主板(如 Arduino UNO) 。它是全球创客的通行证,资料最丰富,生态最庞大。
五、 有哪些经典项目可以参考?
在正式动手前,你可以去各大开源社区(如 DFRobot 官网的 Wiki 教程区、DF 创客社区等)参考前辈们是怎么把这些“器官”组合起来的:
-
入门级:制作一个[“智能台灯”(光敏传感器 + 主板 + LED 灯/继电器),实现天黑自动亮灯。
STEM 教育 · 行空板 K10 智能台灯制作
STEM 教育 · 行空板 K10 之 WIFI 智制小台灯
STEM 教育 · 智能语音台灯:多功能学习助手
STEM 教育 · 掌控板智能台灯:儿童手动控制与老人语音控制
STEM 教育 · 做一盏小巧的调色智能灯!
STEM 教育 · 掌控板 +mPython 打造人工智能台灯及聊天机器人
遥控台灯 · 掌控板编程入门学习主控板 智能蘑菇灯 · 创意礼物
遥控台灯 · 掌控板项目
NFC 技术 x 智能灯环互动项目 · 行空板 -
进阶级:制作一个“超声波测距倒车雷达”(超声波传感器 + 主板 + OLED 显示屏 + 蜂鸣器报警)。
树莓派 4B 教程 · URM09 超声波传感器
办公坐姿矫正 · 超声波测距提醒装置 -
高阶级:制作一个“AI 视觉追踪小车”或“基于大模型的桌面语音助手”。
基于 YOLO 的行空板跟随小车 · 行空板 M10
基于行空板的 OpenCV LK 目标追踪 | 行空板 K10
STEM 教育 · M10 小车扩展板组合循轨项目
STEM 教育 · 四轮方向舵小车视觉巡线的尝试
STEM 教育 · 无线行空板远程控制人脸追踪麦轮小车STEM 教育 · 行空板 + 星火认知大模型:打造桌面助手 AI 兔
AI 语音聊天机器人 · 小智 AI 语音对话聊天机器人的设计与实现
STEM 教育 · Doly 智能桌面伙伴:基于树莓派 CM4 的编程启蒙
桌面 AI 管家实践 > 行空板 K10 + ESP-Claw 本地多模态助手
AI 桌面助手 · 使用 ChatGPT API 和 Azure Speech API 在行空板单板计算机上构建
六、 总结与展望
通过“人体解剖学”的类比,我们把复杂的硬件拆解成了四个核心板块:
- 主板 = 大脑 🧠
- 传感器 = 五官 👁️
- 模块/执行器 = 四肢与肌肉 🦾
- 通信/电源 = 神经与心脏 ⚡
在接下来的篇章中,我们将逐一深入这些“器官”的内部。
下一篇,我们将聚焦于硬件世界的绝对核心——第二篇:主板(大脑与神经中枢) ,带你彻底搞懂单片机、GPIO 以及程序是怎么在芯片里跑起来的。
让我们一起,开启这场生动有趣的硬件造物之旅吧!