Agent友好开发范式--以行空板k10为例
Agent正在重塑嵌入式开发——但不同的项目选择了不同的切入点。
过去半年,四个项目几乎同时进入开发者视野:有的聚焦游戏生成,有的专注板卡适配,有的深耕社区生态。它们各自解决什么问题?适用什么场景?
本文将从技术范式角度横向对比,并重点分析一个将理论落地的真实案例。
一、四种范式的本质差异
| 维度 | MicroPixel | ESP-Mosaico | AI Passport | dfk10-passport |
|---|---|---|---|---|
| 核心问题 | 如何一键生成游戏? | 如何让Agent理解硬件拓扑? | 如何让Agent写出可用代码? | 如何把规范落到具体硬件? |
| 开发入口 | 一句话描述 | Chat Coding / Vibe Coding | AI工具直接写代码 | AI工具直接写代码 |
| 硬件关系 | 不关心(抽象层) | 板卡拓扑图+能力清单 | 硬件能力契约(显式) | 硬件能力契约(K10版) |
| 闭环方式 | 生成→烧录→运行 | 编译→部署→验证 | 三层验收 | 三层验收 |
| 典型场景 | AI辅助游戏开发 | Agent驱动的硬件开发 | 快速原型验证 | 复杂硬件的工程化 |
二、各范式详解
2.1 MicroPixel:AI生成游戏的"最后一公里"
一句话介绍:输入一行描述,自动生成可运行的ESP32游戏。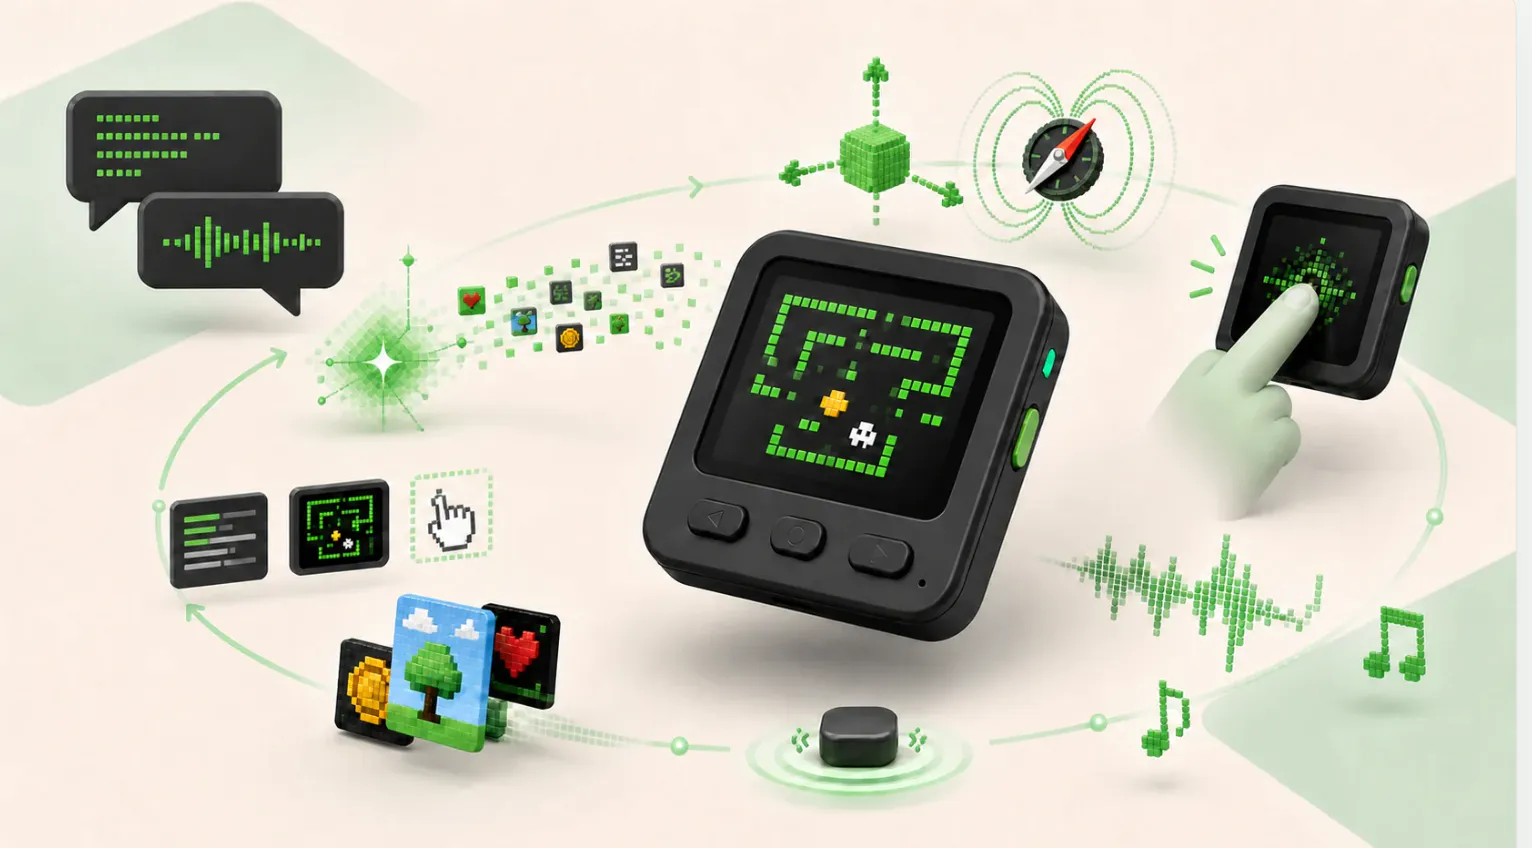
技术栈:
- 输入:自然语言描述(如"打砖块游戏")
- 生成:LLM → C++23代码 → Wasm → AOT编译
- 输出:<8MB的固件包,烧录即可运行
核心创新:
- 不依赖PSRAM(降低成本)
- 用Rust WAMR运行时提供沙箱环境
- 支持在线商店分发
局限:
- 硬件抽象层固定,无法定制传感器/外设
- 仅适合游戏场景,不适用通用嵌入式开发
适用:想快速做一款小游戏,不需要接入摄像头、SD卡等外设。
---
2.2 ESP-Mosaico:Agent理解硬件的"拓扑学"
一句话介绍:让AI Agent"看到"硬件的完整拓扑结构。
核心技术:
- Vibe Coding:Agent根据自然语言需求自动生成代码,同时理解硬件约束
- Recovery-First:固件更新失败时自动回滚到上一版本
- BSP声明式配置:用YAML描述硬件,Agent读取后生成C代码
硬件示例(ESP32-S31开发板):
- 480×480正方形触摸屏
- ES8311音频编解码器
- BMI270六轴IMU
- WiFi 6 + BLE 5.4
核心价值:
- Agent不再盲目猜测引脚定义
- 硬件变更时只需更新BSP配置
- 支持热更新和失败回滚
适用:需要Agent参与开发的嵌入式项目,尤其是原型验证阶段。
2.3 AI Passport:工程规范的标准化实践
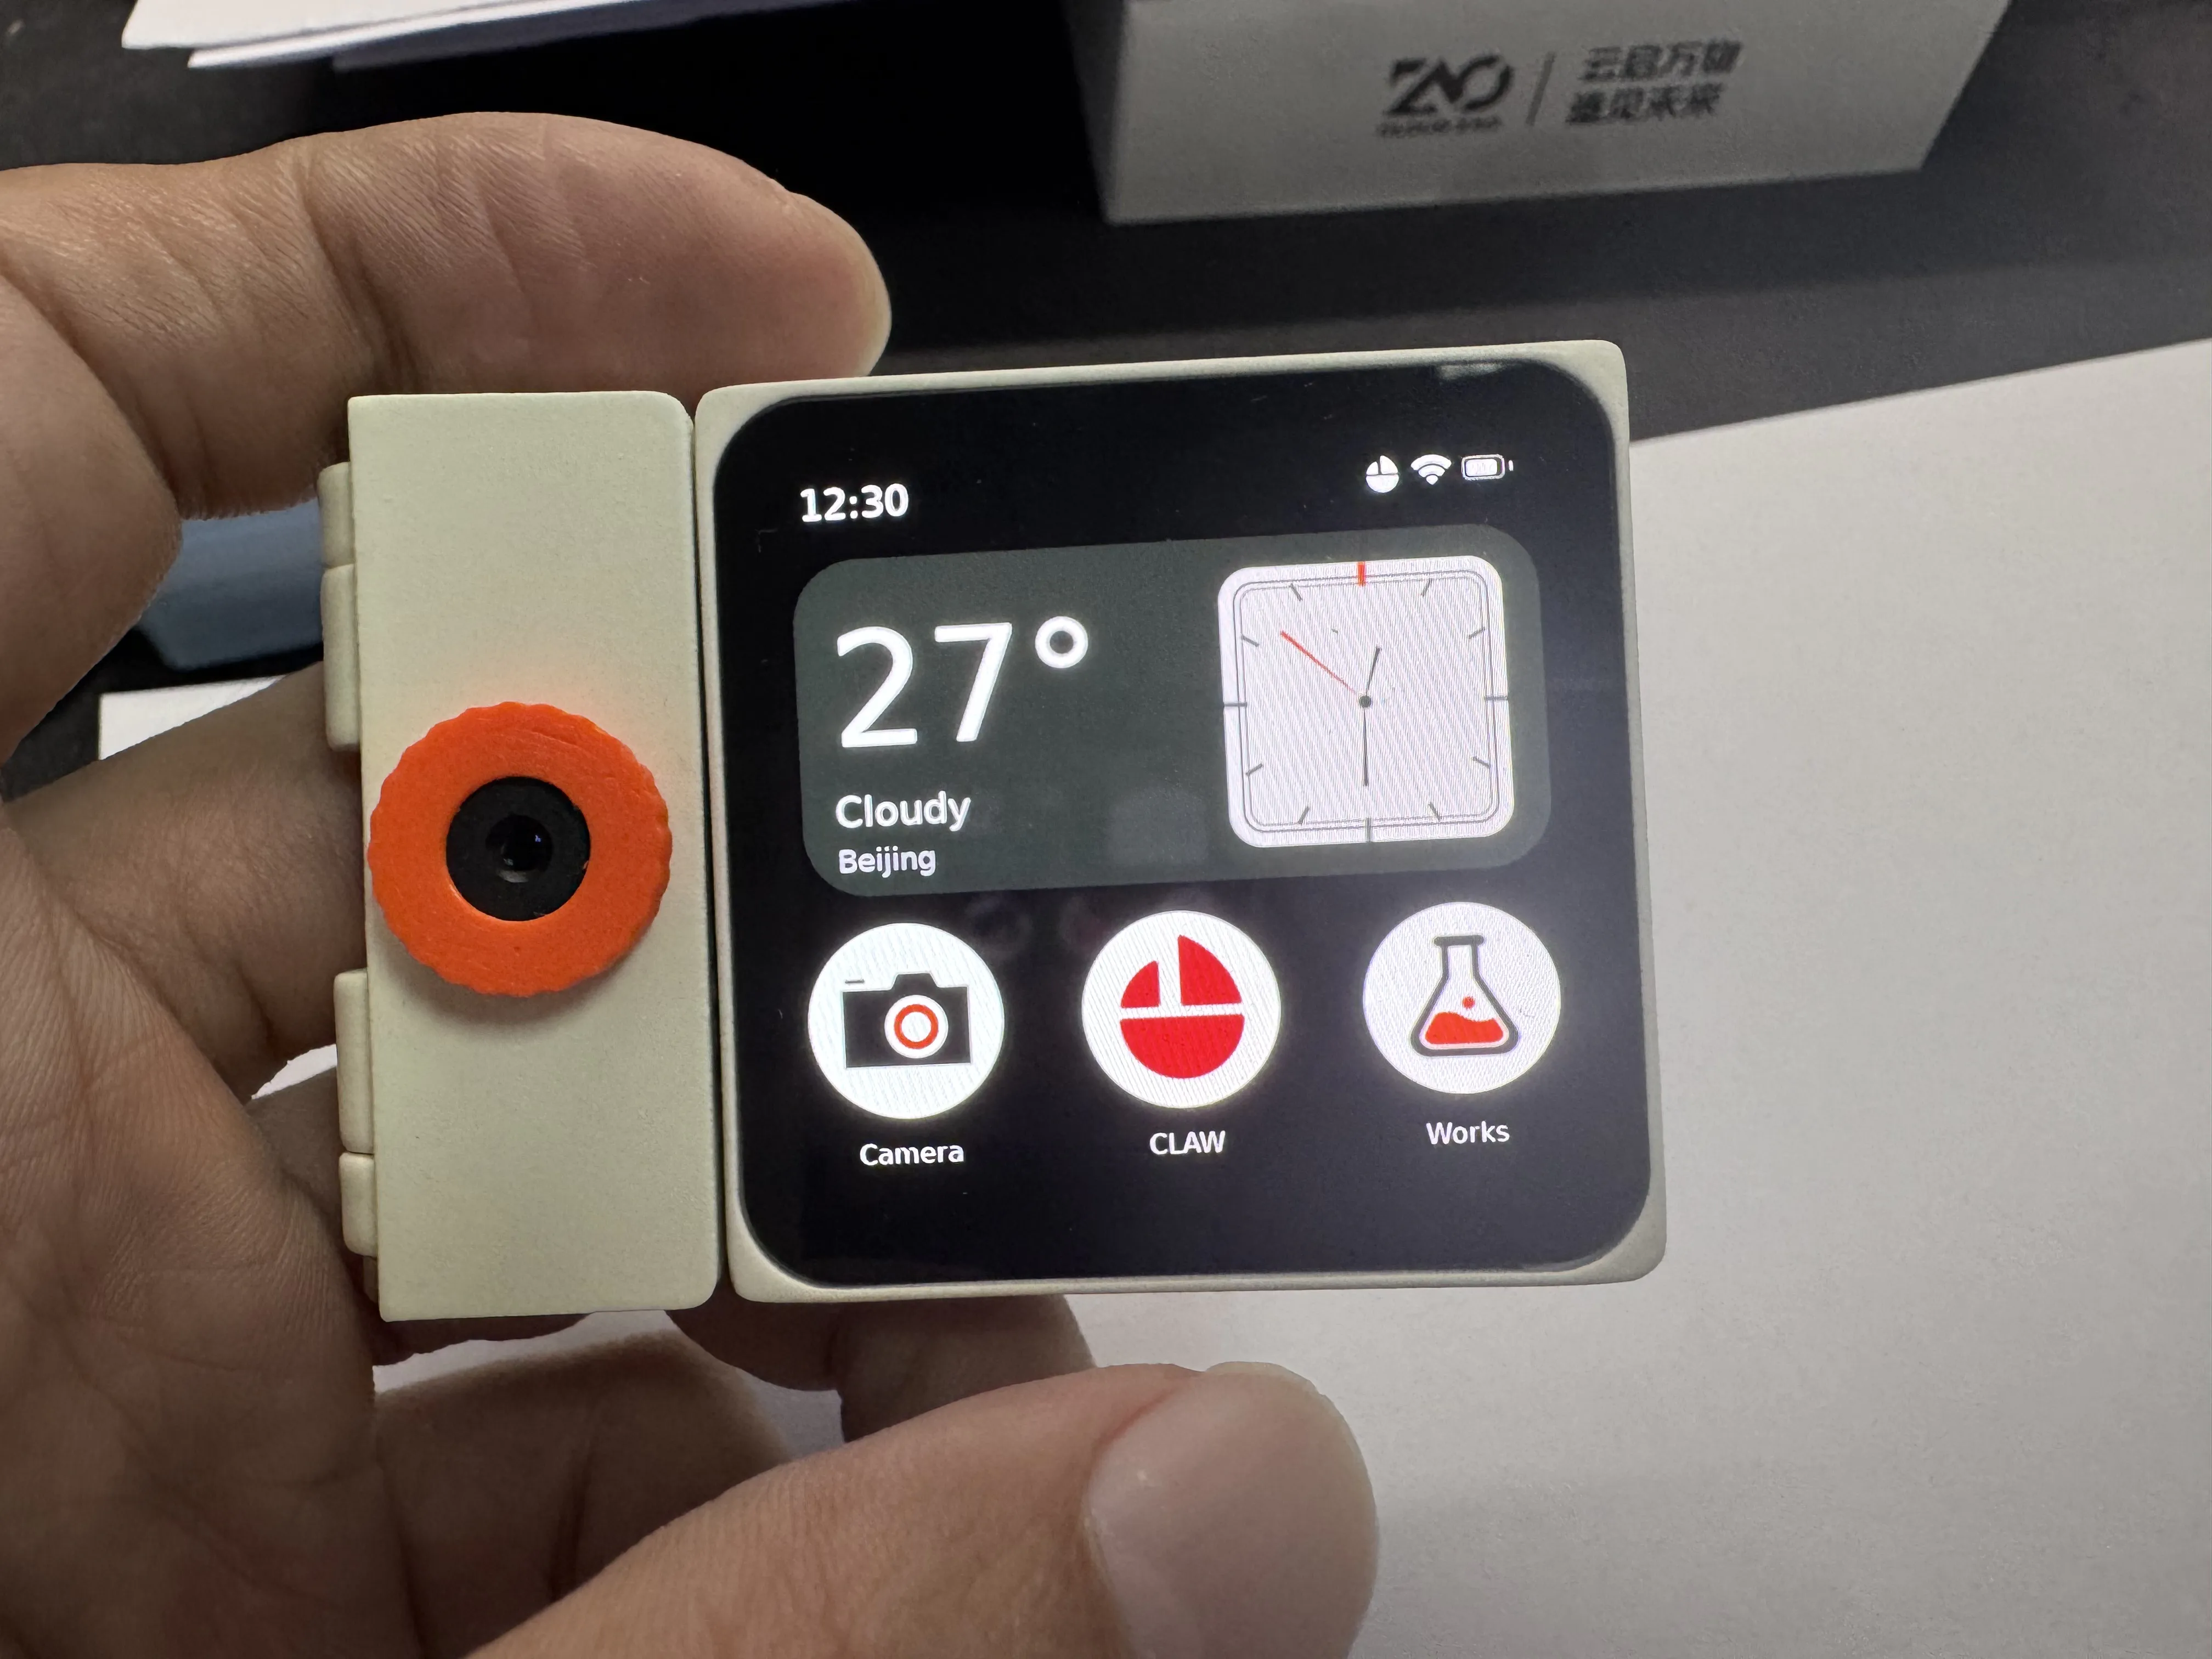
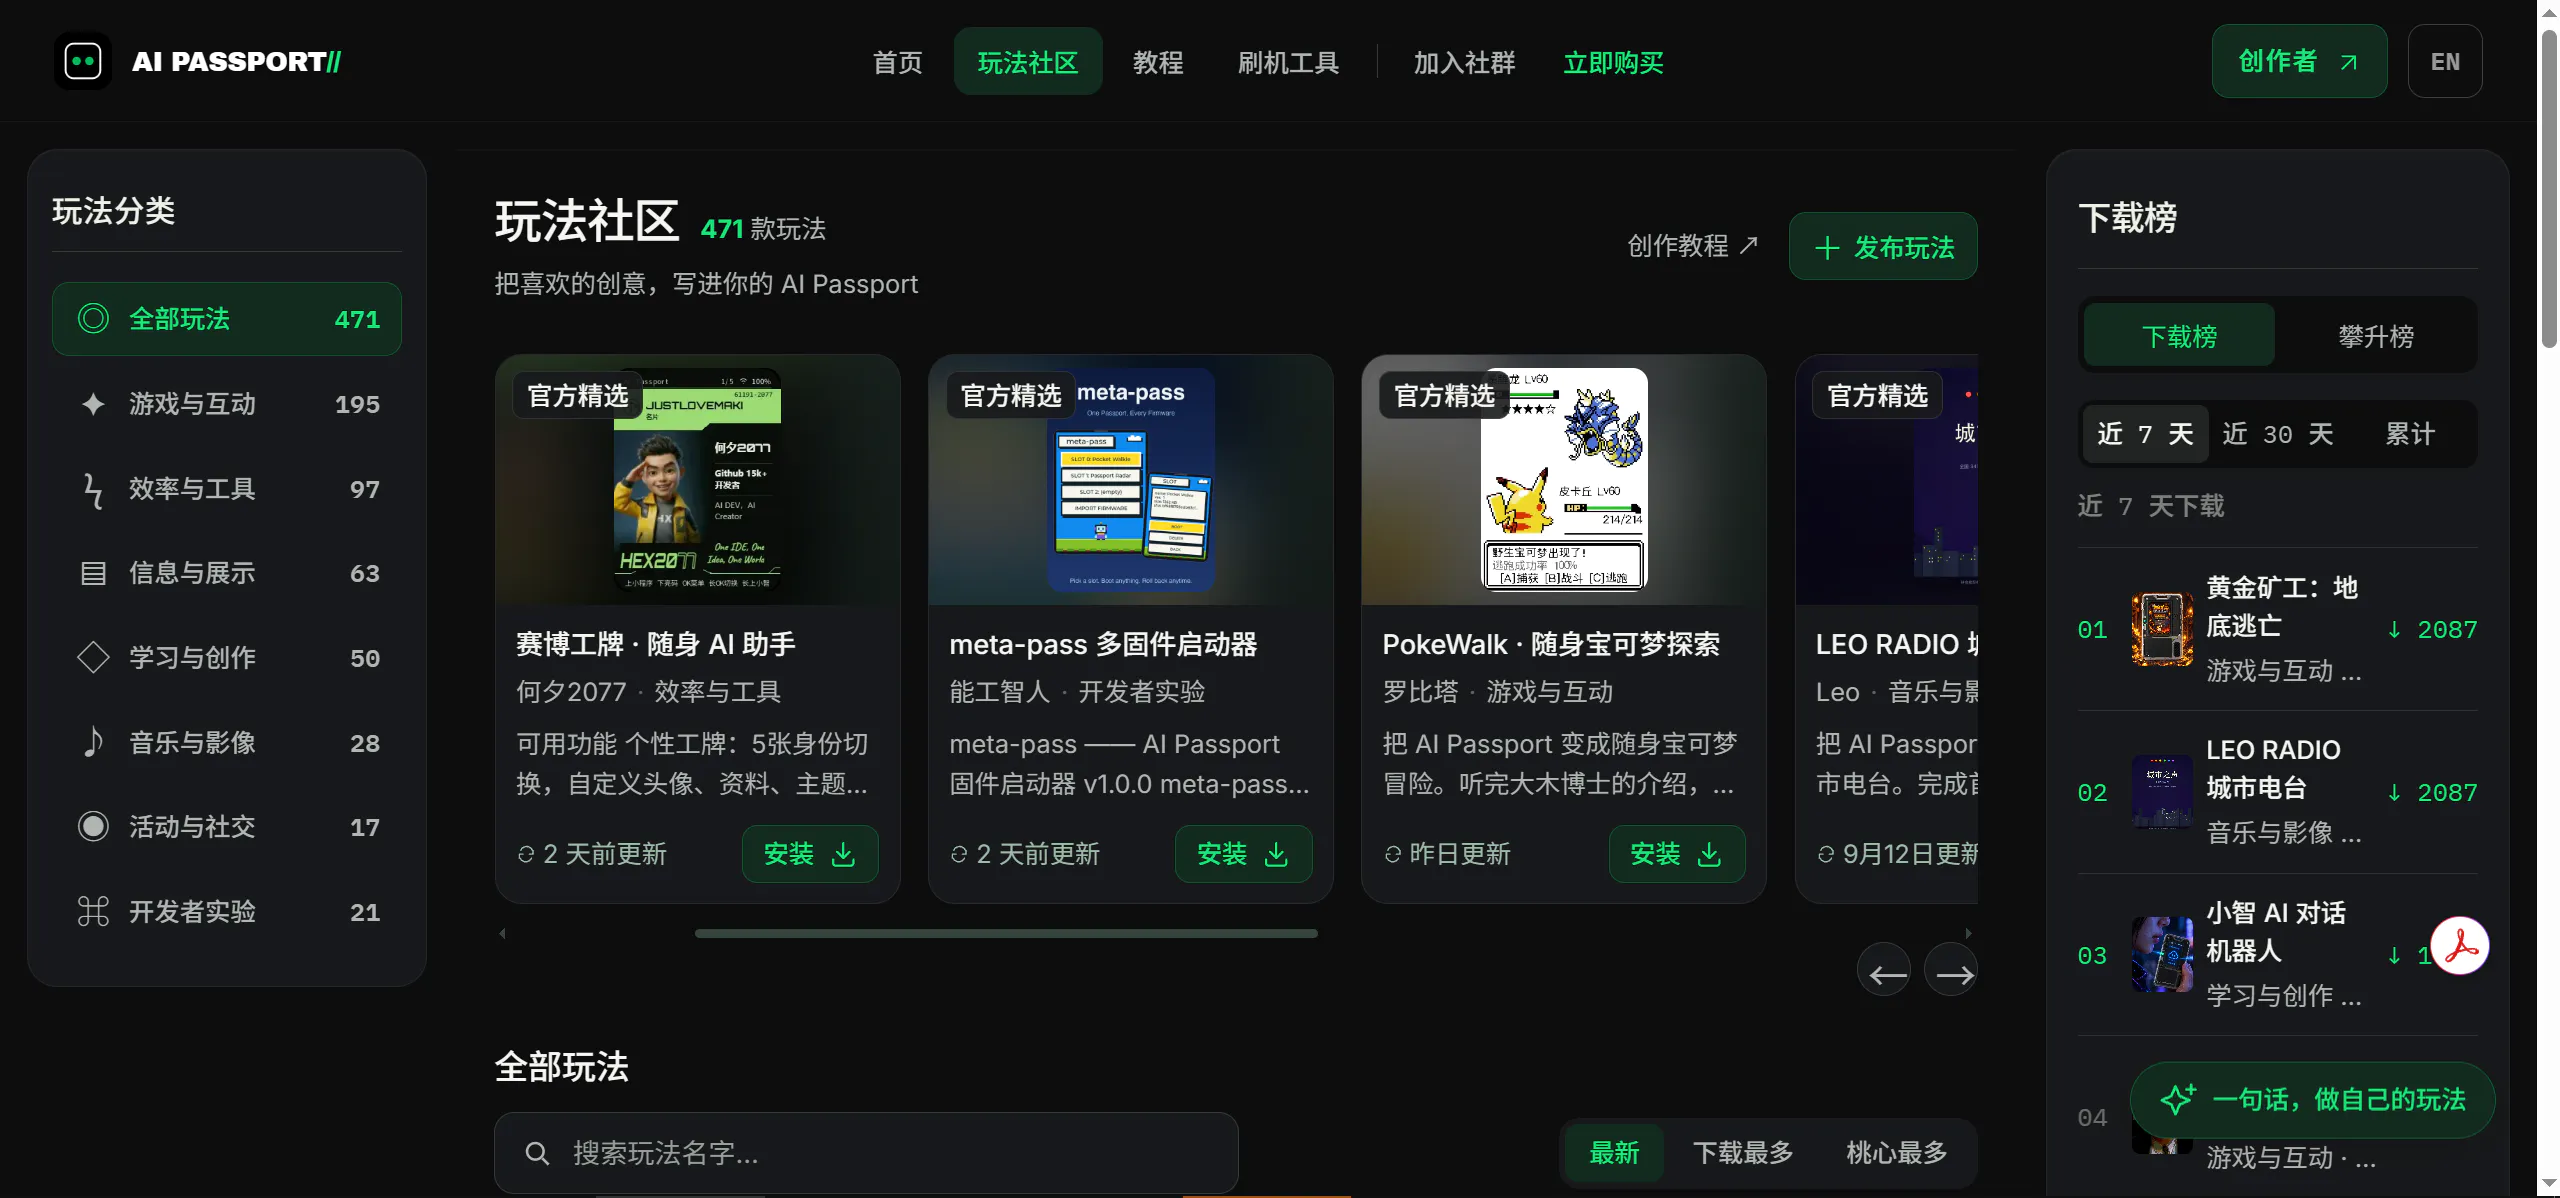
一句话介绍:99元开源工牌,用工程规范让Agent写出可运行的代码。
项目数据:
- 社区玩法:425种
- 开源项目:199个(占比46.8%)
- 开发周期:3个月
9条工程规范:
| # | 规范 | 解决什么问题 |
|---|---|---|
| 1 | main分支最小基线 | Agent不会误改试验代码 |
| 2 | 硬件能力契约 | 不写出超硬件能力的代码 |
| 3 | 唯一事实源(bsp_pins.h) |
Agent不用四处查证 |
| 4 | 注释即契约 | Agent懂限制,避免死锁 |
| 5 | 坑写入源码 | 前人踩过的坑后人不必再踩 |
| 6 | Demo统一接口 | Agent套模板填空即可 |
| 7 | 三层验收 | 编译通过≠功能可用 |
| 8 | 事实优先级链 | 冲突时Agent知道该信谁 |
| 9 | AGENTS.md入口 | 按需加载上下文,节省Token |
硬件平台:
- 主控:ESP32-C3
- Flash:8MB
- PSRAM:无
- 屏幕:240×320竖屏
- 音频:ES8311 Codec
- 无摄像头、无SD卡、无传感器
核心价值:
- 证明了"硬件复杂性+规范"的组合可以规模化
- 低成本(99元)实现Agent友好开发
- 社区驱动迭代,持续产出新玩法
适用:教学、入门、快速原型,以及硬件条件简单的应用场景。
2.4 传统嵌入式开发:还在用的"老方法"
流程:
- 读数据手册 → 手写驱动 → 编译 → 烧录 → 调试
- 遇到坑 → 查论坛/手册 → 改代码 → 重试
问题:
- 知识门槛高(需要懂硬件+软件)
- 试错成本高(每次烧录要几分钟)
- 经验难以传承(踩过的坑没人知道)
Agent介入的可能性:
- 理论上可以用Agent辅助,但缺乏规范约束
- Agent写出的代码往往"能编译但跑不通"
三、深度对比:四种范式的本质区别
3.1 信息传递方式
| 范式 | 信息从谁传给谁? | 格式 |
|---|---|---|
| MicroPixel | 用户描述 → LLM生成 → 固件 | 自然语言 |
| ESP-Mosaico | 硬件描述 → Agent理解 → 代码 | YAML + 拓扑图 |
| AI Passport | 规范文档 → Agent读取 → 代码 | Markdown + 头文件 |
| 传统开发 | 工程师头脑 → 手写代码 | 无固定格式 |
关键洞察:Agent友好的核心不是"让Agent会编程",而是解决信息传递问题。
3.2 硬件复杂度支持
| 范式 | 简单硬件 | 中等硬件 | 复杂硬件 |
|---|---|---|---|
| MicroPixel | ✅ | ❌ | ❌ |
| ESP-Mosaico | ✅ | ✅ | ⚠️(需BSP维护) |
| AI Passport | ✅ | ✅ | ❌(硬件太复杂未验证) |
| 传统开发 | ✅ | ✅ | ✅(但成本高) |
关键洞察:AI Passport验证了中等复杂度的可行性,但复杂硬件(带摄像头、多传感器、SD卡)的工程化实践仍是空白。
3.3 开发效率
| 范式 | 上手时间 | 首次运行 | 迭代速度 |
|---|---|---|---|
| MicroPixel | 5分钟 | 10分钟 | 极快(生成即运行) |
| ESP-Mosaico | 30分钟 | 1小时 | 快(Agent辅助) |
| AI Passport | 1小时 | 2小时 | 中(需手动调试) |
| 传统开发 | 数天 | 数周 | 慢(纯人工) |
关键洞察:Agent友好的核心价值是降低上手门槛,而非单纯加速开发。
四、dfk10为实践案例
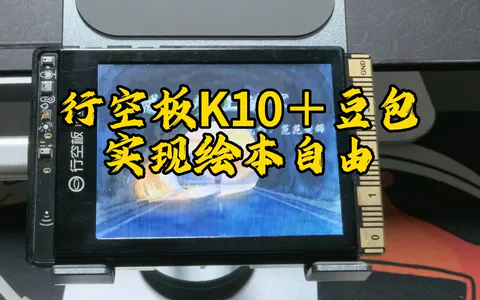
AI Passport证明了规范的可行性,但它的硬件配置有限,
而DFRobot K10是一款功能更完整的开发板:
| 硬件 | AI Passport | DFRobot K10 |
|---|---|---|
| 主控 | ESP32-C3 | ESP32-S3 |
| Flash | 8 MB | 16 MB |
| PSRAM | 无 | 8 MB Octal |
| 屏幕 | 240×320竖屏 | 240×320竖屏 |
| 摄像头 | ❌ | ✅ GC2145 2MP |
| 麦克风 | ES8311 Codec | ES7243E 4-slot TDM |
| 扬声器 | ES8311 Codec | NS4168 |
| IO扩展 | 无 | TCA9555 16-bit |
| 传感器 | 无 | AHT20 + LTR329 + SC7A20H |
| SD卡 | ❌ | ✅ SPI2 @20MHz |
硬件复杂度提升了3倍,但工程规范需要同步升级。
这就是我们创建dfk10-passport的原因——验证AI Passport的规范在更复杂硬件上的适用性。
五、dfk10规范落地的完整实践
项目地址:https://gitee.com/genvex/dfk10-passport
基于AI Passport工程规范,适配DFRobot K10硬件
5.1 项目定位
dfk10-passport不是AI Passport的替代品,而是规范的第二种实践。
两者的关系:
- AI Passport:验证规范在简单硬件上的有效性
- dfk10-passport:验证规范在复杂硬件上的可扩展性
5.2 硬件能力契约:K10版
严格按照AI Passport第2条规范,我们定义了当前BSP的能力边界:
| 能力 | 已确认实现 | 必须遵守的边界 |
|---|---|---|
| 显示 | ILI9341, 240×320竖屏, SPI3 @40MHz | DMA buffer可放PSRAM;需大buffer时用heap_caps_malloc(..., SPIRAM) |
| 输入 | TCA9555 16-bit IO扩展,P2-P12按键 | 轮询模式;P2/P12已验证,其余需实测 |
| 摄像头 | GC2145 2MP DVP 8-bit | 帧buffer 614KB必须放SPIRAM;ISR只做通知 |
| 音频·播放 | NS4168, I2S0 TX, 16-bit mono | 不能用SLOT_BOTH;beep必须在mic open之后 |
| 音频·录音 | ES7243E 4-slot TDM, I2S0 RX, 24kHz | 只取slot0/slot2;增益37.5dB |
| IO扩展 | TCA9555 16-bit | I2C1地址0x20 |
| LED | 3× WS2812 | 动画用独立任务,不阻塞UI |
| SD卡 | SDHC, SPI2 @20MHz, FATFS | 无卡时返回错误,app必须降级 |
| 传感器 | AHT20/LTR329/SC7A20H via sensor_task |
走I2C1共享总线,注意地址冲突 |
设计哲学:所有硬件事实只存在于bsp_pins.h一份文件中。Agent读取这个文件,就知道引脚定义、I2C地址、时序要求。
5.3 已知约束的"坑文档"
严格按照AI Passport第5条规范,我们将踩过的坑写入源码:
// 🚨 坑记录:TDM麦克风
// - 问题:ES7243E 4-slot TDM模式下,slot1/slot3为噪声
// - 现象:直接使用所有4个slot会导致录音全是杂音
// - 根因:芯片设计限制,只有slot0/slot2输出有效音频
// - 解决:只读取slot0和slot2,增益设置为37.5dB
// - SDK版本:esp_codec_dev v1.5

#define ES7243E_VALID_SLOTS (I2S_TDM_SLOT0 | I2S_TDM_SLOT2)
类似地,我们还记录了:
- 音频播放不能用
SLOT_BOTH模式 - 摄像头帧buffer必须放SPIRAM(614KB)
- SD卡无卡时需优雅降级
5.4 三层验收体系
严格按照AI Passport第7条规范,我们实现了完整的三层验证:
# 第一层:仓库检查 + 宿主机测试(无需硬件)
./tools/validate.sh --static

# 第二层:ESP-IDF构建 + 合并镜像验证
./tools/validate.sh --firmware

# 第三层:完整门禁(需要ESP-IDF v6.1环境)
./tools/validate.sh
每次交付必须分别报告:
Build:        PASS / FAIL / NOT RUN
Host tests:   PASS / FAIL / NOT RUN
Device tests: PASS / FAIL / NOT RUN
Unverified:   仍需板卡、仪器或用户确认的事项
核心理念:编译通过≠功能可用。这是Agent最容易犯的错误,也是这套规范要解决的核心问题。
六、已构建的Demo应用
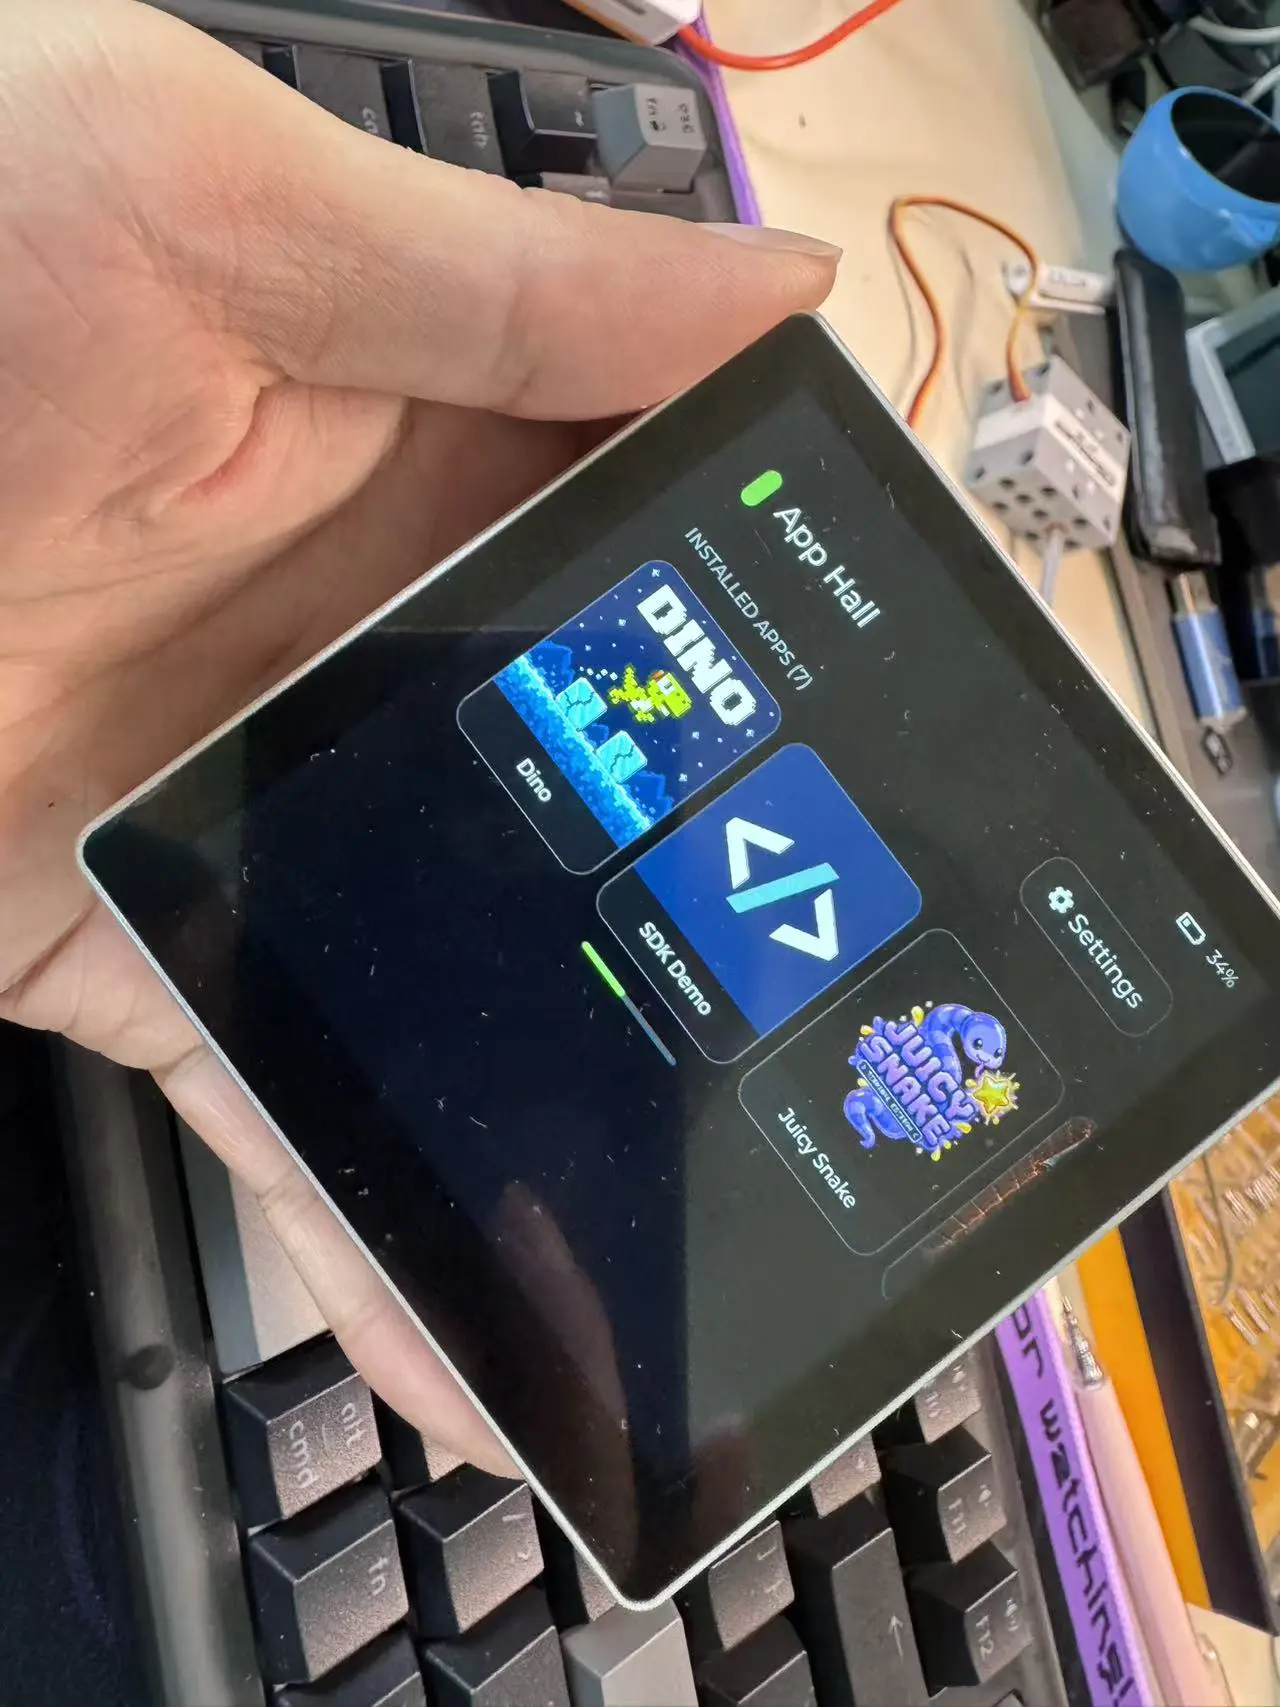
规范再好,也得有实际产品来验证。dfk10-passport内置了7个功能演示,覆盖K10的主要硬件能力, 全部应用在一套代码实现,用按键A进行切换,按键B进行应用内部操作:
6.1 demo_test — 启动画面与设备信息
功能:
- 显示像素风Logo
- 展示设备信息(MAC地址、堆内存、PSRAM大小、CPU频率)
- 实时显示传感器数据(温度、湿度、光照、加速度)
涉及硬件:全部
代码特点:
// main/demo_test.c
void demo_test_enter(void) {
    s_scr = ui_pixel_screen_create("TEST MODE");
    lv_obj_t *hint = lv_label_create(s_scr);
    lv_label_set_text(hint, "P12 -> Stopwatch");
    // ...
}
简洁明了的enter/exit/key接口模板,Agent可以直接套用。
6.2 demo_stopwatch — 精确计时器
功能:
- 10ms分辨率计时
- P12键开始/暂停
- P11键重置
- 支持计圈功能
涉及硬件:按键、显示
技术亮点:
- 使用
esp_timer实现高精度计时 - LVGL定时器回调刷新显示
- 界面简洁,无冗余逻辑
核心逻辑:
static void timer_cb(lv_timer_t *timer) {
    int64_t current_us = s_running
        ? (esp_timer_get_time() - s_start_us)
        : s_elapsed_us;
    char time_str[32];
    format_time(current_us, time_str, sizeof(time_str));
    lv_label_set_text(s_time_lbl, time_str);
}
6.3 demo_audio — 音调发生器
功能:
- 3个预设频率(440Hz/880Hz/1760Hz)
- P2键播放/停止
- P12键切换频率
涉及硬件:扬声器(NS4168)
技术亮点:
- 生成正弦波/方波音频数据
- 使用I2S接口输出音频
- 注意遵循"beep必须在mic open之后"的约束
核心逻辑:
static void play_tone(void) {
    bsp_audio_set_sample_rate(SAMPLE_RATE);
    bsp_audio_set_volume(80);

    int16_t buf[CHUNK_SAMPLES];
    const int period = SAMPLE_RATE / TONE_HZ;
    int phase = 0;

    while (total > 0 && s_req == 0) {
        for (int i = 0; i < n; i++) {
            buf[i] = (phase < period / 2) ? 8000 : -8000;
            if (++phase >= period) phase = 0;
        }
        bsp_audio_speaker_write(buf, n);
    }
}
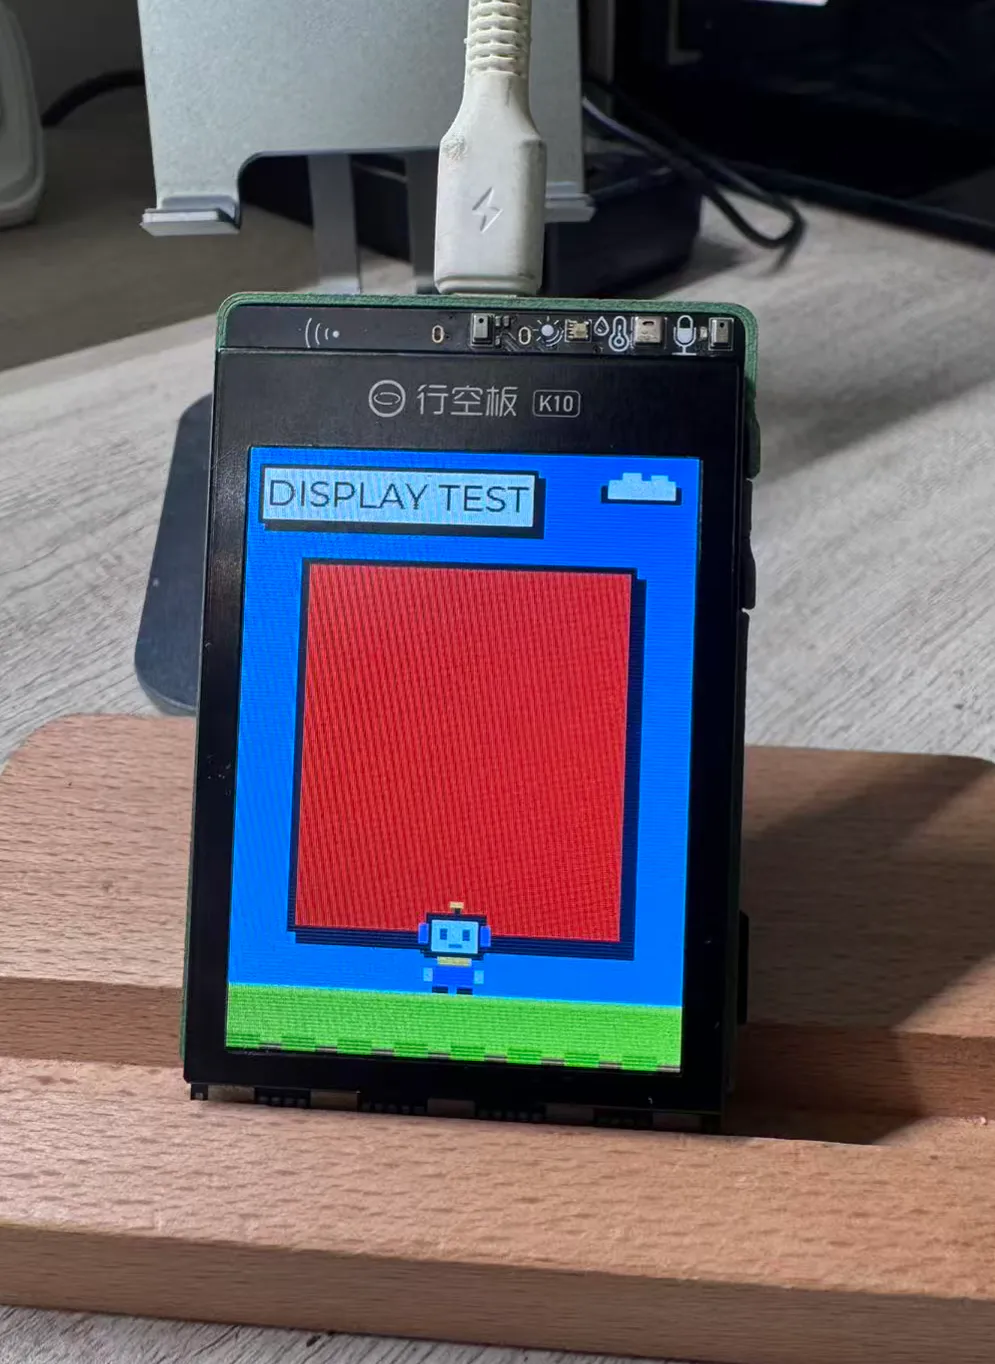
6.4 demo_display — 全屏颜色循环
功能:
- 红、绿、蓝、白、黑五色循环
- 验证LCD显示质量
- 检测坏点、色偏等问题
涉及硬件:LCD(ILI9341)
用途:硬件质检、显示效果验证
---
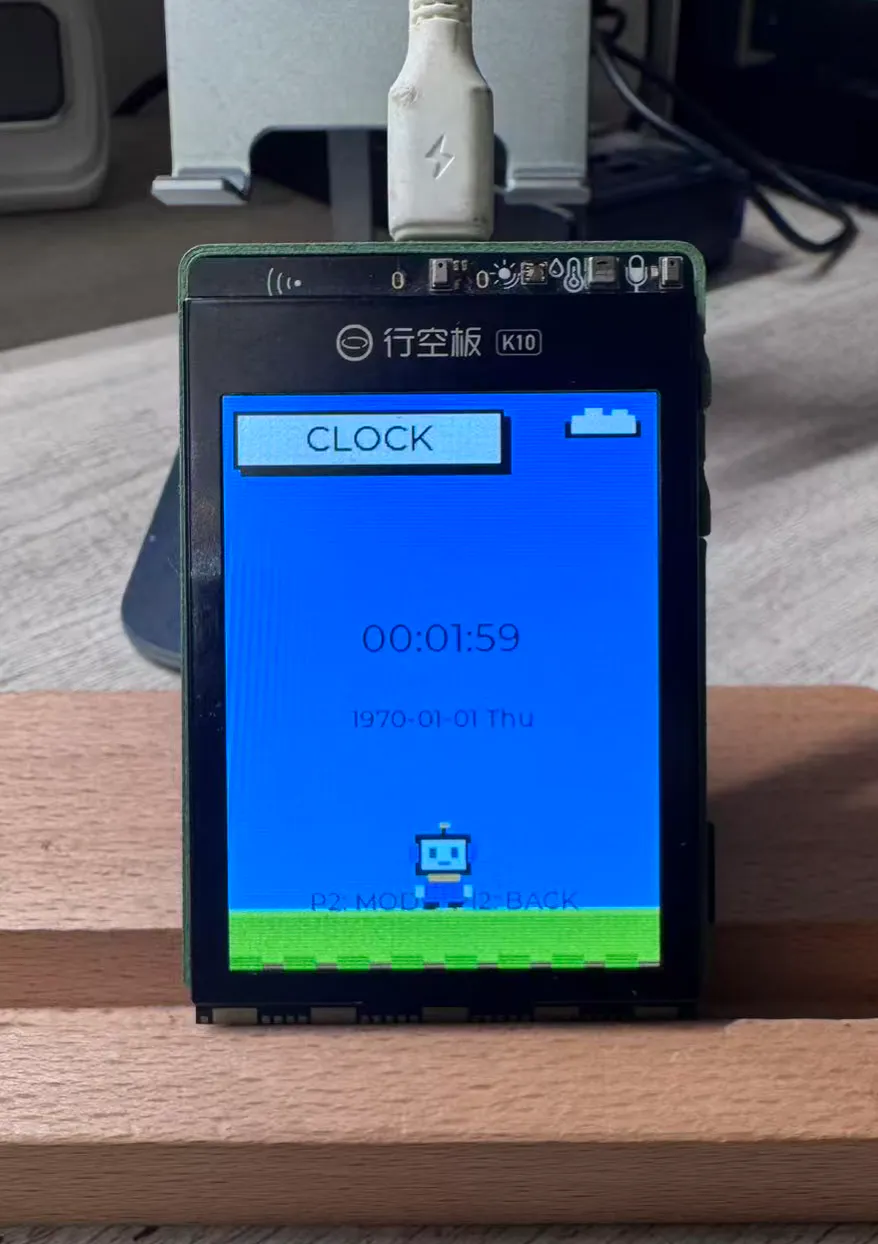
6.5 demo_clock — 实时时钟
功能:
- 显示当前时间(时:分:秒)
- 12/24小时制切换
- 日期显示
涉及硬件:LCD
技术要点:
- 使用系统时钟同步
- LVGL UI元素动态更新
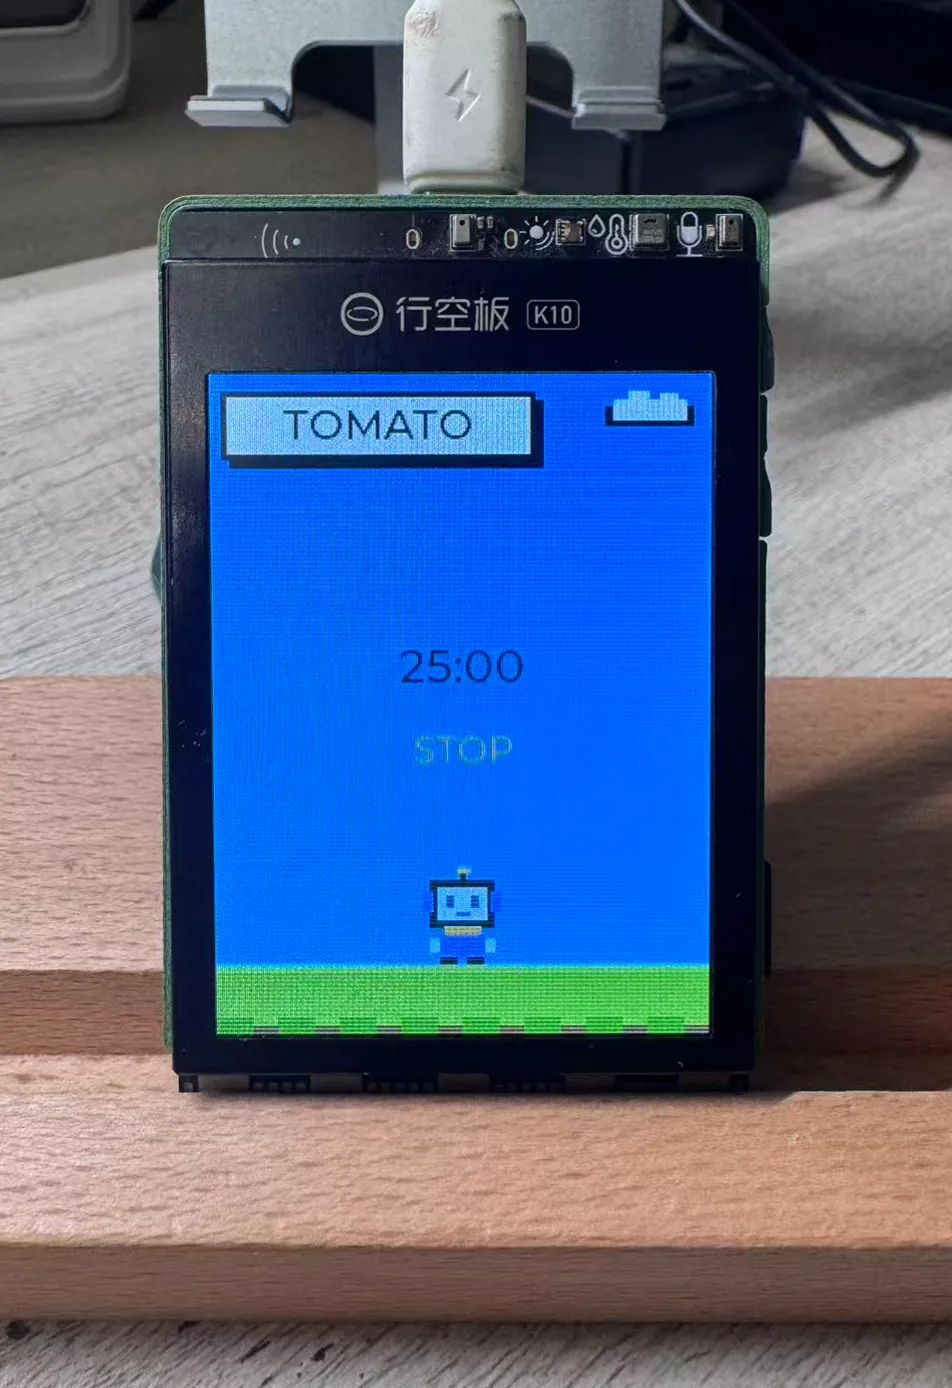
6.6 demo_tomato — 番茄钟计时器
功能:
- 25分钟工作 + 5分钟休息循环
- P12键开始/暂停
- P11键重置
- 状态指示(WORK/REST/STOP)
涉及硬件:按键、显示
状态机设计:
typedef enum {
    TOMATO_STATE_STOP = 0,
    TOMATO_STATE_WORK,
    TOMATO_STATE_REST,
} tomato_state_t;
清晰的枚举状态,Agent容易理解和扩展。
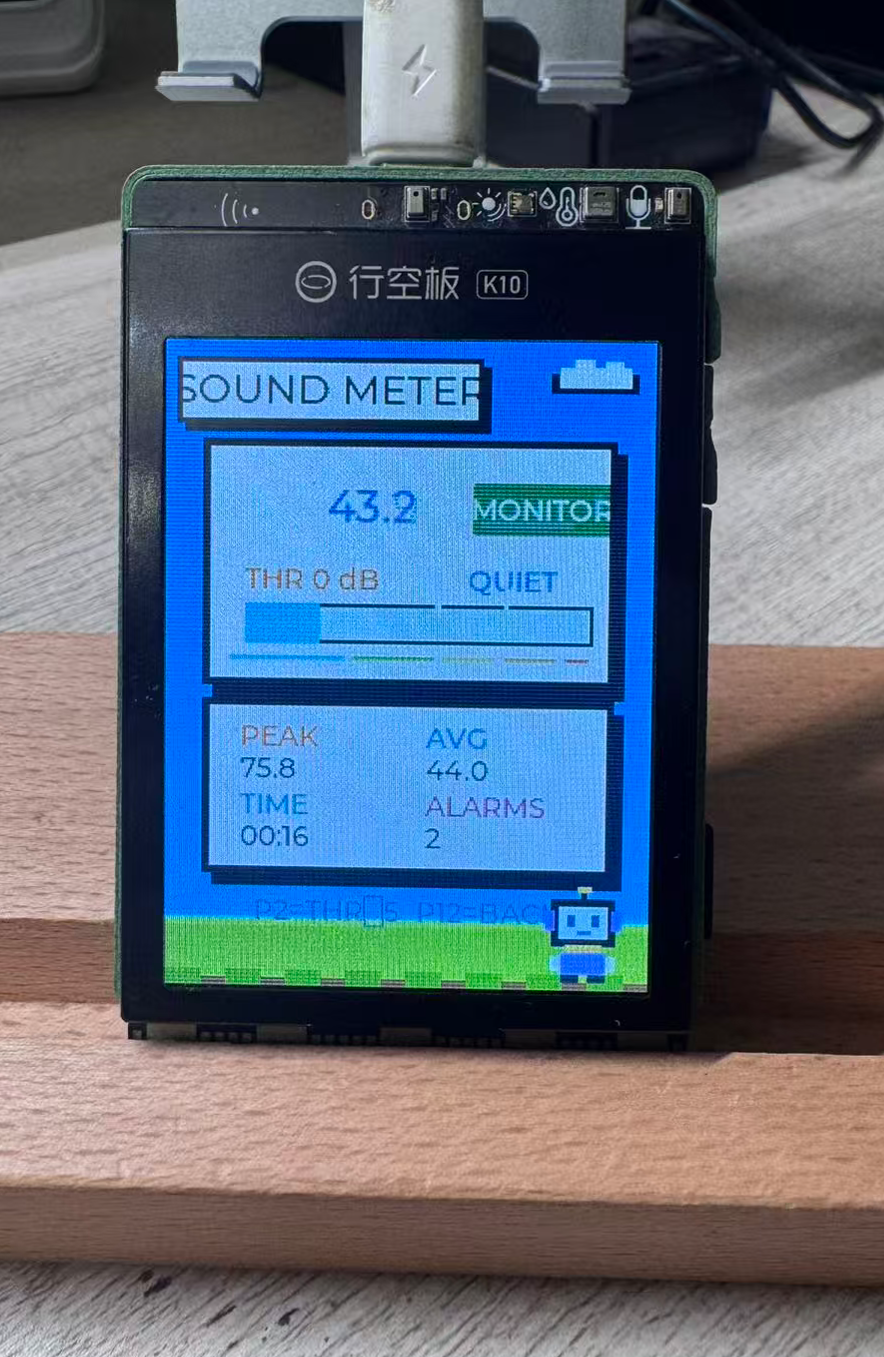
6.7 demo_sound_meter — 噪声检测器
功能:
- 实时检测环境噪声(dB值)
- 五区彩色音量条显示
- 阈值报警功能
- P2键调整阈值(+/-5dB)
涉及硬件:麦克风(ES7243E)、扬声器、LCD
技术亮点:
- 麦克风采样率24kHz,16bit
- RMS计算转换为dB值
- 峰值保持、平均值显示
- 异步队列处理音频数据
核心数据结构:
typedef struct {
    int32_t db_x10;           // 当前dB值(×10)
    int32_t peak_db_x10;      // 峰值dB
    int32_t mean_db_x10;      // 平均dB
    uint32_t frames;          // 处理帧数
    uint32_t alarm_count;     // 报警次数
    bool alarm;               // 是否触发报警
    bool mic_error;           // 麦克风错误标志
} sm_snapshot_t;
这是目前最复杂的Demo,涉及音频采集、信号处理、UI渲染的并发管理。
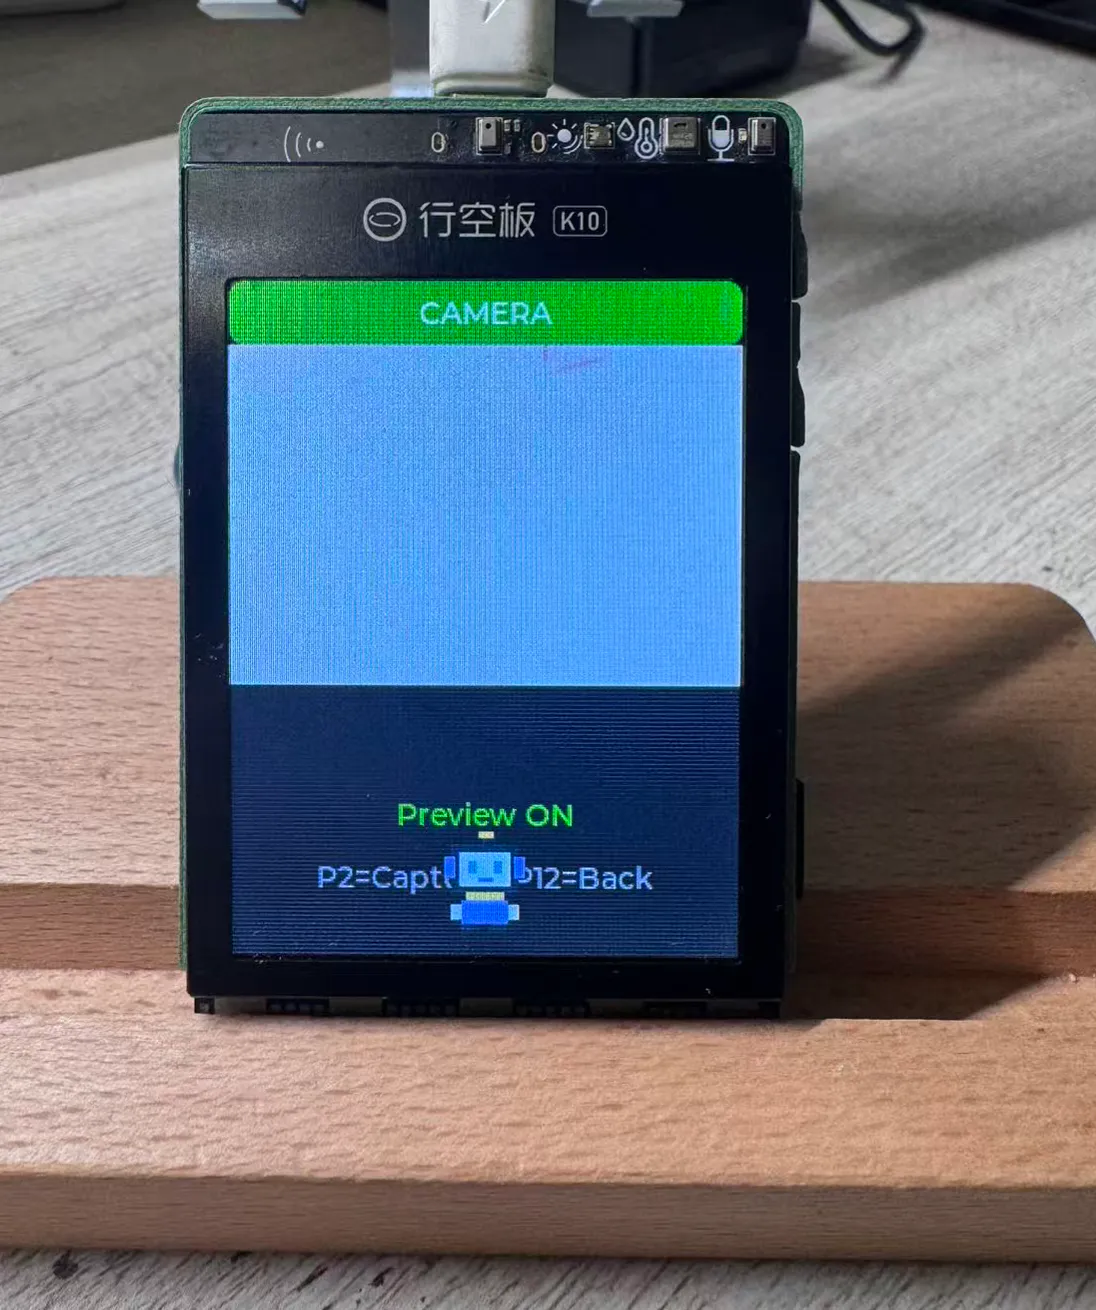
照相机应用,已实现拍照保存功能
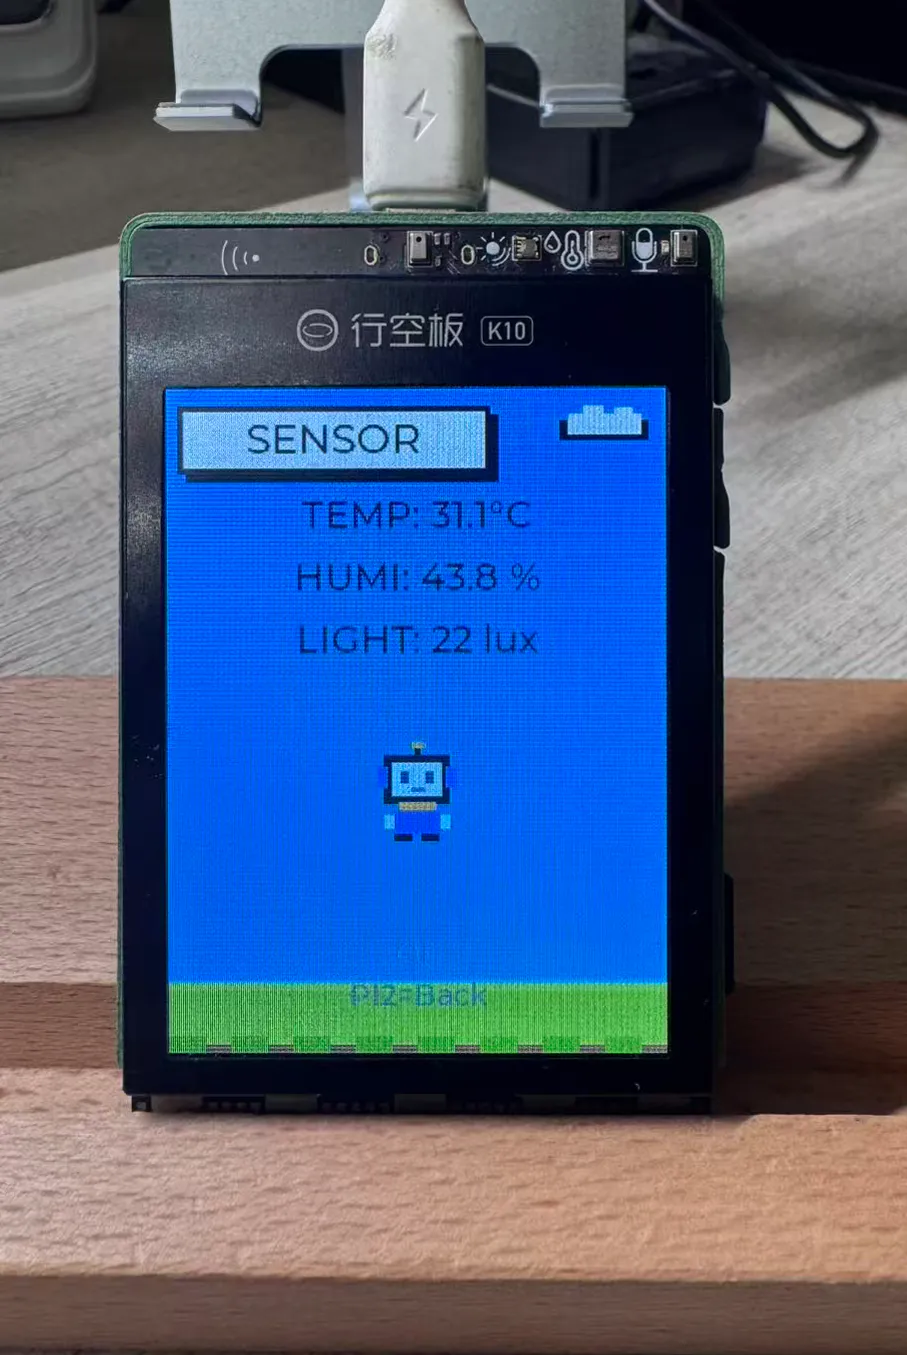
板载传感器数据显示。
七、Demo之间的共性设计
所有Demo都遵循统一的接口模板:
// 进入页面
void demo_xxx_enter(void);

// 隐藏页面(切换到其他Demo时调用)
void demo_xxx_hide(void);

// 显示页面(切回时调用)
void demo_xxx_show(void);

// 按键处理(由main.c统一分发)
bool demo_xxx_key(bsp_button_t btn);
Agent只需要:
- 复制任意一个Demo作为模板
- 修改
demo_xxx_enter中的UI逻辑 - 按需实现
demo_xxx_key处理按键 - 在
main.c中注册新Demo
这就是"Demo统一接口"规范的价值:降低Agent的学习成本,提升代码复用率。
八、我们的贡献
8.1 完整硬件驱动:填补dfk10的ESP-IDF生态空白
dfk10-passport的首要贡献,是为DFRobot K10构建了完整的ESP-IDF硬件驱动层。
过去,K10开发板缺乏系统性的BSP支持,开发者需要从零开始适配摄像头、音频、传感器、SD卡等外设。我们按照AI Passport的工程规范,将这一工作体系化:
- 显示驱动:ILI9341 LCD(SPI3 @40MHz),含DMA缓冲管理
- 音频子系统:ES7243E麦克风(I2S0 RX, TDM模式)+ NS4168扬声器(I2S0 TX)
- 摄像头驱动:GC2145 2MP(DVP 8-bit),帧buffer管理
- IO扩展:TCA9555 16-bit扩展器(I2C1)
- 传感器栈:AHT20温湿度 + LTR329光照 + SC7A20H六轴IMU
- 存储:SDHC卡(SPI2 @20MHz, FATFS)
所有硬件参数收敛到bsp_pins.h一份文件中,作为唯一事实源。这份驱动不仅适用于dfk10-passport项目,即使不使用Agent开发框架,它也可以作为ESP-IDF编程环境下K10板卡驱动的基础参考,对任何需要开发K10应用的开发者都有参考价值。
这是为dfk10的ESP-IDF生态迈出的坚实一步——从"没有标准BSP"到"有完整参考实现"。
8.2 Agent友好编程范式:让ESP-IDF开发不再"难以下咽"
传统ESP-IDF开发有几个痛点:
- 环境配置复杂:ESP-IDF版本选择、Python依赖、工具链安装,新手往往花一周时间在配环境上
- 硬件知识门槛高:面对新板子,需要先啃几百页数据手册,才能点亮第一盏LED
- 试错成本高:每次改代码都要编译、烧录、调试,一个循环十几分钟
- 经验难以传承:踩过的坑没人记录,后人重复犯错
dfk10-passport建立的Agent友好编程范式,本质上是在降低这些信息门槛:
- 规范即文档:9条工程规范替代了碎片化的Wiki和注释,Agent读取
AGENTS.md即可获得完整上下文 - 唯一事实源:
bsp_pins.h取代了四处查数据手册的繁琐,引脚定义、I2C地址、时序要求一目了然 - 坑文档前置:将"TDM麦克风只取slot0/slot2"、"音频不能用SLOT_BOTH"等踩坑经验写入代码注释,后人不复重蹈覆辙
- 三层验收:强制区分"编译通过"和"功能可用",避免Agent写出能编译但跑不通的代码
这套范式的价值,不在于让Agent"替代"开发者,而在于让ESP-IDF开发从"需要 expert-level 知识"变为"只需要理解规范"。即使没有Agent参与,人类开发者遵循这些规范,也能写出更健壮、更易维护的代码。
九、结语:Agent友好的未来
从MicroPixel到AI Passport,从ESP-Mosaico到dfk10-passport,我们看到了一条清晰的演进路径:
理论探索 → 规范沉淀 → 复杂硬件验证 → 社区共建
Agent友好的本质不是"让AI写代码",而是建立一套高效的信息传递机制,让Agent能够准确理解硬件约束、避免常见陷阱、快速迭代开发。
dfk10-passport只是起点。未来我们会:
- 添加更多实用Demo(AI对话、图像识别、数据分析)
- 探索跨硬件迁移(验证规范是否适用于其他ESP32开发板)
欢迎加入大家一起构建Agent友好的嵌入式开发生态。
📎 附录:项目地址
| 项目 | 类型 | GitHub/Gitee 仓库 |
|---|---|---|
| dfk10-passport | Agent友好嵌入式开发(K10适配版) | https://gitee.com/genvex/dfk10-passport |
| MicroPixel | AI游戏生成 | https://github.com/bytecodealliance/wasm-micro-runtime |
| ESP-Mosaico | Agent友好开发板 | https://github.com/espressif/esp-dev-kits, https://mosaico.espressif.com/ |
| AI Passport | 开源社区+Agent友好BSP(原版) | https://github.com/FoloToy/ai-passport |