基于行空板M10《智碳腰带Smart Carbon Belt》
作品说明
一、背景分析与设计要求
摘要:针对传统运动穿戴设备在校园场景中存在的课堂干扰、安全功能缺失、环保属性不足、场景适配性差等痛点,本作品设计并实现了一款校园多场景智能碳感腰带。腰带以行空板 M10 为主控核心,整合六轴加速度计、GNSS 定位模块、温湿度传感器等多模态传感设备,实现运动数据监测、跌倒检测、减碳计量、久坐提醒与多端联动等核心功能;通过优化步数检测、姿态识别、跌倒检测算法适配校园腰部穿戴场景,设计生活、运动、会议三种模式实现多场景自适应切换,并搭建客户端、服务端与 Web 端联动架构,支持数据实时同步与远程控制。经测试,腰带功能稳定、佩戴便捷,可实现运动监测与低碳实践的有机结合,具有较好的实用性与推广价值。
关键词:智能穿戴;多模态传感;校园场景;减碳计量;多端协同
1.1 作品背景
随着智能穿戴技术快速发展,运动手环、智能手表已广泛进入学生生活,成为监测运动状态的重要工具。但现有穿戴设备多面向通用场景设计,在校园环境中适配性不足,集中体现在三个方面:
一是课堂干扰。腕部佩戴的震动提醒与屏幕亮屏,容易打断课堂教学秩序,部分学校因此干脆禁用此类设备。二是安全功能缺失。多数产品只关注运动数据,缺少学生真正需要的跌倒检测、久坐提醒等安全健康功能。三是环保属性不足。在大力推进低碳校园建设的背景下,传统穿戴设备几乎不考虑运动减碳的量化与展示。
与此同时,国家正推进“双碳”(碳达峰、碳中和)战略,宏大的目标需要落地的支点——如何让减碳从政策口号走进学生的日常运动,是我们必须回应的命题。传统具备跌倒检测功能的穿戴设备往往价格昂贵;环保监测设备又过于专业,不适合学生使用;更重要的是,当前几乎没有一款兼顾环保功能的运动穿戴设备。基于此,我们设计了「智碳腰带」,以日常舒适佩戴、专注时不打扰、运动时精确分析为目标,在常见穿戴设备的基础上平衡便携与实用,力求解决传统穿戴设备无安全功能、上课分神、对环保考虑不足的问题。
1.2 作品主体结构
智碳腰带采用分层架构设计,自上而下分为客户端(设备端)、服务端与 Web 前端三层,各层协同实现全部功能:
客户端以行空板 M10 为核心,整合板载 ICM20689 六轴加速度计、TEL0157 GNSS 定位模块、DHT11 温湿度传感器、DFR0760 语音合成模块等硬件,负责数据采集、算法处理、模式控制与本地数据缓存,是整个系统的功能载体,整体安装于运动腰包内并以激光切割木质外壳固定。
服务端基于 Flask 框架开发、部署于公网云服务器,负责接收客户端上报数据、实现数据持久化、处理远程指令与紧急事件,通过统一 API 接口保障多端数据同步与指令传输稳定。
Web 前端同时适配手机端与电脑端,负责数据可视化展示、远程控制指令下发与历史数据查询,用户打开网页即可查看设备状态、切换模式与回看运动记录。三层之间通过 HTTP/TCP 传输 JSON 格式数据,既保证传输速度与稳定性,也便于后续维护与扩展。
1.3.1 实现功能要求
结合校园场景需求,作品设计七大核心功能,覆盖学生学习、运动与生活的全场景:
| 序号 | 功能 | 功能说明与实现方式 |
|---|---|---|
| 1 | 多场景模式切换 | 设计生活、运动、会议三种模式,分别对应日常环境健康管理、运动减碳监测、课堂静默佩戴,长按触摸键 2 秒循环切换 |
| 2 | 运动数据监测 | 多传感器协同实时监测步数、步频、步幅、配速、运动距离,并配合 GNSS 记录运动轨迹 |
| 3 | 跌倒检测与预警 | 多特征融合算法实时判断运动状态,检测到跌倒时触发语音与灯光警报,并把紧急信息上报服务端 |
| 4 | 减碳计量 | 构建“步数—距离—减碳量”拟合模型,把运动数据实时换算为减碳量并在多端展示 |
| 5 | 久坐提醒 | 持续监测坐姿时长,达到设定阈值(默认 3600 秒)时以语音与灯光提示起身活动 |
| 6 | 多端联动 | 客户端、服务端与 Web 前端数据实时同步,支持网页端远程查看状态、下发指令、查询历史数据 |
| 7 | 离线运行 | 网络不稳定时自动缓存数据,网络恢复后再同步至服务端,确保运动数据不丢失 |
1.3.2 工程结构要求
系统设计遵循四条核心原则:场景适配——结合校园多场景需求实现功能差异化适配;精准可靠——优化传感器采集与算法处理,确保数据监测准确;便捷实用——优化设备体积与佩戴方式,简化操作逻辑;多端协同——搭建联动架构,实现数据同步与远程控制。
硬件选型同样遵循性能稳定、功耗低、体积小、适配校园场景的原则:主控需要足够算力支撑 50Hz 高频采样与多端通信,因此选择搭载 Linux 系统、扩展接口丰富的行空板 M10;传感与交互模块则围绕腰部穿戴场景挑选体积小、接口标准的型号,最终整体塞入一只运动腰包,实现“看不见的科技”。
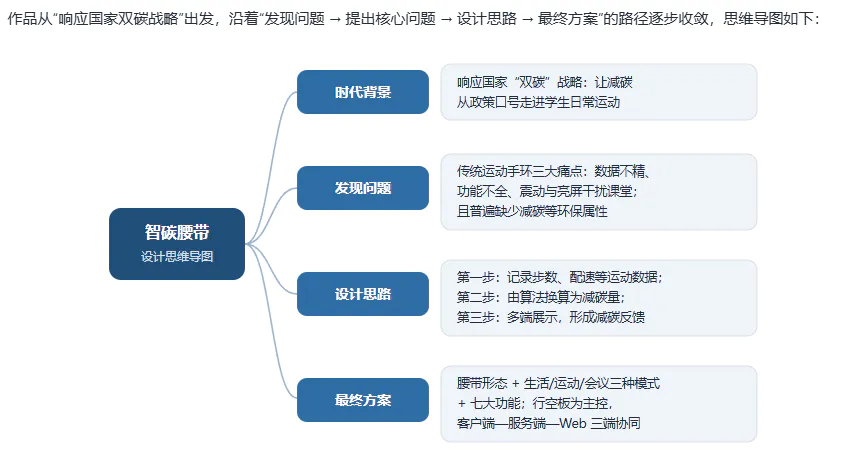
二、设计思维导图
三、硬件选用与连接
3.1 硬件清单
作品以行空板 M10 为主控,搭配多模态传感与交互模块,并配一台服务器承载服务端程序:
| 序号 | 名称 | 规格 / 型号 | 数量 | 接口 / 引脚 | 主要用途 |
|---|---|---|---|---|---|
| 1 | 行空板(主控) | M10(板载 ICM20689 六轴加速度计) | 1 | 主控 / 板载 I2C | 数据采集、算法运算、UI 显示、网络连接 |
| 2 | GNSS 模块 | TEL0157(GPS / 北斗双模) | 1 | UART 串口 | 配速、轨迹、时间获取 |
| 3 | 温湿度传感器 | DHT11 | 1 | GPIO P23 | 环境温度、湿度监测 |
| 4 | 语音合成模块 | DFR0760 | 1 | I2C | 语音提示、状态播报 |
| 5 | RGB 灯带 | WS2812(19 灯珠) | 1 | GPIO P21 | 状态指示、紧急警报 |
| 6 | 数字触摸传感器 | 电容触摸 | 1 | GPIO P24 | 模式切换等设备交互 |
| 7 | 模拟角度传感器 | 旋钮 | 1 | GPIO P22 | 灯带亮度等参数调节 |
| 8 | 运动腰包 | 黑色运动腰包 | 1 | — | 穿戴产品承载与固定 |
| 9 | 外壳材料 | 3mm 椴木木板 | 若干 | — | 激光切割外壳、锁扣与挂钩 |
| 10 | 电池扩展板 | 锂电池(约 5000mAh,支持快充) | 1 | — | 整机供电,续航 8 小时以上 |
| 11 | 服务器 | 云服务器或电脑 | 1 | 公网 / 局域网 | 远程控制、历史记录与数据展示 |
注:申报材料未逐项列采购单价,故本表不填列金额,仅列型号、数量、接口与用途。
3.2 硬件连接
各模块按接口特性接线:板载 ICM20689 六轴加速度计与 DFR0760 语音合成模块通过 I2C 与行空板通信;DHT11 温湿度传感器接 GPIO P23;TEL0157 GNSS 模块通过 UART 串口连接;WS2812 灯带接 P21、电容触摸接 P24、模拟角度传感器(旋钮)接 P22。接线完成后整体装进运动腰包,并优化固定方式以减少运动晃动。
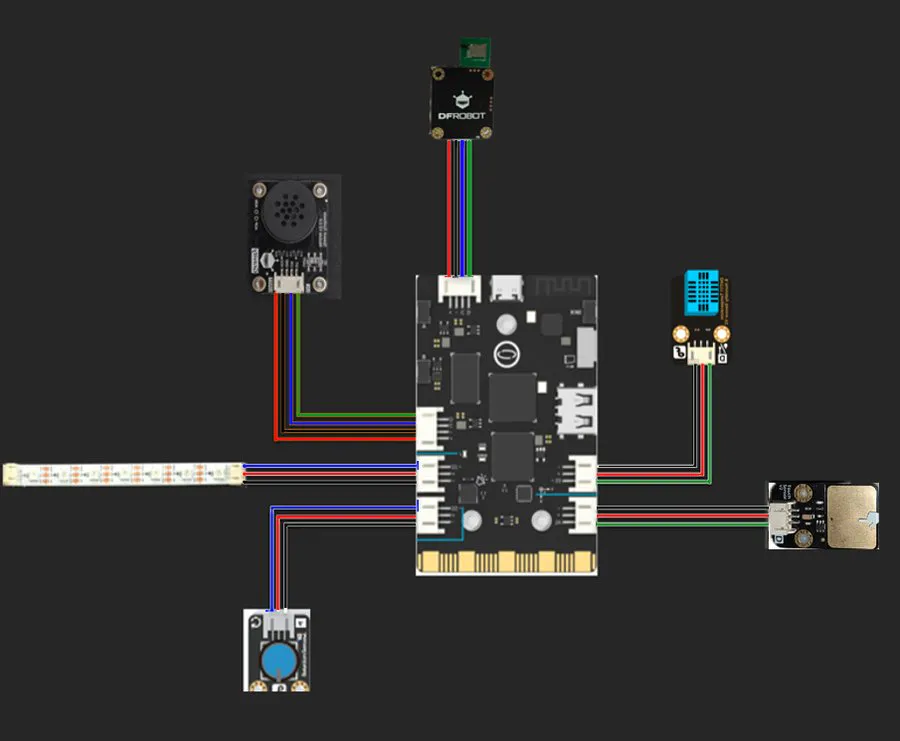
图 3-1 硬件连接图:以行空板 M10 为中心,向四周连接 GNSS、语音合成、RGB 灯带、旋钮、DHT11 与触摸模块
需要说明的是,程序实际使用的引脚以源码 config.py 为准(DHT11=P23、触摸=P24、旋钮=P22、灯带=P21)。
3.3 模块角色与参数
硬件搭建完成后逐项测试,重点验证模块稳定性与数据采集准确性,结果如下:
| 模块 | 在系统中的角色 | 关键参数 / 测试结果 |
|---|---|---|
| 行空板 M10 | 主控与显示中枢 | ARM Cortex-A53 + Linux,支撑 50Hz 采样与多端通信 |
| ICM20689 六轴 | 提供原始加速度与角速度 | 数据采集误差 ≤5% |
| DHT11 | 环境温湿度采集 | 温度误差 ≤2℃、湿度误差 ≤5%RH |
| TEL0157 GNSS | 户外定位、配速与授时 | 无遮挡搜星 ≤30 秒,定位误差 ≤5 米 |
| DFR0760 语音 | 语音播报与状态提示 | 播报清晰准确,配合灯带区分模式与警报 |
| WS2812 灯带 | 模式指示与紧急警报 | 灯珠 19 颗,模式与警报色区分明显 |
| 电源系统 | 整机供电 | 满电连续运行 ≥8 小时,快充 2 小时满电 |
测试表明所有硬件模块满足系统设计要求,为软件开发与算法优化奠定了基础。
四、结构安装与制作过程
4.1 外观设计
作品跳出传统手环的思维定式,把科技化为腰间一抹别致:整体采用腰带形态,以运动腰包承载,外部加装 3mm 椴木激光切割外壳,正面为显示屏面板,一侧以斜纹镂空兼顾散热与观感,外置 WS2812 灯带作为状态呼吸光。外观设计概念图如下:
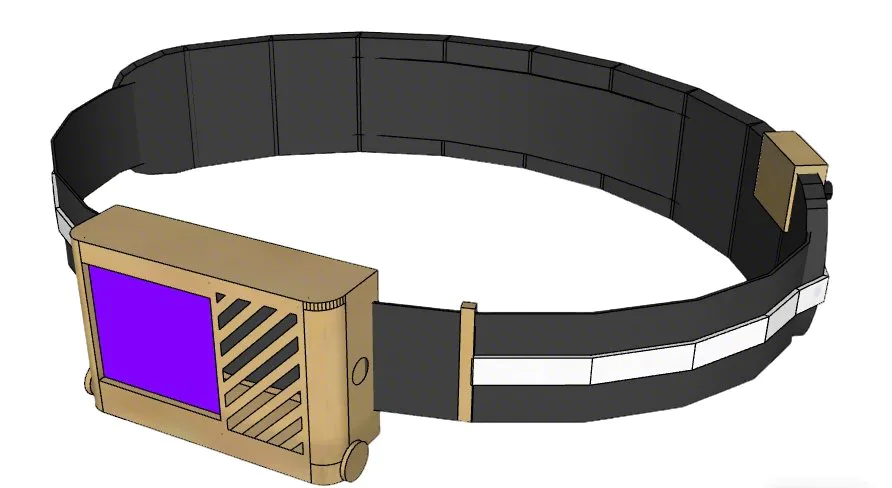
图 4-1 外观设计:3D 建模概念图(黑色腰带 + 木质外壳 + 显示屏 + 外置灯带)
取色与形态上做了三点取舍:其一,用木质外壳替代工程塑料,成本低、加工快,也便于反复迭代;其二,屏幕做在腰侧正前方,抬手可读、低头不显眼,减少课堂注意力分散;其三,灯带做外置窄条而非整圈包裹,既保证模式辨识度,又控制功耗与体积。
4.2 结构设计
结构部分用激光切割完成,图纸由四组零件构成:外壳(含屏幕开窗与散热斜纹)、锁扣(腰带开合)、操控面板挂钩(固定交互模块)与 灯带挂钩(走线固定)。切割图纸如下:
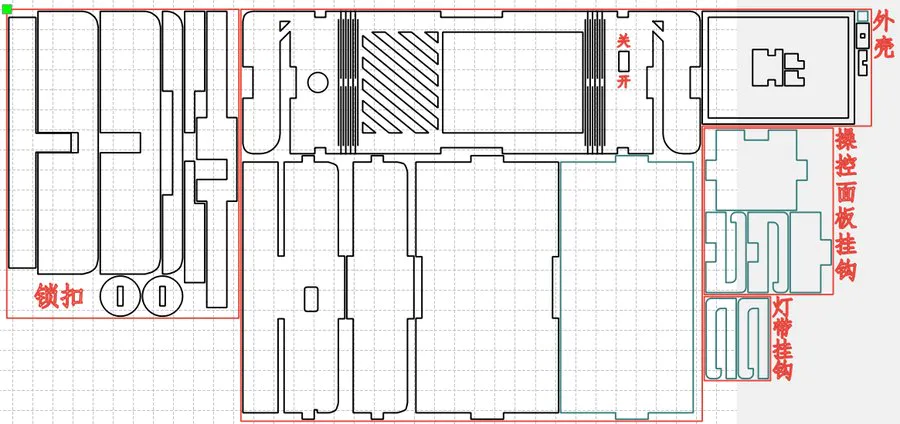
图 4-2 结构设计:激光切割外壳图纸,含外壳、锁扣、操控面板挂钩与灯带挂钩四组零件
4.3 硬件装配与固定
3D 建模确定尺寸后进入实物装配:将主控与各模块装入腰包内衬,用木质外壳包裹主控与屏幕,把 GNSS 模块置于腰包上沿以改善搜星,传感器靠人体近端布置以降低晃动噪声。装配后逐项调试,排除接触不良、信号干扰等问题,确保佩戴舒适、运行稳定。
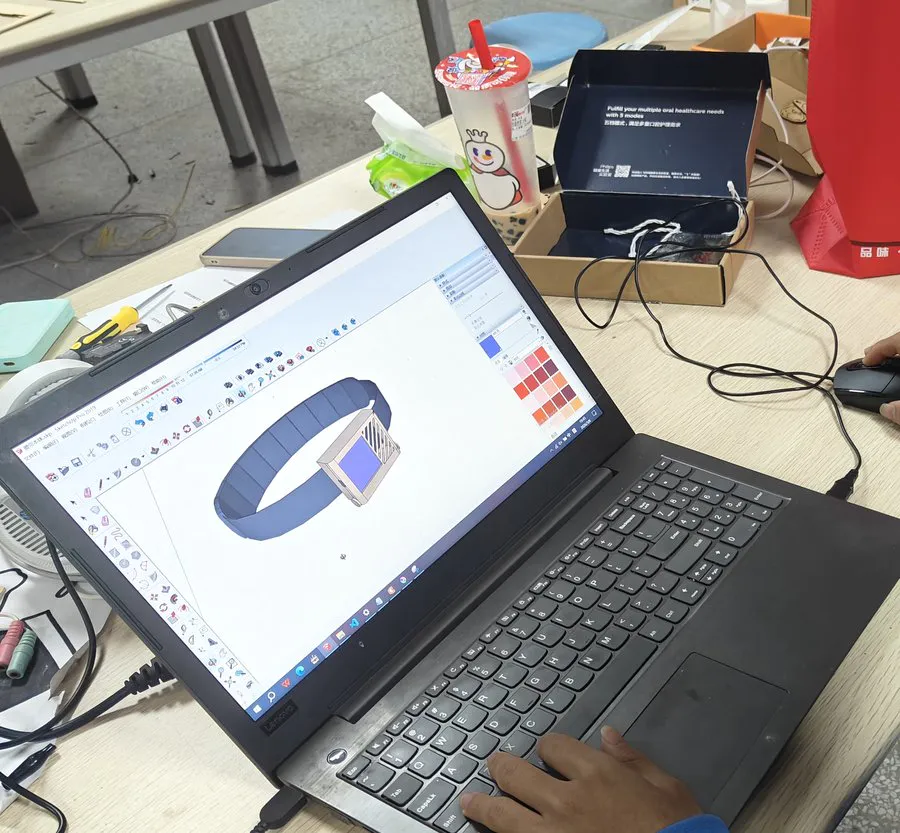
图 4-3 结构设计过程:使用 3D 建模软件绘制腰带外壳与整机造型
4.4 制作过程与成品
整个作品分六个阶段推进,逐步打磨:①提出问题、构思方案——调研穿戴设备痛点,明确腰部佩戴方式、三种场景模式与五大核心功能;②硬件选型、搭建原型机——以行空板 M10 为主控完成接线与功能验证;③结构设计、安装调试——完成 3D 建模与图纸设计,把硬件装进腰包并优化固定;④核心算法开发——实现 50Hz 采样与四大核心算法,参考学术论文适配校园场景;⑤UI 精调、佩戴体验测试——优化行空板界面,多次佩戴调整结构与操作逻辑;⑥最终调试与多端联动——测试 GNSS 户外性能,开发服务端与 Web 前端,修复缺陷优化交互。
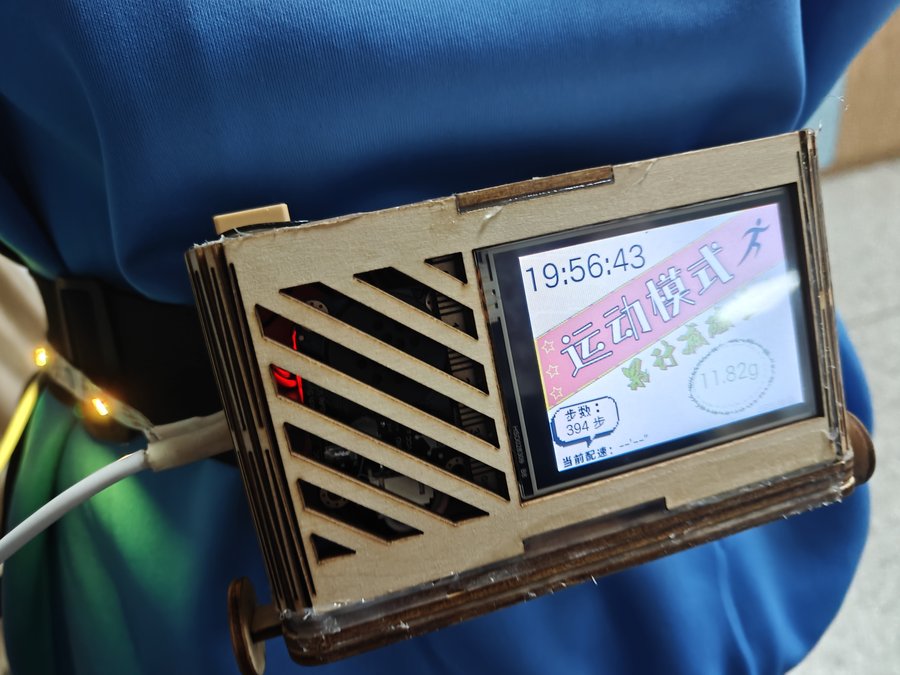
图 4-4 成品实拍:腰带运动模式界面,屏幕同屏显示时间、步数与减碳量,灯带同步指示
成品屏幕在运动模式下同屏显示时间(19:56:43)、步数(394 步)与减碳量,抬手即可确认当前运动状态,把“看不见的减碳”变成了看得见的数据。
五、编程流程分析
程序采用“采样线程 + 主循环”的双层结构:采样线程以 50Hz 高频采集 IMU 与温湿度数据,避免阻塞主流程;主循环每 0.1 秒调度一次,负责模式分发、算法处理、界面刷新与数据上传。核心流程如下:
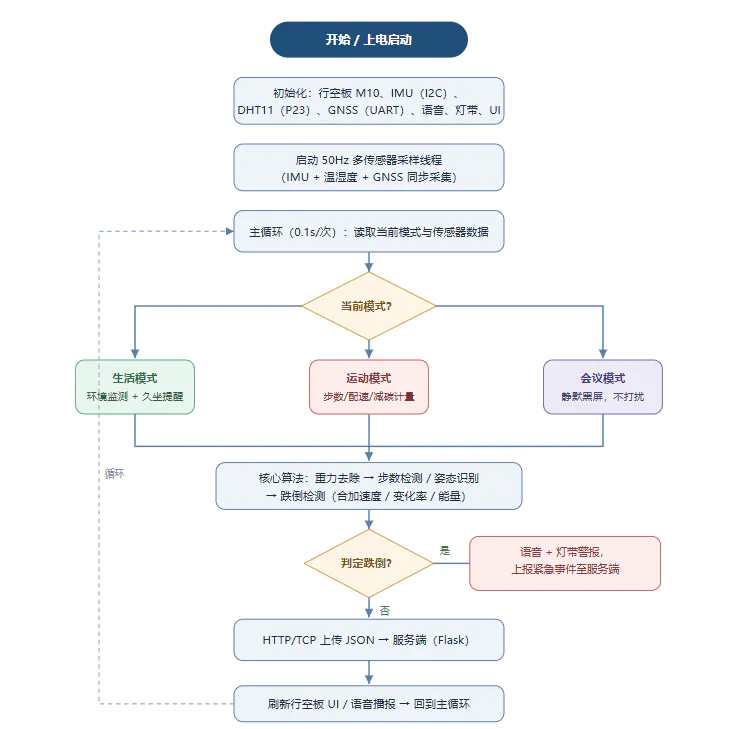
开始 / 上电启动初始化:行空板 M10、IMU(I2C)、DHT11(P23)、GNSS(UART)、语音、灯带、UI启动 50Hz 多传感器采样线程(IMU + 温湿度 + GNSS 同步采集)主循环(0.1s/次):读取当前模式与传感器数据当前模式?生活模式环境监测 + 久坐提醒运动模式步数/配速/减碳计量会议模式静默黑屏,不打扰核心算法:重力去除 → 步数检测 / 姿态识别→ 跌倒检测(合加速度 / 变化率 / 能量)判定跌倒?语音 + 灯带警报,上报紧急事件至服务端是否HTTP/TCP 上传 JSON → 服务端(Flask)刷新行空板 UI / 语音播报 → 回到主循环循环
流程中有三处关键设计:一是模式分发——三种模式各自独立处理,会议模式直接关闭显示,实现静默佩戴;二是跌倒优先——跌倒判定为“是”时直接进入警报与上报分支,不被其他逻辑延迟;三是异常兜底——主循环用 try/except 包裹,单次异常只记录日志、不中断运行,保证长时间佩戴稳定。
六、参考代码
作品客户端运行于行空板,使用 Python + pinpong 库开发;服务端基于 Flask。下面按“最有辨识度的设计 → 核心算法与参数 → 服务端处理”三部分展示关键代码,并逐行标注中文注释。完整源码以作品论文与源程序为准。
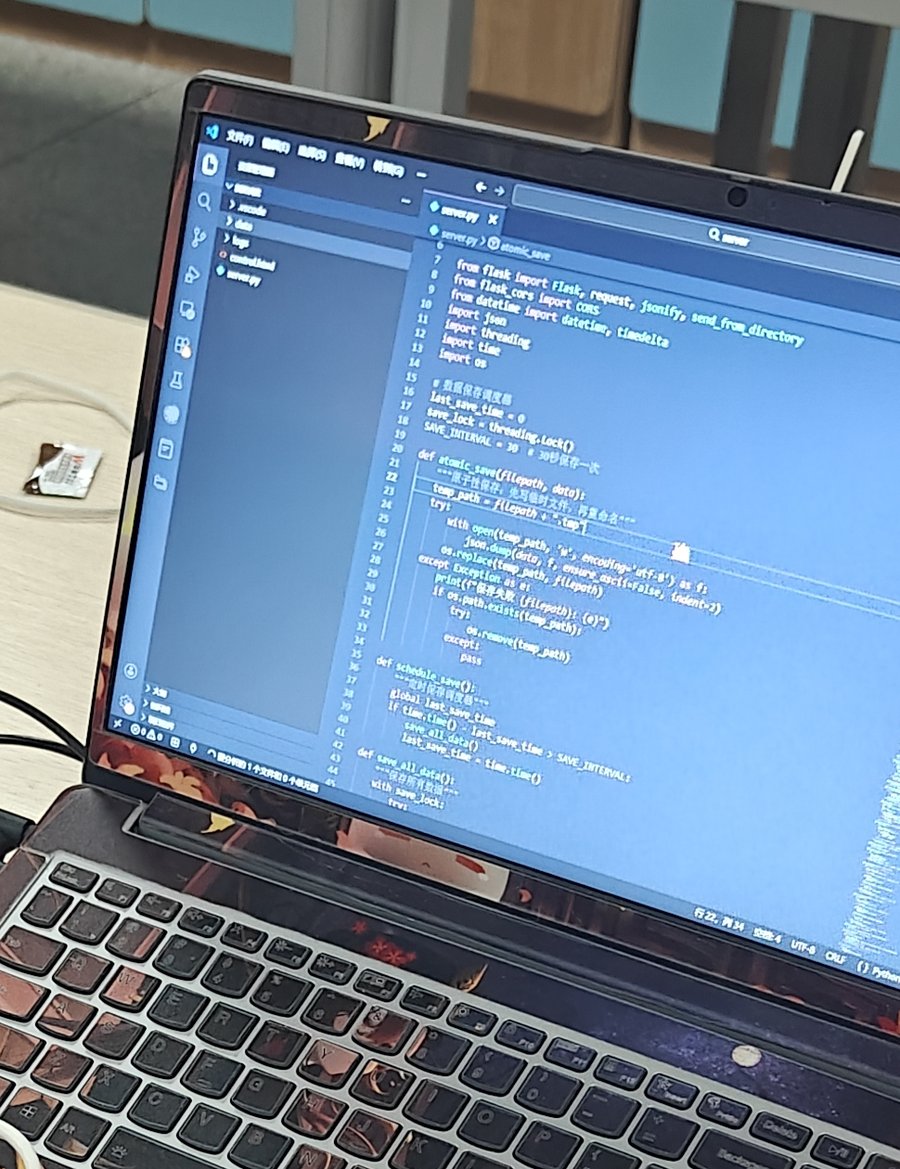
图 6-1 程序界面:在编辑器中编写与调试服务端代码(Flask 接口与数据保存逻辑)
6.1 主循环与多场景调度(client/main.py)
主循环是设备端的“大脑”,负责 GNSS 卫星巡检、界面时间刷新、采样率监控、模式自动退出与三种场景逻辑的分发:
def main_loop():
    """主循环:设备端核心执行逻辑,调度各模块协同工作"""
    global _sample_stats_counter, _gnss_check_counter, gnss_valid
    while running:                                          # 设备未退出则持续循环
        try:
            # 非运动/会议模式下,每 20 秒检查一次 GNSS 卫星数量(200 × 0.1s)
            if current_mode != MODE_SPORT and current_mode != MODE_MEETING:
                _gnss_check_counter += 1
                if _gnss_check_counter >= 200:
                    _gnss_check_counter = 0
                    if GNSS_AVAILABLE:
                        sat_count = gnss_manager.get_satellite_count()   # 读取当前搜星数
                        gnss_valid = gnss_manager.has_valid_fix(sat_count)  # 卫星数达标才算有效定位
                        logger.debug(f"GNSS 卫星检查:{sat_count}颗,有效:{gnss_valid}")

            # 会议模式关闭屏幕显示,实现"静默佩戴",不打扰课堂
            if not message_showing:
                if current_mode != MODE_MEETING and ui:
                    if 'time_text' in ui_elements:
                        if gnss_valid:
                            gnss_dt = gnss_manager.get_datetime()        # 有定位优先用 GNSS 授时
                            time_str = gnss_dt.strftime("%H:%M:%S") if gnss_dt else datetime.now().strftime("%H:%M:%S")
                        else:
                            time_str = datetime.now().strftime("%H:%M:%S")  # 无定位则退化为系统时间
                        ui_elements['time_text'].config(text=time_str)   # 刷新界面时间显示

            # 每 5 秒输出一次实际采样率,用于监控 50Hz 采样是否稳定
            _sample_stats_counter += 1
            if _sample_stats_counter >= 50:
                _sample_stats_counter = 0
                if sampler is not None:
                    try:
                        from sensors import get_sampling_stats
                        stats = get_sampling_stats()
                        logger.debug(f"采样统计:实际采样率{stats['actual_sample_rate']:.1f}Hz,总采样:{stats['sample_count']}")
                    except Exception:
                        pass                                        # 统计失败不影响主流程

            # 运动模式无操作 15 秒自动切回生活模式,避免用户忘记退出
            global env_auto_exit_start_time
            if env_auto_exit_start_time is not None:
                elapsed = time.time() - env_auto_exit_start_time
                if elapsed >= 15:
                    env_auto_exit_start_time = None
                    if current_mode == MODE_SPORT:
                        change_mode_internal(MODE_LIFE)
                        add_voice("已自动退出运动模式")

            # 非紧急状态下执行对应场景逻辑
            if not emergency_mode:
                if current_mode == MODE_LIFE:
                    handle_life_mode()          # 生活模式:环境监测 + 久坐计时
                elif current_mode == MODE_SPORT:
                    handle_sport_mode()         # 运动模式:步数 / 配速 / 减碳计量
                elif current_mode == MODE_MEETING:
                    handle_meeting_mode()       # 会议模式:静默运行
        except Exception as e:
            logger.error(f"主循环错误:{e}")      # 单次异常只记录,不中断整体运行
        time.sleep(0.1)                          # 0.1 秒一个周期,匹配 50Hz 采样率
6.2 四大核心算法与参数配置(client/services/algorithms.py)
算法层把重力去除、步数检测与跌倒检测封装为类,参数集中写在 config.py 中,便于反复调试:
import numpy as np
from config import STEP_CONFIG, GRAVITY_REMOVER_CONFIG, FALL_CONFIG

class GravityRemover:
    """重力去除算法:低通滤波 + 滑动平均,分离重力与线性加速度"""
    def __init__(self, alpha=GRAVITY_REMOVER_CONFIG["filter_alpha"],      # 滤波系数 α=0.52
                 window_size=GRAVITY_REMOVER_CONFIG["filter_window"]):     # 滑动窗口 =9
        self.alpha = alpha
        self.window_size = window_size
        self.gravity = np.array([0.0, 0.0, 9.81])   # 重力初值:Z 轴约 1g
        self.buffer = []                            # 线性加速度滑动缓存
    def process(self, accel):
        # Ag(n) = α·Ad(n) + (1-α)·Ag(n-1):一阶低通估计当前重力分量
        self.gravity = self.alpha * np.array(accel) + (1 - self.alpha) * self.gravity
        linear_accel = np.array(accel) - self.gravity   # Al(n) = Ad(n) - Ag(n) 得线性加速度
        self.buffer.append(linear_accel)
        if len(self.buffer) > self.window_size:
            self.buffer.pop(0)                          # 保持窗口长度不变
        return np.mean(self.buffer, axis=0).tolist()    # 滑动平均输出,抑制高频抖动

class StepDetector:
    """步数检测算法:腰部适配的波峰—波谷阈值法(参考腰部 MEMS 计步论文)"""
    def __init__(self, t_max=STEP_CONFIG["t_max"],      # 波峰阈值 0.008g
                 t_min=STEP_CONFIG["t_min"],            # 波谷阈值 -0.010g
                 window_size=STEP_CONFIG["window_size"]):
        self.t_max, self.t_min = t_max, t_min
        self.window_size = window_size
        self.buffer = []
        self.step_count = 0
        self.last_state = "idle"                        # 状态机:idle→peak→valley
    def detect(self, linear_accel):
        y_accel = linear_accel[1]                       # 只取 Y 轴分量(腰部前后摆动最敏感)
        self.buffer.append(y_accel)
        if len(self.buffer) < self.window_size:
            return self.step_count                      # 数据不足不判定
        window_mean = np.mean(self.buffer[-self.window_size:])   # 窗口平滑值
        if window_mean > self.t_max and self.last_state != "peak":
            self.last_state = "peak"                    # 越过波峰阈值
        elif window_mean < self.t_min and self.last_state == "peak":
            self.step_count += 1                        # 先峰后谷 → 记一步
            self.last_state = "valley"
        elif abs(window_mean) < abs(self.t_min) / 2:
            self.last_state = "idle"                    # 回到静止态,避免重复计数
        return self.step_count

class FallDetector:
    """跌倒检测算法:合加速度 + 变化率 + 能量多特征融合"""
    def __init__(self):
        self.ra_threshold      = FALL_CONFIG["ra_threshold"]        # 合加速度阈值 1.85g
        self.sa_threshold      = FALL_CONFIG["sa_threshold"]        # 加速度变化率阈值 2.2
        self.energy_threshold  = FALL_CONFIG["energy_threshold"]    # 加速度能量阈值 3.5
        self.window_duration   = FALL_CONFIG["window_duration"]     # 分析窗口 3 秒
        self.sampling_rate     = FALL_CONFIG["sampling_rate"]       # 采样率 50Hz
        self.window_size = int(self.window_duration * self.sampling_rate)
        self.accel_buffer = []
    def detect(self, linear_accel):
        self.accel_buffer.append(linear_accel)
        if len(self.accel_buffer) < self.window_size:
            return False                                # 窗口未满不判定
        window = np.array(self.accel_buffer[-self.window_size:])
        ra = np.sqrt(np.sum(window ** 2, axis=1))       # 合加速度 ra
        sa = np.abs(np.diff(ra))                        # 加速度变化率 sa
        energy = np.sum(ra ** 2) / self.window_size     # 窗口内加速度能量
        # 三参数同时超标才判为跌倒,可有效排除跳跃、奔跑等剧烈运动误报
        if (np.max(ra) > self.ra_threshold and
            np.max(sa) > self.sa_threshold and
                energy > self.energy_threshold):
            return True
        return False
对应的核心参数如下(均经多次调试确定):
# ==================== 硬件引脚定义 ====================
PIN_DHT11 = "P23"        # DHT11 温湿度传感器(GPIO)
PIN_TOUCH = "P24"        # 电容触摸传感器(模式切换交互)
PIN_KNOB  = "P22"        # 模拟角度传感器(旋钮,灯带亮度调节)
PIN_LED   = "P21"        # WS2812 RGB 灯带(状态指示 / 紧急警报)
LED_COUNT = 19           # 灯带灯珠数量
# 六轴加速度计 ICM20689 集成在行空板 M10 上,走板载 I2C;GNSS TEL0157 走 UART

# ==================== 三种场景模式 ====================
MODE_LIFE, MODE_SPORT, MODE_MEETING = 0, 1, 2
# 模式切换顺序(长按 2 秒触发):生活 → 会议 → 运动 → 生活
MODE_CYCLE = [MODE_LIFE, MODE_MEETING, MODE_SPORT]

# ==================== 核心算法参数(经多次调试确定)====================
STEP_CONFIG = {"t_max": 0.008, "t_min": -0.010, "window_size": 3}
GRAVITY_REMOVER_CONFIG = {"filter_alpha": 0.52, "filter_window": 9}
POSTURE_CONFIG = {"sit_pitch_change": 18, "y_sit_threshold": 0.18,
                  "y_stand_threshold": 0.10, "stable_window": 15}
FALL_CONFIG = {"ra_threshold": 1.85, "sa_threshold": 2.2,
               "energy_threshold": 3.5, "window_duration": 3.0, "sampling_rate": 50}

# ==================== 减碳系数与久坐提醒 ====================
CARBON_PER_STEP = 0.03            # 每步减碳系数(作品模型设定值)
DEFAULT_SITTING_REMIND_DURATION = 3600   # 久坐提醒阈值:3600 秒
6.3 服务端数据接收与减碳换算(server/server.py)
服务端负责接收设备上报、计算步数增量与减碳量、处理跌倒紧急事件并定期落盘:
@app.route('/api/stats', methods=["POST"])
def update_status():
    """接收设备状态上报,处理运动数据与跌倒紧急事件"""
    global device_status, sport_history, device_last_step
    try:
        data = request.json or {}                       # 设备端以 JSON 上报
        current_time = datetime.datetime.now()
        rollover_daily_device_counters(current_time)    # 跨天自动清零当日计数
        current_mode = data.get("mode", 0)
        if current_mode not in MODE_VALUES:             # 模式值非法直接拒绝
            return jsonify({"status": "error", "message": "无效模式值"}), 400
        current_step = max(0, int(data.get("step", 0) or 0))
        # 本次上报步数 − 上次步数 = 新增步数(设备重启归零时按当前值计)
        step_increment = current_step - device_last_step if current_step >= device_last_step else current_step
        # 仅运动模式下按"每步减碳系数"累计减碳量
        carbon_increment = step_increment * CARBON_PER_STEP if (current_mode == 1 and step_increment > 0) else 0
        device_status["carbon_reduce"] = round(device_status["carbon_reduce"] + carbon_increment, 4)
        device_last_step = current_step                 # 记录本次步数,供下次求增量
        device_status.update({"mode": current_mode,
                              "step": device_status["step"] + step_increment,
                              "online": True, **data})
        today = current_time.strftime("%Y-%m-%d")
        sport_history[today].update({"sport_time": device_status["sport_time_today"],
                                     "step": device_status["step"],
                                     "carbon_reduce": device_status["carbon_reduce"]})
        schedule_save()                                 # 定期落盘,防断电丢数据
        # 跌倒紧急事件:去重记录,避免同一事件反复入库
        if data.get("emergency") and not device_status.get("emergency_recorded"):
            emergency_records.append({
                "time": current_time.strftime("%Y-%m-%d %H:%M:%S"),
                "message": "检测到摔倒,需要紧急救助",
                "location": "未知",
                "resolved": False
            })
            schedule_save()
            device_status["emergency_recorded"] = True
        elif not data.get("emergency"):
            device_status["emergency_recorded"] = False  # 事件结束后复位标志
        return jsonify({"status": "success"})
    except Exception as e:
        logger.error(f"更新状态错误:{e}")                # 异常返回 500,便于设备端重试
        return jsonify({"status": "error", "message": str(e)}), 500
七、作品创新点
作品结合校园场景需求,实现六大创新:
| 序号 | 创新点 | 具体说明 |
|---|---|---|
| 1 | 多模态传感融合 | 把运动、环境、定位等多类采集功能集成于一件轻量化腰部设备,兼顾便携性与数据全面性 |
| 2 | 多场景自适应控制 | 生活、运动、会议三种模式平滑切换,会议模式静默黑屏,从设计上规避课堂干扰 |
| 3 | GNSS-IMU 协同定位 | GNSS 信号遮挡时自动切换导航方式,保障户外运动数据采集的连续性 |
| 4 | 运动—减碳联动计量 | 构建“步数—距离—减碳量”拟合模型,实时量化运动的环保贡献并多端展示 |
| 5 | 校园场景算法适配 | 在学术论文算法基础上做适配性改造,降低腰部晃动导致的误判率 |
| 6 | 多端协同与离线备份 | 客户端、服务端、Web 端联动,断网自动缓存、联网自动同步,确保数据不丢失 |
除此之外,作品还实现了腰带新形态与 AI 语音随行两个差异化亮点——跳出传统手环的思维定式,把科技化为腰间一抹别致;每一步都有语音陪伴,实时播报的不只是数据,更是前行的动力。
八、项目应用拓展
作品的核心能力(多模态采集 + 场景模式 + 多端联动)可迁移到更广的场景,典型拓展方向如下:
| 应用场景 | 功能组合 | 使用方式 | 价值 |
|---|---|---|---|
| 校园体育课 / 大课间 | 运动模式 + 步数配速 + 轨迹 | 体育教师统一发放,课后在网页端汇总全班运动量 | 量化运动强度,支撑体育教学的客观评价 |
| 课堂与自习 | 会议模式 + 久坐提醒 | 上课前切到会议模式静默运行,坐着超时以轻震动/语音提醒 | 不干扰教学,同时守护用眼与坐姿健康 |
| 学生日常通勤步行 | 运动模式 + 减碳计量 | 上下学步行自动计步并换算减碳量 | 把日常通勤转化为可见的低碳贡献 |
| 低碳校园活动 | 多端联动 + 历史数据 | 以班级为单位累计减碳量,网页端排名展示 | 为低碳校园建设提供可量化的抓手 |
| 户外跑步 / 骑行 | GNSS + IMU 协同 | 轨迹与配速记录,遮挡路段自动切换导航 | 提升户外运动数据的连续性 |
| 家庭健身与康复 | 姿态识别 + 跌倒检测 | 居家锻炼时监测姿态,异常跌倒即时告警 | 为老人、康复人群提供安全守护(需按场景重新标定) |
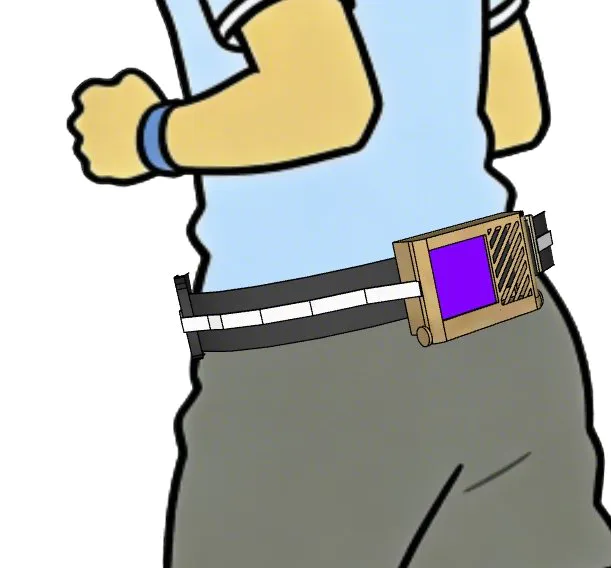
图 8-1 佩戴场景示意:腰带贴合腰部佩戴,屏幕朝向正前方,运动数据抬手可读
需要说明的是,跨场景使用时算法阈值需重新标定,例如老人生理特征与运动幅度与中学生差异较大,跌倒检测的三项阈值应针对性调整,不宜直接照搬。
九、小结
9.1 团队成员与分工
| 成员 | 分工 |
|---|---|
| 连炳宇 | 代码编程、核心算法设计、3D 建模与设备外观组装,主导软件开发与硬件调试 |
| 陈泓宇 | 作品整体设计、PPT 制作、外观设计与视频制作,参与硬件搭建与佩戴体验测试 |
9.2 团队研讨记录
第一次讨论(2026 年 2 月 29 日 18:10—18:40):确定作品采用腰带式佩戴方案;讨论核心功能设计,明确运动监测、跌倒检测、减碳计量等核心需求;确定网络通信架构与三端联动方式。主要决定:主控采用行空板 M10;设定生活/运动/会议三种场景模式;加入 GNSS 模块实现轨迹与配速记录。
第二次讨论(2026 年 3 月 5 日 17:50—18:40):确定 GNSS 运动记录与配速展示方式,优化行空板端 UI;设计网页端历史记录与详情页布局,确定数据可视化方案——用轨迹图展示运动轨迹,网页端支持切换 7 天、14 天、30 天查看历史统计;同时整理作品说明与演示材料。
9.3 收获与不足
作品创作全程围绕学生需求,团队分工协作,克服了硬件兼容性、算法优化、多端联动等难题。通过调研明确需求、反复调试硬件与软件,我们不仅掌握了硬件搭建、编程与算法设计技能,还锻炼了团队协作与问题解决能力,也深刻认识到科技作品必须同时注重实用性与创新性。
同时作品仍有明显不足:
①GNSS 轨迹精度不足,操场转弯或有遮挡时易出现轨迹漂移;
②人体工学设计有待优化,长时间佩戴存在不适感;
③数据以 JSON 文件存储,难以支撑大量长期数据;
④公网数据传输未加密,存在安全隐患;
⑤主控与部分模块成本偏高,不利于大规模普及;
⑥外观体积偏大,外壳造型较简单,佩戴有异物感。
9.4 后续计划从六个方向改进:加入客户端鉴权与数据加密传输,提升公网安全性;更换高精度 GNSS 模块并融合惯性导航算法,减少轨迹漂移;优化外壳设计、缩小体积,提升佩戴舒适度与美观度;引入数据库存储,提升大量数据处理能力;选用性价比更高的核心模块,降低成本便于普及;拓展心率监测、睡眠监测等功能,进一步丰富产品实用性。