小智AI语音打靶机器人:掌控板 + 二哈2
说一句话就能指挥的自动打靶系统:小智AI(语音/文本)→ MCP WebSocket → 掌控板(ESP32) → 二哈2视觉 → 水平舵机对准 → 电磁继电器扣扳机。目标出现时自动搜索、锁定在屏幕中心、连发 3 次;语音还能让炮塔"转到90度""向左10度""射击"。
一、项目简介
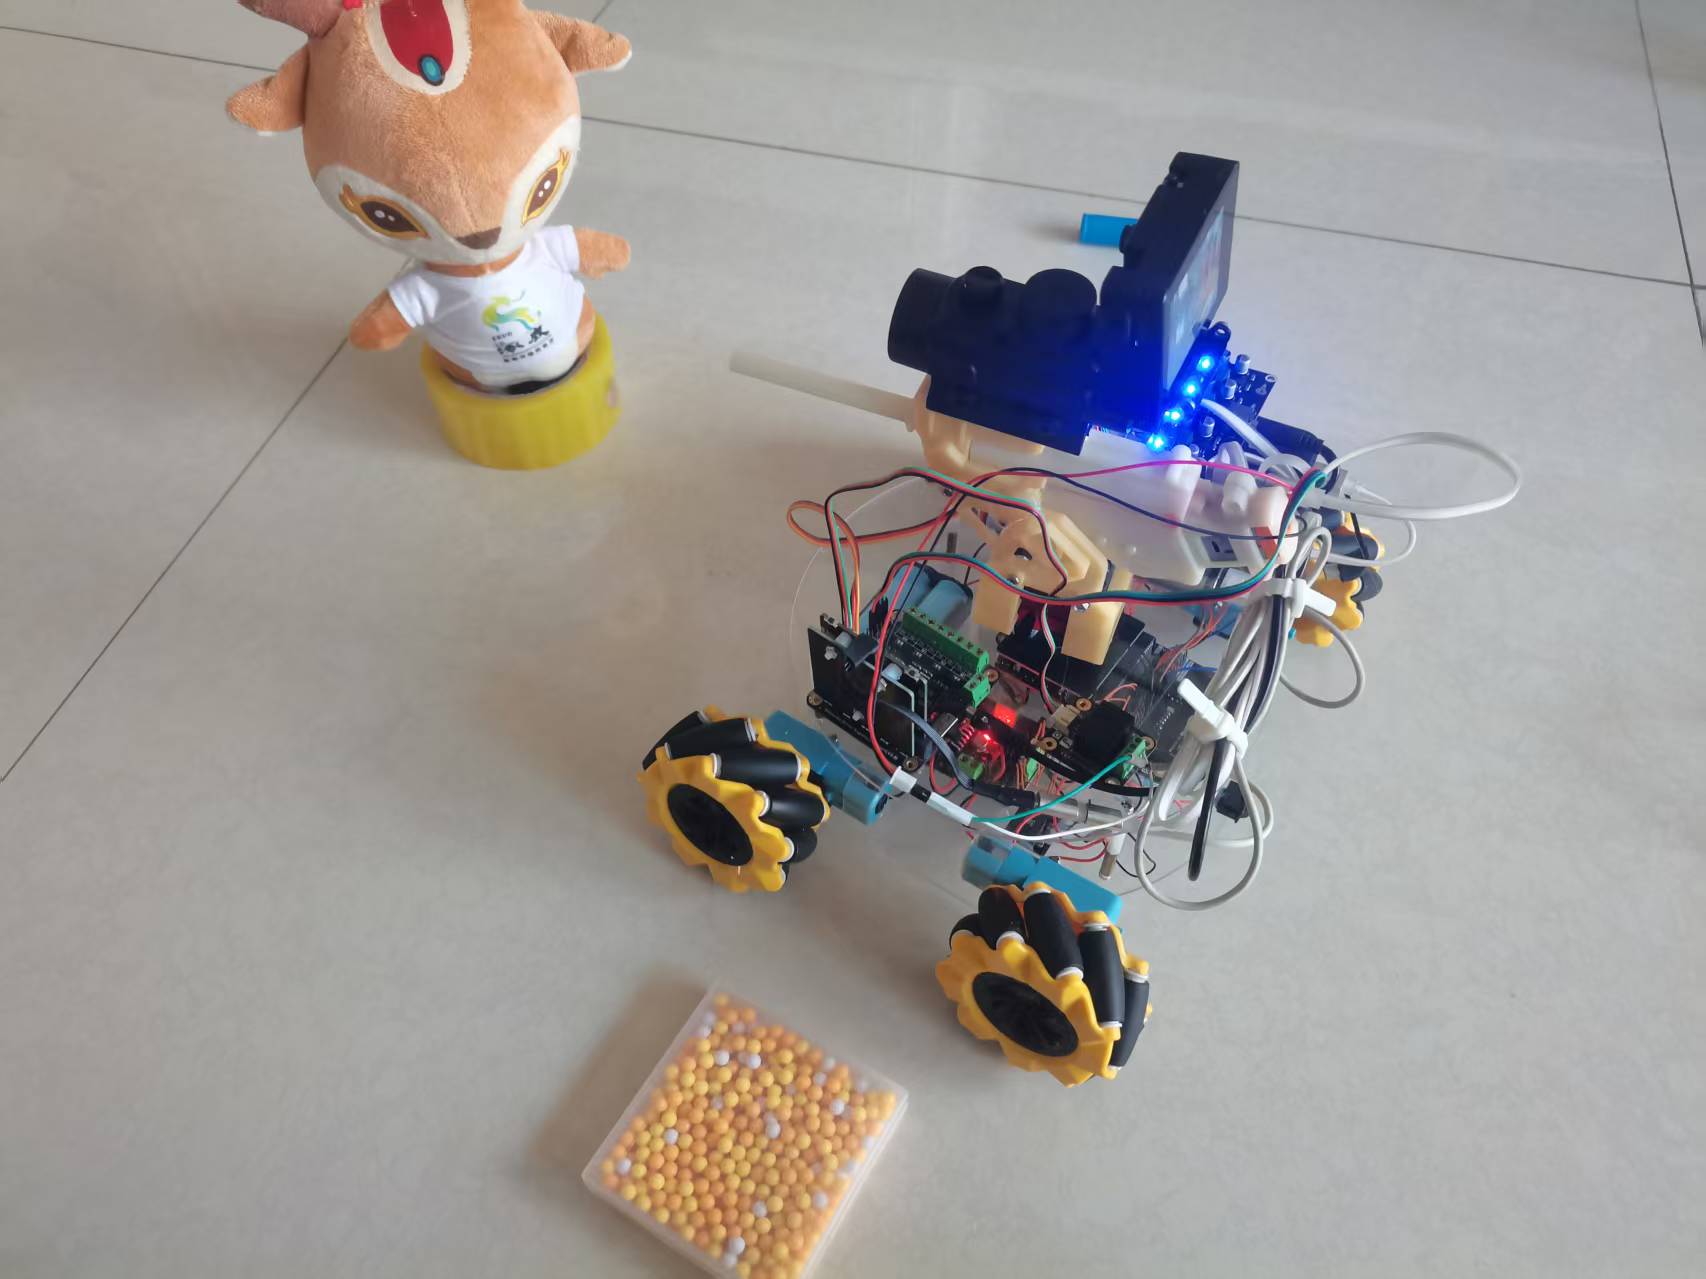
用 掌控板(ESP32,Arduino IDE 编程) 做主控,二哈2(DFRobot SEN0638) 做视觉,1 个 180° 舵机做水平炮塔(倒立安装,行程 10°~110°、中位 50°),电磁继电器控制扳机机构,接入 小智AI 的 MCP 服务实现语音指挥:
- 自动打靶:舵机来回扫描 → 二哈2 检测到目标 → 斜率标定后自动对准 → 目标锁定在屏幕水平中心 → 连续射击 3 次 → 保持;目标大幅移动/丢失后重新锁定
- 语音指挥:对小智AI 说"开始搜索""停止""射击""转到90度""向左10度""向右一点""现在什么状态"
- 双保险控制:按键 A=搜索开停、B=手动射击;串口命令全功能
项目核心价值不在"射击"本身,而在一套从"图像稳定锁定"到"语音工具调用"的完整闭环,以及大量实测调出来的细节:640×480 图像中心、ID 锁定、滑动滤波、舵机-相机斜率标定(倒装自动适配)、滞回死区、每发后重瞄。
二、功能特性
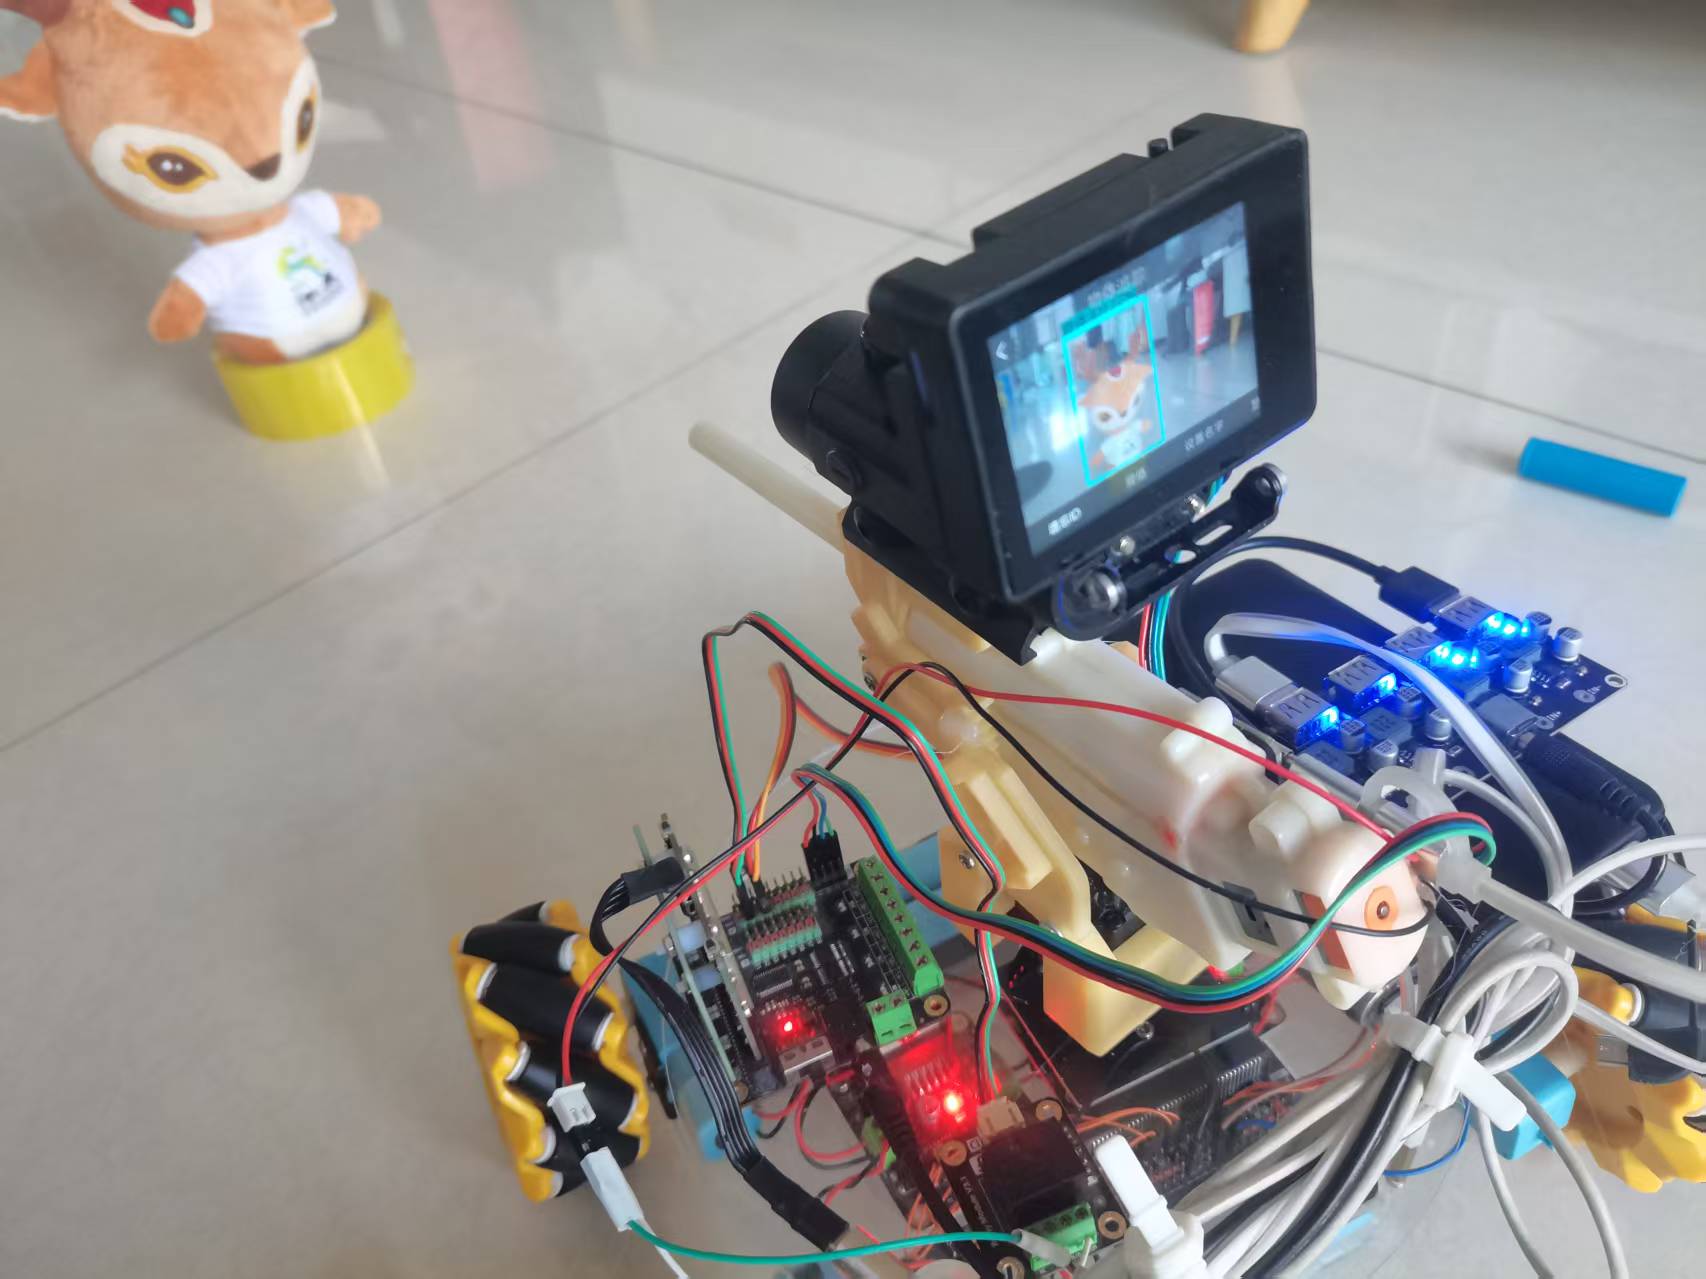
- 视觉锁定:二哈2 物体追踪 + ID 锁定单一目标 + EMA 滑动滤波 + 残影过滤(w<30px 视为丢失)
- 自标定:首次检测自动测"舵机每转1°目标在画面移动多少像素"(slope,px/°),倒立装方向自动适配
- 位置伺服:目标角 = 舵机角 − du/slope,直接算"把目标移到中心"的角度,不猜符号
- 锁定射击:死区 50px 进入锁定 → 稳定 10 帧连发 → 每发后重新瞄准;滞回带 50~70px 防边界抖动;3 发上限,3 发后保持不扫不射;大幅移动/丢失重新锁定
- 语音工具:
search_shoot/fire/servo_abs/servo_rel/status - 安全:软件限位 10°~110°;开火前确认目标居中且稳定
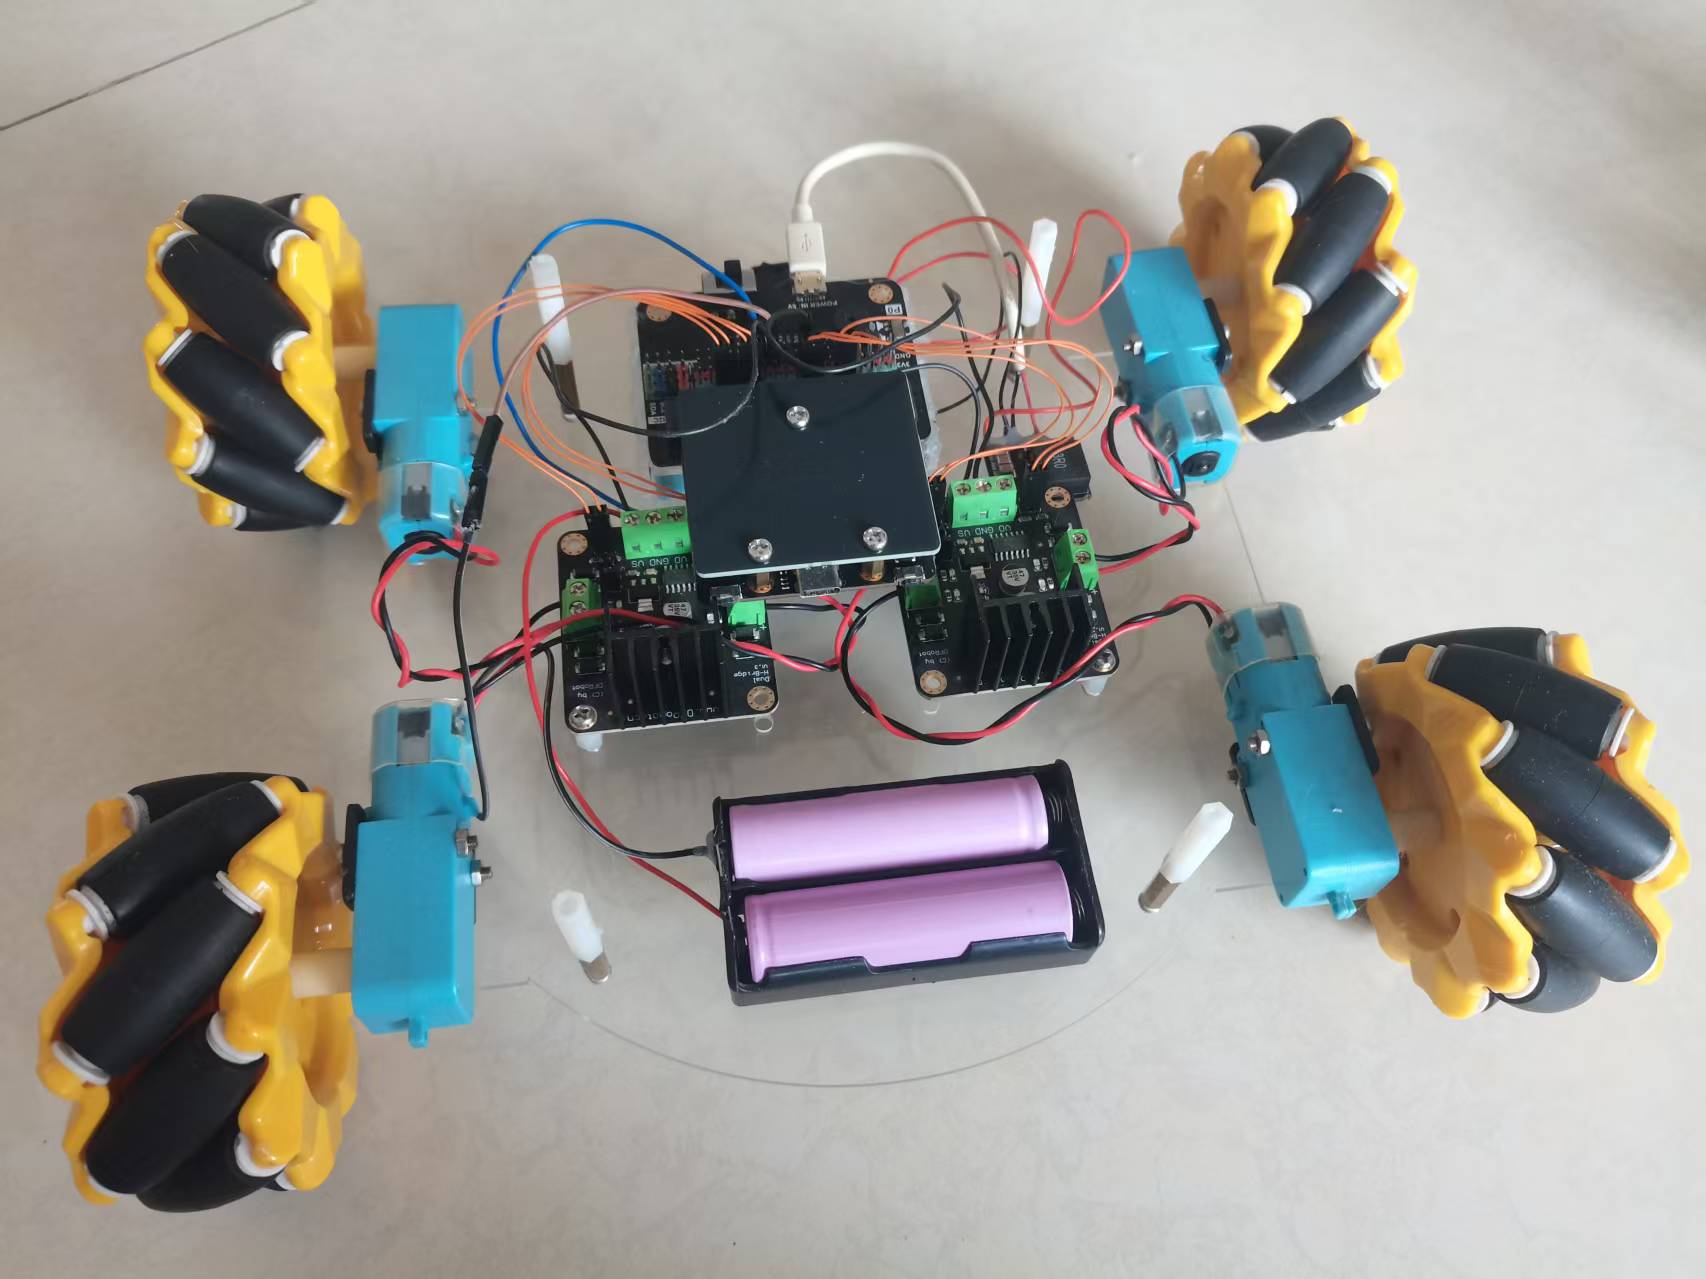
三、硬件清单
| 部件 | 型号 / 参数 | 数量 |
|---|---|---|
| 主控 | 掌控板(Maker Learning Board,ESP32-WROOM) | 1 |
| 视觉 | 二哈2 HUSKYLENS2(SEN0638),I2C | 1 |
| 炮塔 | 180° 舵机 ×1(倒立安装,行程 10~110°,中位 50°) | 1 |
| 扳机 | 电磁继电器模块(P1/IO32 控制) | 1 |
| 扳机机构 | 触发装置(继电器输出驱动) | 1 |
| 供电 | 掌控板 5V/USB;舵机与继电器/扳机机构必须分开供电(见"坑6") | — |
接线:二哈2 接 I2C(SDA=IO23,SCL=IO22,原理图 V2.0.3 确认);舵机信号 P8/IO26;继电器 P1/IO32;按键 A=IO0、B=IO2。
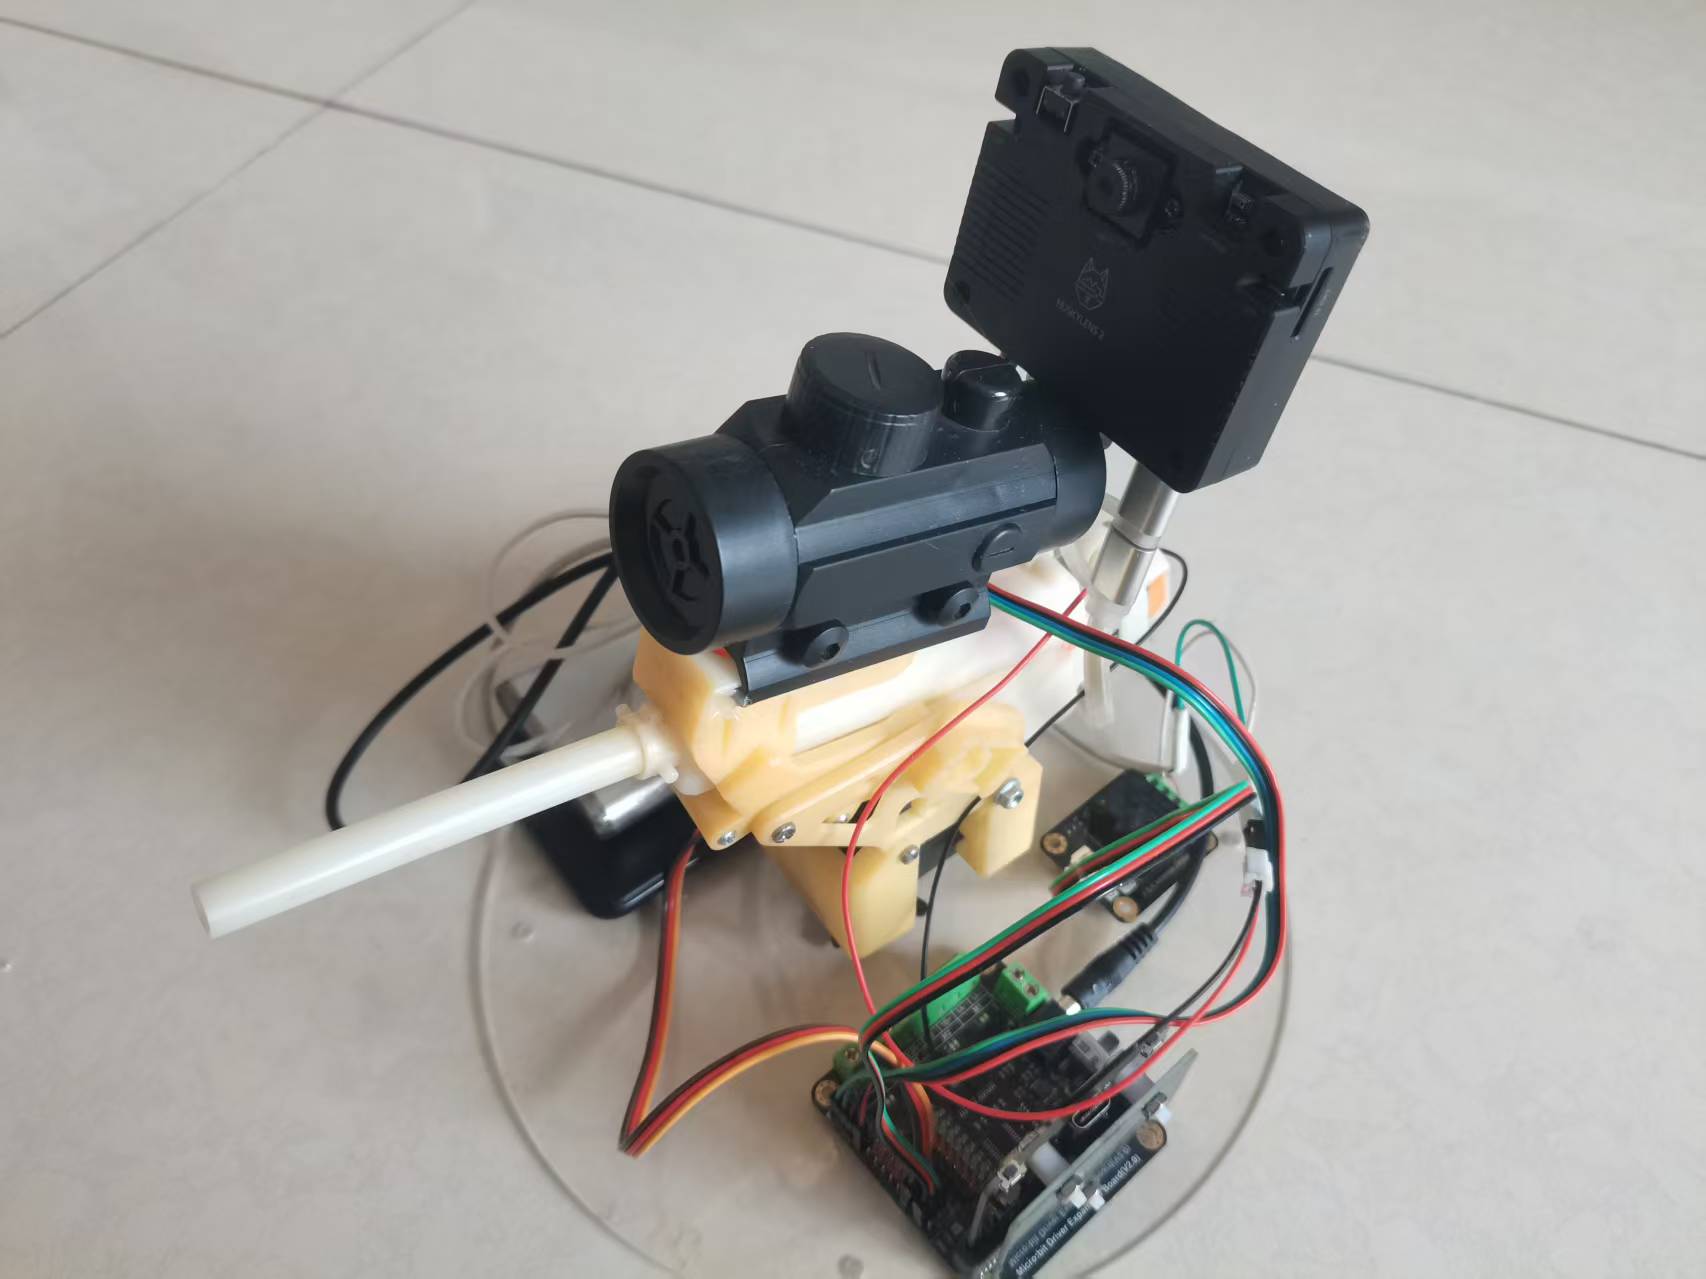
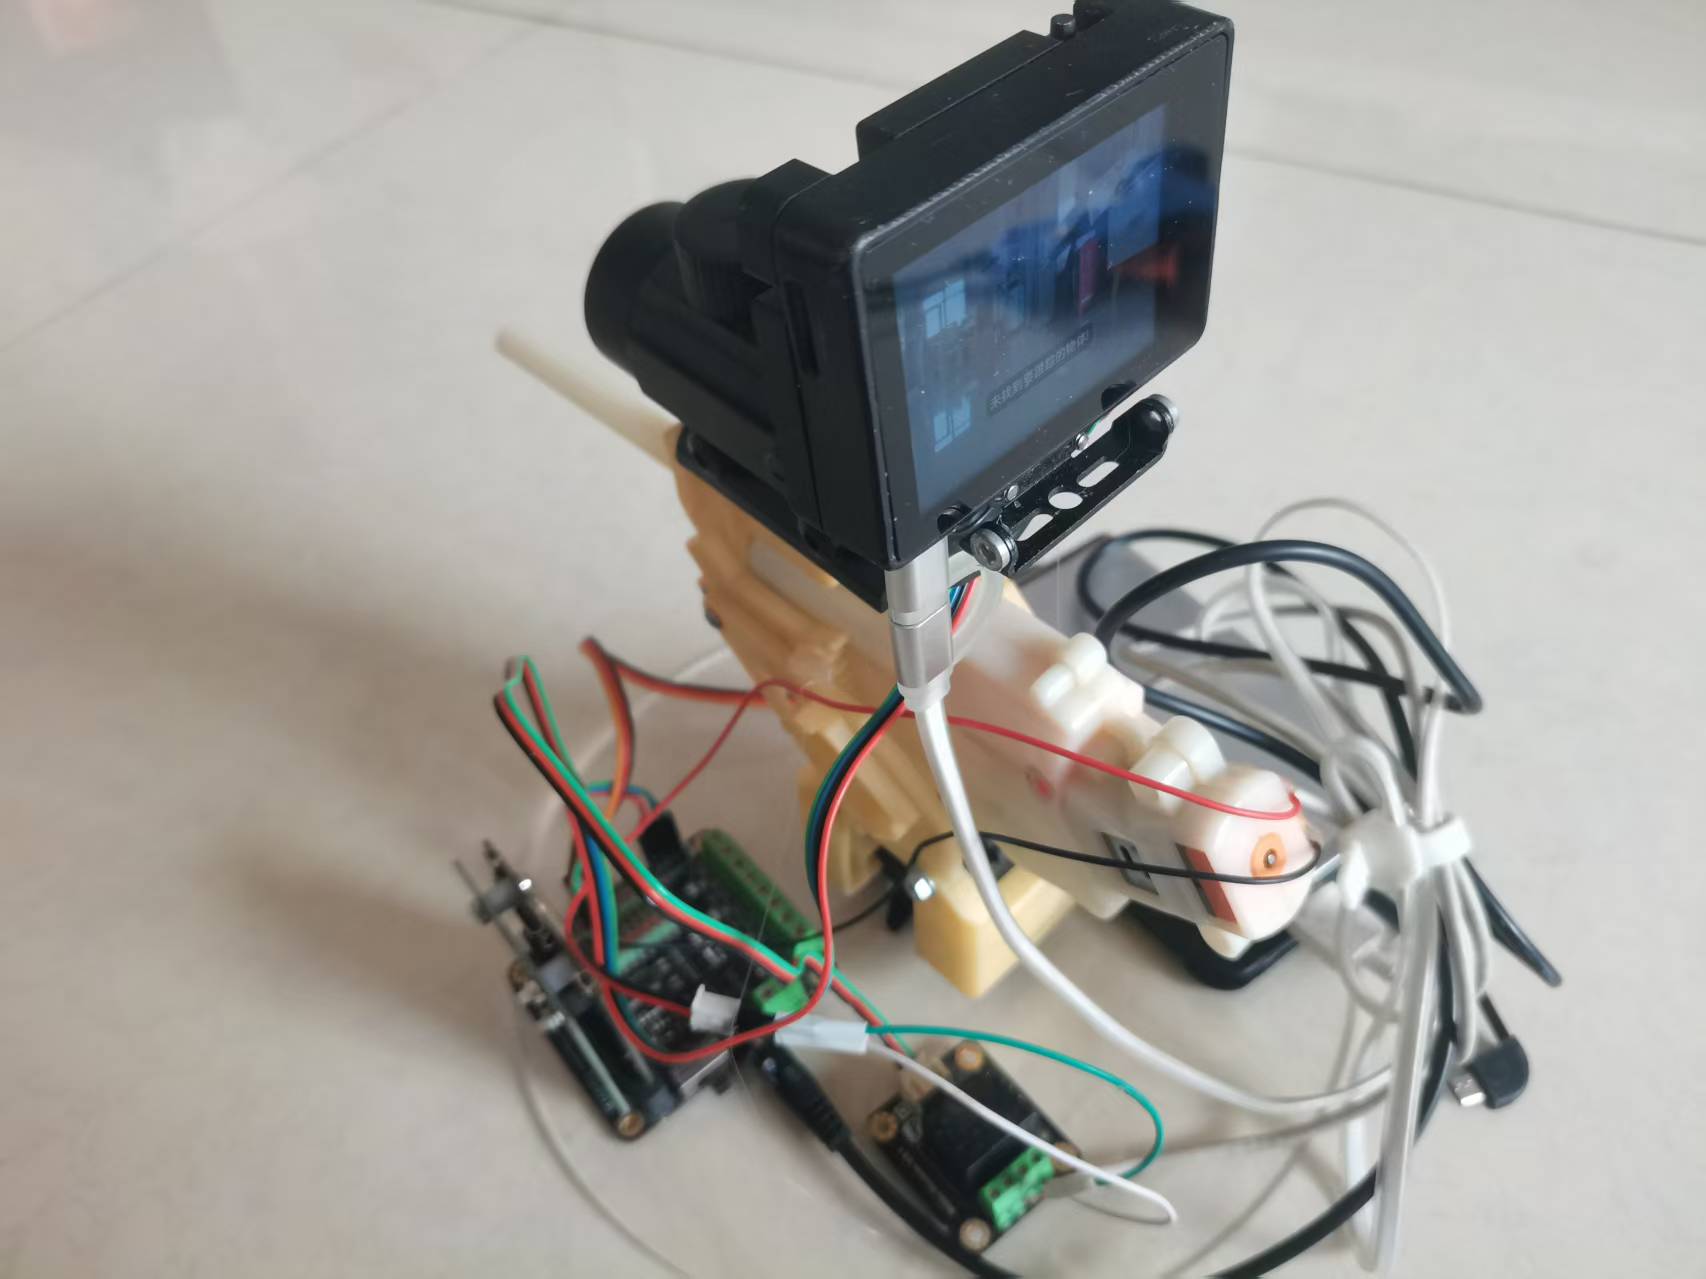
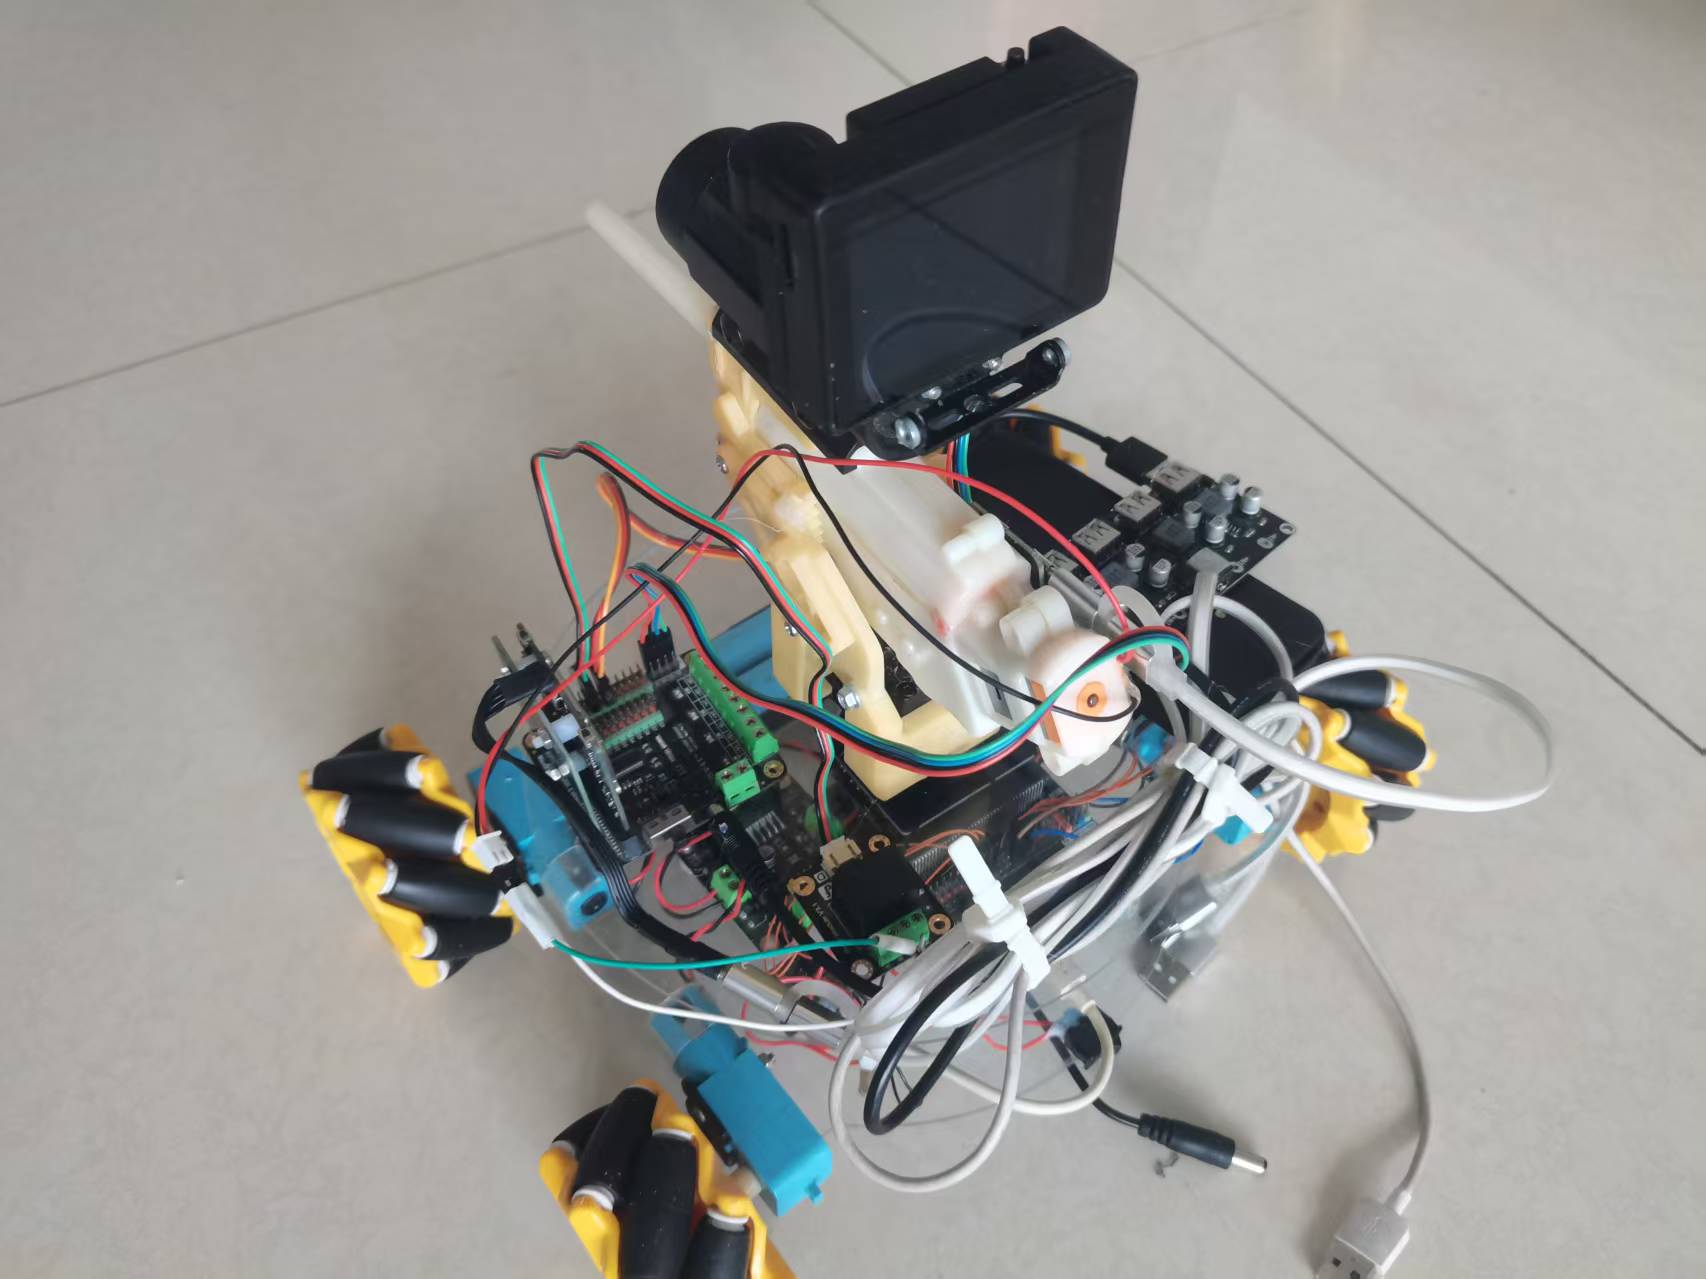
四、系统方案与原理
1. 视觉与图像坐标
- 二哈2 屏幕是 640×480,水平中心是 320,不是 160!协议文档写明"屏幕底边中点 (320,480)"
- 误差
du = u − 320;目标在左 du<0,在右 du>0
2. 舵机-相机联动斜率标定(自标定,倒装自动适配)
舵机倒立装 = 角度增大对应实际转向相反(镜像)。所以不猜方向符号,首次检测时实测映射:
朝中心方向探 3° → 等 400ms 滤波稳定 → slope = Δu / Δdeg (px/°,正负含安装方向)
之后瞄准直接用位置伺服:目标角 = 舵机角 − du / slope(每周期限幅 1°),不再依赖方向常量。
3. 锁定-连发-保持(状态机)
搜索扫描(10°~110°来回) → 检测到目标 → 斜率标定 → 位置伺服补瞄
  → |du|≤50 进入锁定 → 稳定10帧 → 开火(第N/3)
      开火后:解锁+重新标定(每发都"重新瞄准",更稳)
  → 50<|du|≤70 滞回带:保持锁定、不累计、不抖动
  → |du|>70 补瞄追回;3发完成 → 保持(不追不射)
  → |du|>100 或丢失 → 重新锁定(新会话,可再3发)
4. 小智AI 语音(MCP 工具)
| 工具 | 对话示例 | 动作 |
|---|---|---|
search_shoot |
"开始搜索"/"停止搜索" | 开/停自动打靶循环 |
fire |
"射击"/"开火" | 继电器吸合 250ms 扣扳机 |
servo_abs |
"转到90度" | 舵机绝对角度 |
servo_rel |
"向左10度"/"向右一点" | 相对转动 |
status |
"现在什么状态" | 是否搜索/舵机角/目标偏差/丢失 |
五、程序实现
用 Arduino IDE 编写,单文件(完整代码见下文代码块,esp32_huskylens2_shooter_mcp.ino):
trackU():ID锁定 + EMA滤波 + 残影过滤stepShooter():标定 → 位置伺服 → 锁定 → 连发3次 → 保持(核心状态机)triggerFire():继电器扣扳机- MCP 工具注册 + WiFi 连接 + 按键/串口命令
完整程序
/*!
 * 二哈2 自动瞄准射击 —— 小智AI(MCP/WebSocket) 对话控制版
 * 掌控板(ESP32) + Arduino IDE,结构参考 WebSocketMCP 官方例程
 *
 * 对话能力(通过 MCP 工具注册,小智AI 语音/文本可调用):
 *   search_shoot  开始/停止“搜索目标→瞄准→自动射击”循环
 *   fire          射击一次(扣扳机)
 *   servo_abs     转到指定绝对角度(对话:“转到90度”“指向左边目标”由 AI 折成角度)
 *   servo_rel     相对转动(对话:“向左一点”“向右10度”)
 *   status        查询状态(是否在搜索、舵机角度、目标偏差)
 *
 * 硬件引脚(掌控板 V2.0.3 + 实机确认):
 *   二哈2   I2C: SDA=IO23, SCL=IO22
 *   水平舵机 P8/IO26(LEDC 50Hz,500~2500µs)
 *   电磁继电器 P1/IO32(吸合 FIRE_ON_MS 扣扳机)
 *   按键 A=IO0(搜索开/停) 按键 B=IO2(手动射击)
 *   注意:IO2 已被按键B占用,状态LED默认禁用(STATUS_LED_PIN=-1)
 *
 * 行为说明:
 *   - 对话“相对/绝对转动”会暂停自动搜索循环(避免抢舵机),
 *     需要继续自动打靶时再说“开始搜索”
 *   - 舵机角度限位 SERVO_MIN~SERVO_MAX(当前 10~110°,中心 50°)
 *   - SERVO_TURN_DIR 决定“向右”是角度增大还是减小(安装方向,实测取反)
 */
#include <WiFi.h>
#include <WebSocketMCP.h>
#include <ArduinoJson.h>
#include <Wire.h>
#include "DFRobot_HuskylensV2.h"

#define TRACE Serial

/********** 配置项(沿用小智AI例程) ***********/
// WiFi设置
const char* WIFI_SSID = "sxs";
const char* WIFI_PASS = "smj080823";

// WebSocket MCP服务器地址
const char* MCP_ENDPOINT = "wss://api.xiaozhi.me/mcp/?token=eyJhbGciOiJFUzI1NiIsInR5cCI6IkpXVCJ9.eyJ1c2VySWQiOjEyODIzNSwiYWdlbnRJZCI6MTg4Mjc1LCJlbmRwb2ludElkIjoiYWdlbnRfMTg4Mjc1IiwicHVycG9zZSI6Im1jcC1lbmRwb2ludCIsImlhdCI6MTc5MDk4NDc0OSwiZXhwIjoxODIyNTQyMzQ5fQ.whdG6Stnn7bwcy8ISd69GekCIZFlHLsZeQEOL2NEP_7DIea0D3L0e0ntthSDkg5xDO6nYM1ab9fsaR-zlwTmZg";

#define DEBUG_SERIAL Serial
#define DEBUG_BAUD_RATE 115200

#define STATUS_LED_PIN -1    // 状态LED(IO2被按键B占用,默认禁用;可改空闲引脚)

// ---------- 引脚(实机确认) ----------
#define I2C_SDA     23
#define I2C_SCL     22
#define SERVO_PIN   26      // P8
#define RELAY_PIN   32      // P1
#define BTN_A_PIN   0       // 按键A(按下=低电平)
#define BTN_B_PIN   2       // 按键B(按下=低电平)

// ---------- LEDC 兼容层(esp32 v2/v3) ----------
#if !defined(ESP_ARDUINO_VERSION_MAJOR) || ESP_ARDUINO_VERSION_MAJOR < 3
static inline bool pwmAttach(uint8_t pin, uint32_t freq, uint8_t res, uint8_t ch = 0) {
  (void)pin; ledcSetup(ch, freq, res); ledcAttachPin(pin, ch); return true;
}
static inline void pwmWriteF(uint8_t pin, uint32_t duty, uint8_t ch = 0) {
  (void)pin; ledcWrite(ch, duty);
}
#else
static inline bool pwmAttach(uint8_t pin, uint32_t freq, uint8_t res, uint8_t ch = 0) {
  (void)ch; return ledcAttach(pin, freq, res);
}
static inline void pwmWriteF(uint8_t pin, uint32_t duty, uint8_t ch = 0) {
  (void)ch; ledcWrite(pin, duty);
}
#endif

// ---------- 控制参数(实测微调) ----------
const float SCAN_STEP_DEG = 0.5f;    // 搜索扫描步长(°/25ms≈20°/s);想更慢调 0.25,更快调 1.0
const int   SERVO_DIR     = 1;          // 实机日志确认:目标在左(du<0)→deg应减小;原 -1 使目标越推越偏并卡限位,已改回 +1
const int   SERVO_TURN_DIR = 1;         // TODO: 对话“向右”=角度增大?反了改 -1
const float SERVO_MIN     = 5.0f, SERVO_MAX = 110.0f, SERVO_CENTER = 50.0f;   // MIN 10→5:之前目标在左会被限位卡死
const float AIM_OFFSET_PX = 0.0f;       // 相机中心与枪口机械偏置(像素)
const float KP            = 0.0002f;      // du(px) → 舵机角(deg)
const float OUT_MAX_DEG   = 1.0f;       // 瞄准单周期最大转角(≈40°/s),保证 servoDeg≈实物
const float DEADBAND_PX   = 50.0f;      // 进入死区(锁定/开火判据),可放宽到 60~70
const float LOCK_EXIT_PX  = 70.0f;      // 滞回退出带:锁定保持到此,超出才补瞄(防边界抖动)
const float FIRE_TOL_PX   = 50.0f;      // 开火允许偏差(与 DEADBAND 一致)
const float RESUME_PX     = 100.0f;     // 射3发后:|du|>100px 视为目标大幅移动→重新锁定(可再射)
const int   FIRE_STABLE   = 10;         // 居中连续稳定帧数
const float FIRE_SIZE_MIN_PX = 0.0f;    // 目标宽度阈值(够近才开火;0=不启用)
const int   RELAY_ACTIVE  = 1;          // 继电器触发电平:1=高电平吸合,0=低电平吸合
const int   FIRE_ON_MS    = 250;        // 扣扳机吸合时长(ms)
const float CTRL_DT_MS    = 25.0f;      // 控制周期
const float U_CENTER      = 320.0f;     // 二哈2 图像中心(640×480!)

/********** 全局变量 ***********/
WebSocketMCP mcpClient;
HuskylensV2 huskylens;

bool wifiConnected = false;
bool mcpConnected = false;
bool running = false;                 // 搜索-射击循环开关
int  fireStable = 0;
int  fireCount = 0;                   // 本次锁定已射击次数(上限3)
bool holdPrinted = false;             // [hold] 提示只打印一次
bool locked = false;                  // 锁定标志:锁定后舵机绝对不动,连发3次
float servoDeg = SERVO_CENTER;
int  scanDir = 1;
float lastDu = 0.0f;
bool lastLost = true;
unsigned long lastCtrl = 0;

/********** 函数声明 ***********/
void setupWifi();
void registerMcpTools();
void onMcpConnectionChange(bool connected);
void triggerFire();
void servoWrite(float deg);
void relaySet(bool on);
bool trackU(float *u, float *w);
void stepShooter();
void blinkLed(int times, int delayMs);

// ---------- 舵机 ----------
void servoInit() {
  bool ok = pwmAttach(SERVO_PIN, 50, 16, 0);
  TRACE.print("[boot] LEDC舵机挂载: ");
  TRACE.println(ok ? "成功" : "失败!");
}
void servoMicros(uint32_t us) { pwmWriteF(SERVO_PIN, us * 65536UL / 20000UL, 0); }
void servoWrite(float deg) {
  deg = (deg < SERVO_MIN) ? SERVO_MIN : (deg > SERVO_MAX) ? SERVO_MAX : deg;
  servoDeg = deg;
  servoMicros((uint32_t)(500.0f + deg / 180.0f * 2000.0f));
}

// ---------- 继电器(扣扳机) ----------
void relaySet(bool on) {
  digitalWrite(RELAY_PIN, on ? RELAY_ACTIVE : !RELAY_ACTIVE);
}
void triggerFire() {
  TRACE.println("[fire] 扣扳机!");
  relaySet(true);
  delay(FIRE_ON_MS);
  relaySet(false);
}

// ---------- 二哈2 读取(u 做滑动滤波,抑制像素抖动;输出目标屏幕位置) ----------
bool trackU(float *u, float *v, float *w, float *h) {
  huskylens.getResult(ALGORITHM_OBJECT_TRACKING);
  if (!huskylens.available(ALGORITHM_OBJECT_TRACKING)) return false;
  // 锁定单一目标 ID:防止追踪框在多目标/场景边缘之间跳(w/h 乱跳的根因)
  static int16_t lockId = -1;
  Result *it;
  if (lockId >= 0) {
    it = huskylens.getCachedResultByID(ALGORITHM_OBJECT_TRACKING, lockId);
    if (!it) { lockId = -1; return false; }   // 目标消失 → 解锁,等下一个
  } else {
    it = huskylens.getCachedCenterResult(ALGORITHM_OBJECT_TRACKING);
    lockId = (int16_t)RET_ITEM_NUM(it, Result, ID);
  }
  // RET_ITEM_NUM 宏内部 static_cast<Result*>(func),不接受 const 指针
  float tw = (float)RET_ITEM_NUM(it, Result, width);
  if (tw < 30.0f) return false;              // 边角残影/目标离开视野 → 视为丢失,触发重扫
  float cx = (float)RET_ITEM_NUM(it, Result, xCenter);
  static bool uInit = false;
  static float avgU = 0;
  if (!uInit) { avgU = cx; uInit = true; }   // 首帧直接采用
  avgU = 0.7f * avgU + 0.3f * cx;            // 滤波(30% 新值,忽略框跳变)
  *u = avgU;
  *v = (float)RET_ITEM_NUM(it, Result, yCenter);
  *w = tw;
  *h = (float)RET_ITEM_NUM(it, Result, height);
  return true;
}

// ---------- 搜索-瞄准-射击 单步(斜率校准定方向 + 位置伺服锁定,已验证可稳定居中) ----------
void stepShooter() {
  float u, v, w, h;
  static int8_t calibPhase = 0;      // 0=未校准 1=探步 2=等滤波稳定 3=已校准
  static float uBefore = 0, degBefore = 0;
  static unsigned long calibT = 0;
  static float slope = 0;            // 映射斜率 px/deg(含安装方向正负,倒装自动适配)

  if (!trackU(&u, &v, &w, &h)) {
    lastLost = true; lastDu = 0.0f;
    fireStable = 0; calibPhase = 0; slope = 0;
    fireCount = 0; holdPrinted = false; locked = false;   // 目标丢失 → 新会话,计数清零
    servoWrite(servoDeg + scanDir * SCAN_STEP_DEG);   // 扫描 10°~110°
    if (servoDeg >= SERVO_MAX) scanDir = -1;
    if (servoDeg <= SERVO_MIN) scanDir = +1;
    return;
  }
  lastLost = false;
  float du = u - (U_CENTER + AIM_OFFSET_PX);
  lastDu = du;
  float ad = fabsf(du);
  // 目标屏幕位置 + 误差 + 舵机角 + 稳定帧 + 射击次数 + 是否居中
  TRACE.print("[aim] u="); TRACE.print((int)u);
  TRACE.print(" v="); TRACE.print((int)v);
  TRACE.print(" w="); TRACE.print((int)w);
  TRACE.print(" h="); TRACE.print((int)h);
  TRACE.print(" du="); TRACE.print((int)du);
  TRACE.print(" deg="); TRACE.print((int)servoDeg);
  TRACE.print(" stable="); TRACE.print(fireStable);
  TRACE.print(" shots="); TRACE.print(fireCount);
  TRACE.print(" center="); TRACE.println((ad <= DEADBAND_PX) ? "yes" : "no");

  // ---------- 斜率校准:测“每° u 变化多少像素”(一次定型,等滤波稳定) ----------
  if (calibPhase == 0) {                    // 朝中心方向探 3°,留出行程
    degBefore = servoDeg;
    uBefore = u;
    servoWrite(servoDeg + ((servoDeg >= SERVO_CENTER) ? -3.0f : 3.0f));
    calibT = millis();
    calibPhase = 1;
    TRACE.println("[aim] 校准中…");
    return;
  }
  if (calibPhase == 1) {
    if (millis() - calibT < 400) return;    // 等滤波稳定
    float dDeg = servoDeg - degBefore;
    if (fabsf(dDeg) < 0.5f) {               // 探到限位没动 → 反向再探
      degBefore = servoDeg; uBefore = u;
      servoWrite(servoDeg + ((servoDeg >= SERVO_CENTER) ? 3.0f : -3.0f));
      calibT = millis();
      TRACE.println("[aim] 探到限位,反向再探");
      return;
    }
    slope = (u - uBefore) / dDeg;           // px/deg
    calibPhase = 3;
    TRACE.print("[aim] 方向已校准 slope="); TRACE.print(slope, 3);
    TRACE.println(" px/°");
    return;
  }

  bool sizeOk = (FIRE_SIZE_MIN_PX <= 0.0f) || (w >= FIRE_SIZE_MIN_PX);

  // ---------- 锁定 + 滞回死区 + 每发后重瞄 ----------
  // 进死区=DEADBAND(50),退出带=LOCK_EXIT(70):50~70 滞回带内保持锁定不抖动
  if (!locked && ad <= DEADBAND_PX) {            // 首次进入 → 锁定
    locked = true;
    fireStable = 0;
    TRACE.println("[lock] 目标锁定,开始连发");
  }
  if (locked) {
    if (fireCount >= 3) {                        // 3发完成:保持(不追不射)
      if (!holdPrinted) { TRACE.println("[hold] 3发完成,保持不动"); holdPrinted = true; }
      if (ad > RESUME_PX) {                      // 大幅移动 → 新会话
        locked = false; fireCount = 0; calibPhase = 0; slope = 0;
        holdPrinted = false;
        TRACE.println("[lock] 目标大幅移动,重新锁定");
      }
      return;                                    // 保持:不射不追
    }
    if (ad > LOCK_EXIT_PX) {                     // 超出滞回退出带 → 解锁补瞄(保留slope)
      locked = false;
      TRACE.println("[aim] 出滞回带,补瞄");
    } else if (ad <= DEADBAND_PX) {
      fireStable++;                              // 死区内:累计稳定帧(舵机不动)
      if (fireStable >= FIRE_STABLE && sizeOk) {
        fireStable = 0;
        fireCount++;
        TRACE.print("[确认] 第"); TRACE.print(fireCount);
        TRACE.print("/3 u="); TRACE.print((int)u);
        TRACE.print(" du="); TRACE.print((int)du); TRACE.println(",开火!");
        triggerFire();
        locked = false; calibPhase = 0;          // 每发后重新瞄准(更稳,连发稍慢)
        if (fireCount >= 3 && !holdPrinted) {
          TRACE.println("[hold] 3发完成,保持不动");
          holdPrinted = true;
        }
      }
      return;                                    // 锁定保持:舵机不动
    } else {
      fireStable = 0;                            // 滞回带 50~70:保持锁定、不累计
      return;                                    // 舵机不动
    }
    // ad > LOCK_EXIT → 已解锁,落到下方补瞄
  }

  fireStable = 0;
  if (fabsf(slope) < 0.3f) { calibPhase = 0; return; }   // 斜率异常重校
  // ---------- 位置伺服(未锁定时补瞄;每发后重新校准再瞄准下一发) ----------
  float targetDeg = servoDeg - du / slope;
  float d = targetDeg - servoDeg;
  if (d > OUT_MAX_DEG) d = OUT_MAX_DEG;
  if (d < -OUT_MAX_DEG) d = -OUT_MAX_DEG;
  servoWrite(servoDeg + d);
}

/********** 主程序 ***********/
void setup() {
  DEBUG_SERIAL.begin(DEBUG_BAUD_RATE);
  DEBUG_SERIAL.println("\n\n[二哈2射击·小智AI] 初始化...");

  pinMode(RELAY_PIN, OUTPUT);
  pinMode(BTN_A_PIN, INPUT_PULLUP);
  pinMode(BTN_B_PIN, INPUT_PULLUP);
#if STATUS_LED_PIN >= 0
  pinMode(STATUS_LED_PIN, OUTPUT);
  digitalWrite(STATUS_LED_PIN, LOW);
#endif
  servoInit();
  relaySet(false);
  // 上电摇摆自检:舵机应肉眼可见 30→70→50 扫一遍(验证驱动与机械)
  servoWrite(30.0f); delay(400);
  servoWrite(70.0f); delay(400);
  servoWrite(SERVO_CENTER);

  Wire.begin(I2C_SDA, I2C_SCL);
  while (!huskylens.begin(Wire)) {
    delay(100);
    DEBUG_SERIAL.println("[boot] 等待 HUSKYLENS2…");
  }
  huskylens.switchAlgorithm(ALGORITHM_OBJECT_TRACKING);
  delay(5000);
  DEBUG_SERIAL.println("[boot] 二哈2 就绪,物体追踪");

  setupWifi();
  if (mcpClient.begin(MCP_ENDPOINT, onMcpConnectionChange)) {
    DEBUG_SERIAL.println("[boot] MCP 客户端初始化成功");
  } else {
    DEBUG_SERIAL.println("[boot] MCP 客户端初始化失败!");
  }
  DEBUG_SERIAL.println("[boot] 按键A=搜索开/停,B=手动射击;对话可控制搜索/射击/角度");
}

void loop() {
  mcpClient.loop();

  // 按键轮询(30ms 防抖)
  static bool lastA = true, lastB = true;
  static unsigned long debA = 0, debB = 0;
  bool a = digitalRead(BTN_A_PIN), b = digitalRead(BTN_B_PIN);
  if (!a && lastA && (millis() - debA) > 30) { debA = millis(); running = !running; if (running) fireStable = 0; }
  if (!b && lastB && (millis() - debB) > 30) { debB = millis(); triggerFire(); }
  lastA = a; lastB = b;

  // 串口命令(快捷方式)
  while (TRACE.available()) {
    char c = TRACE.read();
    if (c == 'a') { running = !running; if (running) fireStable = 0; }
    if (c == 'b') triggerFire();
    if (c == 'h') { running = false; servoWrite(SERVO_CENTER); TRACE.println("[cmd] 回中 50°"); }
    if (c == '1') { running = false; servoWrite(30.0f); TRACE.println("[cmd] 转到 30°"); }
    if (c == '2') { running = false; servoWrite(50.0f); TRACE.println("[cmd] 转到 50°"); }
    if (c == '3') { running = false; servoWrite(70.0f); TRACE.println("[cmd] 转到 70°"); }
    if (c == 's') { DEBUG_SERIAL.print("running="); DEBUG_SERIAL.print(running ? "yes" : "no");
                    DEBUG_SERIAL.print(" deg="); DEBUG_SERIAL.print((int)servoDeg);
                    DEBUG_SERIAL.print(" du="); DEBUG_SERIAL.print((int)lastDu);
                    DEBUG_SERIAL.print(" lost="); DEBUG_SERIAL.println(lastLost ? "yes" : "no"); }
    if (c == 'x') running = false;
  }

  // 空闲时打印目标位置(不搜索也能确认目标是否静止)
  static unsigned long lastIdleP = 0;
  if (!running && (millis() - lastIdleP > 500)) {
    lastIdleP = millis();
    float u, v, w, h;
    if (trackU(&u, &v, &w, &h)) {
      TRACE.print("[idle] u="); TRACE.print((int)u);
      TRACE.print(" v="); TRACE.print((int)v);
      TRACE.print(" w="); TRACE.print((int)w);
      TRACE.print(" h="); TRACE.println((int)h);
    } else {
      TRACE.println("[idle] 无目标");
    }
  }

  // 搜索-射击循环(非阻塞 25ms)
  if (running) {
    unsigned long now = millis();
    if (now - lastCtrl >= (unsigned long)CTRL_DT_MS) {
      lastCtrl = now;
      stepShooter();
    }
  } else {
    relaySet(false);
  }

  // 状态LED(STATP_LED_PIN>=0 时)
#if STATUS_LED_PIN >= 0
  if (!wifiConnected)      blinkLed(1, 100);
  else if (!mcpConnected)  blinkLed(1, 500);
  else                     digitalWrite(STATUS_LED_PIN, HIGH);
#endif
  delay(1);
}

// ---------- WiFi ----------
void setupWifi() {
  DEBUG_SERIAL.print("[WiFi] 连接到 ");
  DEBUG_SERIAL.println(WIFI_SSID);
  WiFi.mode(WIFI_STA);
  WiFi.begin(WIFI_SSID, WIFI_PASS);
  int attempts = 0;
  while (WiFi.status() != WL_CONNECTED && attempts < 20) {
    delay(500);
    DEBUG_SERIAL.print(".");
    attempts++;
  }
  if (WiFi.status() == WL_CONNECTED) {
    wifiConnected = true;
    DEBUG_SERIAL.println();
    DEBUG_SERIAL.println("[WiFi] 连接成功! IP: " + WiFi.localIP().toString());
  } else {
    wifiConnected = false;
    DEBUG_SERIAL.println();
    DEBUG_SERIAL.println("[WiFi] 连接失败! 将继续尝试...");
  }
}

// ---------- MCP 工具注册(连接成功后) ----------
void registerMcpTools() {
  DEBUG_SERIAL.println("[MCP] 注册工具...");

  mcpClient.registerTool(
    "search_shoot",
    "开始或停止“搜索目标→自动对准→自动射击”循环。动作 start 或 stop。",
    "{\"properties\":{\"action\":{\"title\":\"动作\",\"type\":\"string\",\"enum\":[\"start\",\"stop\"]}},\"required\":[\"action\"],\"title\":\"searchShootArguments\",\"type\":\"object\"}",
    [](const String& args) {
      DynamicJsonDocument doc(256);
      if (deserializeJson(doc, args)) {
        return WebSocketMCP::ToolResponse("{\"success\":false,\"error\":\"参数错误\"}", true);
      }
      String action = doc["action"].as<String>();
      if (action == "start") { running = true; fireStable = 0; }
      else if (action == "stop") { running = false; }
      String r = "{\"success\":true,\"running\":" + String(running ? "true" : "false") + "}";
      return WebSocketMCP::ToolResponse(r);
    });
  DEBUG_SERIAL.println("[MCP] 工具 search_shoot 已注册");

  mcpClient.registerTool(
    "fire",
    "射击一次:继电器吸合扣扳机。",
    "{\"properties\":{},\"title\":\"fireArguments\",\"type\":\"object\"}",
    [](const String&) {
      triggerFire();
      return WebSocketMCP::ToolResponse("{\"success\":true}");
    });
  DEBUG_SERIAL.println("[MCP] 工具 fire 已注册");

  mcpClient.registerTool(
    "servo_abs",
    "把水平舵机转到指定的绝对角度(0~180)。",
    "{\"properties\":{\"angle\":{\"title\":\"角度\",\"type\":\"number\"}},\"required\":[\"angle\"],\"title\":\"servoAbsArguments\",\"type\":\"object\"}",
    [](const String& args) {
      DynamicJsonDocument doc(256);
      if (deserializeJson(doc, args)) {
        return WebSocketMCP::ToolResponse("{\"success\":false,\"error\":\"参数错误\"}", true);
      }
      float ang = doc["angle"].as<float>();
      running = false;
      bool atLimit = (ang < SERVO_MIN || ang > SERVO_MAX);
      servoWrite(ang);
      TRACE.print("[servo_abs] ang="); TRACE.print(ang, 1);
      TRACE.print(" -> "); TRACE.println((int)servoDeg);
      String r = "{\"success\":true,\"angle\":" + String(servoDeg) +
                 (atLimit ? ",\"at_limit\":true" : "") + "}";
      return WebSocketMCP::ToolResponse(r);
    });
  DEBUG_SERIAL.println("[MCP] 工具 servo_abs 已注册");

  mcpClient.registerTool(
    "servo_rel",
    "水平舵机相对转动:direction 为 left 或 right,degrees 为度数(如向左10度)。",
    "{\"properties\":{\"direction\":{\"title\":\"方向\",\"type\":\"string\",\"enum\":[\"left\",\"right\"]},\"degrees\":{\"title\":\"度数\",\"type\":\"number\"}},\"required\":[\"direction\"],\"title\":\"servoRelArguments\",\"type\":\"object\"}",
    [](const String& args) {
      DynamicJsonDocument doc(256);
      if (deserializeJson(doc, args)) {
        return WebSocketMCP::ToolResponse("{\"success\":false,\"error\":\"参数错误\"}", true);
      }
      String dir = doc["direction"].as<String>();
      float d = doc["degrees"].as<float>();
      if (d <= 0) d = 5.0f;            // 没给度数默认 5°(“向左一点”)
      if (dir == "right") d = -d;      // 方向符号由 SERVO_TURN_DIR 定:1=向右=角度增大
      d *= (float)SERVO_TURN_DIR;
      running = false;                 // 手动转动暂停自动循环
      float oldDeg = servoDeg;
      float target = oldDeg + d;
      bool atLimit = (target < SERVO_MIN || target > SERVO_MAX);
      servoWrite(target);              // 内部限位到 SERVO_MIN~SERVO_MAX
      TRACE.print("[servo_rel] dir="); TRACE.print(dir);
      TRACE.print(" d="); TRACE.print(d, 1);
      TRACE.print(" old="); TRACE.print((int)oldDeg);
      TRACE.print(" new="); TRACE.println((int)servoDeg);
      String r = "{\"success\":true,\"angle\":" + String(servoDeg) +
                 (atLimit ? ",\"at_limit\":true" : "") + "}";
      return WebSocketMCP::ToolResponse(r);
    });
  DEBUG_SERIAL.println("[MCP] 工具 servo_rel 已注册");

  mcpClient.registerTool(
    "status",
    "查询射击系统状态:是否在搜索、舵机角度、目标水平偏差、是否丢失目标。",
    "{\"properties\":{},\"title\":\"statusArguments\",\"type\":\"object\"}",
    [](const String&) {
      String r = "{\"success\":true,\"running\":" + String(running ? "true" : "false") +
                 ",\"angle\":" + String(servoDeg) +
                 ",\"du\":" + String(lastDu) +
                 ",\"lost\":" + String(lastLost ? "true" : "false") + "}";
      return WebSocketMCP::ToolResponse(r);
    });
  DEBUG_SERIAL.println("[MCP] 工具 status 已注册");
  DEBUG_SERIAL.println("[MCP] 工具注册完成,共" + String(mcpClient.getToolCount()) + "个");
}

// ---------- MCP 连接回调 ----------
void onMcpConnectionChange(bool connected) {
  mcpConnected = connected;
  if (connected) {
    DEBUG_SERIAL.println("[MCP] 已连接到MCP服务器");
    registerMcpTools();
  } else {
    DEBUG_SERIAL.println("[MCP] 与MCP服务器断开连接");
  }
}

// ---------- 状态LED(非阻塞闪烁,example 风格) ----------
void blinkLed(int times, int delayMs) {
#if STATUS_LED_PIN >= 0
  static int blinkCount = 0;
  static unsigned long lastBlinkTime = 0;
  static bool ledState = false;
  static int lastTimes = 0;
  if (times == 0) { digitalWrite(STATUS_LED_PIN, LOW); blinkCount = 0; lastTimes = 0; return; }
  if (lastTimes != times) { blinkCount = 0; lastTimes = times; ledState = false; lastBlinkTime = millis(); }
  unsigned long now = millis();
  if (blinkCount < times * 2) {
    if (now - lastBlinkTime > delayMs) {
      lastBlinkTime = now;
      ledState = !ledState;
      digitalWrite(STATUS_LED_PIN, ledState ? HIGH : LOW);
      blinkCount++;
    }
  } else {
    digitalWrite(STATUS_LED_PIN, LOW);
    blinkCount = 0;
    lastTimes = 0;
  }
#endif
}

使用方式
| 方式 | 说明 |
|---|---|
| 语音 | 对小智AI 说口令(见"四.4") |
| 按键 | A=搜索开停,B=手动射击 |
| 串口 | a搜索 b射击 h回中50° s状态 x停止 |
关键参数
| 参数 | 值 | 说明 |
|---|---|---|
DEADBAND_PX |
50 | 锁定进入/开火判据 |
LOCK_EXIT_PX |
70 | 滞回退出带(超出补瞄) |
FIRE_STABLE |
10 | 每发稳定帧(10帧≈250ms) |
FIRE_MAX |
3 | 单会话连发上限 |
RESUME_PX |
100 | 3发后"大幅移动"解锁阈值 |
OUT_MAX_DEG |
1.0 | 每周期最大转角 40°/s |
六、调试实录与踩坑(重点干货)
- 640×480 图像中心:按 320×240 的 (160,120) 设中心,垂直/水平偏差恒偏 ~100px,怎么调都不收敛。协议文档"底边中点(320,480)"才是真相。
- 二哈2 库宏要求非 const 指针:
RET_ITEM_NUM内部static_cast<Result*>(func),传const Result*会编译报错。 - 舵机倒立装=方向镜像:爬山式"偏差变大就反向"在滤波滞后下左右猛甩、落不到中心 → 改成实测斜率标定 + 位置伺服,一次定型、不再猜符号。
- "锁定后不追"的卡死:目标漂出死区(50)但没到大幅(100)时,既不开火也不补瞄。解决:滞回带(进 50/出 70),漂移 50~70 保持锁定不乱抖,>70 补瞄追回。
- 每发后重新瞄准:连发间重新标定+补瞄,每一发都"干净锁定",不累积误差。
- 开火瞬间舵机停转(最重要的硬件坑):继电器+扳机机构与舵机共电源,开火吸合瞬间大电流把电压拉低 → 舵机掉力矩/失步。解决:继电器/扳机机构独立供电,只共地;舵机独立 5~6V/2A + 470µF 电容;
FIRE_ON_MS250→120。 - arduino-esp32 v3 改了 LEDC API:
ledcSetup/ledcAttachPin已删除,新接口ledcAttach(pin, freq, res)+ledcWrite(pin, duty)(按引脚)。代码里做了 v2/v3 兼容层。 - ID 锁定 + EMA 滤波 + 残影过滤:追踪框在多目标/场景边缘乱跳、目标跑出视野只剩 4px 残影——分别用 ID 锁定单目标、u 滑动滤波(0.7/0.3)、w<30 视为丢失解决。
七、实测表现
典型日志(锁定连发):
[aim] 方向已校准 slope=2.100 px/°
[lock] 目标锁定,开始连发
[aim] u=320 du=1 stable=3 center=yes
[确认] 第1/3 u=320,开火!
[aim] 校准中…            ← 每发后重新瞄准
[lock] 目标锁定,开始连发
[确认] 第2/3 …
[确认] 第3/3 …
[hold] 3发完成,保持不动
[hold] 目标大幅移动,重新锁定   ← 目标挪走后重新打
八、文件清单
| 文件 | 作用 |
|---|---|
esp32_huskylens2_shooter_mcp.ino |
完整主程序(本文代码块) |
esp32_huskylens2_centerlock.ino |
最小版:只"搜索-锁定居中"(不含射击/网络) |
小智AI自定义角色介绍_移动打靶机器人.md |
角色人设与工具说明(含安全规则) |
安全提醒:这是射击装置。务必先空枪测试(扳机机构不装弹)验证舵机与继电器;开火方向面对人/动物时拒绝;继电器与扳机机构独立供电、与系统共地;儿童使用需成人陪同。所有"实测后调整"的参数(舵机行程、中位、死区、连发数)请按你的机械结构实测。
本文由完整实测调试过程整理:从 640×480 视觉中心、斜率自标定、锁定-连发-滞回状态机,到供电坑与 LEDC v3 迁移。所有参数为本机示例值,请按你的设备实测微调。