行空板 K10 扩展板 ESP‑IDF 完整 BSP 驱动开源实践
导语:K10 扩展板通过 I2C 从设备模式提供 17 种传感器外设接口,本文完整记录从零搭建 ESP-IDF BSP、实现
unihiker_expansion驱动组件、编写 16 个传感器例程的全过程,覆盖 I2C 时序、FreeRTOS 主循环铁律、LVGL 渲染优化等核心技术点。
行空板 K10开发生态现状
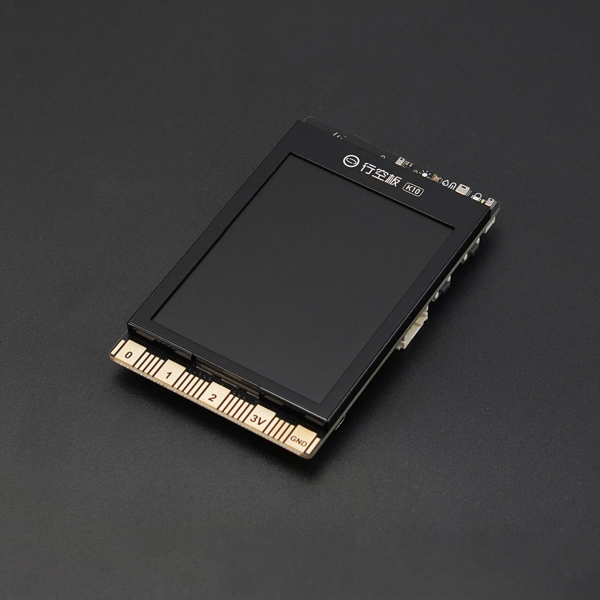
DFRobot 行空板 K10 是主打 STEM 创客教育的主力开发板,核心搭载 ESP32-S3 双核 240MHz 处理器,板载 2.8 寸 320×240 彩色 LCD、双麦克风、扬声器、200 万像素摄像头及温湿度/光照/加速度传感器,原生支持离线语音识别与语音合成,开箱即用。
如果没有使用扩展板可以参考之前的这个行空板板独立项目:
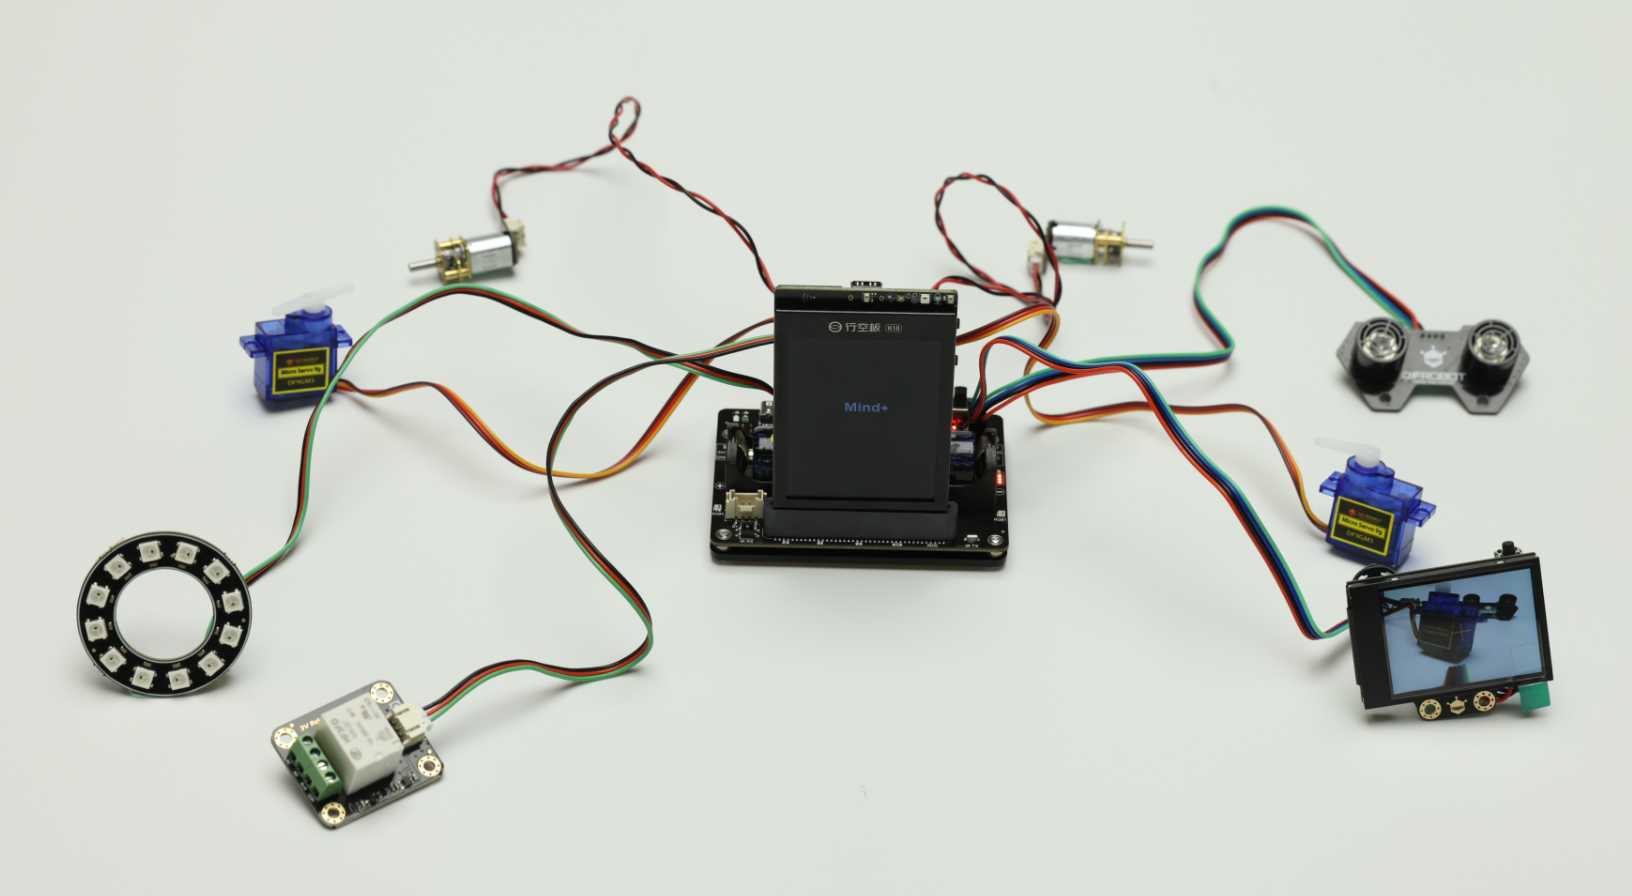
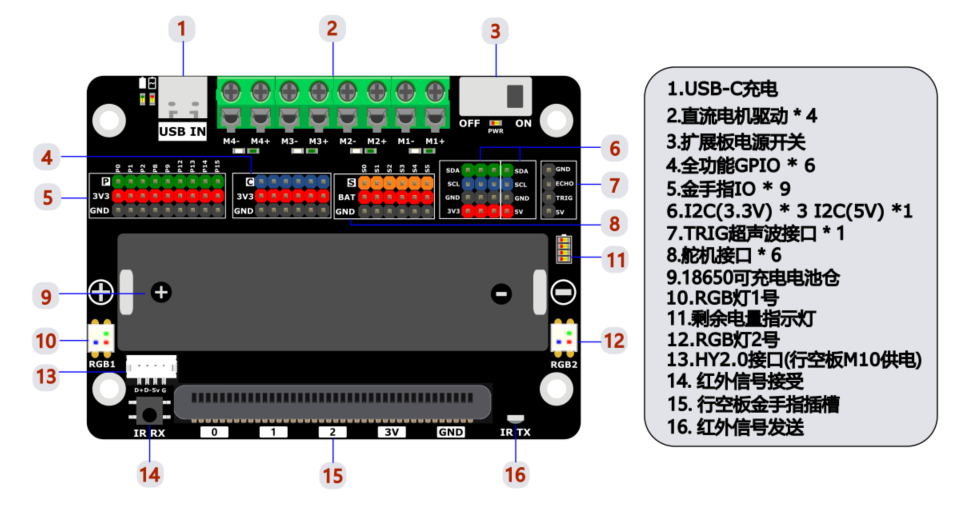
配套的 K10 扩展板(SKU DFR12016) 通过 I2C 接口提供了丰富的传感器通道:6 路 ADC 采集(C0~C5)、DS18B20 数字温度、DHT 温湿度、HC-SR04 超声波测距、4 路 DC 电机 H 桥、6 路 360° 舵机、WS2812 RGB LED,以及 TCA9555 IO 扩展芯片读取实体按键。
但这款扩展板在专业深度开发中存在两大痛点,也是我们自研整套 BSP 套件的核心原因:
首先是 生态断层。K10 官方生态高度适配零基础教学,仅完善支持 Mind+/Mixly 图形化编程和 MicroPython 轻量化开发;针对专业开发者的 ESP-IDF+FreeRTOS+LVGL 底层开发生态几乎空白,所有底层驱动、系统适配都需要从零手动移植。
其次是 扩展能力受限。K10 板载屏幕、WiFi、BLE、摄像头等外设已占用绝大部分 IO 引脚,直接外接传感器大量复杂项目无法开展。
正是为了解决这些问题,我们决定从零搭建标准化、可复用、可扩展的全套 BSP 基础设施,并以 16 个传感器例程作为完整落地验证,形成一套适配 K10 扩展板的专业级 ESP-IDF 开发体系。
与其每次新项目都重复造轮子,不如把整套底层流程固化成公共仓库。 在此基建之上,我们实现了从 ADC 电压测量到俄罗斯方块游戏的完整应用生态,至此 K10 的 IDF 生态链条全线贯通。
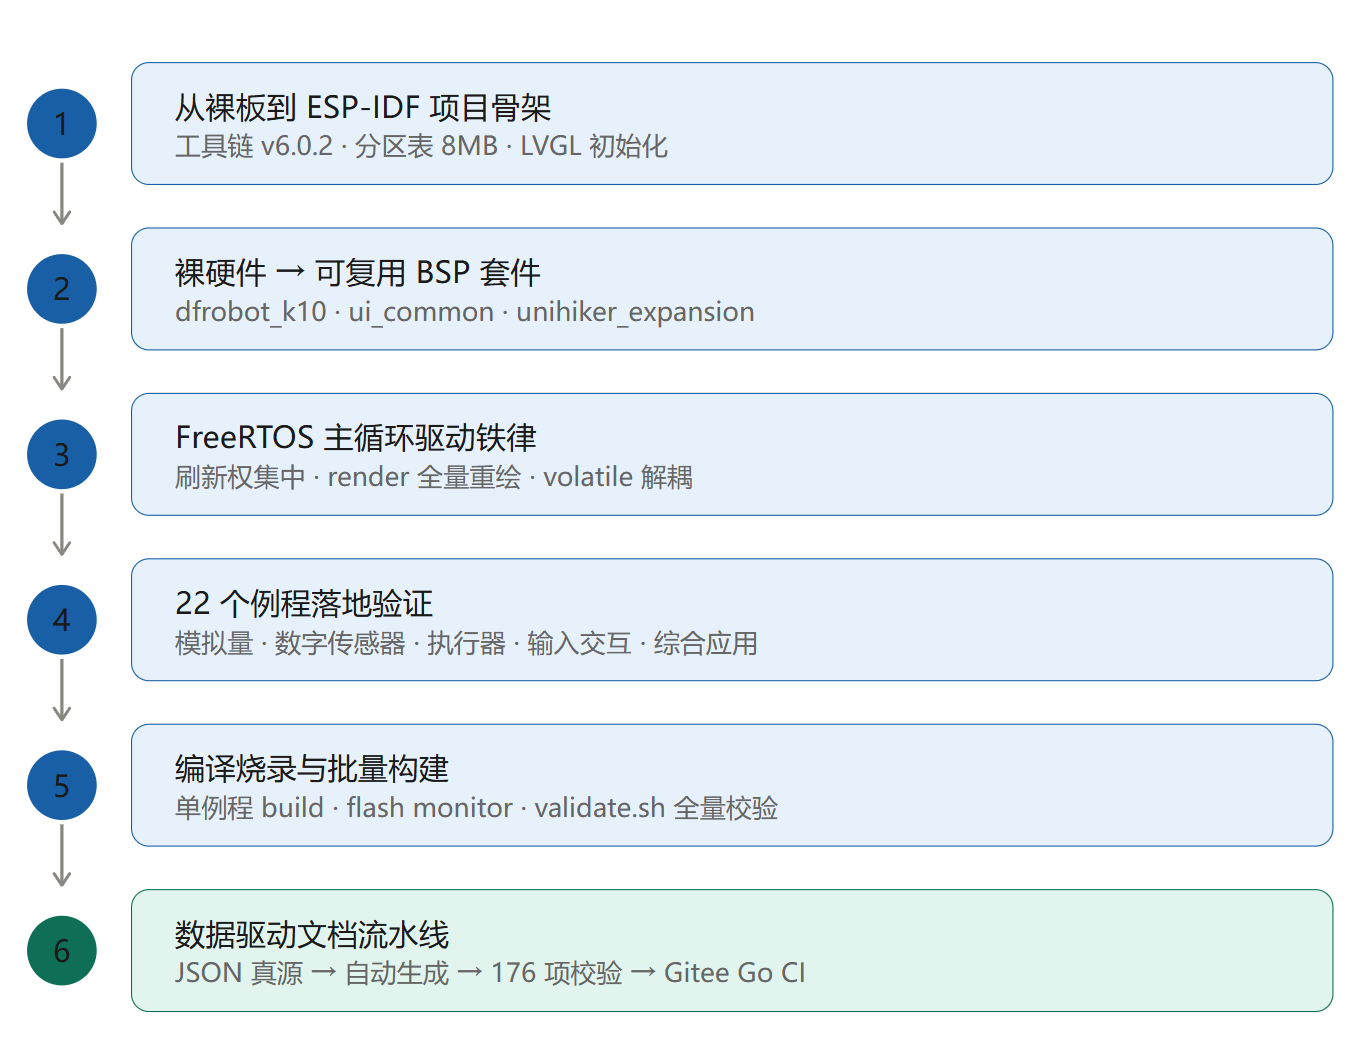
第一步:从裸板到 ESP-IDF 项目骨架
本次开发硬件:K10 主控板(ESP32-S3)+ K10 扩展板(I2C 0x33)+ ILI9341 320×240 竖屏。
一块裸板到成功编译输出第一个 Hello World,需要跨过三道关键关卡:
第一道:部署 ESP-IDF v6.0.2 开发环境。 工具链必须严格对齐 xtensa-esp-elf esp-15.2.0_20251204(GCC 15.2),版本不匹配会导致编译过程大量告警甚至构建失败。
source ~/espressif/frameworks/esp-idf-v6.0.2/export.sh
idf.py set-target esp32s3
idf.py build
第二道:配置分区表。 K10 板载 16MB Flash,我们规划 8MB 空间分配给 factory 固件分区,剩余 Flash 留给 OTA 升级使用。分区表配置错误会出现编译正常但固件无法烧录的问题。
第三道:LVGL 显示初始化。 K10 屏幕为 ILI9341 320×240,竖屏使用(逻辑分辨率 240×320),需正确配置 RGB565 色彩格式和 LCD 初始化序列。
三项全部配置完成,终端输出 Project build complete,项目骨架正式跑通。
⚠️ 此时硬件外设还没有任何动作:扩展板尚未通信,传感器数据全部为零。但编译链路已经打通,后续所有开发都建立在这个可用骨架之上。
第二步:把裸硬件变成可复用 BSP 套件
一块裸硬件,和一套能够快速写 Demo 的开发平台,中间隔着最重要的一层:BSP 板级支持包(Board Support Package)。
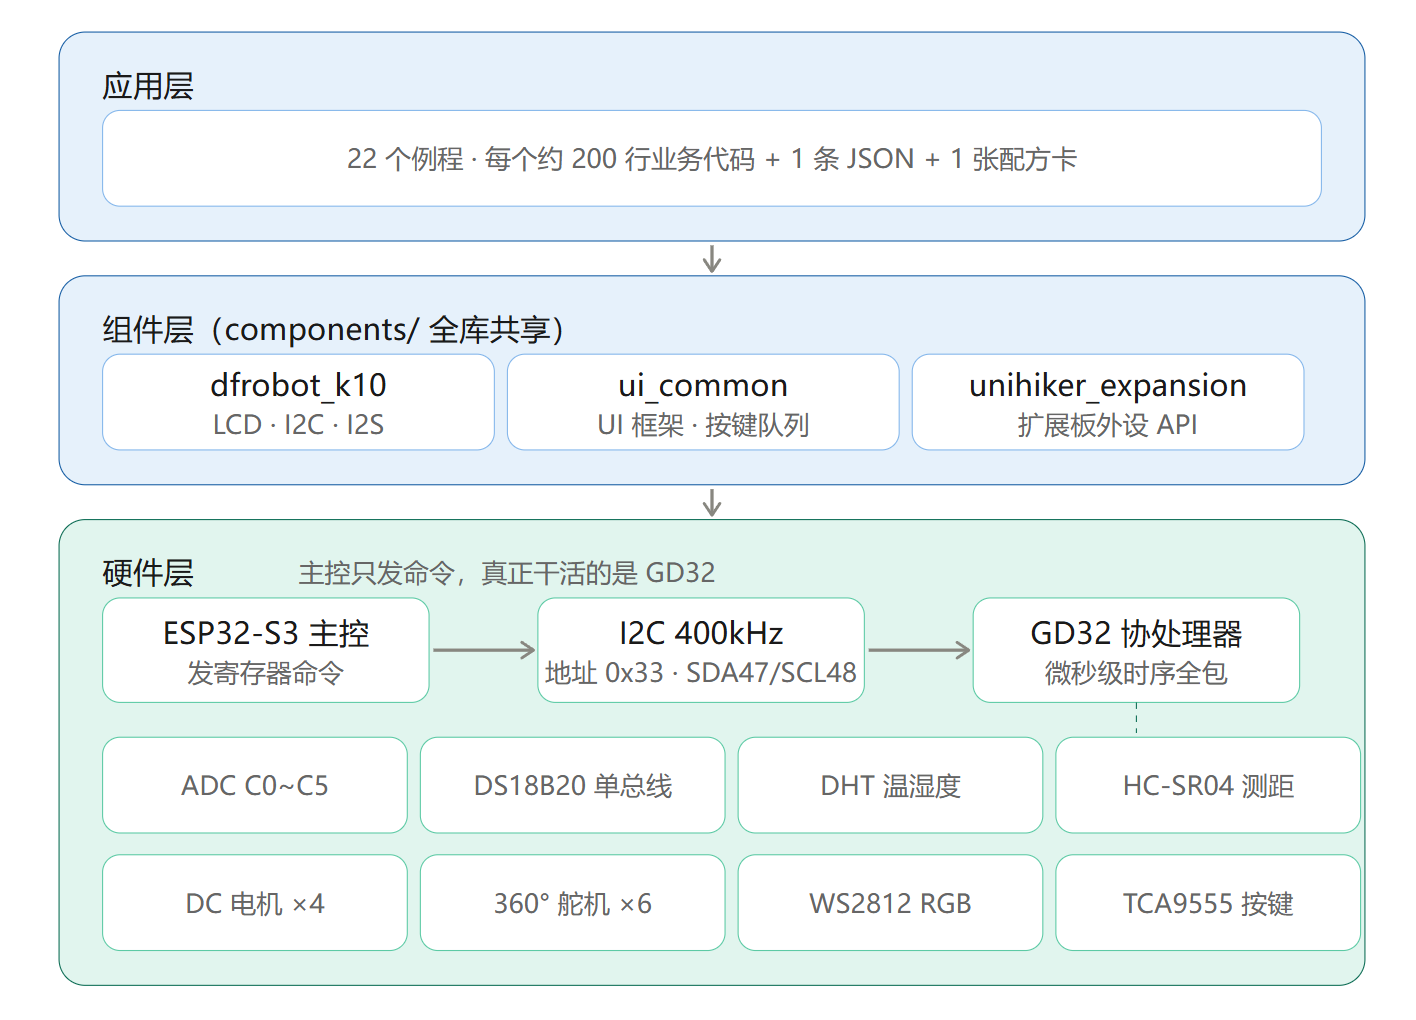
我们将板级支持能力拆分为三个独立组件,统一存放于仓库 components/ 目录下,所有例程全部共享这一套底层,避免每个工程复制一份硬件初始化代码。
1. dfrobot_k10:K10 核心板 BSP
本组件严格参照 ESP 官方板卡 BSP 的标准化构建方式开发,完全遵循乐鑫官方开发规范。组件负责 LCD 屏幕初始化(ILI9341 显示驱动、RGB565 色彩输出)、LVGL 显示刷新回调、I2C 总线底层配置、音频 I2S 配置,不耦合任何上层业务逻辑,仅保障基础硬件稳定可用。
这套标准化 BSP 架构,为项目功能扩展、跨设备移植提供了纯正、稳定的原生底层平台,彻底摆脱自定义非标驱动的兼容隐患。
2. unihiker_expansion:扩展板统一驱动
外接扩展板搭载 GD32 作为协处理器,通过 I2C 地址 0x33(400kHz Fast Mode)和 K10 主控通信。扩展板集成 ADC 采集、温湿度传感器、超声波模块、舵机、直流电机、WS2812 彩灯等全部外设。
我们将全部外设封装为 expansion_xxx() 形式的高层 API,上层代码直接调用即可,不需要关心底层 I2C 通信细节:
// 创建扩展板句柄
expansion_handle_t h = NULL;
expansion_create(bus_handle, 0x33, 500, &h);

// 配置 ADC 通道
expansion_set_mode(h, IO_C0, IO_MODE_ADC);

// 读取 ADC 原始值
uint16_t val = 0;
expansion_adc_read(h, IO_C0, &val);  // 0~4095

// 电机控制(隐藏底层 A/B 双路 PWM 细节)
expansion_motor_ctrl_t m1;
expansion_motor_ctrl_init(&m1, h, MOTOR_CH1);
expansion_motor_ctrl_set(&m1, DIR_FWD, 512);  // 正转,50% 占空比
I2C 从设备初始化时序是驱动层最核心的挑战。扩展板的 GD32 固件在上电或复位后需要短暂时间就绪,原版 Arduino 库用 delay() 隐式处理,ESP-IDF 必须显式实现完整的探针 + 复位序列: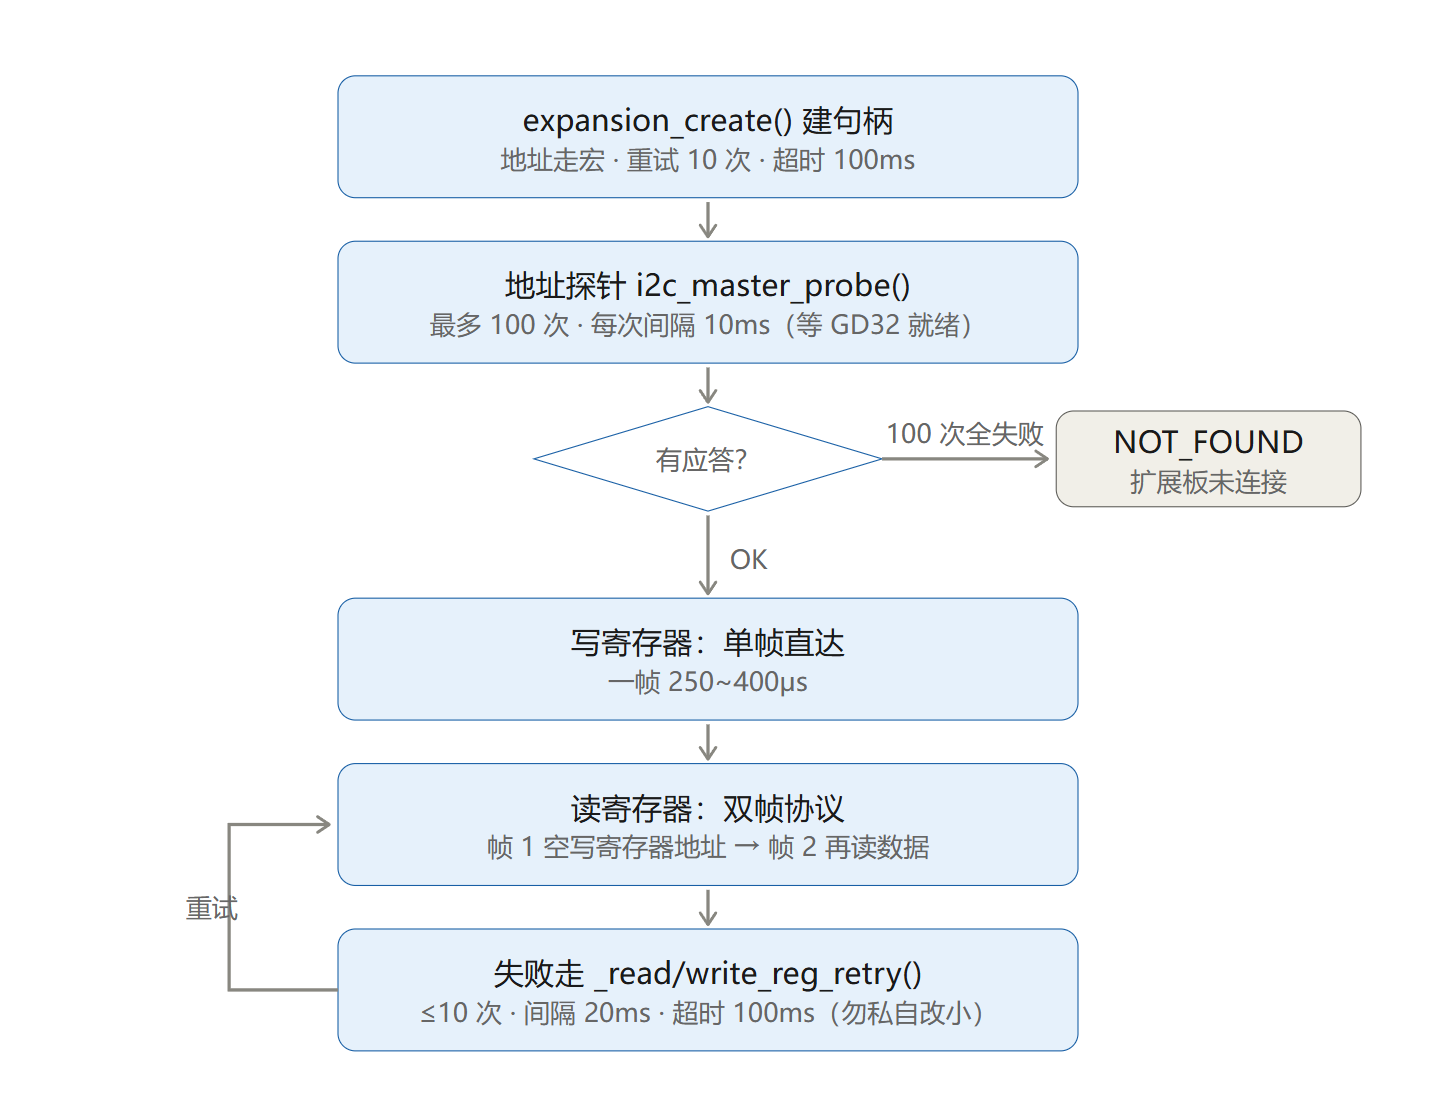
// 地址探针 × 100 次,每次间隔 10ms
for (int retry = 0; retry < 100; retry++) {
    esp_err_t probe = i2c_master_probe(bus_handle, 0x33, timeout_ms);
    if (probe == ESP_OK) break;
    vTaskDelay(pdMS_TO_TICKS(10));
}

// 发送复位命令,等待 GD32 重启
vTaskDelay(pdMS_TO_TICKS(20));
_write_reg(h, REG_RESET_SENSOR, &DATA_ENABLE, 1);
vTaskDelay(pdMS_TO_TICKS(20));

// 二次确认连接
for (int probe = 0; probe < 100; probe++) {
    if (i2c_master_probe(...) == ESP_OK) break;
    vTaskDelay(pdMS_TO_TICKS(10));
}
跳过这个时序会导致所有后续 I2C 通信全部超时,而且错误信息难以定位。驱动层内置了 _read_reg_retry() / _write_reg_retry() 重试机制,单次 I2C 失败最多重试 3 次,每次间隔 10ms。
3. ui_common:通用 UI 公共框架
封装所有例程通用 UI 能力:标题栏样式、按钮事件回调、屏幕创建模板、按键队列管理。上层业务例程只需要专注实现自己的功能逻辑。
三个组件组合完成,硬件就从一块裸板升级成完整开发平台。后续新增例程,只需要调用一行 ui_common_init() 完成初始化,就可以直接编写业务代码。
组件化 BSP 的优势:底层组件修改升级,仓库内 22 个例程全部自动受益,不需要逐个项目修改。
第三步:FreeRTOS 主循环驱动铁律
K10 板内存仅有 128KB SRAM + 8MB PSRAM,要在有限资源下同时运行 LVGL 图形栈、I2C 从设备通信、FreeRTOS 多任务调度并保持 50ms 帧率稳定刷新,需要一套严格的主循环驱动规范。
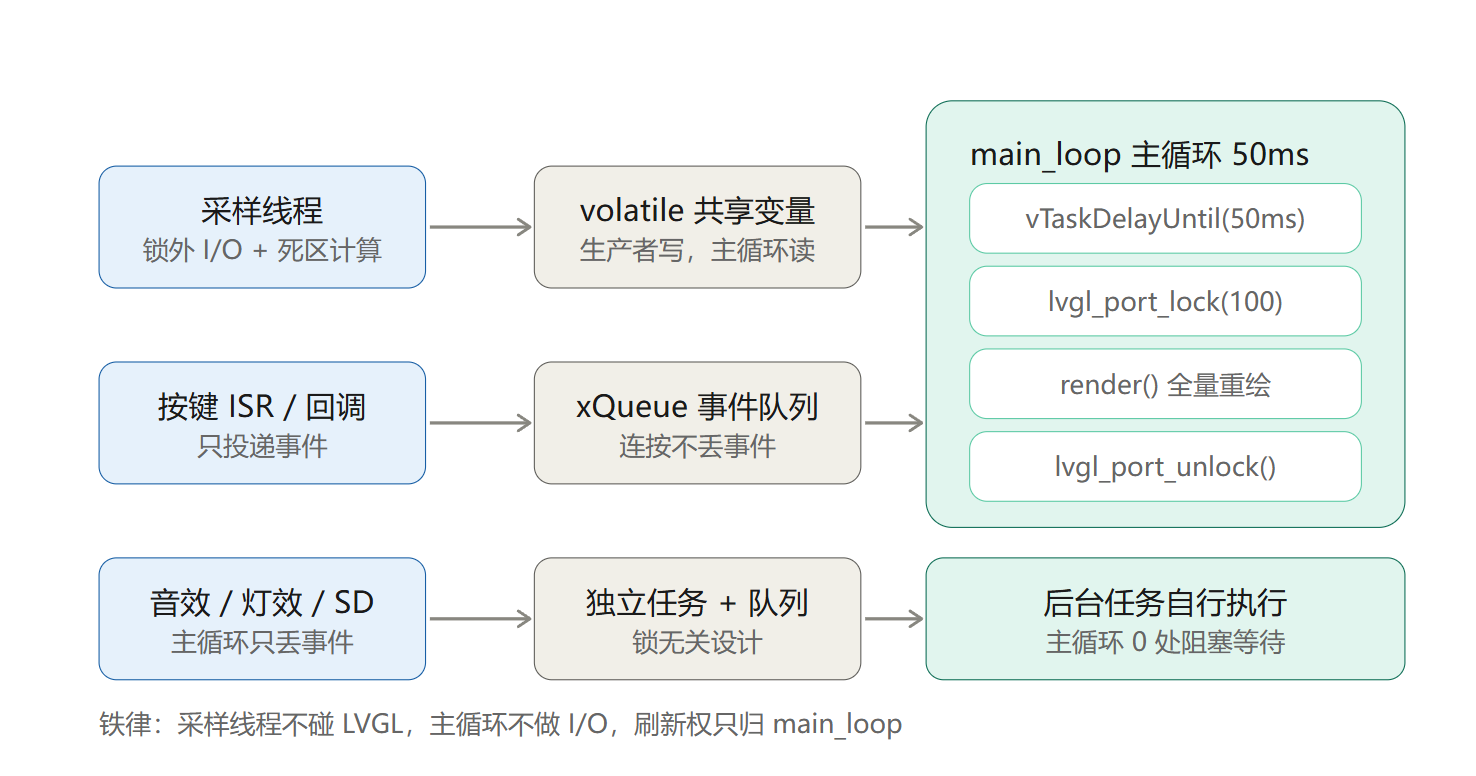
旧版 esp-idf-k10-expansion-v2 的 UI 刷新存在三种混乱模式:
| 旧模式 | 问题 |
|---|---|
采样线程持 lvgl_port_lock(0) 写 LVGL |
临界区过长,其他任务抢不到锁 → 卡顿、超时 |
ui_task 用 vTaskDelay(20) + esp_timer 节流驱动刷新 |
帧率漂移;esp_timer 与 FreeRTOS tick 不同步 |
| 按键回调直接调 LVGL | 违反 LVGL 单线程写 UI 规则,随机崩溃 |
k10-bmgr-full 文档定义的解法是把 UI 刷新权集中到一个主循环,采样、按键、渲染彻底解耦:
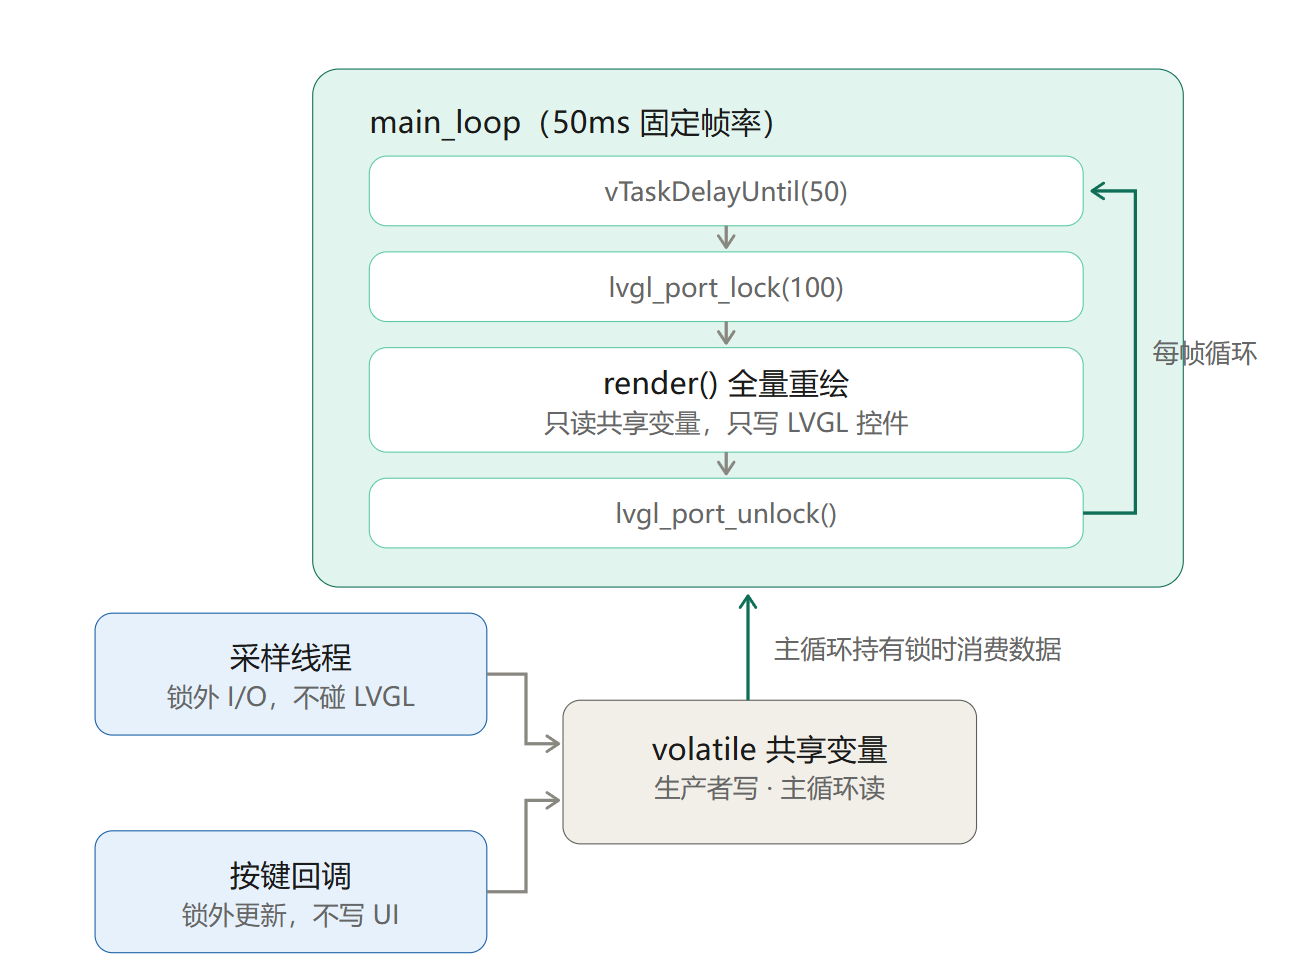
三铁律
铁律 1:刷新权集中在 main_loop
UI 刷新必须由 app_main 末尾的 main_loop 主循环驱动,不得由采样线程、按键回调、lv_timer 触发:
/* app_main 末尾 — 每个 example 必须有 */
TickType_t last = xTaskGetTickCount();
while (1) {
    TickType_t delta = pdMS_TO_TICKS(FRAME_MS);  /* FRAME_MS = 50 */
    if (delta == 0) delta = 1;
    if (lvgl_port_lock(100)) {
        render();  /* 全量重绘 */
        lvgl_port_unlock();
    }
    vTaskDelayUntil(&last, delta);
}
铁律 2:render() 全量重绘
static void render(void)
{
    /* 读 volatile 共享变量 → 写 LVGL, 全部锁内 */
    ui_label_set_fmt(s_lbl_val, "%.1f °C", s_temp);
    lv_bar_set_value(s_bar, s_pct, LV_ANIM_OFF);
}
render 内不区分增量/按需,简化逻辑;不做硬件 I/O、不做浮点计算;帧率固定 50ms,即使数据没变化也全量刷(50ms 间隔下开销可忽略)。
铁律 3:生产者→volatile→消费者 解耦
采样线程在锁外上下文运行,只写 volatile 共享变量:
static void joy_sample_task(void *arg)
{
    TickType_t last = xTaskGetTickCount();
    while (1) {
        /* 锁外: I/O + 计算 (含 sqrt), 写 volatile */
        expansion_adc_read(s_exp, IO_C0, &vx);
        expansion_adc_read(s_exp, IO_C1, &vy);

        /* 死区 + 圆限计算 */
        int16_t dx = vx - s_mid_x;
        int16_t dy = vy - s_mid_y;
        int32_t dist = sqrt((int32_t)dx*dx + (int32_t)dy*dy);
        if (dist > DISK_RADIUS) { /* 圆限 */ }

        s_px = clamped_x;  /* volatile, 锁外写 */
        s_py = clamped_y;

        vTaskDelayUntil(&last, pdMS_TO_TICKS(SAMPLE_MS));
    }
}
按键缓存优化:P2/P12 位于同一片 TCA9555 的同一个 16-bit 输入寄存器,两个按键每次 tick 都会调用 get_key_level——原来每 5ms 两次阻塞 I2C 读容易卡住 esp_timer 任务并触发 task_wdt。这里改为共享缓存 + 节流:至少间隔 10ms 才真正做一次 I2C 读,两个按键都从缓存取值。
第四步:22 个传感器例程详解
本项目包含 22 个独立例程,覆盖 K10 扩展板全部传感器通道与执行器接口。每个例程都是自包含的完整应用,带有 LVGL 实时 UI,可直接编译烧录运行。
4.1 模拟量采集类
| 例程 | 通道 | 功能说明 |
|---|---|---|
get_adc_ui |
C0 | ADC 电压原始值 + i28 pH 探头计算。10 点环形缓冲 → 去极值取均值 → pH 反推公式 |
get_battery_ui |
C0 | 电池电压测量。分压电路 + 容量曲线换算,带电量百分比进度条 |
get_i19_temp_ui |
C0 | i19 防水温度探头。NTC 热敏电阻分压测量,实时温度曲线 |
get_i28ph_ui |
C0 | i28 防水 pH 探头。结合 get_adc_ui 的完整 pH 测量 + 校准流程 |
get_ph_meter_ui |
C0 | 便携式 pH 计。完整的 pH 测量 + 校准流程 + 数据记录,卡片仪表盘 UI |
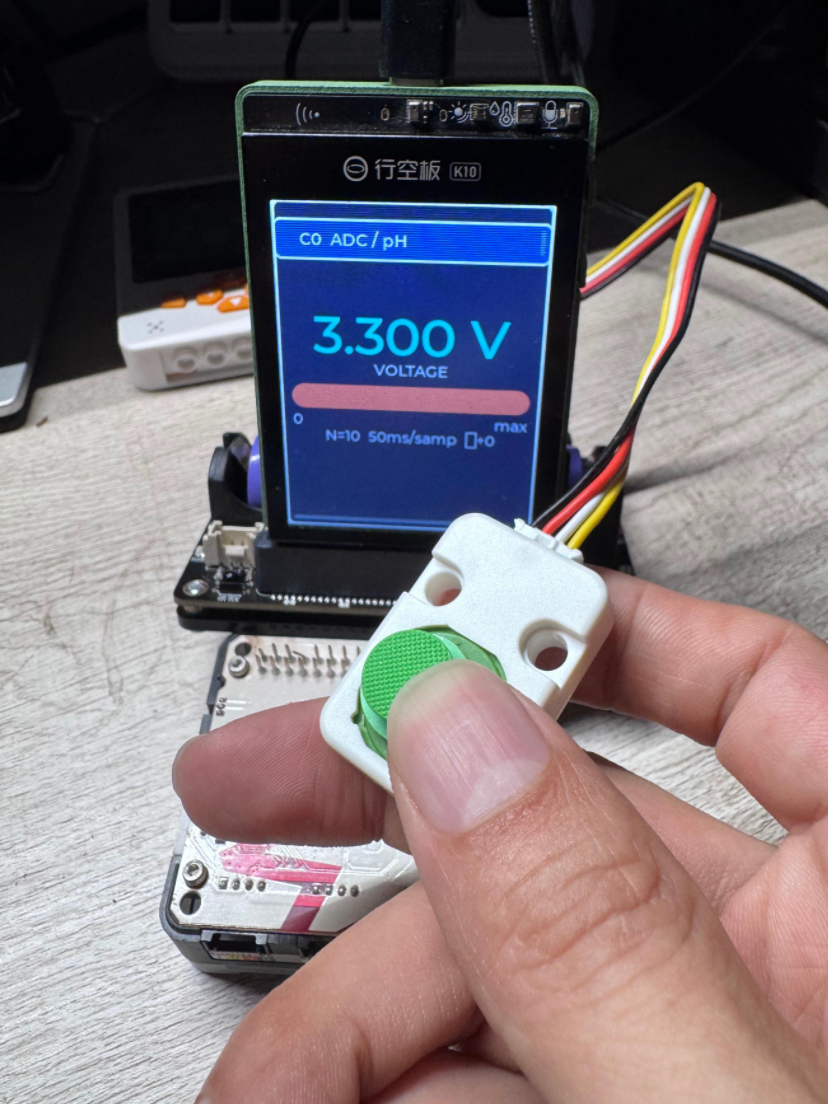
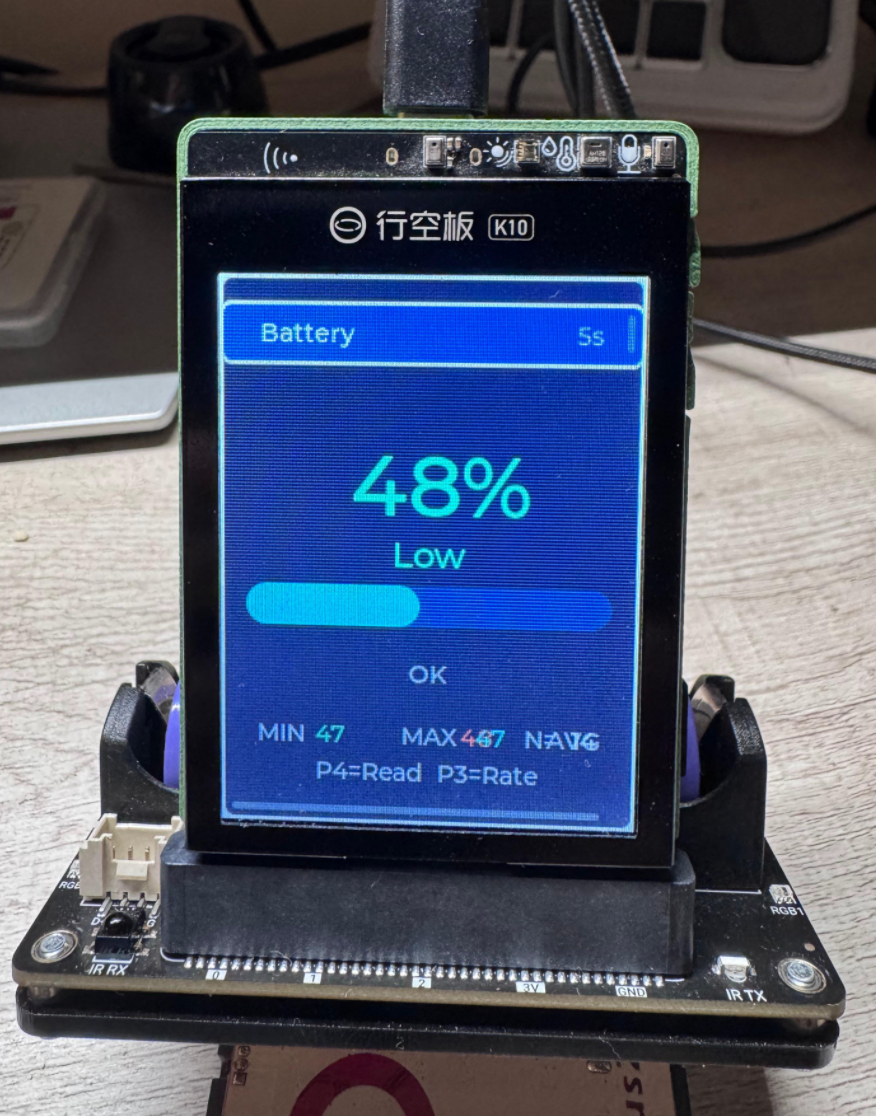
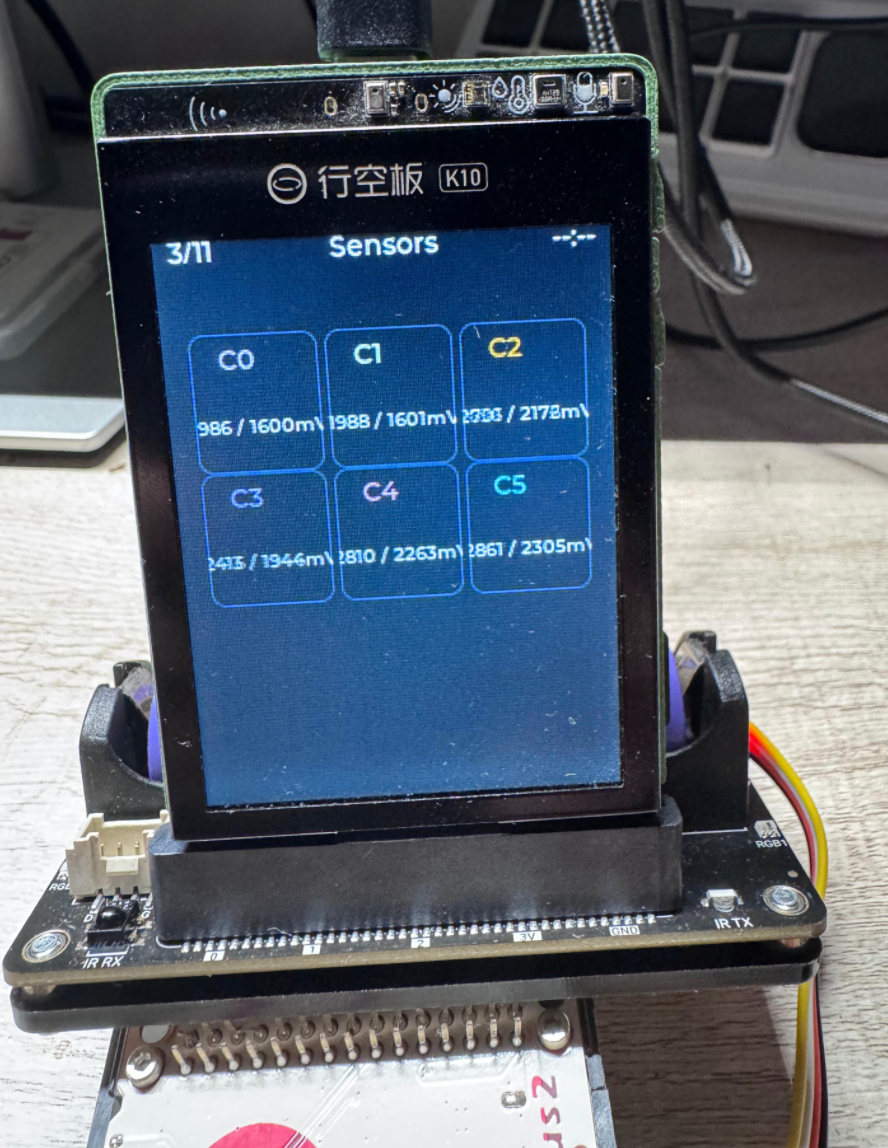
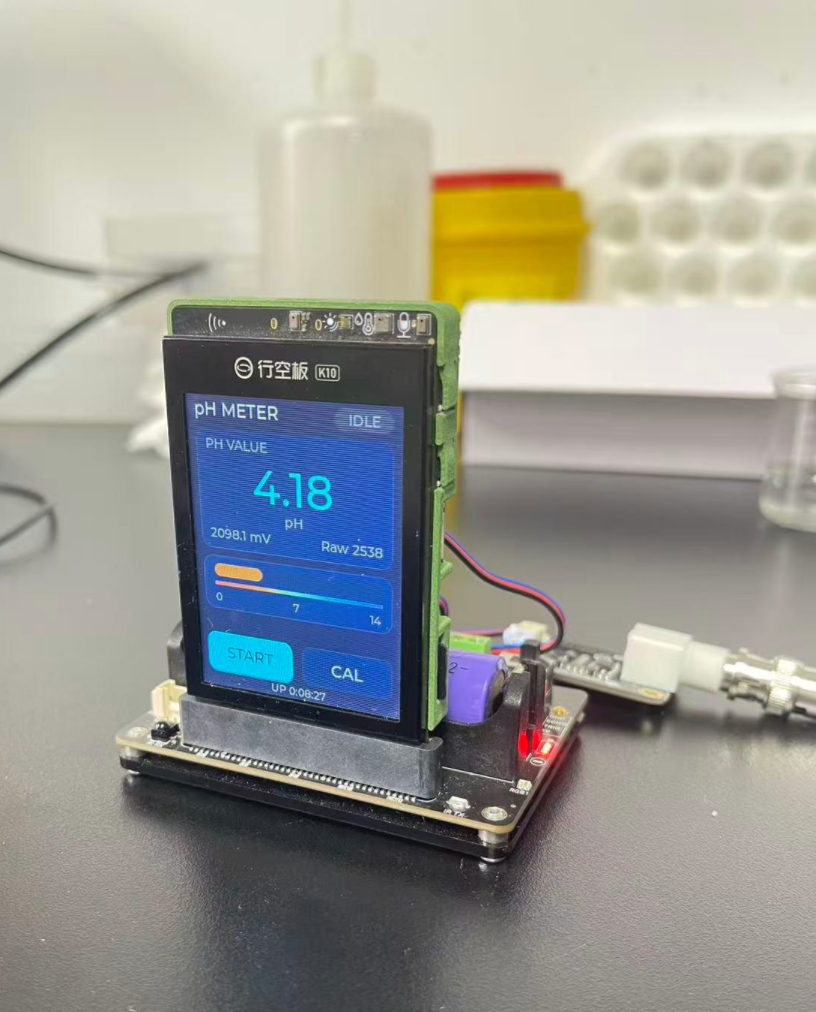
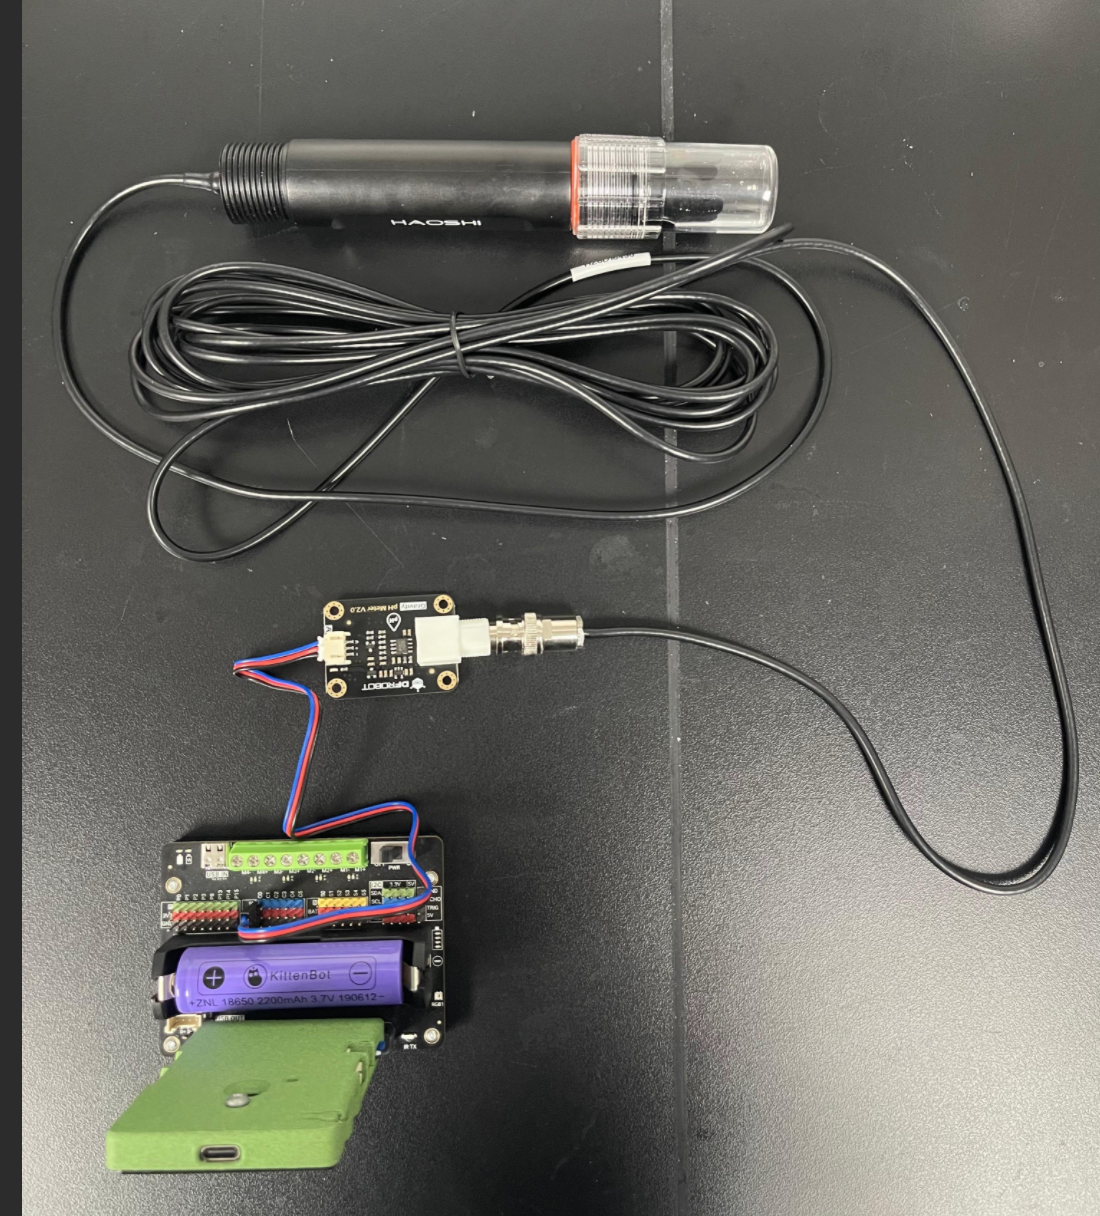
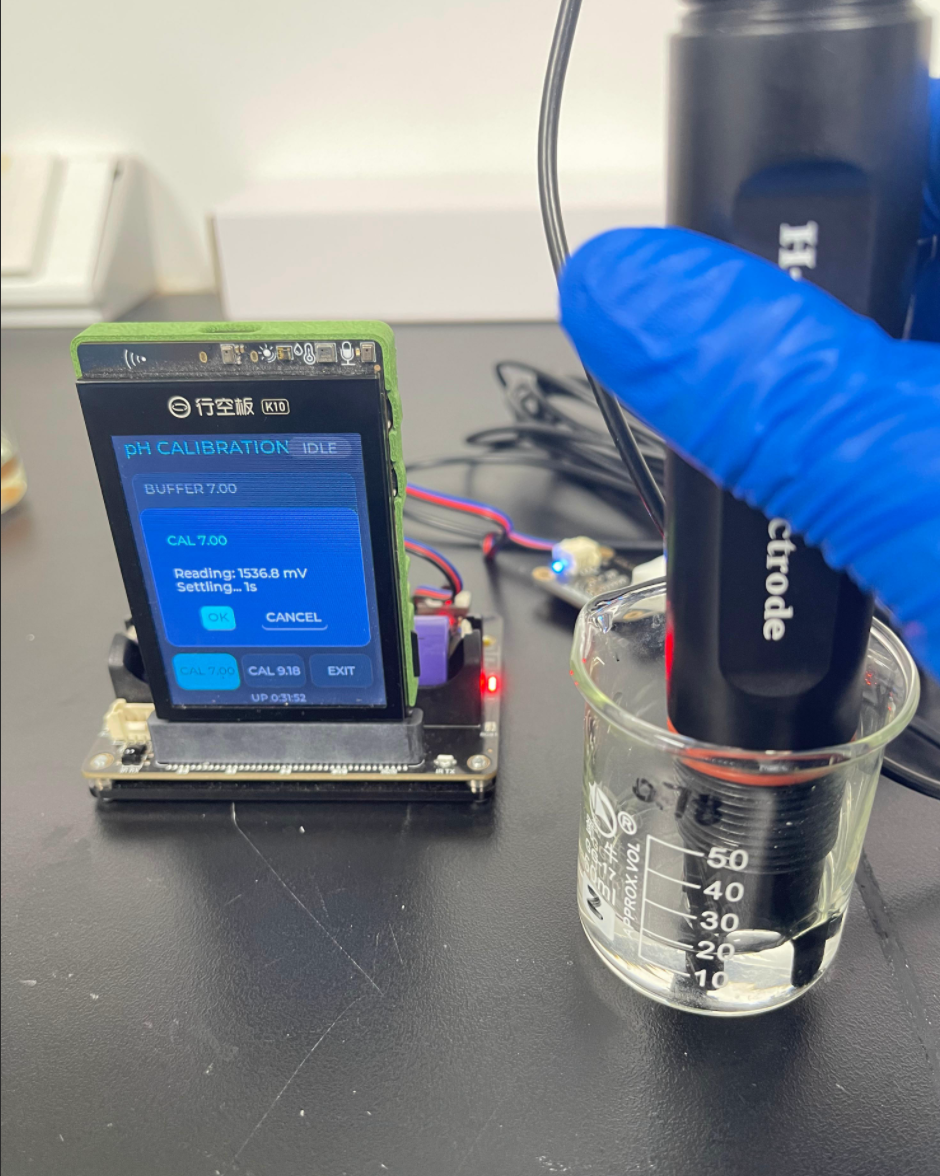
ADC 采样通用模式:所有 ADC 类例程都采用 10 点环形缓冲 + 均值滤波策略,避免单次采样波动。pH 计算更是做了冒泡排序去极值的健壮处理——取中间 6 点均值后再代入 pH 公式,大幅降低噪声影响。
4.2 数字传感器类
| 例程 | 通道 | 功能说明 |
|---|---|---|
get_dht_ui |
C0 GPIO | DHT11/22/SHT30 温湿度。单总线协议,严格时序要求(DHT11 约 1ms 采样周期) |
get_ds18b20_ui |
C0 GPIO | DS18B20 数字温度。单总线,支持寄生供电模式,精度 ±0.5°C |
get_sr04_ui |
C0/C1 GPIO | HC-SR04 超声波测距。Trigger 发 10us 脉冲,Echo 测往返时间,精度 3mm |
单总线协议共性:DHT 系列和 DS18B20 都依赖精确的时序控制,ESP-IDF 的 gpio_set_level() + ets_delay_us() 可以精确到微秒级,但需注意在中断开启状态下使用 portDISABLE_INTERRUPTS() 保护关键时序段。
4.3 执行器控制类
| 例程 | 通道 | 功能说明 |
|---|---|---|
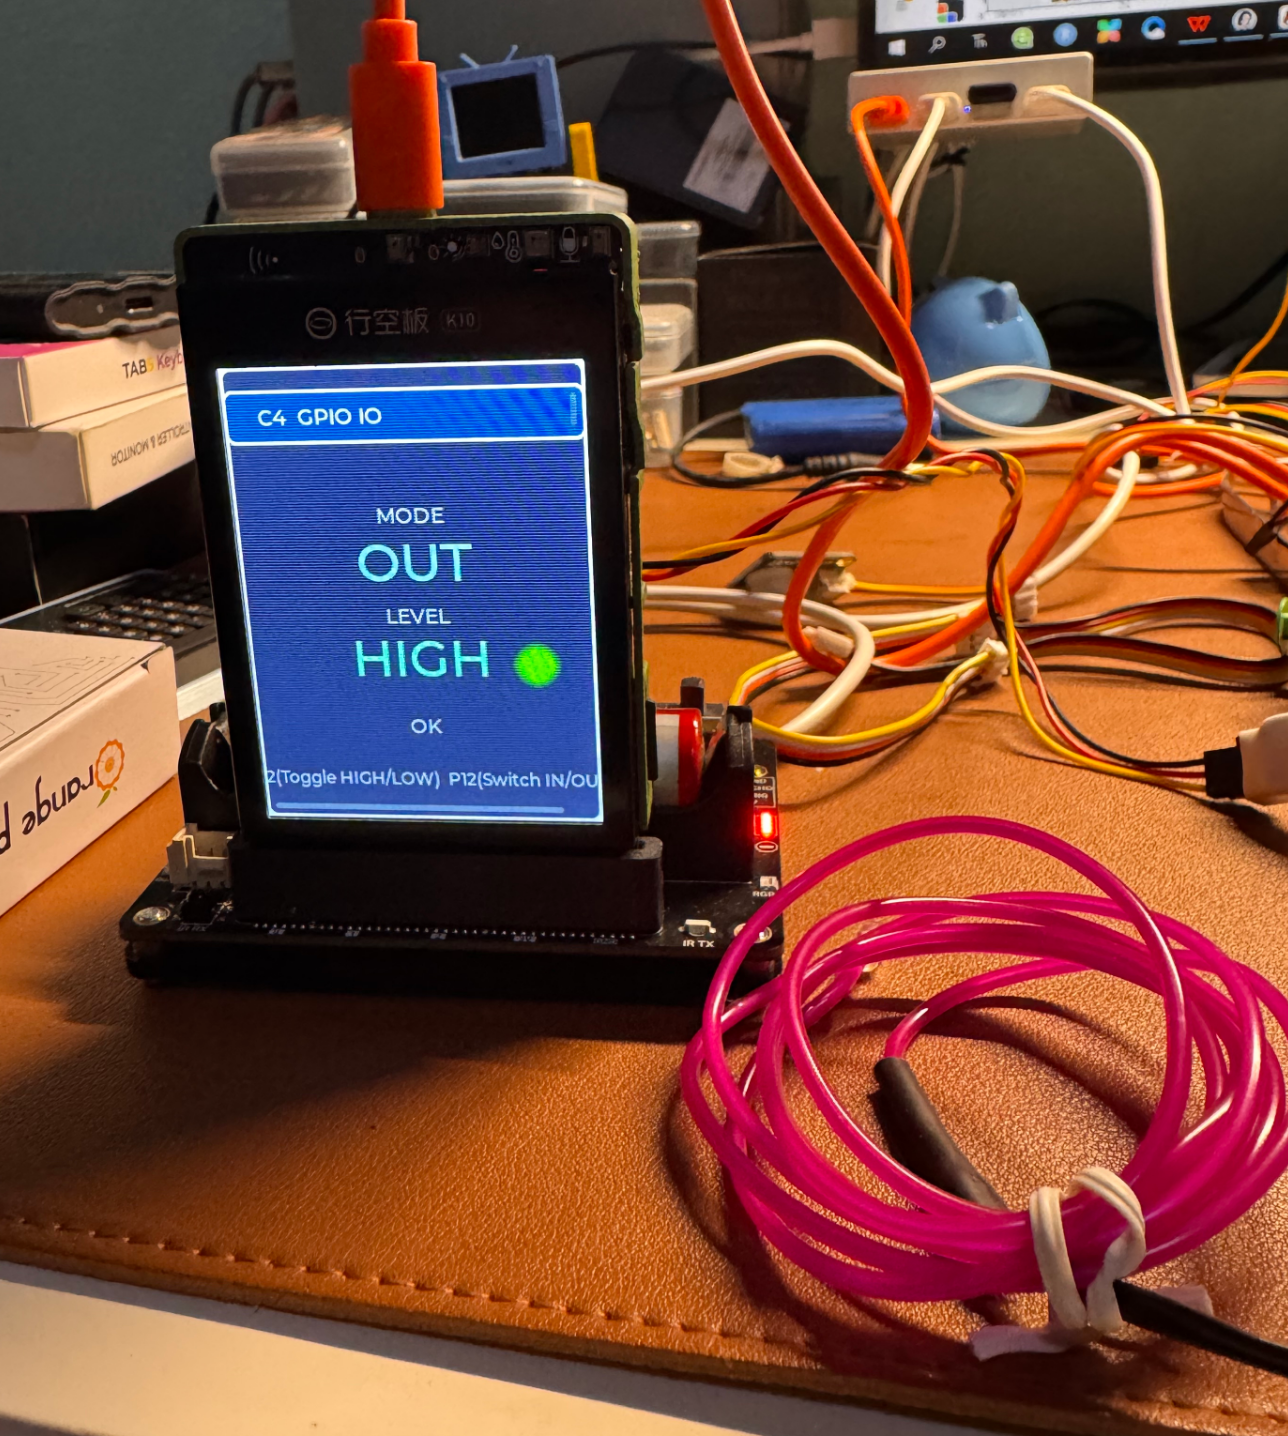
set_gpio_ui |
C0~C5 | GPIO 输入输出控制。演示扩展板数字 I/O 翻转能力 |
get_motor_ui |
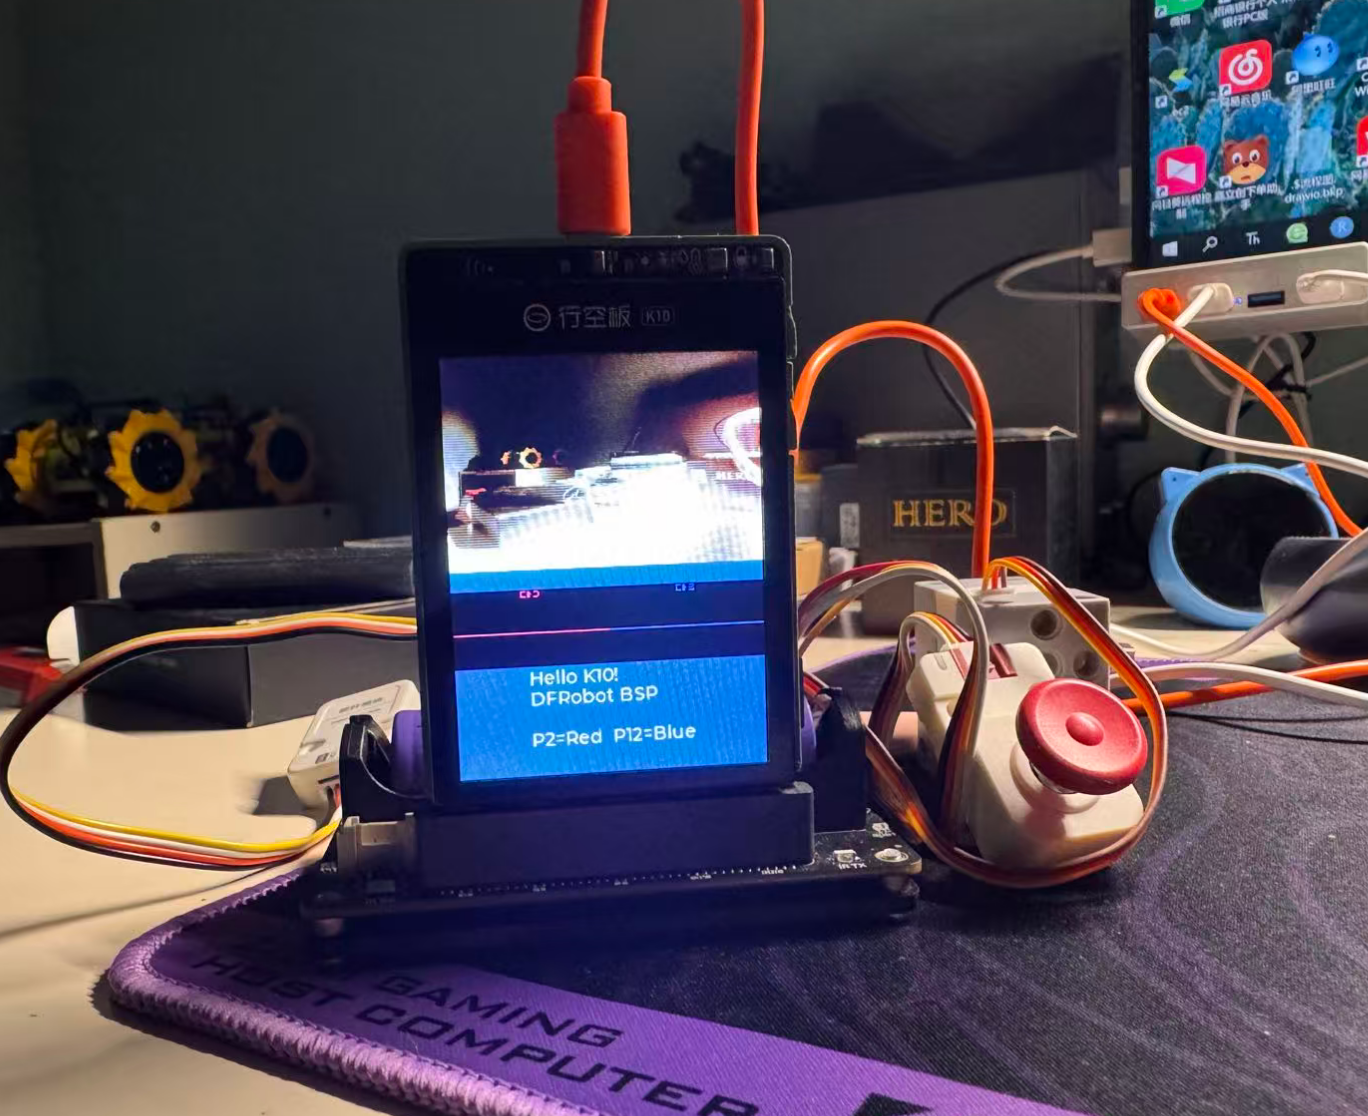
Motor1~4 | 4 路 DC 电机 H 桥控制。方向 + PWM 占空比封装,P2/P12 按键切换方向 |
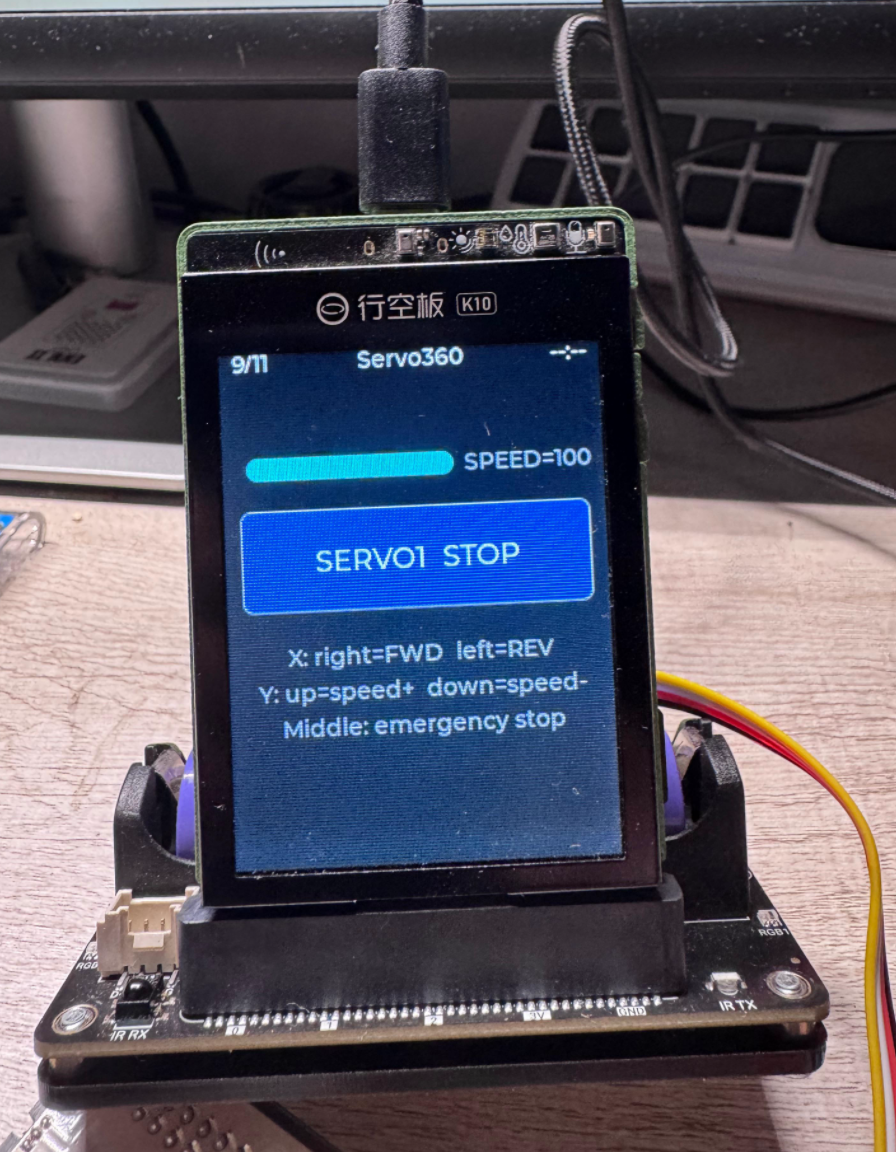
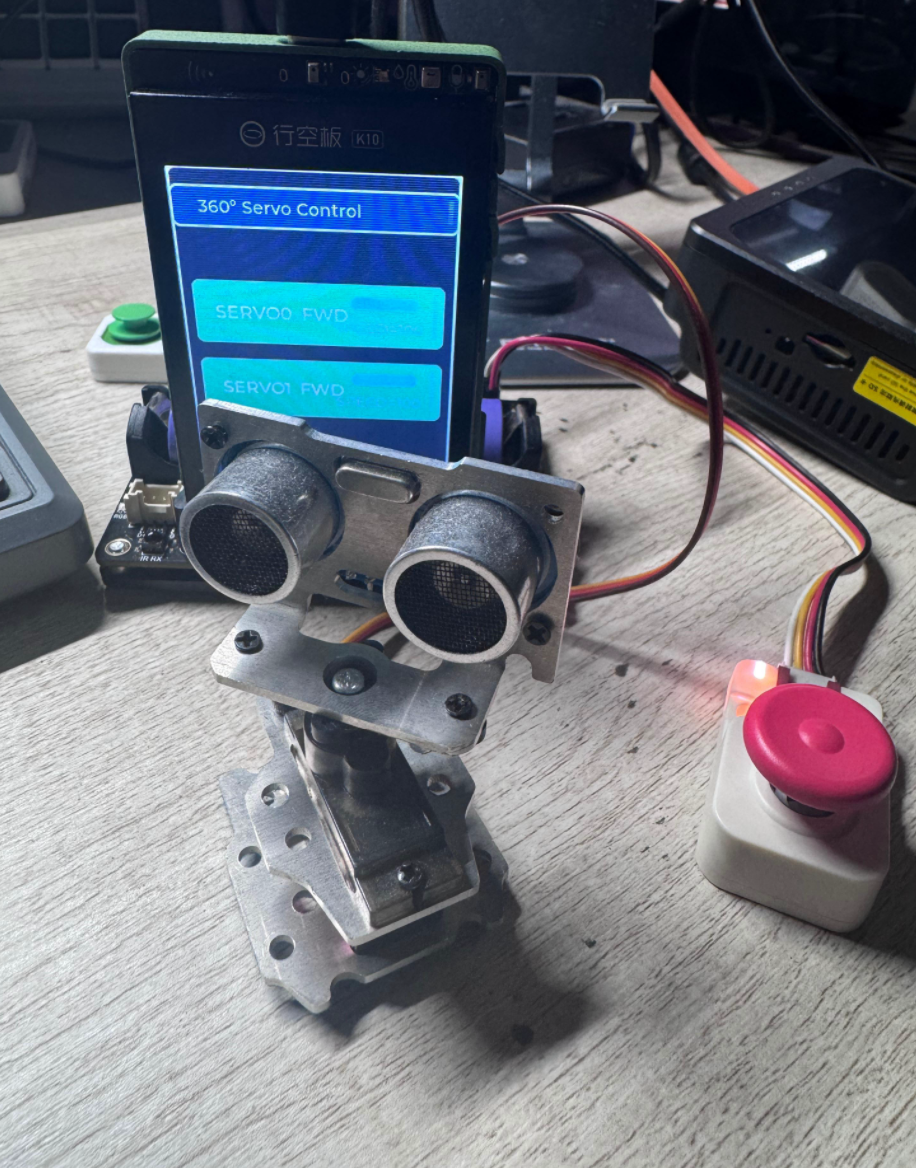
get_servo360_ui |
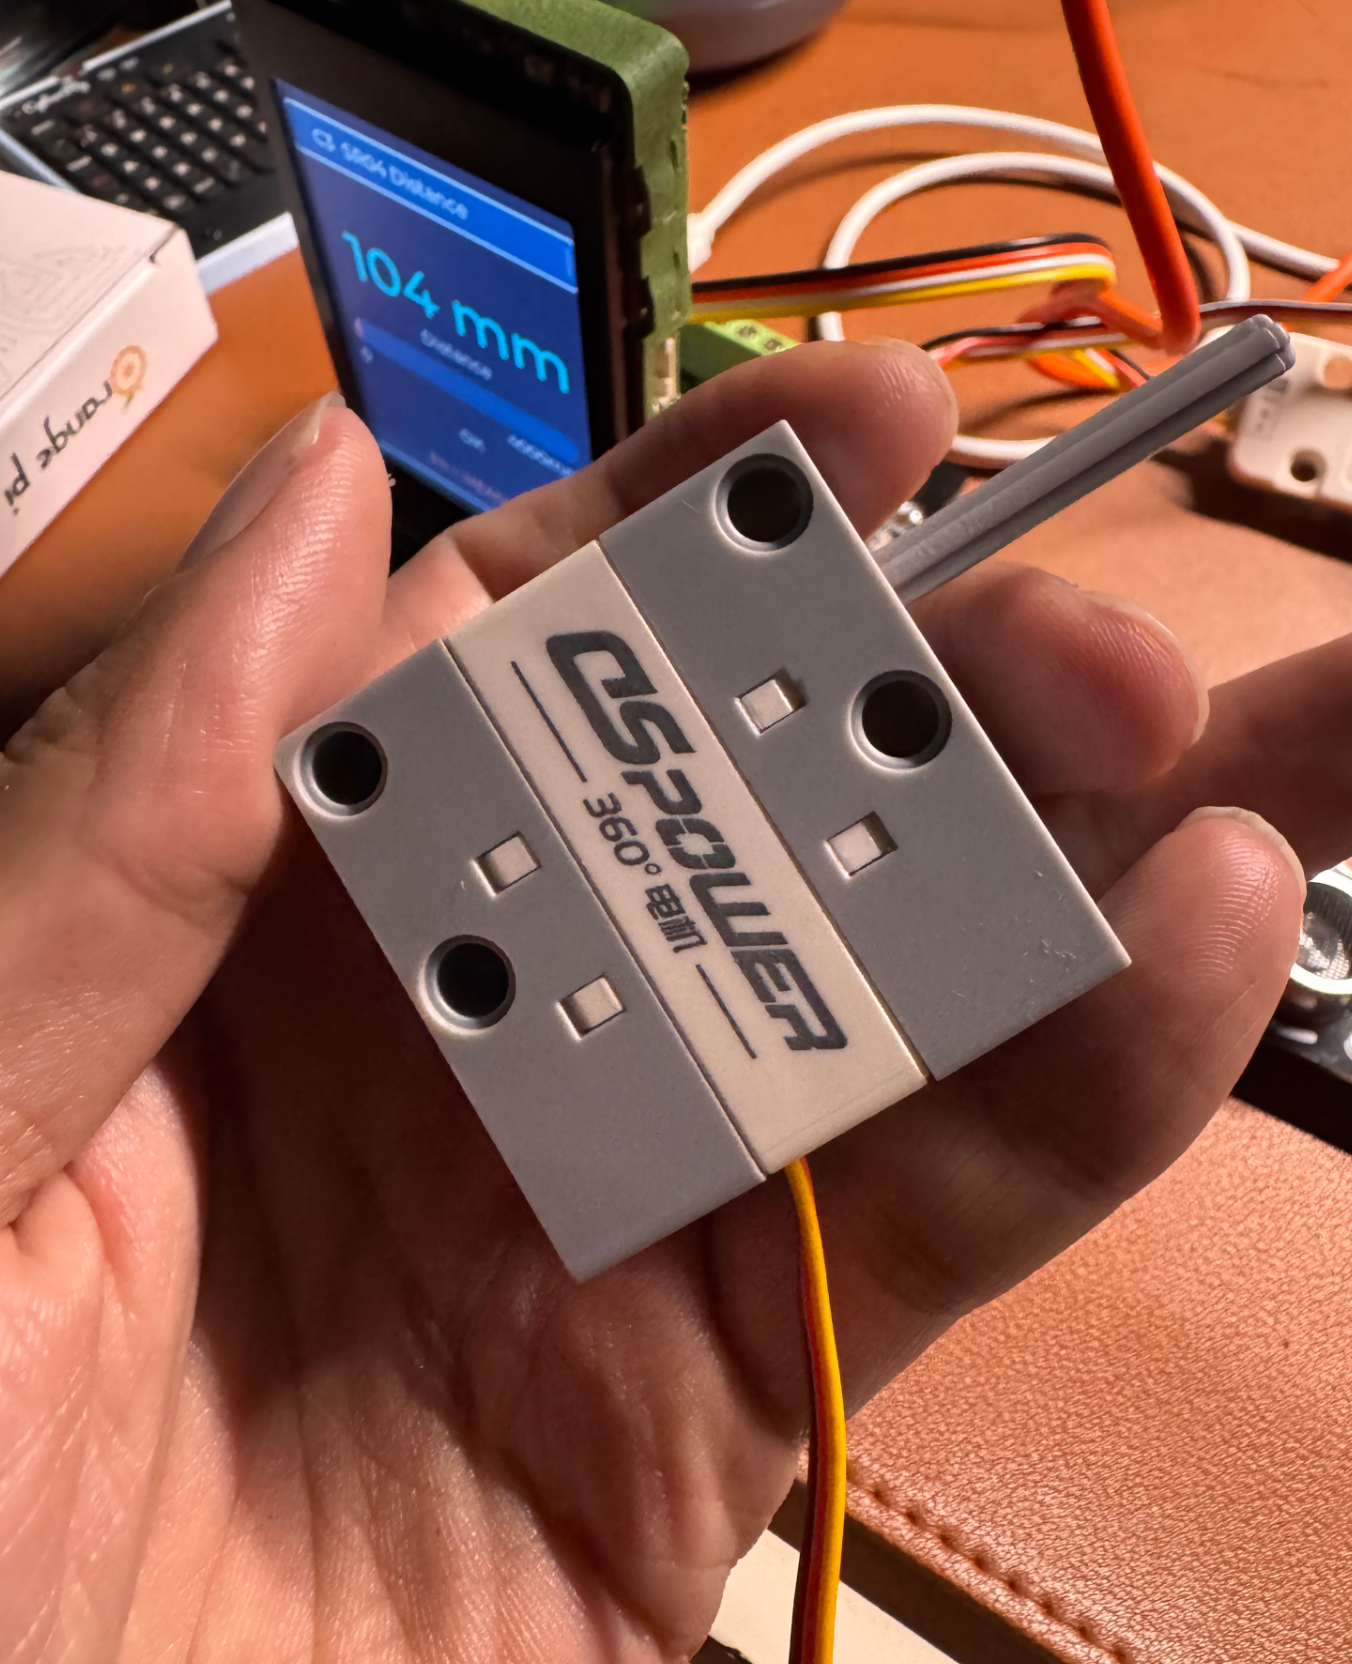
Servo0~5 | 360° 连续旋转舵机。脉宽 1500us=停止,>1500=正转,<1500=反转 |
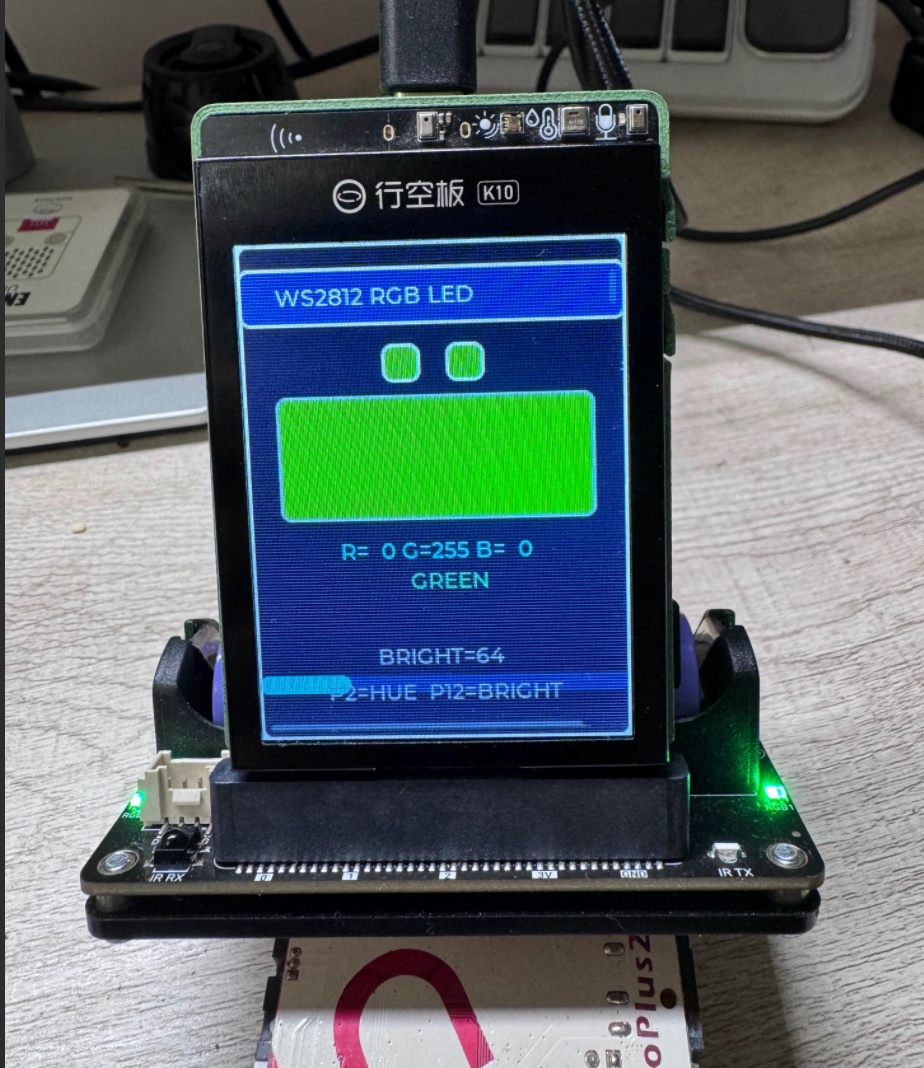
get_ws2812_ui |
WS2812 | RGB LED 灯带控制。扩展板集成 WS2812 驱动,支持多种预设灯效 |
电机控制的隐藏细节:每路电机由 H 桥的两相(A/B 路)控制,底层需要分别写入两路 PWM 寄存器。驱动层封装为 expansion_motor_ctrl_t,应用层只需 set(dir, duty) 即可,无需接触底层 A/B 路。
4.4 输入交互类
| 例程 | 通道 | 功能说明 |
|---|---|---|
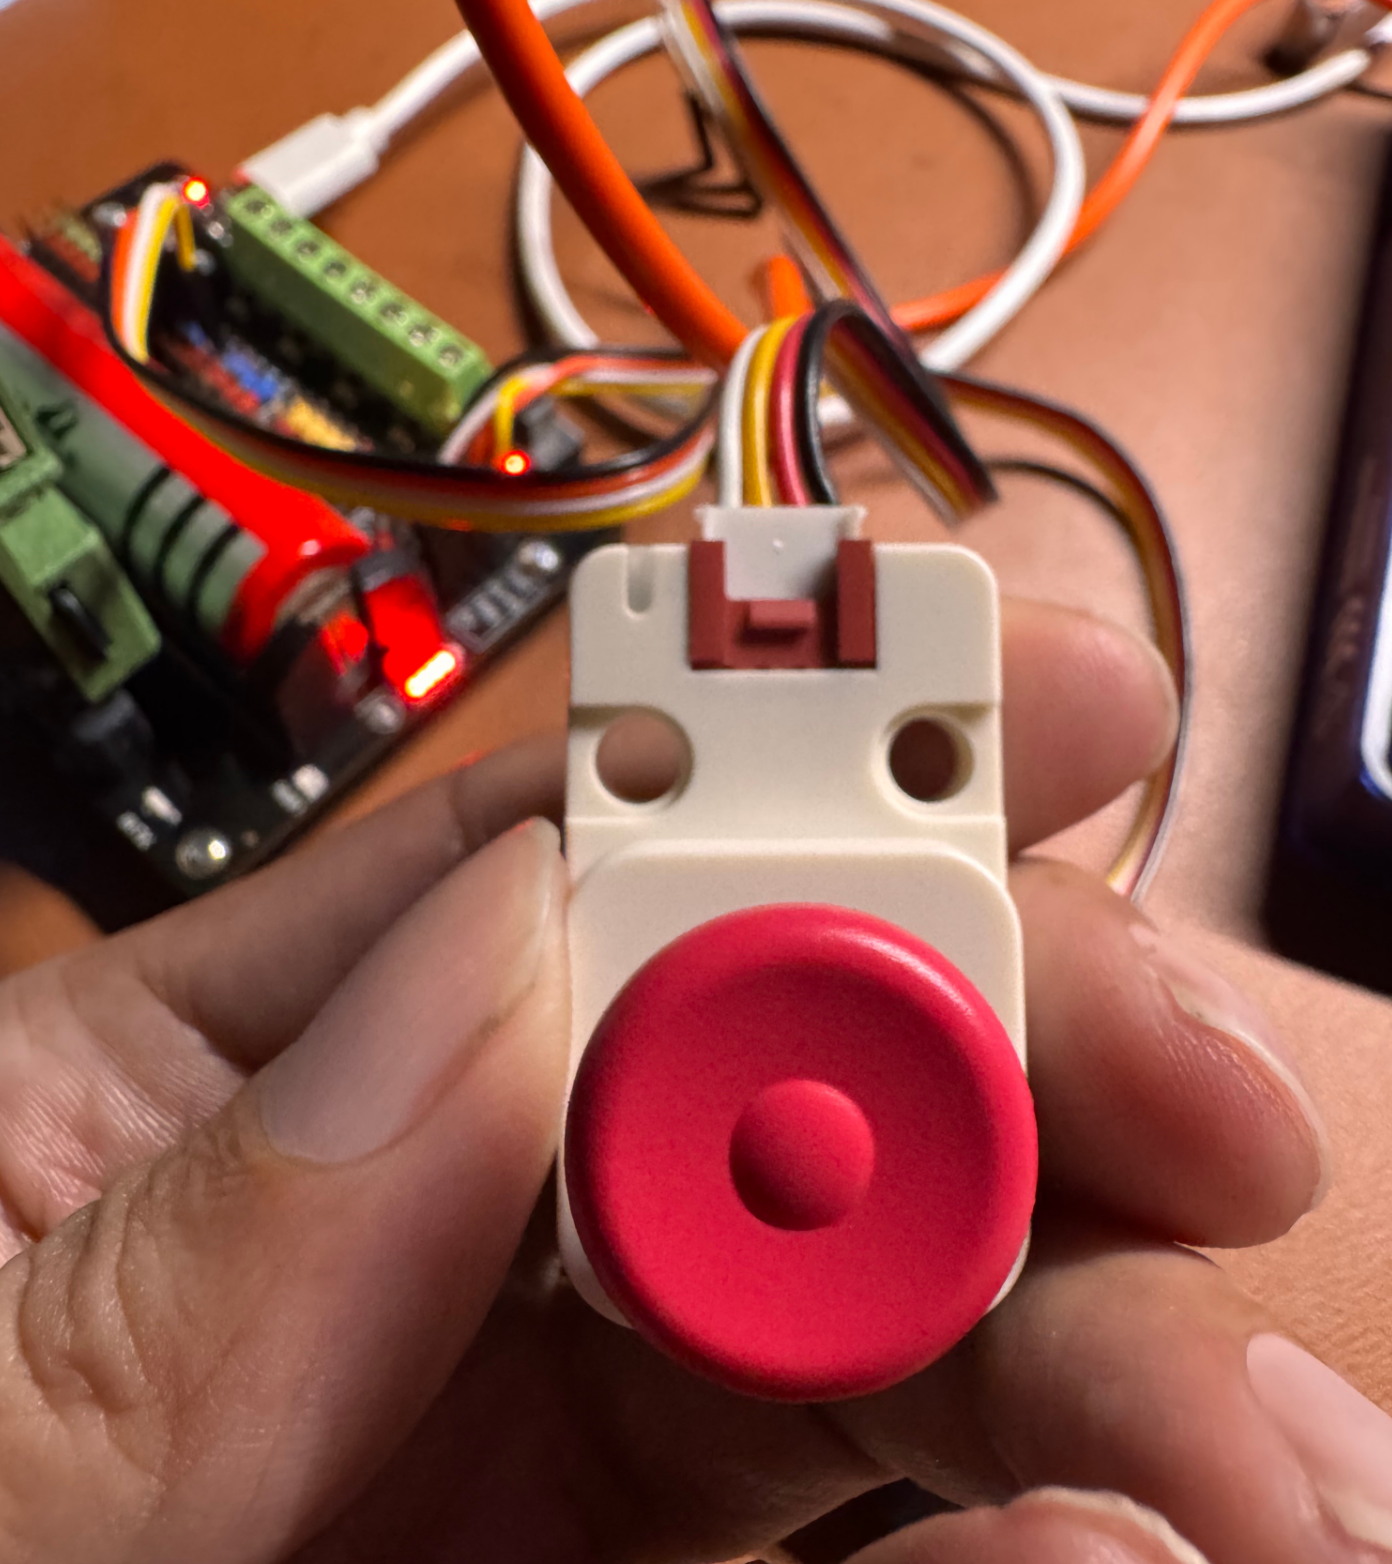
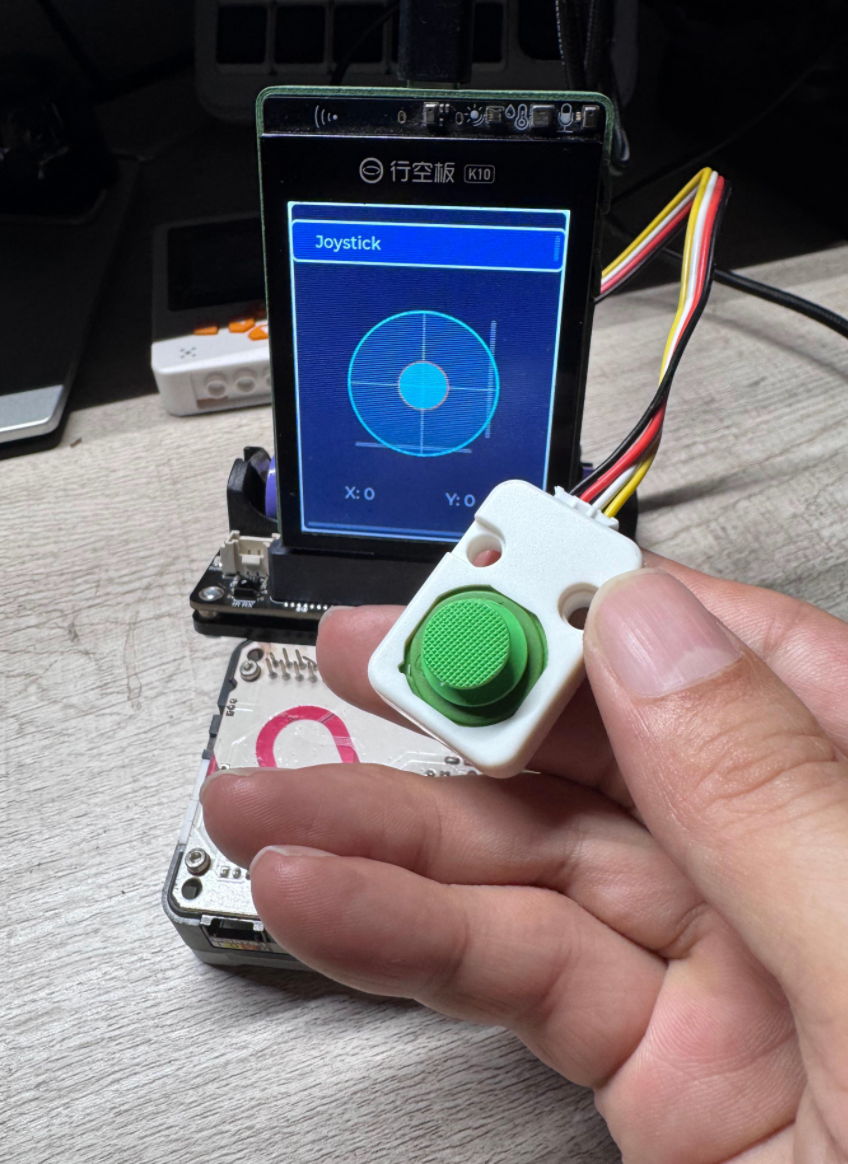
get_joy_ui |
ADC C0/C1 | K10 板载摇杆。ADC 采样 → 死区过滤 → 圆限算法 → 四方向离散化 |
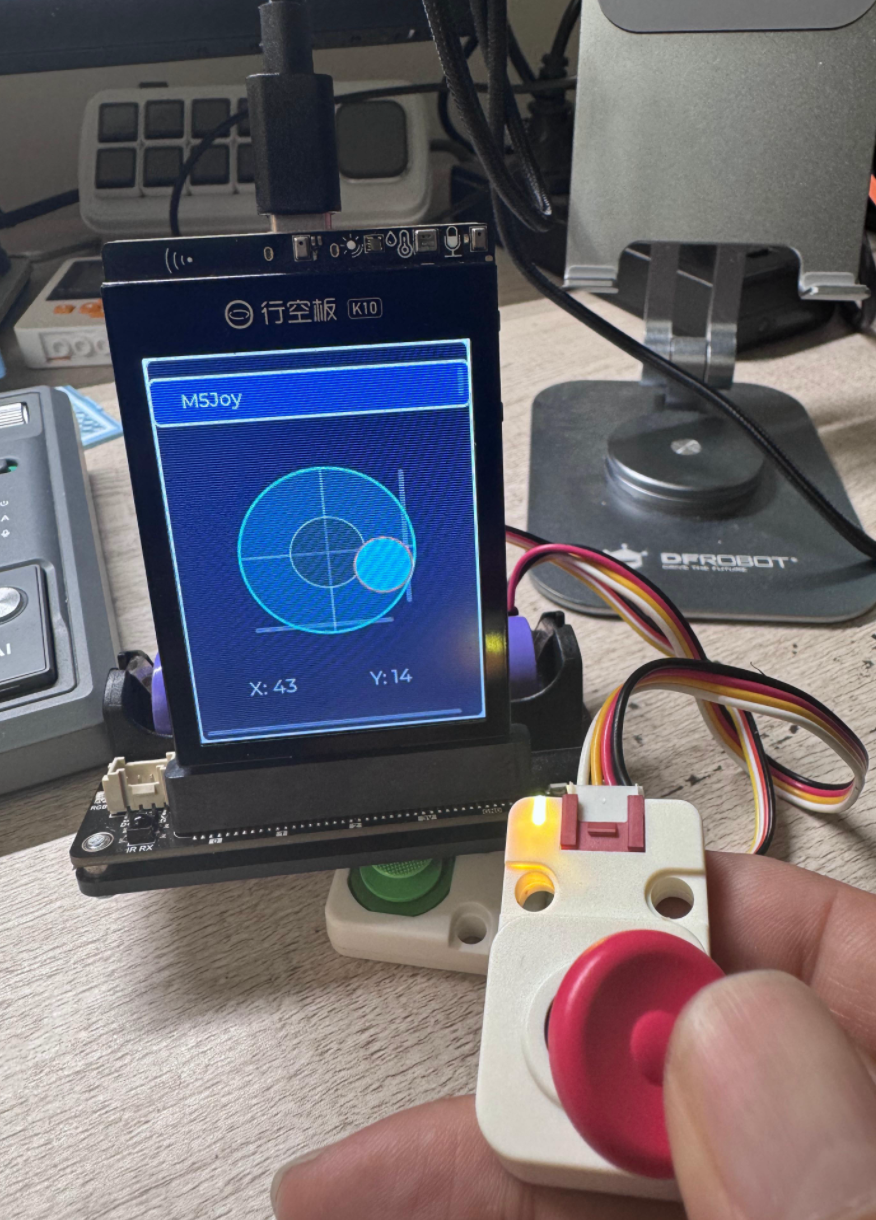
get_m5joy_ui |
ADC C0/C1 | M5 摇杆模块。与板载摇杆不同的校准参数和死区阈值 |
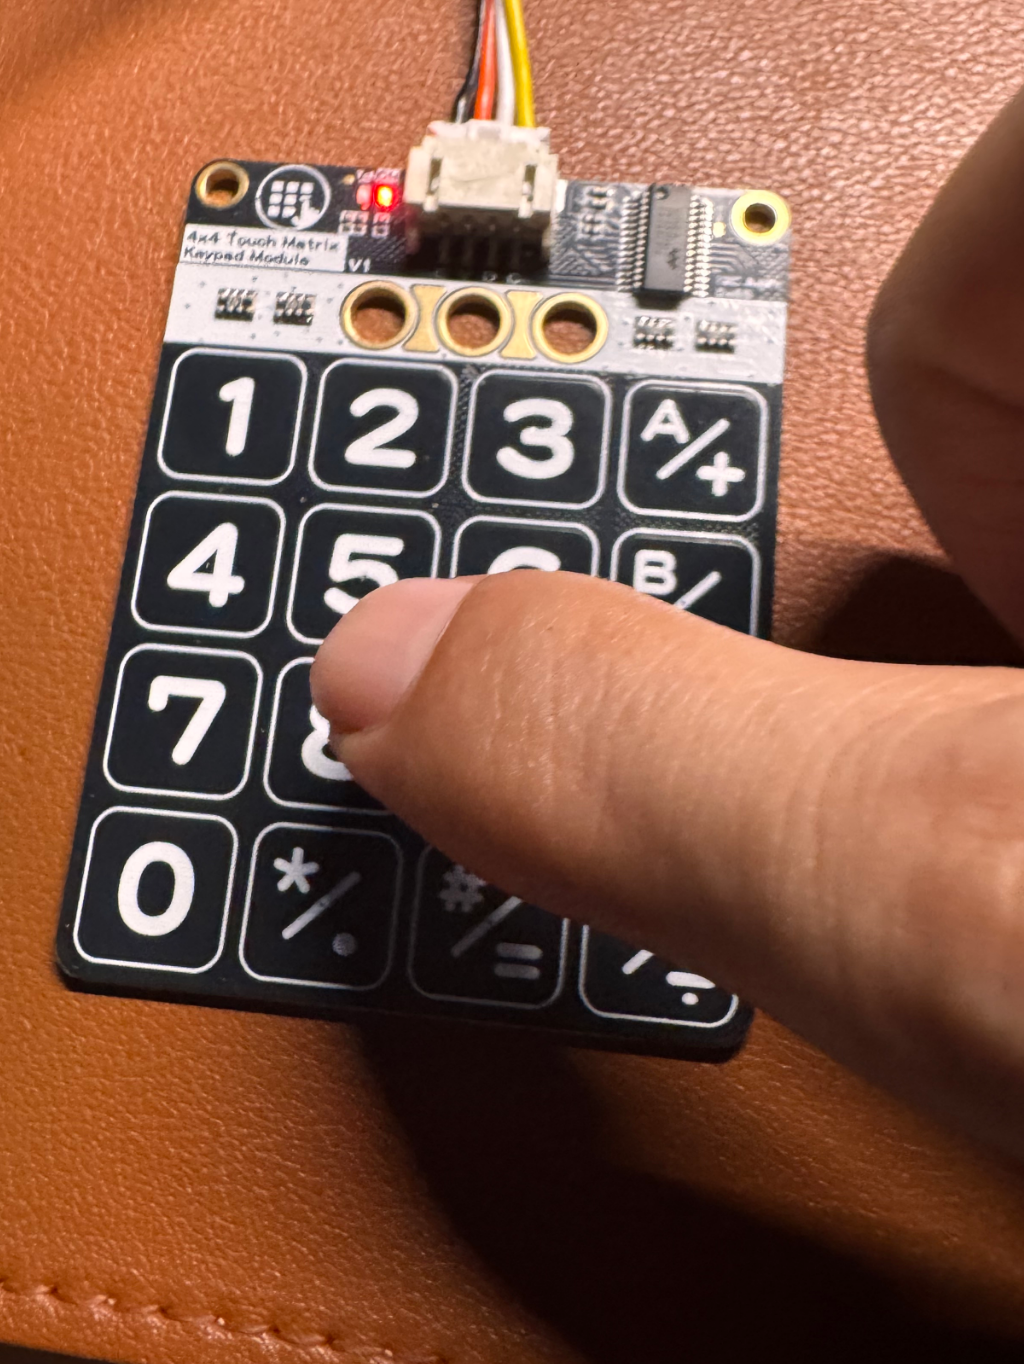
get_yf_keypad_ui |
C0~C5 GPIO | 6×8 薄膜键盘矩阵扫描。行列反转扫描法,支持任意行列组合 |
4.5 综合应用类
| 例程 | 功能说明 |
|---|---|
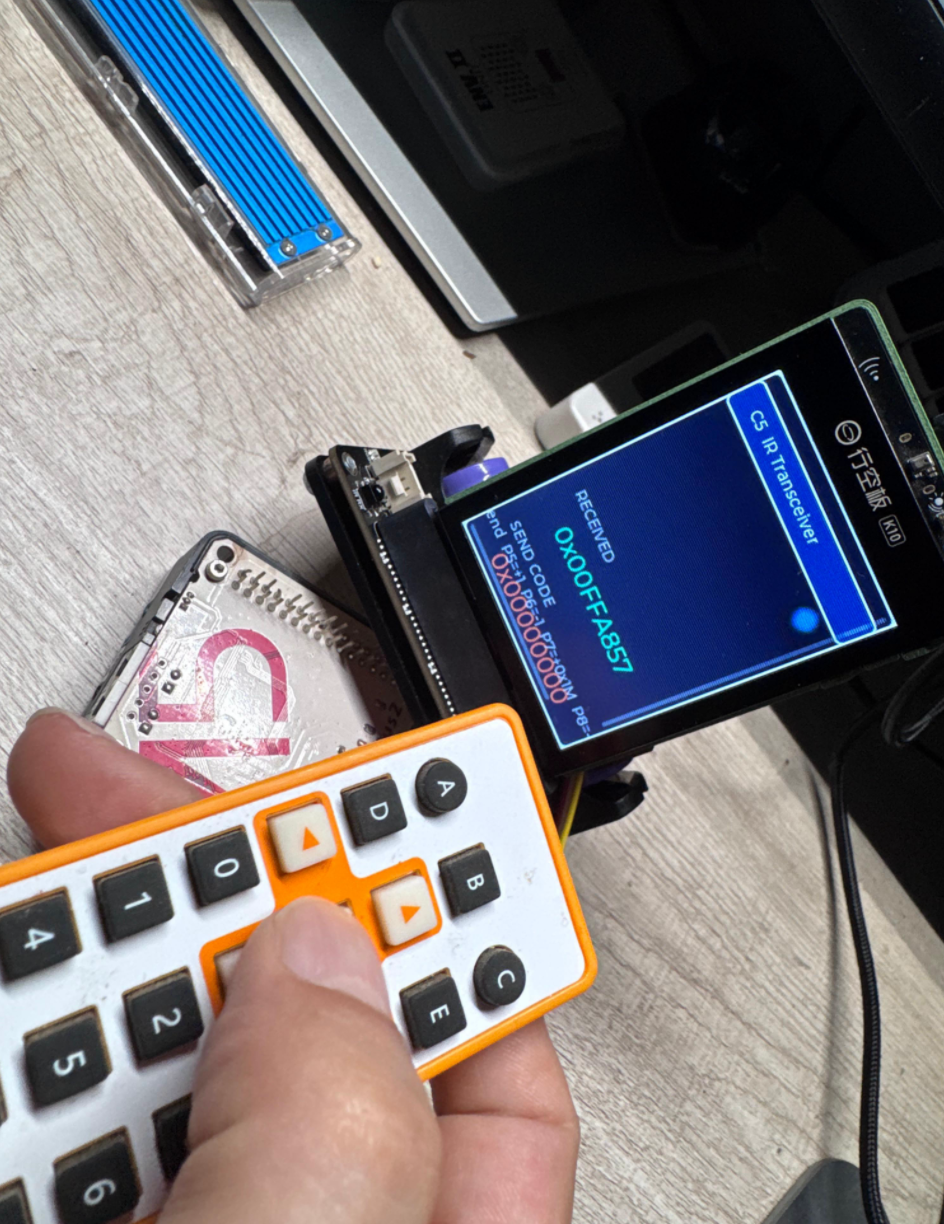
ir_transceiver_ui |
红外遥控收发。演示 IR 发射(NEC 协议)和接收解码 |
get_appswitch_ui |
应用切换器。20 个源文件的大工程,实现菜单导航、应用列表、动态加载 |
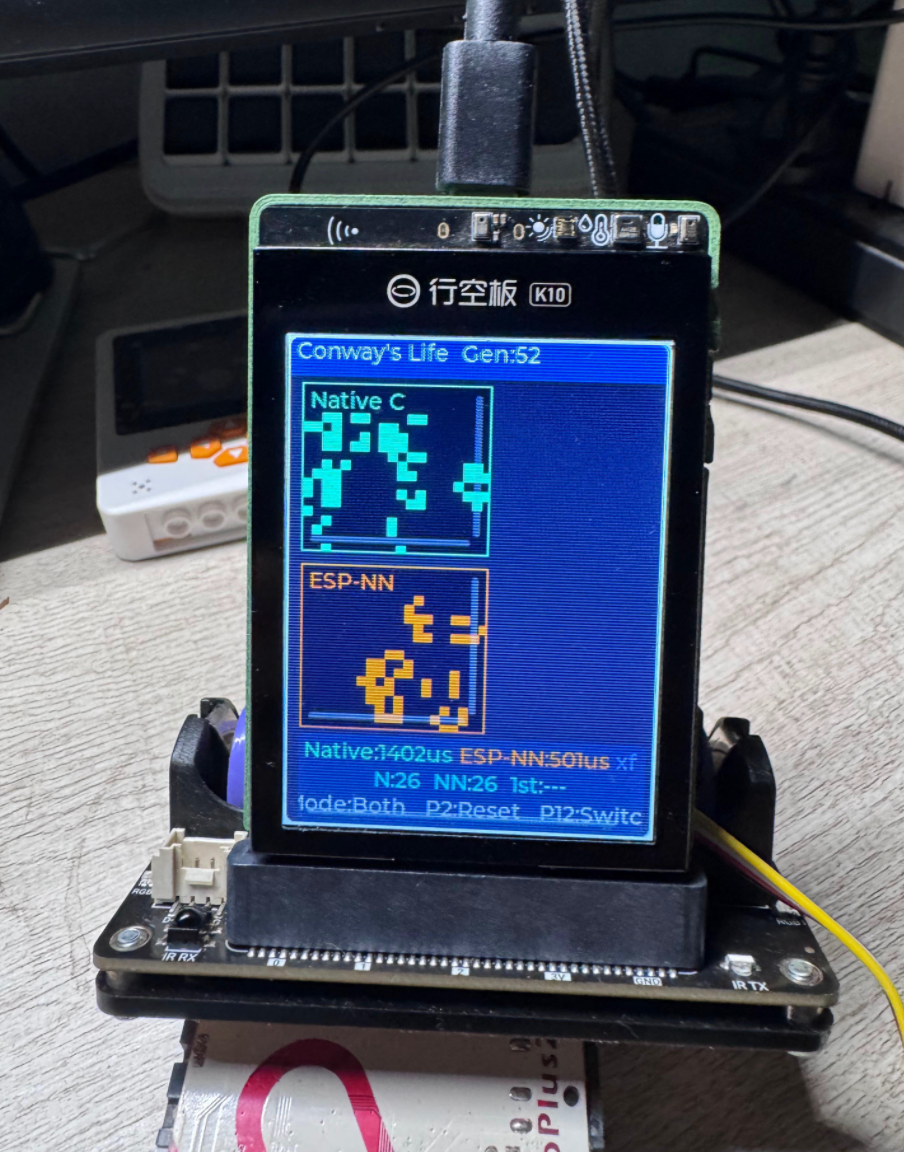
get_life_ui |
电子宠物。简单生命模拟,摇杆喂养,按键互动 |
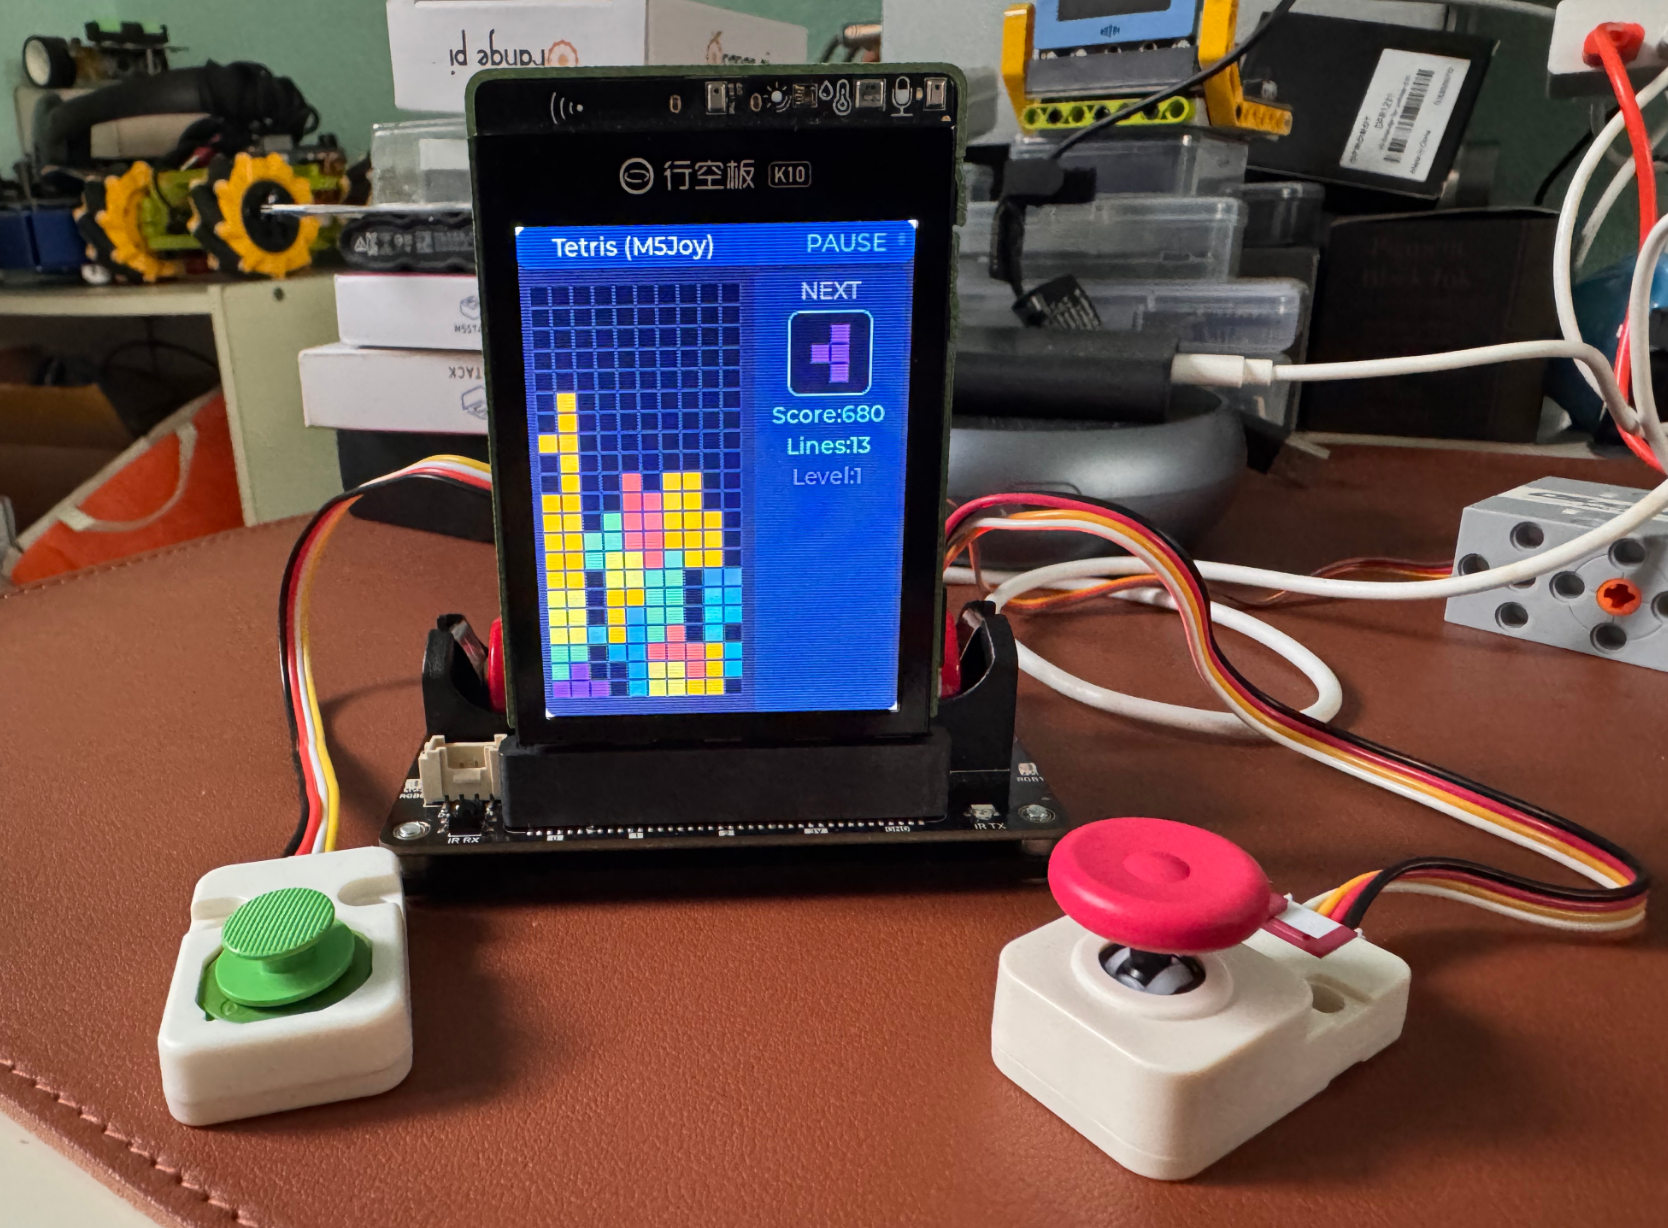
get_tetris_ui |
俄罗斯方块。摇杆控制方向/变形/硬降,完整碰撞检测 + 消行判定 |
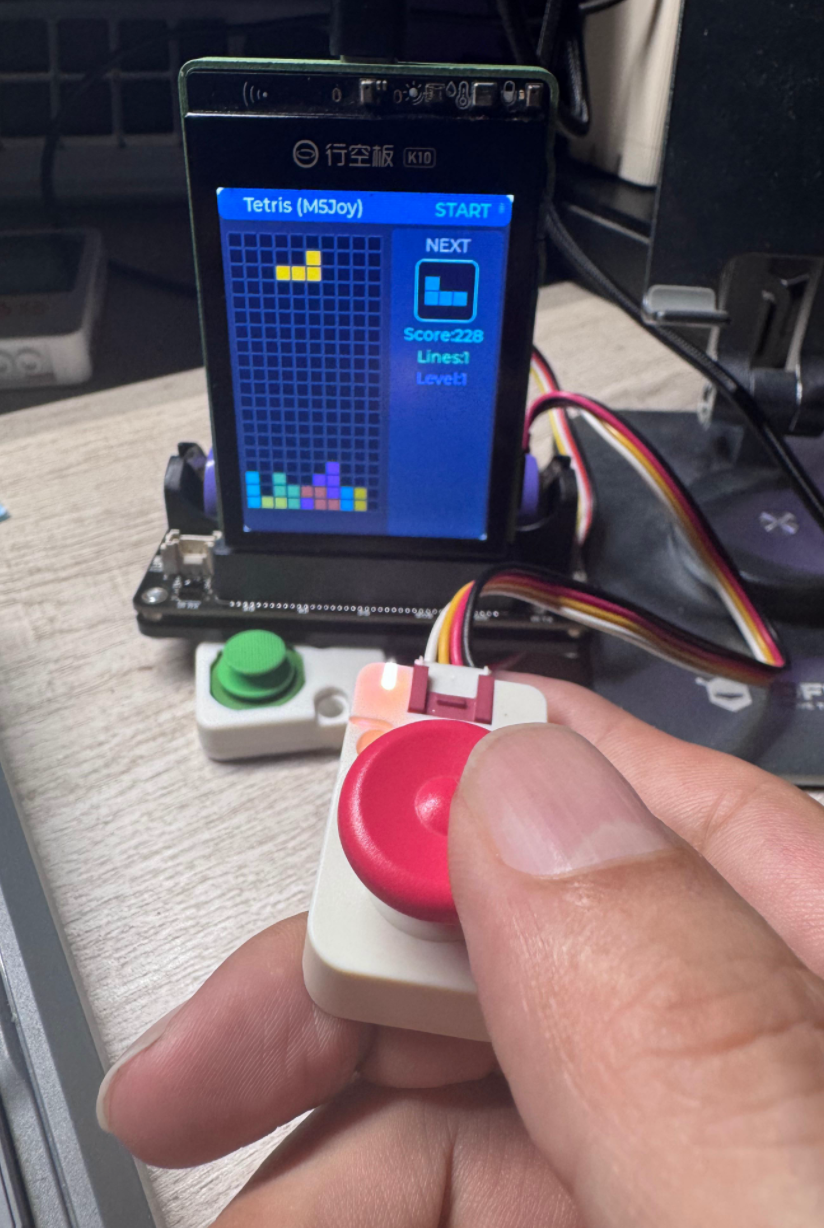
get_tetris_m5joy_ui |
俄罗斯方块(M5 摇杆版)。游戏逻辑不变,仅输入驱动适配 |
get_gif_player |
GIF 动画播放器。内存优化帧缓冲策略 |
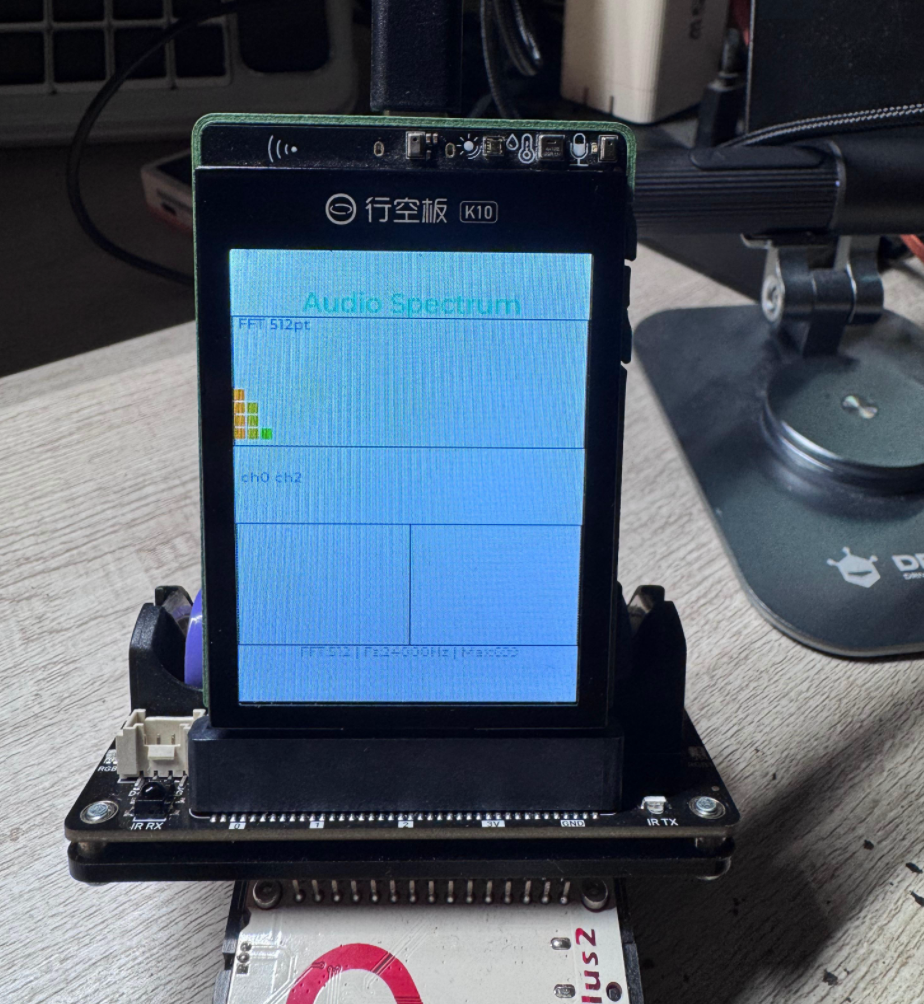
get_audio_spectrum |
音频频谱分析。I2S 麦克风输入 + FFT 频谱可视化 |
get_ph_meter_ui |
便携式 pH 计。完整的 pH 测量 + 校准流程 + 数据记录 |
---
第五步:编译烧录与批量构建
5.1 环境准备
# 1. 激活 ESP-IDF v6.0.2
source ~/espressif/frameworks/esp-idf-v6.0.2/export.sh

# 2. 确认工具链版本
xtensa-esp32s3-elf-gcc --version
# 应显示 esp-15.2.0_20251204 (GCC 15.2.0)
5.2 编译单个例程
cd examples/get_joy_ui
idf.py set-target esp32s3
idf.py build
5.3 烧录与串口监控
idf.py -p /dev/ttyUSB0 flash monitor
5.4 批量编译脚本
# 编译所有例程
for ex in get_adc_ui get_dht_ui get_motor_ui get_tetris_ui; do
    cd examples/$ex && idf.py build && cd ../..
done
我们的贡献
网上有无数 ESP32 传感器示例,单纯实现某个传感器的读取并不困难。我们投入大量时间,大部分时间不是在写传感器应用,而是前面三步基建:
仓库内 20~30个例程,不是一堆互相独立的 Demo。它们全部复用同一套底层:ui_common UI 框架、unihiker_expansion 扩展板驱动、按键事件队列、主循环 UI 驱动模型。底层组件修复升级,全部例程同步受益;新增业务 Demo,只需要写 200 行左右业务代码。
完整研读这套开源仓库,我们的贡献体现在三份实实在在的技术资产:
① 填补 K10 扩展板 ESP-IDF BSP 空白的完整套件
dfrobot_k10、ui_common、unihiker_expansion 三大组件,完成 LCD、I2C、全部扩展板外设驱动,实现了从裸板到完整开发平台的跨越。拿到仓库即可直接开发,不用从零调试硬件。底层基于 ESP-IDF v6.0.2,原生支持 FreeRTOS、LVGL 硬件加速、OTA 升级、WiFi、BLE。这套开发经验不局限于 K10,大量设计思路可以迁移到全系列 ESP32 硬件。
② 现代 LVGL 嵌入式 UI 开发的设计范式
- 不堆砌大量
lv_obj_t控件,使用LV_EVENT_DRAW_MAIN自定义绘制回调绘制棋盘,节省内存、提升渲染效率 - 不依赖
lv_timer做业务主循环,使用vTaskDelayUntil做固定帧率主循环,由应用层主动持有锁驱动 LVGL - 采样线程锁外运行,主循环持锁渲染,彻底避免锁竞争
这套模式比直接拷贝网上 LVGL 示例代码更加工程化,适合做交互类嵌入式应用,为同类项目提供了可参考的架构范式。
③ 嵌入式界面流畅不卡顿的系统级方案
20+个例程全部稳定运行 50ms 帧率,核心来自三点设计:
- 线程职责分离:采样线程(Core1)20~50ms 周期采样,全程不调用 LVGL 接口,只通过 volatile 共享变量传递数据
- 合理使用互斥锁:
lvgl_port_lock(100)设置超时时间,避免死锁触发看门狗复位;非渲染逻辑全部放在锁外执行 - 消息队列解耦:FreeRTOS
xQueue隔离硬件采样逻辑和 UI 渲染逻辑,按键连按不会丢失事件,模块之间互不干扰
整套仓库代码从底层硬件读取、上层 UI 渲染,全部为自研实现,没有直接复制第三方 SDK。很多开发工具给你封装好现成能力,你可以快速做出效果,但底层内存、调度、锁机制对你是黑盒。而这套项目,从 ADC 校准、死区过滤、I2C 探针时序,到 LVGL 锁管理、帧率控制,每一层都可以阅读、理解、修改。
自主知识产权,不只是专利商标,更是你对自己项目从头到尾完整的掌控能力。
快速上手,编译运行任意例程
# 1. 克隆代码仓库
git clone https://gitee.com/genvex/dfk10-expansionboard-idf6.git
cd dfk10-expansionboard-idf6

# 2. 导入 ESP-IDF 环境变量
source ~/espressif/frameworks/esp-idf-v6.0.2/export.sh

# 3. 进入目标例程目录,编译烧录
cd examples/get_adc_ui
idf.py build
idf.py -p /dev/ttyUSB0 flash monitor
更多的体验需要你来亲自体会,假如你很忙 也可以把项目链接丢给你的AI,
它将习得一身武功,定能助你一臂之力!
嵌入式开发,很多时候真正的难点不是业务功能本身,而是硬件、驱动、操作系统、GUI 框架多层的磨合。
这个项目我是真的用心做了不少时间,希望本次从零搭建 K10 扩展板 BSP 的完整复盘,能够给正在做 ESP32 开发的你带来参考。
学习其实就像搭积木,稳固的基础方能建造宏伟的大厦,仅以此项目,鼓励热爱探索的你。过程有问题可以留言,如果你觉得文章对你有帮助,欢迎点赞。 👋