[每周挑战]造物_造一个可控的元祖高达(RX-78-2)
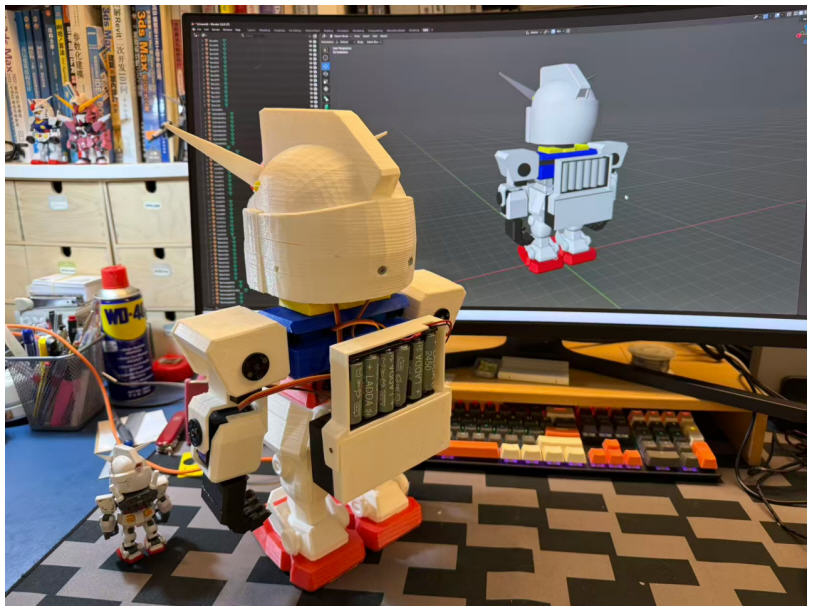
[每周挑战]造物_造一个可控的元祖高达(RX-78-2)![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_1.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/dadce46e0f21ce078765576d917d3cf6.jpg?imageView2/2/format/webp/q/80)
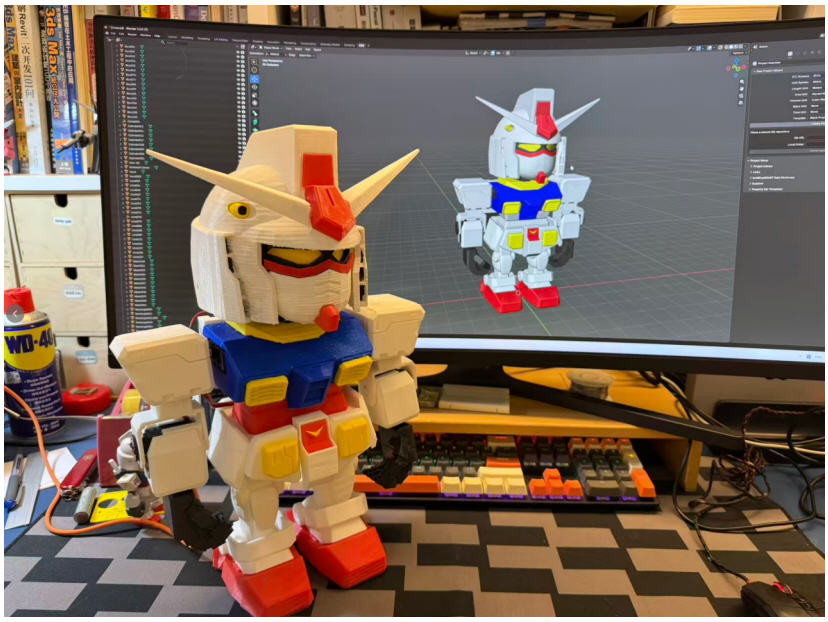
图1.实体打印成品与Blender模型对比图
RX-78-2作为高达系列的元祖机体,其静态模型早已数不胜数。但作为一个从小梦想“驾驶”高达的模型玩家,我始终觉得它缺少了一点“灵魂”——直到我决定亲手把它改造成一台可以控制的活动的机器人。这个项目以一台万代QSMV的RX-78-2为基础,目标是在尽量不破坏原有外观的前提下,让它能够转动头部、腰部、手部。与常见的Arduino方案不同,我选择了一条更“省心”的路线:16路舵机控制板配合官方上位机软件。而让这一切能够塞进高达体内的关键,是3D设计与打印——这是我整个项目中最耗时、也最不可或缺的环节。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_2.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/1997bf55ce9bc2aeaffd3dd13cab9f19.jpg?imageView2/2/format/webp/q/80)
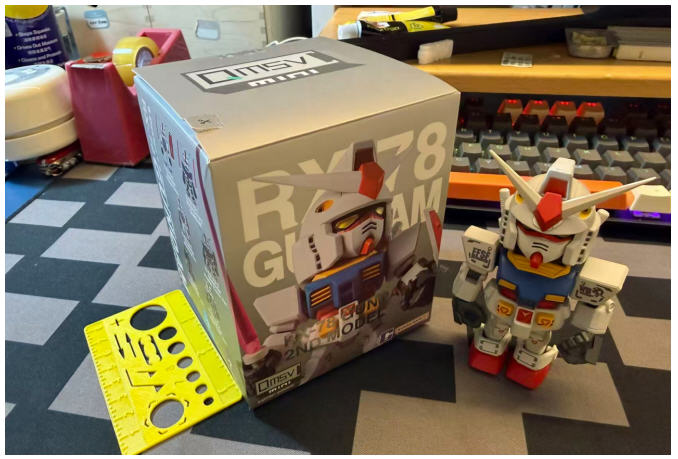
图2. Q版高达的灵感来源
【Q版高达Blender的图纸】
第1步,3D模型设计在Blender设计出高达的模型,如下图所示。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_3.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/9a1029047abdff2c3aef7eb9130643bb.jpg?imageView2/2/format/webp/q/80)
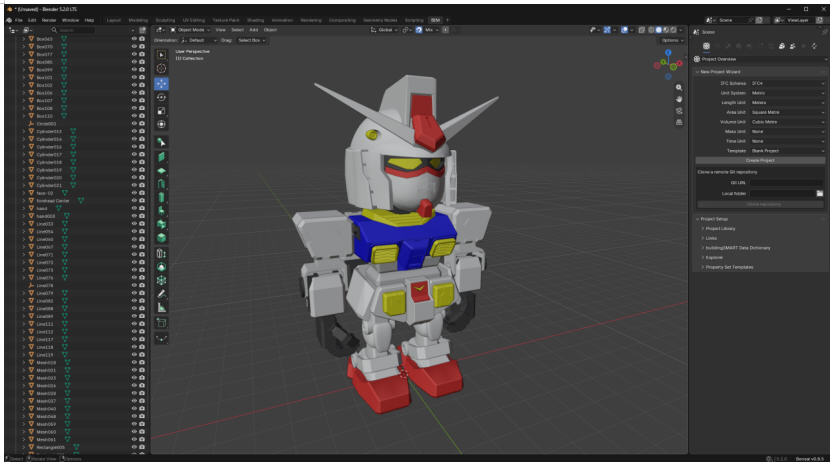
图3. Blender模型图
它的结构分为以下几个部分:
1.头部,内部有两个舵机,可以绕X与绕z轴转动。
2.手部,内有3个舵机,肩关节,上臂与下臂。
3.腰部,内有一个舵机,可以实现绕z轴转动。
4.下半身,目前版本的设计模型为不活动区。
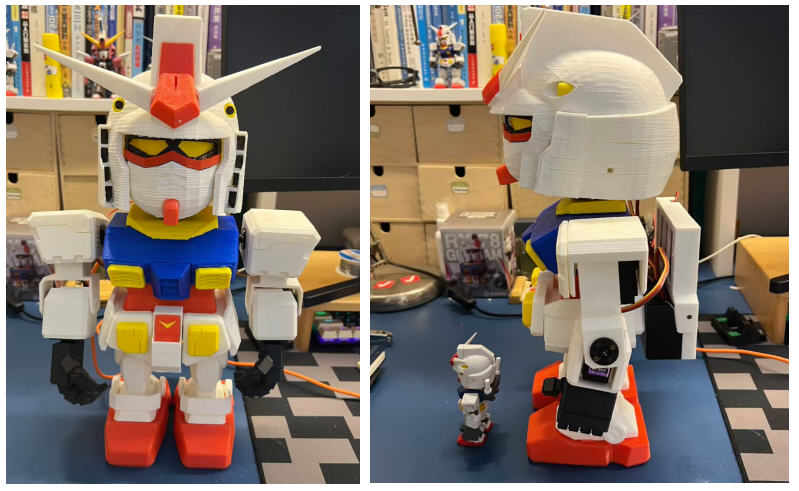
5.后面前包,包括动力电池,导线与16位舵机控制板。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_4.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/ac01d7268bdcfbf6bb283b92b5f30c7c.jpg?imageView2/2/format/webp/q/80)
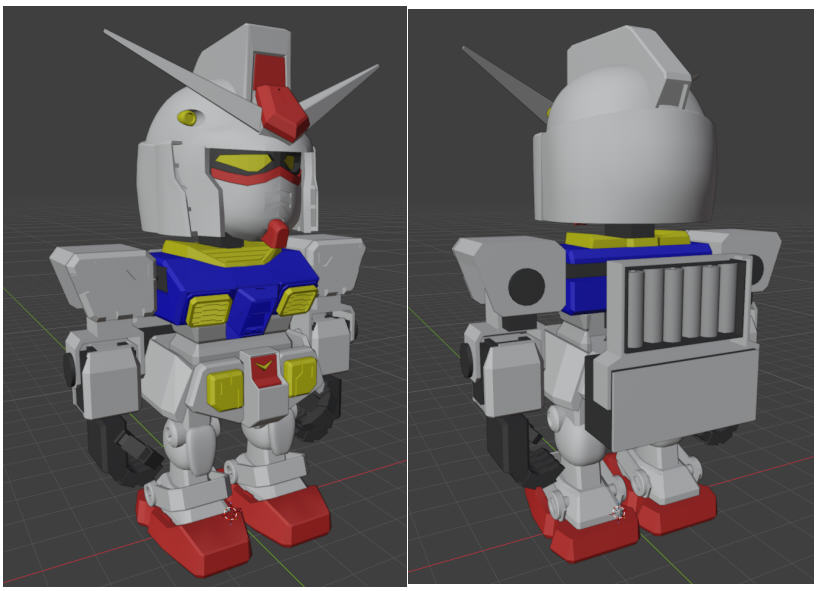
图4. 模型正面与背面![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_5.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/c026257b9d43591883e5ad8fe6a1d530.jpg?imageView2/2/format/webp/q/80)
图5. 电池背包-设计图纸与模型对比。
以下就是Blender出来的效果与实际的对比
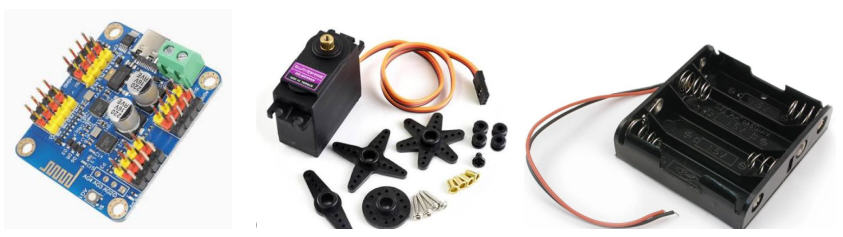
第2步,准备电子材料 ,这个装置用到舵机与16位舵机控制板,6节1.2V电池与电池盒。
材料如下:
![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_6.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/f73ccf4d9d9d9483fb55b065f88558d5.jpg?imageView2/2/format/webp/q/80)
图6. 主要电子元件图
(1)1个16位舵机控制板 (自带上位机程序)
(2)9 个 舵机 (转角范围为90度)
(3)6x1.2V的电池给舵机供电,图片有4节电池拿,没有的话可以采用4节盒+2节盒组装。
第3步,分开模块与打印
在Blender将不同颜色不同部分的组件分别排版,如下图所示,构件的数量比较多,打印需要一定的时间。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_7.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/550bc8b33f36063f412ca5c1da432ce8.jpg?imageView2/2/format/webp/q/80)
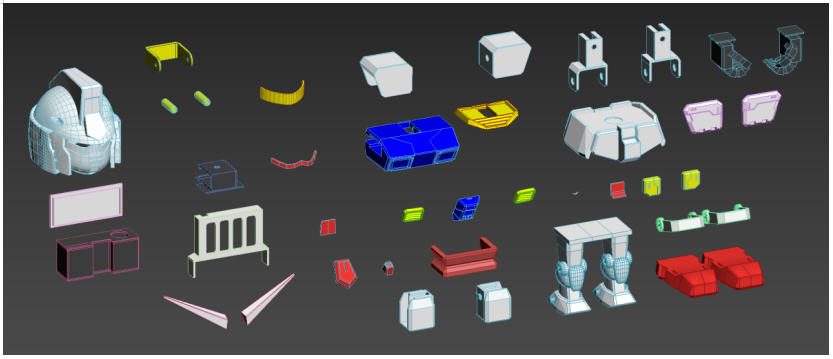
图7. 分构件打印
3D打印机采用Elegoo打印,分四种颜色的耗材分开打印,元祖高达的配件比较简单:白色、蓝色、红色、黄色、黑色(深灰色)就可以完成结构件的制作,不需要涂装。打印机如下图所示。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_8.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/0a01c44078d6eea6bf41af8b60a1e12e.jpg?imageView2/2/format/webp/q/80)
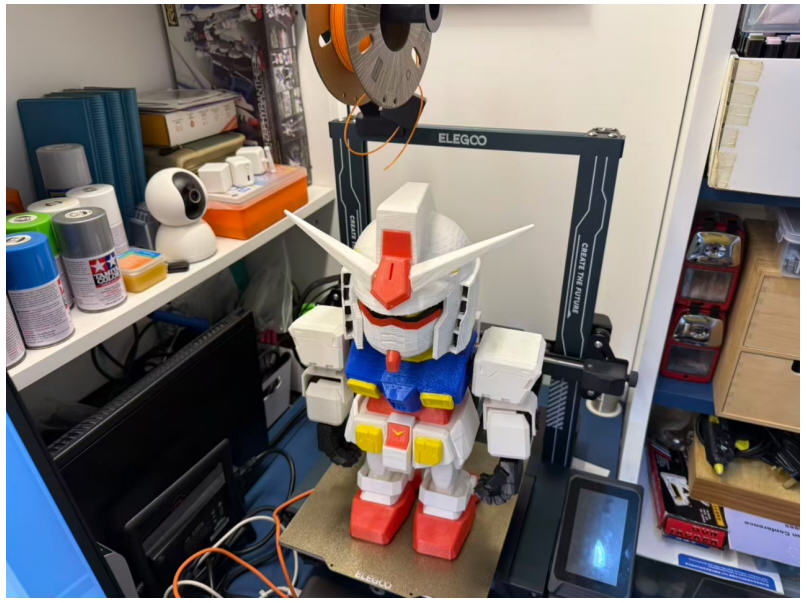
图8. 打印机与模型的比例
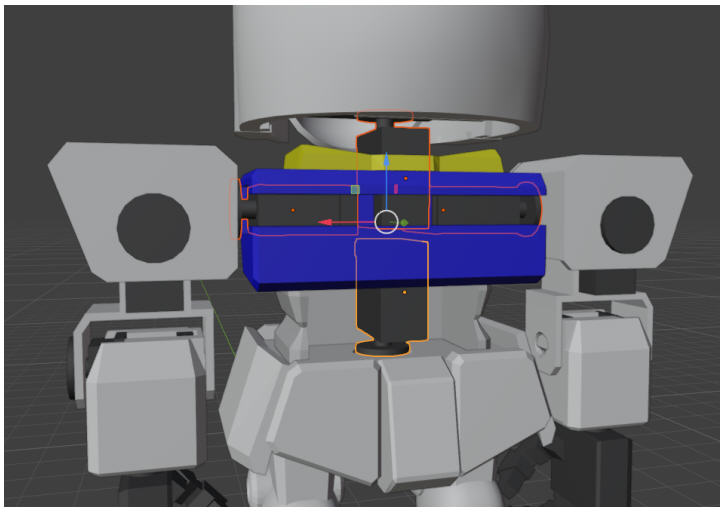
第4步,模块的组装对全部构件进行粘合,采用热融胶构对部份构件进行连接,如下图所示。但对于头部与背包采用螺丝接连,因为需要经常拆下来。然后就是舵机的安装。舵机转动盘与3D构件螺丝连接后再安装到舵机上,如下图所示。所有舵机不需要用胶水与结构件粘合。
![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_9.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/9c2423ac9c5c84c3398d60d77273b73a.jpg?imageView2/2/format/webp/q/80)
图9. 背部有4个主要的舵机安装呈十字型
图10. 舵机安装好的效果。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_10.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/d2cfd168bf1344d91fb1d9a23dff0ba0.jpg?imageView2/2/format/webp/q/80)
第5步,电子电路的设计与制作 以下是电路图的设计,是最基本的舵机控制的接线方式。![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_11.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/7d59bbcf4f9b01dee6f833699611e4ba.jpg?imageView2/2/format/webp/q/80)
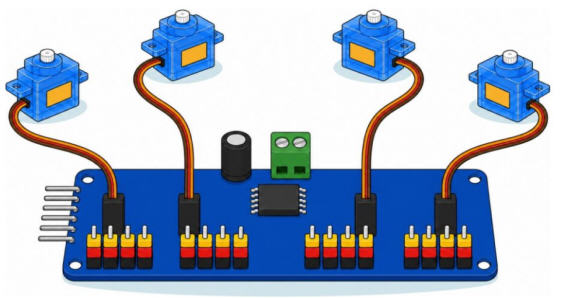
图11. 所有舵机与16位的控制版进行连接。
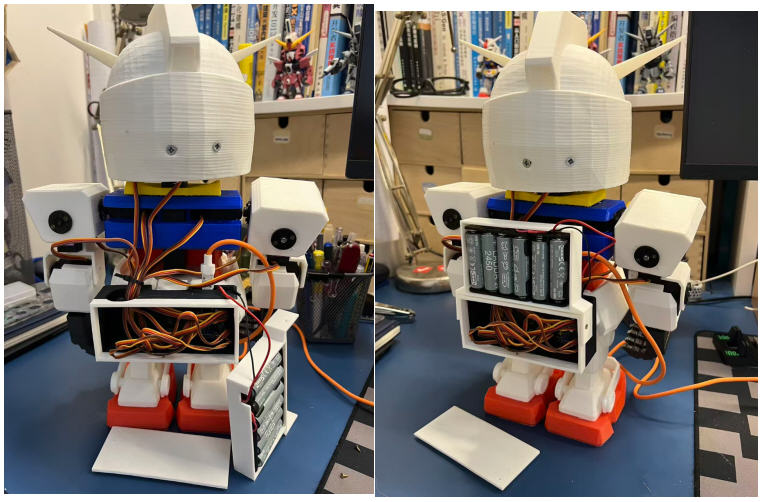
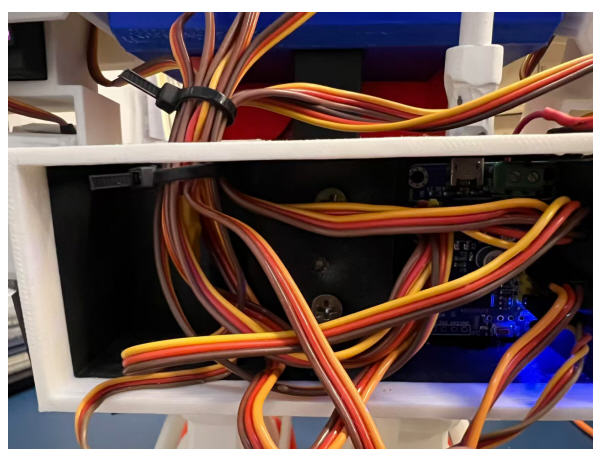
实际的走线与接线集中在背后,采用电池背包进行遮挡。
![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_12.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/21ba9b002b2f3a1e4f3f8ba204a447da.jpg?imageView2/2/format/webp/q/80)
图12. 右侧为舵机控制板![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_13.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/4e91c6b0a8e4c2ef6ddb5cee571994e4.jpg?imageView2/2/format/webp/q/80)
图13. 电池包安装前后的对比图
第6步, 进行动作测试。装填6个1.2V的电池,将舵机控制板通过USB连接电脑,通过电脑的上位机进行测试即可,录制了视频,已经放在B站上面。
结语
这台RX-78-2可控模型并不完美。它的动作不够流畅,走线在关节处依然隐约可见。但每次看到它响应指令,独眼亮起的那一刻,我都会想起小时候第一次拼装高达时的兴奋——那种感觉,大概就是“Never Stop Learning”的意义吧。回头看,3D设计与打印是这个项目真正的骨架。没有它,再好的电子方案也只能停留在纸面上。如果你也想改造自己的高达,我的建议是:先在电脑里把它“造”一遍,再动手碰模型。
====THE END 本节完====
请关注我的微信公众号:DINOSTRU

![[每周挑战]造物_造一个可控的元祖高达(RX-78-2)_image_14.webp](https://img.dfrobot.com.cn/mc-front/5a4df8dcbf2cab453779e246/66fc5ad5189d9cf211bf6b2ba1b04fc0.jpg?imageView2/2/format/webp/q/80)
更多有趣的结构分析知识分享