智能水轮转速监测系统(语音控制水力实验装置)
项目简介:
一款面向小学生科学实验的智能水轮转速监测装置。用水冲击水轮使其转动,通过在转轮上安装单颗磁铁、配合磁感应传感器实现非接触式转速测量;利用行空板K10的AI语音识别功能实现语音控制水泵开/停,并自动扣除启动与停止时的惯性期,精准计算稳定转速,让科学实验的测量更精准、操作更智能。
一、项目背景与创意来源
水轮是利用水流冲击叶片产生转动的经典科学实验装置,常用来演示水能转化为机械能的原理。但在传统实验中,"水轮转得多快"往往只能靠肉眼观察和手动计时,难以量化记录,数据不够直观、严谨。
更重要的是,人眼测量存在天然缺陷:
- 启动惯性期:水刚流下时,水轮因惯性需要一段时间才能从启动过渡到稳定转动,前面几圈转速较慢;
- 停止减速期:水泵停止后,水轮还会因惯性继续转动、逐渐减速,后面几圈同样不够稳定。
如果人在整个过程中都计数,会把不稳定的启动期和减速期都算进去,测到的不是真实稳定转速,误差很大。
本项目希望用开源硬件行空板K10,为这套经典水轮实验"装上眼睛和耳朵":
- 装上"耳朵":用AI语音识别功能实现声控开/停水,说"开始"水泵自动启动,说"停"水泵自动停止,解放双手;
- 装上"眼睛":用磁感应传感器自动测量水轮转速,自动扣除启动和停止时的惯性期,在转速稳定时精准统计,让测量比人眼更精准、可重复。
本装置让科学实验既保留探究本质,又融入现代智能技术,激发小学生的探究兴趣与创造力。
二、功能设计
| 功能模块 | 具体说明 |
|---|---|
| 水轮转动 | 用水冲击水轮叶片,水能转化为机械能,水轮持续转动 |
| 语音识别控制 | 行空板K10语音识别功能:说"开始"→水泵自动启动抽水;说"停止"→水泵自动停止 |
| 转速测量 | 在转轮上安装单颗磁铁,磁感应传感器检测磁铁转过时的信号,自动计算水轮转速 |
| 自动扣除惯性期 | 自动扣除水轮启动时的慢速几圈与停止时的减速几圈,只在转速稳定时统计 |
| 实时显示 | 运行过程中,屏幕实时显示运行时间、累计转数,转速 |
| 连续自动运行 | 装置启动后持续自动运行、自动测速,直到收到"停止"的语音指令才停止 |
系统工作流程:
音识别"开始" → 水泵自动抽水 → 水冲击水轮转动(含启动惯性期) → 磁铁随转轮旋转 → 磁感应传感器检测磁铁信号 → 自动扣除慢速圈数、精准计数 → 屏幕实时显示运行时间/转数/转速 → 语音识别"停止" → 水泵停止 → 扣除减速圈数,得出有效转速
三、制作过程
步骤一:需求分析与方案设计
明确核心目标:语音控制开/停水 + 精准测量水轮转速。
规划"感知层(磁感应传感器)— 控制层(行空板K10含语音识别)— 执行层(水泵)— 交互层(本地屏幕)"的整体架构,绘制系统设计草图。
步骤二:结构设计与制作
设计并制作水轮模型、单颗磁铁的安装位置、水泵与水流通道结构,采用合适材料(如椴木板激光切割)制作支撑架与外壳,确保水轮能顺畅转动、磁铁能稳定随转轮旋转,并将磁感应传感器安装在磁铁旋转轨迹3cm有效检测范围内。
步骤三:硬件电路搭建与调试
将行空板K10、磁感应传感器、微型水泵按设计用杜邦线连接,逐个调试:确认磁感应传感器能检测到磁铁信号、语音识别模块能识别"开始/停止"指令、水泵能被正确驱动。
步骤四:程序编写与功能实现
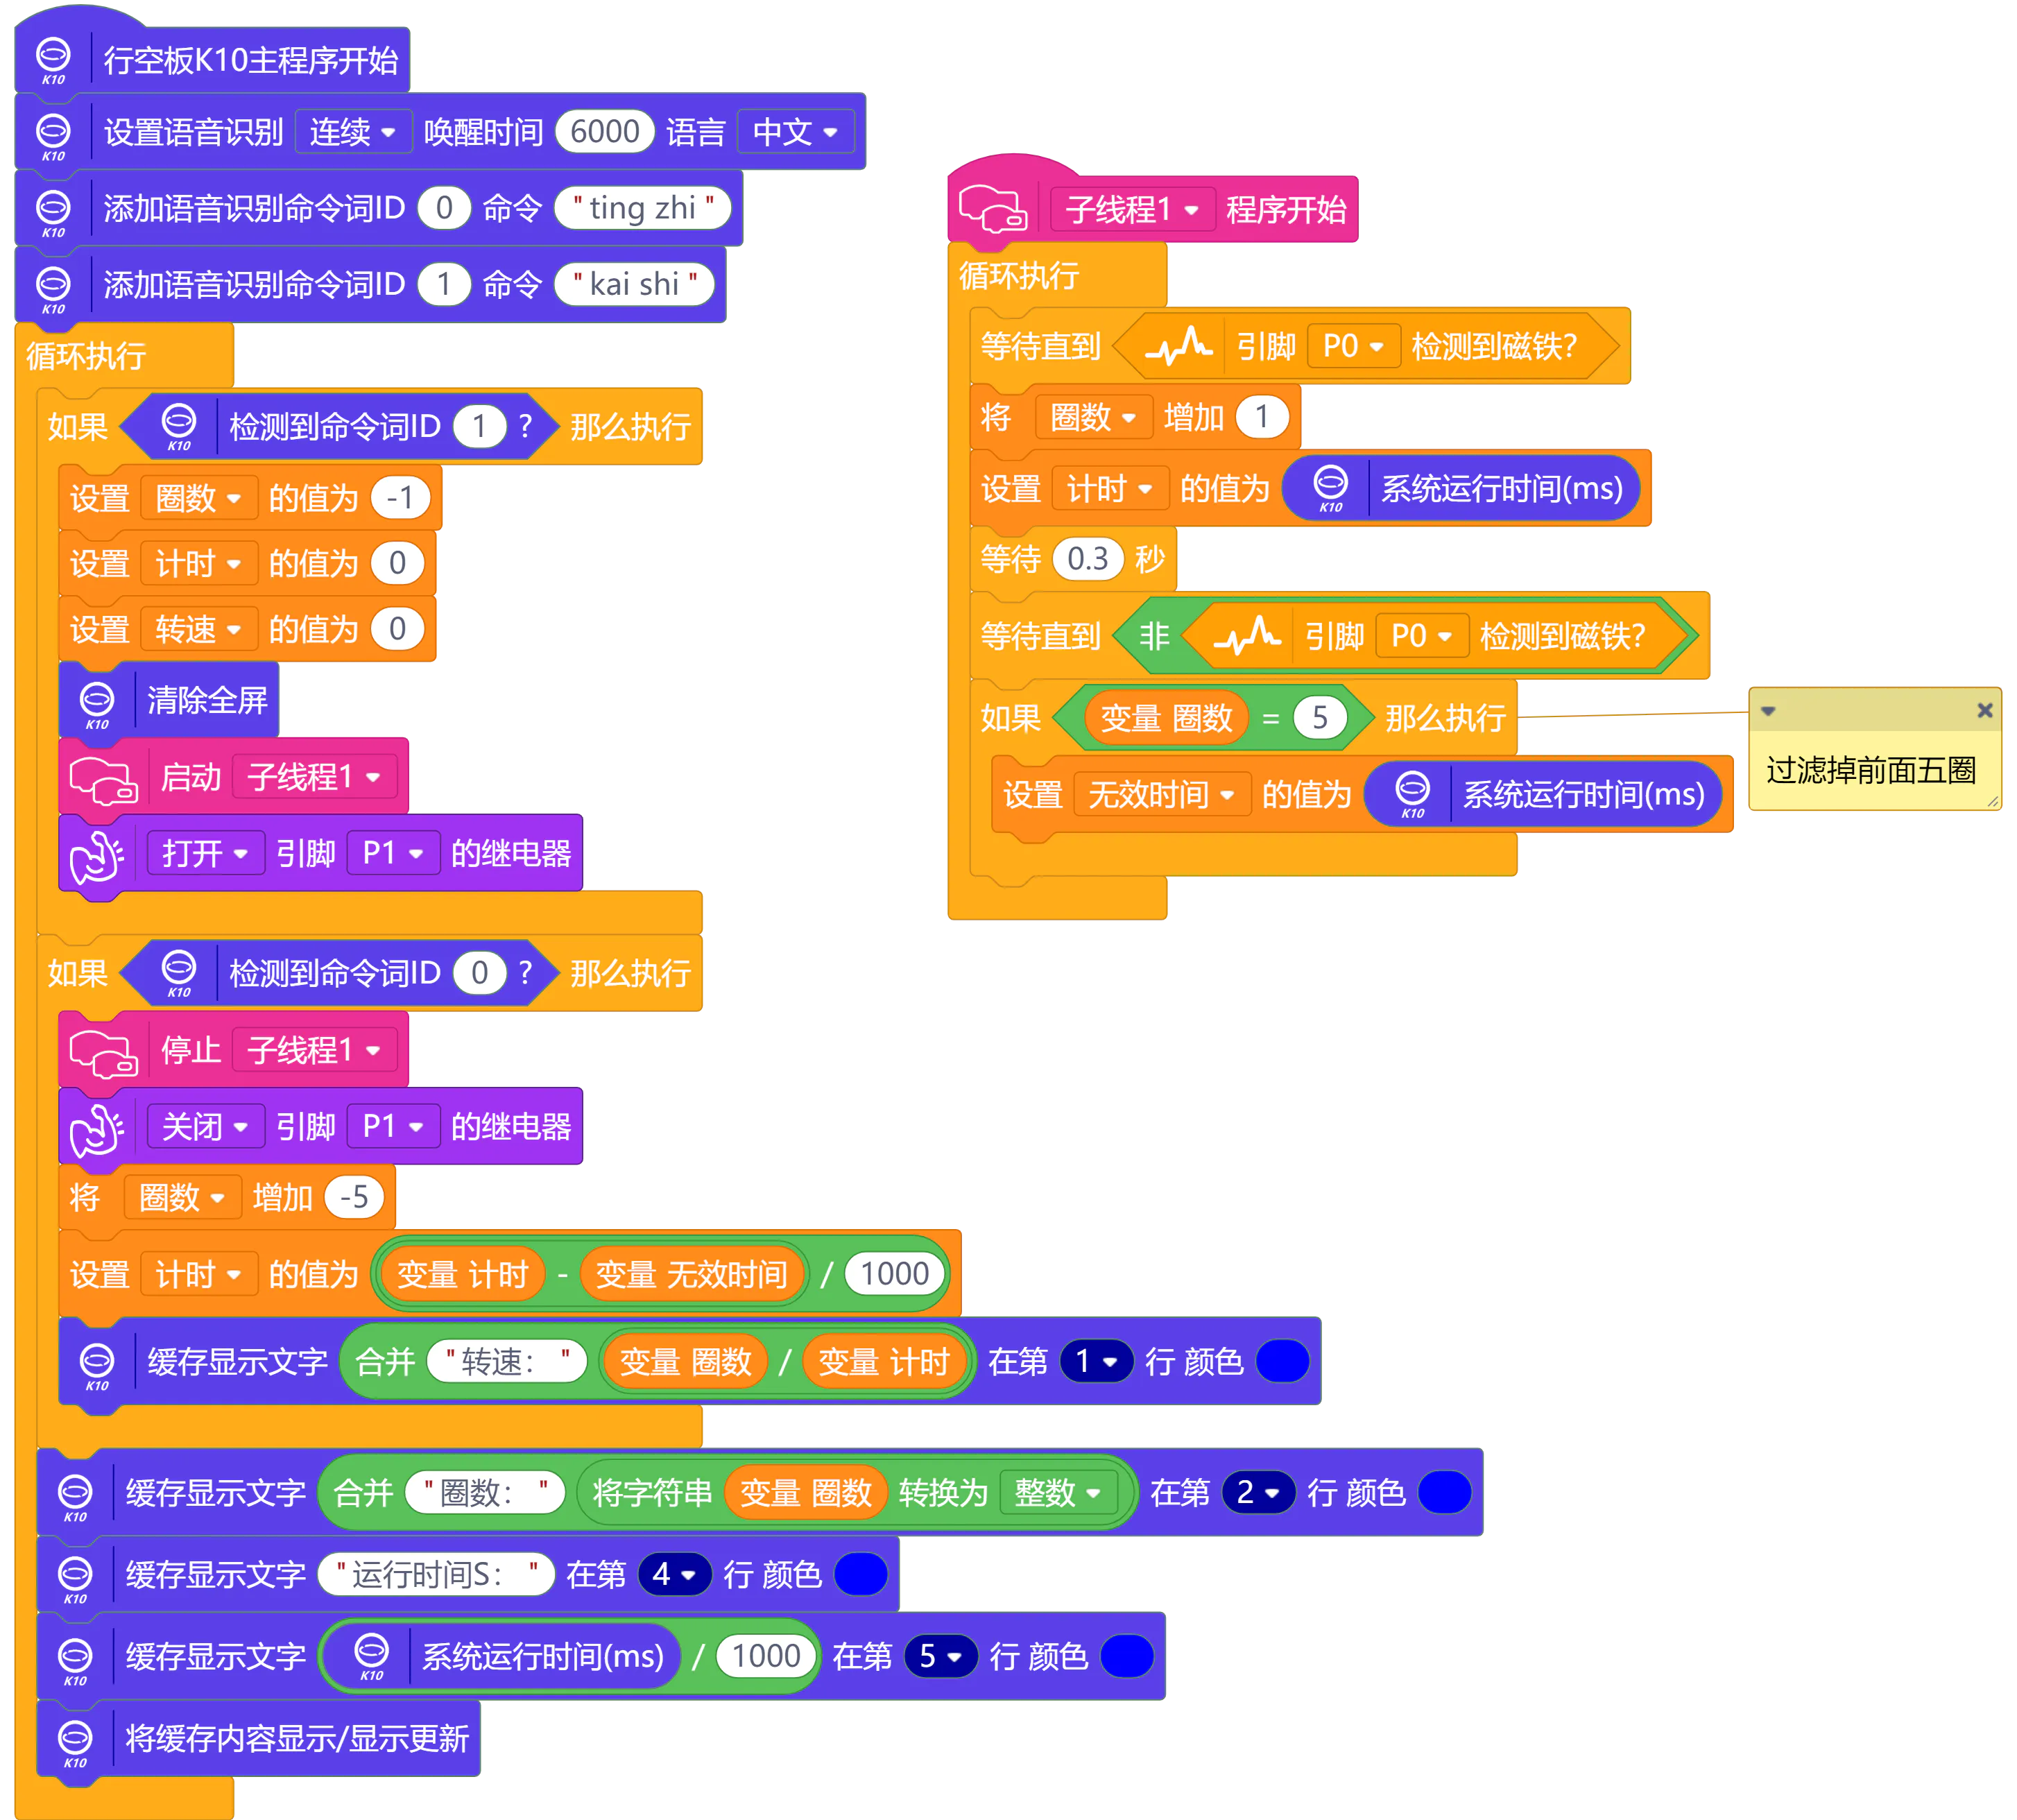
使用Mind+图形化编程软件编写程序:
- 语音识别控制:加载语音识别模块,识别到"开始"时启动水泵,识别到"停止"时停止水泵;
- 精准转速测量:检测磁铁转过产生的脉冲信号,自动扣除水轮启动时的慢速圈数与停止时的减速圈数,只在转速稳定时统计单位时间内的转数并换算转速;
- 实时显示:运行过程中在本地屏幕实时显示运行时间、累计转数、当前转速。
步骤五:系统集成、测试与优化
将各模块集成安装,进行全系统功能测试:用语音指令启动和停止水流,验证转速测量是否自动扣除惯性期、稳定后数值是否准确、语音控制是否灵敏,并对结构进行优化与外观美化。
四、创新与特点
- 科学实验智能化:将经典水轮实验与智能硬件结合,让"转速"这一原本难以量化的物理量实现自动测量与显示,让实验数据更严谨、更直观。
- AI语音识别控制:利用行空板K10的语音识别功能,说"开始"自动抽水、说"停止"自动停止,解放双手,让实验操作更智能、更有趣。
- 自动扣除惯性期、测量更精准:水轮启动有惯性(前几圈慢)、停止会减速(后几圈不稳),人眼测量容易误计。本装置自动扣除启动慢速圈与停止减速圈,只在转速稳定时取有效数据,测量结果比人测更精准、可重复。
- 开源可复现:完整开源硬件清单、程序与结构设计,学生与爱好者可自由复刻与改进。
五、结语与展望
本项目将经典的水轮科学实验与现代开源硬件技术巧妙结合,完成了从方案设计、结构制作、硬件搭建到编程实现的完整闭环,让科学实验"看得见、测得准、玩得转"。未来可以进一步拓展,例如通过物联网远程查看转速数据、自动记录多组实验数据、增加水流冲击力分析等功能,让科学探究更加深入智能。
期待将这份作品分享到社区,与更多师生和开源硬件爱好者交流碰撞,一起让科学实验更加生动有趣。