【二哈识图2 系列教程】| 基于多模型的点单积分系统
1.项目简介与演示
1.1项目介绍
在饮品店,高峰期排队点单时,如果顾客想查询自己的积分,往往需要先掏出手机、打开小程序、找出专属的二维码,再让店员扫码查看积分并完成付款。为此,我们打造了这套“基于多模型的点单积分系统”。它采用人脸识别与手势识别双模型并联技术,有效解决了上述痛点。顾客只需站在设备前,摄像头瞬间识别顾客身份,省去找二维码的步骤,屏幕会自动显示当前专属积分;全程无需触碰屏幕或掏出手机,只需隔空比个“剪刀手”即可切换饮品,看中后比个“OK”手势,系统就能完成下单并获得积分。
对用户而言,实现了真正的“无接触、无感积分”;对管理方来说,可以提高点单效率。此外,该方案还能灵活适配智慧食堂、企业茶水间及健身房等场景,轻松实现内部福利管理与积分自动累计。
1.2演示视频
2. 项目实现原理
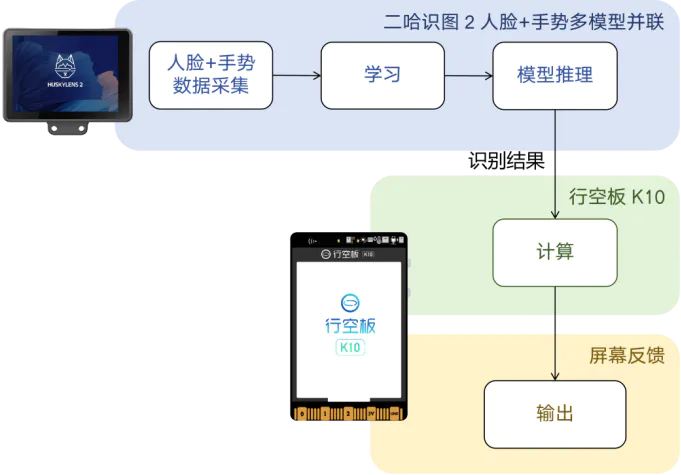
它的核心逻辑如下:首先,我们需要提前在二哈识图2摄像头中“录入”人脸信息,并在行空板K10中预设好每个人的初始积分。当顾客站到设备前时,二哈识图2多个模型同时工作,完成不同的视觉识别工作,实时捕捉画面中的人脸与手势,并将识别到的“人脸ID”与“手势ID”通过I2C通信传输给行空板K10。
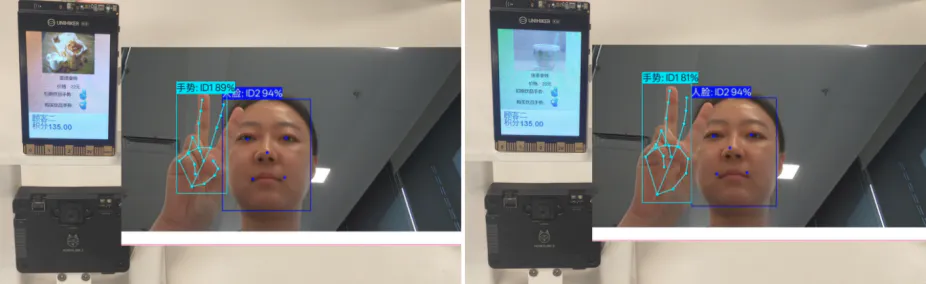
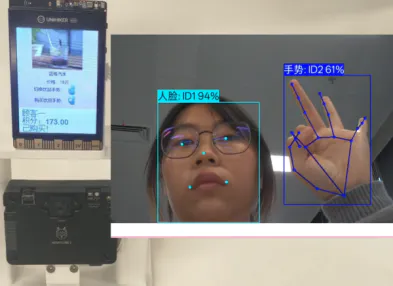
行空板K10对传输过来的数据进行处理与判断:如果识别到的是学习过的有效人脸,屏幕会立刻显示该顾客的专属积分;此时若顾客比出“剪刀手”,系统会切换待购买的饮品编号;若顾客比出“OK”手势,系统则完成购买并获得相应积分,并刷新屏幕提示“已购买!”;如果未识别到顾客人脸,屏幕则提示“请站在镜头前”,无法进行购买操作。
3.软硬件准备
3.1软硬件器材清单
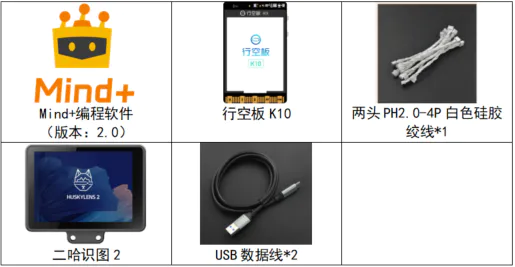
注意:Mind+ 编程软件版本为 v2.0,HUSKYLENS的版本为二哈识图2(HUSKYLENS 2)。
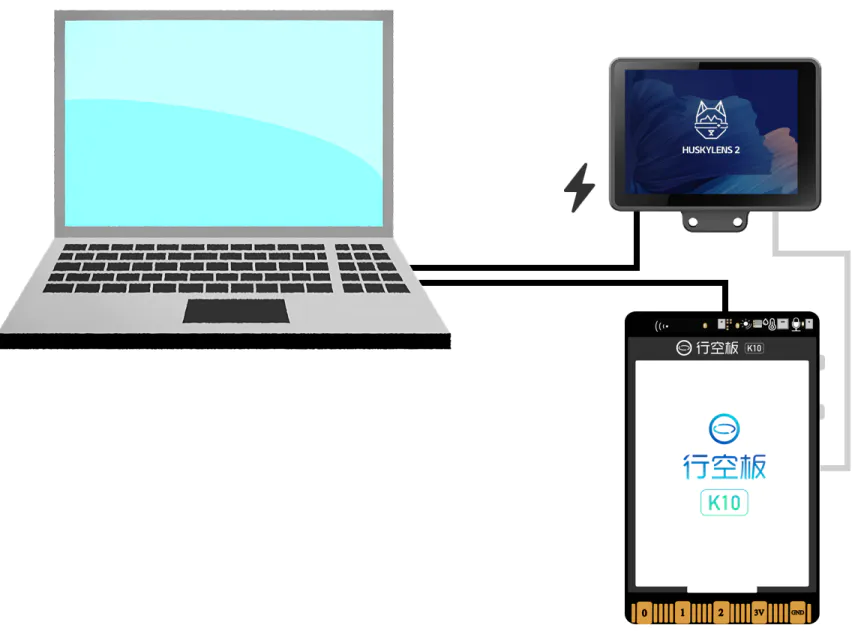
3.2硬件连接
请按照下面连接图将电脑、行空板K10、二哈识图2进行连接。
3.3软件平台准备
官网下载安装Mind+ 2.0及以上版本安装包,安装完成后,双击打开。
4.项目制作
4.1二哈识图2操作
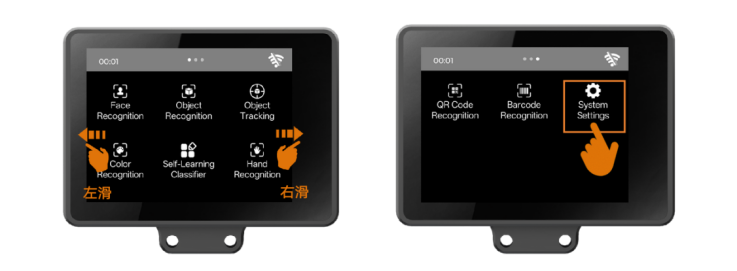
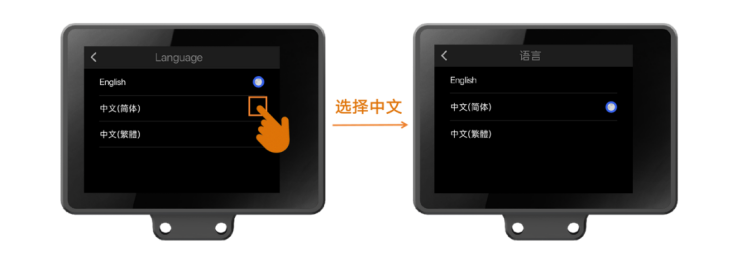
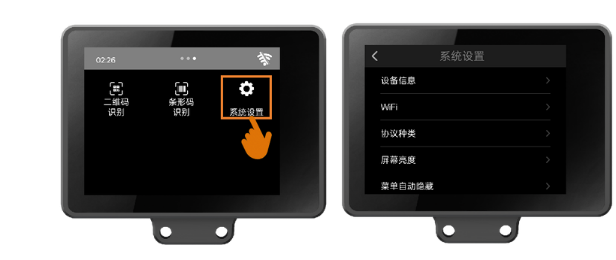
首先,由于出厂语言默认为英文,我们可以用触屏的方式左右滑动,找到“System Settings”(系统设置)图标,将系统语言设置成自己想要的语言(支持英文、中文简体 和中文繁体)。
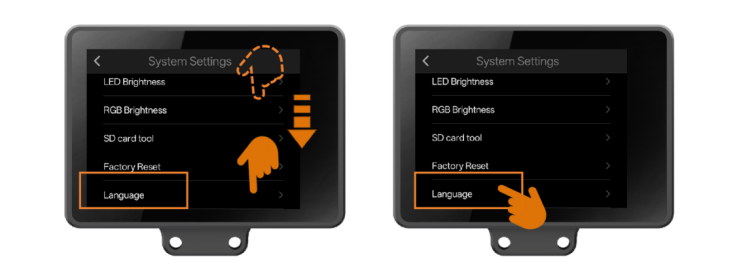
点击进入“System Settings”,下滑至底部找到“Language”选项。点击“Language”,进入设置语言界面。
点击自己想要的语言选项。之后,系统会切换语言并自动返回至菜单页面,下图是切换为中文简体的示意图。
其次,选择HUSKYLENS 2的通信方式。
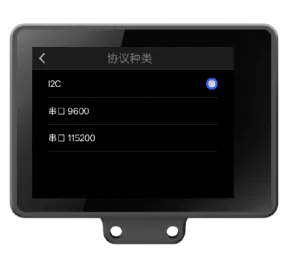
HUSKYLENS 2 支持 UART(串口)和 I2C 两种通信方式,本教程中使用I2C通信模式。
点击系统设置->协议种类->选择I2C通信模式后返回主菜单界面。
然后,滑动屏幕,找到“人脸识别”功能。
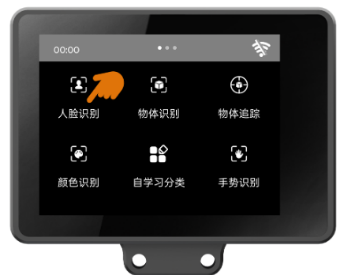
将HUSKYLENS 2对着有人脸的画面,检测到人脸时,屏幕上会用白色方框,框出该人脸,并用白色圆点标记出眼睛、鼻子、嘴角的位置。如果画面中出现多个人脸,将会出现多个方框。
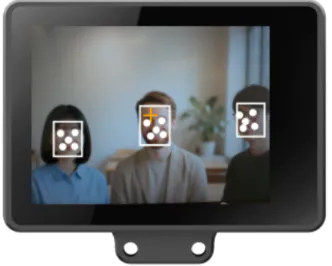
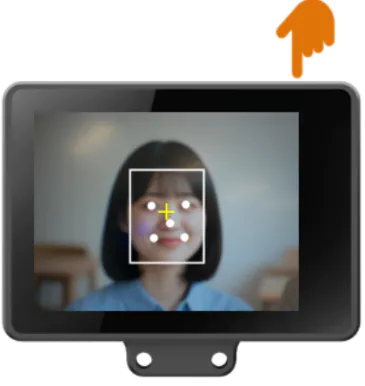
对准要学习的某个人脸,人脸被白框框住后,调整HUSKYLENS 2“看”的角度,使屏幕中间的“十”字位于白色框内,然后按下HUSKYLENS 2右上角A键,学习该人脸。
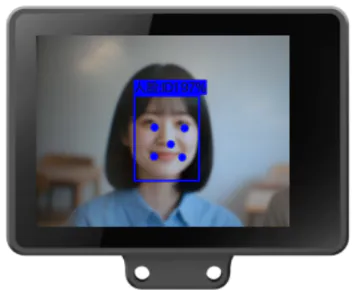
学习完成后,如识别到已学习的人脸,屏幕将以彩色方框框出人脸,并在人脸上方显示人名、ID号及置信度,例如“人脸:ID1 97%”。其中人名默认为“人脸”,设置人名请看本功能“参数设置”;"ID1"即学习的第一个人的脸;“97%”是指置信度为97%。 在机器学习中,置信度指的是模型对自己预测结果的“确定程度”,比如这里人脸ID197%的意思是模型“认为当前画面中已学习的ID1人脸的可能性是 97%”。
HUSKYLENS 2 RGB灯自动状态:HUSKYLENS 2背面设有一颗RGB灯,用于为摄像头前的用户提供提示,检测到人脸时亮蓝灯,识别到已学习的人脸时亮绿灯。学习更多人脸,以此类推。
重复上述步骤对所有会员人脸进行学习,即完成了人脸的模型准备工作。
最后,再次滑动屏幕,找到“手势识别”功能。
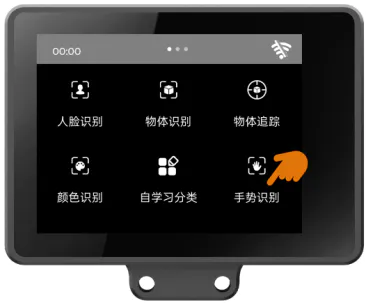
对准要学习的某个手掌,调整HUSKYLENS 2“看”的角度,使屏幕中间的“十”字位于白色框内,多角度学习手势时,可以长按A键,调整HUSKYLENS 2“看”的角度,对该手势进行多角度学习,如下图。
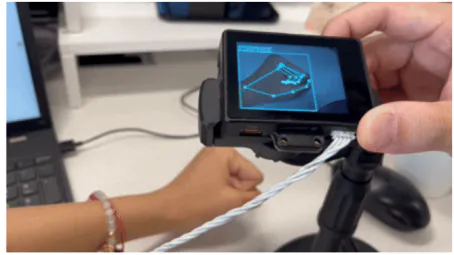
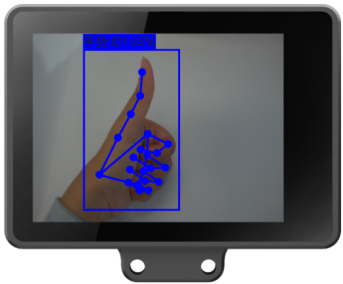
学习完成后,如识别到已学习的手势,屏幕将以彩色方框框出该手势,并在上方显示手势名字、ID号及置信度,例如“手势:ID1 93%”。其中名字默认为“手势”,设置名字请看“参数设置”;"ID1"即学习的第一个手势;“93%”是指置信度,表示在手势识别功能下,模型认为识别到的目标手势属于某个手势的可能性。"ID1 93%"即模型认为这个手势有93%的可能性是ID1手势。学习更多手势,可以此类推。
HUSKYLENS 2的更多详细使用方法见下面的网址:
https://wiki.dfrobot.com.cn/_SKU_SEN0638_Gravity_HUSKYLENS_2_AI_Camera_Vision_Sensor
模型准备完成后,即可开始编写代码,实现一个多模型的点单积分系统。
4.2代码实现
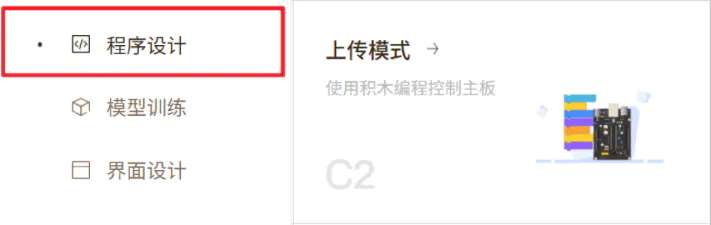
打开编程软件Mind+,选择“程序设计”中的“上传模式”。
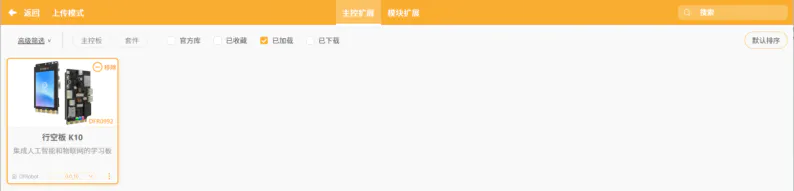
首先,我们需要在Mind+中添加相应的扩展,包括行空板K10和二哈识图2。
进入“扩展”页面并搜索“行空板K10”。
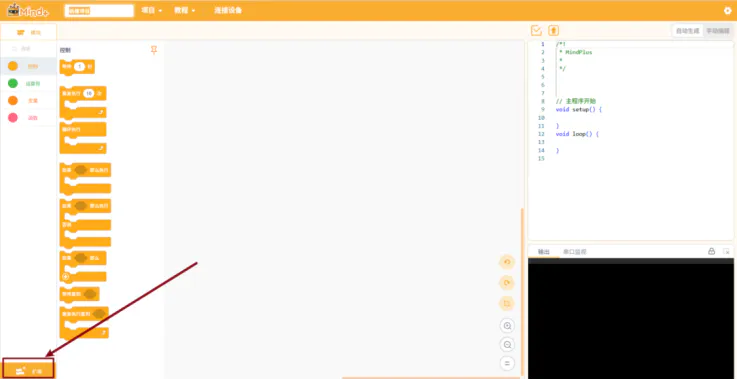
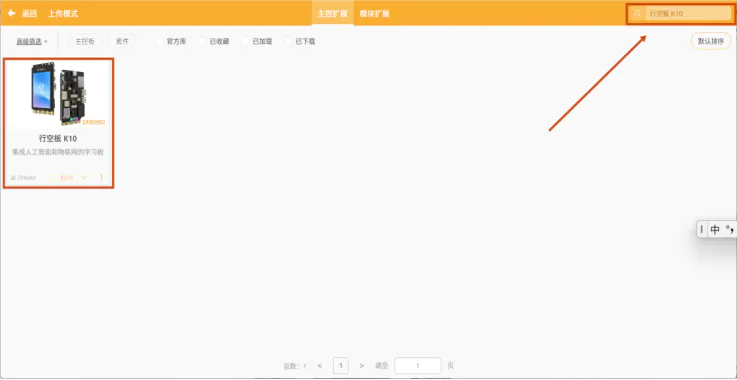
点击扩展包上的“下载”按钮,等待下载完成。
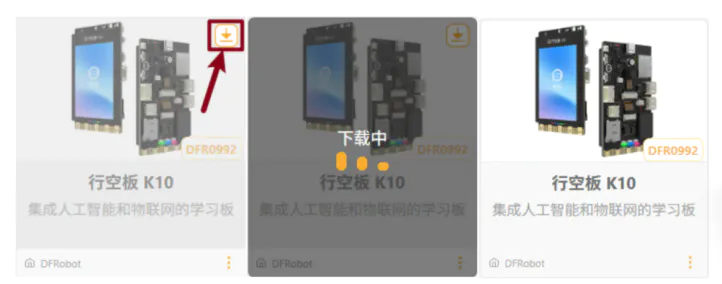
点击该扩展包完成加载。
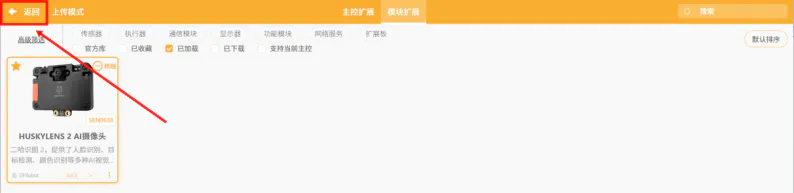
按照加载“行空板K10”的步骤加载扩展库“HUSKYLENS 2 AI摄像头”。
“行空板K10”和“HUSKYLENS 2 AI摄像头”的扩展库加载完毕后,
点击“返回”按钮返回编程界面。
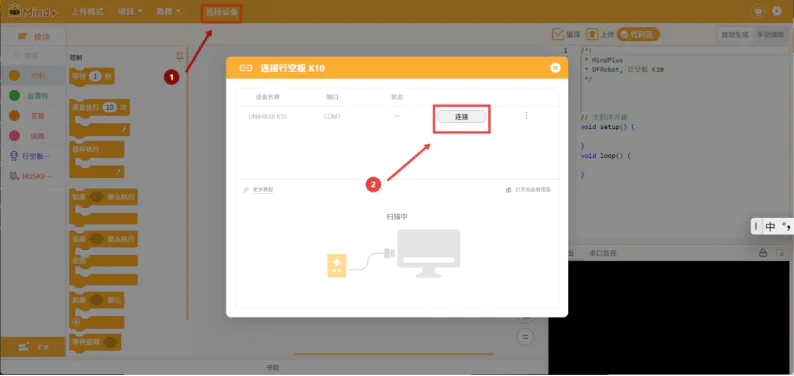
在“连接设备”中点击“连接”。
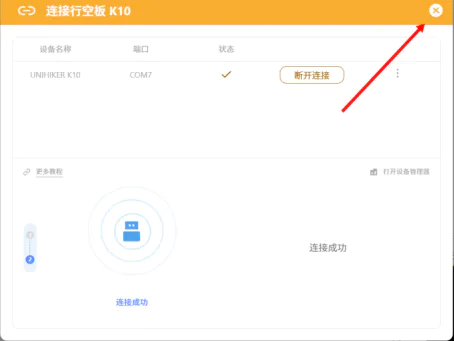
连接成功界面如下,点击“×”返回。
扩展库加载完成后,编写程序如下:
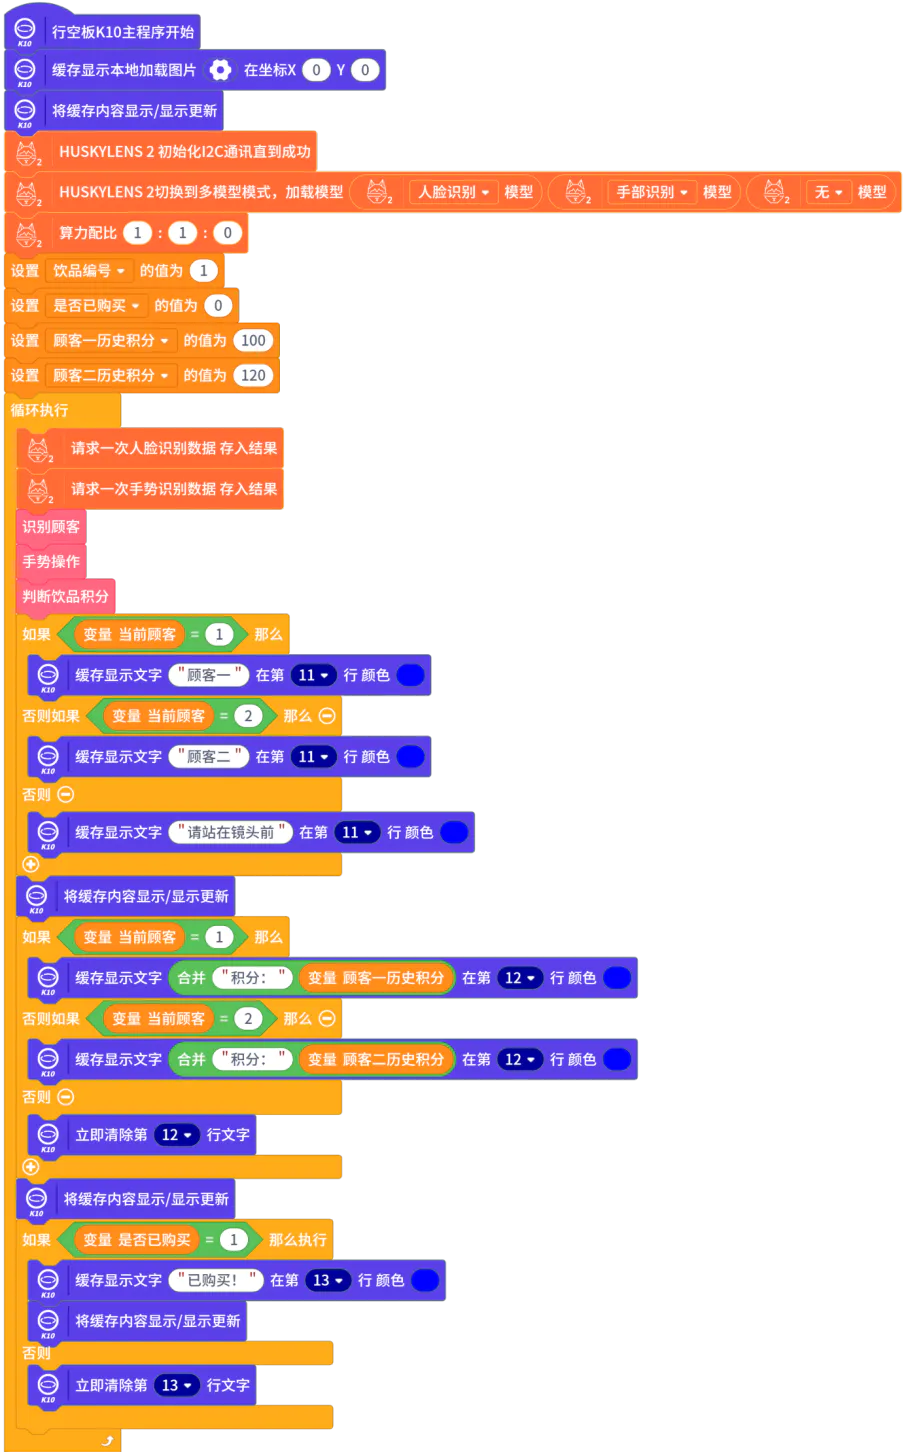
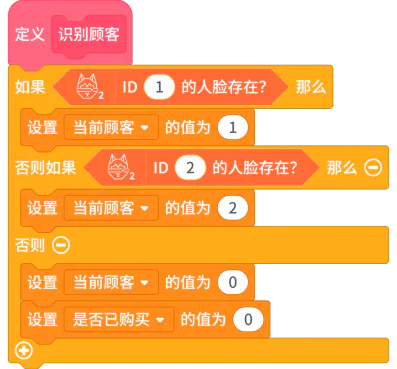
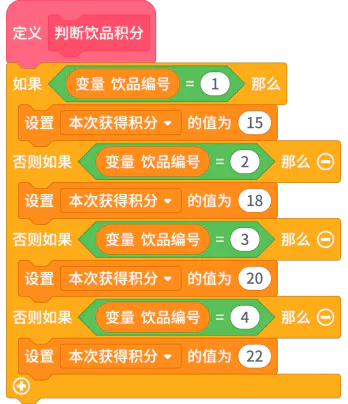
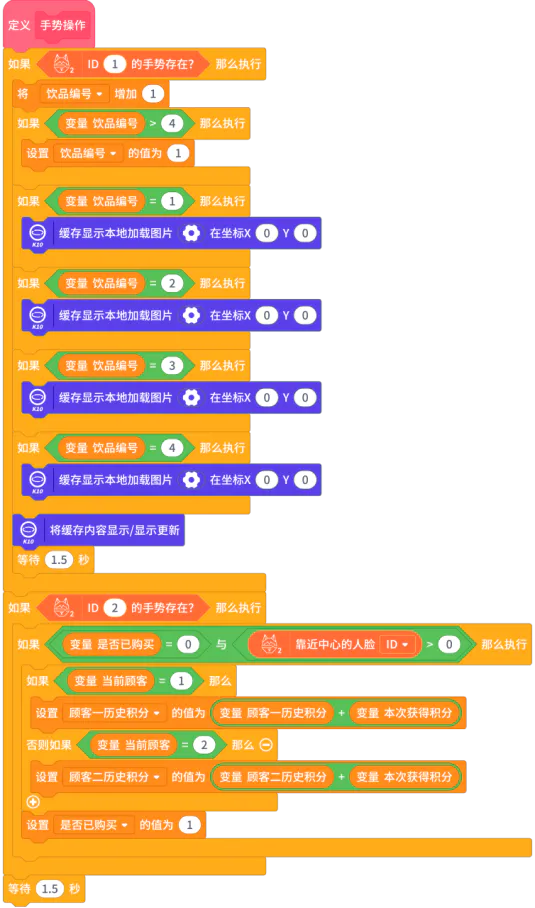
核心代码解析如下:
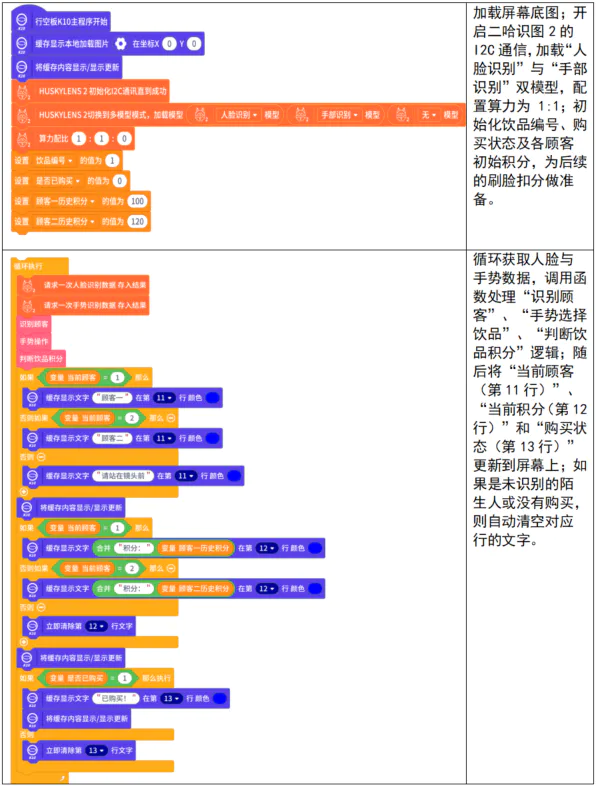
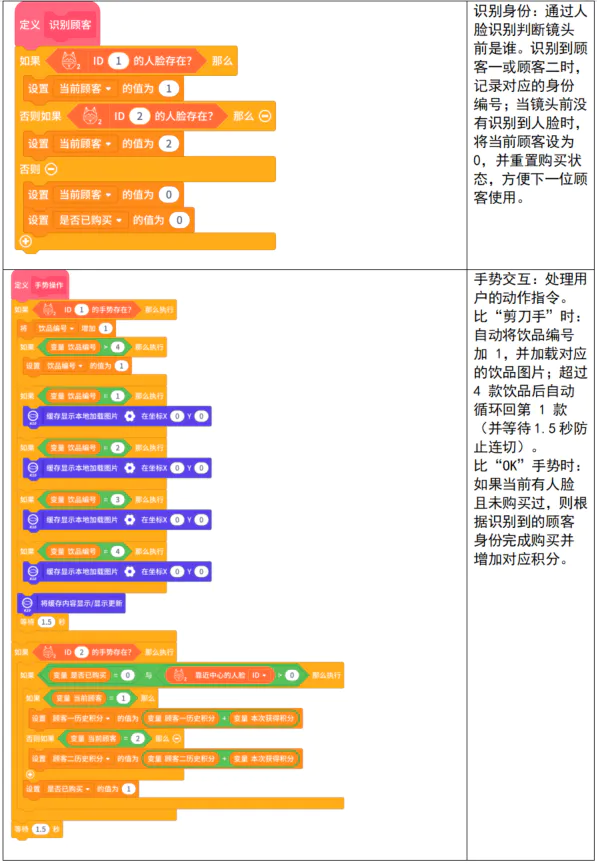
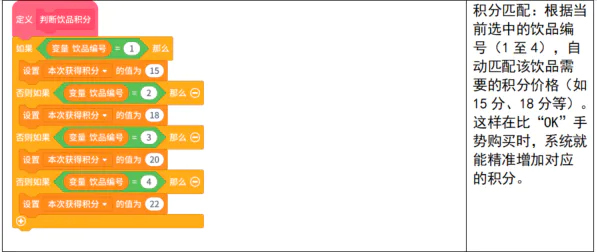
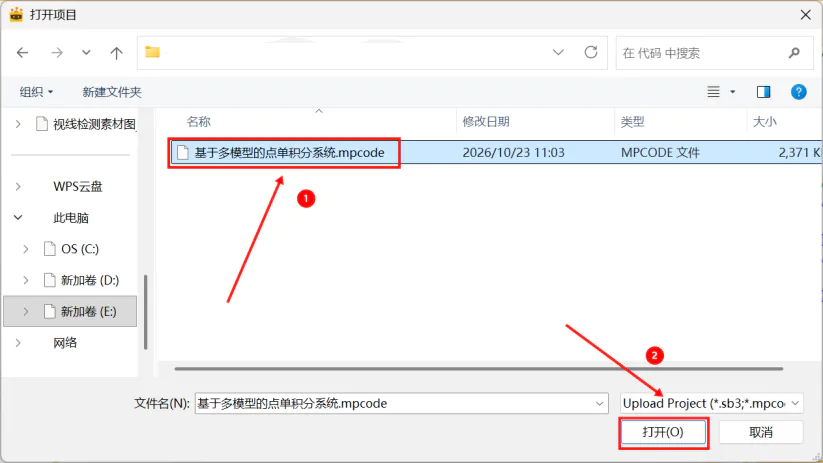
附件中有该项目的完整程序文件,展开项目,点击“打开项目”。
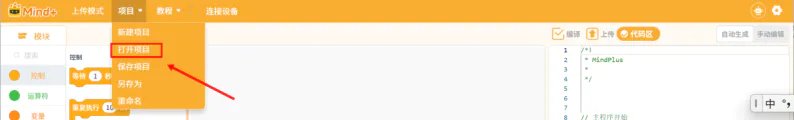
选择附件中的项目,并点击“打开”。
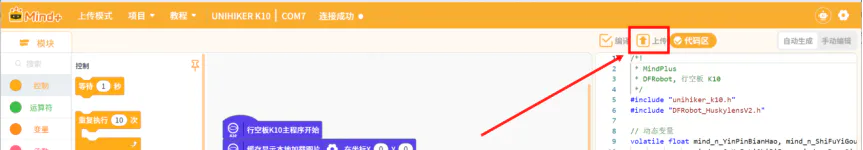
点击“上传”运行程序。
实现效果如下:
5.附件清单