M10上手一条龙服务,助你原地起飞
一块2.8英寸屏国产单板机,从成功开机到投入实际工作完整实操指南:刷写系统 → 设备联网 → 部署PicoClaw → 配置大模型 → 对接消息通道 → 设置开机自启。
导语:导航
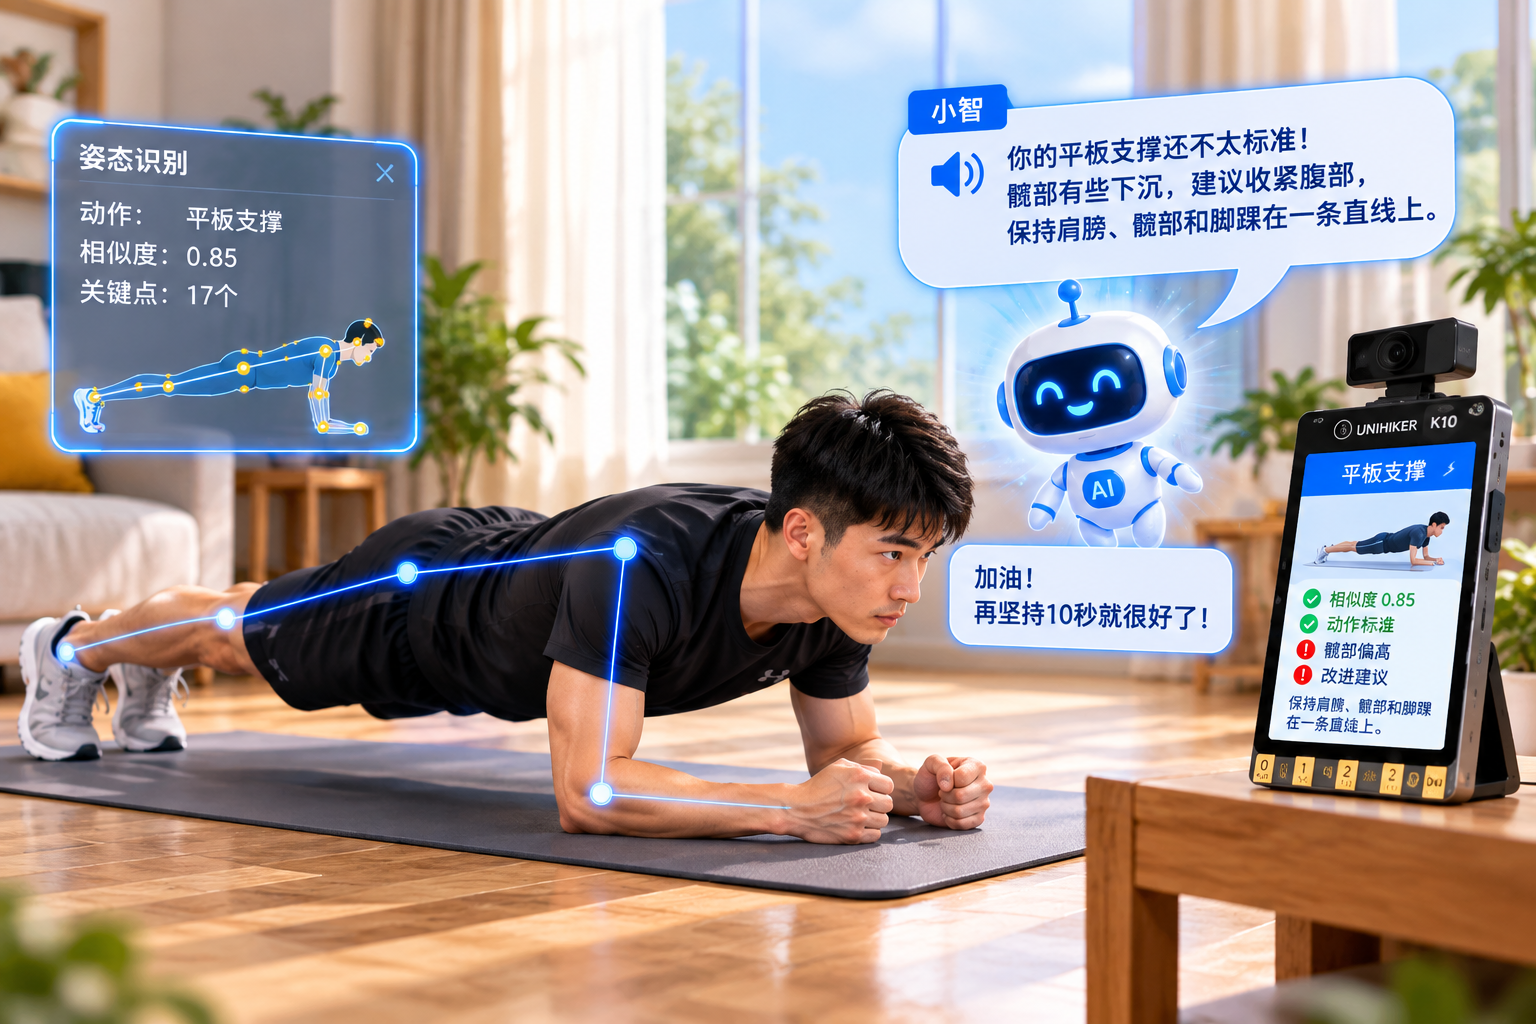
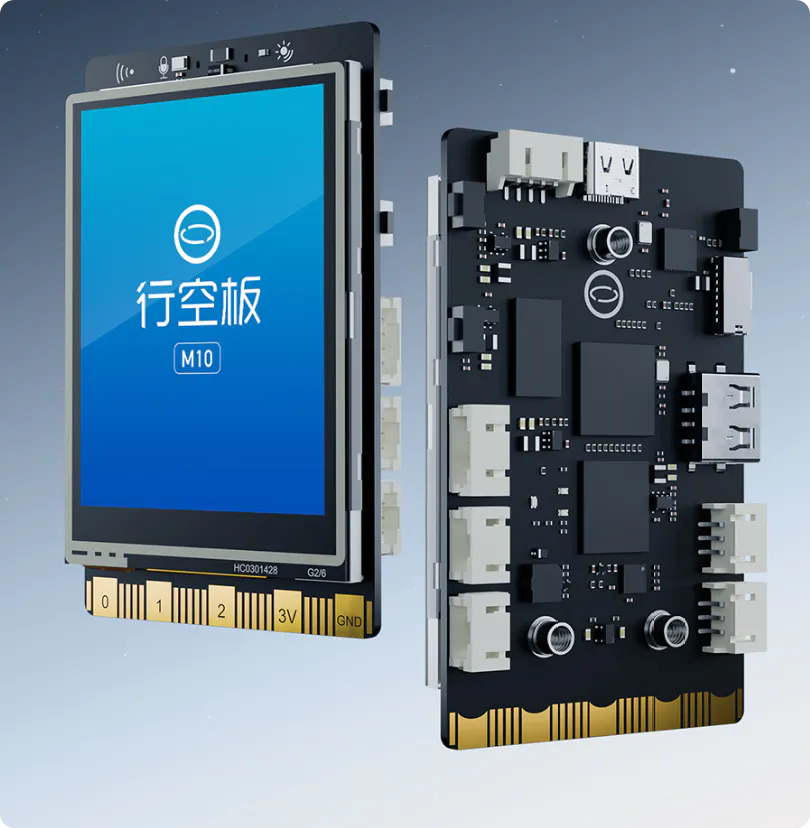
行空板M10(UNIHIKER M10,货号DFR0706)是DFRobot针对国内K12信息科技新课标推出的国产开源硬件,核心定位是降低Python与物联网课程的教学门槛,面向在校师生做课堂教具。
和micro:bit、掌控板这类传统单片机有本质区别:它并非运行MicroPython的微控制器,而是一台完整的AArch64架构单板计算机。搭载RK3308四核Cortex‑A35处理器,原生运行Debian Linux系统,开放Root权限,支持SSH远程登录。板载2.8英寸触摸屏、麦克风、加速度传感器、光线传感器等全套外设,搭配16GB eMMC存储;出厂预装Mind+、Jupyter、SIoT物联网服务器,配套六十多套学科教案,主打课堂教学、青少年科创竞赛场景。
但硬件规格完全服务于教学场景,存在先天局限:整机仅512MB DDR3内存,仅支持2.4GHz WiFi,无硬件NPU。原厂的设计目标是学习实训终端,而非可以7×24小时不间断运行的后台服务设备。
不少玩家当初入手,正是看中它自带屏幕、集成传感器,接线简单,想要学习Python、折腾物联网项目。可这套硬件面向教学的公开资料充足,但是面向开发者的进阶玩法文档十分匮乏。多数人跑完两三个官方示例后,找不到更进一步的落地案例,再加上早期固件存在各类隐性bug,折腾两周新鲜感褪去,板子就被闲置抽屉吃灰。
随着轻量级AI Agent技术快速发展,这块本为课堂而生的硬件,迎来了全新使用场景。
早期智能体框架资源开销巨大,动辄占用数百兆内存,M10的512MB内存根本无力承载。而PicoClaw这类基于Go语言开发的单文件二进制Agent客户端,压缩包仅22MB,后台常驻内存只有十几兆,刚好适配M10的硬件上限。更关键的是依托完整Debian环境,可以通过systemd管理后台服务、配置cron定时任务,实现进程持久化运行,摆脱普通单片机"上电执行循环,断电状态全部丢失"的痛点。
原厂一切设计优先满足教学便捷性,而我们接下来折腾的,恰恰是官方文档覆盖不到的进阶玩法。
提前建立合理预期,可以避免大量无效折腾:
- M10充当"躯体":负责保持设备在线、连接WiFi、对接消息通道、调用工具能力、读取控制板载各类传感器外设。
- 大模型充当"大脑":模型部署在云端。不要幻想依靠512MB内存在本地跑7B及以上参数大模型。
理清这套分工逻辑,后续每一步操作才具备实际意义。
一、读懂硬件
花两分钟读懂硬件参数,后续遇到的大部分故障,都能在这里找到根源。
| 项目 | 规格 | 实操提示 |
|---|---|---|
| CPU | RK3308,4×Cortex‑A35 @1.2GHz | 架构为aarch64,下载程序包务必选择arm64/aarch64版本 |
| 内存 | 512MB DDR3 | 仅足够运行Agent客户端,无法本地承载大模型推理 |
| 存储 | 16GB eMMC | 足够存放系统以及大量Python第三方库 |
| 系统 | Debian | 完整Linux发行版,自带apt包管理器、systemd服务管理 |
| 无线 | RTL8723DS,2.4G WiFi + BT4.0 | 不支持5G频段WiFi热点 |
| 屏幕 | 2.8 寸 240×320 触摸屏 | 可二次开发作为设备状态显示屏 |
| 扩展 | microSD + micro:bit金手指 + Type‑C | SD卡是烧录失败高频诱因 |
二、第一步:刷写全新系统
为什么强烈建议重刷固件
出厂较早的设备自带老旧系统,内置Python环境版本陈旧。日常遇到的pip安装失败、库版本冲突、WiFi频繁断连,绝大多数并不是硬件损坏,而是固件版本过旧导致。但你还是可以继续拥抱你那套老旧的幻想。
新版镜像搭载更新的Python运行环境,内置pyenv工具,支持多Python版本自由切换。我实操环境中板子上/root/.pyenv/versions/3.12.7就是该工具生成。
客观说明,我们这么大费周章的不是为了练习搬砖,是为了以后少搬砖,目标是装一个趁手的高效智能体。 对比了hermes,openclaw,opencode,,,, 这些是在这设备上要么装不上,系统版本要求,要么卡死,最后定下了,PicoClaw,唯一的救命稻草,感谢CCTV!
PicoClaw本身是Go静态编译二进制程序,本身不依赖Python环境。但如果你后续需要编写附属脚本、调用numpy等工具库,老旧系统依旧会层出不穷地出问题。刷写新版系统,是降低整体折腾难度,并非PicoClaw硬性前置要求。
准备物料清单
- UNIHIKER M10开发板
- 具备数据传输能力的Type‑C线缆(大量烧录失败只是因为用了仅充电线)
- Windows电脑(官方烧录工具Burner仅提供Windows版本)
- UNIHIKER Burner烧录软件,以及对应硬件的
.img固件镜像
差点误以为硬件报废的关键大坑
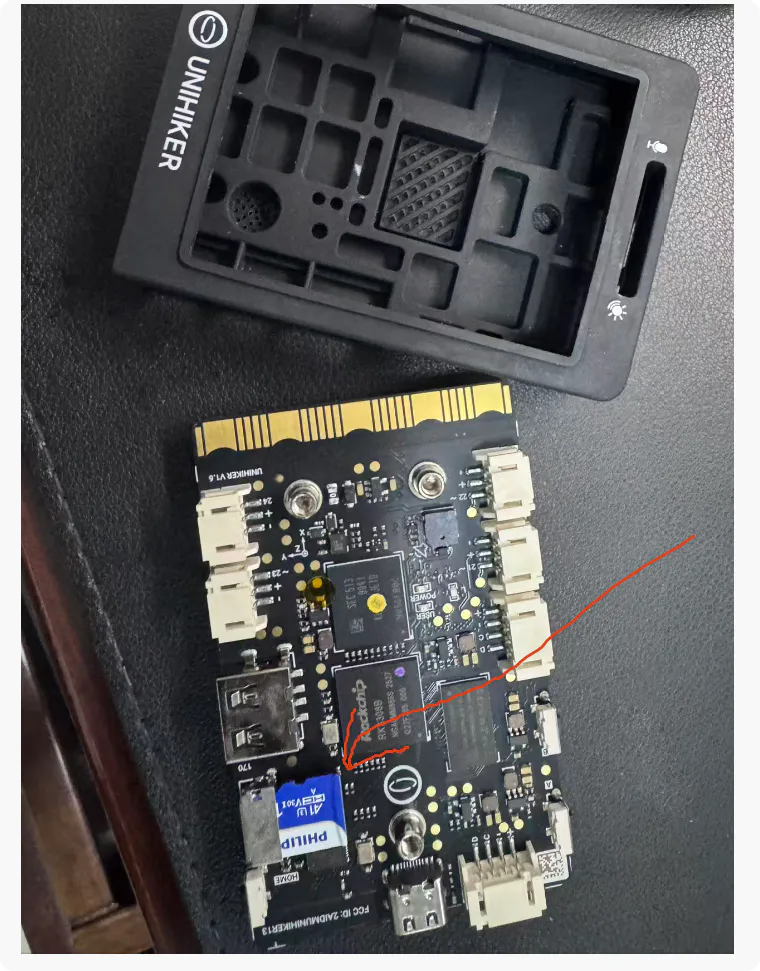
我第一次烧录,进度走到一半直接报错终止。反复重试三次全部失败,一度以为板子硬件损坏。逐项排查后才发现:保护壳内部藏有一张microSD卡,被外壳遮挡完全没注意到。
板载卡槽插入SD卡会直接干扰烧录流程,官方文档虽有提及,但极容易被忽略。
✅ 烧录操作前,务必拆开外壳,取出SD存储卡。
这一条,可以帮你省下半小时的无效排查。
进入Maskrom烧录模式
- 拔掉USB线缆,设备完全断电
- 持续按住HOME按键不放;V1.0.0老版本硬件,需要按住USB口下方实体按键
- 保持按键按下状态,插入Type‑C连接电脑
- 设备屏幕白屏,不启动系统,代表成功进入Maskrom模式,松开按键即可
如果屏幕正常亮起UNIHIKER开机Logo,代表没有成功进入烧录模式,需要重新操作。
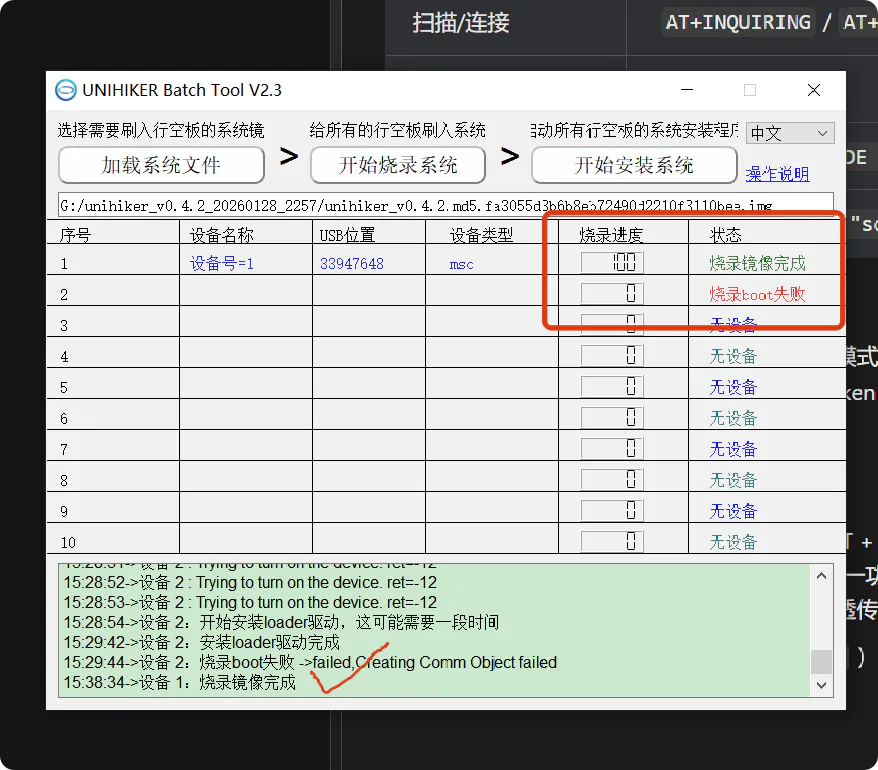
执行固件烧录
- 解压并运行Burner烧录工具
- 软件识别到白屏状态的设备,选择下载好的
.img镜像文件 - 点击【Burn】等待烧录进度100%
- 点击【Install】执行系统安装
安装阶段板子会自动多次重启,全程严禁断开数据线。直到屏幕稳定显示开机Logo,不再循环重启,才算固件写入完成。
校准触摸屏,开机入场
HOME菜单 →【校准触摸屏】,依次点击屏幕出现的5个校准点位,设备会自动重启。
跳过该步骤,后续大概率会遇到屏幕触控失灵、点击无响应的问题。完成后进入【系统信息】核对固件版本号,和下载镜像版本保持一致,代表刷写流程全部完成。
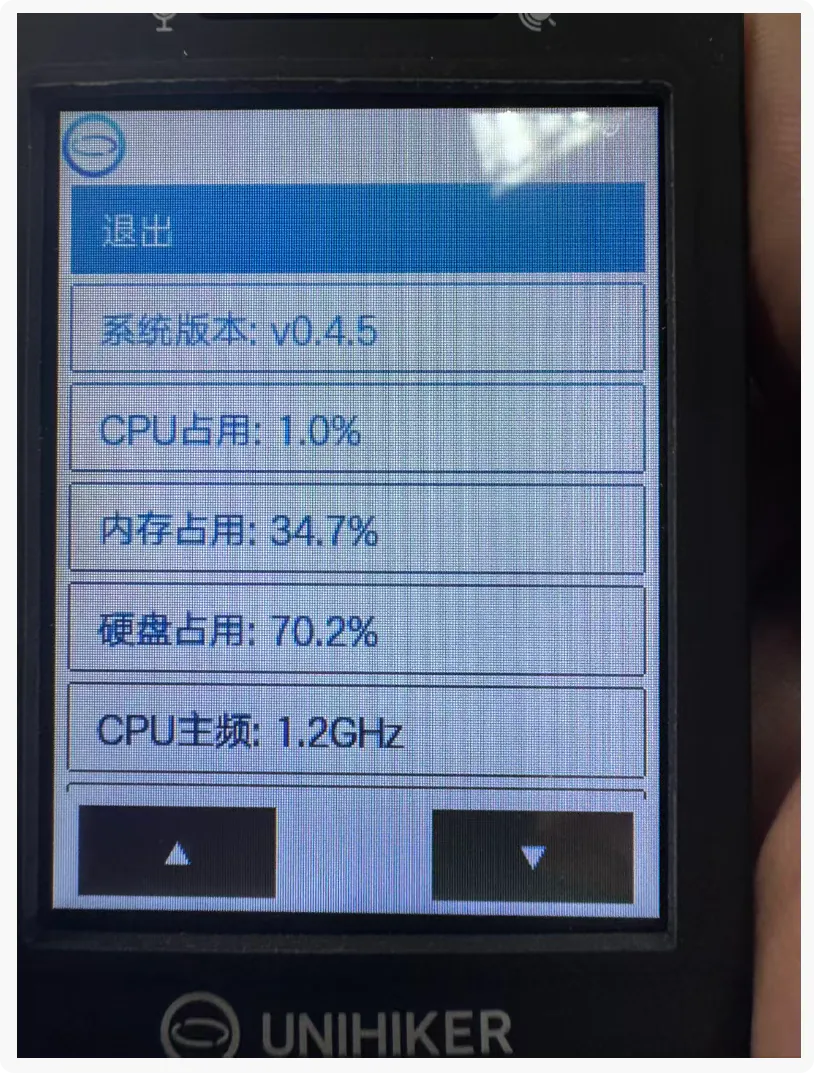
这个版本有点高级,我都不知道从哪下载到的。
三、第二步:完成网络配置,获取SSH终端环境
后续所有配置命令,都将在终端执行,首先打通访问通道。
图形界面配置WiFi:板子与电脑USB直连,浏览器访问板子IP地址(有线默认一般为 10.1.2.3),打开网络设置页面配置WiFi。⚠️ WiFi名称不要包含中文、空格;设备仅支持2.4GHz无线网络。
SSH远程连接终端:
ssh root@10.1.2.3        # USB有线直连访问
# 或 ssh root@192.168.123.1   # 板子开启热点模式时地址
# 默认密码:dfrobot
M10出厂默认开启SSH服务,登录账号root,密码dfrobot。输入密码时终端不会回显字符,输入完毕直接回车。
登录后优先执行两条检查命令,规避大量玄学报错:
date                     # 核对系统时间,时间偏差过大会造成HTTPS证书校验失败
ping -c 3 baidu.com      # 确认外网访问正常
系统时间异常,可以执行date -s手动设置,或者安装ntpd服务自动同步时间,不要带着错误时间继续操作。
四、第三步:部署 PicoClaw
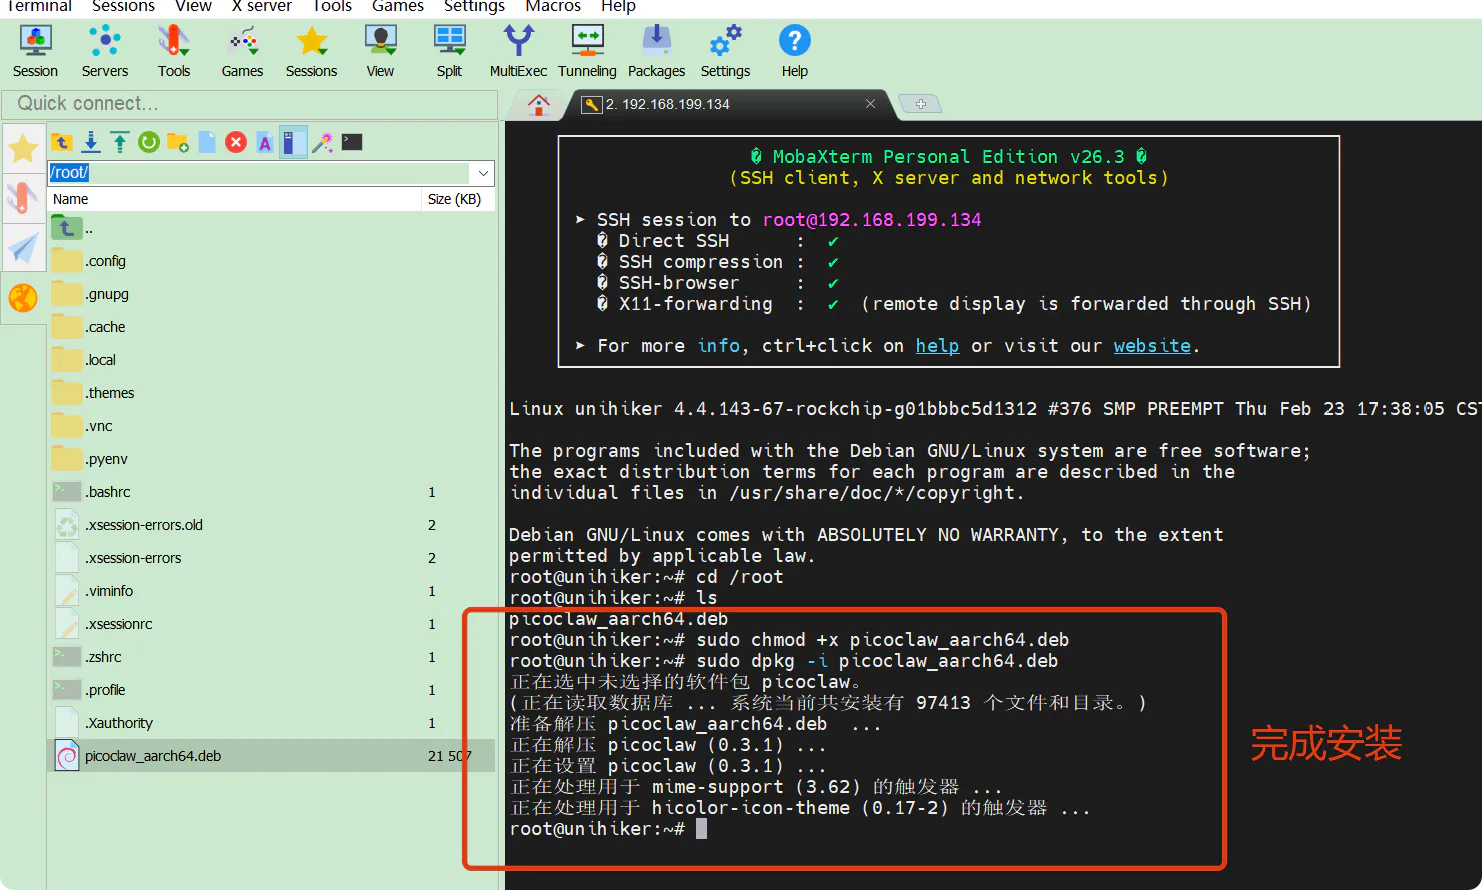
当前稳定正式版本:v0.3.1(2026‑07‑03),针对aarch64架构提供两种安装包:
picoclaw_aarch64.deb:Debian系统安装包,一行命令完成部署,优先推荐picoclaw_Linux_arm64.tar.gz:免sudo用户级压缩包,内含主程序picoclaw与Web控制台picoclaw‑launcher
方案A:deb包安装(最简方案)
国内直接访问GitHub下载极易超时,需要搭配代理镜像前缀:
cd ~
wget https://gh-proxy.com/https://github.com/sipeed/picoclaw/releases/download/v0.3.1/picoclaw_aarch64.deb
sudo dpkg -i picoclaw_aarch64.deb
picoclaw version
终端输出类似 🦞 picoclaw 0.3.1 (git: ...) / Go 1.25.x,代表安装成功。
方案B:tar.gz 用户级部署(不修改系统目录)
适合不想改动系统层面文件的场景:
cd /tmp
curl -sL --max-time 120 \
  "https://gh-proxy.com/https://github.com/sipeed/picoclaw/releases/download/v0.3.1/picoclaw_Linux_arm64.tar.gz" \
  -o picoclaw.tar.gz
mkdir -p pc && tar xzf picoclaw.tar.gz -C pc
mkdir -p ~/.local/bin
install -m 755 pc/picoclaw ~/.local/bin/picoclaw
install -m 755 pc/picoclaw-launcher ~/.local/bin/picoclaw-launcher
确认~/.bashrc环境配置文件包含export PATH="$HOME/.local/bin:$PATH",不存在则手动添加,执行source ~/.bashrc使环境变量生效。
查看程序资源占用情况
picoclaw version
ps aux | grep picoclaw | grep -v grep
程序后台常驻内存仅十几兆,512MB内存还有大量剩余空间,这也是该Agent框架在低资源开发板可以运行的核心优势。
五、第四步:配置大模型,两个高频坑位提前避坑
初始化生成配置目录
picoclaw onboard
# 🦞 picoclaw is ready!
执行完成后,会在~/.picoclaw/目录生成三类核心文件:
config.json      通用配置:模型列表、消息通道、Agent参数
.security.yml    密钥隔离存储:全部API密钥统一放在这里
workspace/       Agent工作目录:会话记录、记忆库、技能脚本、SOUL.md等
很多新手找不到配置文件,根源就是跳过这条初始化命令。
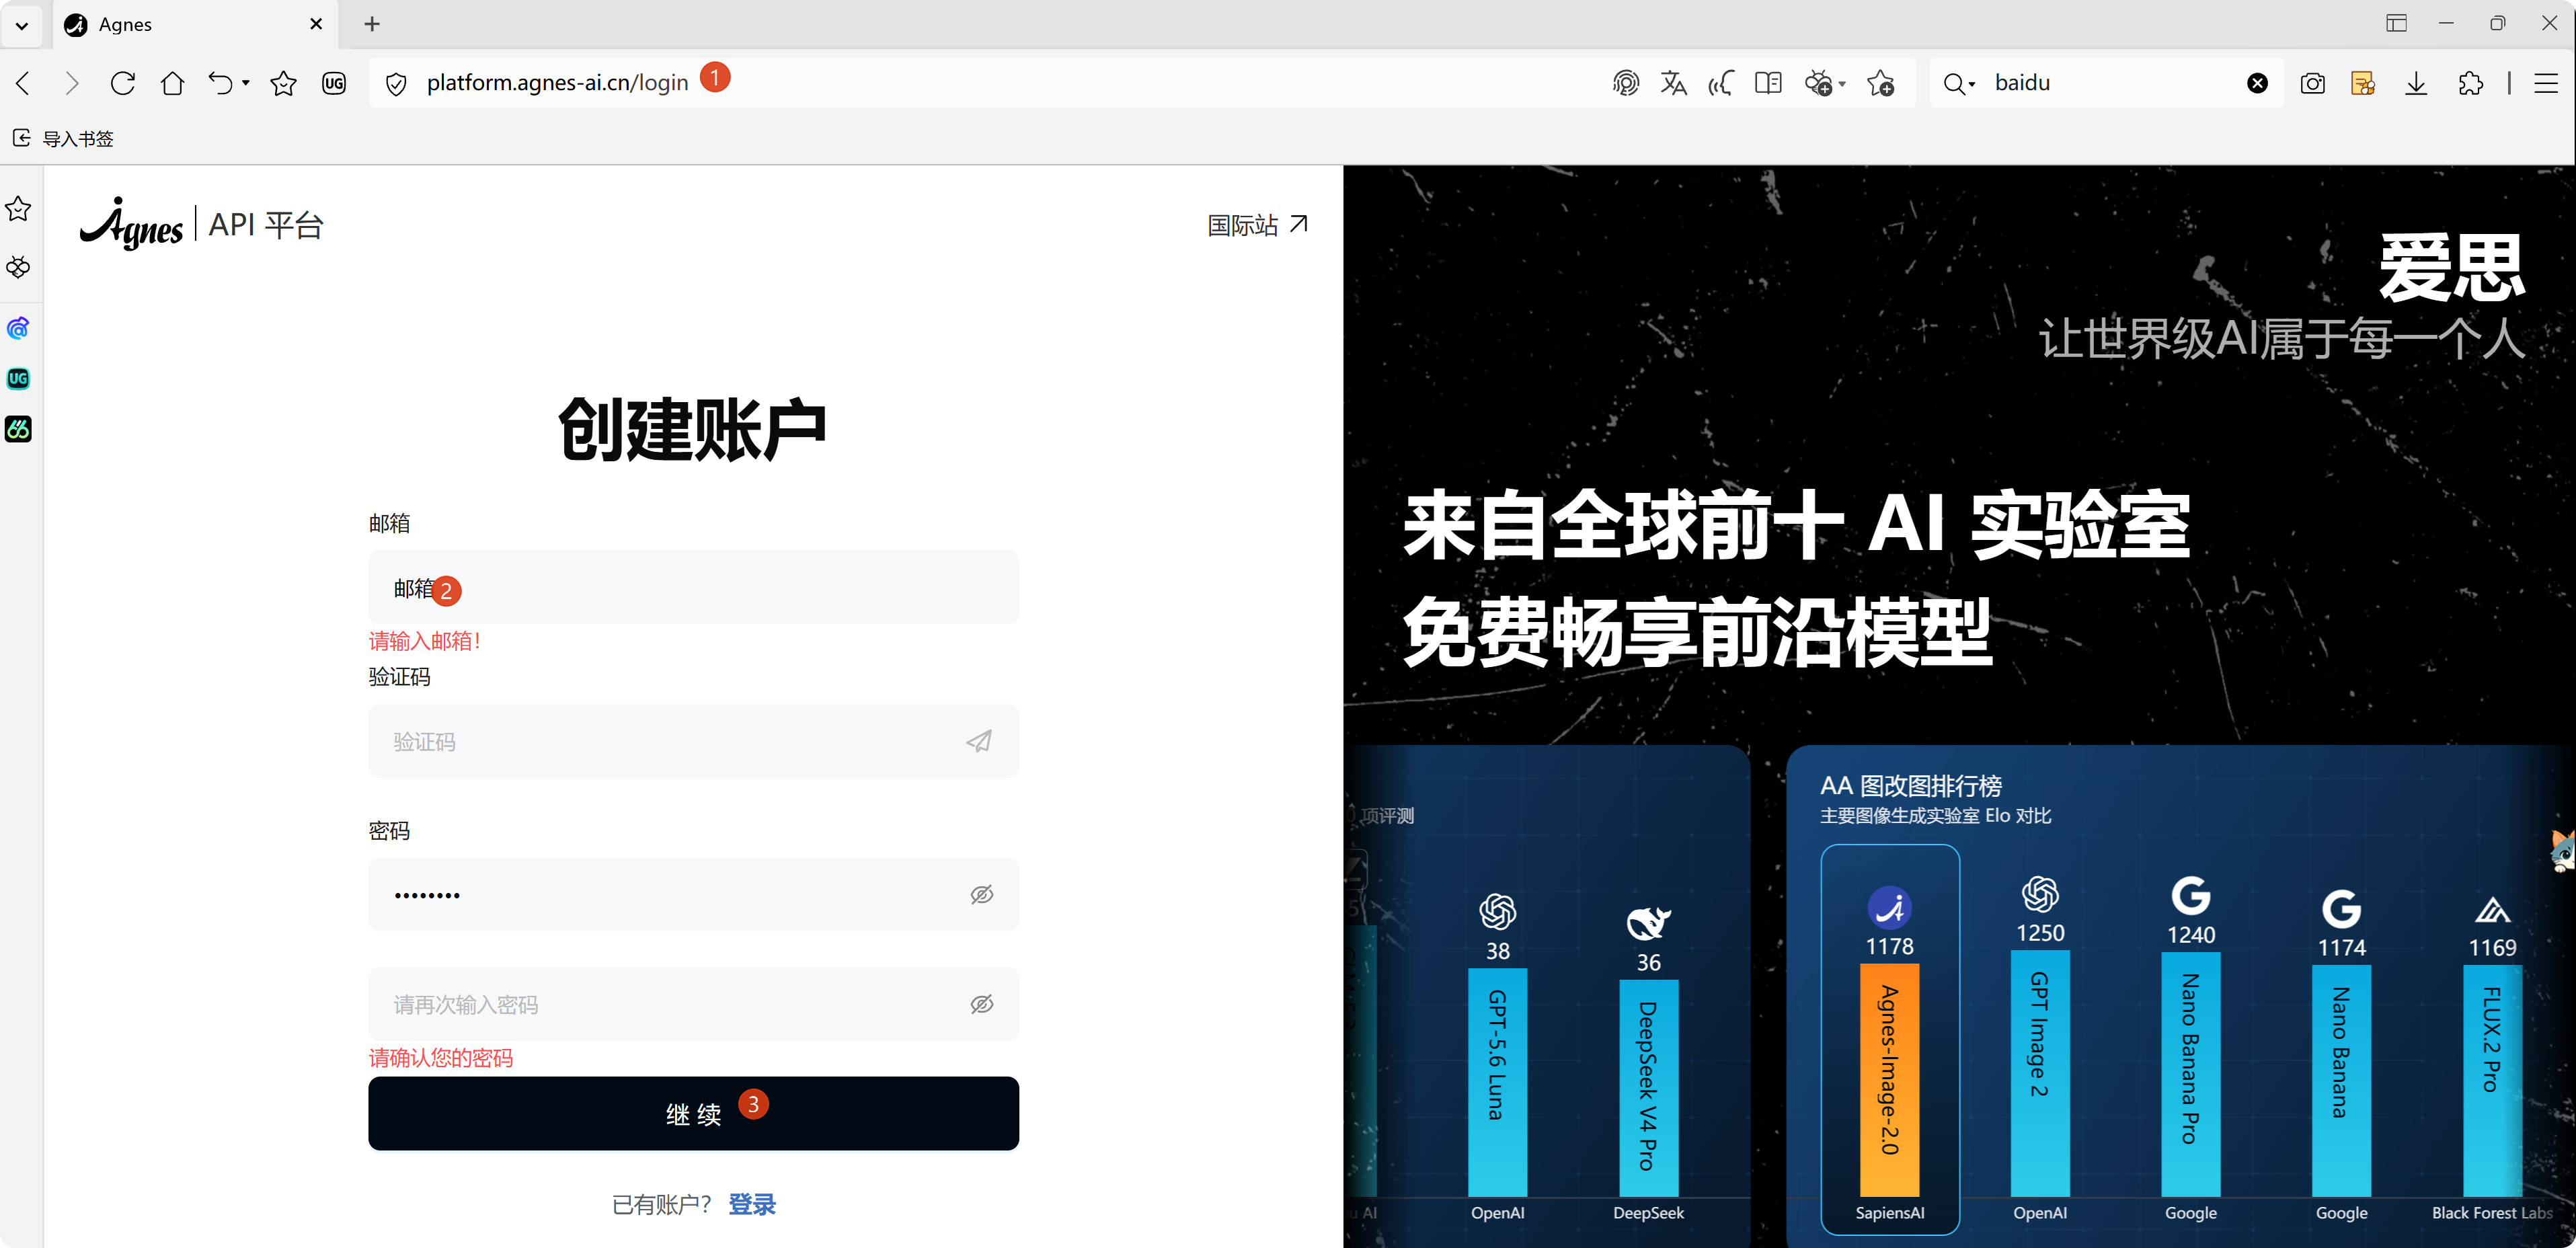
免费api key ,我只能送你到这!
坑点1:provider填写协议类型,不是厂商名字
修改config.json增加模型配置示例:
{
  "agents": { "defaults": { "model_name": "glm" } },
  "model_list": [
    {
      "model_name": "glm",
      "provider": "openai",
      "model": "glm-4.7",
      "api_base": "https://open.bigmodel.cn/api/coding/paas/v4"
    }
  ]
}
provider字段代表接口协议类型,内置支持openai / anthropic / gemini / ollama / deepseek / zhipu / qwen等协议。如果直接填写厂商名称例如"provider": "glm",会直接抛出报错:
unknown protocol "glm" in model "glm-4.7"
核心经验:只要是兼容OpenAI接口格式的服务(智谱、自建vLLM、各类第三方中转接口,接口后缀为
/v1/chat/completions),provider统一填写openai;api_base填写接口端点,model字段填写具体模型名称。
额外重要提示:智谱Coding Plan专属接口地址必须是https://open.bigmodel.cn/api/coding/paas/v4。如果填成普通商用接口地址,会按照标准计费扣除额度,产生高额账单。
坑点2:密钥存放于.security.yml,不要写进config.json
密钥配置写在.security.yml:
model_list:
  glm:
    api_keys:
      - "你的-api-key"
api_keys为数组格式,即便只填写单个密钥,也必须使用数组语法。如果把密钥写在config.json,程序运行时会自动迁移密钥到安全配置文件。
验证模型链路是否连通
picoclaw agent -m "2+2 等于几?"
终端正常返回计算结果,代表配置读取、协议解析、密钥鉴权、接口调用整条链路全部正常。
六、第五步:对接消息通道,配置开机自动启动
实战:对接飞书机器人
- 飞书开放平台创建应用,添加【机器人】组件,创建版本并完成发布
- 将凭证页面的
App ID、App Secret填入config.json对应字段,将enabled设置为true - 事件与回调,订阅模式选择长连接(无需公网IP)
- 权限管理导入IM相关权限,订阅事件
im.message.receive_v1 - 保存配置,发布新版本应用
本地启动网关服务:
picoclaw gateway
飞书搜索你创建的机器人应用发送消息,板子上的Agent即可完成应答。整套方案设备不需要公网IP,不需要手动开放端口,依靠设备向外建立长连接实现通信,对于家庭内网环境十分友好。
企业微信Bot对接同样便捷,新版AI Bot支持一键授权:
picoclaw auth wecom # 扫码,企微客户端确认授权即可
设置开机自启,实现7×24小时常驻
systemctl --user enable --now picoclaw
也可以按照官方示例编写picoclaw‑gateway.service服务单元,设置WantedBy=multi‑user.target。配置完成断电重启设备,板子上电联网后自动拉起网关服务,不需要人工登录执行命令,真正实现常驻智能硬件。
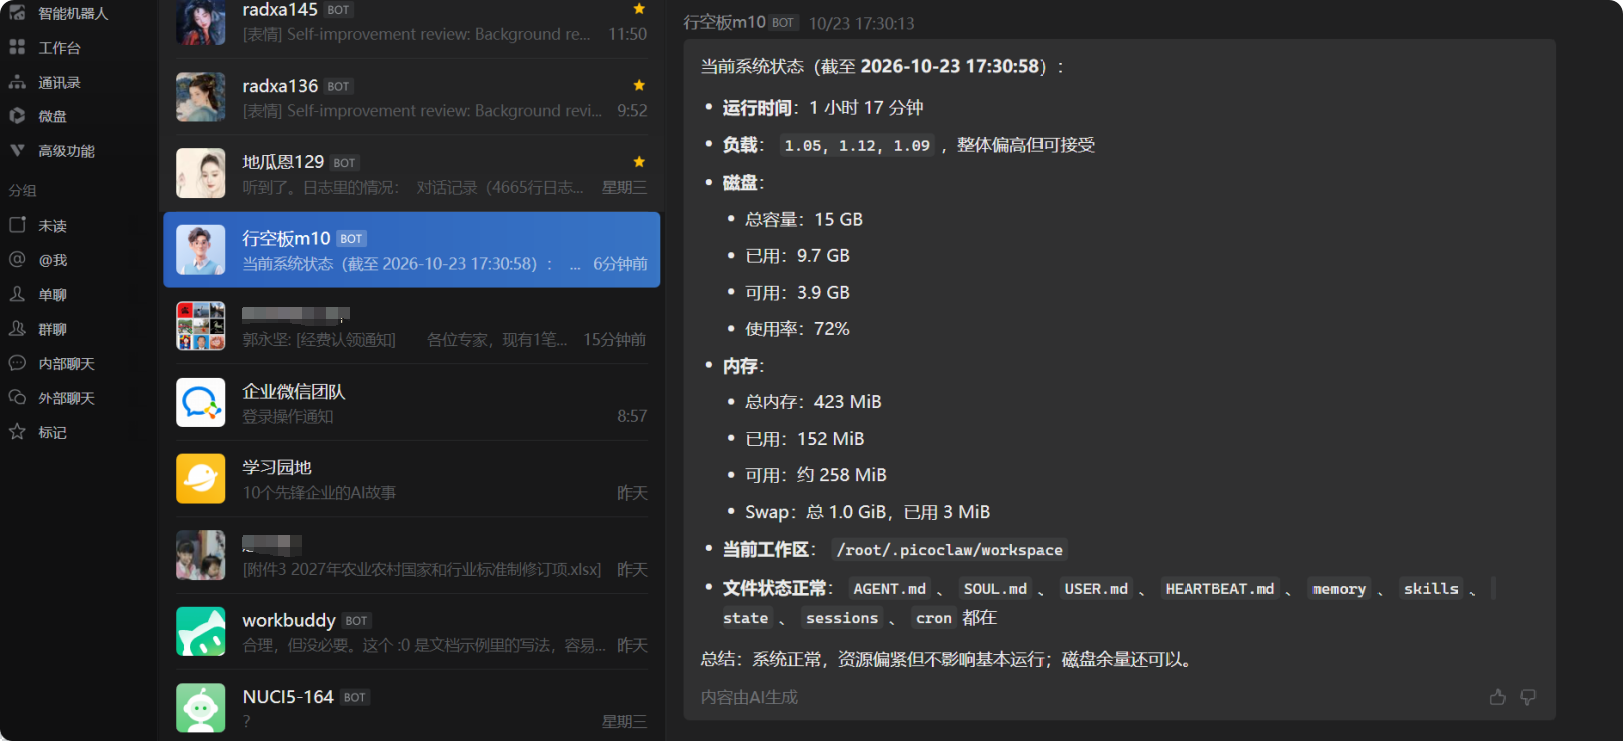
七、部署完成之后,还能玩什么
部署完成只是起点。M10的魅力,就是Agent能力可以直接联动板载全部硬件外设。你不是一个人在奋斗,借助神力,你可以原地起飞了。
- 屏幕改造状态面板:闲置240×320触摸屏不要浪费。写简单Python程序,在屏幕展示时间、天气、Agent运行状态,注册
m10‑ui.service开机和网关一起启动。 - 定时任务调度cron:使用
picoclaw cron add配置定时指令。例如每天早上播报天气、整点提醒,比手机通知更有仪式感。 - MCP扩展工具能力:
picoclaw mcp add/list/test挂载搜索、文件读写、数据库等工具,Agent才真正具备实操能力。 - 实体硬件控制:通过pinpong库和板载GD32协处理器交互。让AI读取光敏传感器、六轴加速度数据,控制蜂鸣器、IO引脚点灯。真正做到AI去操控物理世界,几百元硬件就可以体验。
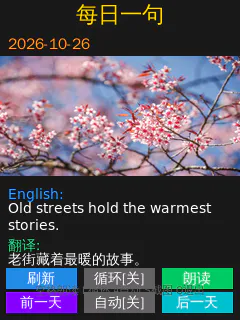
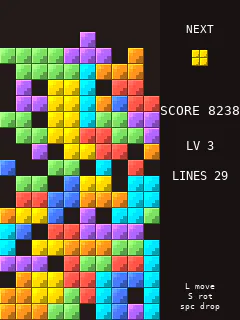
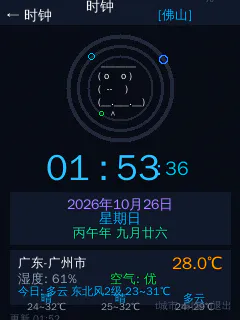
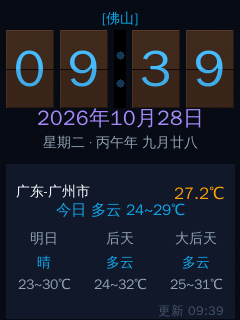
你还相信光吗!信一点就好了,旁边那些16G,32G 通用内存的设备也在干同样的活呀,你强大,比你还努力!
参考链接
- 行空板 M10 烧录文档:https://www.unihiker.com.cn/wiki/m10/burner
- M10本地Web主页 / 网络设置:https://www.unihiker.com.cn/wiki/m10/webmenu
- M10 SSH连接:https://www.unihiker.com.cn/wiki/m10/ssh
- PicoClaw 仓库:https://github.com/sipeed/picoclaw
- PicoClaw Releases:https://github.com/sipeed/picoclaw/releases