从零开始学硬件(第四篇):执行器与模块——硬件的四肢、肌肉和嘴巴
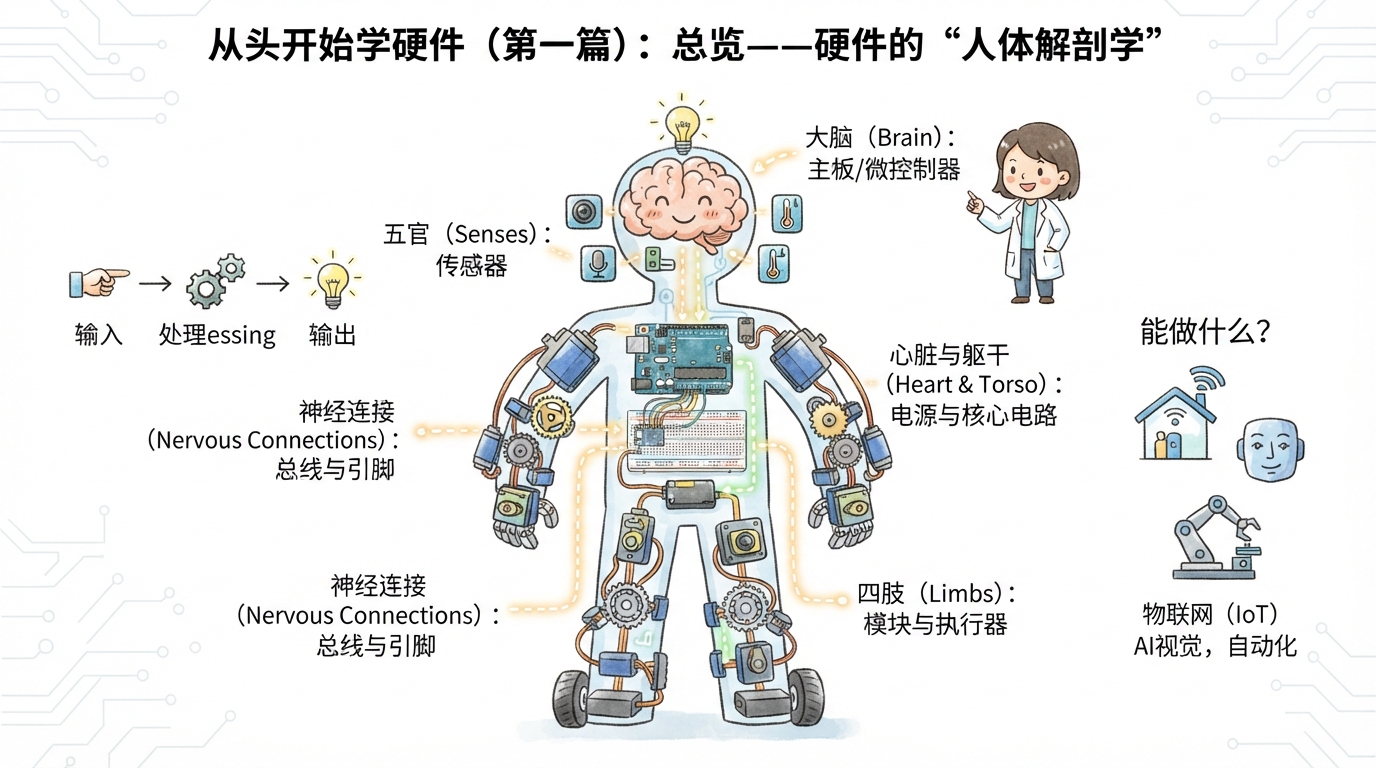
欢迎来到《从零开始学硬件》 专栏的第四篇:执行器与模块——硬件的四肢、肌肉和嘴巴
前三篇回顾:为什么第四篇要讲执行器?
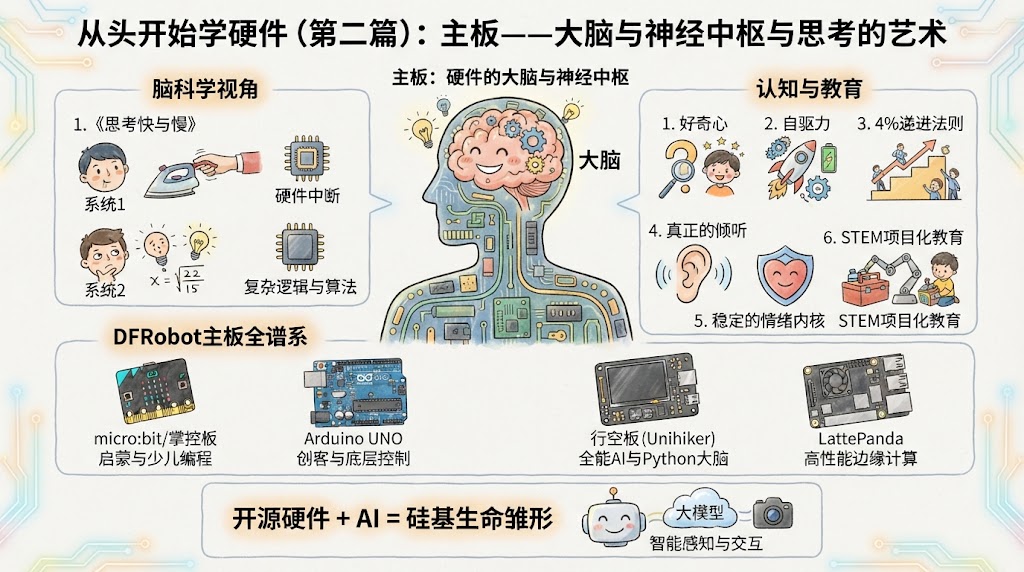
前三篇我们解决了:
- (第一篇)“硬件是什么”
- (第二篇)“大脑怎么选”
- (第三篇)“五官怎么感知”
但光有大脑和感官不够——主控板能“想”能“看”,却几乎没有“力气” 。
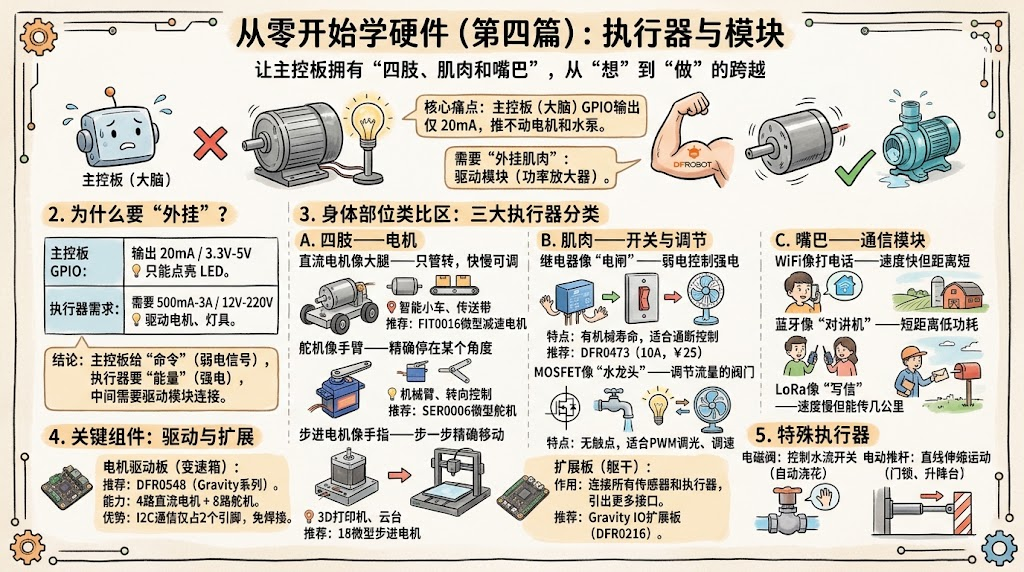
Arduino UNO的数字引脚最大输出电流仅20mA,连一个小水泵都推不动。a
执行器就是硬件的四肢和肌肉:没有它,主控板只能“想”,不能“做”。
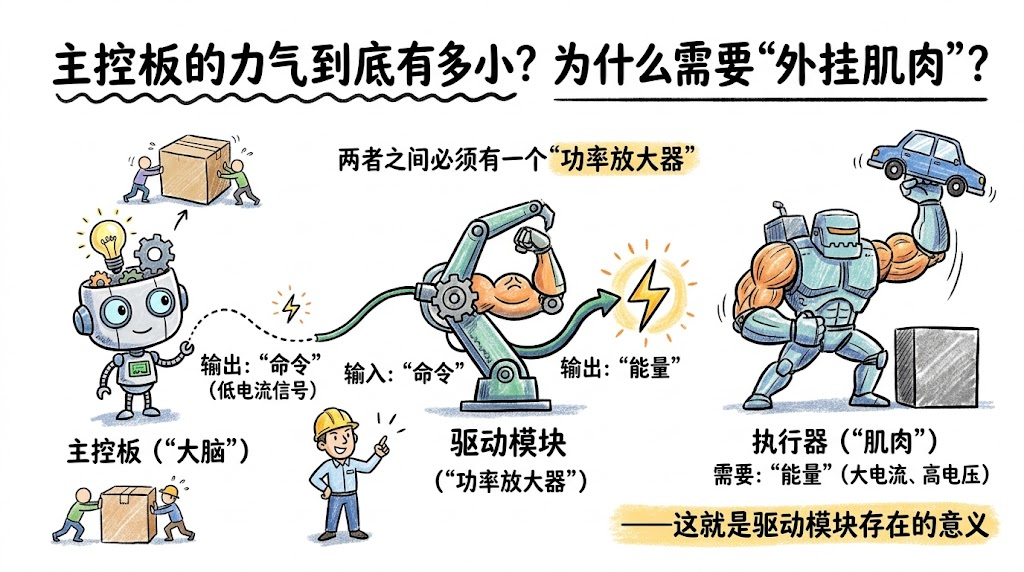
主控板的力气到底有多小?为什么需要“外挂肌肉”?
| 对比项 | 主控板GPIO | 典型执行器需求 |
|---|---|---|
| 输出电流 | 20mA(约0.02A) | 水泵500mA-2A;继电器线圈70mA;直流电机200mA-3A |
| 输出电压 | 3.3V或5V | 风扇12V;电磁阀12V;交流灯具220V |
| 能直接驱动 | LED、蜂鸣器 | 电机、水泵、灯具、电磁阀 |
一句话总结:主控板是“大脑”,输出的是“命令”(低电流信号);执行器是“肌肉”,需要的是“能量”(大电流、高电压)。两者之间必须有一个“功率放大器”——这就是驱动模块存在的意义。
四肢——电机怎么选?直流电机、舵机、步进电机有什么区别?
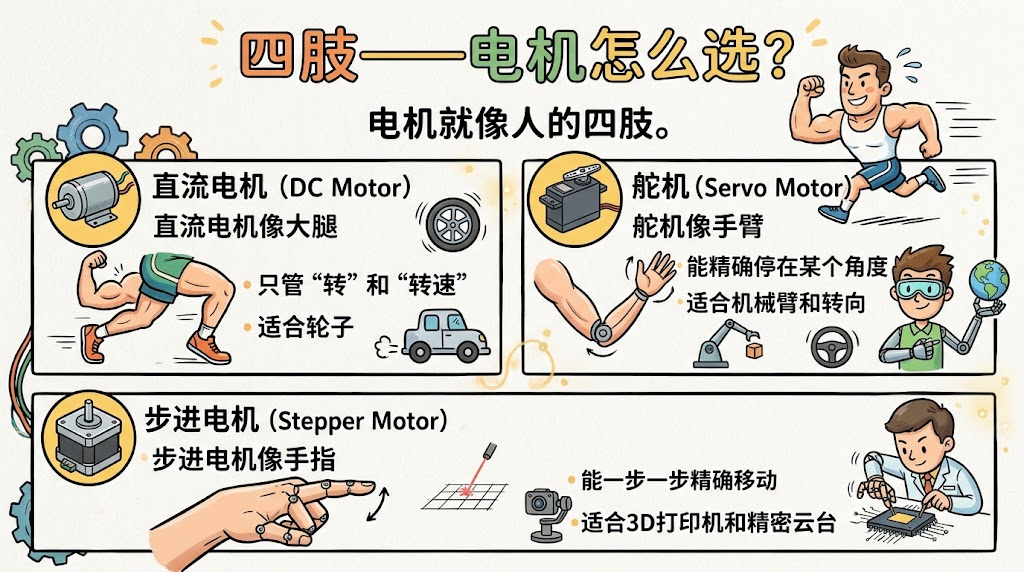
类比总结:电机就像人的四肢。
- 直流电机像大腿——只管“转”和“转速”,适合轮子;
- 舵机像手臂——能精确停在某个角度,适合机械臂和转向;
- 步进电机像手指——能一步一步精确移动,适合3D打印机和精密云台。
| 类型 | DFRobot代表 | 具体数据 | 生活场景翻译 | 适合项目 |
|---|---|---|---|---|
| 直流电机 | FIT0016微型减速电机 | 3-6V;减速比1:48-1:120 | 像大腿:只管转,快慢可调,不管停在哪 | 智能小车、传送带 |
| 舵机 | SER0006微型舵机 | 4.8-6V;180°;22×12.5×29.5mm | 像手臂:说转到90°就停在90° | 机械臂、转向控制 |
| 步进电机 | 18°微型步进电机 | 步进角1.8°(200步/圈) | 像手指:一步一步精确移动 | 3D打印机、云台 |
电机不能直接接主控板,中间需要什么?
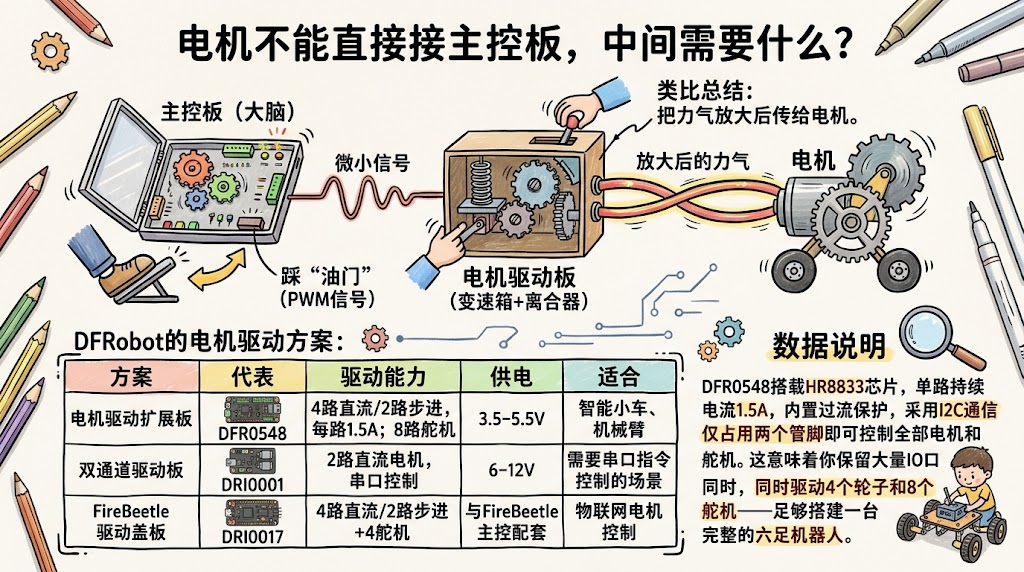
类比总结:电机驱动板就像“变速箱+离合器”——主控板踩“油门”(PWM信号),驱动板把力气放大后传给电机。
DFRobot的电机驱动方案:
| 方案 | 代表 | 驱动能力 | 供电 | 适合 |
|---|---|---|---|---|
| 电机驱动扩展板 | DFR0548 | 4路直流/2路步进,每路1.5A;8路舵机 | 3.5-5.5V | 智能小车、机械臂 |
| 双通道驱动板 | DRI0001 | 2路直流电机,串口控制 | 6-12V | 需要串口指令控制的场景 |
| FireBeetle驱动盖板 | DRI0017 | 4路直流/2路步进+4舵机 | 与FireBeetle主控配套 | 物联网电机控制 |
数据说明:DFR0548搭载HR8833芯片,单路持续电流1.5A,内置过流保护,采用I2C通信仅占用两个管脚即可控制全部电机和舵机。这意味着你可以在保留大量IO口的同时,同时驱动4个轮子和8个舵机——足够搭建一台完整的六足机器人。
肌肉——继电器和MOSFET怎么选?如何用弱电控制强电?
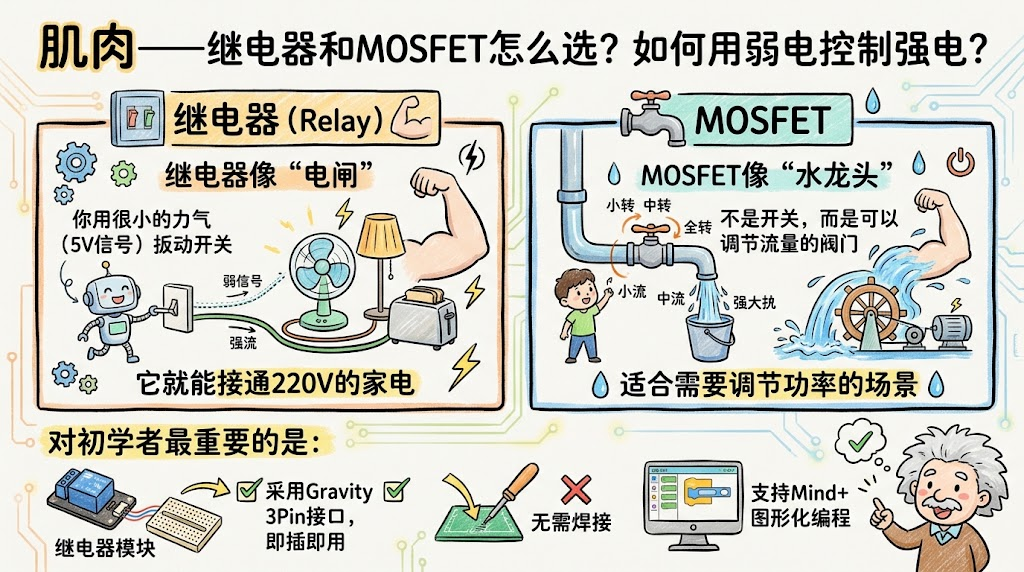
类比总结:
- 继电器像“电闸”——你用很小的力气(5V信号)扳动开关,它就能接通220V的家电。
- MOSFET像“水龙头”——不是开关,而是可以调节流量的阀门,适合需要调节功率的场景。
| 对比项 | Gravity数字继电器 | MOSFET功率控制器 | 继电器扩展板 |
|---|---|---|---|
| 型号 | DFR0473 | DFR0457 | DFR0144 |
| 最大电流 | 10A | 20A(>10A需散热片) | 5A |
| 最大电压 | 35VAC/30VDC | 5-36V DC | 240VAC/60VDC |
| 价格 | ¥25 | ¥30 | ¥98 |
| 寿命 | 10万次 | 无限(无机械触点) | 10万次 |
| 适合 | 开关灯、风扇、水泵 | 调光、调速、大电流直流设备 | 同时控制4路家电 |
数据说明:DFR0473继电器模块额定负载10A 35VAC,机械耐久性达100万次,宽电压供电2.8-5.5V,兼容3V主控板。DFR0457 MOSFET控制器在20A电流下工作,超过10A时建议加装散热片。
对初学者最重要的是:继电器模块采用Gravity 3Pin接口,即插即用,无需焊接,支持Mind+图形化编程。
嘴巴——通信模块怎么选?WiFi、蓝牙、LoRa各适合什么场景?
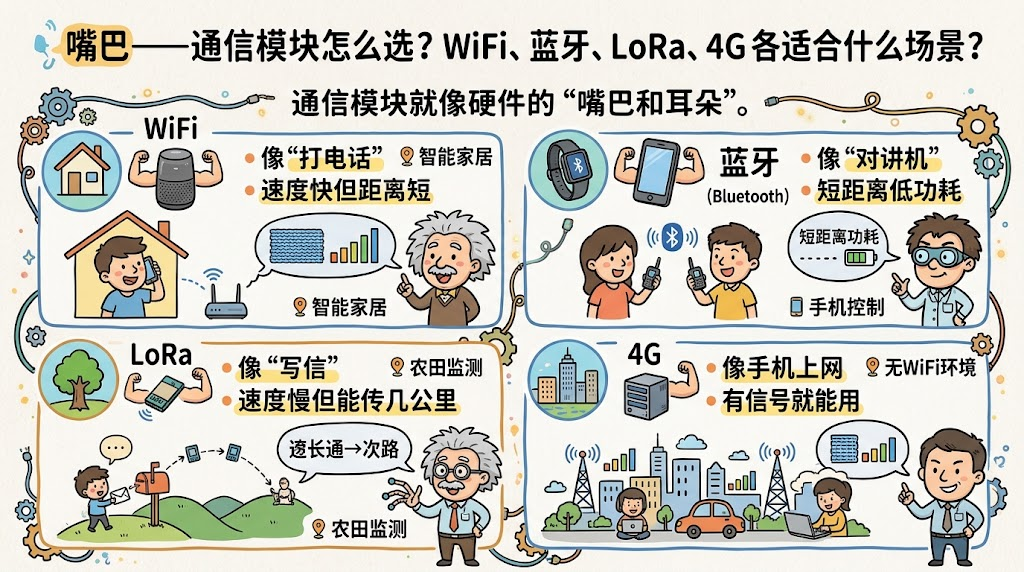
类比总结:通信模块就像硬件的“嘴巴和耳朵”。
- WiFi像“打电话”——速度快但距离短;
- 蓝牙像“对讲机”——短距离低功耗;
- LoRa像“写信”——速度慢但能传几公里。
- 4G 像手机上网:有信号就能用
| 类型 | DFRobot代表 | 具体数据 | 生活场景翻译 | 适合 |
|---|---|---|---|---|
| WiFi | ESP32-S2-WROOM | 2.4GHz;PCB天线;¥26.88 | 像打电话:快,但穿墙弱 | 智能家居、云平台接入 |
| 蓝牙 | Fermion BLE Beacon | 802.15.1;5个一包¥139.79 | 像对讲机:省电,近距离 | 信标定位、手机控制 |
| LoRa | 433MHz LoRa模块 | Sub-GHz;¥330.04 | 像写信:慢,但能传几公里 | 农田监测、远程传感器 |
| 4G | Air780EU CAT1 | 4G蜂窝网络;¥164.61 | 像手机上网:有信号就能用 | 无WiFi环境的远程监控 |
数据说明:LoRa模块适合远距离低速通信,DFRobot官方Wiki提供了LoRa中继节点示例代码,可以实现3节点A→B→C的数据转发,突破单跳通信距离限制。
躯干——扩展板如何把主控板变成“全能选手”?
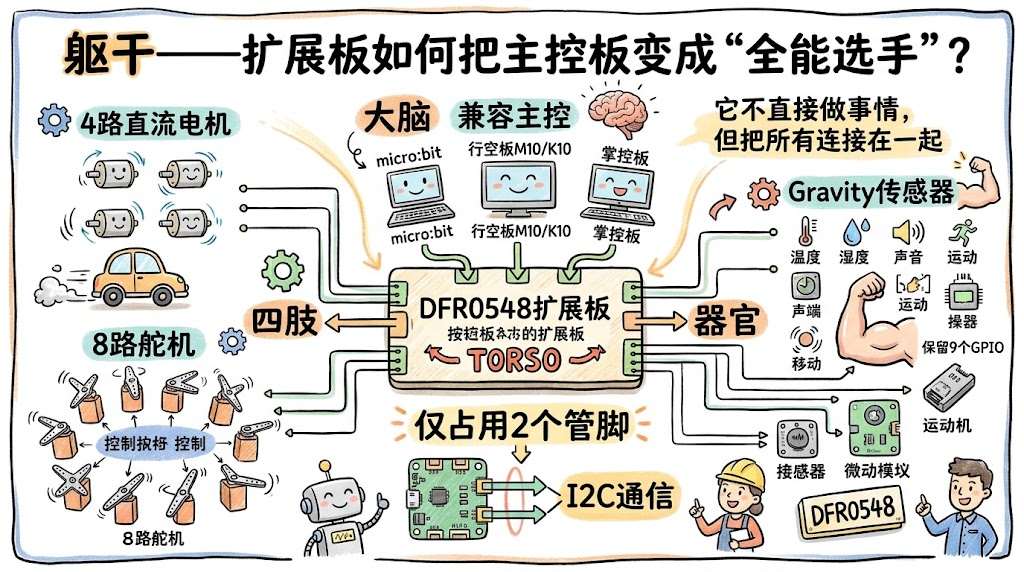
类比总结:扩展板就像硬件的“躯干”——它不直接做事情,但把所有“四肢”和“器官”连接在一起,让主控板能同时控制多个执行器和传感器。
| 扩展板 | 代表 | 扩展能力 | 适合主控 |
|---|---|---|---|
| Gravity IO扩展板 | DFR0216 | 14个数字口+6个模拟口 | Arduino UNO |
| micro:bit电机驱动扩展板 | DFR0548 | 4路电机+8路舵机+9个GPIO | micro:bit/行空板K10 |
| 继电器扩展板 | DFR0144 | 4路继电器+14个数字口+6个模拟口 | Arduino UNO |
数据说明:DFR0548扩展板采用I2C通信,仅占用2个管脚即可控制4路直流电机和8路舵机,保留9个GPIO用于连接Gravity传感器,兼容micro:bit、行空板M10/K10和掌控板三大主流主控。
电磁阀和推杆——还有哪些“特殊肌肉”?
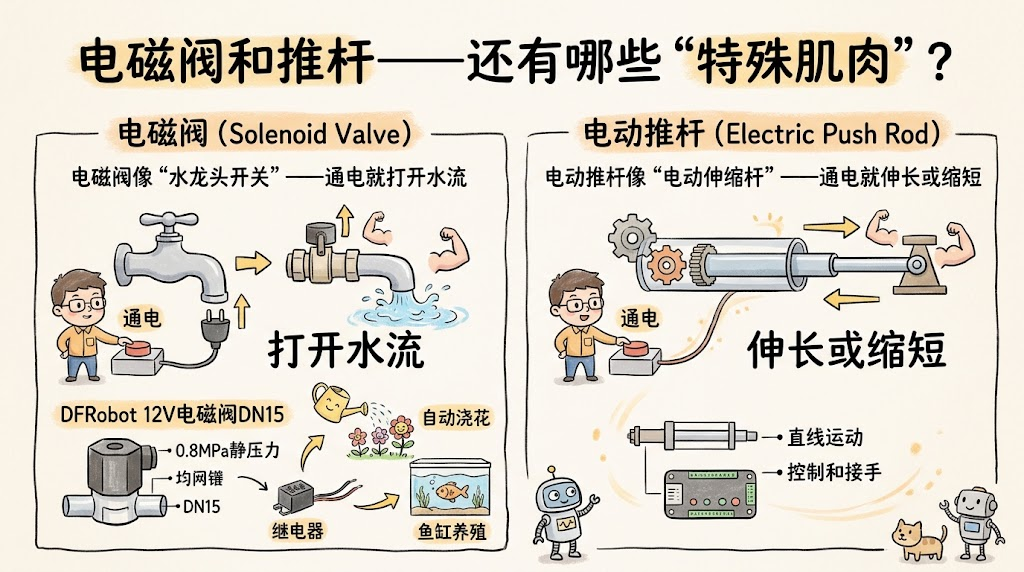
类比总结:除了旋转的电机,还有“直线运动”的执行器。
- 电磁阀像“水龙头开关”——通电就打开水流;
- 电动推杆像“电动伸缩杆”——通电就伸长或缩短。
| 类型 | 代表 | 具体数据 | 生活场景翻译 | 适合 |
|---|---|---|---|---|
| 电磁阀 | FIT0498 12V | DN15;0.8MPa;420mA | 像水龙头:通电开水,断电关水 | 自动浇花、鱼缸换水 |
| 电动推杆 | FIT0803 6V | 推力128N;行程10mm | 像电动伸缩杆:通电就伸长 | 门锁控制、升降台 |
数据说明:DFRobot 12V电磁阀DN15支持0.8MPa静压力,配合继电器使用可实现定时开关阀门,广泛应用于自动浇花、鱼缸养殖等项目。
FAQ 常见问题
Q1:主控板为什么不能直接驱动电机?
结论:主控板GPIO输出电流仅20mA,电机启动需要200mA-3A。直接连接会导致主控板烧毁或电机不转。必须通过电机驱动板或继电器作为中间层,将小信号放大为大电流。DFR0548驱动扩展板单路持续1.5A,可同时驱动4路电机,内置过流保护,适合初学者使用。
Q2:继电器和MOSFET有什么区别?初学者选哪个?
结论:继电器适合开关控制,MOSFET适合调节控制。继电器DFR0473额定10A/35VAC,控制灯泡、风扇等设备,¥25,寿命10万次。MOSFET DFR0457支持20A,可PWM调光调速,无机械触点,¥30。初学者从继电器开始,需要调光调速时再切MOSFET。
Q3:DFRobot的电机驱动扩展板怎么用?需要焊接吗?
结论:不需要焊接,Gravity接口即插即用。DFR0548兼容micro:bit、行空板M10/K10和掌控板,集成4路直流电机驱动(每路1.5A)和8路舵机接口,采用I2C通信仅占2个管脚。供电3.5-5.5V,支持DC插头和接线端子双供电接口。官网提供Mind+图形化编程教程和完整示例代码。
Q4:WiFi、蓝牙、LoRa到底怎么选?
结论:近距离用WiFi或蓝牙,远距离用LoRa。WiFi(ESP32模块¥26.88)速度快,适合云平台接入和智能家居。蓝牙(Fermion BLE ¥139.79/5个)低功耗,适合信标和手机控制。LoRa(¥330.04)速度慢但能传几公里,适合农田、野外等无WiFi环境。4G模块(¥164.61)适合有信号但无WiFi的场景。
Q5:做智能小车需要哪些执行器和模块?
结论:4个TT电机+1块驱动扩展板+1个电池盒。推荐DFR0548驱动扩展板(¥79),支持4路直流电机,每路1.5A,同时可接8路舵机用于转向。电机选FIT0016微型减速电机(3-6V)。配合Gravity超声波URM09($7.90)做避障传感器,整套约200元可以搭建一个基础循迹避障小车。
Q6:电磁阀和电动推杆分别用在什么场景?
结论:电磁阀控制水流,推杆控制直线运动。FIT0498电磁阀(12V,DN15,0.8MPa)配合继电器使用,适合自动浇花、鱼缸换水等水流控制。FIT0803电动推杆(6V,推力128N,行程10mm-100mm)适合门锁控制、DIY升降台等直线运动场景。两者都需要通过继电器或驱动模块连接主控板。