用塑料袋做的机械蝴蝶、会游泳的机器人、智能鸡舍|DF创客周刊(第 192 期)
社区公众号记录每周值得分享的创客相关内容,每周五发布 ~
欢迎投稿或推荐相关内容。
投稿邮箱:`MakerCommunity@outlook.com`
用塑料袋做翅膀,这只机械蝴蝶真的飞起来了
ESP-FLUTTER 是一只靠拍打翅膀飞行的遥控机械蝴蝶,算上电池约重 70 克。翅膀用碳纤维杆做骨架,用装蔬果的薄塑料袋做蒙皮,上面还装了微型 LED,天黑后飞起来能看到发光的轮廓。
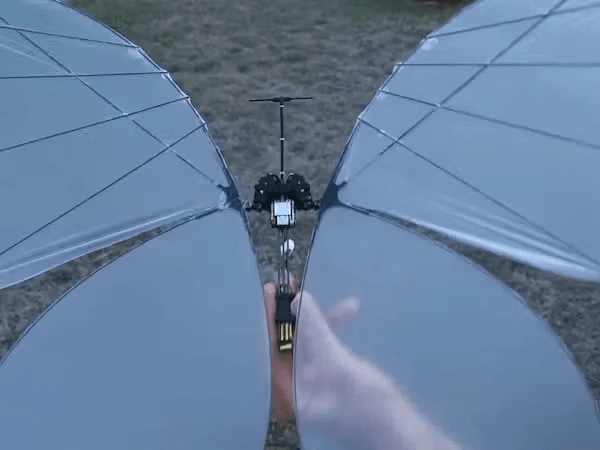
两只翅膀各由一枚高速数字舵机驱动,ESP32-C3 控制它们拍动,通过改变左右翅膀的拍动幅度来转向。手机连上它的 Wi-Fi 后,打开浏览器就能操纵,还能调整拍动频率、幅度和运动曲线;接上 ExpressLRS 接收机,也可以用航模遥控器飞。
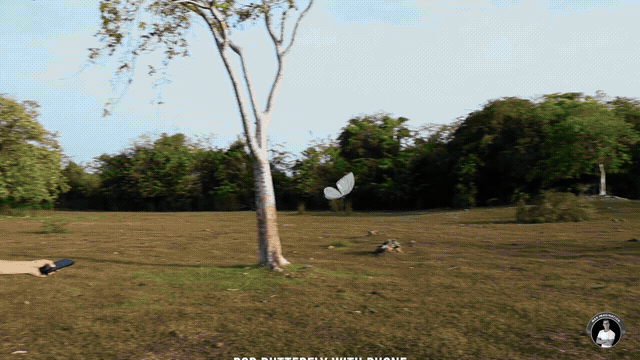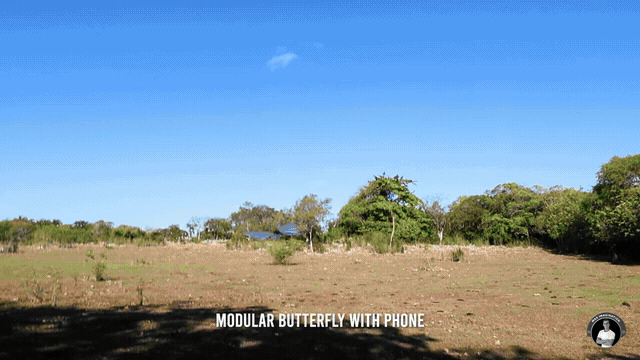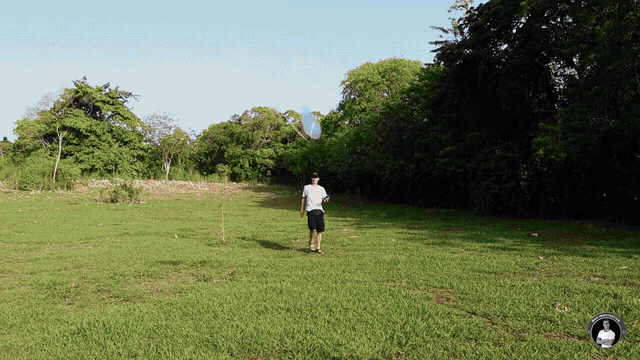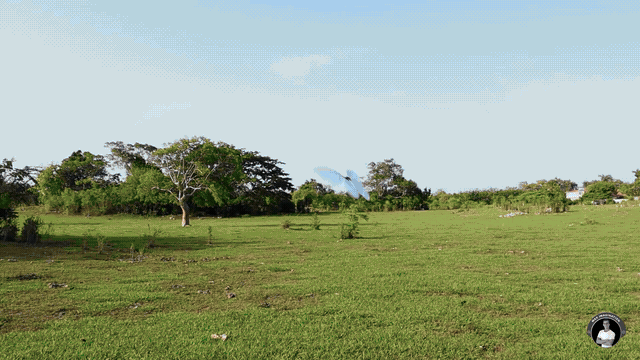
机架用 PETG 打印,舵机外面加了柔性的 TPU 护件。要让这对翅膀带着机身飞起来,普通舵机的速度和力量还不够,作者选用了高速空心杯数字舵机。固件和制作视频已经公开,固件可用于个人制作、教学等非商业用途。
项目固件:`https://github.com/maximagination1/ESP-FLUTTER`
一台电机造出连续波浪,让机器人下水游泳
SAWbot 是本古里安大学团队做的一台水陆两栖机器人,既能在水里游,也能在陆地上爬行。它模仿鳗鱼的游动方式,只用一台电机,就能让波浪沿着机身连续传播,推动自己前进。
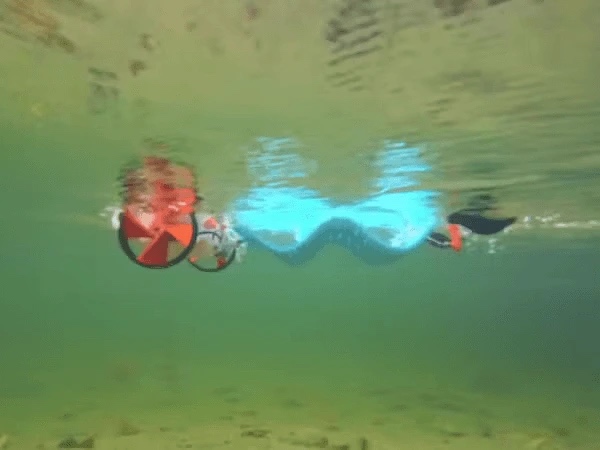
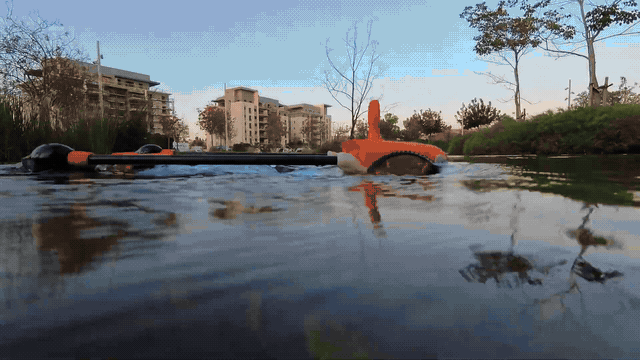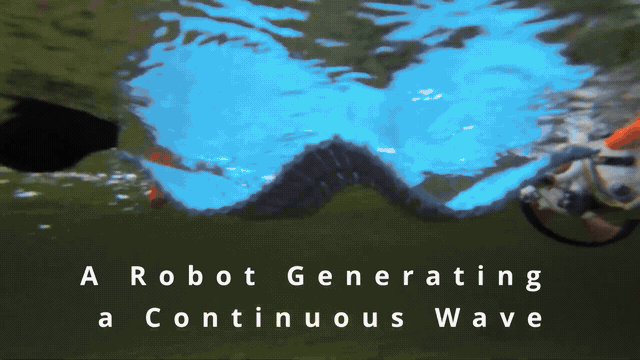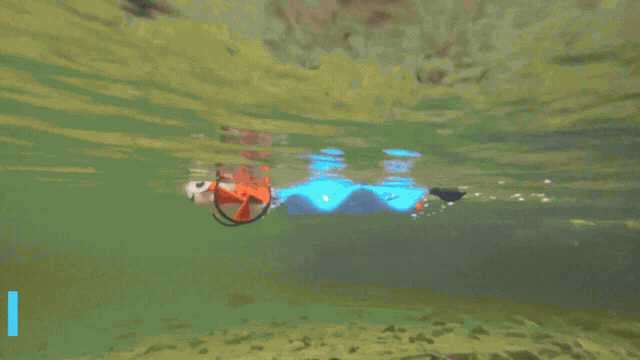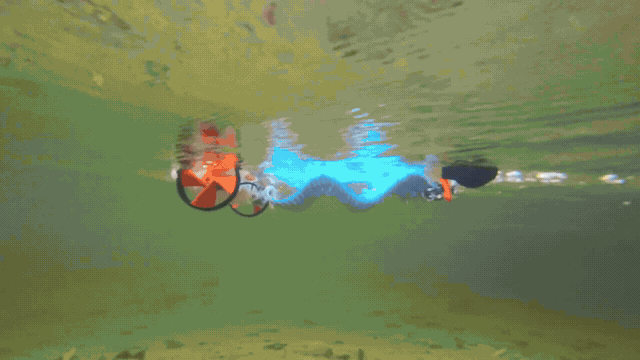
电机持续转动,机械结构把旋转变成连续起伏的动作,形成接近正弦曲线的行波,不需要多台执行器配合。论文报告的最高游泳速度为每秒 34 厘米。团队还做了草地、碎石、斜坡和台阶上的爬行测试,以及水陆之间的切换测试。
把作业拆成小步骤,桌面机器人陪你开个头
有时候作业就摊在面前,我们却迟迟不想开工。Curie 是一个放在桌上的学习搭子:你告诉它要完成什么,它会把任务拆成小步骤,帮你开始一轮专注计时;摄像头发现桌上出现手机时,它也会提醒你。
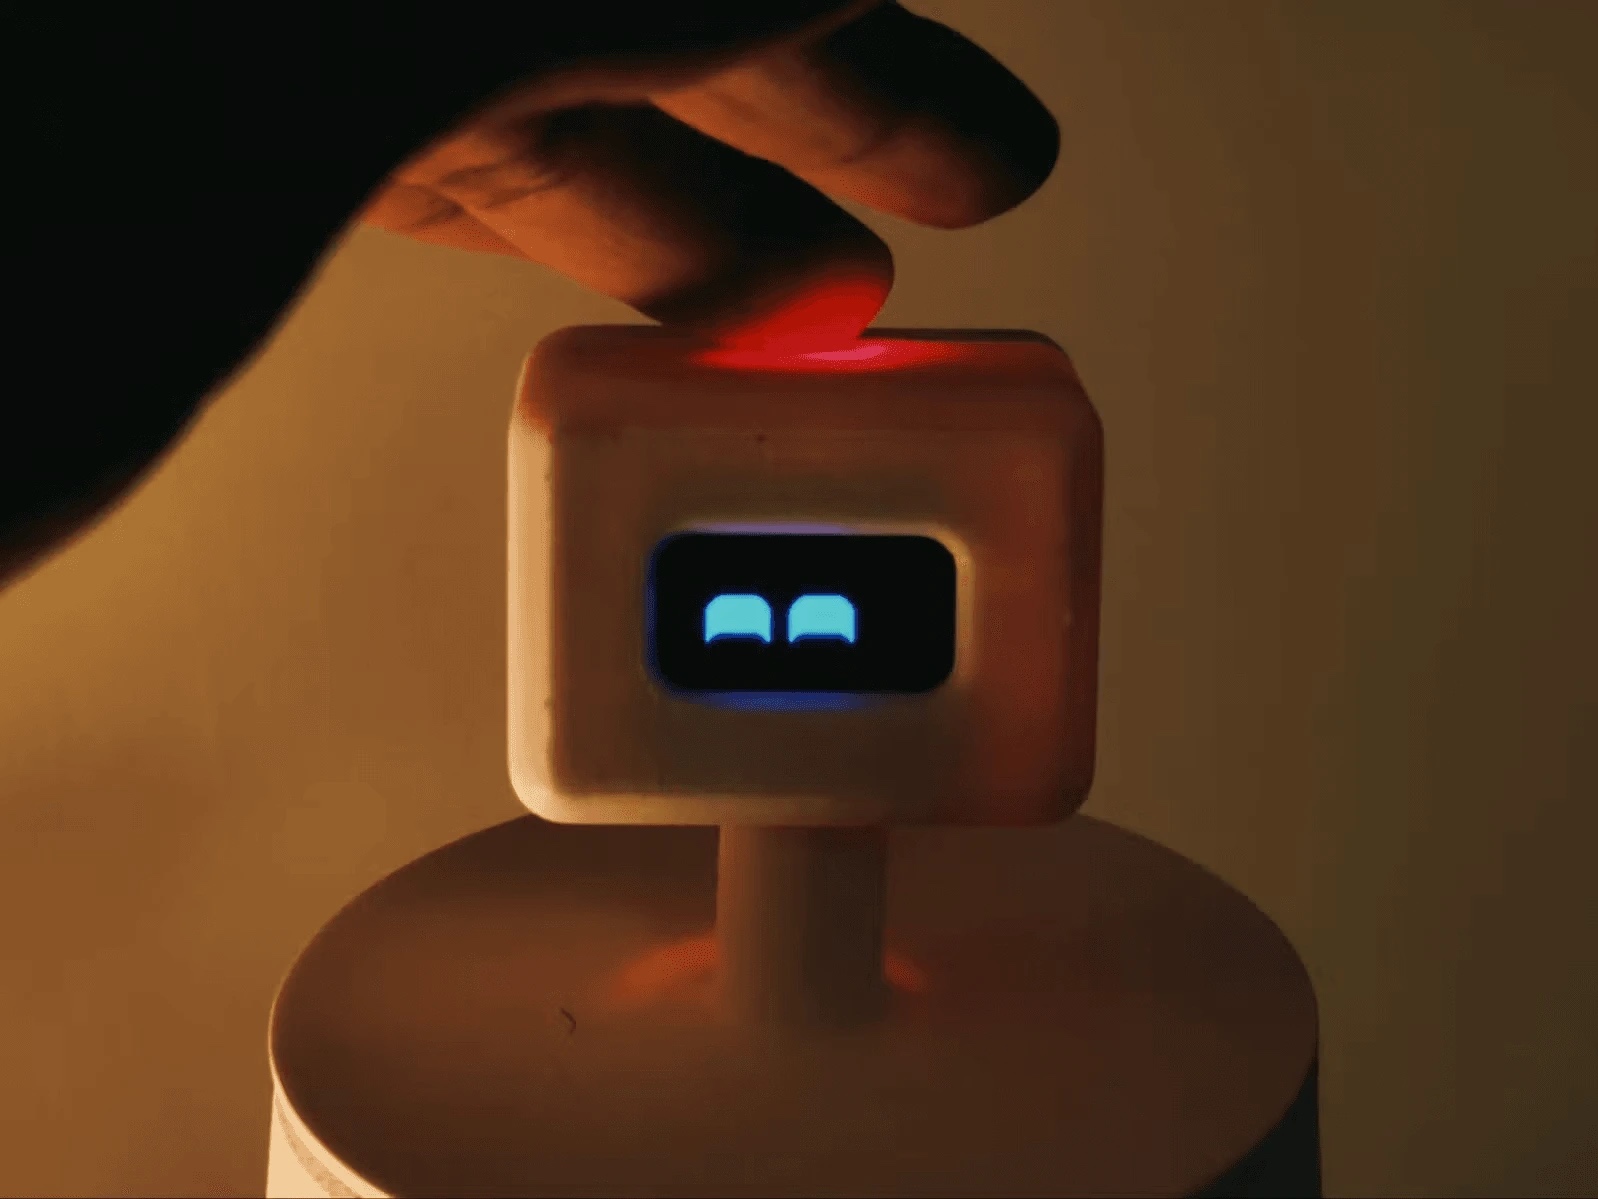
它的外壳用 PLA 打印,OLED 屏幕显示眼睛,两枚舵机让脑袋左右转动、上下点头,身上还装了触摸传感器。Arduino UNO Q 的 Linux 端负责语音、视觉和任务管理,STM32 微控制器控制表情和舵机,读取触摸信号。YOLOX-nano 目标检测模型在板上运行,判断人是否在桌前、画面里有没有手机,聊天记录和专注统计则保存在本地 SQLite 数据库里。
语音对话目前还离不开网络:语音识别和大模型服务来自 Groq,合成语音用的是 Cartesia。作者计划让这些功能也能在板上运行。外壳模型、接线图和代码都已公开。
项目资料:`https://github.com/akramokram/Curie`
给鸡舍装两只摄像头,一只看门外,一只数鸡蛋
Smart Coop 2.0 是一座能自动开门、投喂的小鸡舍,还配了两只摄像头:门外那只留意靠近的动物,里面那只盯着产蛋区,识别鸡蛋并统计数量。
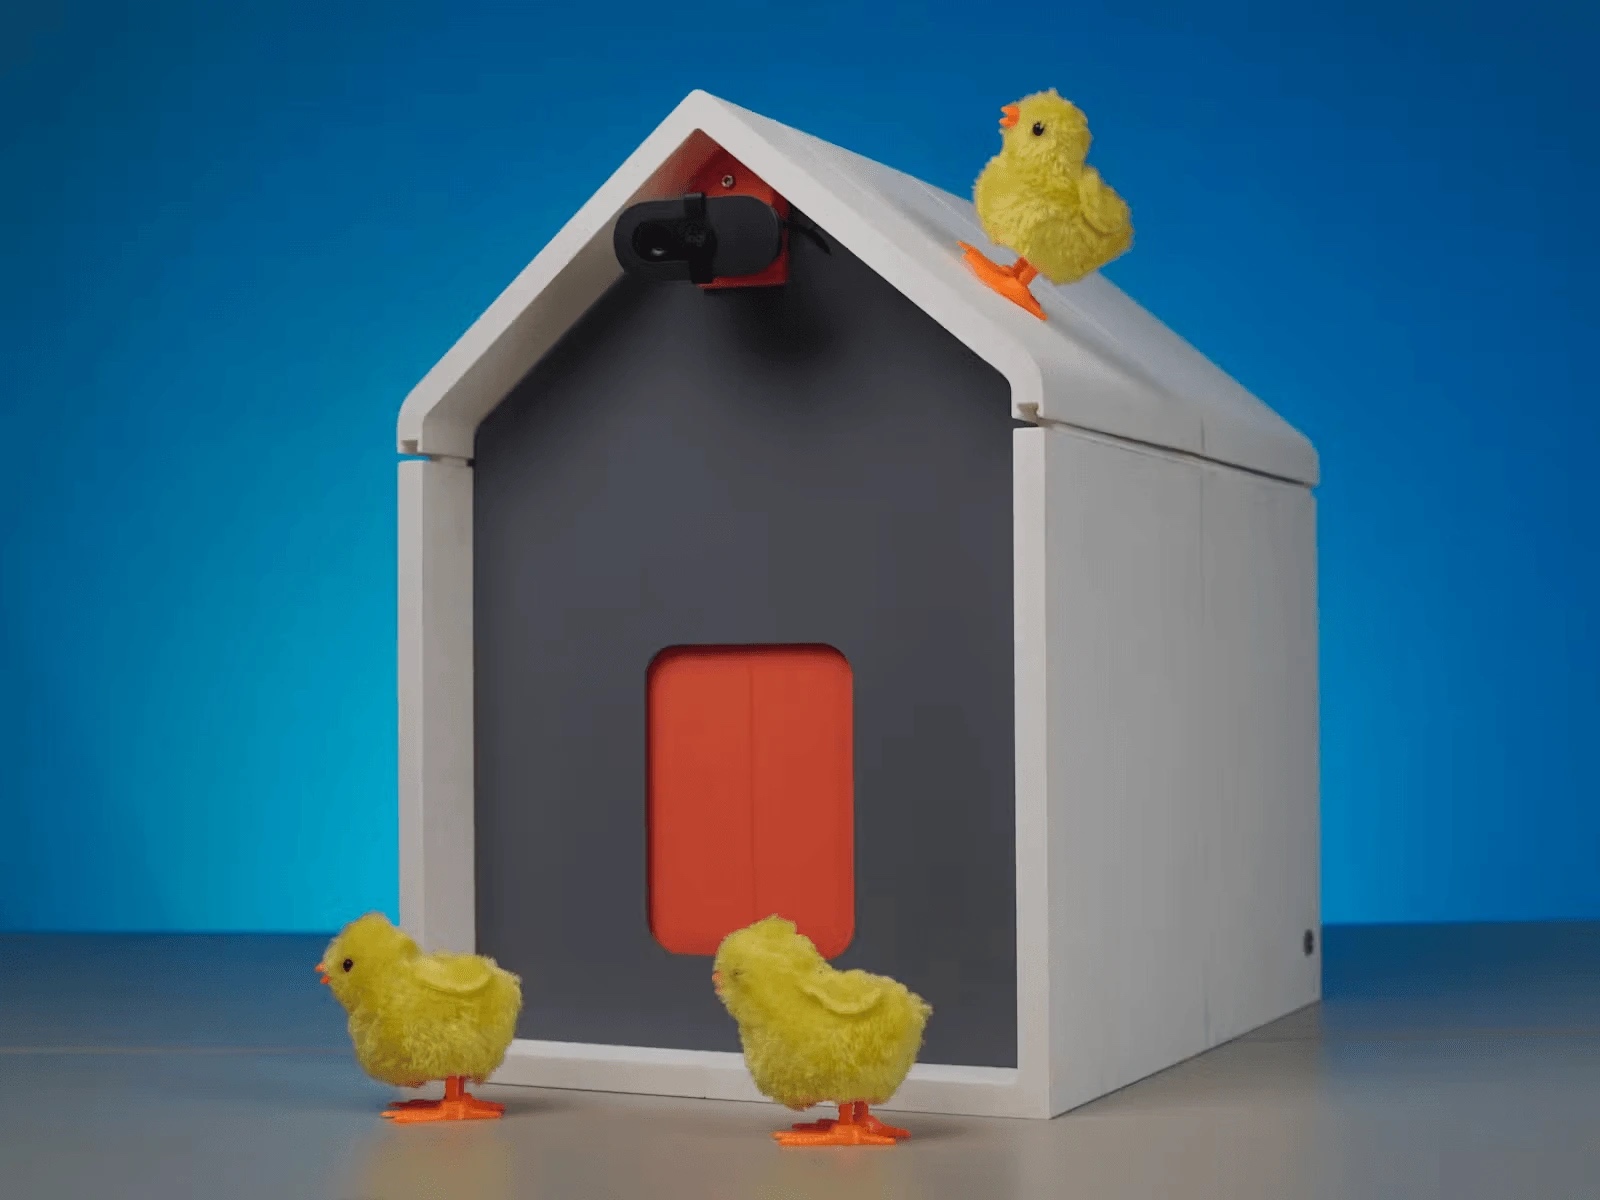
鸡舍主体分成四部分打印,再用钢杆连接,前后装上亚克力面板。门由直流减速电机带动皮带开合,两枚限位开关确认门有没有走到头;投喂器则用步进电机转动螺旋送料机构,控制转动步数,就能调整每次的出料量。作者还做了一块专用 PCB,用来连接主控、驱动模块和电源。
Arduino UNO Q 上运行两套分别训练的 YOLOv8 模型,一套识别鸡蛋,另一套识别门外的动物;麦克风采集的声音交给声音分类模型,监测异常叫声。鸡舍还设计了温度检测和加热控制。
项目代码:`https://github.com/CodersCafeTech/Smart-Coop-V2`
额头哪边振,就知道目标在哪边
HaloSense V1 是一条装着 13 枚振动马达的头带。目标偏左,左边的马达就振动;随着你转动脑袋,振动的位置也会跟着变化。不用看屏幕,靠额头的振动就能分辨目标在自己哪一边。
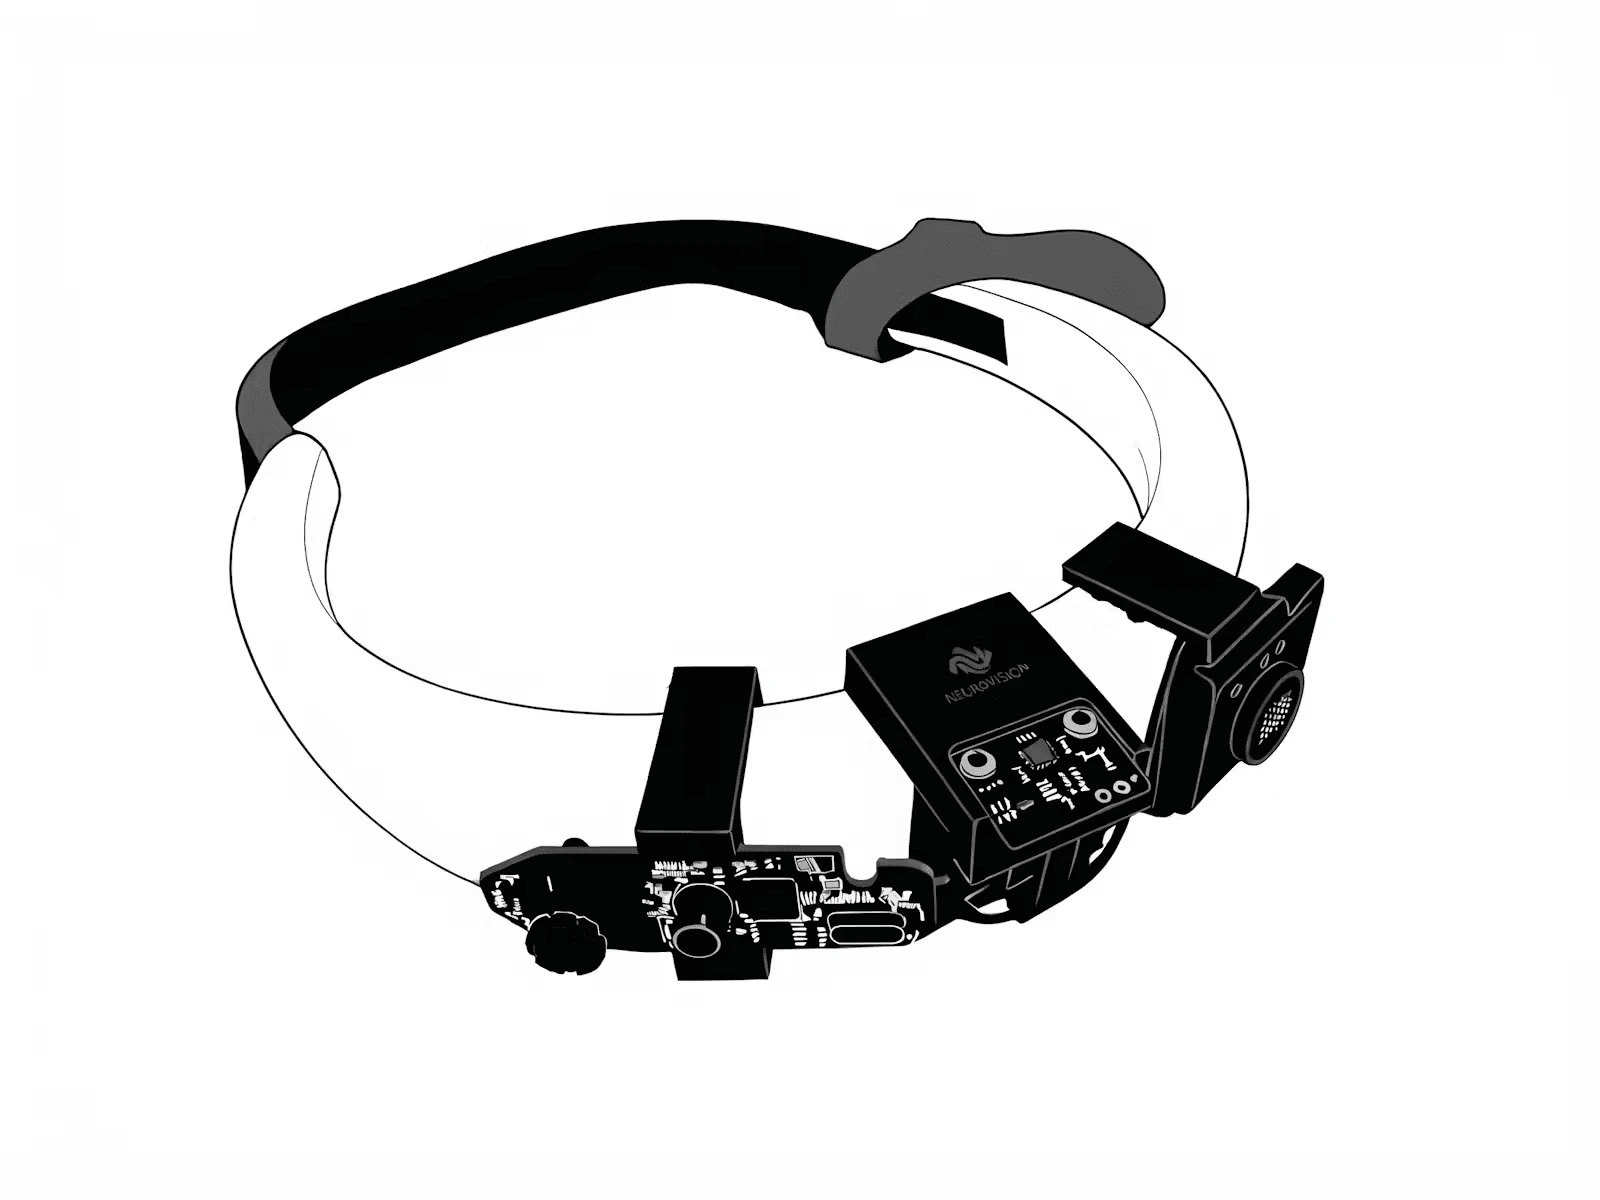
原型支持指南针、人物追踪和标记追踪三种模式。指南针模式靠磁力计测量朝向;人物和标记追踪用的是两只摄像头,画面横向拼接后,覆盖约 120° 的前方视野。程序从画面里识别人或 ArUco 标记——一种供摄像头识别的黑白方形图案。Arduino UNO Q 的 Linux 端计算目标方向,STM32 端控制对应的马达,同一时间只让一枚振动。
演示里,作者先跟着振动提示转动脑袋,等标记来到画面中央,再碰一下独立的 ESP32 无线控制器,就能通过智能插座开灯。