【花雕动手做】拒绝死机与变砖!实战案例拆解 ChatCoding“零烧录”接管硬件的底层逻辑
标签:ChatCoding Mosaico-Claw Vibe Coding 硬件在环 HIL ESP-Mosaico Lua 沙箱 AI Agent
## 导读
在上述篇文章中,我们探讨了具身智能时代“Agent 原生硬件”的宏大范式。但落到代码层面,很多人依然有个巨大的误区:以为 ChatCoding 是让云端大模型(LLM)直接接管底层硬件,直接写寄存器、写驱动。
完全不是。
ChatCoding 的真正面目,是一套由 Vibe Mode 托管、硬件上下文前置、Lua 沙箱热运行、真机反馈回传迭代 组成的轻量级硬件在环(HIL)闭环。
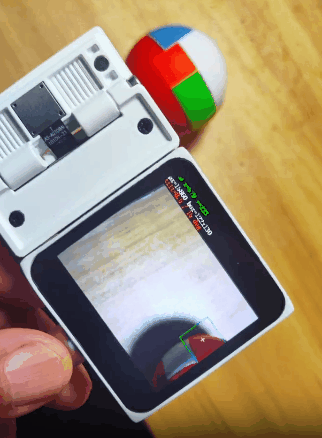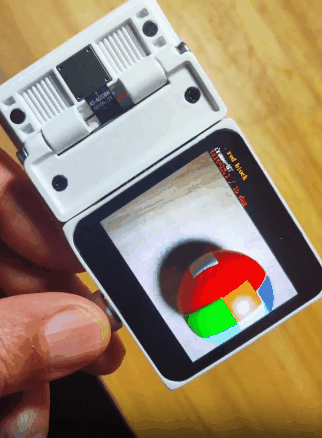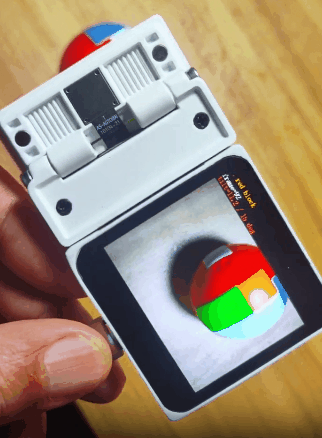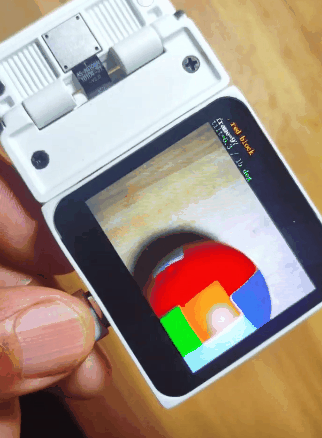
今天,我们通过一个真实的实战案例——“动态颜色识别交互”,逐层扒开 ChatCoding 的技术底裤,看看在没有 ESP-IDF 编译、没有串口烧录的情况下,一段自然语言是如何变成物理世界真实动作的。
## 实战案例背景
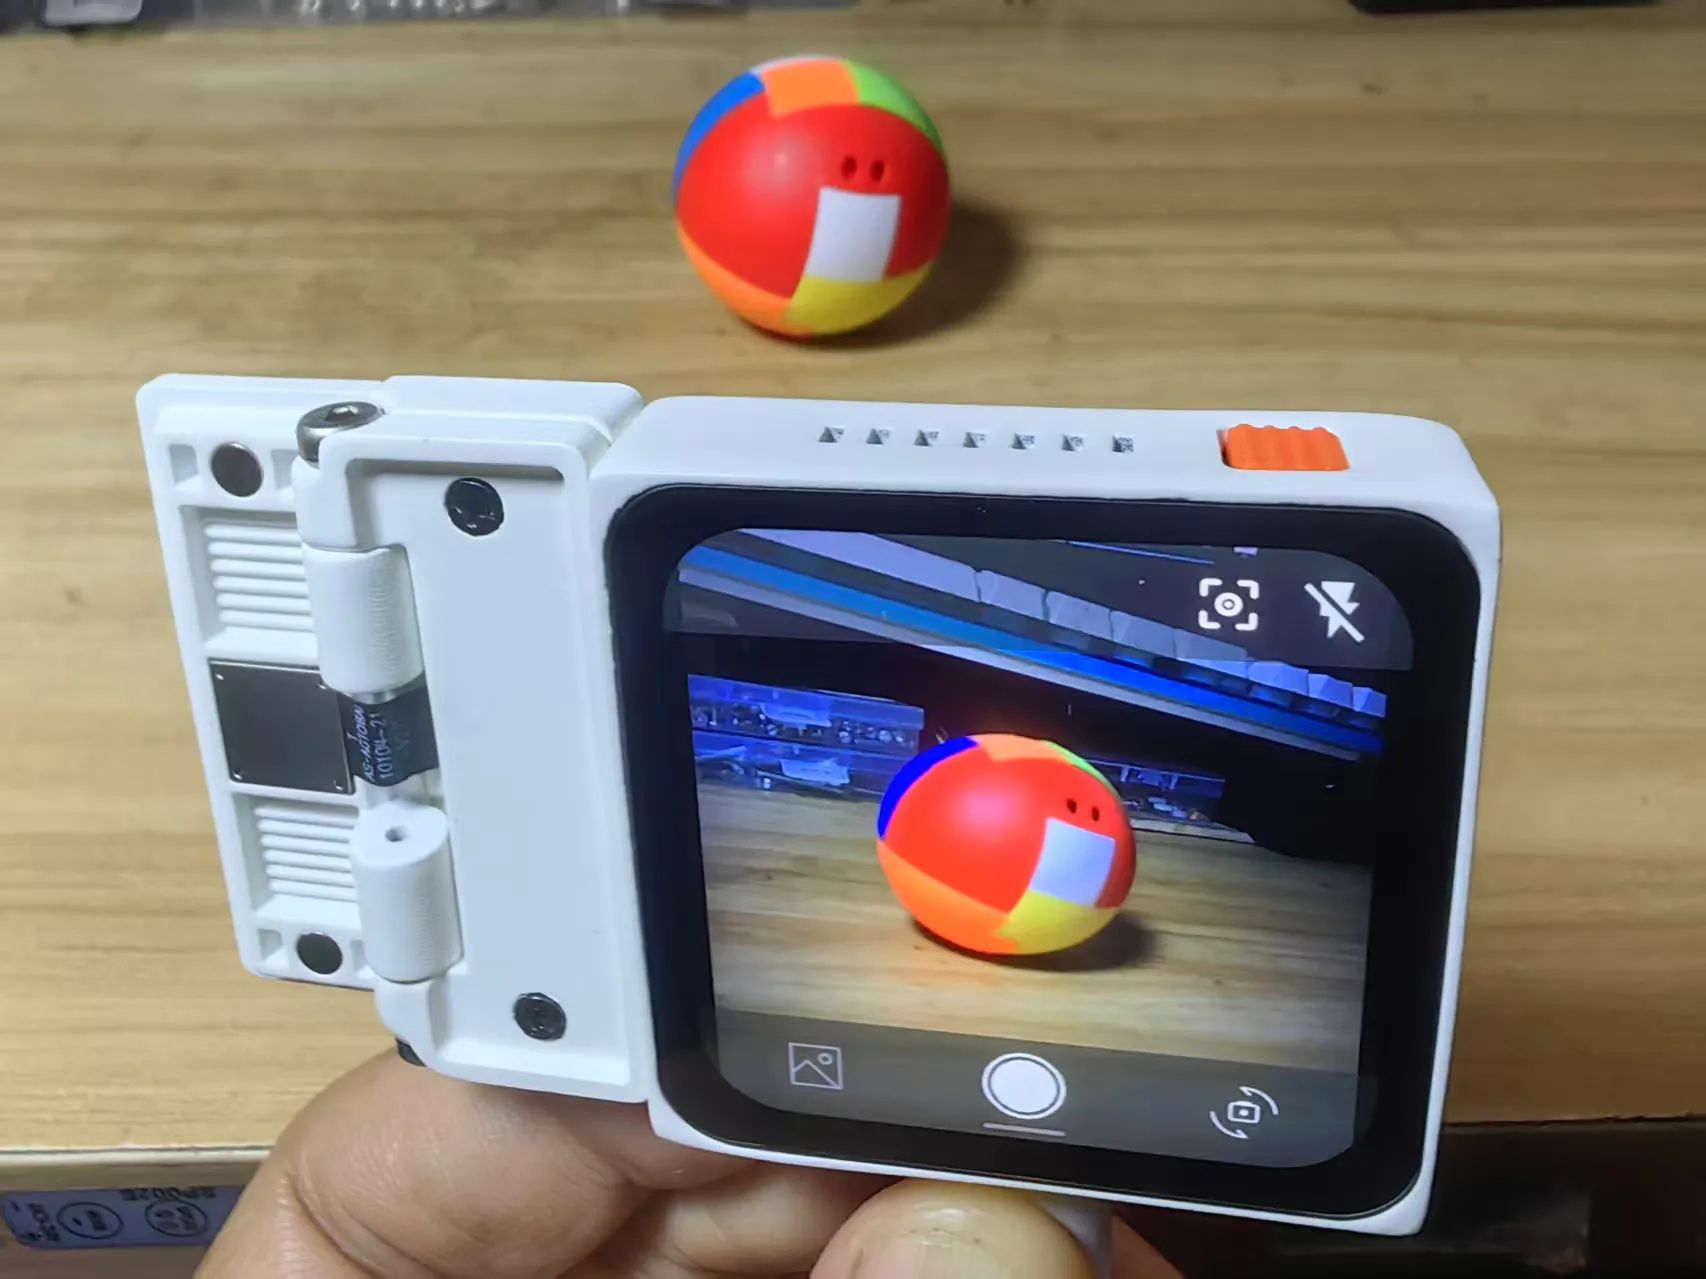
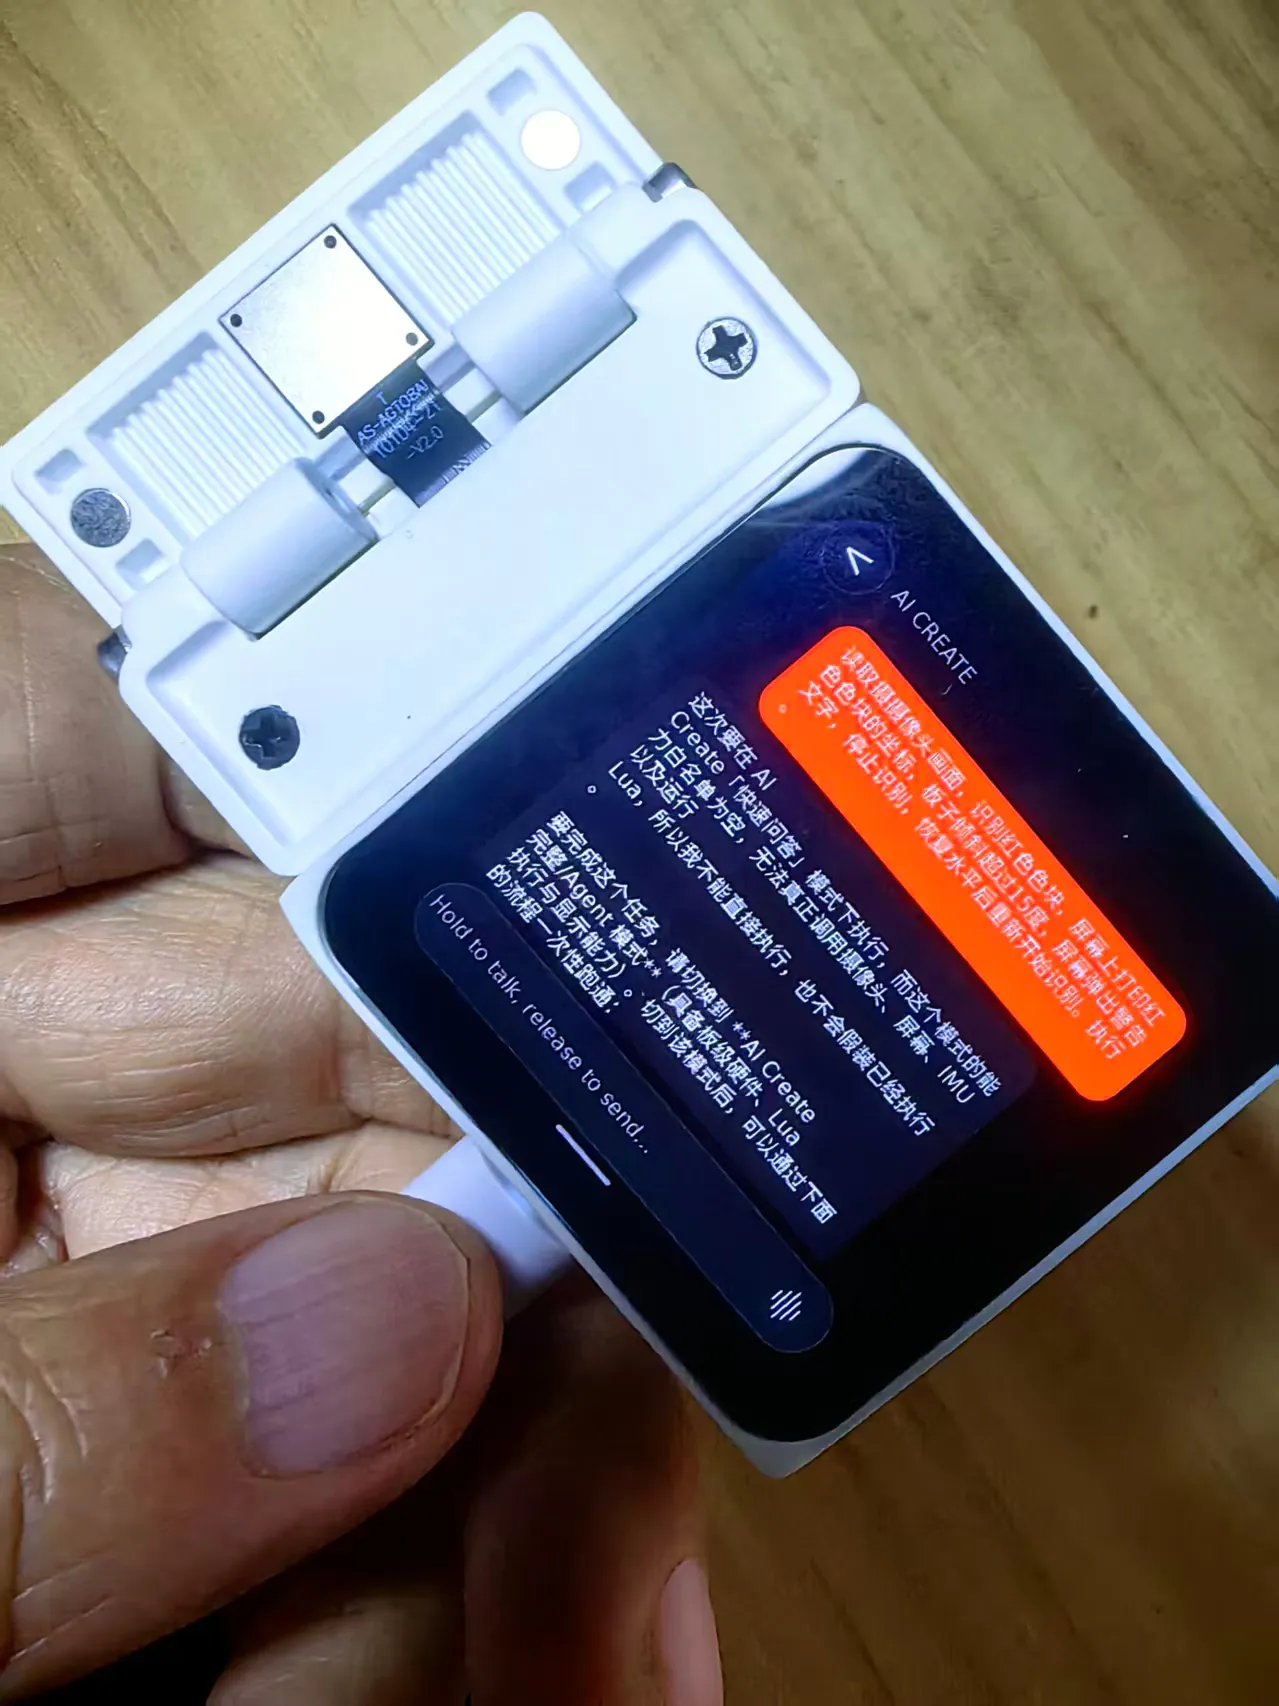
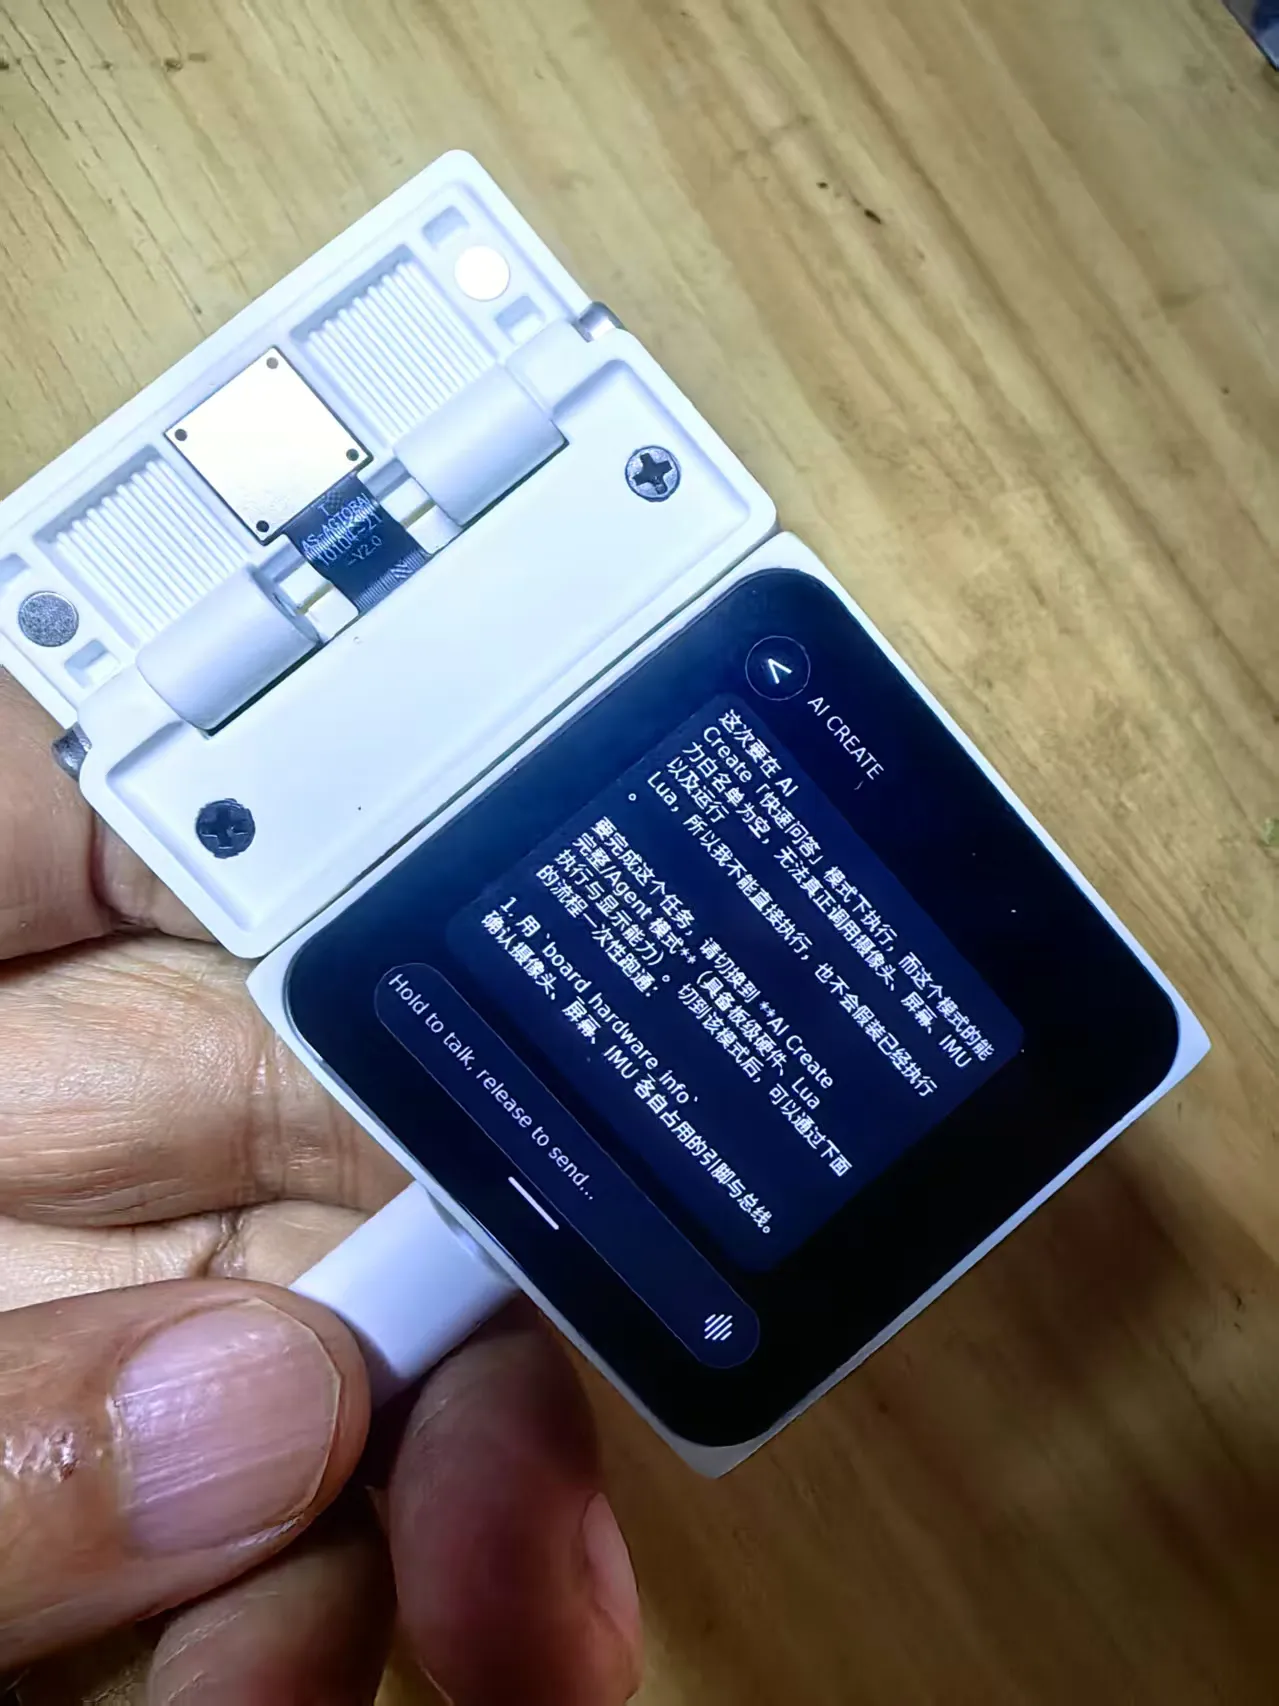
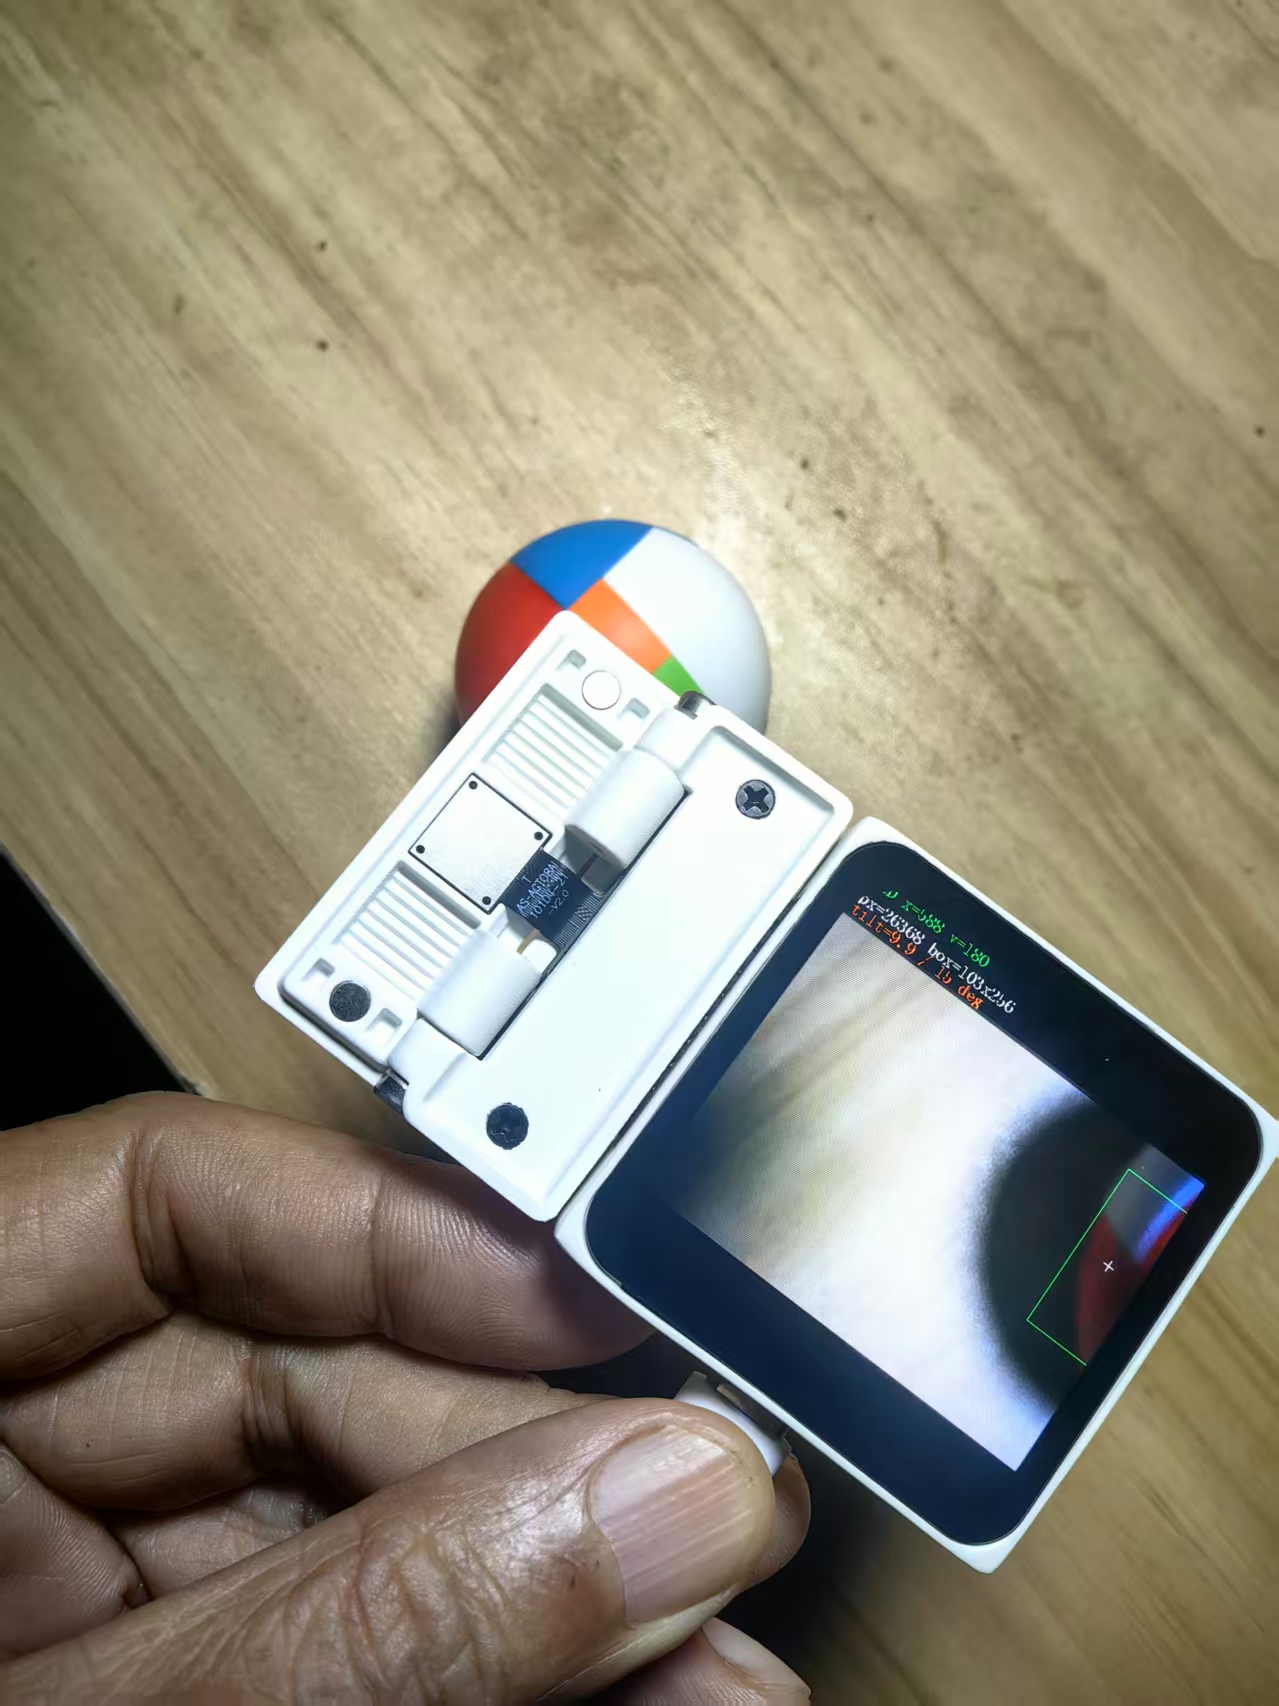
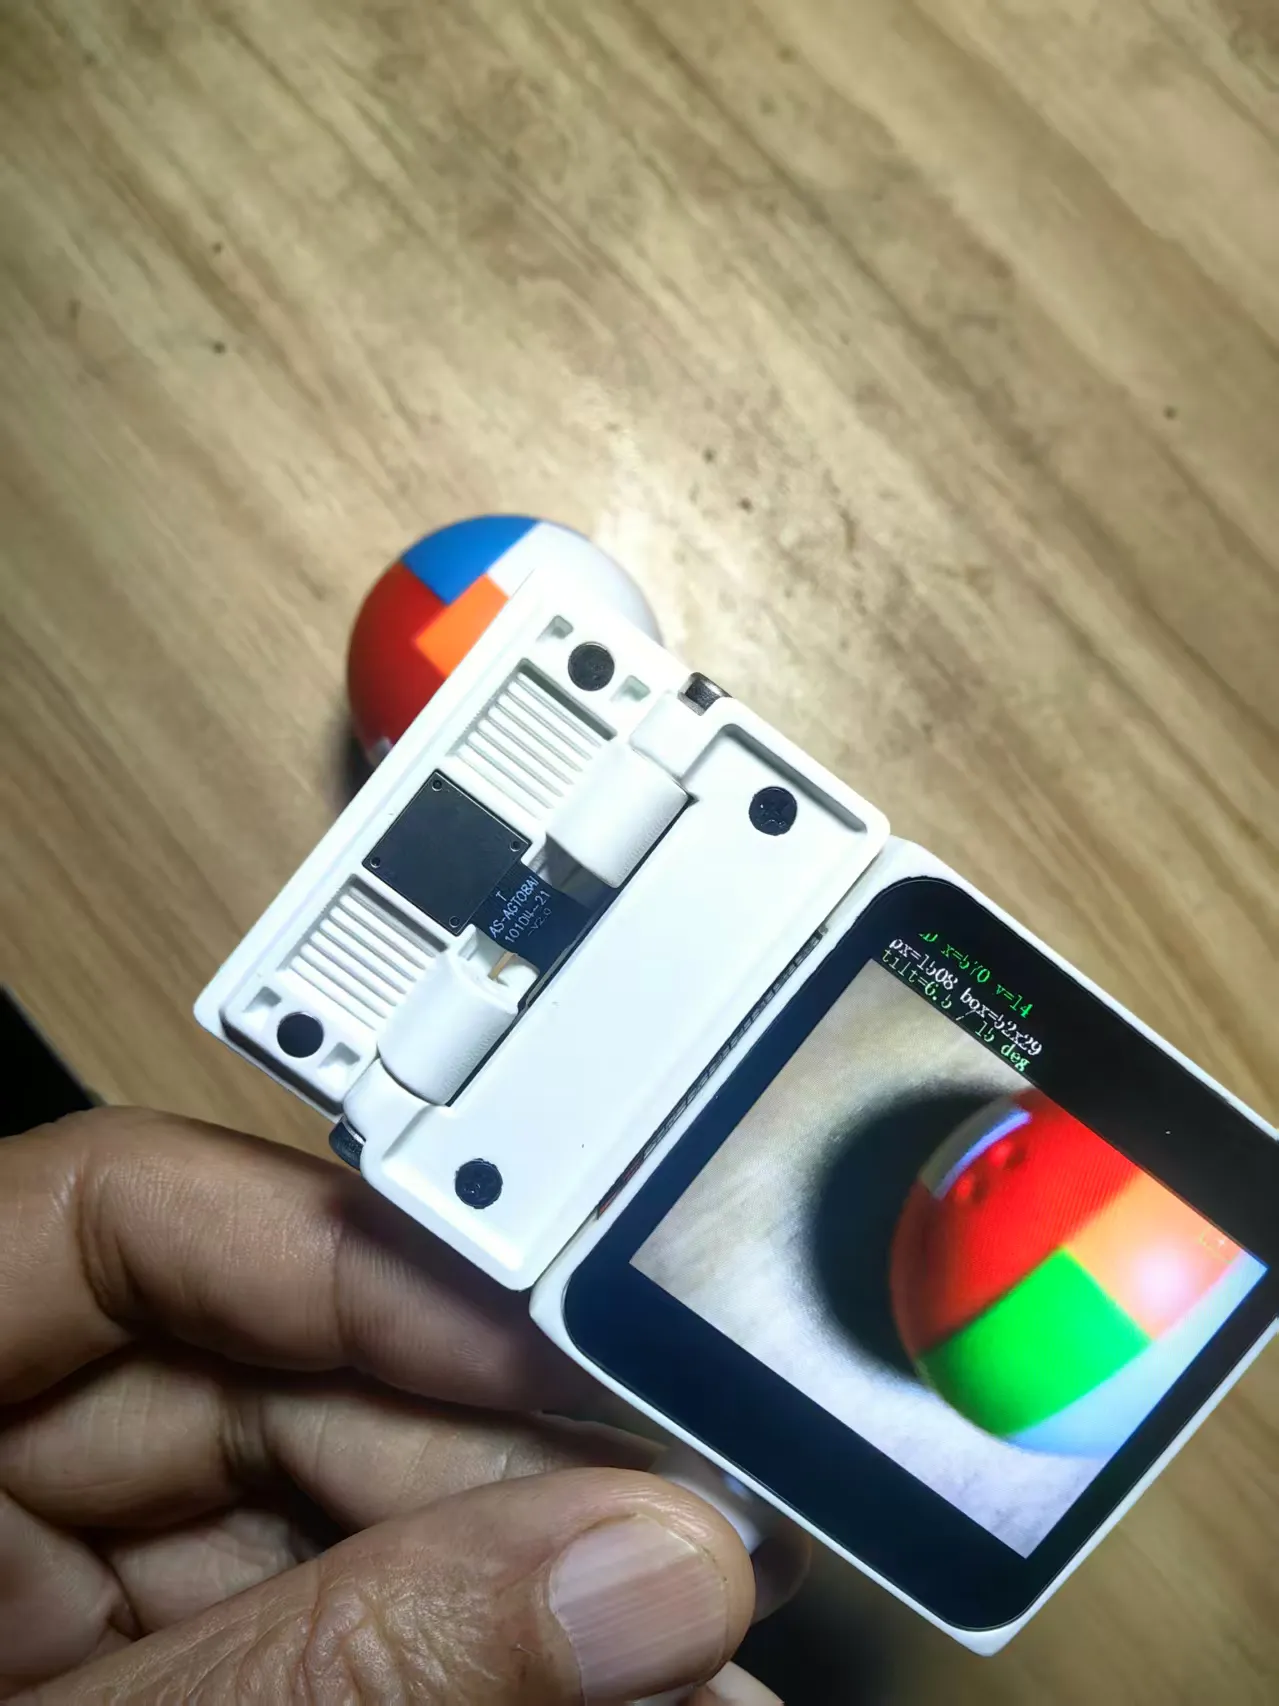
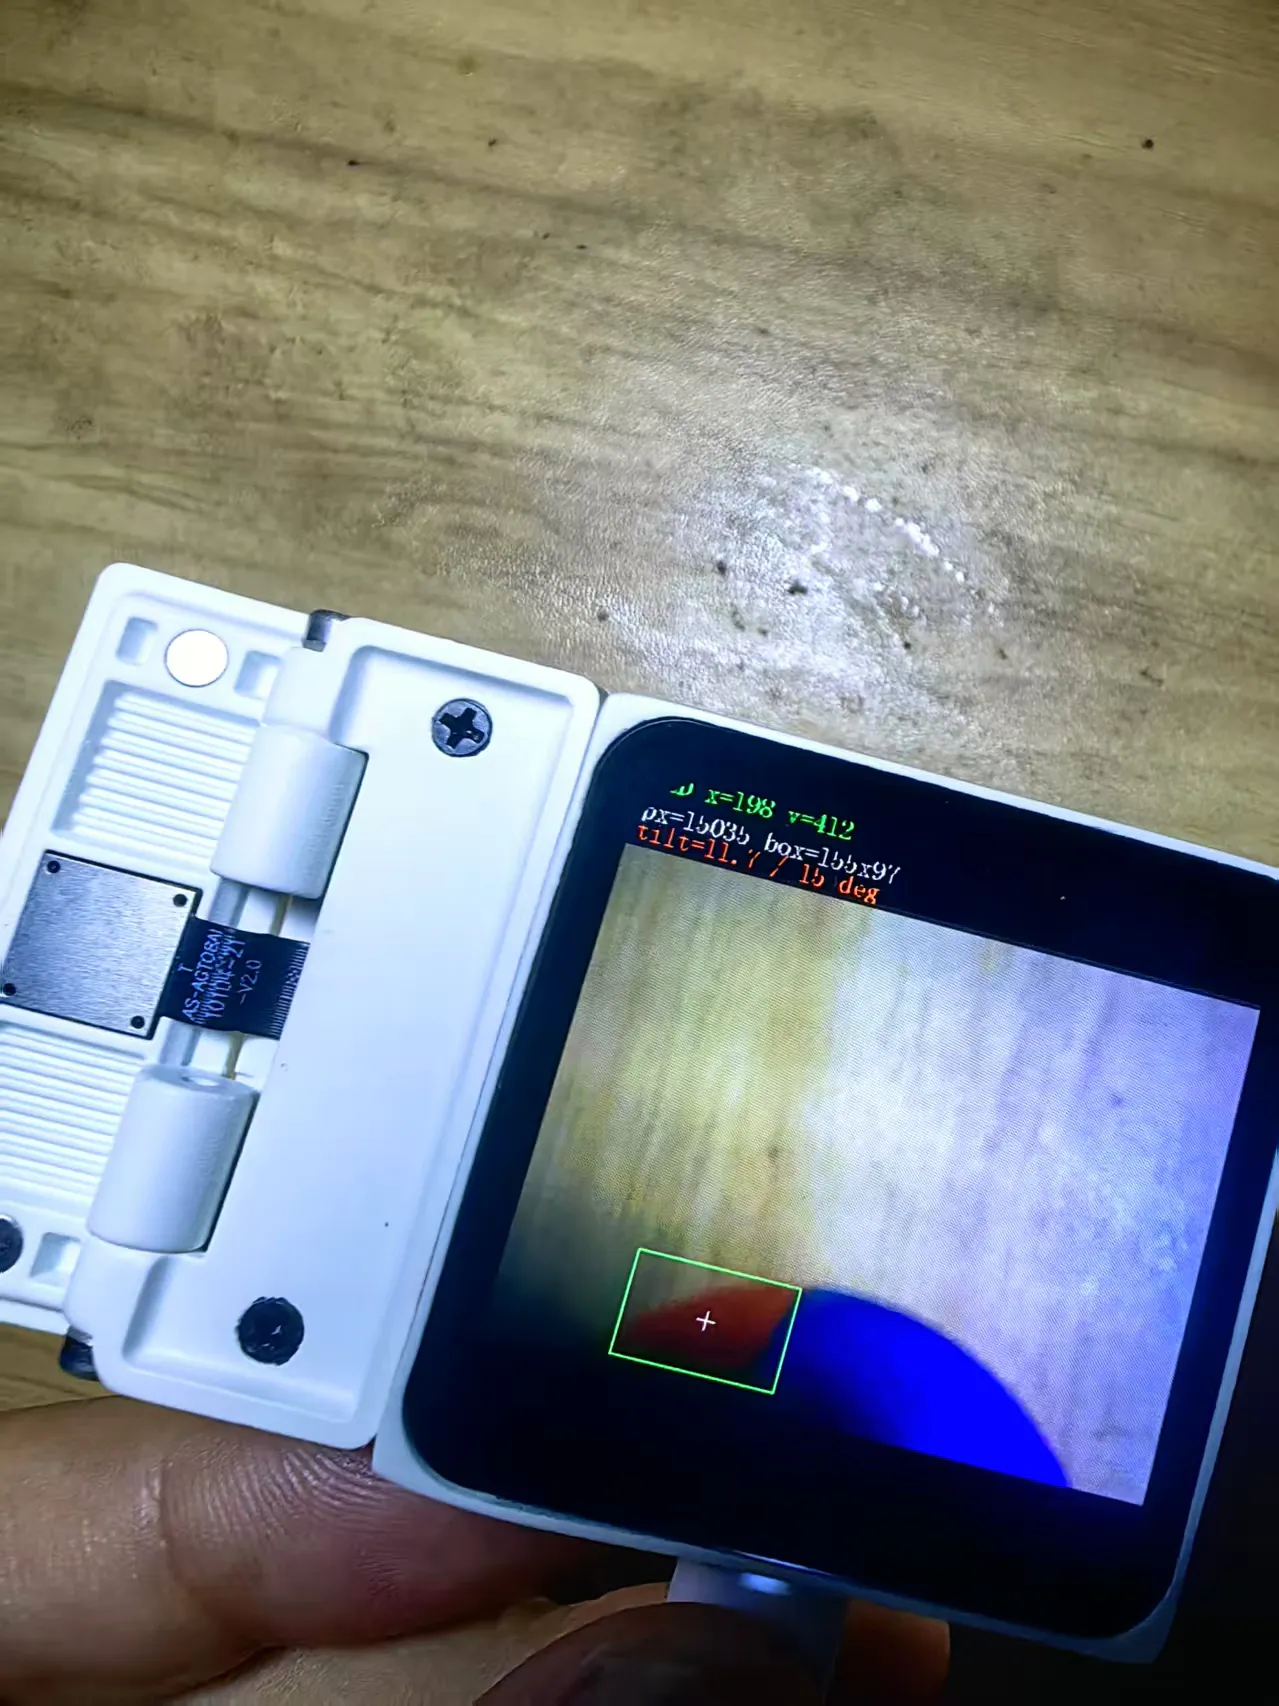
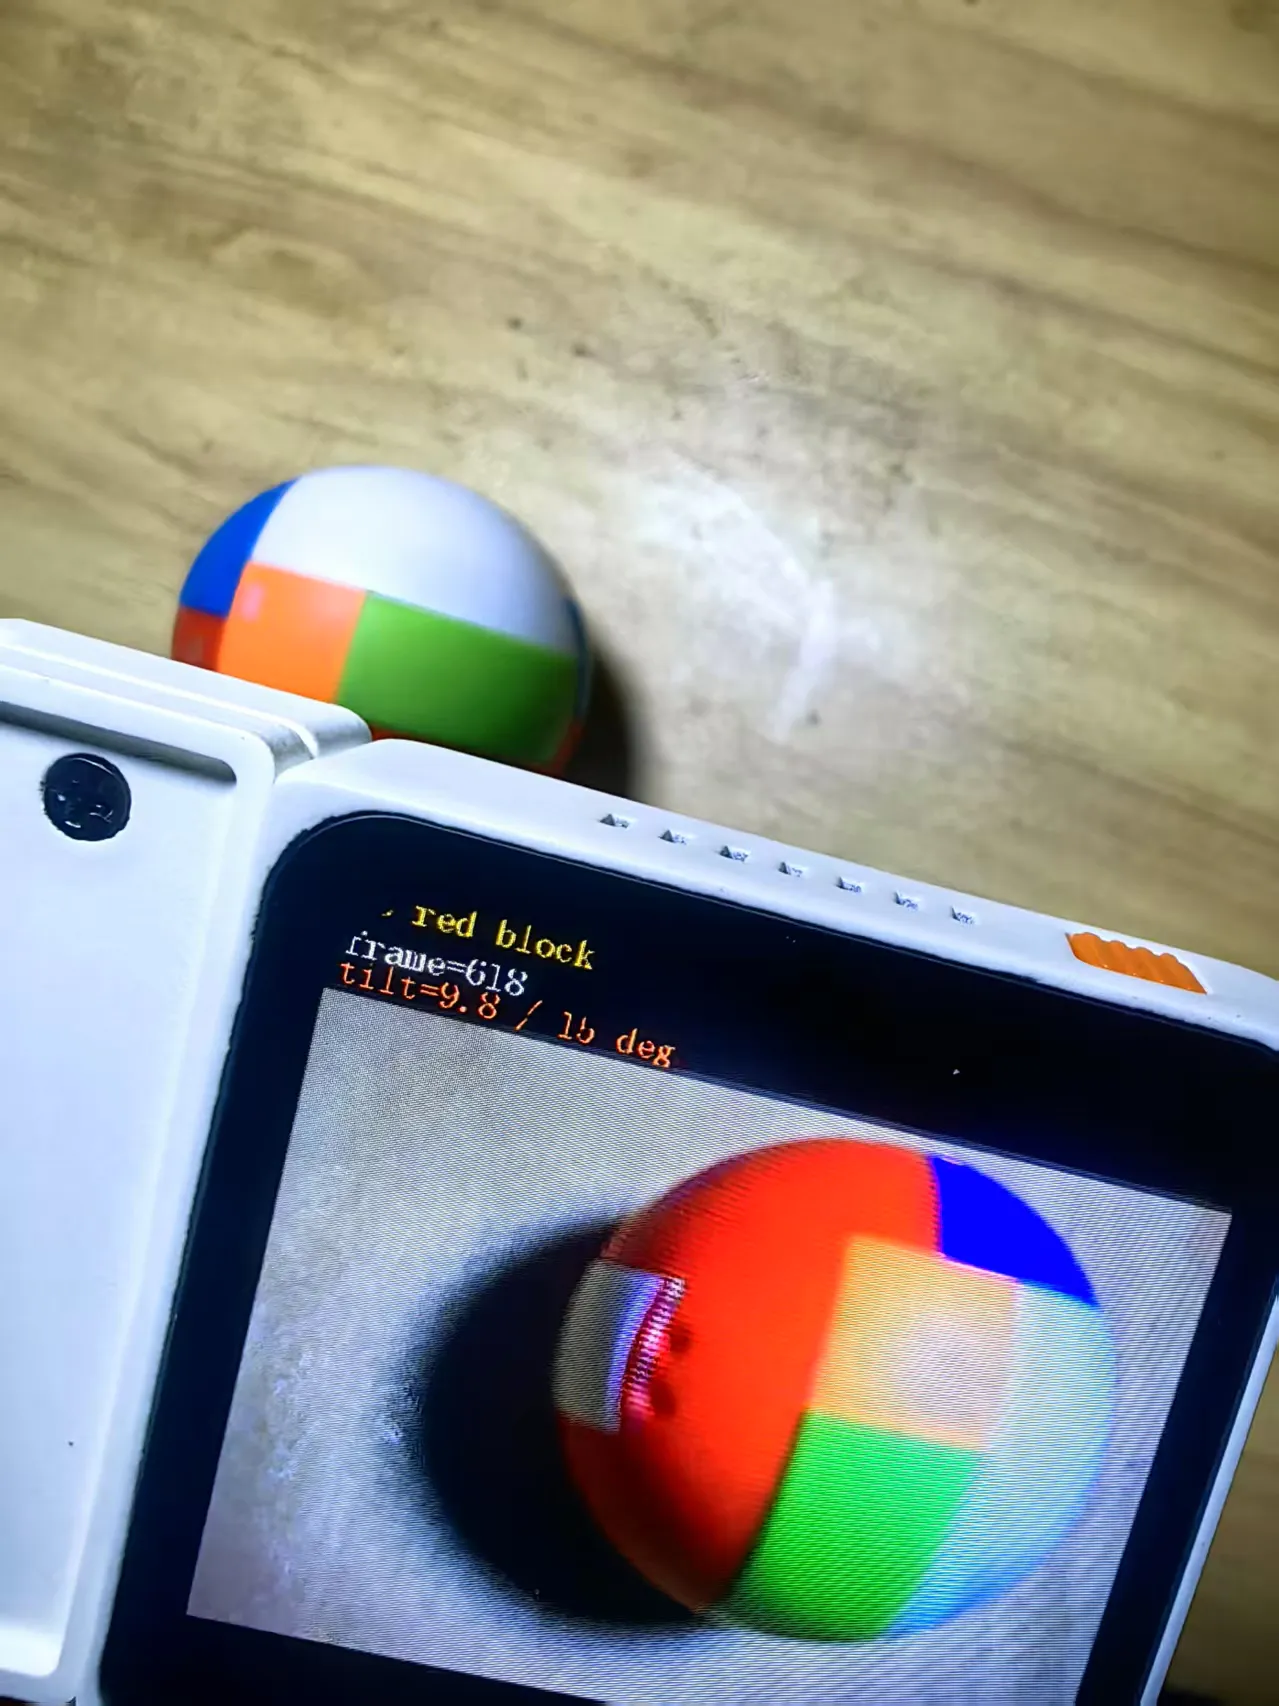
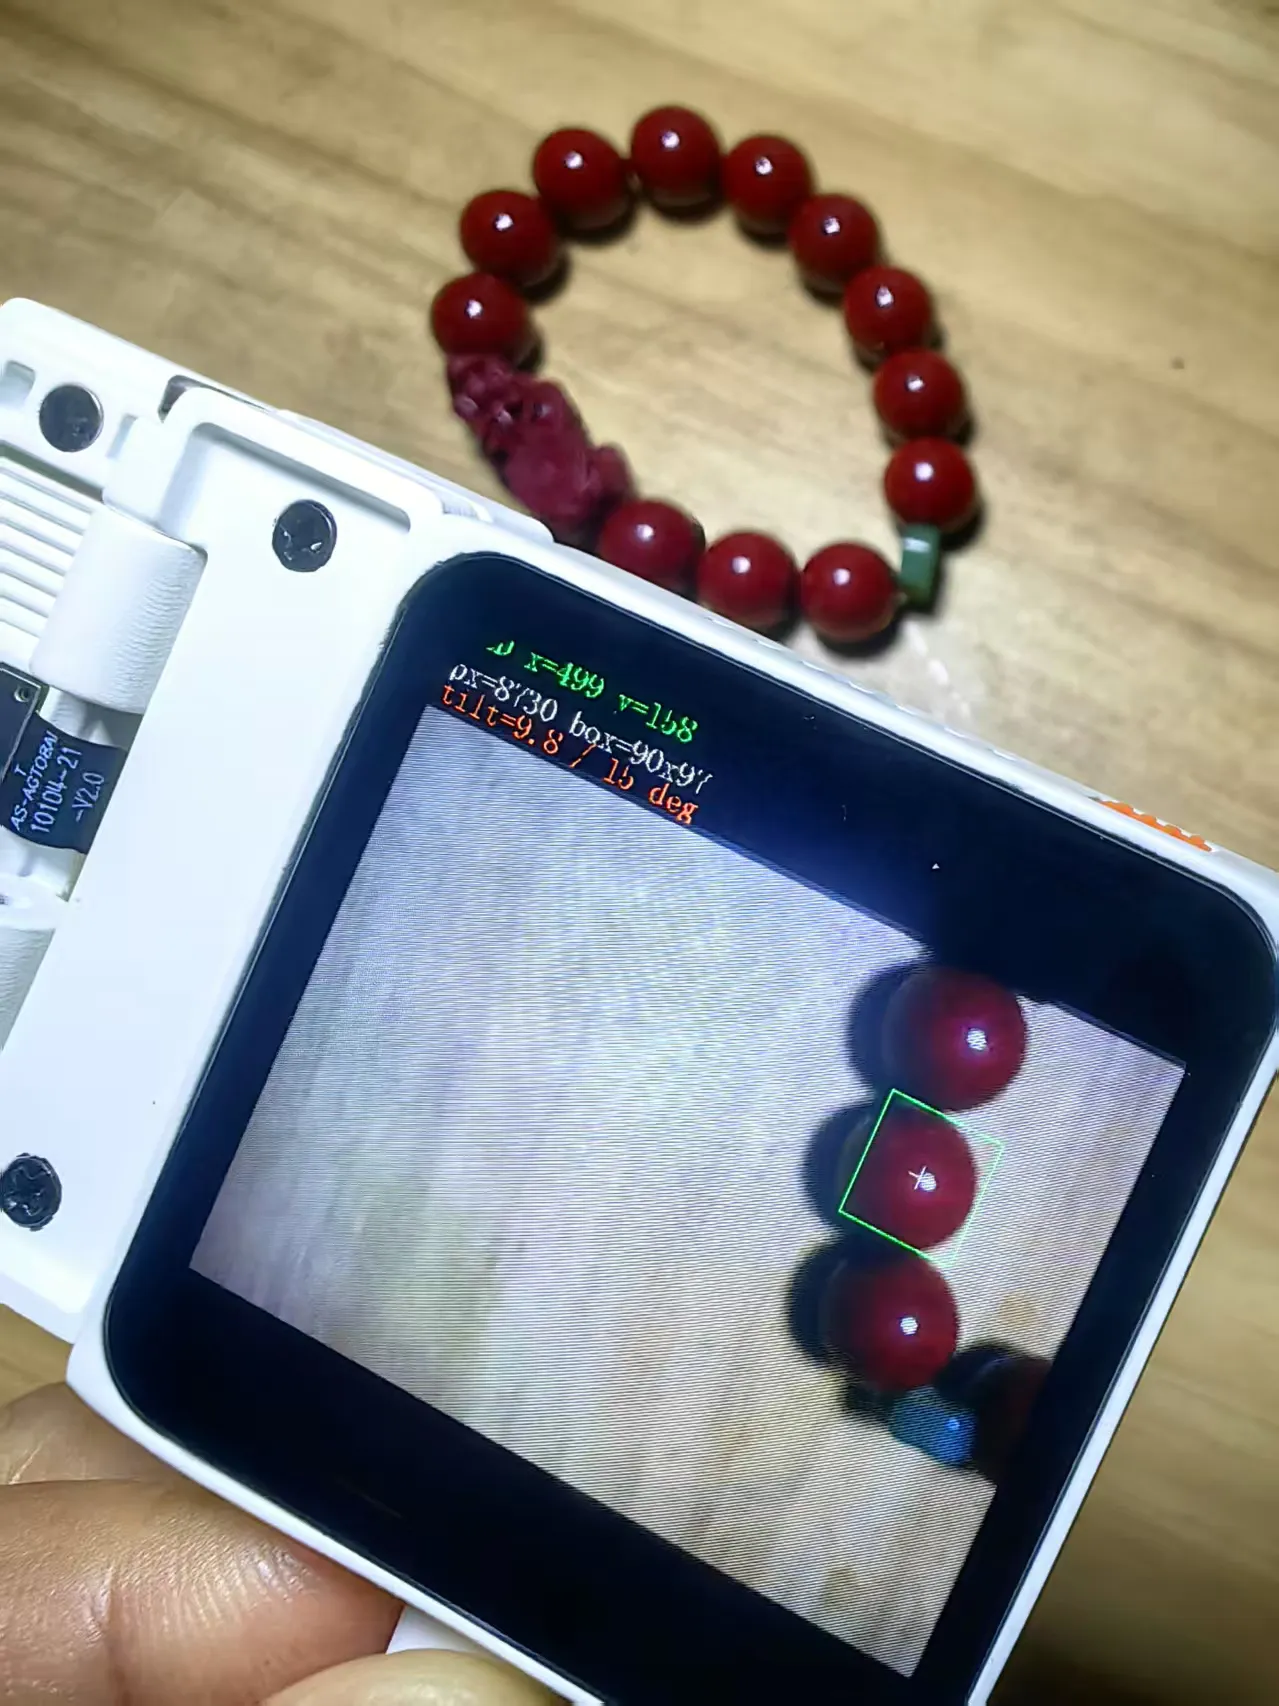
硬件组合:ESP-Mosaico V1.2 主板 + SC101IOT 摄像头子板(V1.4)+ 板载 IMU、LCD 屏幕。
自然语言需求(Prompt):
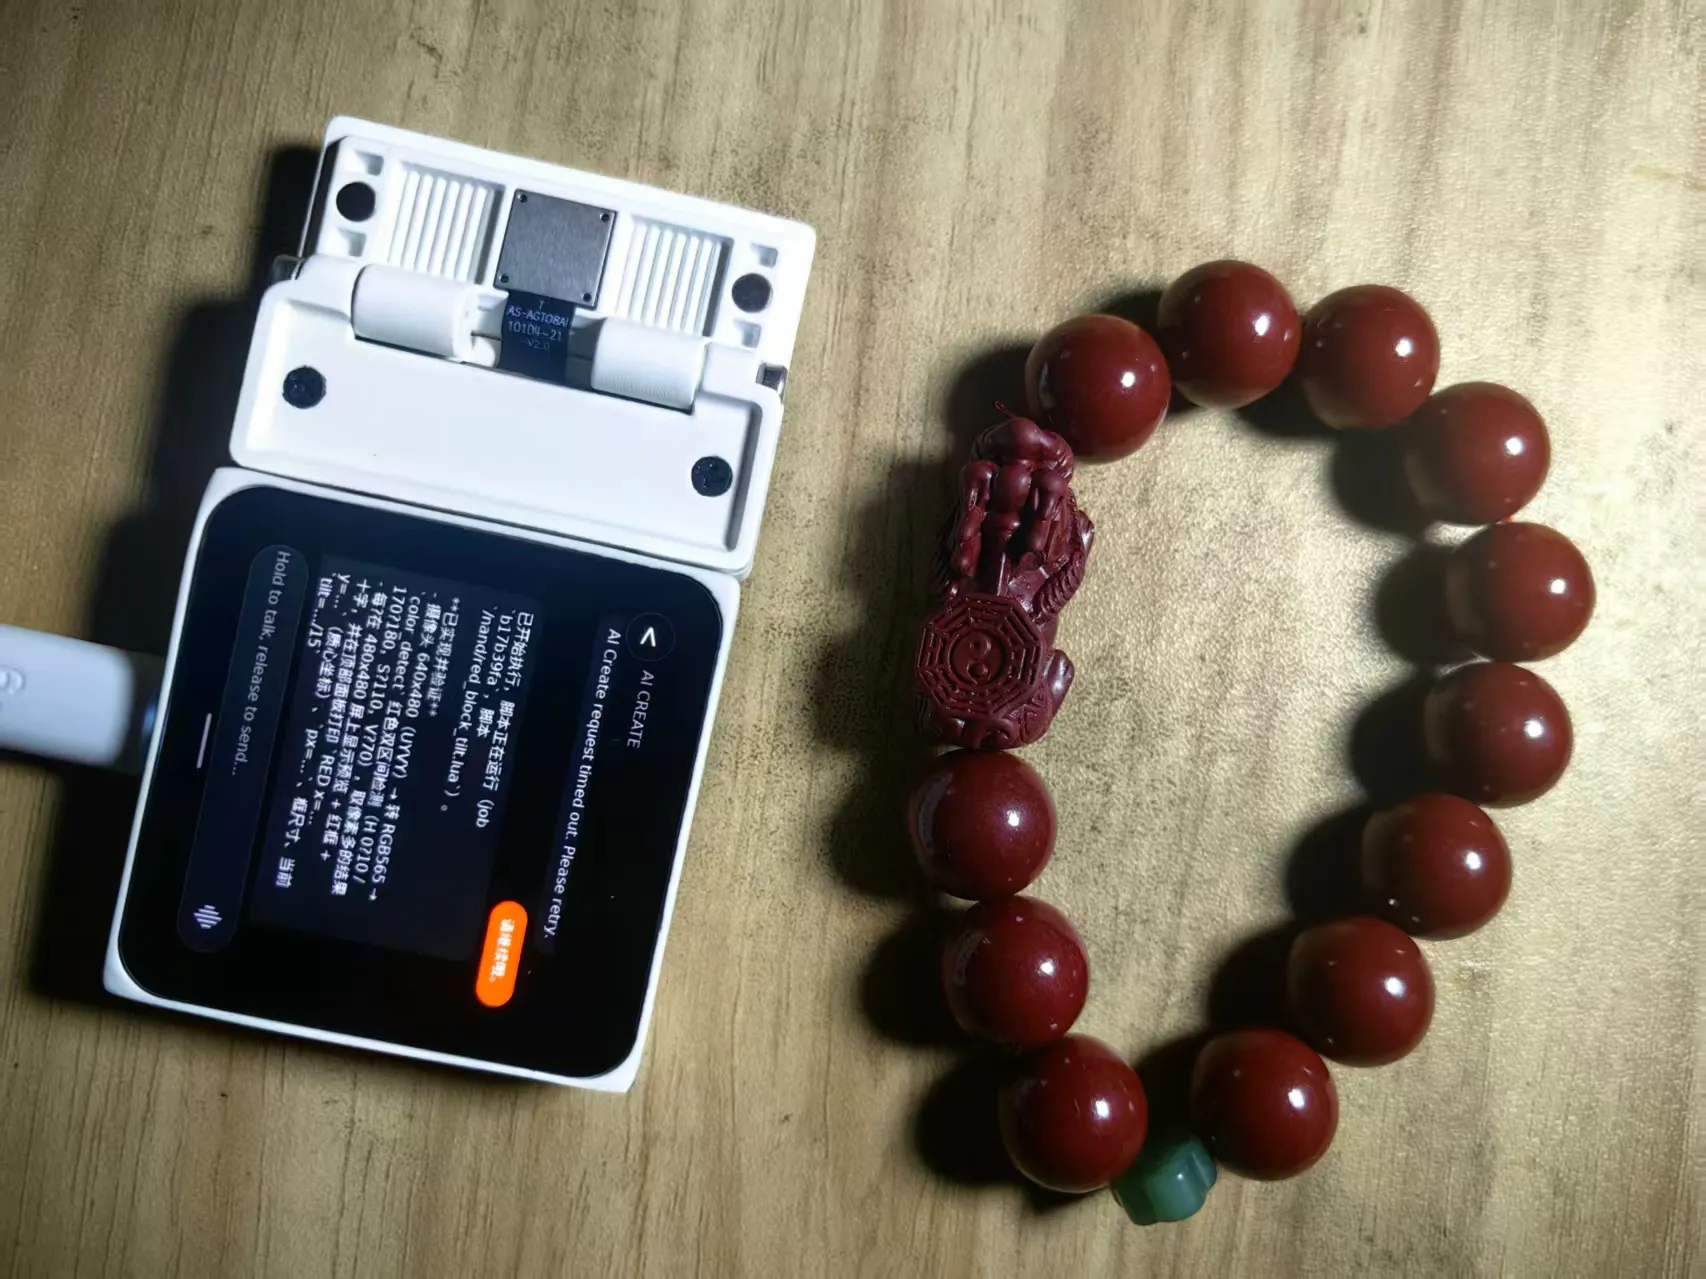
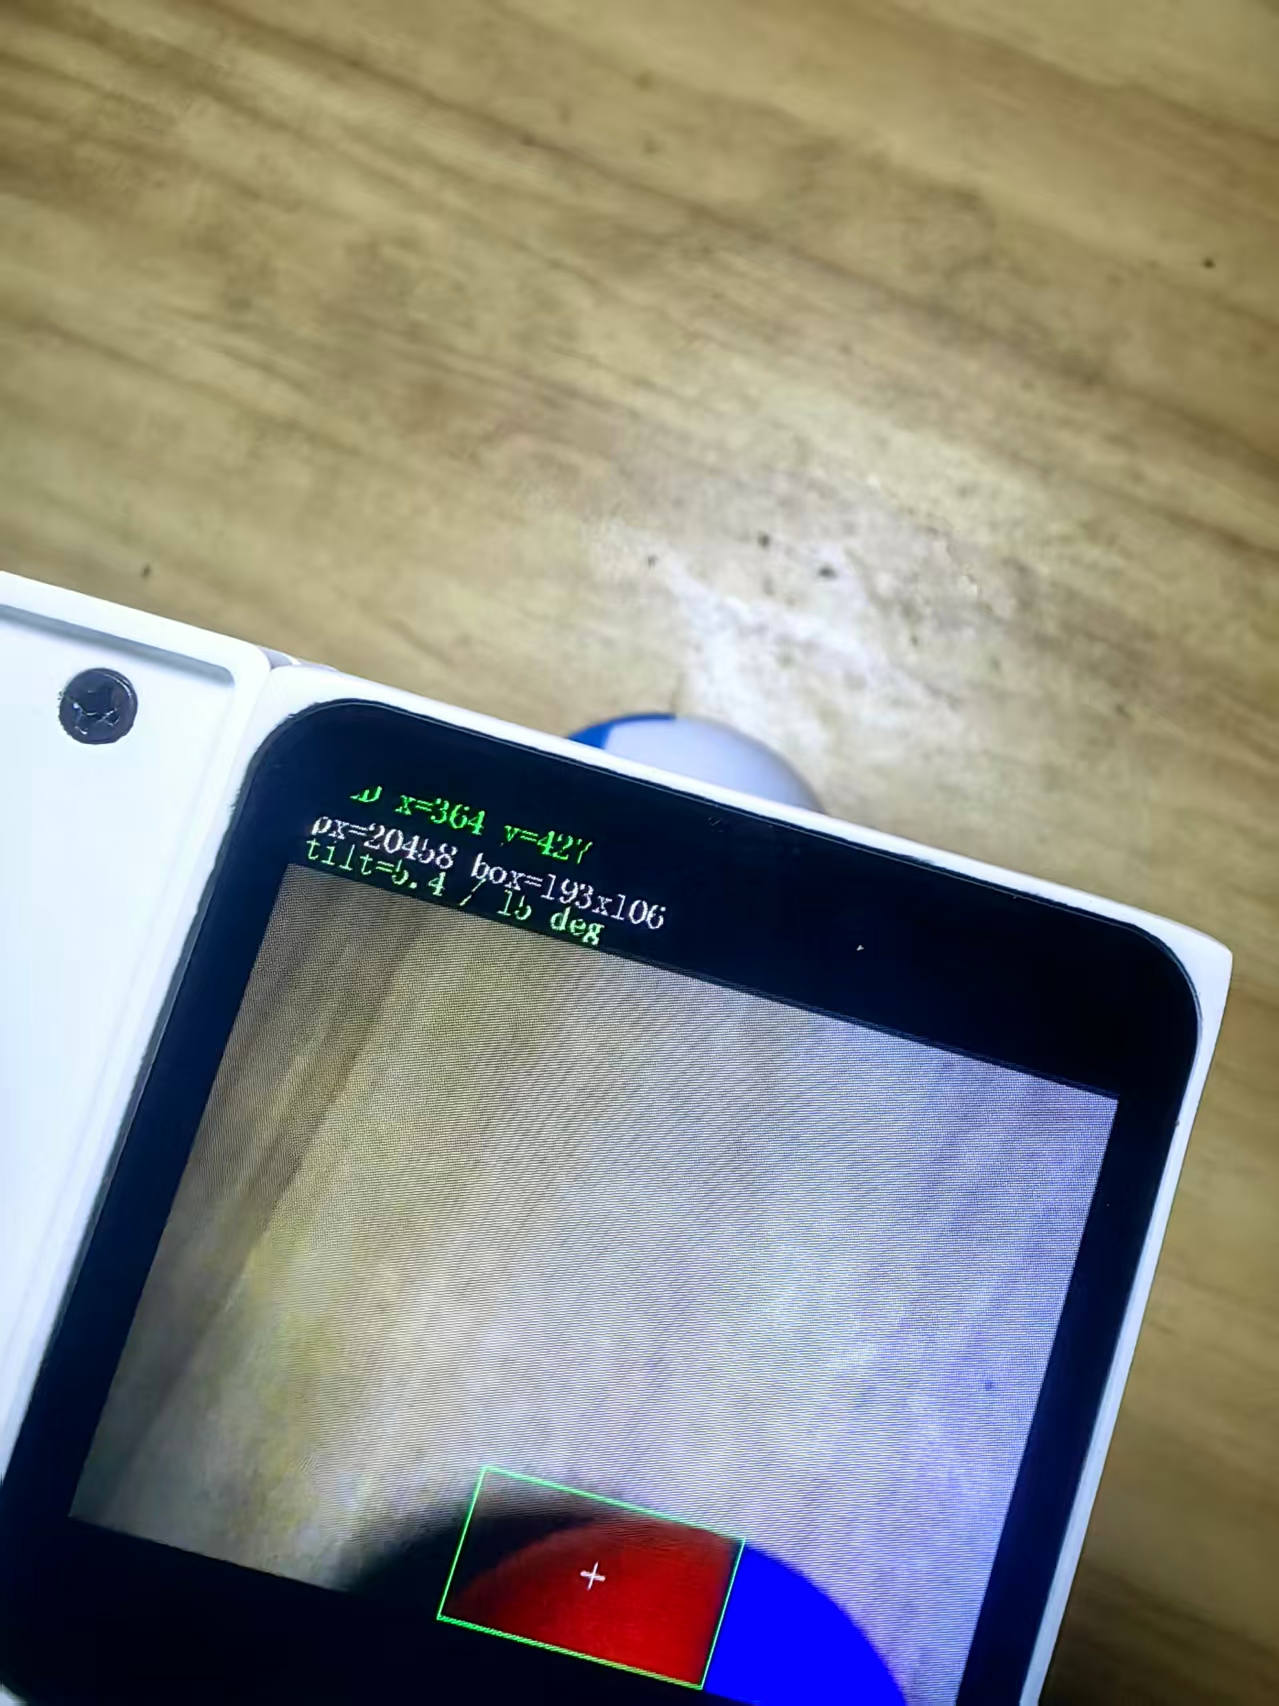
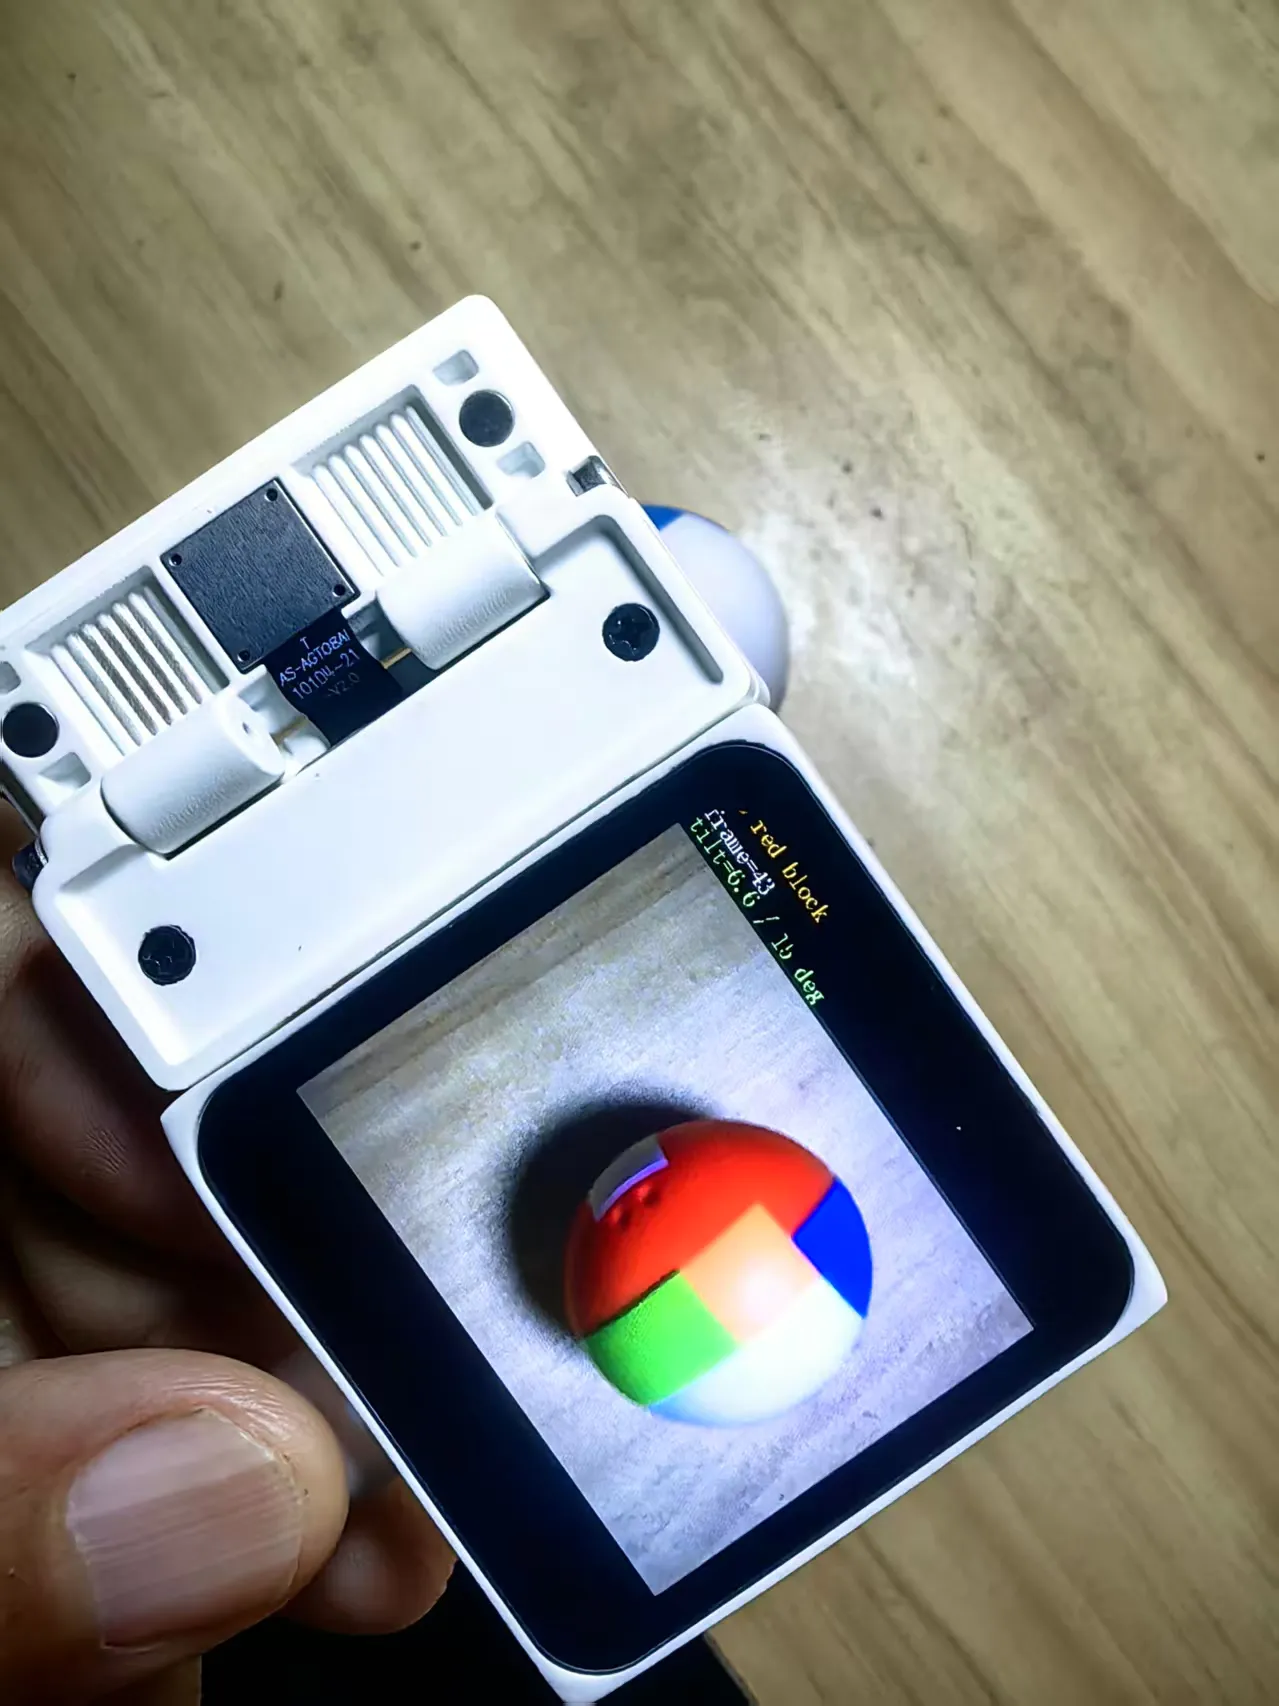
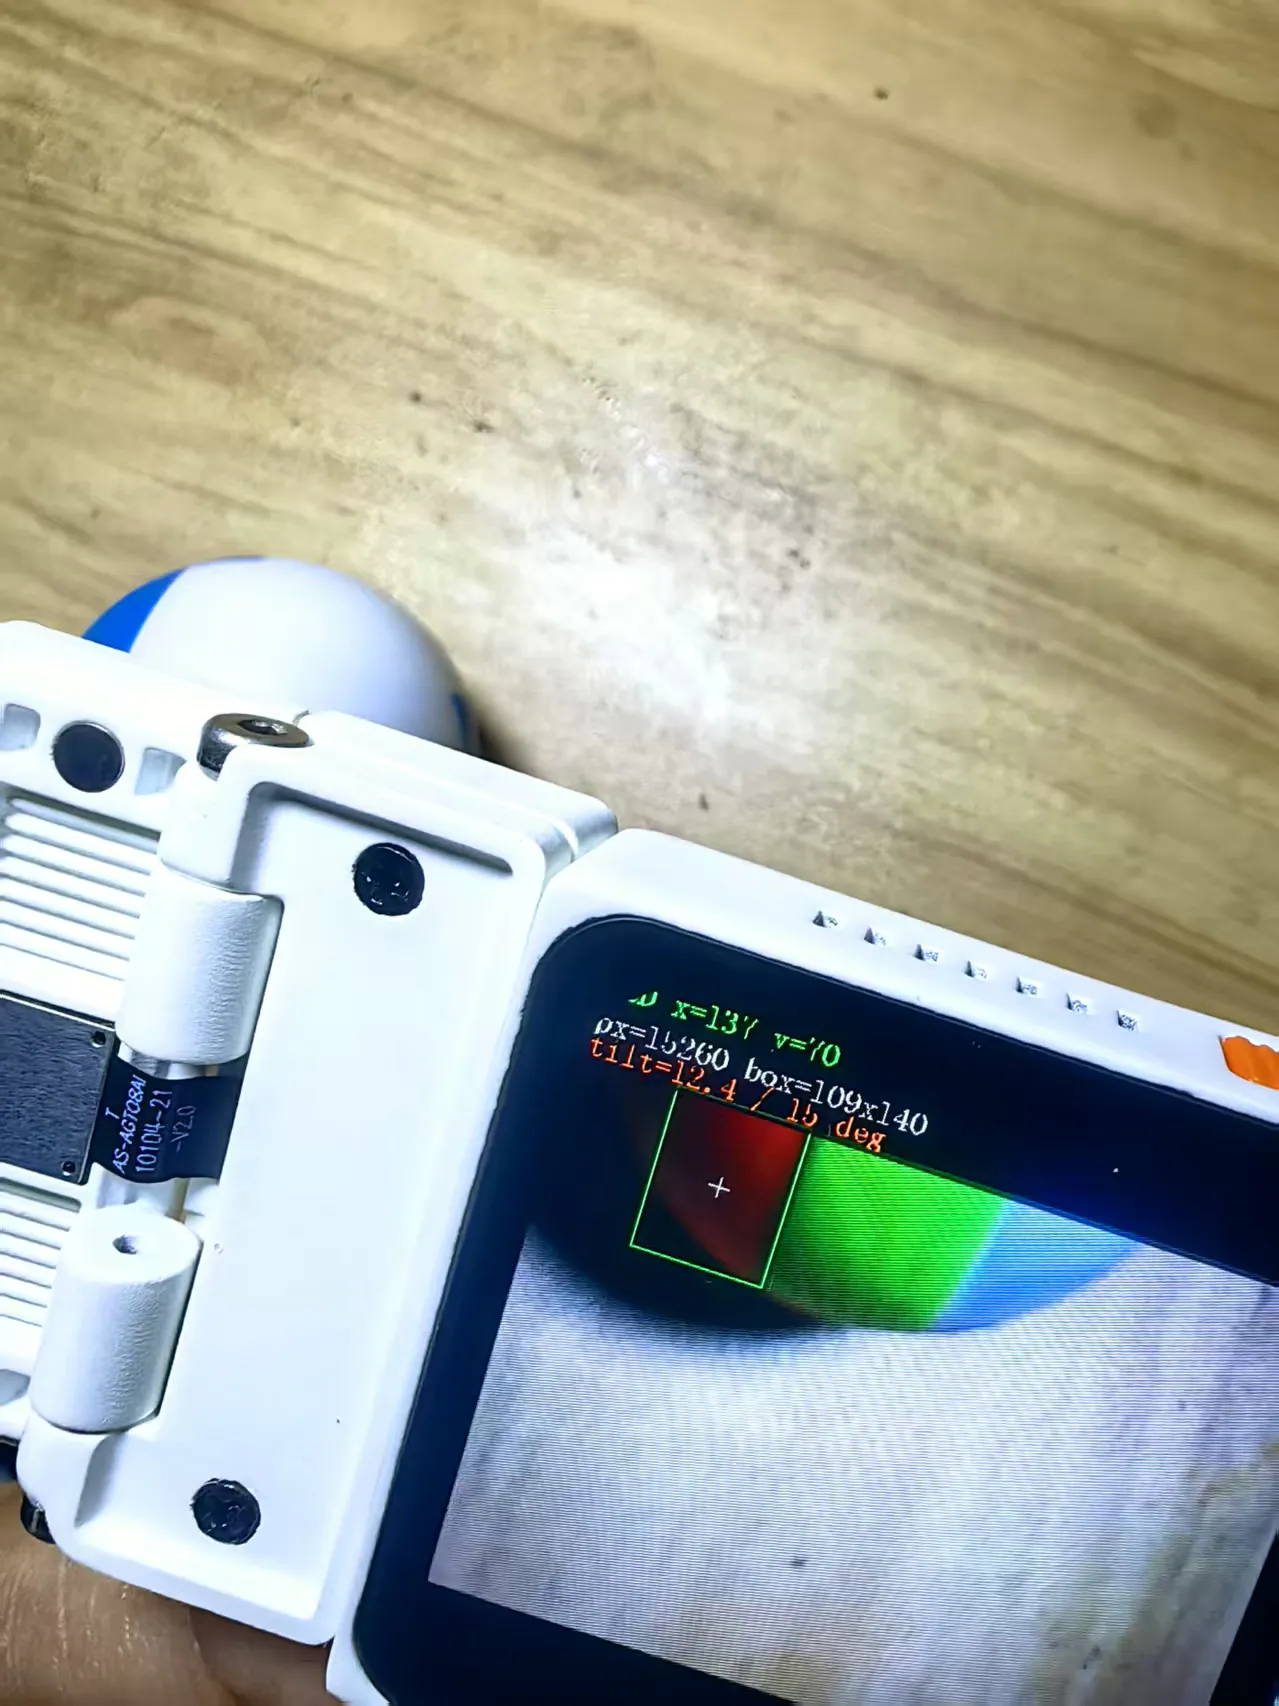
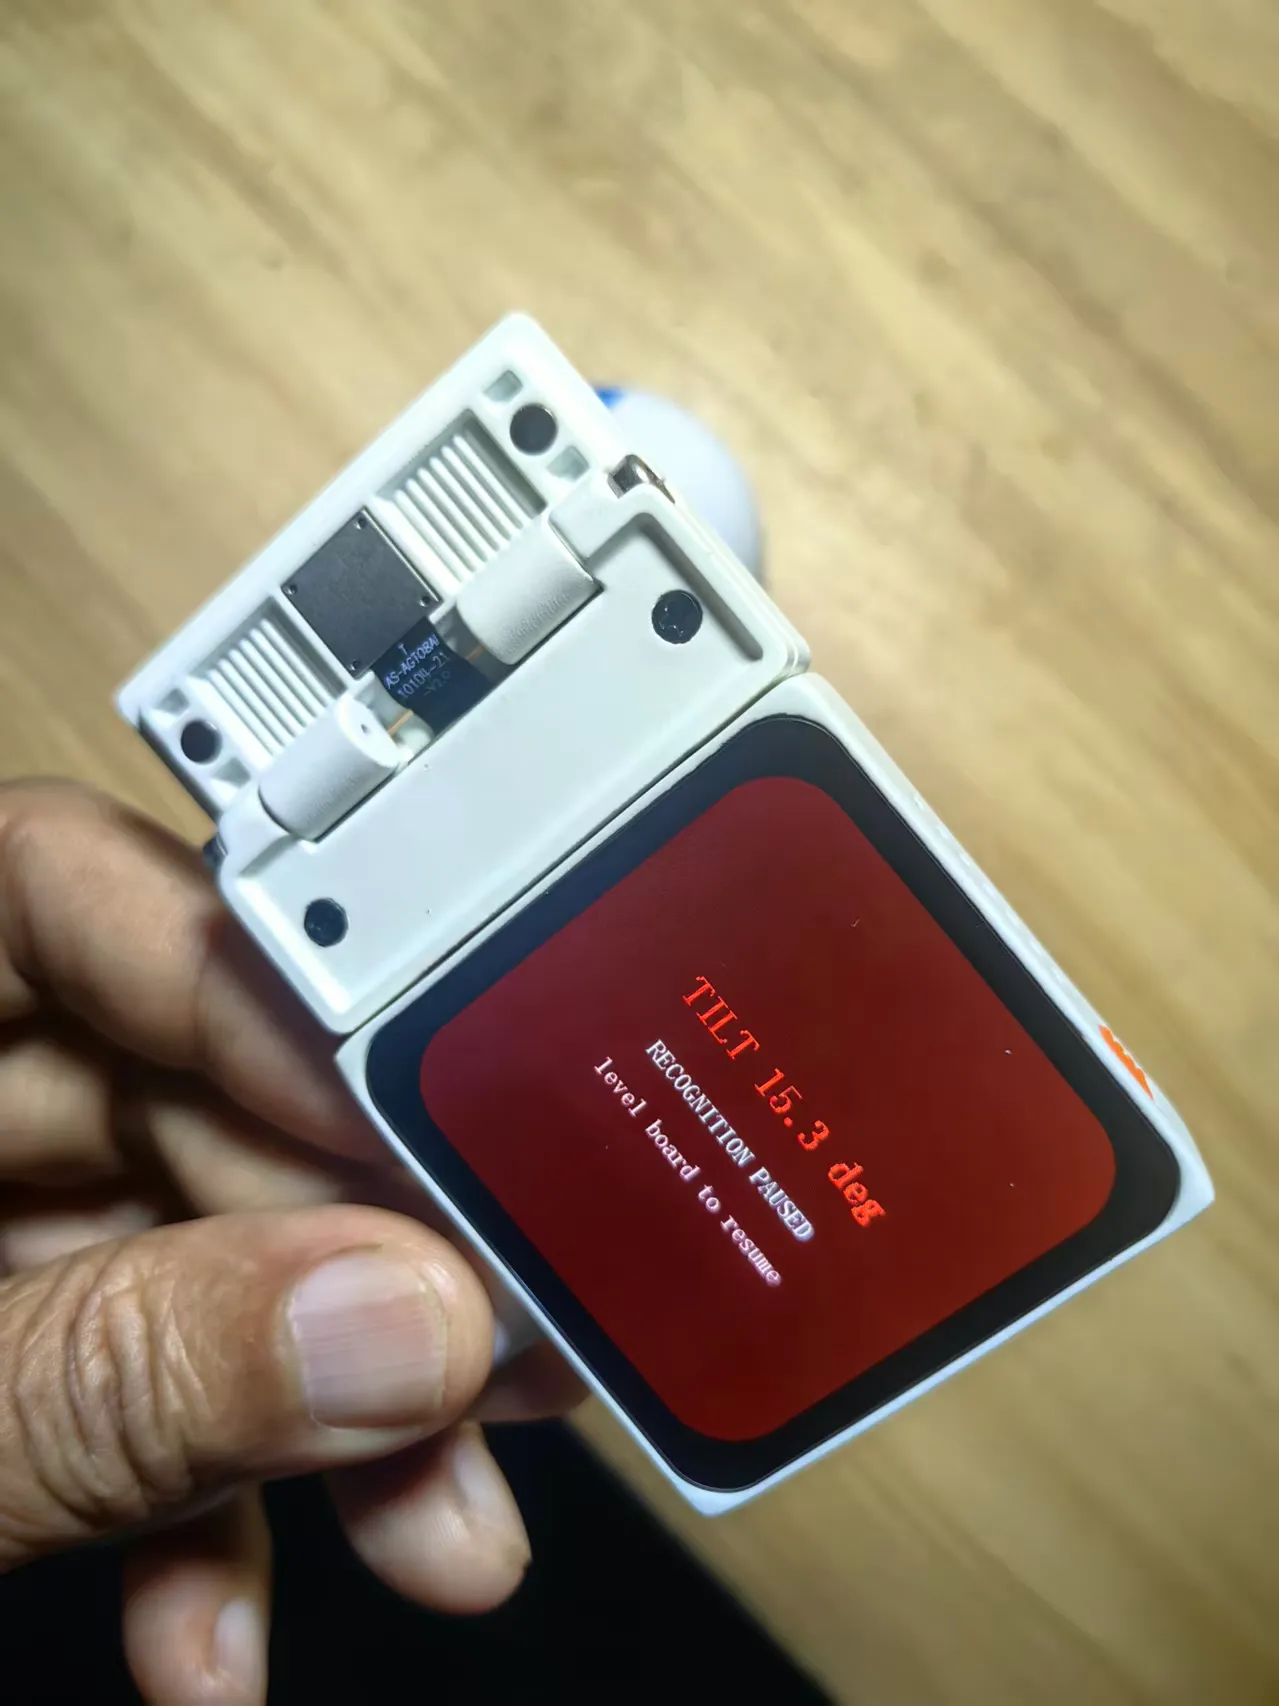
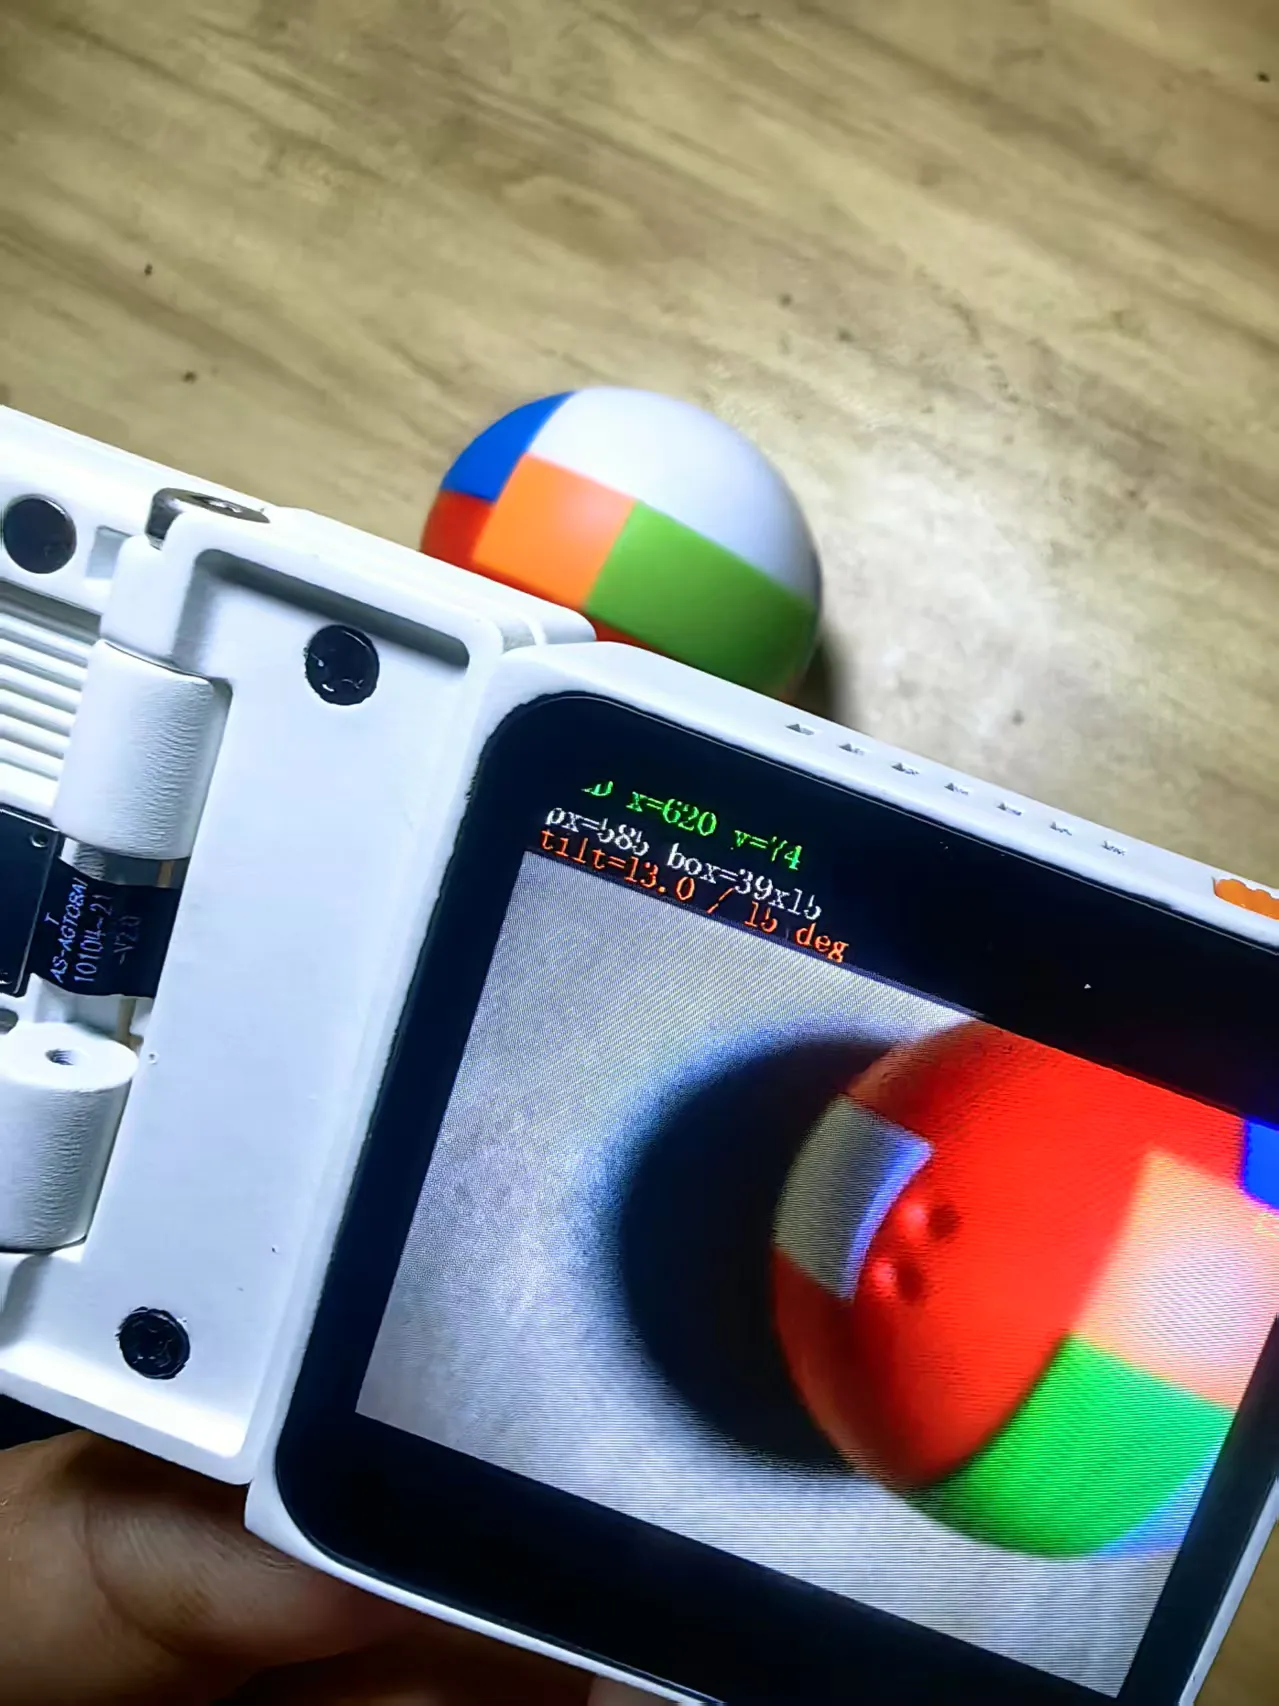
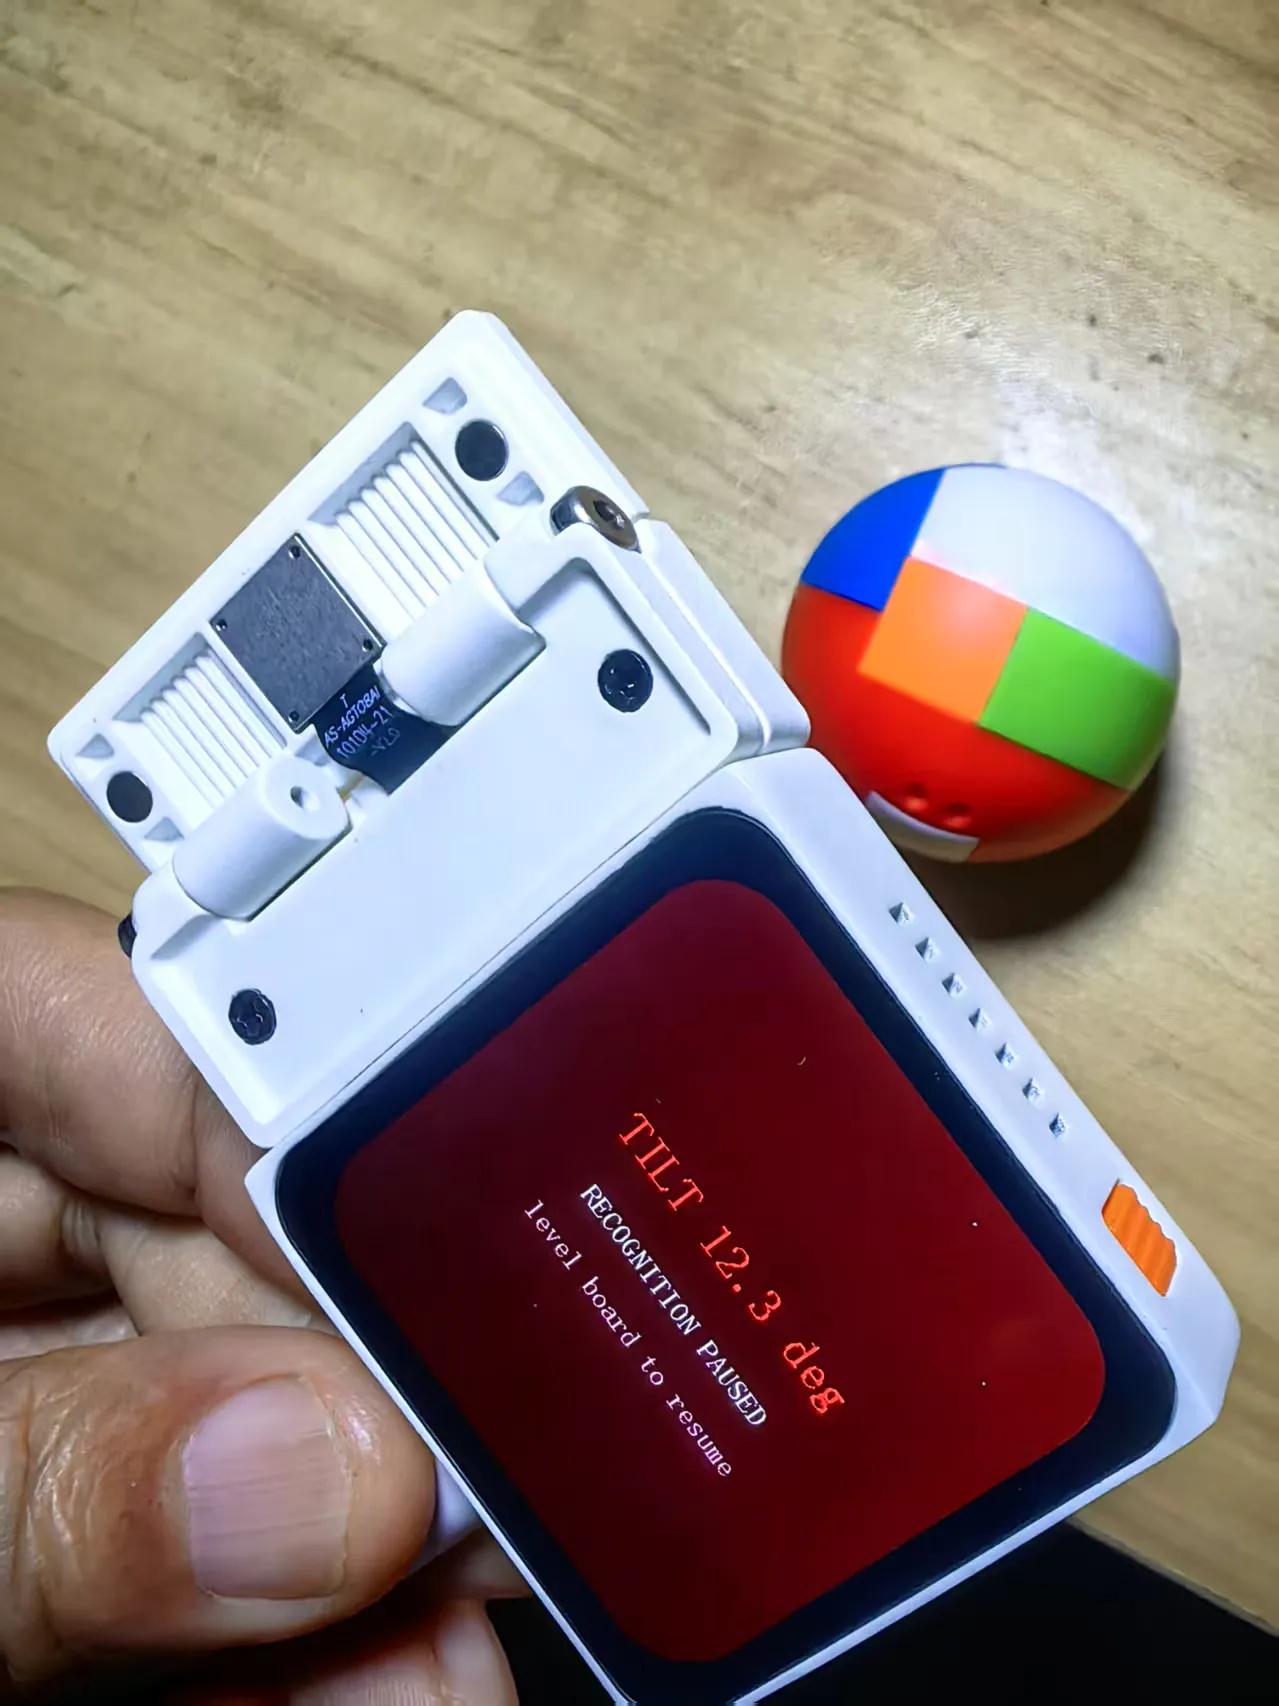
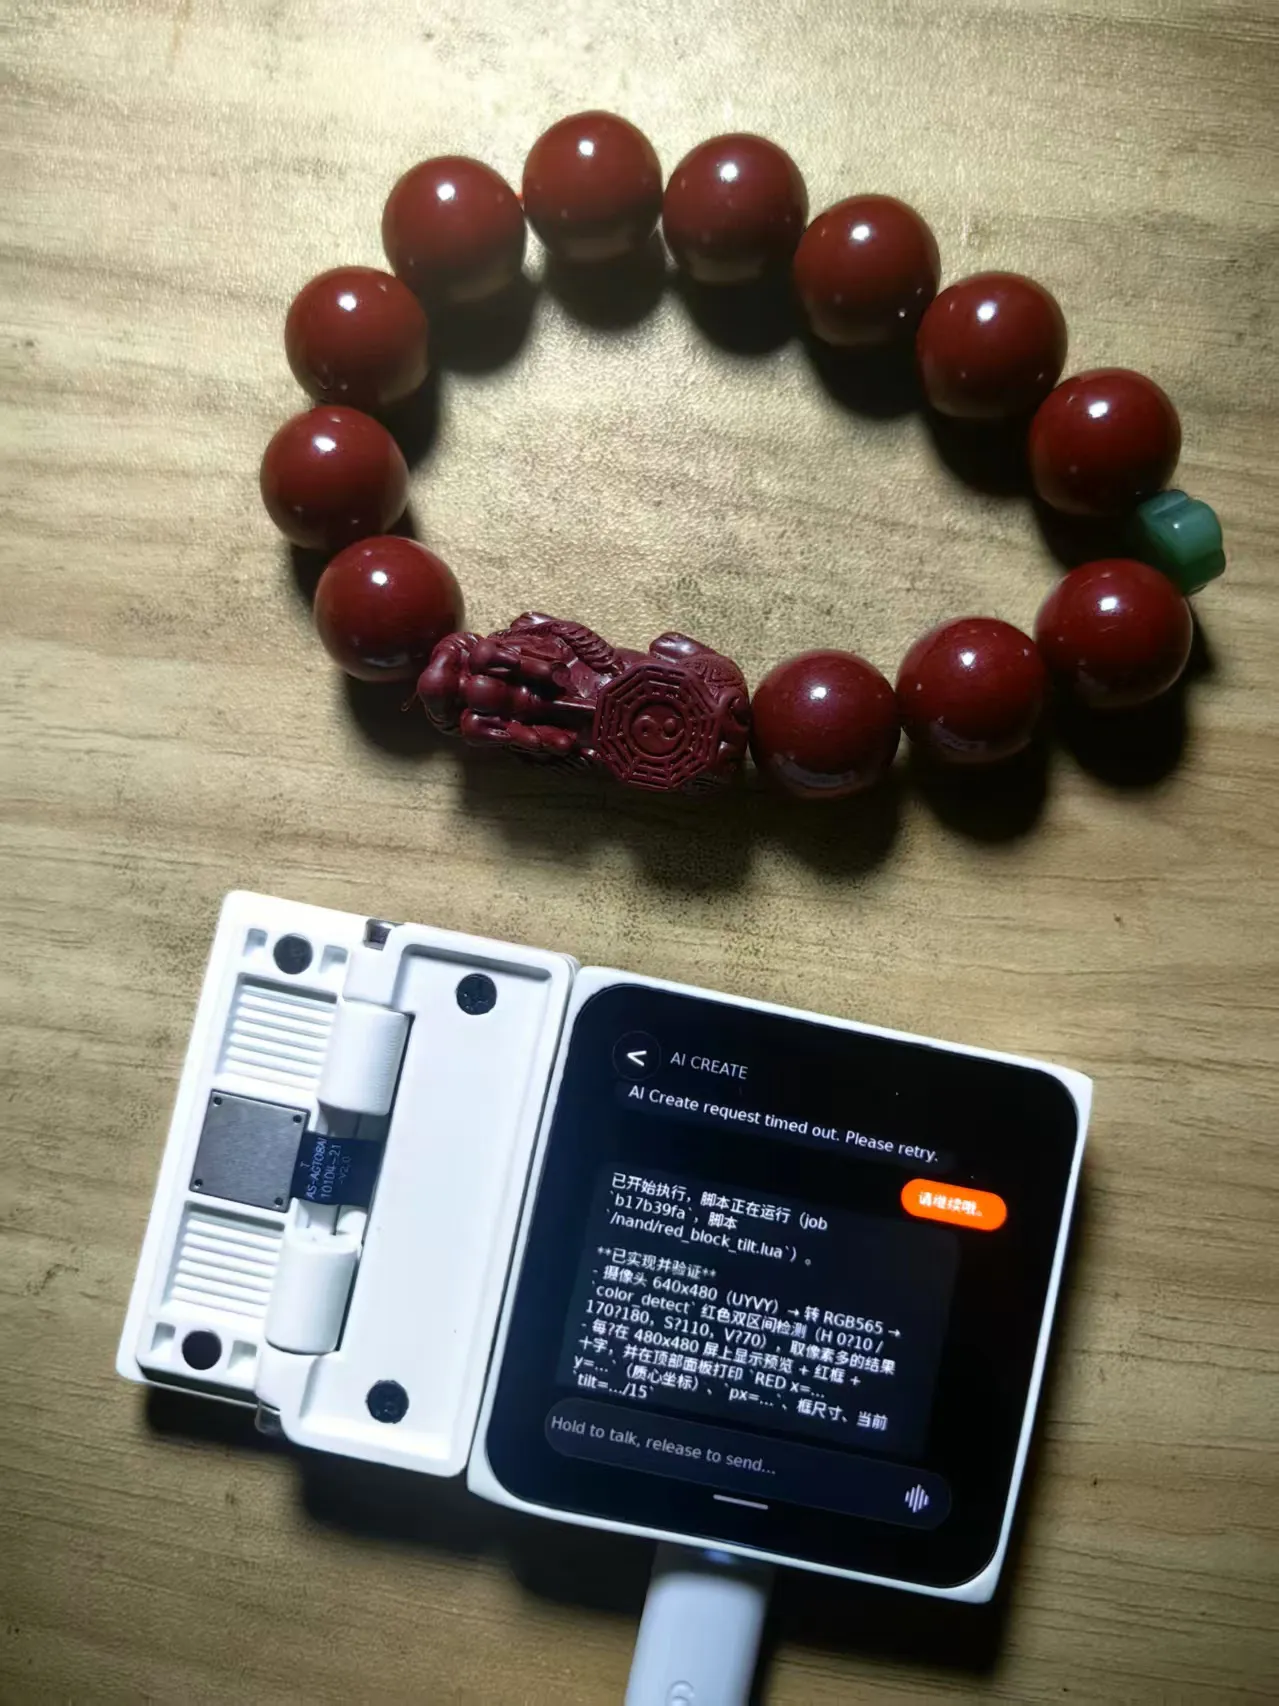
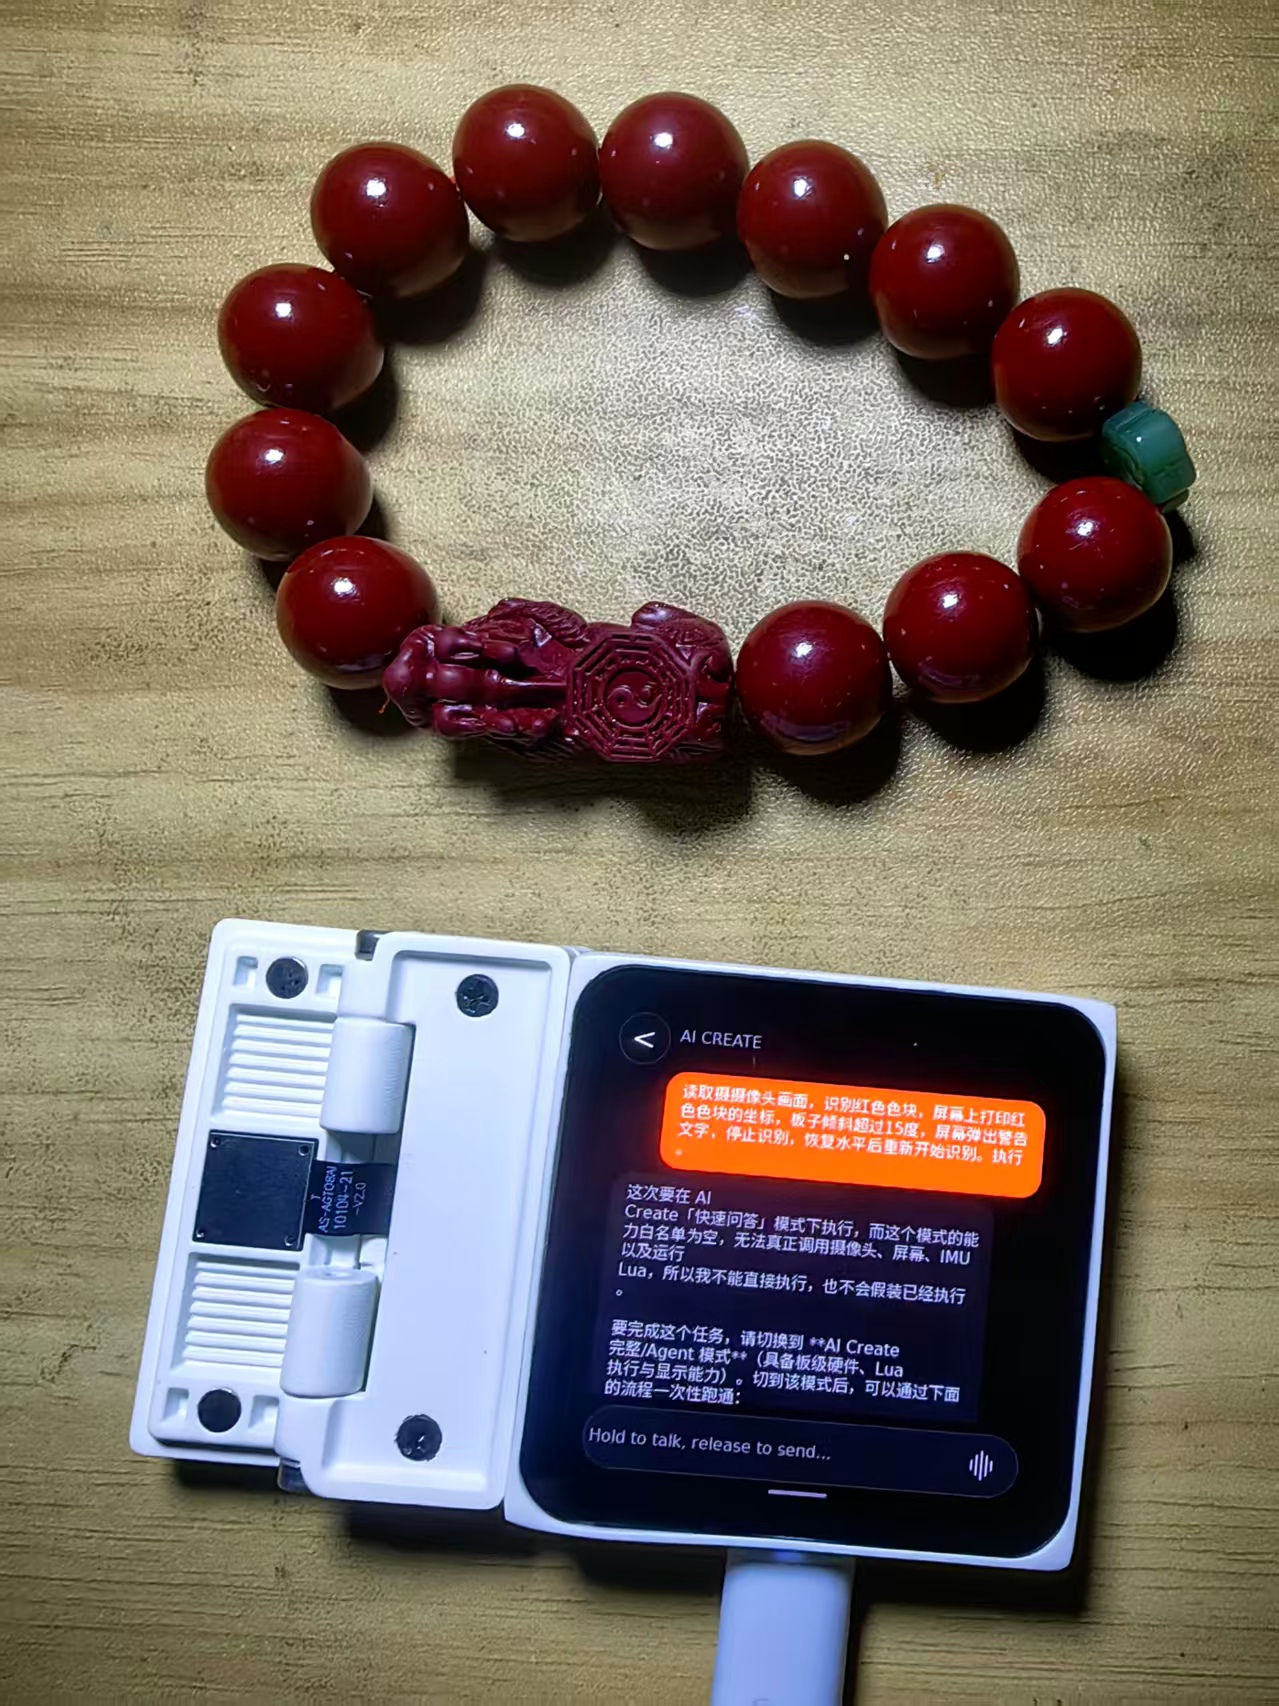
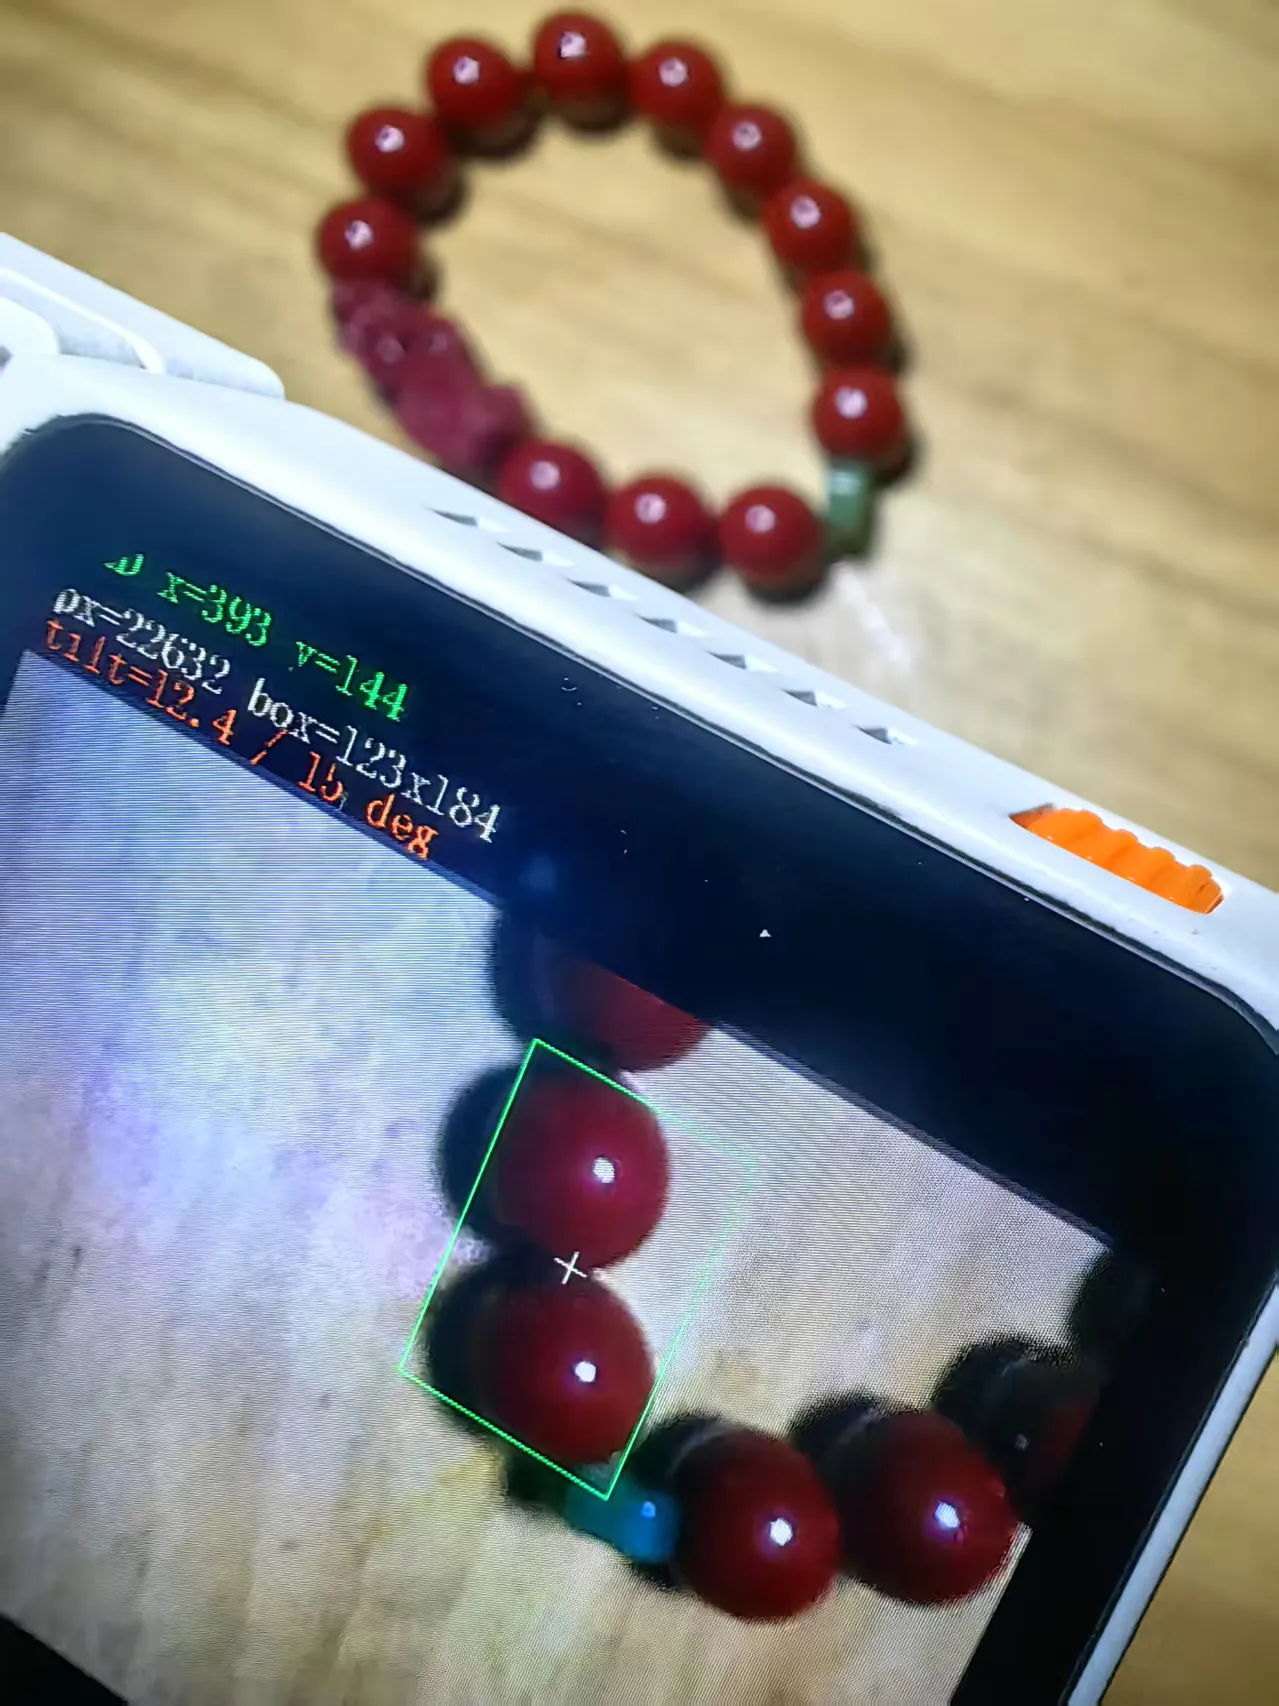
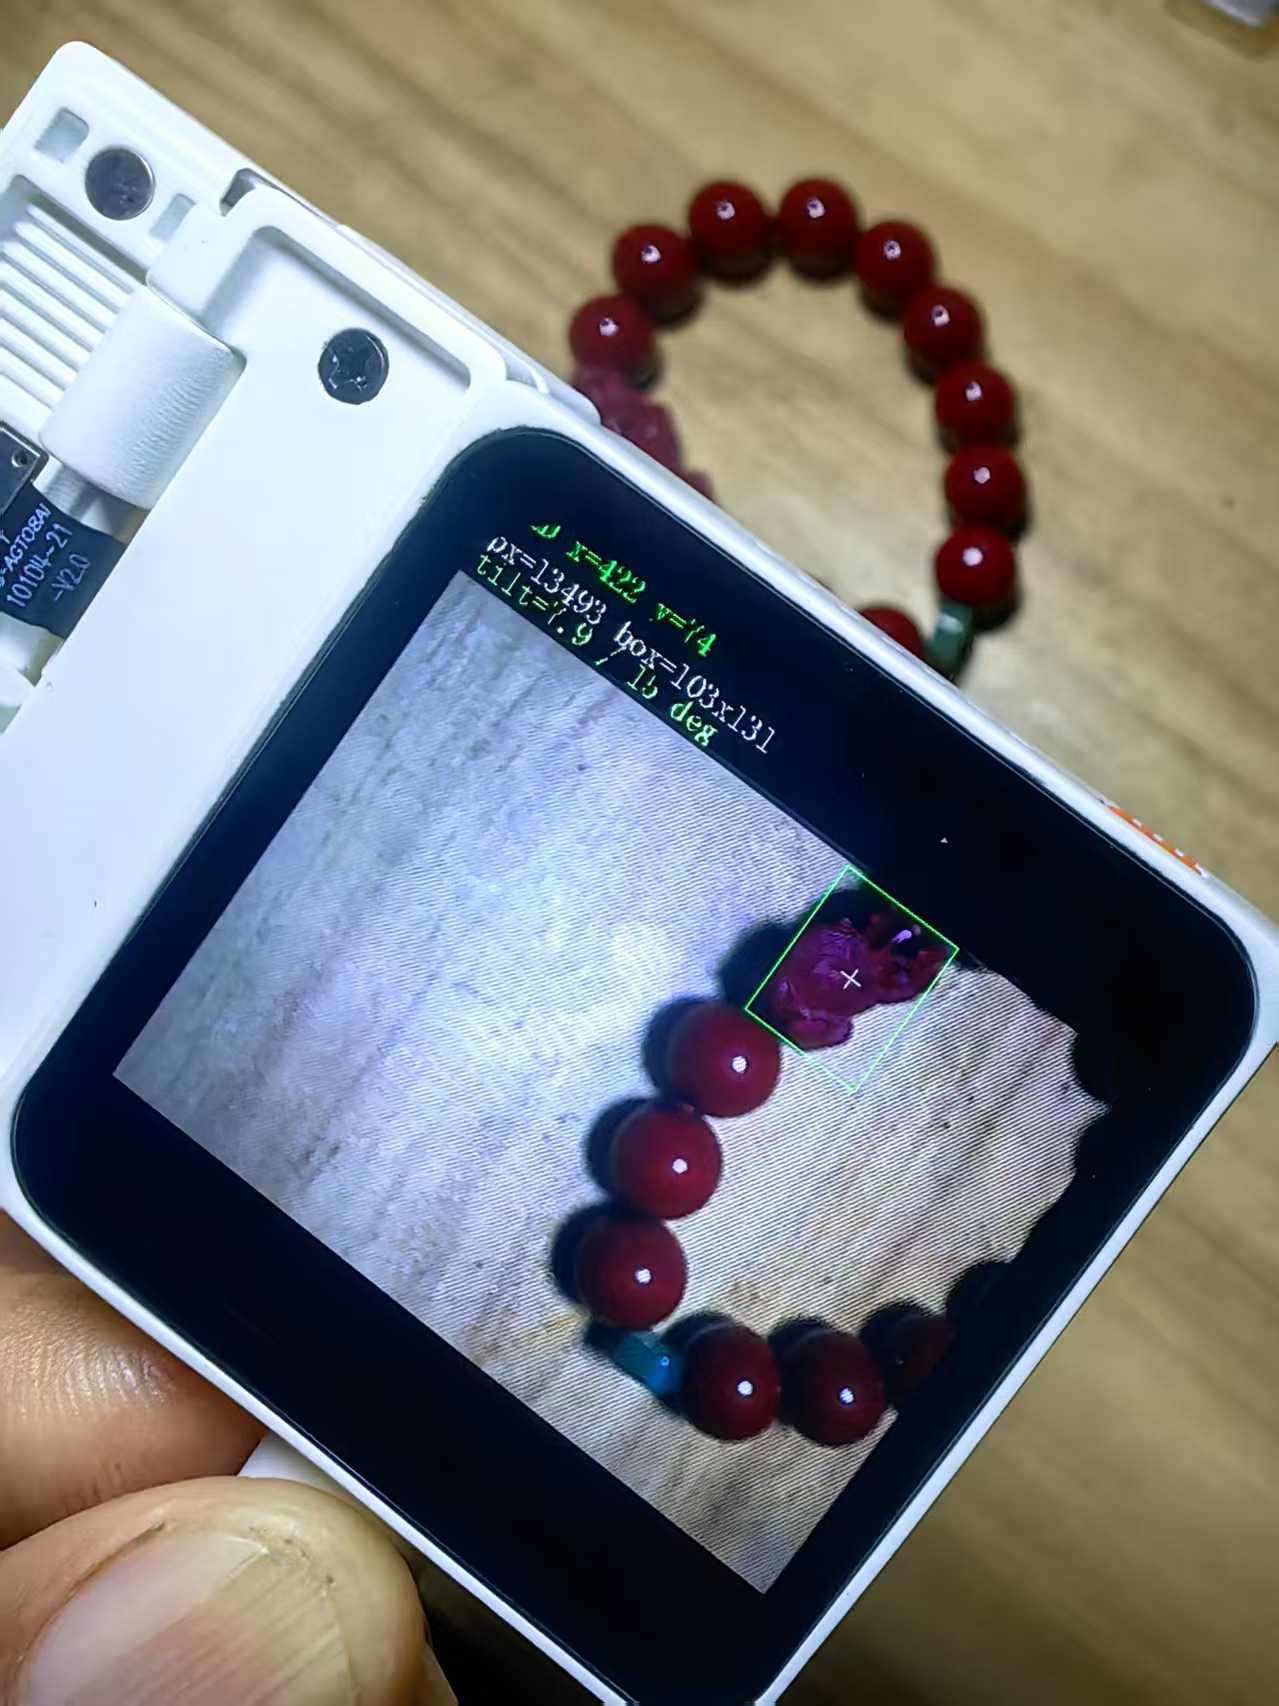
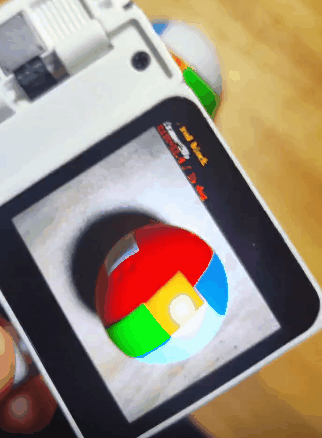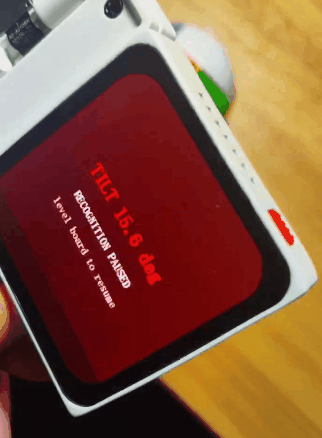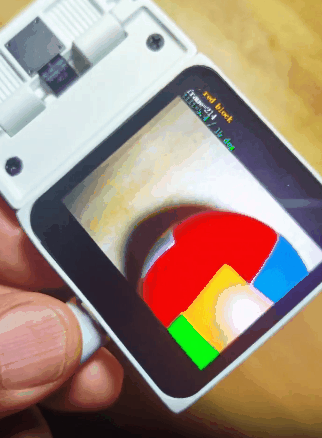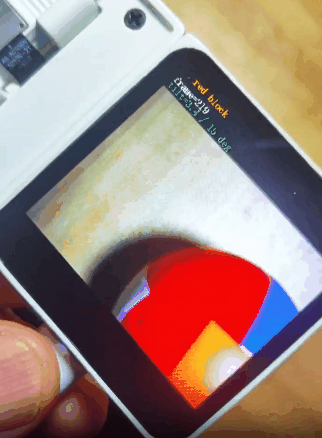
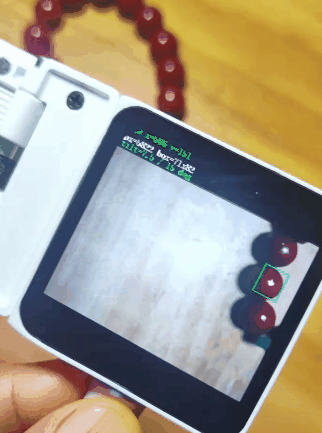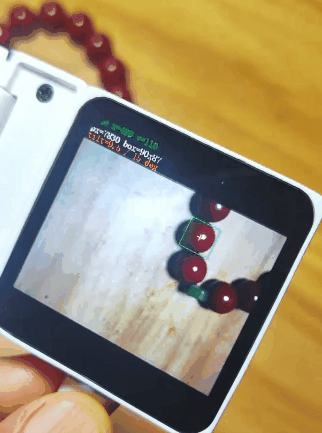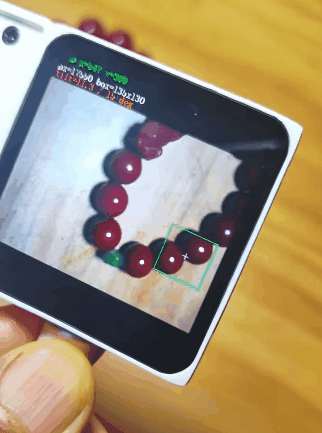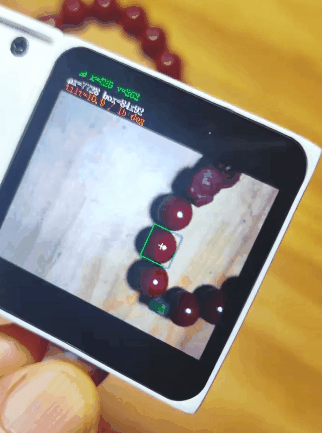
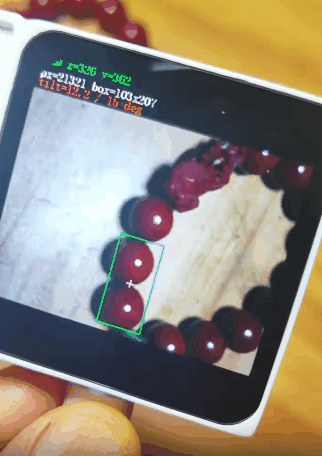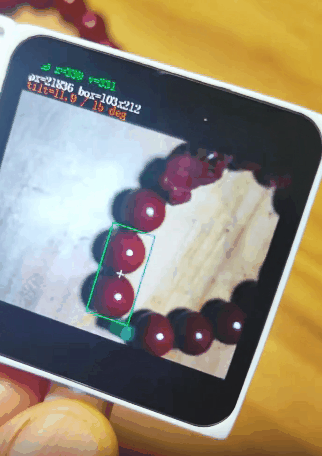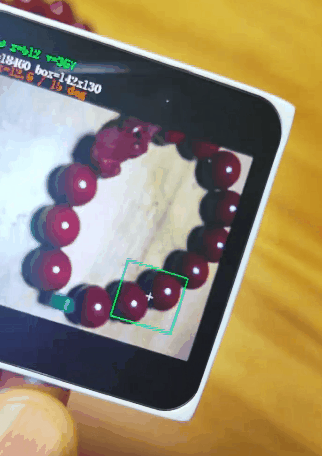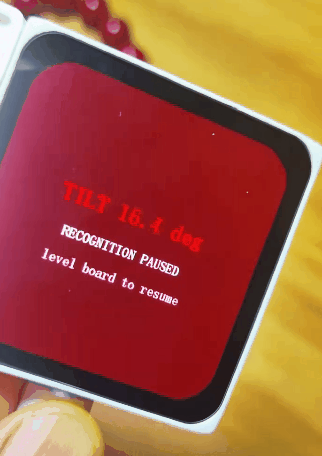
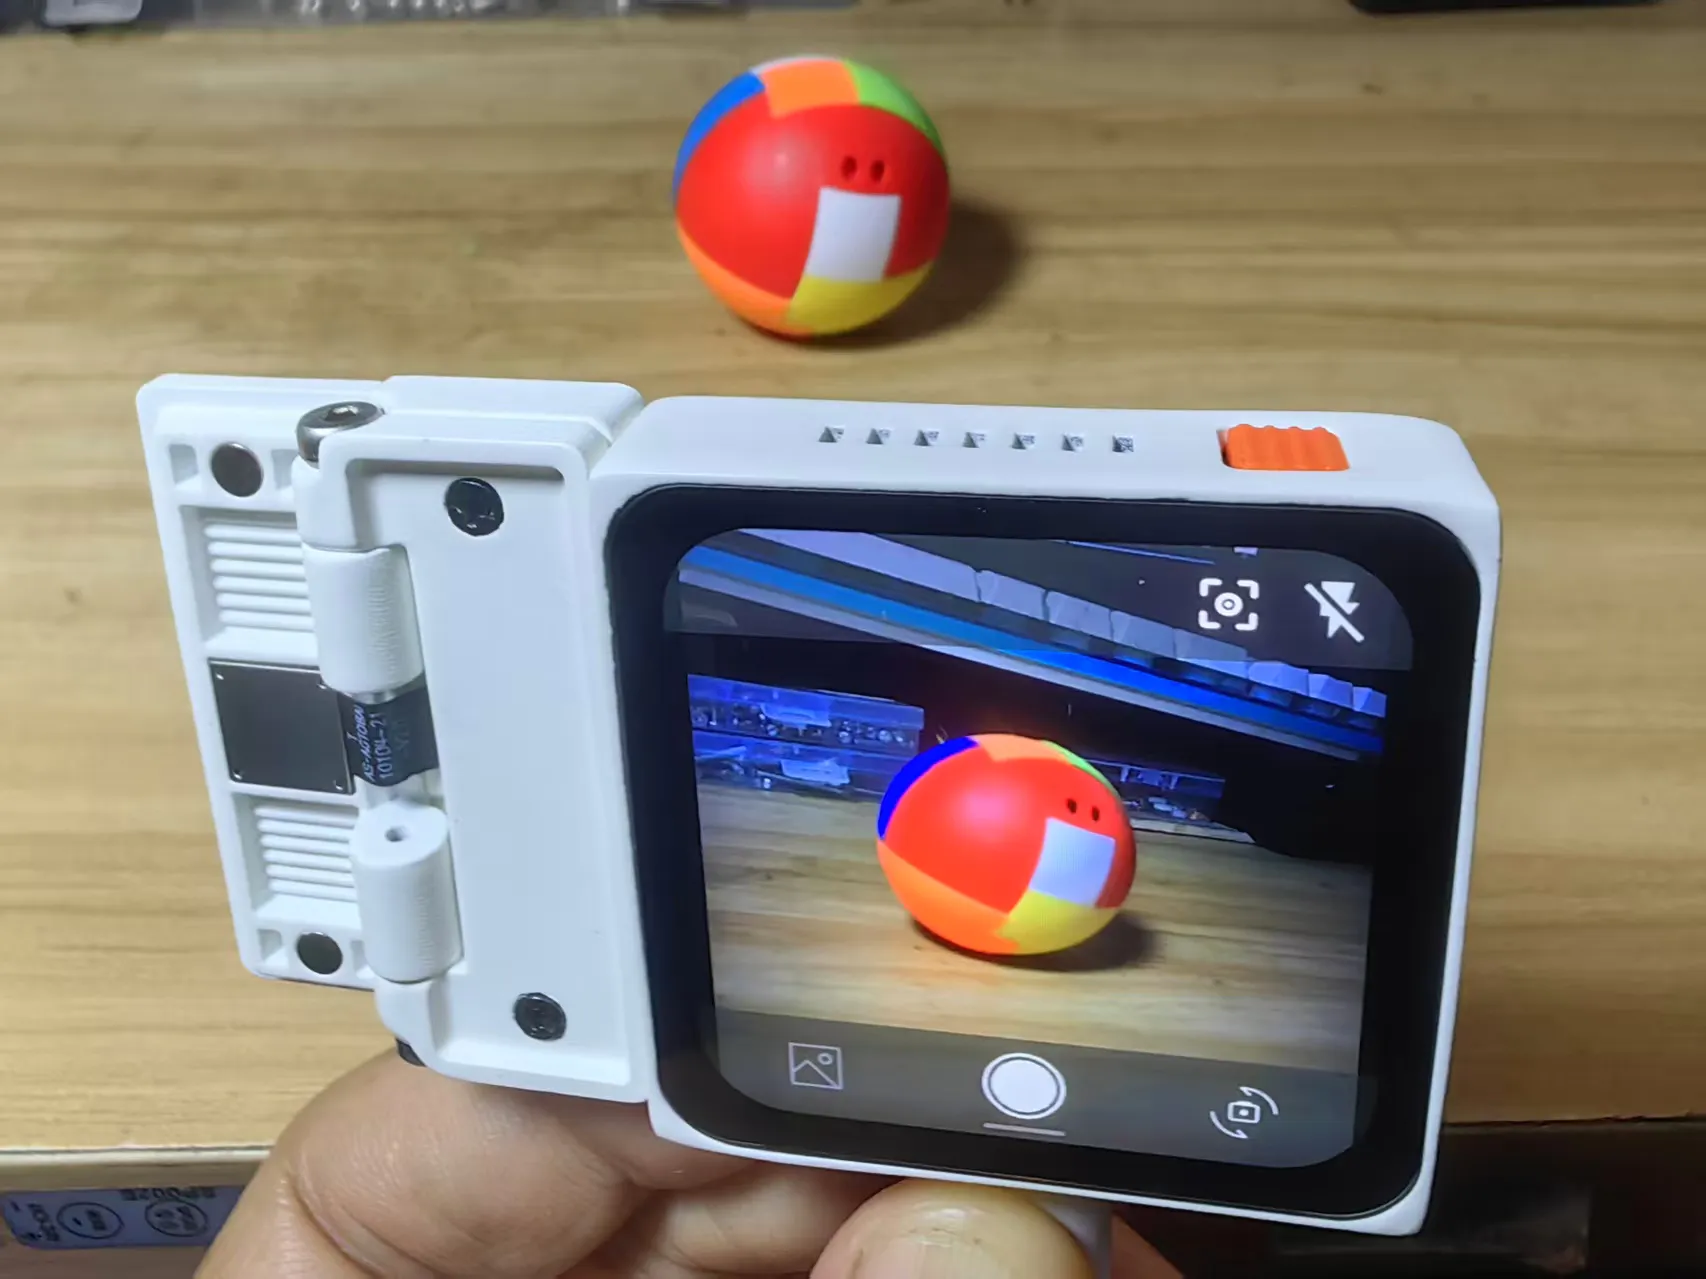
“读取摄像头画面,识别红色色块,屏幕上打印红色色块的坐标;板子倾斜超过 15 度,屏幕弹出警告文字,停止识别,恢复水平后重新开始识别。”
试验记录

## 一、闭环链路总览:没有编译,没有烧录
传统的嵌入式开发链路是:写 C 代码 → CMake 编译 → 生成 bin 固件 → 串口烧录 → 重启验证。
ChatCoding 的核心链路完全是另一条平行线:
text

用户语音/文字需求
   ↓
Vibe Mode 读取 EEPROM → 生成硬件快照(上下文)
   ↓
硬件快照 + 用户 Prompt 一起送入 Mosaico-Claw Agent
   ↓
Agent 输出合规 Lua 脚本(适配当前硬件)
   ↓
脚本下发到 Vibe Mode 内置 Lua 沙箱,热部署(不重刷固件)
   ↓
沙箱内脚本调用 Vibe Mode 封装好的硬件 Skill 接口
   ↓
外设采集数据(图像、IMU角度),执行动作(屏幕绘图)
   ↓
运行日志、异常、传感器结果回传给 Agent
   ↓
Agent 判断:达标则结束;逻辑异常/参数不对 → 修改脚本,再次下发重试
底层真相:整个过程没有 ESP-IDF 的介入、没有 elf 固件生成、没有串口烧录流程。所有底层硬件能力,早就被 Vibe Mode 封装成了沙箱可以调用的标准化 Skill 接口。
## 二、第一层:硬件上下文前置(闭环的前提)
大模型最容易犯的错就是“纸上谈兵”。为了避免 AI 盲写驱动,Vibe Mode 在进入 Claw 会话之前,会干一件事:硬件拓扑扫描。
读 EEPROM 元数据:系统自动读取扩展槽内的模块信息:型号 SC101IOT、DVP 接口、时钟 XCLK=20MHz、默认输出 UYVY 格式。
读主板资源:Mosaico V1.2,内外双独立 I2C,IMU 挂载在内 I2C。
生成 JSON 快照:组装成结构化的硬件快照,自动追加到 Prompt 的头部(用户无感知)。
底层快照示意:
json

{
 "board": "ESP-Mosaico V1.2",
 "modules": [{"name": "SC101IOT Camera", "bus": "DVP", "xclk": 20000000, "format": "UYVY"}],
 "onboard": ["IMU", "480*480 LCD", "audio"],
 "resource_rule": "camera occupy DVP, IMU use internal I2C, no conflict"
}
工程价值:Agent 清楚地知道现在接的不是“随便一个虚拟摄像头”,它有具体的总线与时序。如果拔掉摄像头,再次发送需求,快照更新,Agent 会直接回复:“当前无摄像头模块,无法执行视觉识别”。这就是硬件上下文的力量。
## 三、第二层:Agent 约束生成(白名单机制)
拿到上下文后,Mosaico-Claw 开始生成代码。但它绝对不是自由发挥,它受到两层极其严苛的约束:
语法约束(只准用 Lua 子集):禁止直接操作寄存器、禁止调用 FreeRTOS API、禁止擦除 Flash。高危操作 API 根本不在沙箱白名单内,大模型就算硬写出来,也会被 Vibe Mode 拦截。
能力约束(只能调 Skill 接口):视觉、IMU、屏幕全部是封装好的高层接口。
camera.read_frame():获取图像帧
vision.color_detect(frame, "red"):色块检测
imu.get_pitch_roll():获取角度
lcd.draw_text(x, y, text, color):屏幕绘制
重点划清:Agent 根本不需要去写 SC101IOT 的 DVP 驱动和 I2C 时序。这些底层驱动早就固化在 Vibe Mode 的底层固件里了。ChatCoding 写出的脚本,只是业务逻辑的编排器。这就是它轻、快、秒级响应的根源。
Agent 生成产物示例(Lua):
lua

-- 由 Claw 基于硬件快照自动生成
while true do
   local frame = camera.read_frame()
   local red_result = vision.color_detect(frame, "red")
   local roll = imu.get_pitch_roll().roll
   if math.abs(roll) > 15 then
       lcd.clear()
       lcd.draw_text(20, 20, "板子倾斜过大!", 0xff0000)
   else
       lcd.clear()
       lcd.draw_text(20, 20, "红色坐标:"..red_result.x..","..red_result.y, 0x00ff00)
   end
   sleep(0.1)
end
## 四、第三层:Vibe Mode 沙箱热部署(防变砖底线)
代码生成好了,怎么运行?脚本通过 MCP 本地通道下发到 Vibe Mode,直接压入 Lua 沙箱执行:
独立 Runtime:沙箱独立于底层固件运行。
资源隔离与看门狗:脚本有严格的内存上限和最长执行时间。如果 AI 写出了死循环、内存泄漏,看门狗瞬间捕获异常,仅销毁沙箱内的脚本,Vibe Mode 和底层硬件毫发无损,板子绝不罢工。
权限校验:每一次调用 camera.* 或 imu.*,Vibe Mode 都会核验当前硬件快照,防止逻辑冲突。
毫秒级热更:脚本的加载、替换、停止,毫秒级完成,不需要重启主板。
## 五、第四层:真机反馈迭代(HIL 轻量版闭环)
脚本跑起来了,接下来就是见证奇迹的“硬件在环闭环”时刻。运行过程中,两类信息持续回传给 Claw Agent:
业务日志:色块坐标、实时倾角、屏幕文本。
异常信息:检测超时、图像读取失败、沙箱警告。
迭代场景演示:
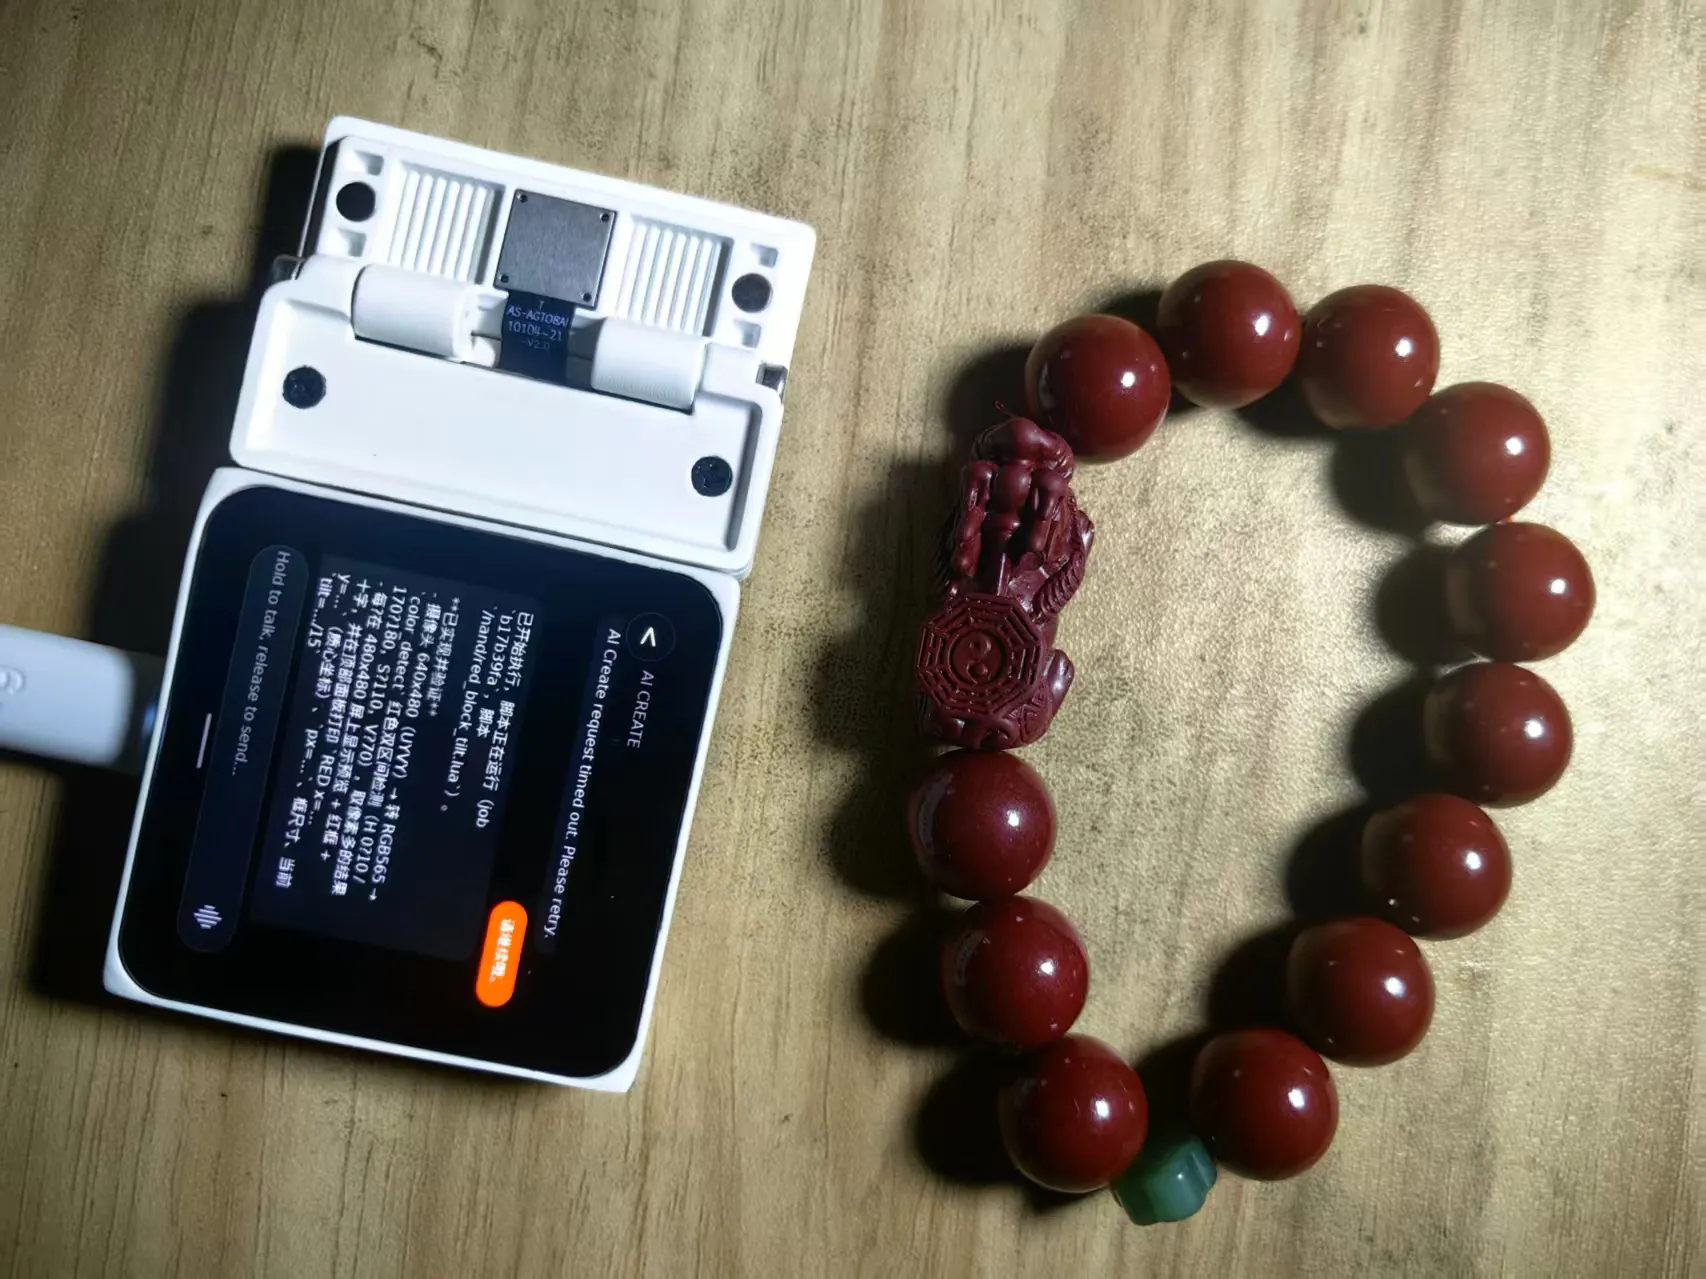
场景 A:屏幕上总是不显示红色坐标。Agent 收到“找不到红色”的反馈,立刻修改 vision.color_detect 里的颜色阈值参数,重新生成脚本并热更。
场景 B:倾斜 15 度太容易触发。你随口说一句“太灵敏了”,Agent 修改代码中的判断阈值为 25 度,瞬间完成更新。
关键区分:ChatCoding vs VibeCoding
ChatCoding 闭环:只迭代业务逻辑、参数、交互流程。不改底层驱动、不编译固件。
VibeCoding 闭环:要修改 C 驱动、修改 ESP-IDF 配置、编译、烧录、进行完整固件级迭代。
## 六、透过案例看边界:能干什么,不能干什么?
任何技术都有其物理边界,不吹不黑:
不支持盲插自制模块:所有底层驱动是提前写好的。如果你接入一个洞洞板焊的传感器,没有官方 EEPROM 描述,系统中就没有这个 Skill 接口,Agent 无法凭空调用。
与微秒级控制无缘:Lua 沙箱是事件驱动的,适合每秒几十次的读取与交互。要做高频 FOC 电机控制、高速伺服,必须切回 VibeCoding 走原生 C 代码。
对硬件物理损坏无能为力:反馈闭环只在业务层。比如摄像头排线虚焊、供电不稳,Vibe Mode 报错,Agent 只能告诉你“硬件异常,请检查”,它无法修改底层寄存器来修好一根断掉的线。
## 七、一句话浓缩底层本质
Vibe Mode 提前把硬件驱动封装成 Skill,上电扫描生成硬件快照;Agent 拿到快照,像搭积木一样编排业务逻辑,生成受限的 Lua 脚本,在隔离沙箱中热运行;真机结果回传后,持续调整脚本。
所以,ChatCoding 的终极奥义根本不是“AI 帮你写驱动”,而是“AI 在坚固的硬件底座之上,肆意编排物理世界的能力”。
这种范式的转变,不仅让硬件开发的门槛降到了泥土里,更让“创意先行,硬件随想法生长”成为了可能。在具身智能浪潮狂飙的今天,这才是开发者最需要的武器。
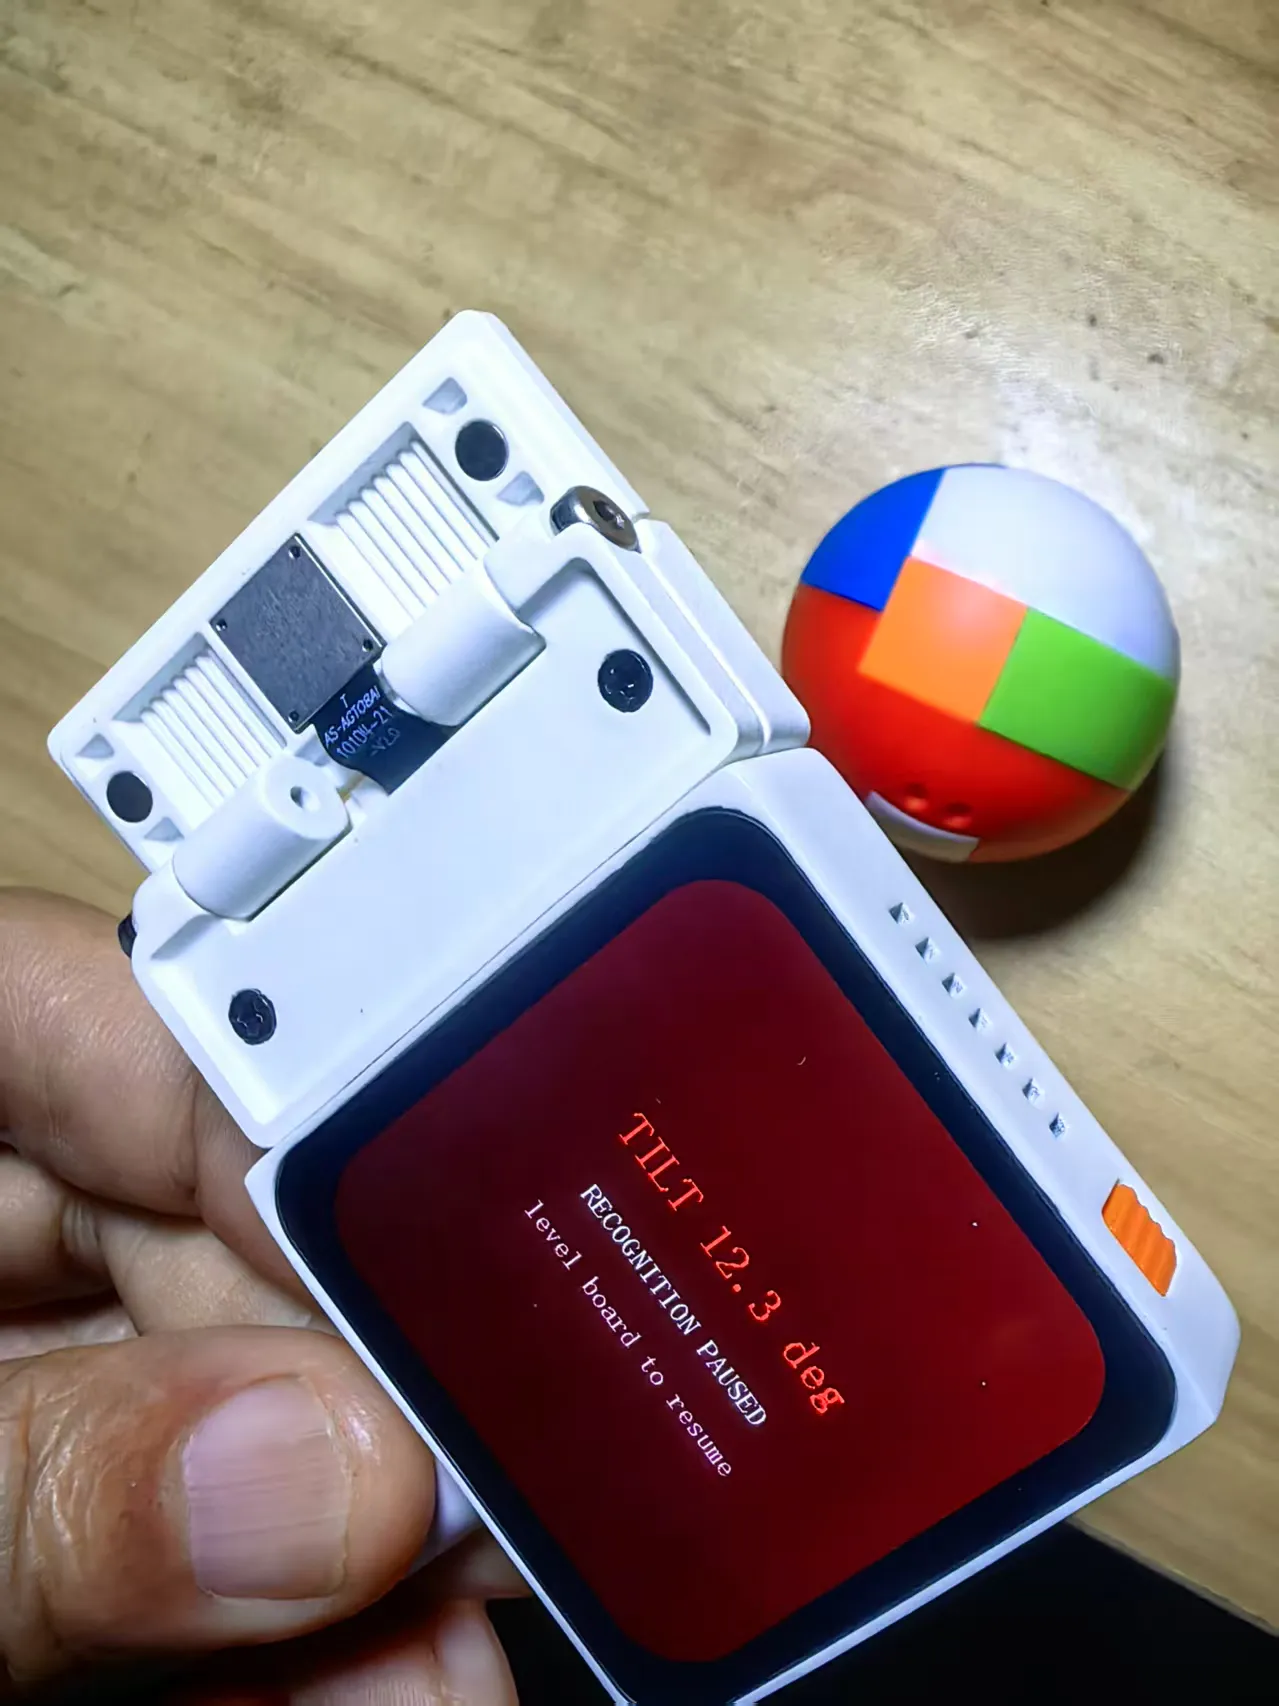
硬件清单
- ESP-Mosaico V1.2 主板1
- SC101IOT 摄像头模块板(V1.4)1
- 板载 IMU、LCD 屏幕1