【花雕动手做】ESP-Mosaico Claw 设置面板深度解析|换大脑、换遥控器,板端不再是天花板
标签:*ESP-Mosaico VibeMode Mosaico-Claw ChatCoding OpenAI兼容 MCP协议 硬件在环 HIL 具身智能*
## 导读:别只把板子当成一个“带屏幕的玩具”
很多创客刚上手 ESP-Mosaico,只会对着板子麦克风喊话,局限在“现场对着屏幕写代码”的玩法里。
但如果你深入 Mosaico-Claw 的 Settings(设置面板),就会发现这套平台真正的架构野心:LLM 后端解耦 + 多 IM 原生交互入口。
它把“AI 推理大脑”、“人机交互入口”和“硬件执行底座”彻底拆成了独立模块。你不需要改底层固件,也不需要自己写复杂的转发网关,动动手指扫码,就能给 Claw 换一个更聪明的模型,或者远程下发 ChatCoding 指令,实现跨设备的硬件在环调试,把电脑或手机变成远程遥控器。
今天,这里通过三张设置界面的实拍拆解,看透这套为具身智能打造的底层底座。
## 一、SETTINGS 总设置主页:架构解耦的缩影
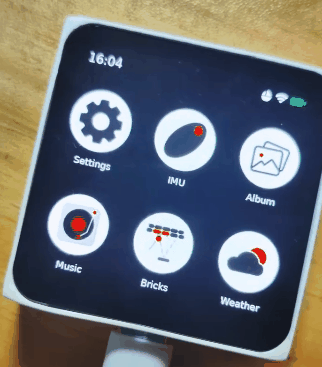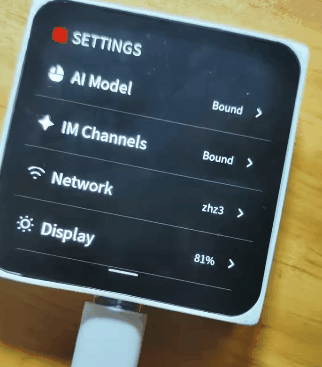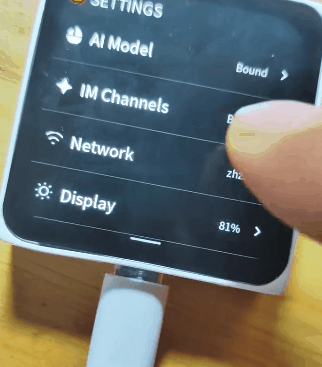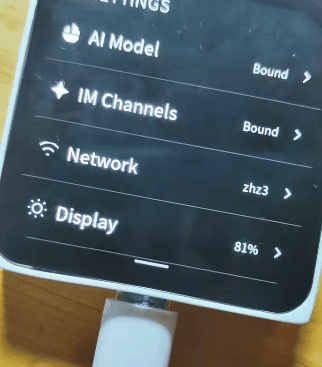
配图 1:Claw 设置总主页
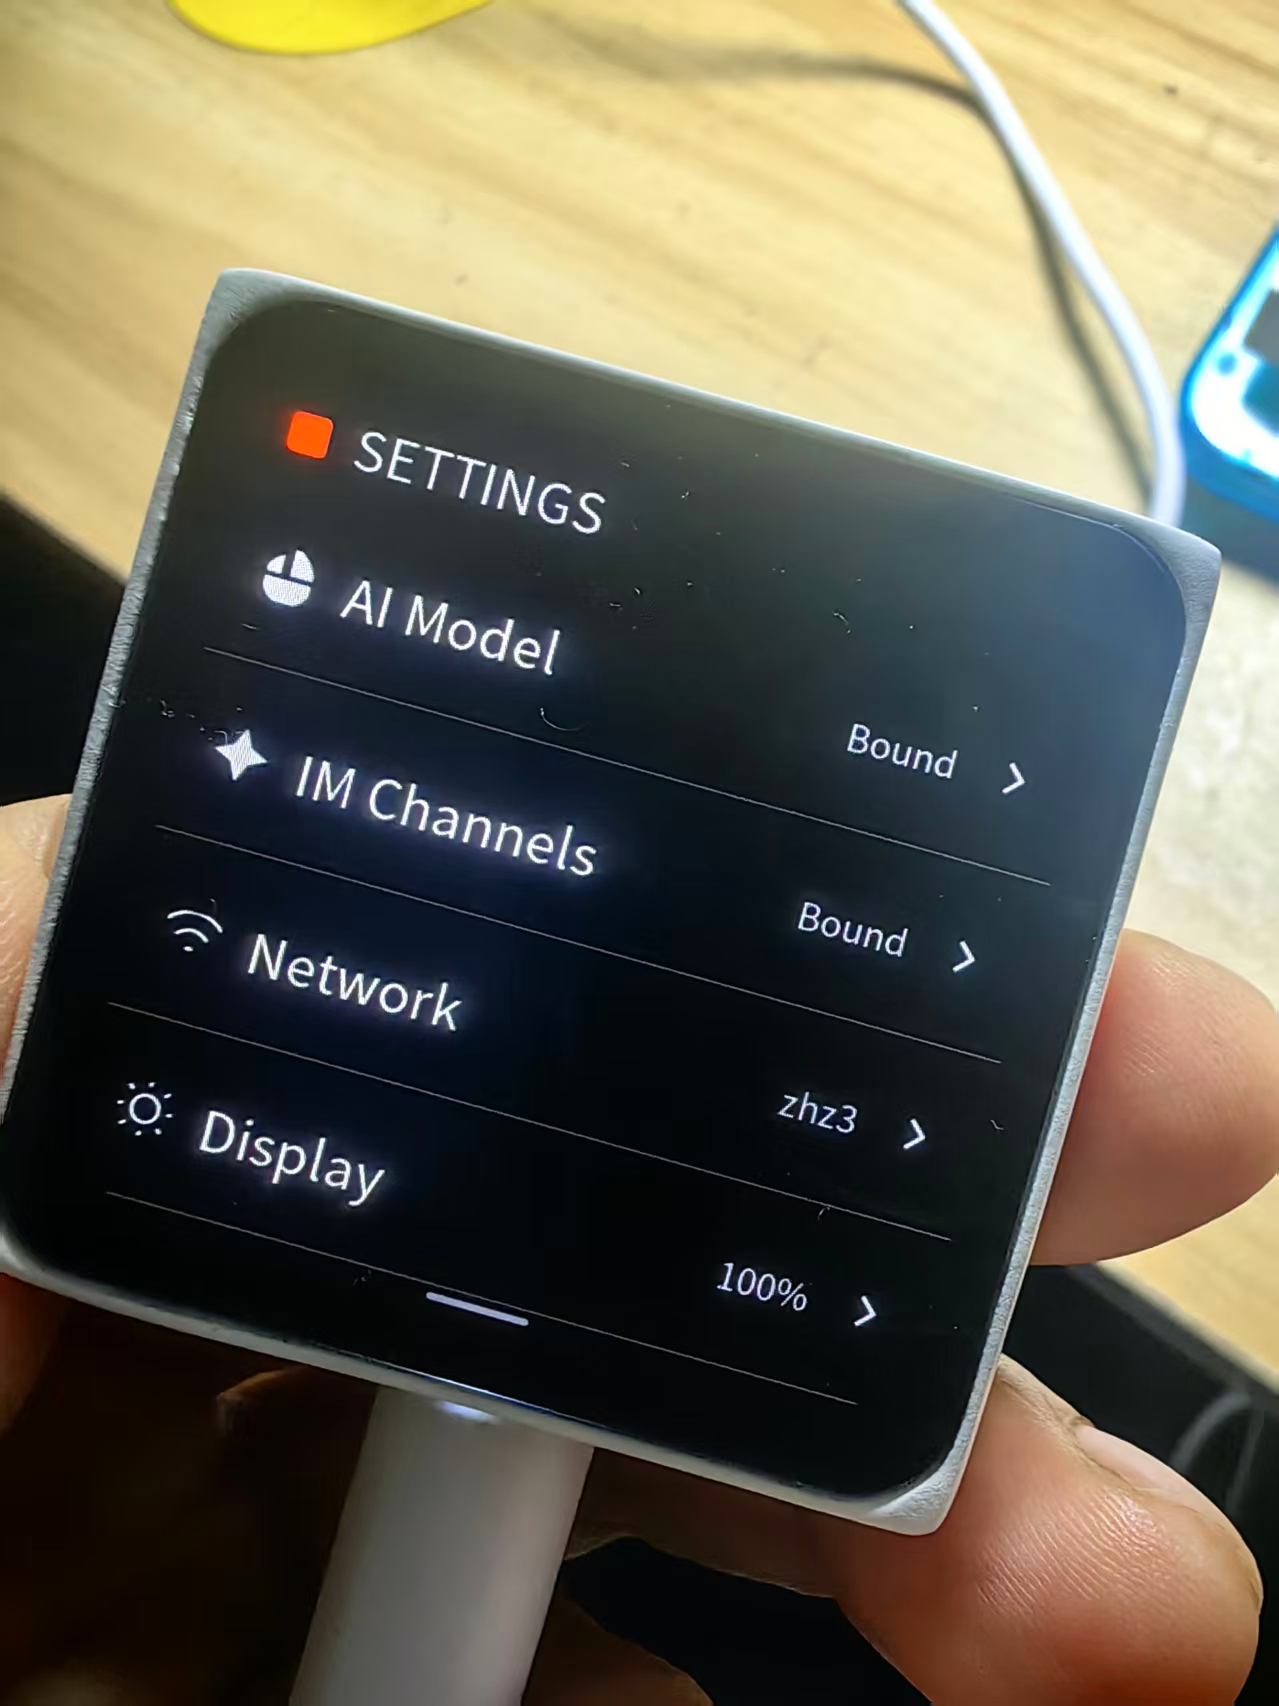
(界面包含:AI Model - Bound, IM Channels - Bound, Network - zhz3, Display - 100%)
这是设置的总入口,这四个选项背后藏着三层解耦设计:
AI Model(Bound/已绑定):换大脑。 决定 Claw 用哪个大模型来理解需求、生成 Lua 脚本。
IM Channels(Bound/已绑定):换遥控器。 绑定即时通讯软件后,电脑PC端或者手机端消息直接成为 Claw 的输入指令。
Network(zhz3):显示当前 WiFi。注意:AI 模型配置、IM 绑定、网页控制台全靠局域网,断网则远程失效。
Display(100%):屏幕亮度与息屏设置。
核心思想:交互层(语音/屏幕/微信飞书)、推理层(AI Model)、执行层(Vibe Mode MCP)在这里被彻底解耦。无论你用哪种方式发指令,最终都会流入同一套会话和硬件调用逻辑。
注:这里的 Bound 指的是参数已保存生效,而非当前的实时在线状态。
## 二、图 2:AI Model 后端配置 —— 摆脱束缚,自由“换脑”
配图 2:AI Model 后端配置页
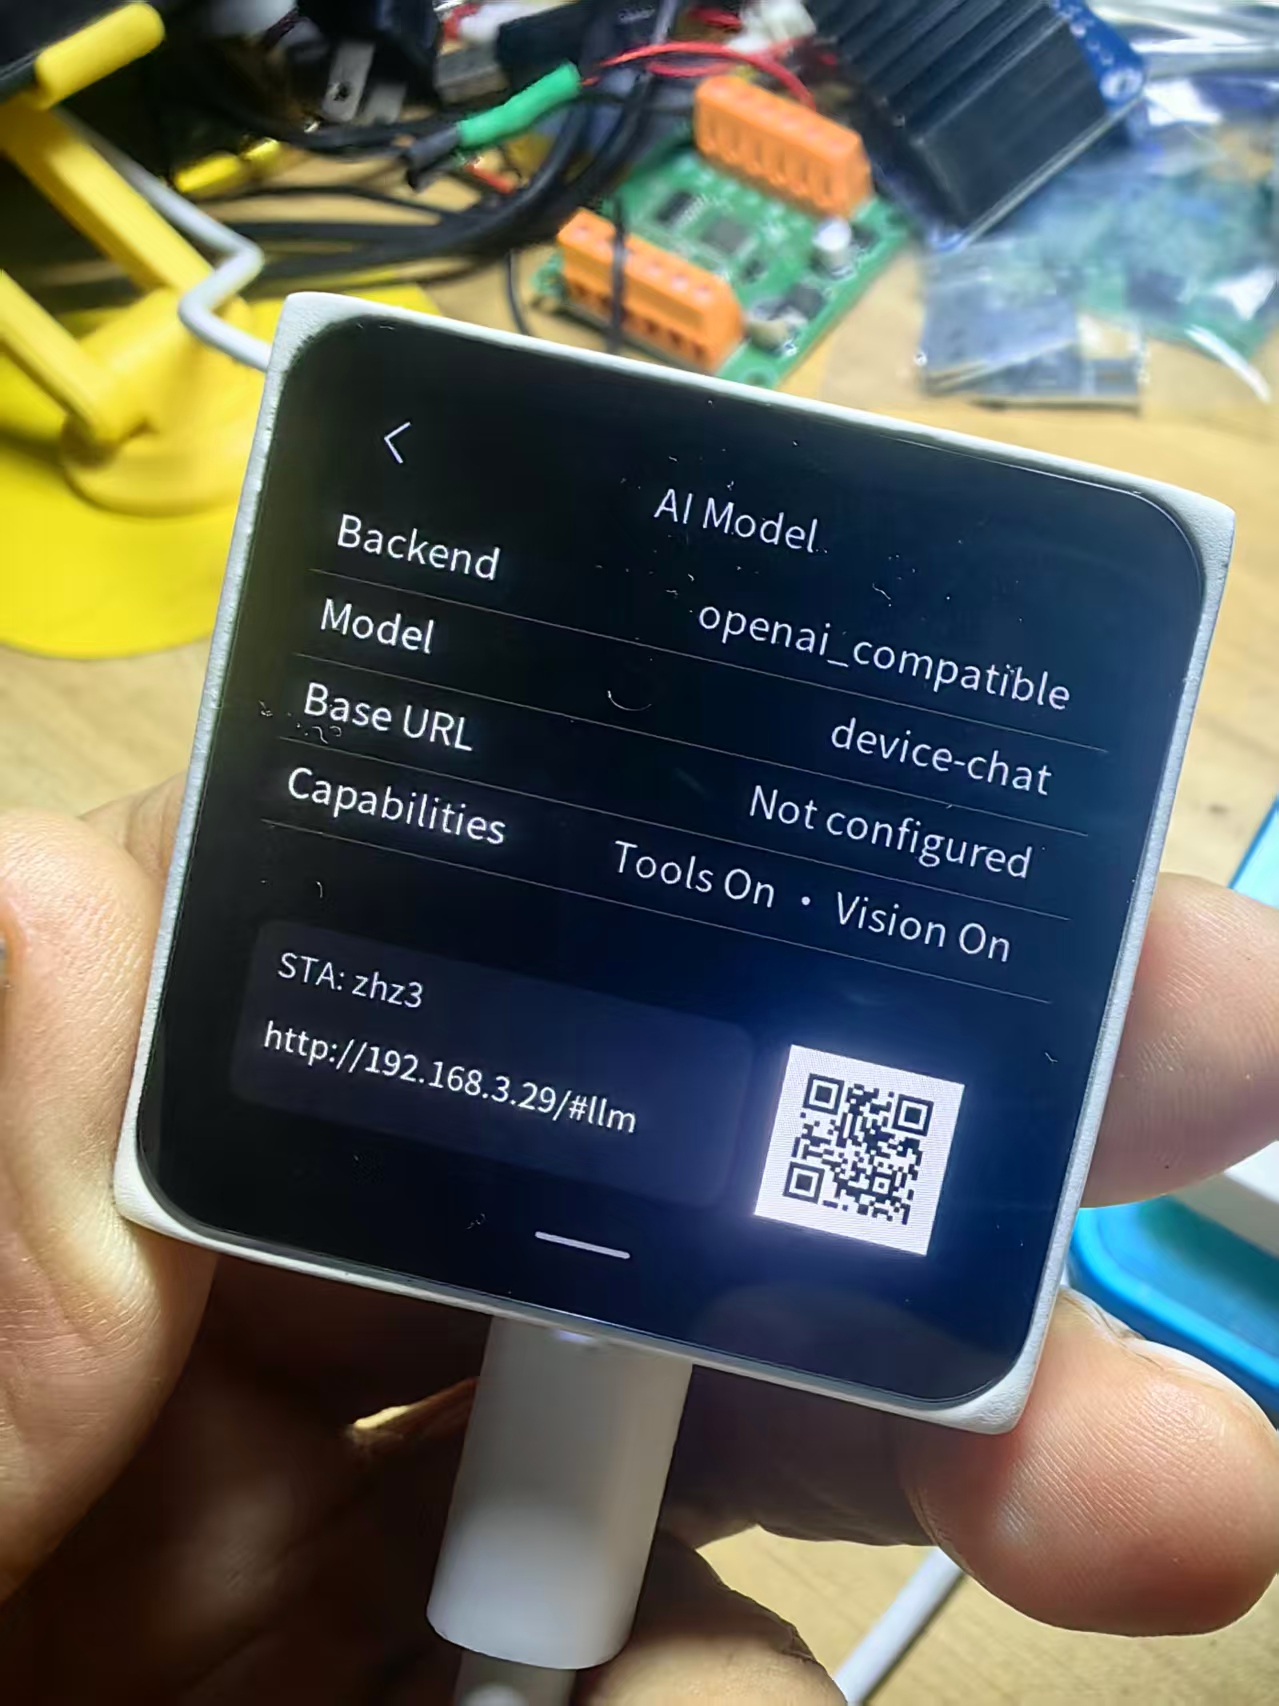
(界面显示:Backend: openai_compatible, Model: device-chat, Base URL: Not configured, Capabilities: Tools On · Vision On)
这里是 Claw 的动力源泉,也是为什么我之前能顺利接入 DeepSeek 的核心原因。
Backend:openai_compatible
打破厂商锁定。只要服务端遵循 OpenAI 接口规范,无论是 DeepSeek、通义千问还是豆包,统统都能接入。这意味着当你嫌弃官方模型额度不够、或者写代码总超时时(比如前面翻车的 10 款表盘案例),你可以随时换一个更强大的后端。
Model:device-chat
这是一个内置标记,提示后端:“当前是硬件对话场景,请优先输出可执行的 Lua 脚本和工具调用,别跟我废话闲聊。”
Capabilities(核心开关):
Tools On:这就是 MCP(Model Context Protocol)的命门。只有打开它,大模型才有权限调用底层能力(扫模块、读 IMU、控屏幕、下发脚本)。如果关掉,它瞬间变成只会聊天的“哑巴 AI”,ChatCoding 直接废掉。
Vision On:视觉链路开关。配合摄像头子板,可进行图像分析。平时关掉能省 Token。
局域网配置网页(http://.../#llm):贴心设计,电脑或手机扫码填 API Key,完美规避在板子小屏幕上敲长密钥的痛苦。
## 三、图 3:IM Channels 远程通道 —— 手机秒变“硬件遥控器”
配图 3:IM Channels 远程通道配置页
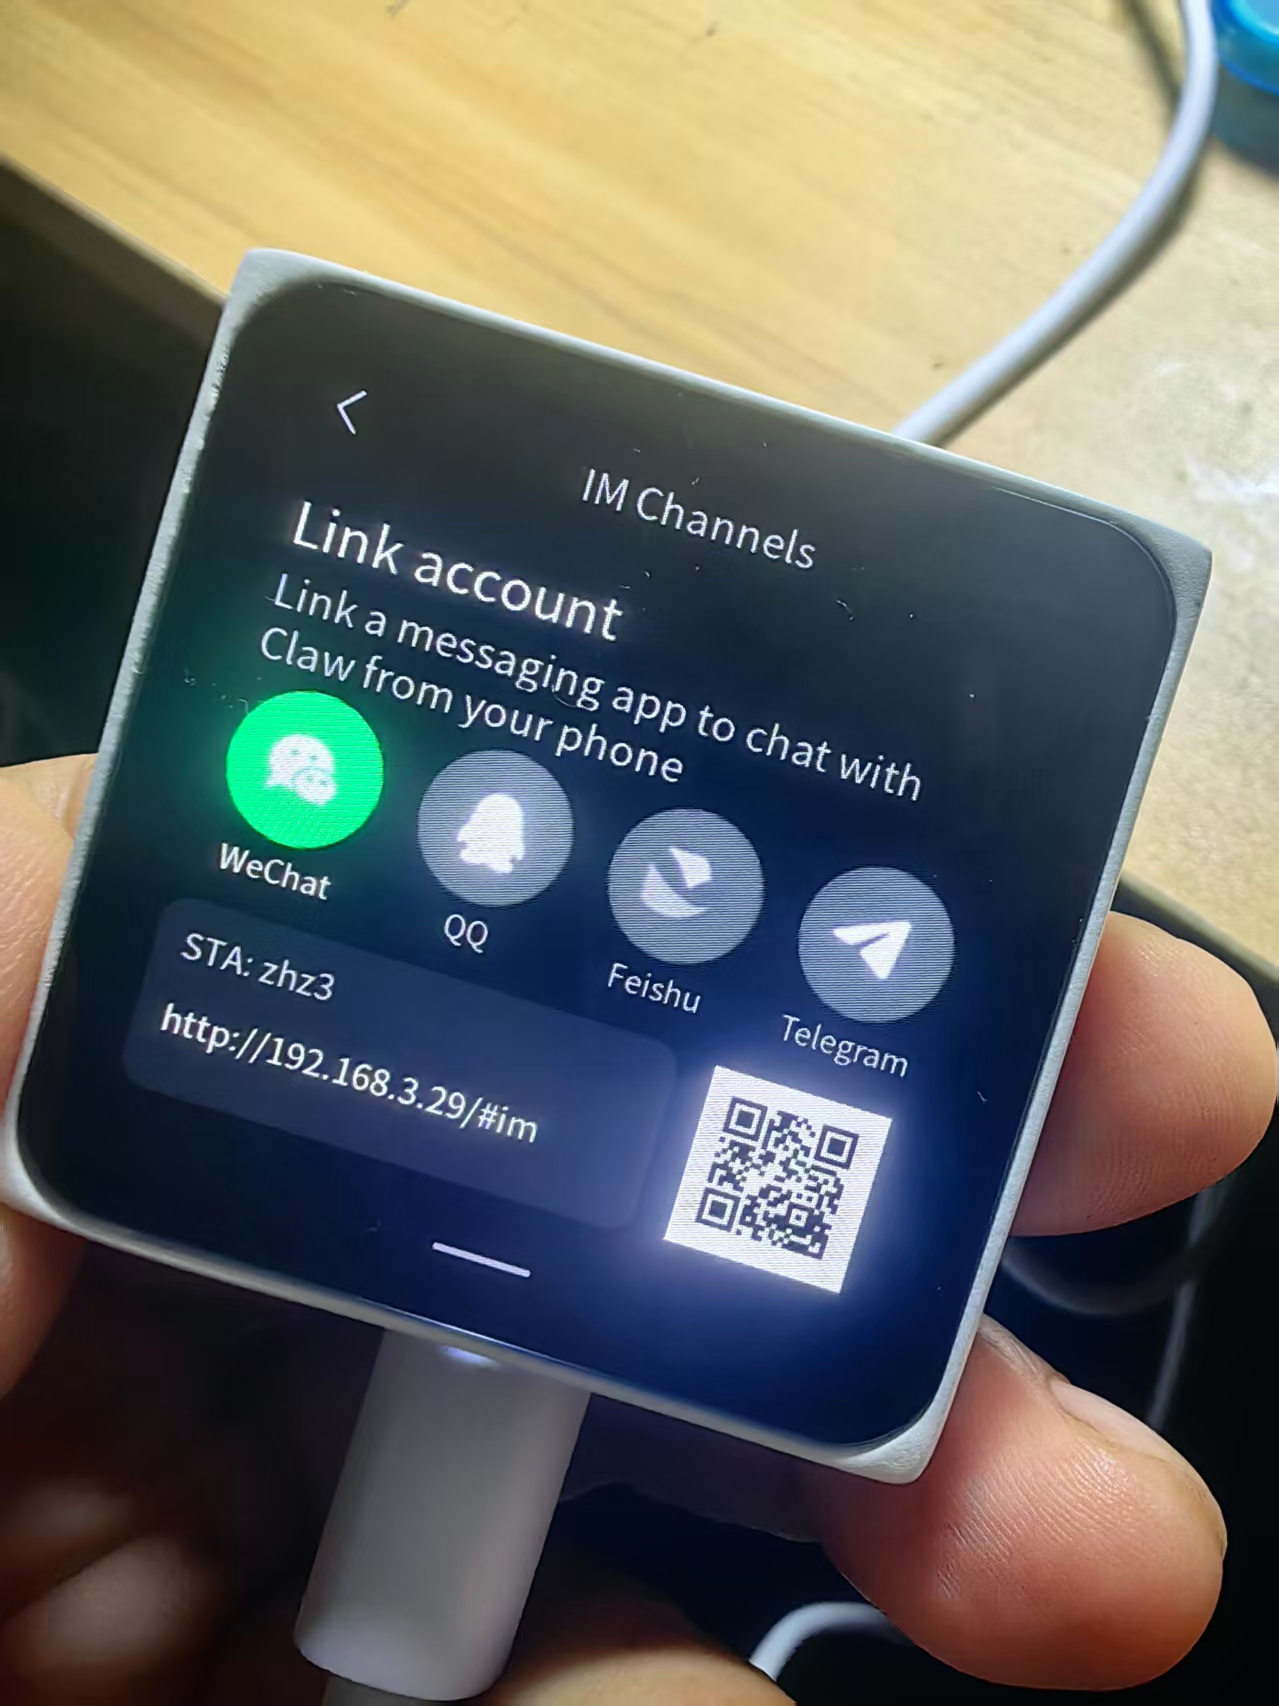
(界面显示:支持 WeChat / QQ / Feishu / Telegram,提供局域网绑定二维码)
很多人以为这只是个消息转发,但它其实是原生的交互入口,且与本地语音共享生命线。
不用自研网关:市面上很多 ESP32 远程方案需要自己写服务端做消息透传。而 Vibe Mode 内置了 IM 调度模块,底层做好了路由和回传,扫码即用。
跨设备的上下文无缝衔接:这才是最杀手级的功能。在板子上写了 3 款表盘,卡壳了;放下板子,拿起手机在微信里发一句:“接着上回,再加 2 款表盘”。AI 能接住这轮上下文继续干活,绝不串戏。
完整的远程硬件在环(HIL)闭环
结合设置面板,一条从手机到硬件的完整闭环链路浮出水面:
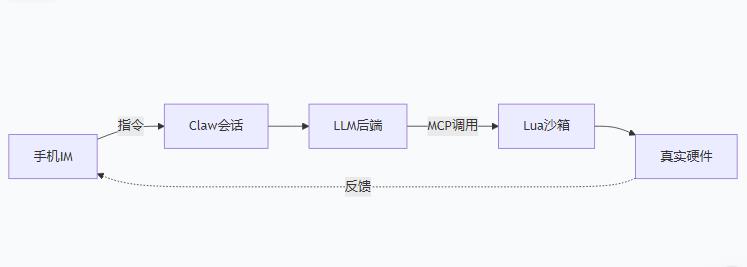
这是 ESP‑Mosaico 原生 IM 远程 ChatCoding 完整**硬件在环(HIL)闭环链路**:
1. 用户在微信 / 飞书等 IM 发送自然语言需求,消息送入 Claw 会话层,**和板子本地语音、屏幕输入共用同一套会话记忆**,增量调试上下文不会断裂;
2. Claw 携带当前硬件快照(已识别的磁吸模块、硬件状态),把对话送入配置好的 LLM 后端;
3. LLM 依靠 MCP 工具能力,输出硬件调用指令或 Lua 脚本;
4. MCP 协议层做硬件权限、总线资源管控,将脚本下发到板载 Lua 沙箱;
5. 脚本在 ESP‑Mosaico 真机本地热部署运行,驱动屏幕、IMU、摄像头等真实外设;
6. 硬件产生的传感器读数、运行日志、报错信息沿着原链路反向回传,最终推送回手机 IM,用户基于反馈继续迭代调试。
> 核心要点:所有代码在板子本地真机执行,不是云端仿真;更换大模型、切换交互入口(本地语音 / 远程 IM),都复用这套 HIL 闭环。
## 四、三图联动:看懂这套架构的野心
如果只把 ESP-Mosaico 当成一块开箱即用的开发板,就太可惜了。
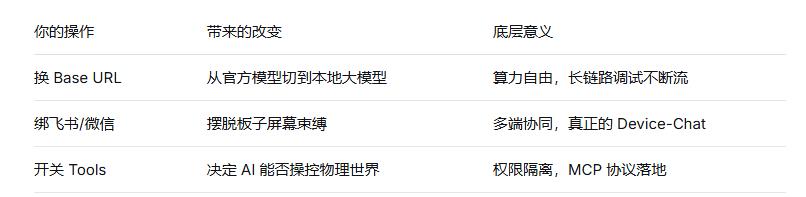
> 精简远程 HIL 链路:手机 IM 下发指令 → Claw 维护会话上下文 → LLM 生成脚本 → MCP 调度、Lua 沙箱真机运行 → 硬件反馈原路回传手机,形成硬件在环闭环。
### 适用场景与局限
优势:现场调试不方便、板子放在工作台,手机远程下发指令快速验证想法;多人协作,不同设备接入同一个 Claw 会话。
局限:默认仅支持局域网;想要公网远程,需要内网穿透。IM 通道只是输入通道,**脚本依然在板子本地 Lua 沙箱运行,不是云端仿真**,是标准硬件在环。
三张界面串联起来,完整展示了 Mosaico-Claw 的设计范式:
1. 【SETTINGS 总页】统一管理所有能力开关
2. 【AI Model 页】换大脑:自由选择大模型,控制工具、视觉能力开关
3. 【IM Channels 页】换交互入口:不限定于板子麦克风屏幕,手机 IM 随时接入
传统 ESP 项目、Arduino 项目,交互入口固定、模型固定;而 ESP-Mosaico 这套架构,是专门面向具身智能 Agent 设计:硬件是执行终端,AI 后端可替换,交互入口可以任意扩展。
这也是 Vibe Coding、ChatCoding 两条开发路线的底层底座:不管是板端语音 ChatCoding,还是电脑端 Agent VibeCoding,都基于这套可配置的后端 + MCP 硬件接口体系。
这就是面向具身智能(Embodied AI)设计的系统底座。理解了这三张设置页,你才算真正捏住了 Mosaico-Claw 的七寸。下一步,就是去自定义你的专属 Agent 了!