给特斯拉自动插枪的小车、“陆空两栖”四足机器人、到点捞菜的火锅机器|DF创客周刊(第 193 期)
社区公众号记录每周值得分享的创客相关内容,每周五发布~
欢迎投稿或推荐相关内容。
投稿邮箱:MakerCommunity@outlook.com
四足机器人把腿展开,变成一架四轴飞行器
Sesame 原本是一只会走路、会用小屏幕做表情的四足机器人。
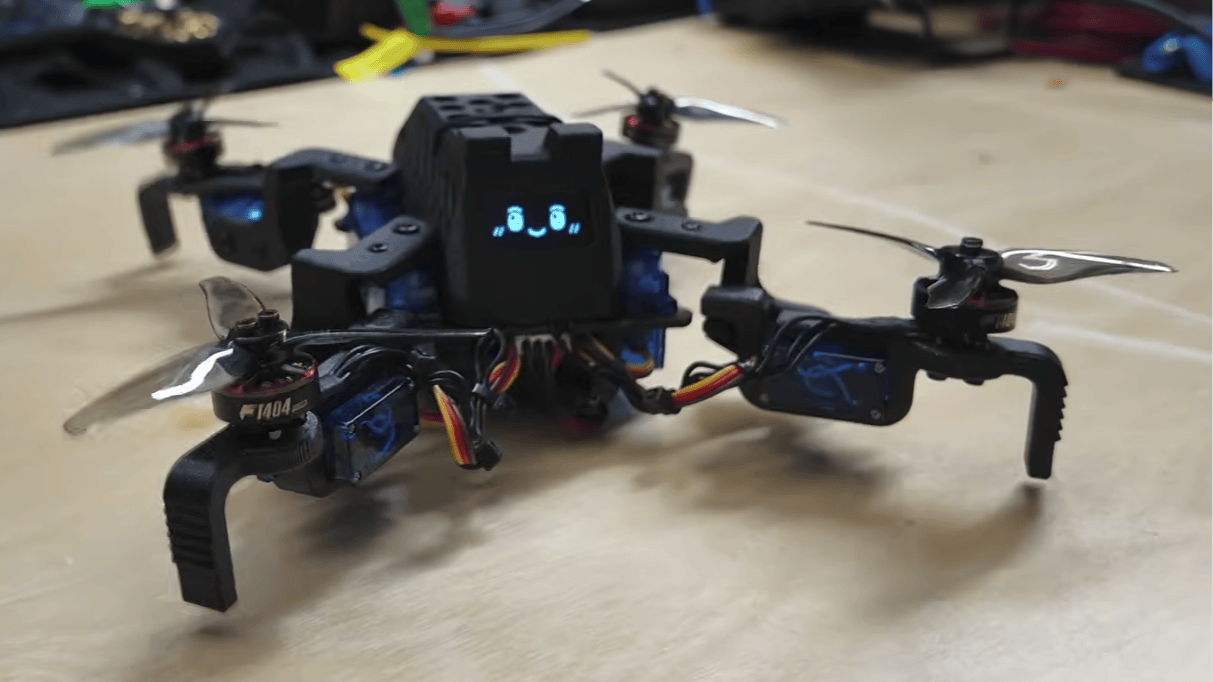
作者给它的四只脚装上螺旋桨,走到空地后,四条腿向外展开,整只机器人就能起飞。演示中,它完成了行走、展开、起飞、悬停、降落,再收起腿继续行走的一整套动作。
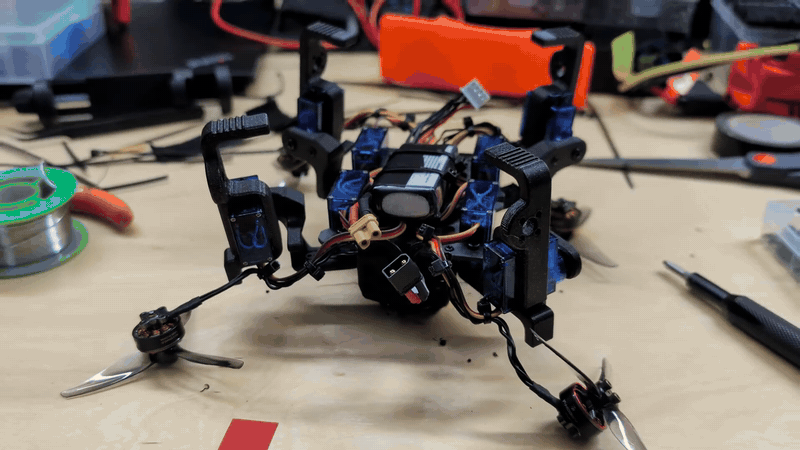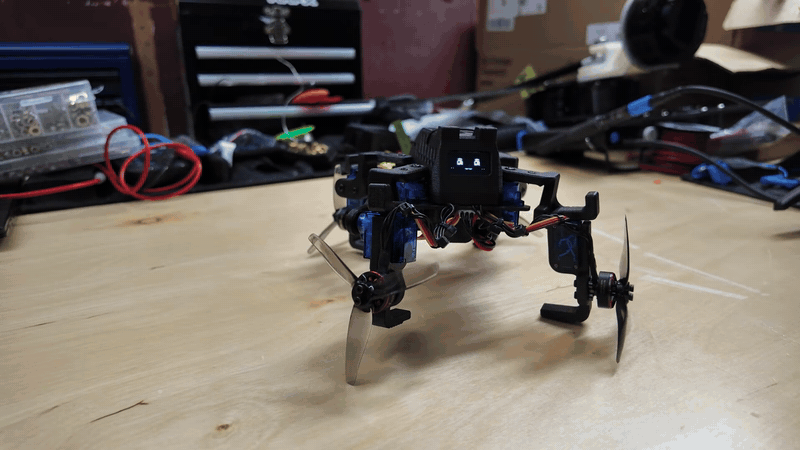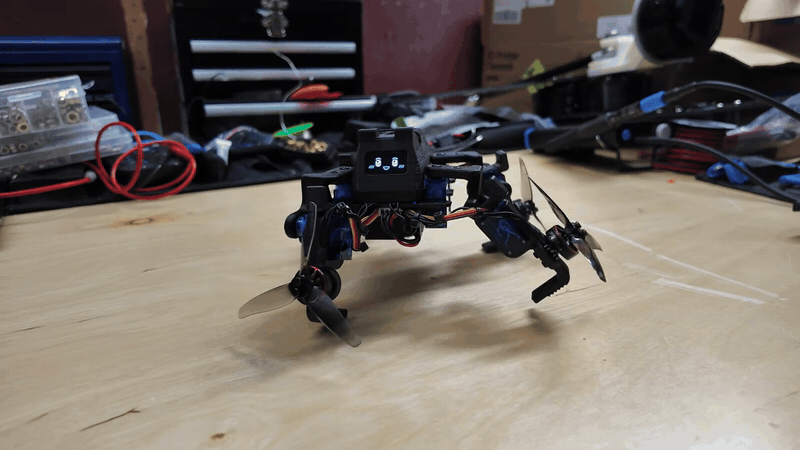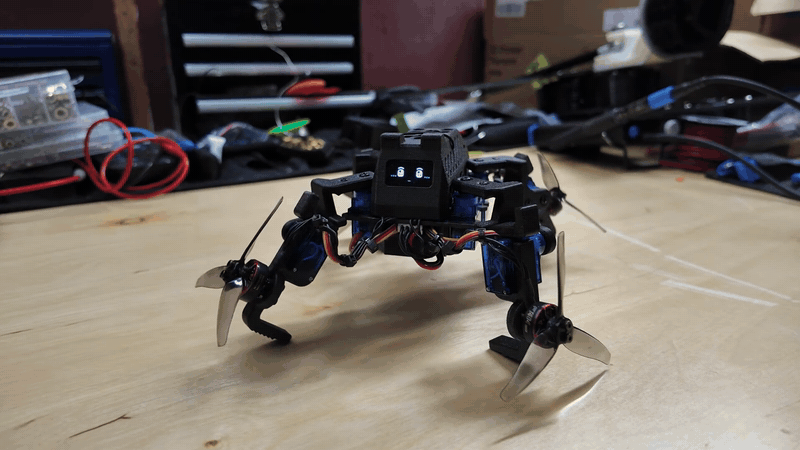
飞起来最先要过的是重量关。作者把原先 8 枚金属齿轮 MG90S 舵机换成更轻的 SG90,省下约 35 克;机架改用碳纤维增强尼龙打印,再配一块 CNC 切割的碳纤维板。最终整机重 264 克,略高于原定的 250 克。
另一处难点在腿关节:飞行时螺旋桨持续拉扯四条腿,单靠舵机定位,塑料齿轮的间隙会让螺旋桨角度晃动。作者在关节处加了机械限位,腿展开后由限位块承受推力。行走和表情交给 ESP32-S2,飞行则由独立飞控负责;两个控制系统共用电池,但不互相指挥。项目仍在改进,作者已公开原有 Sesame 的 CAD、固件和制作资料。
来源:https://www.doriantodd.com/projects/sesame-drone/
600 多块 PETG 打印件,拼出一副电动车车身
普通桌面 3D 打印机的成型空间放不下一整片车身,作者就把车壳拆成 600 多块小件,用 3 台打印机连续打印了约一个月。零件靠热熔钉拼接,接缝补平后,内外再铺碳纤维。车身的曲面出自 Fusion 360;看成品照片,已经很难从外表猜出它是这样一块块拼起来的。
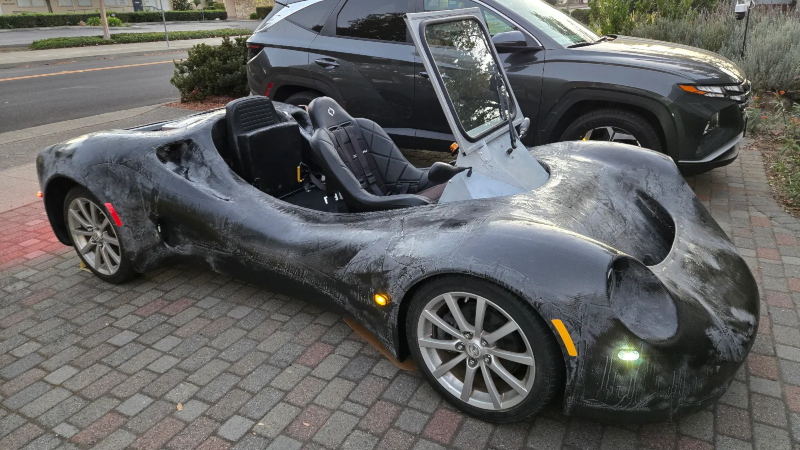
打印的是约 8 毫米厚的 PETG 车壳,底下仍是钢制车架。动力来自日产 Leaf 的电机和电池,悬挂则用了马自达 MX-5 的零件。作者称这辆车已在美国加州完成登记,可以上路行驶。
为了把大型模型切成打印机能容纳、方便装配的小块,作者后来写了 Section3D。它能给零件编号、安排打印板,并生成装配指南,代码已公开。这个工具比“把模型切成 600 块”听起来更有用——下一次想用桌面打印机做一件远超成型空间的大东西,至少不用手工给每块零件起名字了。
来源:https://www.reddit.com/r/3Dprinting/comments/1xrw50y/i_3d_printed_a_car_from_scratch_and_its_road/
项目工具:https://github.com/k-kuehn/Section3D
小车自己对准充电口,靠两只吸盘把插头推入车内
电动车自己插枪,难点不只是找到充电口。插头要用力推入,轻巧的小车如果没有支撑,可能先把自己往后顶走。这台自动充电机器人把两只吸盘贴在车身充电口旁,先把自己固定住,再用齿轮机构将插头推进去;充电时,车体大部分缩在车底。
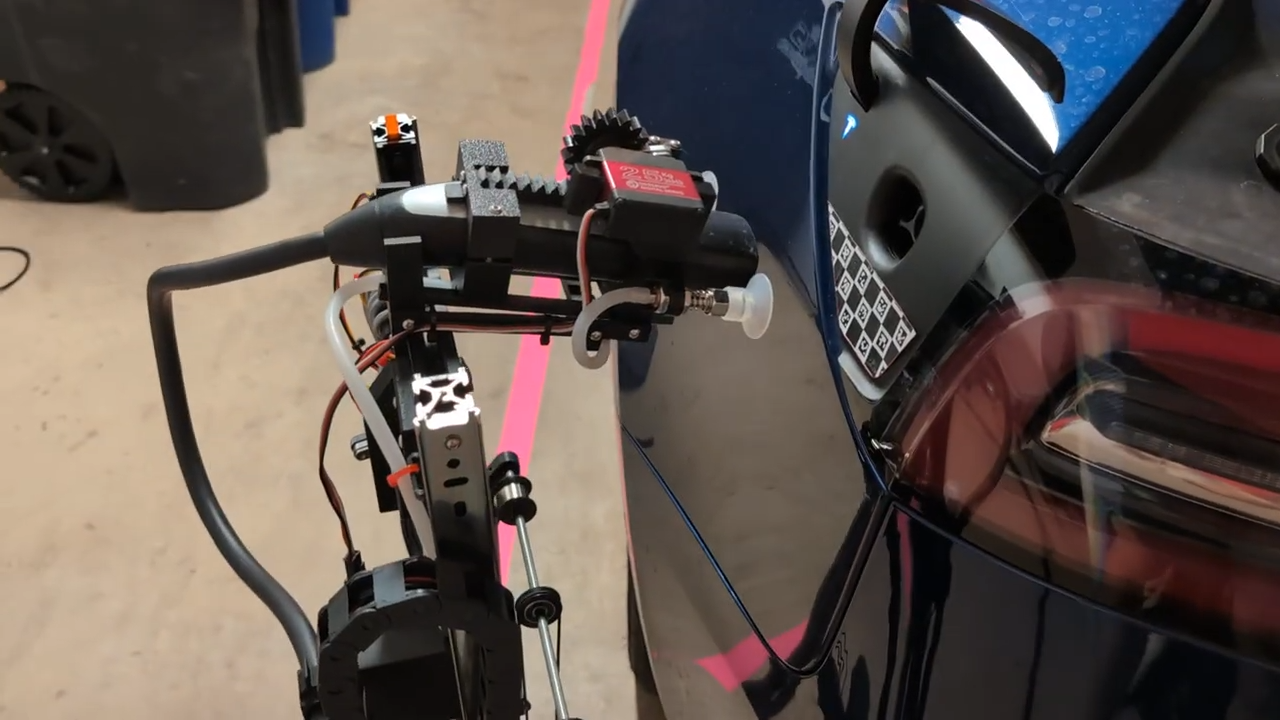
小车靠 4 个麦克纳姆轮横向挪动,激光雷达负责粗定位;接近车辆后,摄像头识别充电口下方的 ChArUco 标记板,调整最后的插入角度。
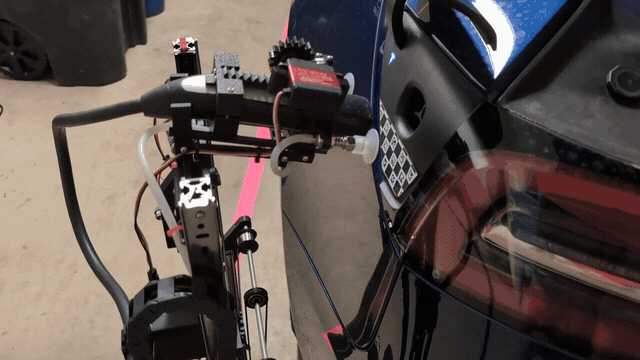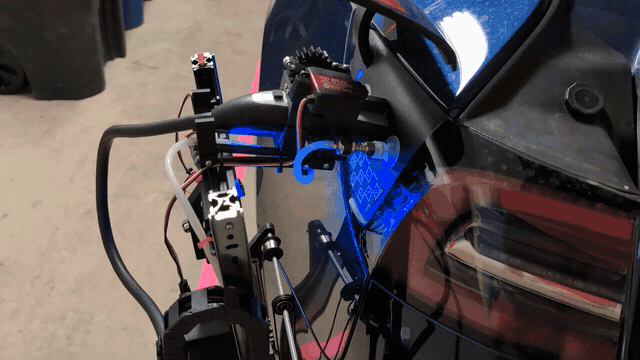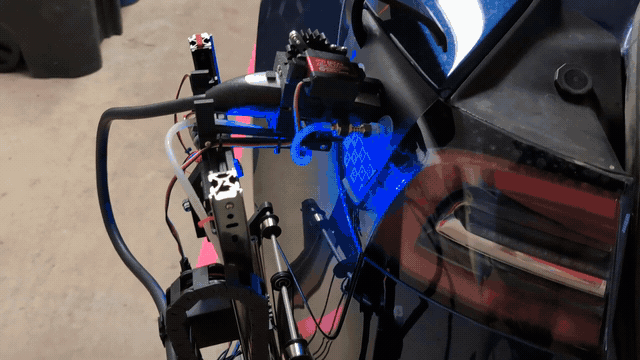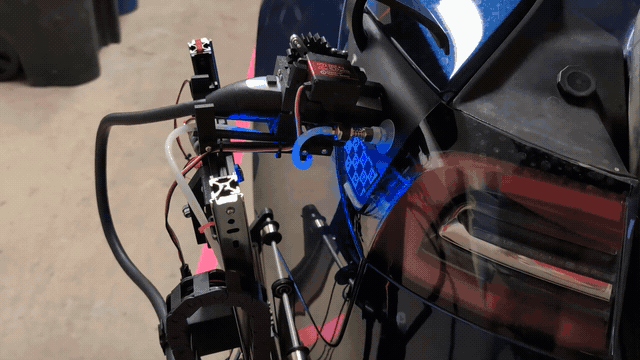
作者还用吸盘电机的电流变化判断是否吸牢。充完电后,摄像头转向后方墙上的标记,小车不用掉头也能回到停靠位。
项目针对作者自己的特斯拉 Model 3 制作,开盖和车辆状态判断用到了付费的 Tessie API。GitHub 仓库公开了代码和 CAD;演示视频可以看到它完成自动对准和插枪。
来源:https://github.com/Mew463/roboticcarcharger
毛肚 45 秒、牛蛙片 90 秒,到点漏勺自己升起来
DF创客社区里的小伙伴曾因吃了没涮熟的牛肉片闹肠胃炎,后来他干脆给火锅搭了个“自动捞菜”的架子——把食材放进漏勺,再把对应的二维码卡片放到摄像头下;按下按键,漏勺就沉进锅里,屏幕开始倒计时。程序给毛肚设了 45 秒、牛蛙片设了 90 秒,时间一到,推杆把漏勺提起来,灯也从红色变成绿色。
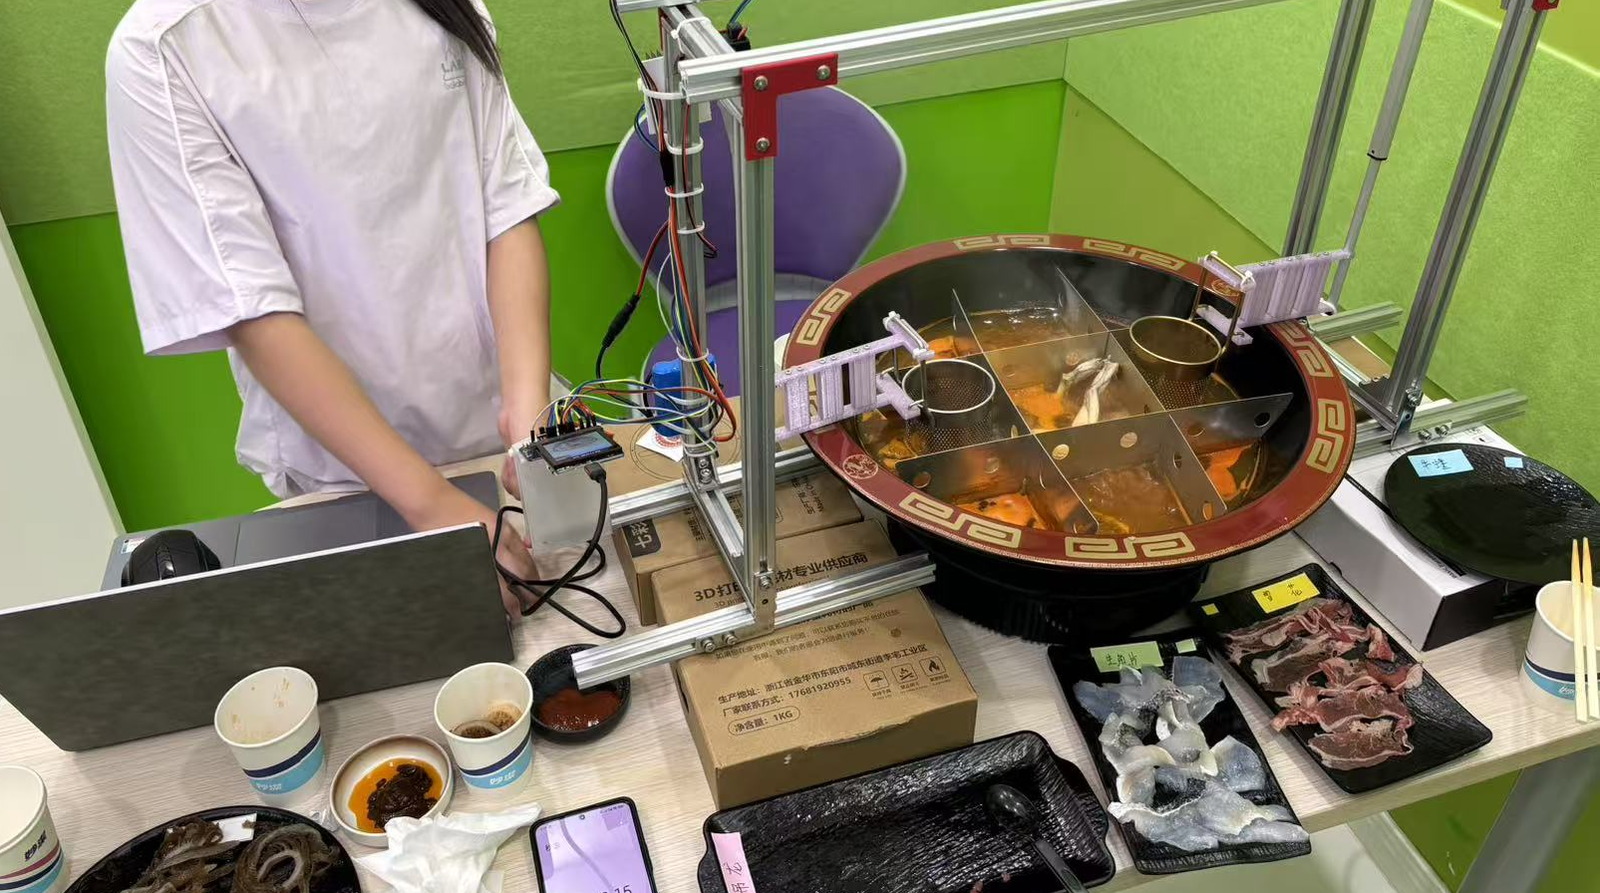
门式支架用铝型材搭成,左右各有一支推杆,分别带动金、银两只漏勺,可以同时涮两种菜。
用行空板 K10 的摄像头认的是卡片上的二维码,不是锅里的食材。锅上蒸汽重,直接认菜更容易受干扰;即便改扫二维码,画面还是会被蒸汽弄得发白,作者就加了两盏灯补光,又把容易受潮起皱的卡片塑封起来。
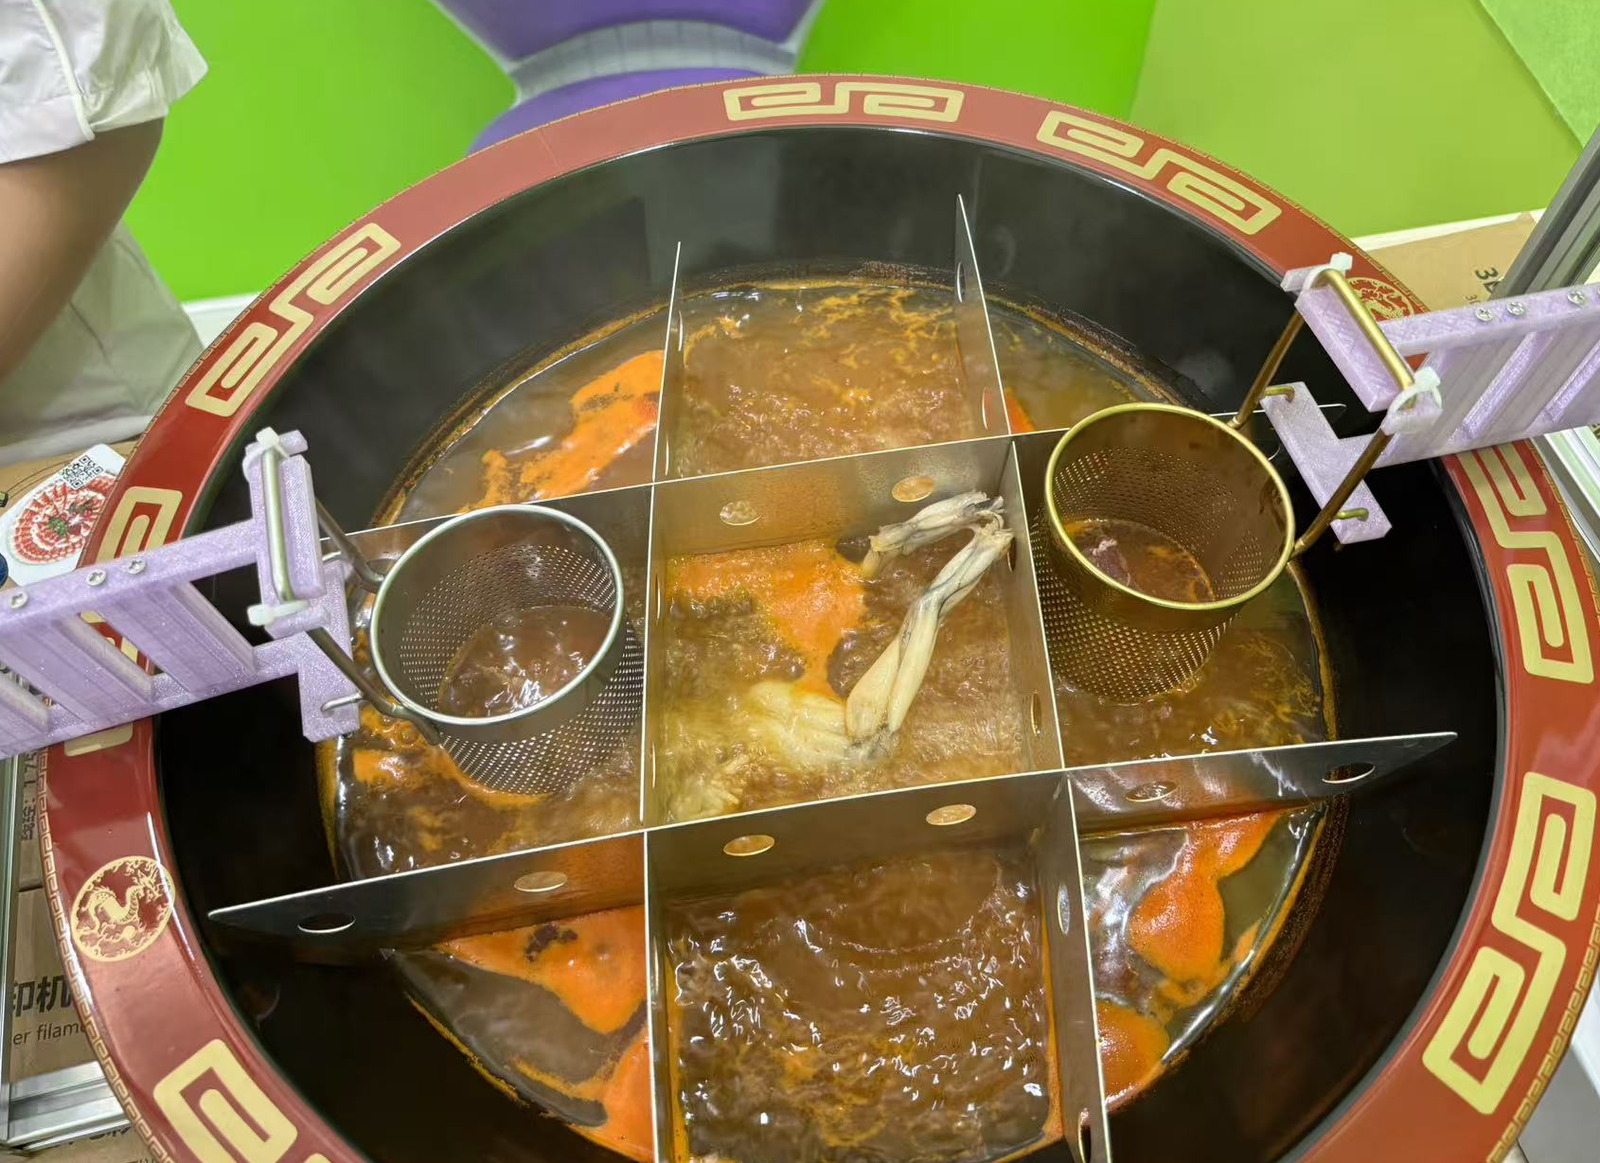
作者用 25 份食材做了人工烫煮与机器定时烫煮的对比。按帖中的测温方式,人工组有 32% 测到 75℃,机器组则全部达到。不过,红外测温枪测的是表面附近温度,不能靠这个确认食材中心也到了 75℃。作者打算下一步加防水温度探针,直接按实测温度控制漏勺升降。Mind+ 程序和 3D 打印件已附在原帖中,感兴趣的可以移步社区阅读原帖。
来源:https://mc.dfrobot.com.cn/article-387030.html
3D 打印机边打印,边把电子元件装进去
平时打印电子设备的外壳,打印结束后还得自己放电路板、穿导线。Print & Place 试着把这一步挪进打印过程:同一张打印板上先做一个零件托盘,人为把元件摆好;打印到指定层时,喷嘴用一小点挤出的塑料粘住元件,把它带到模型里的位置,再继续打印,把元件封在里面。
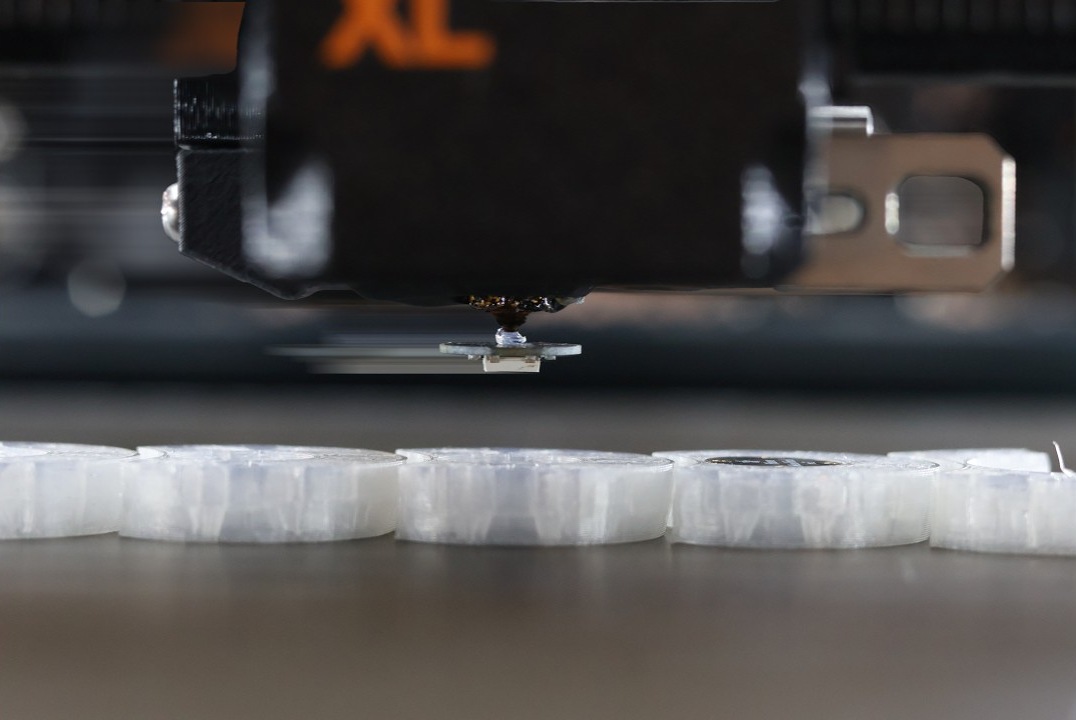
研究团队用未经硬件改装的 FDM 打印机,做出了会发光的冰箱贴和从打印板上走下来的小机器人。元件放置动作由插入打印任务的 G-code 完成,设计工具也会生成放置托盘。除电路板外,演示还涉及导线和连接件的放置。
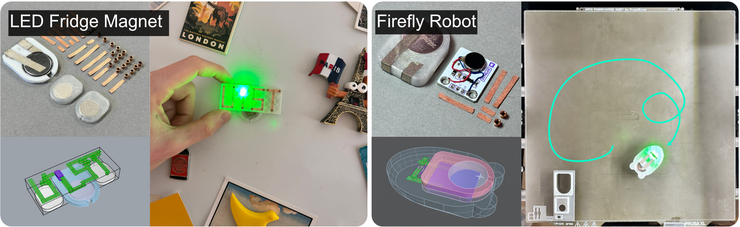
托盘还是需要人工装料,放置过程也没有摄像头实时校正;团队在实验中记录了拾取失败、位置偏差和接触不稳定的问题。
来源:https://hpi.de/baudisch/projects/print-and-place.html
不用碰手机的床头闹钟,顶上还留了个贪睡键
Rouse 是一只装进 3D 打印外壳的 ESP32 床头闹钟。前面是 3.5 英寸触摸屏,顶上有一个长长的贪睡键:按一下延后闹铃,按住则关闭。夜里屏幕会调暗并切成深红色,早晨可以让屏幕逐渐变亮、铃声逐渐变响。
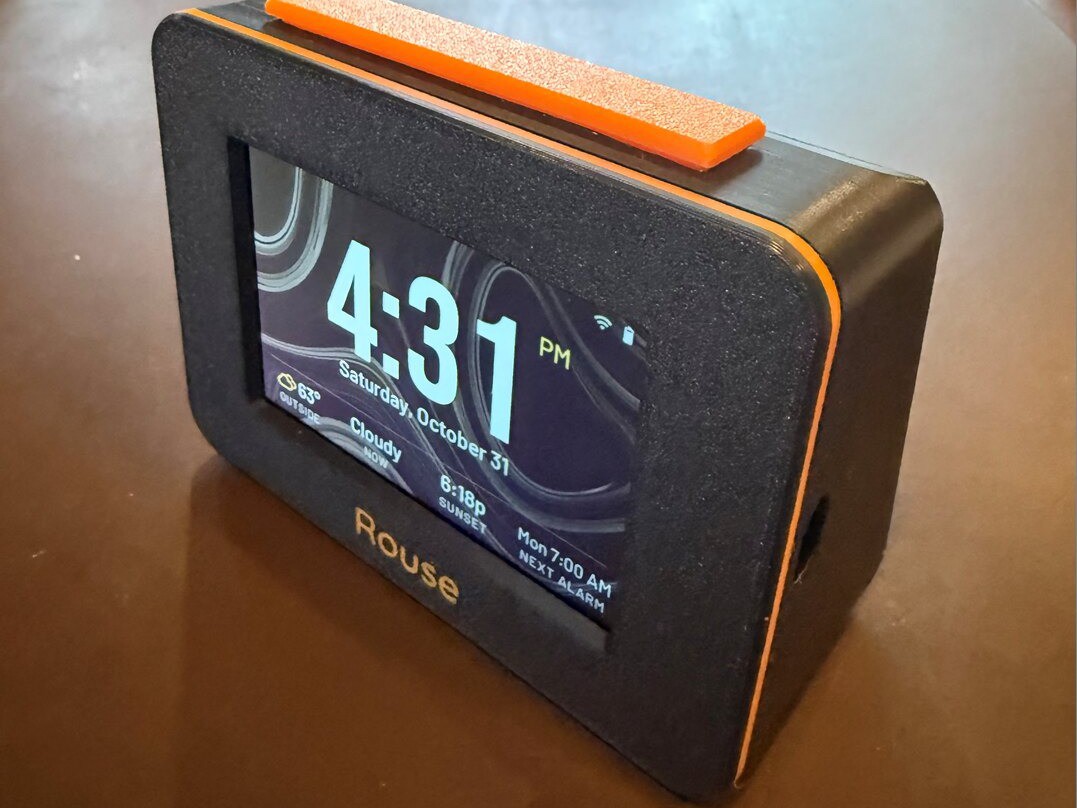
闹钟、外观和背景照片都在设备自己提供的网页里设置,拿手机浏览器打开即可,不用另装 App 或注册账号。它支持 3 款现成的 ESP32 触摸屏板,因板子不同,贪睡操作也略有差别:Waveshare 版本用敲击外壳代替顶部按键。
项目于 11 月初发布了 1.0 版固件,构建指南和打印文件也已公开。时间和天气还是需要联网获取;闹钟设置和播放则留在设备上。
来源:https://hackaday.io/project/207295-rouse-a-calm-bedside-alarm-clock
项目网站:https://rouseclock.com/