唠一唠神通广大的PID算法
本文配合大小车寻线项目,用大白话拆解PID,尽量少啃晦涩公式,把P、I、D三位“小车管家”讲明白,适合刚玩机器人的创客小伙伴,部分通俗类比会存在理论小瑕疵,欢迎大佬评论区指正~
玩寻线小车的时候,很多人一开始会写档位式寻线:偏离黑线多就大转弯,偏离少就小转弯,中间区间直行。
档位分的越多,小车跑的越丝滑。但档位不可能无限划分,写一大堆if‑else又臃肿麻烦。这时候,PID算法就闪亮登场!
PID不是什么玄乎的黑魔法,就是比例P、积分I、微分D三位管家联手干活的闭环控制算法,不管是小车寻线、平衡小车、3D打印机温控、汽车定速巡航,到处都能看见它的身影。
咱们的大小车寻线,目标只有一件事:让小车始终把黑线保持在传感器的期望中心位置。
传感器读到的实际位置,和我们想要的目标位置,中间会产生一个差值,这个差值就叫误差 error。PID就拿着这个误差,计算该给左右轮多大的转向修正量,让小车乖乖回到黑线上。
#连续时间PID原始公式
先看教科书里的连续形式,这是PID的本源公式:
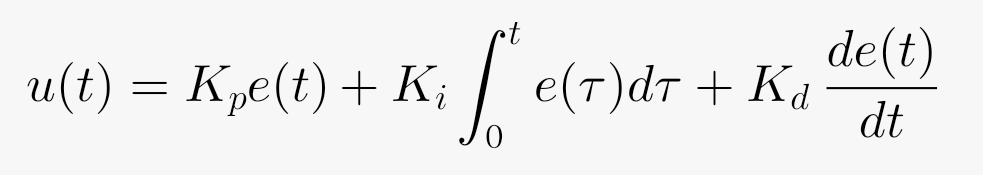
u(t):最终输出(小车寻线里就是转向修正量)
e(t):当前时刻的误差
K_p:比例系数;K_i:积分系数;K_d:微分系数
但是!单片机、Arduino不会算微积分。小车程序是一遍一遍循环采样运行的,所以我们要用离散数字PID公式,这才是写代码真正要用的东西,我们把公式拆成三部分,逐个认识三位管家。
第一位管家:P 比例,管当下的错误
人设:急性子的救火队员,看见小车跑偏立刻出手纠正
比例项公式:
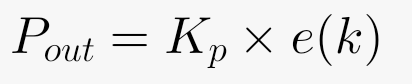
e(k)代表第k次采样读到的误差。
类比理解:小车跑着跑着,车身歪了,黑线跑到传感器左边,误差变大。P管家一看:“哟,跑偏了!偏得越多,我纠正的力度就要越大!” 偏离得少,就轻轻掰方向;偏离得多,就猛一点掰回来。
放到大小车寻线场景:黑线离中心越远,误差e(k)越大,P输出的转向修正就越大。
K_p调大,救火队员性格变暴躁,反应迅猛,但容易矫枉过正,小车会左右来回“摇头抖动”;K_p调小,性格温吞,纠正慢吞吞,小车老是贴不到黑线中心。
只开P会遇到一个麻烦:有时候小车会稳定“偏一点点”,卡在一个位置不再回正,这就是静态误差,单靠P解决不了这个顽疾。
第二位管家:I 积分,管过去积攒的错误
人设:细心记账员,默默记下过去每一次的跑偏,解决顽固静态偏移
积分项公式:
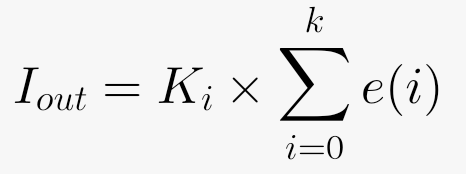
只要误差还存在,记账员I就不停把每一轮的误差累加起来。
举个寻线例子:小车因为地面摩擦力、电机两边转速不完全一致,明明开了P,却一直微微往左边飘,永远差一点对准黑线中心。
P管家看误差不大,干活软绵绵,搞不定;记账员I可不会放过,一次次把这个小小的偏移误差记在小本本上,累加值慢慢变大,慢慢增加修正力度,直到彻底把这个固定偏移给掰回来,误差归零,记账本不再新增记录。
⚠️注意坑:
一开始小车严重脱线的时候,误差巨大,如果不加限制,积分值会疯狂暴涨,也就是积分饱和,小车会乱甩方向。实际代码一定要给积分累加值设置上下限,锁住最大最小值,防止失控。
K_i不能开太大,记账员太激进,小车反而会抖得更厉害。
第三位管家:D微分,管未来要发生的错误
人设:冷静的预判刹车手,看误差变化快慢,提前踩刹车抑制抖动
微分项公式:
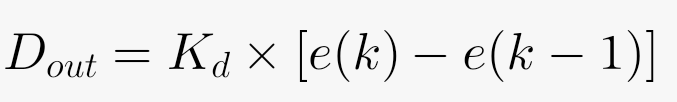
e(k)是本次误差,e(k‑1)是上一轮循环的误差;两者相减,代表这一次误差变化了多少,也就是跑偏的快慢速度。
通俗比方:P管家发力把跑偏的小车往黑线拽,小车带惯性,冲过中线,又要往另一边冲。D管家盯着跑偏变化的速度:“不好!你回正的速度太快了,马上就要冲过头!”,立刻施加反向的“刹车力”,抑制惯性带来的来回摆动。
如果误差几乎没变化,D就摸鱼不干活;误差唰唰快速变化,D就立刻站出来阻尼减速。
K_d太大,刹车踩太狠,小车转弯变得迟钝,转不过急弯;太小,抑制不住惯性,小车摇头晃脑停不下来。
三者合体:位置式数字PID总公式
把三股力量相加,得到单片机执行的总输出:
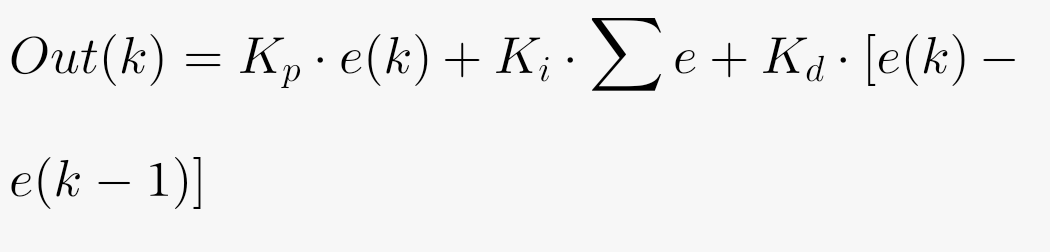
Out(k)就是我们得到的转向修正量。
寻线小车常用做法:基础直行速度叠加这个修正量,分配给左右电机:
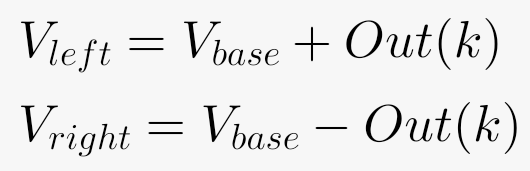
保证小车前进基础速度不变,靠差值实现转向,和哈士奇视觉巡线思路一致。
回到我们的大小车寻线,举个生活化全过程
小车向前奔跑,黑线歪向传感器右侧:
1. P(当下):检测到正误差,立刻给出右转修正,想把黑线拉回中心;
2. I(历史):如果小车受电机差异、地面阻力,一直残留一点点向右偏移,I不断累计误差,慢慢加大修正力度,消除顽固偏移;
3. D(预判):眼看小车飞速冲回中线,快要冲去左边,D根据误差快速减小这个变化趋势,施加反向阻尼,“踩一脚刹车”,防止冲线、来回摇摆。
三者通力合作,小车既反应灵敏,又不会疯狂抖动,还不会长期偏置在一侧,高速巡线也稳稳咬住黑线。
调参小口诀(新手调大小车PID可以照着试)
1. 先把K_i=0,K_d=0,只调K_p:慢慢加大P,直到小车巡线会轻微抖动;再把P稍微往回降一点,抖动刚刚消失。
2. 保持当前K_p,增加K_d:D用来压制抖动,一点点往上加,小车跑起来顺滑不晃即可,D切忌过大。
3. 最后微调K_i:只有发现小车总是稳定往一边漂移的时候,才开很小的Ki;如果跑起来没有静态偏移,寻线项目甚至可以Ki置0,只用PD。
4. 时刻记得积分限幅,避免积分饱和小车发疯。
小提示:不是所有场景都必须P+I+D全部上场。很多巡线小车PD就足够好用;有些温控只用PI;P单独也能跑,只是效果有限。
总结:
PID本质就是:P纠现在,I清旧账,D防未来翻车。
它没有复杂的玄学,核心就是不断读取误差,三套力量加权合并输出。下一篇我们就把这套公式落地,写成适配大小车寻线的简易PID代码,让你的小车告别一堆if‑else档位,丝滑飞驰在赛道上~