选择那些硬件才能制作一台机器人?从入门到进阶的思考🤔
想带着孩子玩机器人吗?从0-1创造一个独属自己的机器人阿贝贝吗?
培养孩子的好奇心、探索能力、项目化的学习、解决问题能力、抗挫折能力等。
完成一次跨学科的STAEM实验吗?
推荐阅读: 什么是STEM教育?
想让你的 DFRobot 麦昆小车(Maqueen) 从单纯的“巡线避障车”升级为能够抓取、搬运、分拣物体的智能物流机器人吗?
加装机械臂套件(如 Maqueen Mechanic 甲虫钳、铲车、叉车套件或 9g 舵机机械爪)是创客课堂与机器人竞赛中最受欢迎的拓展玩法。
但在实际教学中,新手常遇到三个“拦路虎”:
- 组装前未校准导致舵机扫齿损坏;
- 抓举超重导致车体前倾;
- 以及抓取瞬间电流过大引发主板重启.
本教程将为你提供完整的承重安全参数、通电归零校准法,
以及开箱即用的 MakeCode 与 Mind+(附 Python 代码对照) 实战程序,15 分钟即可让机械臂精准运行。
我的方案:
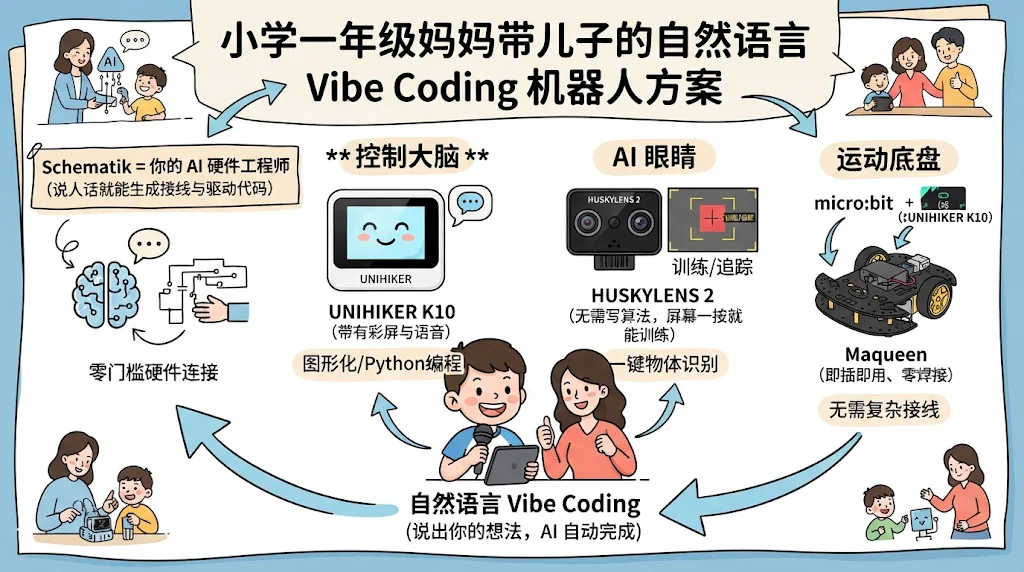
妈妈带小学一年级儿子的自然语言 Vibe Coding 机器人方案
- Schematik = 你的 AI 硬件工程师(说人话就能生成接线与驱动代码)
- 行空板 K10 = 带有彩屏与语音的“控制大脑”
- 哈士奇 2 = 无需写算法、屏幕一按就能训练的“AI 眼睛”
- 麦昆 = 即插即用、零焊接的“运动底盘”
我试过 Arduino 入门教程 对一年级的小朋友有点难度。
这个阶段还是以容易实现,好玩培养好奇心为主。
还试过 Schematik X 行空板 K10 做了一个科技节的口罩。
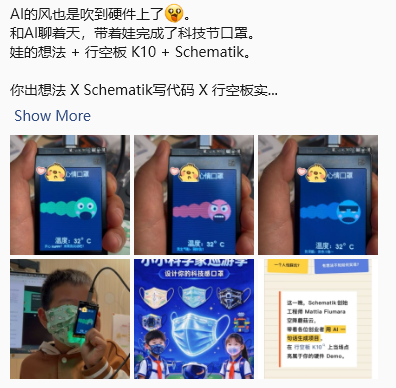
一、 核心参数速查:最大负载与硬件准备
在动手组装前,请先确认供电与抓举物块处于安全范围内:
-
支持主控: BBC micro:bit(V1 / V2)或 行空板 K10(UNIHIKER K10)(可解锁语音控车与屏幕表情交互)。
-
舵机接口: 将 3Pin 舵机线接入麦昆底盘的 S1 接口(双自由度机械臂分别接入 S1 与 S2)。
-
最大负载能力(Max Load): 约 60g – 80g。
- 教学建议: 推荐使用轻质海绵方块、标准木质积木块、乒乓球或空纸杯作为抓取道具。若抓取超过 80g 的重物,容易导致小车重心前倾或引起 9g 微型舵机过热保护。
-
供电建议: 机械臂动作时瞬时电流较大。Maqueen Lite 请务必使用全新足电的 5 号(AA)碱性电池;Maqueen Plus 请确保 18650 锂电池电量充足,电量不足是导致抓取瞬间主板重启的首要原因。
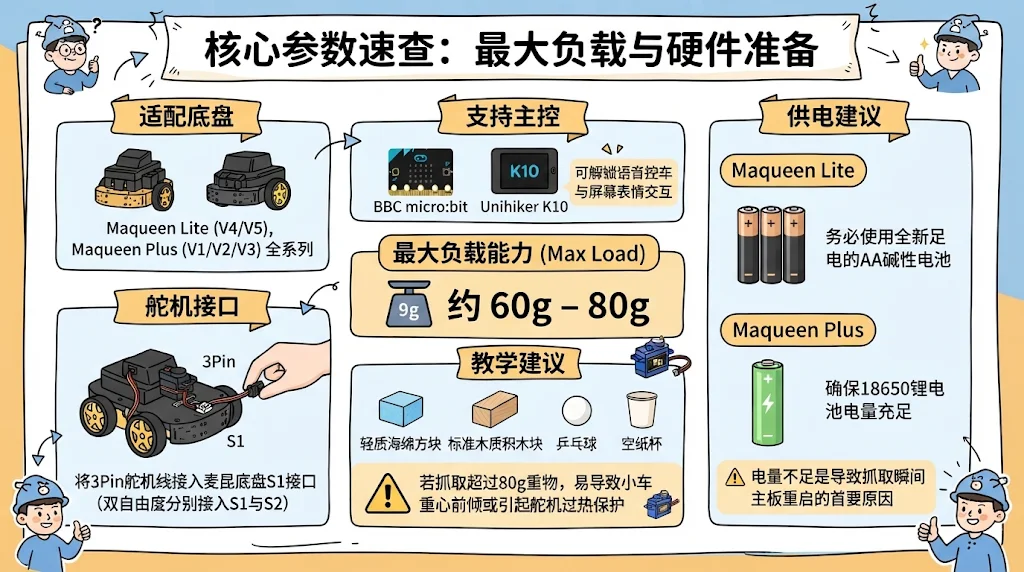
二、 必看步骤:机械臂舵机通电校准(防扫齿关键)
⚠️ 黄金法则: 绝对不要在未通电校准的情况下直接拧紧机械爪螺丝!如果舵机初始角度不在中位,通电后舵机强行转动会直接卡死并打坏内部齿轮。
-
先接舵机,暂不装爪: 将舵机 3Pin 排线插到麦昆底盘的 S1 排针上(注意线序:棕色/黑色接
GND,红色接5V/VCC,橙色/黄色接S1),此时先不要安装机械爪结构件。 -
下载归零校准程序: 给麦昆通电,上传一段仅包含 “设置舵机 S1 角度为 90°” 的积木程序。
-
保持通电锁定中位: 听到舵机“滋”的一声转到中间位置并停止后,保持小车电源处于开启状态。
-
安装机械爪结构: 在舵机通电锁定 90° 的状态下,将机械爪齿轮与钳口调整至**“半张开(中立状态)”**,套入舵机转轴并拧紧固定螺丝。
-
测试安全开合角度: 编写程序测试开合范围(一般建议设定在 30° 至 130° 之间),避免直接设为 0° 或 180° 导致机械结构顶死。
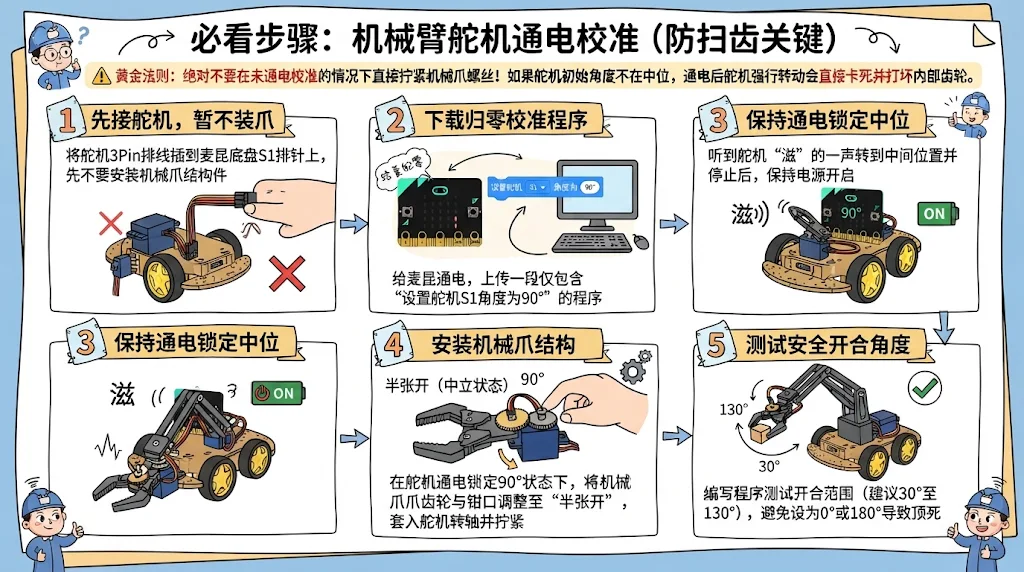
三、 积木块实战:MakeCode 与 Mind+ 双平台代码
你可以根据课堂教学阶段自由选择编程软件:MakeCode 适合网页端快速入门(仅支持 micro:bit);Mind+ 支持全系主控(包括 micro:bit 与 行空板 K10),并支持一键切换查看 Python 代码。
方案 A:Microsoft MakeCode 编程(适用 BBC micro:bit)
-
点击 扩展(Extensions),搜索
maqueen并加载对应库(入门版选pxt-maqueen,高阶版选pxt-maqueen-plus)。 -
拼接以下积木块,实现完整的 “前进 → 抓取 → 转身搬运 → 放下” 自动化流程:
// MakeCode 对应脚本代码
// 1. 开机初始化:机械爪张开至 45 度待命
maqueen.servoRun(maqueen.Servos.S1, 45)
basic.pause(500)

// 2. 按下主板 A 键,启动自动抓取搬运任务
input.onButtonPressed(Button.A, function () {
    // 前进接近目标物块
    maqueen.motorRun(maqueen.Motors.All, maqueen.Dir.CW, 80)
    basic.pause(1000)
    maqueen.motorStop(maqueen.Motors.All)
    basic.pause(300)

    // 闭合机械爪抓取物块(请根据物块大小微调 115 这个角度值)
    maqueen.servoRun(maqueen.Servos.S1, 115)
    basic.pause(800)

    // 原地掉头 180 度并搬运至放置区
    maqueen.motorRun(maqueen.Motors.M1, maqueen.Dir.CW, 80)
    maqueen.motorRun(maqueen.Motors.M2, maqueen.Dir.CCW, 80)
    basic.pause(650)

    maqueen.motorRun(maqueen.Motors.All, maqueen.Dir.CW, 80)
    basic.pause(1000)
    maqueen.motorStop(maqueen.Motors.All)

    // 张开机械爪放下物块
    maqueen.servoRun(maqueen.Servos.S1, 45)
    basic.pause(500)
})
方案 B:DFRobot Mind+ 编程(适用 micro:bit、行空板 K10 及 Python 进阶)
为什么推荐使用 Mind+? 如果你计划后续给小车升级 行空板 K10 或挂载 HUSKYLENS 2(二哈识图 2),Mind+ 不仅能无缝兼容所有硬件扩展库,还能在右侧实时生成 Python 代码,方便初中及高中课堂向代码编程平滑过渡。
-
打开 DFRobot Mind+ 编程软件,右上角切换至 上传模式。
-
点击左下角 扩展 → 主控板(选择
micro:bit或行空板 K10)→ 执行器/机器人(选择麦昆或麦昆 Plus)。 -
参照下图拖拽积木块(右侧可同步查看生成的 Python 代码):
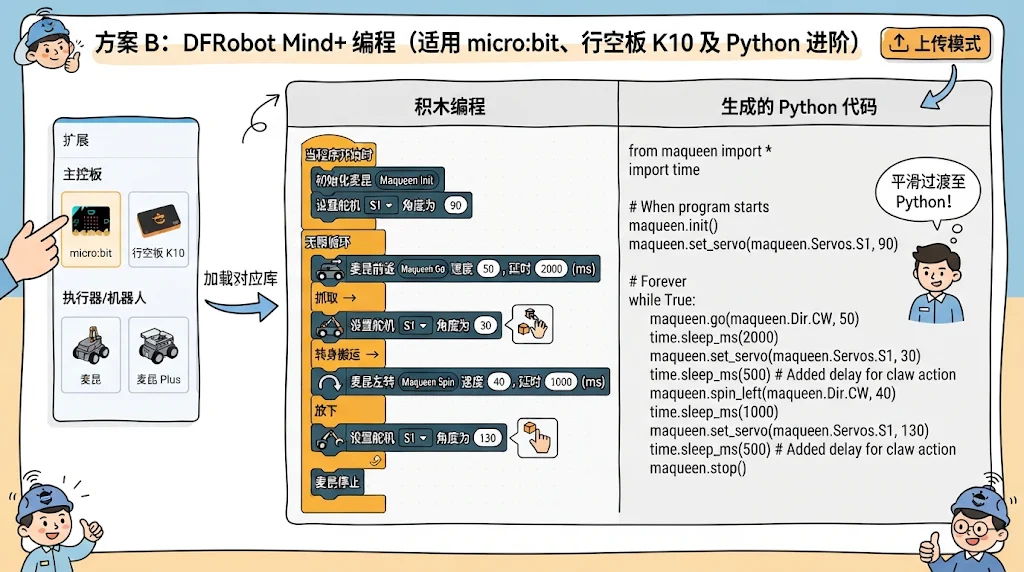
# Mind+ 自动生成的 Python 代码(micro:bit + 麦昆)
from microbit import *
import maqueen

# 开机初始化:机械爪张开至 45 度
maqueen.servo_run(maqueen.S1, 45)
sleep(500)

while True:
    if button_a.is_pressed():
        # 前进并抓取物块
        maqueen.motor_run(maqueen.ALL, maqueen.CW, 80)
        sleep(1000)
        maqueen.motor_stop(maqueen.ALL)
        maqueen.servo_run(maqueen.S1, 115)
        sleep(800)

        # 原地掉头 180 度,搬运至目标点并释放
        maqueen.motor_run(maqueen.M1, maqueen.CW, 80)
        maqueen.motor_run(maqueen.M2, maqueen.CCW, 80)
        sleep(650)
        maqueen.motor_run(maqueen.ALL, maqueen.CW, 80)
        sleep(1000)
        maqueen.motor_stop(maqueen.ALL)
        maqueen.servo_run(maqueen.S1, 45)
四、 课堂进阶挑战:升级 AI 视觉自动分拣机器人!
当学生掌握了基础的“定时定点抓取”后,可以引导他们思考一个真实的工业仓储问题:如果目标物块每次摆放的位置不固定,甚至混杂了不同颜色/类别的物品,小车该如何精准识别并抓取?
- 外挂 AI 视觉大脑(HUSKYLENS 2): 将 HUSKYLENS 2 接入麦昆的 I2C 接口。无需复杂编程,直接在屏幕上框选物块完成一键学习,即可让小车自动追踪目标物块中心坐标(X/Y 偏移量),对准后再控制机械臂精准抓取。
- 升级多模态交互主控(行空板 K10): 无需更换小车底盘,直接将主控替换为 行空板 K10,即可实现离线语音指令控车(例如喊出*“去把红色方块搬过来”*),并在彩屏上实时显示当前任务状态与表情反馈。

常见问题排查(FAQ)
- Q:为什么机械臂每次抓紧物块的一瞬间,小车就会突然断电重启?
- A: 这是典型的“舵机堵转压降”现象。当机械爪已经夹紧硬质物块,但程序设定的角度仍在继续向内闭合时,舵机电流会瞬间飙升导致主板供电跌落重启。解决方法:适当减小闭合角度(例如把
115°调小为100°),并更换满电电池。
- Q:不同版本的麦昆小车分别使用什么电池?
- A: Maqueen Lite V5 使用 3 节 5 号(AA)电池(早期 V4 版本为 3 节 7 号 AAA 电池);Maqueen Plus V2 / V3 采用 18650 可充电锂电池供电,瞬时放电能力更强,更适合高频驱动机械臂与外接视觉传感器。