Huskylens|麦昆+二哈,都是追梦人_简易版
2020-01-021.4万
AI 快速预览详细
本项目是通过麦昆3.0和HuskyLens实现的颜色识别追球项目,适合STEM教育场景。硬件清单包括麦昆3.0锂电版、二哈测试版和一个网球。最终效果是小车能够追踪指定颜色的网球。难度适中,适合8岁以上儿童。
 2019:我们都在努力奔跑,我们都是追梦人! 这个项目,二哈与麦昆联手,一起去做追梦人。 【测试项目】 麦昆+二哈 颜色识别追球 【测试视频】 【器材准备】 麦昆3.0锂电版 1 二哈测试版 1 网球 1 【器材组装】 如图,二哈接IIC 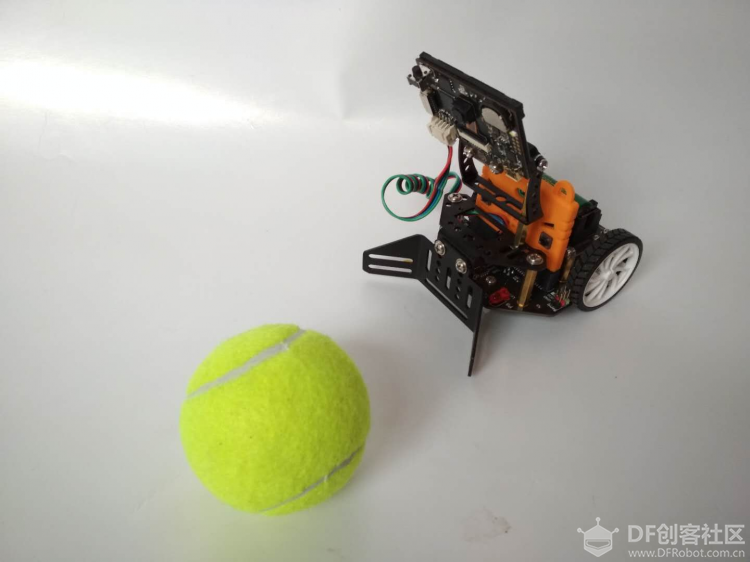 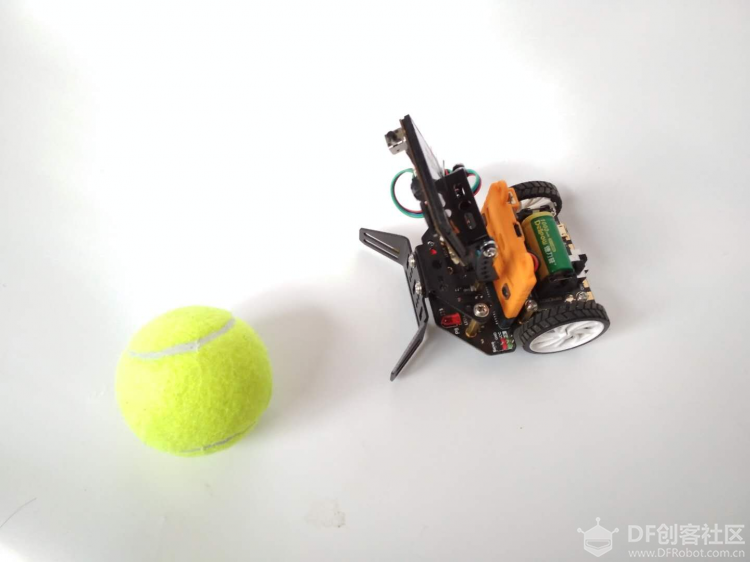 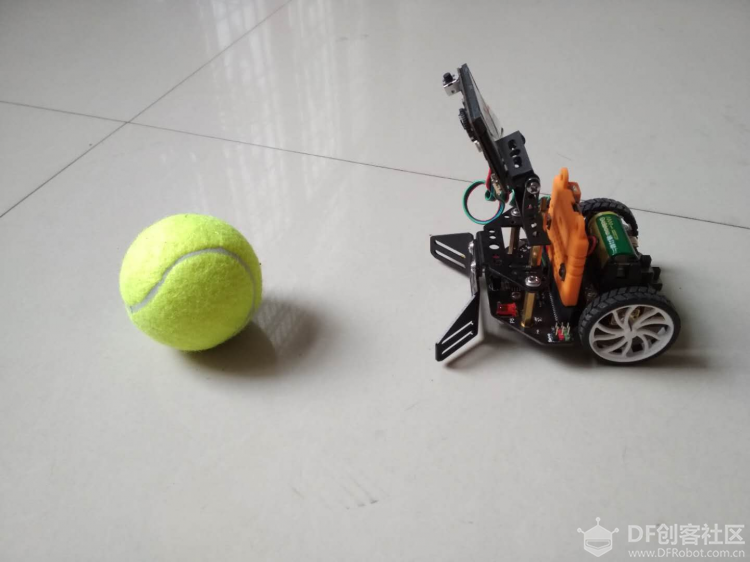 【STEP1】 下载安装Mind+1.6.2 里面有测试版Mind+1.6.2 还有刷固件工具和新版固件,出厂固件0.1.9,把固件升级为0.4.3 【STEP2】 硬件连接,使用Gravity 4P线连接HuskyLens与麦昆扩展板上的IIC口(SCL\SDA)(程序中初始化使用了IIC)。 启动软件,添加麦昆,传感器添加二哈 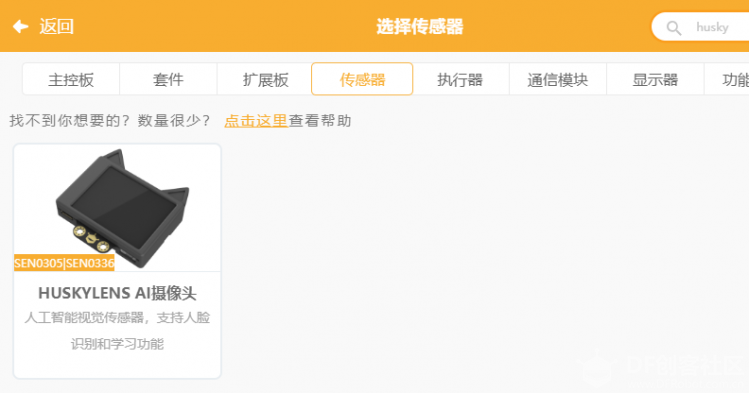 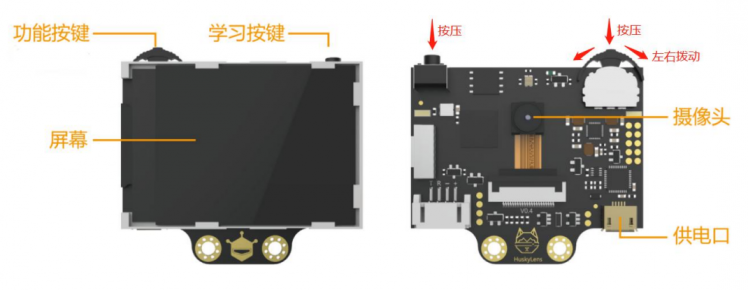 【STEP3】 上电,二哈切换到颜色识别模式,对准网球,十字瞄准,按下学习键,开始近与远不同角度的学习。(如果效果不理想,可以遗忘后再学习一次。) 写程序串口输出识别方框中心的X,Y坐标,开始对屏幕坐标增加认识。 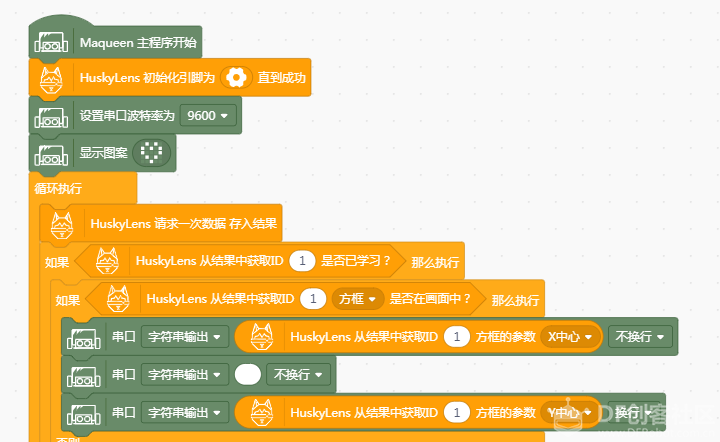 刷入主控,二哈上电,点击串口读数显示按钮,移动小球位置,分析位置与读数的关系。 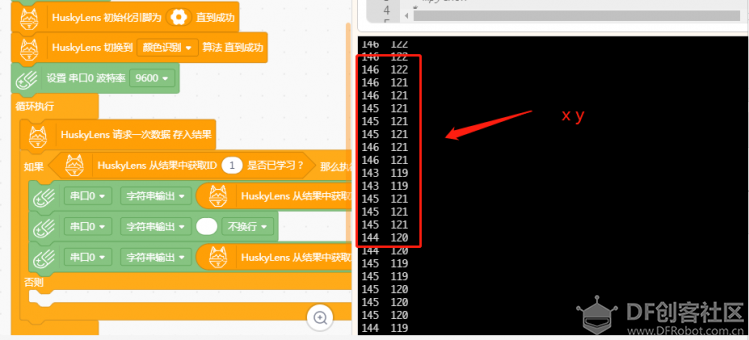 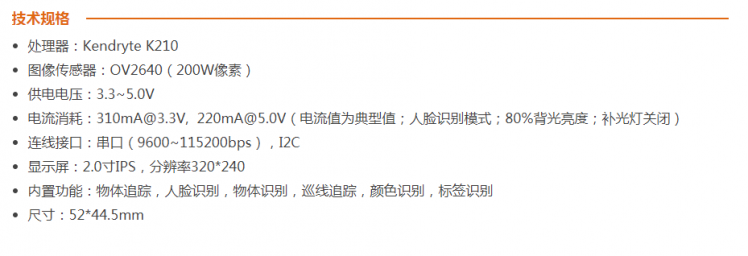 得到的结论如下: 屏幕为320*240像素,左上角为0,0点,XY轴如下图。 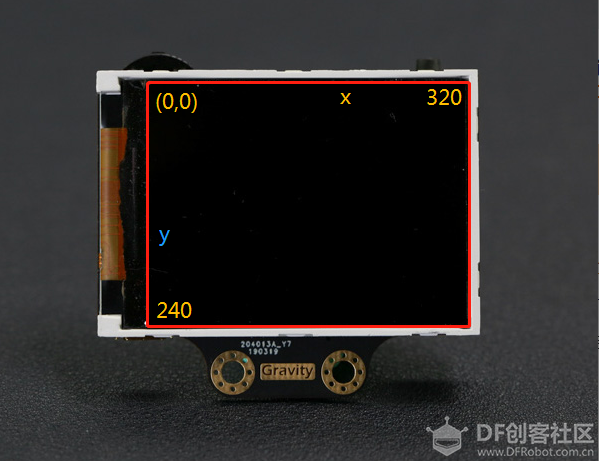 后面编程中计划把屏幕XY方向都平分成5个区域。 根据捕捉到ID的方框中心点XY坐标来判断小球的左右位置和前后远近,从而小车采取不同的动作。 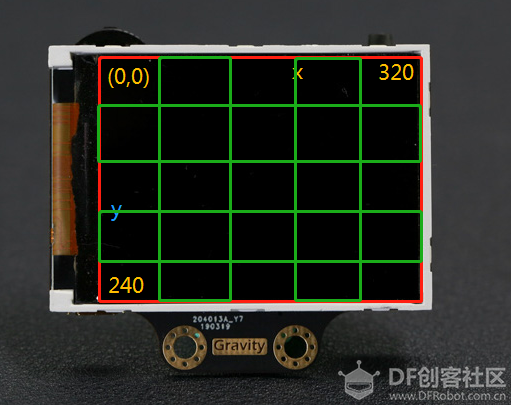 【STEP4】简易编程如下,高级版本大家来做吧。 基本思路是:捕捉方框中心点X坐标小于等于120,球在左边,左转。 捕捉方框中心点X坐标大于等于200,球在右边,右转。 当球基本在前方时,X坐标在120-200之间,根据Y坐标进行前进,后退和停止的判断。 捕捉方框中心点Y坐标小于等于90,球在前方,前进。 捕捉方框中心点Y坐标大于等于150,球在近处,后退。 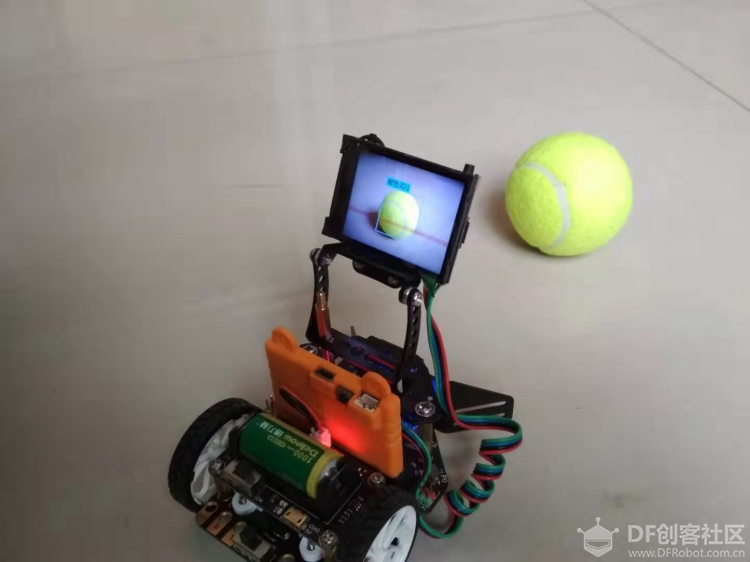    下面程序中加入了加速前进后退左转右转的判断。 【1】初始化设备,串口 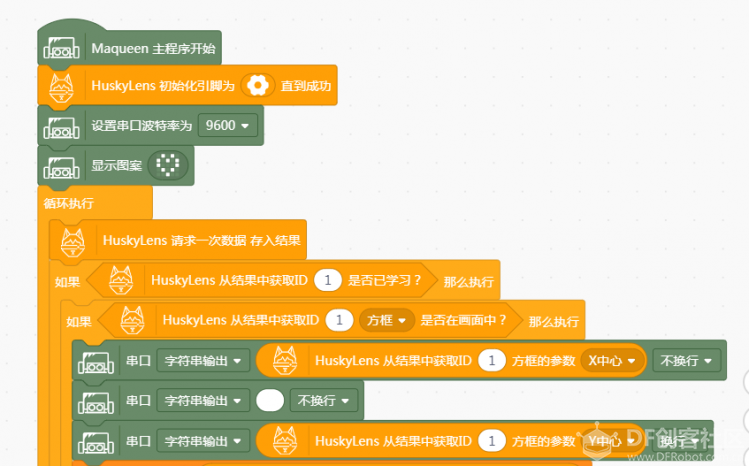 【2】小于等于120左转与大于等于200右转 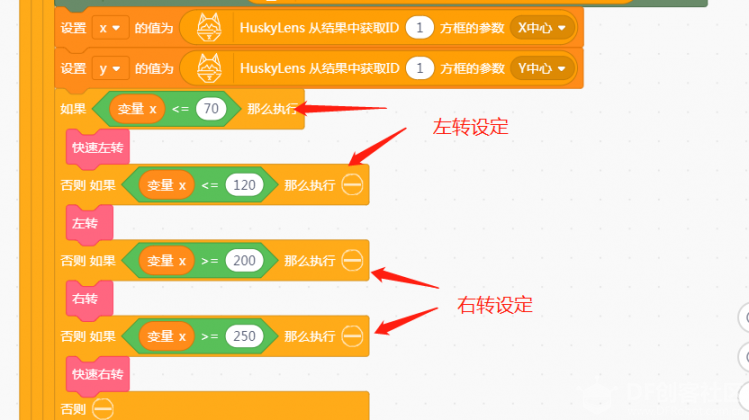 【3】120-200之间,球基本在前方,进行前进后退及停止的判断 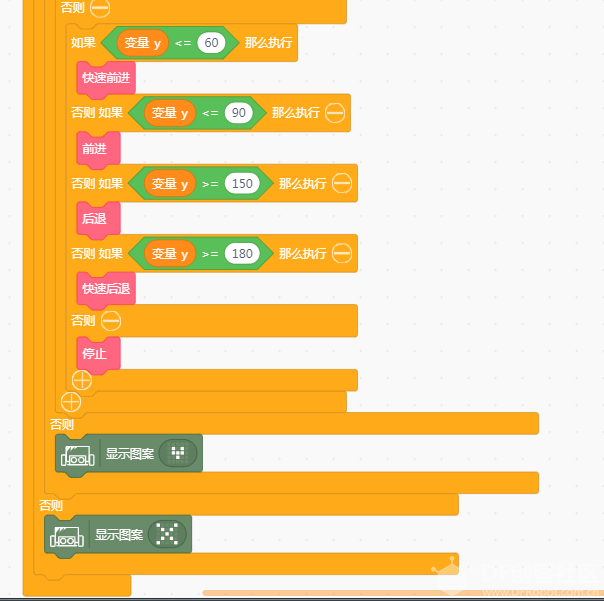 【4】定义一些函数 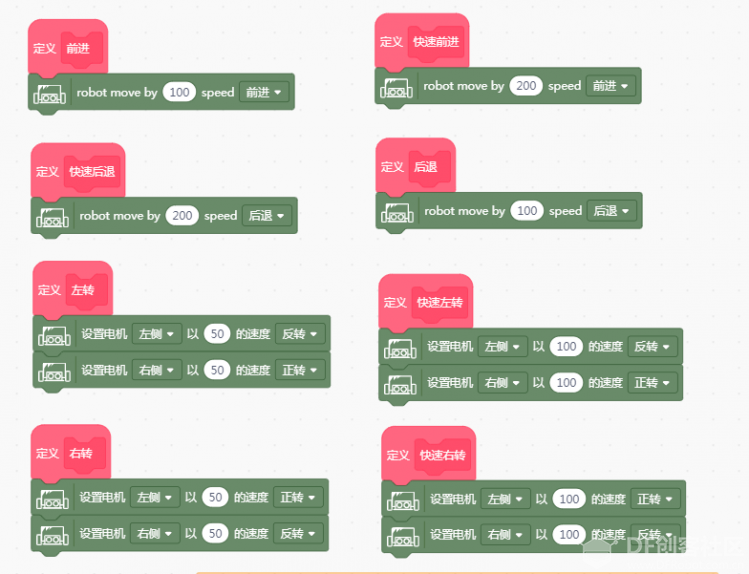  二哈追球.zip 【5】程序的优化还没有结束。 火箭老师提出了一些建议: 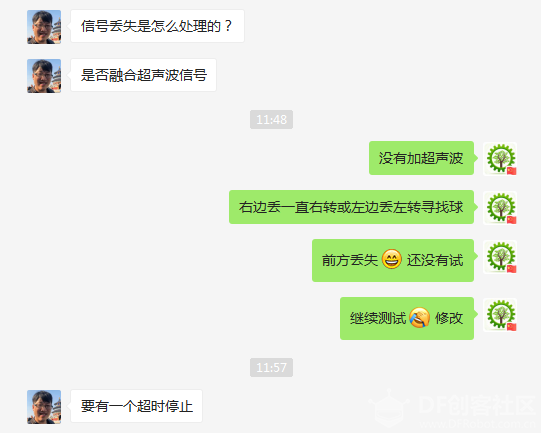 而这些要求呢,后面慢慢优化吧。 聪明的你,一起来做啊。  |