AI 写代码时,桌面机器人也在旁边敲键盘,完成后还会敲铃|DF创客周刊(第 187 期)
社区公众号记录每周值得分享的创客相关内容,每周五发布~
欢迎投稿或推荐相关内容。
投稿邮箱:MakerCommunity@outlook.com
AI 在写代码,桌上的小机器人也忙起来了
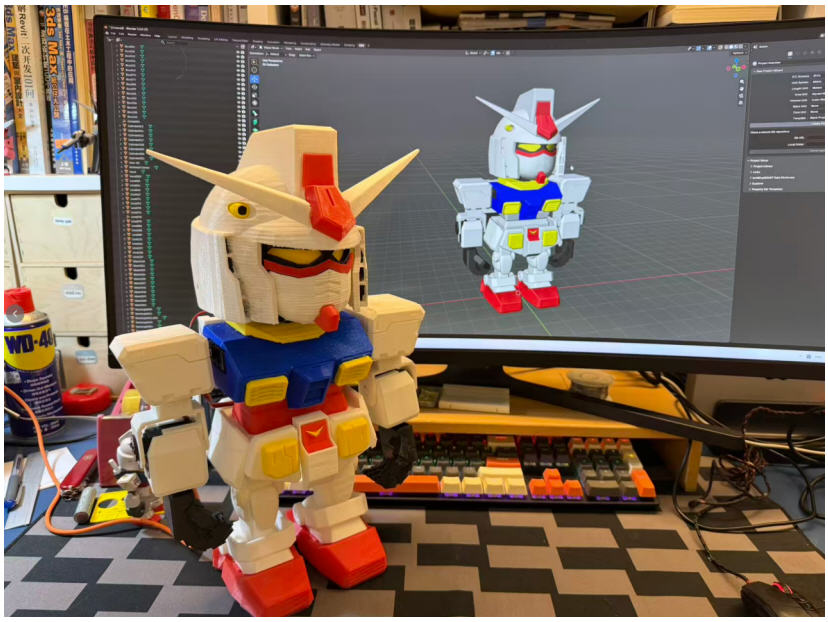
用 AI 编程时,屏幕上通常只会显示“思考中”“正在读取文件”之类的状态。Tiny Engineer 把这些状态做成了动作:AI 开始思考,它会托着下巴;开始改代码,它就敲面前的迷你键盘;任务结束,再抬手敲一下桌上的铃。它不参与计算,只负责把 AI 当前在做什么演出来。
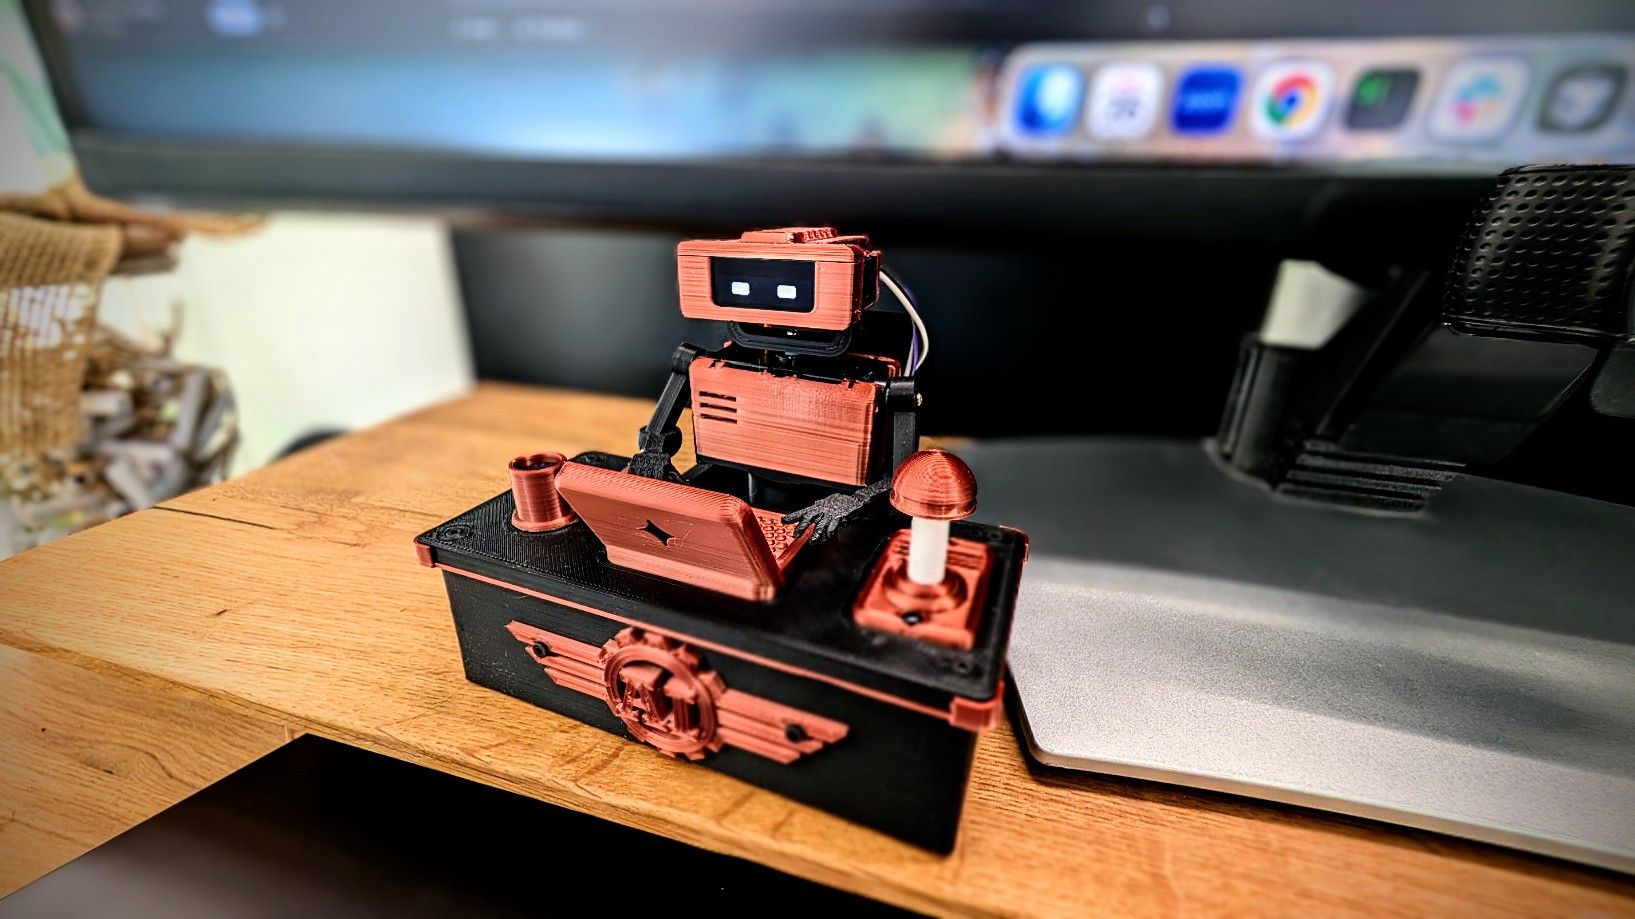
机器人使用 ESP32-C3,通过 Wi-Fi 接收电脑发来的指令。5 个微型舵机负责头部和手臂动作,PCA9685 单独控制舵机,0.91 英寸 OLED 用来显示表情,扬声器也能播放提示音。项目自带 Cursor 的接入脚本,换成 Codex、Claude 或其他工具也不麻烦,只要向它的 REST API 发一条 HTTP 请求就能触发动作。
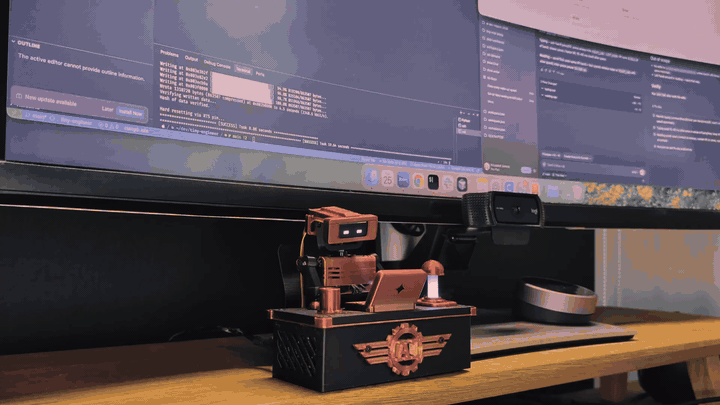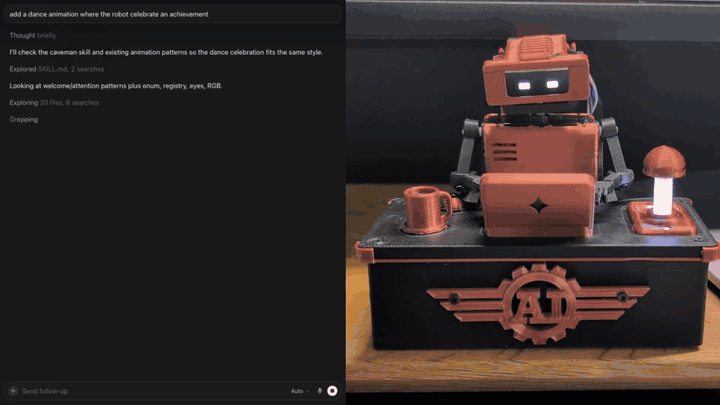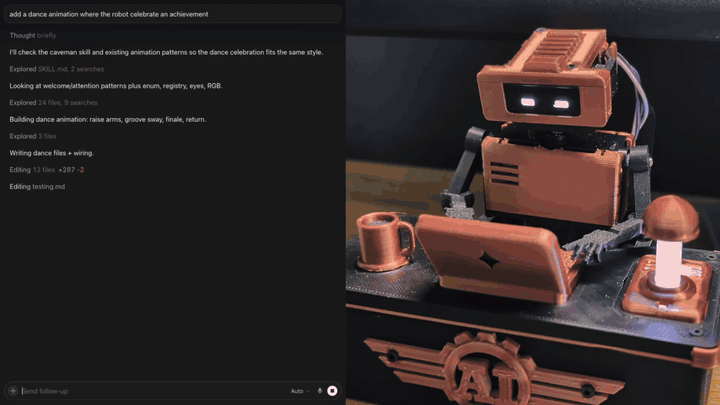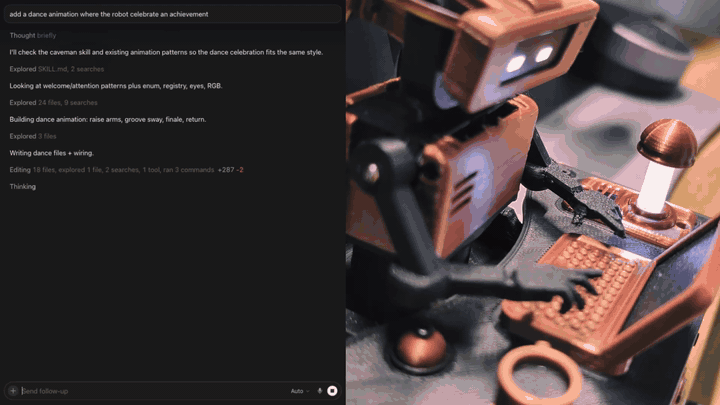
代码、3D 打印文件、接线图和组装说明都已经放在 GitHub。整套机构要塞进这么小的身体里,真正麻烦的是给 5 个舵机留位置并保证供电稳定,程序反而不是最难的部分。
视频演示:https://youtu.be/RX_QRxdXMjg
来源:https://www.xda-developers.com/this-3d-printable-esp32-robot-acts-as-a-physical-body-for-your-ai-agent-thinking-and-typing-alongside-it/
项目资料:https://github.com/jamro/tiny-engineer
666 个像素,只用一根机械臂来翻
翻片显示器通常会在每个像素后面放一套电磁机构,像素越多,需要的线圈和驱动电路也越多。P.A.R. 换了种很慢但很直观的做法:37×18 块黑蓝双色方片排成一面墙,只用一只沿 X、Y 轴移动的机械头,移到对应位置后再把方片翻面。
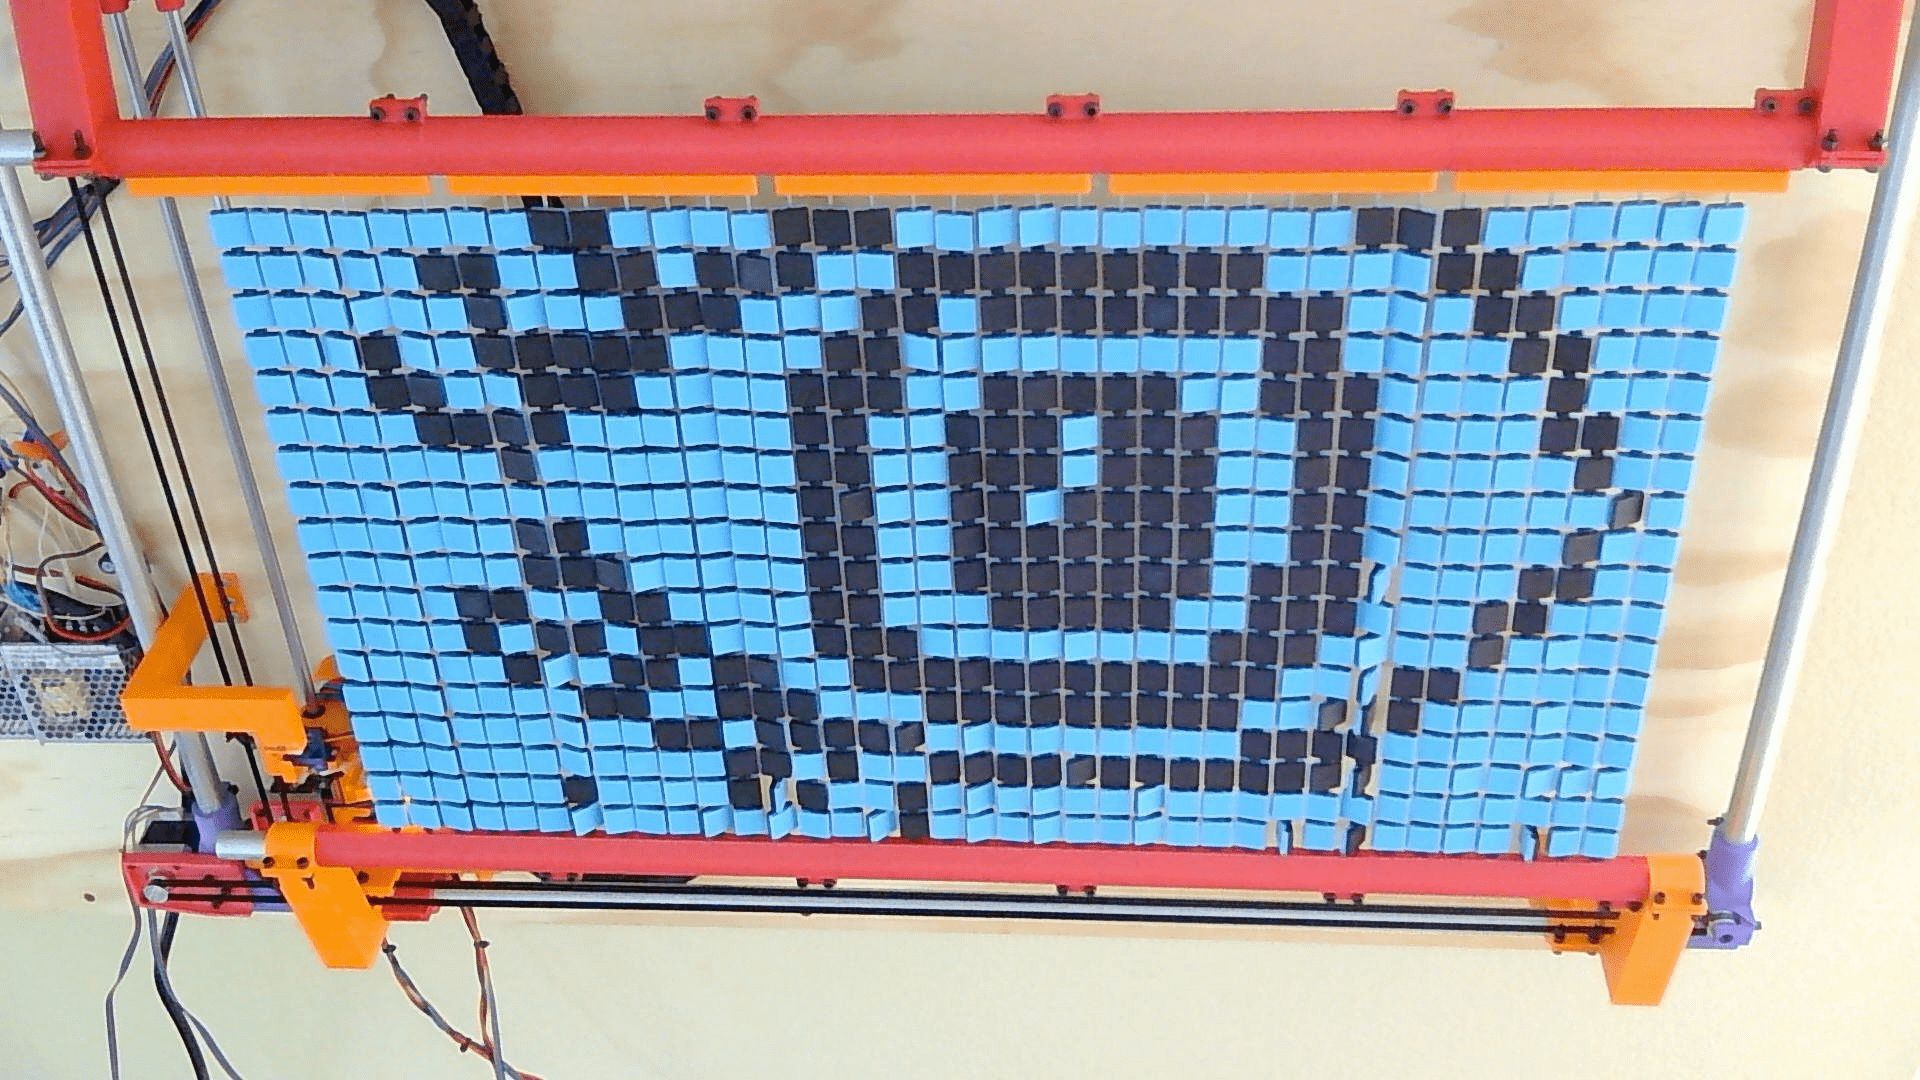
机械头上还装了两个传感器。TCS3200 颜色传感器用来判断方片当前朝向,VL53L4CD 测距传感器负责测量方片与机械头之间的距离。程序根据读数判断这一格要不要翻,以及翻片臂该伸多远。方片、机械结构和翻片臂大部分都能 3D 打印;控制程序还会逐格复查,发现没翻成功的就再来一次,毕竟一张图只错一格也很显眼。
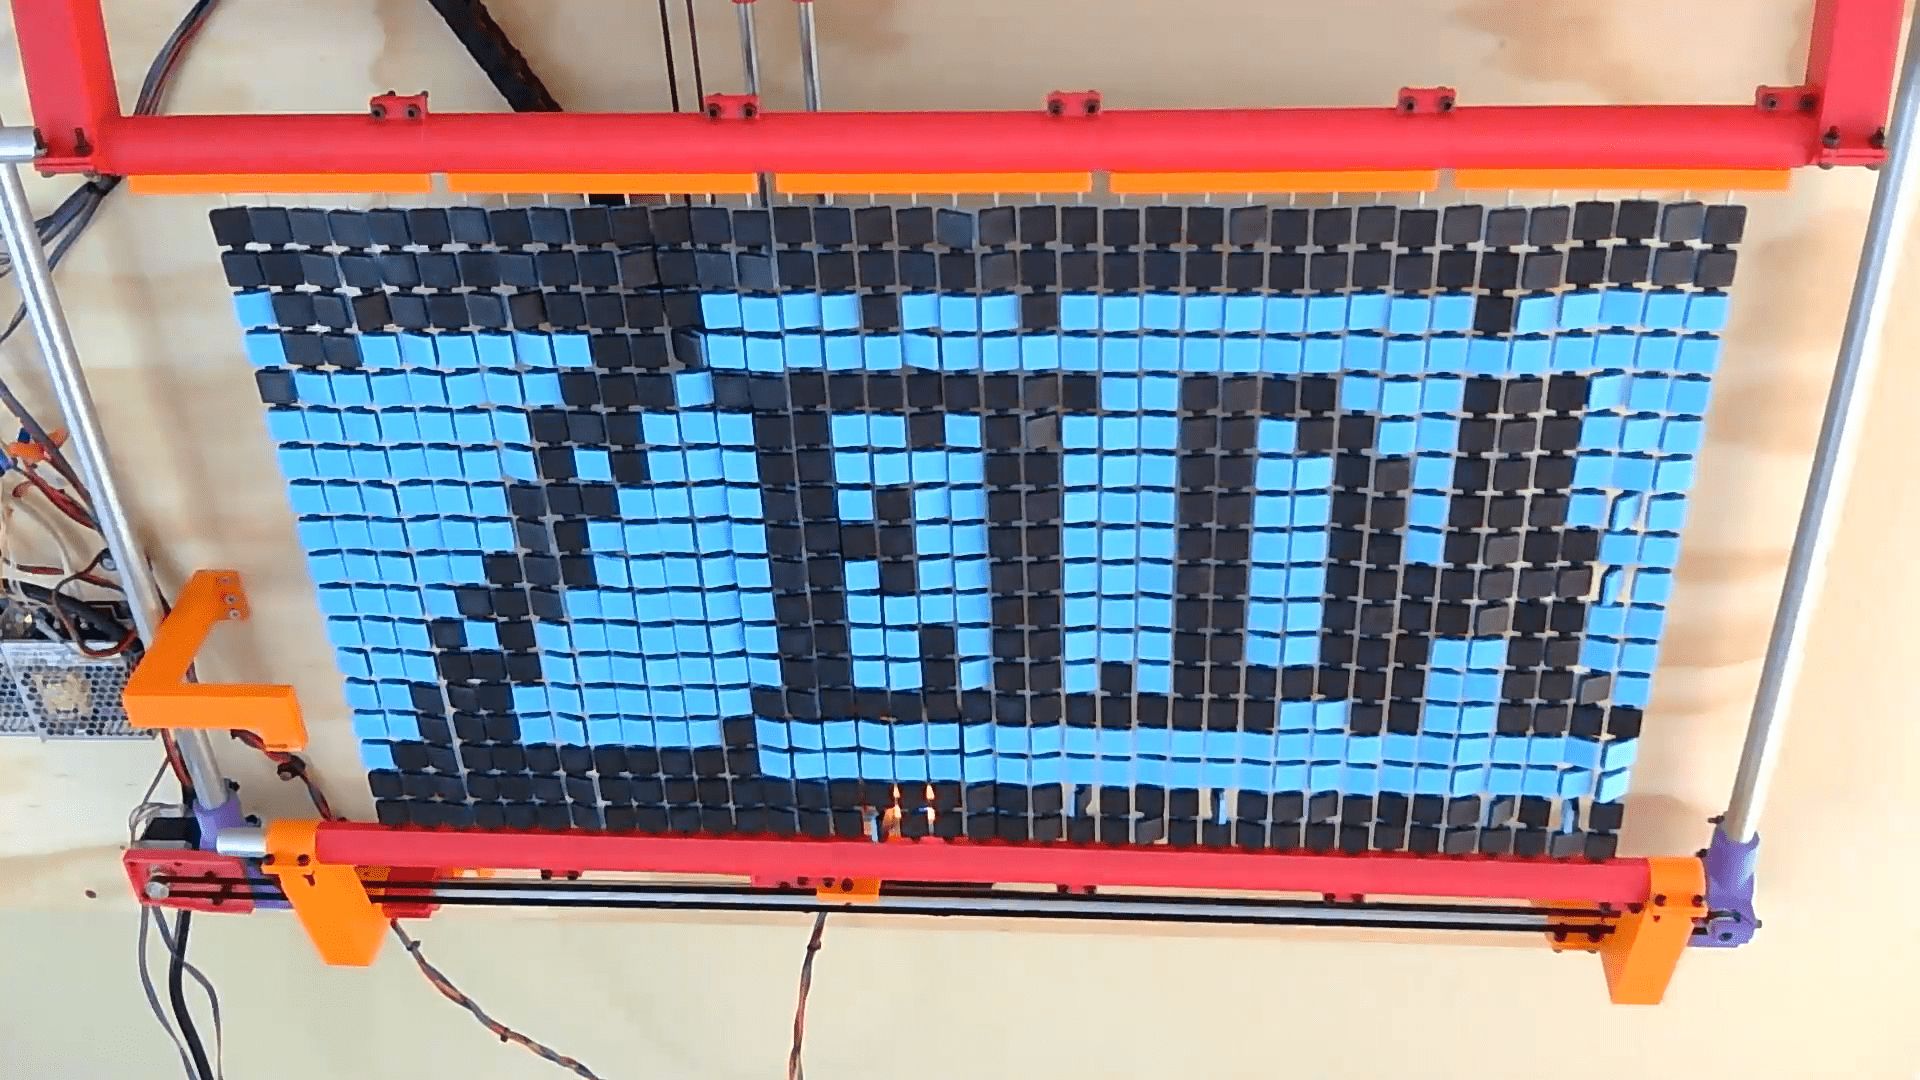
网页端允许任何人上传像素画,机器会从队列中取图再慢慢“打印”。演示里一幅《塞尔达传说》像素画用了约 55 分钟,拿它滚动显示消息肯定不行,不过机械头一格一格检查、翻面的过程本身就挺有意思的。项目已经公开代码和 Onshape 模型,零件表目前还比较粗略。
视频演示:https://www.youtube.com/watch?v=XPSuKNoJOUU
来源:https://hackaday.io/project/206530-par
项目资料:https://github.com/Z-Coder672/P.A.R.
这块 8×8 点阵屏不用 LED,靠真空显示画面
这块屏幕没有 LED。每个像素都是硅胶膜下面的一只小腔体,真空泵把膜向里吸,凹下去的地方有了阴影,也就显示出一个点。用手摸还能感觉到这些凹陷,这是它和普通点阵屏最直观的区别。
这不是作者第一次用真空做显示器。今年 4 月,他先做过一块四位七段显示器,同样是靠真空把硅胶膜吸进腔体,用凹陷产生的阴影显示数字。这次他把七段结构换成点阵,每个小腔体都成了一个可以单独控制的像素。
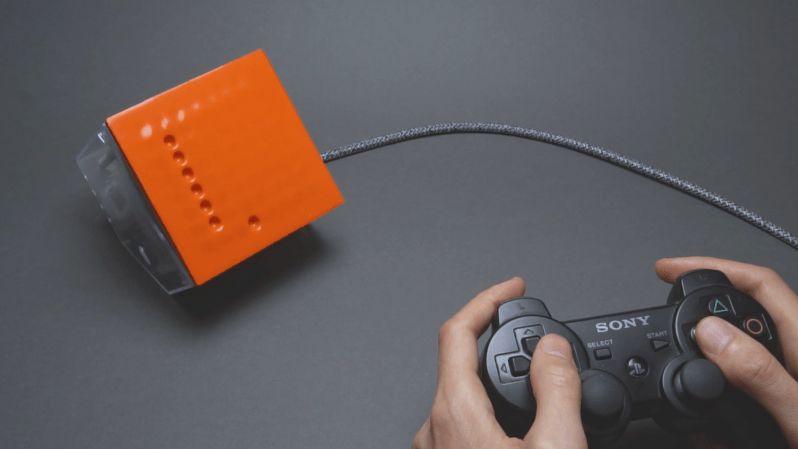
控制气路的方法和数字电路有点相似。3D 打印的气动“晶体管”负责开关气路,单向阀让像素凹下去以后保持不动;采用行列复用后,也不用给每个像素单独接一根控制管。作者先做了 4×4 样机,确认像素能够保持状态,行列复用也能正常工作,然后才扩到 8×8。最终版本可以显示字母和动画,还跑起了《Pong》和《贪吃蛇》。
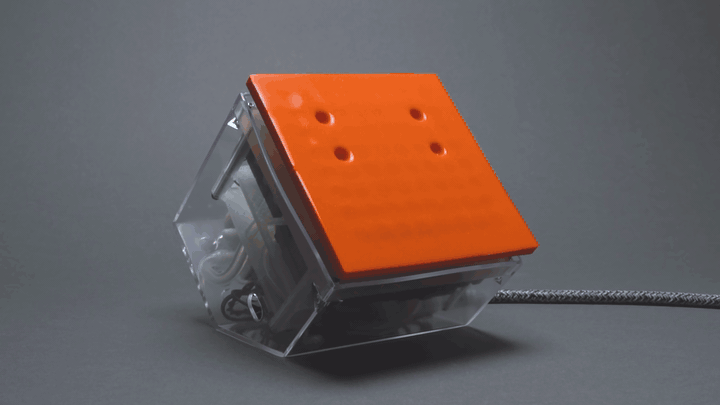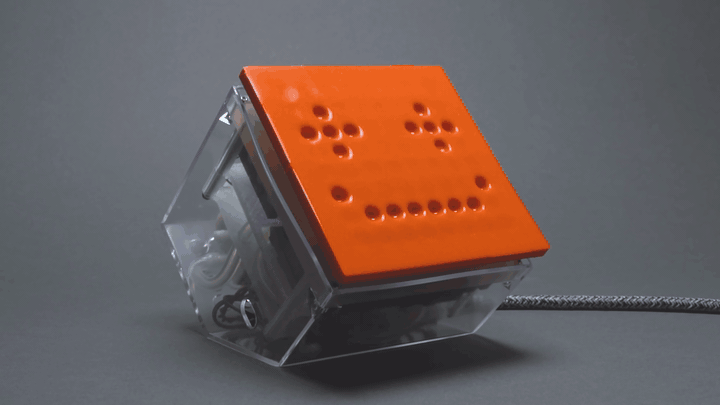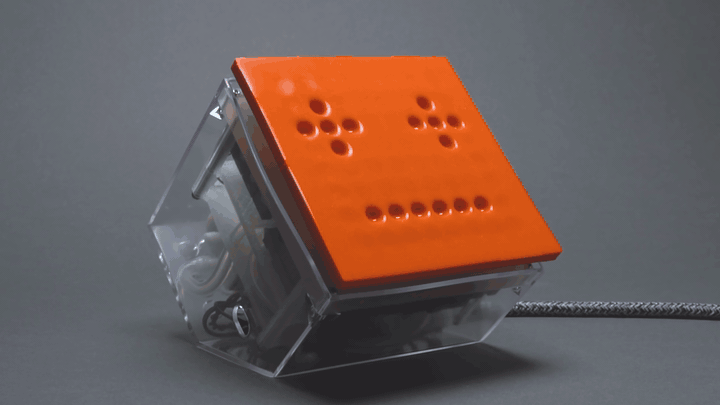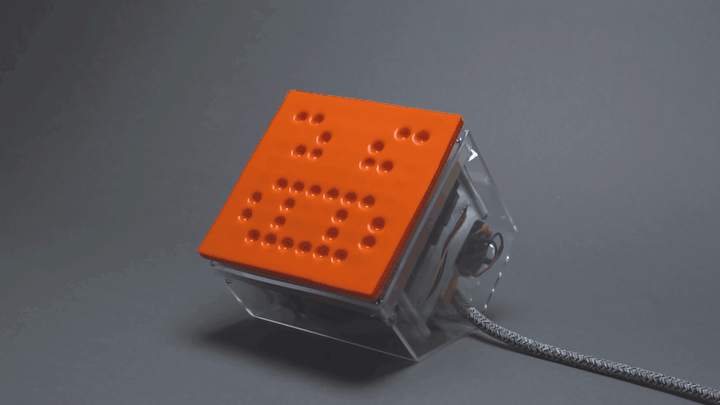
扩到 64 个像素以后,漏气先把项目卡住了。打印件只要稍微翘一点,气就封不住。
作者先把零件压在玻璃板上,装进真空袋,用 60℃ 加热几个小时,尽量把翘曲的地方压平。接着又在接缝周围加了一圈凸起,让两块零件压得更紧,漏气问题才基本解决。
和普通 LED 点阵屏相比,这块软屏刷新慢,做模具、浇硅胶、查漏气,一步都少不了。真想照着做一块,确实比较费时费力。不过能用空气玩《贪吃蛇》,很炫酷,就够了。
视频演示:https://www.youtube.com/watch?v=RTOARC-yeMc
来源:https://hackaday.com/2026/08/28/playing-snake-with-a-pneumatic-display/
此前的七段显示器:https://hackaday.com/2026/04/11/a-suction-driven-seven-segment-display/
只靠吹气和吸气,也能操作游戏
普通手柄上的摇杆、扳机和组合键,基本都要靠双手完成。双手没法正常操作时,常规手柄也就用不上了。这台控制器把 6 个压力传感器接到 6 根气管上,每根管分别识别吹气和吸气,于是得到 12 路输入。主控是 ESP32-S3,状态显示在一块圆形小屏上,外壳和气管支架则由 3D 打印完成。
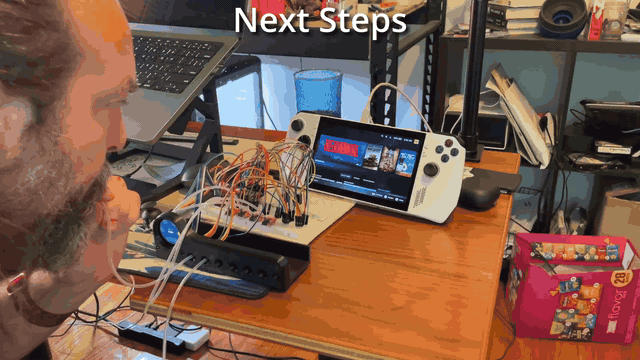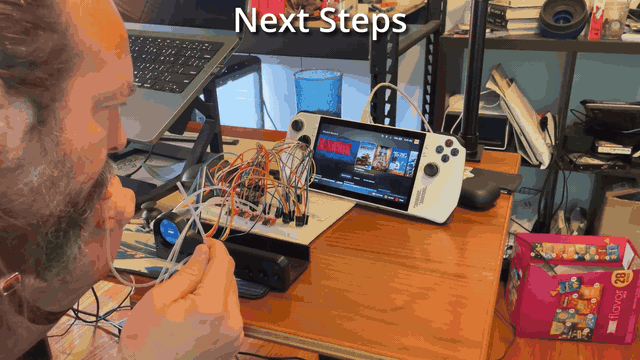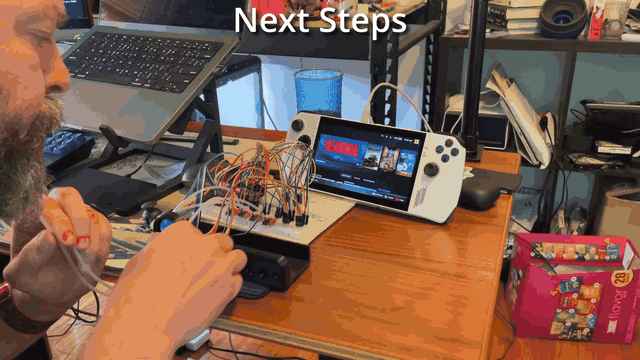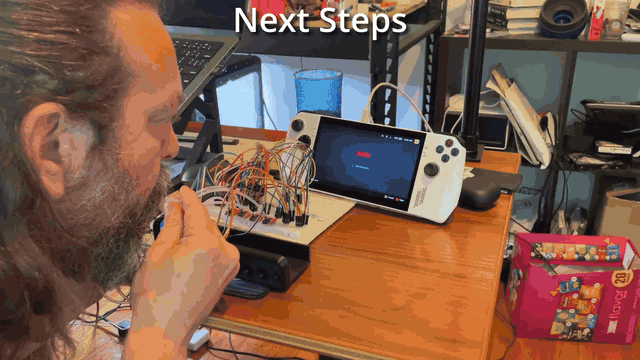
12 路输入能不能用得顺手,关键在于怎么设置。每一路都能单独调灵敏度,可以对应一个按键,也可以对应一组组合键,并支持 hold、repeat、latch、analog 四种模式。比如 latch 模式吹一次相当于按住,再吹一次才松开;repeat 模式则会把持续气流识别成连续按键,不用一遍遍吹。每款游戏的设置可以单独保存,换游戏时不用从头再调。
目前整套硬件成本约 40 美元,程序和零件清单已经公开。
作者自己把项目状态标记成“能用,但还没经过大量的实际测试”。外壳不好布线,普通摇杆适不适合口部操作、低价压力传感器用久了会不会漂移,都需要大量使用之后验证一下。
视频演示:https://www.youtube.com/watch?v=mKG2JXo4XTc
来源:https://makezine.com/article/home/fun-games/cheap-sip-and-puff-controller-inspires-gamers/
项目资料:https://thecontrollerproject.com/sip-puff-gaming-controller/
一个人练羽毛球,机械臂负责上球
羽毛球发球机不难买,难做的是让机器自己连续上球。羽毛球有软木球头和一圈羽毛,形状不规整,没法像乒乓球那样直接从管子里往下落。这台机器用一只 Denso VS050 工业机械臂从料仓里抓球,再把球头送到两只高速转动的圆盘之间,由圆盘把球打出去。
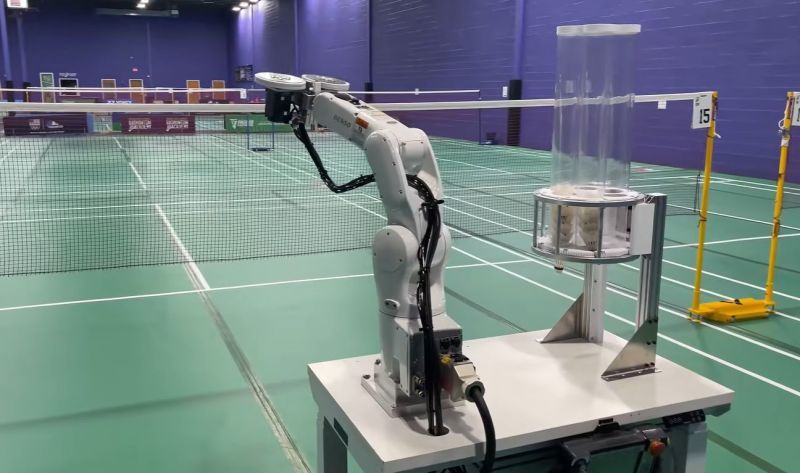
机械臂末端装的是气动夹具,控制器则从最初考虑的树莓派 Pico 换成了 ATmega AVR,主要是为了满足和机械臂通信时的 I/O 需求。发射轮也试了几种材料:圆盘转速高,稍微不平衡就会抖,材料太软又容易被拉变形。最后使用 3D 打印圆盘,并在边缘加一圈硅胶增加摩擦力,实际测试已经能把球连续发到场内。
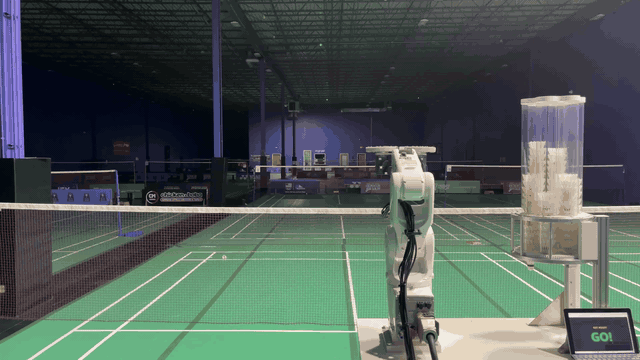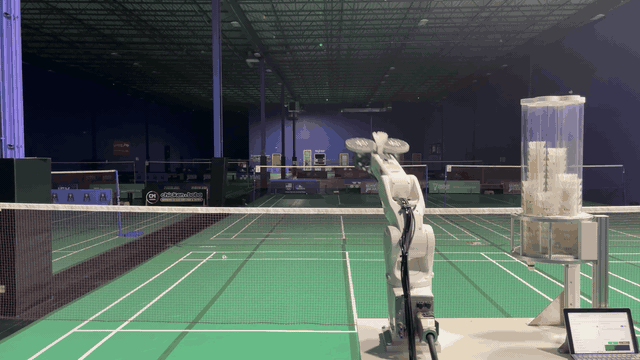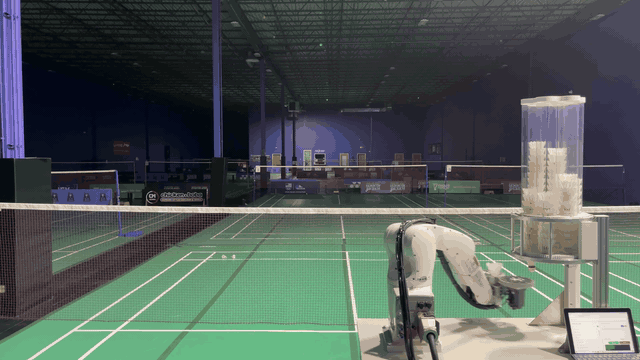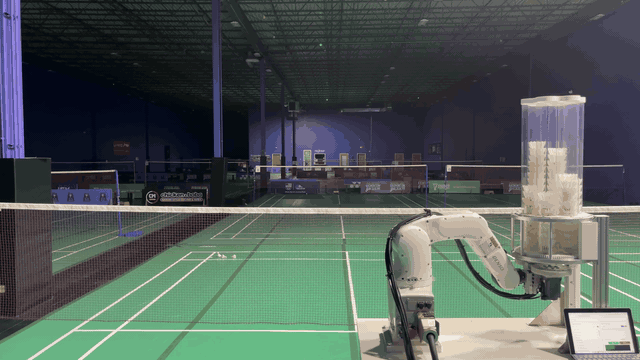
这套机器用到了工业机械臂和金属 3D 打印件,普通玩家很难原样复刻。不过从料仓取球、调整方向、送进发射轮这套流程已经完整跑通,可以学习学习。
视频演示:https://www.youtube.com/watch?v=Ji_T5MAKGRw
来源:https://hackaday.com/2026/08/30/making-a-robot-to-serve-some-mean-badminton-shuttlecocks/