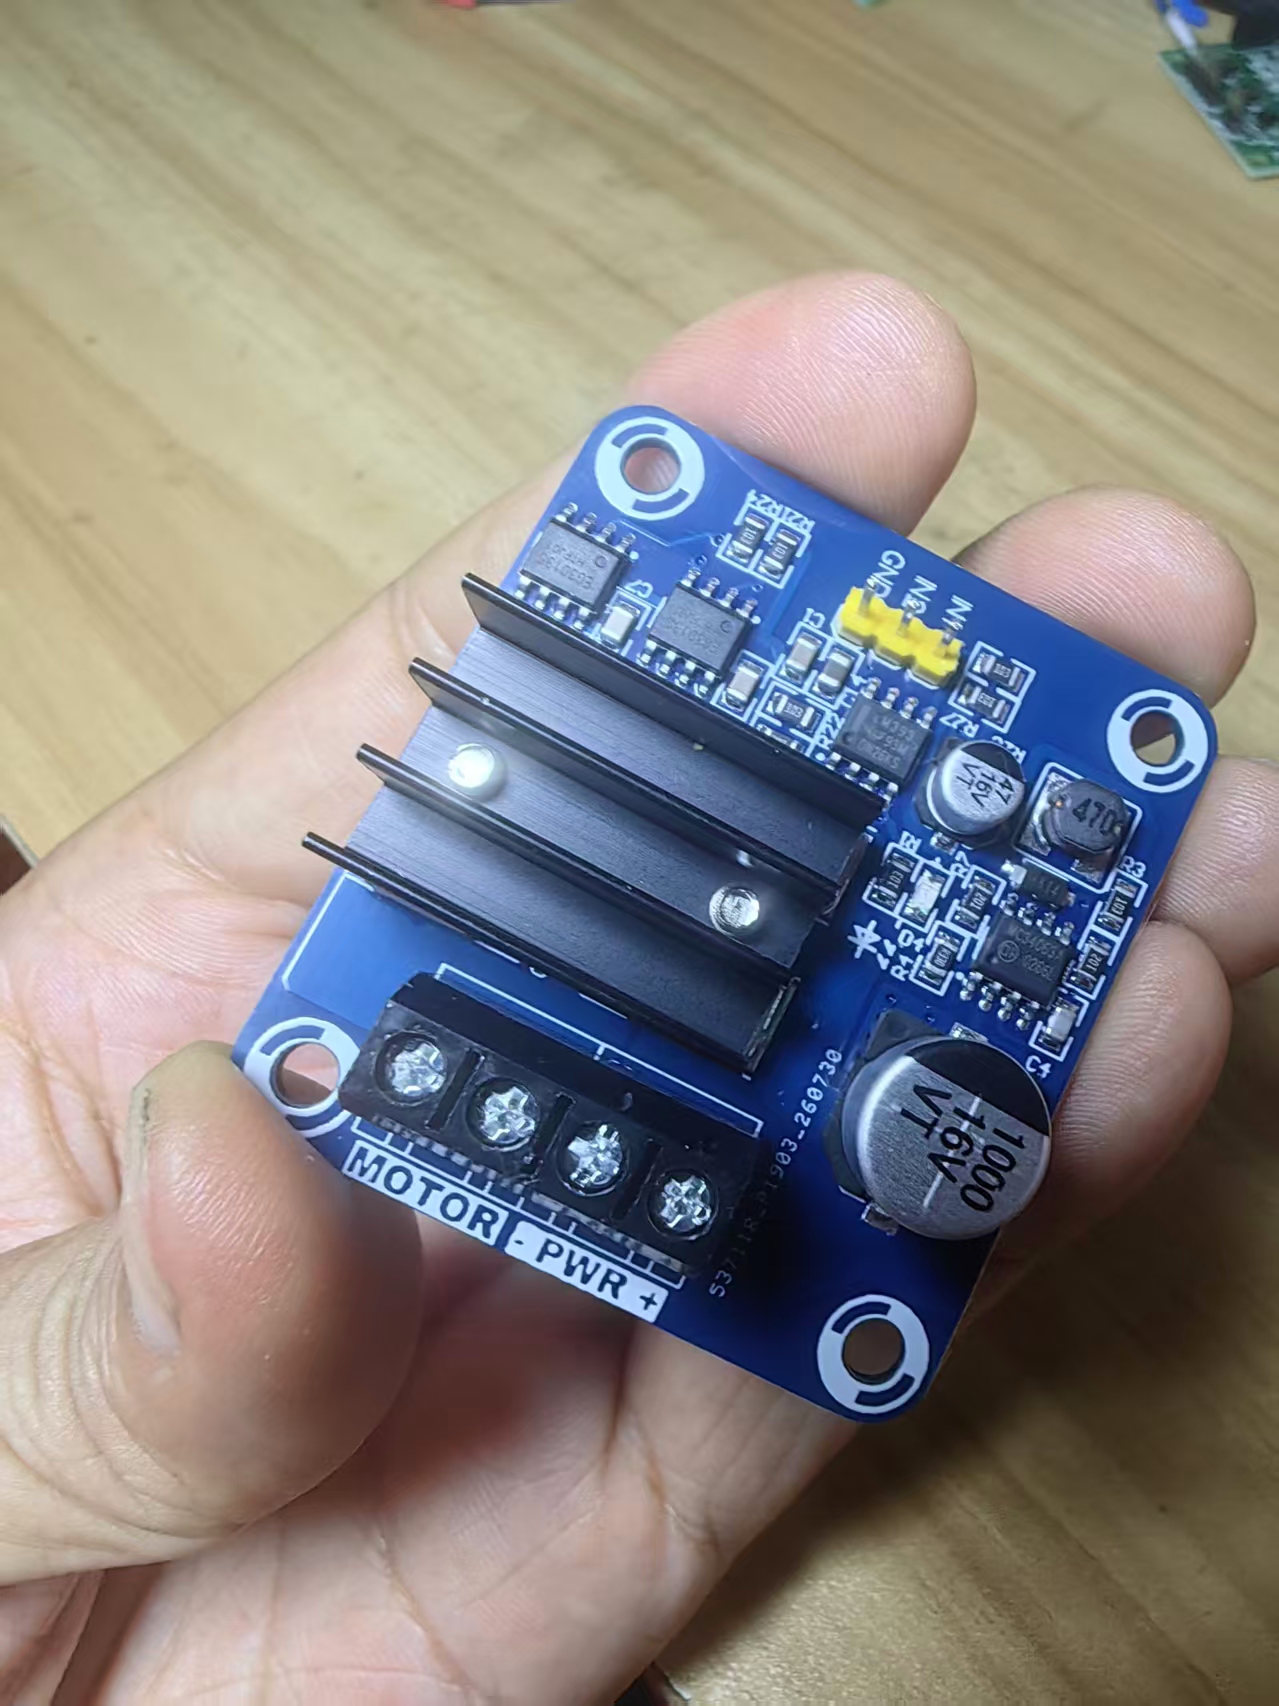
【花雕动手做】9V-30V 60A双路 PWM 直流电机驱动器模块 调速控制器板 大功率H桥
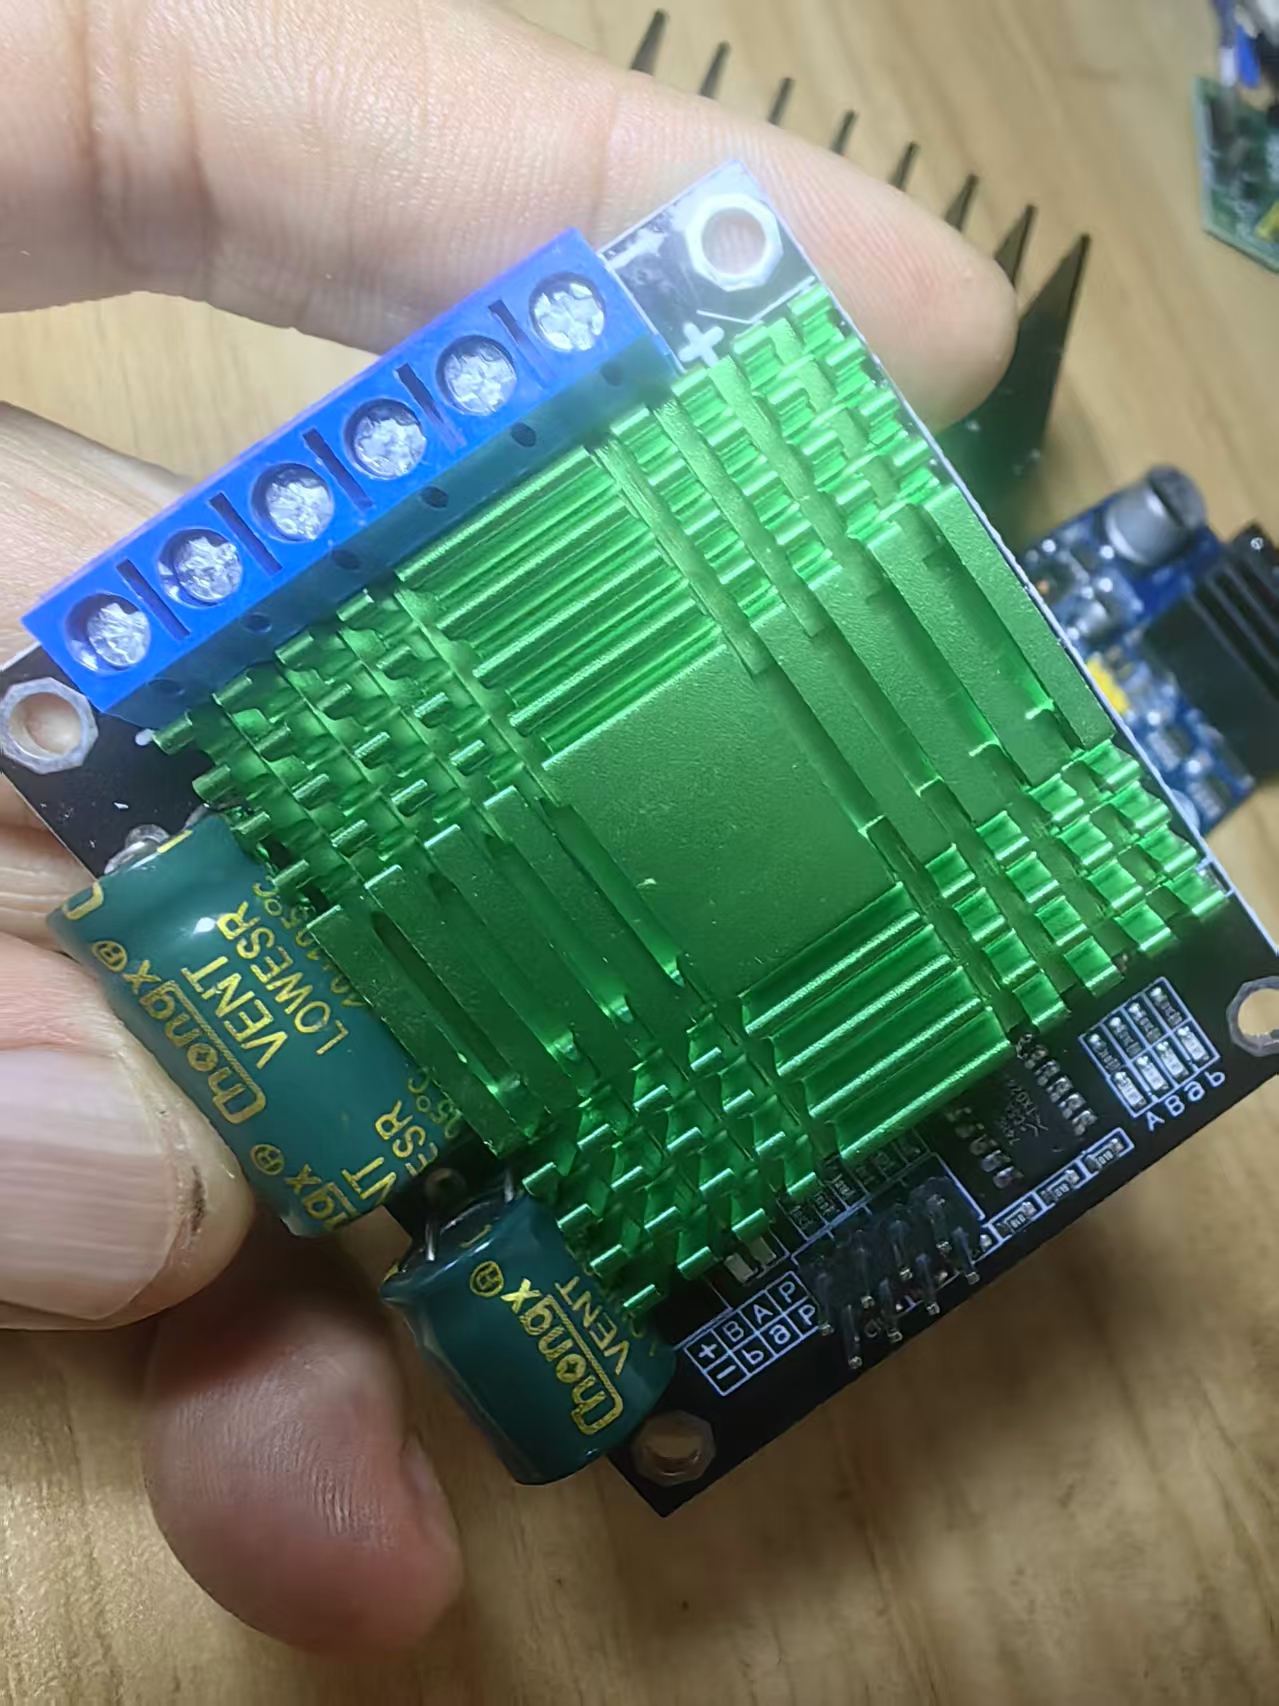
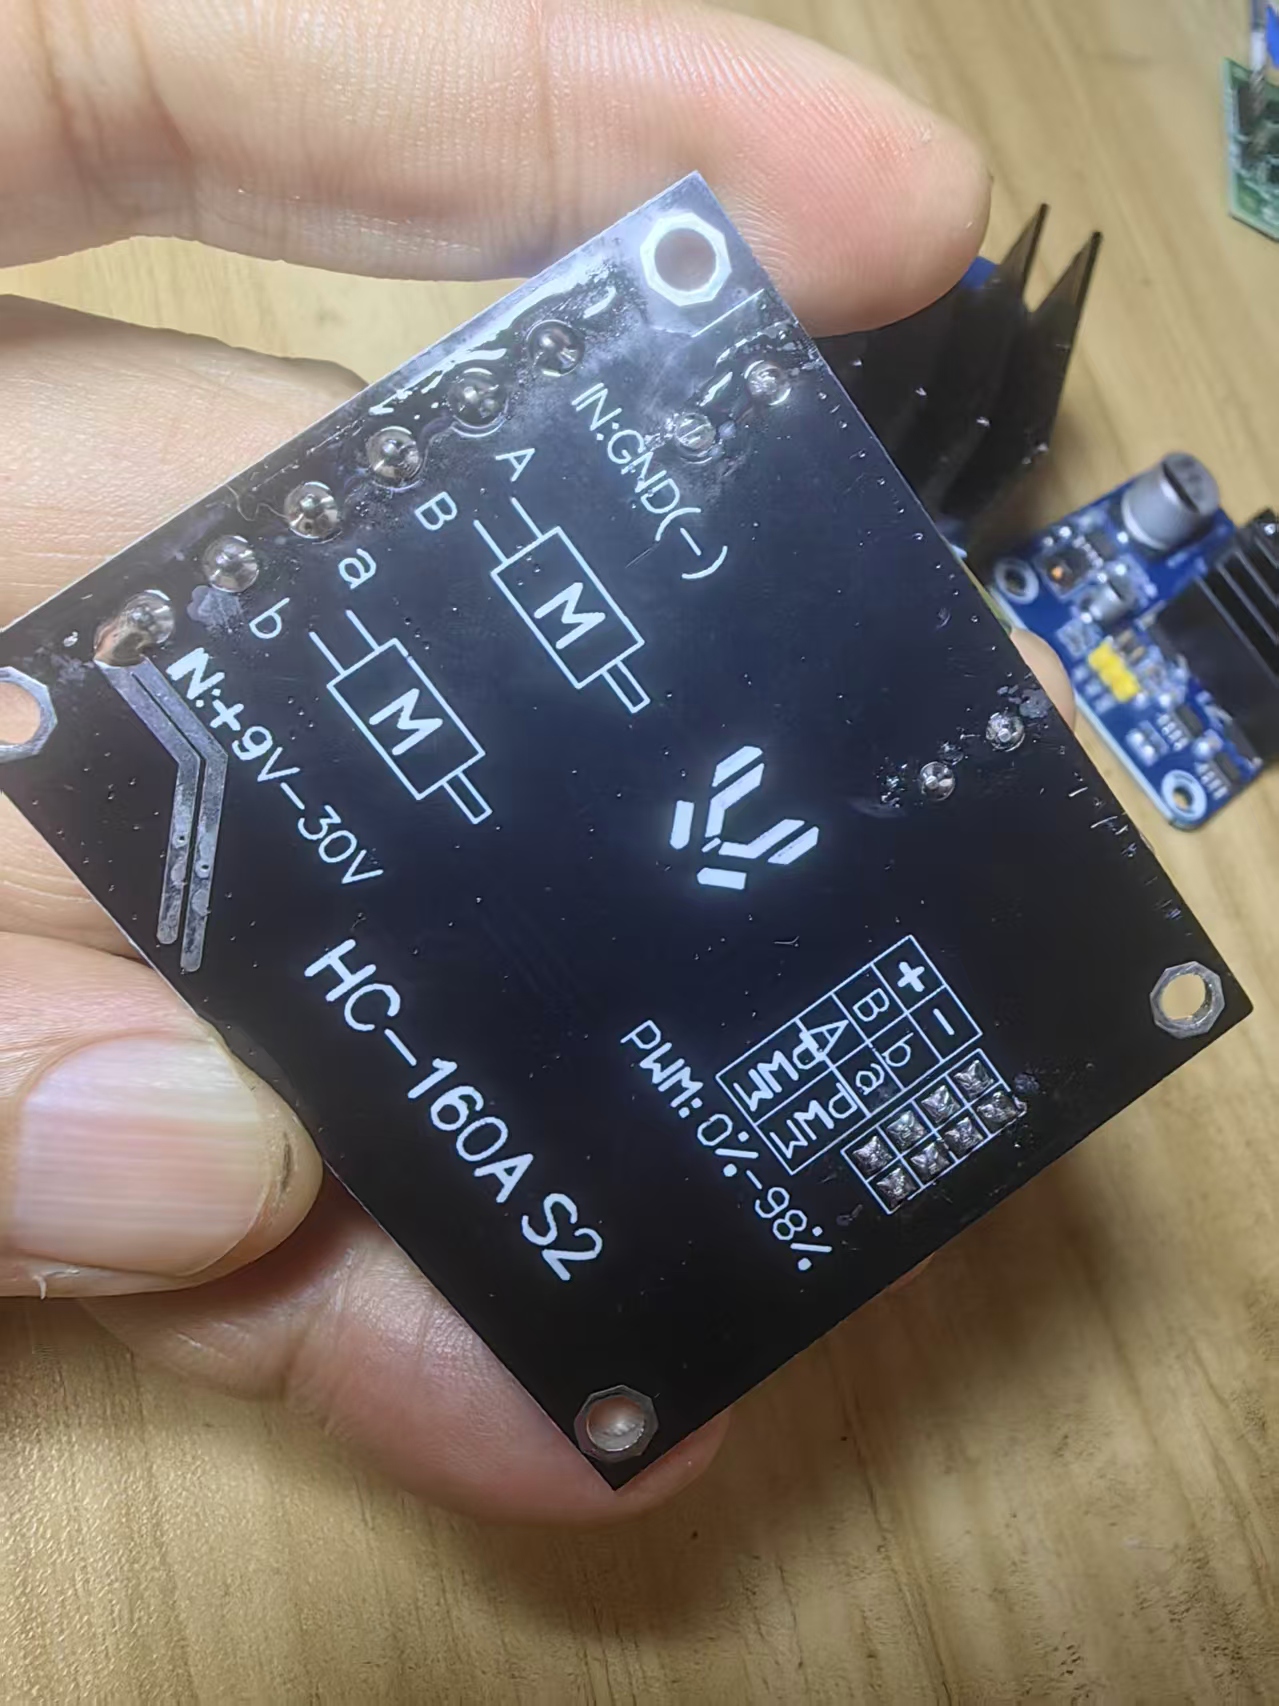
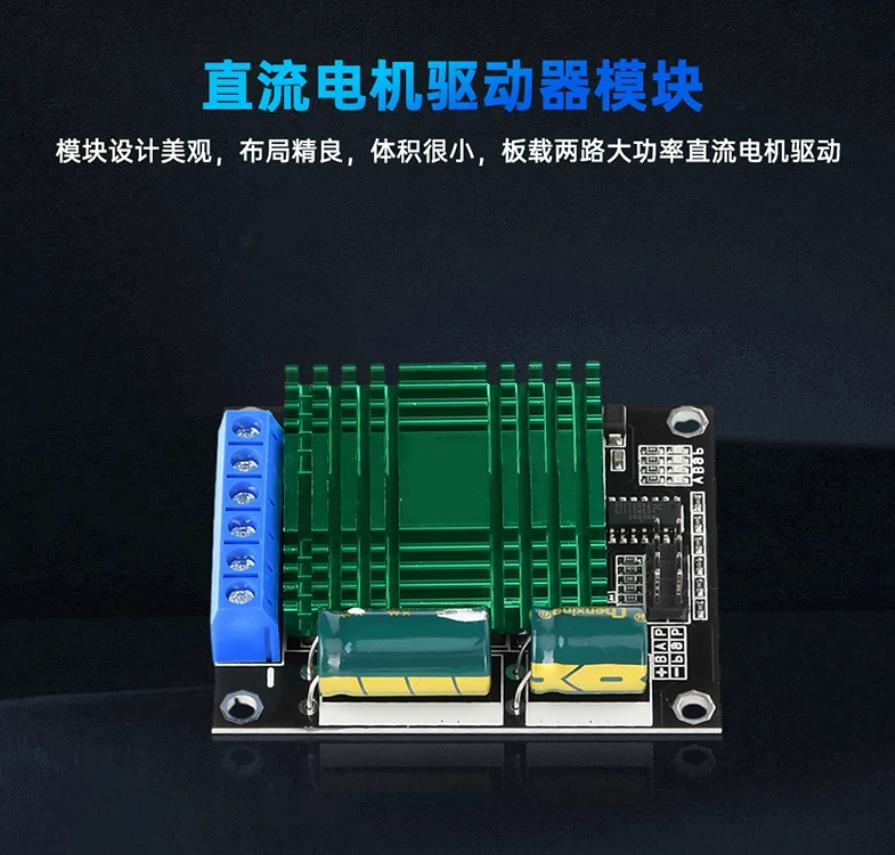
# HC-160A S2 双路大功率直流电机驱动模块
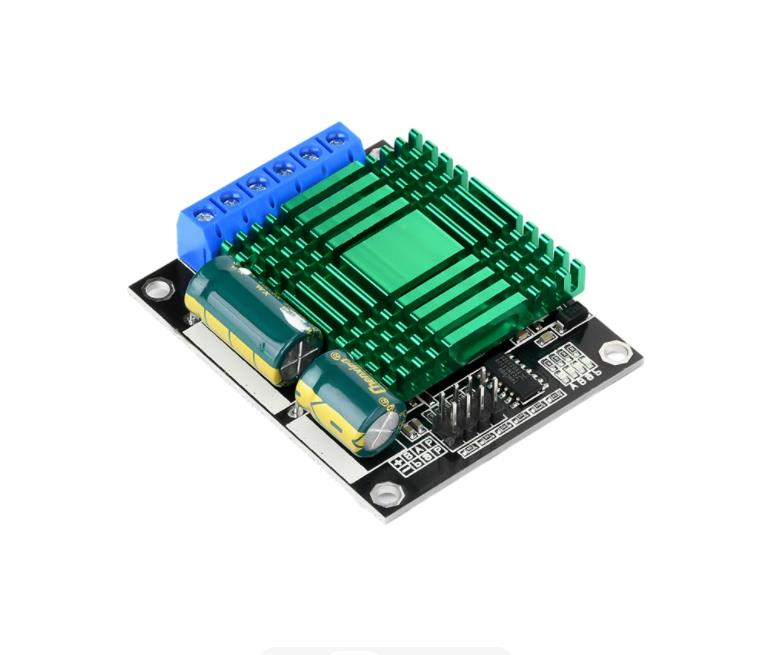
HC-160A S2 是**双路独立大功率直流有刷电机驱动板**,采用 MOS 管 H 桥方案,自带大面积绿色散热片,支持两路电机独立 PWM 调速 + 正反转控制,适合机器人底盘、电动小车、物料输送设备、大功率减速电机驱动场景。
## 1、核心电气参数
## 2、引脚定义
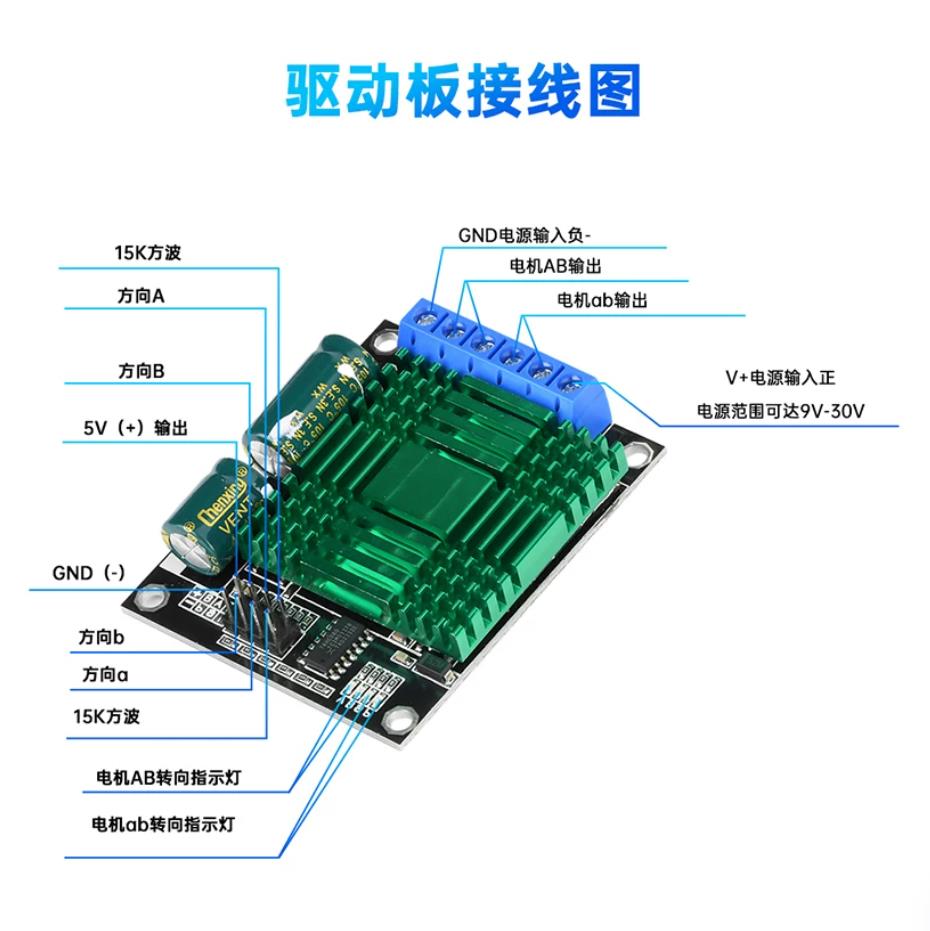
### 功率端子(蓝色接线柱)
1. V+:电机电源正极
2. GND (-):电机电源负极
3. A、B:**A 通道电机输出**(接第一台直流电机)
4. a、b:**B 通道电机输出**(接第二台直流电机)
### 控制排针(接单片机 / 主控,例如行空板、Arduino)
- PA:A 路 PWM 信号输入,调节 A 电机转速
- A、B:A 路方向控制引脚
- Pa:B 路 PWM 信号输入,调节 B 电机转速
- a、b:B 路方向控制引脚
- G:共地引脚,主控 GND 必须和这个引脚相连,信号才能正常识别
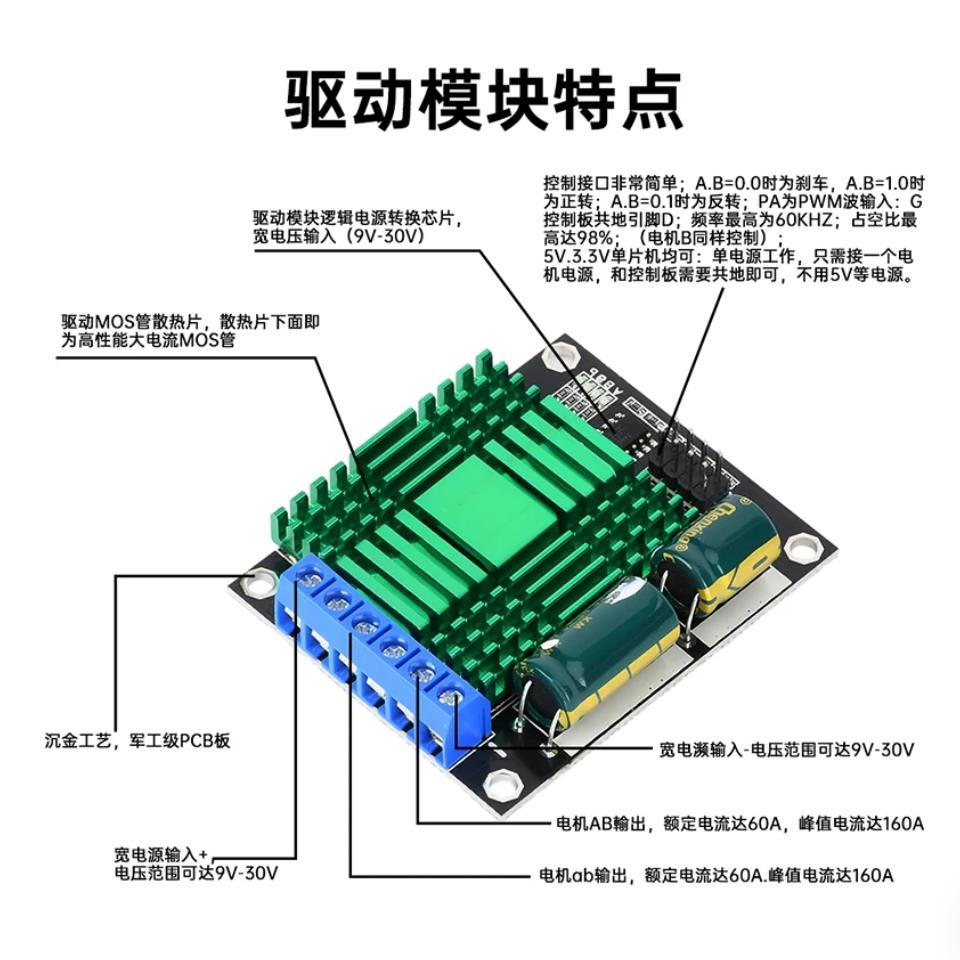
> 方向逻辑(单通道)
> - A=0,B=0 → 电机**刹车(短路制动)**
> - A=1,B=0 → 电机正转
> - A=0,B=1 → 电机反转
## 3、产品特点
1. **双路独立驱动**,两路电机互不干扰,直接用于两轮 / 四轮差分机器人底盘
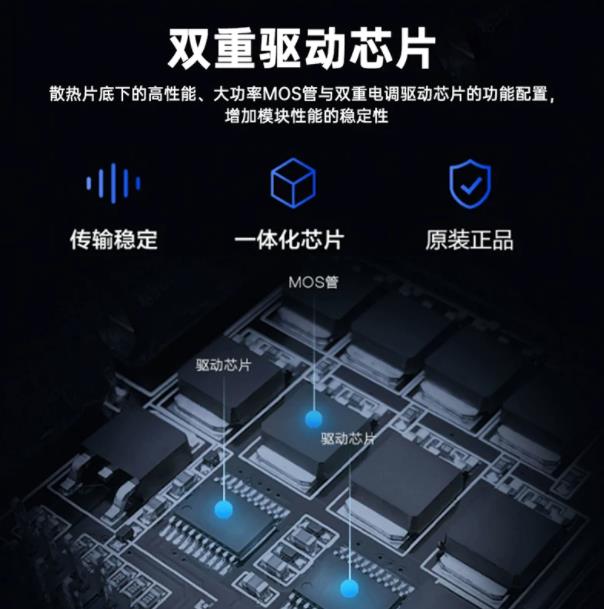
2. 大功率 MOS 管 + 自带加厚散热片,大电流持续工作稳定性强
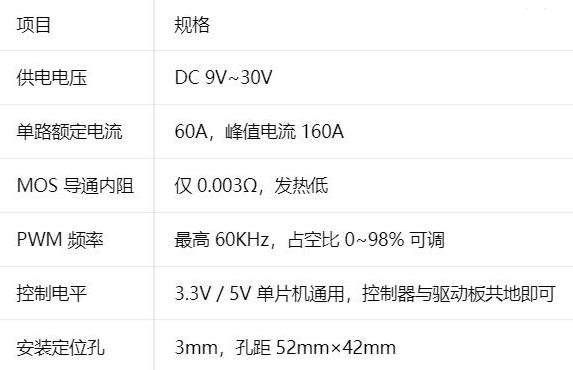
3. 高开关频率 60KHz,低频电机噪音小,无刺耳啸叫
4. 宽电压输入 9~30V,12V/24V 电源都可以直接使用
5. 兼容 3.3V、5V 主控,**不需要额外给驱动板提供逻辑电源**,只需要电机电源,仅需要共地
6. PCB 沉金工艺,贴片集成度高,布局紧凑;内置大容量电解电容,抑制电源冲击
## 4、适用场景
- 大功率差分机器人底盘、麦克纳姆轮小车
- 直流减速电机、大扭力有刷电机驱动
- 小型运输设备、电动推板、物料机械
- 创客 DIY、自动化设备、模型改装
## 5、重要使用注意事项
1. **共地是关键**:单片机 GND 必须连接模块 G 引脚,否则方向 / PWM 信号会失控
2. 峰值 160A 为瞬时冲击电流,**不要长时间持续 60A 满载**,必要时外加风扇辅助散热
3. 接线柱螺丝务必拧紧,大电流下虚接会快速发热烧板
4. 电机两端建议并联续流二极管,抑制电机反向电动势,保护驱动板
5. 上电前再次核对电源正负极,反接会直接烧毁模块
## 6、极简 Arduino 参考代码(A 路电机)
#define DIR_A1 2
#define DIR_A2 3
#define PWM_A 9
void setup() {
 pinMode(DIR_A1,OUTPUT);
 pinMode(DIR_A2,OUTPUT);
}
void loop() {
 //正转
 digitalWrite(DIR_A1,1);
 digitalWrite(DIR_A2,0);
 analogWrite(PWM_A,150); //0~255调速
 delay(2000);
 //刹车
 digitalWrite(DIR_A1,0);
 digitalWrite(DIR_A2,0);
 delay(500);
 //反转
 digitalWrite(DIR_A1,0);
 digitalWrite(DIR_A2,1);
 analogWrite(PWM_A,120);
 delay(2000);
}