【花雕动手做】BTS7960 电机驱动模块 43A大功率 H桥马达电子智能车刹车驱动板
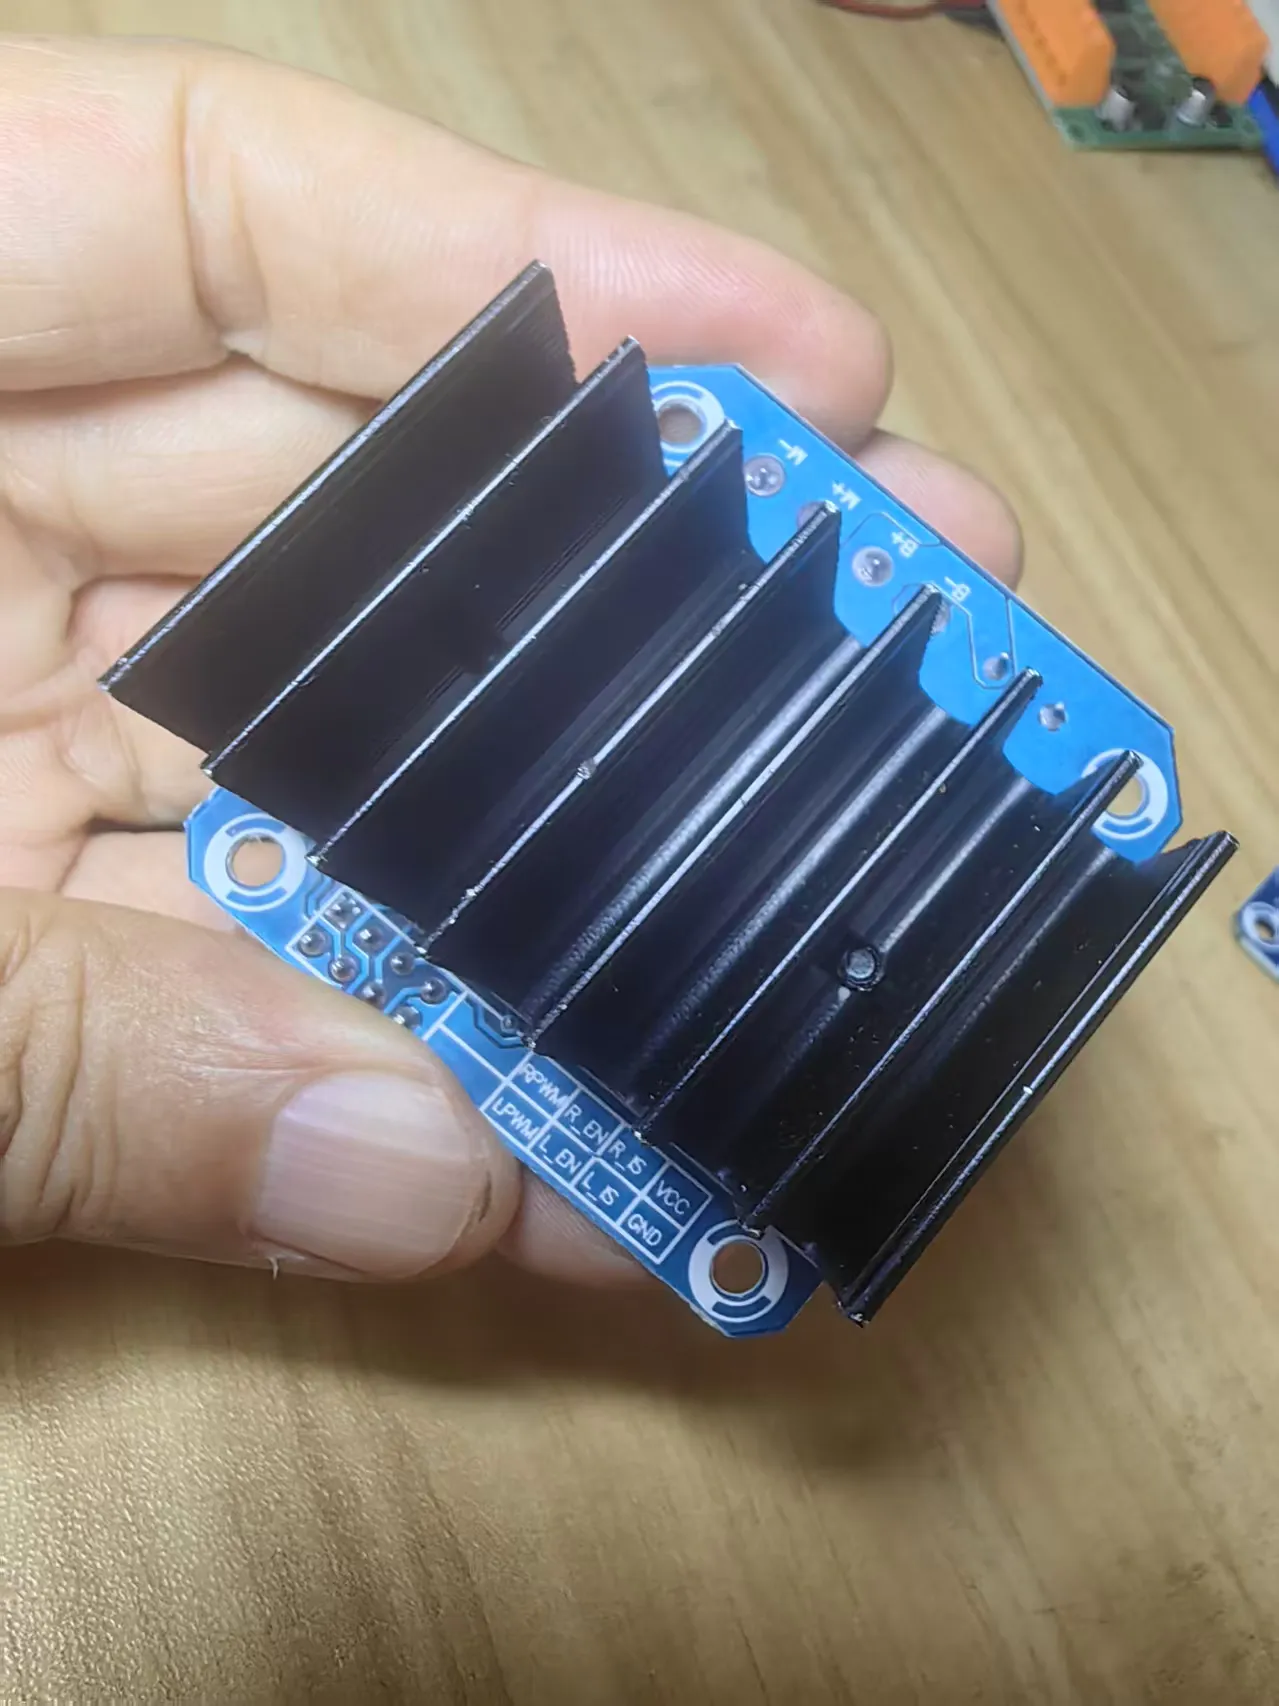
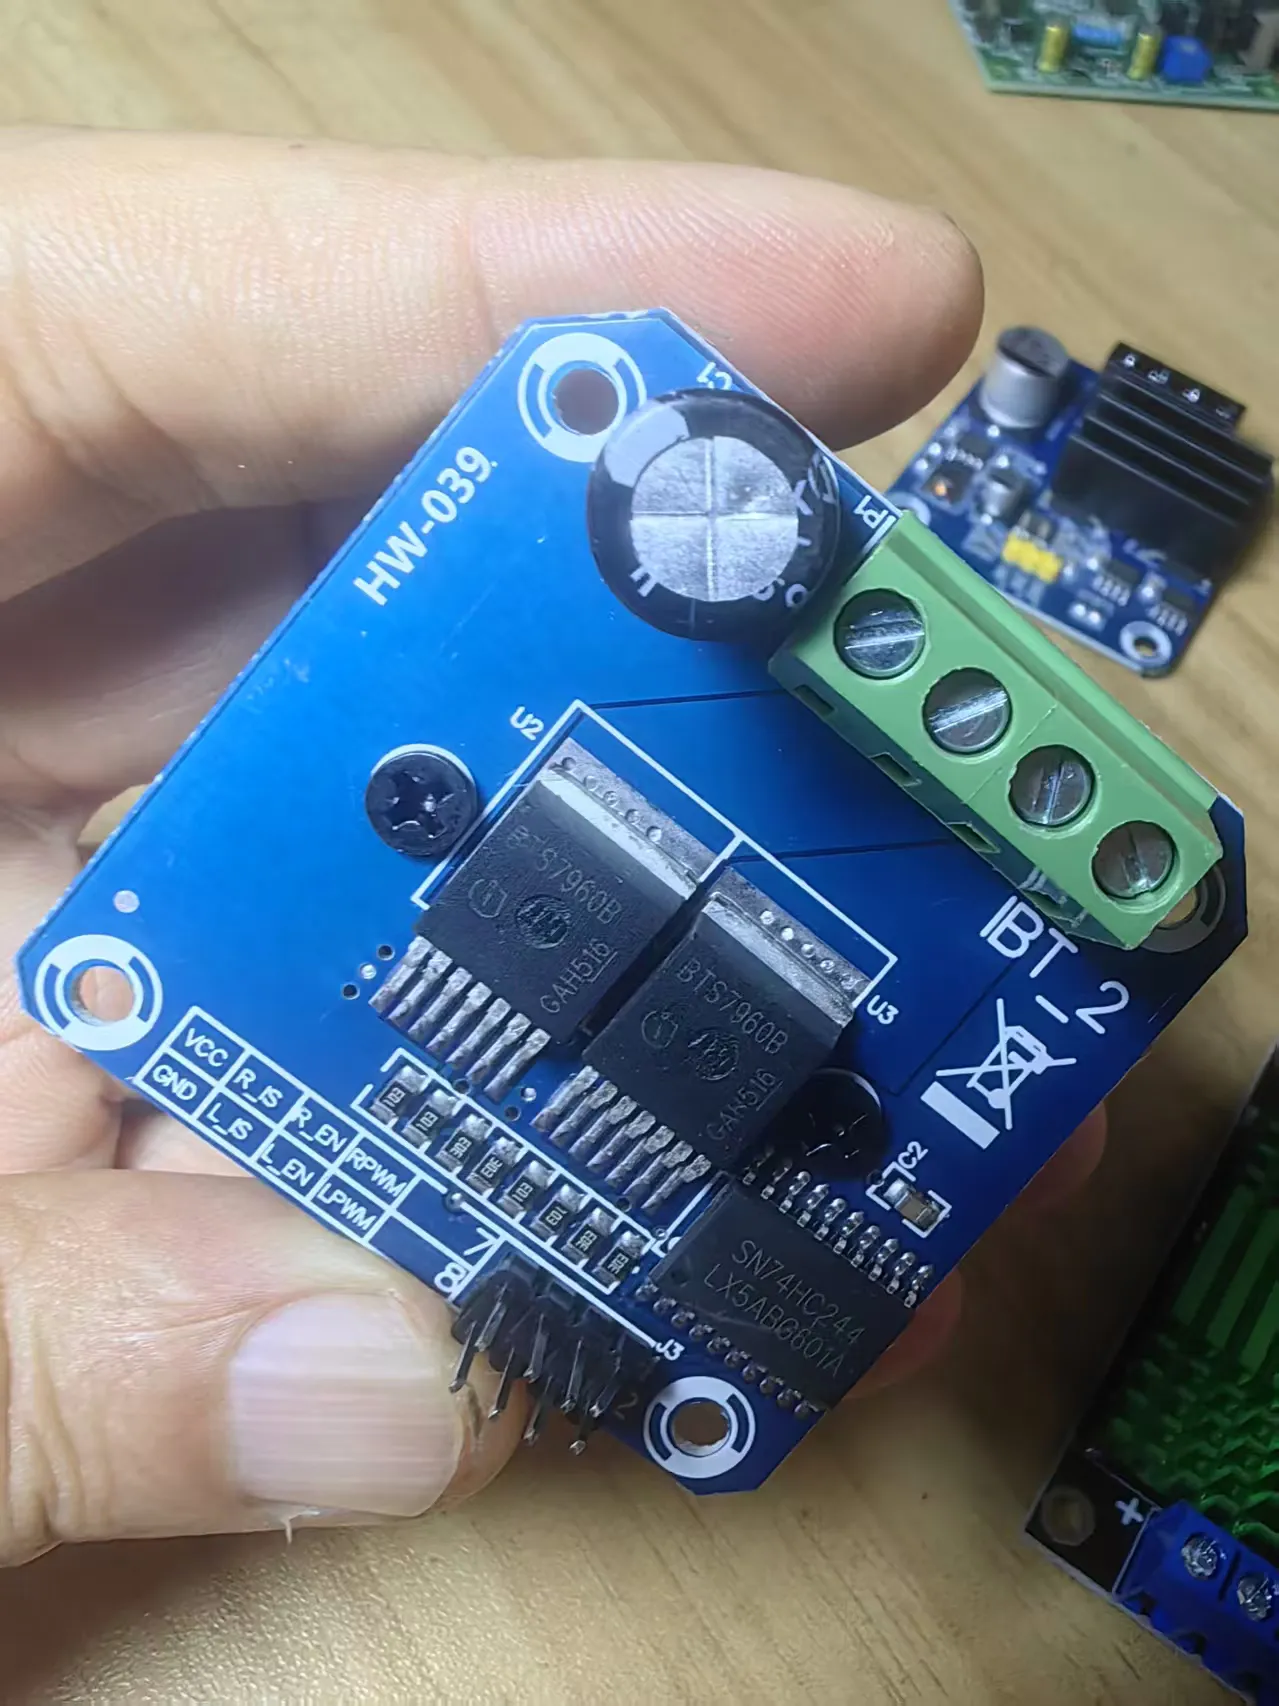
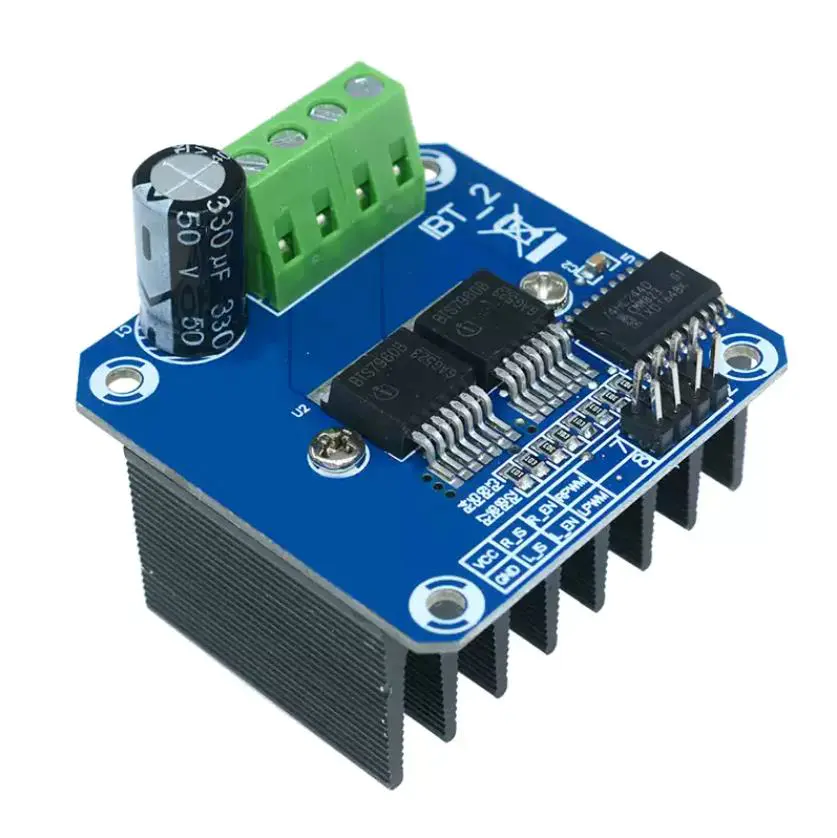
# HW-039(IBT-2)BTS7960 大功率 H 桥电机驱动模块
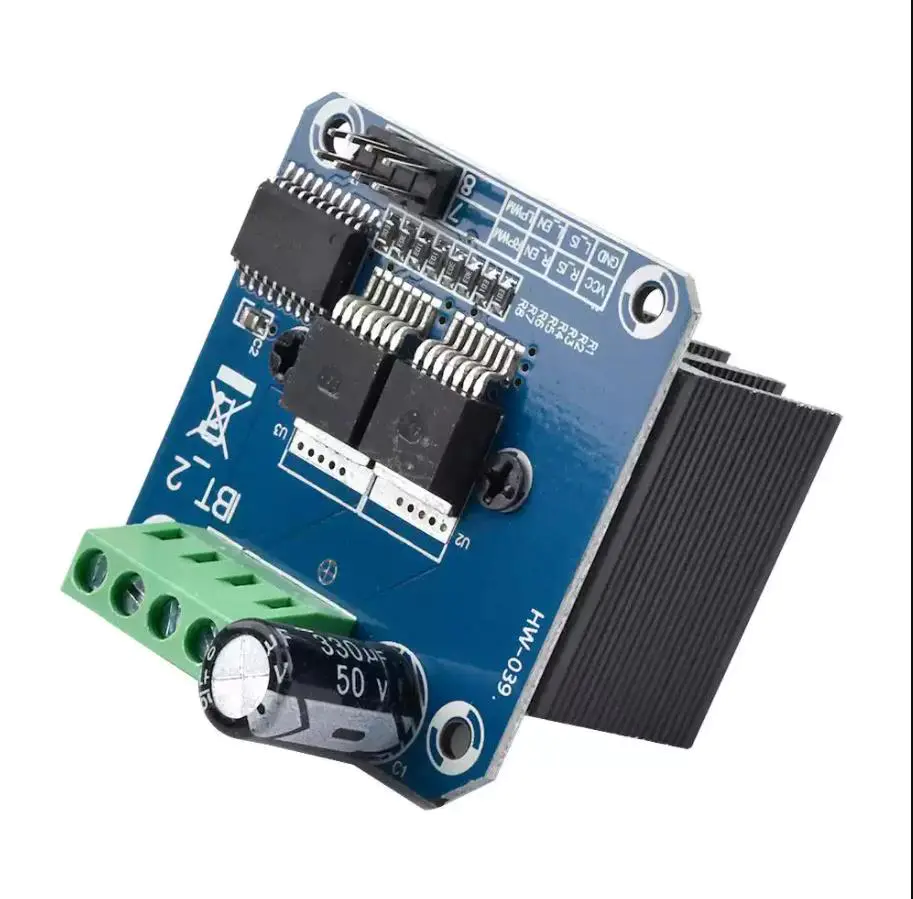
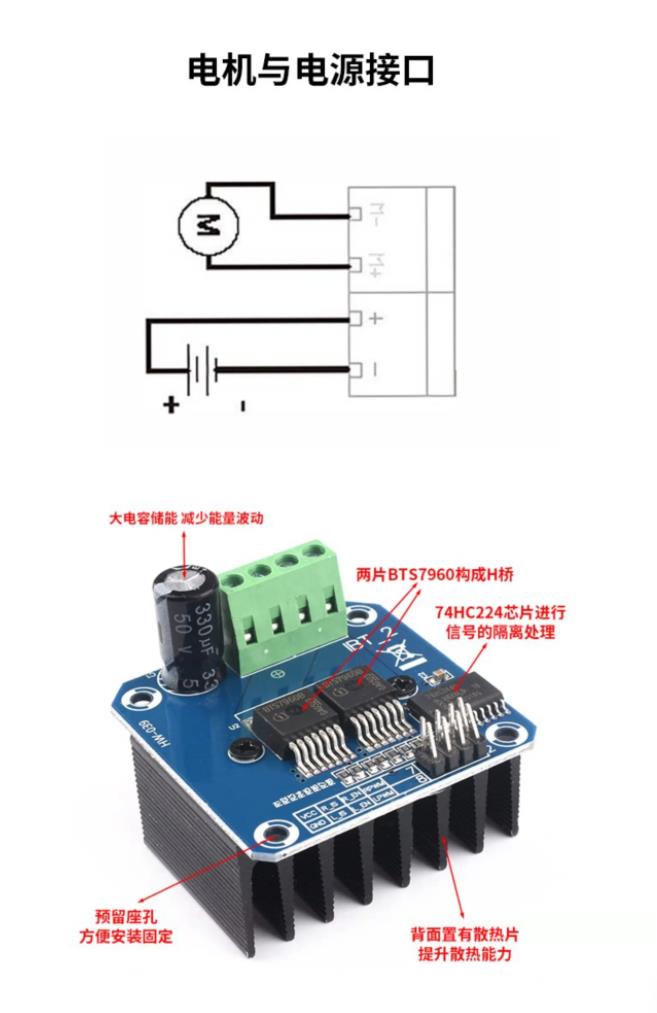
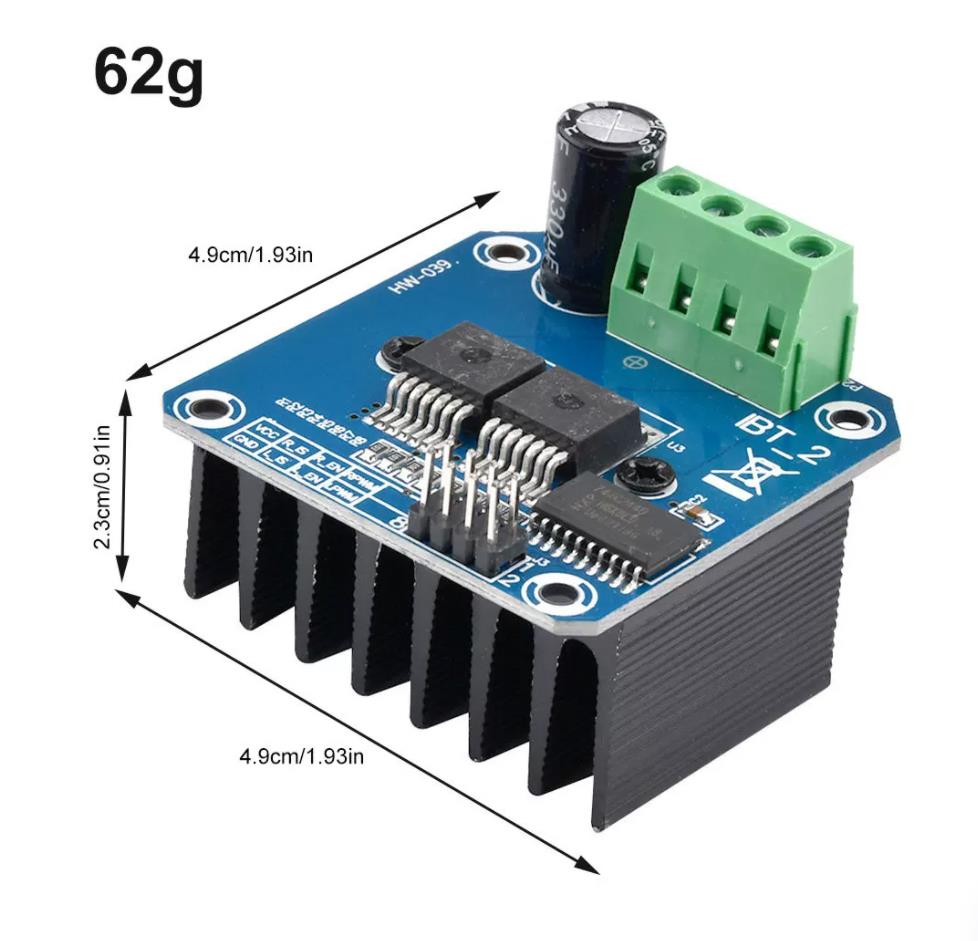
IBT-2(HW-039)是采用**两片英飞凌 BTS7960**智能功率芯片搭建的单路 H 桥直流电机驱动板,属于大电流有刷电机驱动,适合大功率直流减速电机、机器人底盘、电动小车等项目,自带信号隔离、故障检测,是创客大功率电机方案常用模块。
## 1、核心硬件组成
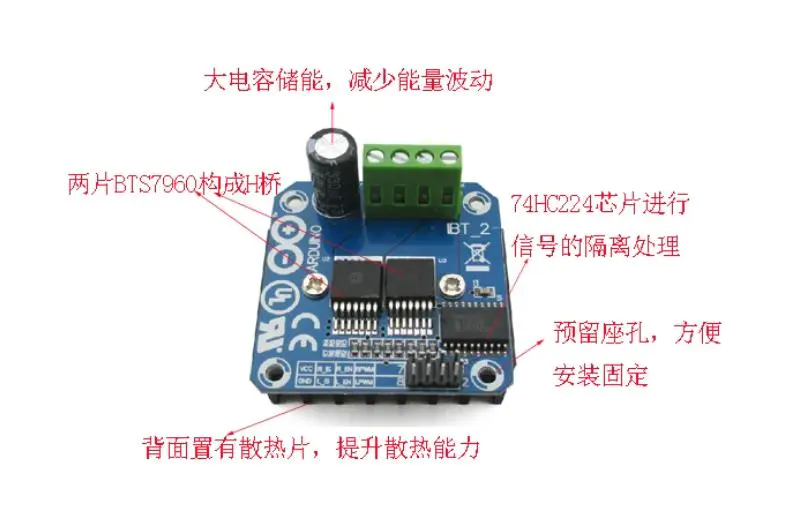
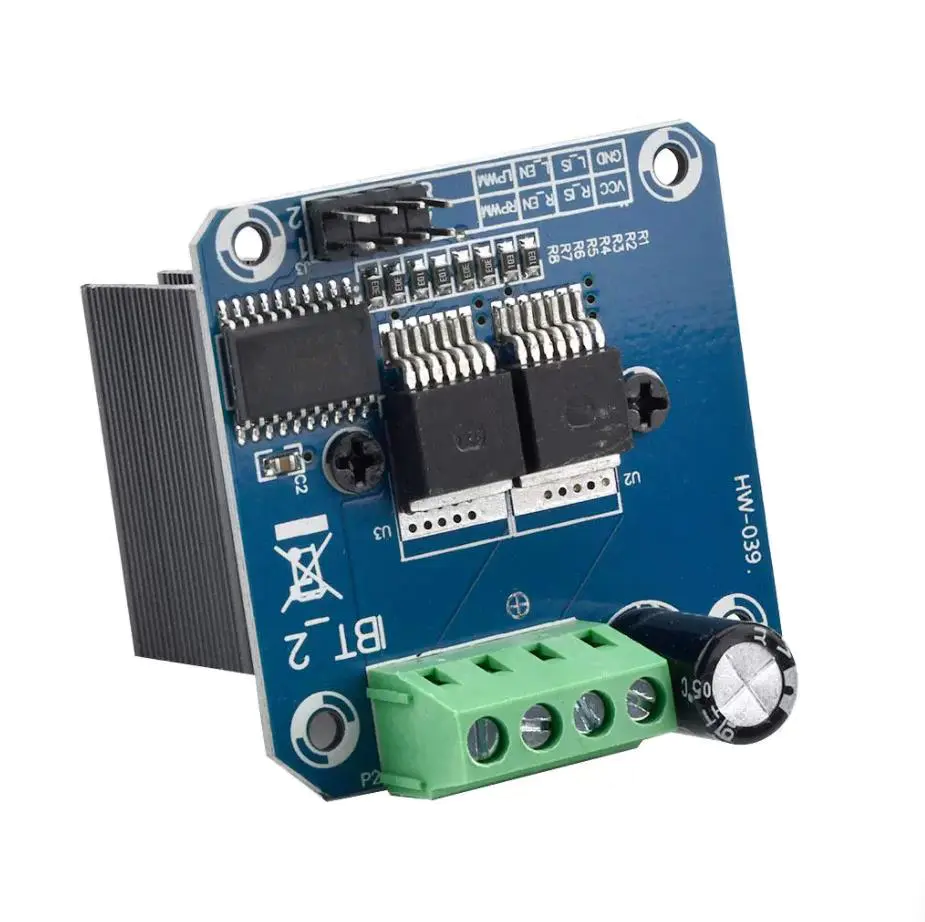
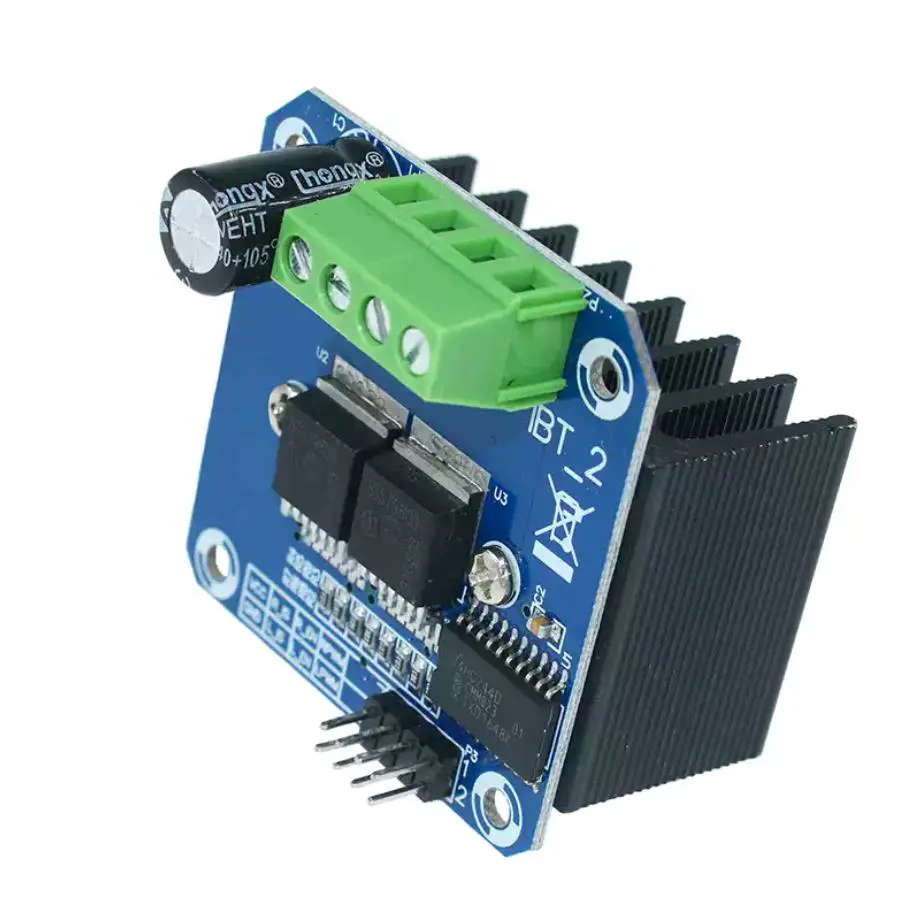
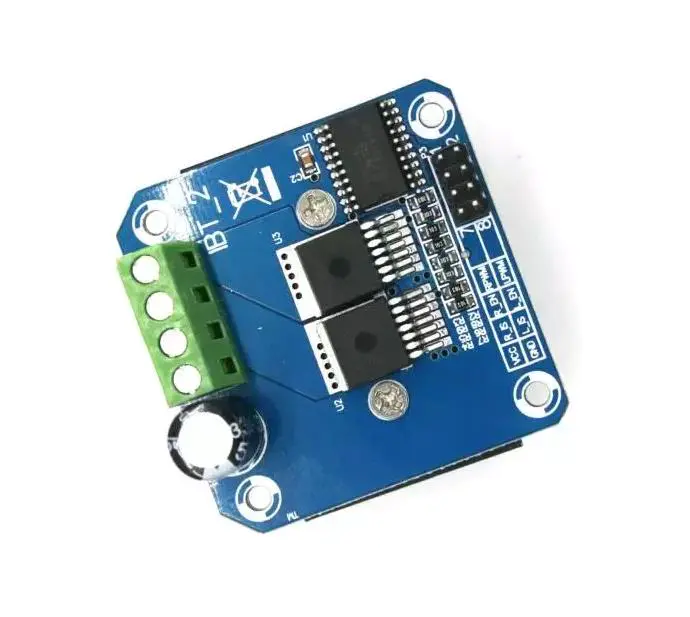
1. **功率芯片**:2 颗 BTS7960,内置 MOS 管,单模块峰值最大 43A,自带硬件过流、过热保护。
2. **隔离芯片**:SN74HC244,单片机控制信号隔离,**把主控和电机功率侧隔开,保护单片机**。
3. **储能电容**:板载大容量电解电容,吸收电机反电动势,抑制电压波动。
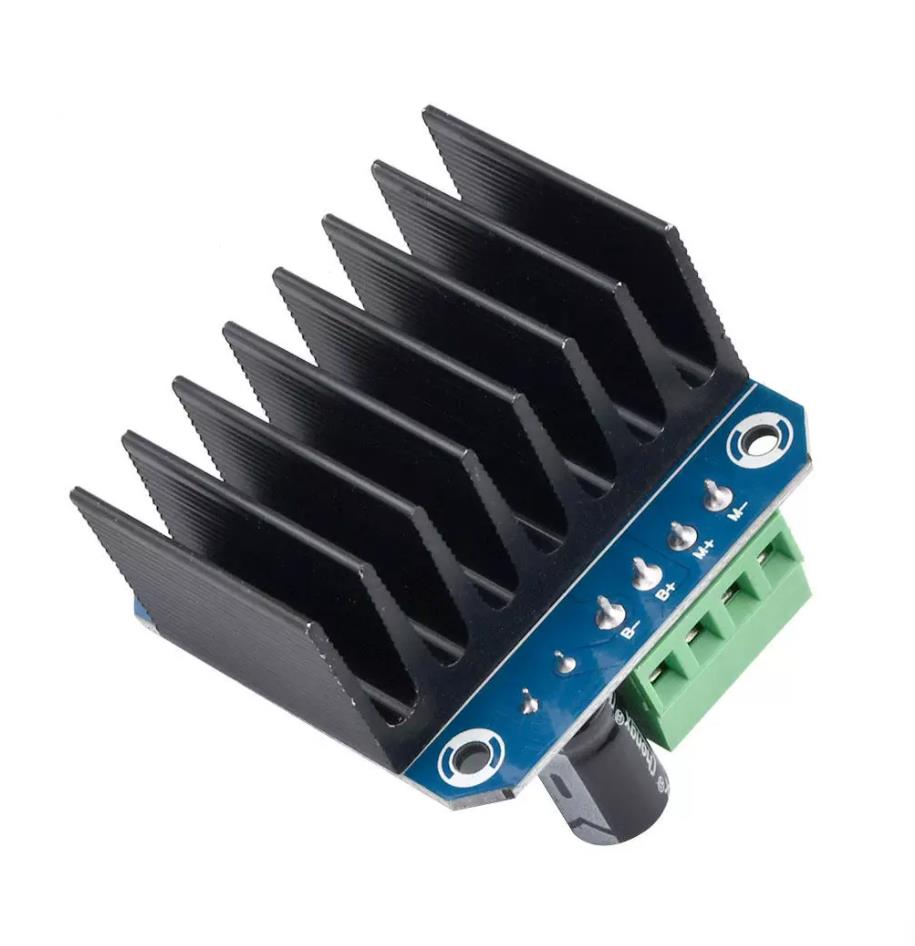
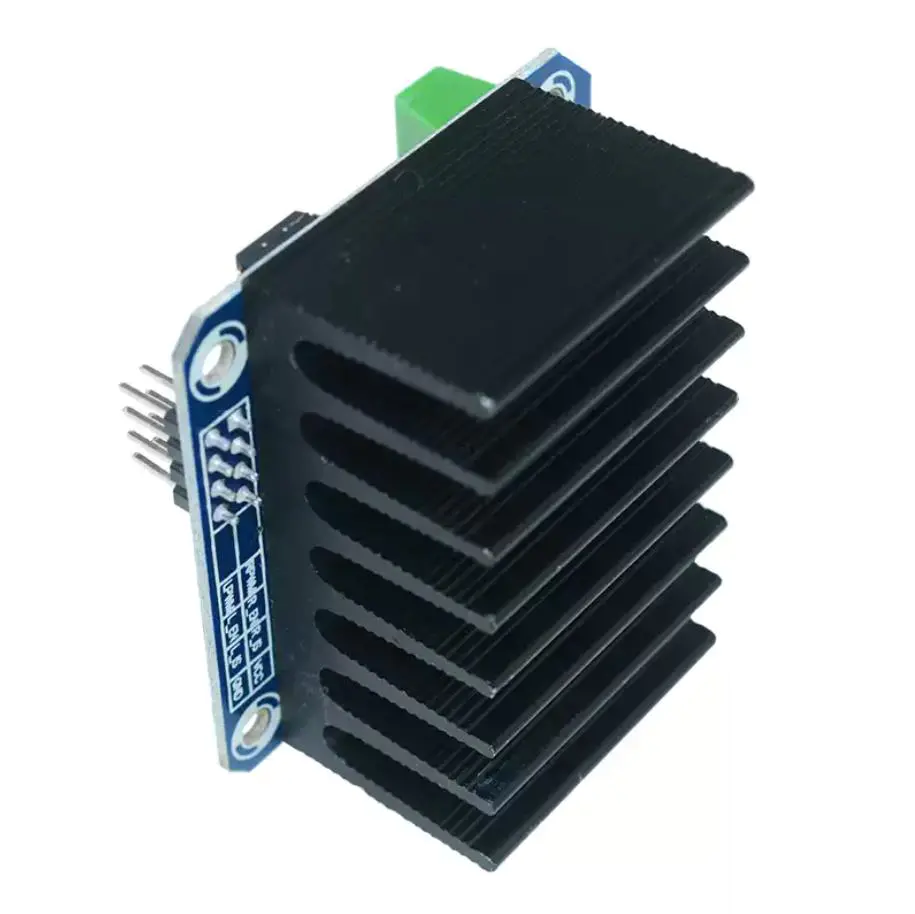
4. **散热**:可加装配套散热片,大功率持续工作降低芯片温升;板预留 4 个安装固定孔。
5. **端子**:绿色接线端子接电源、电机;8Pin 排针为控制信号引脚。
## 2、电气参数
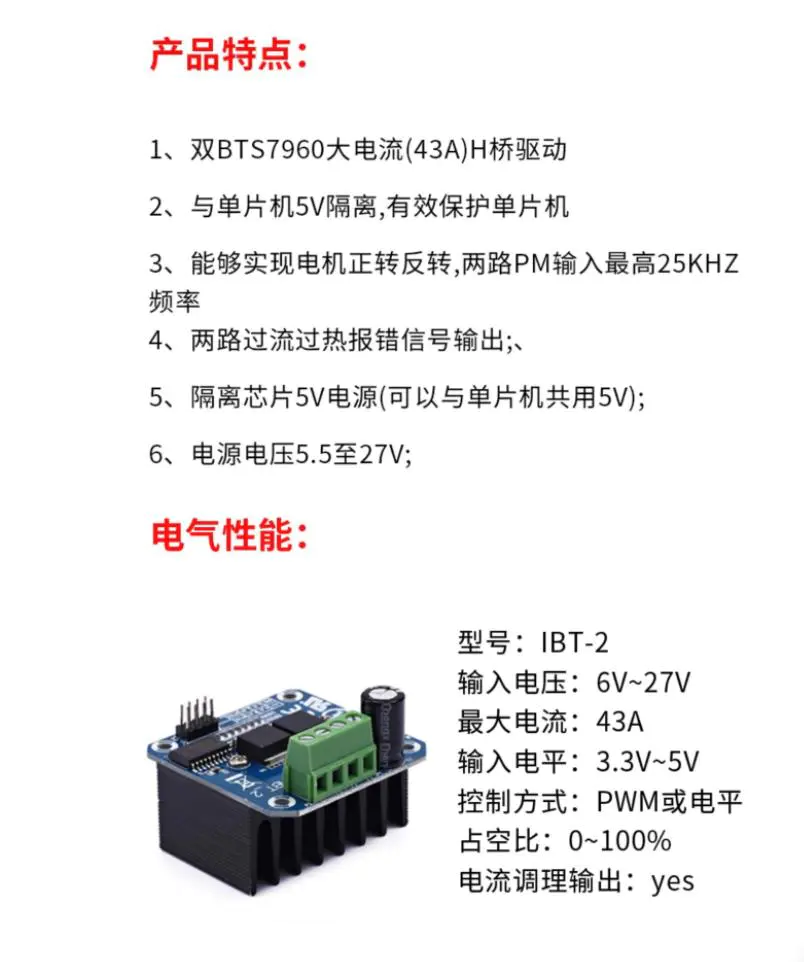
- 功率电源:**DC 5.5V~27V**(电机供电)
- 逻辑电源:5V(单片机逻辑供电,可与单片机共用 5V)
- 控制输入电平:3.3V / 5V 兼容
- 峰值驱动电流:43A(短时峰值,持续使用建议控制在 10A 以内)
- PWM 最高频率:25kHz
- 占空比范围:0~100%,PWM 调速
- 功能:电机正转、反转、刹车;两路故障信号输出
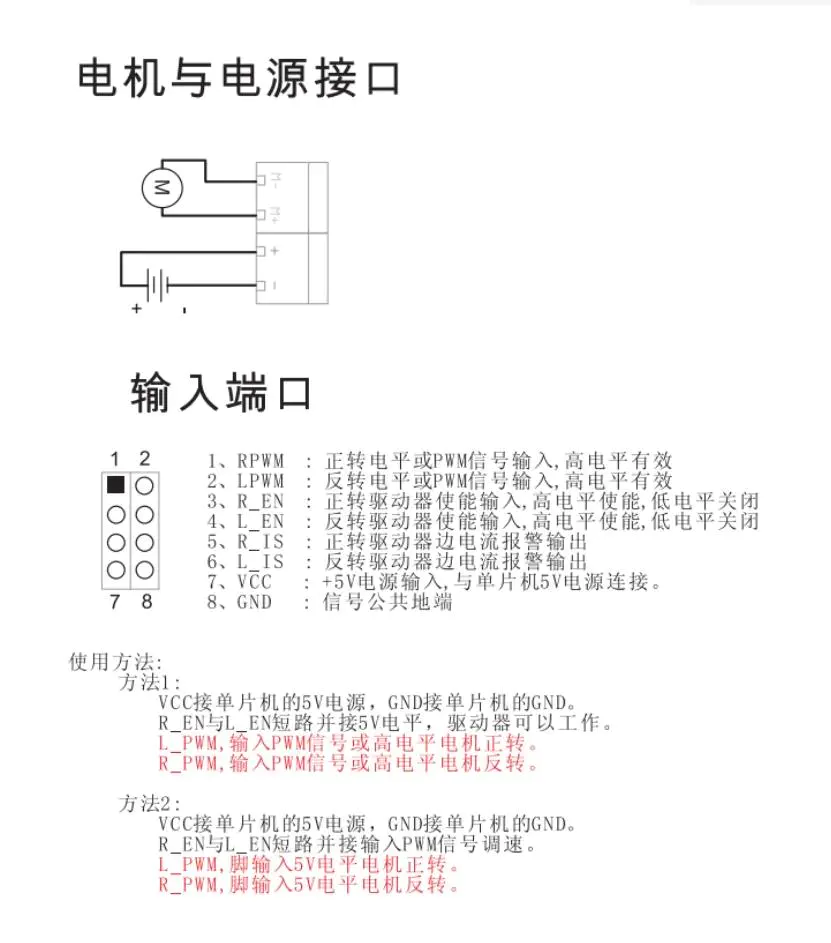
## 3、引脚定义(8Pin 控制排针)
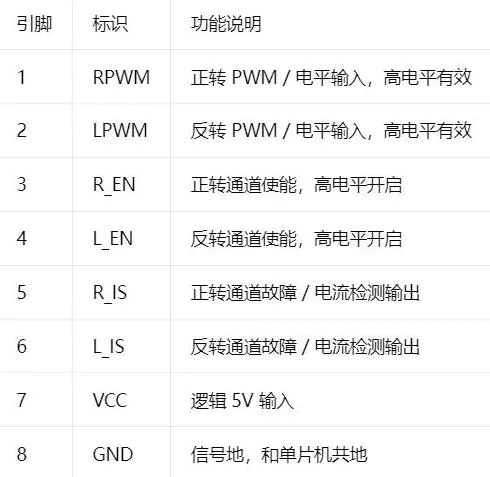
### 两种常用控制方式
1. **模式 1(使能常开)**
R_EN、L_EN 接 5V,持续开启;LPWM 控制正转,RPWM 控制反转,PWM 信号直接调速。
2. **模式 2(PWM 给到使能脚)**
LPWM/RPWM 固定高低电平决定转向;R_EN、L_EN 输入 PWM 信号做速度调节。
> 注意:**不能同时给 LPWM、RPWM 高电平**,会造成 H 桥直通,触发保护甚至损坏模块。
## 4、产品特点
1. **超大驱动电流**:BTS7960 智能 H 桥,峰值 43A,适合大扭矩有刷电机。
2. **信号隔离**:74HC244 隔离芯片,电机端的干扰不会直接冲击单片机,提升主控安全性。
3. **保护齐全**:内置过流、过热保护,故障时 IS 引脚输出报警信号,单片机可读取故障状态。
4. **PWM 调速**:最高支持 25kHz PWM,调速平滑,支持 0~100% 占空比。
5. **供电灵活**,逻辑 5V 可直接取自 Arduino/ESP32 等主控,不用额外隔离电源。
6. **支持电机能耗刹车**,断电或者换向时制动效果强,机器人底盘急停很实用。
## 5、适用场景
大功率智能小车、履带机器人、麦克纳姆轮底盘、小型电动载具、卷扬机构、12V/24V 大扭矩减速电机驱动。
## 6、使用注意事项
1. 43A 为**瞬时峰值电流**,长时间大功率运行必须加装散热片,否则会过热保护。
2. 功率电源一定要共地:模块 GND 和单片机 GND 必须相连,否则控制信号会异常。
3. 电机是感性负载,尽量在电源端预留大容量电解电容吸收反向电动势。
4. 严禁同时正反转引脚置高,避免 H 桥直通保护。
5. 3.3V 主控(ESP32 / 行空板)可以直接驱动,无需电平转换。
## 7、极简 Arduino 参考代码
//IBT-2 BTS7960驱动 示例
#define RPWM 9
#define LPWM 8
#define R_EN 7
#define L_EN 6

void setup() {
 pinMode(RPWM,OUTPUT);
 pinMode(LPWM,OUTPUT);
 pinMode(R_EN,OUTPUT);
 pinMode(L_EN,OUTPUT);
 digitalWrite(R_EN,HIGH);
 digitalWrite(L_EN,HIGH);
}

void loop() {
 analogWrite(RPWM,120); //正转,速度120
 analogWrite(LPWM,0);
 delay(2000);

 analogWrite(RPWM,0);  //停止
 analogWrite(LPWM,0);
 delay(1000);

 analogWrite(RPWM,0);  //反转
 analogWrite(LPWM,120);
 delay(2000);
}