校园实验室里的可调机翼观测站——用数据解密飞机升空
前阵子给学生上“物联网实践与探索”这一模块,我一直想让孩子们不只是学会接线、发数据,而是真正用物联网去解决一个看得见、摸得着的真实问题。飞机为什么能飞上蓝天?这个问题孩子们都好奇,可机翼的升力、阻力看不见摸不着。于是我和学生一起,在校园实验室里搭了一座“可调机翼观测站”,用真实的数据,把这个物理原理“算”出来、“画”出来。
一、这是个什么东西
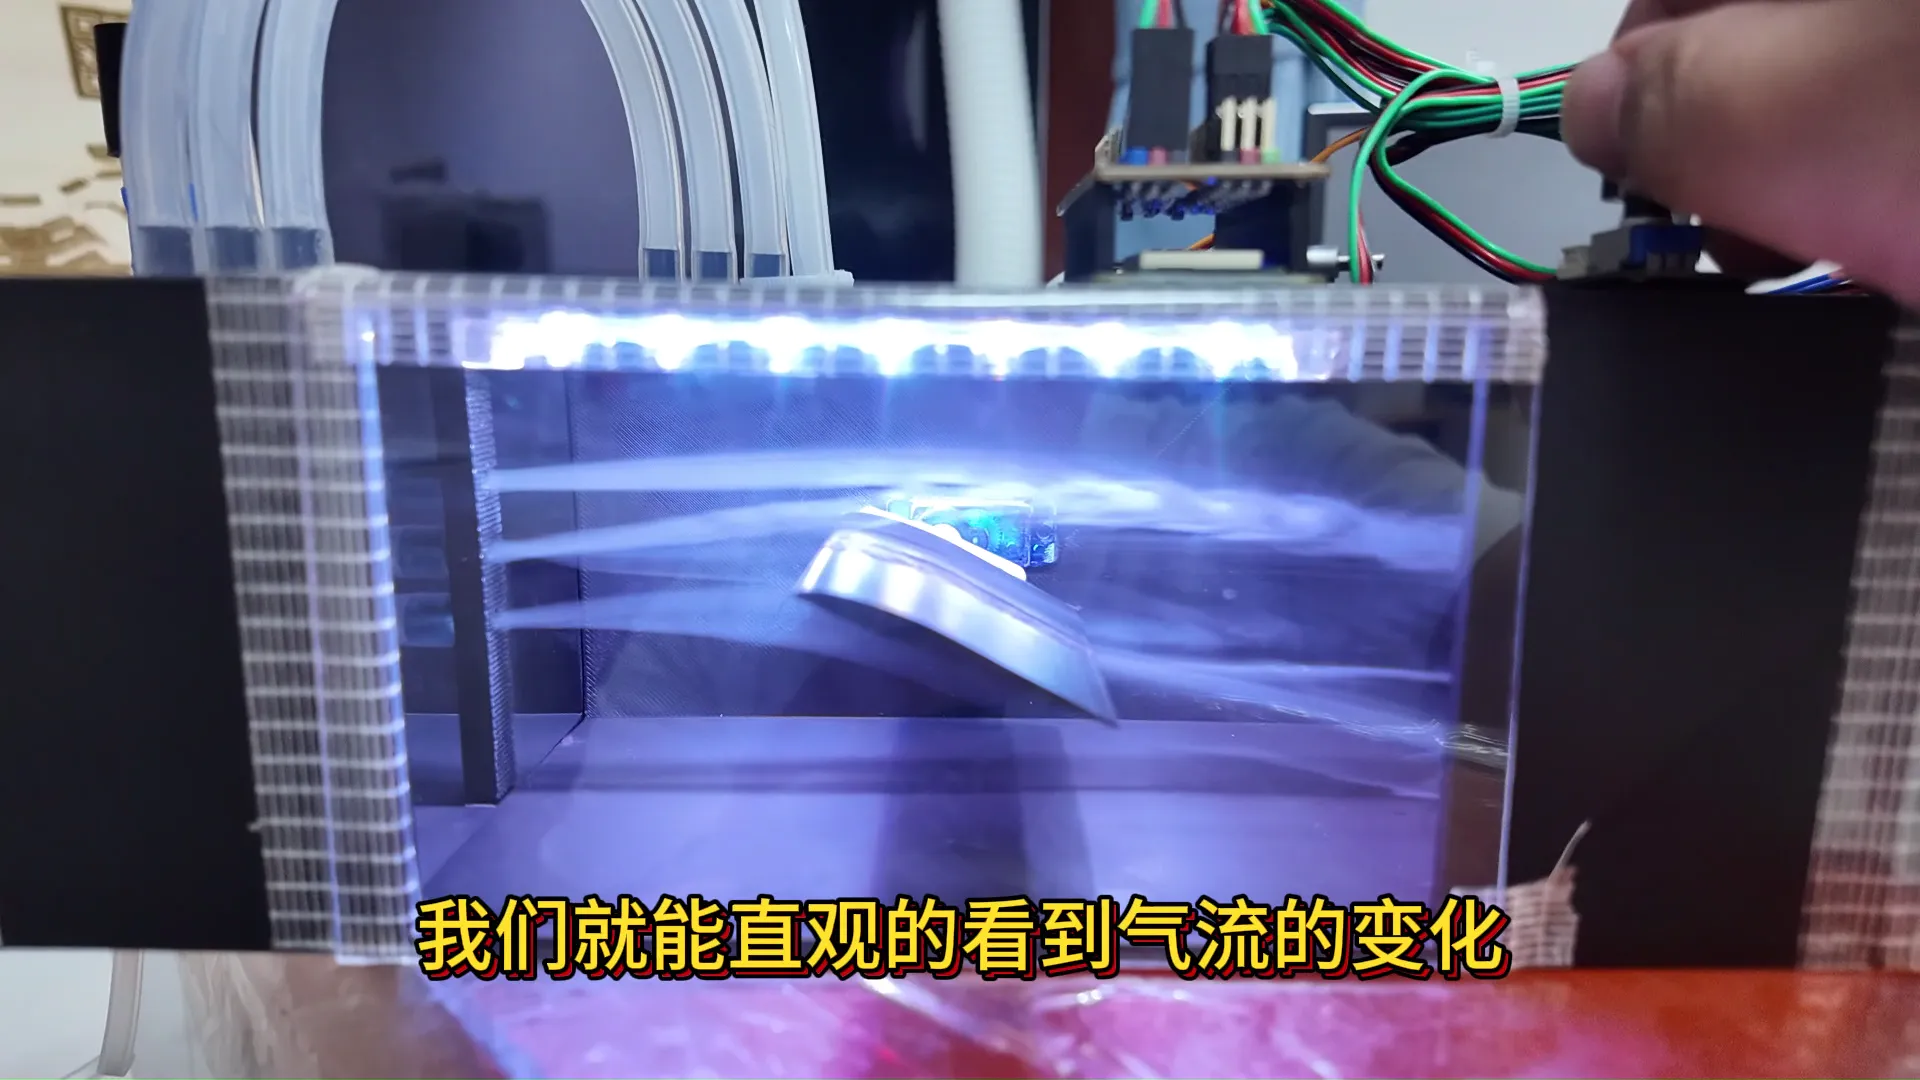
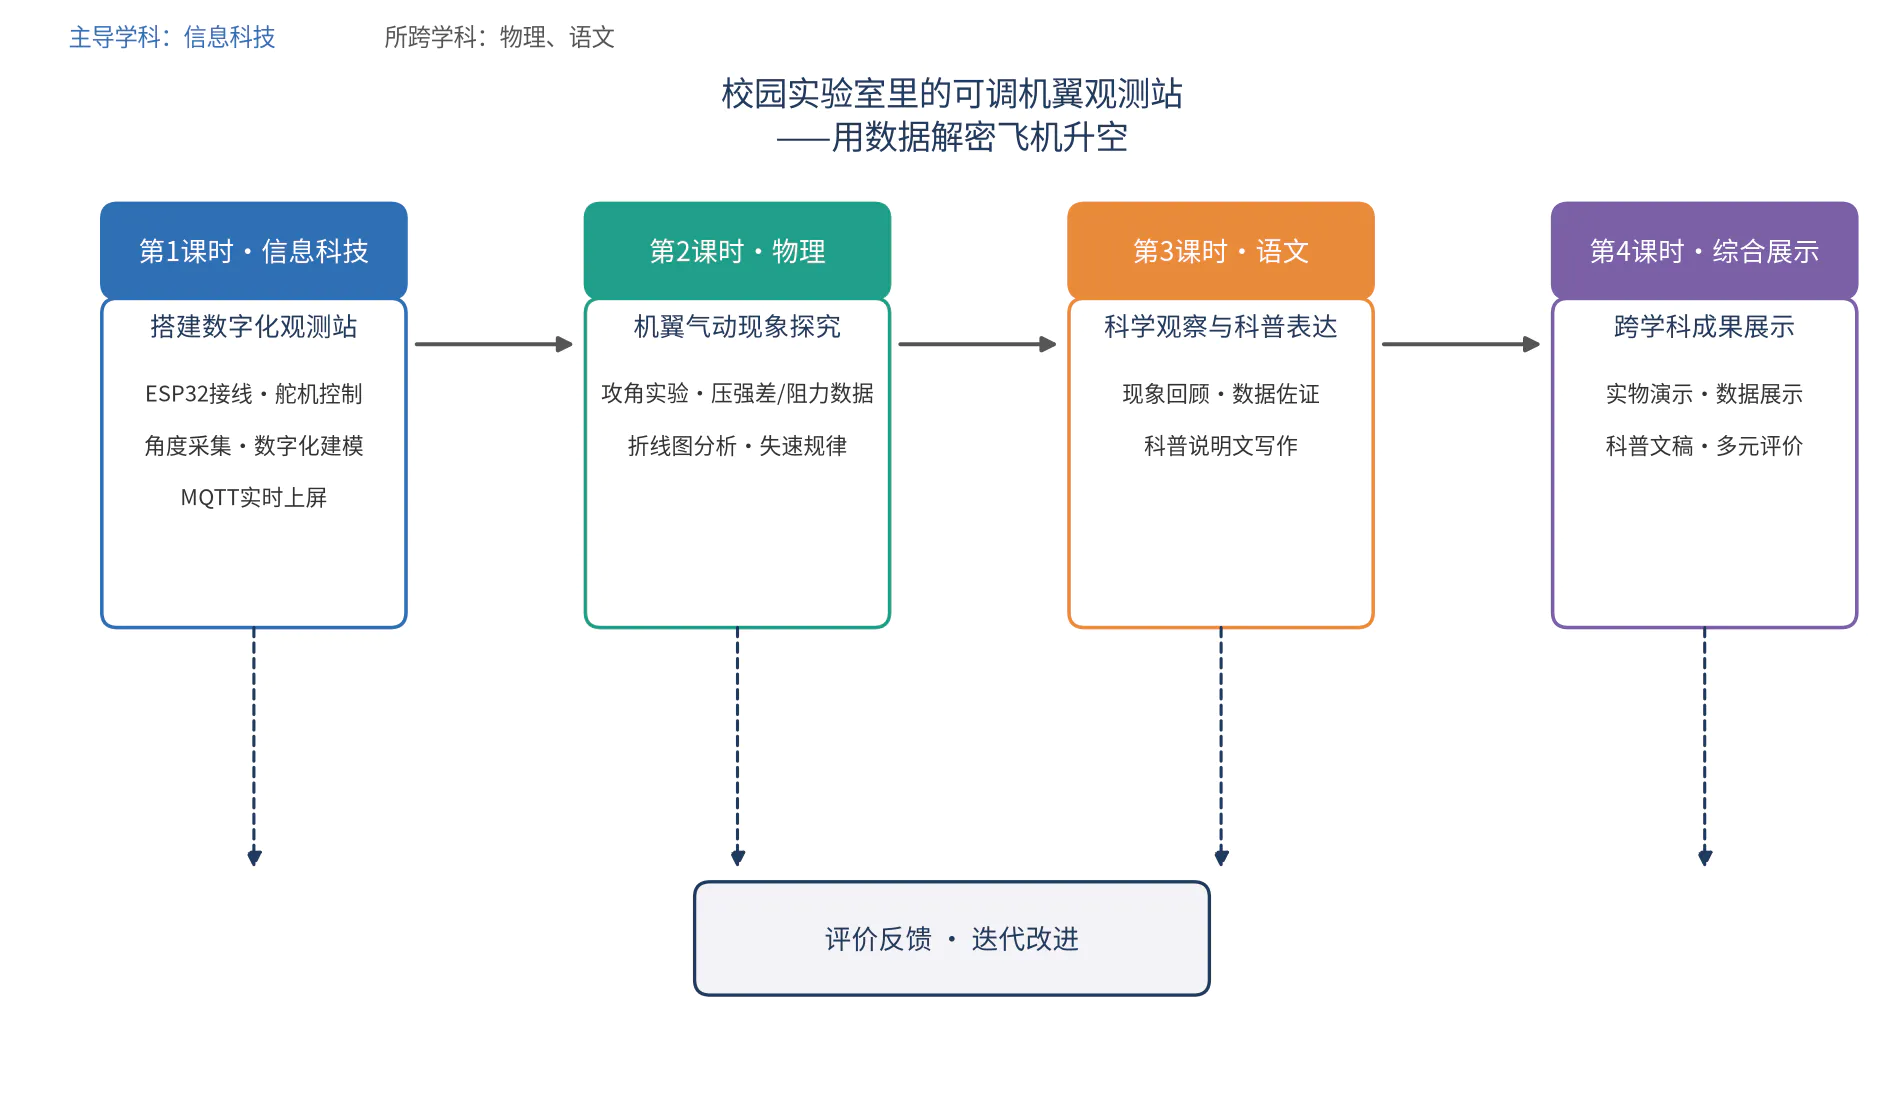
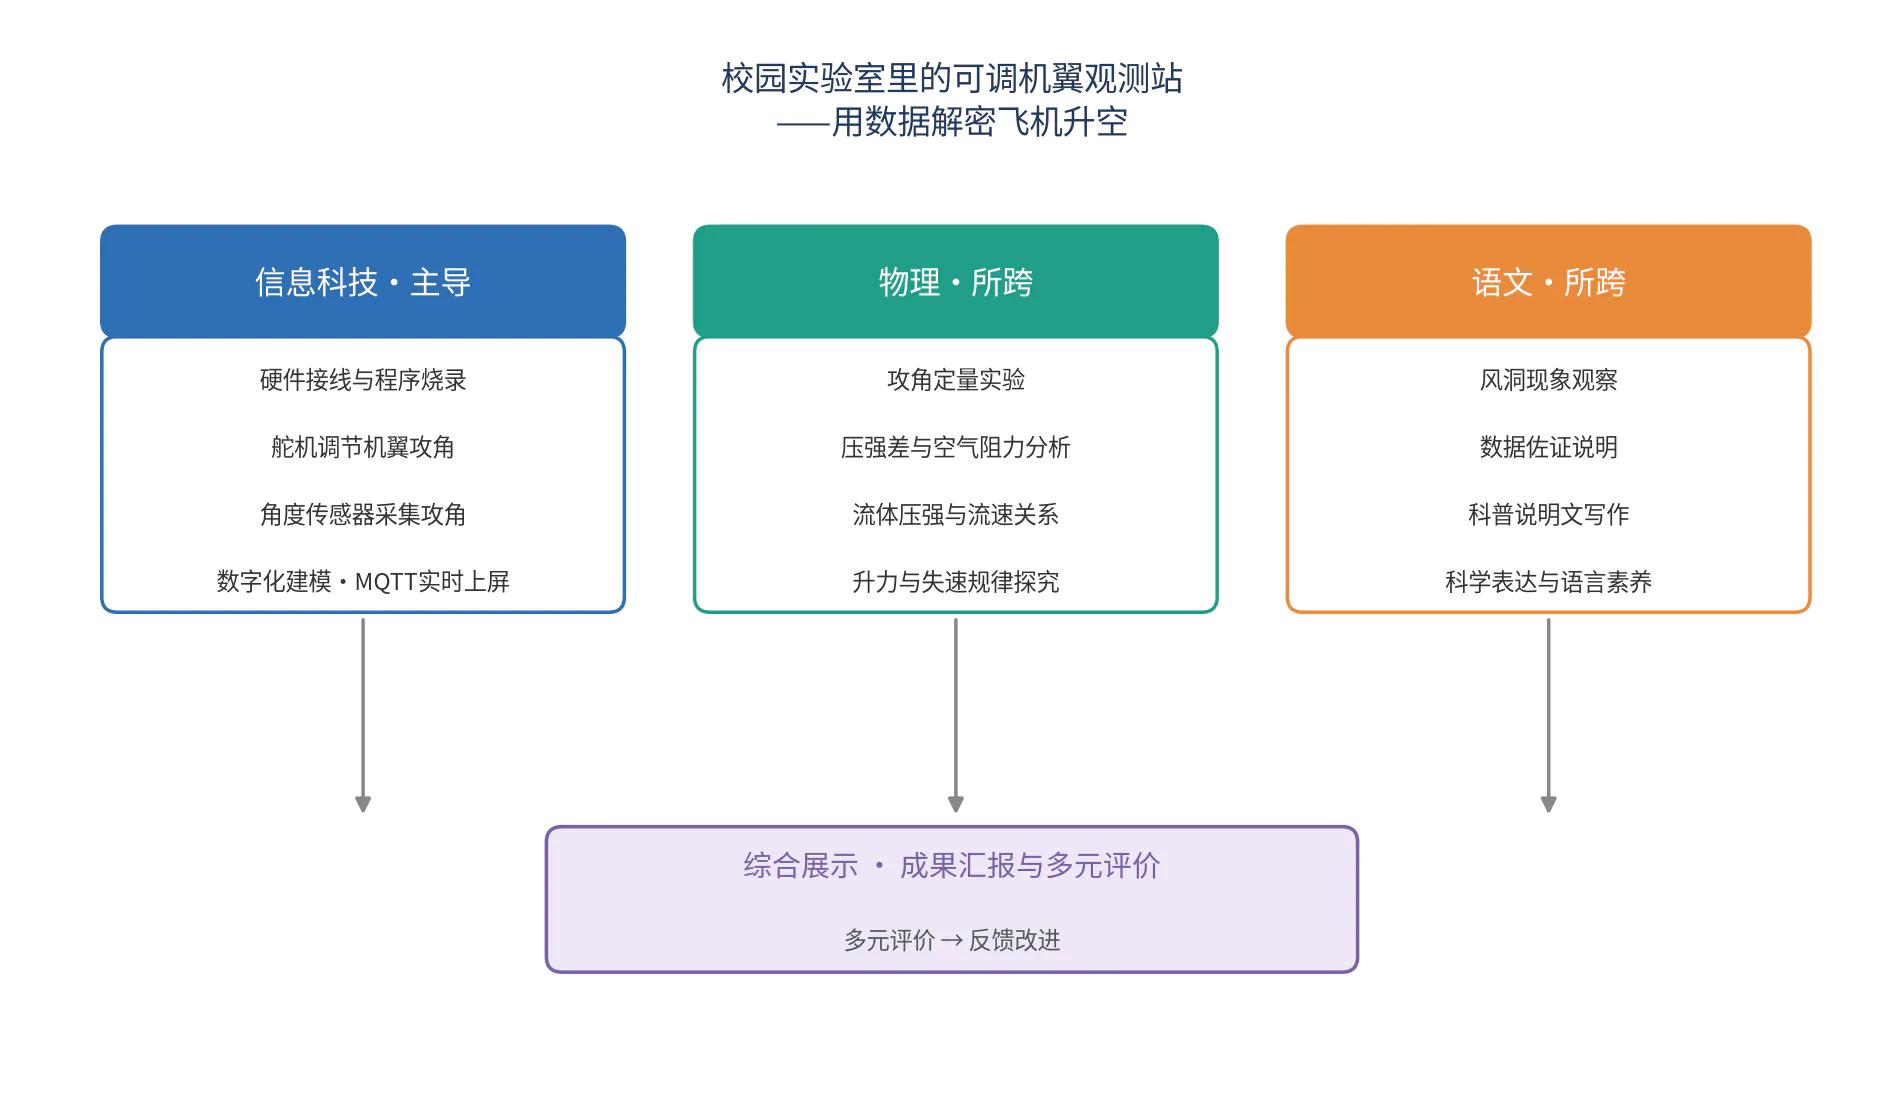
简单说,它是一座可以调节机翼角度的迷你风洞观测装置。我们把一片机翼模型装在舵机上,通过舵机任意调节机翼的攻角(机翼与气流之间的角度);再用角度传感器实时测出攻角;气流由一台可调 PWM 的风扇和烟雾发生器提供,烟雾流过机翼,气流走向一目了然。最关键的是,机翼的压强差和阻力不是凭空猜的,而是根据物理课上学到的“流体压强与流速的关系”,在程序里建立一个“攻角—压强差/阻力”的数字化模型,实时计算出来,再经 MQTT 协议传到行空板,最后显示在 Mind+ 大屏的两条折线图上。转动舵机,数据就实时动起来,失速时灯带还会闪红提醒。这套装置把信息科技、物理、语文三个学科串在了一起,是我正在打磨的一个跨学科案例。
二、用到了哪些硬件
ESP32 主控板:用 Mind+ 编程,负责读传感器、算数据、控舵机、发 MQTT。
舵机(180°):调节机翼攻角,转动角度就是攻角。
角度传感器(角度模块):读取串口角度数据,实测机翼当前攻角。
L298N 电机驱动板:驱动风扇,配合 PWM 调节风速。
12V 可调 PWM 风扇:产生气流,是“风洞”的风源。
烟雾发生器:让气流可视化,直观看到机翼上下的流速差。
RGB 灯带:失速时变红闪烁,给实验一个直观的“警报”。
行空板 M10:作为 MQTT 服务器(SIoT),转发数据。
迷你主机 + Mind+ 可视化大屏:教室里的显示终端,画折线图。
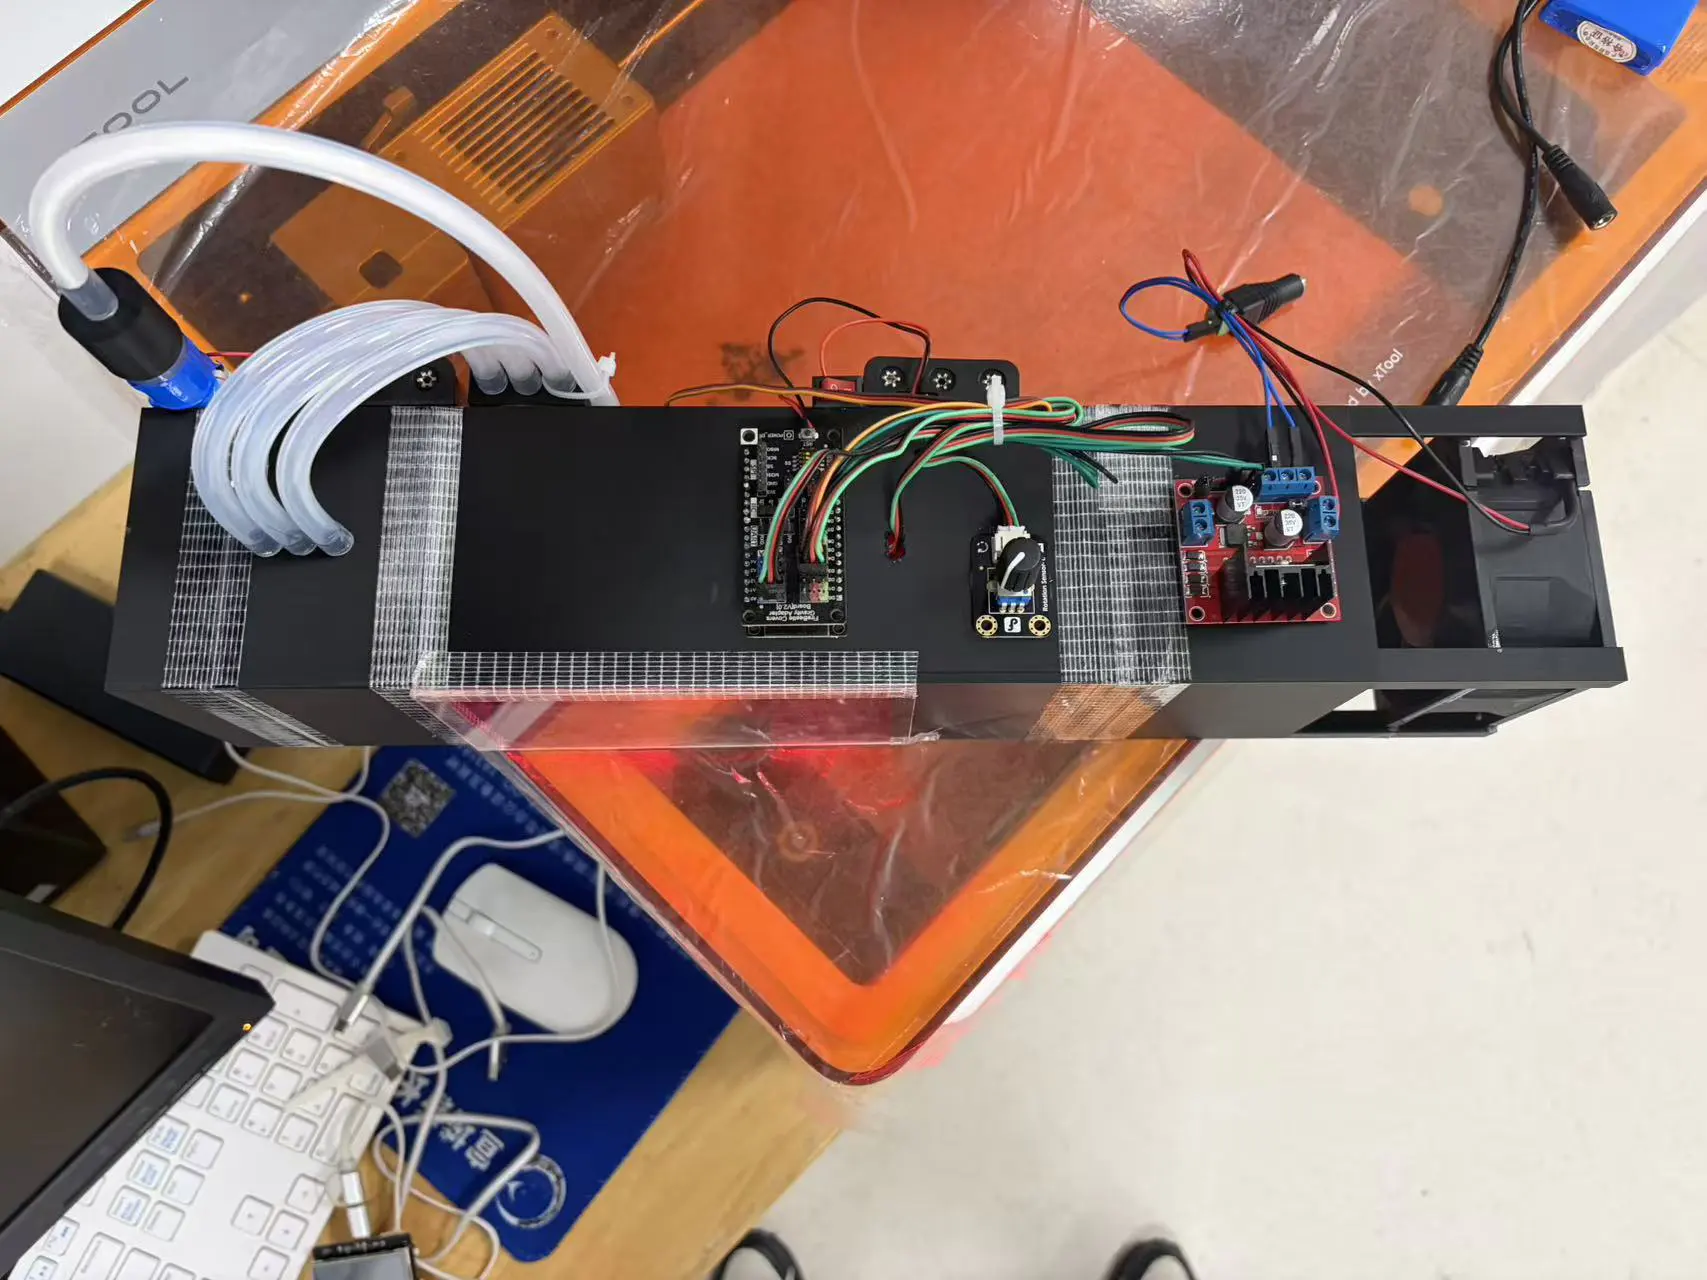
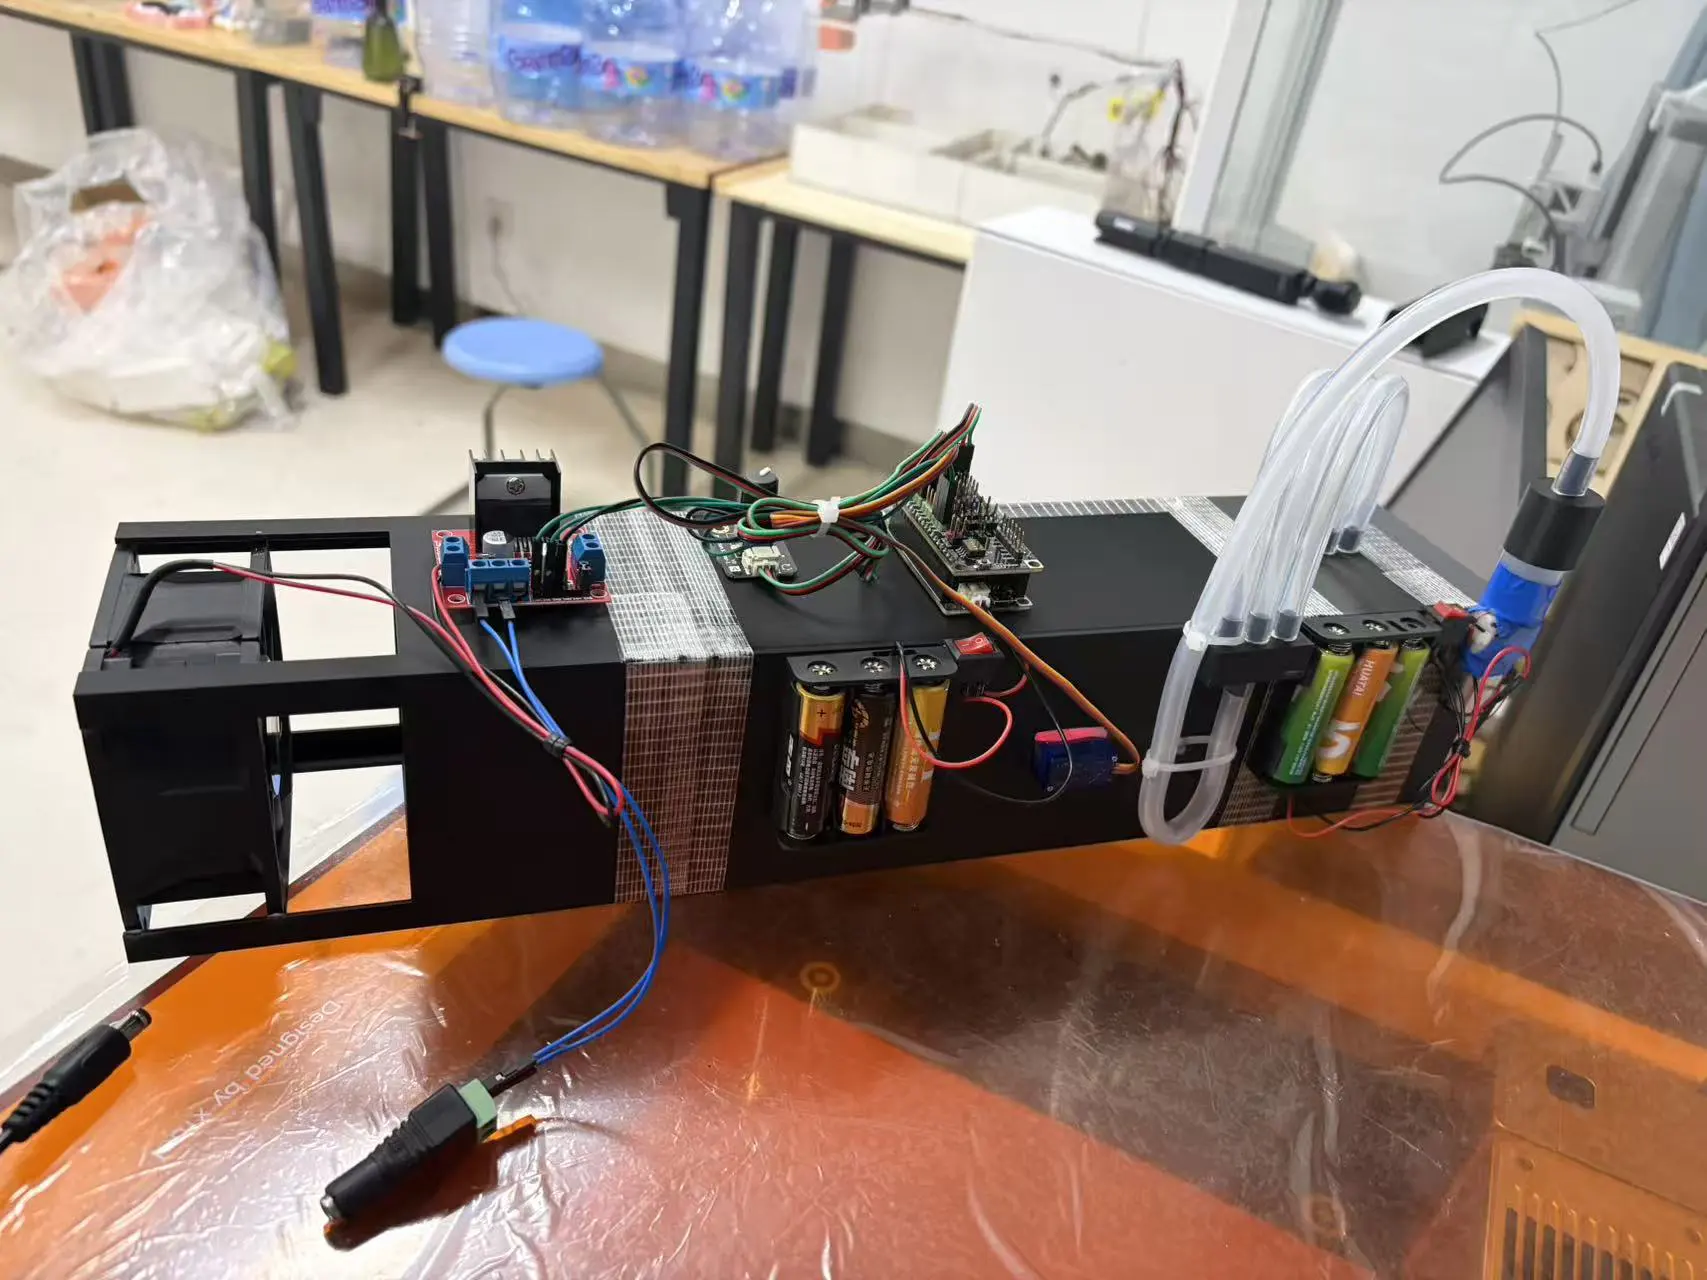
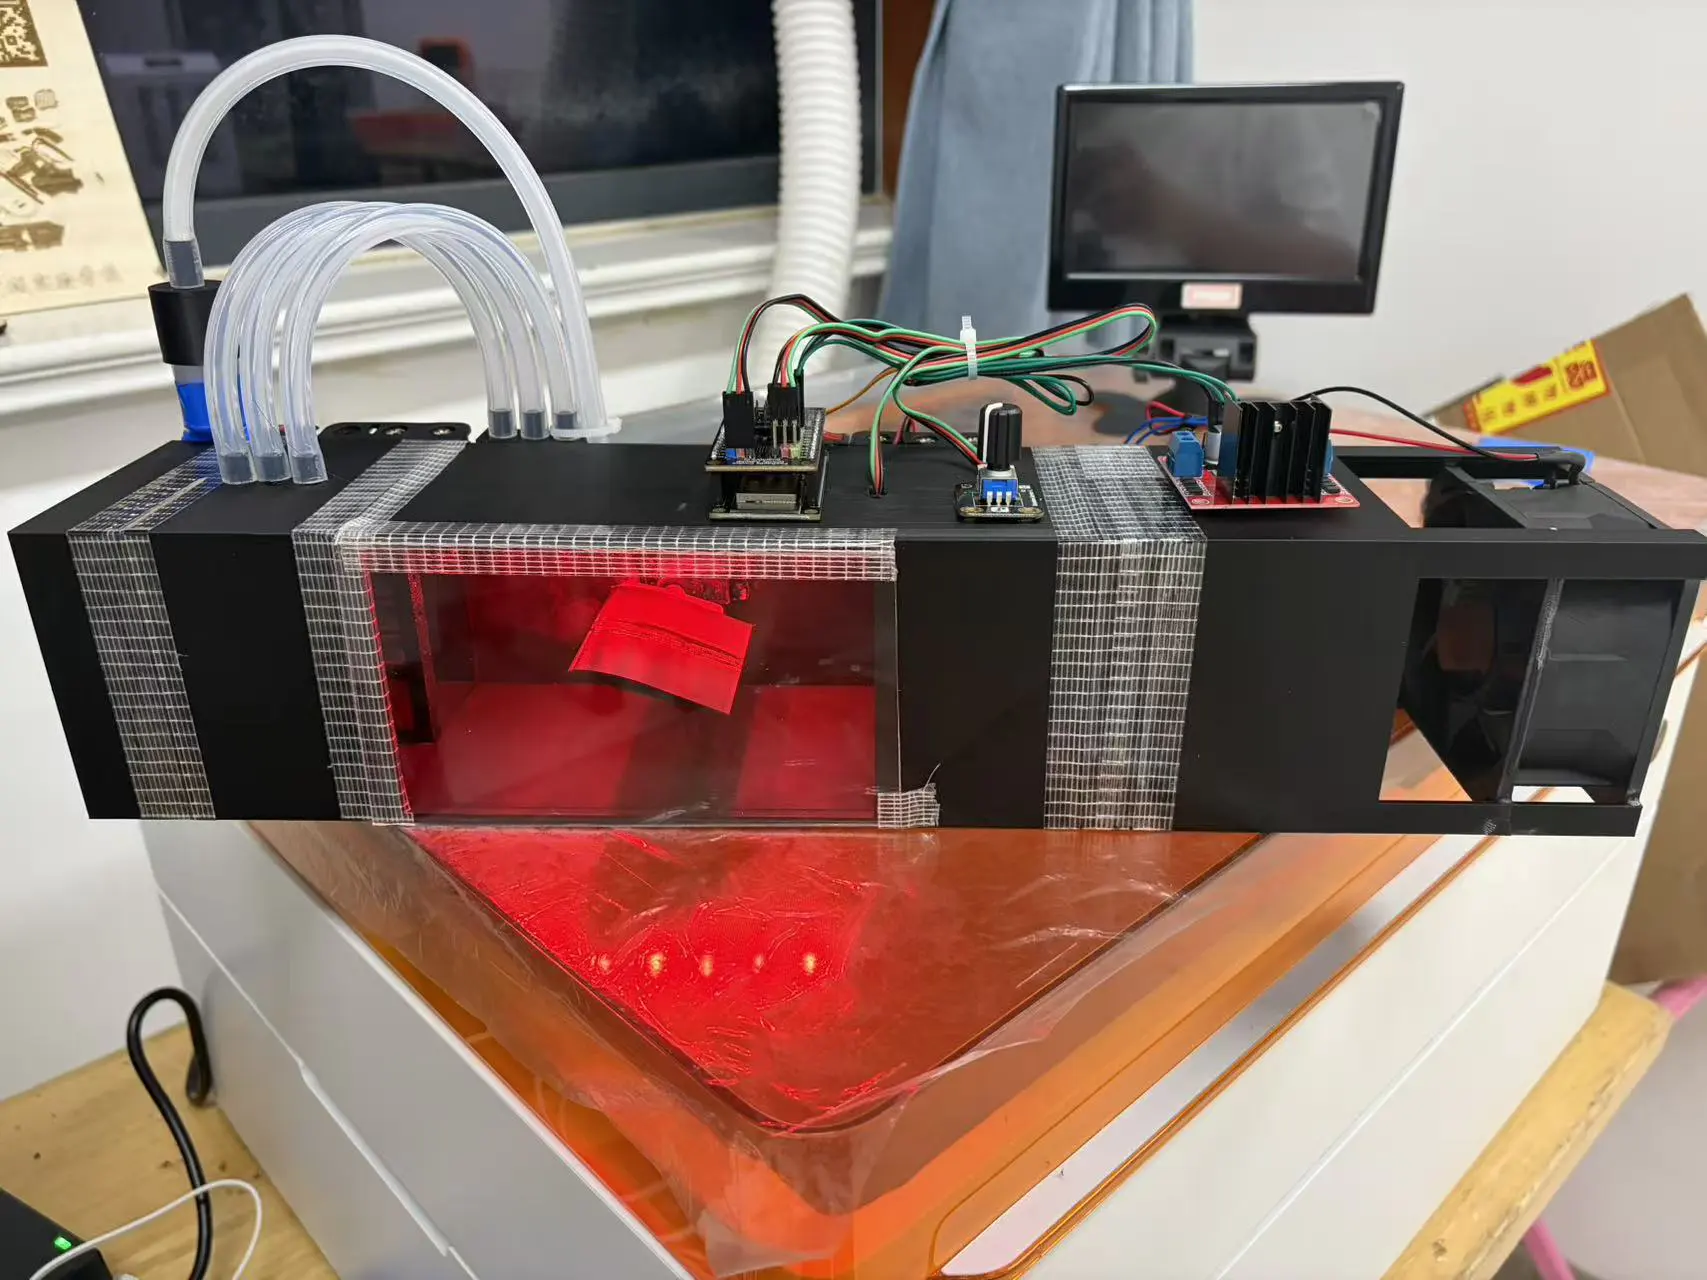
整个链路就是:传感器采集 → 主控计算/控制 → MQTT 传输 → 大屏可视化,信息科技课本上那套“物联网实践与探索”闭环,在这个装置上完整跑通了。
三、原理上,数据是怎么来的
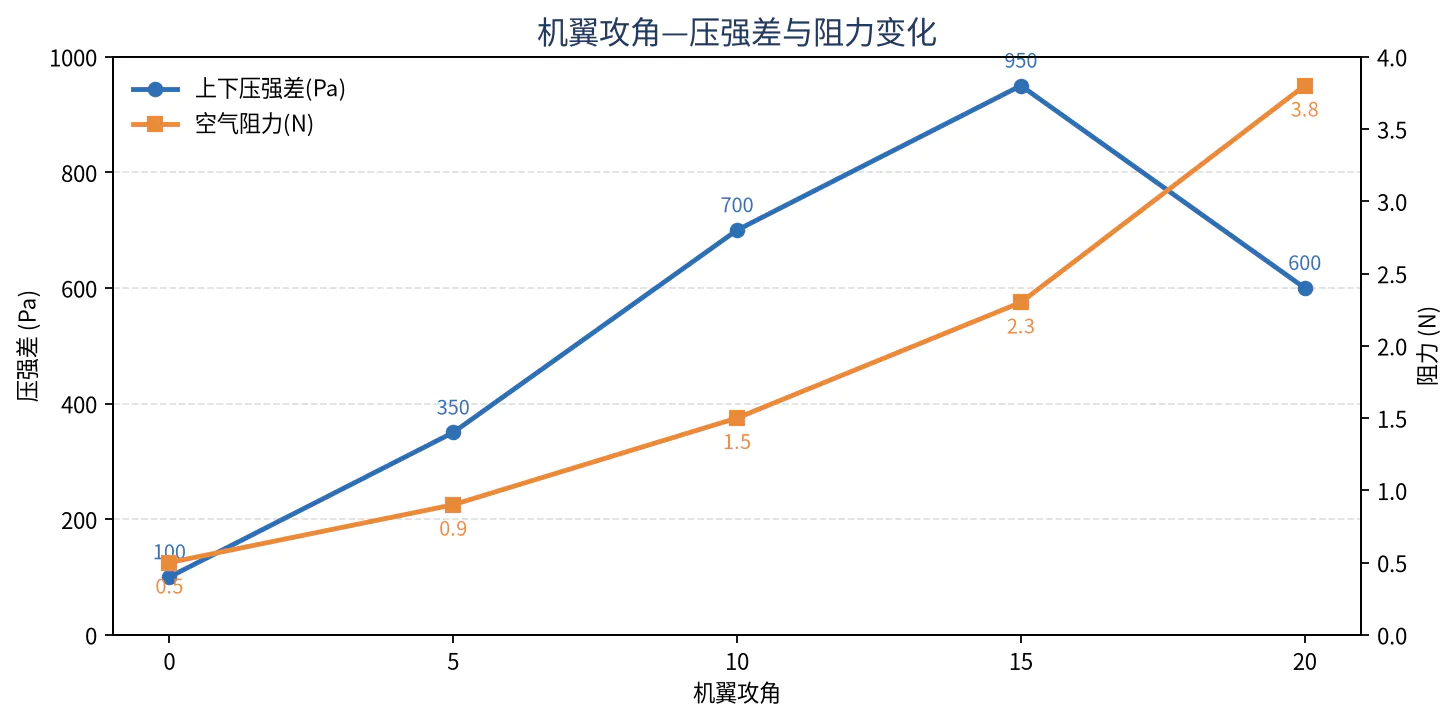
这里有个容易被误解的点,我想说清楚:我的风洞里其实没有真的阻力传感器。烟雾只是起演示作用,它并不会真的给机翼施加一个可测的阻力。所以压强差和阻力,是我在程序里依据“流体压强与流速关系”建立的数字化模型算出来的——攻角越大,上表面流速越快、压强越小,压强差随之增大;当攻角达到约 50 度的临界攻角后,气流分离、机翼失速,压强差反而回落,而阻力持续上升。这个 50 度,就是失速的临界点,也是灯带闪红的触发值。
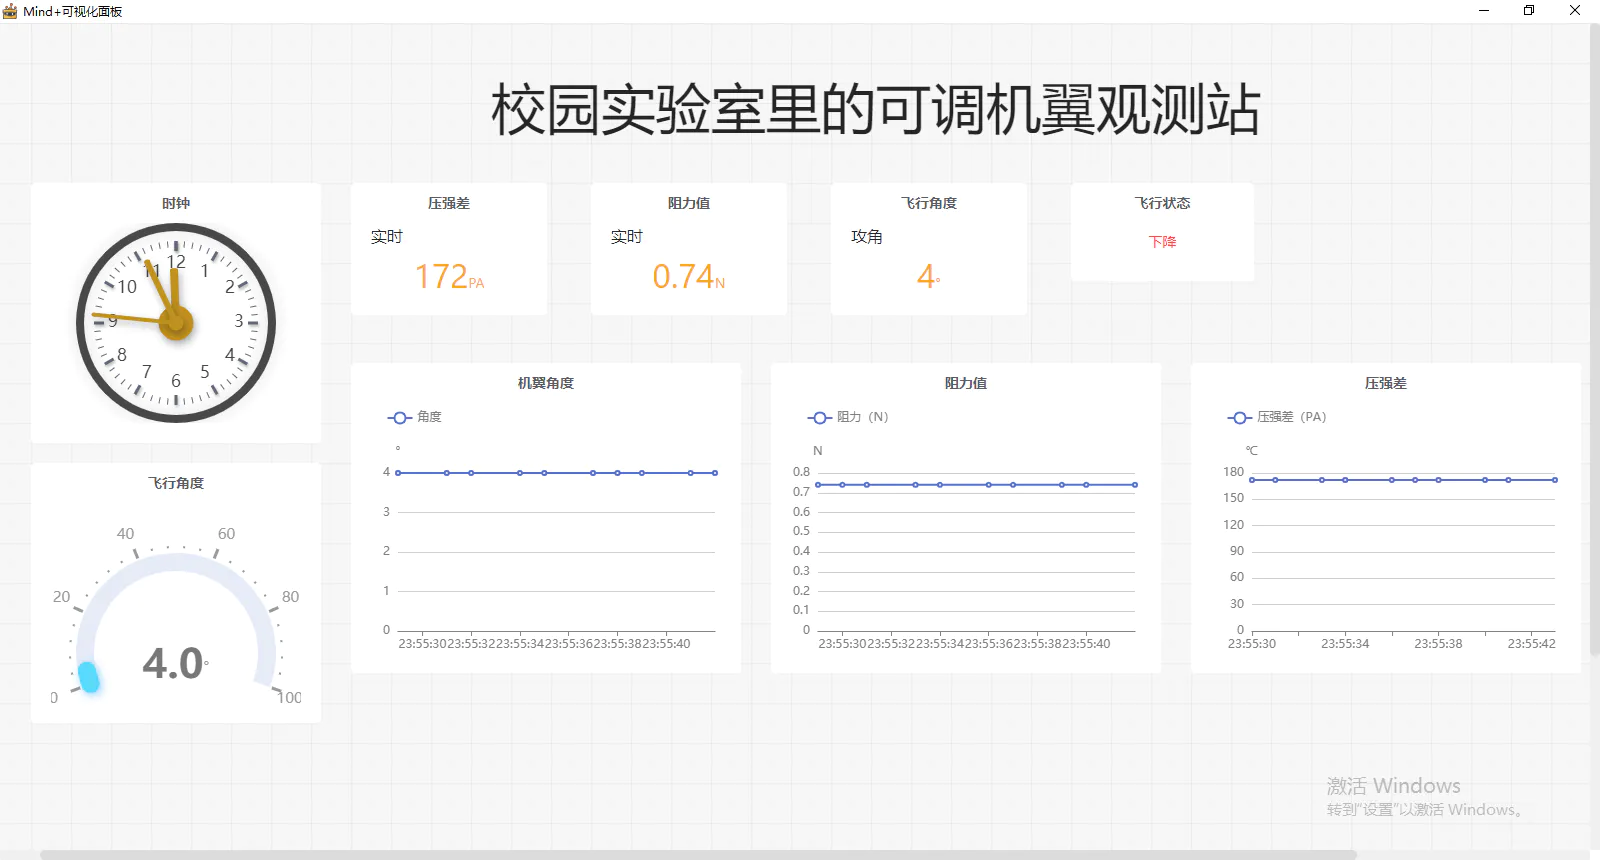
发布到 MQTT 的就是三个主题:angle(攻角)、pressure(压强差)、drag(阻力)。大屏上画两条折线——一条是攻角变化,一条是压强差和阻力的双线变化。
四、踩过的那些坑
做这套装置,真正折腾人的不是原理,而是那些小问题。
一是 L298N 的跳帽。新买的驱动板 ENA、ENB 用跳帽接在了一起,导致没地方接 PWM 使能引脚。把跳帽拨开才露出来;刚开始接其中一根引脚风扇不转,换到另一根引脚才转起来——原来是引脚没接对。
二是共地。风扇死活不转,排查半天,是没有接共地线。L298N 的 GND 和 ESP32 的 GND 必须连在一起,信号才能正常工作。
三是供电规划。调试时我用 USB 给 ESP32 供电,先不接 L298N 的电源,等程序传好、调通之后,再单独给 ESP32 接一块 4.5V 电池,避免调试时互相干扰。
四是大屏数据接不通。一开始想自己做个网页大屏,走 WebSocket 直连 MQTT,结果 SIoT 只开了 1883 的 TCP 端口、没开 WebSocket;又加中转脚本、又调防火墙、IP 还会变(昨天 106 今天 102),折腾了很久。最后干脆在迷你主机上装 Mind+,用它自带的可视化大屏,省事又稳定。这个教训是:能复用现成工具就别自己造轮子。
五是失速角选多大。最初我按 15 度当临界攻角,结果发现 180 度舵机转起来 15 度太小、不好控制,最后把临界攻角定在 50 度,操作起来顺手多了,现象也更明显。
六是标题改来改去。案例初稿叫“可调机翼空气压强与阻力数字化观测站”,太“高大上”,被专家指出要和学校场景、学生实际贴近,最后改成了“校园实验室里的可调机翼观测站——用数据解密飞机升空”。
总结
这座小小的观测站,本质上是让“抽象的物理原理”变得“可测量、可看见”。它不是什么高精尖的科研设备,就用最普通的 ESP32、舵机、风扇和行空板拼起来,但跑通了一整条物联网闭环,也把三个学科自然地连在了一起。对学生来说,最大的收获不是背会了公式,而是亲眼看到、亲手调到那个“失速点”,然后写下自己观察到的科学。
非常有教学实践意义的作品