做中学-寻线详细算法教程:PID巡线小车(行空板)——三种寻线模式与 PID 控制
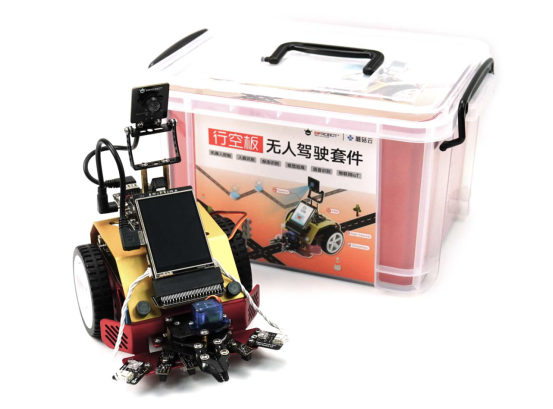
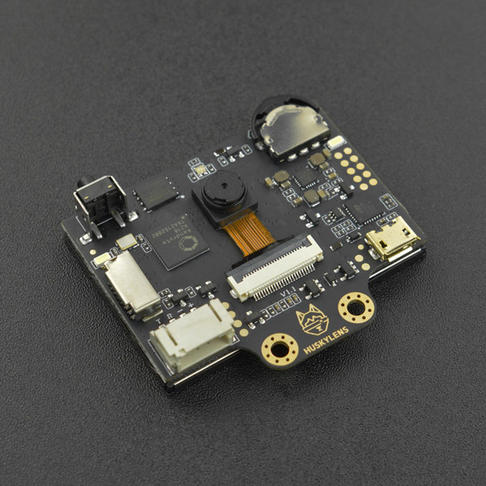
本做中学寻线教程使用以下套间(行空板无人驾驶套件)以及外加二哈AI视觉传感器模块制作,硬件使用行空板,Python图形化教程,供大家参考
wiki链接:
本文是三种寻线模式的总篇,分别介绍:
① 五路灰度传感器寻线
② OpenCV 视觉寻线
③ 二哈传感器寻线
学习总目标:
1.学习PID算法,学习其基本原理并会简单应用(难点)
2.学习灰度传感器寻线和二哈寻线的标准程序写法,并可以进行扩展应用
3.掌握行空板摄像头的标准使用,以及会应用Open Cv进行灰度调整。(难点)
这里给一个提示,基础的寻线算法本篇都会讲到,PD调速前篇一律,我将PD调速的算法部分放到三大教程主节最后,请注意哦!PD算法大部分同学在学习的时候会需要一定时间吸收,邪修方法可以用后文提到的量变理论,效果相似于PID,但和PID算法的原理是完全不同的,只要学会PID那么就无需量变的繁琐了。
一、系列总览:三种寻线模式怎么统一
三种模式看起来硬件不同,但控制层可以共用。灰度传感器直接给出五路开关量;OpenCV 从图像中提取线或目标中心;二哈传感器输出横向偏差或识别结果。它们最终都转换成同一个“误差”量,再交给同一套 PD 差速控制。
模式 | 误差来源 | 有效标志 | 适用场景 | 教程模板位置 |
五路灰度传感器 | 五路黑线质心位置减中心 | 灰度传感器读取到1 | 室内固定赛道、黑线巡线 | 第四节 |
OpenCV(摄像头) | 图像中线/目标中心与画面中心偏差 | 识别到线且置信度达标 | 复杂赛道、颜色/形状识别 | 第五节 |
二哈传感器 | 传感器输出的横向偏差换算 | 识别到线/目标 | 快速搭建、集成度高的巡线 | 第六节 |
为了让三种模式共用 PD 参数,建议统一把误差归一化到约 [-2, 2]。灰度原始误差天然在 [-2, 2];OpenCV 和二哈按下面公式换算到同一范围。这样切换模式时,低通、PD、降速和差速参数不用大改。
二、为什么巡线小车要用 PID/PD?
纯“看到线就转、没看到就直行”的巡线方式容易出现四个问题:左右摆动、弯道冲出去、单次误判导致电机抖动、丢线后乱转。PID/PD 的作用就是把“偏差”变成平滑、可调、有预判的转向修正量。
· P 比例项:偏差越大,修正越强,负责把车拉回黑线;
· I 积分项:累积历史偏差,消除长期静态误差。巡线中偏差变化快,积分容易造成弯道滞后和超调,本篇暂不使用;
· D 微分项:观察偏差变化趋势,偏差变化越快,抑制越强,减少过冲和左右摆动。
本篇采用的结构是:误差计算 → 一阶低通 → PD 控制 → 弯道降速 → 左右轮差速 → 无效识别保护 → PWM 输出。三种寻线模式只改变“误差来源”,控制层保持一致。
本项目教程为做中学活动而面向广大教师授课以及学生理解,所以只应用PID算法的基本原理使用。
所以请注意:我们以下的“三”大主题只为扩展原理的解释,以及基本寻线的应用,PD算法请看三大节后的干货部分。
对于PID还有更加通俗的解释,请看我发布的介绍:神通广大的PID算法
三、统一 PID/PD 公式
3.1 误差定义与归一化
灰度模式:
线位置 = 序号和 ÷ 活跃数量
误差 = 线位置 - 2
五路编号左到右为 0、1、2、3、4,中心为 2,误差范围约 [-2, 2]。误差 < 0 表示线在中心左侧,误差 > 0 表示线在中心右侧。
OpenCV 模式:
误差 = 2 × (线中心像素 x - 画面中心像素 x) ÷ 画面半宽
误差限幅到 [-2, 2]
二哈模式:
误差 = 2 × 横向偏差 ÷ 最大横向偏差
误差限幅到 [-2, 2]
三种模式统一约定:误差为负向左修正,误差为正向右修正。
3.2 一阶低通滤波
误差平滑 = 误差平滑 × 0.7 + 误差 × 0.3
“误差平滑”跨轮保存。低通削弱单次采样跳变,直道毛刺更小,弯道会有一点滞后。
3.3 PD 控制公式
输出 = 误差平滑 × 6 + (误差平滑 - 上次误差平滑) × 12
上次误差平滑 = 误差平滑
输出 = 输出 × 40
其中 6 是 P 系数,12 是 D 系数,40 是放大到 PWM 量级的倍数。输出为负表示左转修正,为正表示右转修正。
3.4 弯道降速公式
基础速度 = 450 - |误差平滑| × 80
如果基础速度 < 180,则基础速度 = 180
直道误差接近 0,基础速度接近 450;弯道误差越大,速度越低,最低 180。
3.5 左右轮差速公式
左速度 = 基础速度 - 输出
右速度 = 基础速度 + 输出
建议限幅:左速度、右速度限制在 0 ~ 1023
输出 < 0 时左快右慢,小车左转;输出 > 0 时左慢右快,小车右转。
3.6 无效识别保护
无效计数 = 无效计数 + 1
如果 无效计数 > 50:P8/P16 输出 0,停车
重新有效:无效计数清零,恢复巡线
按 10ms 控制周期,50 轮约 0.5 秒。OpenCV 或二哈控制周期不同,可按实际周期换算时间阈值。
四、模式一:五路灰度寻线教程
现在我们使用灰度传感器(共5路)来完成小车的寻线。
现展示5路,当然可以更多,更多也意味着运行更加丝滑流畅,但太多会导致浪费,目前看来5路已经够了
首先,我们需要知道,小车寻线会有哪几种情况:
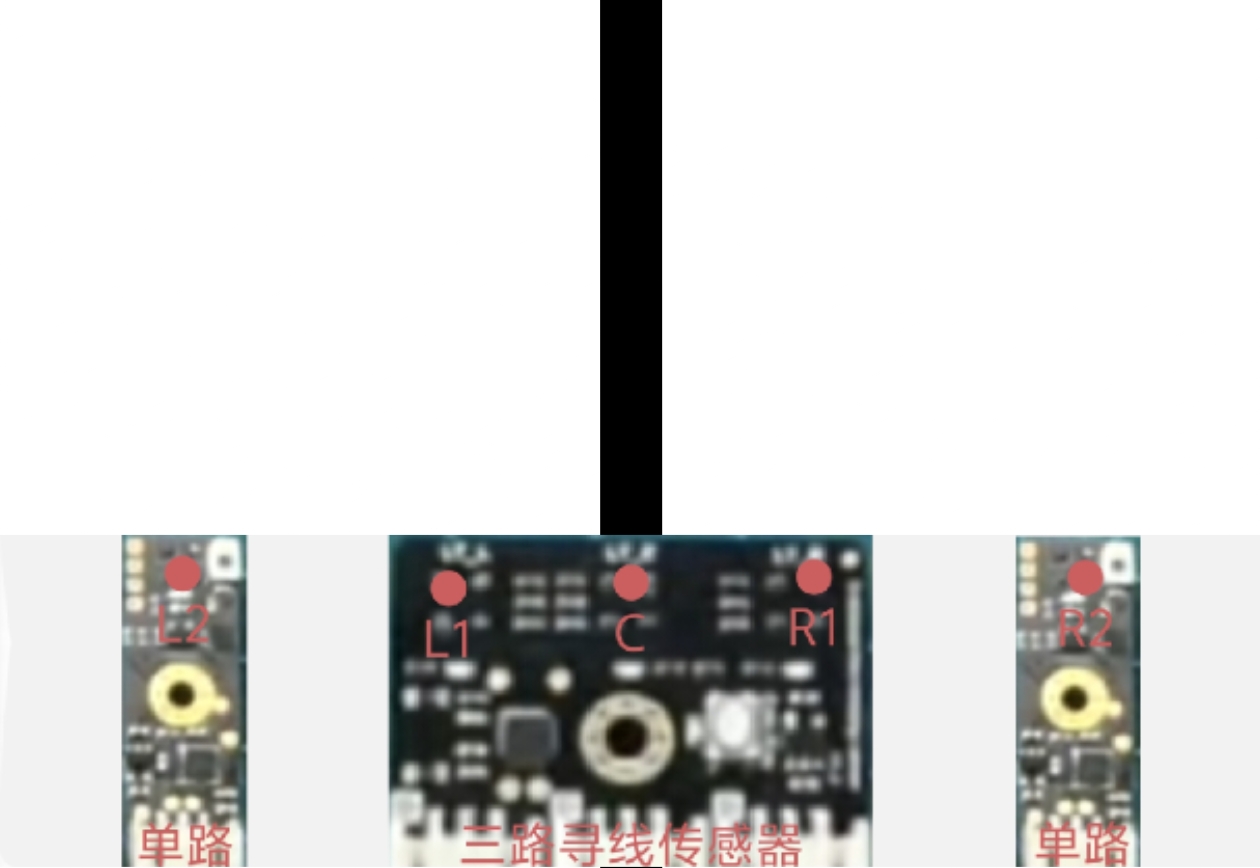
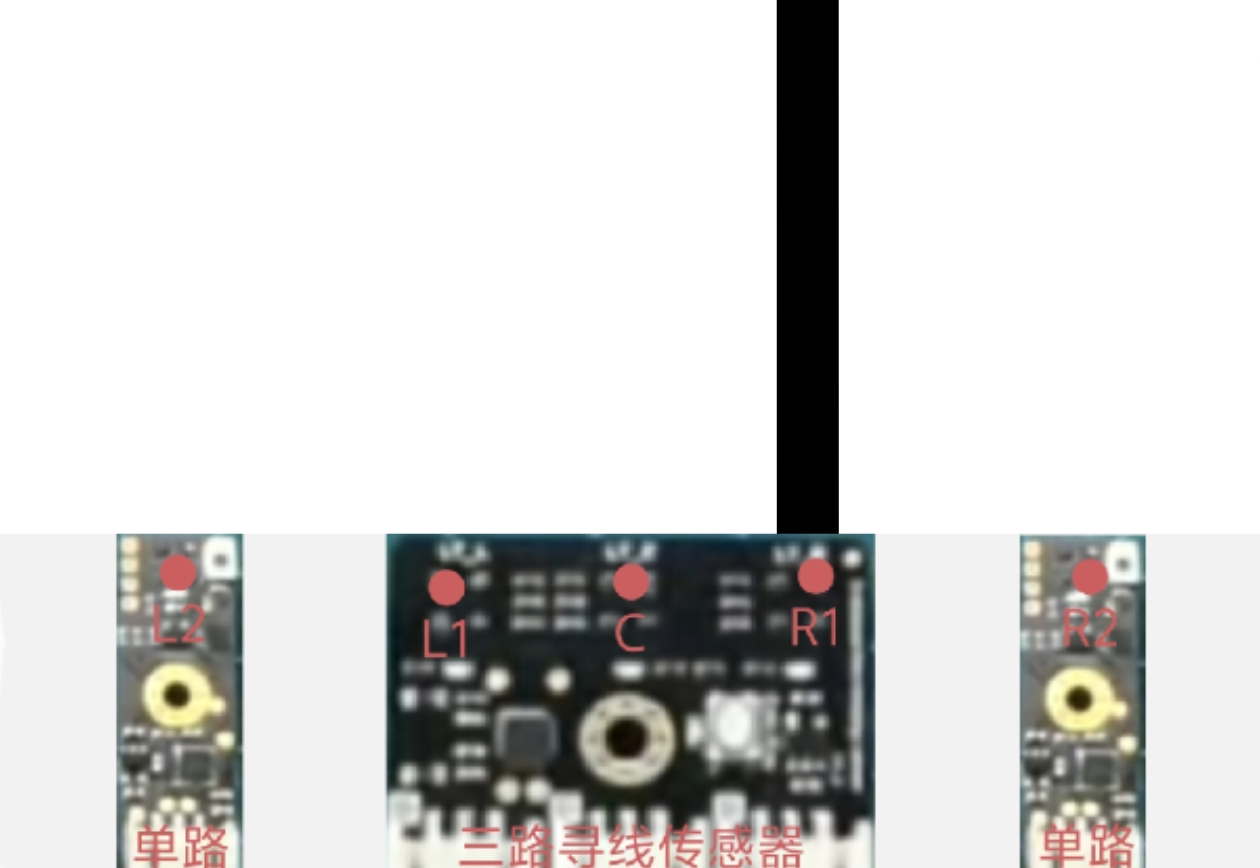
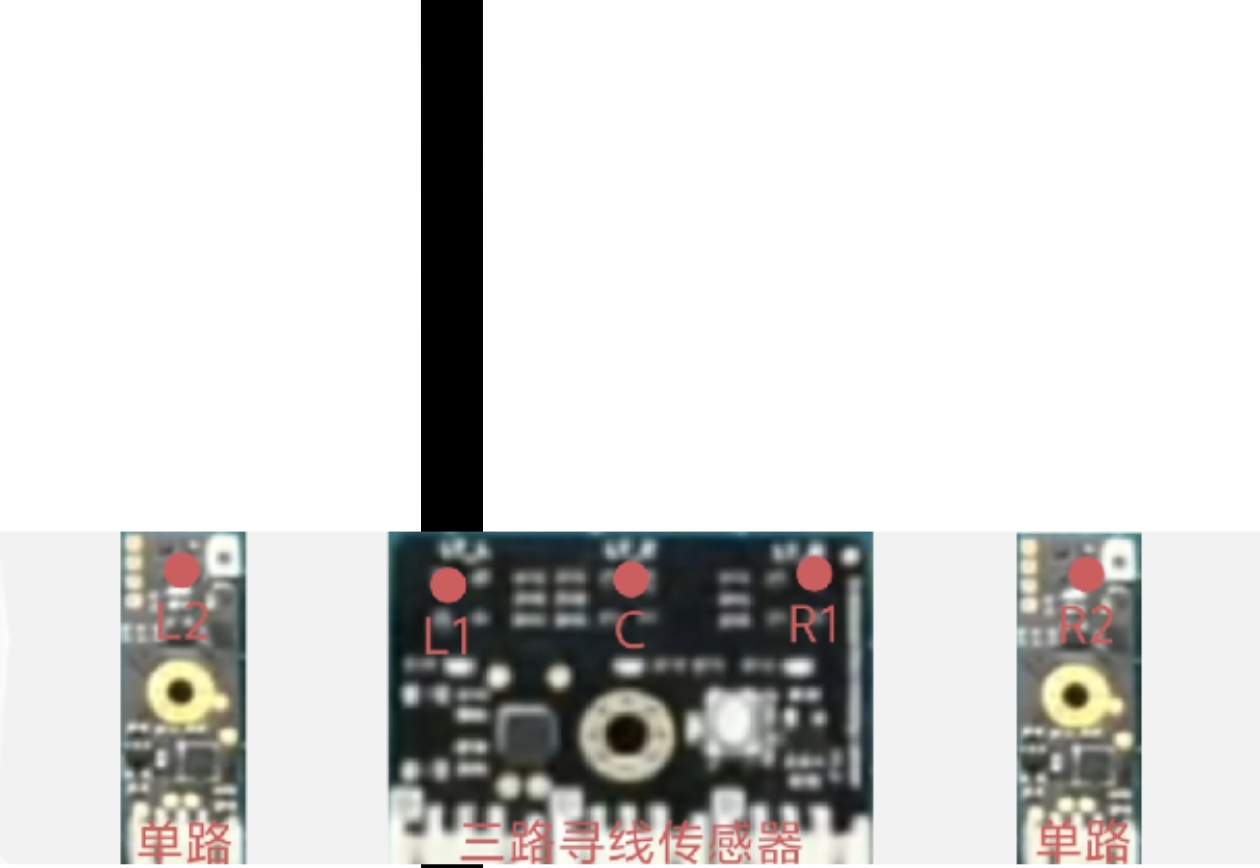
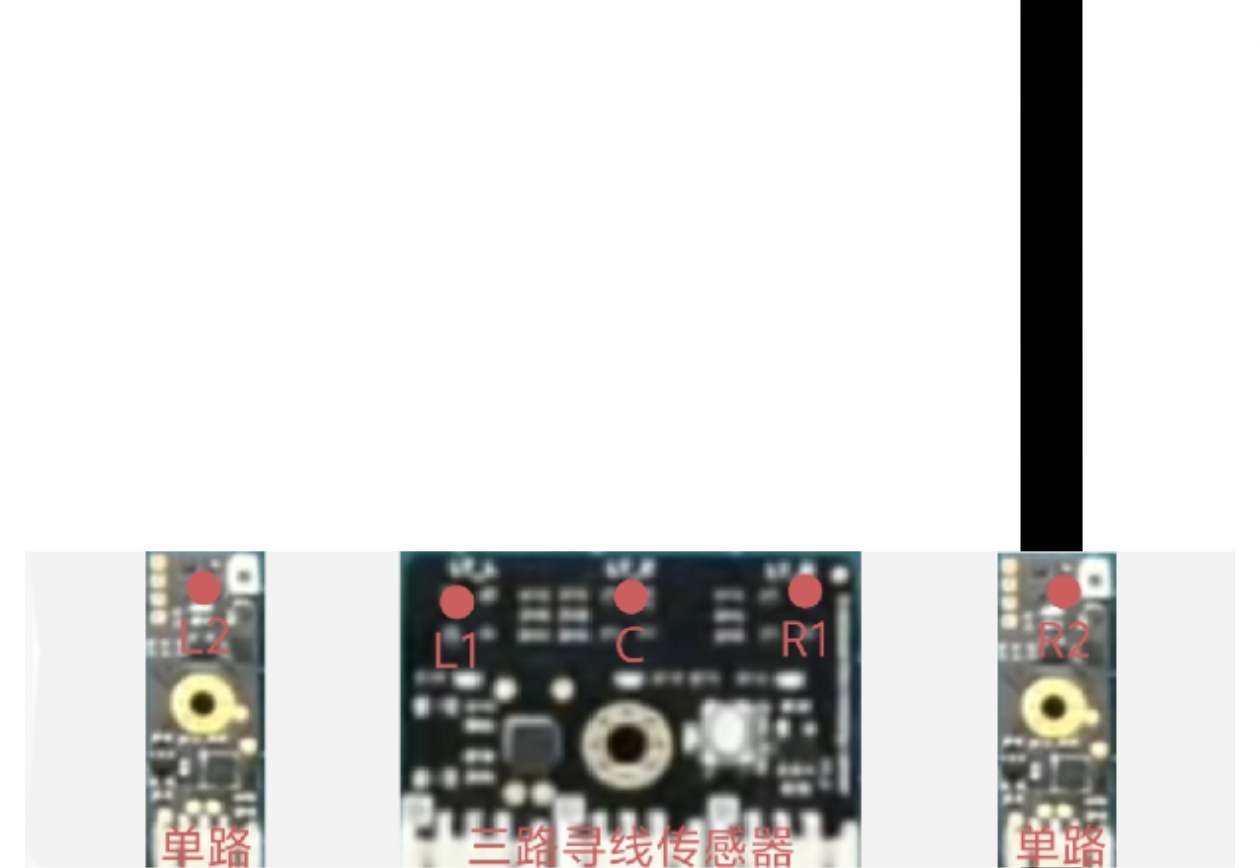
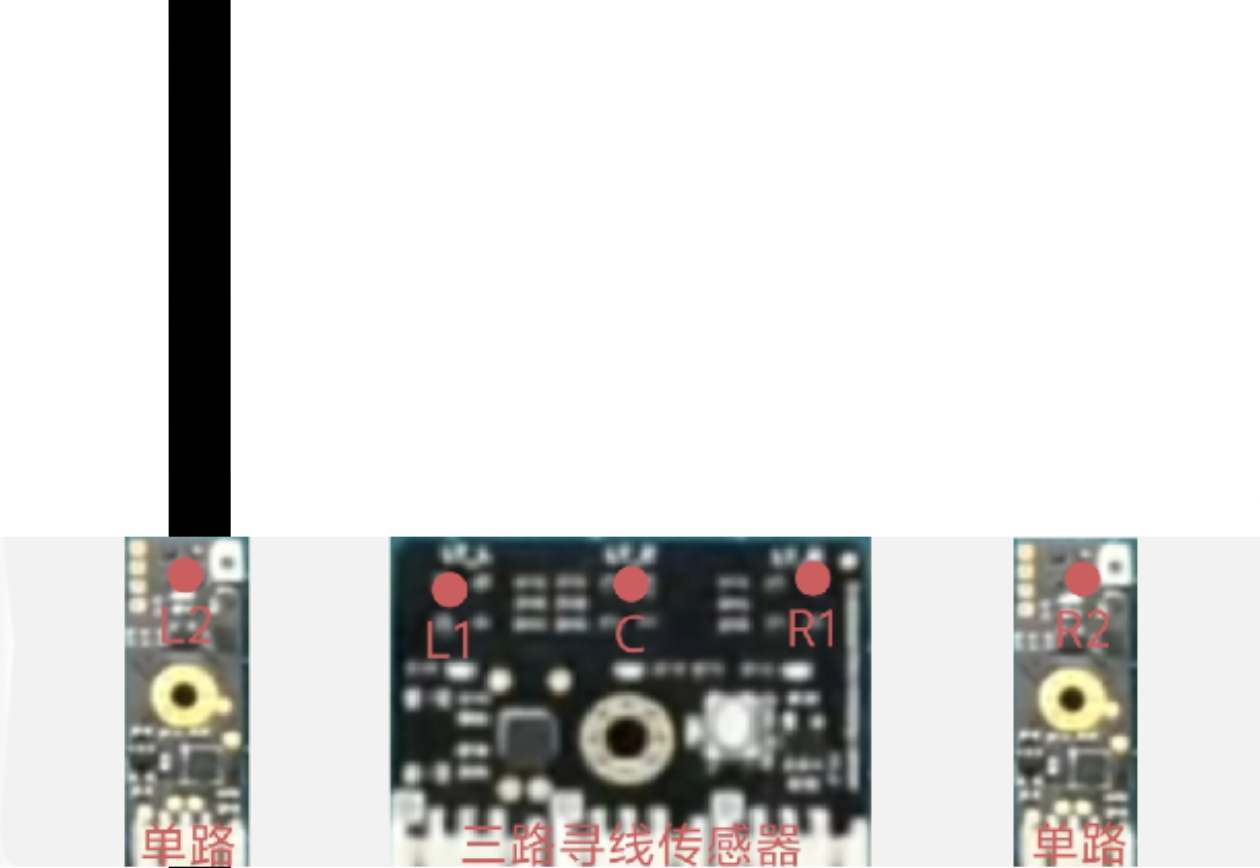
现在明确了我们的寻线的五种情况,就可以开始写程序了。
基本逻辑
线在小车的中间(C)时,小车保持匀速直行
线在小车中偏左(L1)时,小车缓慢向左调整
线在小车中偏右(R1)时,小车缓慢向右调整
线在小车左边(L2)时,小车向左调整
线在小车右边(R2)时,小车向右调整
程序:
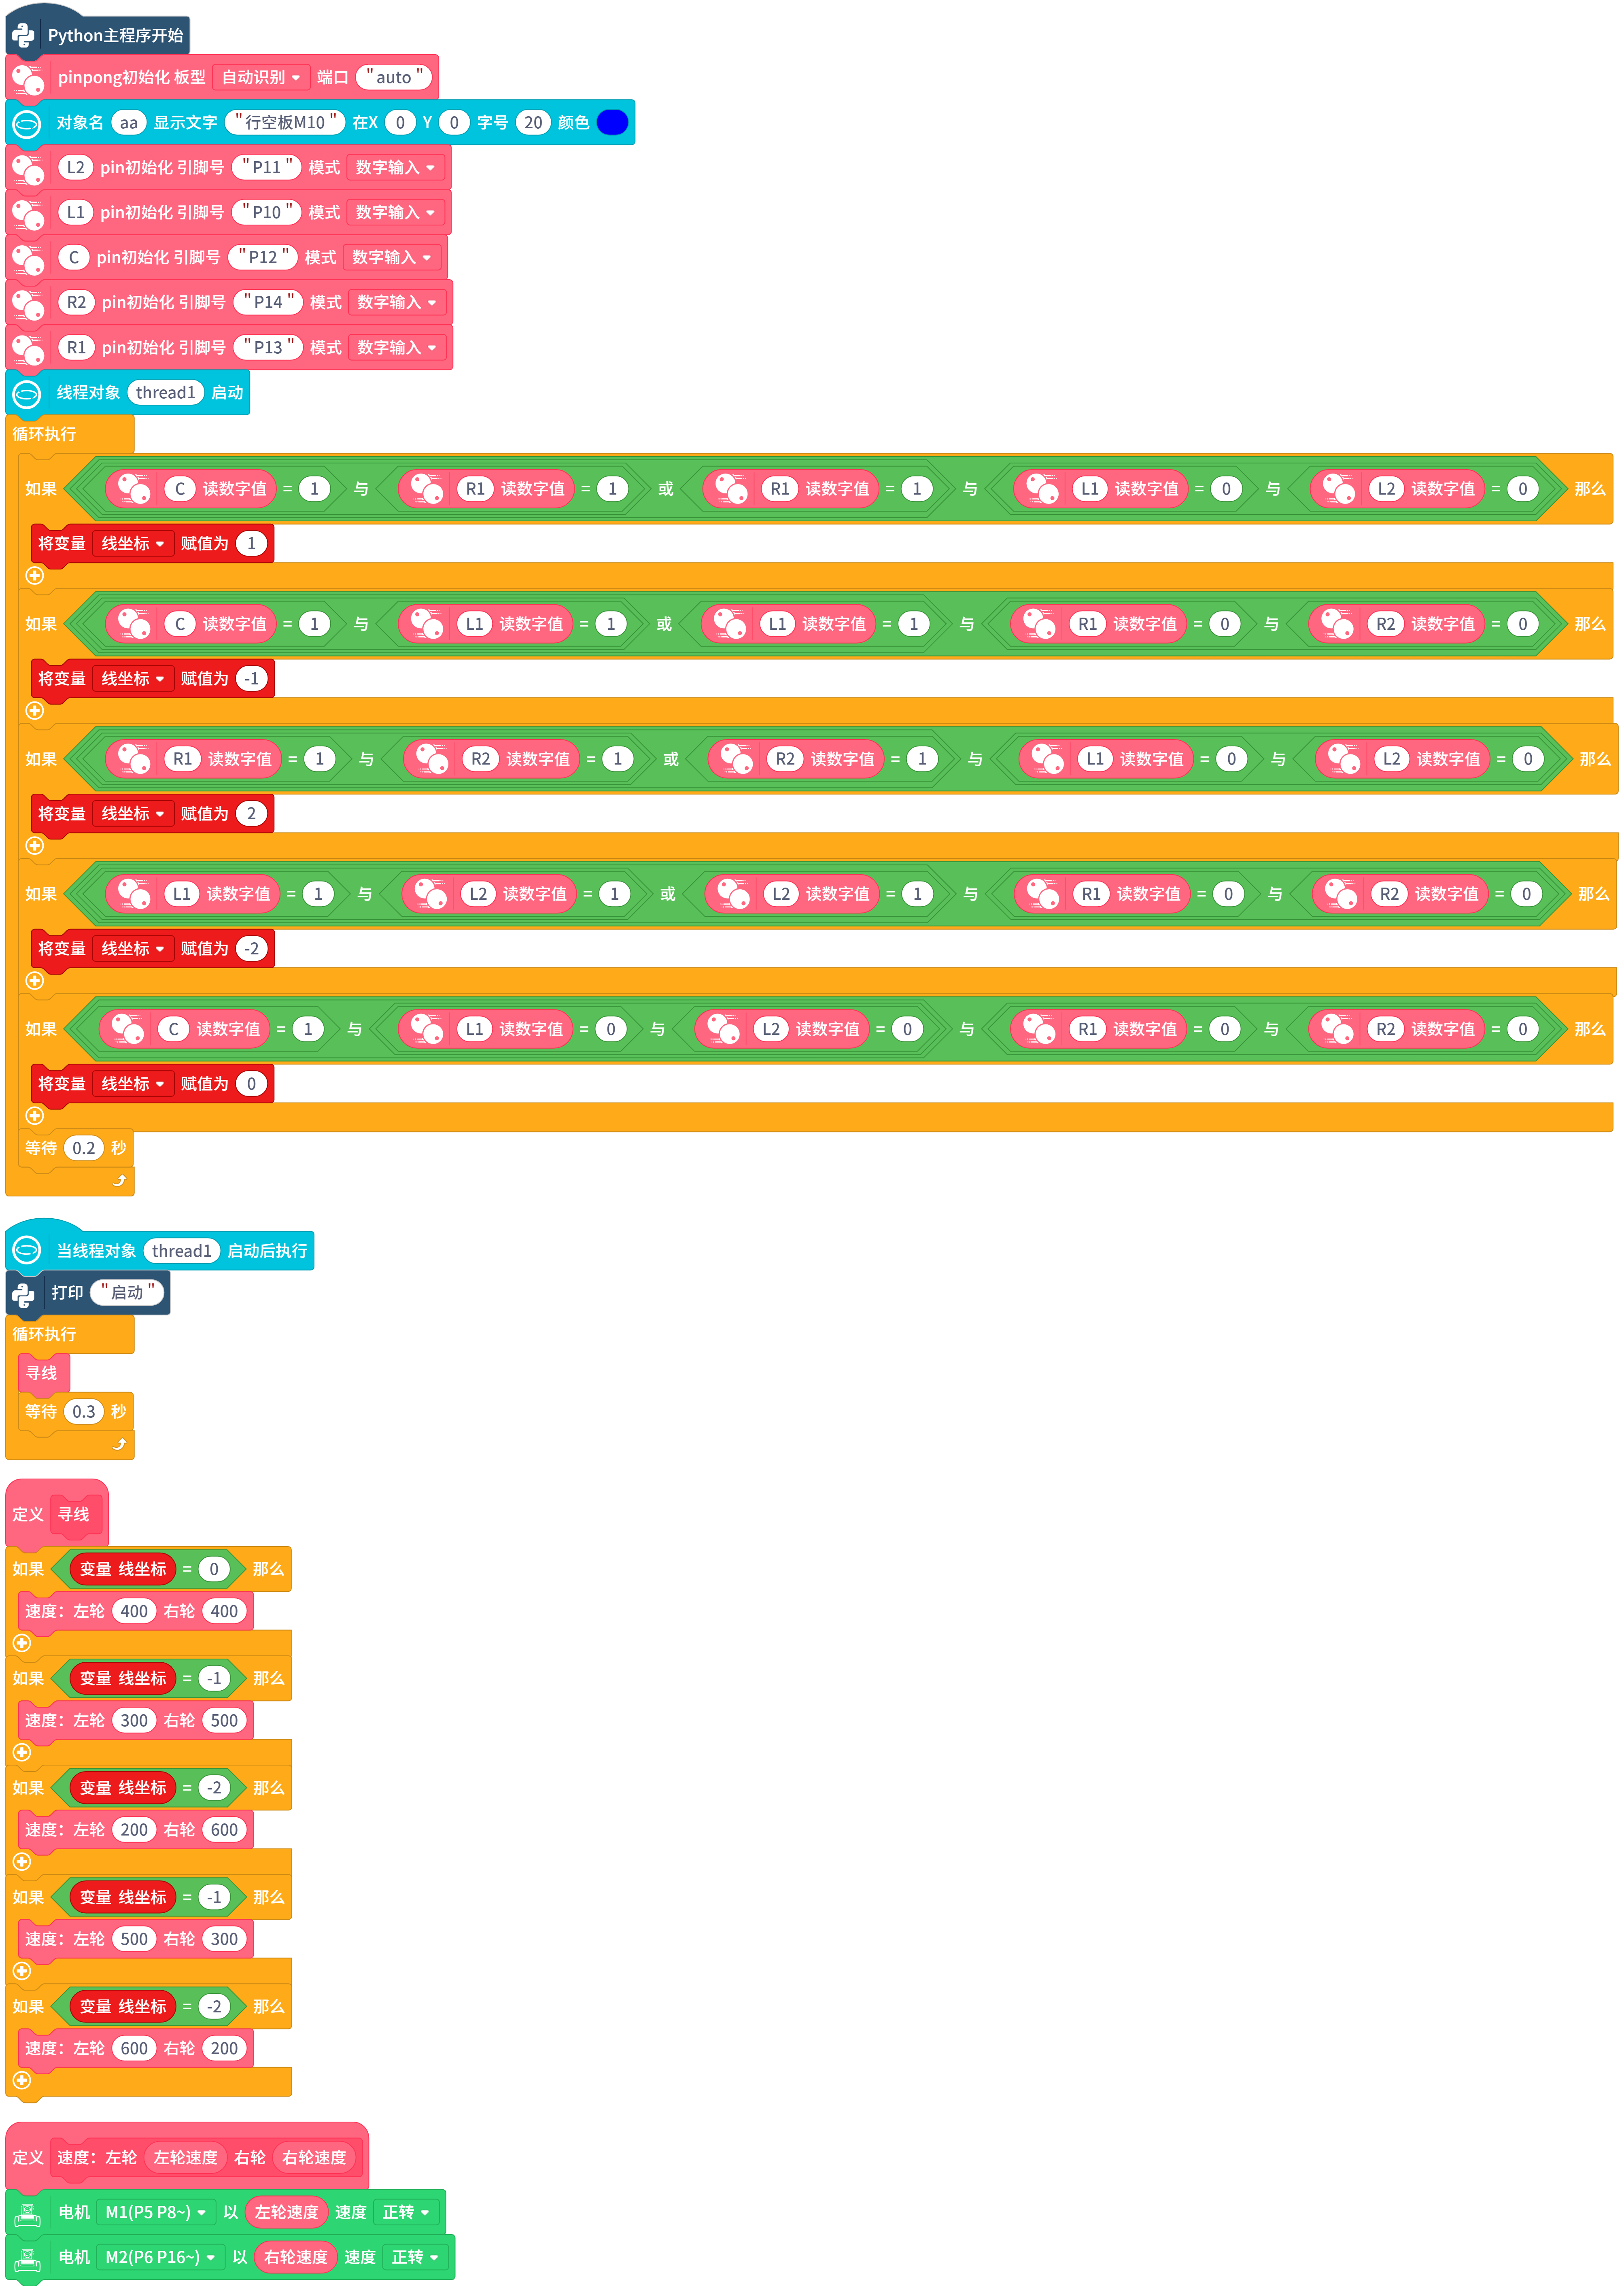
妈呀,看到循环里的积木了吗,是不是看得眼花缭乱?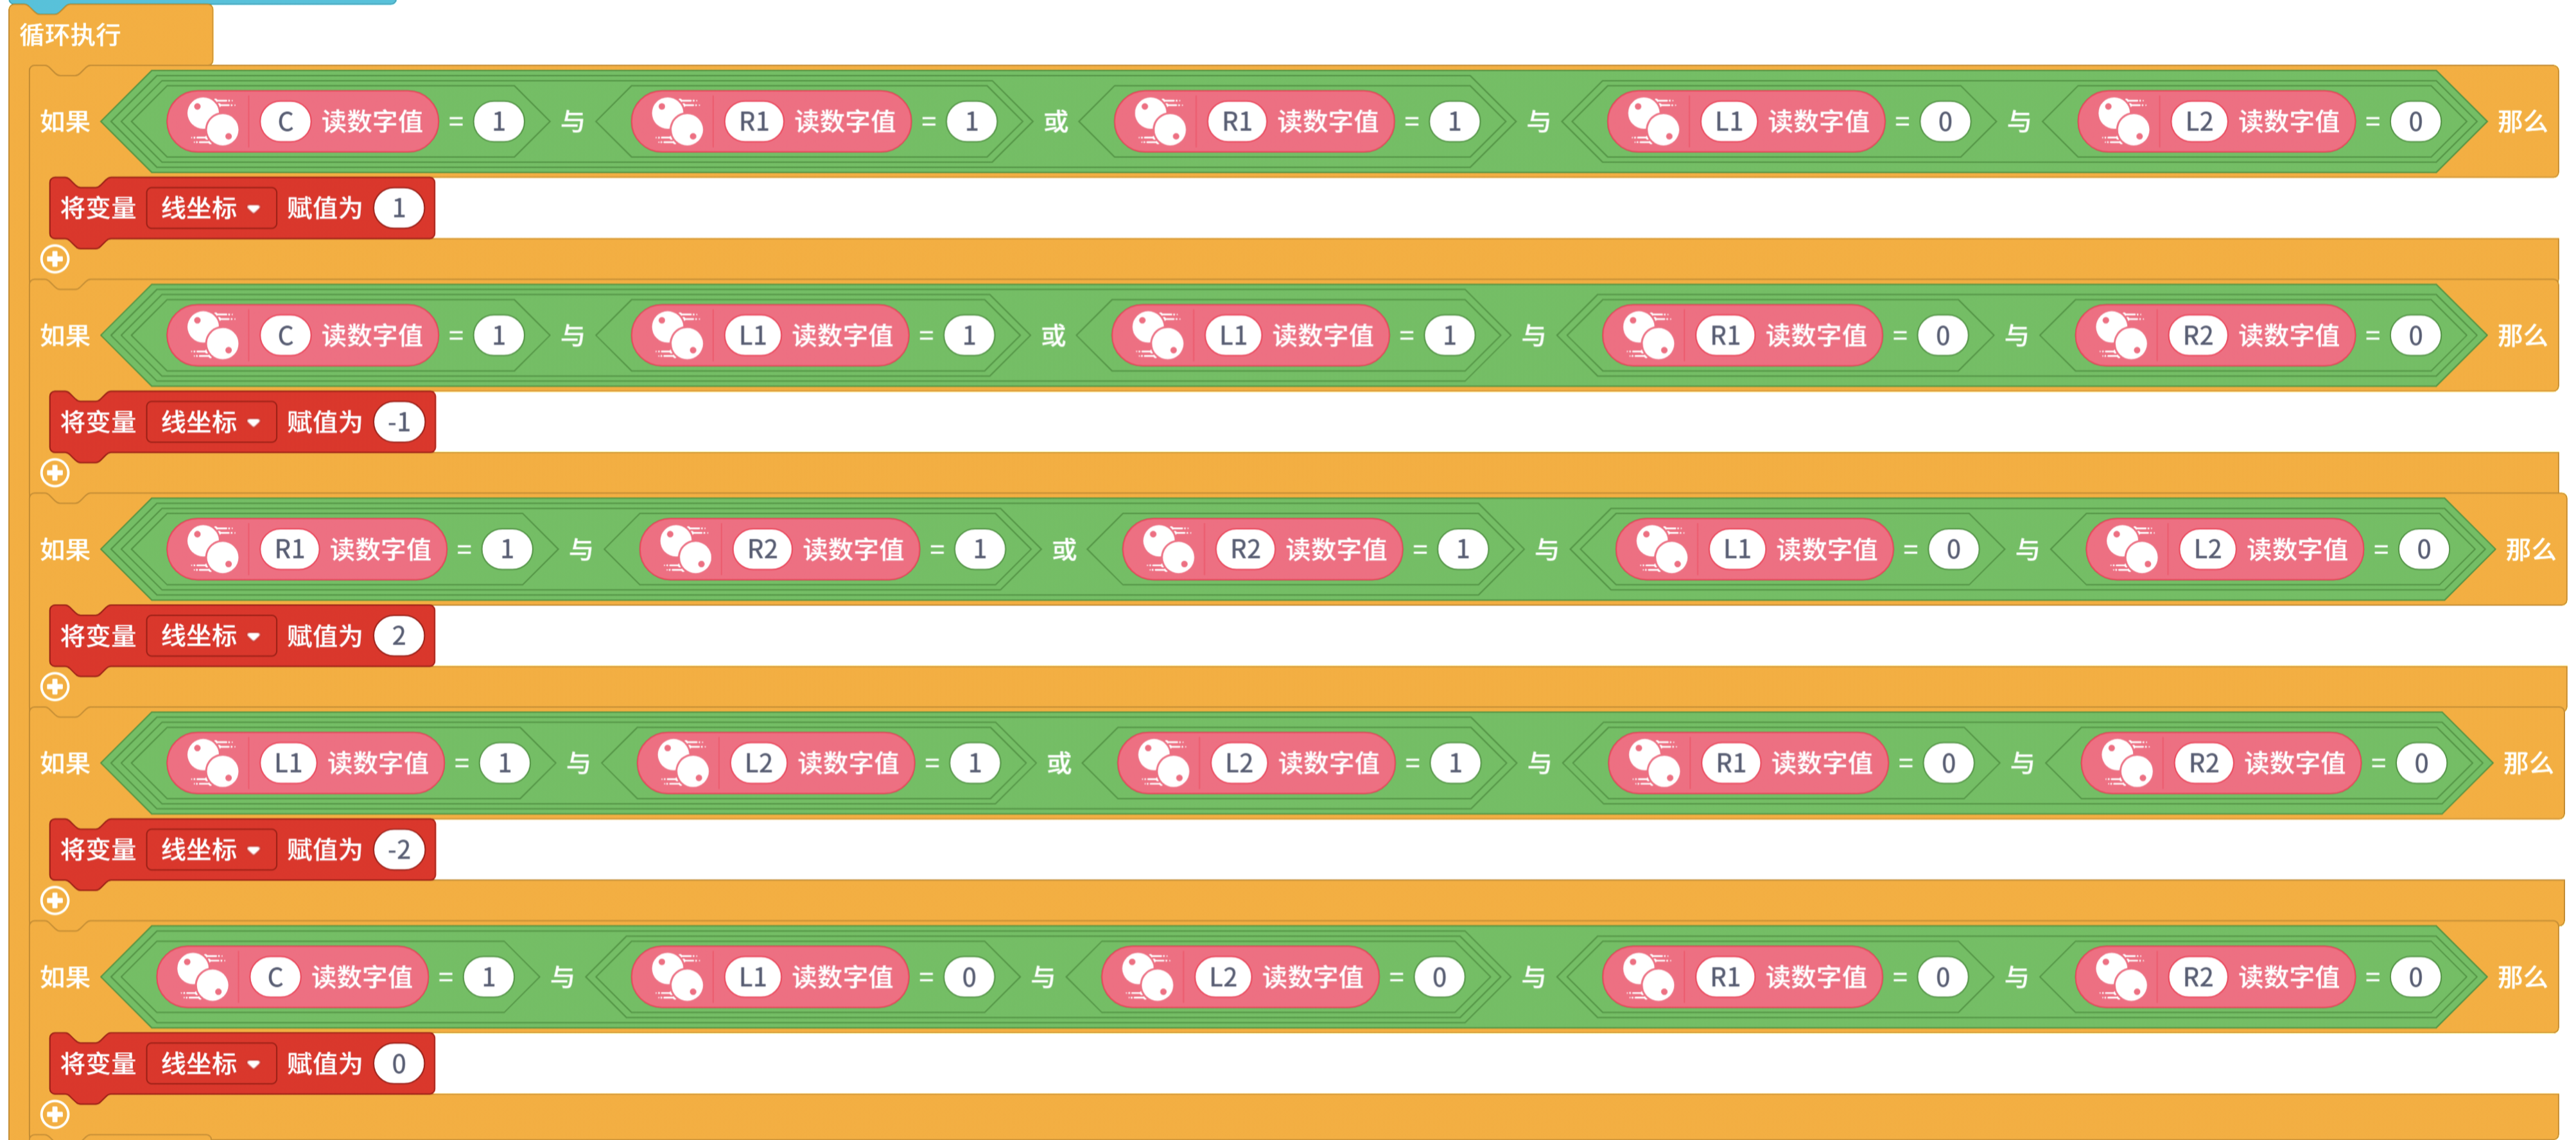
这循环长得和包子似的,而且运行效果也比较卡顿,小车走得歪七扭八,太麻烦了,所以还是我们的PID更适合我们的寻线。PID寻线程序请看第七节哦
五、模式二:OpenCV 视觉寻线教程
关于摄像头,我们需要用到的Python库就是Open CV了。
现在我们来理清一下关于视觉寻线的思路:
采用双线程并行方案:
- 主线程:摄像头图像采集 + 黑线识别,持续更新黑线中心横坐标 cx
- 子线程:读取 cx 计算偏差,执行五段差速控制,驱动左右电机
视觉识别方向(OpenCV)
- 摄像头取帧,分辨率设置为窄幅 ROI(320×40),降低算力
- 预处理链路:转灰度 → 阈值二值化 → 高斯模糊降噪,分离黑线与背景
- 轮廓提取:在二值掩码上查找外轮廓,筛选面积最大轮廓作为目标黑线
- 质心计算:通过轮廓矩计算黑线中心横
- 坐标 cx ;丢失黑线时兜底设为画面中心值 160
- 输出: cx 作为后续控制的唯一视觉输入量
程序:
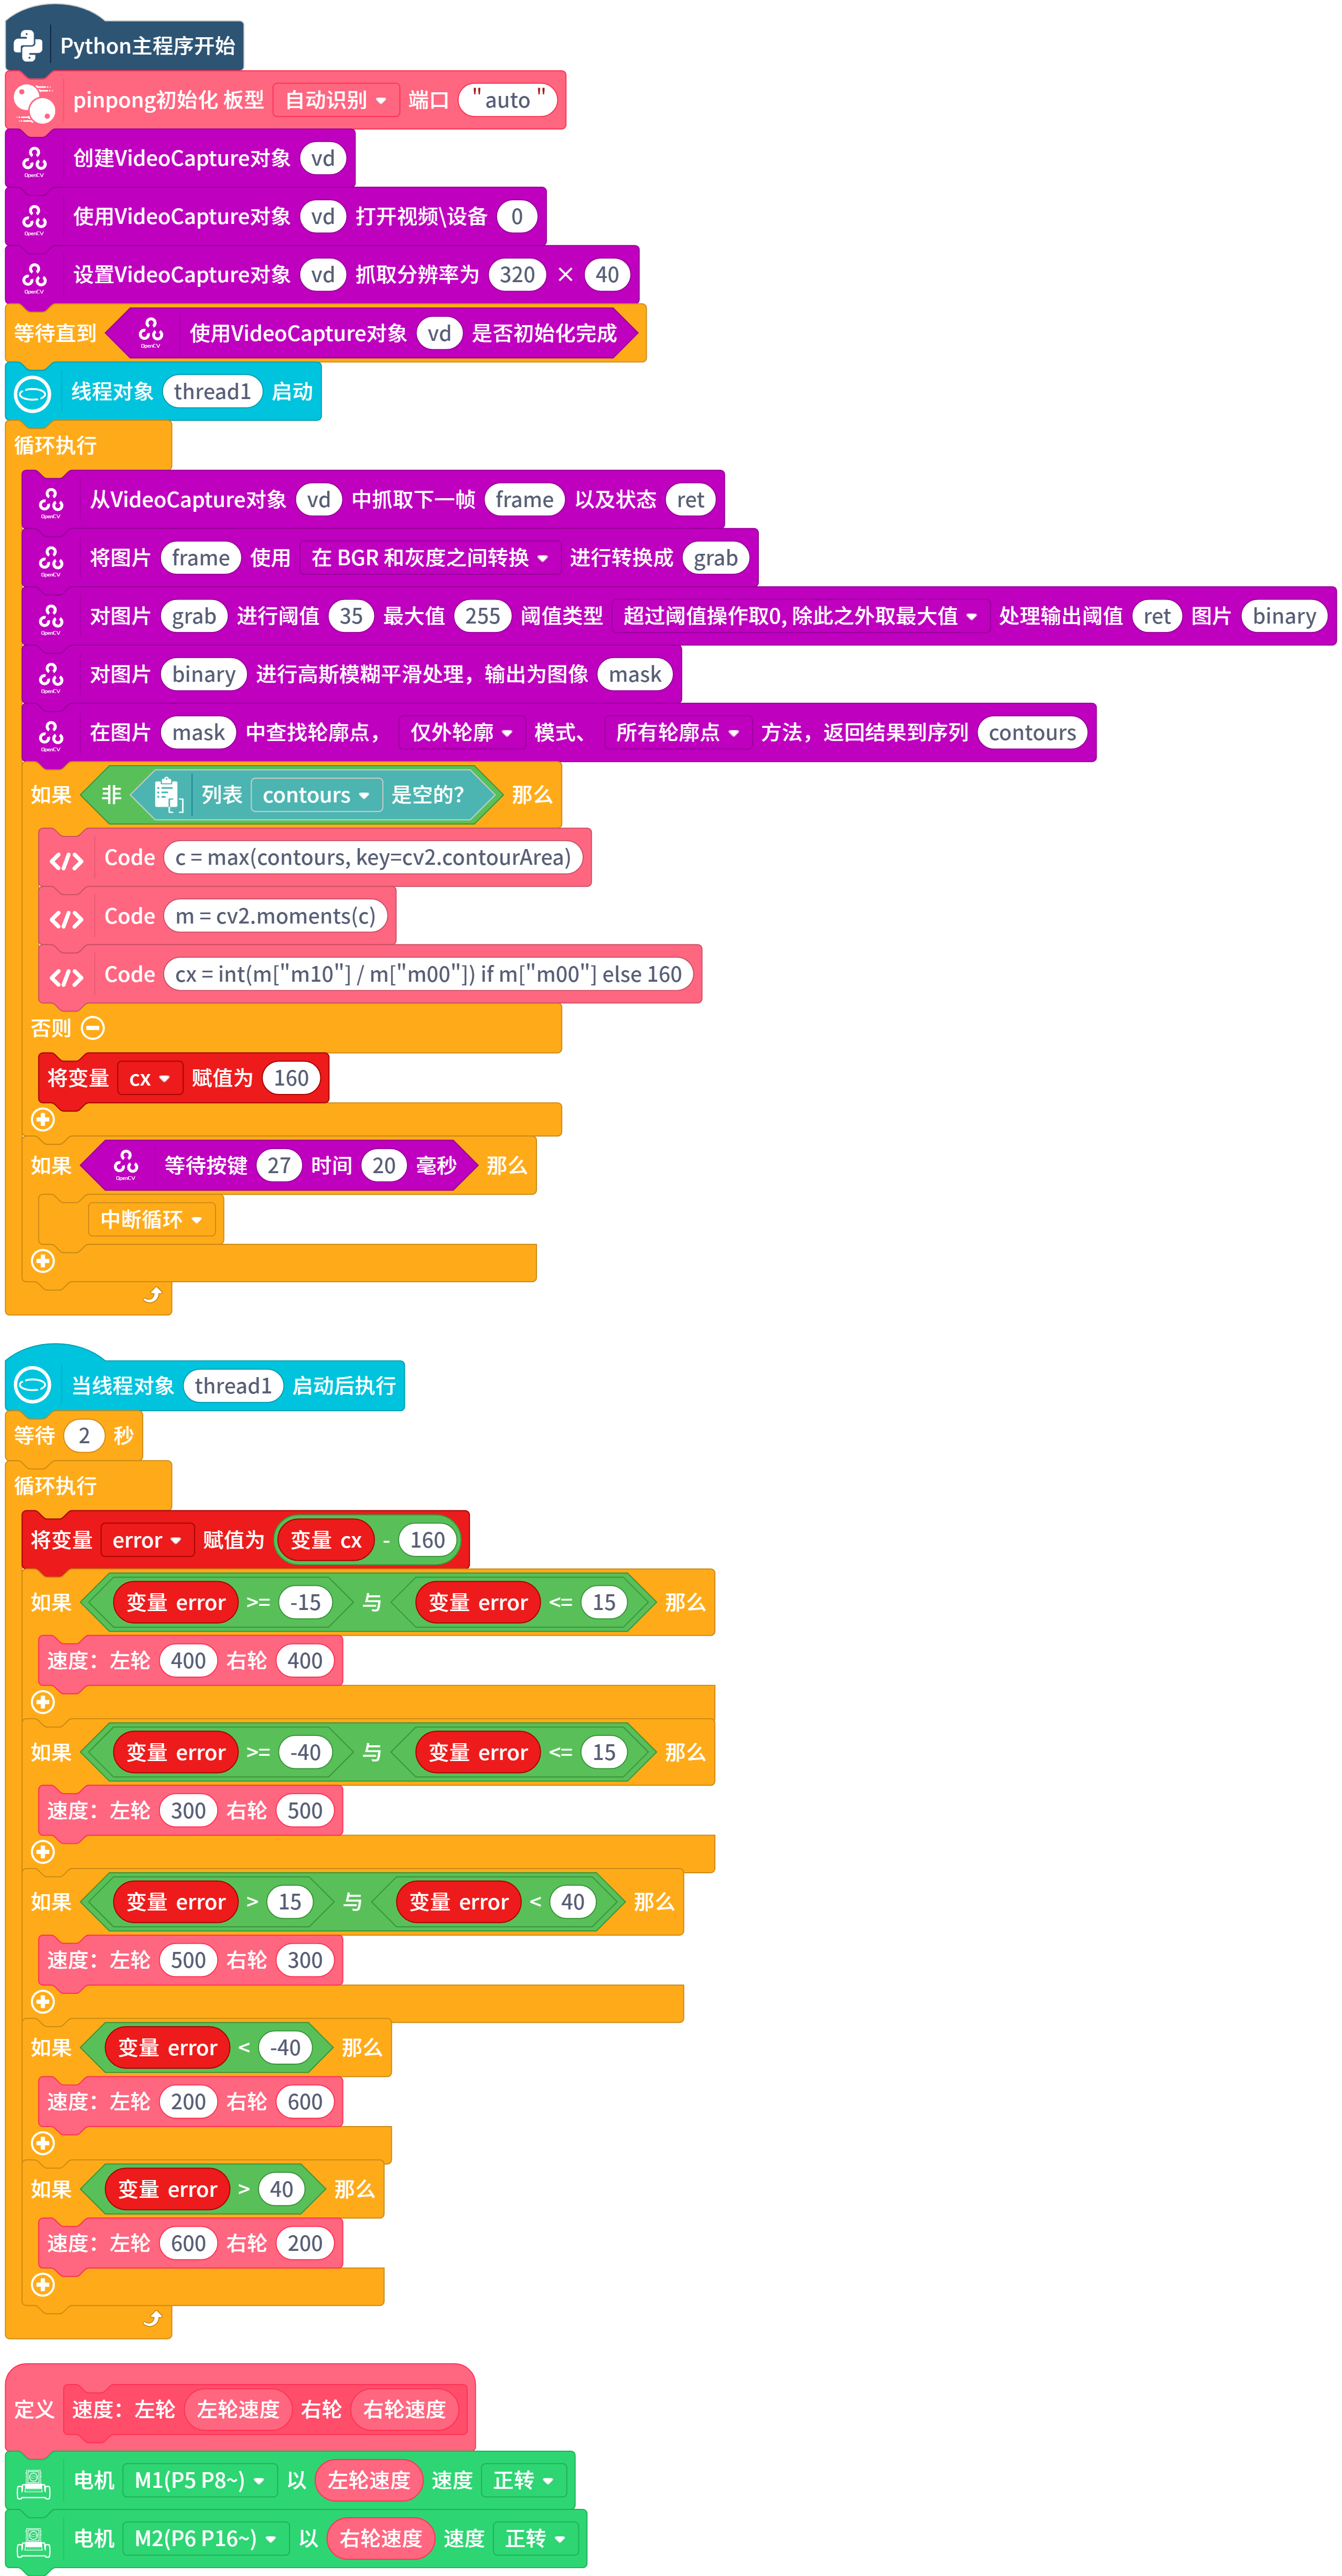
片段代码解说:
这一块我们对拍到的图片进行调整,转化成黑白的图片,将环境其余颜色设置成黑色,把我们需要巡的黑线设置成白色。
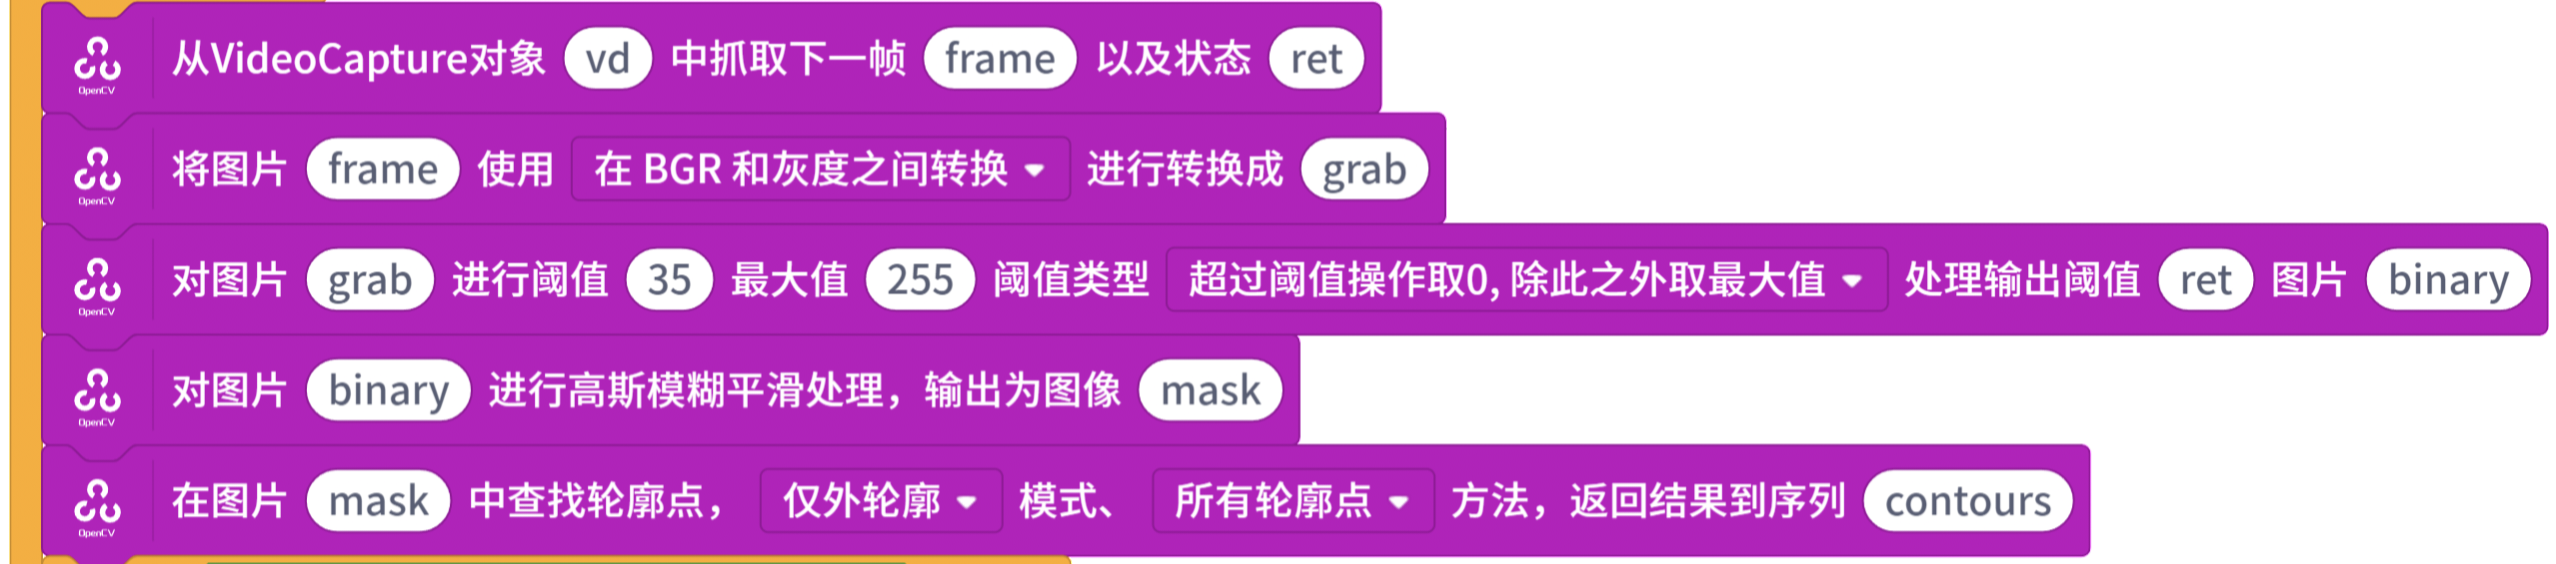
由于图形化的积木有限,我们借助代码生成器辅助,对已操作完成操作的图片中白线的位置就行锁定
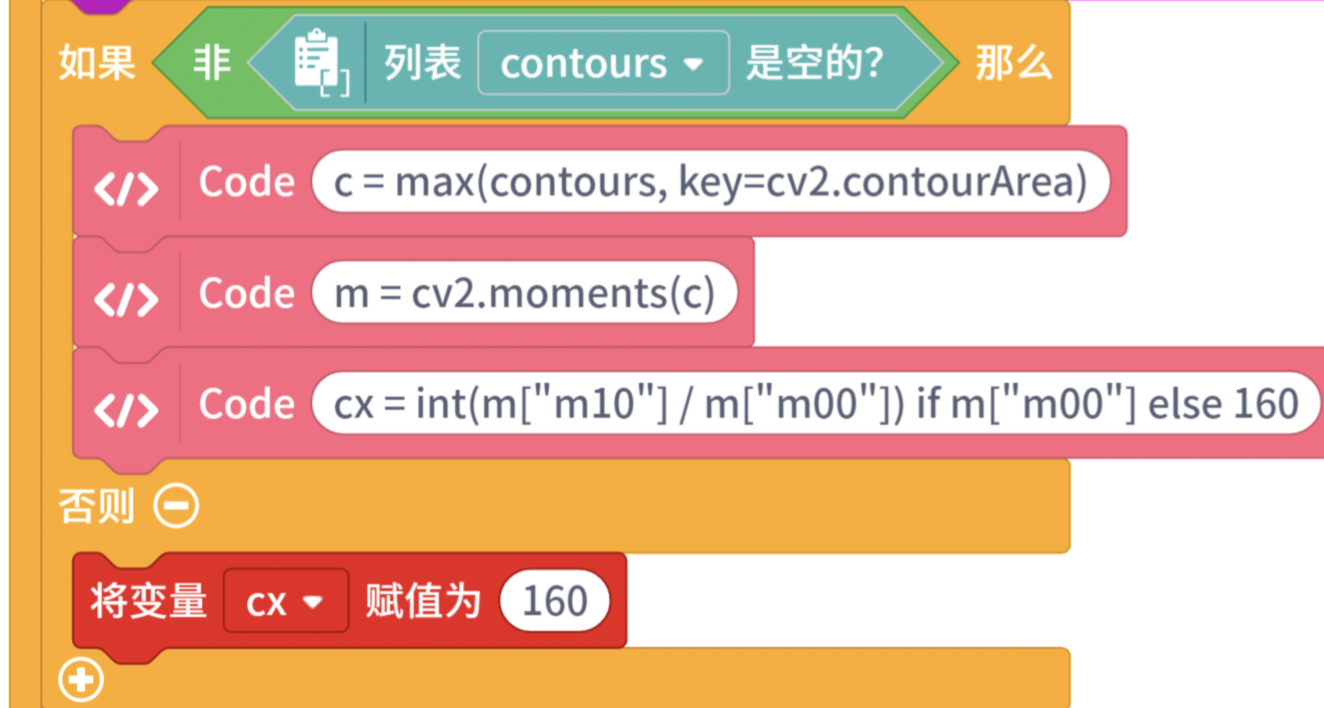
本段处理逻辑解说:
取帧:摄像头读取一帧图像 frame
灰度转换:BGR图 → 灰度图 grab (去掉色彩信息,只看明暗,方便找黑线)
阈值二值化:阈值35,大于35变白、小于35变黑,输出二值图 binary
👉 作用:把黑线和背景分开,黑线变成纯黑区域
高斯模糊:得到 mask ,降噪,去掉画面杂点,防止识别到干扰噪点
查找轮廓:在mask里找所有外轮廓,存到列表 contours
轮廓判断
✅ 找到轮廓(contours不为空):
内嵌代码:挑面积最大的轮廓(就是黑线)→ 计算轮廓矩 m → 算出黑线中心横坐标 cx
c = max(contours,key=cv2.contourArea)
m = cv2.moments(c)
cx = int(m["m10"] / m["m00"]) if m["m00"] else 160
❌ 没有找到黑线轮廓:直接把 cx = 160 (画面中间,小车直行保底)
输出cx: cx 就是黑线在画面上的X坐标,送给控制线程算误差 error = cx - 160
当然,这个程序依旧只是为了方便大家初步学习关于本节OpenCV寻线的使用方法,PID寻线程序请看第七节
六、模式三:二哈传感器寻线教程
几篇教程中,其实最属二哈简单。把小车的摄像头换成二哈,并且切换到寻线模式。寻线前为二哈学习好线条,学习寻线二哈参考wiki:二哈寻线模式
现在我们继续来梳理思路
首先,请了解二哈的屏幕
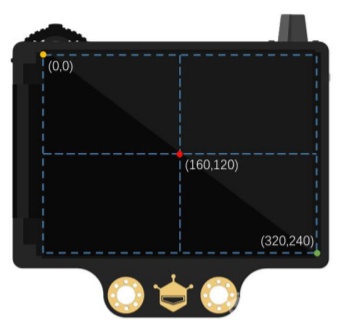
从这张图片我们可以看出:二哈的屏幕是一个以左上角为原点,向右、下为横纵轴的正半轴形成的一个320×240的矩形屏幕。
在寻线模式下,我们可以取到线条的起点X和终点Y的值那么寻线时二哈就可以读出现的起点和终点坐标
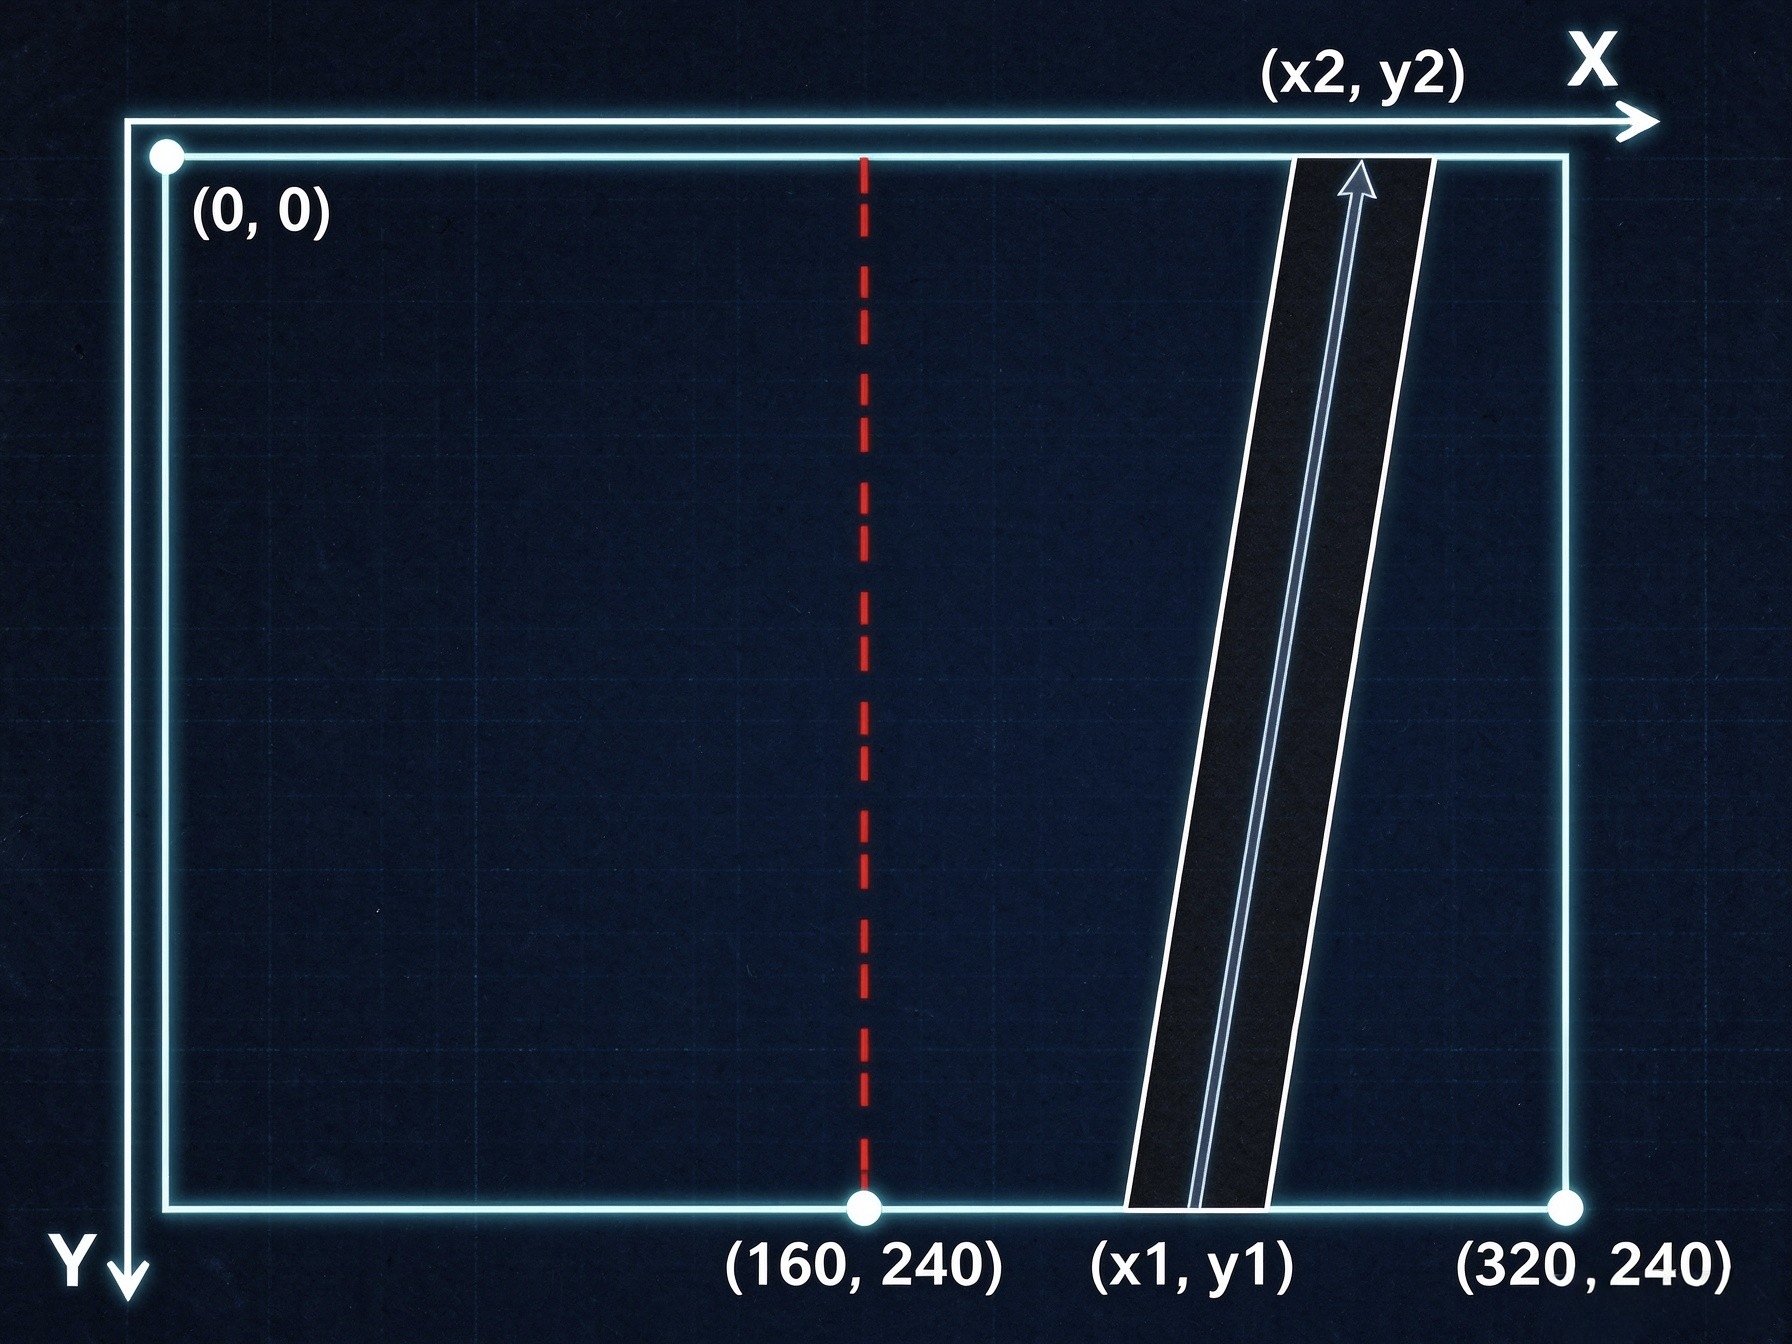
那么怎样情况需要左转或右转呢?
我们知道屏幕的宽度为320,那么我们将屏幕分成两份,160作为分界线,那么当线在左边时,说明小车已经向右偏了,我们需要向左开来回正车身。右边道理相同
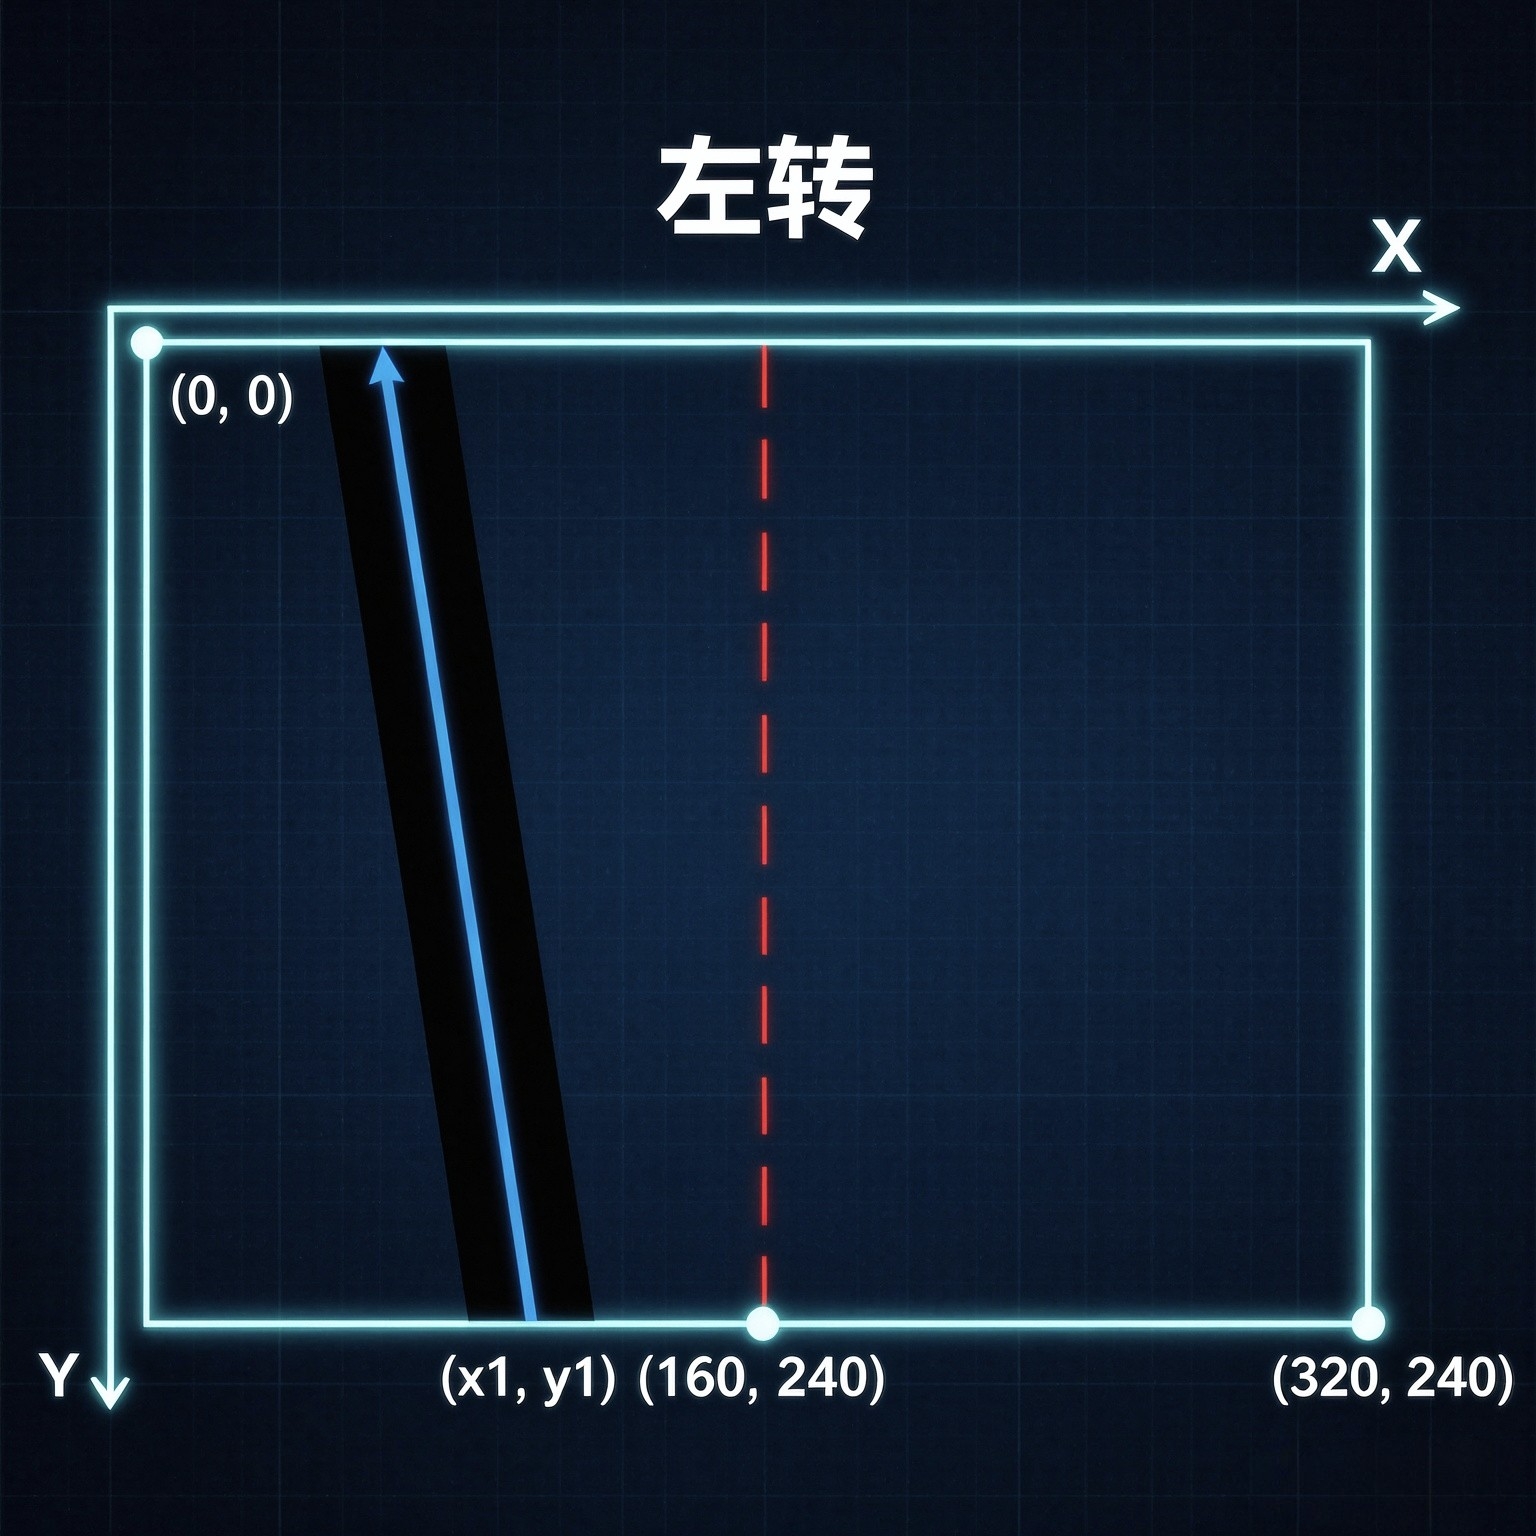
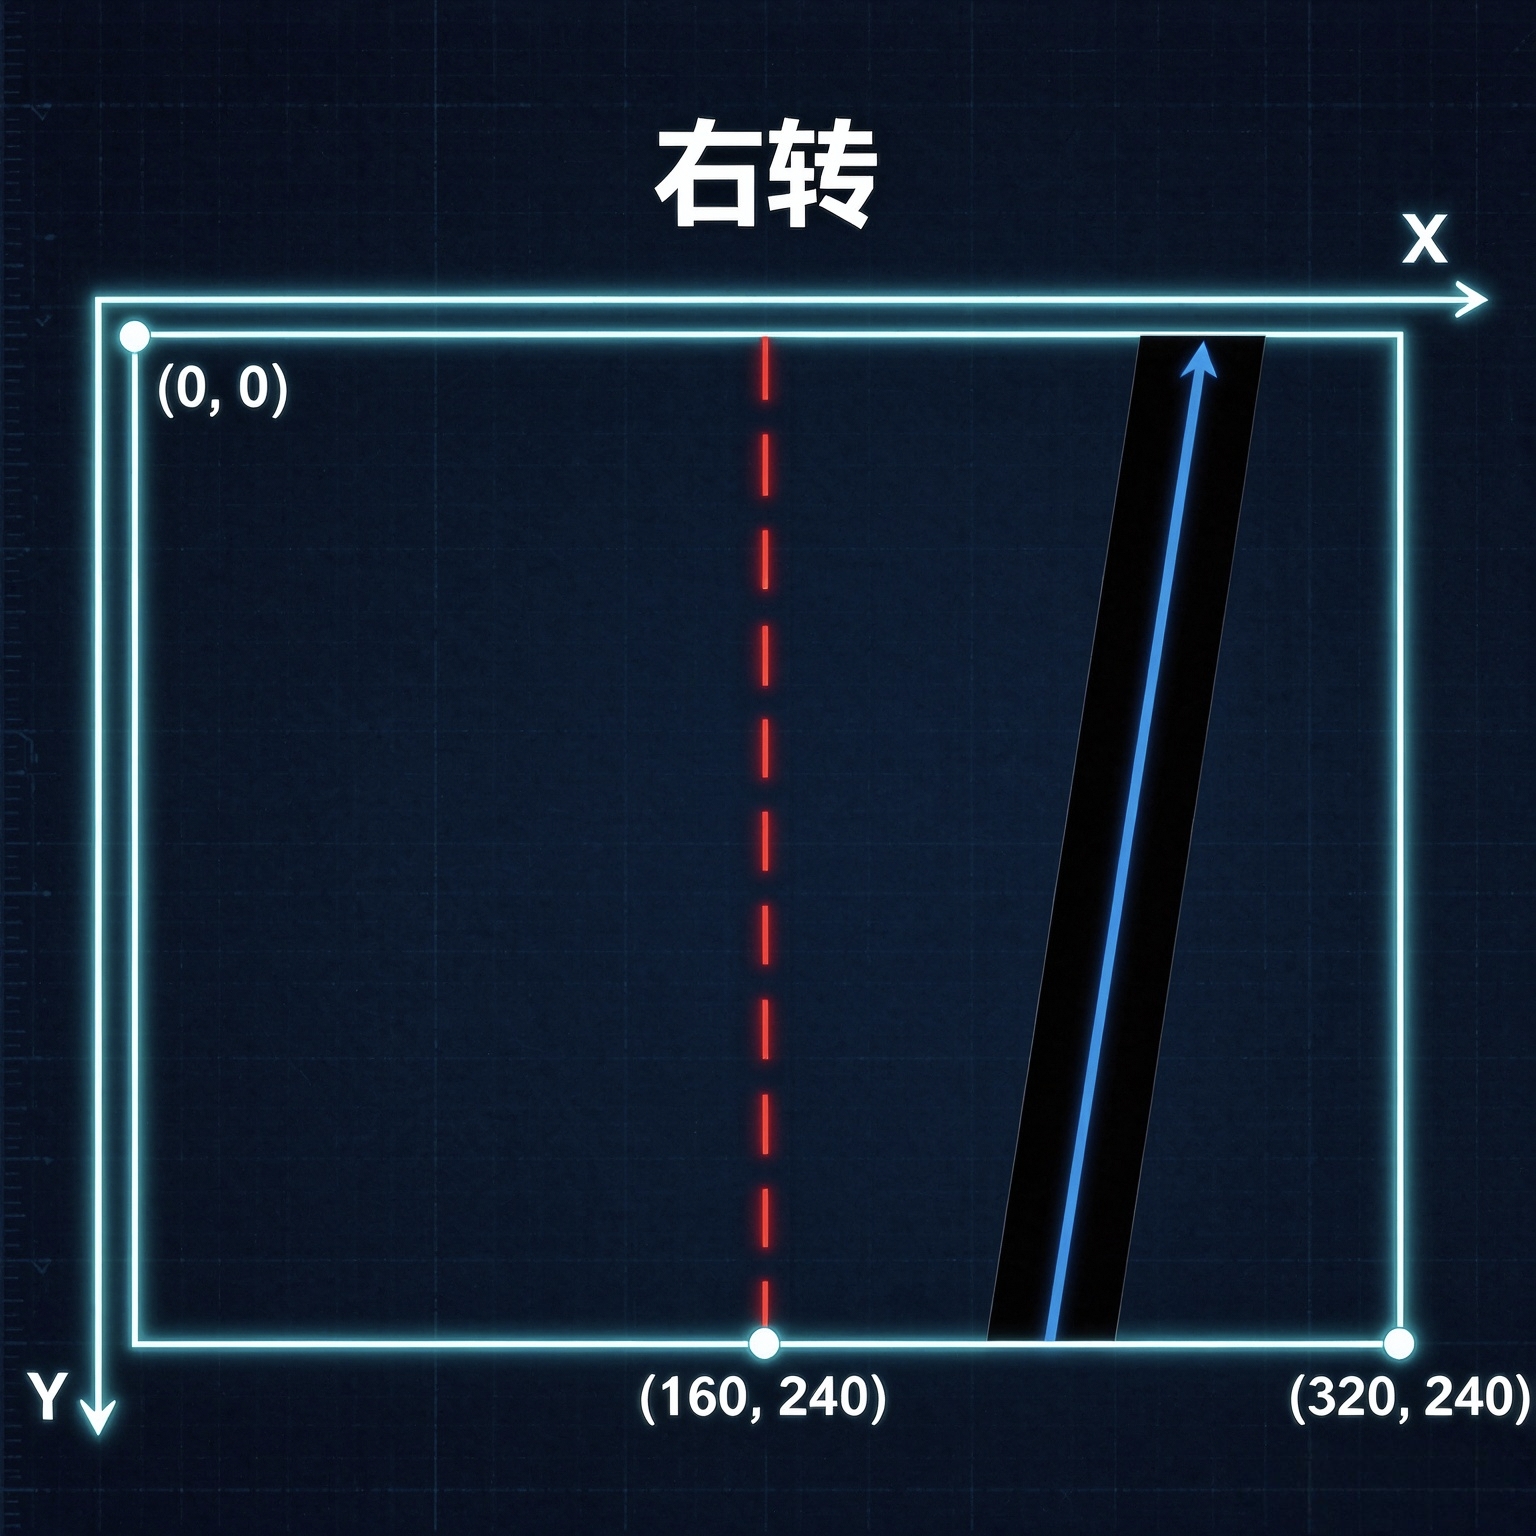
理清转向关系我们就可以进行下一步了,为了使小车更加顺滑,我们同样把屏幕分成5份进行调速
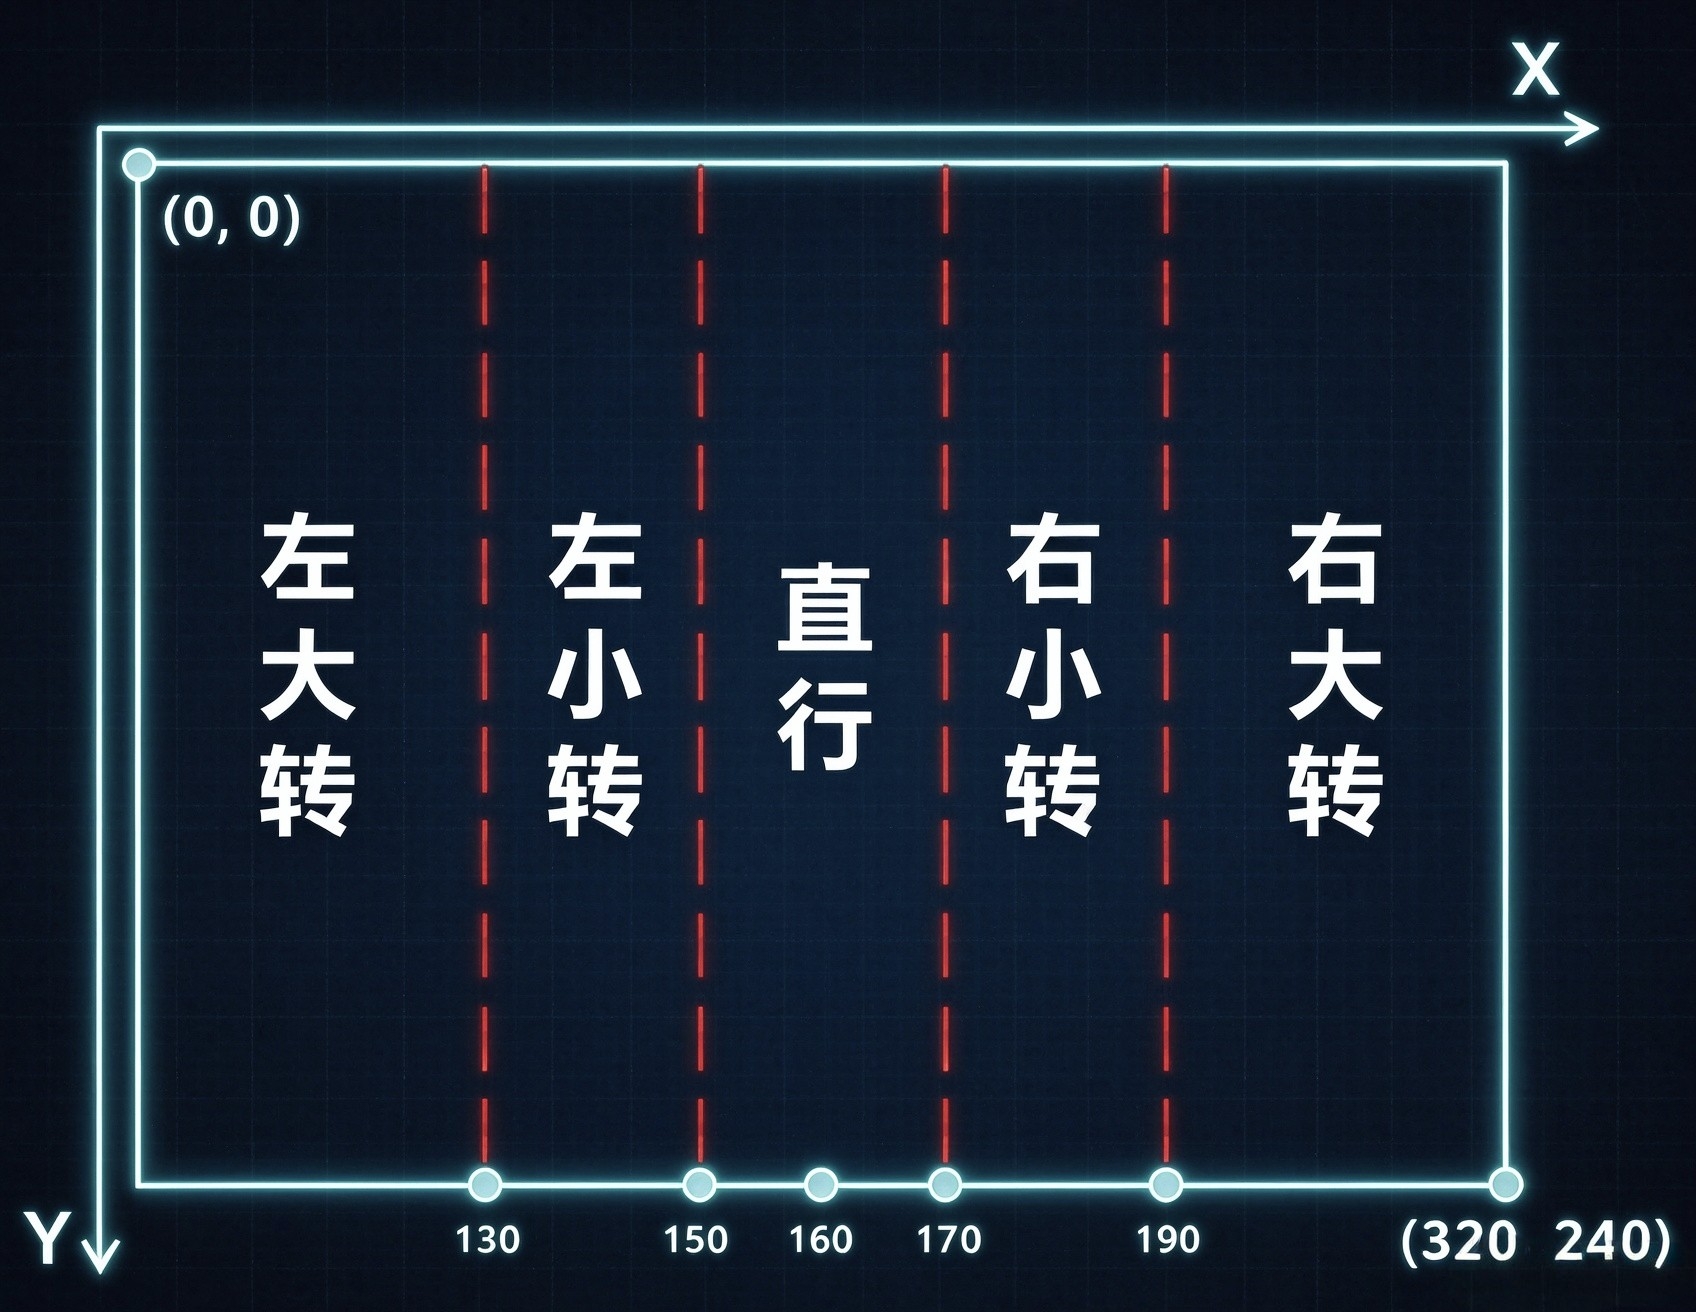
程序:
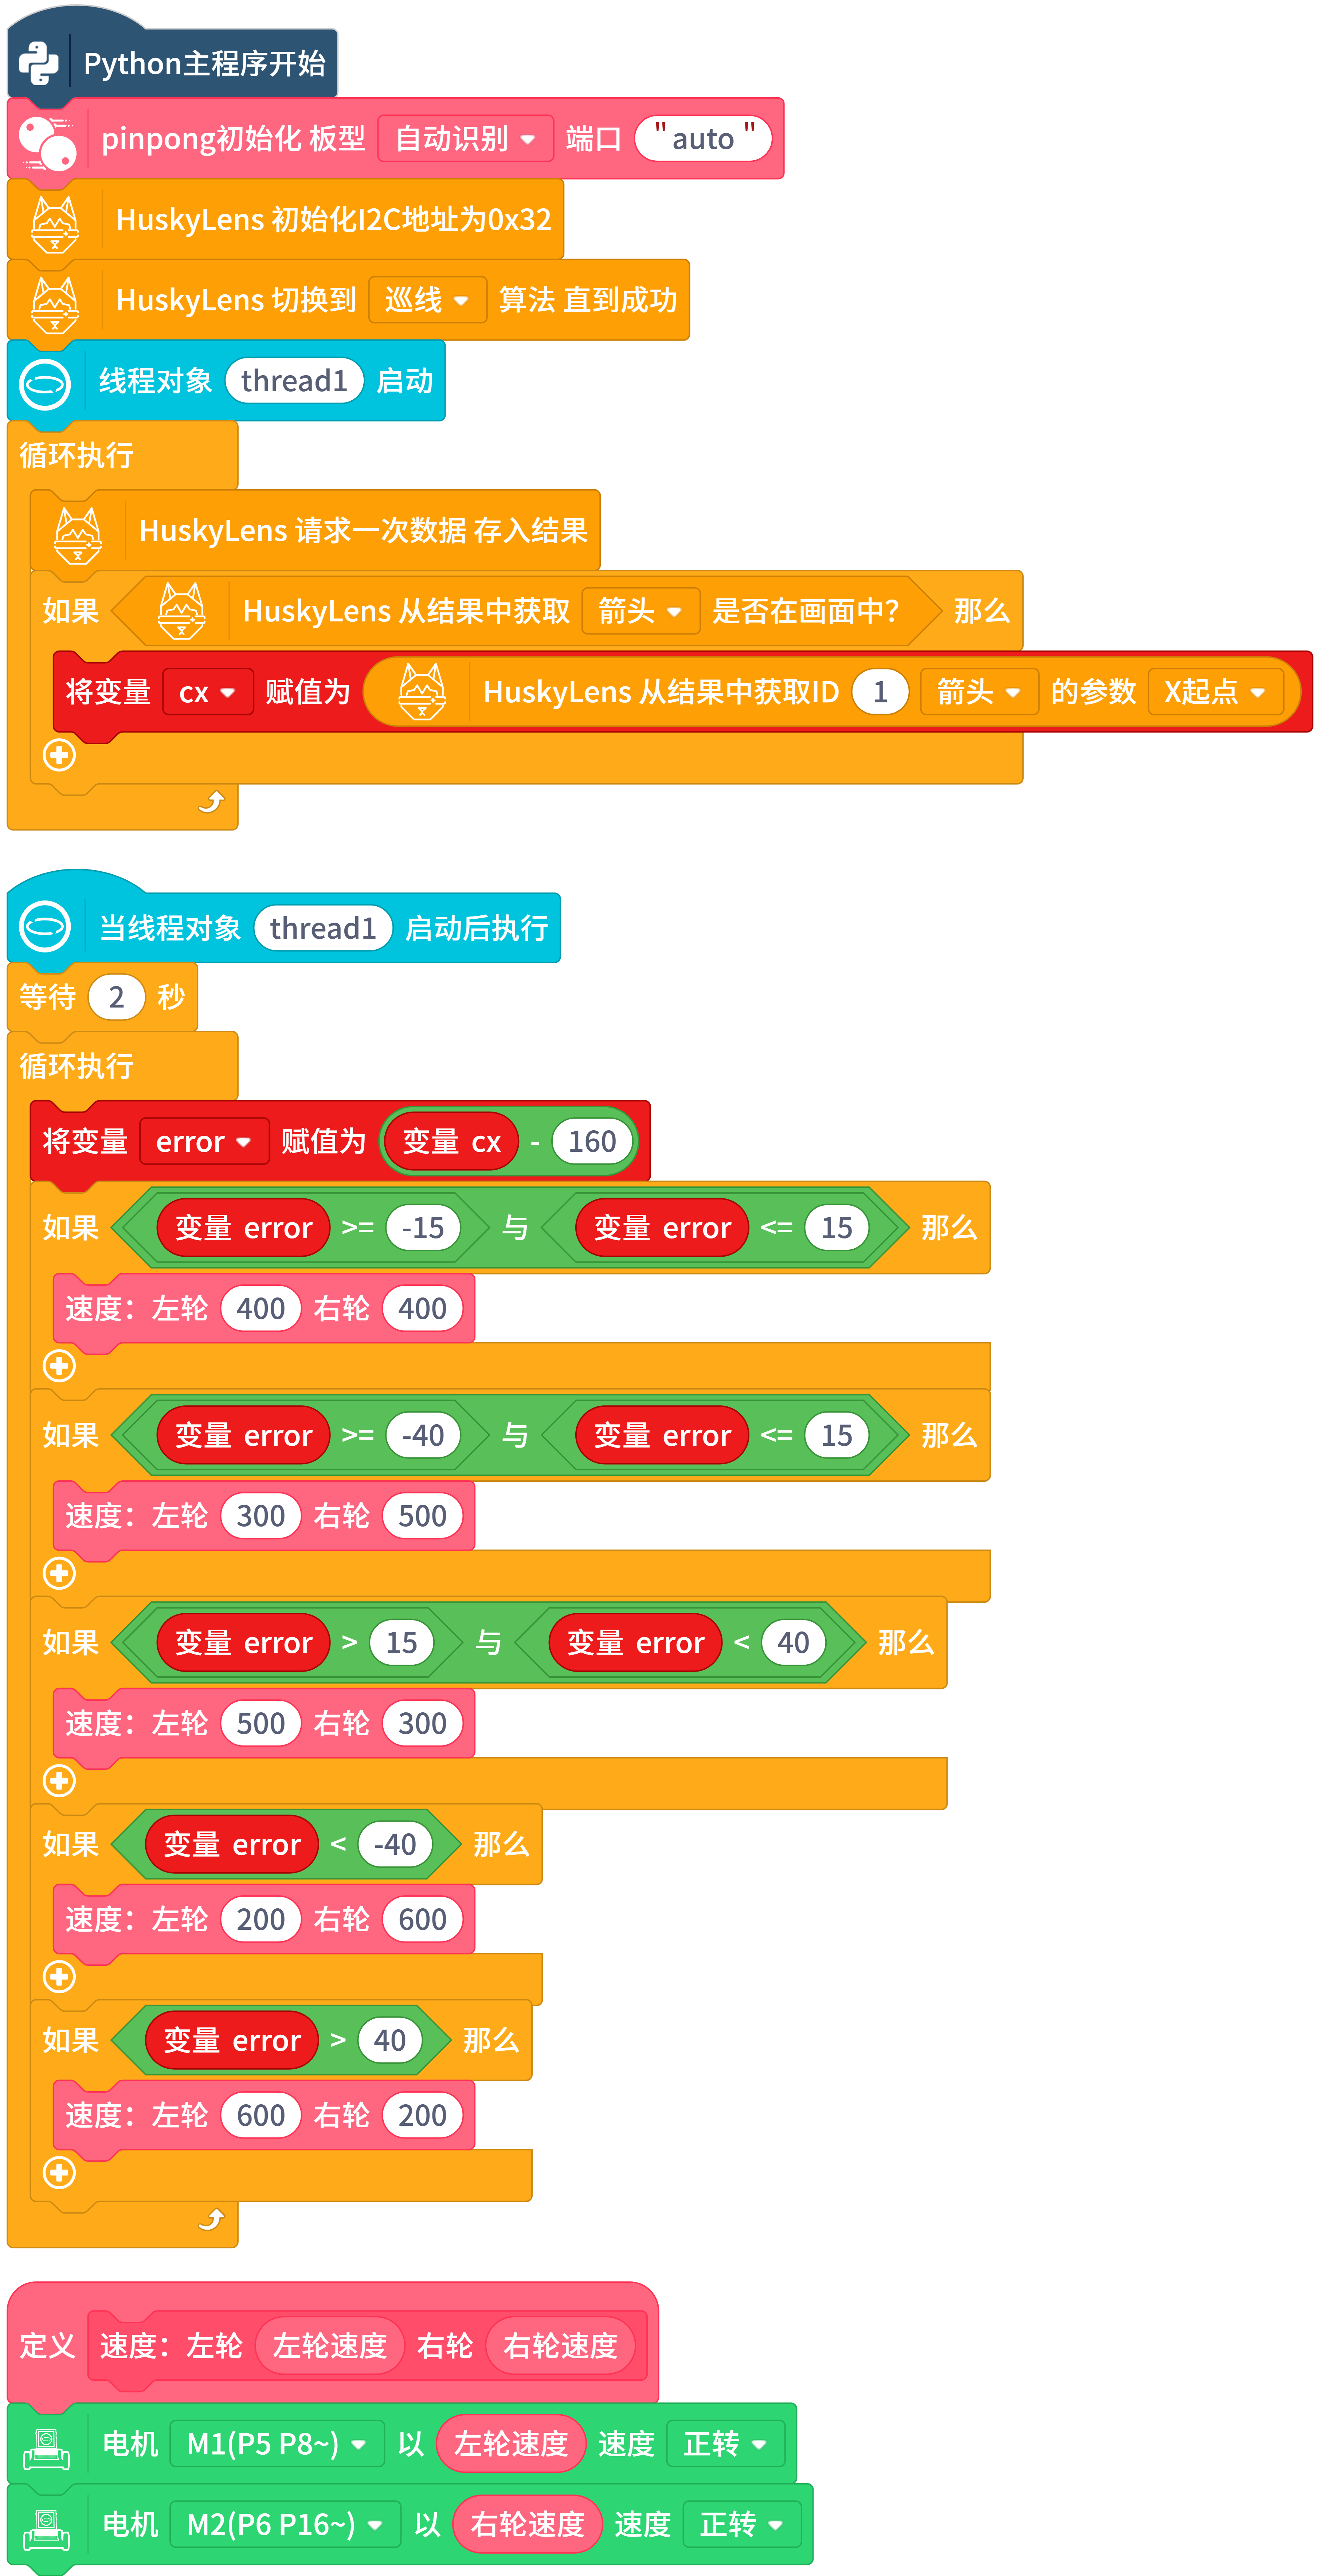
二哈是不是很简单呢?三种教程中,最属二哈的操作最简单了。
七、PD调速算法(干货)
通过这篇帖子可以详细了解PID算法的公式及意思解析:神通广大的PID算法
通过我的这篇帖子可以知道PID算法的公式,我们采用最终的这个公式:
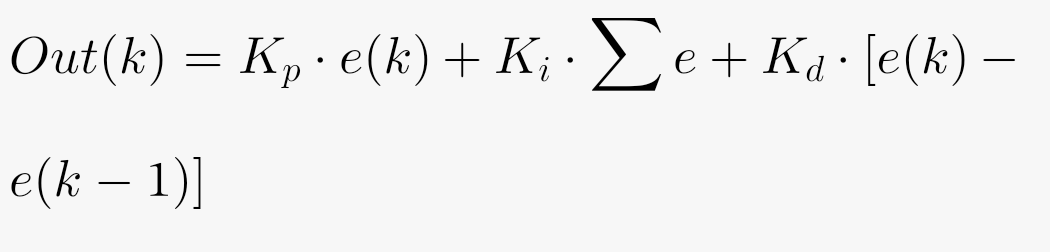
那么左右轮速度如何算呢呢?
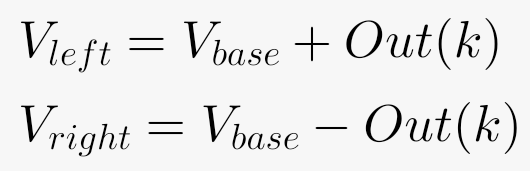
对了,就是这个⬆️
那么程序中改怎么写呢,实际我们只需要把公式变为图形化的前后计算逻辑即可
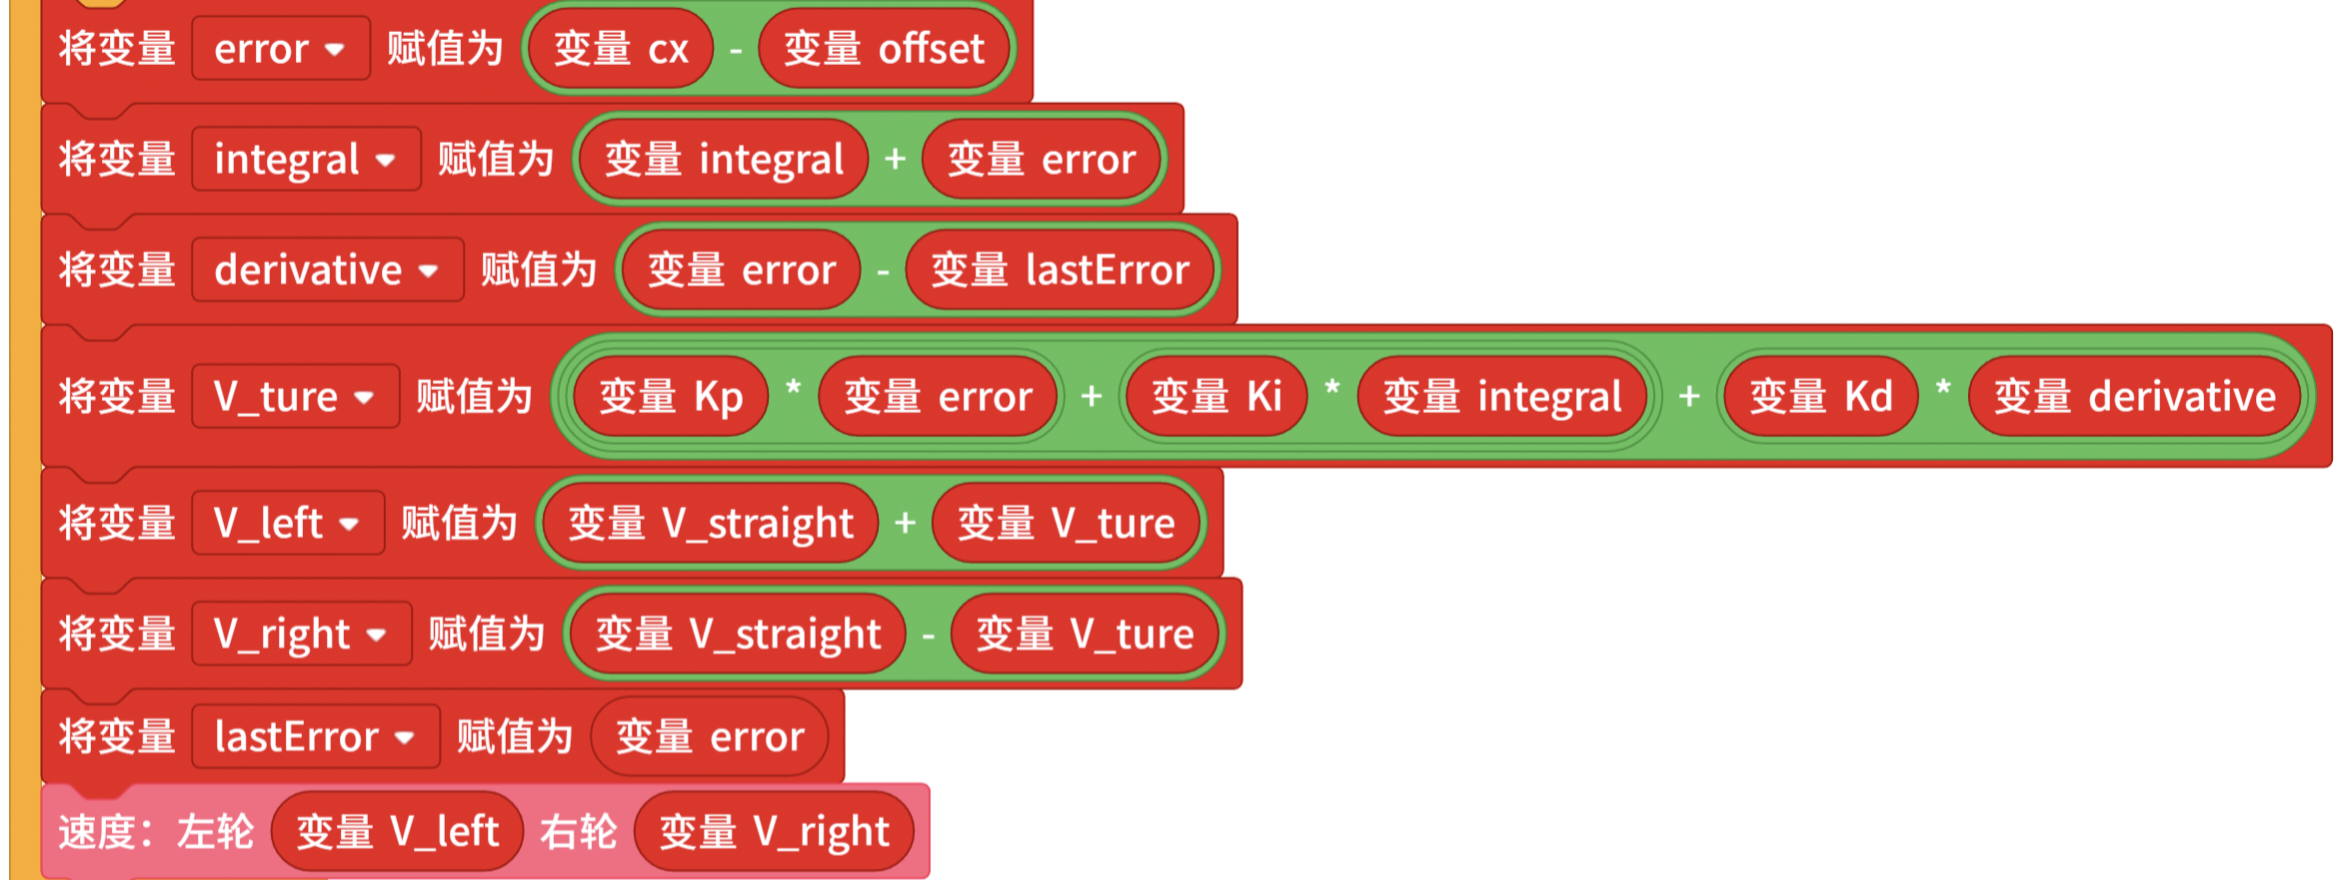
以下为完整程序:
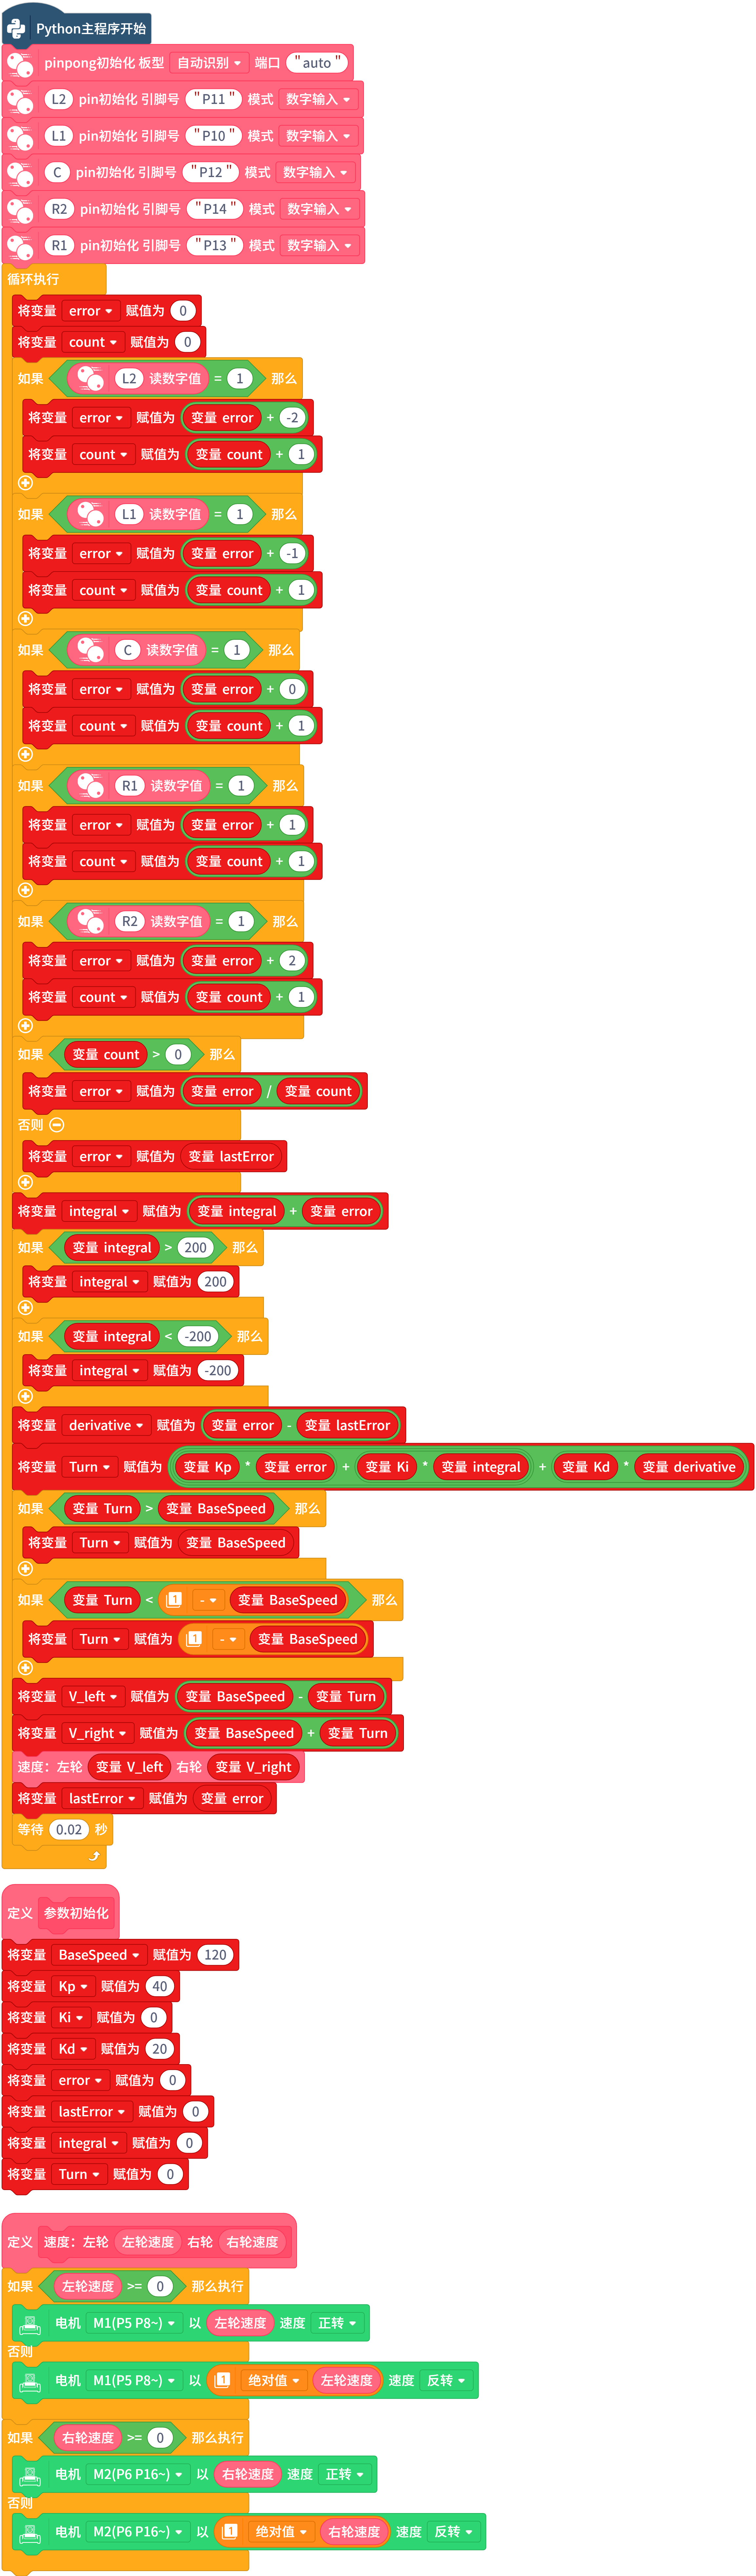
由于灰度传感器是5路,和二哈和opencv不同,所以我们的灰度传感器寻线采用5路加权PID算法。
什么是5路加权PID?
五路传感器只有5种基本压线状态,如果像上一版那样把误差设为 -2, -1, 0, 1, 2,那在PID计算中,Turn 的输出只会跳变(比如突然从 -10 跳到 30),微分项 Kd 会瞬间爆炸。
正确做法: 给这5个传感器的位置赋予权重(权重),算出它们当前重心的精确误差。
· 假设传感器从左到右为:L2, L1, C, R1, R2
· 权重值设为:-2, -1, 0, +1, +2 (或 -40, -20, 0, 20, 40,看你调参习惯)
· 当 L1 和 C 都压线时,误差是 (-1 + 0) / 2 = -0.5。这样误差就变成了连续的小数,非常平滑,非常适合PID!
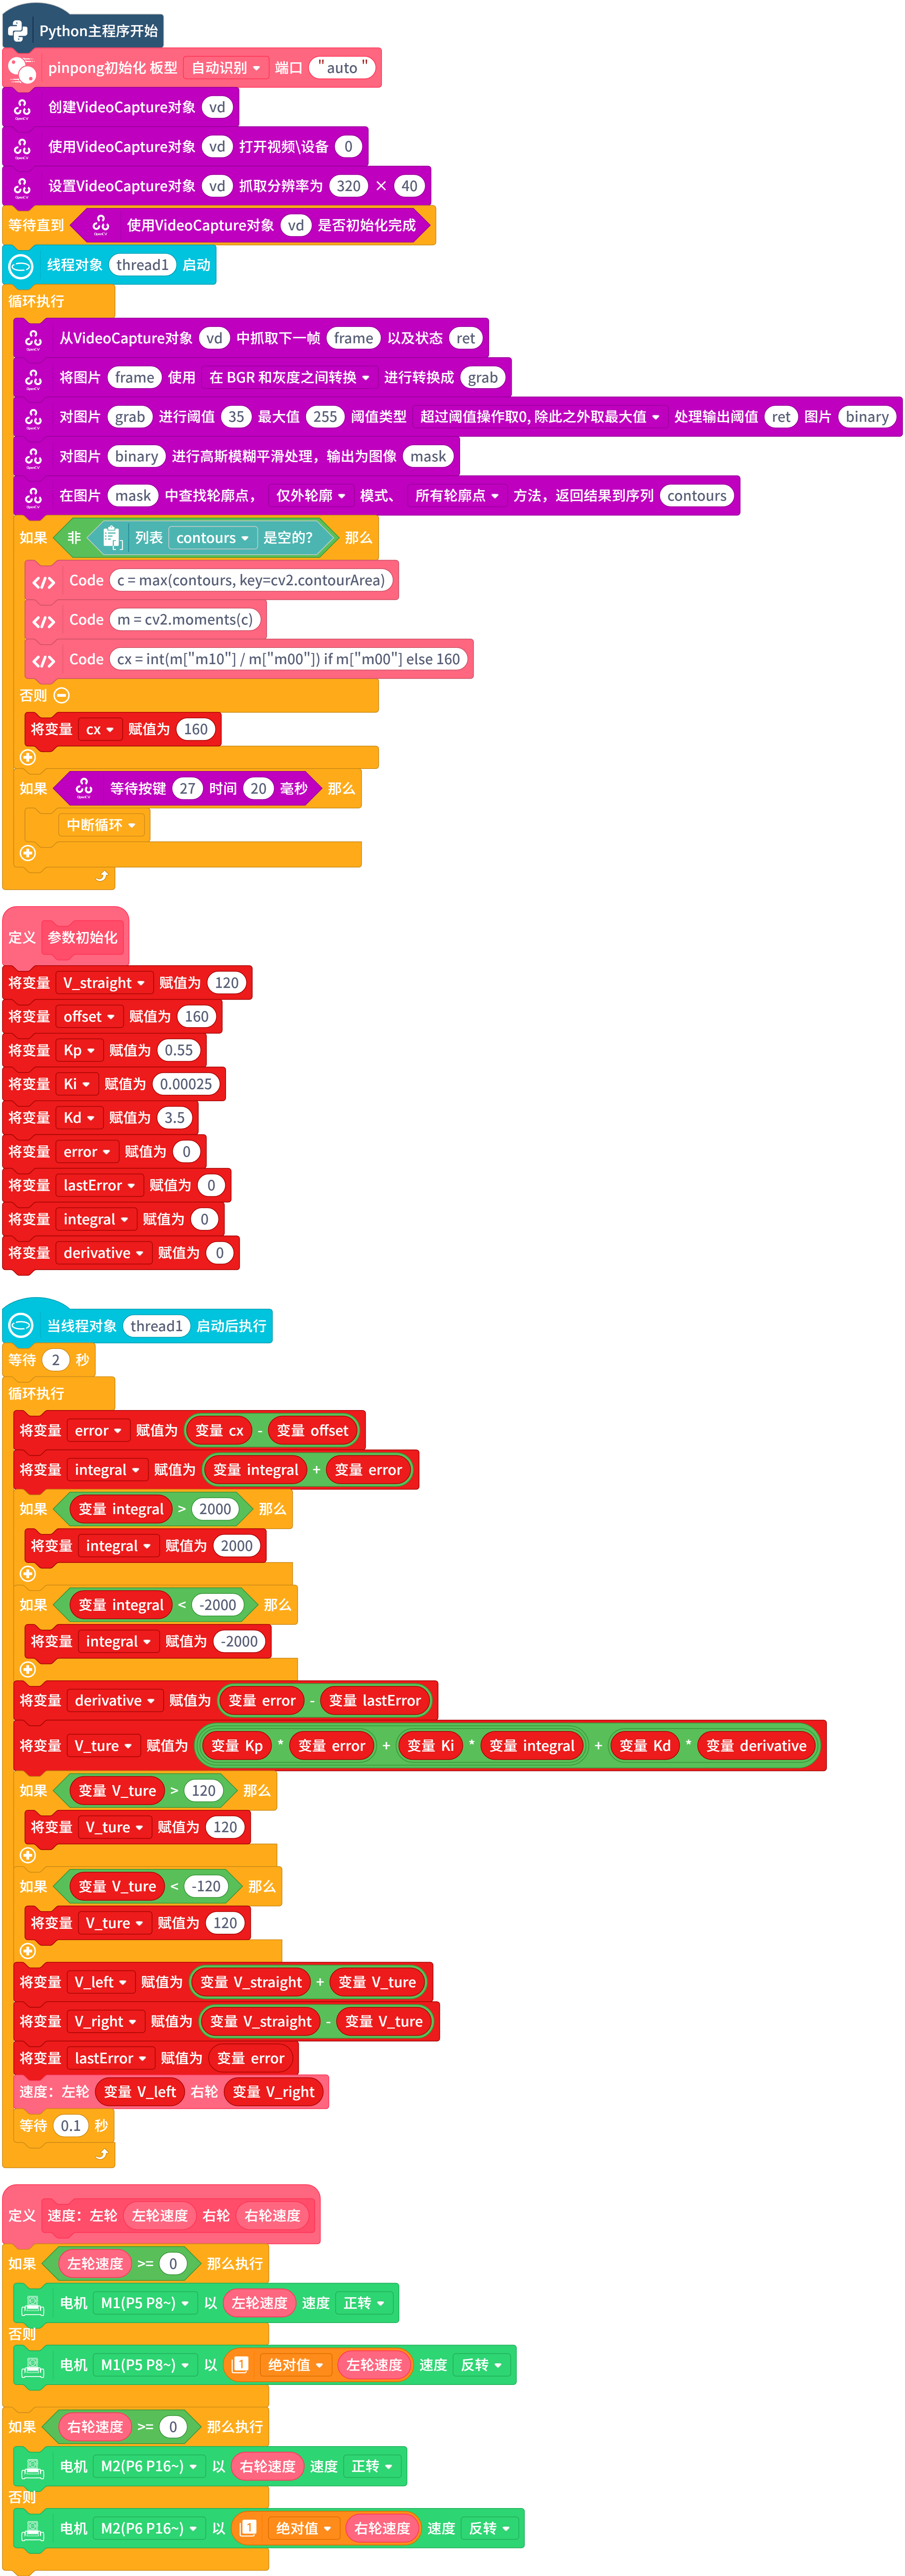
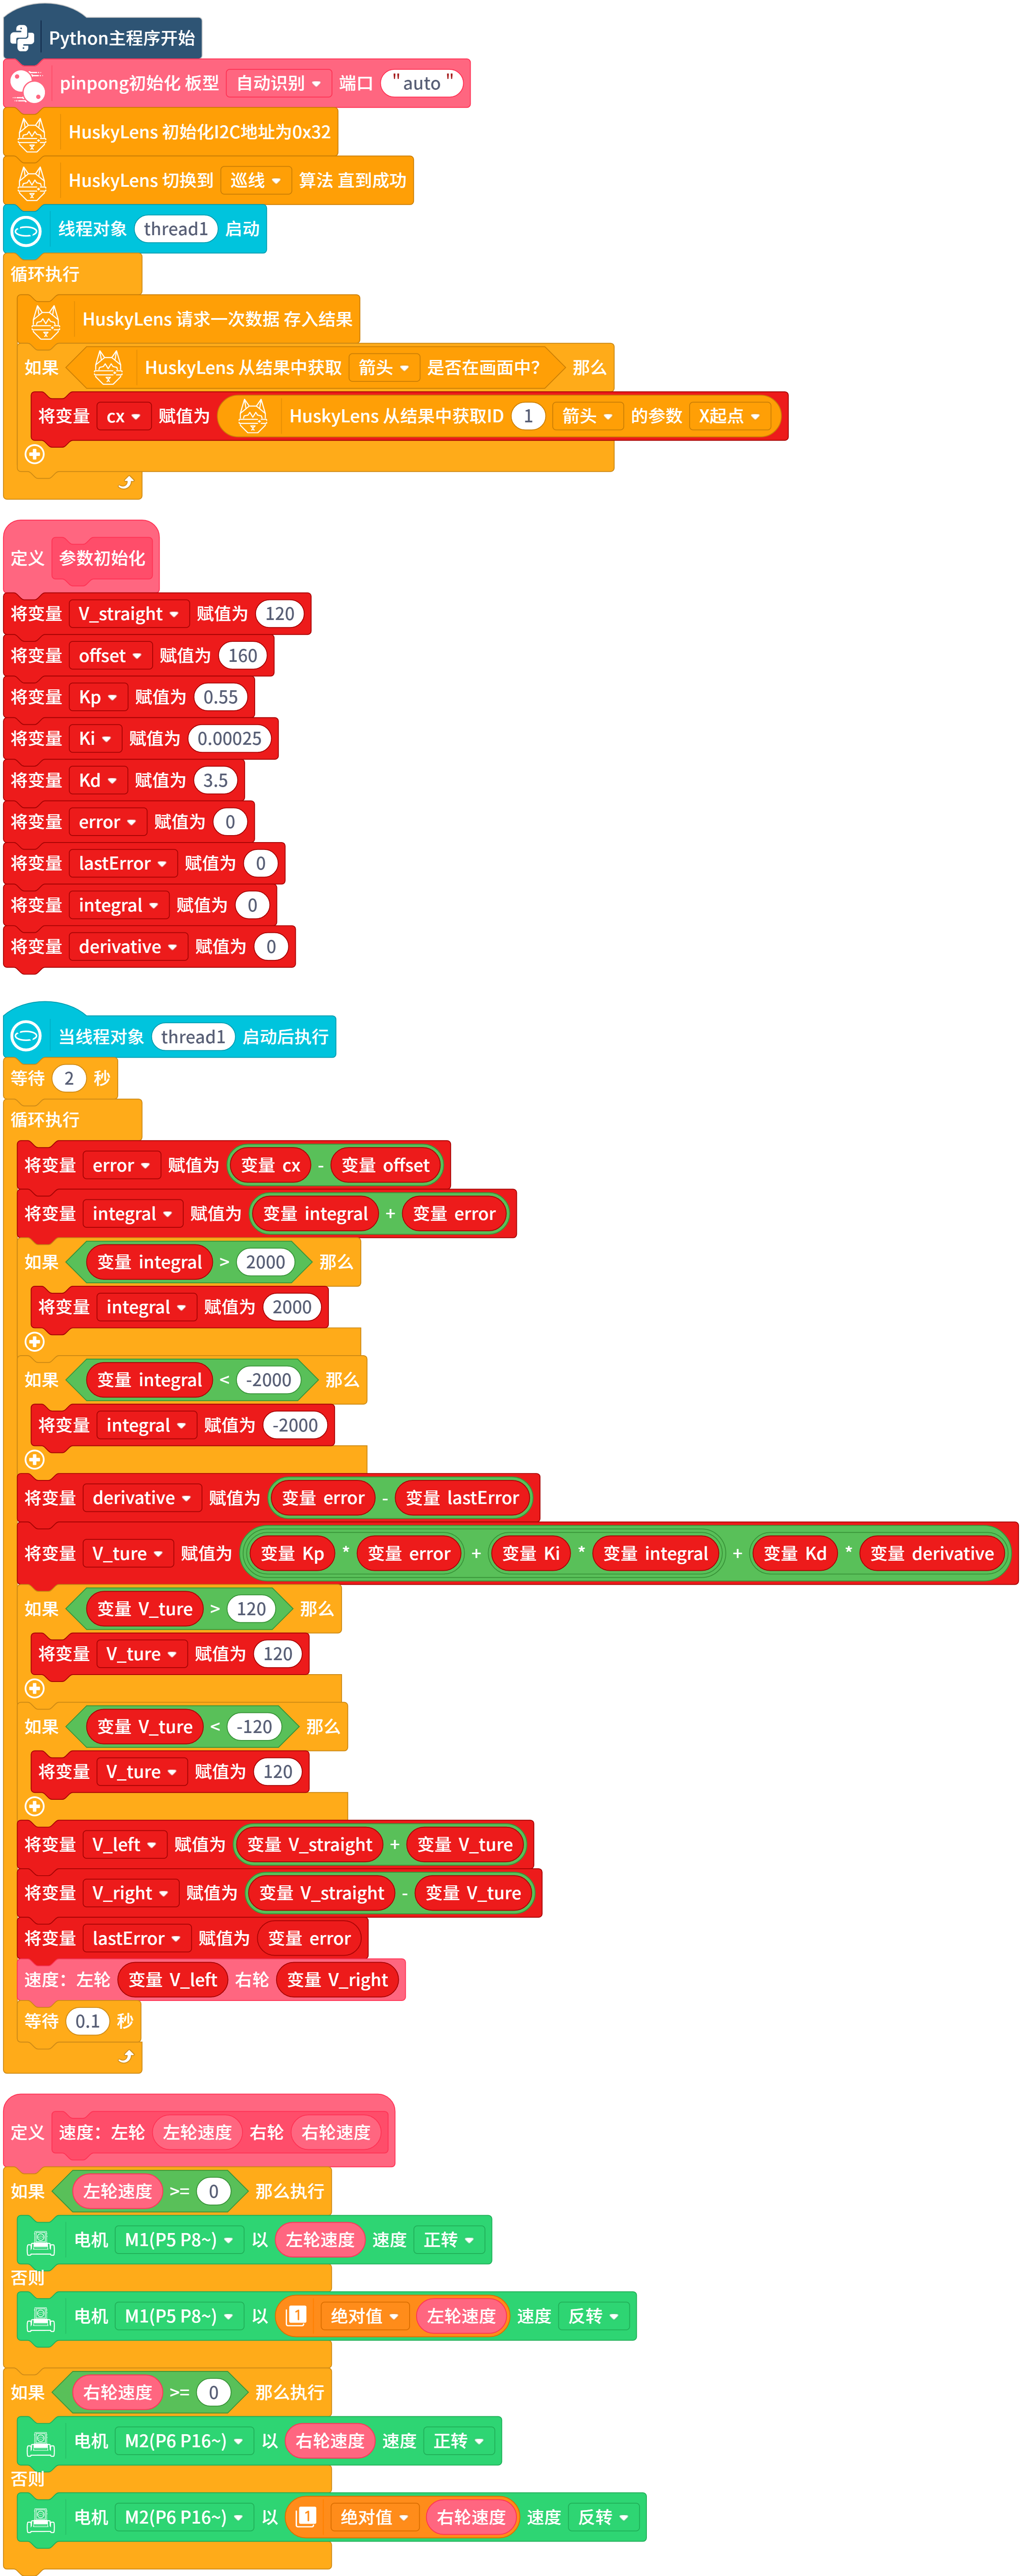
而二哈和摄像头的检测属于离散判断那么我们就可以直接套公式。
中间加入的判断只是为了限制参数过大导致的失速或原地疯狂转圈等情况。