Arduino、ESP32驱动BMP581气压温度传感器(压力传感器)
BMP581高精度气压温度传感器基于博世(Bosch)新一代高性能数字气压传感器BMP581核心设计,是一款集成了±0.3 hPa超高绝对精度、约700μA超低运行功耗、<0.1 Pa超低噪声输出、卓越长期稳定性以及硬件FIFO缓冲区的专业级环境监测模块。可同步直接输出高精度大气压、温度及经计算的海拔高度数据,其内置的先进数字温度和线性度补偿算法及可配置IIR滤波器,能显著抑制环境扰动引起的数据抖动。
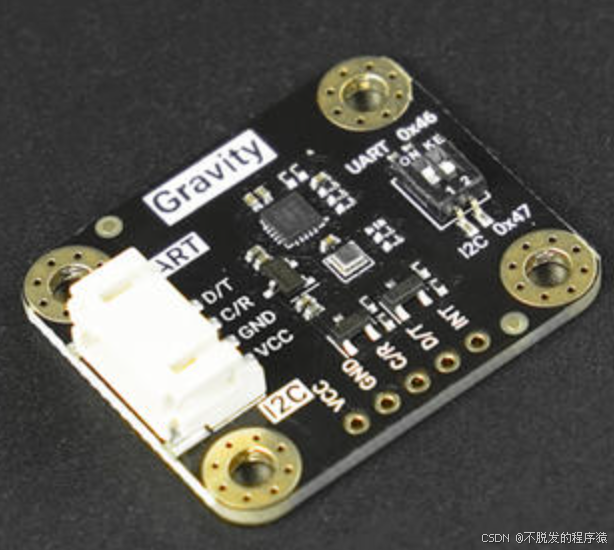
1、传感器特性
BMP581高精度气压温度传感器的核心优势在于其卓越的测量性能。其绝对气压测量精度高达±0.3 hPa,能够精准捕捉微小的气压变化。结合高达1/64的数据分辨率,该传感器可计算出精度约为±0.5米(每10kPa变化)的相对高度,为无人机精准悬停、登山海拔测量等应用提供了高度可靠的数据依据。先进的数字补偿算法确保了在0~65℃工作温度范围内的输出稳定性。
BMP581高精度气压温度传感器在实现高精度的同时,功耗控制表现出色,典型工作电流约为700μA,这使得它特别适合电池供电的便携设备或长期运行的物联网监测节点,能显著延长设备续航时间。同时,传感器输出的噪声极低,RMS值低于0.1 Pa,这意味着其数据输出平滑稳定,能够有效过滤环境中的高频干扰,在动态应用场景中提供更纯净、更有价值的原始数据。
BMP581高精度气压温度传感器集成了多项旨在优化系统性能的硬件功能。内置的硬件FIFO(先入先出)缓冲区允许传感器存储大量数据,主控制器可以降低查询频率,进行批量数据读取,从而有效降低系统整体功耗。此外,可编程的IIR(无限脉冲响应)滤波器可根据应用需求灵活配置滤波强度,进一步优化数据输出的平滑度。这些硬件特性减轻了主控芯片的负担,实现了更高效的系统级设计。
传感器特性如下所示:
- 多协议接口:支持 I2C和UART通信,适配灵活
- 多参数同步输出:直接测量气压、温度及计算海拔高度
- 高精度测量:绝对精度±0.3 hPa,数据可靠
- 低运行功耗:工作电流约700μA,续航持久
- 低噪声输出:噪声低于0.1 Pa RMS,输出稳定
- 可编程中断:支持阈值报警,便于事件驱动设计
- 用户配置存储:内置 6 Bytes 非易失性内存,保存自定义配置
- 硬件 FIFO 缓冲:降低主机查询频率,节省系统功耗
- 集成可编程滤波器:可配置低通滤波,有效抑制高频噪声
- 气压测量范围:30~125 kPa
- 温度测量范围:0~65℃
- 绝对气压测量精度:±0.3 hPa(Typ)
- 相对气压测量精度:±0.06 hPa/10kPa(Typ)
- 相对高度测量精度:±0.5 m/10kPa
- 温度漂移系数:±0.5 Pa/K
- 气压数据分辨率:1/64
- 超低噪声:< 0.1 Pa(RMS,未启用低通滤波器)
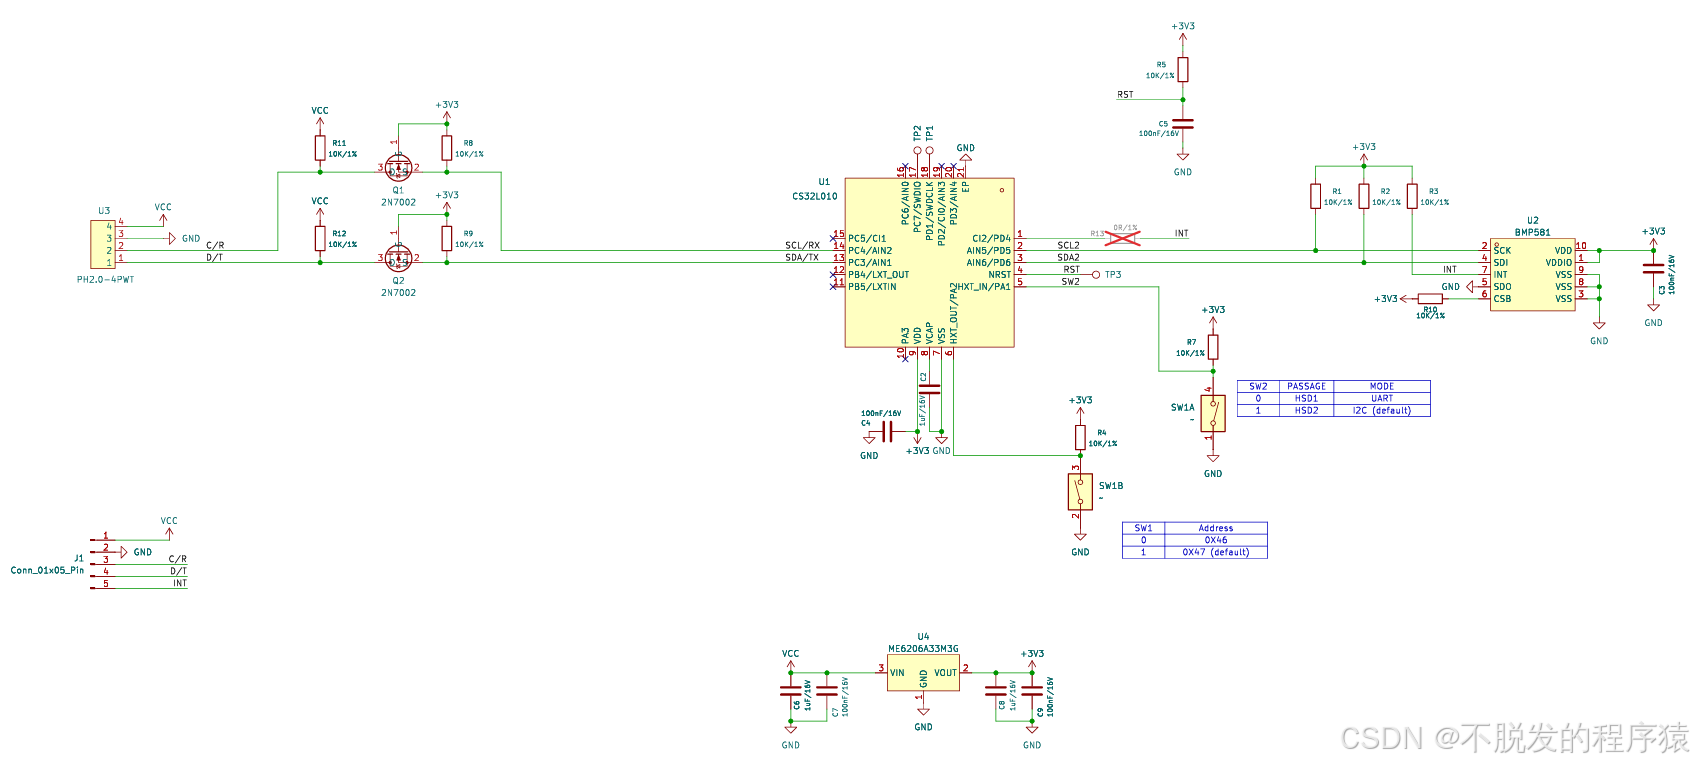
2、硬件原理图
传感器原理图如下所示:
3、控制器和传感器连线图
I2C模式下控制器和传感器连线图如下所示:
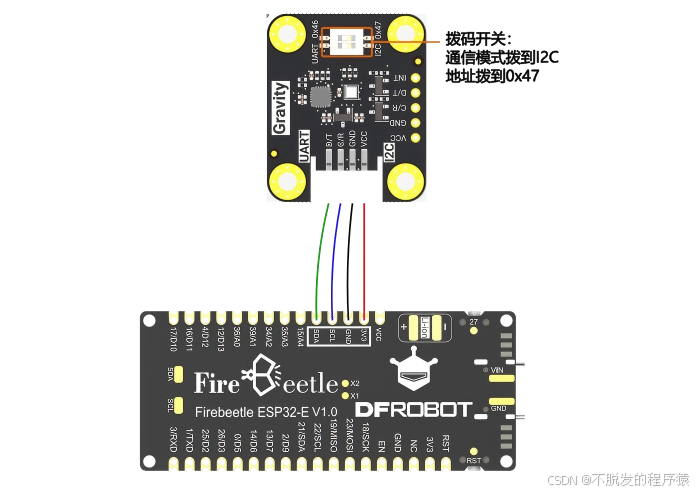
按图示连接 BMP581 气压传感器与 ESP32-E,核心对应关系:
- 传感器引脚 “VCC” → ESP32-E 3.3V
- 传感器引脚 “GND” → ESP32-E GND
- 传感器 I2C 引脚 “SCL” → ESP32-E SCL(默认 GPIO22)
- 传感器 I2C 引脚 “SDA” → ESP32-E SDA(默认 GPIO21)
UART模式下控制器和传感器连线图如下所示:
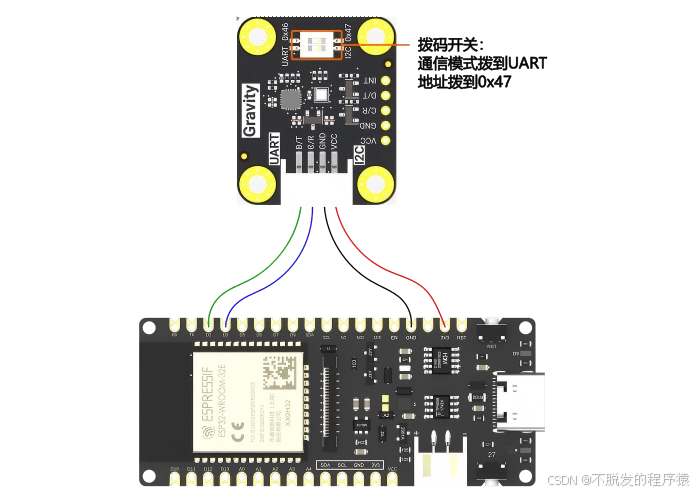
按图示连接 BMP581 气压传感器与 ESP32-E,核心对应关系:
- 传感器引脚 “VCC” → ESP32-E 3.3V
- 传感器引脚 “GND” → ESP32-E GND
- 传感器 UART 引脚 “RX” → ESP32-E D3
- 传感器 UART 引脚 “TX” → ESP32-E D2
4、驱动程序
4.1、I2C模式连续读取气压及温度数据
通过 ESP32-E 的 I2C 接口与 BMP581 气压传感器通信,连续读取气压、温度及海拔数据。
驱动程序如下所示:
#include "DFRobot_BMP58X.h"
#define BMP5_COMM_I2C
#define CALIBRATE_ABSOLUTE_DIFFERENCE

const uint8_t ADDR = 0x47;
DFRobot_BMP58X_I2C bmp58x(&Wire, ADDR);

void setup() {
  Serial.begin(115200);

  while(!bmp58x.begin()){
    Serial.println("Sensor init fail!");
    delay(1000);
  }
  Serial.println("Sensor init success!");

//校准绝对误差(根据实际高度修改参数)
  #if defined(CALIBRATE_ABSOLUTE_DIFFERENCE)
/*示例使用成都温江区540米的标高。使用时请用当地标高代替。*/
    bmp58x.calibratedAbsoluteDifference(540.0);
  #endif

  //将测量模式设置为正常模式
  bmp58x.setMeasureMode(bmp58x.eNormal);
}

void loop() {
  delay(1000);

  Serial.print("Temperature: ");
  Serial.print(bmp58x.readTempC());
  Serial.println(" °C");

  Serial.print("Atmospheric Pressure: ");
  Serial.print(bmp58x.readPressPa());
  Serial.println(" Pa");

  Serial.print("Altitude: ");
  Serial.print(bmp58x.readAltitudeM());
  Serial.println(" m");
  Serial.println("=================================");
}
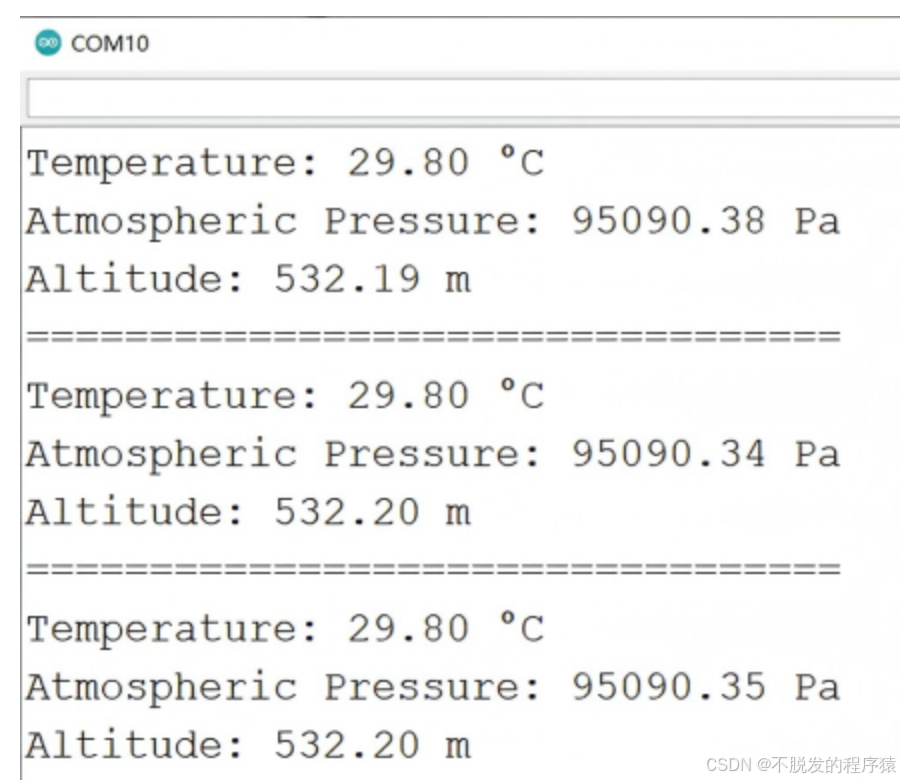
运行效果如下所示:
4.2、UART模式连续读取气压及温度数据
通过 ESP32-E 的 UART 接口与 BMP581 气压传感器通信,连续读取气压、温度及海拔数据。
驱动程序如下所示:
#include "DFRobot_BMP58X.h"
#include "DFRobot_RTU.h"
#define BMP5_COMM_UART

#define CALIBRATE_ABSOLUTE_DIFFERENCE
const uint8_t ADDR = 0x47;

#if defined(BMP5_COMM_UART)
  DFRobot_BMP58X_UART bmp58x(&Serial1, 9600, ADDR, /*rx*/ D2, /*tx*/ D3);
#else
  #error "Only UART communication is supported in this configuration"
#endif

void setup() {
  Serial.begin(115200);
  while(!bmp58x.begin()){
    Serial.println("传感器初始化失败!");
    delay(1000);
  }
//校准绝对误差(根据实际高度修改参数)
  #if defined(CALIBRATE_ABSOLUTE_DIFFERENCE)
/*示例使用成都温江区540米的标高。使用时请用当地标高代替。*/
    bmp58x.calibratedAbsoluteDifference(540.0);
  #endif

  bmp58x.setMeasureMode(bmp58x.eNormal);
}

void loop() {
  delay(1000);
  Serial.print("temp: ");
  Serial.print(bmp58x.readTempC());
  Serial.print(" (C)  press: ");
  Serial.print(bmp58x.readPressPa());
  Serial.print(" (Pa)  alt: ");
  Serial.print(bmp58x.readAltitudeM());
  Serial.println(" (M)");
}
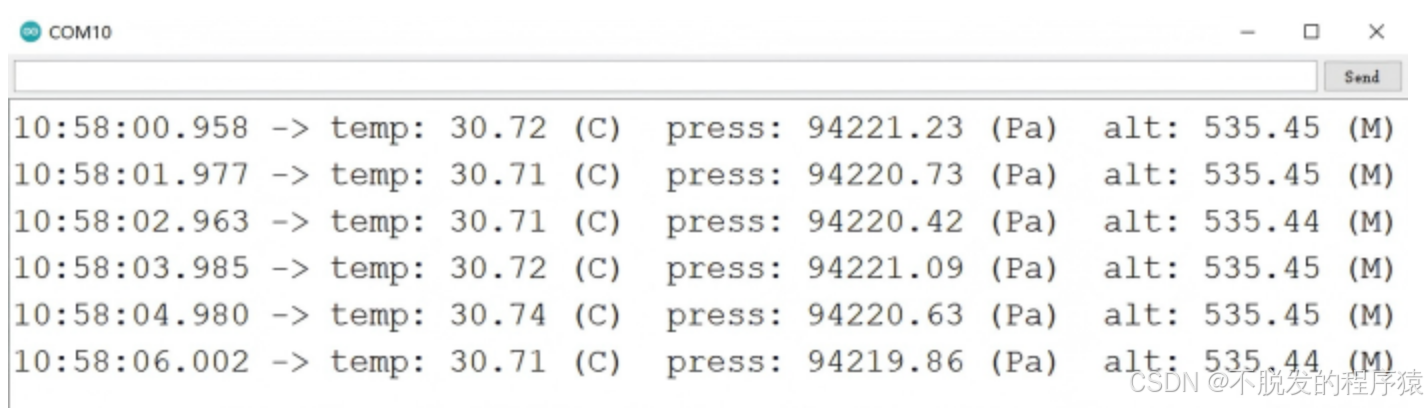
运行效果如下所示:
4.3、FIFO数据读取与中断触发
FIFO(First In, First Out,先进先出)是传感器内部集成的数据缓冲机制,其核心特性是数据会暂时存到这里,等你需要时再一次性取走,确保数据时序的一致性。
在气压传感器中,FIFO 作为临时数据存储单元,承担着数据暂存与批量处理的功能:传感器按设定频率采集的温度、压力数据会先被有序写入 FIFO,而非实时传输至外部主机;当需要获取数据时,主机可通过单次操作读取 FIFO 中缓存的所有数据,实现批量获取。
与无缓冲机制相比,FIFO 的优势显著:
- 避免了高频实时通信带来的总线资源占用,降低系统交互开销
- 防止因主机处理延迟导致的瞬时数据丢失,保障数据完整性
- 支持按需求批量读取,适配不同场景下的数据分析节奏
简言之,FIFO 是传感器与主机之间的数据协调单元,通过有序缓冲与批量传输,优化了数据交互效率与可靠性。
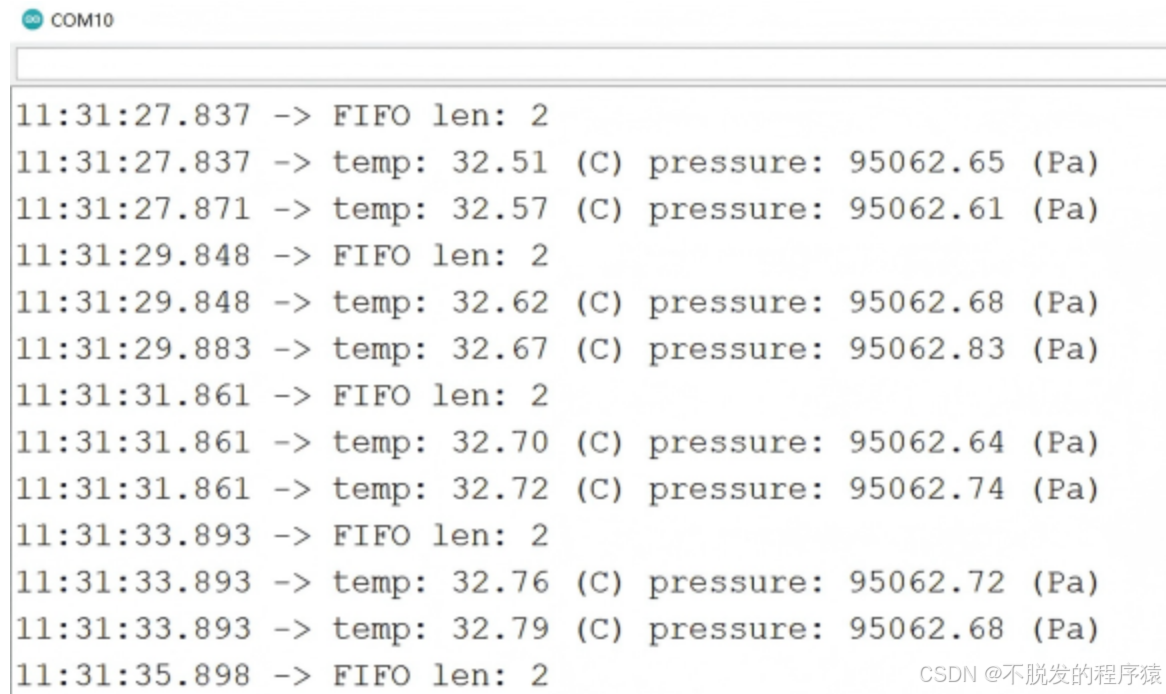
使用FIFO连续读取气压及温度数据。如下所示:
#include "DFRobot_BMP58X.h"
#include "DFRobot_RTU.h"

#define BMP5_COMM_I2C

/* 如果不需要消除绝对测量误差,请取消注释此行 */
#define CALIBRATE_ABSOLUTE_DIFFERENCE

/**
 * 配置中断模式:取消下面宏的注释可使用锁存中断,
 * 否则为脉冲中断
 */
// #define BMP5_INT_MODE_LATCHED

const uint8_t ADDR = 0x47;

DFRobot_BMP58X_I2C bmp58x(&Wire, ADDR);

volatile uint8_t flag = 0;
/* 中断服务函数:触发时设置标志位 */
void interrupt() {
  if (flag == 0) {
    flag = 1;
  }
}

void setup() {
  Serial.begin(115200);
  Serial.println("启动..");

  while (!bmp58x.begin()) {
    Serial.println("传感器初始化失败!");
    delay(1000);
  }

  /**
   * 配置FIFO参数:
   * - 数据类型:压力+温度
   * - 下采样:无
   * - 模式:满时覆盖旧数据
   * - 阈值:2帧(达到时触发中断)
   */
  bmp58x.configFIFO(
    bmp58x.eFIFOPressAndTempData,  // 存储压力和温度数据
    bmp58x.eNoDownSampling,        // 不进行下采样
    bmp58x.eFIFOOverwriteMode,     // 覆盖模式
    0x02                           // 阈值为2帧
  );

  /**
   * 配置中断参数:
   * - 触发模式:脉冲/锁存(取决于宏定义)
   * - 极性:高电平有效
   * - 输出类型:推挽
   */
#if defined(BMP5_INT_MODE_LATCHED)
  bmp58x.configInterrupt(bmp58x.eIntModeLatched, bmp58x.eIntHighActive, bmp58x.eIntPushPull);
#else
  bmp58x.configInterrupt(bmp58x.eIntModePulsed, bmp58x.eIntHighActive, bmp58x.eIntPushPull);
#endif

  /* 设置中断源:FIFO达到阈值时触发 */
  bmp58x.setIntSource(bmp58x.eIntFIFOThres);

  #if defined(CALIBRATE_ABSOLUTE_DIFFERENCE)
  /**
   * 以540米为参考海拔校准绝对差值
   * (实际使用时修改为当地海拔)
   */
  bmp58x.calibratedAbsoluteDifference(540.0);
  #endif

  /* 设置测量模式:正常模式(连续测量) */
  bmp58x.setMeasureMode(bmp58x.eNormal);

  /* 将中断附着到ESP32的D6引脚(上升沿触发) */
  attachInterrupt(digitalPinToInterrupt(D6), interrupt, RISING);
}

void loop() {
  /* 锁存中断需要读取状态寄存器以清除标志位 */
#if defined(BMP5_INT_MODE_LATCHED)
  bmp58x.getIntStatus();
#endif

  /* 检测到中断标志时,读取FIFO数据并打印 */
  if (flag == 1) {
    DFRobot_BMP58X::sFIFOData_t data = bmp58x.getFIFOData();
    Serial.print("FIFO len: ");
    Serial.println(data.len);

    /* 循环打印FIFO中的所有数据 */
    for(int i = 0; i < data.len; ++i){
      Serial.print("temp: ");
      Serial.print(data.fifoTempC[i]);
      Serial.print(" (C) pressure: ");
      Serial.print(data.fifoPressPa[i]);
      Serial.println(" (Pa)");
    }

    flag = 0;  // 清除标志位,等待下一次中断
  }
}
运行效果如下所示: