基于小龟板与行空板联动的机械臂小车
项目概述
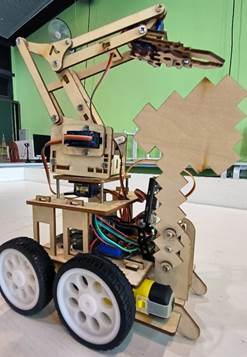
小车以小龟板 A2 为主控,搭配行空板实现无线远程操控,搭载 MeArm 机械臂。项目依托激光切割工艺制作模块化木质结构,支持多套格斗执行机构自由更换,可适配多样化的竞技玩法。
硬件选型
硬件清单包括小龟板A2、电机*4、舵机若干、轮胎*4、电池、2.7毫米厚度椴木板、行空板和数据线、二哈识图模块、充电宝以及无线网络环境。
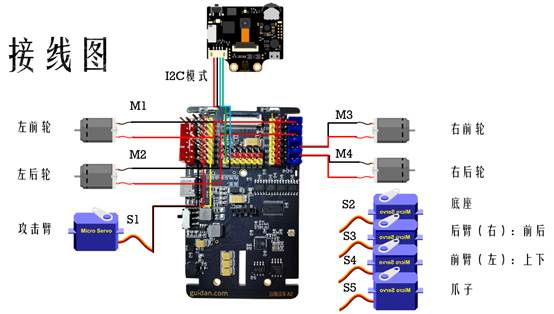
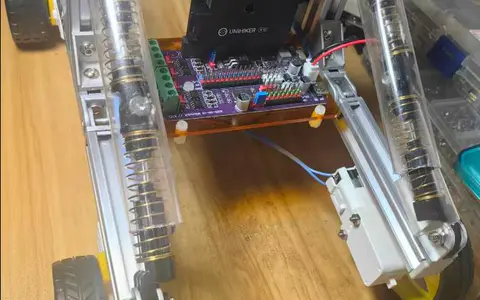
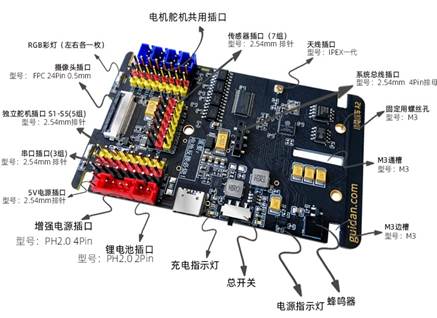
选用国产主控小龟板A2作为机器人硬件开发平台,该主控采用乐鑫ESP32处理器,总共有23组可控制管脚,所以最多支持23个舵机、4个电机、10根可输入输出编程管脚、23根管脚全部支持输出控制。板载六轴姿态传感器、蜂鸣器、LED彩灯、触摸按键、金手指,以及摄像头。提供机器人调试工具,支持Python编程、图形化编程,支持轮式、足式、人形三种机器人形态。
外观结构结构设计
测量不同硬件的尺寸,图纸勾画草图,用 LaserMaker 软件进行数字创作,再用激光切割机将2.7毫米厚的木板切割出装置所需的零件。
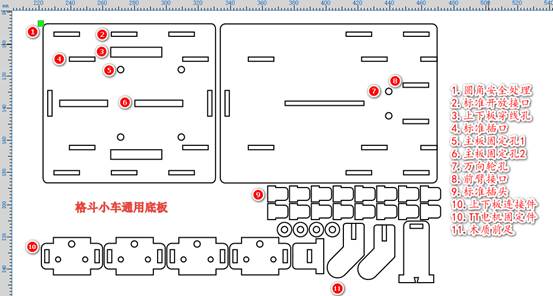
1. 小车通用底板,从安全、标准接口、适配主控与电机、兼容性等角度进行建模设计。
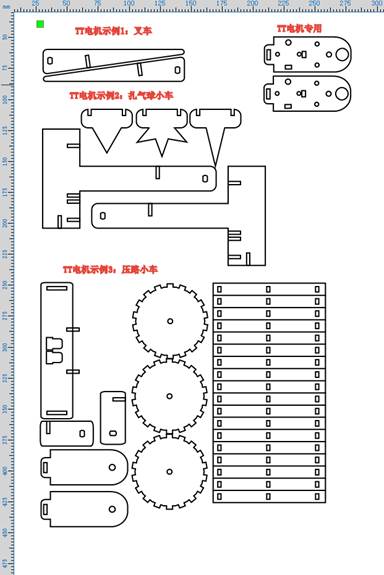
2. TT电机专用前臂结构件,支持TT电机平置、竖置两种状态,基于此设计叉车、扎气球、压路三个示例造型。
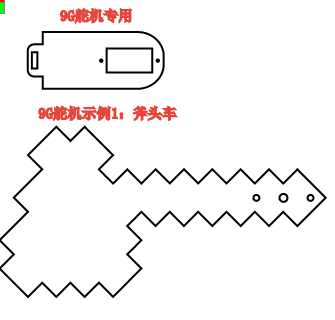
3. 9G舵机专用前臂结构件,基于此,提供斧头车示例。
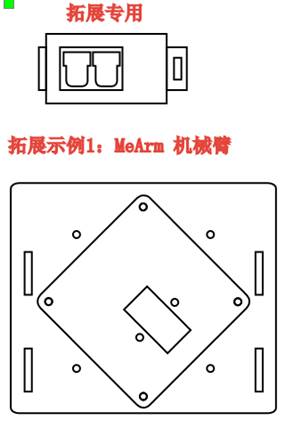
4. 通用底板保留至少6个标准开放接口,提供拓展专用结构件,基于此提供 MeArm 机械臂示例。
最后,将切割的装置进行组装,测试以及迭代设计。
程序设计与实现:
小龟板(小车端)程序开发
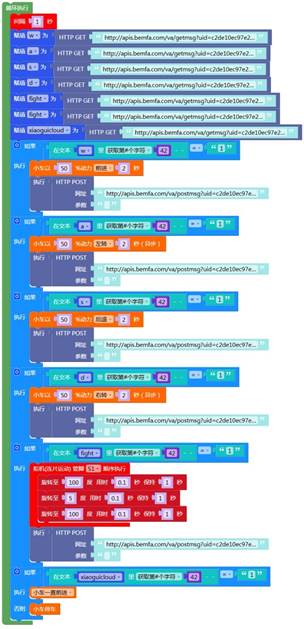
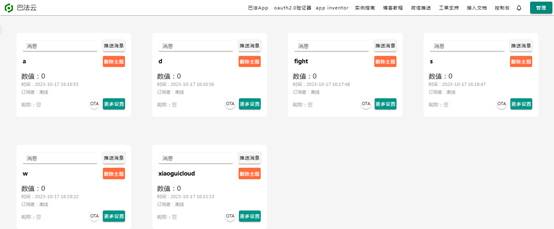
使用巴法云 HTTP 互联网协议通讯传输数据
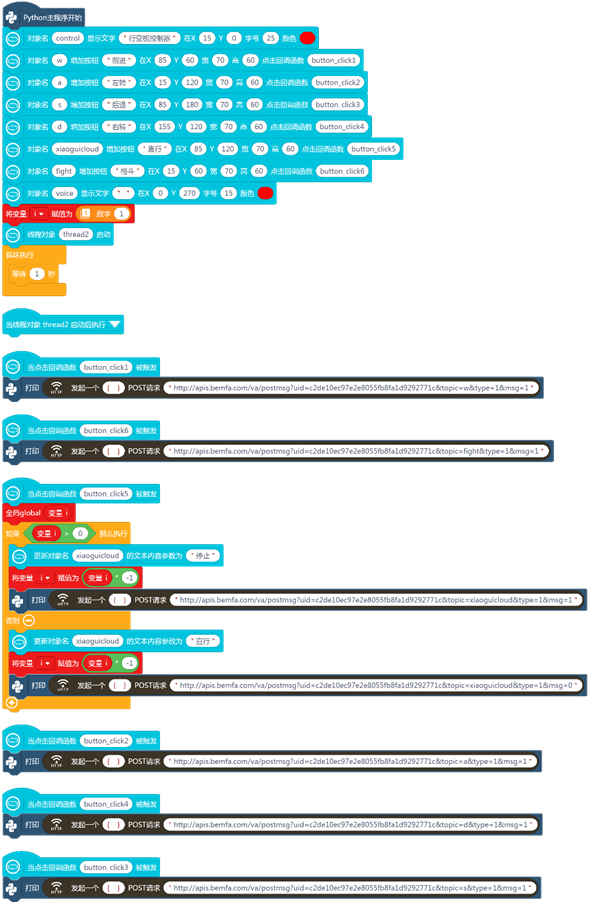
行空板(遥控端)程序开发
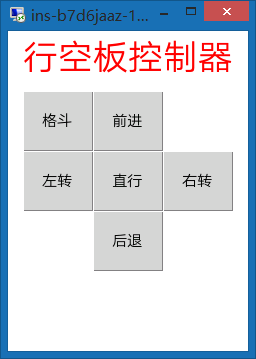
可视化操控界面设计
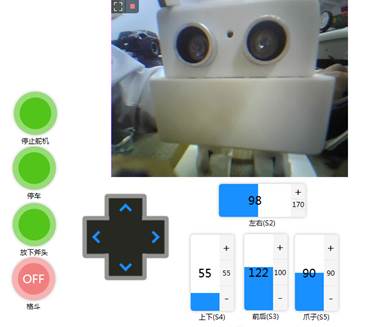
作品展示:
非编程遥控版本:无需编写代码,实现摇杆无线操控,更换叉车、斧头、压路等执行结构,完成基础格斗对战。
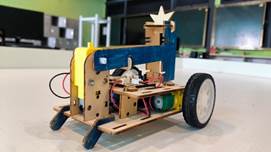
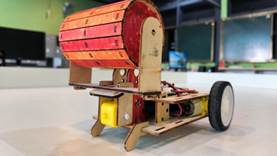
编程智能版本:搭载 MeArm 机械臂与二哈识图模块。该示例是之前带的小龟板🚗项目,AI 视觉自主识别、机械臂稳定夹取等智能功能并不成熟,尚有不少待解决的技术难点,欢迎一同交流探讨👏