【花雕动手做】Mosaico-Claw 详解:面向硬件的 ChatCoding 对话编程智能体
标签: ESP-Mosaico ESP-Claw ChatCoding VibeCoding 创客AI硬件 ESP32-S31
## 前言:先把几个概念钉死
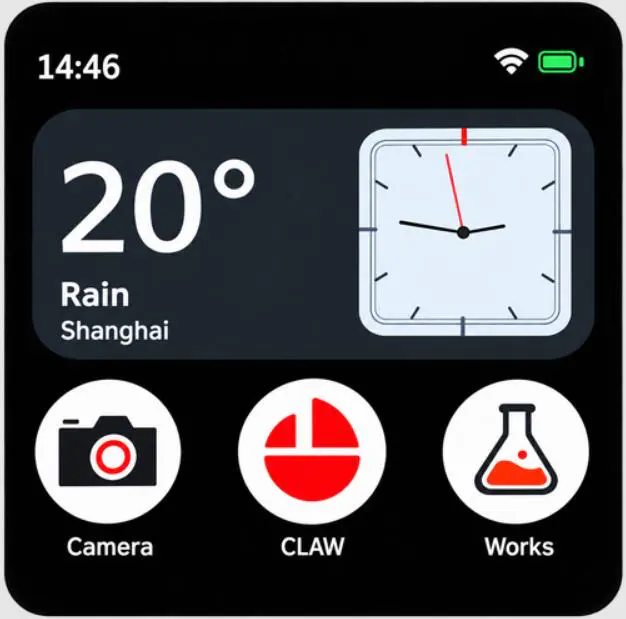
最近一直在体验乐鑫的模块化 AI 硬件 ESP-Mosaico,很多刚上手的小伙伴分不清:Vibe Mode、Idea、Mosaico-Claw、ESP-Claw 这几个概念到底是什么关系。很多人拿到板子打开 Claw 界面,只知道可以和板子对话写程序,但并不清楚它在整个系统架构里究竟站在哪一层。
简单一句话先划重点:
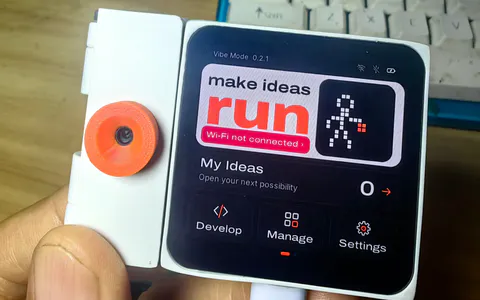
Vibe Mode 是底层系统;Idea 是运行在 Vibe Mode 上的应用;Mosaico-Claw 是 ESP-Mosaico 出厂预装、基于 ESP-Claw 框架实现的默认 Idea,也就是我们日常说的 ChatCoding 对话编程入口。
它也是乐鑫面向 Vibe Coding 理念打造的、专门给硬件用的 AI Coding Agent。它最大的亮点:不用电脑装 ESP-IDF、不用搭建编译环境,对着板子说话或打字,就能让真实硬件跑起你想要的功能。
这里就围绕 Mosaico-Claw 展开,把它是什么、能干什么、和另外几个概念怎么区分、适合谁用、有什么坑,一次性讲透。
## 一、Mosaico-Claw 到底是什么?
**1.1 从 ESP-Claw 说起**
ESP-Claw 是乐鑫推出的一套设备端 AI Agent 框架,它提供了一套完整的 Agent 运行能力:意图理解、代码生成、硬件模块感知、脚本部署、运行日志回传、迭代修改。可以把 ESP-Claw 理解成"跑在硬件上的 AI 编码引擎"。
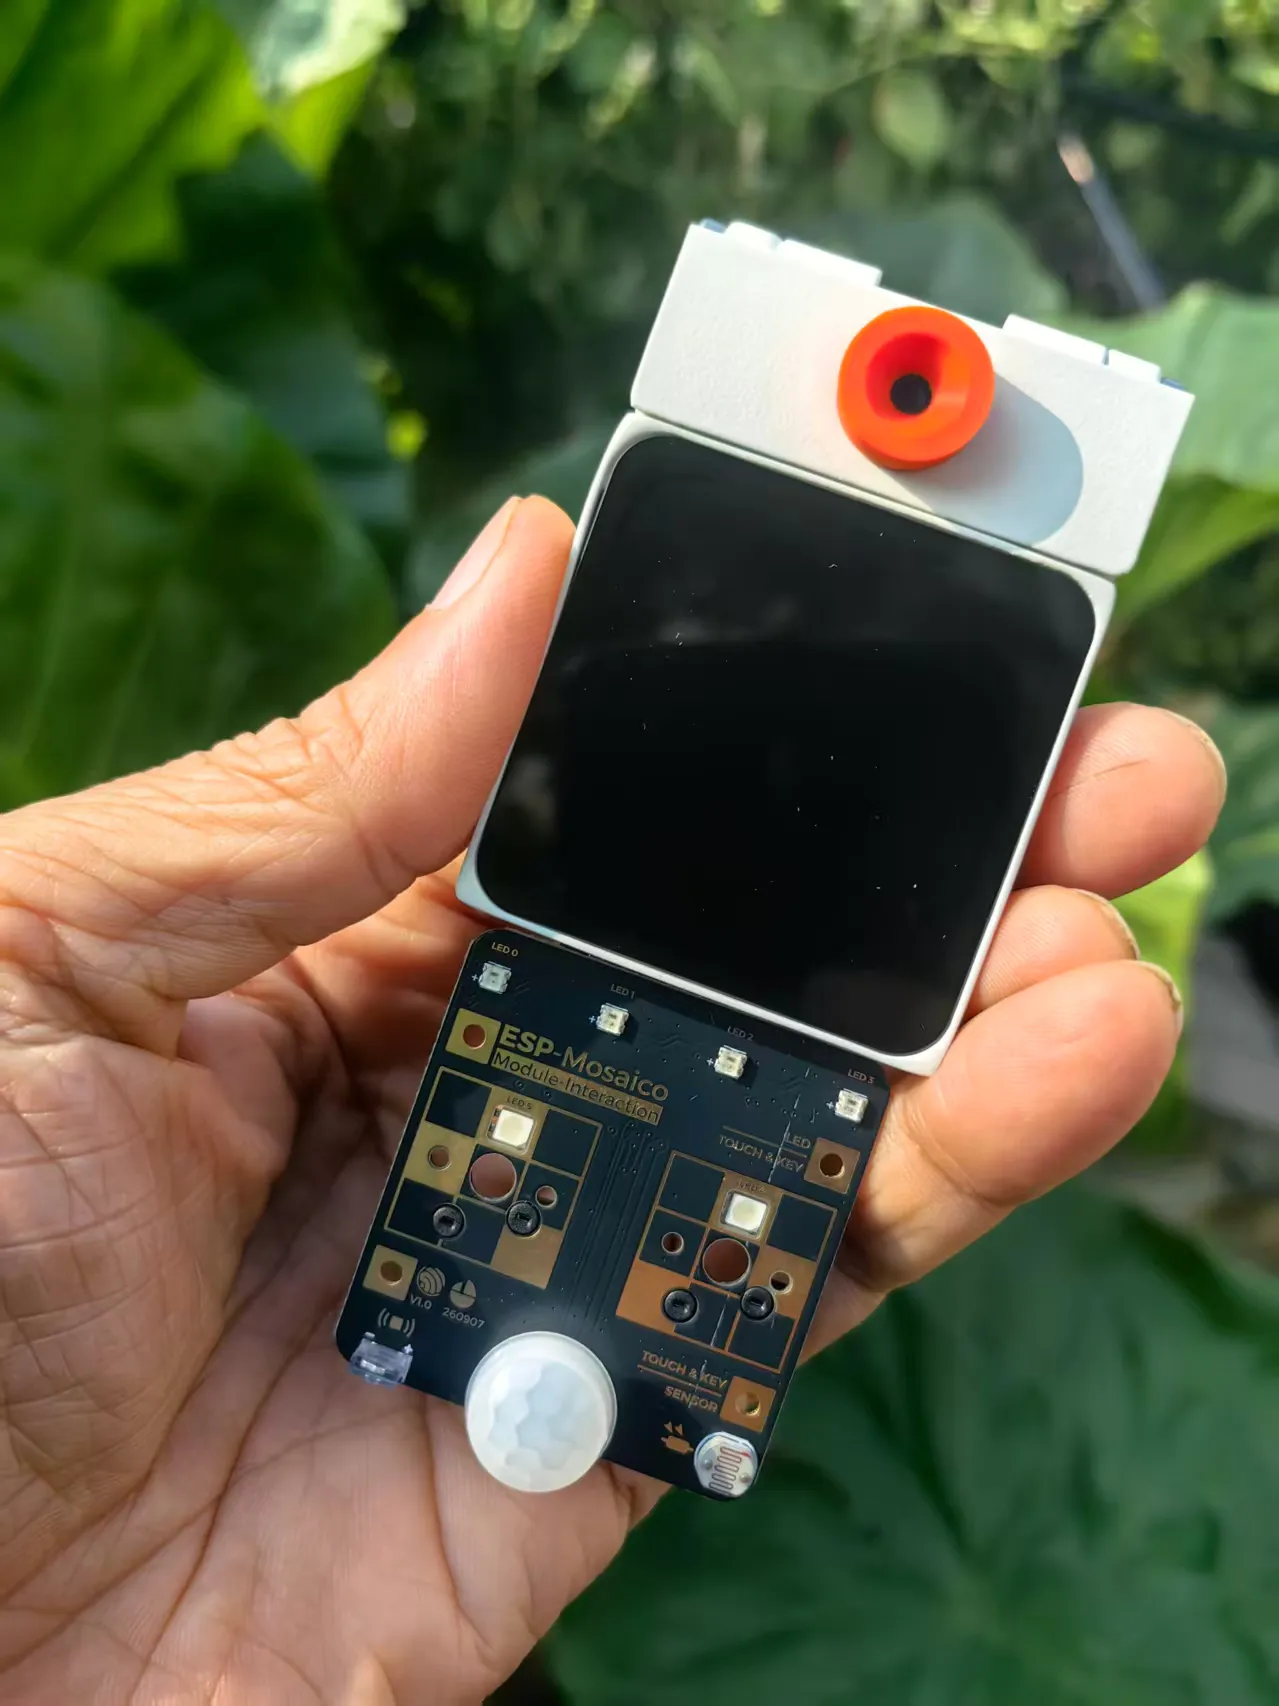
而 Mosaico-Claw 是这套框架在 ESP-Mosaico 平台上的预装成品应用(Idea),出厂就内置,拿到手开机就能直接用,不需要额外烧录安装。它适配 ESP-Mosaico V1.0 / V1.2 主板(ESP32-S31),能自动识别磁吸扩展模块——摄像头子板、多功能交互模块、IMU、RGB 矩阵等——自动加载对应驱动,不需要手动配置引脚。
**1.2 它解决的痛点**
传统嵌入式开发门槛很高:选型、接线、写驱动、编译、烧录、调试,整个链路很长,任何一个环节卡住都可能让初学者望而却步。AI 大模型虽然可以生成代码,但生成的代码经常脱离真实硬件——引脚对不上、外设不存在、驱动版本不匹配,放到板子上跑不起来。
Mosaico-Claw 打通了一条完整的闭环:
自然语言需求 → 感知硬件模块 → 生成适配代码 → 部署运行 → 采集硬件反馈 → 迭代修改
它把 AI 编码和真实物理硬件绑定在一起,让"生成"和"运行"之间不再有一道需要人肉跨越的鸿沟。
## 二、核心能力详解
**1. ChatCoding:一句话生成硬件程序(最常用)**
这也是大家接触最多的功能,支持两种交互方式:
板端本地交互:直接在 Mosaico 触屏输入文字,或者语音说话描述需求;
远程 IM 通道交互:绑定消息通道,手机上发消息给板子,远程下发开发指令。
举几个创客常用的需求示例:
"读取摇杆的方向,控制屏幕上小球移动"
"摄像头识别人脸,检测到人脸就亮起 RGB 灯,并且播放提示音"
"读取六轴 IMU 姿态,屏幕实时显示倾斜角度"
"按下按键,屏幕切换画面,同时蜂鸣器发出滴滴声"
Mosaico-Claw 会自动识别当前插了哪些扩展模块,生成适配硬件的 Lua 脚本,自动部署到板子。
这里有一个非常关键、但容易被忽略的点:
部署完成之后,项目是本地独立运行的,断网之后依然可以正常工作,不需要一直连着 AI 服务。
也就是说,代码生成、大模型理解需求这一环节依赖网络;但最终程序的运行、传感器读取、外设控制完全在本地执行。这意味着你用它做出来的作品,不是"云端的玩具",而是真正可以离线跑在板子上的固件级应用。
**2. 持续迭代调试,Vibe Coding 闭环**
这也是它和普通 AI 写代码最大的区别:它能拿到硬件真实运行反馈。
程序跑起来之后,如果效果不对,你可以继续对话调整:
"摇杆太灵敏,把速度调低一点"
"识别框放到画面中间,字体调大"
Agent 会读取板子的运行日志、传感器原始数据、报错信息,自动修改代码、重新部署,反复迭代。这就是 Vibe Coding 在边缘硬件上的落地形态:
不是写完代码就结束,而是在真实硬件上边测边改。
传统开发是"写完—烧录—观察—再改"的长周期循环,Mosaico-Claw 把"观察"和"改"都压缩进了对话里,迭代节奏从分钟级降到秒级。
**3. Skills Lab 技能生态,复用和分享项目**
Mosaico-Claw 内置技能商店 Skills Lab。
你做好的项目,可以打包成一份可复用 Skill;也可以直接下载别人分享好的技能,一键安装到自己板子上。比如别人写好的视觉识别、遥控小车、手势检测技能,你直接加载,不用从零写代码,非常适合创客社群交流、教学场景。
对教学来说,这一点尤其有价值:老师可以把课堂案例打包成 Skill 分发,学生一键加载即可复现,不用把时间耗在环境配置上。
**4. 多模态交互:语音 + 触屏 + 视觉联动**
依托 Mosaico 主板自带麦克风、扬声器、触摸屏,搭配摄像头、交互模块:
既能语音下达编程指令;
也能让项目运行时做语音播报、图像识别、按键摇杆操控。
这使它很适合做 AI 交互作品、机器人项目——输入输出都是多模态的,而不是只有一个串口打印。
## 三、理清架构关系(新手必看,不再混淆)
很多新手容易搞混,这里整理层级关系:
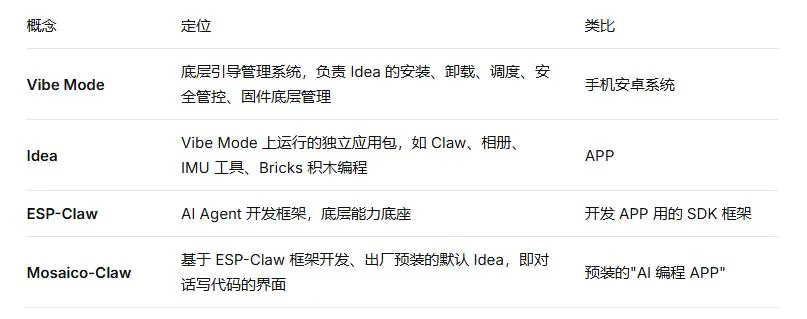
一句话串起来:
Vibe Mode 是系统,Idea 是 APP,ESP-Claw 是 SDK,Mosaico-Claw 是预装的那个 AI 编程 APP。
理清这四层,后面看文档、看教程就不会再被术语绕晕。
## 四、两种开发路线:ChatCoding 和 VibeCoding 的区别
Mosaico 平台提供两条开发路线,Mosaico-Claw 是 ChatCoding 的载体:
**路线一:ChatCoding(Mosaico-Claw 板端对话)**
适合零基础、快速原型、创客教学。全程在板子或者微信消息里对话,不用电脑,低门槛快速验证创意。输出 Lua 脚本,热部署,不用完整固件编译。
**路线二:VibeCoding(电脑端深度开发)**
适合复杂项目、底层开发。电脑上的 AI Agent(Cursor、Claude Code 等)连接 Mosaico,直接操作 ESP-IDF,编译完整固件、烧录、抓取串口日志,适合做正式产品、高性能项目开发。
两条路线不是互斥的。新手先用 Mosaico-Claw 的 ChatCoding 快速验证想法,原型跑通之后,再上 VibeCoding 做深度开发。这是非常自然的演进路径:先用低门槛工具确认"值不值得做",再用专业工具把"做得好"。
## 五、适合什么人群、什么场景?
创客教育 / 青少年编程:零基础也能快速上手硬件 AI 项目,降低嵌入式门槛,从"背语法写代码"转向"用自然语言实现创意",适合创客亲子班、社团教学。
硬件原型快速验证:电子爱好者、嵌入式工程师,快速验证传感器、视觉交互方案,不用反复搭工程。
Vibe Coding 实践者:体验物理硬件上的 AI 迭代闭环,而不是只在电脑里写纯软件。
AIoT 创意作品:视觉检测、语音交互、小型机器人、互动装置。
## 六、当前局限(客观体验,不吹不黑)
体验下来也有一些需要留意的地方,给大家避坑:
1、生成逻辑复杂、高实时性算法(比如 FOC 电机控制、SLAM)目前不适合用 ChatCoding,这类场景还是要走 ESP-IDF 原生开发。原因很直接:Lua 脚本的解释执行 + AI 生成的不确定性,无法满足微秒级控制环路的要求。
2、生成代码依赖大模型理解,复杂需求依然会出现逻辑 bug,依然需要调试迭代。它不是"许愿机",而是"加速器"。
3、技能生态还在持续完善,社区资源相比 Mind+、Arduino 生态还比较新。
主板推荐优先使用 V1.2 版本,独立双 I2C 总线,挂载摄像头 + 交互模块不容易出现总线冲突,稳定性更好。这是硬件层面的实际经验,V1.0 在多模块同时挂载时可能遇到总线争用。
## 七、快速上手一句话流程
开机进入 Vibe Mode → 打开 Mosaico-Claw 这个 Idea → 连上 WiFi → 直接语音/文字描述你的硬件创意 → 等待生成部署 → 测试、继续对话修改。
## 八、延伸思考:AI 生成代码之后,硬件开发的瓶颈在哪?
Mosaico-Claw 最有价值的地方,不只是"AI 帮你写代码"。它回答了一个现在很多人讨论的问题:
AI 可以秒级生成代码之后,硬件开发的瓶颈到底在哪里?
答案很清晰:瓶颈在于硬件。
软件代码可以一键生成,但硬件有接线、驱动、外设冲突、真实环境噪声、传感器误差。这些是"生成"无法凭空跨越的。一个在仿真里完美的逻辑,接上真实的 I2C 总线、真实的电机干扰、真实的传感器漂移,可能立刻失效。
Mosaico-Claw + Vibe Mode + 磁吸模块化这套组合,尝试把"AI 编码能力"和真实物理硬件打通,让创意从一句话,变成一块板子上可以看得见、摸得到、动起来的作品。它的意义不在于替代专业开发,而在于把"从想法到实物"的第一道门槛降到足够低,让更多人能迈进来。
## 结语
Mosaico-Claw 是乐鑫在"硬件对话式编程"方向上的一次认真尝试。它把 AI Agent 框架(ESP-Claw)、模块化硬件(磁吸扩展)、低门槛脚本(Lua 热部署)和真实硬件反馈闭环整合到一起,形成了 ChatCoding 这条面向创客与教育的开发路线。
它不是万能的——高实时控制、复杂底层逻辑依然要走 ESP-IDF 原生开发。但对于快速原型、教学演示、创意验证,它提供的"对话即开发"体验,确实把嵌入式开发的门槛拉低了一个量级。