【花雕动手做】从一个名字说起:ESP-Mosaico 到底是个什么东西?
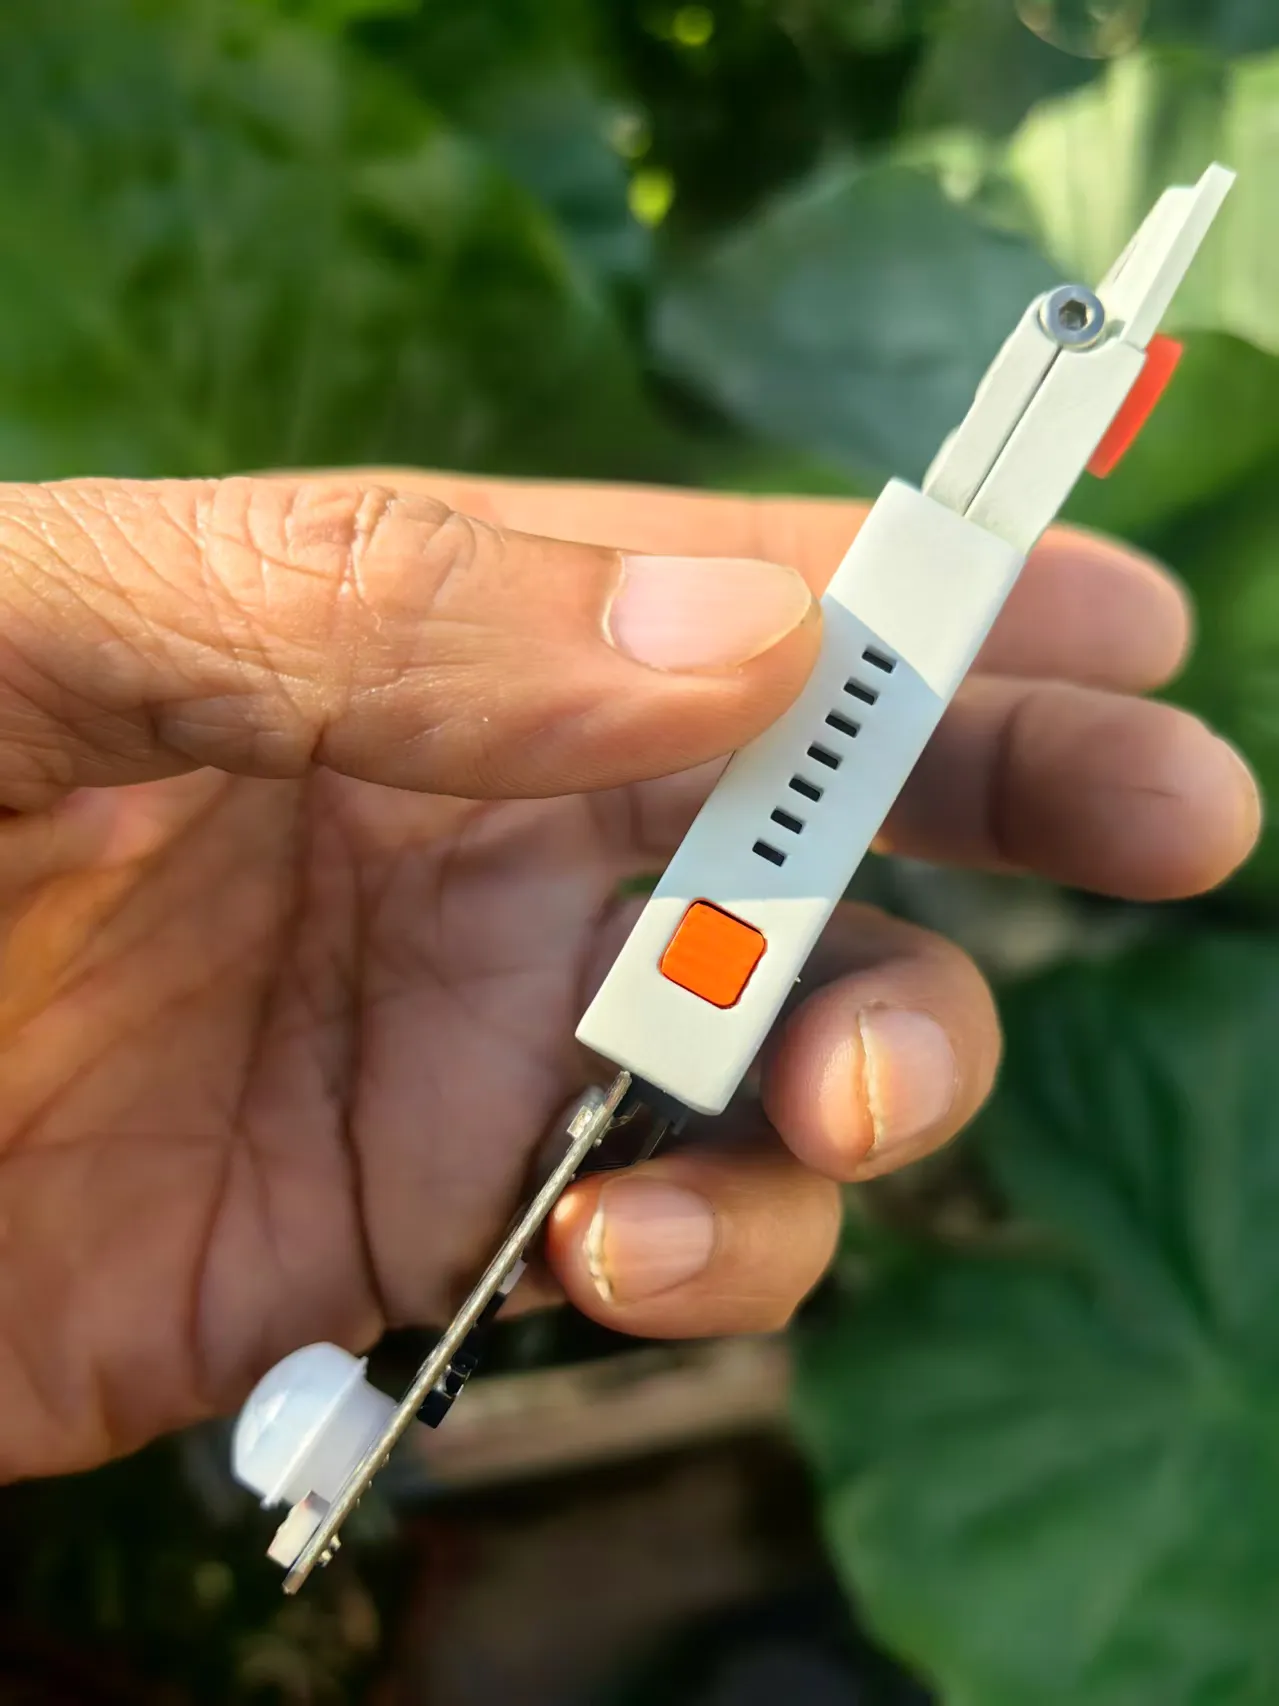
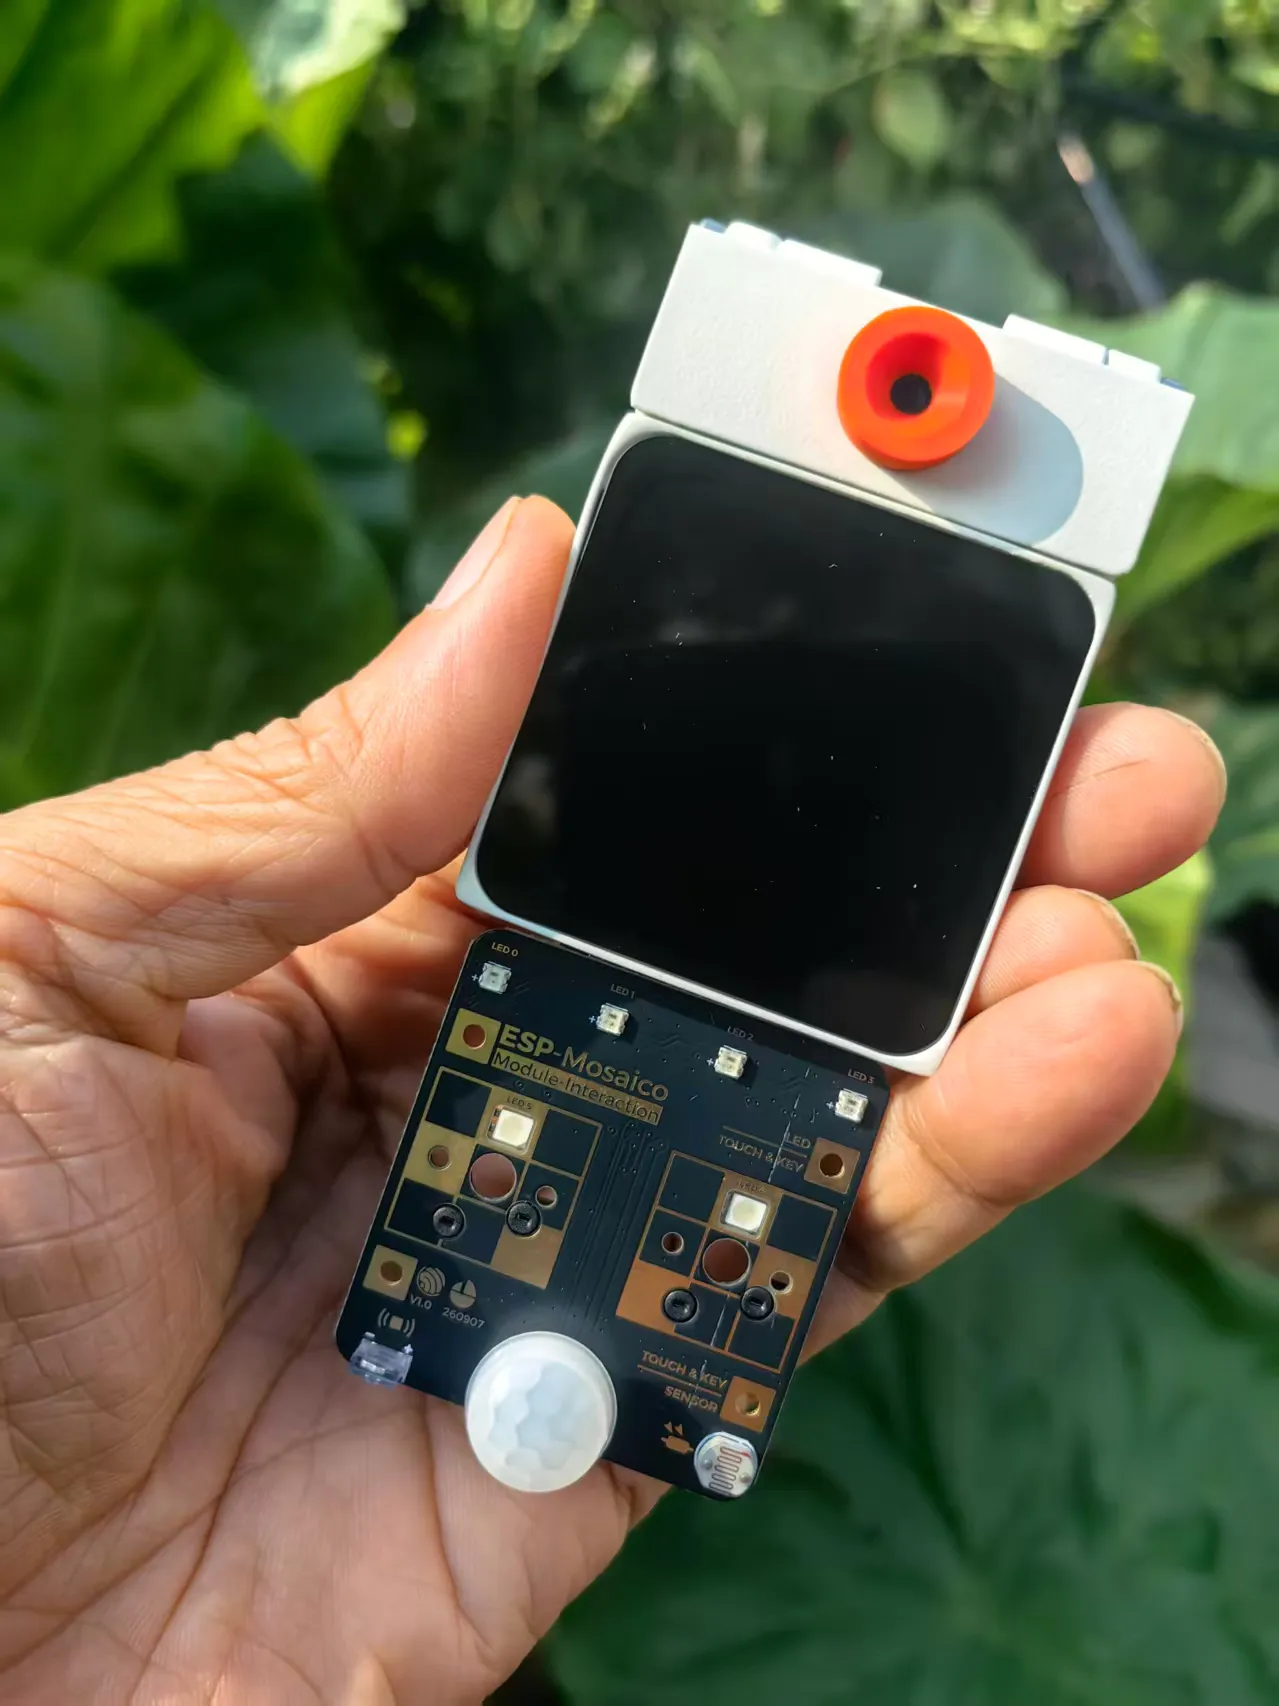
标签:ESP-Mosaico ESP32-S31 Vibe Mode Mosaico-Claw VibeCoding ChatCoding 模块化AI硬件
## 前言:名字就是答案
很多刚接触这套板子的朋友,最先好奇的就是这个名字:Mosaico。
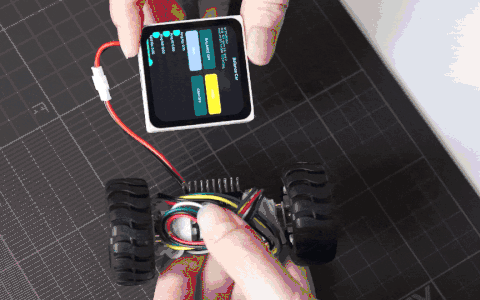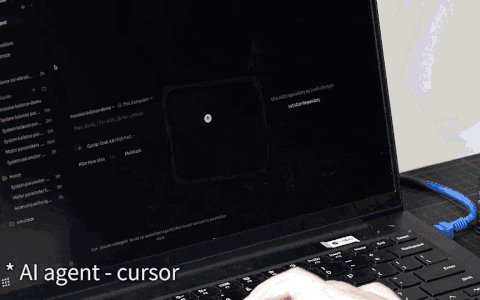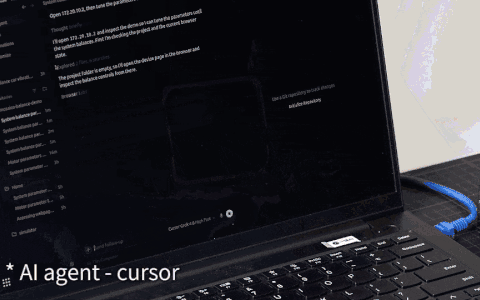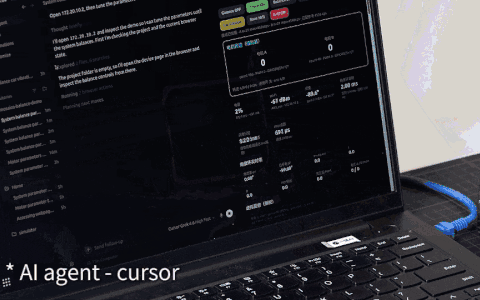
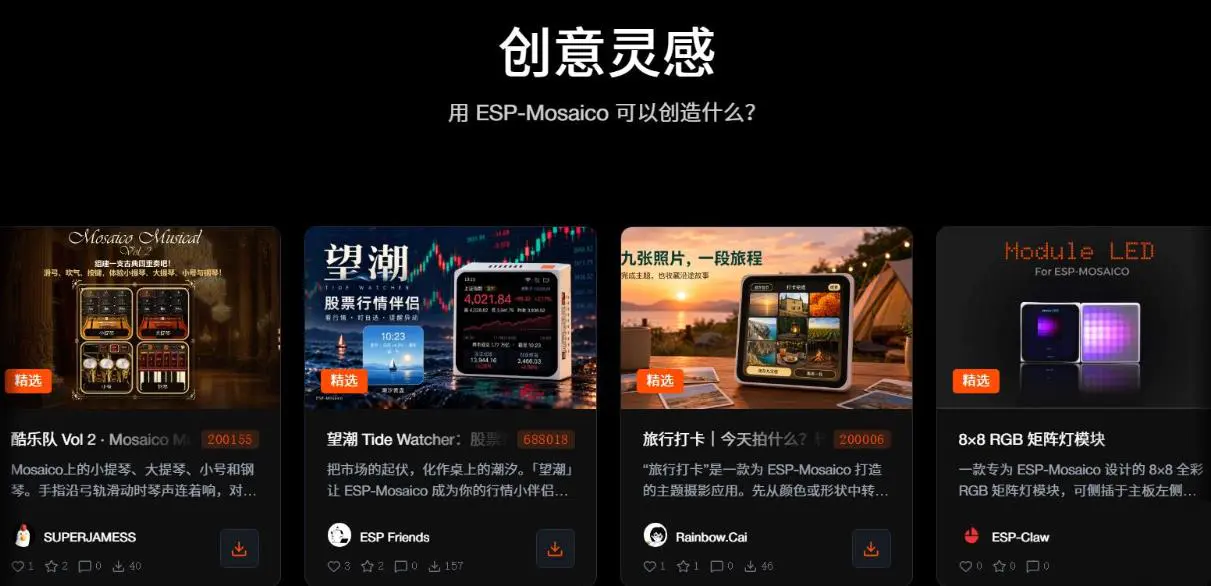
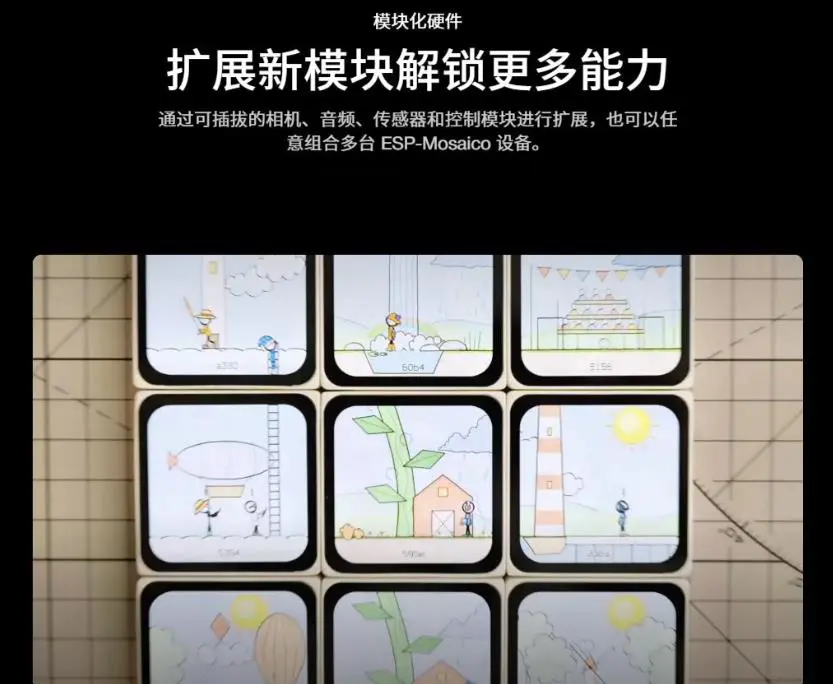
它不是随便起的代号。乐鑫官方对名字的解释非常直白:Mosaico 意为“镶嵌画”,无数小块彼此拼合,最终组成一幅完整的作品。在 ESP-Mosaico 上,不同硬件模块与设备也可以自由组合,让能力随着应用需求不断扩展。
镶嵌画由无数独立小块拼接而成,单独一块碎片平平无奇,拼在一起,就能组成一幅完整的作品。这正是 ESP-Mosaico 的设计内核:硬件像马赛克碎片一样自由拼接组合,创意随模块不断生长。
这里从名字出发,希望能把 ESP-Mosaico 完整讲清楚:它到底是什么、和传统开发板最大区别在哪、整套生态由哪些部分组成。
## 一、它首先是一块什么硬件?
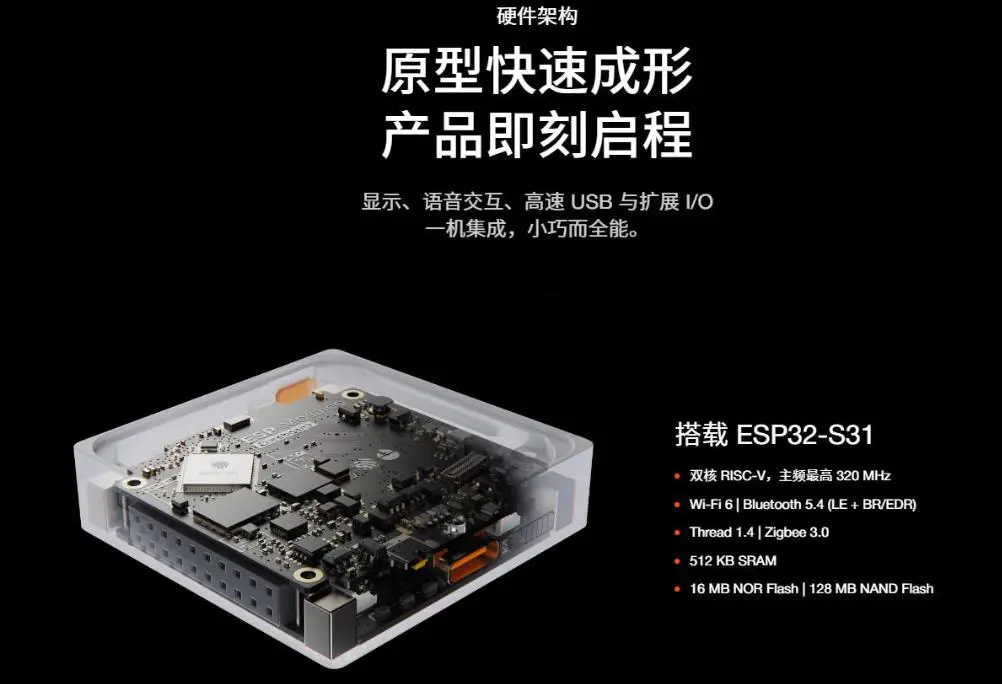
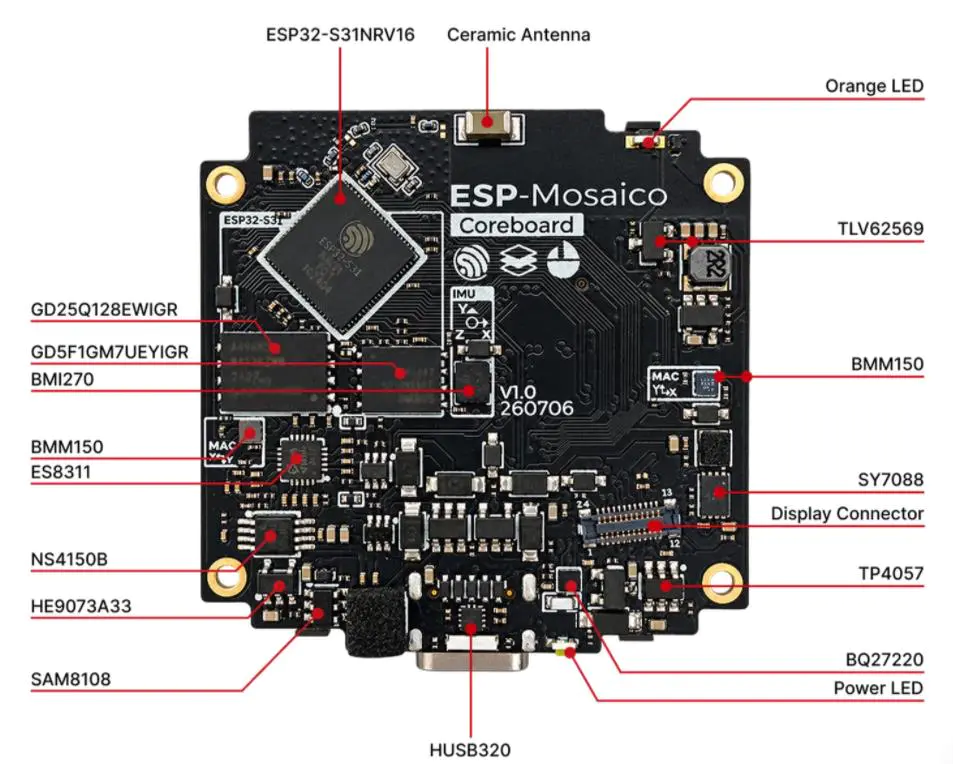
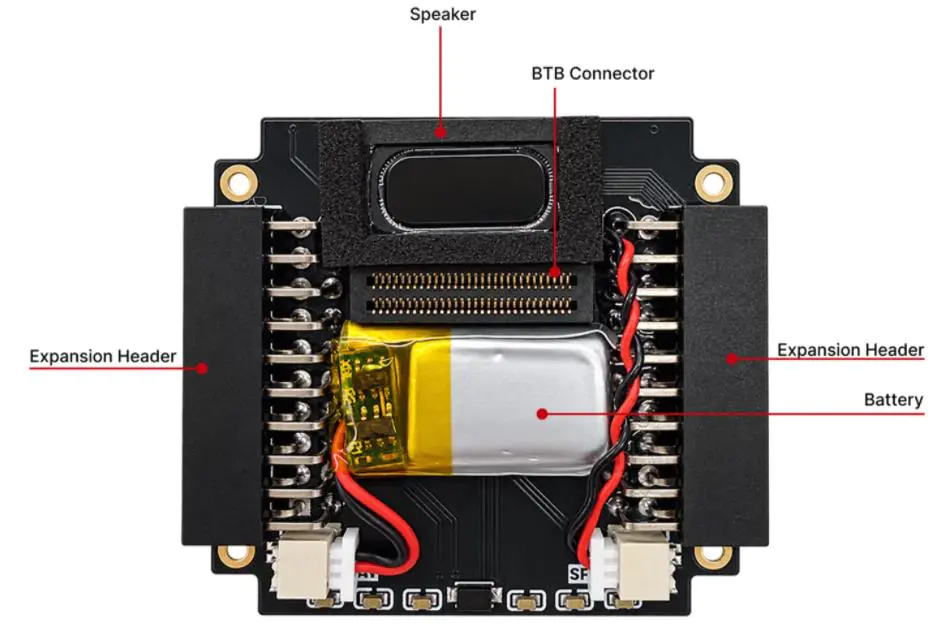
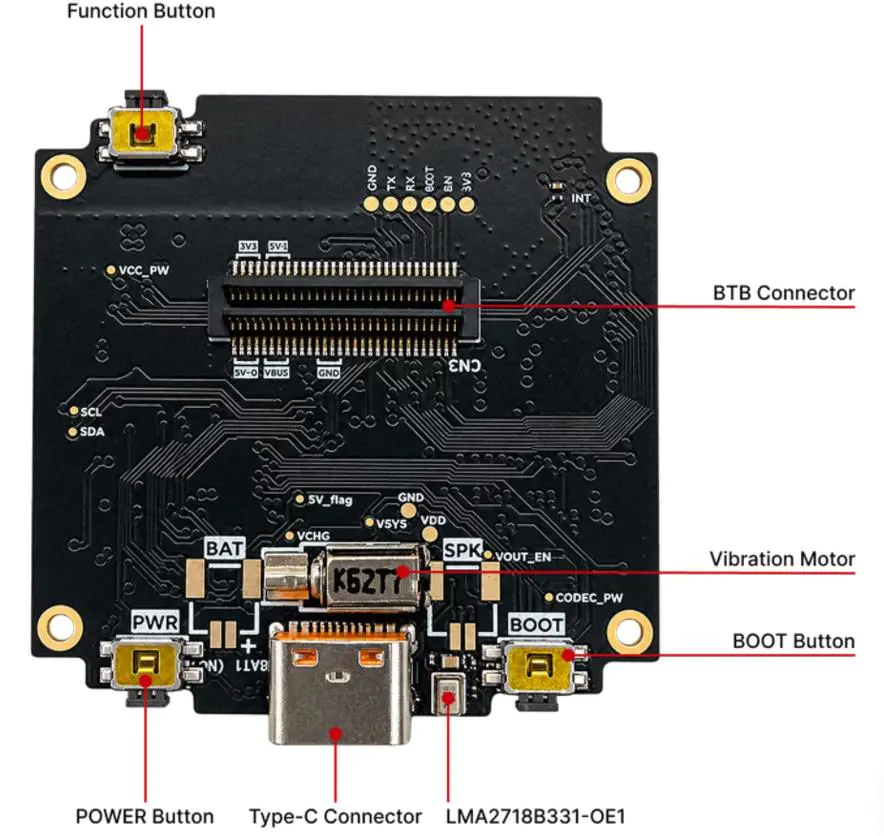
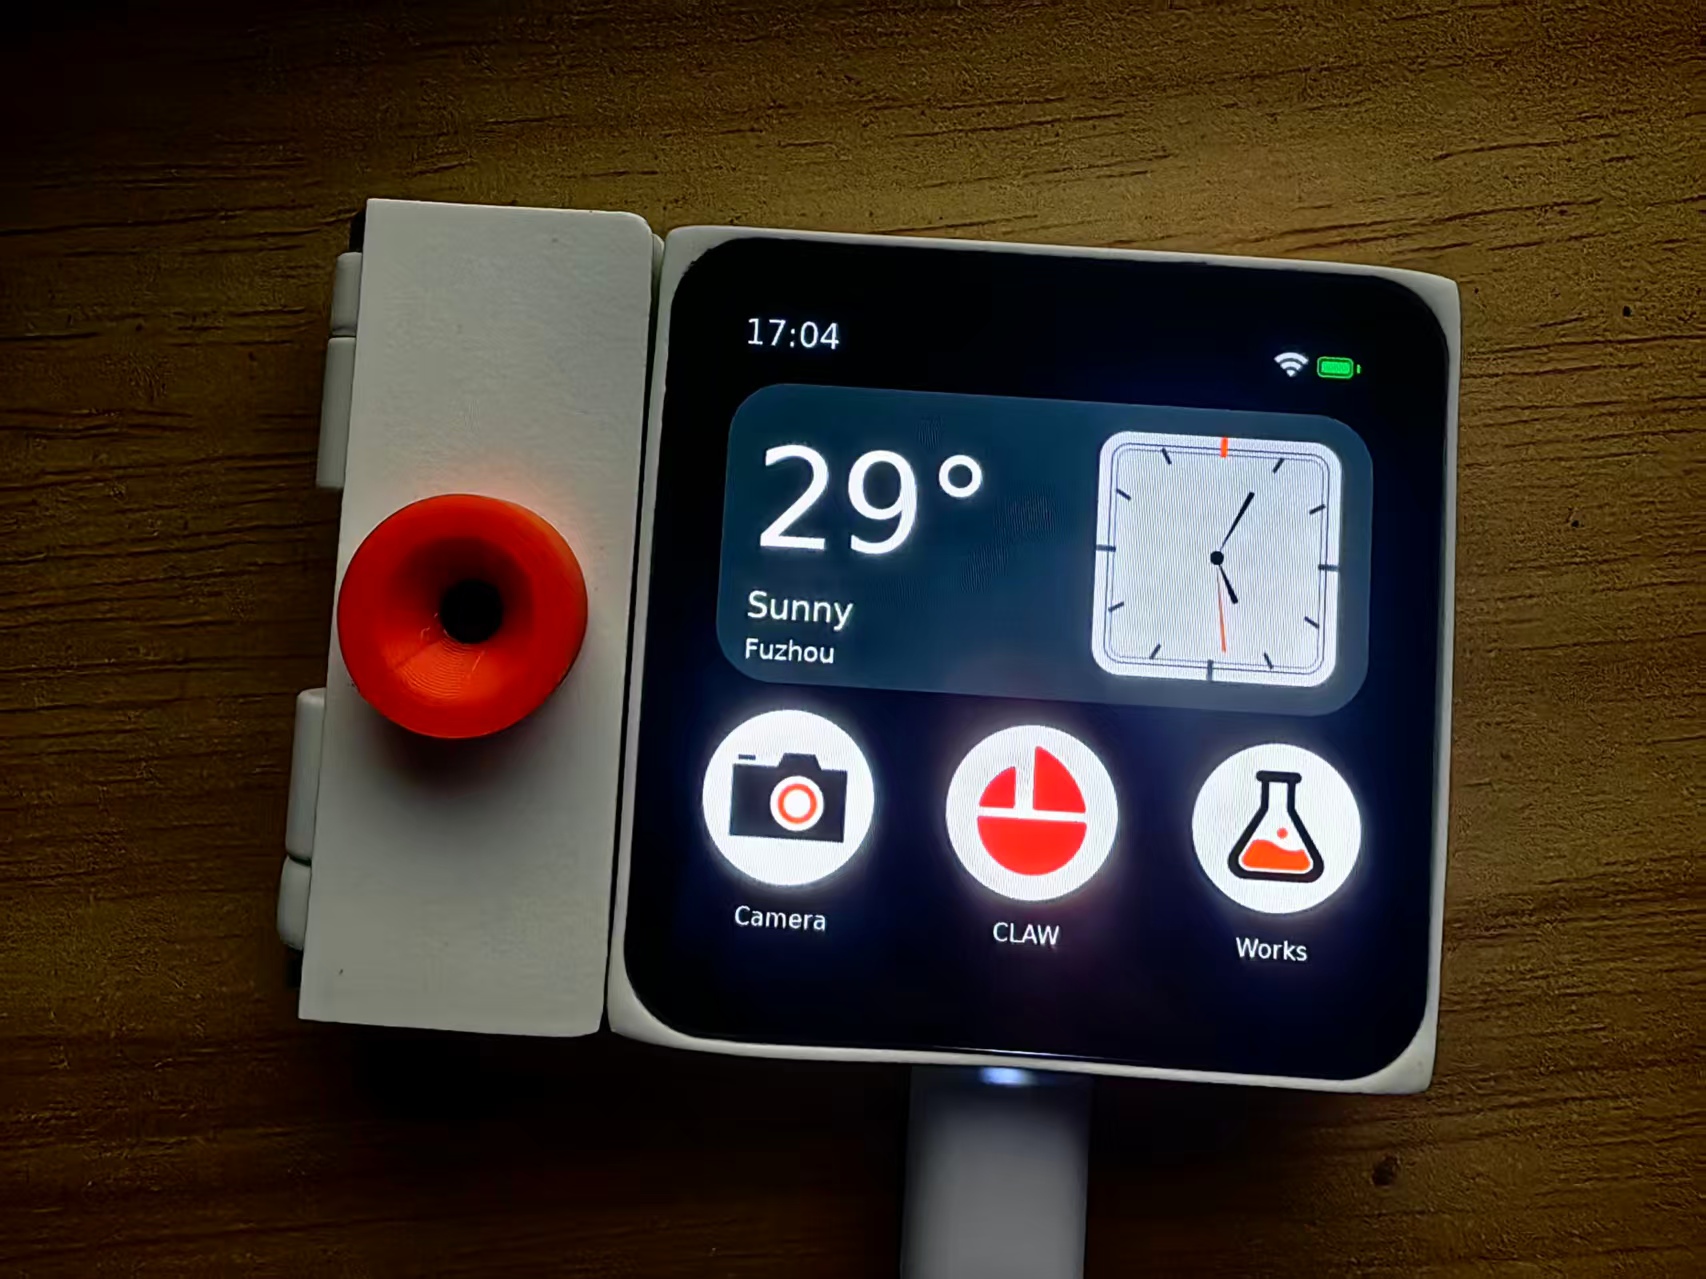
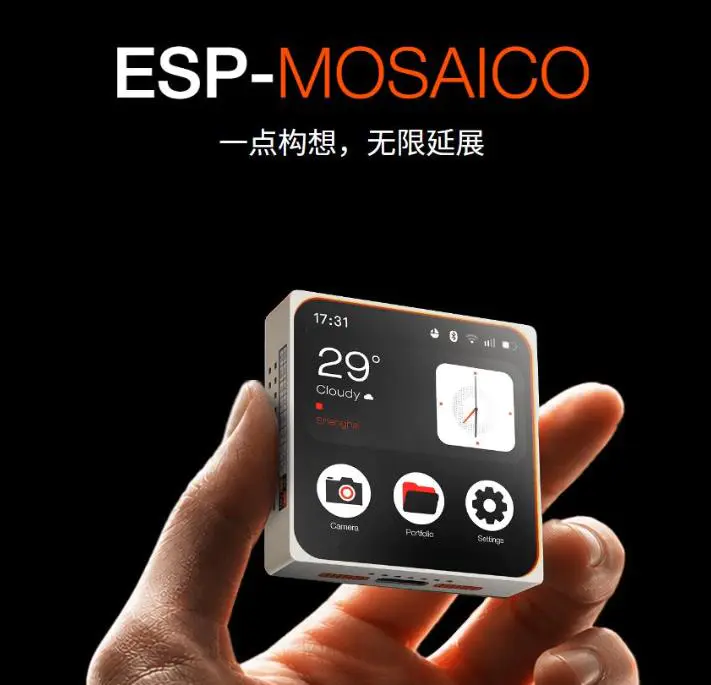
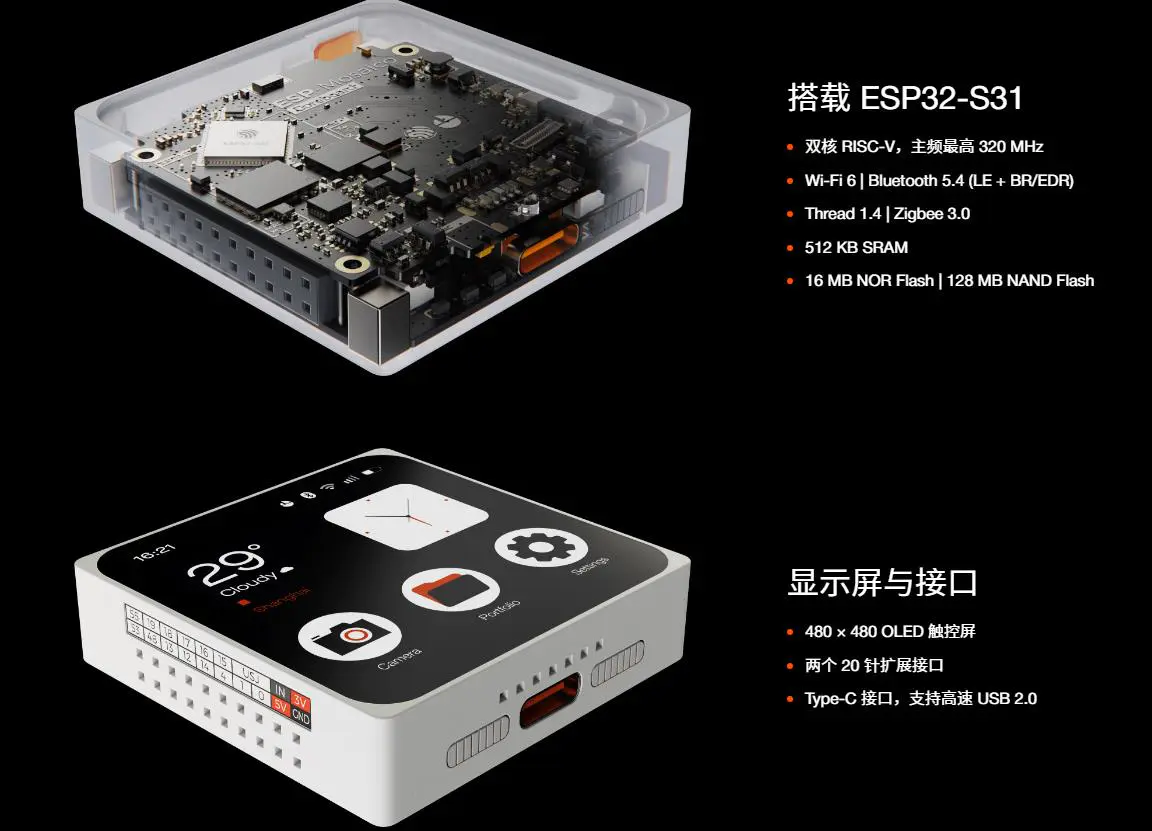
ESP-Mosaico 是乐鑫基于全新 ESP32-S31 芯片打造的面向 AI Coding Agent 的模块化智能交互开发套件。
主板核心规格
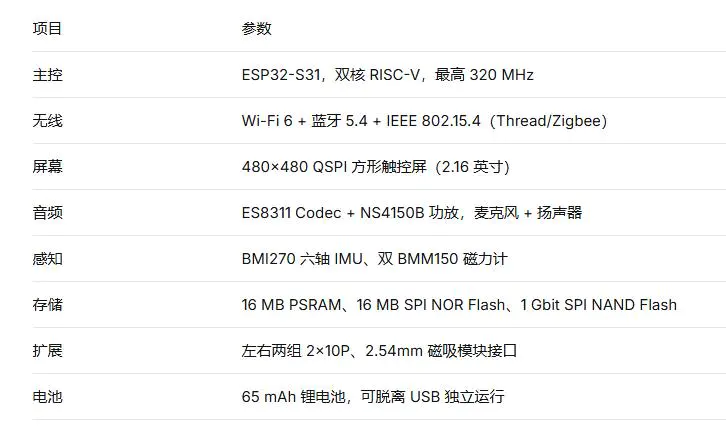
数据来源:乐鑫官方用户指南及发布信息
主板有两个硬件版本:V1.0 和 V1.2。V1.2 是稳定主推版本,做了双独立 I2C 总线拆分,解决多模块同时挂载(摄像头 + 交互板)时的总线冲突问题,更适合同时搭配多个外设。
但重点来了:它的价值,不在于这块主板本身的硬件参数有多强。市面上带屏幕、IMU、WiFi 的 ESP 开发板有很多,ESP-Mosaico 真正不一样的,是围绕它搭建的整套 AI 硬件生态。
## 二、“马赛克”到底是什么意思?
传统嵌入式开发,硬件是固定的:你拿到一块开发板,外设焊死,引脚固定,想要新增能力,就要自己接线、查手册、写驱动、调试冲突。硬件形态是静态的。
而 ESP-Mosaico 的思路反过来:每一个扩展模块,就是一块马赛克碎片。
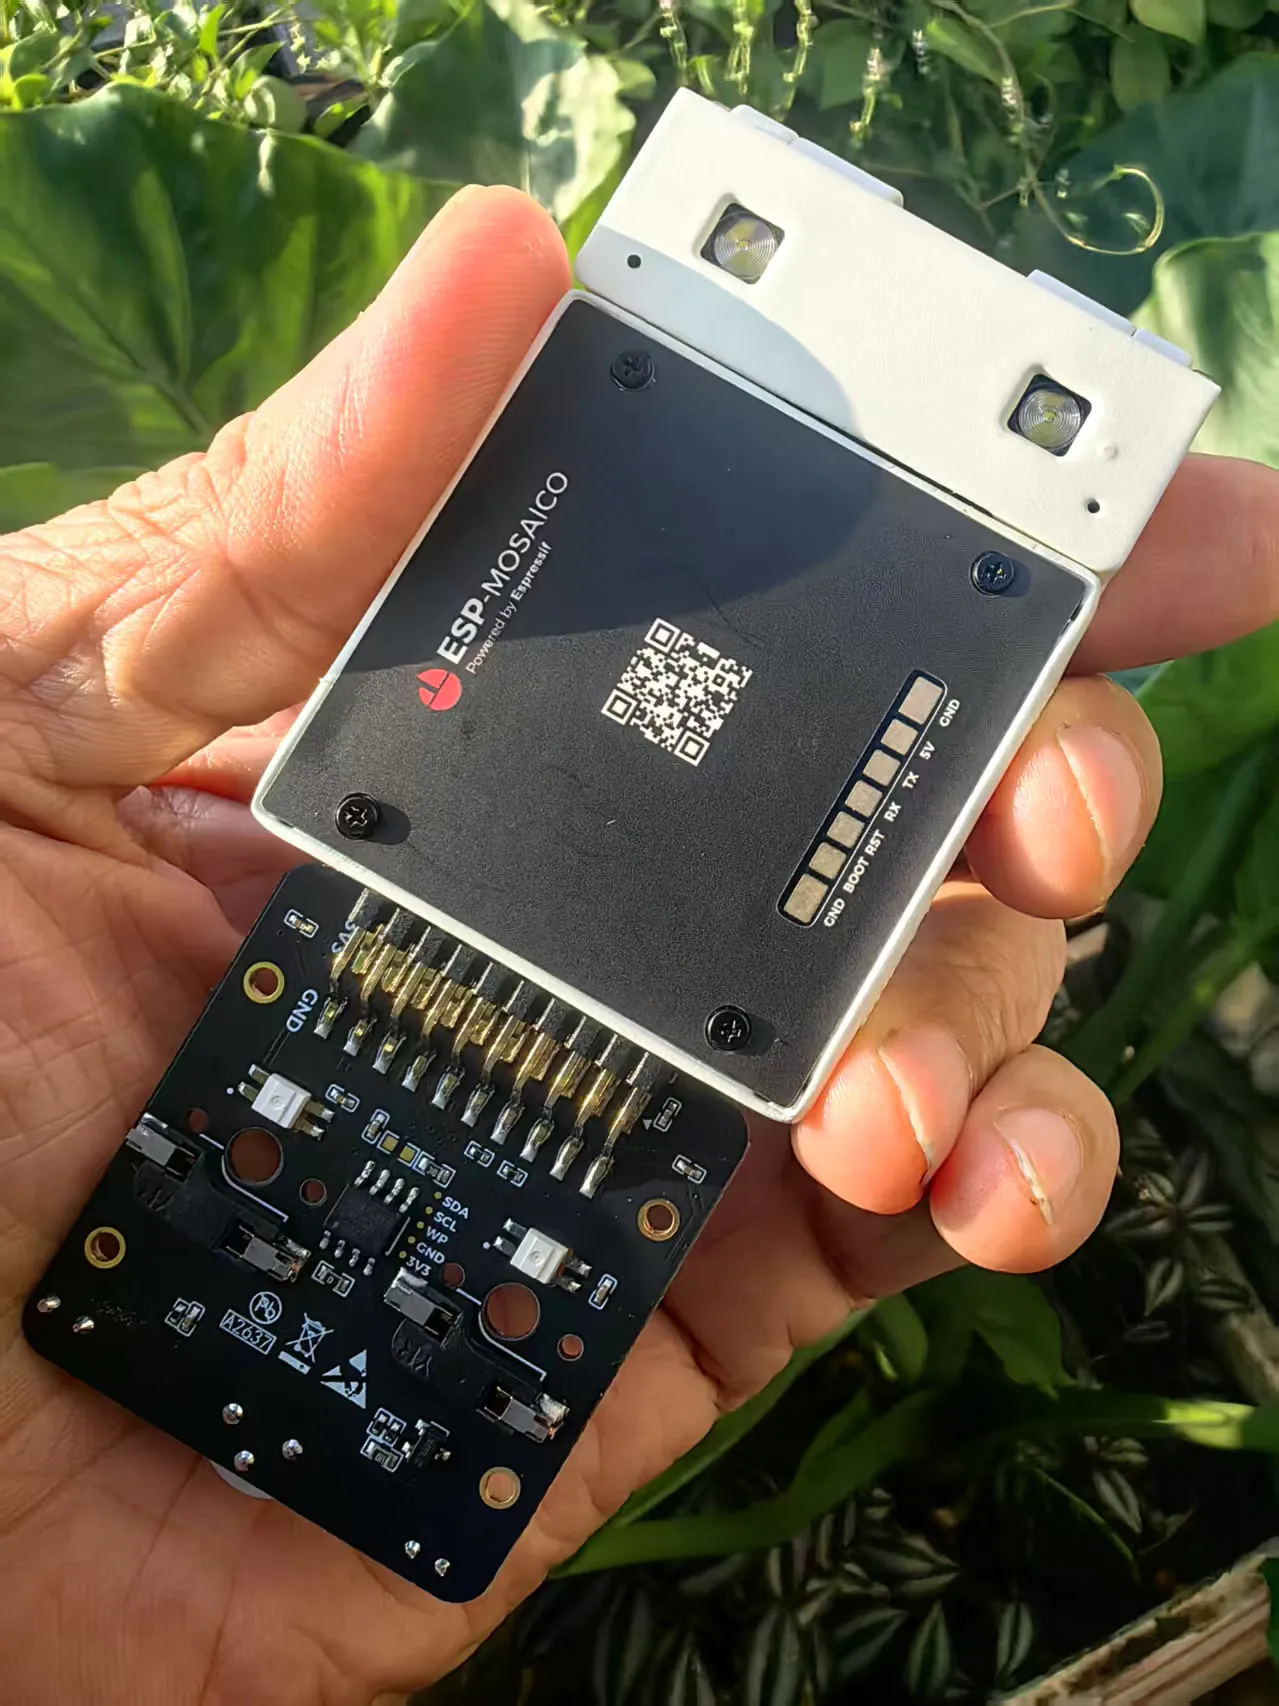
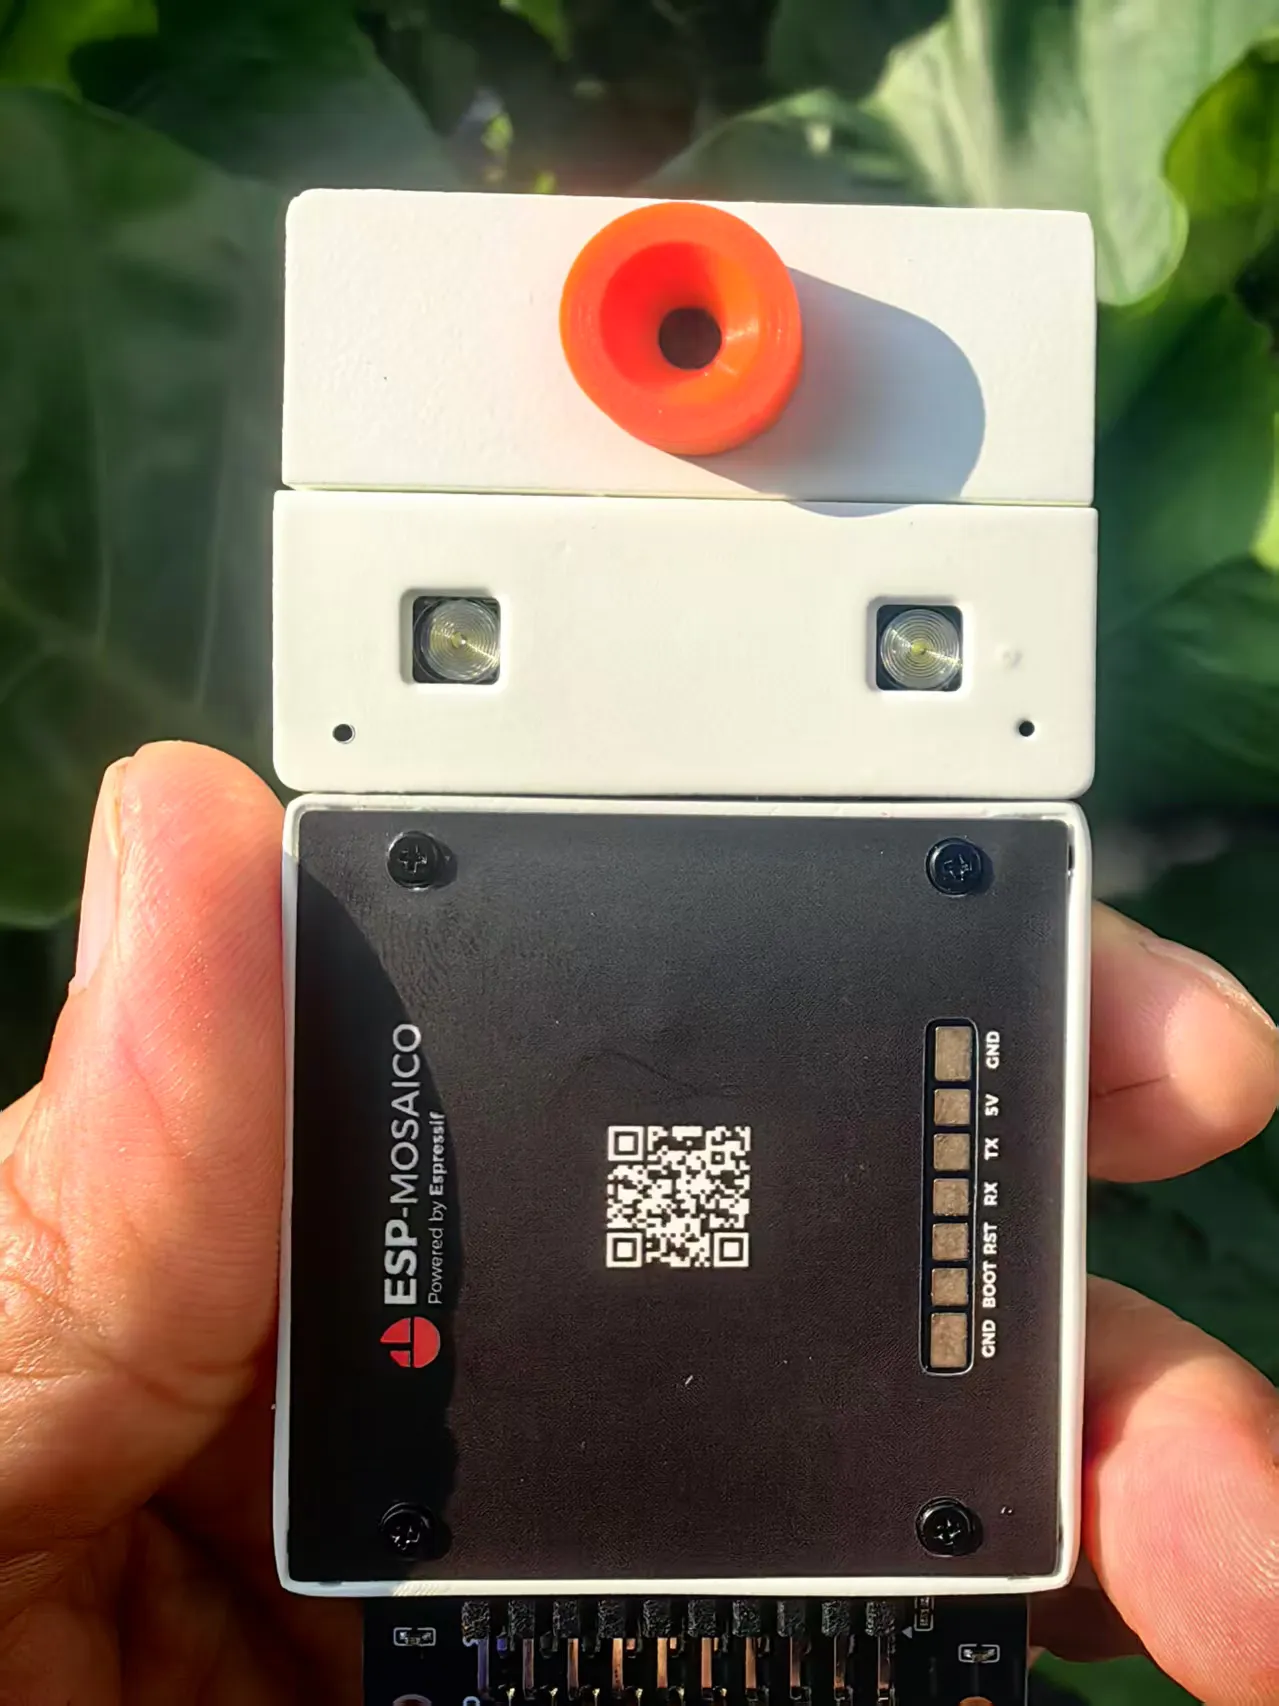
想要视觉,吸上摄像头子板(SC101IOT 或 OV3640)
想要按键、RGB、人体感应、红外,吸上多功能交互模块
未来还会有电机、传感器、通信扩展模块
模块插上之后,系统会自动识别、自动加载驱动、上报硬件清单,上层 AI Agent 知道现在板子上有什么外设,生成代码的时候自动适配,不用手动配置引脚、查原理图。
不止模块可以拼,多台 Mosaico 设备之间也可以联动拼接。官方描述:“多台 ESP-Mosaico 主机可以识别彼此的相对位置和姿态,通过无线同步应用状态,拼成跨屏游戏或多屏信息面板。”这意味着设备与设备之间的关系,本身也成了应用的一部分。
一句话总结名字背后的理念:
不再是让创意去适配固定硬件;而是硬件可以自由拼搭,跟着你的创意生长。
## 三、整套生态三层架构
很多新手容易越看越乱,这里把整套体系串起来:
磁吸扩展模块(马赛克碎片)
       ↓
ESP-Mosaico 主板(基座)
       ↓
Vibe Mode(系统底座、资源管理器)
       ↓
Idea 应用(Mosaico-Claw、积木编程、相册等)
第一层:硬件碎片
主板是基座,摄像头、交互模块是可插拔的功能碎片,自由组合。磁吸 + 机械定位,插上即识别。
第二层:Vibe Mode
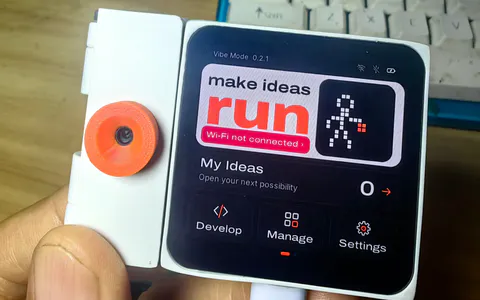
固化在独立 Flash 分区里的底层引导管理固件,独立于用户业务 App。负责模块识别、资源调度、应用启停、安全隔离。它的口号是 make ideas run——让创意跑起来。关键设计是分区隔离:前 2 MB Flash 固定为 Vibe Mode,用户应用写坏也不会变砖。
第三层:Idea 应用
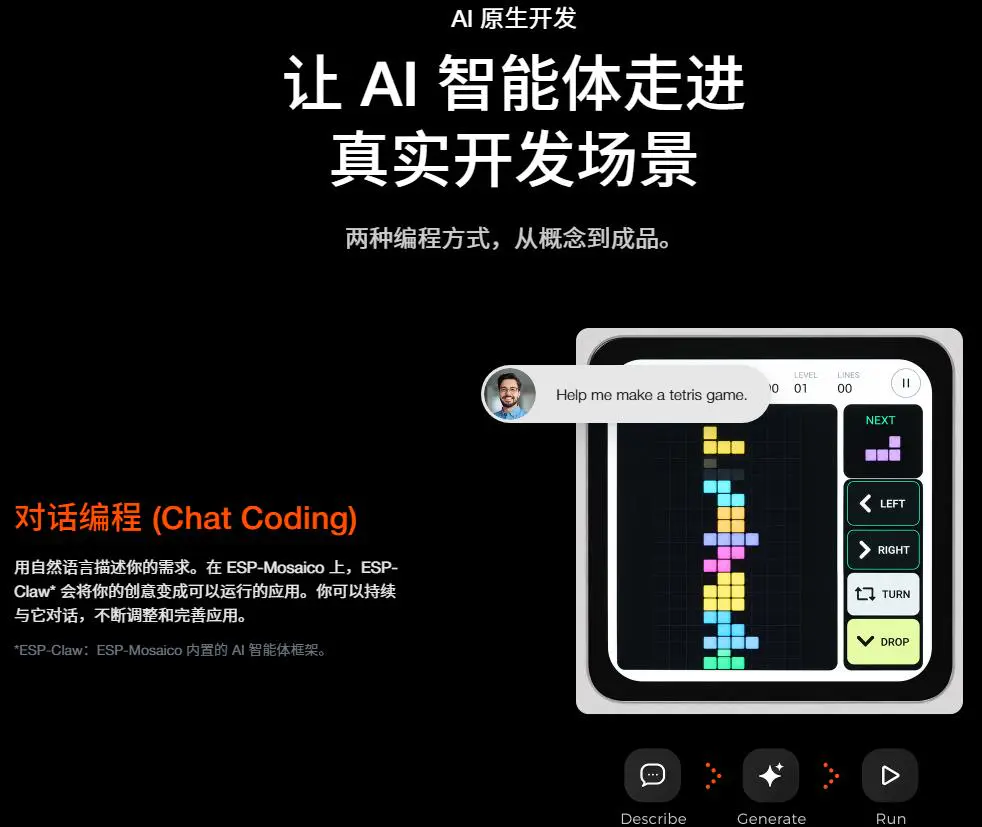
运行在 Vibe Mode 上的独立应用包。Mosaico-Claw 是出厂预装的默认 Idea,也就是 ChatCoding 的入口。你用自然语言说出想法,AI 识别当前硬件组合,生成 Lua 脚本,交给 Vibe Mode 热部署运行。
## 四、两条开发路线:ChatCoding + VibeCoding
这是 ESP-Mosaico 和普通开发板很大的差异点,提供两种创作路径,适配不同阶段。
路线一:ChatCoding(零基础、快速原型)
板端直接操作,打开 Mosaico-Claw,文字或语音描述需求,一句话生成硬件程序。不需要电脑、不需要装 ESP-IDF,脚本热部署。部署完成之后,项目是本地独立运行的,断网之后依然可以正常工作——代码生成依赖网络,但传感器读取、外设控制完全本地执行。
官方文档列出了 Claw 的六项内置技能:快速提问、AI Create(创建 Lua 自动化)、安装技能(Skills Lab 搜索)、记忆、规划、计划任务。适合学生、创客快速验证想法。
边界要清醒:ChatCoding 生成的是 Lua 脚本,运行在解释器之上,适合逻辑控制、传感器读取、UI 交互,不适合 FOC 电机控制、SLAM 这类硬实时场景。
路线二:VibeCoding(深度开发、正式项目)
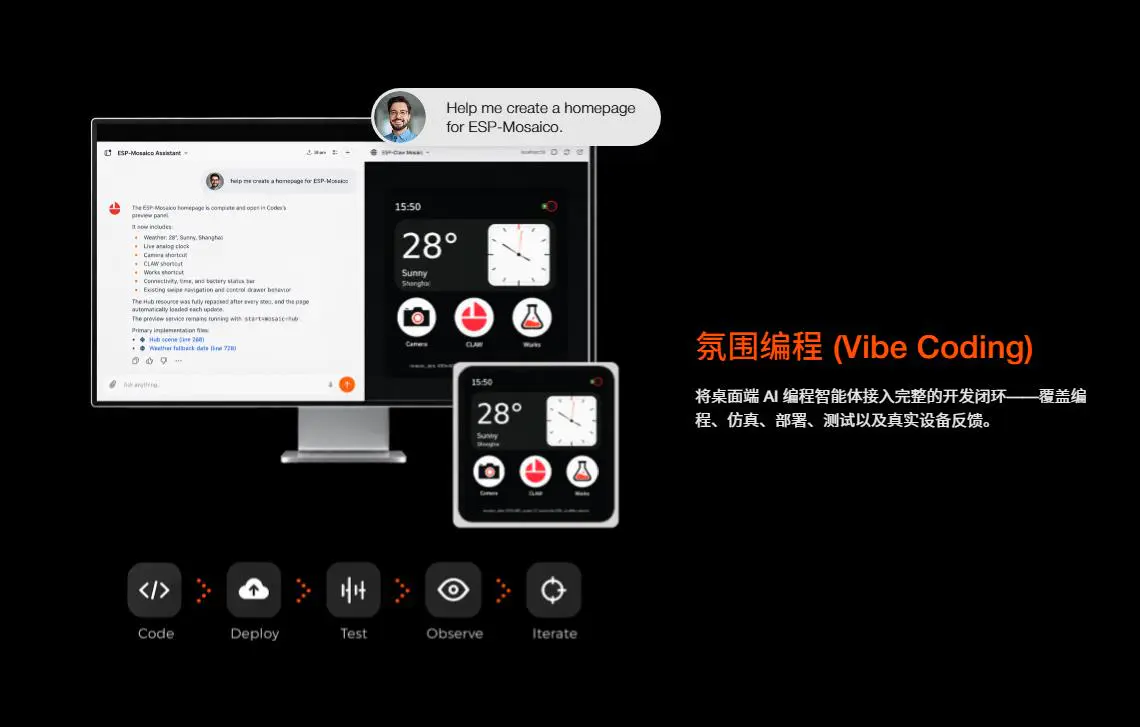
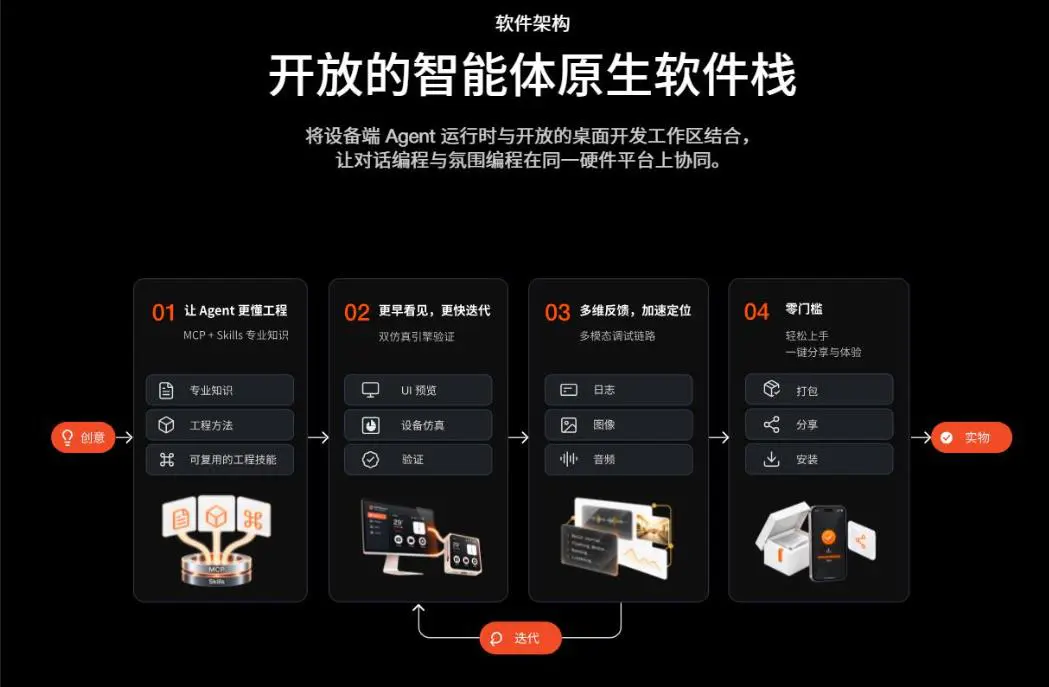
电脑端 AI Agent(Cursor、Claude Code 等)和板子打通,直接操作 ESP-IDF,编译完整固件、抓取串口日志、底层调试。乐鑫为这条路做了几项针对性设计:
规范驱动的 UI 设计:将 UI 规范、组件规则沉淀为文档和 Skill,给 Agent 明确的设计边界
ESP-GSP 框架:Agent 用结构化 JSON 描述界面,工具链在构建阶段检查错误,可先在 PC 仿真再部署真机
闭环调试:通过 Wi-Fi/USB 暴露烧录、输入、设备控制、状态观测能力,Agent 可以“修改—部署—测试—读反馈—再改”
Agent-ready 资源:BSP、SDK、原理图、参考工程,给 Agent 提供硬件上下文
一位开发者的实测记录很能说明两条路的差异:用 ChatCoding 折腾光敏传感器约 2 小时没跑通,因为 Agent 只能靠运行时探测来猜硬件;换用 VibeCoding(Claude Code + BSP 源码),7 分钟一次跑通,因为 Agent 可以直接读驱动代码、读模块 EEPROM 的识别信息、读设备日志。
ChatCoding 是“盲人摸象”,VibeCoding 是“带着图纸干活”。
两条路线不是二选一:先用 ChatCoding 快速试创意,原型跑通之后,再转入 VibeCoding 做底层优化。
## 五、它解决了 AI 时代硬件开发的什么痛点?
现在 AI 写代码已经非常成熟,但有一个很难绕过去的鸿沟:AI 在电脑里写出来的代码,大多是“纸上代码”。放到真实硬件上,会遇到接线错误、引脚冲突、驱动缺失、总线争抢、传感器噪声一堆现实问题。软件可以秒级迭代,硬件调试周期很长。
乐鑫自己在发布 ESP-Mosaico 时把这个痛点说得很清楚:“软件现在可以借助 AI 快速生成和修改,但硬件仍然受限于固定的板子、接口和产品形态。”
ESP-Mosaico 整套方案,就是尝试填平这条鸿沟:
硬件模块化磁吸,免接线
Vibe Mode 自动识别模块,统一管理硬件资源
Claw Agent 感知当前硬件组合,生成适配真实外设的代码
程序运行之后,读取硬件反馈,持续迭代修改
让 AI 编码,不再只是写一段跑在电脑里的代码,而是直接面向真实、可拼接、可变化的物理硬件。
## 六、它适合谁?适合做什么?
1、适合:
创客教育、青少年编程:不用啃复杂接线、底层驱动,把重心放在创意本身,从“学语法”转向“用自然语言实现想法”,非常适合创客亲子课堂、社团
硬件爱好者、嵌入式开发者:快速验证传感器、视觉交互、语音交互原型,减少前期重复调试工作
Vibe Coding 实践者:体验真正的具身智能闭环,AI 编码 + 真实硬件联动
AIoT 互动装置、小型机器人、视觉交互作品
2、不适合:
需要硬实时控制的项目(电机 FOC、高速闭环)——Lua 沙箱路线性能有限,必须走 ESP-IDF 原生开发
需要深度定制硬件、非标外设的项目
追求极致成本、单板量产的产品
## 七、客观边界,理性看待
它是一个面向 AI 原生硬件创作的平台,不是万能开发板:
沙箱 Lua 脚本路线性能有限,极致实时控制(FOC 电机控制、SLAM)依然需要 ESP-IDF 原生开发
生成代码依赖大模型理解,复杂需求依然会出现逻辑 bug,依然需要调试迭代
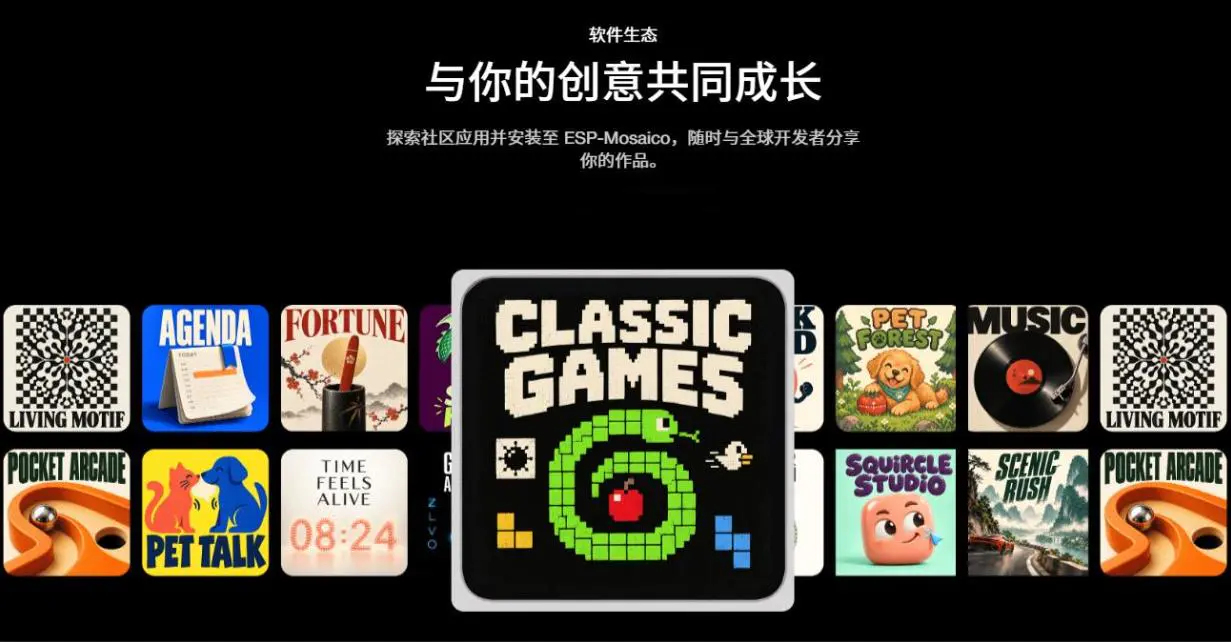
生态还在持续完善,模块、技能库还在不断新增,社区资源相比 Arduino、Mind+ 生态还比较新
优先选择 V1.2 主板,双独立 I2C 总线,多模块同时挂载稳定性更好
## 结语:理解名字,才算抓住灵魂
回到名字本身:Mosaico,马赛克镶嵌画。
它给我的感受是:乐鑫想做的,不是又一块带屏幕的 ESP 开发板。它给出了一套新范式:硬件可以像马赛克碎片一样自由组合,AI Agent 看懂硬件,创意可以从一句话,一步步变成真实能动、能感知、能交互的实物作品。
软件代码可以一键生成,但硬件有接线、驱动、外设冲突、真实环境噪声、传感器误差。这些是“生成”无法凭空跨越的。ESP-Mosaico 尝试做的,是把“AI 编码能力”和真实物理硬件打通,让硬件不再成为创意的瓶颈,而是创意的延伸。
理解这个名字,才算抓住 ESP-Mosaico 的灵魂。