【花雕动手做】ESP-Mosaico、原生 ESP-IDF、Arduino 框架综合对比与优势分析
标签:ESP-Mosaico ESP-IDF Arduino ESP32-S31 模块化AI硬件 VibeCoding ChatCoding
## 前言:先分清“平台”与“框架”,再谈对比
做 ESP 系列开发,大家最熟悉两条路线:Arduino(封装度高、上手简单)和 ESP-IDF(乐鑫官方原生框架,性能与底层自由度的天花板)。
随着 ESP-Mosaico 这套平台出现,很多创客会问:它到底属于哪一类?是另一个封装好的 Arduino?还是简化版 ESP-IDF?
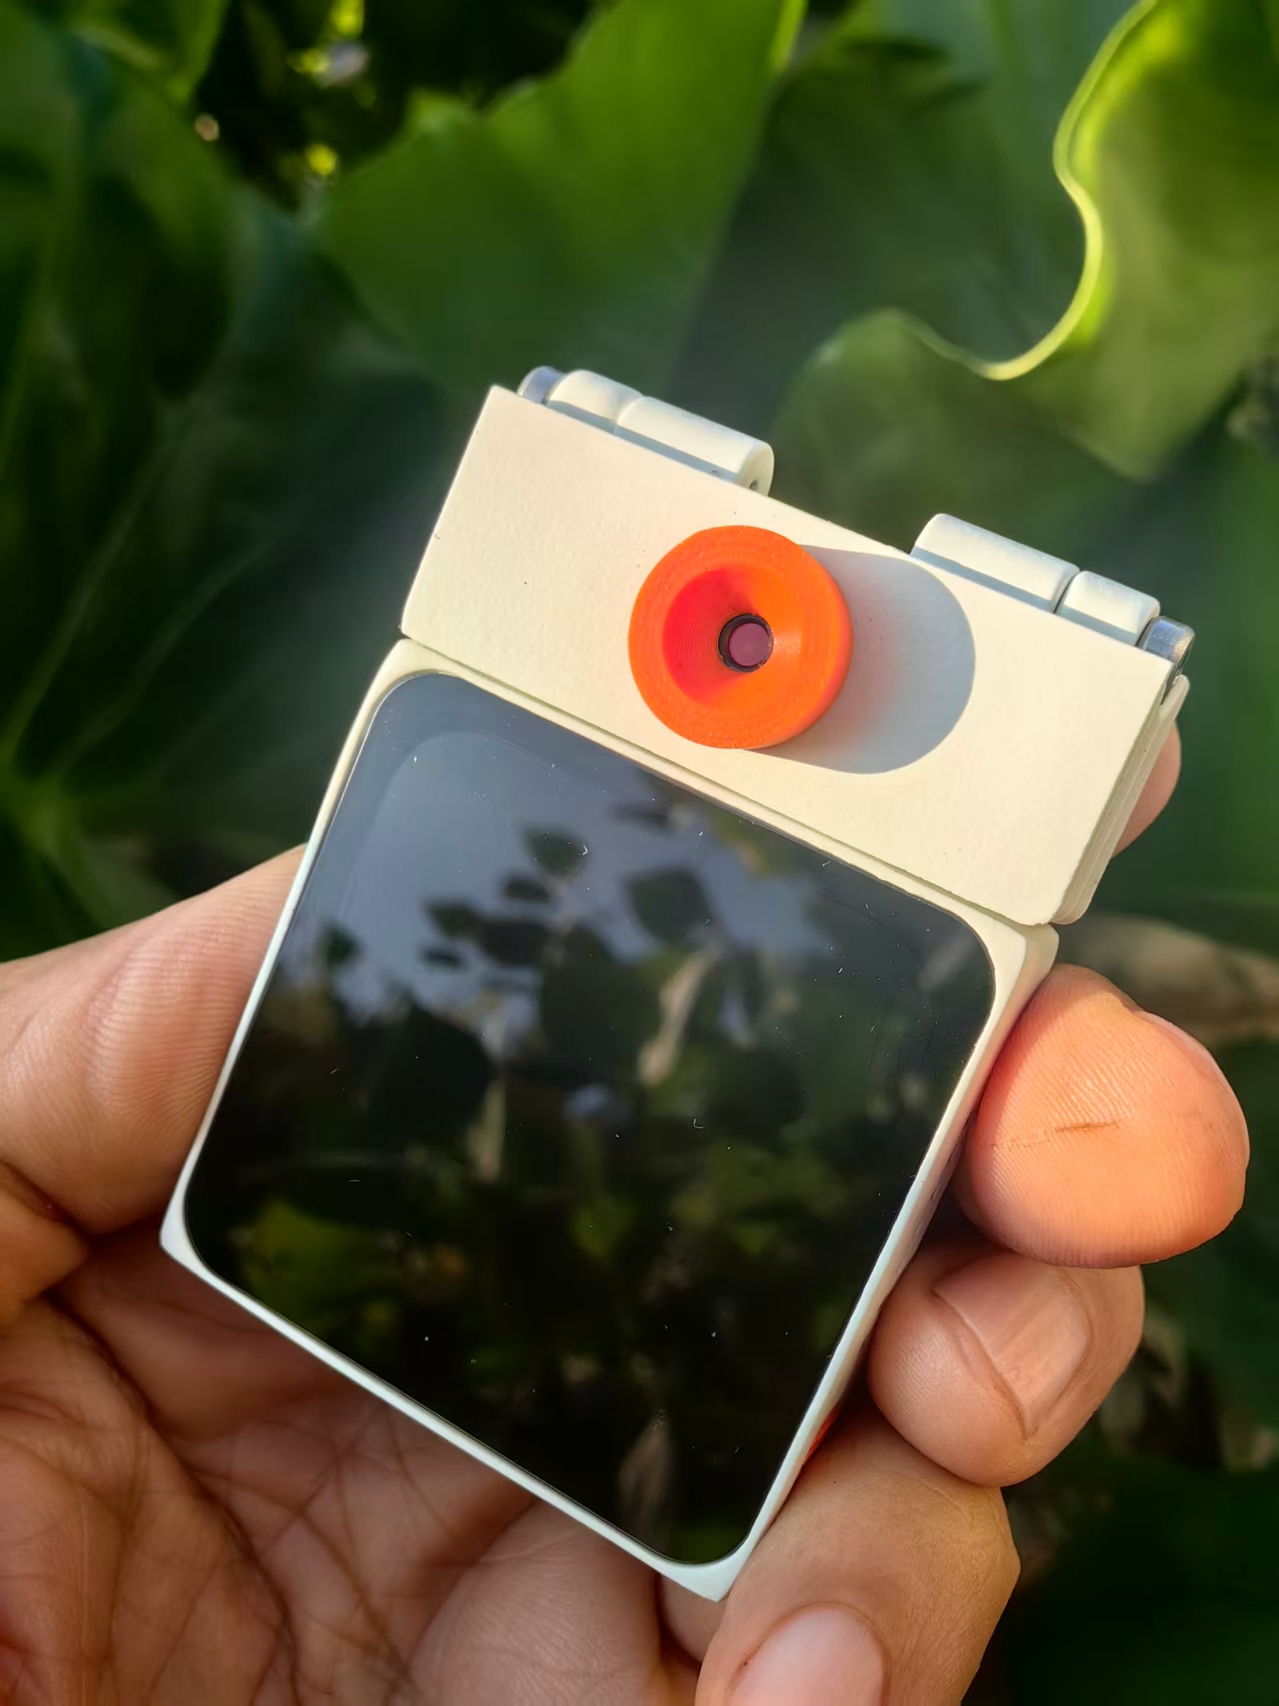
答案是:它两者都不是。 ESP-Mosaico 是一套「硬件 + 固件底座 + 双 AI 开发链路」的完整开发范式——既能跑类似 Arduino 的快速原型,也能直接跑标准 ESP-IDF 工程。
在展开对比之前,有一个层级关系必须先厘清,否则很容易把不同抽象层的东西混在一起比:
1、ESP-IDF 是地基:面向全系乐鑫 SoC 的官方底层框架,FreeRTOS、驱动、协议栈、构建系统都在这一层。
2、Arduino for ESP32 是地基之上的兼容层:它本身就是作为 ESP-IDF 的一个组件构建的,把 IDF 能力包装成 Arduino 风格的 API。
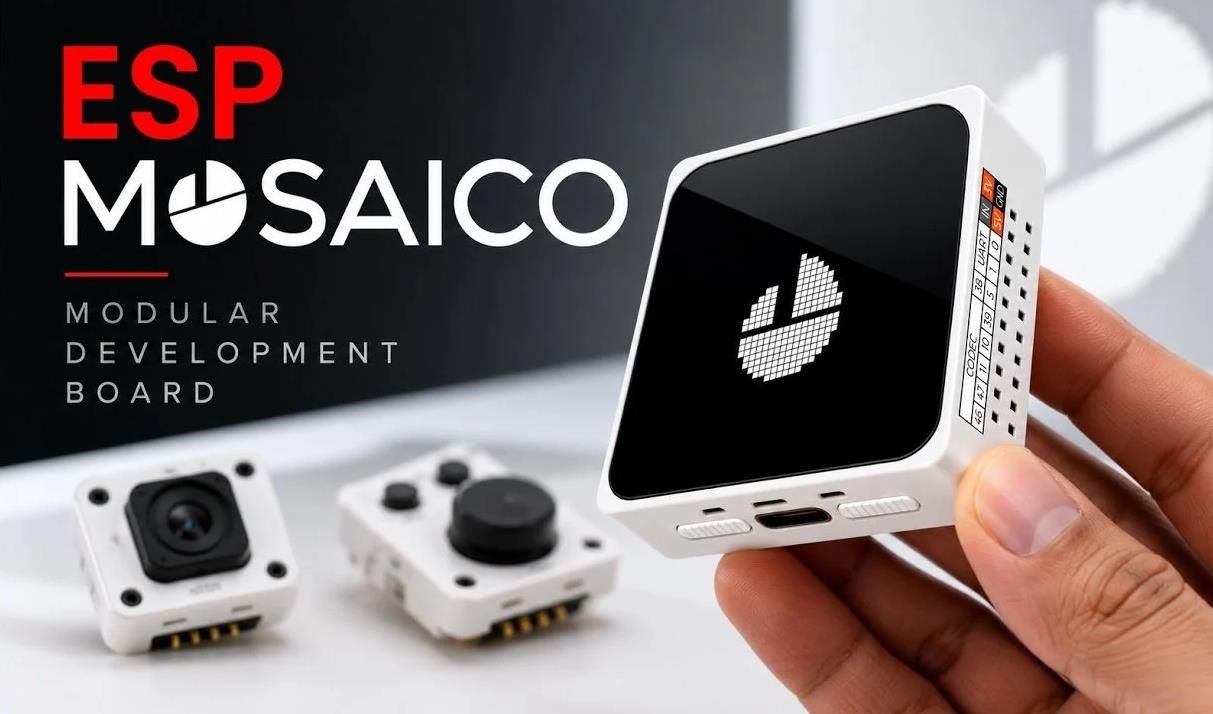
3、ESP-Mosaico 是硬件平台 + 上层能力:VibeCoding 路线的底层内核就是 ESP-IDF,ChatCoding 路线是 Lua 脚本运行在 Vibe Mode 沙箱上。它不是在 ESP-IDF 之外另起炉灶,而是在 ESP-IDF 之上新增了 Vibe Mode 底座、模块自动识别、ChatCoding 沙箱、VibeCoding MCP 闭环工具链这一整套上层能力。
理清这一点,后面的对比才有意义。
## 一、核心维度对比总表
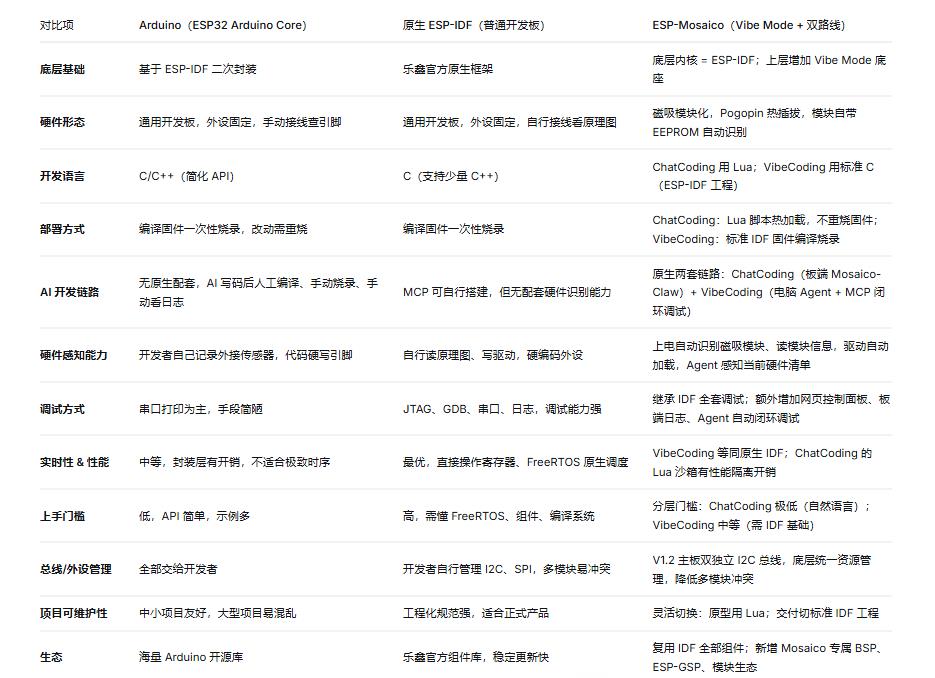
## 二、分别拆解三者特点
**1、Arduino for ESP32:最快上手,但有天花板**
优势
语法简单,大量封装好的现成库,新手入门最快;
社区示例极多,适合学生、创客快速做小作品;
不用关心编译系统、组件依赖,一键编译。
短板
封装厚重,底层控制权被屏蔽。做 FOC、高速采集、SLAM 等底层开发很吃力;
体积与 RAM 开销显著。Arduino 构建包含完整的 Arduino 库集合,即使只用了 digitalWrite,编译器也可能把 WiFi、BLE、SPI、Wire 等库全部链接进去。ESPHome 团队的实测数据显示,启用选择性编译后 Flash 占用从 57.4% 降到 32.1%,静态 RAM 从 11.9% 降到 6.0%——这意味着默认构建有接近一半的 Flash 和一半的 RAM 被“可能用不到”的代码占用;
引脚、外设全部硬编码,换一块硬件就要改代码;
没有原生自动识别外设,多传感器挂载时总线冲突、驱动匹配都要自己排查;
没有闭环 AI 调试链路,AI 生成代码之后,烧录、排错、日志读取都要人手动操作;
新芯片支持滞后。ESP32-C6、ESP32-H2、ESP32-P4 等较新芯片“Arduino 支持有限或没有”,默认已是 ESP-IDF。ESP32-S31 的 Arduino 支持情况需单独确认,不能默认可用。
适合:电子入门、简单传感器交互、小游戏、低复杂度 IoT 作品。
**2、原生 ESP-IDF:地基最硬,但门槛最高**
优势
乐鑫官方原生,性能、实时性、稳定性天花板;
FreeRTOS 原生任务调度,支持 JTAG 调试、深度性能调优;
官方组件持续维护,WiFi、蓝牙、音频、图像、低功耗能力完整;
固件体积基准线最低。原生 IDF 编译相比 Arduino 兼容层,二进制体积可减少最多 40%,因为不用为“可能用不到”的库付出链接代价;
工程结构规范,适合商业产品、长期迭代的正式项目;
AI 辅助已经接入。ESP-IDF v6.0 引入 Tools Local MCP Server,Cursor、Claude Code 等 Agent 可通过 eim run "idf.py mcp-server" 直接调用编译、烧录、查询项目状态等能力。这意味着 VibeCoding 的闭环能力并非 ESP-Mosaico 独有,任何跑 ESP-IDF 的板子都可以接入。
短板
学习曲线陡峭,需要理解编译系统、组件、分区表、总线资源。环境搭建是公认痛点:Python、Git、CMake、交叉编译工具链、版本强关联,任何环节出错都可能让新手卡数小时;
硬件是静态的:板子上有什么外设,提前写死在代码里;换传感器、换模块就要改驱动、改引脚;
想要 VibeCoding 式 Agent 闭环,需要自己搭建 MCP、调试通道,没有配套的硬件自动识别能力;
创意验证周期长:改代码→编译→烧录→看现象,循环成本高。
适合:工业设备、机器人底层、音频图像产品、量产项目、对实时性要求高的场景。
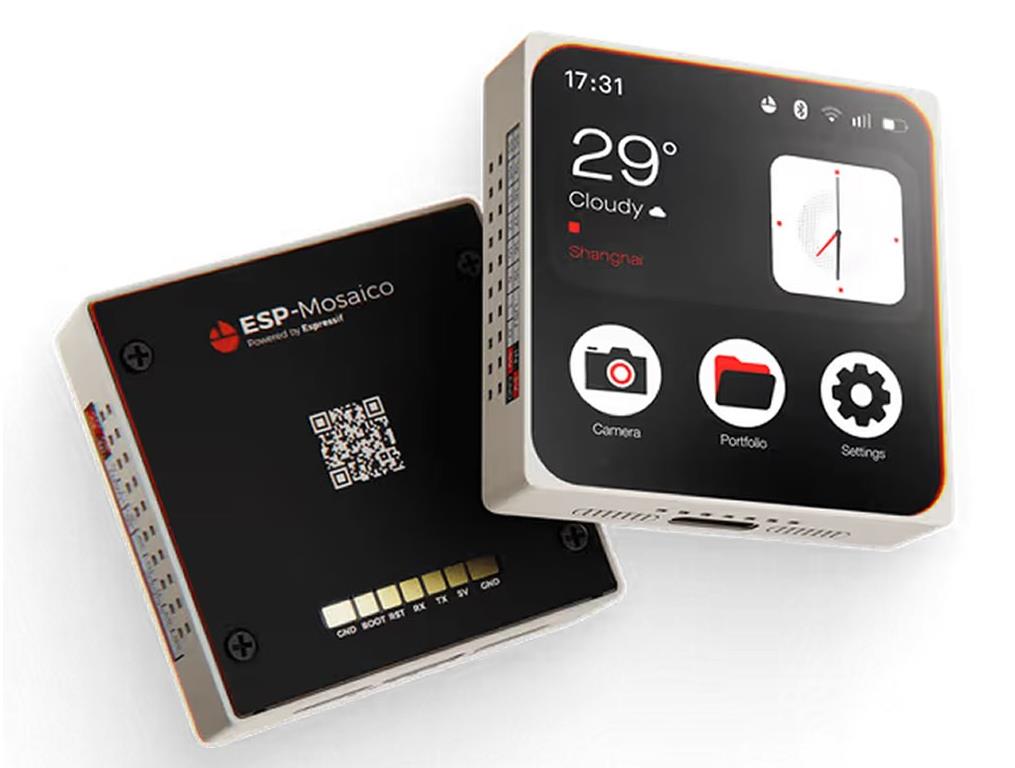
**3、ESP-Mosaico:不是框架,是“为 Agent 设计的硬件平台”**
ESP-Mosaico 最大的特点是分层、双向兼容,可以根据项目阶段切换模式。这是 Arduino 和普通 ESP-IDF 板子都不具备的。
(1)路线 A:ChatCoding(Mosaico-Claw,Lua 沙箱)
完全脱离电脑,板端语音/文字对话编程;
脚本热部署,不用反复烧固件;
模块自动识别,AI 知道当前插了摄像头还是交互板;
部署后项目本地独立运行,断网可用——代码生成依赖网络,传感器读取与外设控制完全本地执行;
代价:沙箱隔离,Lua 性能有限,不适合硬实时控制。
(2)路线 B:VibeCoding(标准 ESP-IDF 工程)
底层就是标准 ESP-IDF,性能、实时性与原生 IDF 完全一致;
自带 MCP 设备通道,Cursor/Claude Code 等 Agent 直接闭环:读 BSP、编译、烧录、抓日志、自动迭代;
磁吸模块自动上报,Agent 可动态感知硬件变化;
配套 ESP-GSP UI 框架,AI 生成界面可先在模拟器验证再真机部署;
乐鑫额外做了五层支撑:规范驱动的 UI 开发、ESP-GSP(JSON 描述 UI,构建期校验)、闭环设备调试接口统一暴露、Agent-ready 开发资源(BSP/原理图/驱动源码)、ESP-IDF Tools MCP Server。
(3)ESP-Mosaico 独有的五点优势
① 硬件模块化,解决“硬件静态绑定代码”的痛点
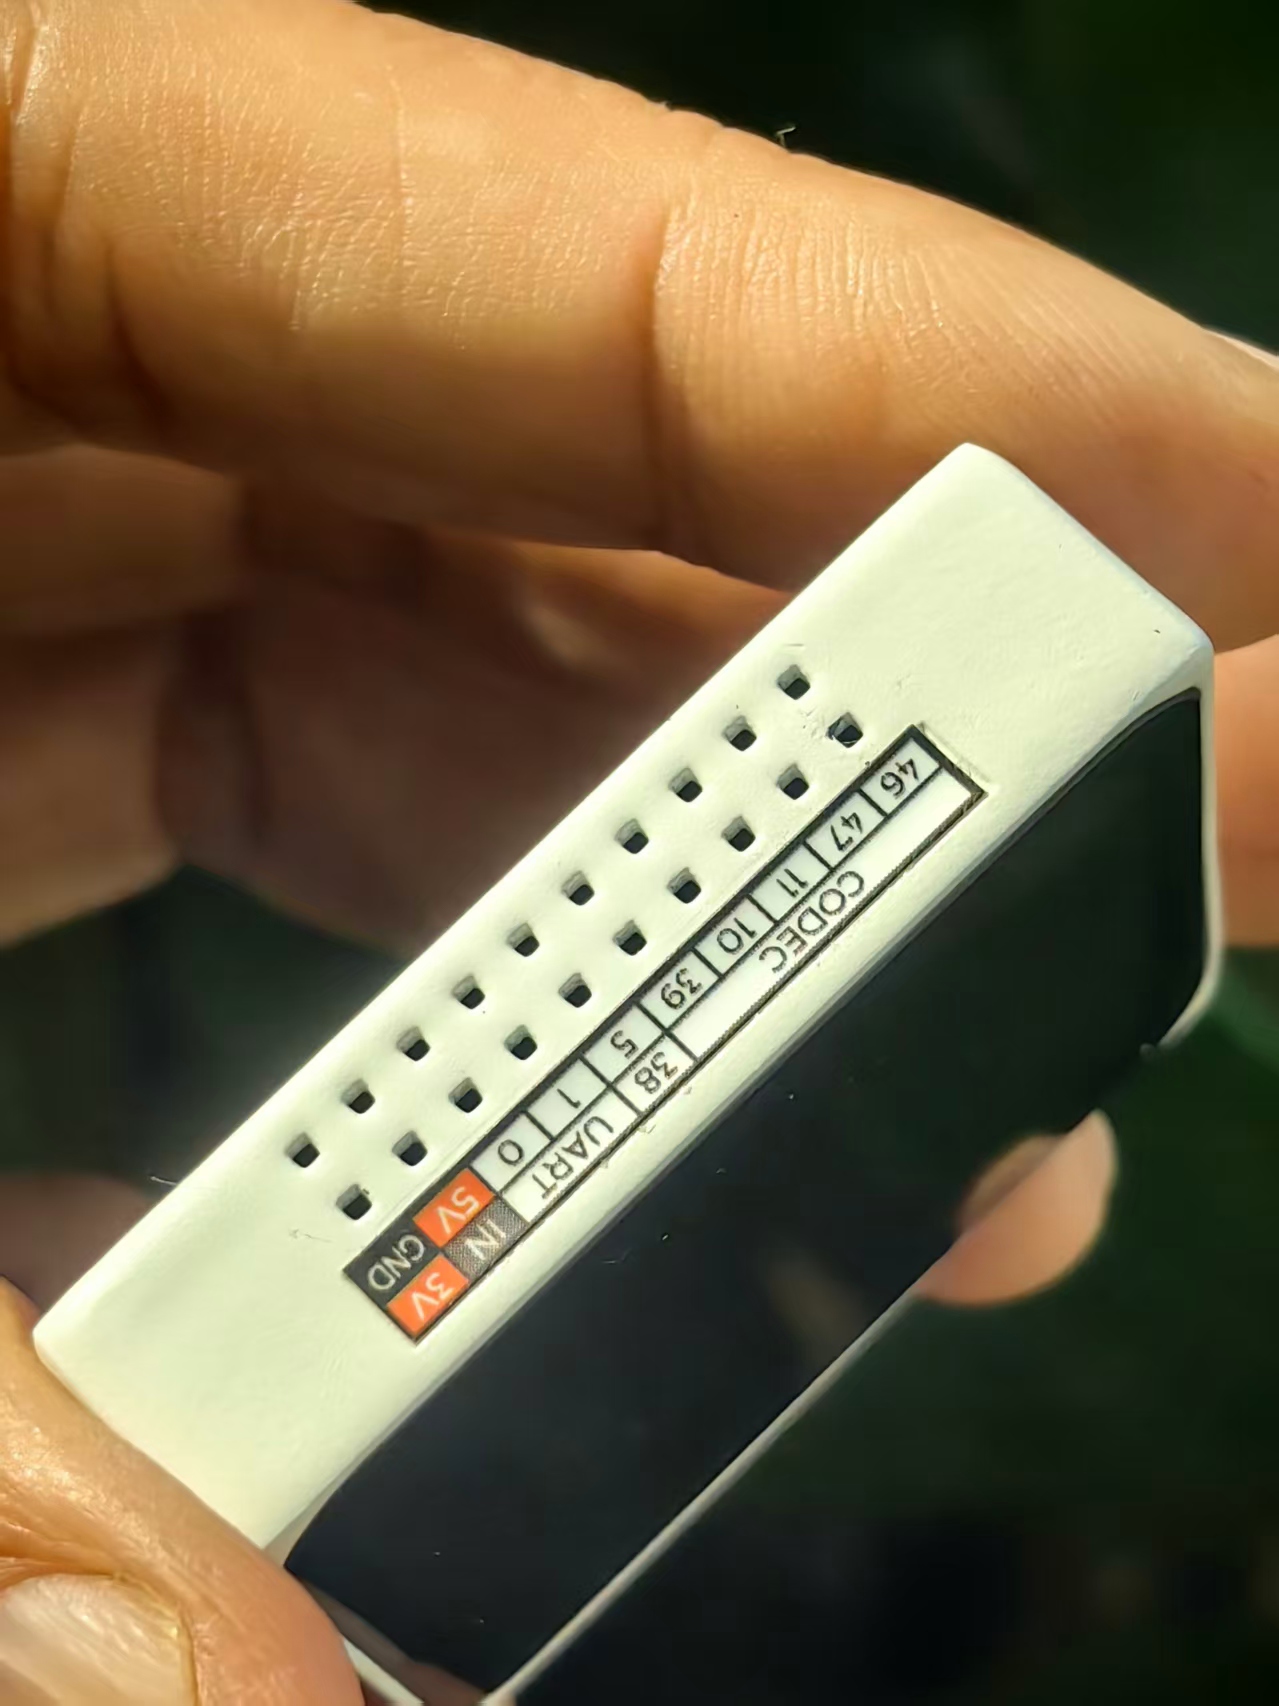
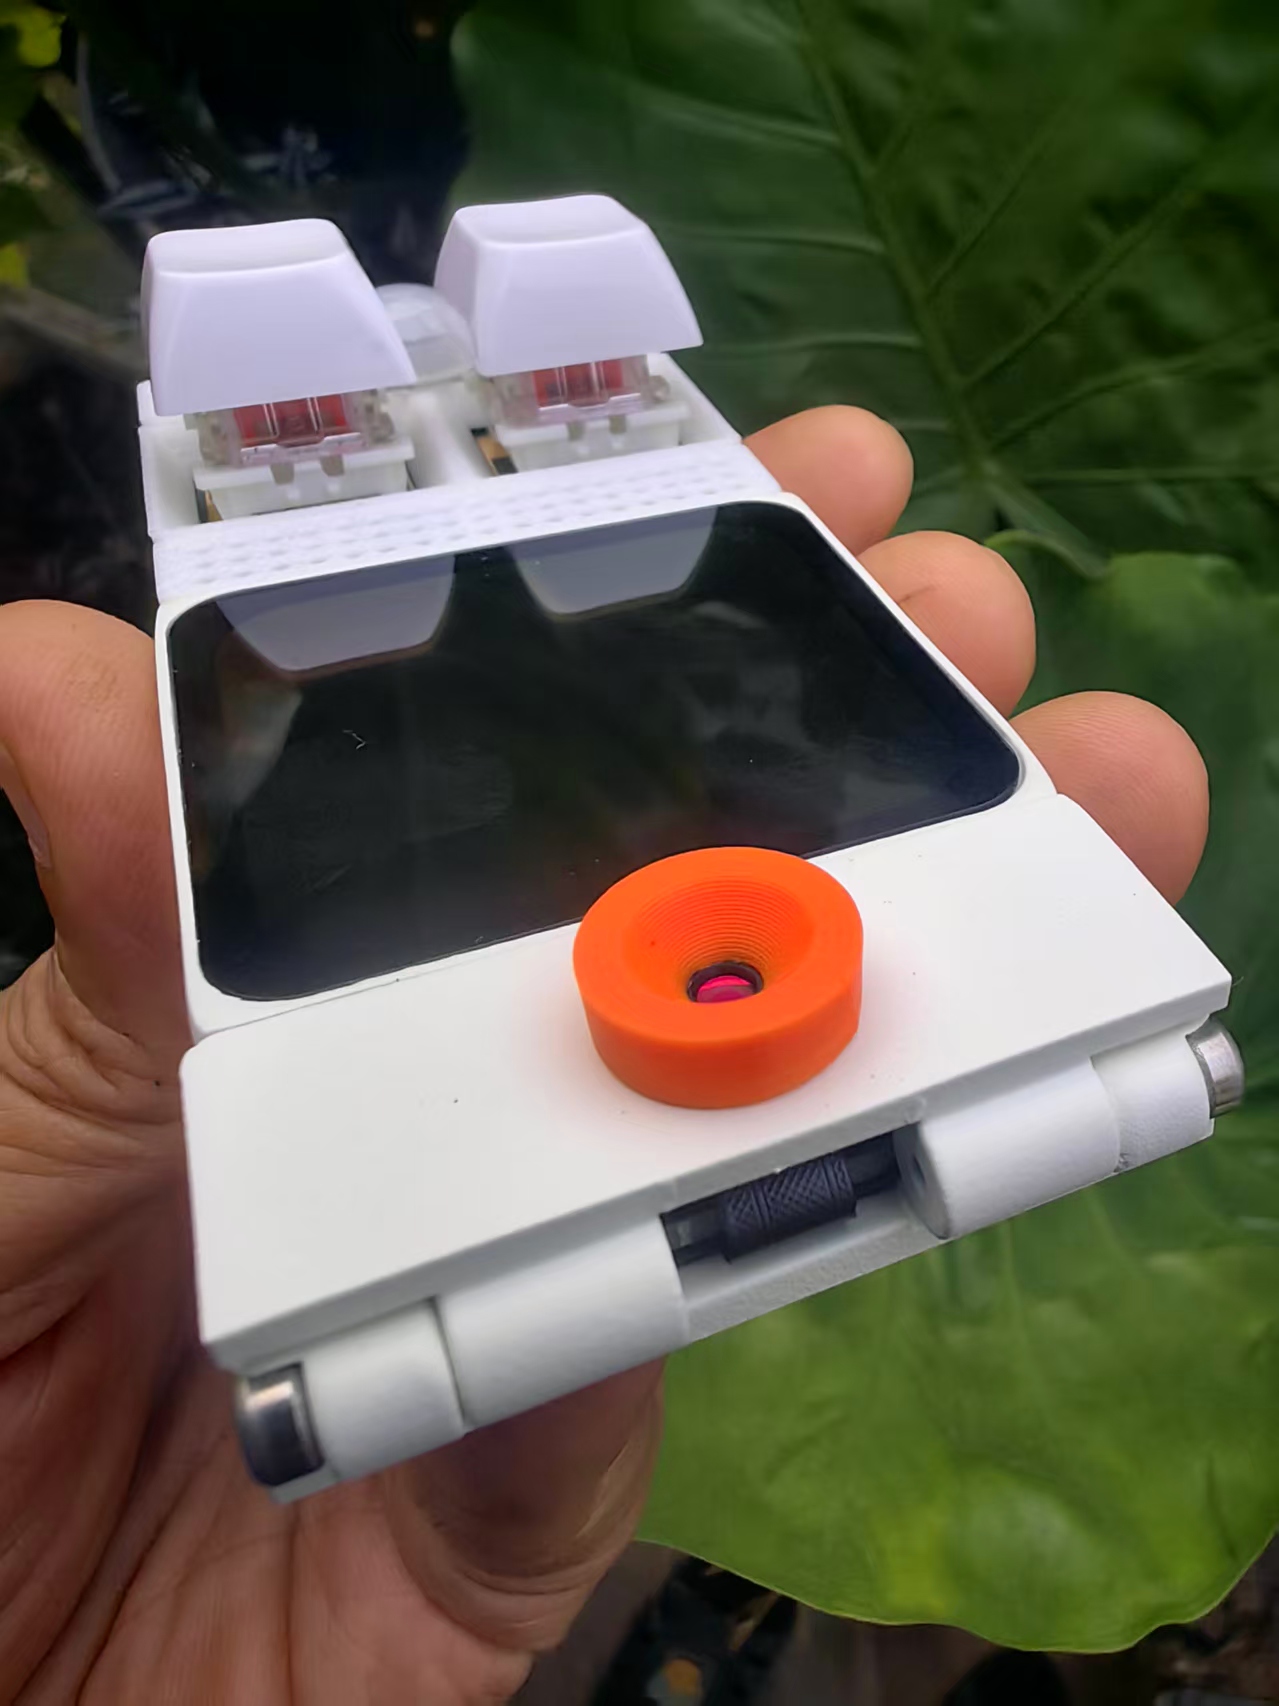
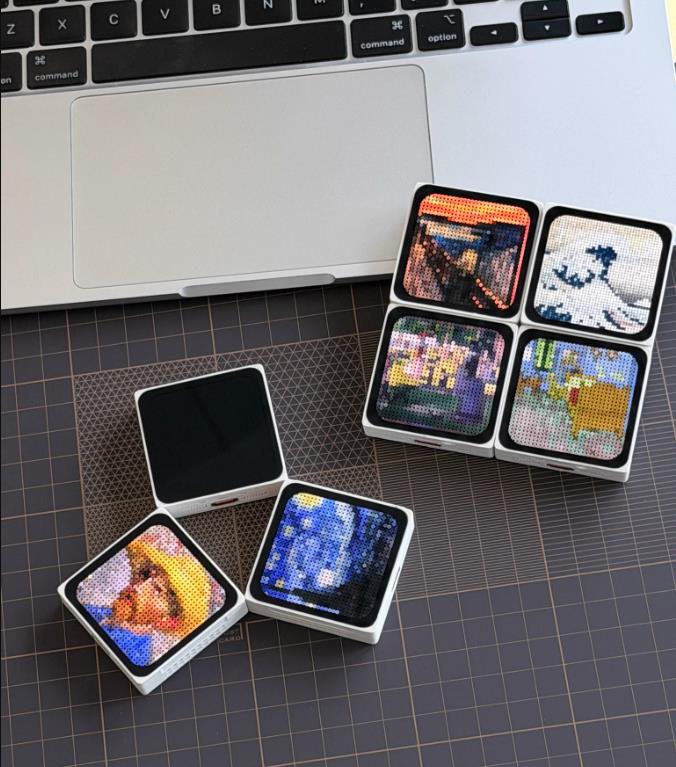
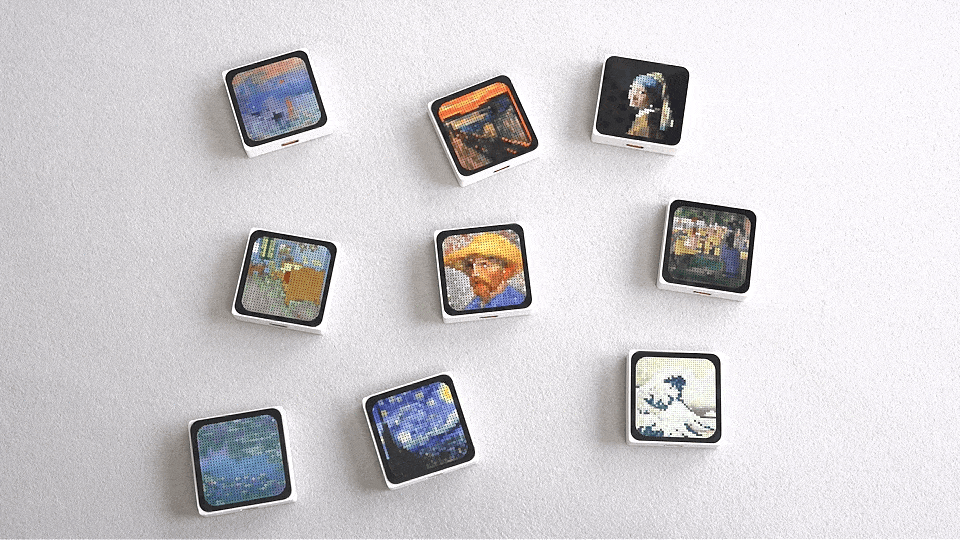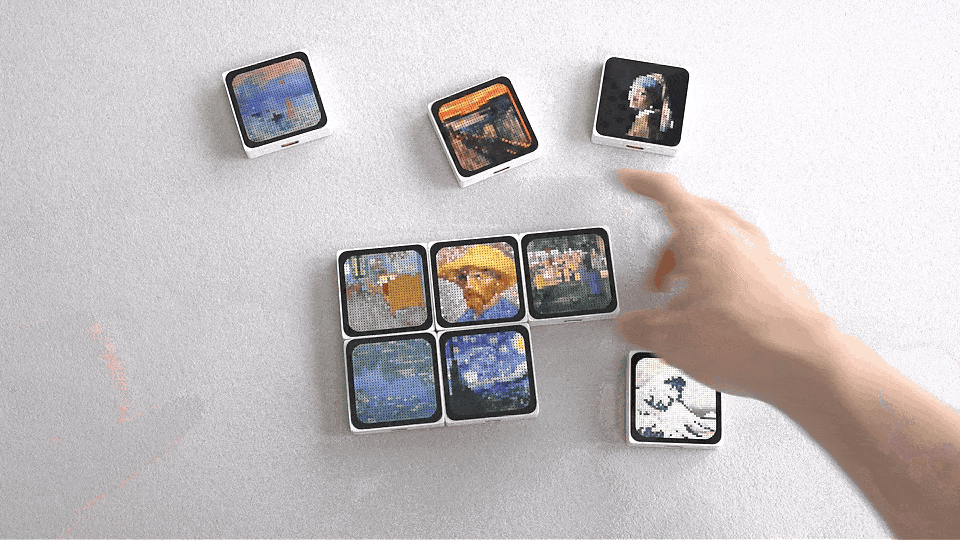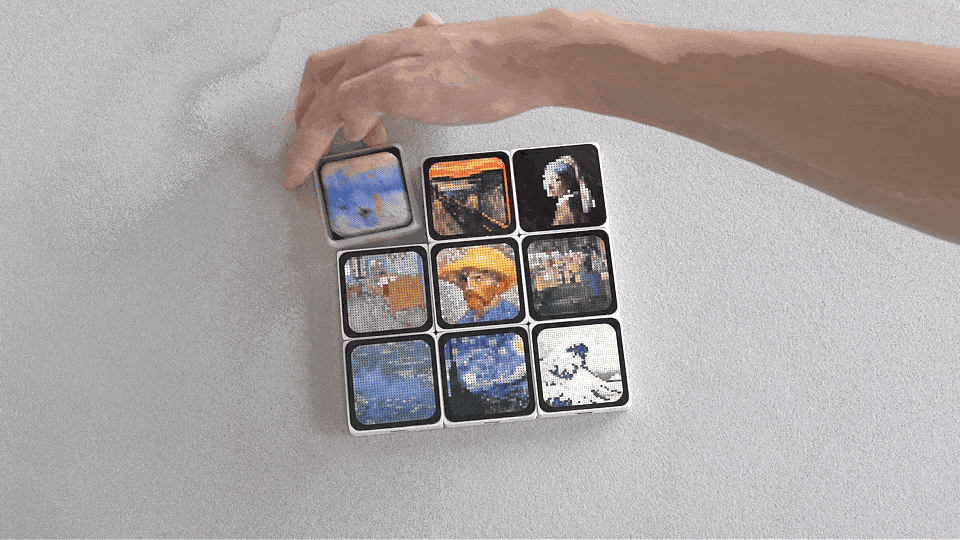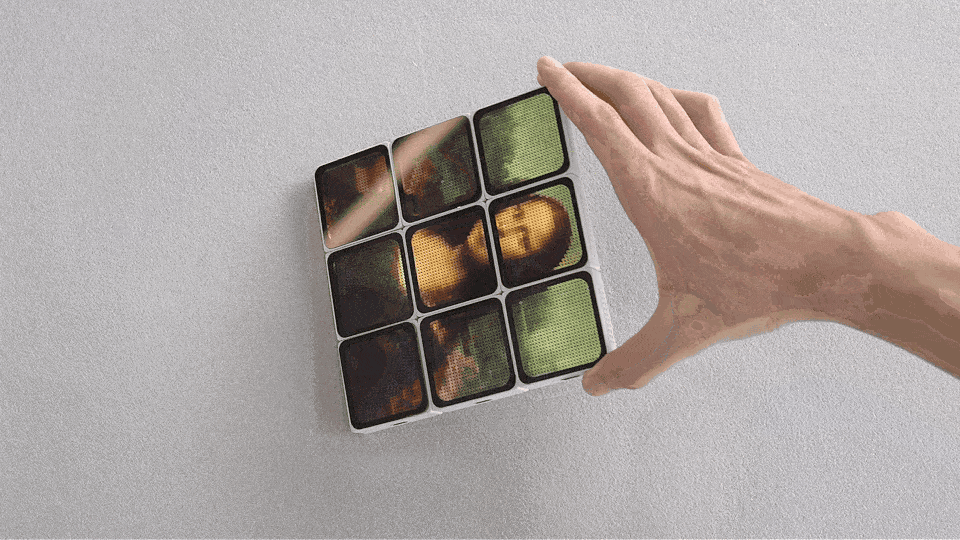
Arduino 和普通 IDF 开发板:代码和硬件绑定,换外设就要改代码。Mosaico 磁吸模块 + EEPROM 自描述,模块插上即识别,驱动自动加载,AI 能感知硬件组合。官方描述明确:“多台 ESP-Mosaico 主机可以识别彼此的相对位置和姿态,通过无线同步应用状态,拼成跨屏游戏或多屏信息面板”——设备与设备之间的关系,本身也成了应用的一部分。
② 一套硬件,两套开发体验,无缝接力
先用 ChatCoding 几句话验证创意原型;原型跑通,直接切 VibeCoding,升级成标准 ESP-IDF 工程,过渡到正式开发。Arduino 和 ESP-IDF 之间是割裂的——原型写完想升级,经常要整个工程重写。有一位开发者的实测记录很能说明差异:用 ChatCoding 折腾光敏传感器约 2 小时没跑通,因为 Agent 只能靠运行时探测来猜硬件;换用 VibeCoding(Claude Code + BSP 源码),7 分钟一次跑通,因为 Agent 可以直接读驱动代码、读模块 EEPROM 的识别信息。
③ 原生打通 AI Agent 闭环,不是“AI 写完代码交给人”
普通 ESP-IDF、Arduino 都只能做到:AI 生成代码,人手动编译、烧录、看串口、改 bug。Mosaico VibeCoding 链路里,Agent 可以直接读取硬件状态、编译烧录、读取报错,自动迭代,形成硬件闭环。ChatCoding 是“盲人摸象”,VibeCoding 是“带着图纸干活”。
④ 底层帮你处理了创客头疼的硬件资源问题
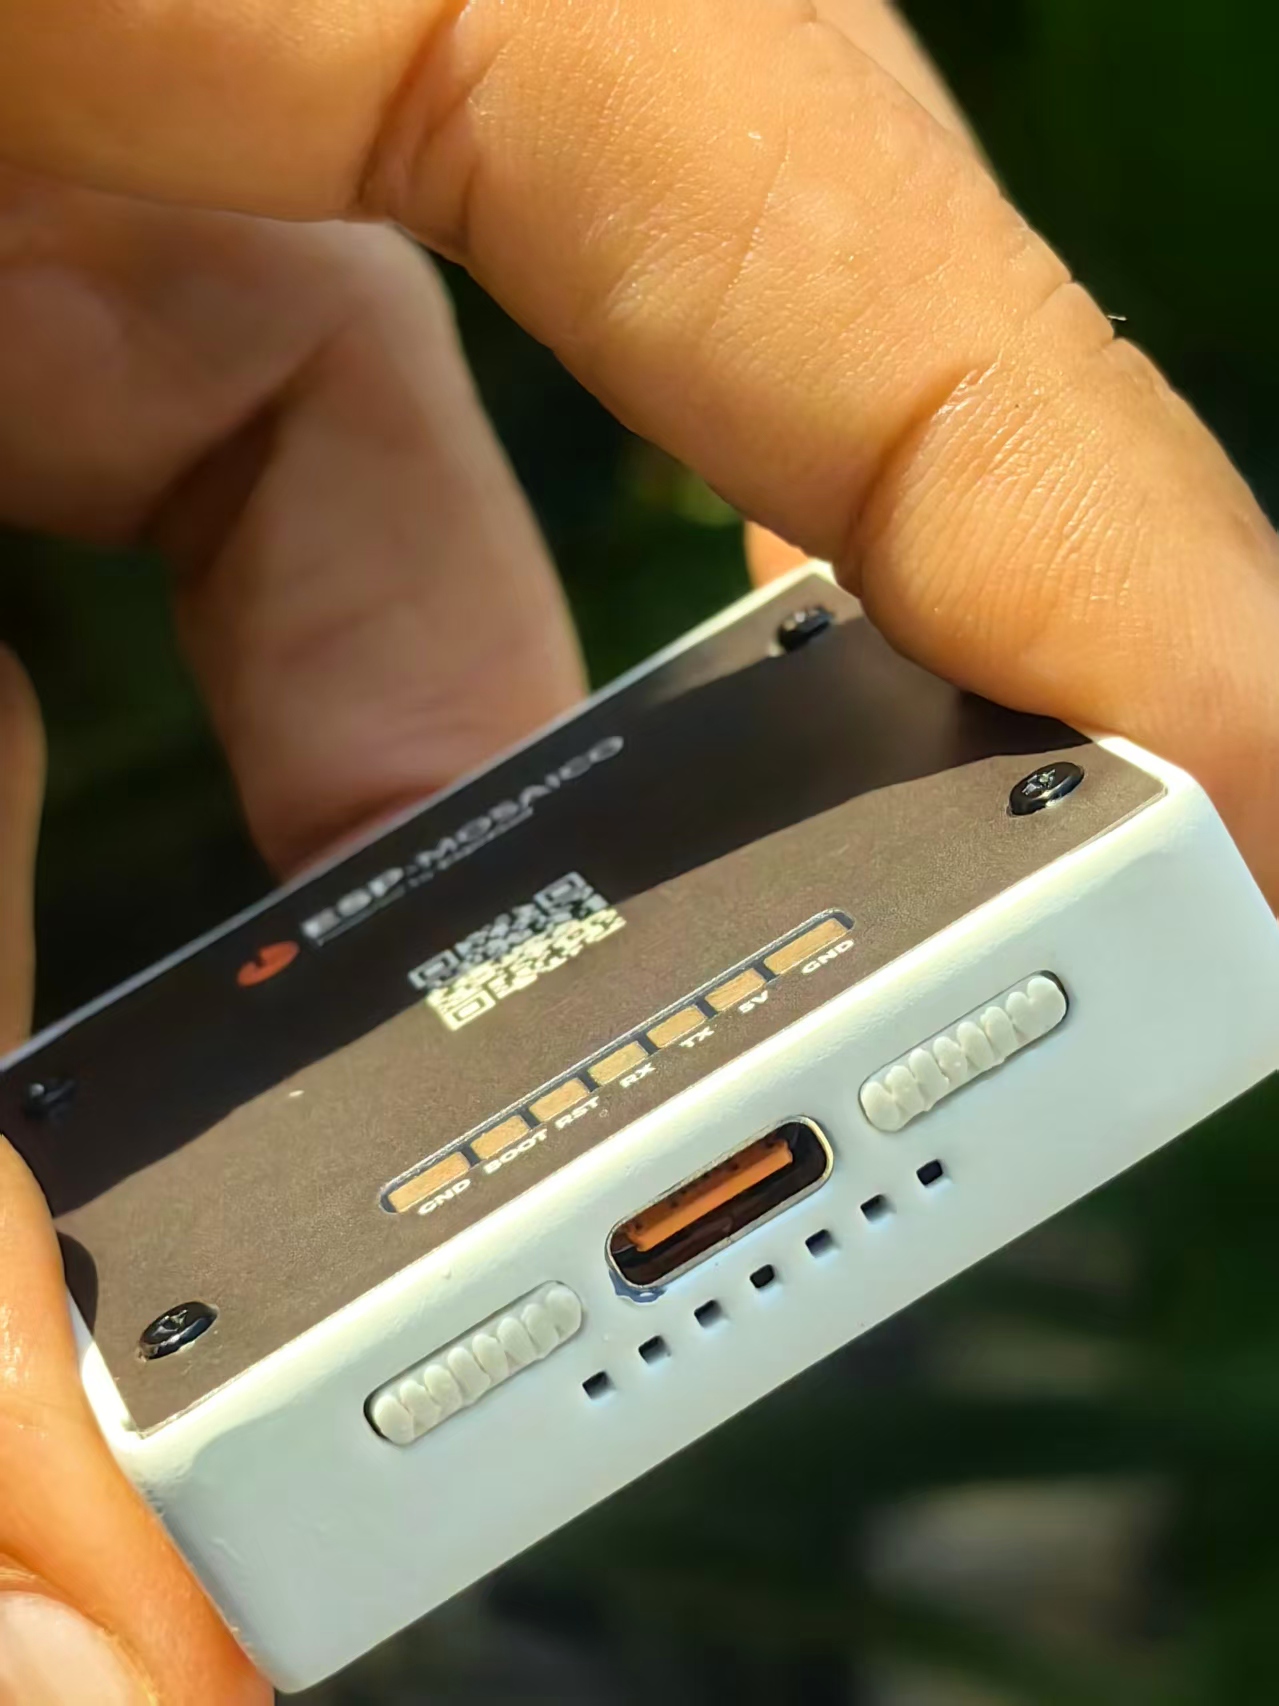
V1.2 版本独立双 I2C 总线,专门解决摄像头 + 交互模块同时挂载时的总线冲突。这类问题在普通 ESP32 开发板上,都要开发者自己查原理图、改地址、做总线隔离。
⑤ 统一的管理底座 Vibe Mode
相当于一个安全引导层:前 2 MB Flash 固定为 Vibe Mode,用户应用写坏也不会变砖,固件崩溃后依然可以回到 Vibe Mode 保留调试通道。普通 ESP-IDF 板子固件跑崩,很容易直接失联,需要手动拉复位、重新烧录。哪怕是原生 ESP-IDF 固件,也可以作为一个 Idea,由 Vibe Mode 加载、管理、启停。
(4)ESP-Mosaico 的短板(客观边界)
硬件成本高于普通 ESP32-S3 开发板;
ChatCoding 的 Lua 沙箱有性能上限,硬实时场景(FOC 电机控制、SLAM、高速图像算法)必须切 VibeCoding 走 ESP-IDF;
生态还在持续扩充,第三方模块不如 Arduino 库丰富,Skills Lab、社区资源都处于早期;
VibeCoding 链路搭建有门槛,需要掌握 ESP-IDF 基础、MCP 配置、Agent 工具选型;
ESP-GSP 的 JSON UI 范式有适用范围,适合“界面结构构建期确定、运行时更新数据”的产品;高度动态布局或复杂自定义绘制不一定是最优解。
## 三、怎么选:按阶段,不按“好坏”
纯入门、做简单小作品、不想啃底层 → Arduino。库生态帮你省掉驱动适配时间,setup()/loop() 心智负担最低。
做商业产品、机器人底层 FOC/SLAM、极致性能、量产项目 → 原生 ESP-IDF + 普通 ESP32 开发板。Arduino 的兼容层开销和较新芯片的支持滞后是硬约束,没有第二条路。
创客教育、AI 硬件原型快速验证、想体验 VibeCoding 硬件 Agent 闭环、经常切换组合传感器模块 → ESP-Mosaico。
在 ESP-Mosaico 上做正式项目 → VibeCoding + ESP-IDF。ChatCoding 跑通逻辑后,转入 VibeCoding 做工程化打磨,最终底层仍然是 IDF 原生代码。
板子不是 ESP-Mosaico 但想用 Agent → ESP-IDF + MCP Server。闭环本身可行,缺的是 Mosaico 那套“硬件上下文自动暴露”和“闭环调试接口统一化”的便利。
补充:如果你已经熟悉 ESP-IDF,Mosaico 不会让你抛弃原有知识,它只是给 IDF 增加了一套硬件自动化识别 + AI 调试链路;如果你是零基础,Mosaico 的 ChatCoding 路线门槛比 Arduino 还低,不需要学语法。
## 结语:没有“最强框架”,只有“对阶段的适配”
Arduino 是简化封装,降低入门难度;
原生 ESP-IDF 是底层完全开放,追求极致性能与可控性;
ESP-Mosaico 不是来替代它们的,而是在 ESP-IDF 内核之上,新增了一套面向 AI 时代的硬件开发范式。
它解决的不只是“好不好写代码”,而是AI 写代码之后,怎么和真实可变的硬件配合迭代——硬件可以拼接、外设可以自描述、AI 可以直接看见真实硬件,原型和正式工程可以无缝接力。
这也是它和普通开发板最大的区别:它的边界不是硬件决定的,而是想法决定的。