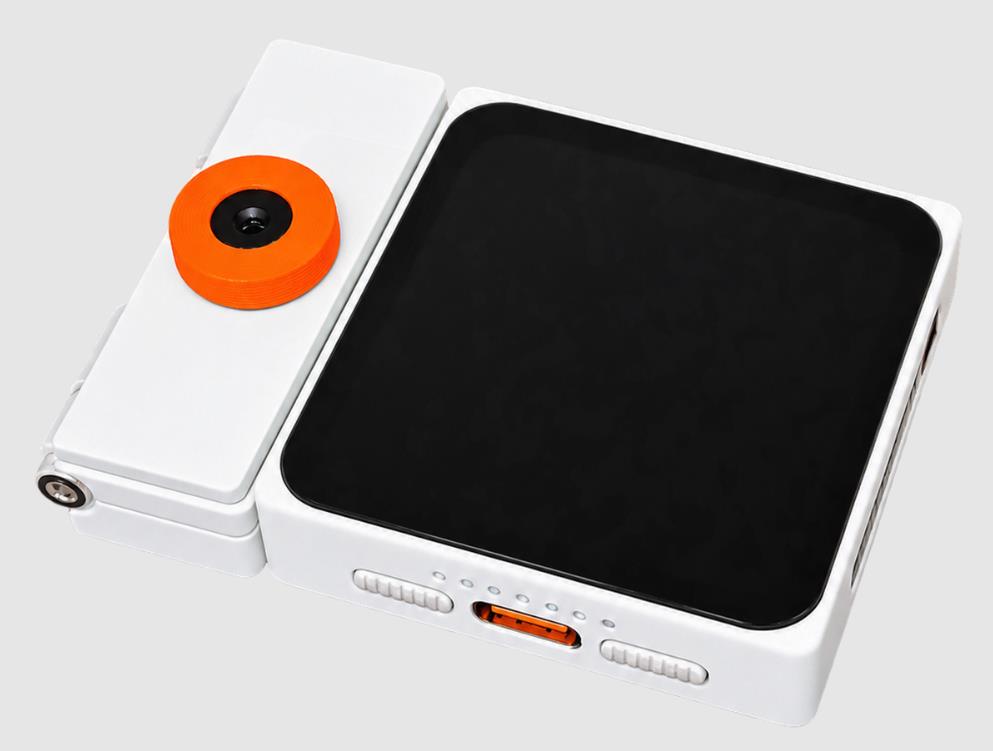
两条开发主线讲透:ChatCoding 与 VibeCoding,从“一句话点亮”到“真机工程闭环”
标签:ESP-Mosaico ESP32-S31 Vibe Mode Mosaico-Claw ChatCoding VibeCoding ESP-IDF AI硬件开发
## 前言:两条路,一个底座
前面几篇陆续聊了 ESP-Mosaico 的名字由来、Vibe Mode 的架构、以及 Mosaico-Claw 这个 ChatCoding 入口。到这里,很多读者会冒出一个问题:
既然板子上已经能对话写代码了,为什么还要在电脑上再搞一套 Agent?
这个问题问到了点子上。ChatCoding 和 VibeCoding 不是“新旧两代”,而是同一个底座上的两条并行路线,面向完全不同的阶段和目标。
一句话先划清界限:
ChatCoding = AI 在板子上,面向快速创意原型;VibeCoding = AI Agent 在电脑端,直接打通完整工程链——读写、编译、烧录、抓日志、调试真机,面向正式嵌入式项目。
这里会把两条路线合并讲讲:它们各自是什么、怎么协作、Vibe Mode 在中间扮演什么角色、以及你该在什么阶段用哪条。
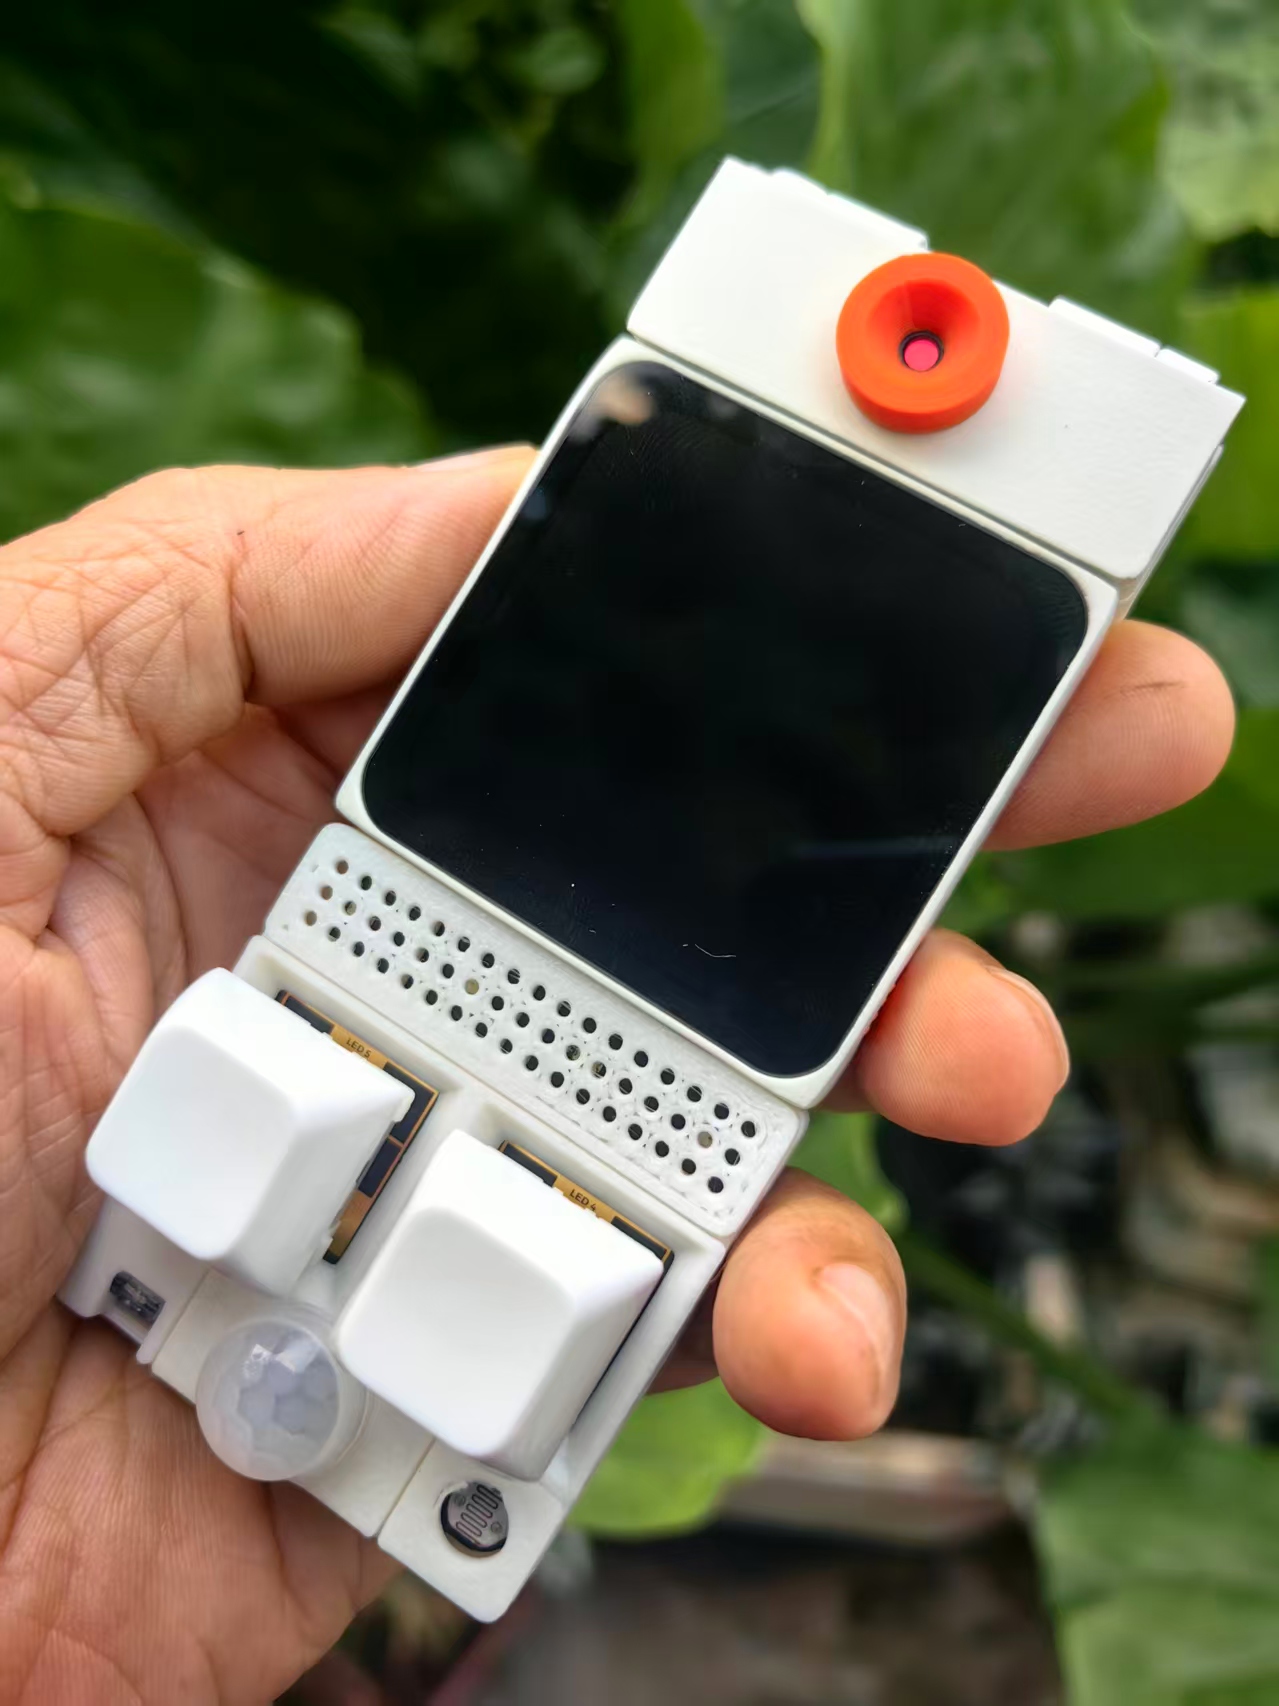
## 一、先看清底座:Vibe Mode 是两条路的共同根基
不管走哪条路线,板子开机第一眼看到的都是 Vibe Mode。它不是普通的启动界面,而是固化在独立 Flash 分区里的底层引导管理固件,独立于用户业务 App 运行。
Vibe Mode 负责的事情很具体:
统一管理 USB、Wi-Fi 两条调试链路
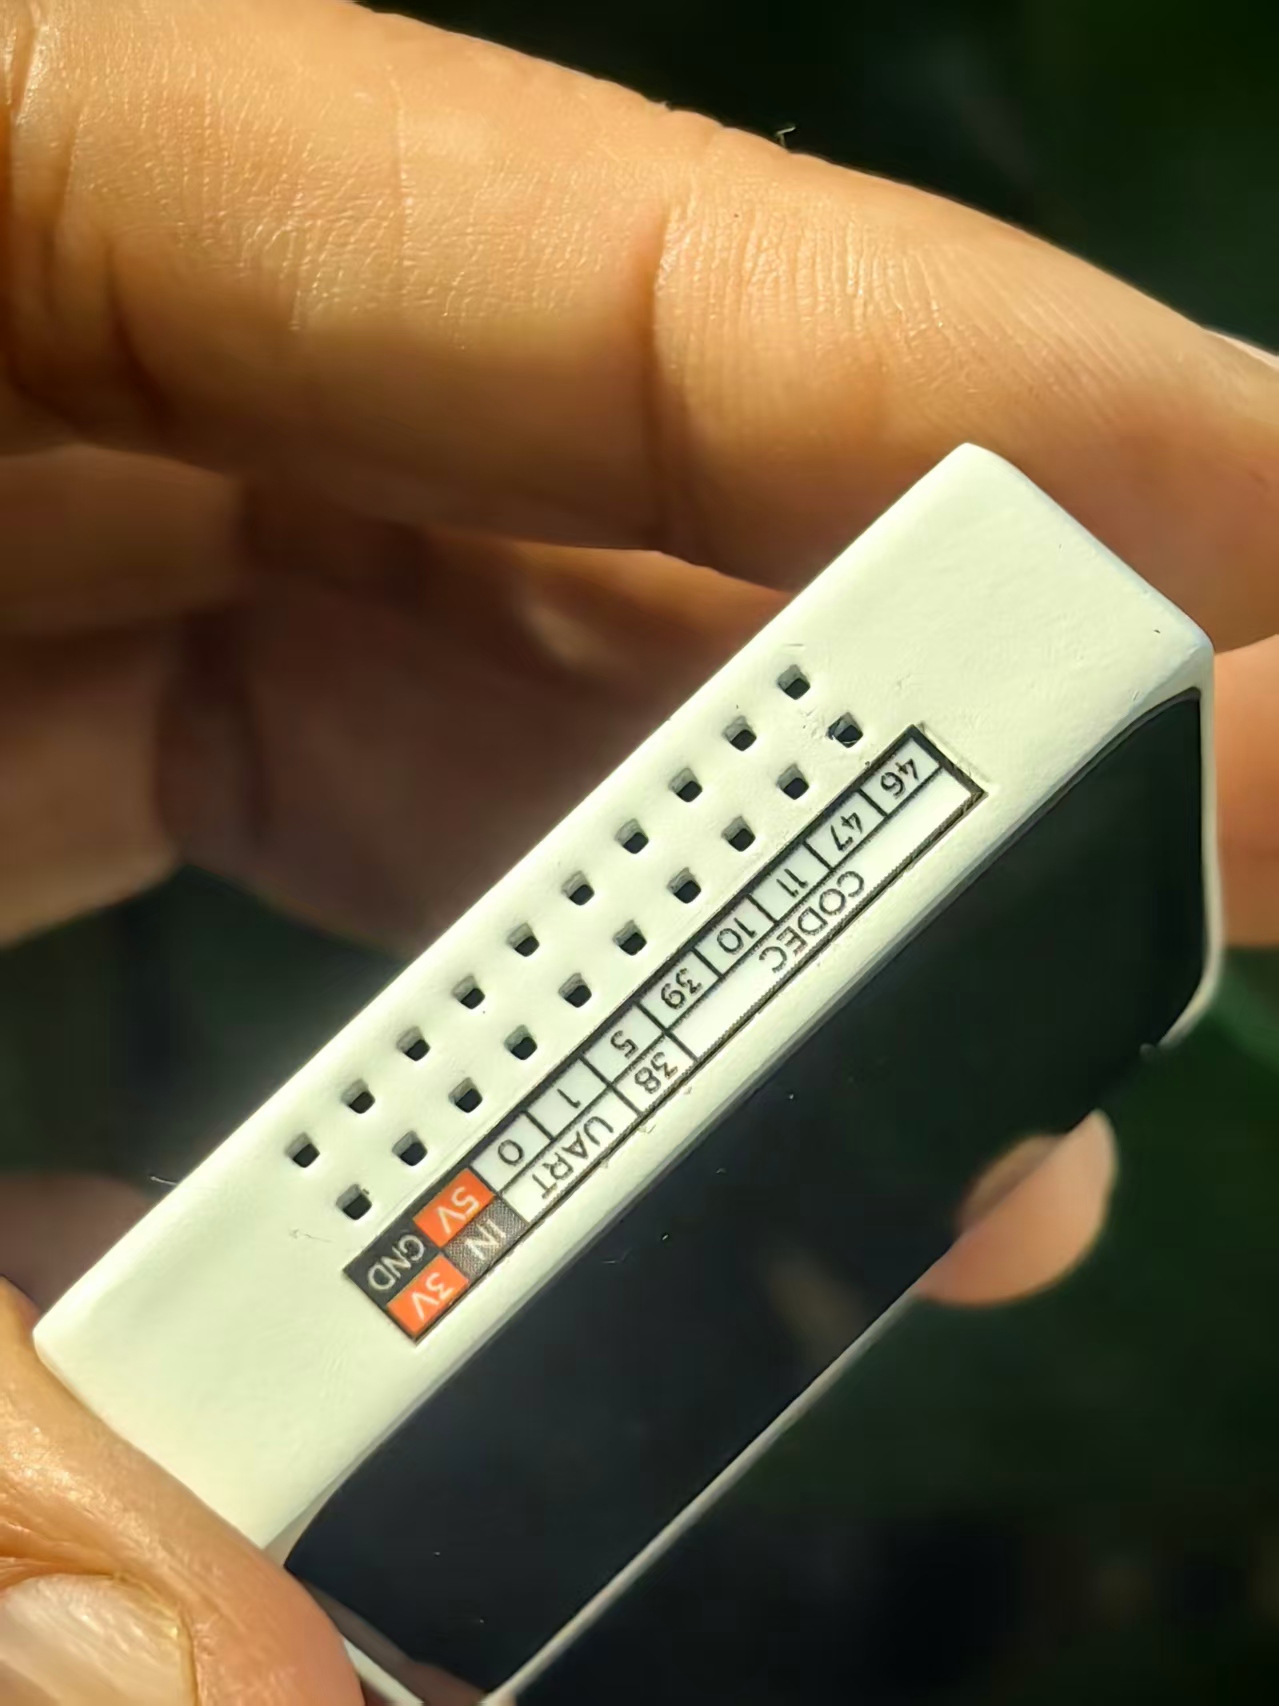
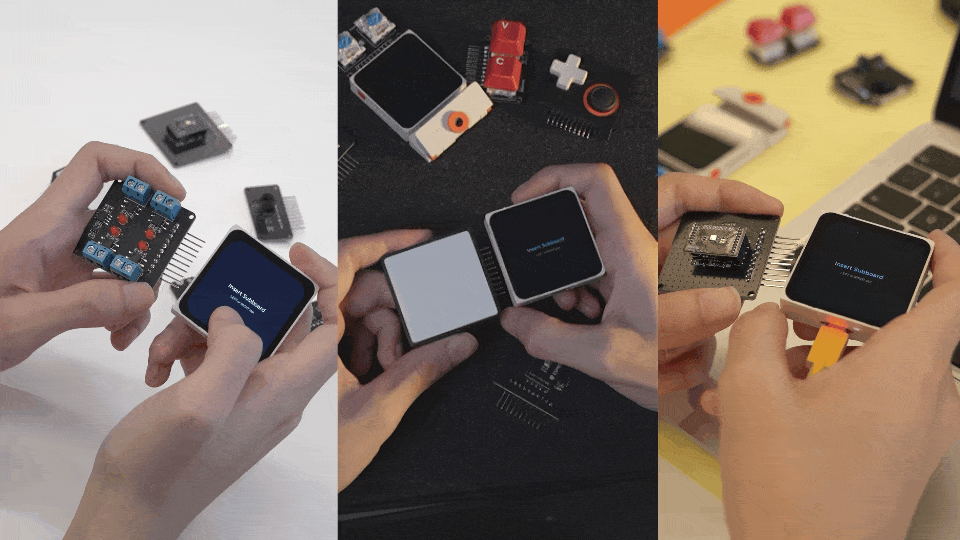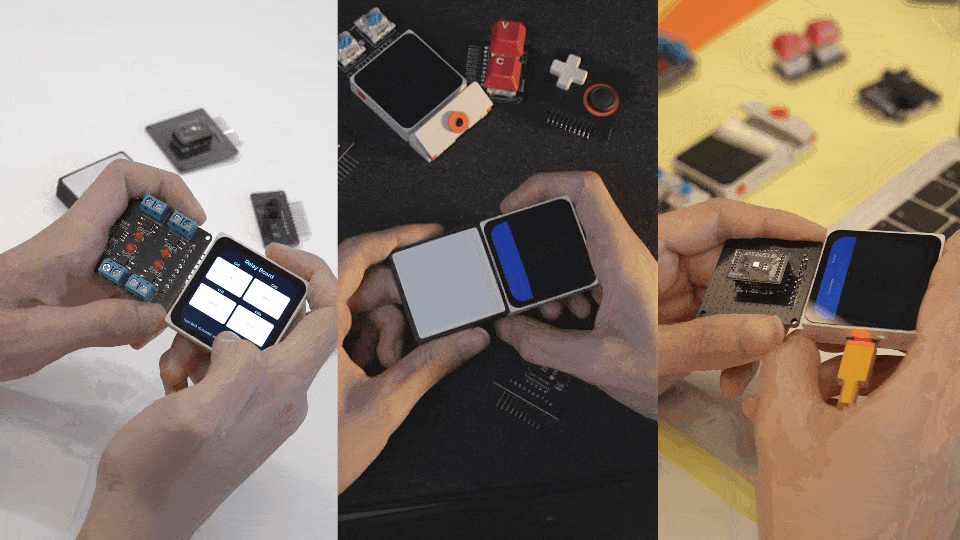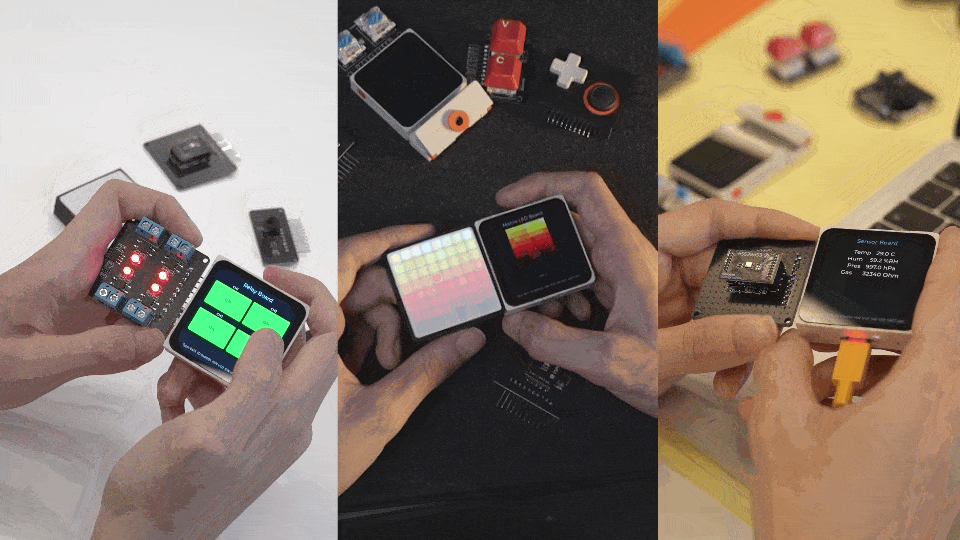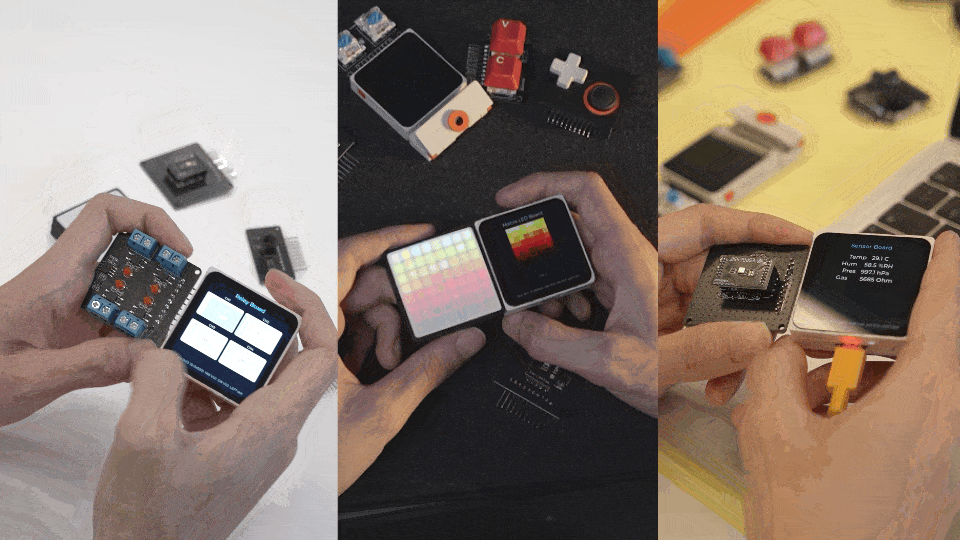
统一上报磁吸扩展模块的热插拔信息,让上层实时感知硬件变化
提供安全隔离:前 2 MB Flash 固定为 Vibe Mode,用户应用写坏也不会变砖
统一日志、画面、外设状态的上报接口,上层不用自己对接五花八门的底层串口协议
它的口号是 make ideas run——让创意跑起来。Idea 就是运行在 Vibe Mode 上的独立应用包,Mosaico-Claw、积木编程、相册都是 Idea。
关键点在于:哪怕是原生 ESP-IDF 固件,也可以作为一个 Idea,由 Vibe Mode 加载、管理、启停。 这意味着 VibeCoding 烧录的固件并不是“绕过系统”,而是仍然在 Vibe Mode 的调度框架内运行。调试通道、安全隔离、模块热插拔感知,这些能力在两条路线上是共享的。

## 二、ChatCoding:AI 在板子上,把创意先跑起来
2.1 它是什么
ChatCoding 的载体是出厂预装的 Mosaico-Claw(基于 ESP-Claw 框架)。你打开它,用触屏打字或者直接说话描述需求,Agent 识别当前插了哪些模块,生成适配硬件的 Lua 脚本,交给 Vibe Mode 热部署运行。
官方文档列出的 Claw 内置技能包括:快速提问、AI Create(创建 Lua 自动化)、安装技能(Skills Lab 搜索)、记忆、规划、计划任务。
几个典型需求示例:
“读取摇杆的方向,控制屏幕上小球移动”
“摄像头识别人脸,检测到人脸就亮起 RGB 灯,并且播放提示音”
“读取六轴 IMU 姿态,屏幕实时显示倾斜角度”
2.2 它真正的价值
不是“AI 帮你写代码”,而是把从想法到可运行原型的时间压缩到分钟级。
而且有一个容易被忽略的细节:部署完成之后,项目是本地独立运行的,断网之后依然可以正常工作。 代码生成、大模型理解需求这一环节依赖网络;但传感器读取、外设控制完全在本地执行。你做出来的不是“云端的玩具”,而是真正能离线跑在板子上的东西。
再往上一层,是 Skills Lab 技能生态。做好的项目可以打包成可复用 Skill,也可以一键安装别人分享的技能。对教学来说这一点尤其有价值:老师把课堂案例打包分发,学生一键加载复现,不用把时间耗在环境配置上。
2.3 它的边界
必须说清楚:ChatCoding 生成的是 Lua 脚本,运行在解释器之上,适合逻辑控制、传感器读取、UI 交互,不适合 FOC 电机控制、SLAM、高速图像算法这类硬实时场景。沙箱有性能上限,这是架构决定的,不是调参能解决的。
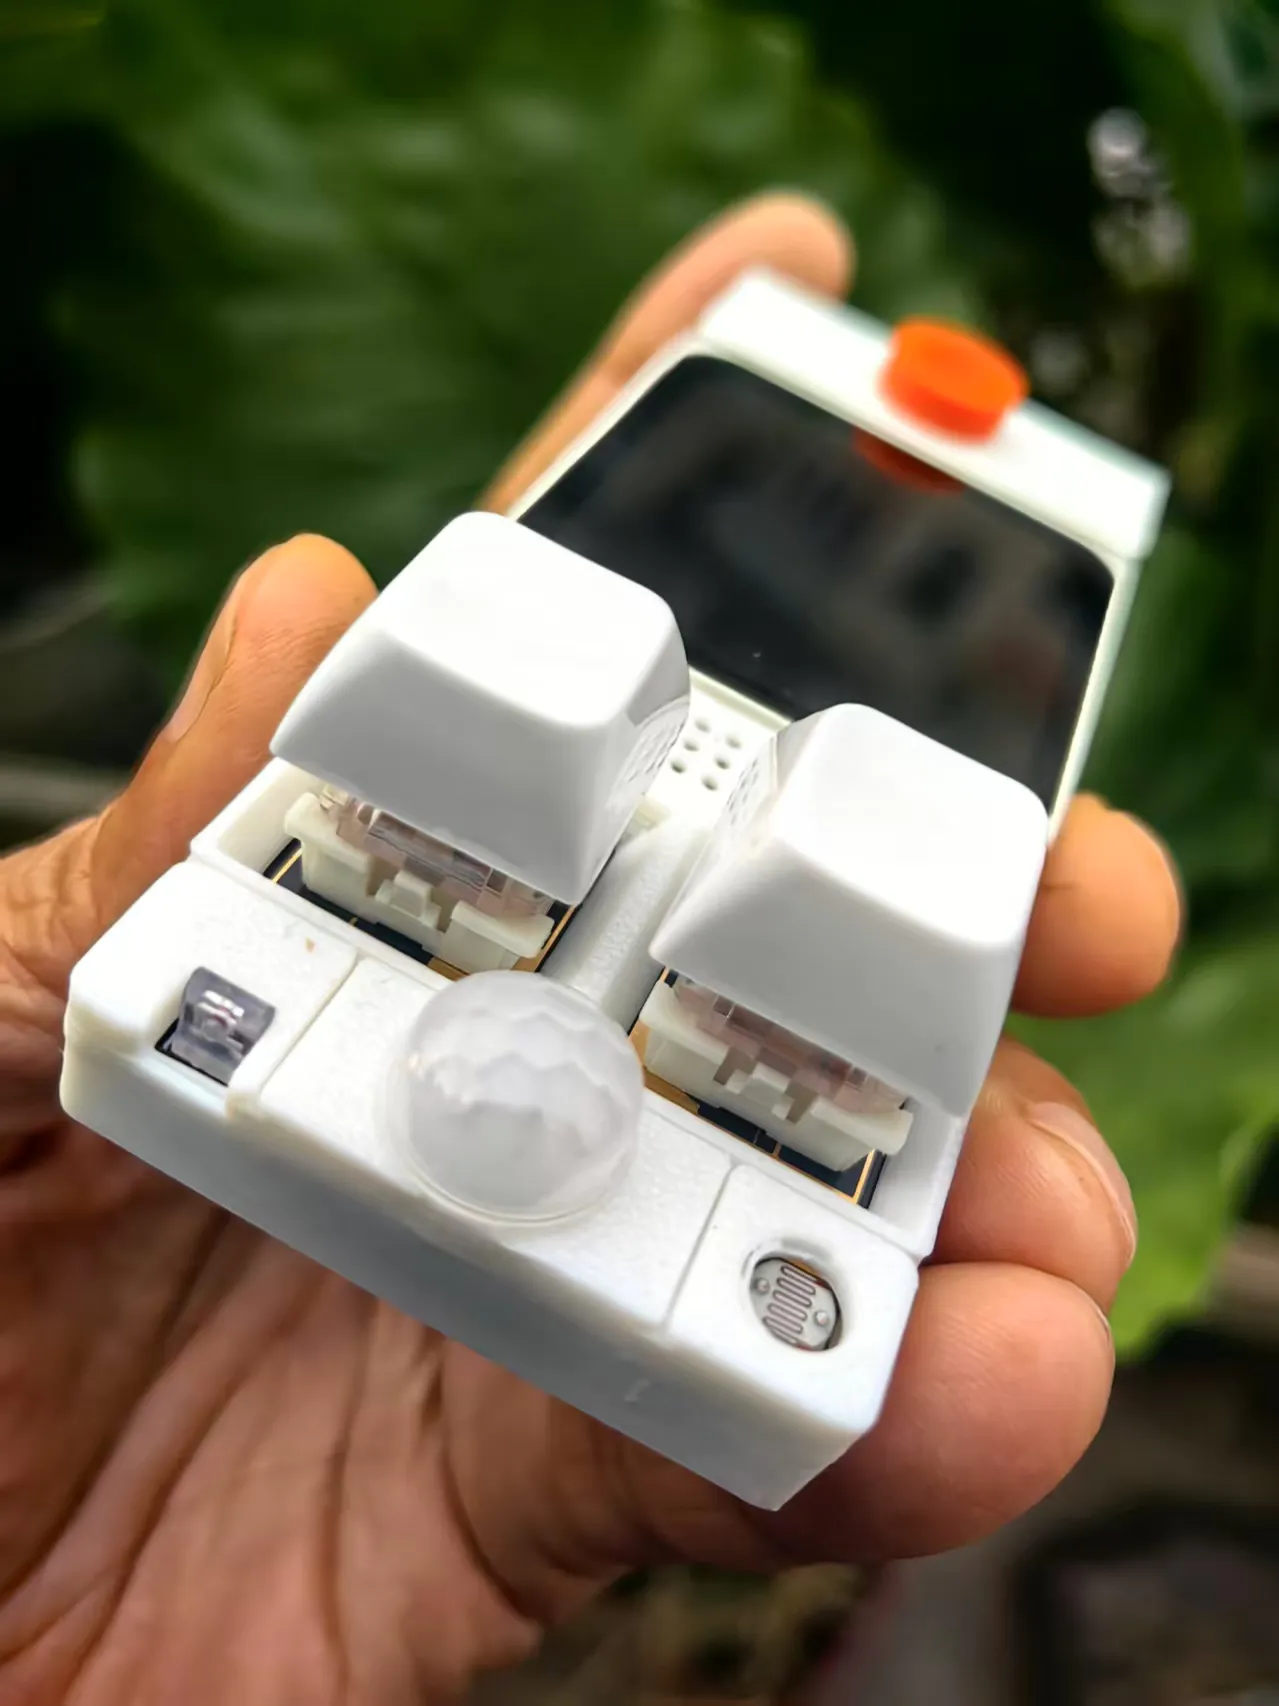
## 三、VibeCoding:AI 在电脑上,把原型做成工程
3.1 它是什么
VibeCoding 是 ESP-Mosaico 配套的深度开发工作流。你用 USB-C 把板子连到电脑,打开 Cursor、Claude Code 等支持 MCP 的 Agent 工具,让 Agent 直接操作 ESP-IDF 项目。
官方支持的 AI 编码工具包括 Codex、Claude Code、OpenCode、Trae,以及 Cursor 等兼容 MCP 协议的客户端。
它的核心不是“生成代码文本”,而是直接操控物理真机,形成闭环:
写代码 → 构建 → 烧录 → 真机运行 → 读取反馈 → 自动改代码
3.2 完整闭环流程
第一步:连接建立。 板子开机进入 Vibe Mode,USB 连电脑。Agent 通过 MCP 服务连接设备,自动读取当前硬件清单:主板版本、挂了哪些磁吸扩展模块、硬件资源信息。Agent 知道现在是什么硬件,才不会写出脱离硬件的“纸上代码”。
第二步:需求描述与代码生成。 你给 Agent 提需求,比如“基于 ESP-IDF,读取摄像头画面做简单人脸检测,检测到人脸后驱动 RGB 灯矩阵变色”。Agent 读取 BSP、原理图、驱动文档,生成完整 ESP-IDF 工程代码、CMake 配置、UI 资源。
第三步:仿真预检(可选)。 Agent 优先在电脑模拟器里跑一遍,提前排查语法、资源、UI 布局错误,减少反复烧录的时间成本。
第四步:自动构建、烧录。 Agent 调用本地 ESP-IDF 工具链,编译 esp32s31 目标固件;编译成功后自动通过通道烧录进真机。全程不需要你手动点烧录、选串口、敲命令。
第五步:真机运行 + 采集反馈。 固件启动,Vibe Mode 把运行日志、报错信息、传感器数据、屏幕画面、触摸事件回传给电脑 Agent。Agent 能看见:程序有没有跑起来、摄像头有没有出图、IMU 数据是否正常、哪里崩溃了。
第六步:自动迭代修复。 效果不对、程序报错,Agent 拿到真机反馈,定位问题、改代码、重新编译、再次烧录,循环迭代。
3.3 乐鑫为 VibeCoding 铺的五层路
VibeCoding 不是“把 Cursor 打开就完事”。乐鑫做了几层针对性设计:
① 规范驱动的 UI 开发。 给 Agent 明确的设计规则、组件库、资源和约束。UI 不是“随意发挥”,而是在预定义规范内组合,至少保证结构合法。
② ESP-GSP:面向 AI 的 UI 框架。 这是闭环里最具体的一块技术支撑。开发者(或 Agent)用 JSON 描述界面结构和资源,构建工具在编译阶段完成校验、资源优化,生成类型化 C API,设备端只调用 API 更新状态。官方文档明确写了:可结合场景规范和控件文档,由 AI 辅助生成或修改 JSON 界面,并通过编译检查和主机模拟器验证布局与交互。试错成本从“烧录一次等几十秒”降到“改一行 JSON 跑一次模拟”。
③ 闭环设备调试。 乐鑫把烧录、设备控制、输入注入、UI 状态读取、性能数据、故障信息统一暴露为接口,让 Agent 直接调用。开发者的角色变成定义目标、约束和验收标准。
④ Agent-ready 开发资源。 BSP、SDK、原理图、参考工程、文档都整理成 Agent 可读的形式。这一点在实测中效果很明显:有开发者记录,用 ChatCoding 折腾光敏传感器约 2 小时没跑通,因为 Agent 只能靠运行时探测;换用 VibeCoding(Claude Code + BSP 源码),7 分钟一次跑通,因为 Agent 可以直接读驱动代码、读模块 EEPROM 的识别信息。
⑤ ESP-IDF Tools MCP Server。 ESP-IDF v6.0 引入 Tools 本地 MCP Server,让 Cursor、Claude Code 等客户端直接调用 idf.py 的能力:设置目标芯片、编译、烧录、查询项目状态、列出串口设备。以 Cursor 为例,在 .cursor/mcp.json 里注册 eim run idf.py mcp-server,Agent 就能在对话里执行“set target to esp32s31 and build”并拿到真实构建结果和错误信息。

## 四、两条路线清晰对比
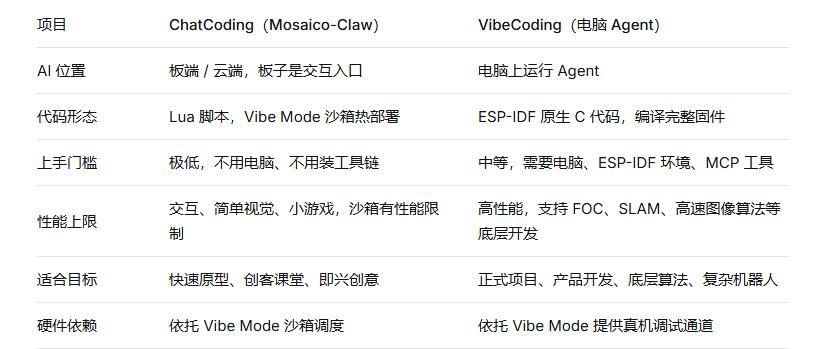
二者不是替代关系,是串联的开发流水线。
## 五、它解决了 AI 时代硬件开发的什么痛点
传统嵌入式开发,人是“中间人”:写代码 → 手动编译 → 手动选串口烧录 → 自己看串口日志找 bug → 手动改代码,循环往复。AI 生成代码之后,依然要人工做这一整套体力活。
现在 AI 写代码已经很成熟,但有一个很难绕过去的鸿沟:AI 在电脑里写出来的代码,大多是“纸上代码”。放到真实硬件上,会遇到接线错误、引脚冲突、驱动缺失、总线争抢、传感器噪声一堆现实问题。软件可以秒级迭代,硬件调试周期很长。
乐鑫在发布 ESP-Mosaico 时把这个痛点说得很清楚:“软件现在可以借助 AI 快速生成和修改,但硬件仍然受限于固定的板子、接口和产品形态。”
两条路线从不同层面填这条鸿沟:
ChatCoding 层面:硬件模块化磁吸免接线,Vibe Mode 自动识别模块,Claw 感知当前硬件组合生成适配代码,运行后读反馈迭代。
VibeCoding 层面:Agent 自动识别真实硬件配置,避免写出脱离板子的无效代码;自动编译、自动烧录,解放重复命令行操作;自动采集真机运行反馈,基于真实报错修复;支持先仿真后真机,降低调试翻车成本;模块化硬件变更后,Agent 自动感知模块增减并适配驱动。
这也是乐鑫对 Vibe Coding 的理解:Vibe 不是随便写代码,是在真实物理硬件上持续迭代、生长项目。

## 六、你该在哪个阶段用哪条?
我的建议很简单:看你在哪个阶段。
想法验证阶段 → ChatCoding。 你有一个模糊的创意,想知道“这玩意儿能不能跑起来”。打开板子,说几句话,几分钟看到效果。不对就继续聊。这个阶段的成本是“试错的时间”,ChatCoding 把它压到了最低。
原型打磨阶段 → VibeCoding。 ChatCoding 跑通了,你知道这个方向可行,现在要把它做稳、做完整。换到电脑上,让 Agent 读驱动、写工程代码、编译烧录、闭环调试。这个阶段的成本是“调试的深度”,VibeCoding 给了 Agent 足够的信息去深入。
正式项目 → 原生开发 + Agent 辅助。 VibeCoding 的 Agent 可以帮你写业务逻辑、调 UI、排查编译错误,但架构设计、性能优化、安全边界,这些需要人的判断。
乐鑫自己在发布时也说了:两种方式“既可以独立使用,也可以根据开发阶段灵活选择”。
## 七、上手前置条件与客观边界
VibeCoding 前置条件
ESP-Mosaico 主板(优先 V1.2,双独立 I2C,多模块更稳)
一根支持高速数据传输的 USB-C 线
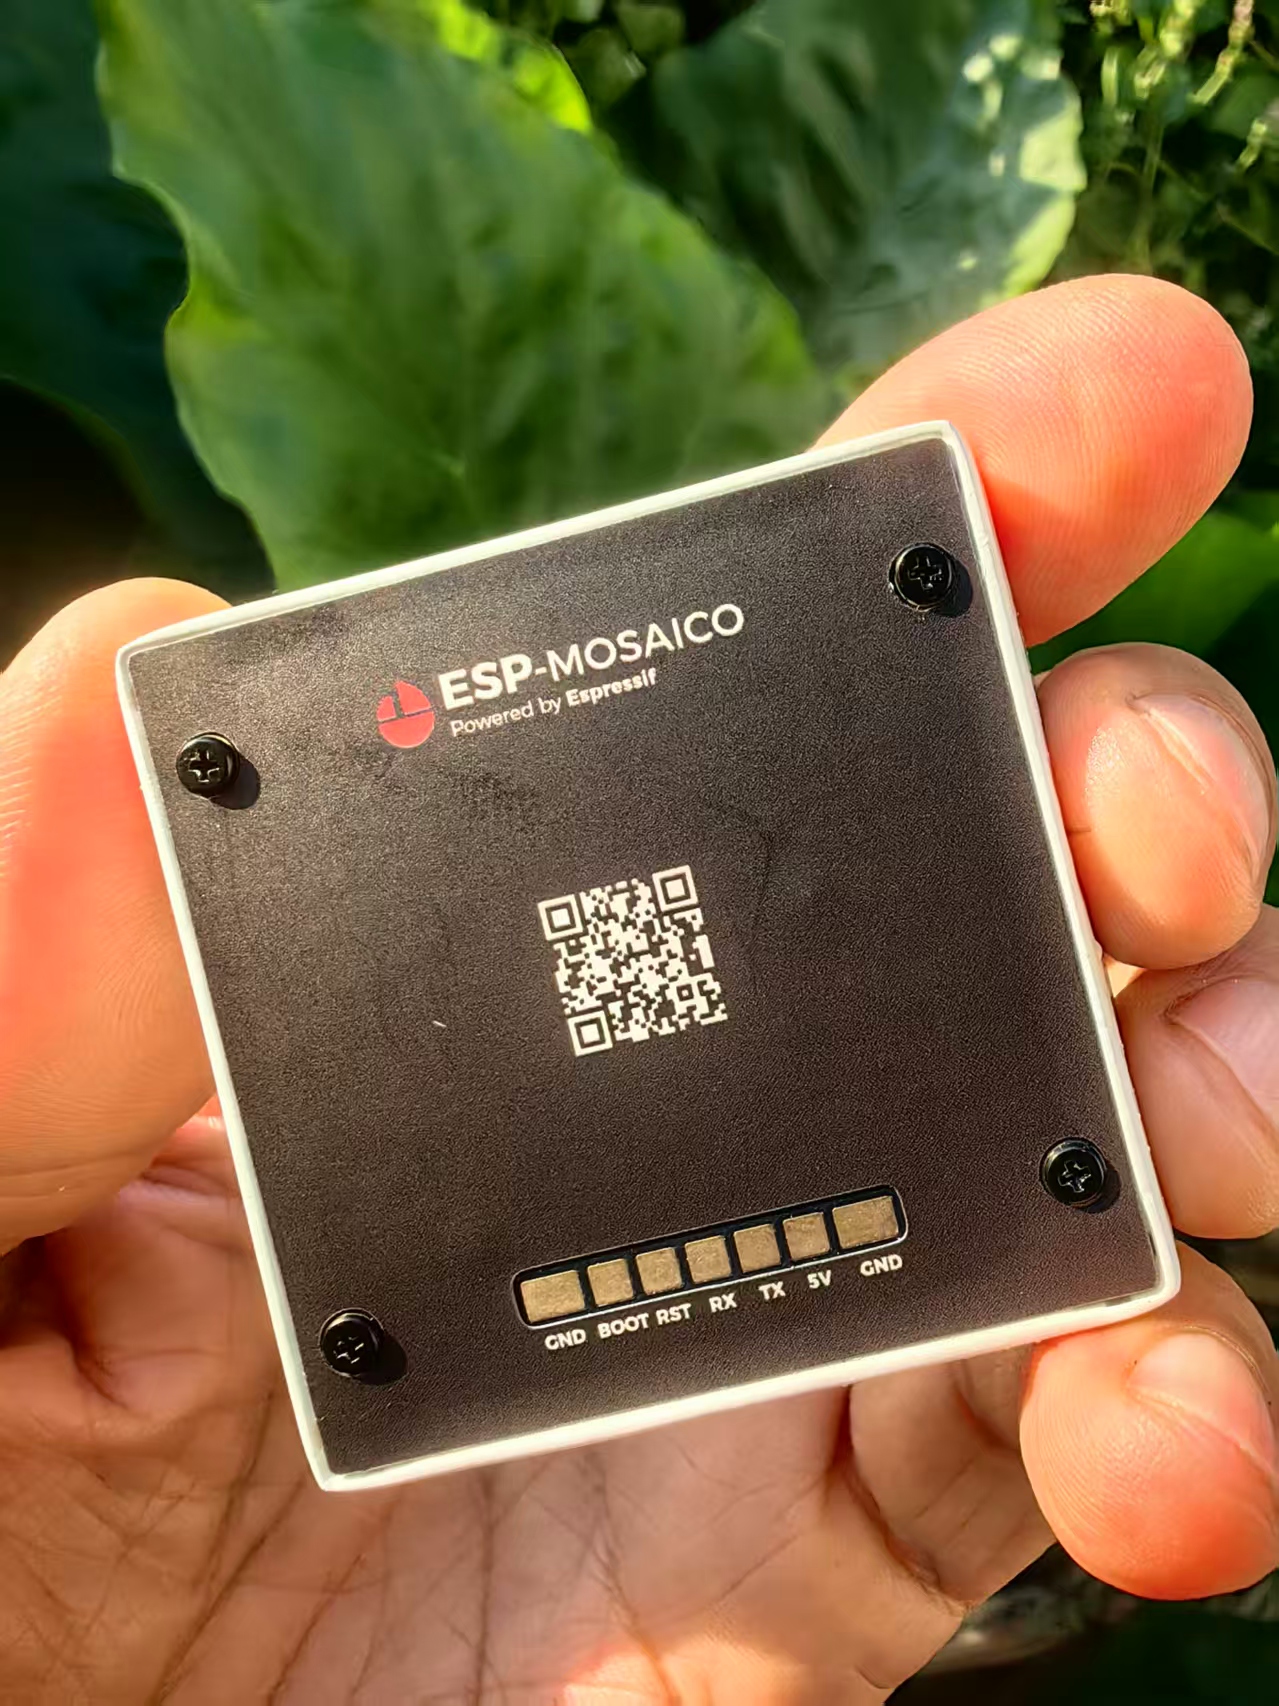
电脑端:ESP-IDF 开发环境、MCP 服务(对接 Agent 和设备)
支持 MCP 的 AI 编码工具:Cursor、Claude Code 等
板子正常进入 Vibe Mode,电脑与设备通信正常
提示:这套链路目前仍在持续迭代,属于进阶路线,不建议零基础新手直接上手。先吃透 ChatCoding,理解整套生态之后再来体验 VibeCoding。
客观边界
它不是“AI 一键做出完美产品”。Agent 依然会写错底层逻辑,只是把编译、烧录、抓日志这些机械工作自动化;复杂算法思路依然需要开发者把控。
硬实时控制仍要走原生开发。FOC 电机控制、高速闭环、SLAM,VibeCoding 可以帮你写代码、调参数,但性能验证和时序保证仍需人工介入。
ESP-GSP 的 JSON UI 范式有适用范围。适合“界面结构构建期确定、运行时更新数据”的产品;高度动态布局或复杂自定义绘制不一定是最优解。
两套方案各有取舍,不是 VibeCoding 就一定更好。简单交互项目,ChatCoding 效率高得多。
生态还在持续完善,模块、技能库还在不断新增,社区资源相比 Arduino、Mind+ 生态还比较新。
## 结语:一个底座,两条主线
到这里,ESP-Mosaico 的开发主线可以收束成一张图:
磁吸扩展模块(马赛克碎片)
       ↓
ESP-Mosaico 主板(基座)
       ↓
Vibe Mode(系统底座、资源管理器、安全隔离)
       ↓
Idea 应用
  ├── Mosaico-Claw / ChatCoding(轻量原型,一句话点亮)
  └── VibeCoding 固件(电脑 Agent 闭环,工程化打磨)
ChatCoding 让普通人“一句话点亮硬件创意”;VibeCoding 打通了从创意到正式硬件产品的最后一环
当电脑里的 AI 可以直接和你的 ESP-Mosaico 真机对话、读写、烧录、调试,嵌入式开发的范式就变了:不再是人去适配硬件、适配工具链;而是 AI Agent 作为助手,直接接管硬件工程全链路,你只需要专注想法本身。
ChatCoding 是“让创意先跑起来”,VibeCoding 是“让跑起来的东西站得住”。