ESP-Mosaico 底层拓展详解|AI Coding Agent 如何打通物理硬件闭环?
原文标题:《【花雕动手做】当 AI Agent 不再只写代码:详解 AI Coding Agent 如何打通物理硬件闭环|ESP-Mosaico 底层拓展》
原文链接:https://blog.csdn.net/weixin_41659040/article/details/170293573
标签:AI Coding Agent VibeCoding ChatCoding ESP-Mosaico MCP 硬件在环 具身智能 嵌入式 ESP32-S31

## 前言:软件 Agent 的天花板,在物理世界面前碰壁
现在大家讨论 Vibe Coding、Agent 编程,绝大多数场景还停留在电脑文件、模拟器里。
模拟器里跑得再完美,一旦焊到真实硬件上,总线冲突、引脚错配、供电不稳、传感器时序不对,全部都会翻车。这就是当下 AI 编码最大的鸿沟:软件 Agent 可以无限迭代,但硬件的物理世界无法被模拟器完全复刻。
很多人误以为“板子上跑一个大模型 = 硬件 Agent”,这是一个常见的误区。真正的硬件 Agent 拓展,不是给开发板加一个聊天窗口,而是让 Agent 看懂硬件、自动部署、读取真机反馈、自主修复固件,形成物理世界的闭环。
ESP-Mosaico 给出的答案,就是把 AI Coding Agent 拓展到物理硬件,搭建一套【硬件在环】的自主调试闭环。这也是面向具身智能、机器人、创客硬件的下一代开发范式。
先用一句话区分两条闭环:
普通软件 Agent 闭环:需求 → 生成代码 → 日志输出(纯数字世界)
硬件 AI Coding Agent 闭环:需求 → 识别硬件拓扑 → 生成适配代码 → 真机部署 → 采集传感器/报错/电压数据 → 自主修改代码、重新烧录迭代(物理世界闭环)
## 一、为什么传统 Arduino/ESP-IDF 很难做硬件 Agent?
传统嵌入式开发中,AI 始终是一个“外挂”,而不是一个“参与者”。核心痛点有四个:
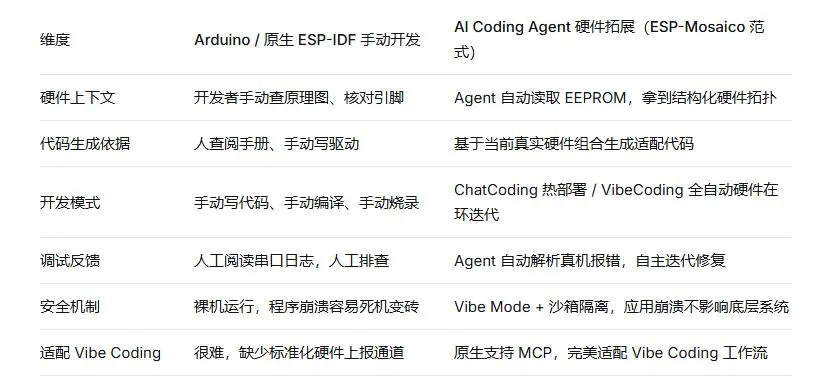
① Agent 看不到硬件。 它不知道你接了什么外设、不知道 I2C/SPI 资源占用,只能靠猜驱动。生成出来的代码引脚对不上、外设不存在,放到板子上直接跑不起来。
② 没有统一上报通道。 报错、Core Dump、传感器数据需要人手动复制粘贴给大模型,反馈链路是断的。
③ 没有沙箱隔离。 代码跑崩直接死机、变砖,试错成本极高,Agent 不敢频繁部署。
④ 没有标准化工具协议。 每个板子一套对接逻辑,Cursor、Claude Code 很难统一调用硬件,无法形成通用的 Agent 工作流。
这也是为什么 Vibe Coding 火了很久,硬件落地案例却很少。硬件 Agent 不是一个简单的串口透传,它需要整套底层底座配合。
## 二、AI Coding Agent 硬件拓展四层底座
ESP-Mosaico 的范式,可以拆成四层。每一层解决一个 Agent 接入硬件必须跨过的门槛。
第一层:硬件自发现层(硬件上下文)
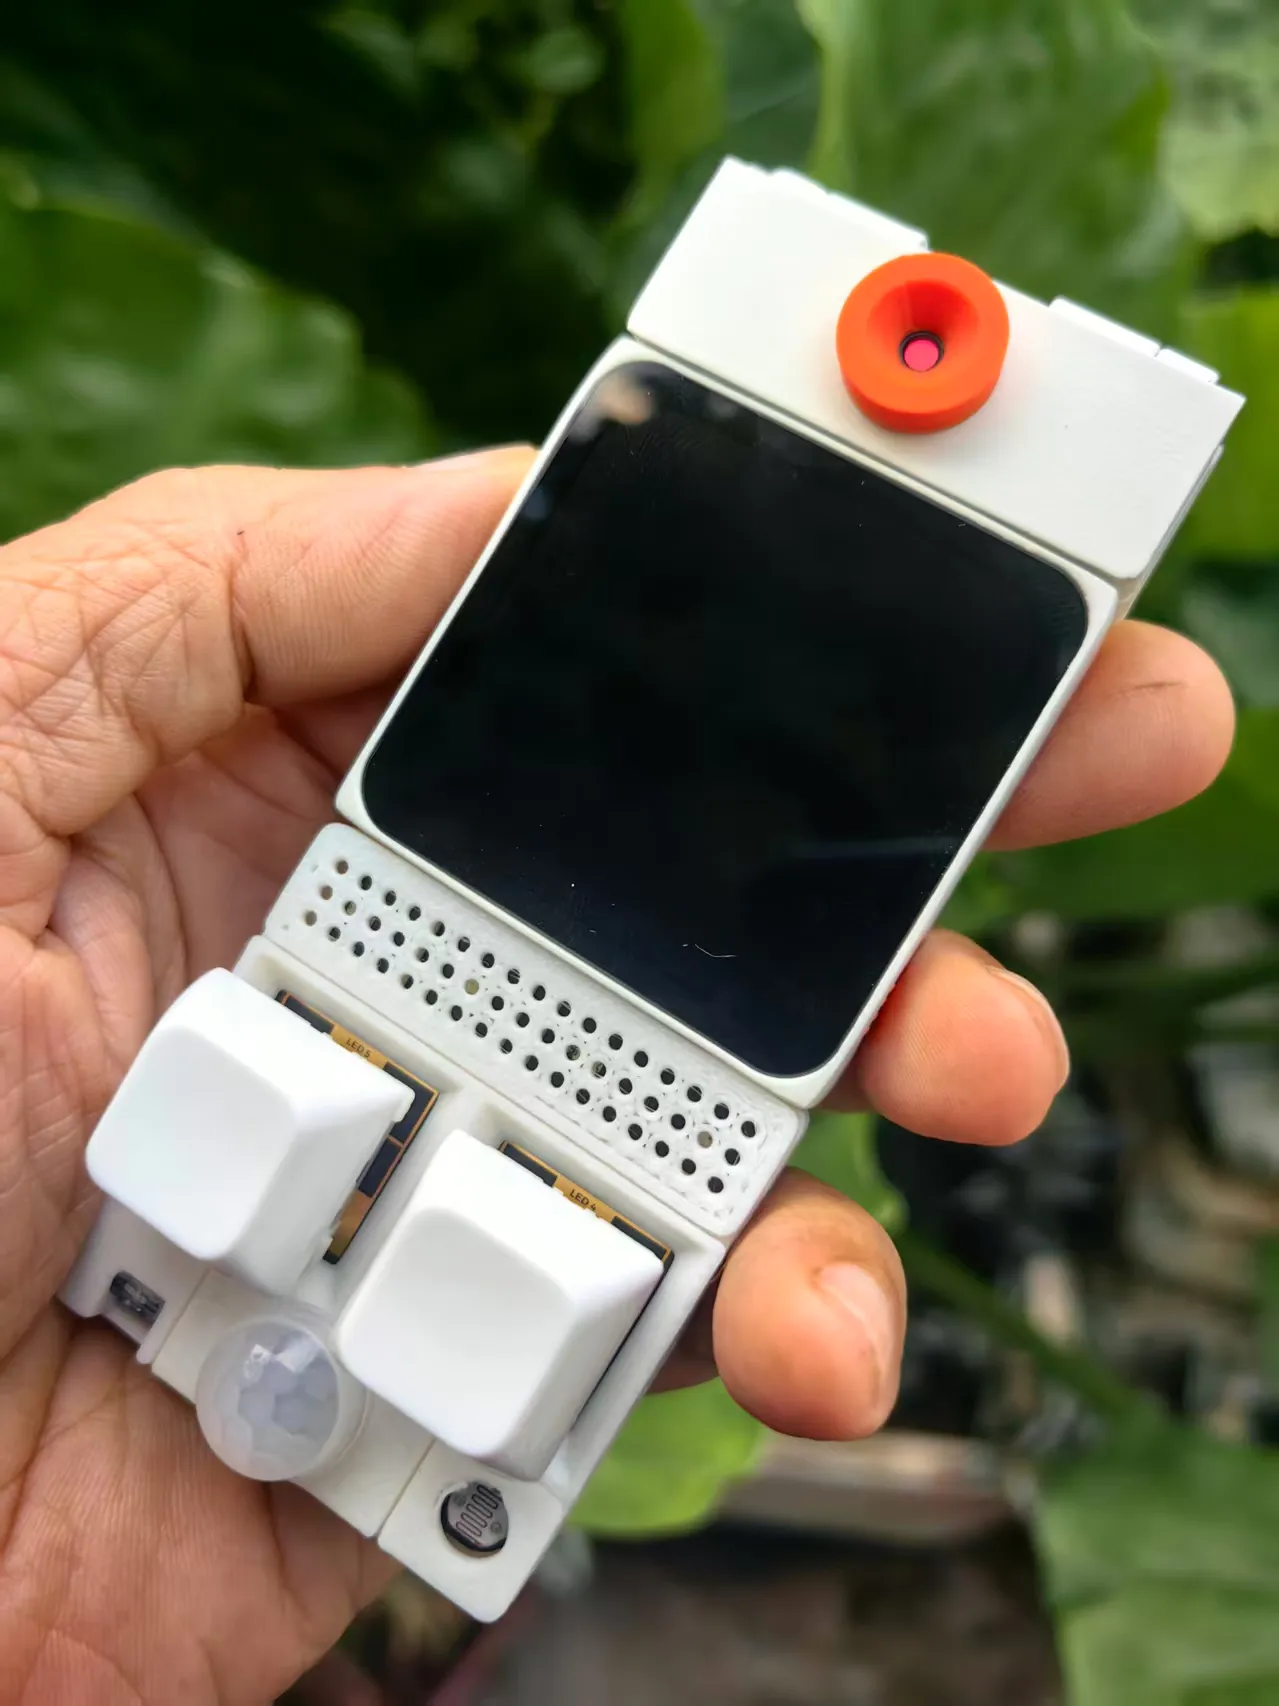
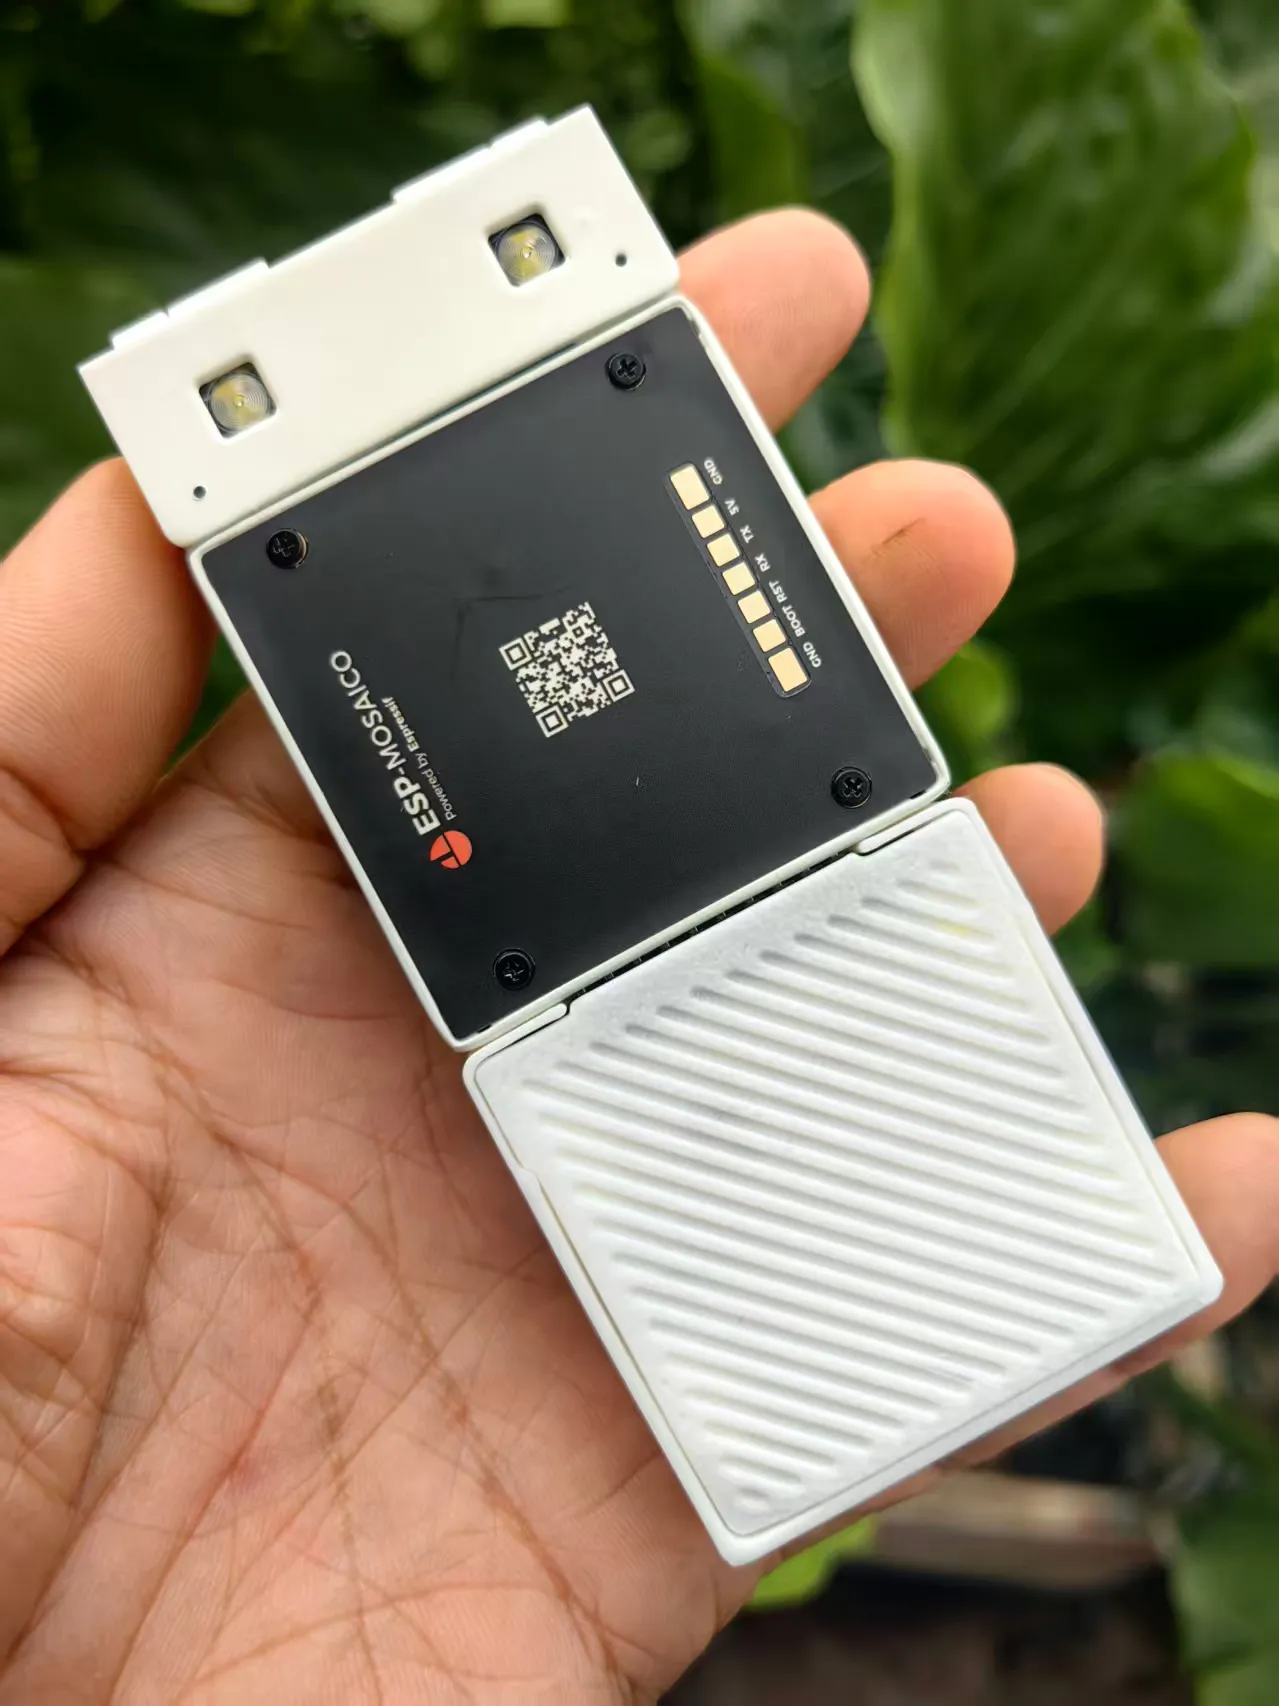
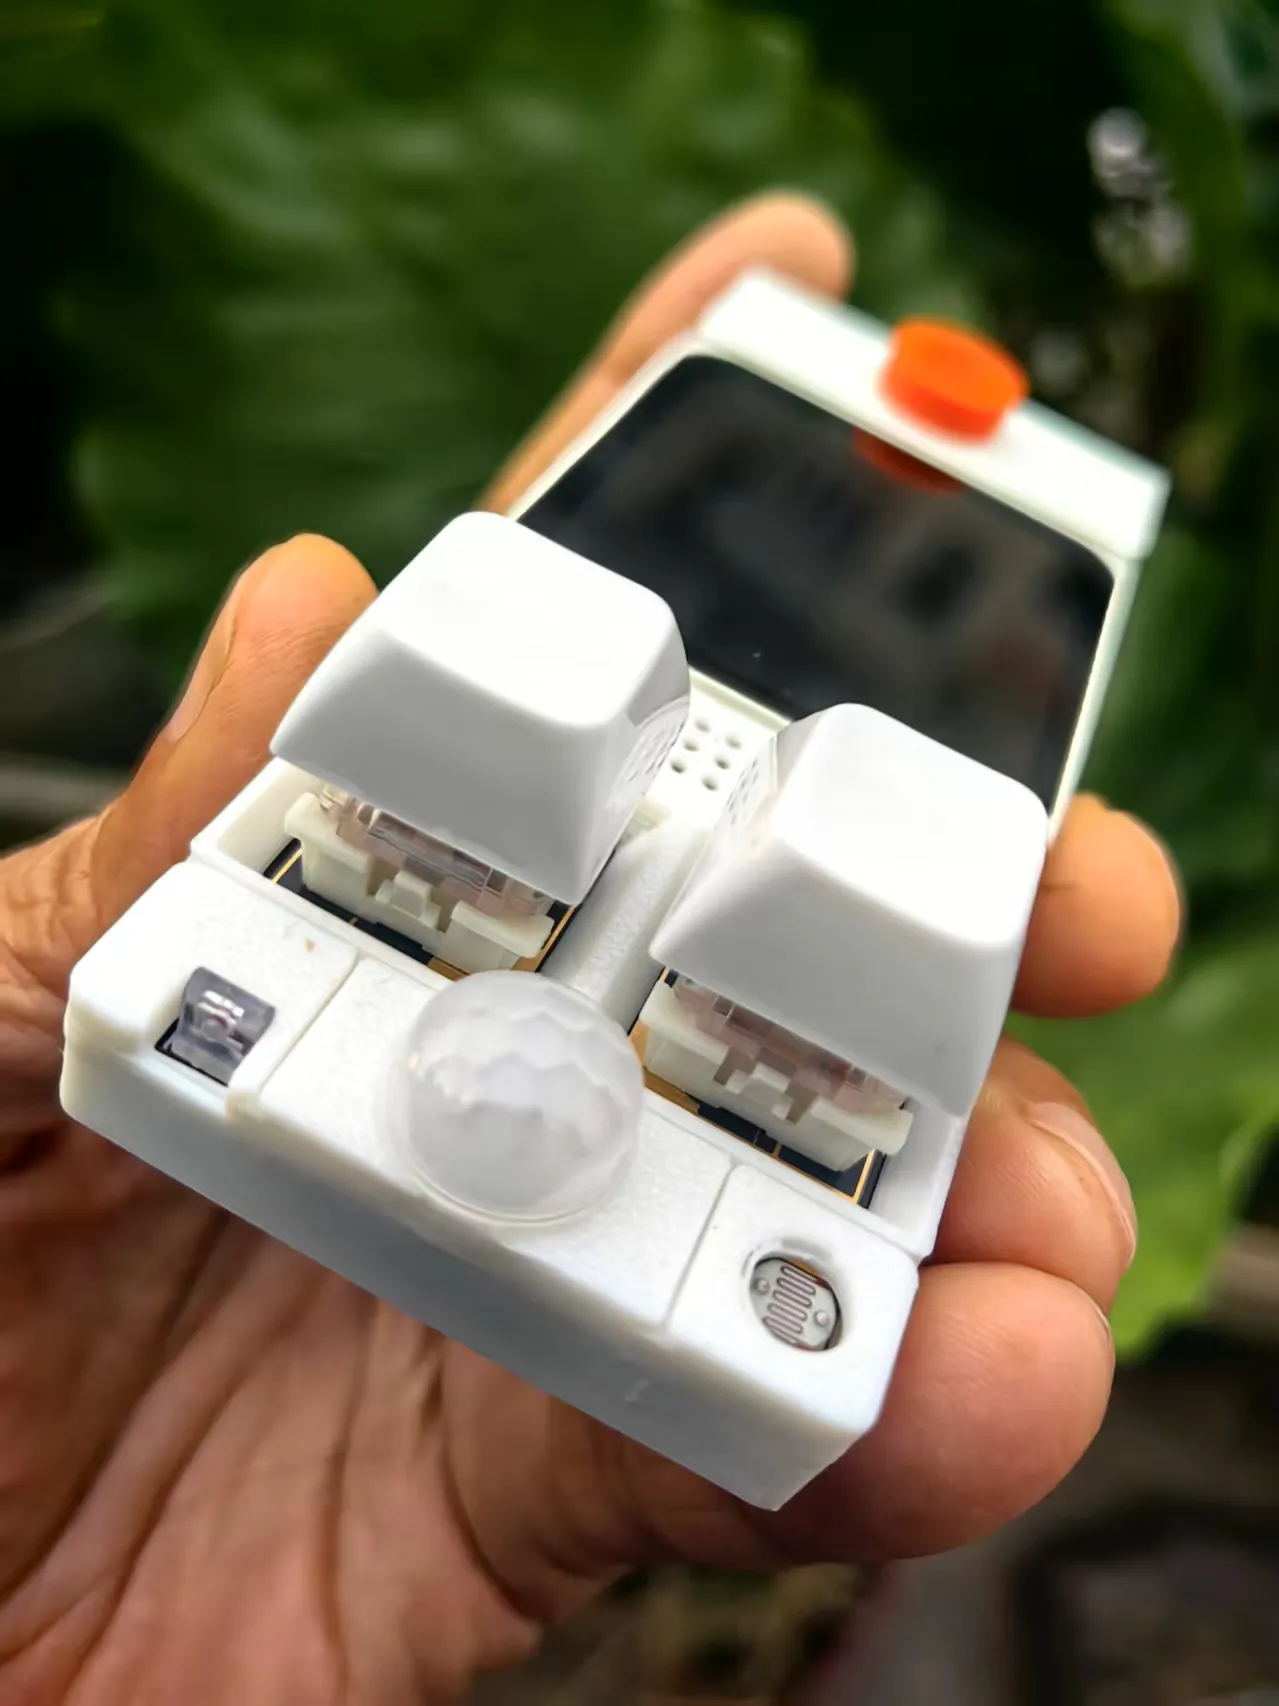
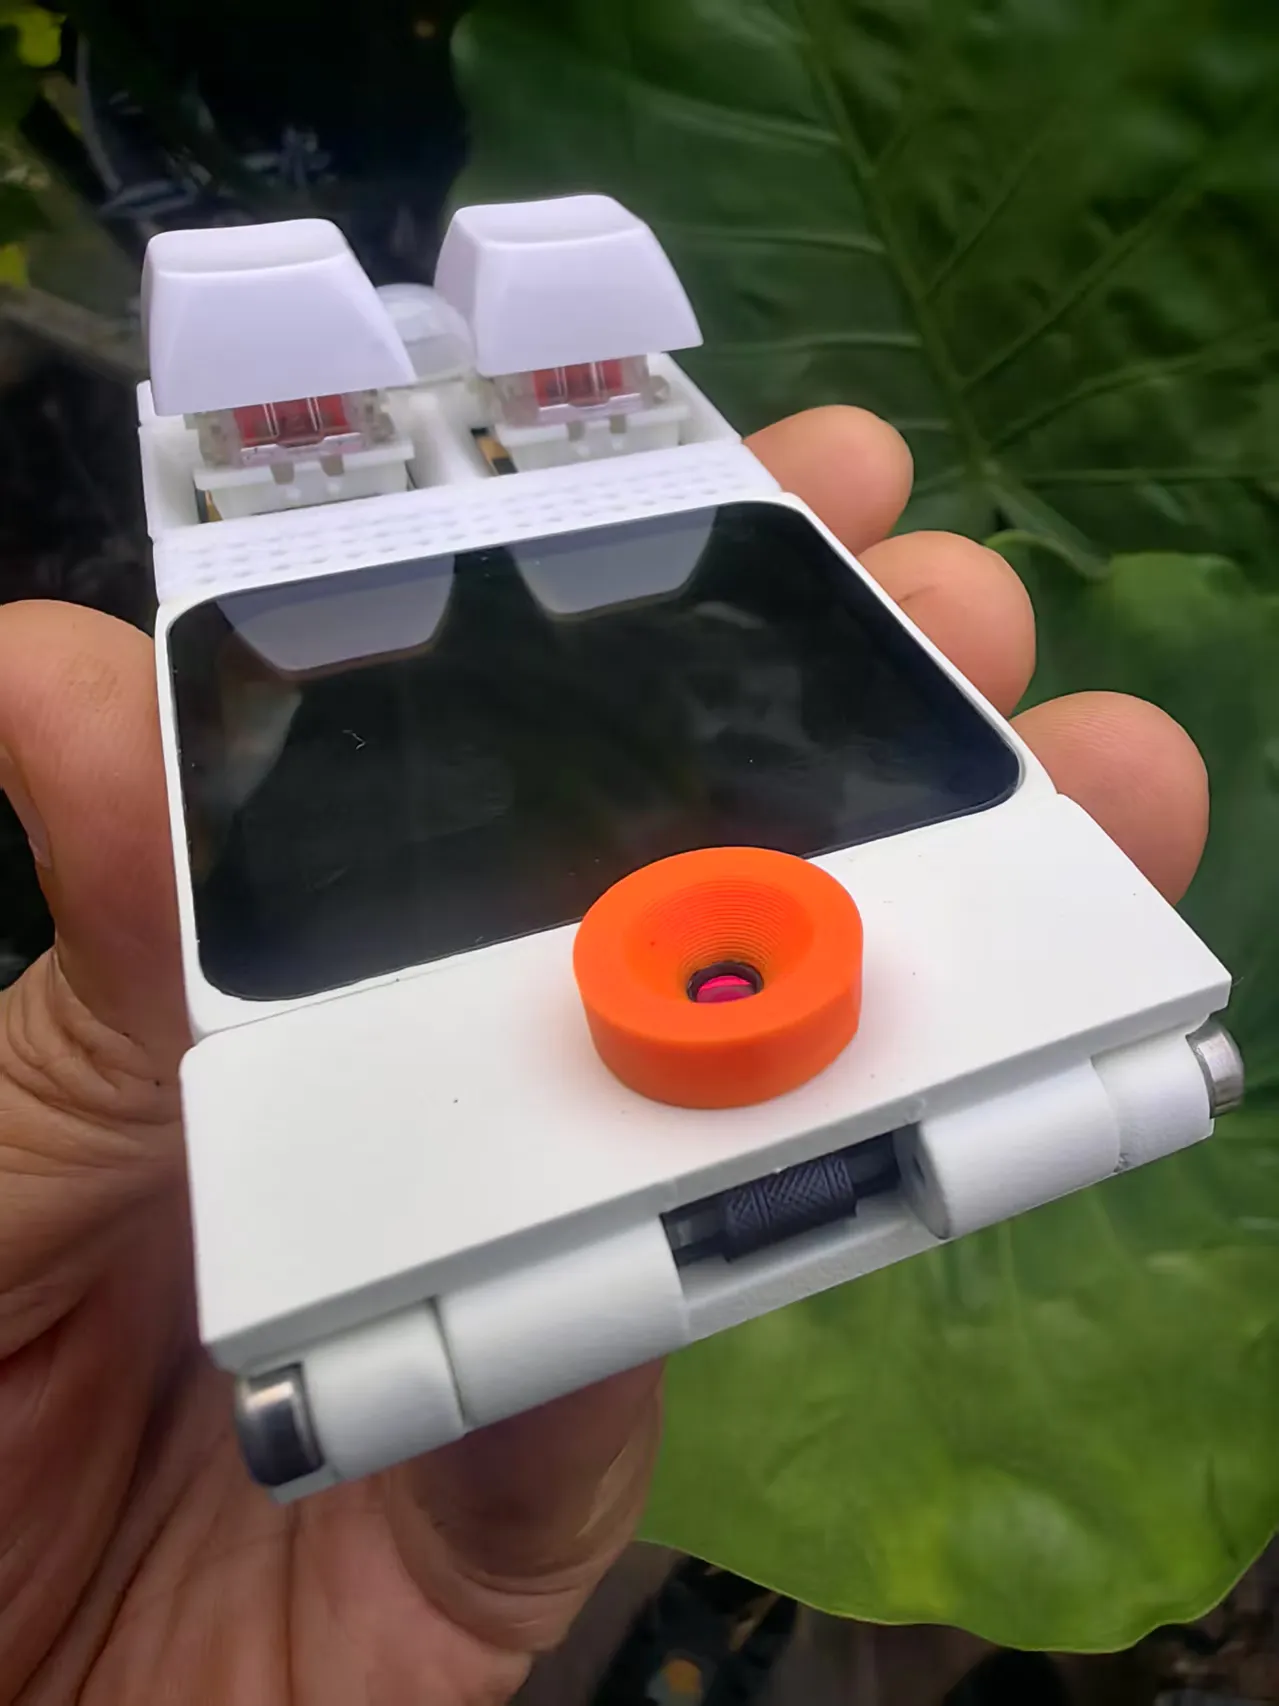
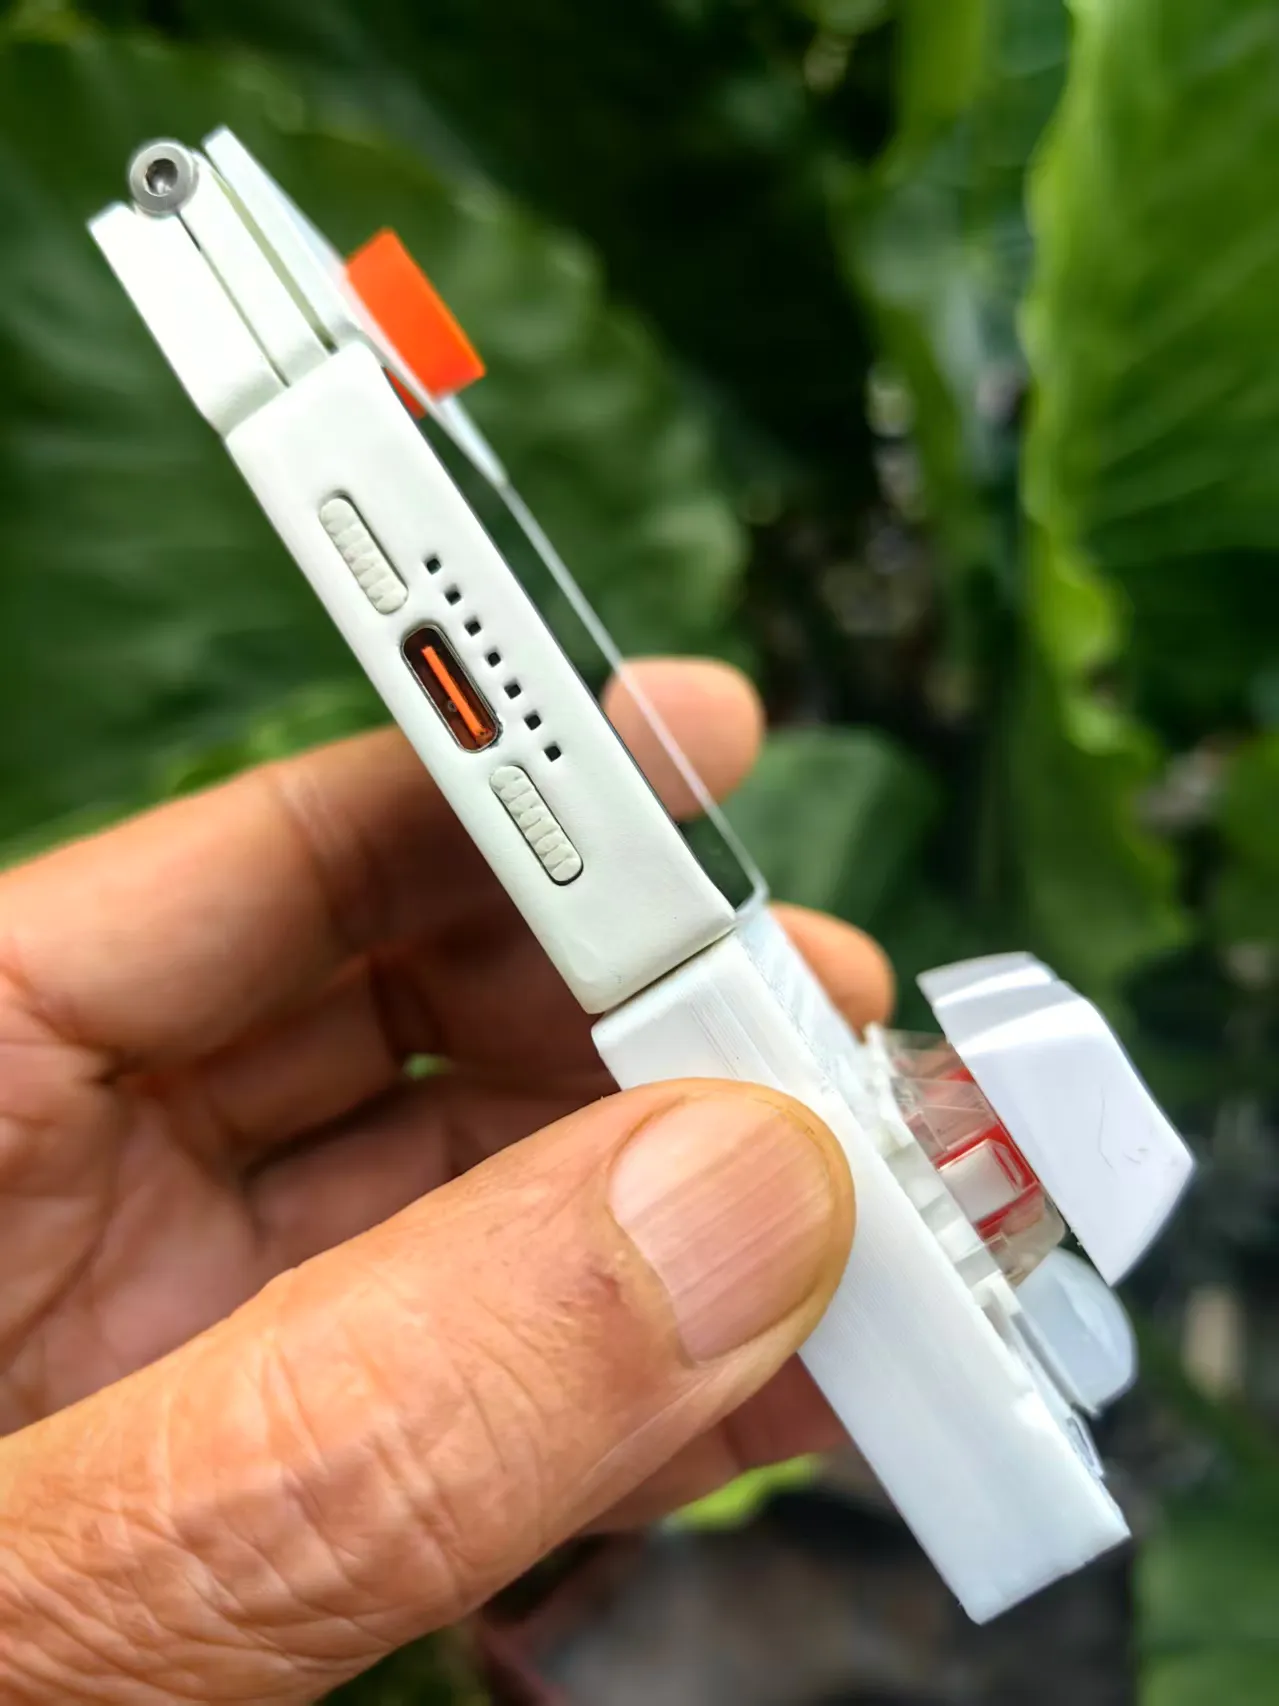
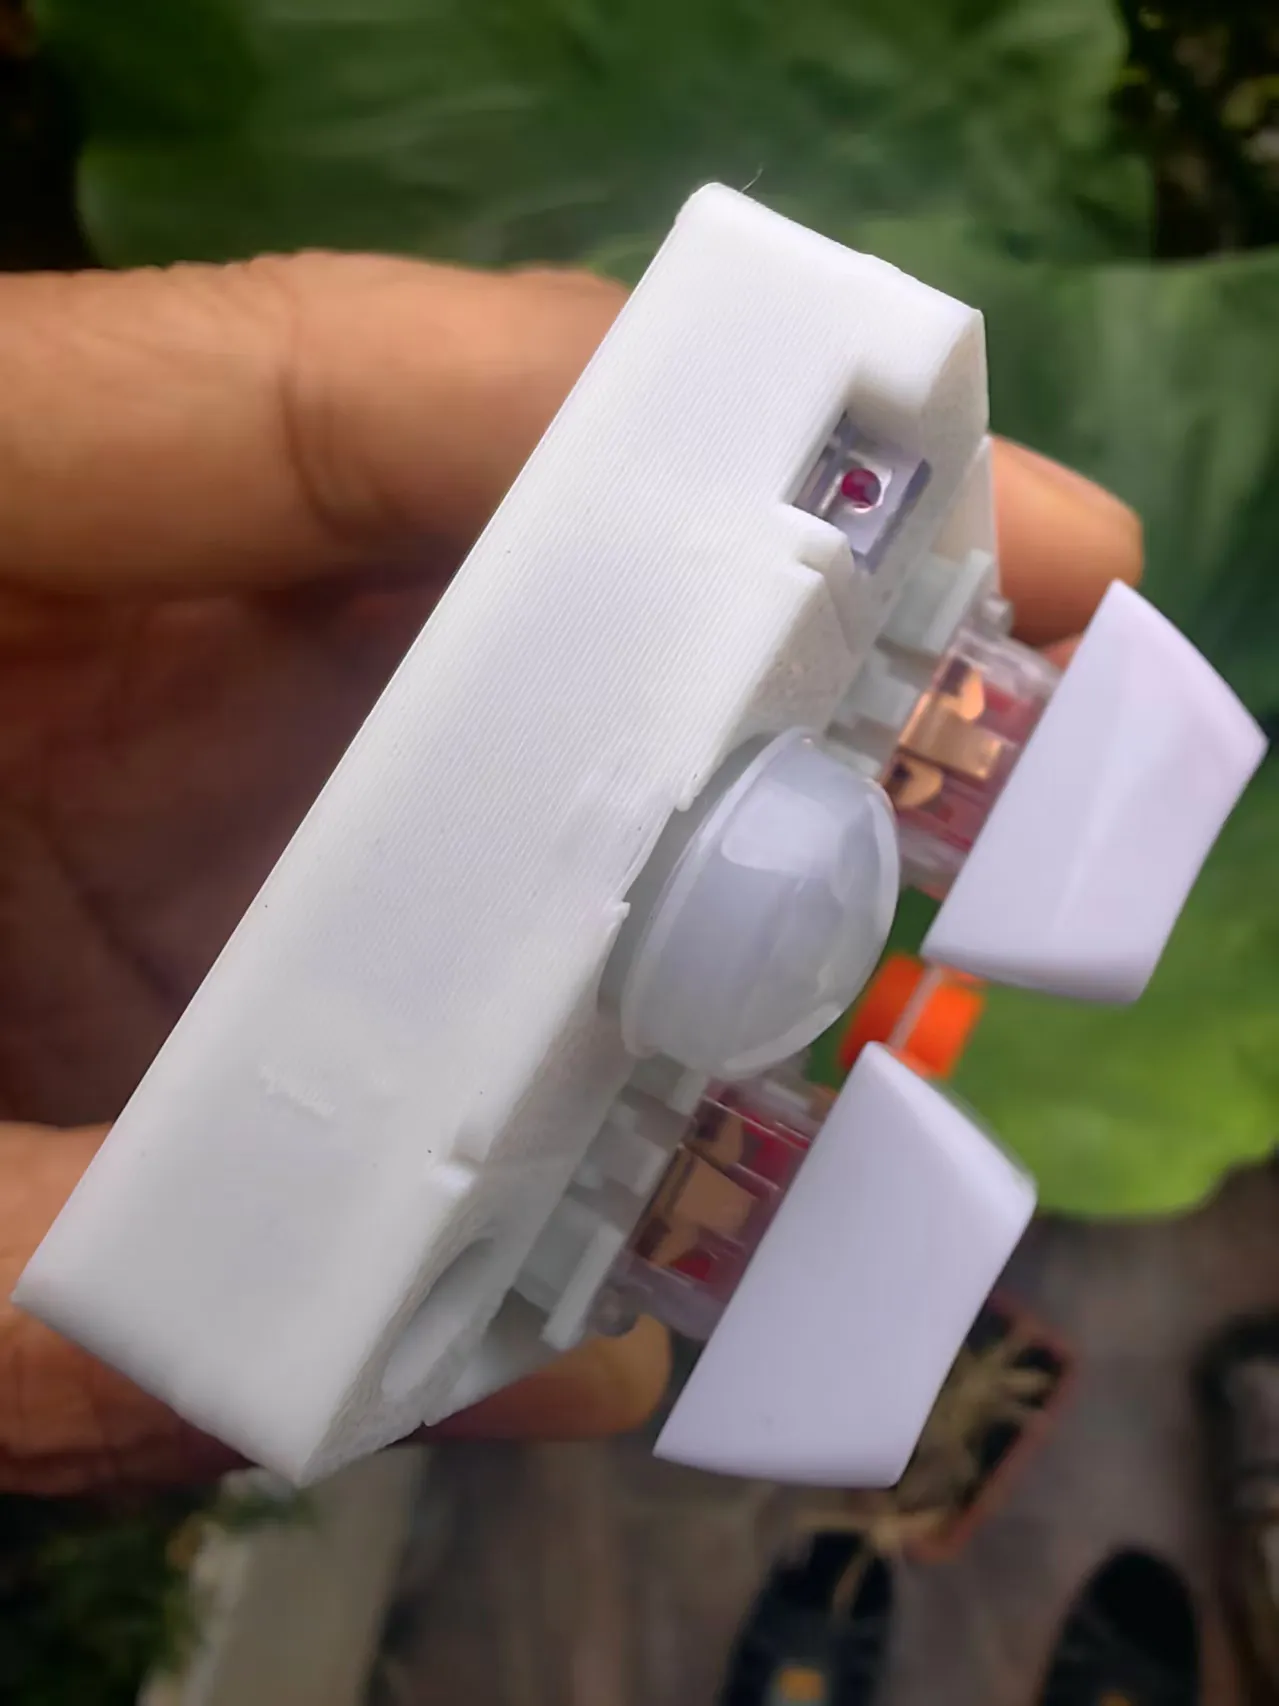
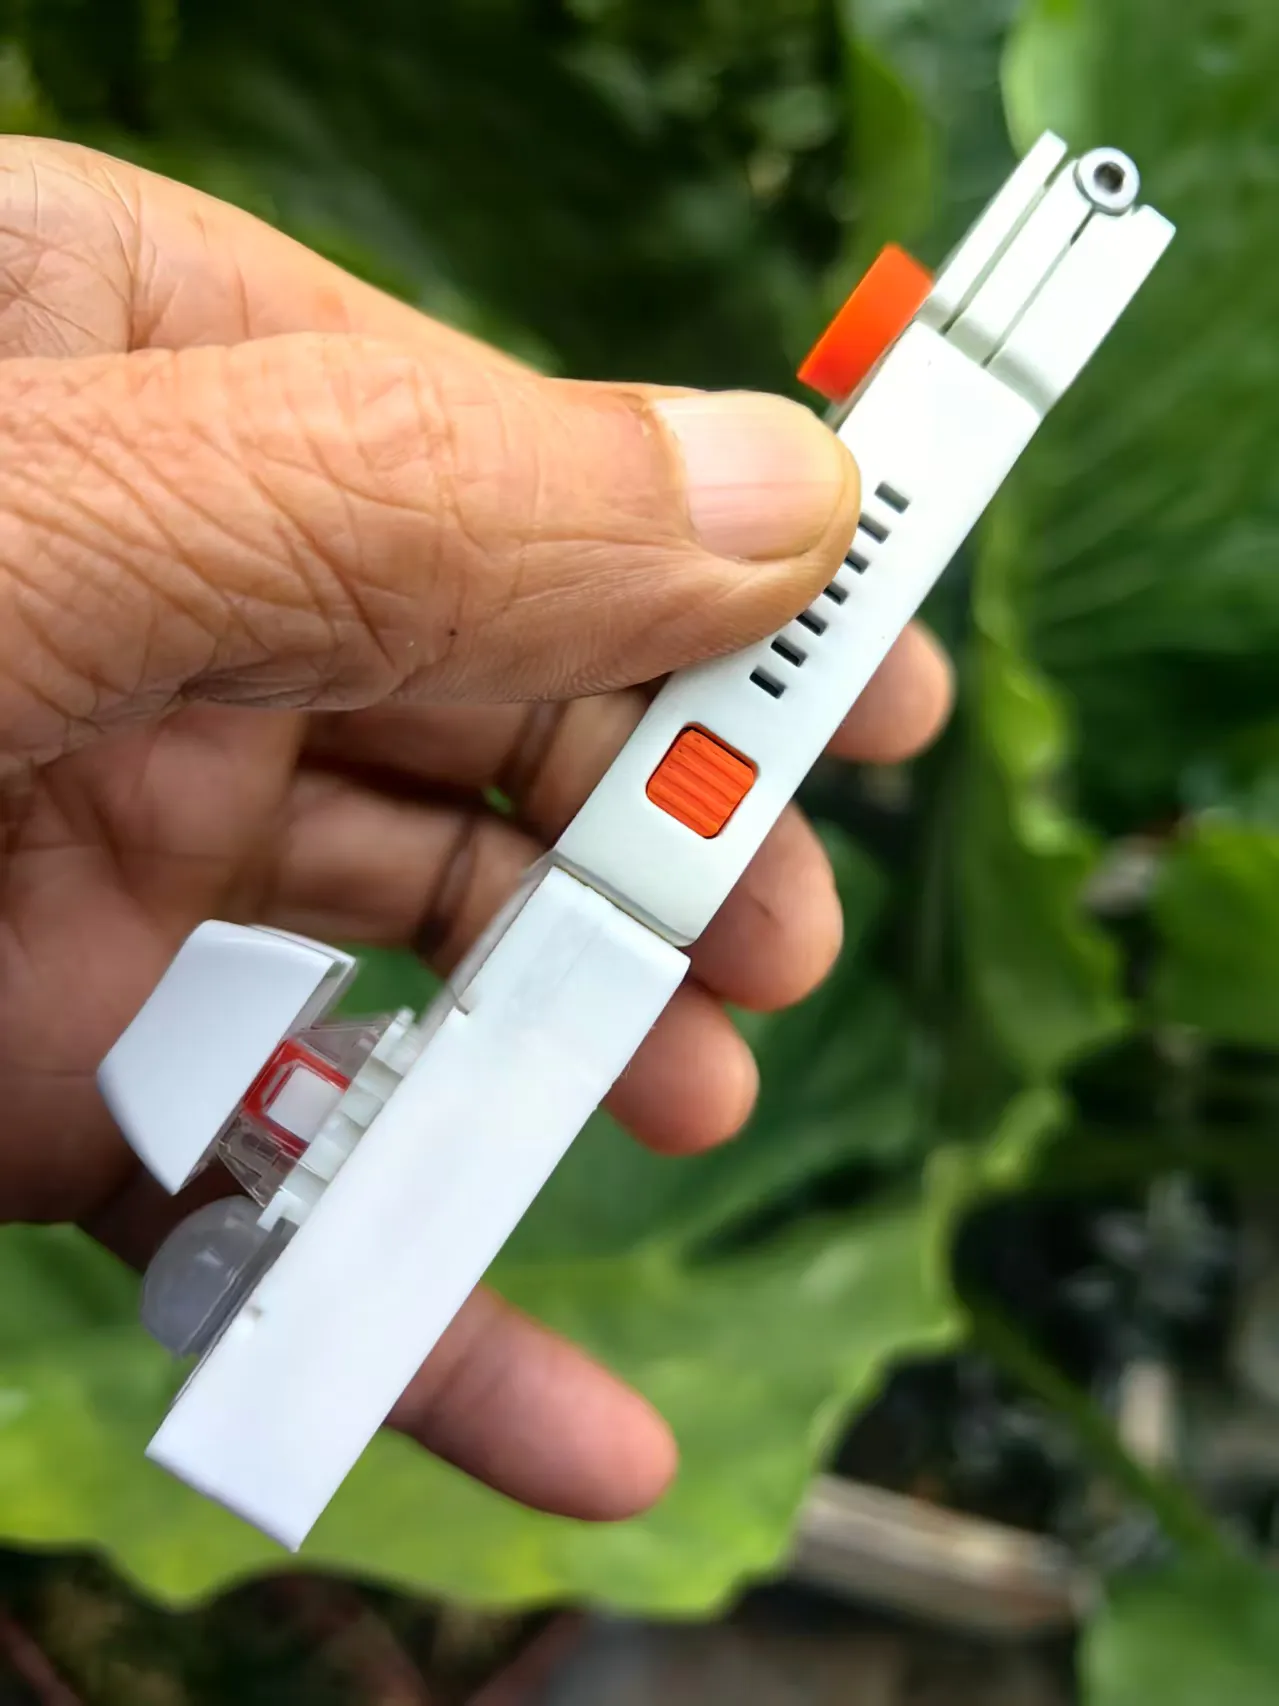
磁吸扩展模块自带 EEPROM 自描述,上电后 Vibe Mode 自动扫描:主板型号、挂载模块(摄像头 SC101IOT、多功能交互板)、总线分配、引脚约束、供电上限、时钟参数。
结构化硬件清单直接喂给 Agent——Agent 拿到硬件清单再写代码,而不是凭空写代码。
Mosaico V1.2 独立双 I2C 总线就是为这个设计服务的:Agent 自动区分内外总线,规避 I2C 冲突,同时挂载摄像头 + 交互模块不再踩坑。
第二层:Vibe Mode 安全沙箱底座(Agent 原生系统)
Vibe Mode 是这套平台的核心,也就是乐鑫定义的 Agent 原生底座:
资源隔离:ChatCoding 生成的 Lua 脚本跑在沙箱里,脚本崩溃、内存溢出不会损坏底层固件;
权限分级:普通热部署(屏幕、IMU、LED)自动放行;擦 Flash、修改分区、底层寄存器等高风险操作,强制人工确认;
统一抽象 Skill:屏蔽寄存器、时序差异,向上给 Agent 标准化调用接口,不用通读上千页芯片手册。
前 2 MB Flash 固定分配给 Vibe Mode,用户应用写坏也不会变砖——这是 Agent 敢于频繁试错的物理前提。
第三层:MCP 协议——Agent 和硬件的通用工具通道
Model Context Protocol 是硬件 Agent 的通用工具调用协议,也是打通 Vibe Coding 的关键:
MCP Server(设备对外暴露能力):电脑端 Cursor、Claude Code 通过 MCP 远程查询硬件、读取传感器、下发烧录、抓取 Core Dump 崩溃日志;
MCP Client(板端主动调用):板载 Claw 智能体主动调用云端视觉、语音 TTS、时间服务;
分布式组网:多块 Mosaico 通过 MCP 互相调用,视觉板、运动控制板、交互板协同,直接做多智能体集群。
行业趋势:MCP 正在成为 Agent 外设的通用标准。以后不止 ESP-Mosaico,越来越多硬件会接入 MCP,让 AI Agent 统一调用硬件。
第四层:双路线——ChatCoding + VibeCoding
ChatCoding:板端对话式硬件原型
载体:出厂预装 Mosaico-Claw(Idea 应用)
链路:语音/文字自然语言 → 大模型生成 Lua 脚本 → 板端热部署,无需电脑编译烧录
定位:创意快速验证、教学演示、简单交互项目
局限:沙箱 Lua,不适合高实时性 FOC 电机、高速驱动
VibeCoding:PC 端 Agent 接管真机全链路
载体:Cursor / Claude Code 等编码 Agent
链路:读取硬件清单 → 生成 ESP-IDF 源码 → 自动调用工具链编译 → 自动烧录 → 抓取串口日志、崩溃信息、传感器读数 → Agent 自主定位 bug、修改代码、再次烧录
核心价值:硬件在环(HIL)。这是 Vibe Coding 从软件走向实体硬件最关键一步——模拟器替代不了真实供电、噪声、总线时序带来的物理异常。
## 三、硬件拓展后,Agent 新增的 4 类独有能力
一旦接入了上述四层底座,Agent 的能力边界会被显著拓宽:
① 硬件感知能力:自动枚举模块、检测总线 ACK、读取电压、芯片温度、Flash/PSRAM 余量,评估需求能不能在当前硬件上跑。
② 驱动自适应能力:根据 EEPROM 描述,自动匹配驱动、分配总线、配置时钟(例如 SC101IOT 摄像头 20MHz XCLK)。
③ 真机故障诊断能力:解析 Core Dump、总线报错、传感器异常,区分代码 bug、接线虚焊、供电不足、硬件损坏。
④ 多硬件编排能力:多板协同、任务拆分,视觉识别、运动控制、声光提示交给不同硬件 Agent 协同完成。
## 四、横向对比:传统嵌入式 vs AI Coding Agent 硬件拓展
## 五、客观边界与局限
硬件 Agent 不是万能,这也是目前具身智能硬件赛道共同的瓶颈。不吹不黑,五点局限必须说清楚:
1、无自描述的自制模块:没有 EEPROM 描述文件,Agent 依旧只能猜驱动,效果大打折扣;
2、实时性短板:沙箱 Lua 脚本不适合高频 FOC、高速电机控制;这类场景必须落到 VibeCoding + ESP-IDF;
3、物理故障无法自愈:虚焊、线材损坏、电源不稳,Agent 只能识别异常,不能修复硬件;
4、复杂拓扑上下文衰减:多机集群、复杂机器人项目,硬件状态多,Agent 容易丢失上下文;
5、网络依赖:ChatCoding 默认依赖云端大模型;离线能力需要单独部署本地大模型。
## 六、创客 / 工程师落地路线
从入门到进阶,五步走:
1、入门体验:ChatCoding,一句话控制屏幕、IMU、摄像头,理解 Agent 和硬件的交互逻辑;
2、进阶 Vibe Coding:Cursor + MCP 对接 Mosaico,体验 Agent 自动编译、烧录、真机调试闭环;
3、自定义硬件拓展:给自己的扩展板写 EEPROM 描述文件,让 Agent 识别自制模块;
4、高阶分布式:MCP 组网,多块 Mosaico 组成多智能体集群,做机器人、分布式感知项目;
5、长期方向:把这套范式迁移到其他 ESP32 设备,打造属于自己的 Agent 硬件开发底座。
## 七、总结:硬件 Agent 的本质是“硬件抽象层”
AI Coding Agent 的硬件拓展,本质不是“给板子塞一个大模型”,而是搭建一套 Agent 可以读懂、调用、调试的硬件抽象层。
Vibe Mode 提供安全底座;
EEPROM 自描述 实现硬件上下文;
MCP 打通标准化工具调用;
ChatCoding 与 VibeCoding 两条路线覆盖从创意原型到正式固件开发。
当下 Vibe Coding、具身智能火热,但最大卡点就是“软件和真实物理世界脱节”。ESP-Mosaico 这套范式,就是在填平这个鸿沟,也是嵌入式、创客、机器人开发一个值得持续跟进的新方向。
AI 可以秒级生成代码,但硬件有接线、驱动、外设冲突、真实环境噪声、传感器误差。硬件 Agent 的价值,不是让 AI 变聪明,而是让 AI 终于能“摸到”真实世界。