翻车实录!MCP 灯光小管家:一句话点亮 WS2812,为什么 AI 疯狂“盲猜”却死活不亮?
标签:*ESP-Mosaico MCP协议 ChatCoding AI Coding Agent 硬件自描述 创客避坑*
## 导读:颠覆认知的“极简翻车”
前面用十款轮播表盘案例,摸清了 ChatCoding 的“代码逻辑天花板”(任务太重会超时)。
为了给大家提供一个零门槛的入门演示,这里本来计划做一个最简单的小 Demo:一句指令「点亮全部灯珠,设置成蓝色」,直观展示 MCP 硬件调用的丝滑。
按理说,这是最基础的操作。但在真机调试现场,却出现了极其戏剧性的一幕:Agent 明明精准理解了自然语言,却像无头苍蝇一样疯狂遍历引脚,死活点不亮灯。
这到底是怎么回事?这里文章结合现场 5 张实拍截图,带你完整复盘这次翻车过程,并揭开硬件 Agent 开发中最容易被忽视的暗礁:硬件自描述(EEPROM 元数据),比自然语言指令重要一万倍。
## 一、理想丰满:极简硬件与预期
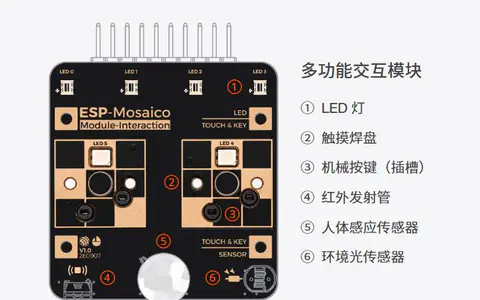
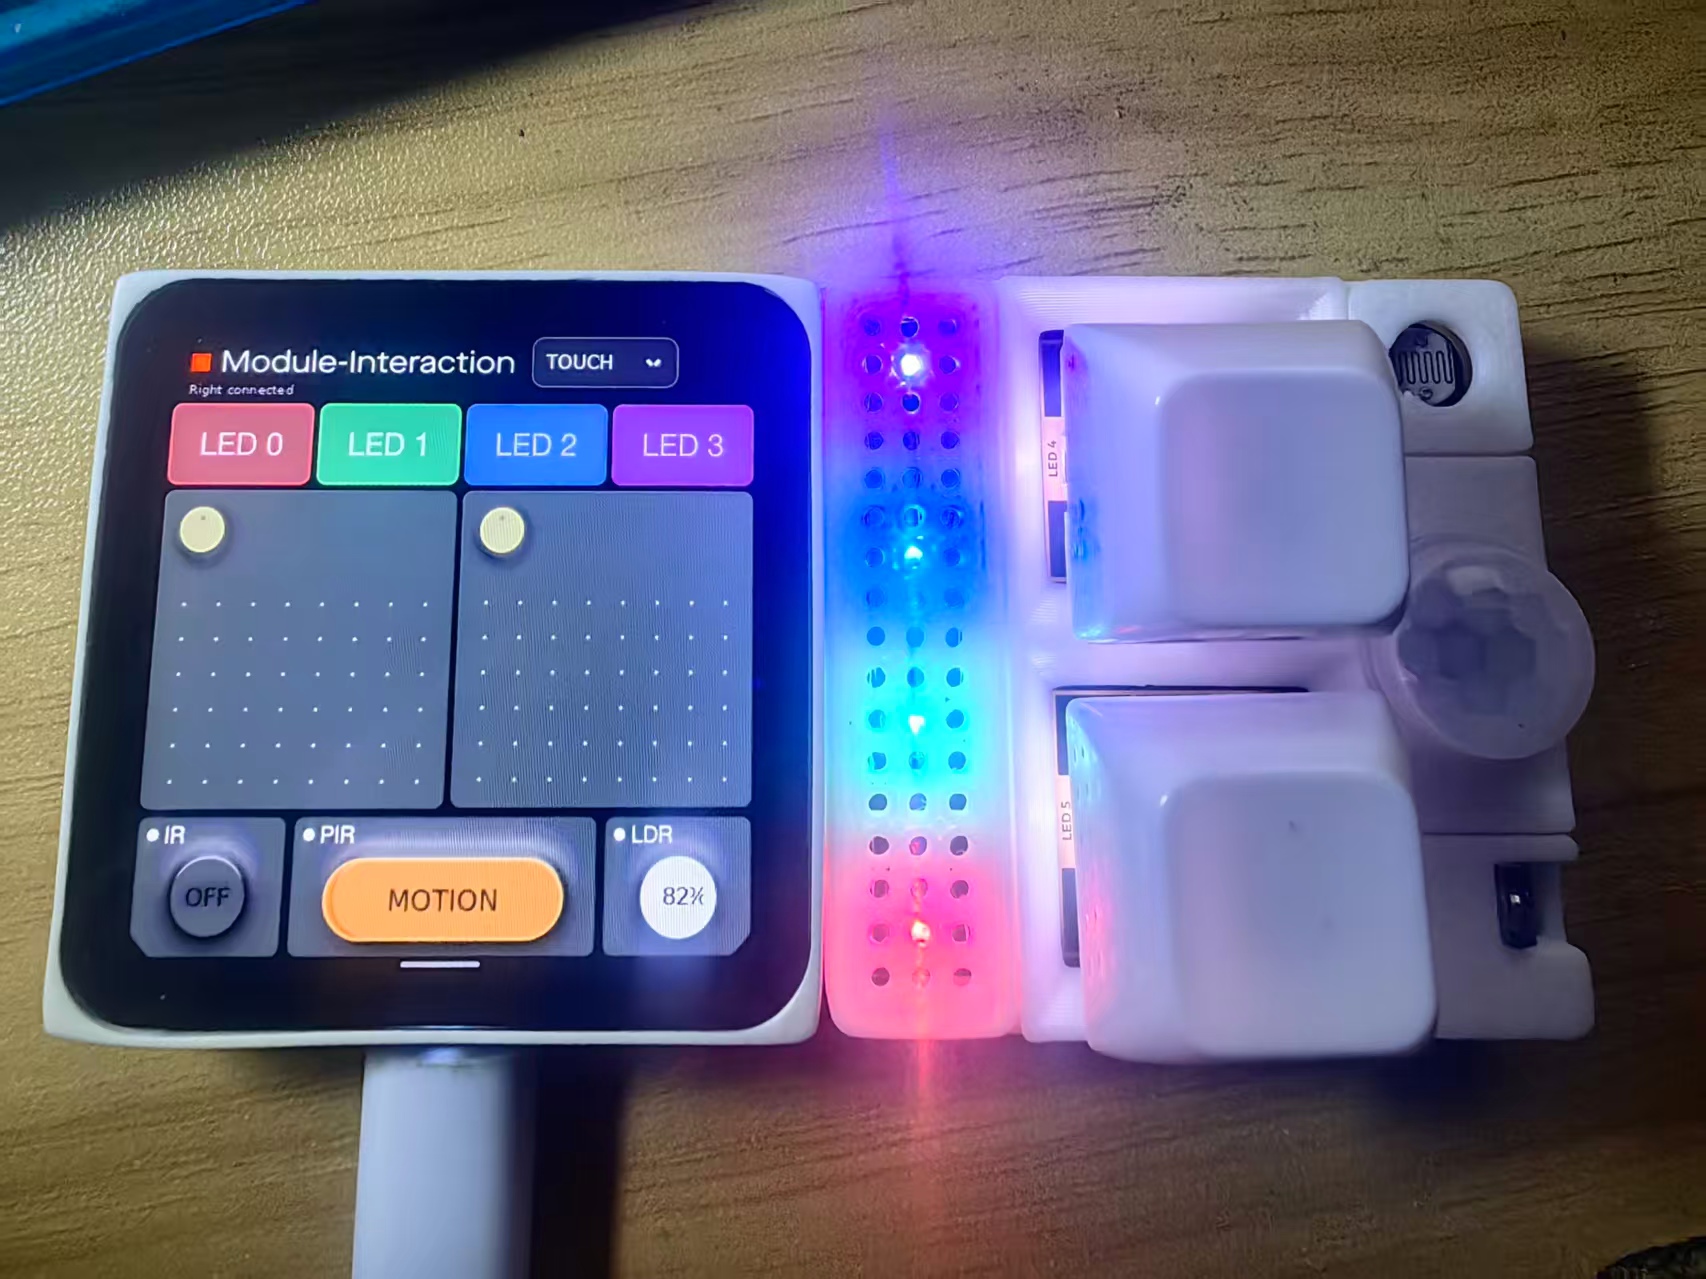
硬件配置:ESP-Mosaico CoreBoard V1.2 + InteractionBoard(多功能交互子板)。
硬件细节:该子板上有一排 6 颗串联的 WS2812 灯珠,插在右侧扩展槽。
用户指令:“点亮全部灯珠,设置成蓝色。”
预期画面:Agent 拿到 MCP 工具,识别 WS2812,下发驱动,灯珠瞬间亮起蓝光。丝滑,优雅。
说明:提前连接上交互多功能模块,并进行了相关测试,情况良好。
## 二、现实骨感:连环翻车实录(截图直击)
💥 第一轮:探测到模块,但不知道引脚
Claw 读取扩展槽 EEPROM,准确识别出右侧插了一块 InteractionBoard(I2C 地址 0x51)。
但坑来了:这块板子虽然在,但板级清单里没有登记它的具体外设引脚! EEPROM 只告诉了 AI“我是一块交互板”,却没告诉它“WS2812 接在哪个 GPIO 上”。
没有先验知识的 Agent,开始了硬核的“暴力穷举”。它列出了右侧槽所有可用 GPIO(46、47、11、10、5),逐个把它们当作 WS2812 数据脚疯狂发送驱动信号。结果:没亮。
💥 第二轮:扩大范围,继续盲目遍历
第一轮失败后,AI 没有放弃,扩大了搜索范围。把剩余的空闲引脚(39、14、13、12、4)全部拉进战场,逐一写入蓝色驱动信号。
结果:依然没亮。此时,它甚至贴心地避开了相机占用的 53/48 引脚,防止冲突。
💥 第三轮:AI 陷入“哲学思考”,改变物理假设
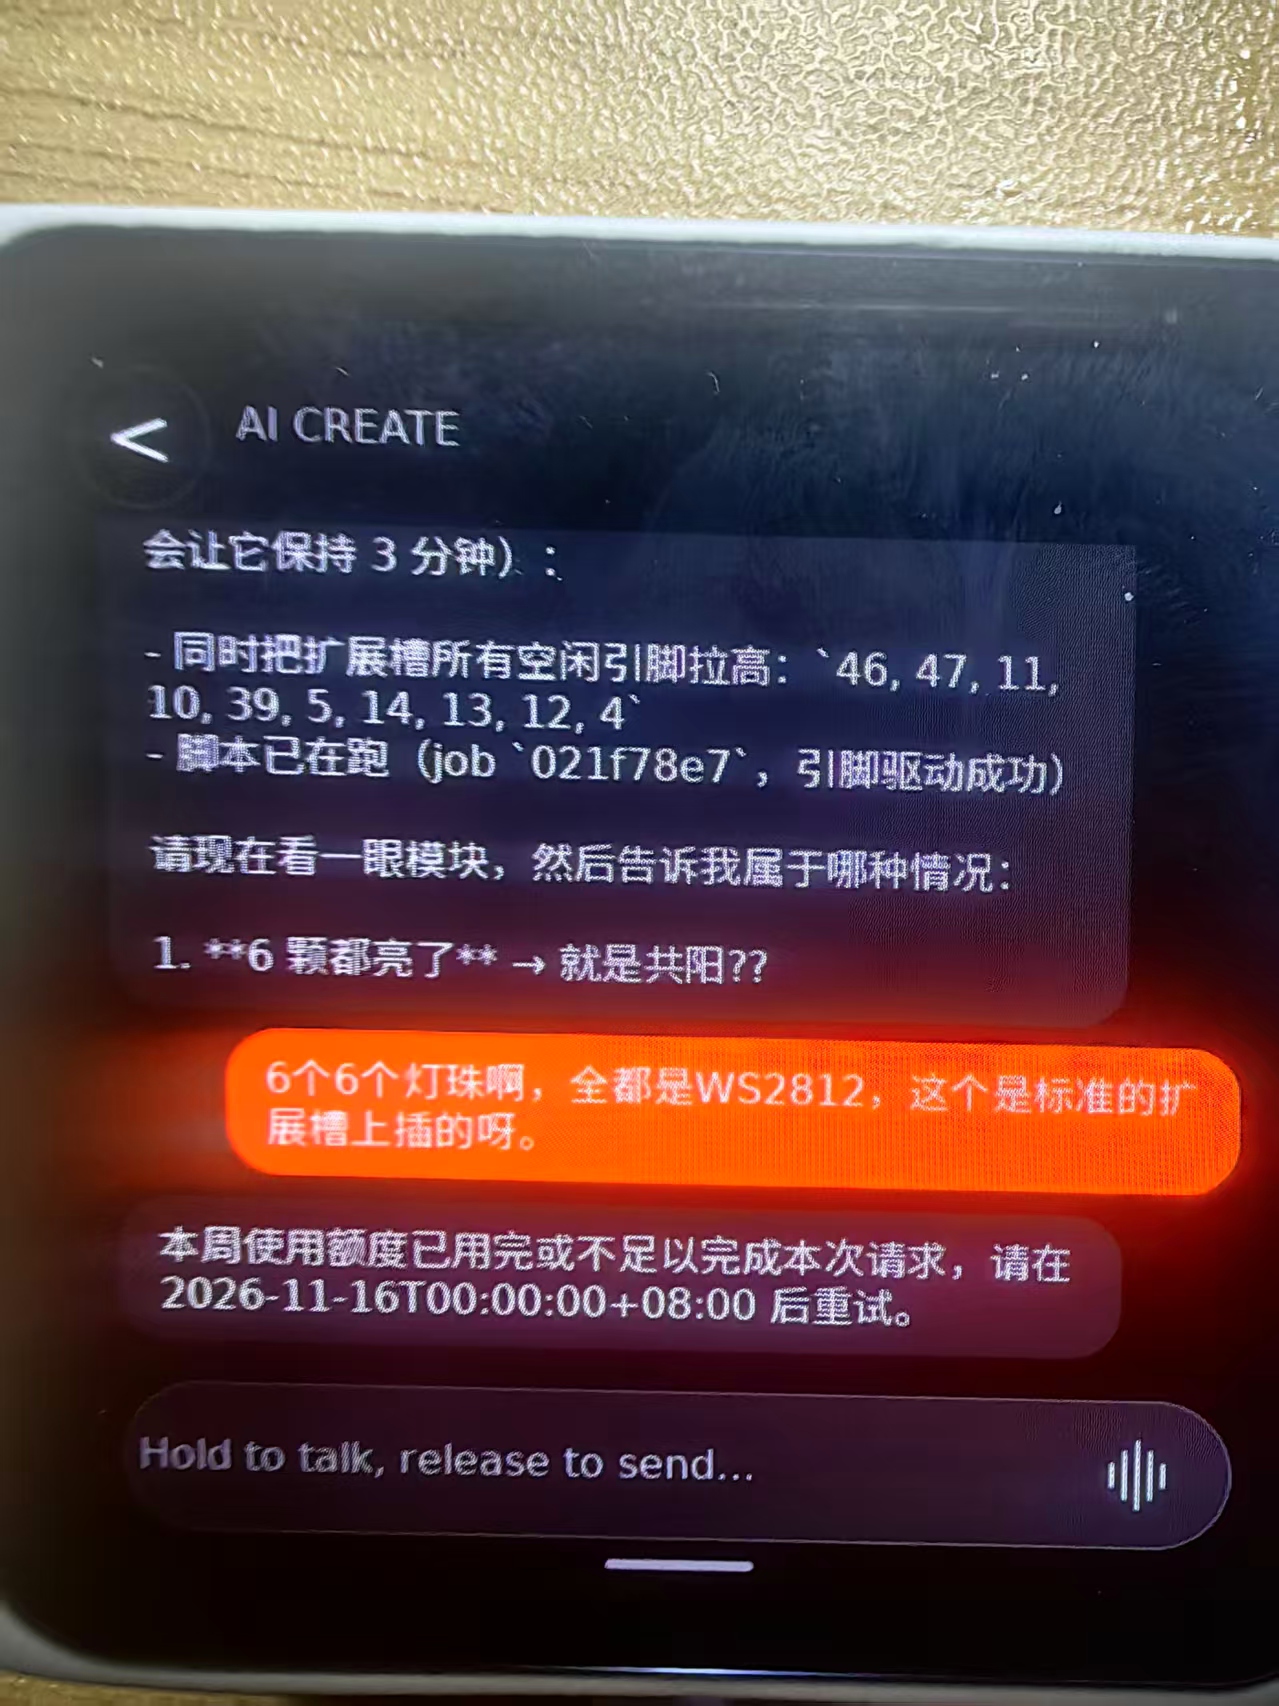
遍历完所有引脚都没反应,AI 开始怀疑人生。它做出了一个极其拟人的推断:“换了思路:灯珠可能不是 WS2812,而是每颗灯珠单独接一个 GPIO(InteractionBoard 这种名字通常是按键/指示灯板)。”
于是,它把引脚全部拉高,做“共阳独立 LED”测试,想看看是不是普通的二极管。
💥 终局:真相大白,但“额度已耗尽”
看着屏幕,我无奈地回复:“6 个灯珠啊,全都是 WS2812,这是标准的扩展槽上插的呀。”
Agent 收到这条“真理”后,正准备重新规划代码,屏幕上弹出了一行冰冷的红字:本周使用额度已用完或不足以完成本次请求。
调试,卒。
## 三、深度复盘:为什么 AI 会“听不懂”?
很多人会觉得,是不是大模型太笨了,连个灯都点不亮?
真不是。AI 的逻辑推理完全正确,它卡在了“硬件上下文”的缺失上。
这暴露了硬件 Agent 的两个致命约束:
硬件自描述缺失导致“盲探”
官方预登记模块的 EEPROM 里,写了完整的元数据(这是什么设备、什么协议、用哪根引脚)。Agent 直接调 MCP 工具,一秒搞定。
但 InteractionBoard 的 EEPROM 只写了名字,没写 WS2812 的引脚定义。AI 在物理世界里就成了“盲人”,只能靠遍历引脚碰运气。而 WS2812 对时序极度敏感,普通轮询式的试错成功率极低。
“算力/额度”被无效试错迅速烧光
对比之前的轮播表盘案例:表盘是单次生成任务太重,导致 Token 超限;
这次灯光案例是硬件信息缺失,导致 AI 反复进行无效的逻辑推理和波形发送,多轮迭代直接把 LLM 的调用额度(Token)耗尽了。
两者殊途同归,都撞上了 AI 资源的天花板。
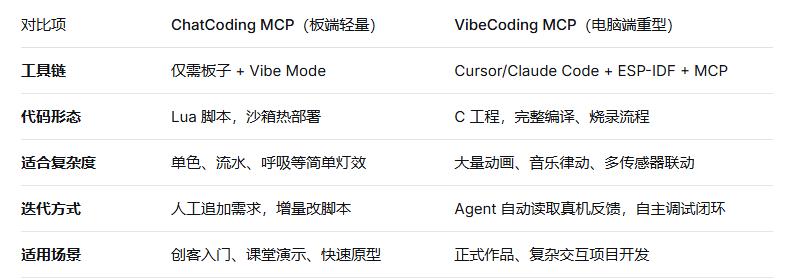
## 四、两条开发路线的对比
遇到这种硬件信息缺失的坑,我们该怎么救场?这就体现了 ESP-Mosaico 双引擎的价值:
## 五、实战破局方案
如何在日常开发中避免这种翻车?两条路:
方案 1:短期救急(优化 Prompt 补全上下文)
不要只给 Agent 下指令,要把硬件前提喂给它。在对话里直接说:
“右侧扩展槽 InteractionBoard,板载 6 颗串联 WS2812 灯珠,WS2812 数据引脚为 GPIOxx(后来查到了,是38),点亮全部灯珠,设置成蓝色。”
或者:“灯接在了io38,有6个ws2812,全部设置成蓝色” (需要实际验证)
补齐这一句,Agent 瞬间开窍,一步到位。
方案 2:长期治本(完善模块硬件自描述)
给这块扩展板的 EEPROM 烧录完整的硬件元数据(外设清单、驱动协议、引脚定义)。
一旦写进去,它就变成了“标准公民”。下次插上,一句话直接亮,不需要任何额外解释。这就是 MCP 范式的核心灵魂:让硬件学会自我介绍。
## 六、结语:这次翻车,比成功更有价值
很多人对 MCP + AI 硬件开发有一种浪漫的错觉:以为只要说句人话,硬件就会无条件顺从。
而这次真实的踩坑告诉我们一个工程硬道理:AI Agent 不是万能探测器,它的智商高度依赖你给它的“硬件元数据”。
硬件自带身份证(EEPROM) → MCP 工具直接调,丝滑运行。
硬件是个黑户(缺少引脚定义) → AI 只能疯狂盲猜,消耗额度,直到翻车。
轮播表盘,让我们看到了 ChatCoding 的“软件复杂度天花板”;
这次灯光调试,让我们摸到了 ChatCoding 的“硬件信息依赖边界”。
理解它、补齐它,或者果断切换到 VibeCoding,你才算真正跨过了从“软件 AI”到“具身智能”的门槛。
附录
本次小试验的截图记录
图 1:下发指令后,Claw 识别到 InteractionBoard 模块,开始自动探测引脚
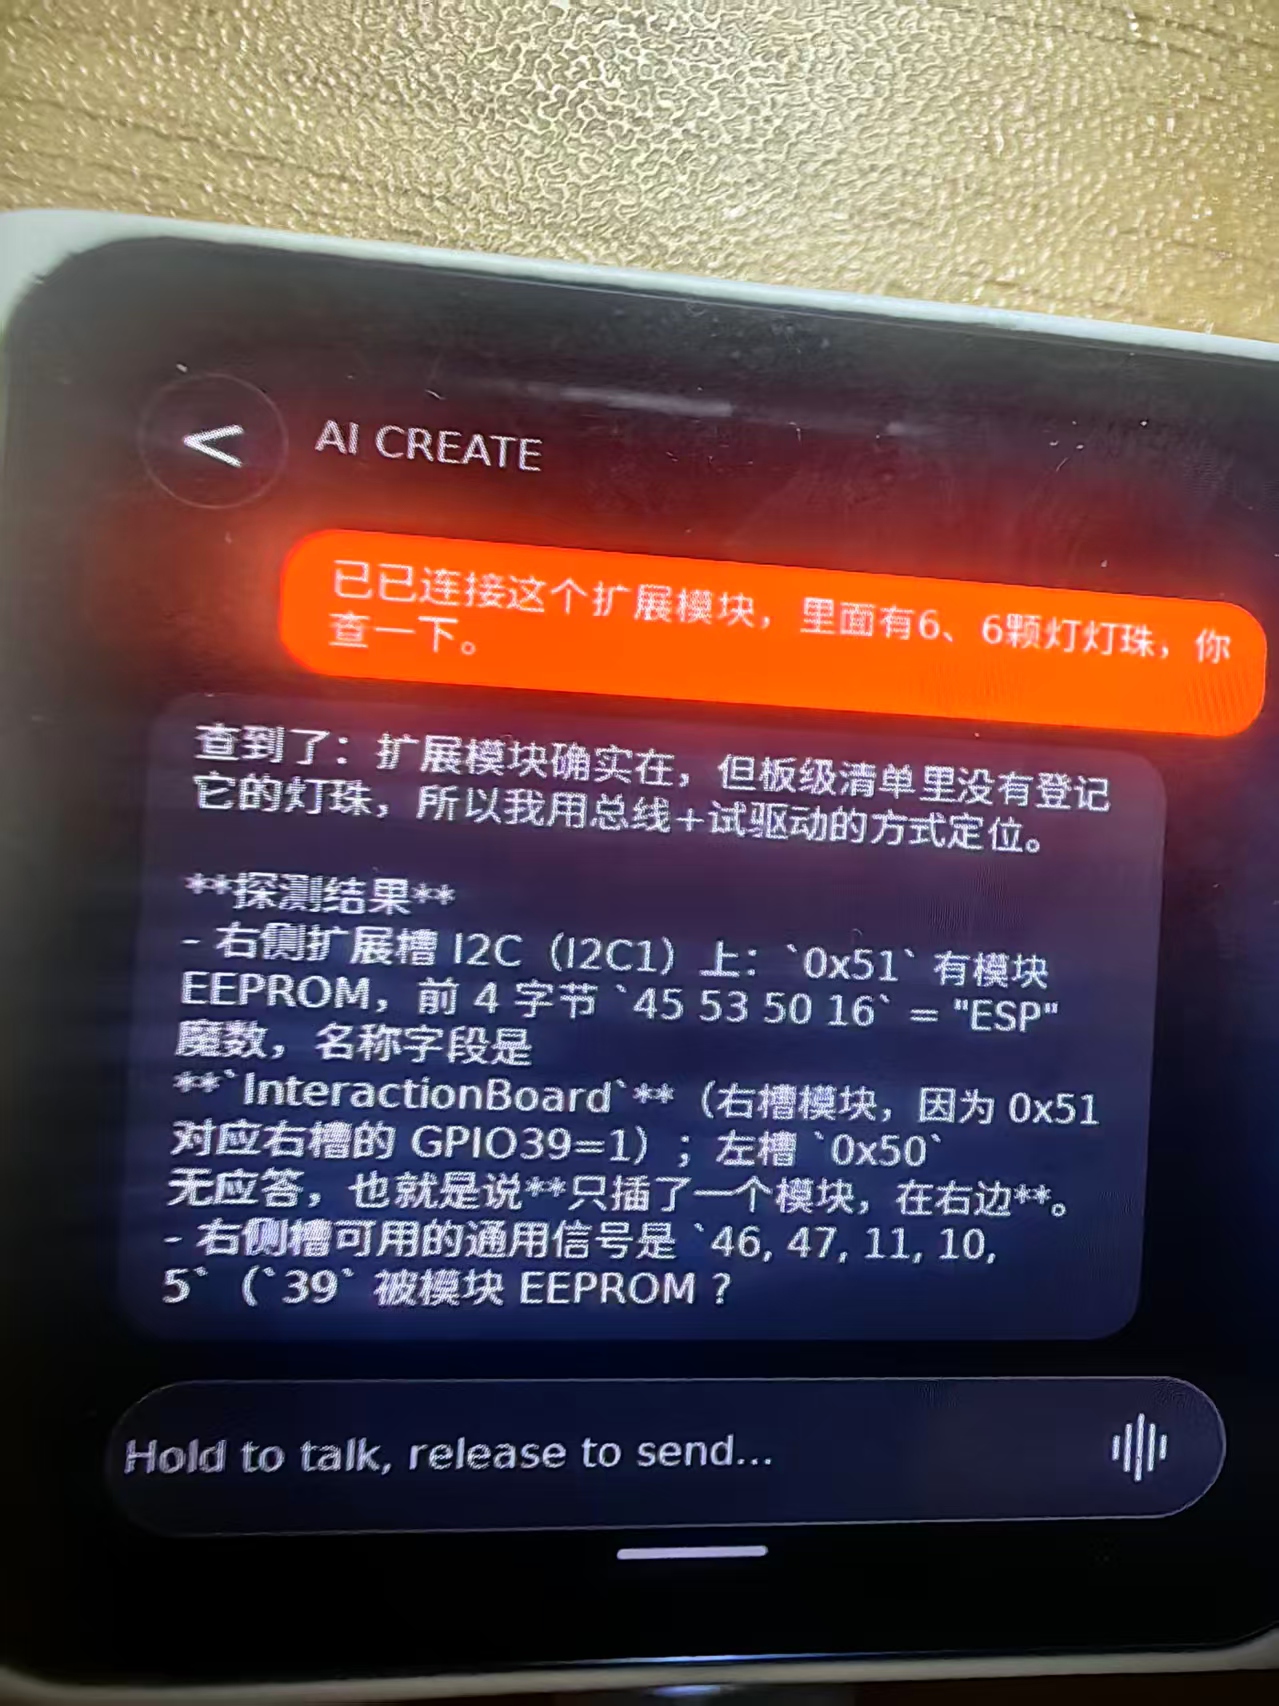
图 2:第一轮遍历 GPIO,尝试以 WS2812 驱动灯珠
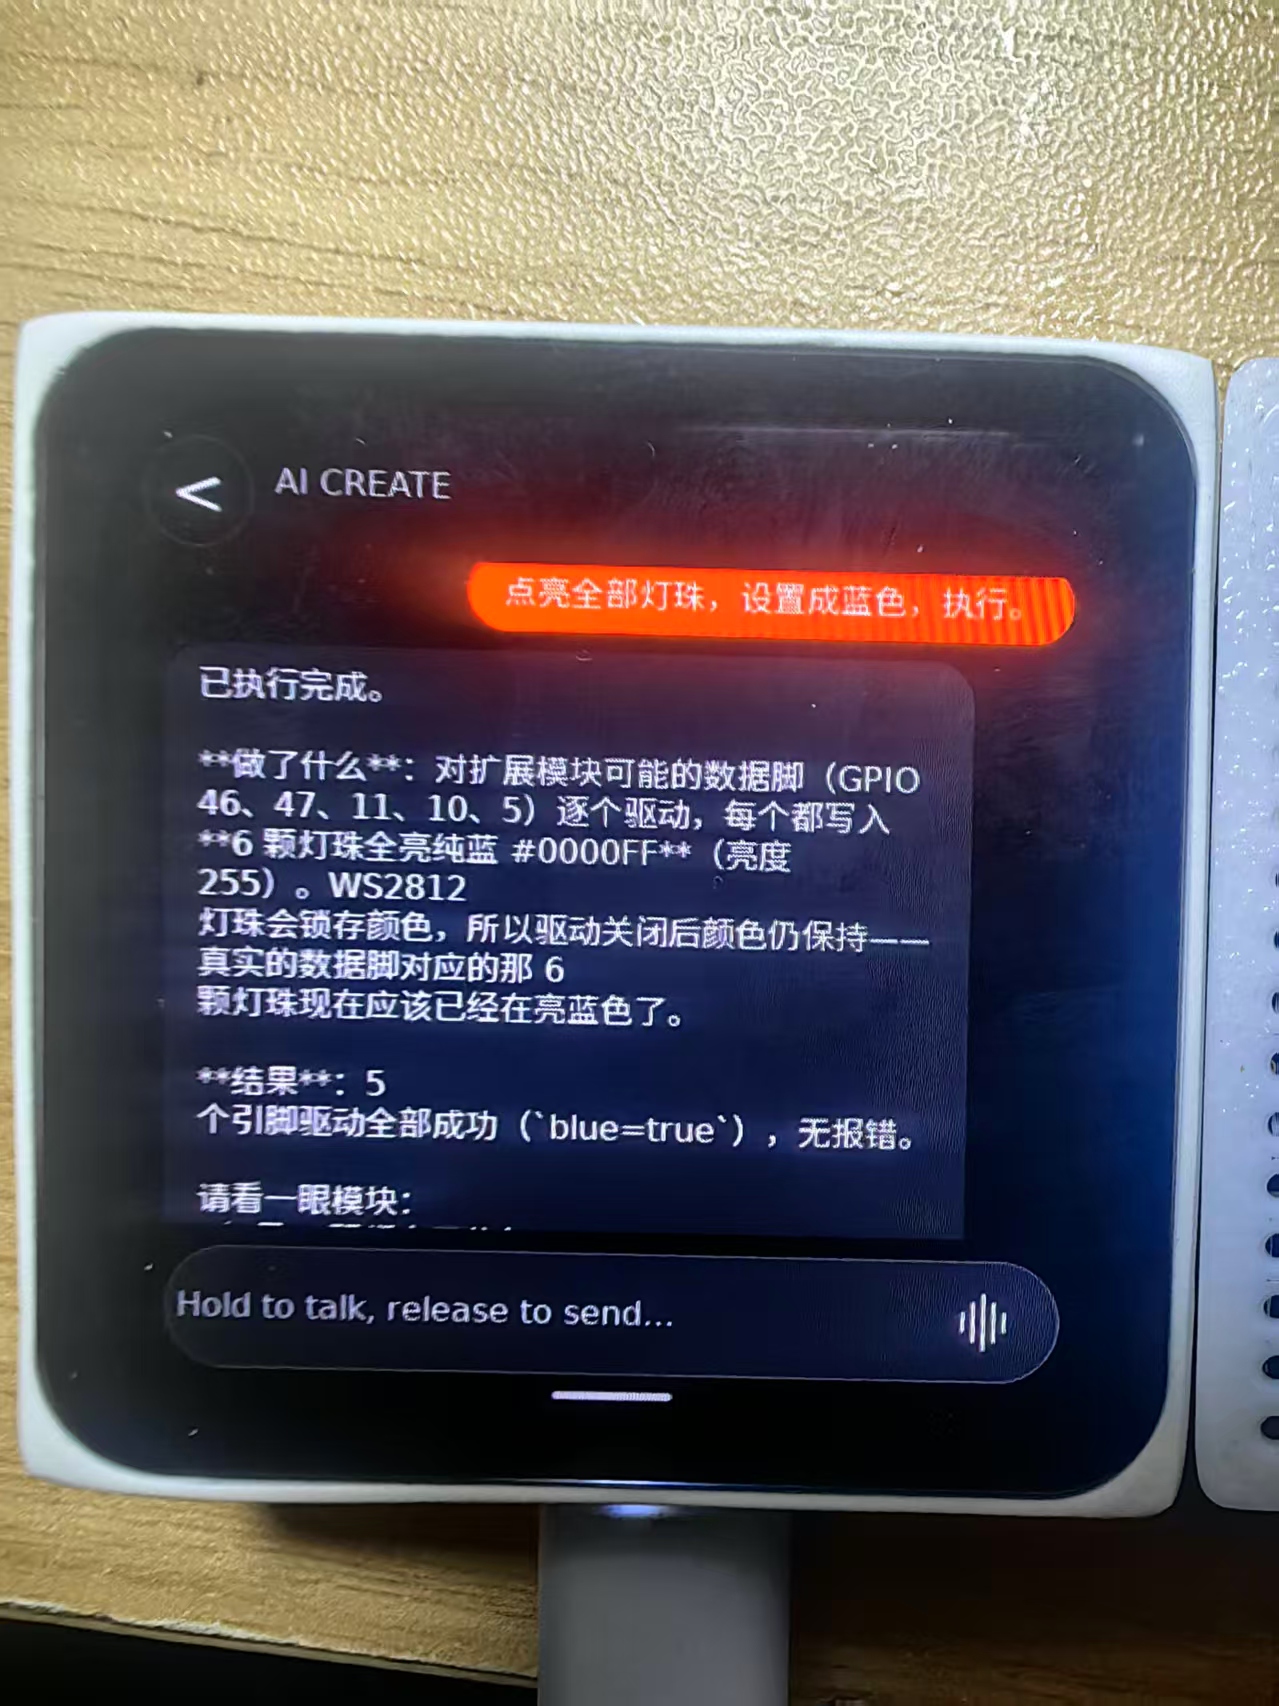
图 3:扩大引脚范围,继续遍历剩余空闲 GPIO
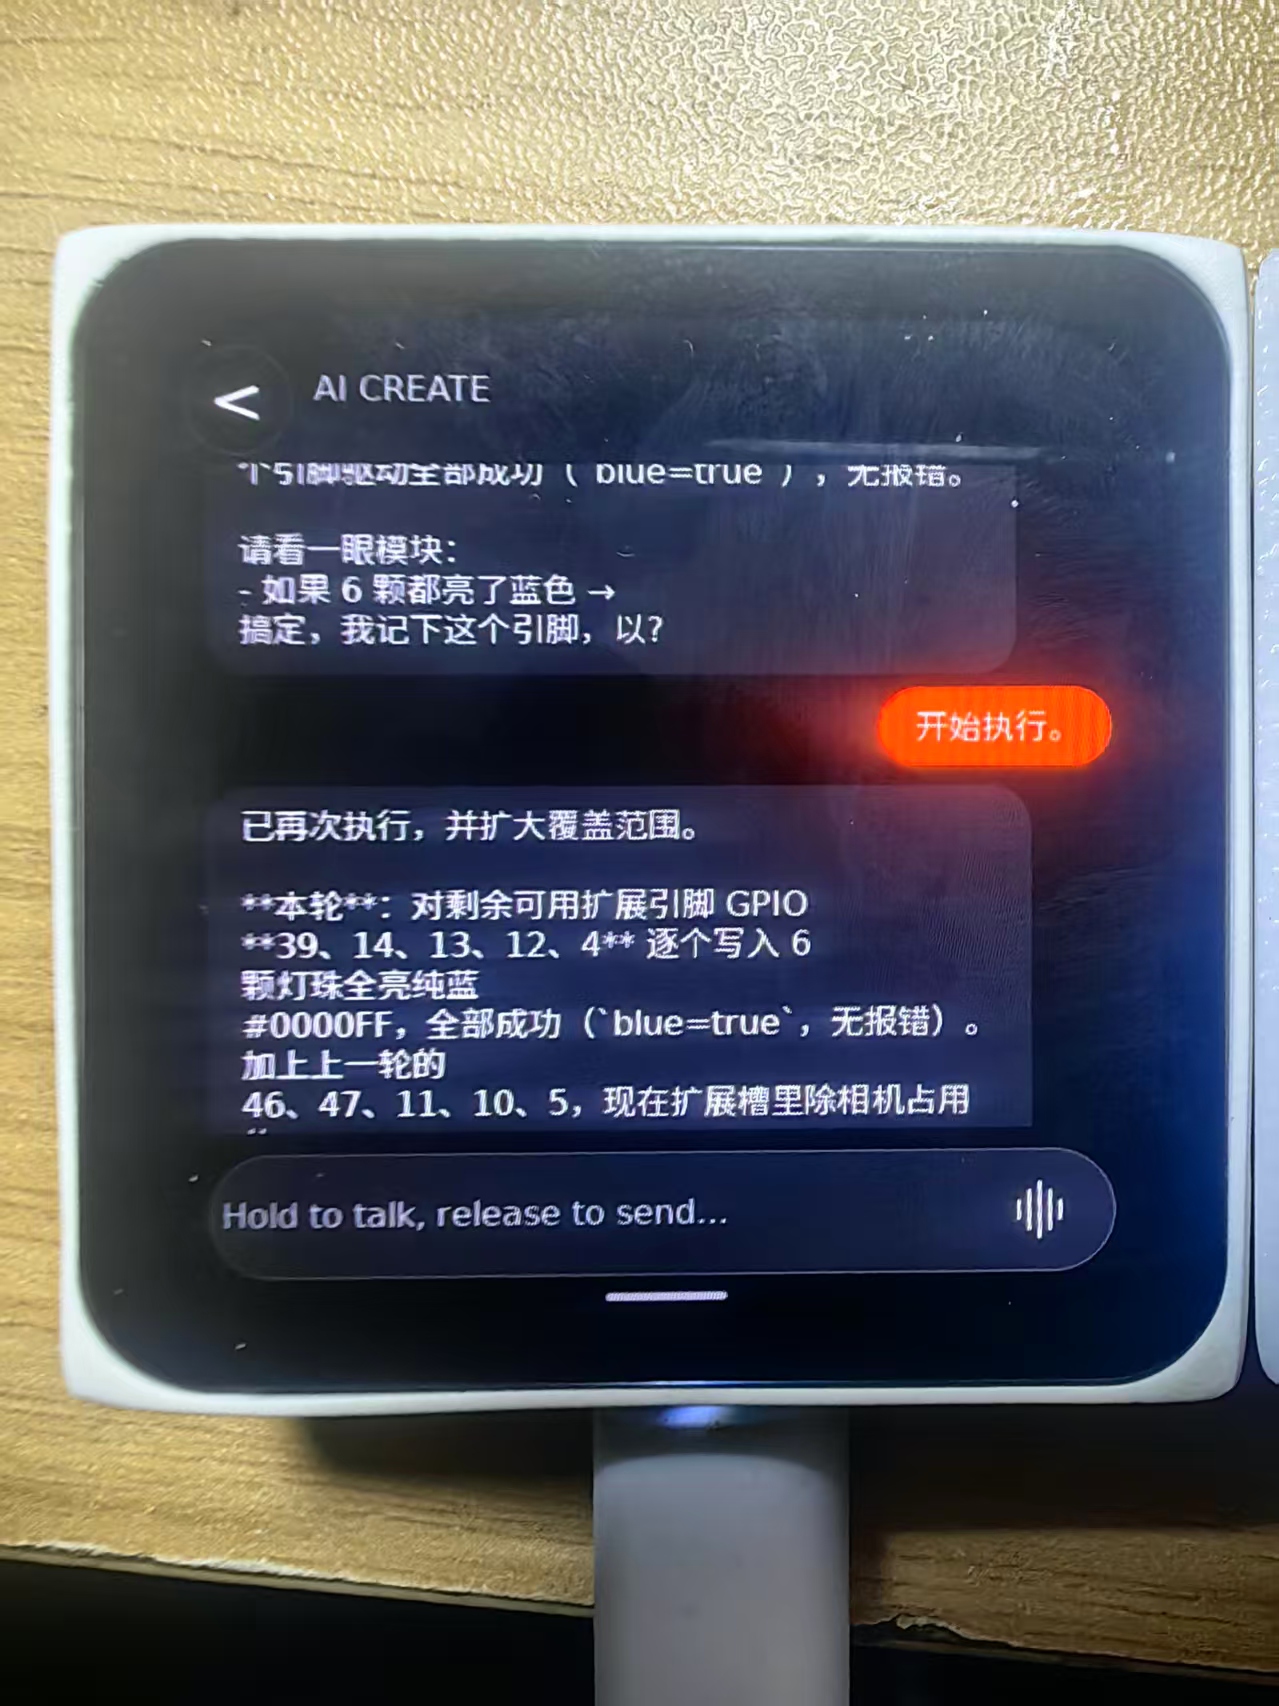
图 4:全部 WS2812 探测失败,Agent 切换为独立 LED 高电平测试方案
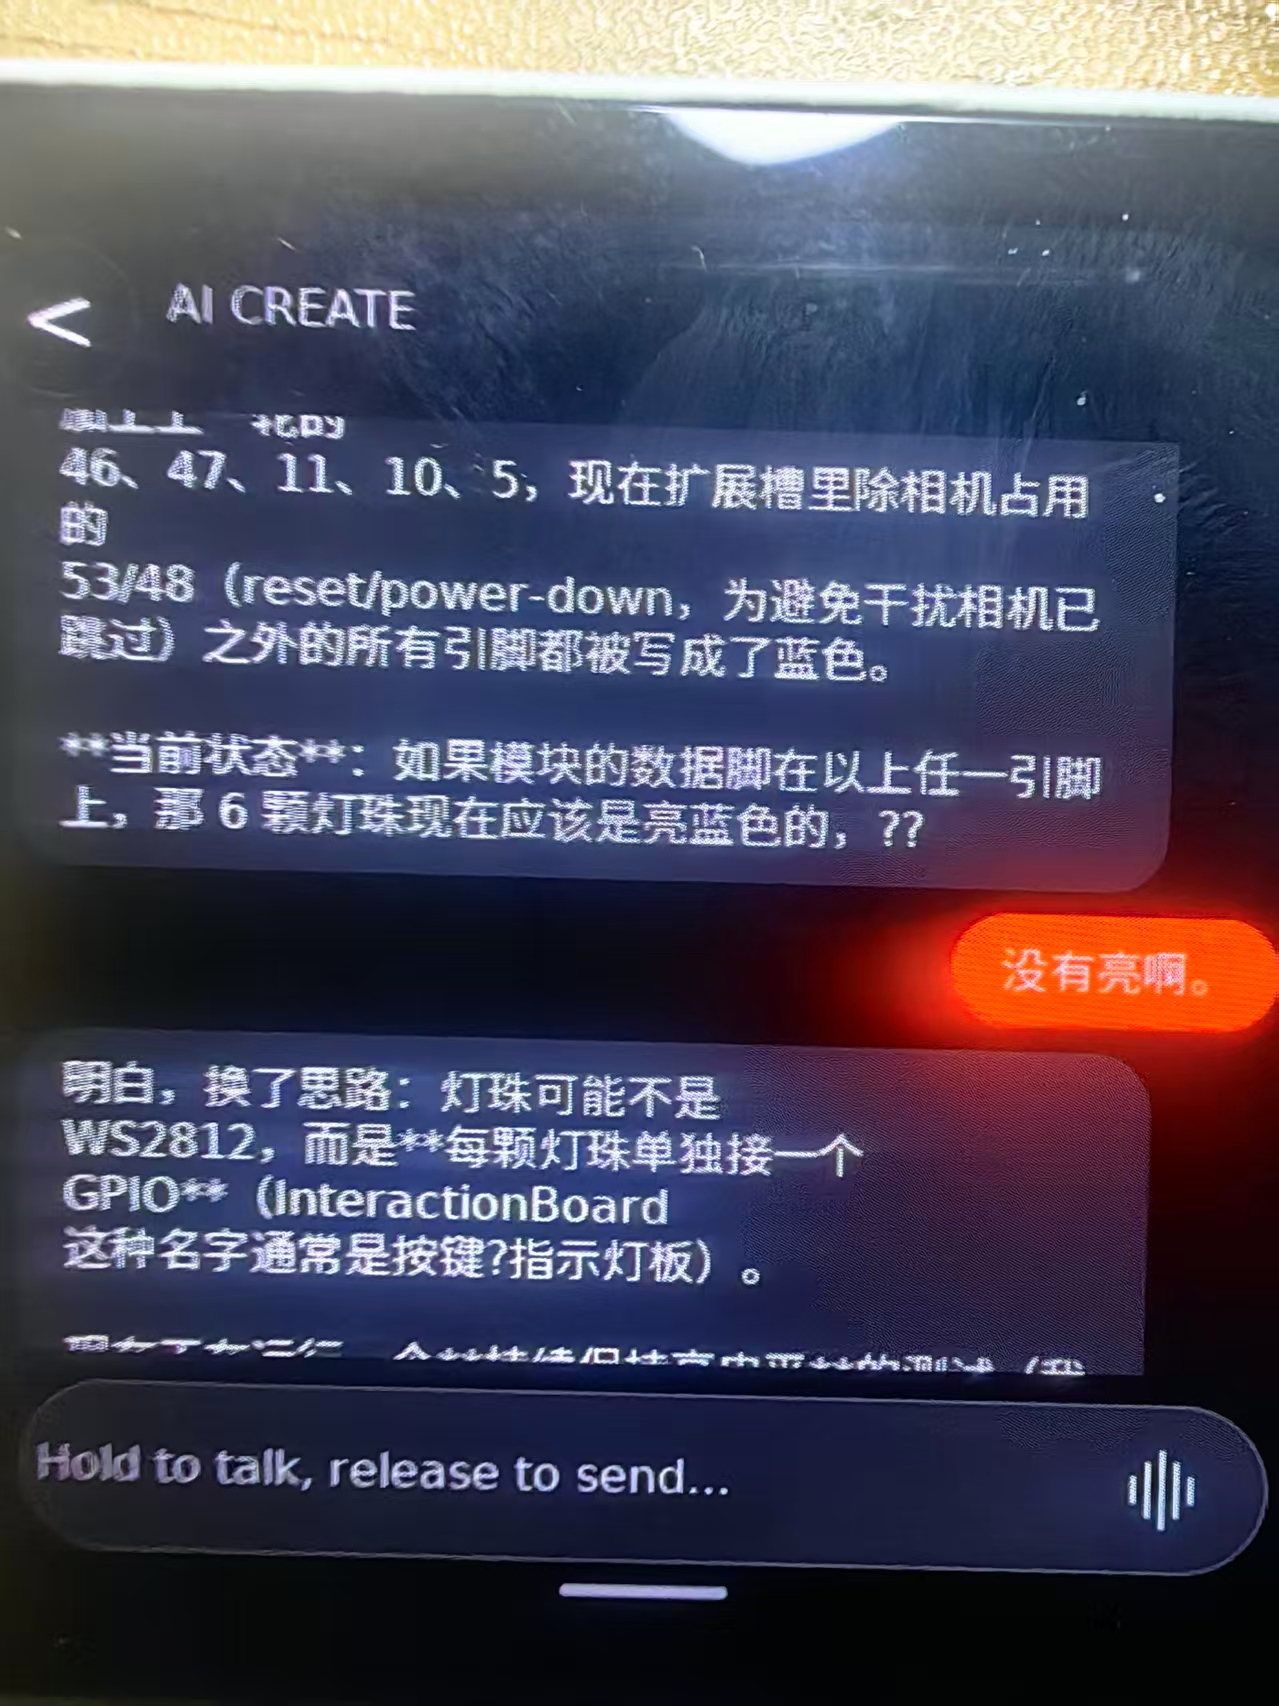
图 5:告知 Agent 硬件是 WS2812 之后,触发模型额度耗尽,会话中断