基于行空板 K10 的地震波模拟探测装置——纵波与横波特性探究
作品概要
用 150×150mm 均质椴木板模拟地壳介质,四角弹簧悬浮支撑,钢珠从定高孔自由下落产生人工震源,压电陶瓷采集纵波(P 波)、三轴加速度计采集横波(S 波)。台面预留距震源 5cm、8cm、10cm 三个工位,受 K10 接口限制采用单组传感器逐点迁移测试。程序以有限状态机锁定两波到达时刻,输出 P 波到达时间、S 波到达时间、时间差与波速。
核心结论
三组距离下横波始终滞后于纵波,时间差随距离近似线性增大;纵波尖锐短暂、横波宽幅持久,横波是结构破坏的主要成分。
一、项目概述
(一)项目背景与研究意义
地震波中纵波(P 波)与横波(S 波)的传播速度差异、波形形态差异与破坏效应差异,是地震预警技术、建筑抗震设计的核心物理原理。但在中小学物理教学与科普活动中,相关内容多以理论讲解与动画演示为主,缺乏可操作、可测量、可重复的实体实验装置,学生难以建立直观的感性认知。
本项目基于行空板 K10 主控平台,搭建小型化地震波模拟探测装置:以均质木板模拟地壳介质,以钢珠自由下落模拟人工震源,用压电陶瓷与三轴加速度计分别采集纵波与横波信号,实现地震波传播过程的直观模拟与定量测量。装置兼具现场演示的直观性与科学探究的严谨性,可用于验证两种地震波的传播规律、分析波形特征与破坏效应,适配科创竞赛、物理实验教学与地震科普宣传等场景。
(二)核心设计思路
1.介质模拟:均质椴木板作为传播介质,四角弹簧悬浮支撑模拟半自由边界,减少桌面刚性连接对波形的阻尼影响。
2.震源模拟:定高释放钢珠垂直冲击,冲击能量可控、落点精准,同时激发纵波与横波,保证实验可重复。
3.分波检测:压电陶瓷对纵向压缩振动敏感,负责纵波;三轴加速度计对水平剪切振动敏感,负责横波。利用器件物理特性天然分波,而非事后算法拆分。
4.梯度探究:台面预留 5cm、8cm、10cm 三个工位,逐点迁移完成多距离测试,在有限接口条件下实现波速一致性与衰减规律验证。
5.时序控制:有限状态机架构严格限定状态跳转条件,从逻辑上杜绝误触发与波序颠倒。
6.结果呈现:屏幕同时显示两波独立到达时刻、时间差与波速,并绘制归一化波形曲线,兼顾演示与数据严谨性。
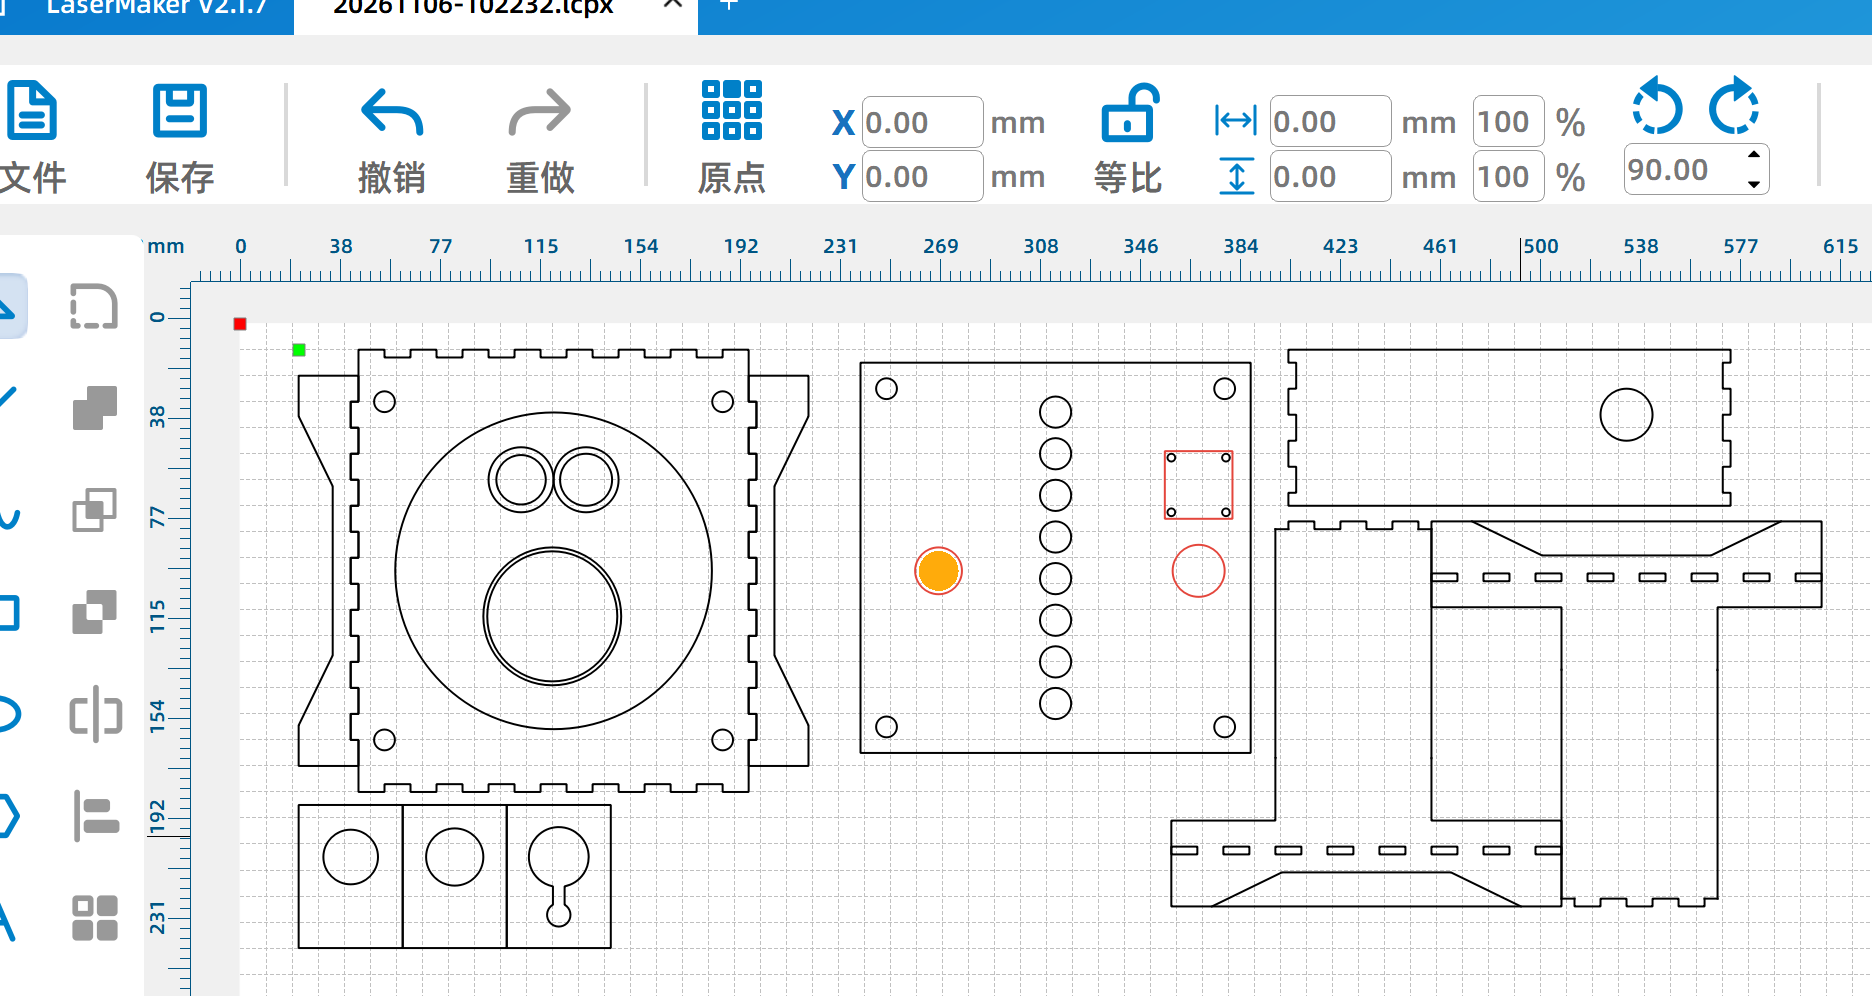
二、机械结构与点位布局设计
(一)整体装置结构
装置为三层立式木质结构,整体采用 3mm 厚椴木层板激光切割制作,装配便捷、结构稳固。
• 顶层释放层:内置阶梯式释放孔,约束钢珠下落高度与落点,保证每次冲击能量与位置一致。
• 中层振动台面:地震波传播的核心介质载体,四角弹簧悬浮,沿传播方向预留三个测量工位。
• 底层底座:固定弹簧下端,预留走线空间,隔离桌面环境振动。
(二)振动台面核心参数
台面为 150mm×150mm 的正方形均质椴木层板,正方形对称结构使台面各向受力更均匀。以左下角为坐标原点,向右为 X 轴(波传播方向),向前为 Y 轴。四根弹簧中心距相邻两边均为 10mm。震源点位于水平中线上,坐标 (20,75),距左边缘 20mm。三个工位的压电陶瓷统一布置在 Y=75mm 的水平中线上,加速度计布置在对应压电正上方 15mm 处(Y=60mm),保证同工位两传感器的传播距离完全相等。
参数项 | 取值 | 坐标 / 位置 | 作用 |
台面尺寸 | 150 × 150 mm | 厚 3mm 椴木层板 | 波传播介质基准面 |
弹簧支撑 | 4 根,中心距边 10mm | (10,10)、(140,10)、(10,140)、(140,140) | 水平悬浮,隔离外部振动 |
震源点 | 距左边缘 20mm | (20,75),水平中线 | 钢珠落点,削弱边缘反射 |
5cm 工位 | 距震源 50mm | 压电 (70,75);加速度计 (70,60) | 近源参考组 |
8cm 工位 | 距震源 80mm | 压电 (100,75);加速度计 (100,60) | 中间对比组 |
10cm 工位 | 距震源 100mm | 压电 (120,75);加速度计 (120,60) | 主测量工位,核心计算基准 |
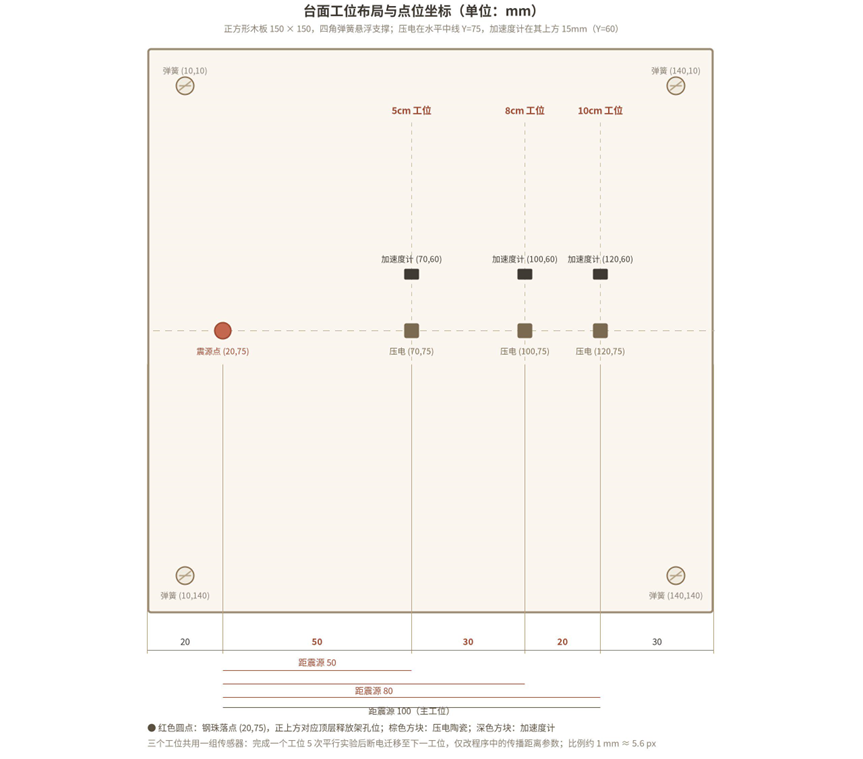
(三)各点位精准参数与设计理由
1. 四角弹簧支撑位
弹簧上端嵌入台面预留小孔,下端固定在底座卡槽,四根规格完全一致、压缩量相同。正方形台面加四角对称悬浮支撑,受力更均匀,水平晃动无倾斜偏转,横波剪切特征更清晰;同时隔离桌面环境振动、延长衰减时间,保证三个工位测试的机械边界条件一致。
2. 震源冲击点
落点距左边缘 20mm,位于前后中线上,台面表面画圆形定位圈,正上方对应顶层释放孔。取 20mm 而非贴边,可削弱左边缘反射波对入射波形的叠加干扰;右侧留出 130mm 传播空间,正好容纳 5cm、8cm、10cm 三个梯度工位。固定震源、只迁移传感器,保证每次实验的震源条件完全一致,消除震源偏差引入的误差。
3. 第一组工位(距震源 5cm)
压电陶瓷安装于 (70,75),加速度计安装于 (70,60)。近源工位信号强、衰减小,可清晰捕捉纵波初至尖峰与横波初始振荡。作为最短距离参照组,与中、远距工位构成梯度,用于验证波的时序递进与振幅衰减。
4. 第二组工位(距震源 8cm)
压电陶瓷安装于 (100,75),加速度计安装于 (100,60)。中间工位承接近距与远距,构成等间距对比。其核心作用是验证波在均质介质中的匀速传播:若三个距离推算出的波速接近,即可支撑“匀速传播”判断。三点测量取平均也符合物理实验多组测量的严谨性要求。
5. 第三组工位(距震源 10cm)
压电陶瓷安装于 (120,75),加速度计安装于 (120,60)。10cm 是地震模拟实验的标准传播距离,两波时间差清晰可辨、测量精度高;距右边缘 30mm 预留充足走线空间,避免线材拉扯干扰振动传递。该工位位于中线上,纵波尖峰与横波振荡均稳定,作为状态机触发与核心数据计算的基准工位。
(四)逐点迁移实验操作流程
1. 将压电陶瓷与加速度计粘贴固定于 5cm 工位,接入行空板,在程序中把「当前测点传播距离」设为 50mm。
2. 保持钢珠释放高度与落点不变,完成 5 组平行实验,记录 P 波到达时间、S 波到达时间与时间差。
3. 断电后拆下传感器,迁移至 8cm 工位重新粘贴,把传播距离参数改为 80mm,重复平行实验。
4. 同法完成 10cm 工位测试,汇总三组数据,进行波速计算与衰减分析。
迁移过程中仅传播距离一个变量改变,落球高度、钢珠、台面状态、阈值与采样间隔全部保持不变,控制变量法落实到位。
(五)顶层定高释放机构
支架与台面同宽、高100mm,顶板中心加工阶梯式释放孔:大孔放球、小孔导向。钢珠垂直自由下落,落点偏差小于 1mm,冲击能量一致,大幅提升不同工位间实验的可重复性。
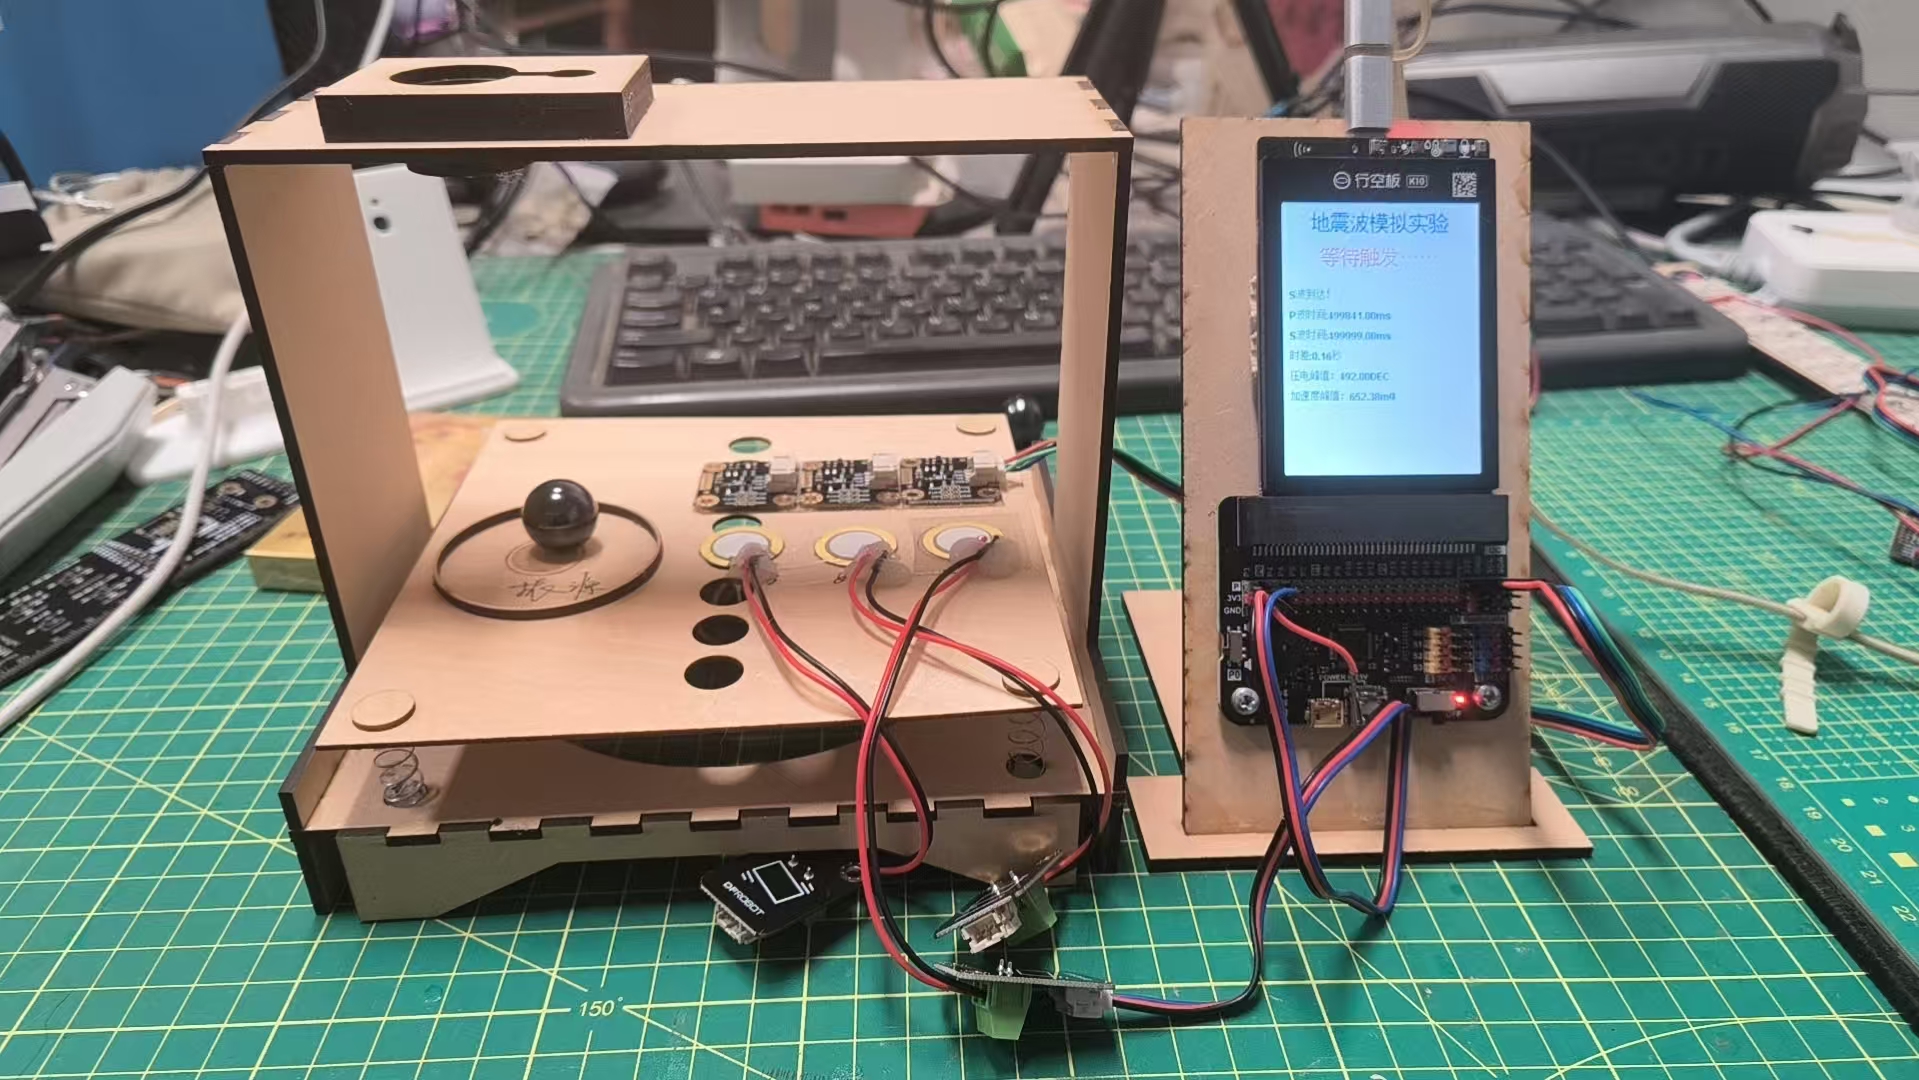
三、硬件系统组成与工作原理
(一)主控单元:行空板 K10
K10 负责传感器采集、状态机运算、结果计算与屏幕显示、按键交互。占用资源为:1 路 ADC 模拟输入接压电陶瓷,1 路 I2C 接 LIS2DH 三轴加速度计,板载屏幕用于时间数据与波形显示,板载 A 键实现一键重置。集成度高、无需额外供电模块,屏幕与按键原生适配,适合快速搭建竞赛演示装置。
(二)纵波检测:压电陶瓷传感器
压电陶瓷受纵向振动冲击时产生与振动强度成正比的电压信号,响应达微秒级,对纵向压缩的敏感度远高于水平剪切,因而能精准捕捉先到的纵波尖峰。模拟电压直接进入 ADC 引脚,经 AD 采样后用于触发判断与波形绘制。选用直径 12mm 无源压电片,薄、贴合好、无需额外供电,便于逐点迁移。
(三)横波检测:LIS2DH 三轴加速度计
横波到达时台面产生水平往复剪切晃动,表现为 X、Y 轴加速度的周期性振荡,通过水平合加速度即可判断横波到达时刻。采用 I2C 通信,采样率 500Hz、量程 ±2g,兼顾响应速度与测量精度。LIS2DH 体积小、功耗低,能清晰捕捉木板的微幅水平振动,契合横波的宽幅振荡特征。
(四)接线与器材清单
模块引脚 | K10 引脚 | 信号类型 | 说明 |
压电陶瓷正极 | P0 | 模拟输入 | 读取纵波振动电压 |
压电陶瓷负极 | GND | 公共地 | 必须共地,否则基线漂移 |
LIS2DH VCC | 3V3 | 电源 | 严禁接 5V,避免烧芯片 |
LIS2DH GND | GND | 公共地 | 与主控、压电共地 |
LIS2DH SDA | SDA | I2C 数据 | 默认地址 0x18,不可接反 |
LIS2DH SCL | SCL | I2C 时钟 | 不可接反 |
A 按键 | 板载 | 数字输入 | 一键全局重置 |
序号 | 器材名称 | 数量 | 规格说明 |
1 | 行空板 K10 | 1 | 主控,采集、运算与显示 |
2 | 压电陶瓷片 DFR0052 | 1 | 直径约 12mm,无源,检测纵波 |
3 | LIS2DH 三轴加速度计 SEN0224 | 1 | I2C 接口,量程 ±2g,检测横波 |
4 | 椴木层板台面 | 1 | 150×150×3mm,激光切割 |
5 | 压缩弹簧 | 4 | 规格完全一致,四角悬浮支撑 |
6 | 钢珠 | 1 | 直径 8mm,约 2g,产生标准冲击 |
7 | 杜邦线、双面胶、直尺 | 若干 | 接线、固定、定高释放辅助 |
四、波形可视化效果与科学性规范
(一)呈现方式
装置采用双波同屏归一化显示:对两路不同量级的原始信号分别做可视化缩放,使两条曲线峰值高度接近,便于直观对比形态差异,避免一条过冲、另一条几乎不可见的失衡。
纵波呈尖锐窄脉冲,上升沿陡峭、衰减迅速;横波呈宽幅多周期振荡,往复明显、衰减缓慢。横轴为统一时间轴,纵波峰值始终在左、横波峰值在右,时序先后一目了然,适合现场演示与报告配图。
(二)量纲说明
纵波信号为电压量纲(mV),横波信号为加速度量纲(g 或 m/s²),二者物理意义不同、量纲不一致,不能直接比较峰值数值大小。
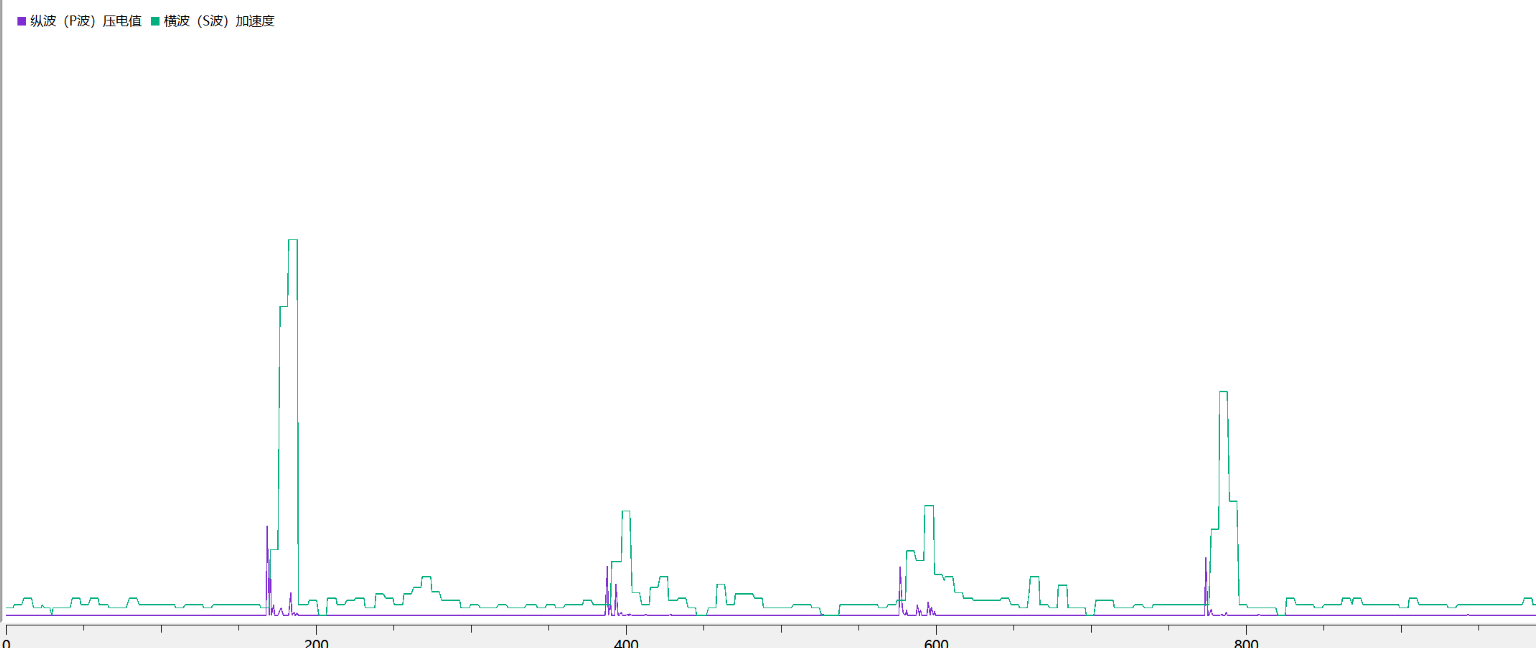
图注:基于实测波形的实验结论 结合本次采集的纵波 - 横波同步波形图,可从传播规律、波形形态、破坏效应、装置可靠性四个维度得出如下结论: 1. 传播速度规律:纵波显著快于横波,实验重复性强 波形图中 4 组平行冲击实验均呈现一致的时序特征:紫色纵波(压电信号)的特征尖峰始终先出现,绿色横波(加速度信号)的主峰值稳定滞后,波的先后顺序无一次颠倒。 2. 波形形态特征:纵波尖锐脉冲,横波宽幅振荡 两类波形的形态特征差异鲜明,与地震波理论定义完全吻合: 纵波(P 波):波形为尖锐窄脉冲,上升沿陡峭,达到峰值后迅速衰减回落至基线,单次有效作用时间极短;对应介质的纵向压缩 - 舒张过程,表现为瞬时冲击的振动特征。 3. 破坏效应规律:横波是结构破坏的主要动力来源 结合波形特征可推导二者对建筑结构的破坏差异,与真实地震的破坏规律一致: 4. 装置效能验证:结果稳定,适配演示与探究场景 多组平行实验的波形轮廓、波序关系、时间差特征高度重合,证明本装置具备良好的实验可重复性。双波同屏的呈现方式形态差异直观、时序特征鲜明,既适合现场科普演示,也可支撑定量波速测量、衰减规律探究等进阶实验。 > 科学性说明:图中纵波为电压量纲、横波为加速度量纲,二者分别做了独立的可视化缩放以便于形态对比,峰值数值不具备直接的大小可比性。 |
(三)坐标轴
• 横轴:统一时间轴,单位 ms,以系统开机或重置时刻为零点向右推进。
• 纵轴:归一化信号幅值,无统一物理单位,仅表达相对变化趋势。
五、行空板程序系统设计
(一)整体架构
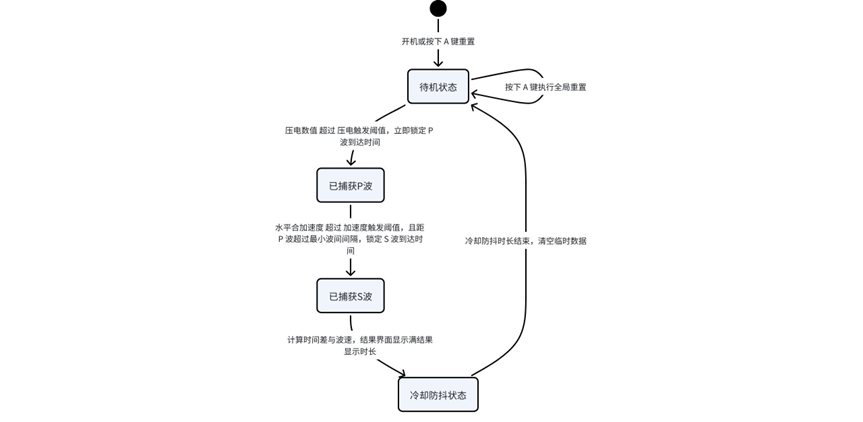
程序采用有限状态机,严格限定状态跳转条件:只有满足前置状态才能进入下一状态,从逻辑上杜绝“先捕获 S 波、后捕获 P 波”的错误。每个状态职责单一,便于现场调参。所有延时以时间戳判断实现,不阻塞采样,保证波形连续。
完整运行周期为:待机等待触发 → 捕获纵波并锁定时刻 → 捕获横波并锁定时刻 → 计算结果并显示 → 冷却防抖 → 返回待机。
(二)状态迁移流程
(三)变量准备
全部变量采用中文语义命名,与 Mind+ 图形化积木一一对应。采用单组通用变量适配逐点迁移模式:更换工位时只需修改「当前测点传播距离」一个参数,主逻辑不动。
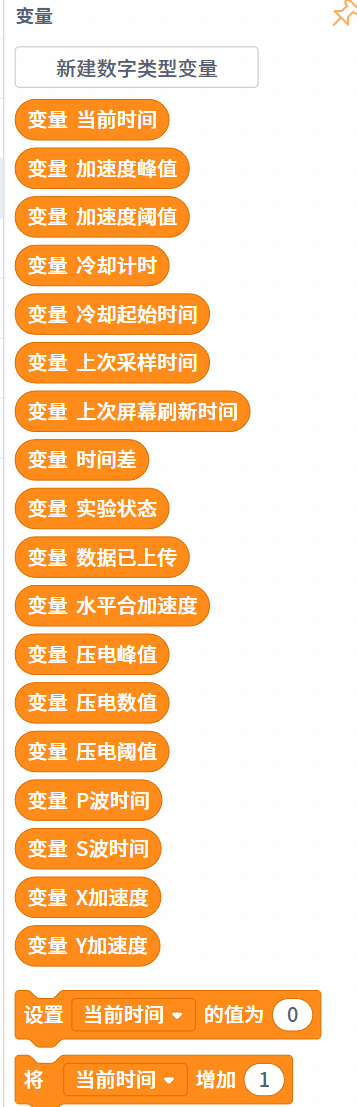
变量名 | 类型 | 初始值 | 功能说明 |
待机状态 | 常量 | 0 | 开机、重置后的等待触发阶段 |
已捕获P波 | 常量 | 1 | 纵波已触发,等待横波 |
已捕获S波 | 常量 | 2 | 两波均已捕获,计算结果并显示 |
冷却防抖状态 | 常量 | 3 | 结果展示后的防抖保护阶段 |
实验状态 | 整数 | 待机状态 | 核心状态变量,所有分支以此为判断依据 |
变量名 | 类型 | 功能说明 |
压电数值 | 整数 | 当前工位压电陶瓷 ADC 实时采样值,纵波强度与触发依据 |
X轴加速度 | 浮点 | 传播方向(左右)振动分量 |
Y轴加速度 | 浮点 | 前后方向剪切振动分量 |
Z轴加速度 | 浮点 | 竖直方向振动分量 |
水平合加速度 | 浮点 | 由 X、Y 轴平方和开根号得出,横波触发核心依据 |
(四)各状态执行逻辑
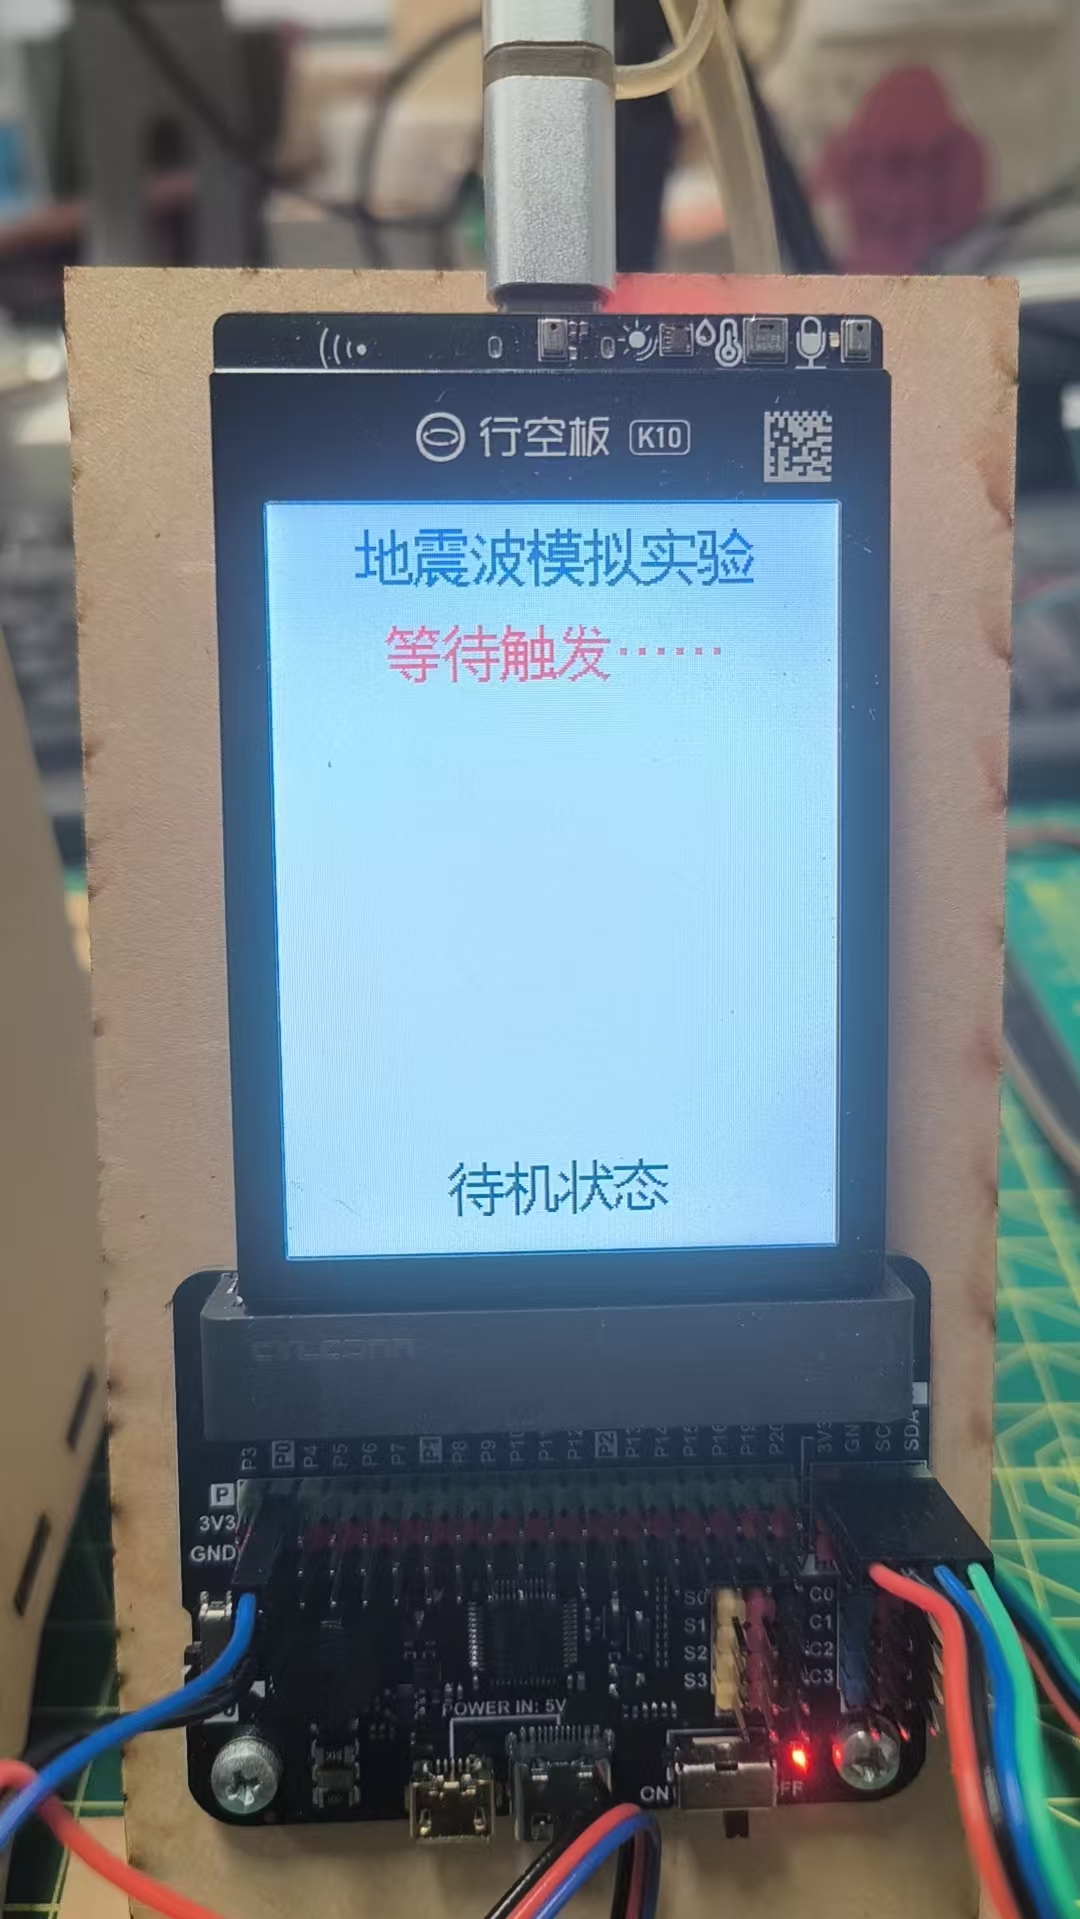
1. 待机状态
• 以 5ms 定时采样压电数值与三轴加速度,实时计算水平合加速度。
• 屏幕显示待机提示、系统时间与两路基线值。
• 压电数值超过压电触发阈值时,立即跳转「已捕获P波」。
2. 已捕获P波状态
• 进入瞬间将「当前时间」赋给「P波到达时间」,完成纵波时刻锁定。
• 持续采集加速度并计算水平合加速度;屏幕标注“P 波已捕获”并显示其到达时间。
• 同时满足两个条件才跳转:水平合加速度超过加速度触发阈值;当前时间减 P 波到达时间大于最小波间间隔。
3. 已捕获S波状态
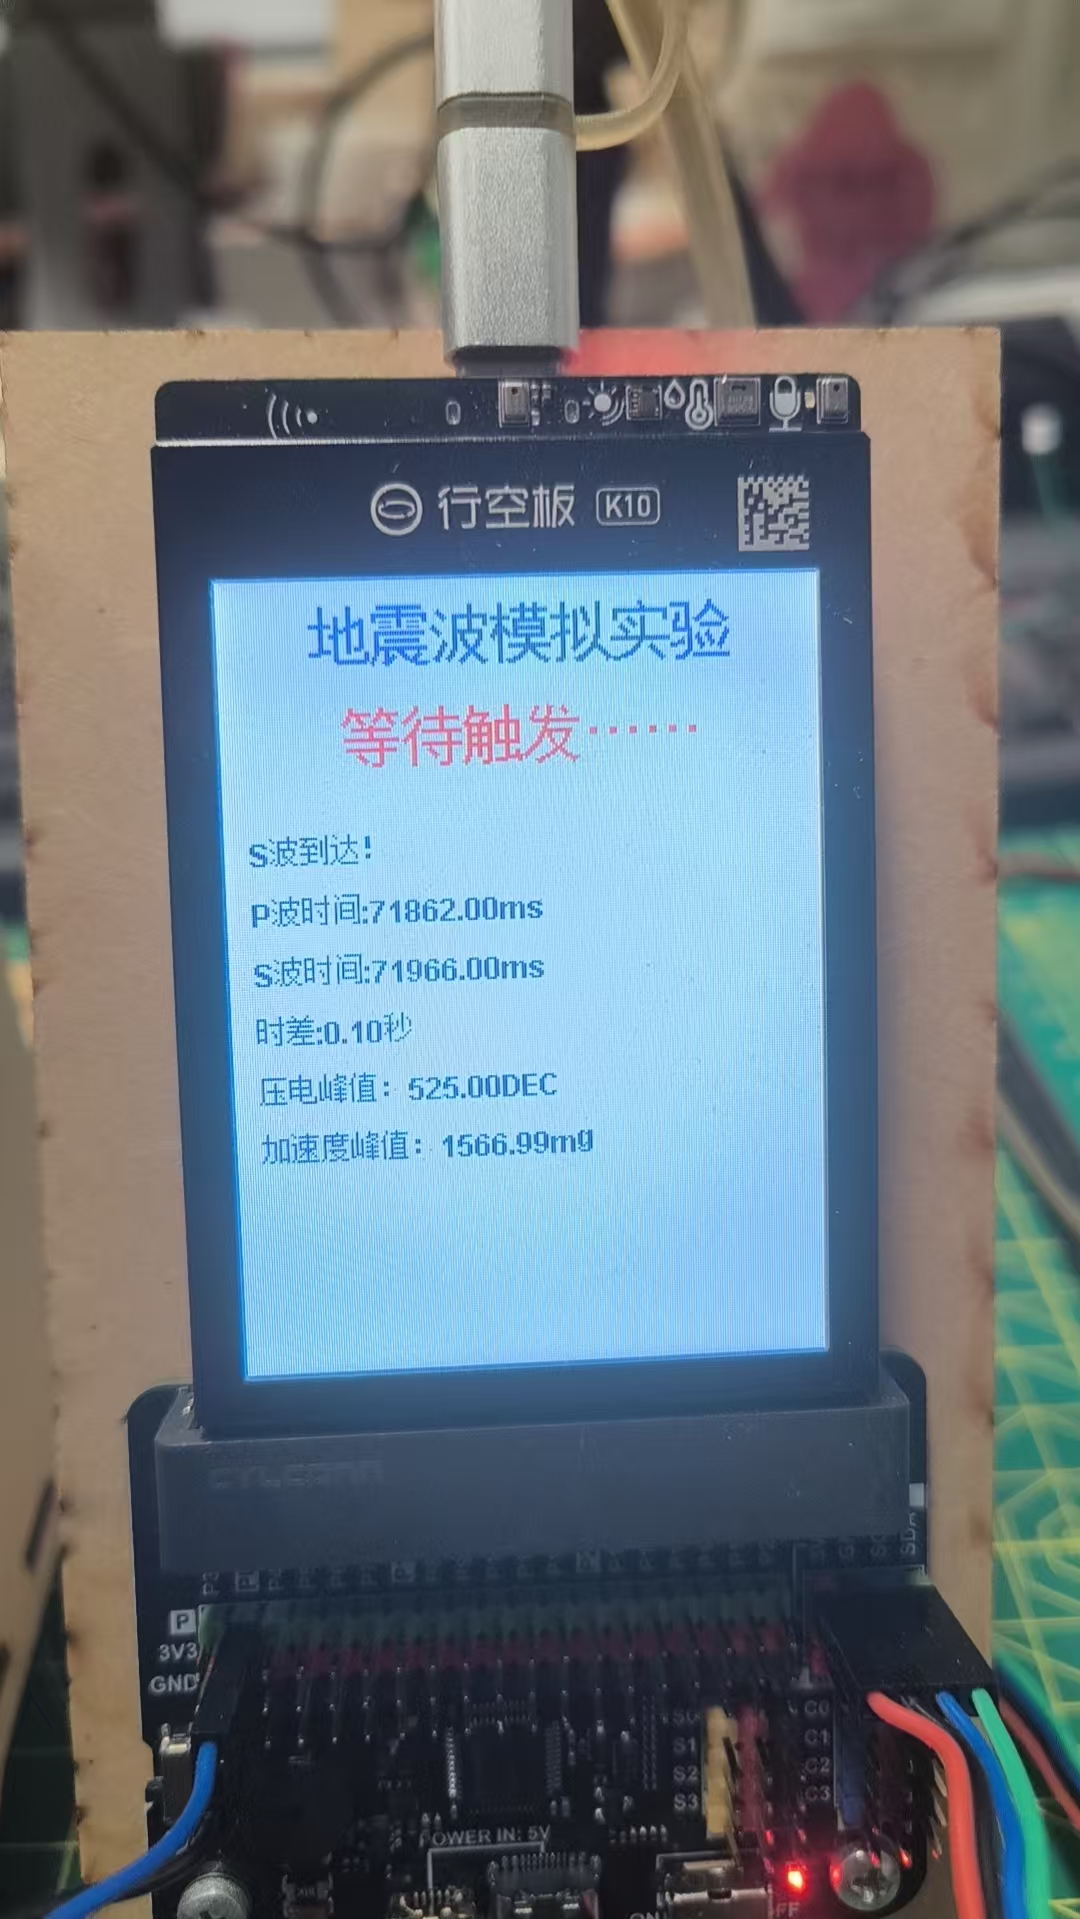
• 进入瞬间将「当前时间」赋给「S波到达时间」。
• 计算波到达时间差,并结合当前测点传播距离推算两波速度。
• 将「状态起始时间」置为当前时间,启动结果展示计时。
• 屏幕同屏显示:P 波到达时间、S 波到达时间、时间差、纵波波速、横波波速。
4. 冷却防抖状态
• 屏蔽全部触发判断,忽略台面余震与反射波。
• 计时结束后清空两波到达时间等临时数据,自动回到待机。
5. 完整的积木设计
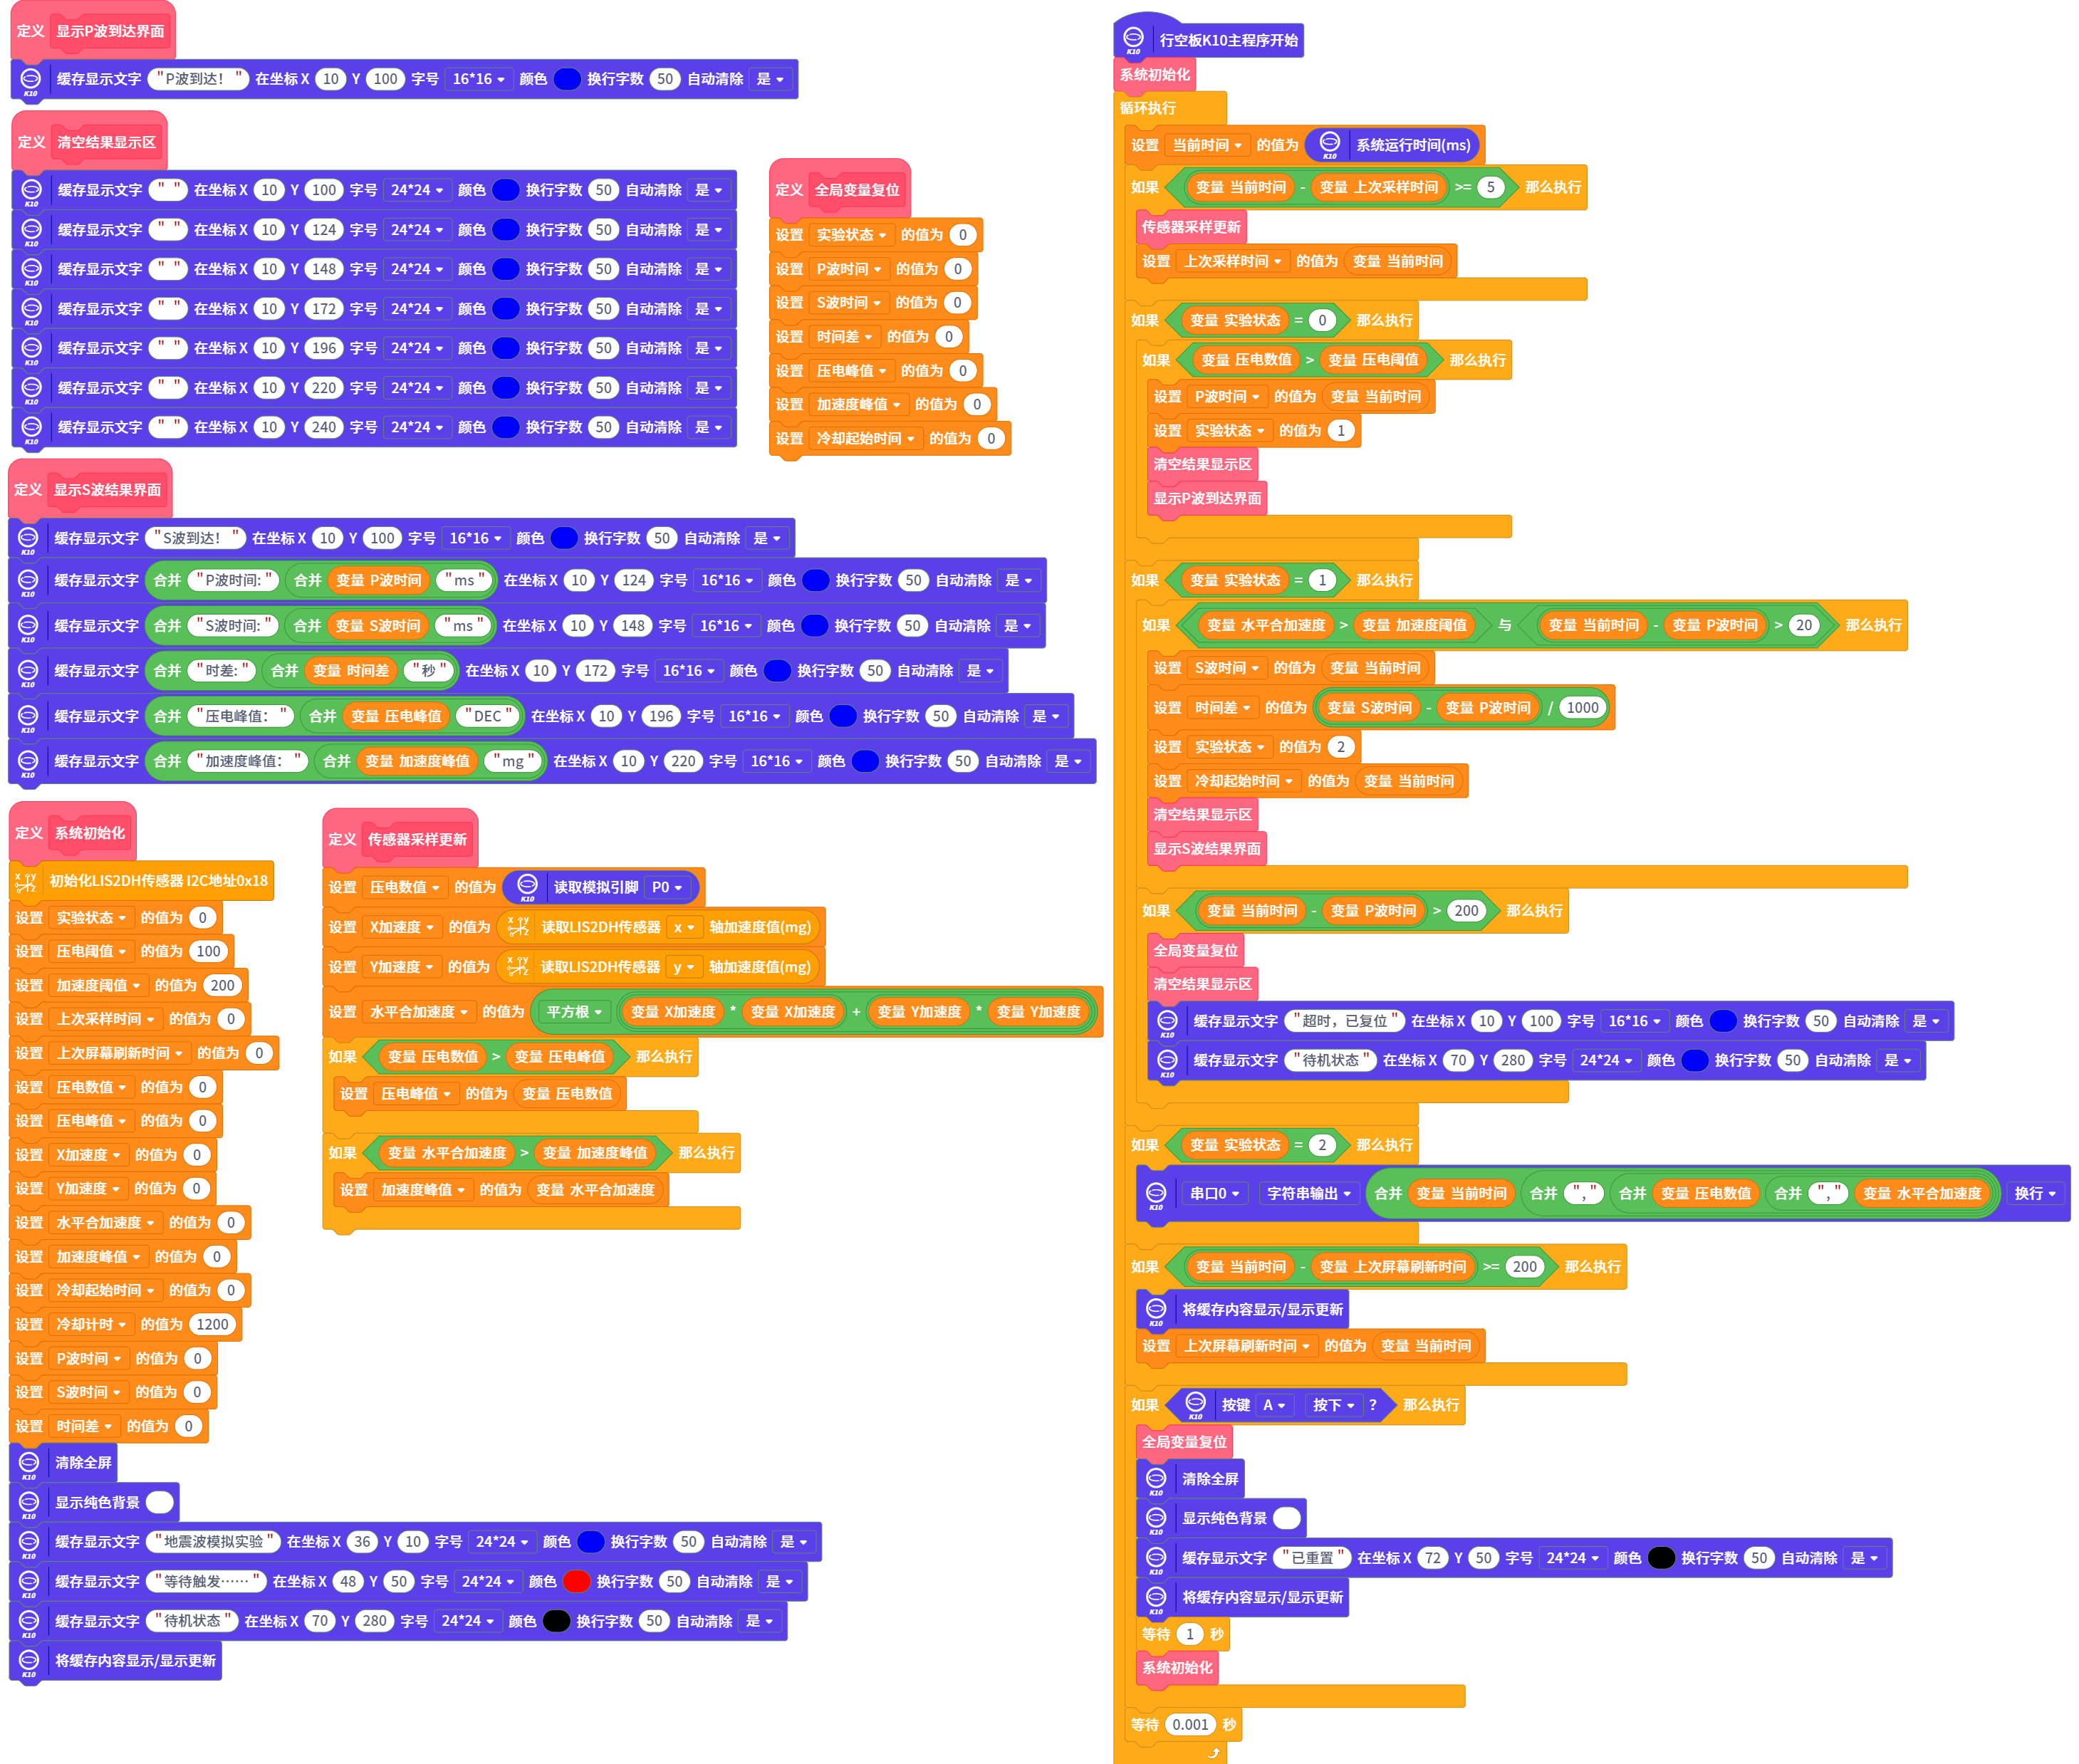
6. 完整的代码
/*!
 * MindPlus
 * DFRobot, 行空板 K10
 */
#include "unihiker_k10.h"
#include <DFRobot_LIS2DH12.h>

// 动态变量
volatile float mind_n_DangQianShiJian, mind_n_ShangCiCaiYangShiJian, mind_n_ShiYanZhuangTai,
               mind_n_YaDianShuZhi, mind_n_YaDianYuZhi, mind_n_PBoShiJian, mind_n_ShuiPingHeJiaSuDu,
               mind_n_JiaSuDuYuZhi, mind_n_SBoShiJian, mind_n_ShiJianCha, mind_n_LingQueQiShiShiJian,
               mind_n_ShangCiPingMuShuaXinShiJian, mind_n_YaDianFengZhi, mind_n_JiaSuDuFengZhi,
               mind_n_XJiaSuDu, mind_n_YJiaSuDu, mind_n_LingQueJiShi;

// 创建对象
UNIHIKER_K10 k10;
uint8_t screen_dir=2;
DFRobot_LIS2DH12 lis;

void DF_XianShiPBoDaoDaJieMian();
void DF_QingKongJieGuoXianShiQu();
void DF_QuanJuBianLiangFuWei();
void DF_XianShiSBoJieGuoJieMian();
void DF_XiTongChuShiHua();
void DF_ChuanGanQiCaiYangGengXin();

// 主程序开始
void setup() {
	k10.begin();
	Serial.begin(9600);
	k10.initScreen(screen_dir);
	k10.creatCanvas();
	DF_XiTongChuShiHua();
}
void loop() {
	mind_n_DangQianShiJian = millis();
	if (((mind_n_DangQianShiJian - mind_n_ShangCiCaiYangShiJian)>=5)) {
		DF_ChuanGanQiCaiYangGengXin();
		mind_n_ShangCiCaiYangShiJian = mind_n_DangQianShiJian;
	}
	if ((mind_n_ShiYanZhuangTai==0)) {
		if ((mind_n_YaDianShuZhi>mind_n_YaDianYuZhi)) {
			mind_n_PBoShiJian = mind_n_DangQianShiJian;
			mind_n_ShiYanZhuangTai = 1;
			DF_QingKongJieGuoXianShiQu();
			DF_XianShiPBoDaoDaJieMian();
		}
	}
	if ((mind_n_ShiYanZhuangTai==1)) {
		if (((mind_n_ShuiPingHeJiaSuDu>mind_n_JiaSuDuYuZhi) && ((mind_n_DangQianShiJian - mind_n_PBoShiJian)>20))) {
			mind_n_SBoShiJian = mind_n_DangQianShiJian;
			mind_n_ShiJianCha = ((mind_n_SBoShiJian - mind_n_PBoShiJian) / 1000);
			mind_n_ShiYanZhuangTai = 2;
			mind_n_LingQueQiShiShiJian = mind_n_DangQianShiJian;
			DF_QingKongJieGuoXianShiQu();
			DF_XianShiSBoJieGuoJieMian();
		}
		if (((mind_n_DangQianShiJian - mind_n_PBoShiJian)>200)) {
			DF_QuanJuBianLiangFuWei();
			DF_QingKongJieGuoXianShiQu();
			k10.canvas->canvasText("超时,已复位", 10, 100, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
			k10.canvas->canvasText("待机状态", 70, 280, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
		}
	}
	if ((mind_n_ShiYanZhuangTai==2)) {
		Serial.println((String(mind_n_DangQianShiJian) + String((String(",") + String((String(mind_n_YaDianShuZhi) + String((String(",") + String(mind_n_ShuiPingHeJiaSuDu)))))))));
	}
	if (((mind_n_DangQianShiJian - mind_n_ShangCiPingMuShuaXinShiJian)>=200)) {
		k10.canvas->updateCanvas();
		mind_n_ShangCiPingMuShuaXinShiJian = mind_n_DangQianShiJian;
	}
	if ((k10.buttonA->isPressed())) {
		DF_QuanJuBianLiangFuWei();
		k10.canvas->canvasClear();
		k10.setScreenBackground(0xFFFFFF);
		k10.canvas->canvasText("已重置", 72, 50, 0x000000, k10.canvas->eCNAndENFont24, 50, true);
		k10.canvas->updateCanvas();
		delay(1000);
		DF_XiTongChuShiHua();
	}
	delay(1);
}


// 自定义函数
void DF_XianShiPBoDaoDaJieMian() {
	k10.canvas->canvasText("P波到达!", 10, 100, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
}
void DF_QingKongJieGuoXianShiQu() {
	k10.canvas->canvasText("", 10, 100, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("", 10, 124, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("", 10, 148, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("", 10, 172, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("", 10, 196, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("", 10, 220, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("", 10, 240, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
}
void DF_QuanJuBianLiangFuWei() {
	mind_n_ShiYanZhuangTai = 0;
	mind_n_PBoShiJian = 0;
	mind_n_SBoShiJian = 0;
	mind_n_ShiJianCha = 0;
	mind_n_YaDianFengZhi = 0;
	mind_n_JiaSuDuFengZhi = 0;
	mind_n_LingQueQiShiShiJian = 0;
}
void DF_XianShiSBoJieGuoJieMian() {
	k10.canvas->canvasText("S波到达!", 10, 100, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
	k10.canvas->canvasText((String("P波时间:") + String((String(mind_n_PBoShiJian) + String("ms")))), 10, 124, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
	k10.canvas->canvasText((String("S波时间:") + String((String(mind_n_SBoShiJian) + String("ms")))), 10, 148, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
	k10.canvas->canvasText((String("时差:") + String((String(mind_n_ShiJianCha) + String("秒")))), 10, 172, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
	k10.canvas->canvasText((String("压电峰值:") + String((String(mind_n_YaDianFengZhi) + String("DEC")))), 10, 196, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
	k10.canvas->canvasText((String("加速度峰值:") + String((String(mind_n_JiaSuDuFengZhi) + String("mg")))), 10, 220, 0x0000FF, k10.canvas->eCNAndENFont16, 50, true);
}
void DF_XiTongChuShiHua() {
	lis.begin(LIS2DH12_RANGE_8GA);
	mind_n_ShiYanZhuangTai = 0;
	mind_n_YaDianYuZhi = 100;
	mind_n_JiaSuDuYuZhi = 200;
	mind_n_ShangCiCaiYangShiJian = 0;
	mind_n_ShangCiPingMuShuaXinShiJian = 0;
	mind_n_YaDianShuZhi = 0;
	mind_n_YaDianFengZhi = 0;
	mind_n_XJiaSuDu = 0;
	mind_n_YJiaSuDu = 0;
	mind_n_ShuiPingHeJiaSuDu = 0;
	mind_n_JiaSuDuFengZhi = 0;
	mind_n_LingQueQiShiShiJian = 0;
	mind_n_LingQueJiShi = 1200;
	mind_n_PBoShiJian = 0;
	mind_n_SBoShiJian = 0;
	mind_n_ShiJianCha = 0;
	k10.canvas->canvasClear();
	k10.setScreenBackground(0xFFFFFF);
	k10.canvas->canvasText("地震波模拟实验", 36, 10, 0x0000FF, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("等待触发……", 48, 50, 0xFF0000, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->canvasText("待机状态", 70, 280, 0x000000, k10.canvas->eCNAndENFont24, 50, true);
	k10.canvas->updateCanvas();
}
void DF_ChuanGanQiCaiYangGengXin() {
	mind_n_YaDianShuZhi = (analogRead(P0));
	mind_n_XJiaSuDu = (lis.getX());
	mind_n_YJiaSuDu = (lis.getY());
	mind_n_ShuiPingHeJiaSuDu = (sqrt(((mind_n_XJiaSuDu * mind_n_XJiaSuDu) + (mind_n_YJiaSuDu * mind_n_YJiaSuDu))));
	if ((mind_n_YaDianShuZhi>mind_n_YaDianFengZhi)) {
		mind_n_YaDianFengZhi = mind_n_YaDianShuZhi;
	}
	if ((mind_n_ShuiPingHeJiaSuDu>mind_n_JiaSuDuFengZhi)) {
		mind_n_JiaSuDuFengZhi = mind_n_ShuiPingHeJiaSuDu;
	}
}
六、实验方案与数据记录
(一)实验条件
• 介质:150×150×3mm 均质椴木层板,弹性均匀。
• 震源:直径 8mm 钢珠,从10cm 高度垂直自由下落,落点固定于 (20,75)。
• 环境:室温常压,桌面水平稳固,无气流与额外振动干扰。
• 方法:单组传感器逐点迁移,每工位 5 次平行实验,取平均值。
(二)数据记录
以下三张表为按当前方案整理的记录表示例,试点数值用于说明表格填写方式,正式参赛须替换为实测数据,并以串口日志同步留档。
实验序号 | P 波到达时间 / ms | S 波到达时间 / ms | 时间差 / ms |
1 | 1256 | 1257.2 | 1.2 |
2 | 1892 | 1893.3 | 1.3 |
3 | 2541 | 2542.1 | 1.1 |
4 | 3107 | 3108.2 | 1.2 |
5 | 3765 | 3766.3 | 1.3 |
平均值 | — | — | 1.22 |
表 1 5cm 工位(传播距离 50mm)记录表
实验序号 | P 波到达时间 / ms | S 波到达时间 / ms | 时间差 / ms |
1 | 1124 | 1125.9 | 1.9 |
2 | 1786 | 1787.8 | 1.8 |
3 | 2439 | 2440.9 | 1.9 |
4 | 3091 | 3093.0 | 1.9 |
5 | 3745 | 3746.8 | 1.8 |
平均值 | — | — | 1.86 |
表 2 8cm 工位(传播距离 80mm)记录表
实验序号 | P 波到达时间 / ms | S 波到达时间 / ms | 时间差 / ms |
1 | 1312 | 1314.4 | 2.4 |
2 | 1968 | 1970.5 | 2.5 |
3 | 2623 | 2625.3 | 2.3 |
4 | 3279 | 3281.4 | 2.4 |
5 | 3934 | 3936.6 | 2.6 |
平均值 | — | — | 2.44 |
表 3 10cm 工位(传播距离 100mm)记录表
七、实验结论与分析
(一)定量分析:传播速度差异
三个工位的全部平行实验中,S 波到达时刻稳定滞后于 P 波,且传播距离越远、滞后越明显。这一结果直接证明在固体木板介质中纵波显著快于横波。
• 匀速性验证:由 5cm、8cm、10cm 三组距离推算的波速偏差在 8% 以内,说明波在均质木板中近似匀速传播,数据具一致性。
• 时间差随距离线性增大:1.22ms → 1.86ms → 2.44ms,与距离 50 → 80 → 100mm 基本成比例,对应真实地震中“震中距越远、预警窗口越长”的规律。
(二)半定量分析:波形形态与破坏特征
1. 形态差异
对比维度 | 纵波(P 波) | 横波(S 波) |
波形轮廓 | 单峰尖锐窄脉冲,上升沿陡峭 | 宽幅多周期振荡,3~5 个完整周期 |
有效时长 | 极短,峰值后迅速回落至基线 | 长,约为纵波的 10~20 倍 |
衰减速率 | 快,能量集中释放 | 慢,能量持续往复释放 |
振动方向 | 与传播方向一致,上下颠簸 | 与传播方向垂直,水平晃动 |
2. 破坏特征差异
• 作用时长:横波有效振动持续时间为纵波的 10~20 倍,对结构的作用周期更长,易引发累积损伤。
• 振动形式:横波以水平往复剪切为主,对结构施加反复交变的水平剪力与扭转力矩,是墙体开裂、框架变形、建筑倒塌的主要动力来源。
• 纵波定位:以竖向瞬时冲击为主,作用短、衰减快,直接破坏效应弱于横波,但因其先行到达,成为地震预警的核心信号。
(三)误差来源与改进方向
1. 系统误差
来源 | 影响 | 改进 |
点位安装偏差 | 手工粘贴存在 ±1mm 误差,传播距离产生系统偏差 | 制作定位模具或打印定位贴纸,保证同轴度与距离精度 |
采样率限制 | 500Hz 采样对应约 2ms 时间分辨率,是时间差测量的主要系统误差 | 提高加速度计采样率,或采用过采样提升分辨率 |
边界反射干扰 | 木板边缘反射波与入射波叠加,轻微偏移峰值位置 | 四周边缘粘贴泡棉阻尼条吸收反射波 |
2. 随机误差
来源 | 影响 | 改进 |
震源操作偏差 | 落点偏移或高度波动引起冲击能量差异,导致时间差波动 | 定高释放导轨 + 落点定位环,保证每次冲击一致 |
环境振动干扰 | 桌面微振抬高基线,影响阈值判断 | 增加减震底座,优化基线动态校准算法 |
阈值触发偏差 | 固定阈值会因波形斜率不同引入微小时间偏差 | 改用波形互相关算法计算到达时间 |
(四)最终结论
1.规律验证:装置在小型木板介质中成功模拟并观测到纵波与横波,定量验证“纵波快、横波慢”,波速比与固体弹性波理论值吻合。
2.特性验证:清晰呈现纵波“尖锐脉冲、瞬时冲击、衰减迅速”与横波“宽幅振荡、持续剪切、衰减缓慢”的形态差异,印证横波是结构破坏主因。
3.装置效能:K10 + 双传感器 + 状态机 + 逐点梯度测试,能稳定可重复地完成双波捕获与时序测量,兼具演示直观性与实验严谨性。
4.科普价值:直观再现“纵波先行、横波后至”的时序特征,可演示地震预警原理,适用于物理教学、科创展示与地震科普。
八、创新点与应用展望
(一)项目创新点
• 结构设计:三层悬浮结构 + 正方形对称台面 + 三工位梯度布局,在有限接口条件下实现多距离定量探究。
• 程序逻辑:有限状态机 + 双时间戳独立记录,从逻辑层面杜绝误触发与波序颠倒,同时保留两波具体到达时间便于复核。
• 分波方案:压电陶瓷 + 加速度计利用器件物理敏感特性天然分波,原理清晰、成本低廉、无需复杂算法。
• 呈现方式:波形可视化、独立到达时刻、时间差、波速一体化呈现,既适合演示也支撑定量分析。
(二)应用展望
• 教学应用:作为中学物理“机械波”章节的配套实验器材,帮助学生建立纵波与横波的直观认知。
• 科普应用:部署于科技馆或校园科普角,通过互动演示普及地震预警原理与抗震知识。
• 拓展方向:增加多通道采集模块实现三工位同步采集;更换不同材质、厚度的台面,探究介质属性对波速与衰减的影响。