【花雕动手做】Mosaico-Claw的使用与避坑:读懂技能路由,避开ChatCoding隐形陷阱
标签:*ESP-Mosaico、VibeMode、Mosaico-Claw、ChatCoding、MCP、硬件在环 HIL、具身智能、踩坑实录*
## 导读:
很多创客拿到 ESP-Mosaico,兴冲冲打开 CLAW,一句话发出去,结果模型只给文字回答、不生成 Lua 脚本,或者生成脚本运行报错、定时任务不触发、换 IM 之后上下文断连。绝大多数问题不是板子硬件坏了,而是**对 Claw 内置 6 个技能的路由机制、会话边界、权限模型、额度链路理解不到位**。
前面我们拆解了设置面板、AI 后端、IM 远程 HIL 链路,本篇聚焦 Mosaico-Claw 的核心运行机制,从初始化、两种输入通道、六大技能底层逻辑、分层避坑,到工程边界做深度拆解,把日常调试里高频、隐蔽的坑一次性梳理清楚,和前面的远程 HIL 链路内容打通。
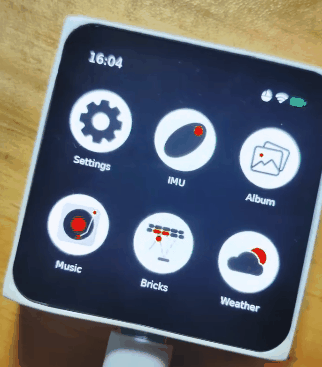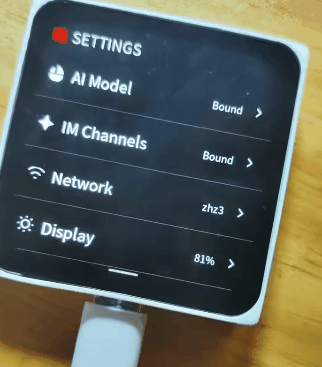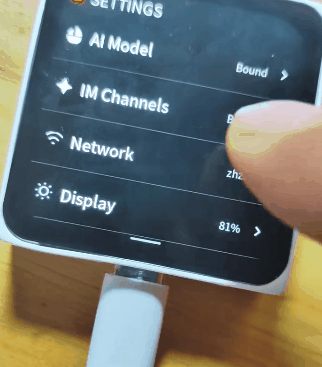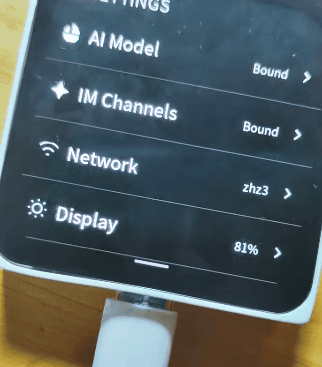
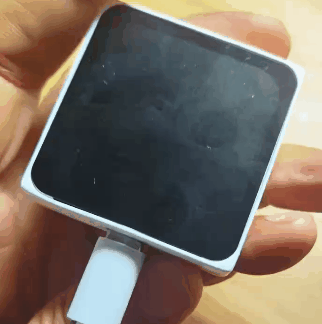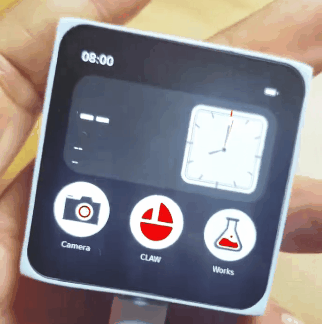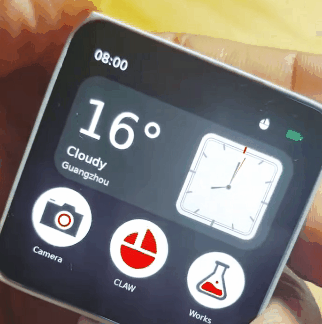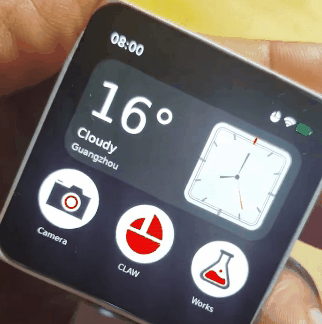
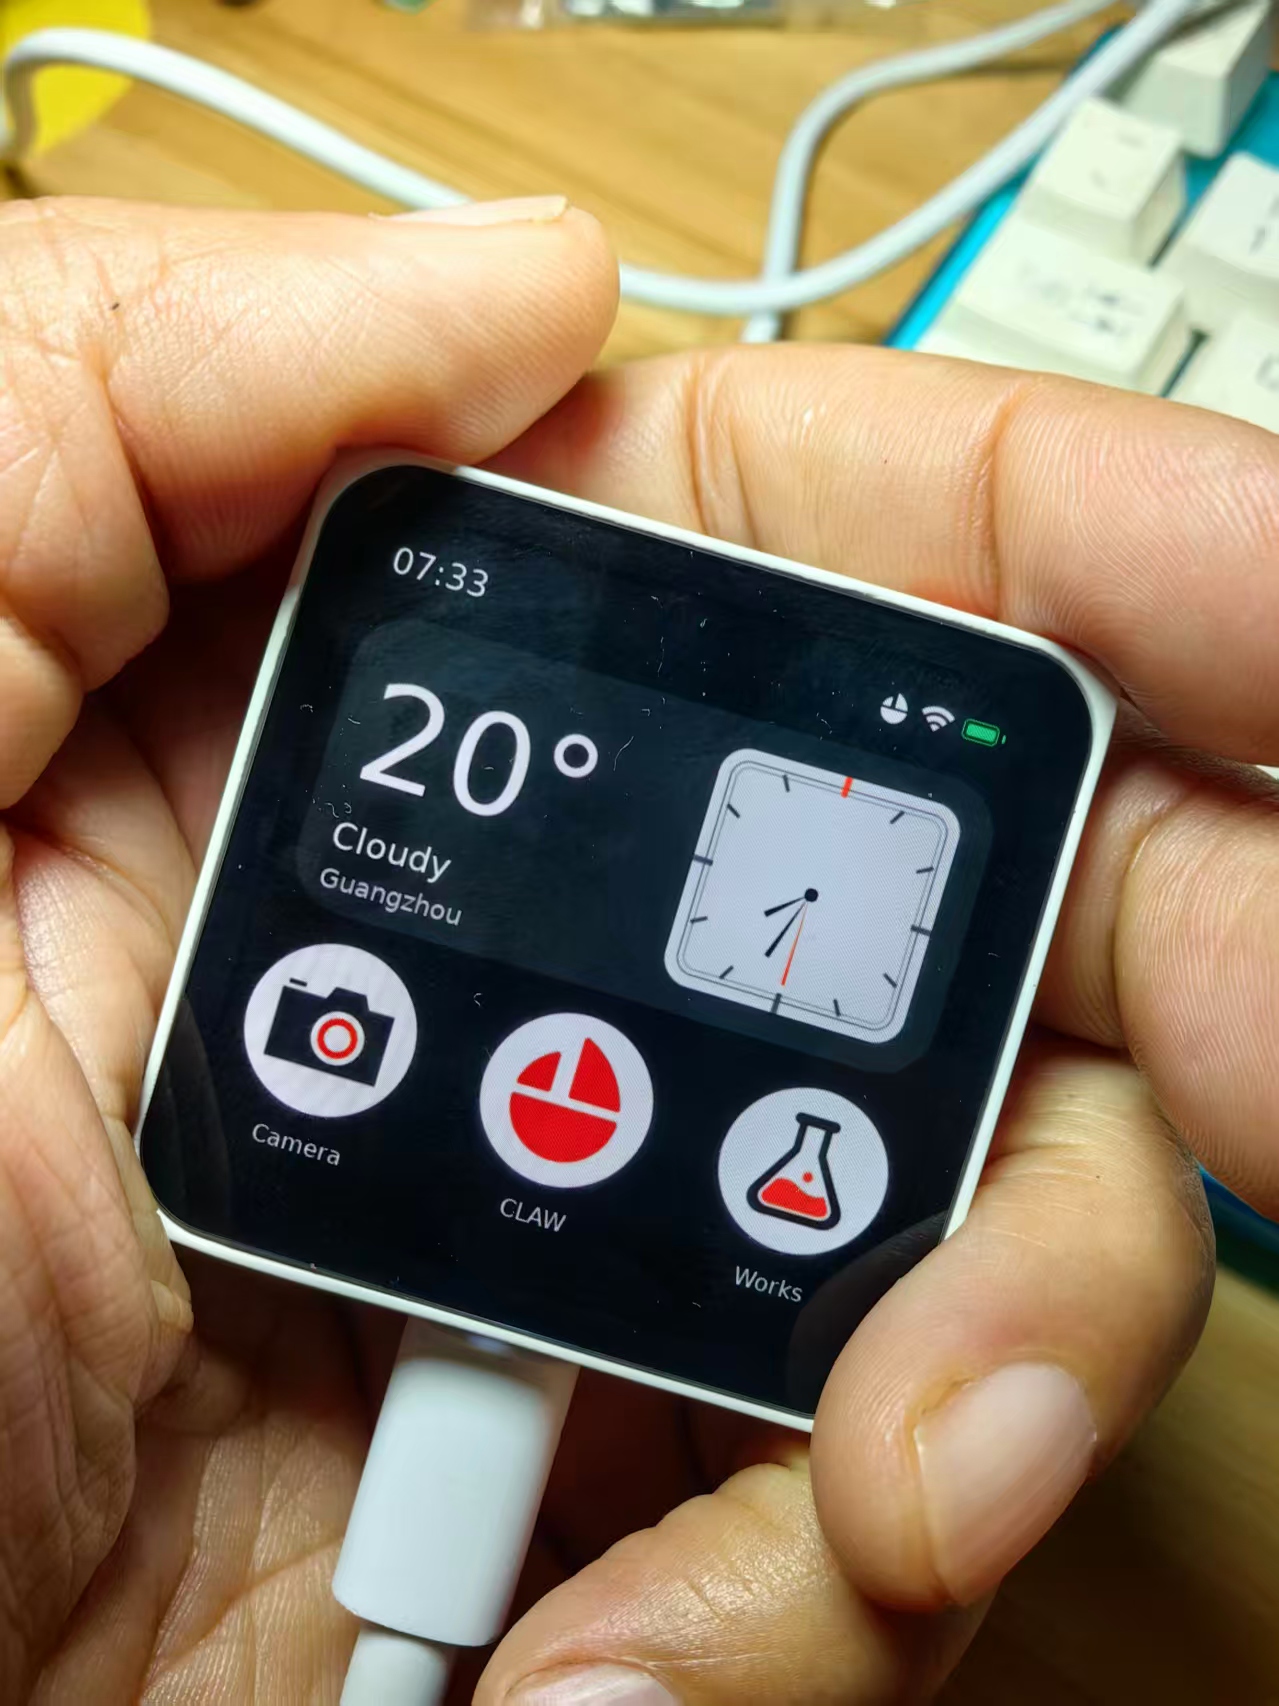
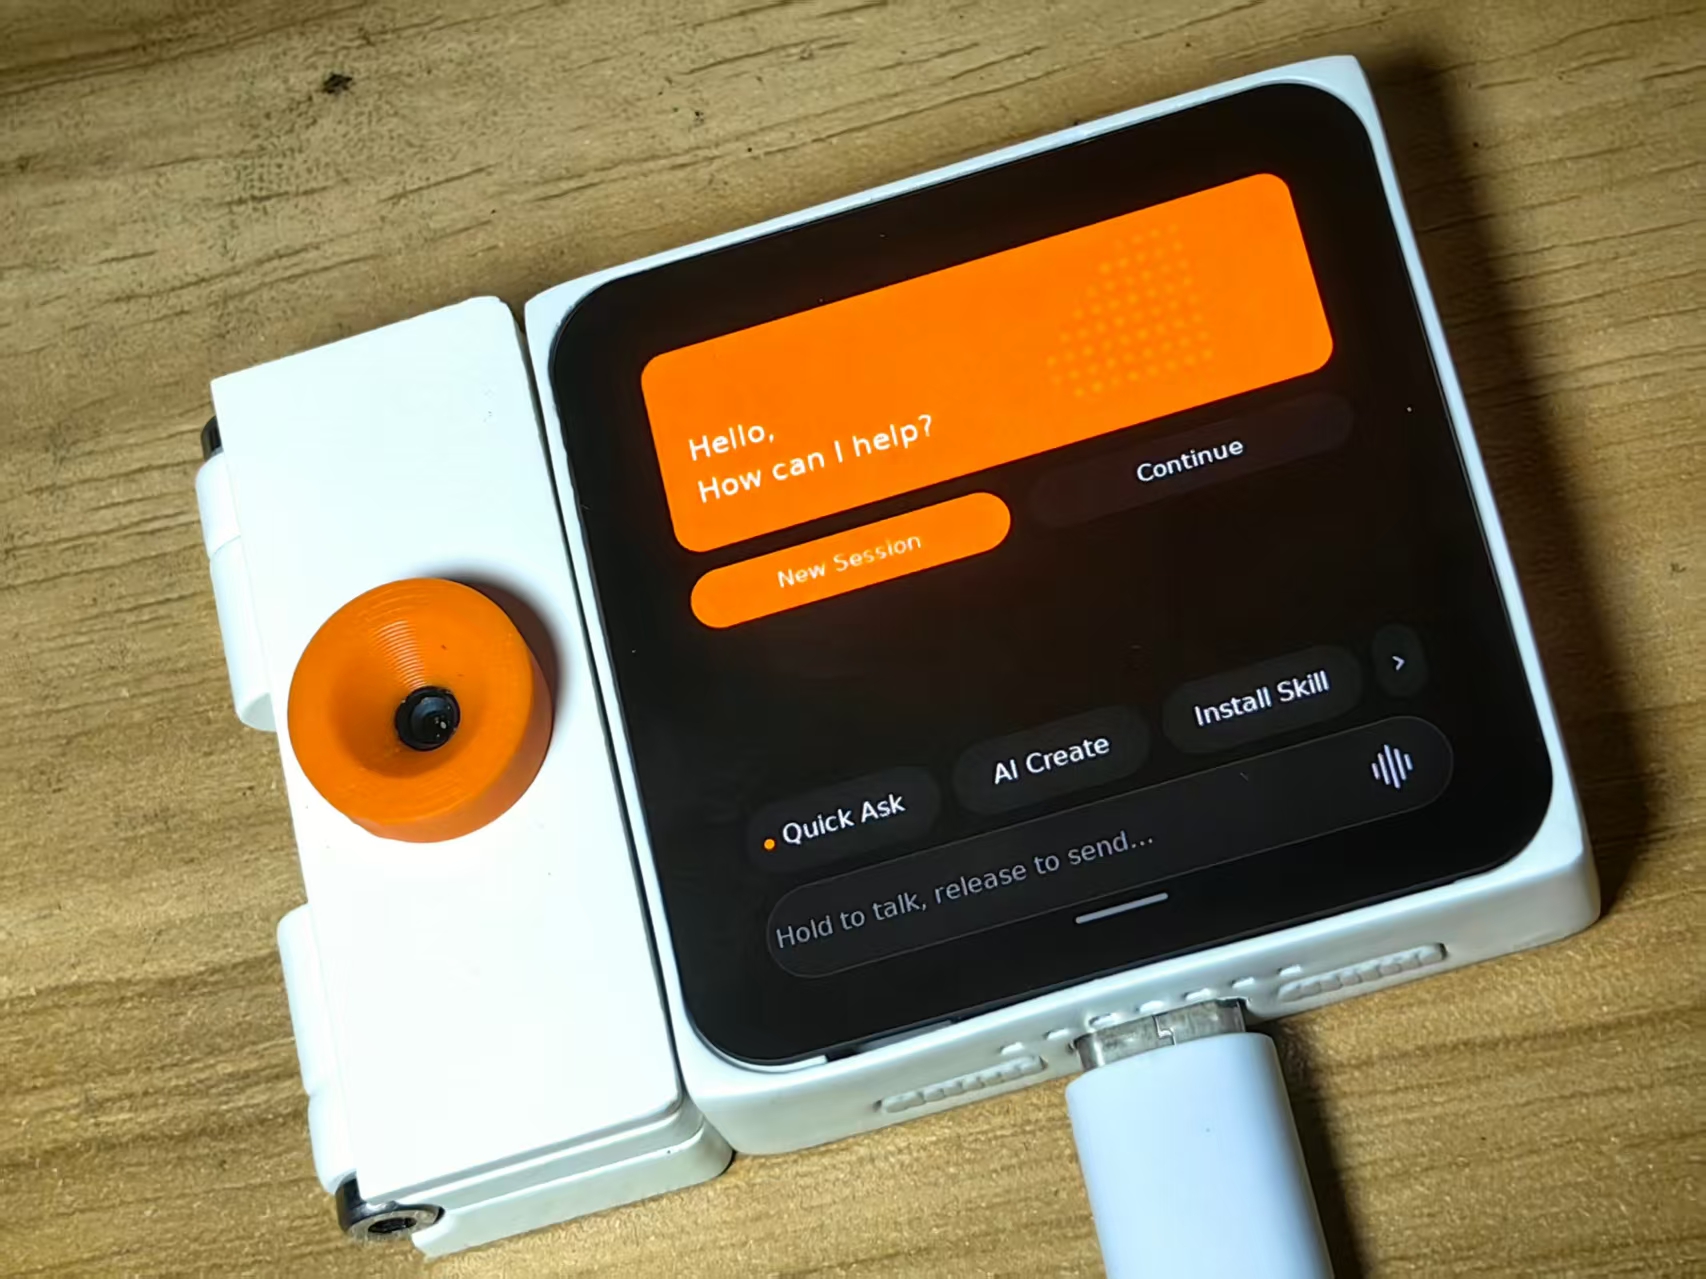
> 配图:Vibe Mode 首页界面,包含天气时钟 Idea、Camera 视觉入口、CLAW 对话入口、Works 项目仓库入口
## 一、首页界面底层逻辑(先理清入口分工,避免从源头踩坑)
顶部状态栏:时间、WiFi、电池
卡片区:天气时钟Idea(本身就是一个已经部署、持续运行的Idea应用)
三个圆形入口:Camera / CLAW / Works
很多新手混淆三者定位,这是第一个隐形大坑:
1. **CLAW:AI 创作工作台(Agent 交互入口)**
只负责对话、意图识别、技能路由、生成脚本 / 方案,**不长期保存成品项目**。你在这里生成的 Lua 脚本,部署之后才会存入 Works。
2. **Works:Idea 应用持久化仓库**
所有已经部署、可以独立启动的硬件项目存放于此。它是沙箱应用的管理器,**本身不具备 AI 生成能力**;很多人在 Works 里直接修改代码,改完发现增量迭代失效 —— 因为 Works 里的脚本脱离了 CLAW 的会话上下文,无法自动继承历史硬件快照。
3. **Camera:视觉外设专属入口**
配套摄像头子板,负责图像采集、预览;它和 AI Model 里的`Vision On`开关强绑定。**就算插上摄像头,不开 Vision On,LLM 也拿不到画面**。
> 核心认知:CLAW 是 “设计师”,Works 是 “成品仓库”,Camera 是 “眼睛”。
## 二、首次启动初始化流程 + 额度体系深层避坑
首次打开 Mosaico-Claw Idea,标准流程:WiFi 配置 → IM 账号绑定 → 开始对话。这里有两个极易忽略的底层约束:
1. **出厂免费额度的边界(高频踩坑点)**
出厂赠送额度,覆盖 ASR 语音识别 + LLM 推理,适合轻量问答、简单绘图脚本。
坑 1:额度耗尽不是 “完全不能用”,而是**随机出现空响应、路由错乱、AI Create 直接降级到快速提问**,不会给清晰的额度耗尽报错。很多人误以为是模型路由 bug,反复改指令,排查很久。
坑 2:免费额度和你自己配置的 OpenAI 兼容后端是两套独立链路。**切换自定义后端之后,不再消耗出厂额度**,全部走你自己 API Key 的配额。
坑 3:额度只负责推理,脚本在板子本地 Lua 沙箱运行,**脚本运行不消耗 token**,这也是 HIL 硬件在环的核心特点。
2. **WiFi 与 IM 绑定的底层约束**
IM 通道(微信 / 飞书)默认仅局域网内生效;IM 绑定信息保存在板子 Flash,**换 WiFi、换路由器,IM 绑定关系不会自动失效,但会无法连通**。
> 避坑:更换局域网之后,优先进入 IM Channels 页面重新校验链路,不要直接发消息。
### 两种输入通道的底层差异(本地语音 VS IM 远程文字)
板载语音输入:首页点开 CLAW,长按输入框收音
- 链路:麦克风 → 板载 ASR → 文本送入 Claw 路由
- 坑:ASR 识别错误会直接改变意图,比如你说 “绘制表盘”,识别成 “回答表盘”,直接路由到`ai_create_quick`,只给文字解释,不生成代码。复杂硬件项目,**优先 IM 文字输入,规避语音识别带来的意图漂移**。
IM 远程文字输入:绑定微信 / 飞书后直接发消息
- 链路:IM 消息 → Vibe Mode 内置 IM 调度器 → 带上同一个 Session ID,送入和板端完全一致的会话上下文
- 优势:跨设备增量调试;
- 坑:**同一个会话 ID,板端和 IM 端是互通的,但新建会话会完全隔离上下文**。很多人在微信新开对话,疑惑为什么 Agent 不记得之前写的表盘代码。
> 参考配套的远程 HIL 完整链路:
## 三、六大内置技能:路由机制、定位、深度踩坑
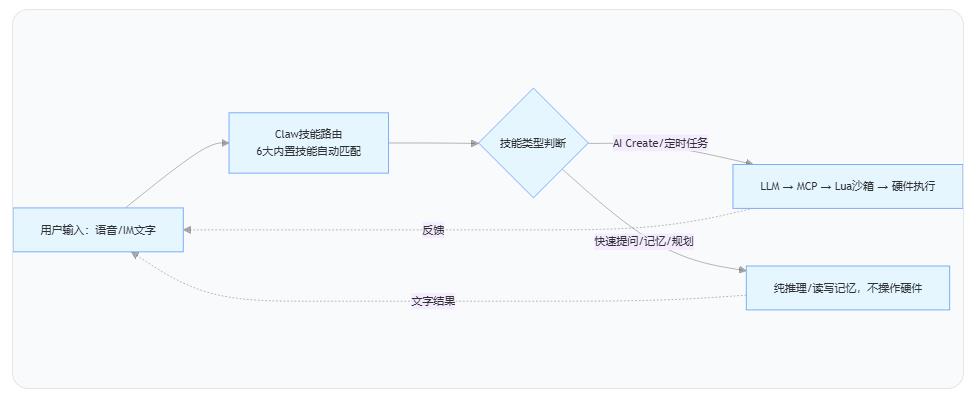
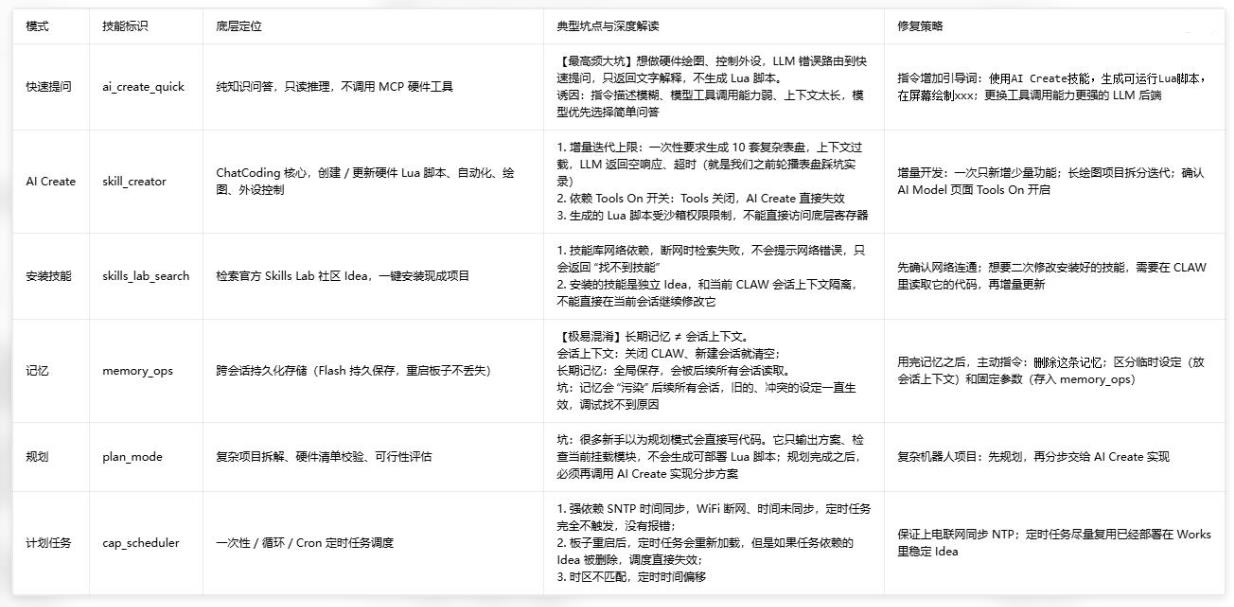
这 6 个技能是 Claw 的意图分发核心,**路由是 LLM 自动判断的,不是你手动切换**。
这是绝大多数 ChatCoding 失败的根源:模型选错技能,哪怕指令写得没问题,也无法控制硬件。
### 技能路由底层原理(深度理解)
Claw 本身有路由规则描述,LLM 读取 6 个技能的描述,基于用户指令选择技能。**路由结果完全依赖你选用的 LLM 的工具调用能力**。
同样一条硬件控制指令,换一个弱工具调用模型,就容易跑偏到快速提问;换擅长 Function Call 的模型,路由准确率大幅提升。
> 这也是为什么我们前面设置面板里,`openai_compatible`后端非常关键:你可以自由更换模型,优化路由稳定性。
## 四、分层避坑总表(按调试链路排序,排查顺序)
### 第一层:配置层(先查,很多人直接跳过)
1. AI Model 页面 `Tools On` 是否开启:关闭 = 所有硬件控制能力失效,只能闲聊
2. Base URL + API Key 是否填写正确、接口支持 Function Call;很多兼容接口只支持聊天,不支持工具调用
3. Vision On 按需开启:不用摄像头时关闭,减少 token 消耗,避免模型强制读取画面
4. 网络:WiFi 连通、可以访问 NTP 时间服务器(定时任务必备);IM 通道仅限局域网
### 第二层:会话与技能路由层(ChatCoding 最容易踩坑)
1. 确认当前会话是同一个 Session:IM 和板端互通,新建会话上下文清零
2. 观察返回结果:如果只有文字、没有代码,大概率路由到 ai_create_quick
3. 增量复杂度控制:不要一次性要求大量绘图、多模块联动代码,LLM 上下文窗口有上限,容易空响应、截断
4. 长期记忆污染:调试时,不要随便把临时参数存入 memory_ops,容易出现莫名其妙的行为漂移
### 第三层:Lua 沙箱与硬件执行层(脚本生成成功但是跑不起来)
1. 沙箱安全隔离:Lua 脚本有资源限制,不能直接操作底层总线、不能阻塞死循环;死循环脚本会触发沙箱看门狗,自动终止
2. 硬件快照:Claw 会自动扫描磁吸扩展模块;如果模块松动、I2C 总线冲突,快照信息错误,LLM 生成的驱动代码天然错误(V1.2 主板拆分内外 I2C 总线,就是为了缓解这个问题)
3. 脚本部署后:存入 Works,但是后续增量修改,需要在原会话继续迭代,新开会话无法自动读取已有 Idea 代码
### 第四层:HIL 远程链路专属坑(IM 远程调试)
1. 内网穿透不属于原生能力,官方 IM 通道只支持局域网;公网远程需要自行搭建内网穿透,存在延迟、丢消息
2. IM 消息是异步的,硬件执行日志回传有延迟,不要连续快速发多条指令,容易上下文错乱、消息乱序
3. 远程和本地语音混用调试,适合同一个 Session;频繁切换输入方式,会放大路由不稳定的概率
## 五、工程边界:Mosaico-Claw 能做什么、不适合做什么(建立合理预期)
这是更高维度的避坑,避免把 ChatCoding 当成万能方案:
适合:创意原型、屏幕动画、定时自动化、传感器读取、简单交互机器人、创客教学演示、快速验证想法;
不适合:微秒级实时控制、FOC 电机、高速 SLAM、上万行大型工程。Lua 是解释型沙箱脚本,有运行开销,这类场景必须切换到 VibeCoding,使用 ESP-IDF C 工程开发。
> 两条路线互补:ChatCoding 快速试错、验证创意;验证可行之后,复杂高性能需求迁移到 VibeCoding。
## 六、实战调试排错流程(标准化排查步骤,直接套用)
当你发送指令,硬件没有预期动作,按顺序排查:
1. 确认 WiFi 正常、AI 后端 API 鉴权正常,没有额度耗尽;
2. 检查 AI Model:Tools On 是否打开;
3. 看返回内容:是纯文字回答 → 路由选错技能,重新优化指令 / 更换模型;
4. 有 Lua 代码,但是运行报错:查看报错日志,检查磁吸模块是否识别、硬件快照是否正确;
5. 定时任务不触发:确认 NTP 时间同步成功;
6. 远程 IM 收不到反馈:检查 IM Channels 绑定状态,确认手机和板子同局域网。
## 七、和后文联动小结
本篇的技能路由体系,跑在我们后面讲解的【AI 后端配置 + IM 远程 HIL 链路】之前:
不管是板上语音,还是微信远程下发指令,消息先进入 Claw,由 LLM 路由分配到 6 个技能;只有 AI Create、计划任务会进入 MCP 硬件调用链路,完成真机热部署,形成硬件在环闭环。其余技能只做推理、问答、记忆读写,不会触碰硬件。
理解这套路由机制,就看懂了为什么有时候一句话就能驱动硬件,有时候只能得到文字回答,不再把 “技能路由问题” 当成板子故障。