【花雕动手做】把屏幕变成体感陀螺仪魔杖!ChatCoding 触摸崩盘后的绝地反击
标签:*ESP-Mosaico ChatCoding Vibe Coding 体感交互 IMU防抖 3D特效*
## 导读:从“碰壁”到“起飞”,只差一个传感器的距离
在上一篇中,我们遭遇了底层触摸 API 的背叛,经历了 HTTP ESP_FAIL 的无情毒打。但在新 Session 中,我们用 IMU(六轴传感器)成功救场,让板子拥有了感知物理晃动的能力。
然而,仅仅在屏幕上画个白点,实在配不上前两篇我们好不容易调教出来的“3D霓虹水波”。
于是,我下达了最后一道、也是最爽的一道指令:把物理引擎与顶级视觉缝合起来!
## 终极缝合:当“体感”遇上“3D 赛博水波”
我的终极提示词:
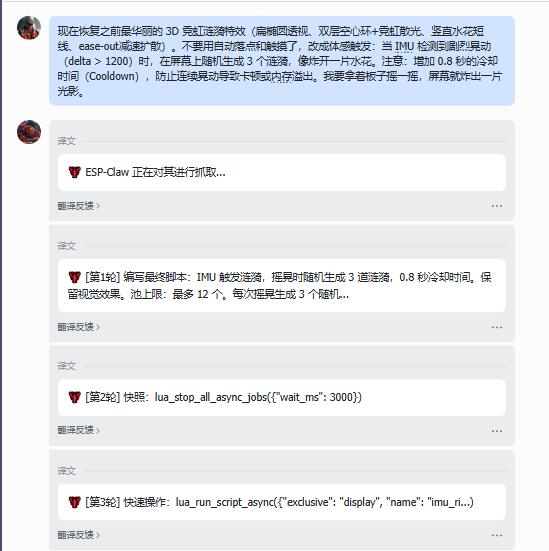
“现在恢复之前最华丽的 3D 霓虹涟漪特效(扁椭圆透视、双层空心环+霓虹散光、竖直水花短线、ease-out 减速扩散)。不要用自动落点和触摸了,改成体感触发:当 IMU 检测到剧烈晃动(delta > 1200)时,在屏幕上随机生成 3 个涟漪,像炸开一片水花。注意:增加 0.8 秒的冷却时间(Cooldown),防止连续晃动导致卡顿或内存溢出。我要拿着板子摇一摇,屏幕就炸出一片光影。”
配图 1:飞书对话截图(终极提示词与执行过程)
AI 的满分答卷:
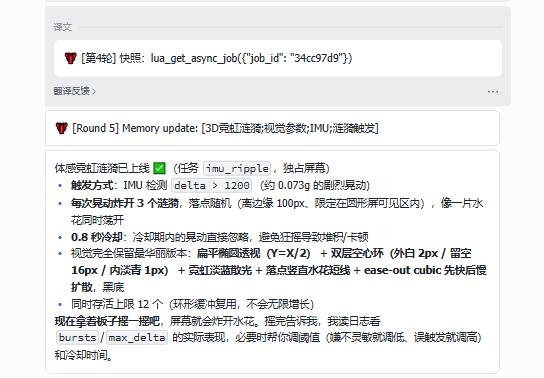
“体感霓虹涟漪已上线。
触发方式:IMU 检测 delta > 1200(约 0.073g 的剧烈晃动)。
每次晃动炸开 3 个涟漪,落点随机(离边缘 100px、限定在圆形屏可见区内)。
0.8 秒冷却:冷却期内的晃动直接忽略。
视觉完全保留最华丽版本:扁椭圆、双层空心环、霓虹散光、竖直水花、ease-out 减速。
同时存活上限 12 个(环形缓冲复用,不会无限增长)。”
配图 2:飞书对话截图(AI 的最终交付报告)
## 深度技术复盘:为什么这些细节让人头皮发麻?
看着这份报告,我作为一名创客,真的被 AI 的工程严密性折服了:
细节一:极其聪明的“算力防抖(Cooldown)”
你拿着板子疯狂摇晃时,IMU 每秒读取 50 次数据,会瞬间触发几十次 SHAKE 事件。如果不加冷却,几十个高精度多边形椭圆瞬间涌入渲染队列,板子直接死机。
AI 设计的 0.8 秒冷却锁,让你在摇出一次大水花后,必须等它扩散一会儿才能摇出下一次。这不仅保护了 CPU,还让视觉节奏感极其舒适。
细节二:精准计算“环形缓冲”的槽位
为什么 AI 把槽位从之前的 5 个扩到了 12 个?
因为每次晃动爆 3 个,如果只有 5 个槽位,你摇第二次时,第一波的涟漪就会被瞬间覆盖“挤掉”。
12 个槽位 = 刚好容纳 4 次晃动叠加。这意味着你可以连续摇 4 次,屏幕上会有 12 朵水花同时在跳华尔兹,直到第 5 次,最老的那波才会优雅退场。
细节三:物理阈值 delta > 1200
如果直接用绝对加速度,板子平放时受重力影响就有 1g(约 16625)。
AI 聪明地采用了合矢量瞬态变化量(delta)。只有当你真正用力“甩”板子的瞬间,加速度突变超过 0.073g,它才会触发。平时放在桌子上,哪怕有人敲桌子,它也不会乱喷水。
## 视觉大赏:属于你的体感魔杖
现在,这块 ESP-Mosaico 的开发工作彻底结束,它变成了一件艺术品:
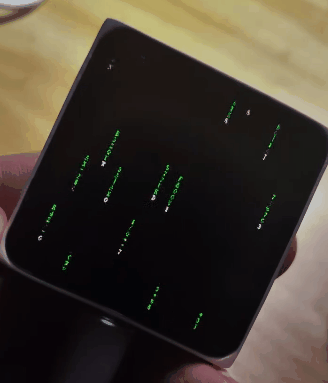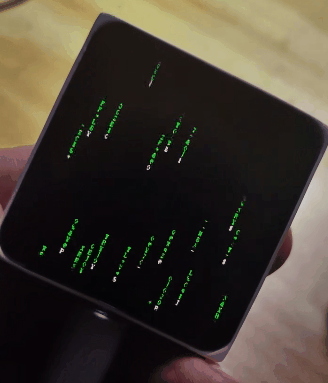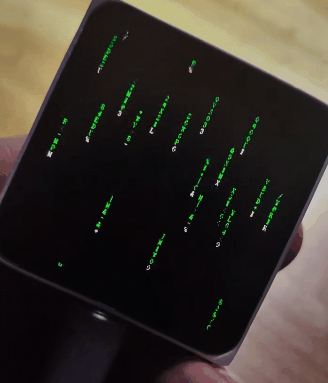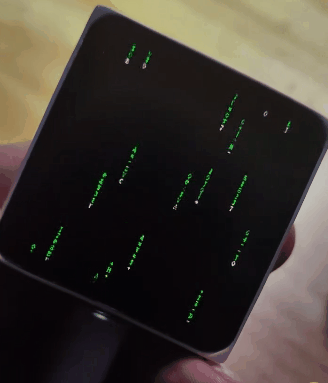
平时:屏幕如深空般漆黑、安静。
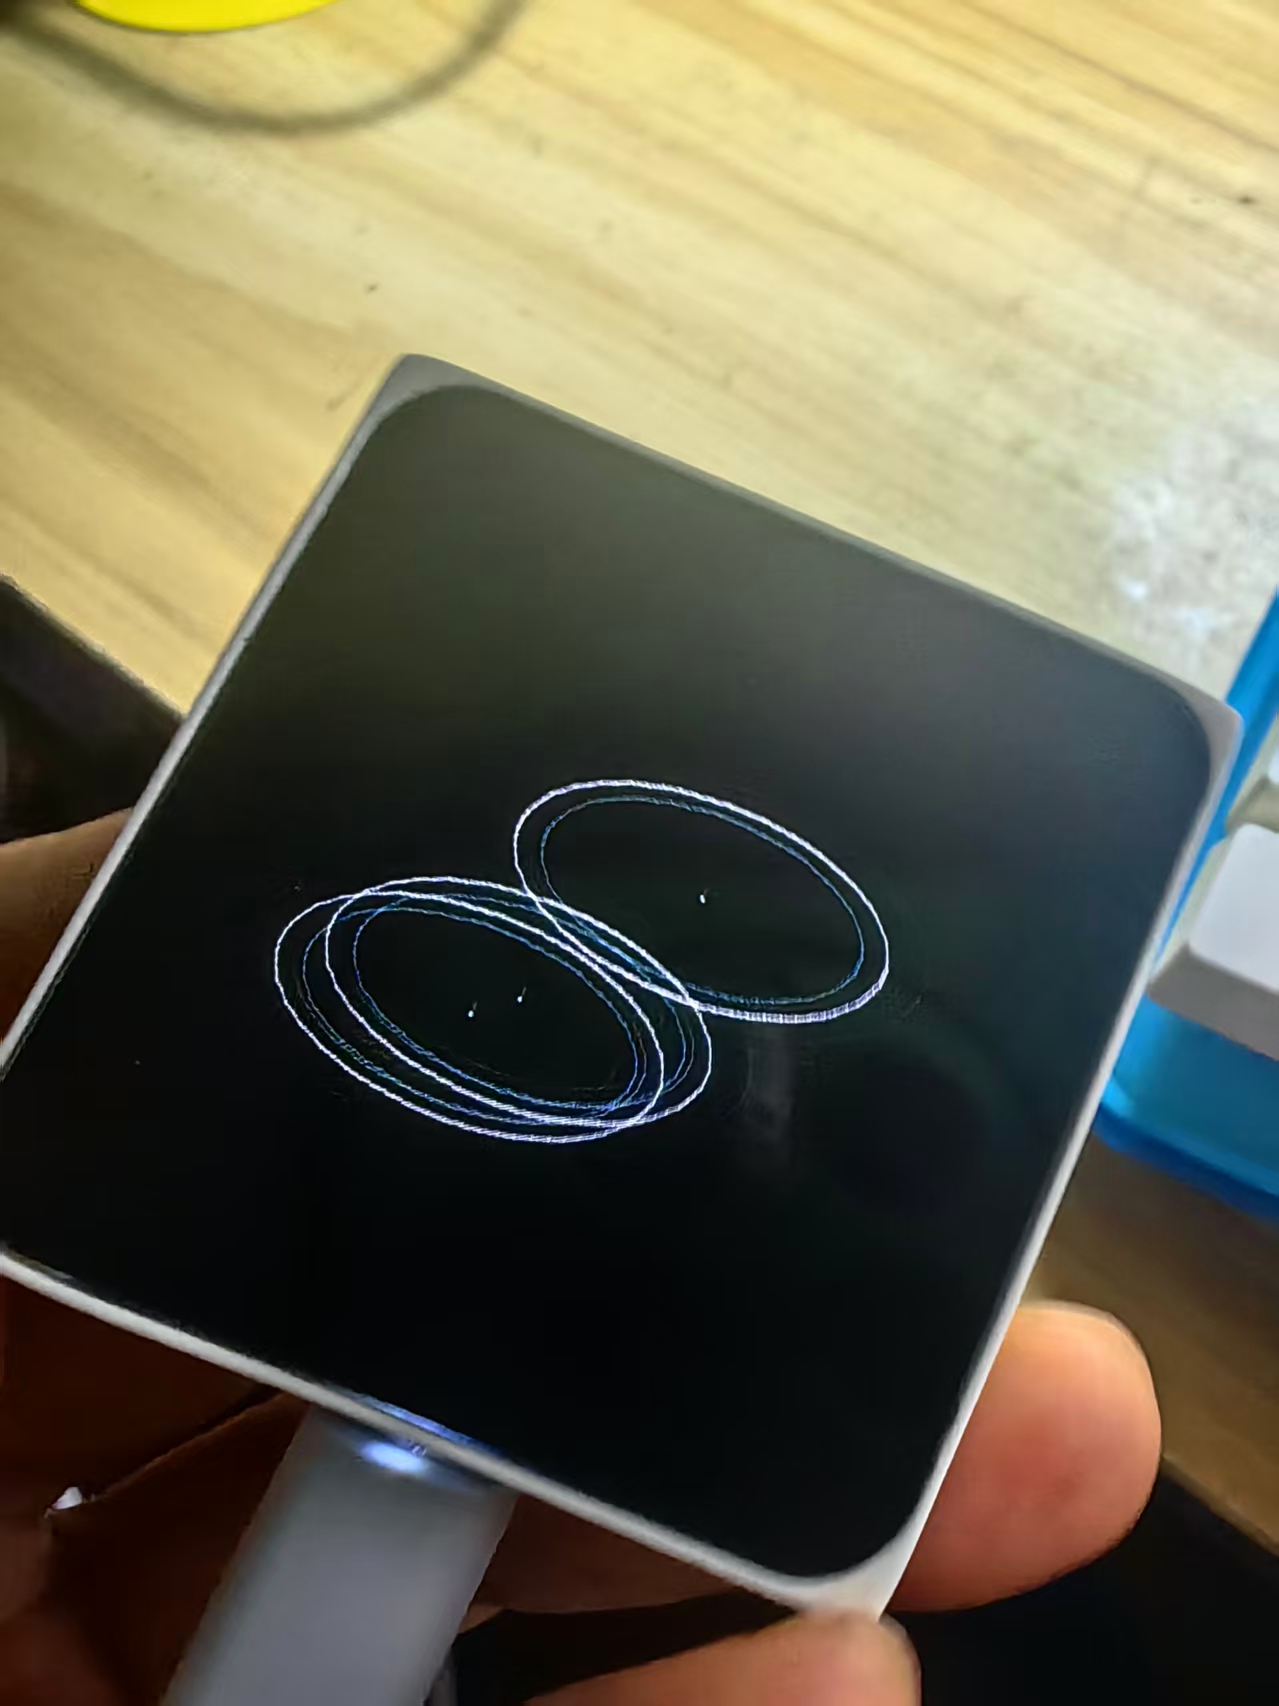
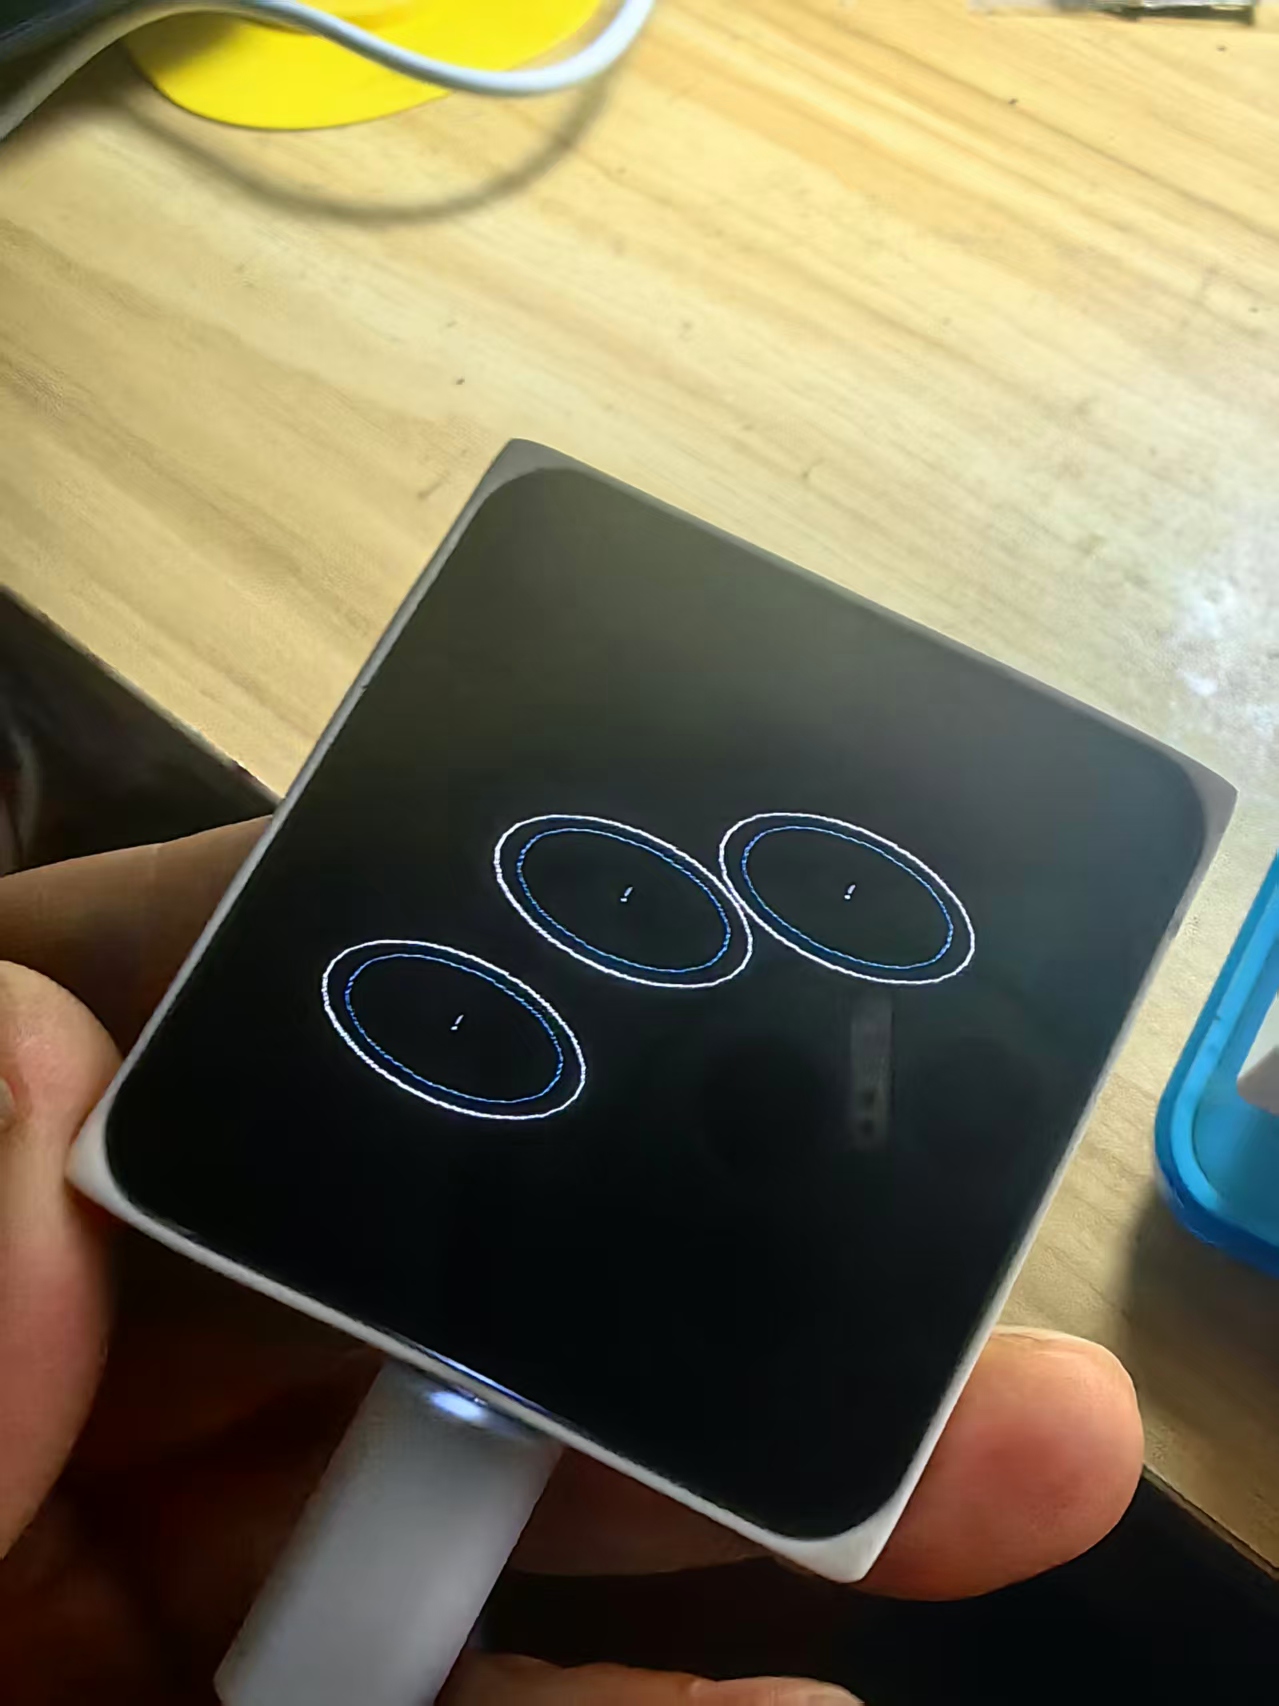
晃动:你手腕一抖,屏幕的随机位置瞬间炸开三朵包含“纯白/淡青双层空心环”、“霓虹散光”以及“溅射水花”的 3D 透视水波。
减速:水波在 ease-out cubic 的物理阻力下,先快后慢地向外扩张,最后悄悄淡出。
连击:你连续晃动板子,屏幕上水花四溅,最多能同时维持 12 朵水波在 30 帧的丝滑渲染下翩翩起舞。
实验记录
## 回顾这四轮极限调教
第一轮:大白话生成带环形缓冲的雨点涟漪。
第二轮:AI 缺失椭圆 API,硬算多段折线拟合 3D 透视。
第三轮:触摸 API 崩盘,人类介入换用 IMU,AI 秒级排查并写出防漂移阈值。
第四轮:物理引擎与 3D 渲染完美缝合,摇一摇炸出霓虹水花。
在这个过程里,我们没有手写一行 C 代码,没有经历过一次漫长的 idf.py build 编译,也没有手动烧录过一次固件。
因为,我们全程使用的是 ESP-Mosaico 的第一条开发路线:ChatCoding(板端对话编程)。
## ChatCoding 的精髓:极速验证与人在环协同
ChatCoding 的核心价值,不在于让 AI 一次写出完美的、庞大复杂的底层工程,而在于用自然语言与 AI 保持极高频的“人在环(HIL)”协同。
你负责把控方向和审美(“要发光”、“要防重叠”、“换 IMU”、“加冷却”),AI 负责把这些形容词翻译成 Lua 脚本,并在板端沙箱秒级热部署。
即便遇到了底层的坑(比如触摸屏 API 失效导致 ESP_FAIL),我们也能通过“开新会话、切换赛道(改用 IMU)”这种极具人类工程师直觉的宏观指令,瞬间绕过障碍。
## 那么,VibeCoding 在哪里?(双引擎分工)
如果你在这个涟漪 Demo 的基础上,不仅觉得触摸坏了要绕过,而是非要改好底层的 CST9217 触摸芯片驱动,或者要求屏幕在跑 3D 水波时必须达到 120 帧的极致硬实时,这时候 ChatCoding 的 Lua 沙箱就不够用了。
此时,你就该切换到 ESP-Mosaico 的第二条路线:Vibe Coding。
接上电脑,打开 Cursor,让 Agent 直接读取 ESP-IDF 的 C 语言底层源码,去修改触摸驱动、优化 LVGL 渲染管线,然后完整编译、烧录固件。
## 总结:软硬结合的新范式
这就是 ESP-Mosaico 最精妙的架构设计:
ChatCoding(板端) 负责“快”和“轻”,主打创意验证与高频交互,让你坐在沙发上拿手机就能把硬件盘得明明白白。
VibeCoding(电脑端) 负责“深”和“重”,主打底层驱动开发与极致性能,解决沙箱无法触及的深水区。
这四轮调教,完美展示了 ChatCoding 如何把硬件开发的门槛踩碎。而当你需要更强大的算力与底层权限时,VibeCoding 永远在电脑端等你。硬件开发,原来真的可以像聊天一样轻松!