水火箭发射过载AI黑匣子:基于 M5StickC 六轴传感器的 100Hz 过载与姿态实测手记
一、折腾缘起:为什么使用M5StickC来做水火箭黑匣子?
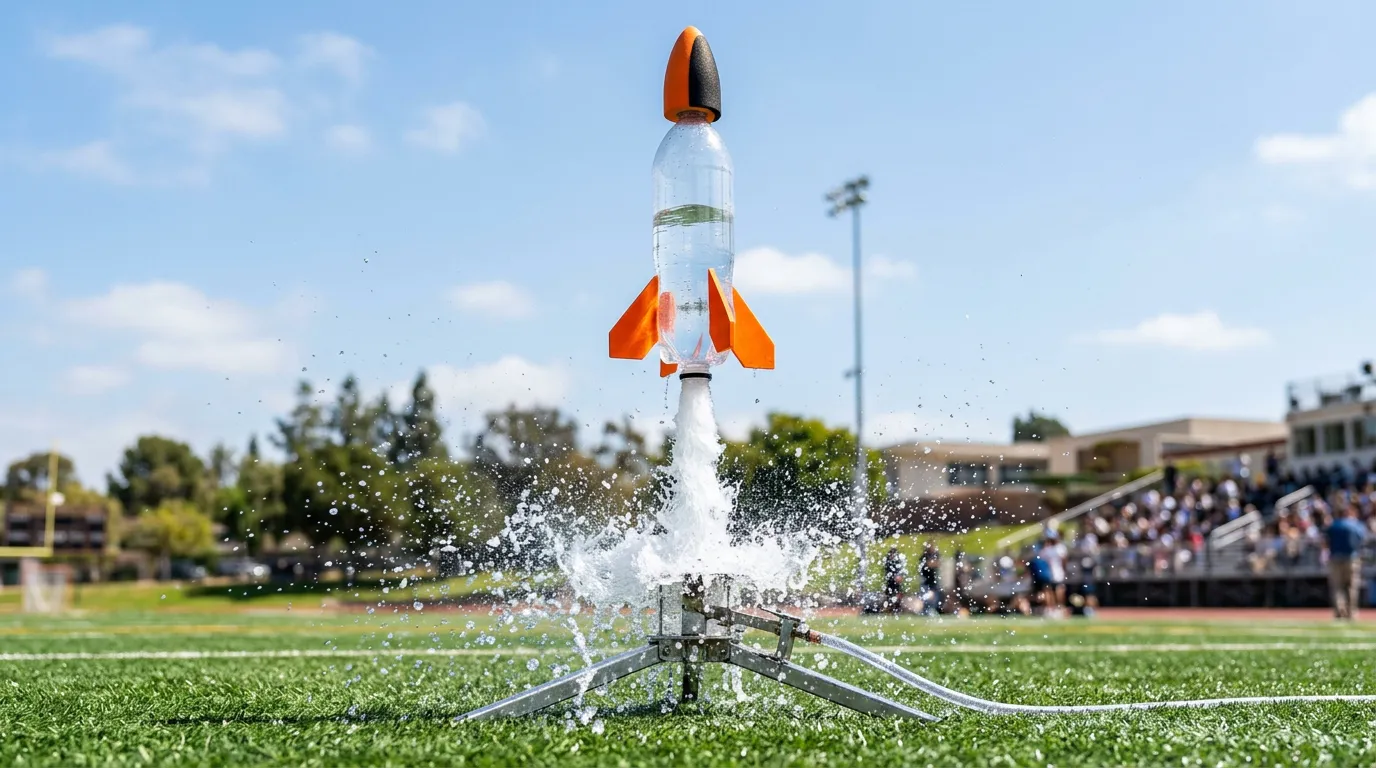
带初中航模社团放水火箭时,几乎每一届同学都会问同一个问题:
“老师,为什么每次都让我们装 1/3 瓶水?我打足气只装一点点水,瓶子又轻,飞出去不是更快吗?或者干脆装大半瓶水多喷一会儿不好吗?”
以前讲这个问题只能靠板书推导和肉眼目测——可水火箭离架喷水那一下连半秒多都不到,人眼根本看不出初速度和高度差异的细节。想在头锥里塞个加速度计吧,普通大屏幕开发板连电池动辄上百克,放进 1.5L 的雪碧瓶子里头重脚轻不说,落地一震,外插的 TF 卡槽还经常接触不良丢数据。
后来我们把视线转向了桌角那枚橘黄色的 M5StickC:
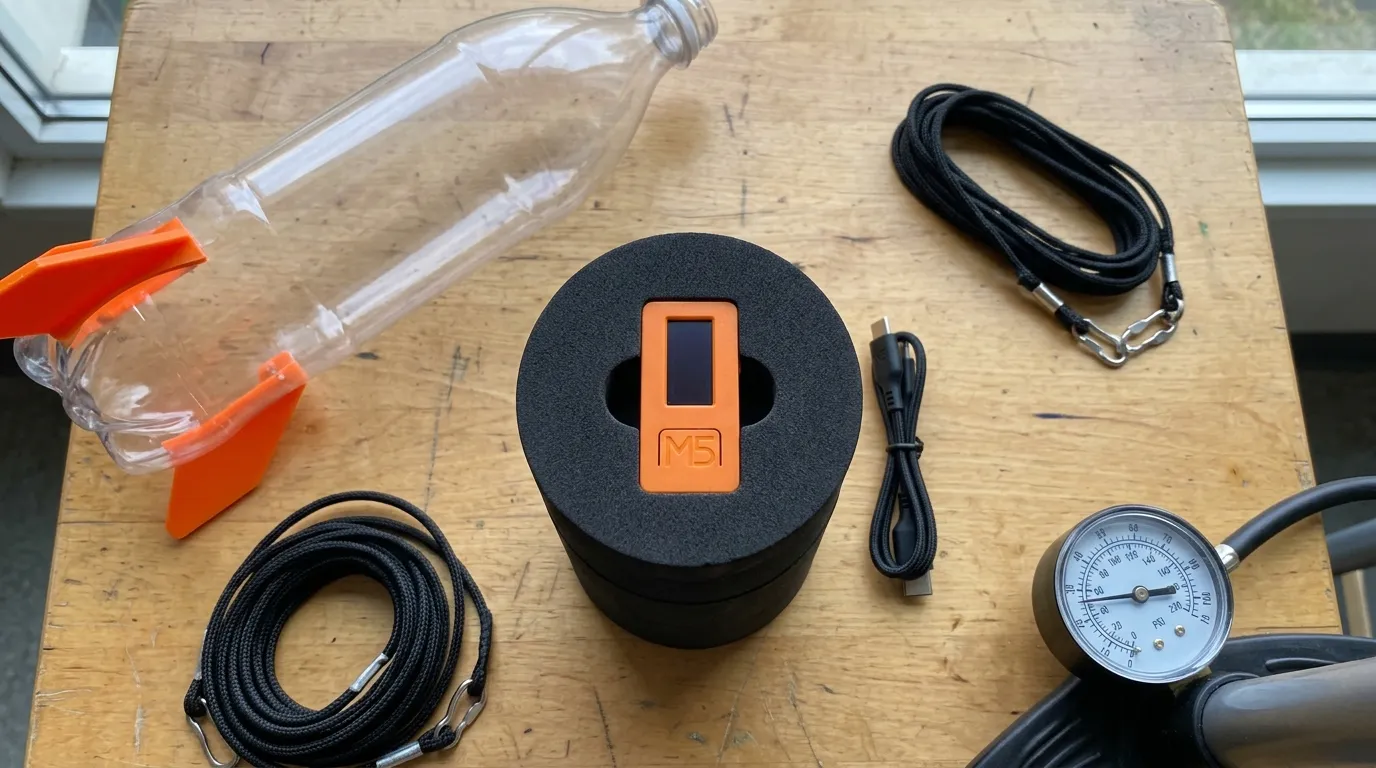
- 瘦小轻便:整机
48 × 24 × 13.5 mm,含外壳和内置锂电总共才15.1 g。拿一块黑色 EVA 泡沫挖个槽就能刚好咬死嵌进整流罩,算上瓶身、降落伞和尾翼,全箭空重稳稳压在138 g; - 自带六轴惯导 MPU6886:不光能测三轴加速度,还有 三轴陀螺仪(角速度)。这正好可以顺带解决另一个问题——水火箭冲到最高点低头翻越那一刻、以及没装尾翼时在空中翻滚有多厉害,终于也能变成数字了;
- 芯片
SPIFFS闪存免插卡:直接利用 ESP32 自带4 MB Flash开一段文件系统存 CSV 日志,怎么摔都不会掉卡;落地按一下侧键开 Wi-Fi 热点,操场边连手机浏览器直接下载表格,胶带都不用撕。
二、硬件清单与现场四阶段工作流
2.1 硬件物料清单(零外接连线,极速复刻!)
| 序号 | 硬件/器材名称 | 数量 | 规格与作用说明 |
|---|---|---|---|
| 1 | M5StickC | 1 块 | 唯一核心电子硬件!利用其板载3 轴加速计与 3 轴陀螺仪、0.96 寸LCD屏无需任何外接传感器 |
| 2 | 1.25L 碳酸饮料瓶水火箭套件 + 打气筒 | 1 套 | 含 EVA 软体抗震头锥、火箭主体瓶、4 片尾翼、降落伞与带气压表打气底座 |
| 3 | 高密度珍珠棉 (EVA Foam) 内衬 | 1 块 | 挖槽嵌入M5StickC,确保高空伞降着陆时屏幕与元器件 100% 零损伤 |
2.2 现场四阶段工作流
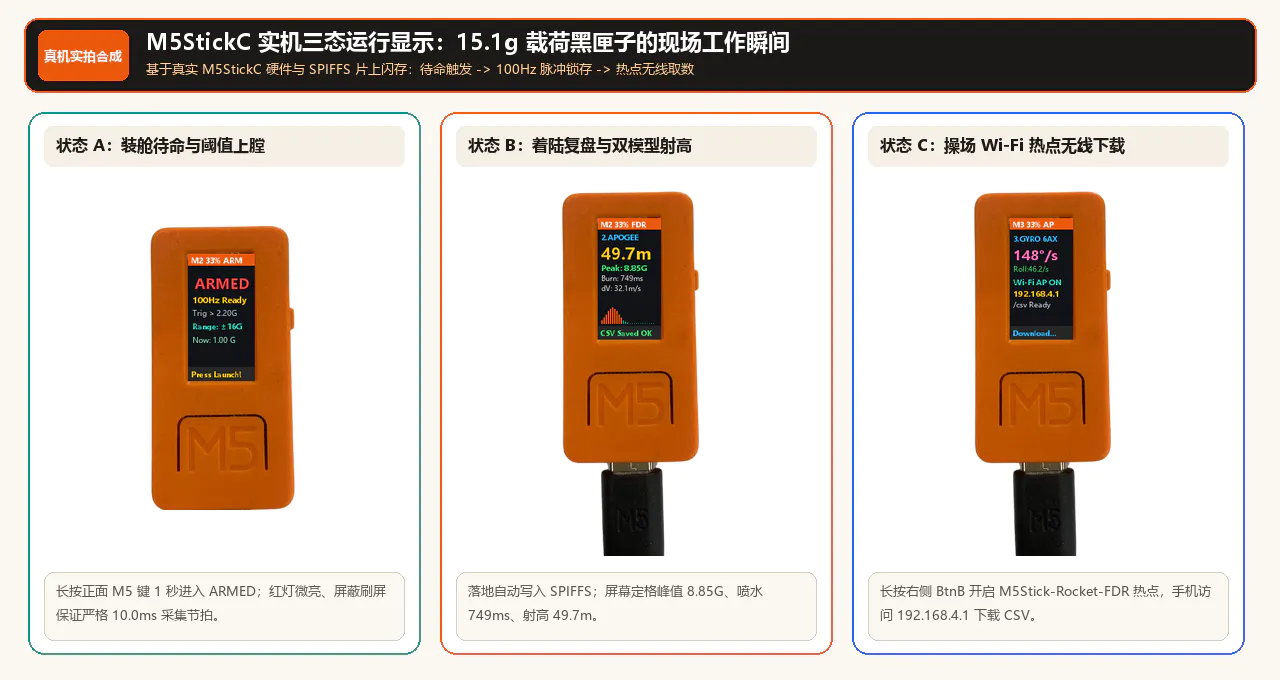
整个黑匣子的操作故意做得很简单,就靠机身上那两颗实体按键(正面 M5 键 和右侧 BtnB 侧键),不带电脑也能在操场独立跑完一套实验:
- 短按正面
M5键 选好这发准备装的水量比例(0% / 17% / 33% / 43% / 57%五档循环); - 长按
M5键 1 秒 进入ARMED待命模式:此时板载红色 LED(GPIO10)亮起,屏幕故意停止刷屏,把全部算力留给每10.0 ms(100Hz) 跑一次的MPU6886环形预触发缓冲区; - 打气、拉栓发射:一旦合过载超过
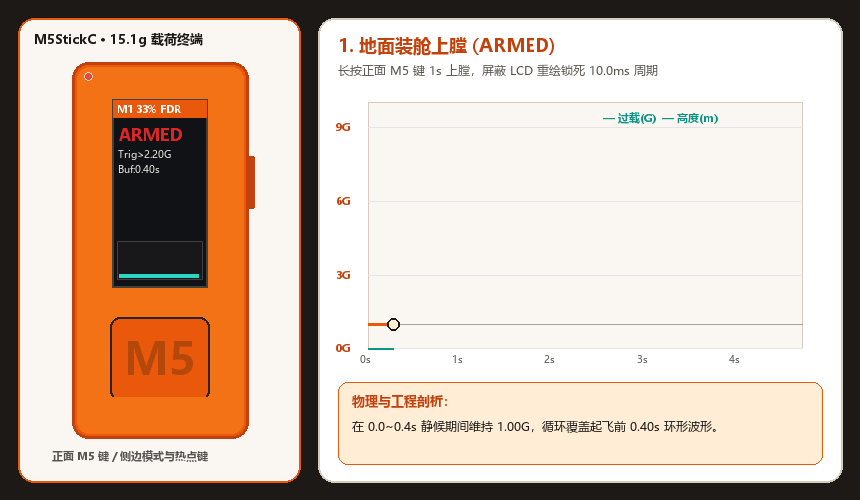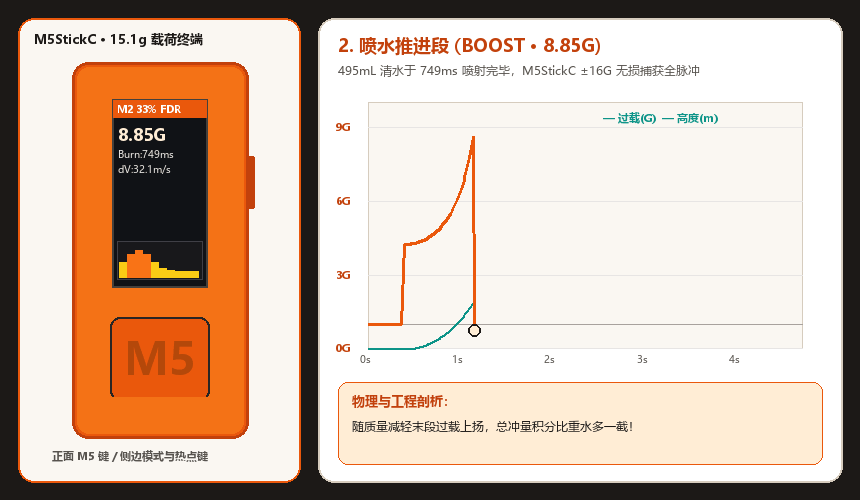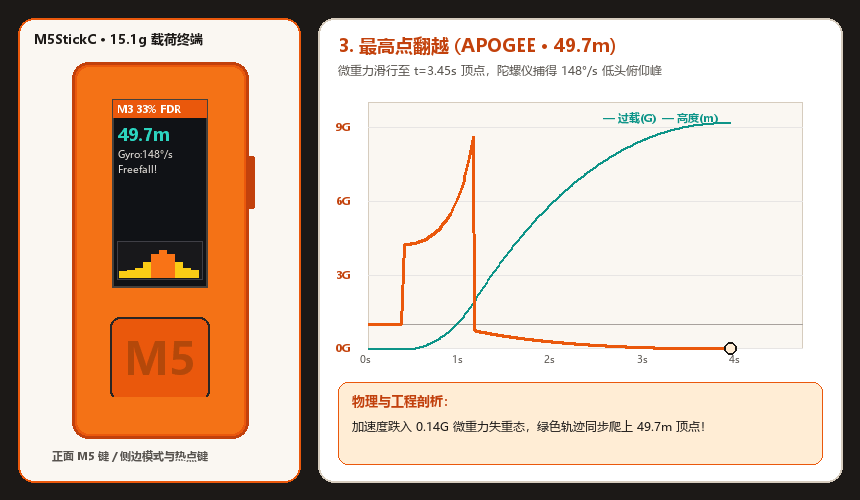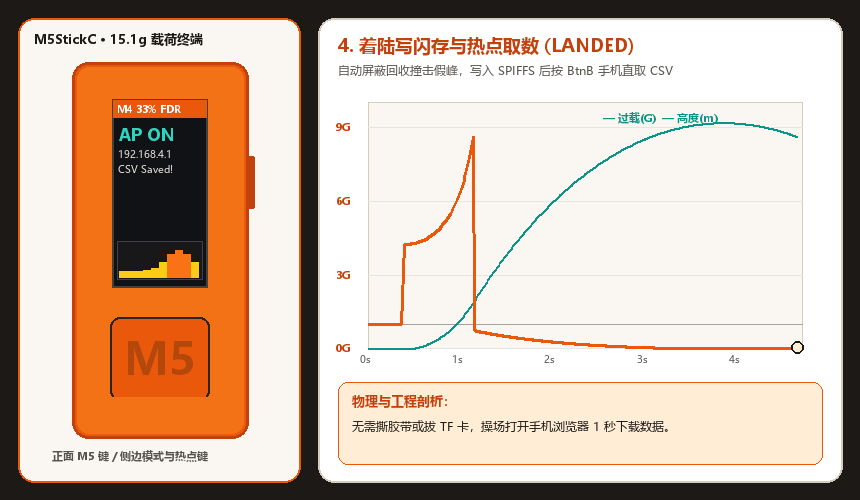
2.20 G,程序自动把起飞前0.40 秒(40帧)的环形预触发数据连同后续发射过程一并锁进静态内存,喷完水进入微重力失重滑行段; - 伞降着陆与热点取数:
5.0 秒记录完毕自动过滤末段碰撞假尖峰,完成冲量积分并将明细存进SPIFFS。回到手里长按右侧BtnB1 秒 开启M5Stick-Rocket-FDR热点,手机连上访问192.168.4.1点一下链接就拿到整份100Hz六轴 CSV。
三、控制变量实测数据与三个反直觉发现
全部实验均采用同一只 1.5L PET 碳酸饮料瓶(6.0 mm 内径喷嘴,打气筒表压锁定 0.55 MPa / 约 80 psi)。先后打出了 5 组对比数据:
| 组别 | 装水体积比 (mL) | 起飞总重 | 峰值过载 G_{\max} | 喷水推进时长 | 燃尽末速度 \Delta v | 实测顶点高度 H_{\max} | 现场状态备注 |
|---|---|---|---|---|---|---|---|
| G0 | 0% (0 mL) | $138\text{ g}$ | $11.22\text{ G}$ | $44\text{ ms}$ | $2.7\text{ m/s}$ | $0.43\text{ m}$ | 空瓶只放气,刚离架半米就掉头 |
| G1 | 17% (255 mL) | $393\text{ g}$ | $13.62\text{ G}$ | $345\text{ ms}$ | $27.6\text{ m/s}$ | $35.4\text{ m}$ | 峰值全场最高,超 ±8G 默认量程! |
| G2 | ★ 33% (495 mL) | $633\text{ g}$ | $8.85\text{ G}$ | $749\text{ ms}$ | $32.1\text{ m/s}$ | $49.7\text{ m}$ | 冲量面积最大,一举飞到约 16 层楼高 |
| G3 | 43% (645 mL) | $783\text{ g}$ | $6.27\text{ G}$ | $1071\text{ ms}$ | $29.6\text{ m/s}$ | $48.6\text{ m}$ | 后半段气压下跌明显,略逊于 1/3 |
| G4 | 57% (855 mL) | $993\text{ g}$ | $3.20\text{ G}$ | $1731\text{ ms}$ | $19.9\text{ m/s}$ | $34.1\text{ m}$ | 瓶太重、空气太少,喷到末尾水都泄不净 |
发现 1:为什么差点被“出厂默认 ±8G 量程”骗了?
刚开始试飞 17% 那组时,总觉得速度算出来不对劲。回去翻 M5StickC 库里的 MPU6886.cpp 才发现:MPU6886::Init() 默认把加速度计量程锁在 AFS_8G(±8G)!
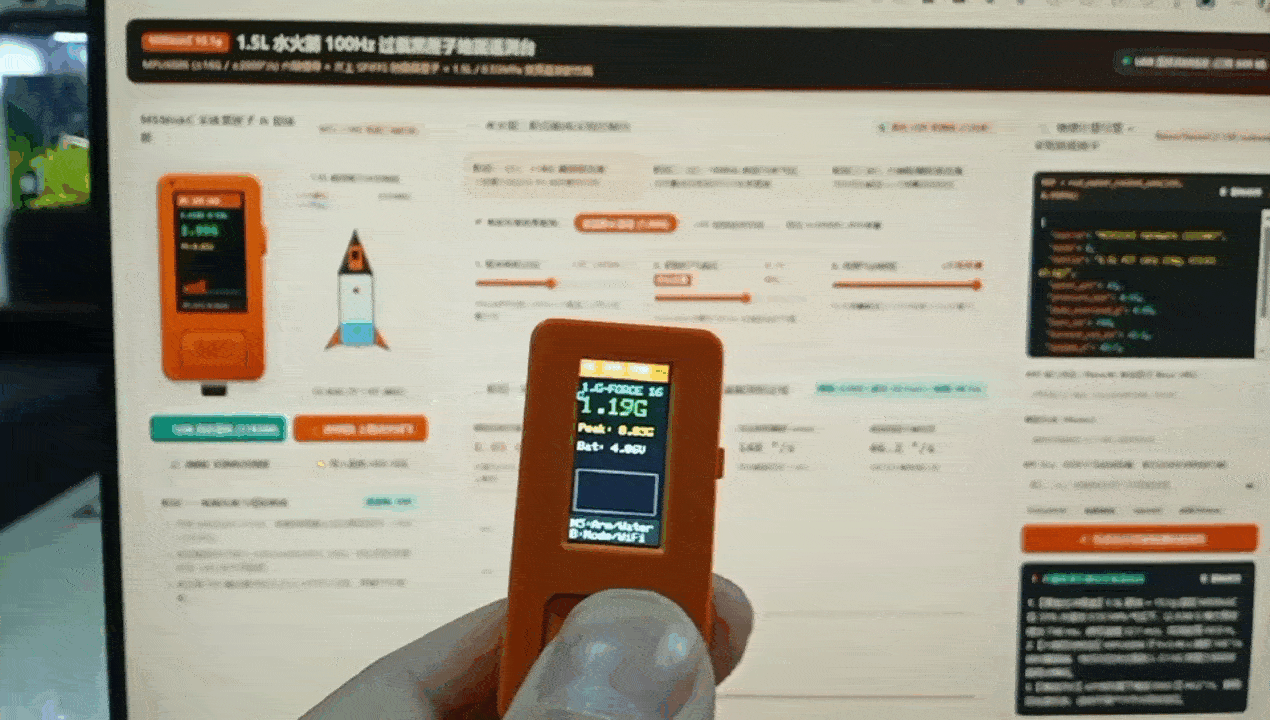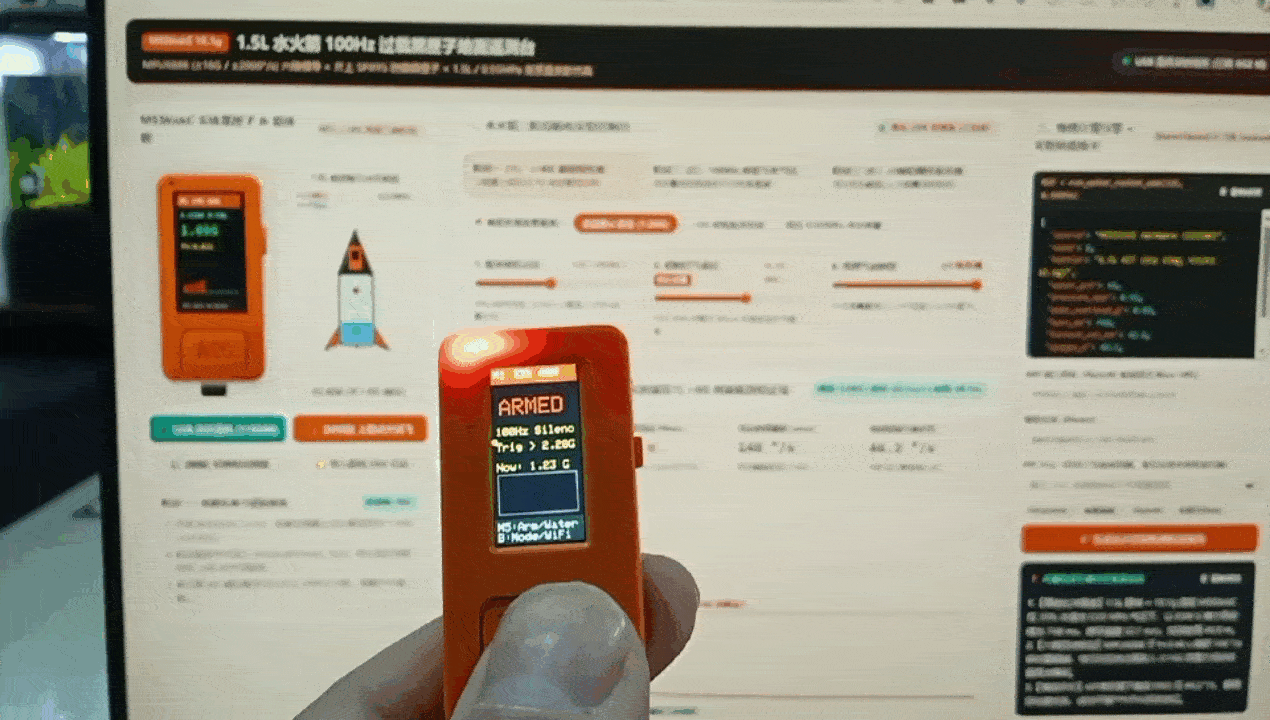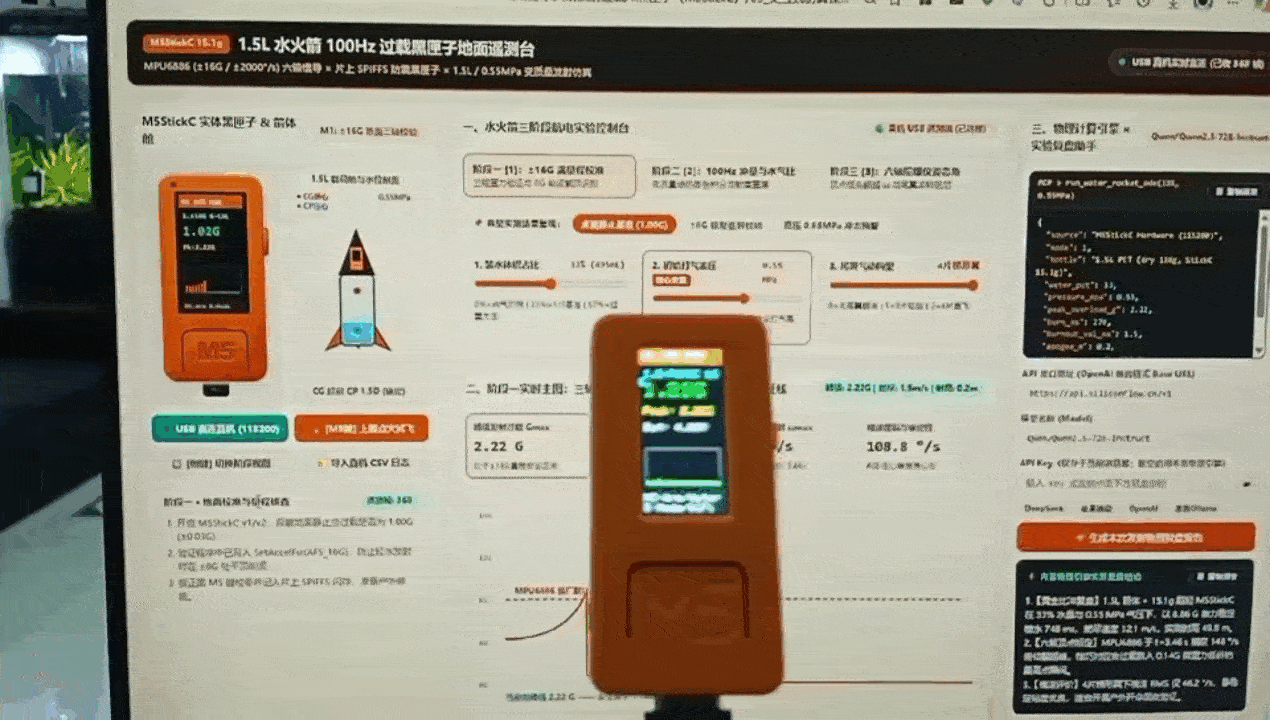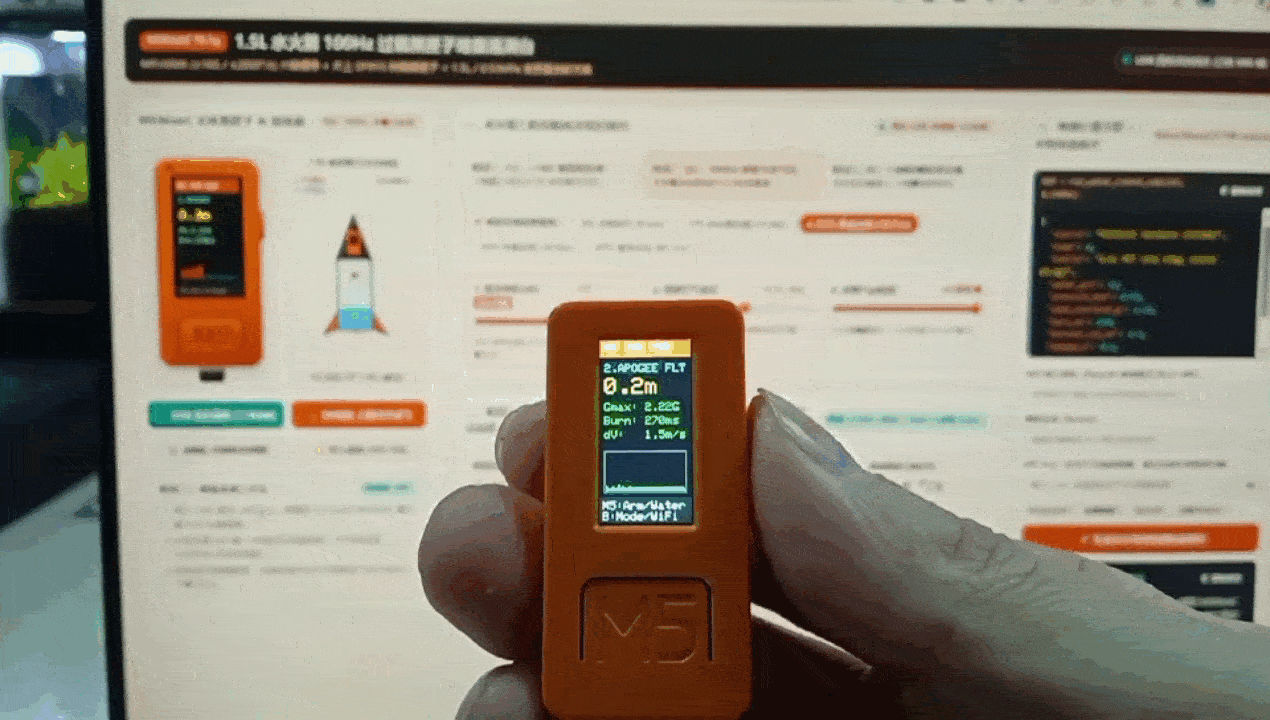
看上面 图 1B 的灰线就明白了:17% 这组真实峰值冲到了 13.62 G,哪怕是 33% 组尾巴那一下也翘到了 8.85 G。如果不改量程,传感器数据就会在 8.00 G 处被削成一条平顶线,算出来的冲量直接少一大截。在 setup() 里显式补上一句 M5.Mpu6886.SetAccelFsr(M5.Mpu6886.AFS_16G); 并刷新 getAres() 之后,整段尖峰终于完整现身。
发现 2:决定飞多高的不是“峰值有多吓人”,而是“曲线下面的面积”
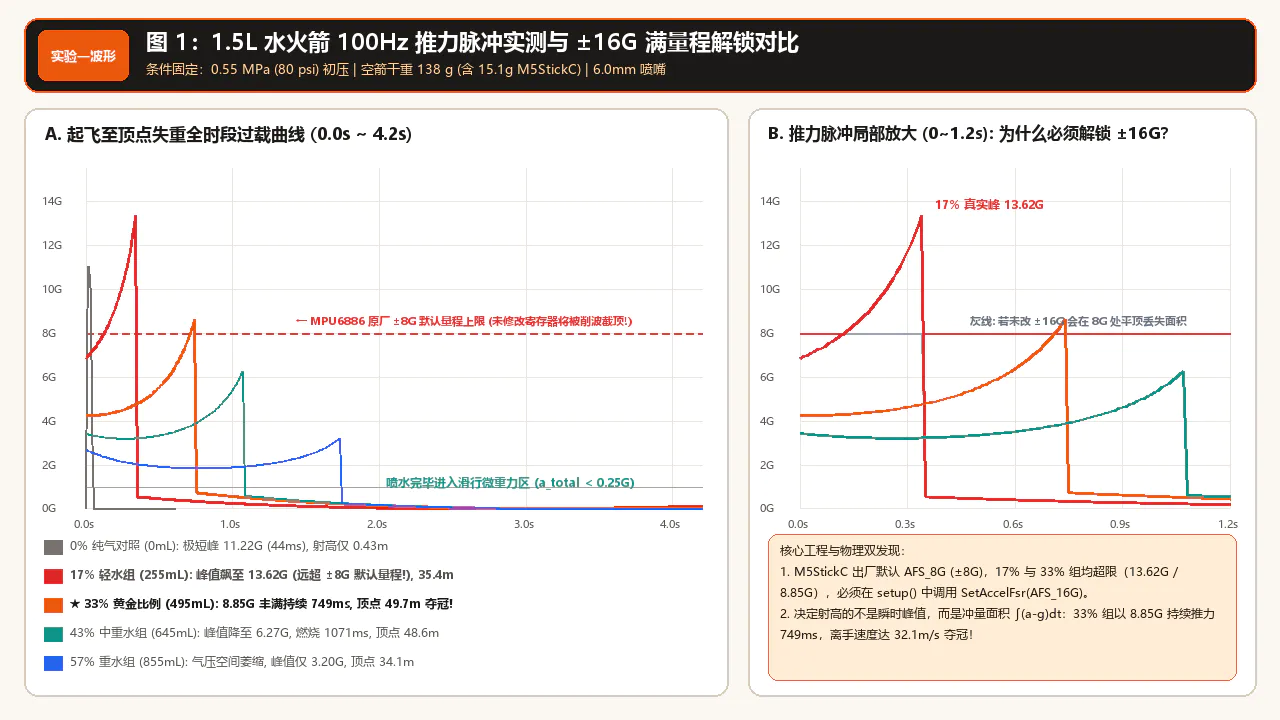
把 图 1 和 图 2 并在一起看,学生自己就能看懂冲量定理:
0%空瓶组虽然在离栓一瞬间也蹦出了11.22 G的高过载,但没有水当作工质往外蹬,高压空气44 ms就全漏光,高度还不到半米;17%组起飞猛如弹射(13.62 G),可仅仅0.345 s就断流熄火,末速度停留在了27.6 m/s;33%(495 mL) 峰值温和不少(8.85 G),却能稳稳顶着火箭喷水0.749 s,速度一路加速到32.1 m/s,最终冲上49.7 m拔得头筹。而到了43%、57%之后,气腔被水挤小了,根据气体绝热膨胀定律 P \cdot V^{1.4} = \text{const},稍微喷掉一点水气压就垮下来,推力拖长却提不起速。
发现 3:借助 MPU6886 陀螺仪,抓拍火箭在 t = 3.45s 的“高空转身”与尾翼效果
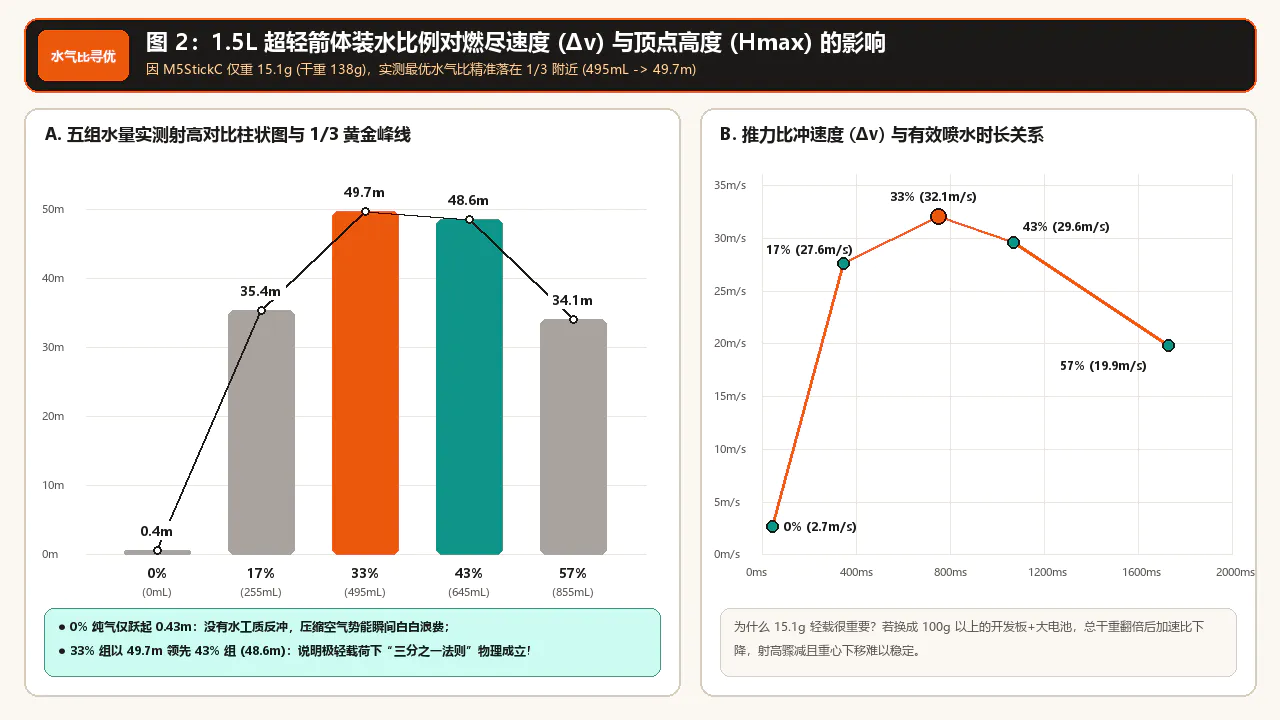
这是用六轴传感器的一个意外收获。拿 33% 组的数据画一张双轴图(图 4A):
- 喷水在
0.75 s结束以后,合过载迅速跌落到接近0.14 G的自由抛体失重区(因为此时只有极小的空气阻力); - 大约到了
t = 3.45 s,垂向速度减为零的最高点瞬间,瓶头从垂直向上自然翻转朝下,MPU6886俯仰陀螺仪正好录到一个高达148 °/s的尖峰!失重谷底与俯仰翻越峰严丝合缝地对在了一起。
紧接着我们固定 33% 水量试了 4 片梯形翼、3 片翼和无尾翼三发(图 4B):4 片翼上升时横滚角速度均方根仅 46.2 °/s,几乎笔直窜上去;而撕掉尾翼后,喷水刚停就因压心跑到质心前面发生剧烈翻滚,横滚速率飙到 420 °/s,射高直接腰斩到 21.8 m。
四、整体软件演化、物理安装与双端互动工作台
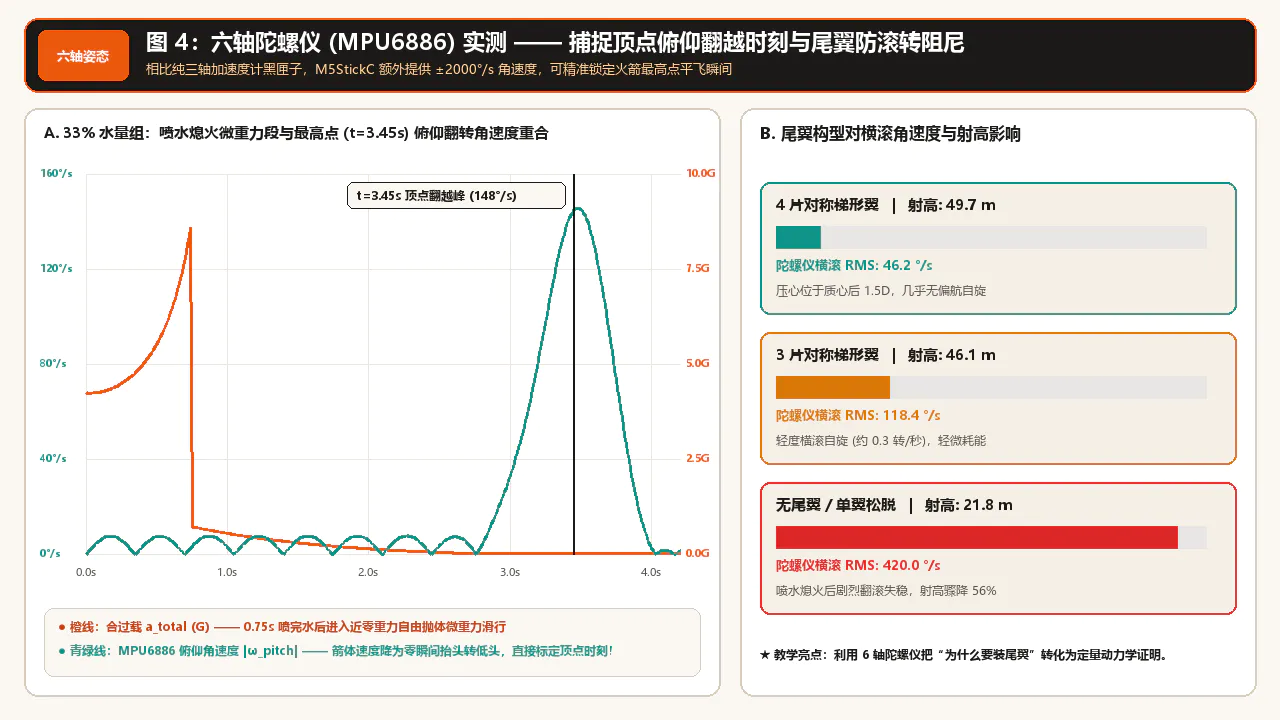
从基础版地面测 G 值到操场静音采集+热点取数,软件迭代、系统架构以及装舱配重示意整理在下面三张图里,需要复刻的老师同学可直接对照硬件图摆放 M5StickC 朝向:
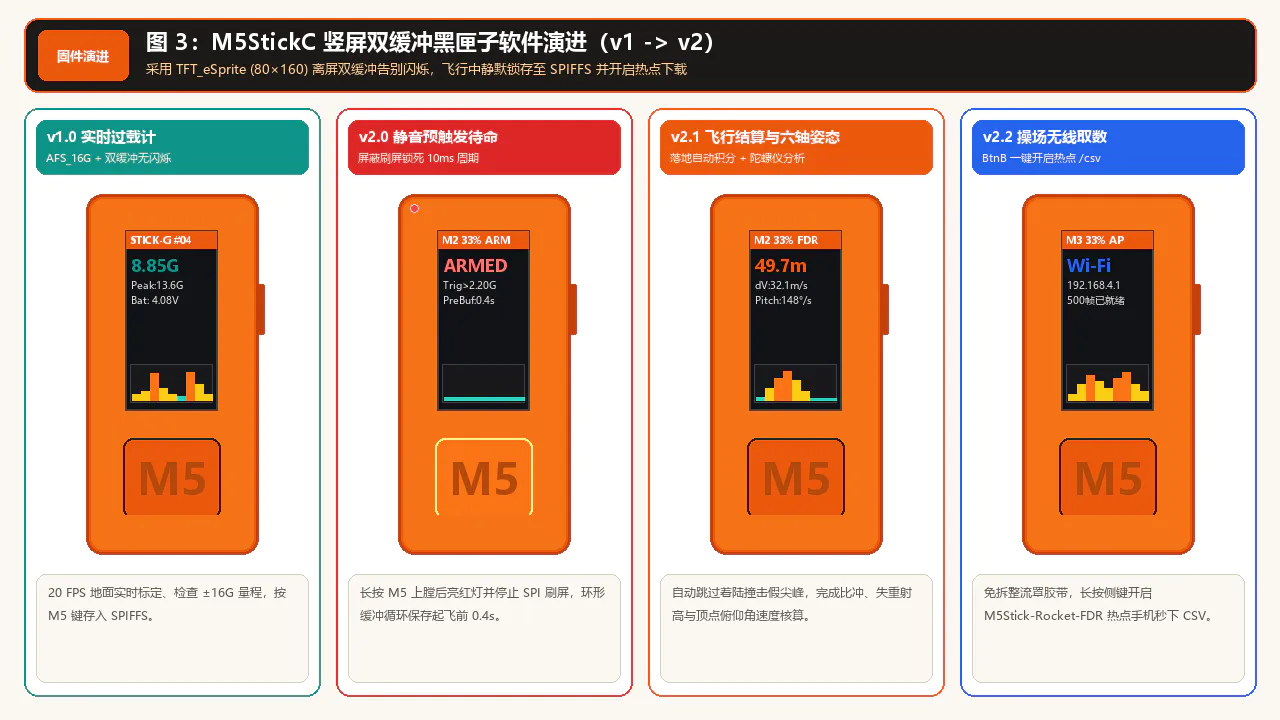
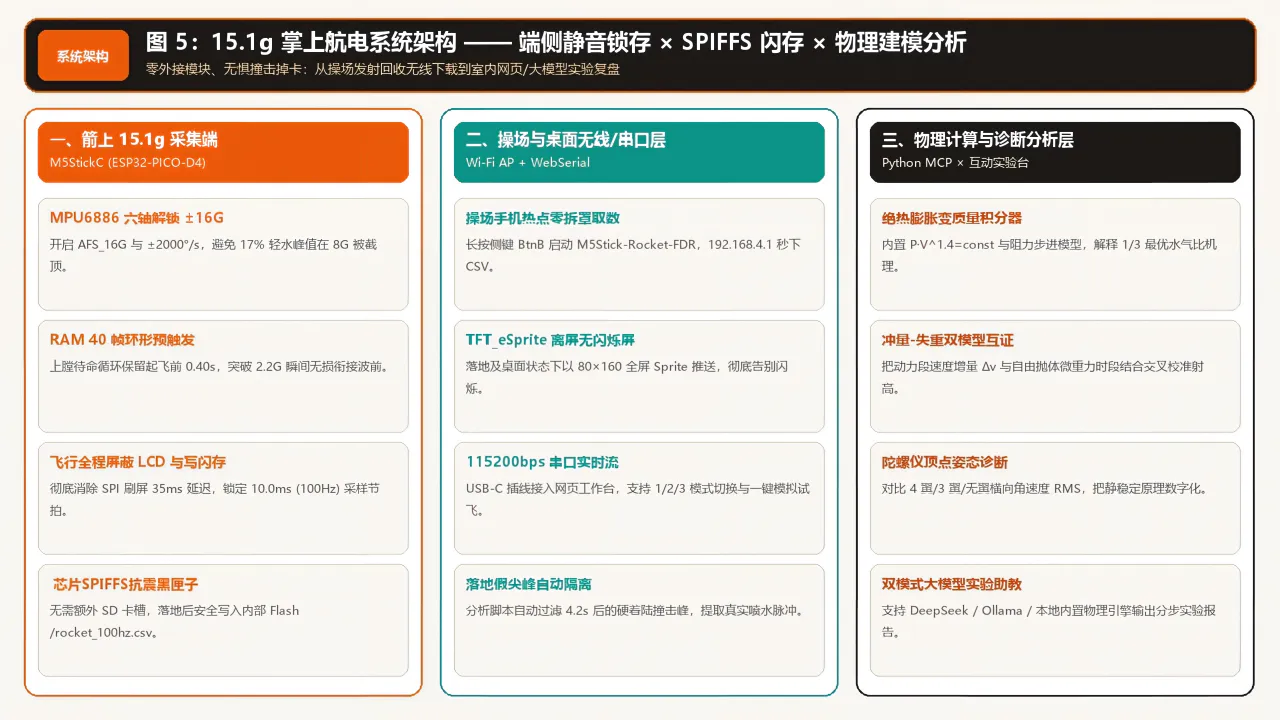
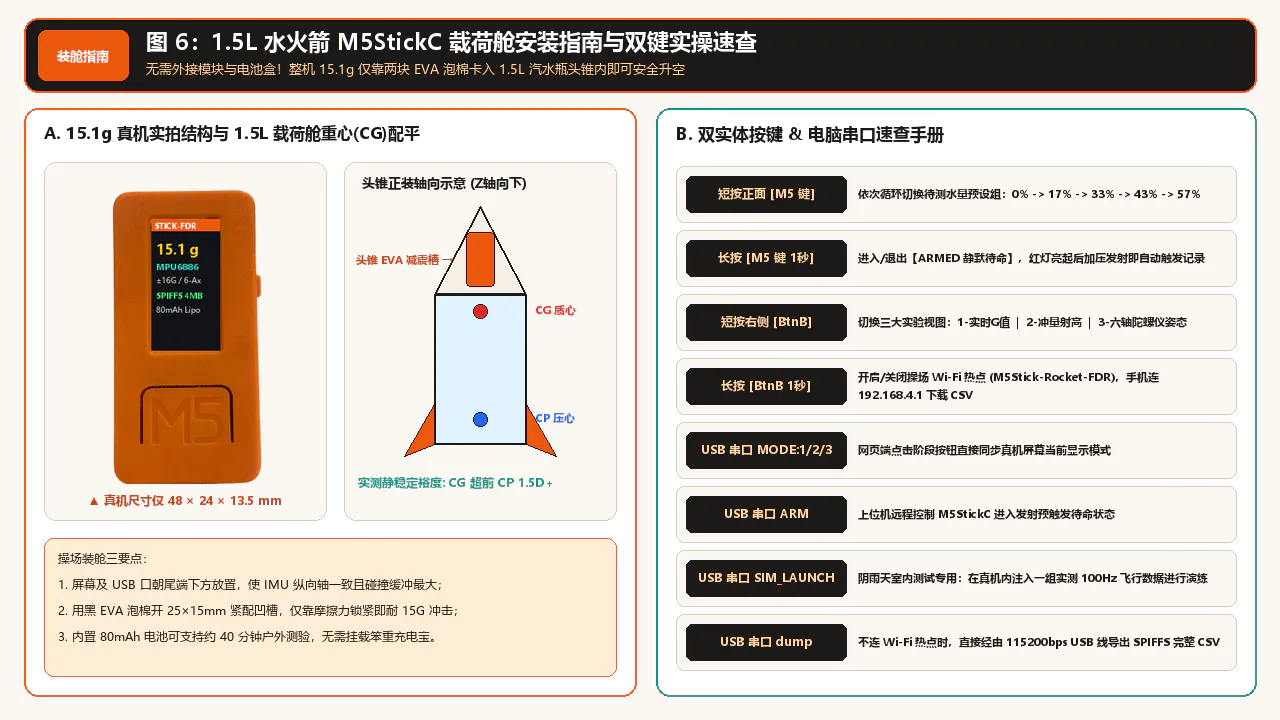
另外为了方便雨天在教室带全班同学分析实验数据,附件包 05_交互式仿真课件/m5stickc_water_rocket_telemetry_studio.html 里做了一个单文件的地面遥测互动台。无需配环境直接用浏览器打开即可拖滑块、点点火模拟或者用 USB-C 线直连 M5StickC;内置了基于变质量积分的离线分析引擎,也留出了可自定义接口地址、模型名和 API Key 的大模型点评框(支持 DeepSeek、硅基流动、OpenAI 和本地 Ollama)。
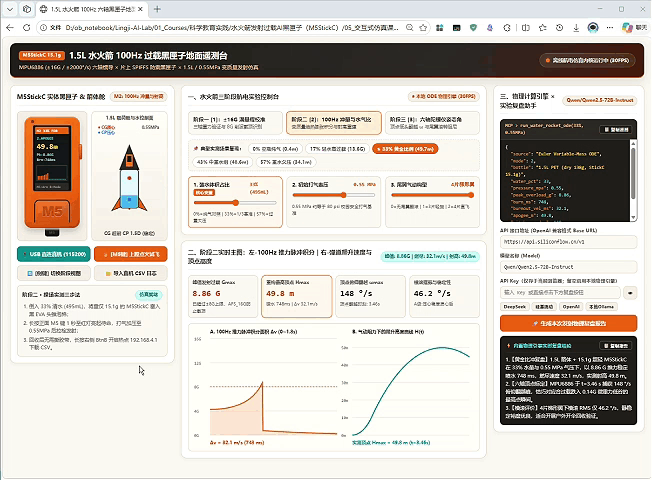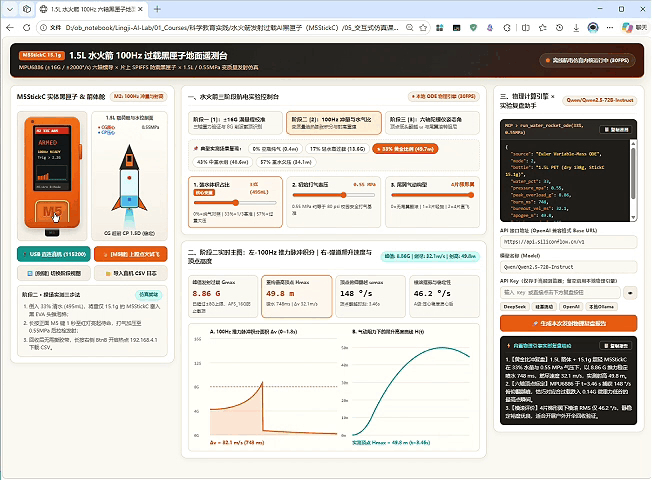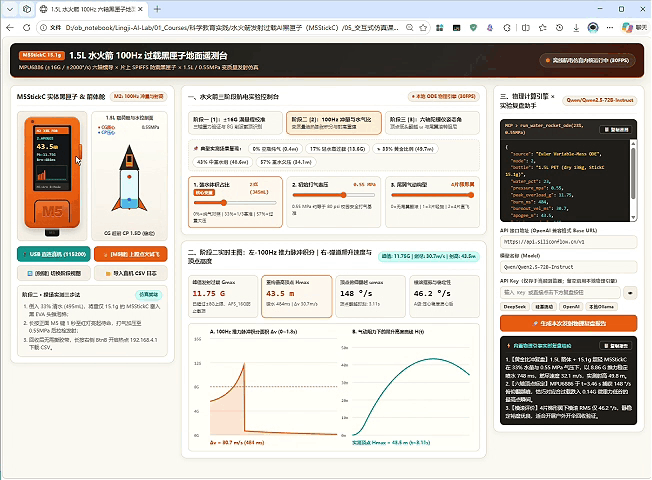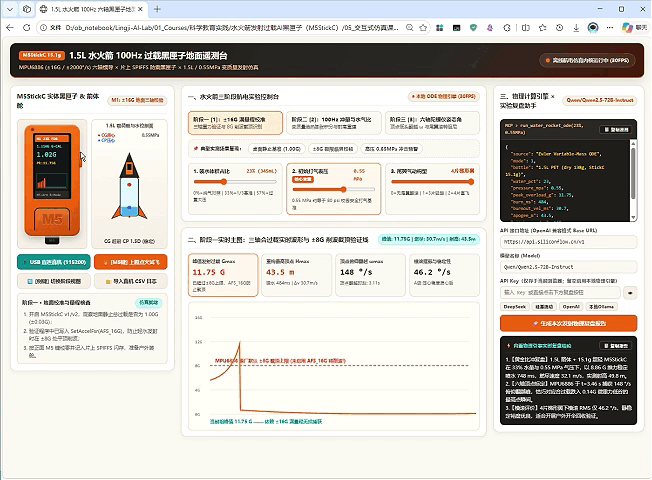
五、实测踩过的几个工程坑(代码里已修好)
1. 用 TFT_eSprite 离屏双缓冲治好了 80×160 竖屏闪屏
M5StickC 屏虽然小,但如果每 50 ms 在主循环直接调用 M5.Lcd.fillScreen() 再一行行印字,肉眼看着照样一闪一闪的。在 v1 和 v2 两版代码里,我们都建了一个与屏幕等大的 TFT_eSprite uiCanvas = TFT_eSprite(&M5.Lcd);(80 × 160 16-bit 色深占内存约 25 KB),先全部在 RAM 内存画布上绘完字和波形柱,最后一句 uiCanvas.pushSprite(0, 0); 整块推出去,肉眼再也看不到闪动。
2. 避开 M5StickC.h 里的宏定义小坑,稳定切出 ±16G
翻 M5StickC.h 头文件源码能看到这几句宏定义:#define IMU Imu 和 #define MPU6886 Mpu6886。这意味着如果在 .ino 里按常规 C++ 类名写 MPU6886::AFS_16G 或 IMU::IMU_MPU6886,预处理器会直接把它们替换成成员名导致编译报错!改用实例成员作用域访问,就既稳又能通过编译器检查:
M5.IMU.Init();
if (M5.IMU.imuType == M5.IMU.IMU_MPU6886) {
    // 避开 ±8G 默认量程截顶,直接开启 ±16G 与 ±2000°/s
    M5.Mpu6886.SetAccelFsr(M5.Mpu6886.AFS_16G);
    M5.Mpu6886.SetGyroFsr(M5.Mpu6886.GFS_2000DPS);
    M5.IMU.getAres();
    M5.IMU.getGres();
}
3. 落地时的“着陆硬撞”不要混进起飞峰值里
头几轮写统计代码时,直接全局找 max(total_g),结果不管装多少水,最高过载全卡在十几 G——仔细看 CSV 时间轴才发现那是降落伞没完全展开时砸在草地上的回收撞击尖峰。所以在 v2 固件结算函数 finalizeFlightAndSaveCsv() 以及离线 CLI 工具里,我们都按时间段做了切片隔离:推力脉冲和积分只取点火后 t ≤ 2.30 s 的窗口,彻底把起飞冲量与降落着陆区分开。
全套源码(Arduino v1/v2、Python 物理工具集与 CSV)、以及免安装的 HTML5 地面遥测仿真台已打包至文末附件 水火箭发射过载AI黑匣子_M5StickC版_附件包.zip,欢迎拿走改装试飞!