基于小智的智能垃圾分类辅助系统
【摘要】
针对现有垃圾分类工具依赖固定垃圾种类录入、易出现识别失误的问题,该系统借助小智搭载的行空板K10(带摄像头)及接入的多个大模型,实现对常见及特殊垃圾的快速准确识别。系统支持语音查询与摄像头直接识别两种交互方式,通过MCP模块将小智指令传达至esp32s3主板,驱动对应舵机控制垃圾桶盖自动开合,提升垃圾分类的便捷性与准确性。实践表明,该系统有效优化了垃圾分类流程,具有较强的实用性与创新性。
【关键词】
智能垃圾分类;小智助手;esp32s3主板;行空板K10;舵机控制;人工智能
一、引言
垃圾分类作为环境保护的重要举措,已在全国范围内倡导多年,但实际推行中仍存在分类不准确、操作繁琐等问题。现有垃圾分类辅助工具多依赖预设的固定垃圾种类数据库,当遇到未收录的特殊物品时,易出现识别失误,导致分类效果不佳。为解决这一痛点,我们设计制作基于小智人工智能助手的智能垃圾分类辅助系统。该系统利用小智的硬件配置(带摄像头的行空板K10)和软件优势(接入多个大模型),突破传统工具的局限,实现垃圾的精准识别与自动投放,旨在提升垃圾分类的效率与准确性,推动垃圾分类工作的落地成效。
二、项目研究
1. 现有问题分析
现有垃圾分类辅助工具存在以下不足:
(1)依赖固定垃圾种类录入,未收录物品无法识别,识别范围有限;
(2)交互方式单一,多为扫码或手动输入查询,操作不够便捷;
(3)识别后需手动投放至对应垃圾桶,缺乏自动化联动机制。
2. 系统设计目标
针对上述问题,本项目旨在设计一款具备以下功能的智能系统:
(1)支持常见及特殊垃圾的精准识别,不受预设数据库限制;
(2)提供灵活的交互方式(语音查询、摄像头识别),操作简便;
(3)实现识别后对应垃圾桶的自动开盖,完成分类投放的全流程自动化。
三、设计方案和工作原理
1. 整体设计方案
系统由硬件与软件两部分组成:
(1)硬件部分:包括行空板K10(小智主体,带摄像头)、esp32s3主板、4个舵机(分别控制有害垃圾、厨余垃圾、可回收物、其他垃圾四类垃圾桶盖)、木质底板与背板、分类垃圾桶及装饰组件。
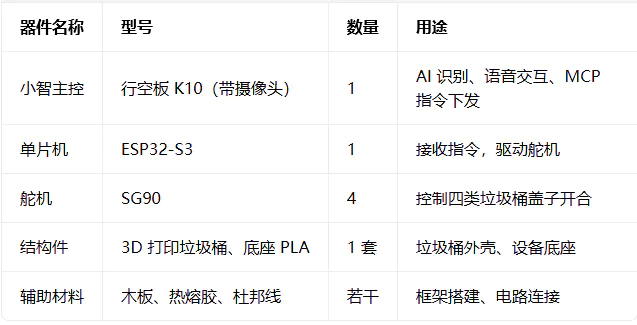
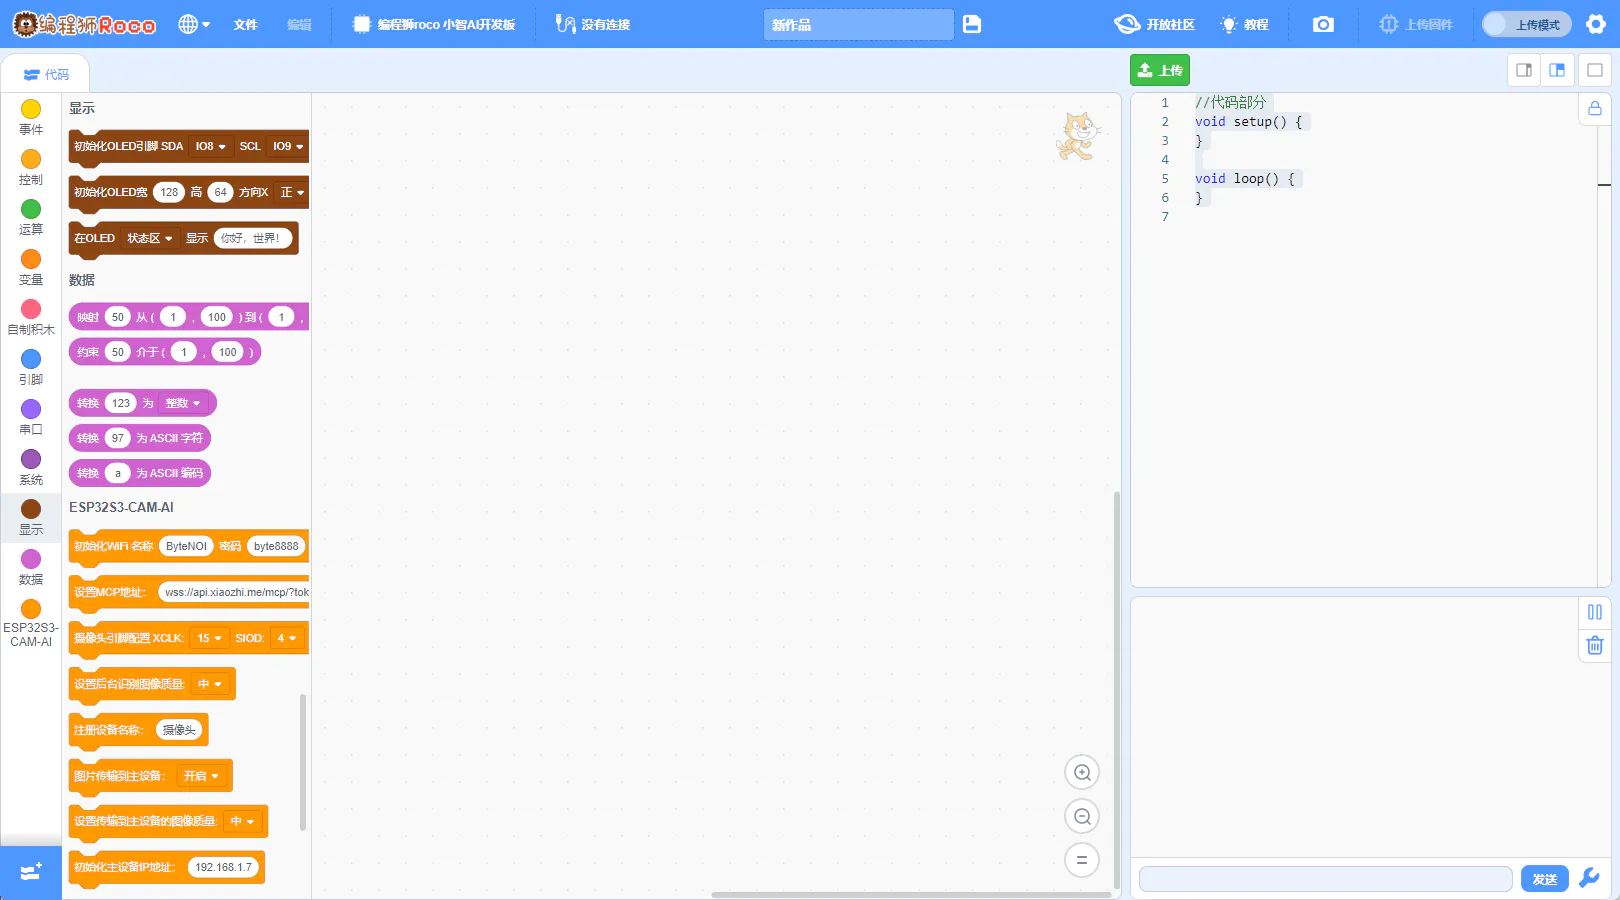
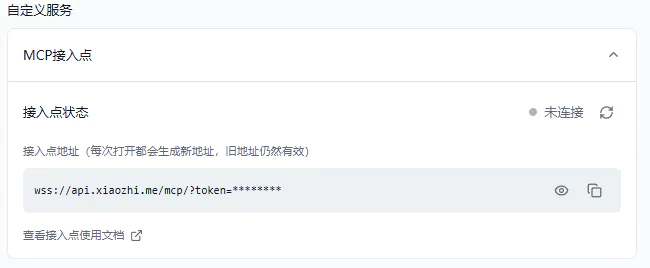
(2)软件部分:小智配置(角色设置、语言模型选择)、esp32s3主板控制程序、MCP模块通信协议(实现小智与主板的数据传输)。
2. 工作原理
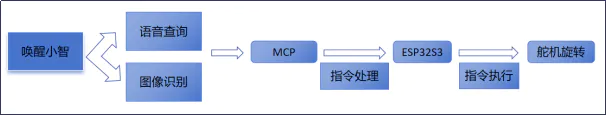
(1)垃圾识别阶段:用户通过语音唤醒小智,可通过两种方式触发识别。
(2)语音查询:直接询问 “XX 属于什么垃圾”;
(3)图像识别:提示 “看一下这是什么垃圾”,小智通过摄像头捕捉图像并识别。
(4)指令处理阶段:小智调用接入的大模型分析垃圾类别,生成分类结果。
(5)执行阶段:小智通过自带的MCP模块将控制指令发送至esp32s3 主板,主板驱动对应类别的舵机运转,实现垃圾桶盖的自动开合,完成投放流程。
四、实践制作
1. 方案讨论与设计图纸
我们围绕系统功能需求,讨论确定硬件布局(垃圾桶排列方式、主板与传感器安装位置)、交互逻辑(语音唤醒词、指令格式)及程序框架(大模型调用流程、舵机控制时序),绘制详细的设计图纸,明确各组件的尺寸与连接关系。
2. 3D打印建模与制作
采用3D建模软件设计垃圾桶外壳(分四类,标注对应垃圾类别)及小智底座,确保结构适配舵机安装与整体布局。通过3D打印完成垃圾桶与底座的制作,选用PLA材料,保证强度与环保性。
|  |  |
3. 整体框架搭建与装饰
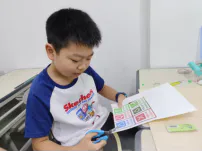
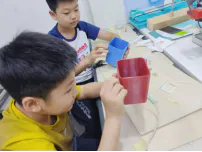
以木板为底板和背板,根据设计图纸确定垃圾桶、小智底座的安装位置,固定整体框架。裁剪分类标签贴纸,分别粘贴于对应垃圾桶及底板、背板,提升视觉辨识度。
 |  |
4. 硬件组装
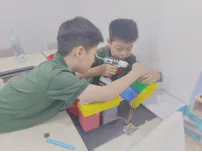
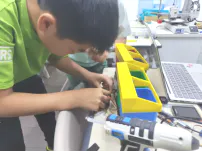
使用热熔胶将3D打印的垃圾桶、小智底座固定在底板上,确保位置稳固。完成线路连接:esp32s3主板与4个舵机分别连接,行空板K10(小智)通过MCP模块与esp32s3主板建立通信。
 |  |  |
5. 程序编写与配置
(1)小智角色配置
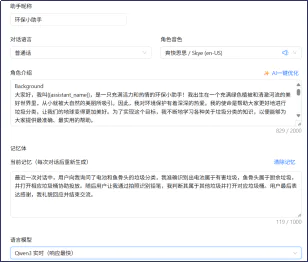
设置昵称“环保小助手”,对话语言为普通话,角色介绍为 “是一只充满活力和热情的环保小助手!”,选择Qwen3实时语言模型以保证识别速度与准确性。
(2)通信与控制程序
编写行空板K10与esp32s3的通信协议,通过MCP 模块将小智的分类指令转换为电信号,触发esp32s3控制对应舵机正转(开盖)与反转(关盖)。
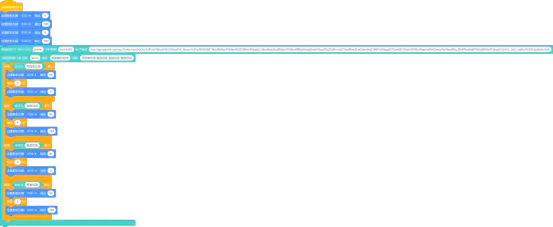
程序用编程狮软件编写
(3)功能实现
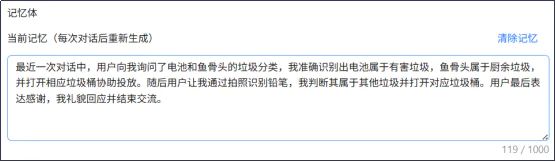
用户通过语音交互或摄像头识别触发垃圾分类,小智自动完成识别、指令发送与垃圾桶盖控制,实现 “动动嘴即可分类投放” 的便捷体验。
五、研究结论与创新点
1. 研究结论
本项目设计的基于小智的智能垃圾分类辅助系统,成功解决了传统工具识别范围有限、操作繁琐的问题。通过大模型与硬件的结合,系统实现了垃圾的精准识别与自动投放,操作便捷性得到显著提升,具备实际应用价值。
2. 创新点
突破识别局限:借助多个大模型的知识库,无需预设垃圾种类,可识别特殊物品,解决传统工具“未收录即失效”的问题。
多交互方式融合:支持语音查询与摄像头图像识别,适应不同使用场景,提升用户体验。
全流程自动化:从识别到投放的全流程联动(识别——指令——开盖——关盖),减少人工操作,提高分类效率。
六、收获与体会
通过本次项目设计与实践,我们不仅掌握了3D建模、硬件组装、程序编写等技术技能,更深刻体会到团队协作的重要性——从问题分析到方案落地,每一步都需要成员间的沟通与配合。同时,我们认识到人工智能技术在实际生活中的应用潜力,将大模型与硬件结合,能有效解决现实问题。未来,我们计划进一步优化系统,增加垃圾投放统计功能,为垃圾分类管理提供数据支持,让技术更好地服务于环保事业。