ESP32 测光计怎样选准相邻两档快门
胶片相机的快门盘只给有限几个档。测光计算得到 11.8 毫秒,手边只有 1/125 秒和 1/60 秒,该拨哪一格?我先把传感器读数和快门档位分开。一个是连续值,另一个要按曝光相差多少档来选。直接按毫秒找最近值,在两档的交界处会选错。
光照读数经过哪几根线
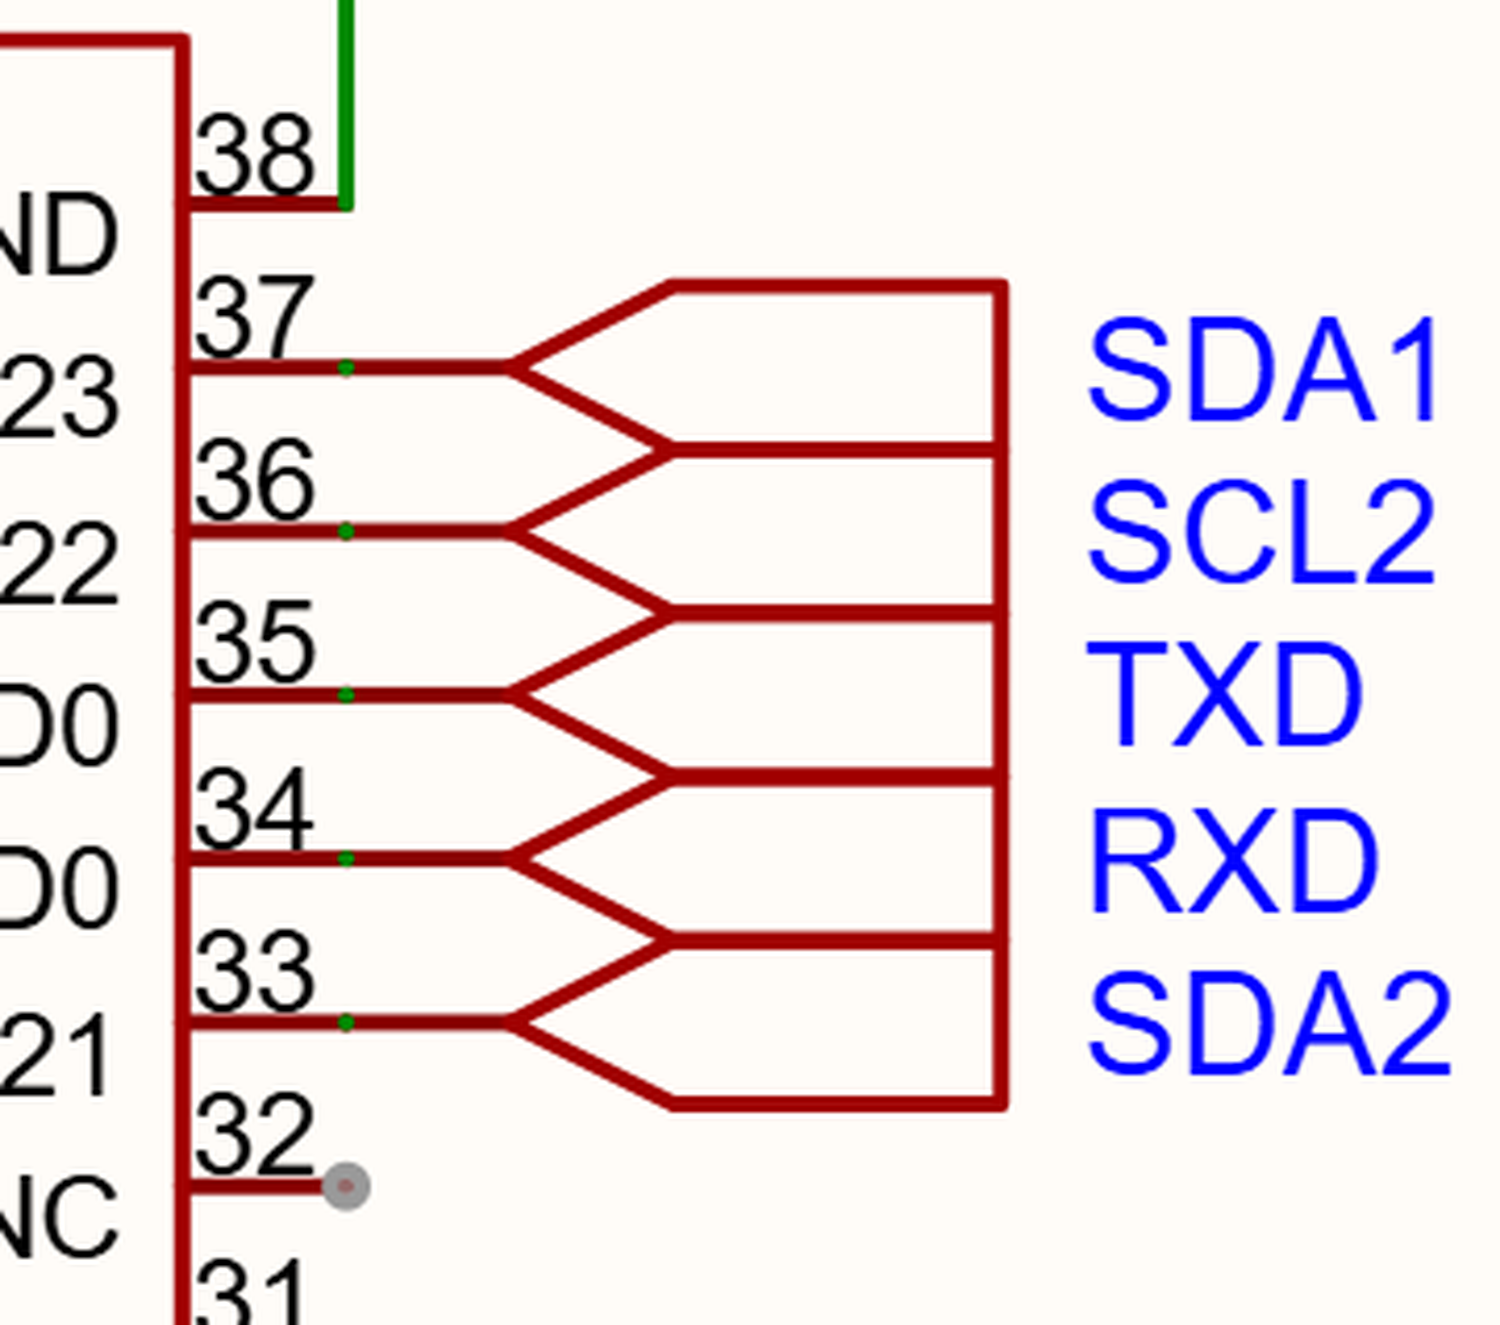
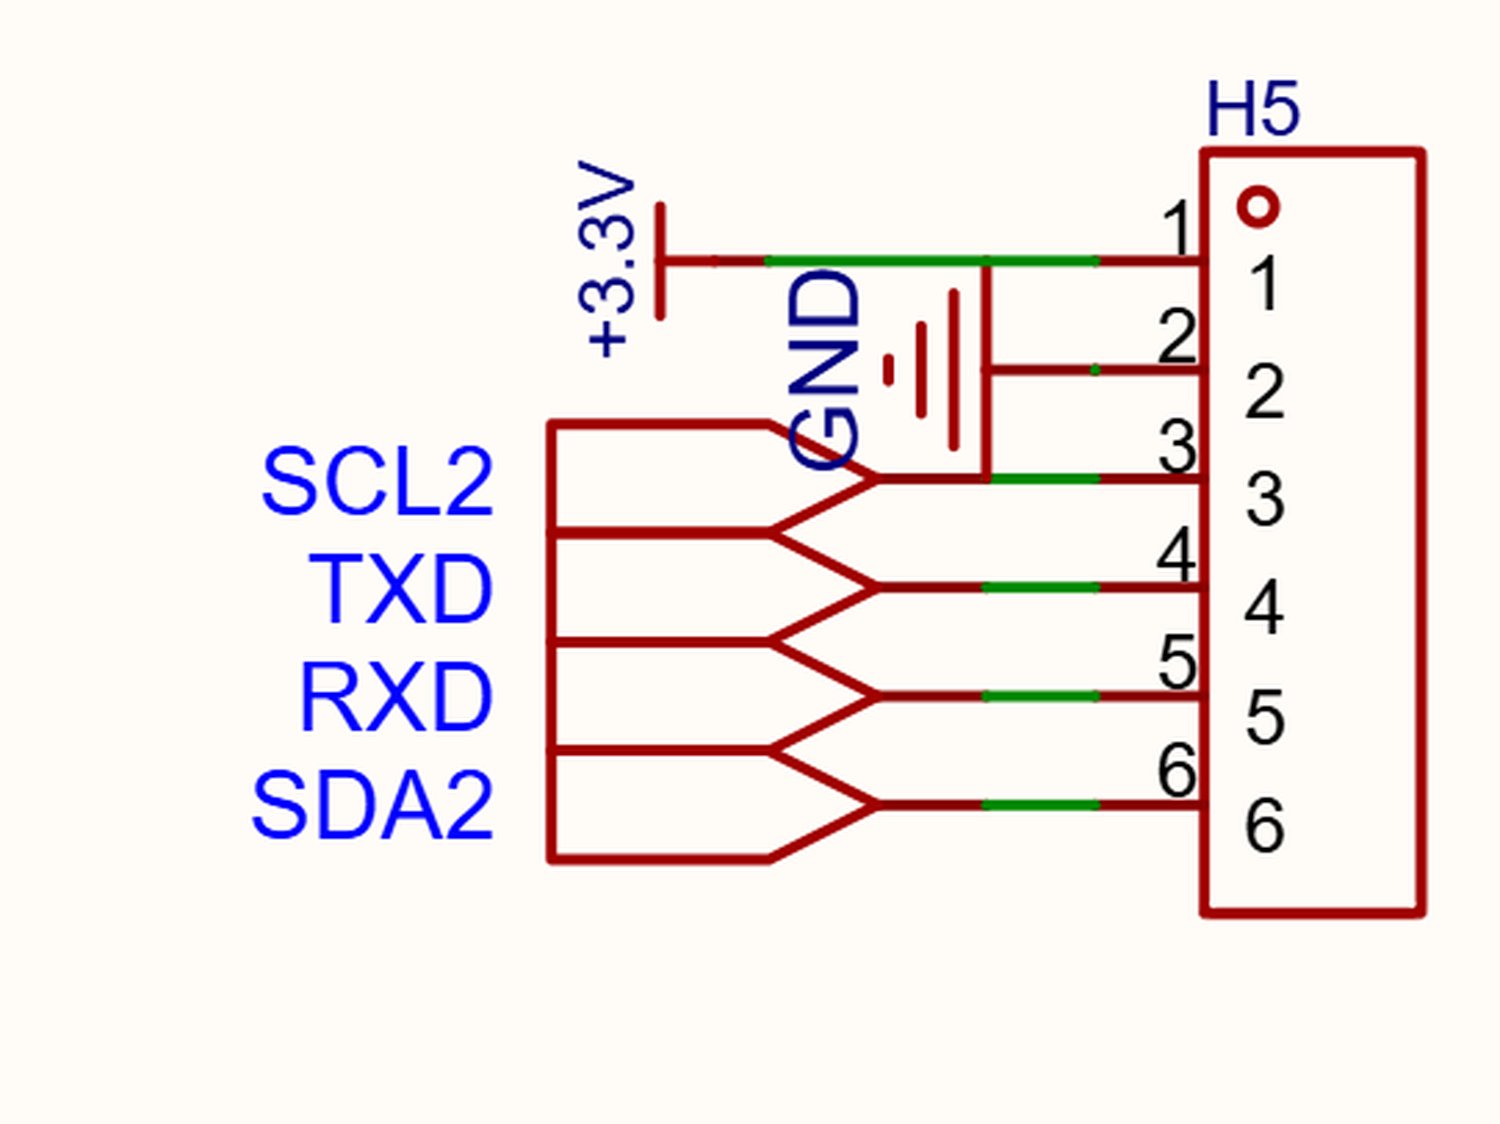
我核对了主控板 U3 和感光板 U1。ESP32-WROOM-32E 的 GPIO22 接 SCL2,GPIO21 接 SDA2,分别经过主控板 H5 的第 3、6 脚到感光板。H5 第 1、2 脚是 3.3 V 和 GND。上电后可以先在连接器处核对电源与共地,再做 I²C 探测。
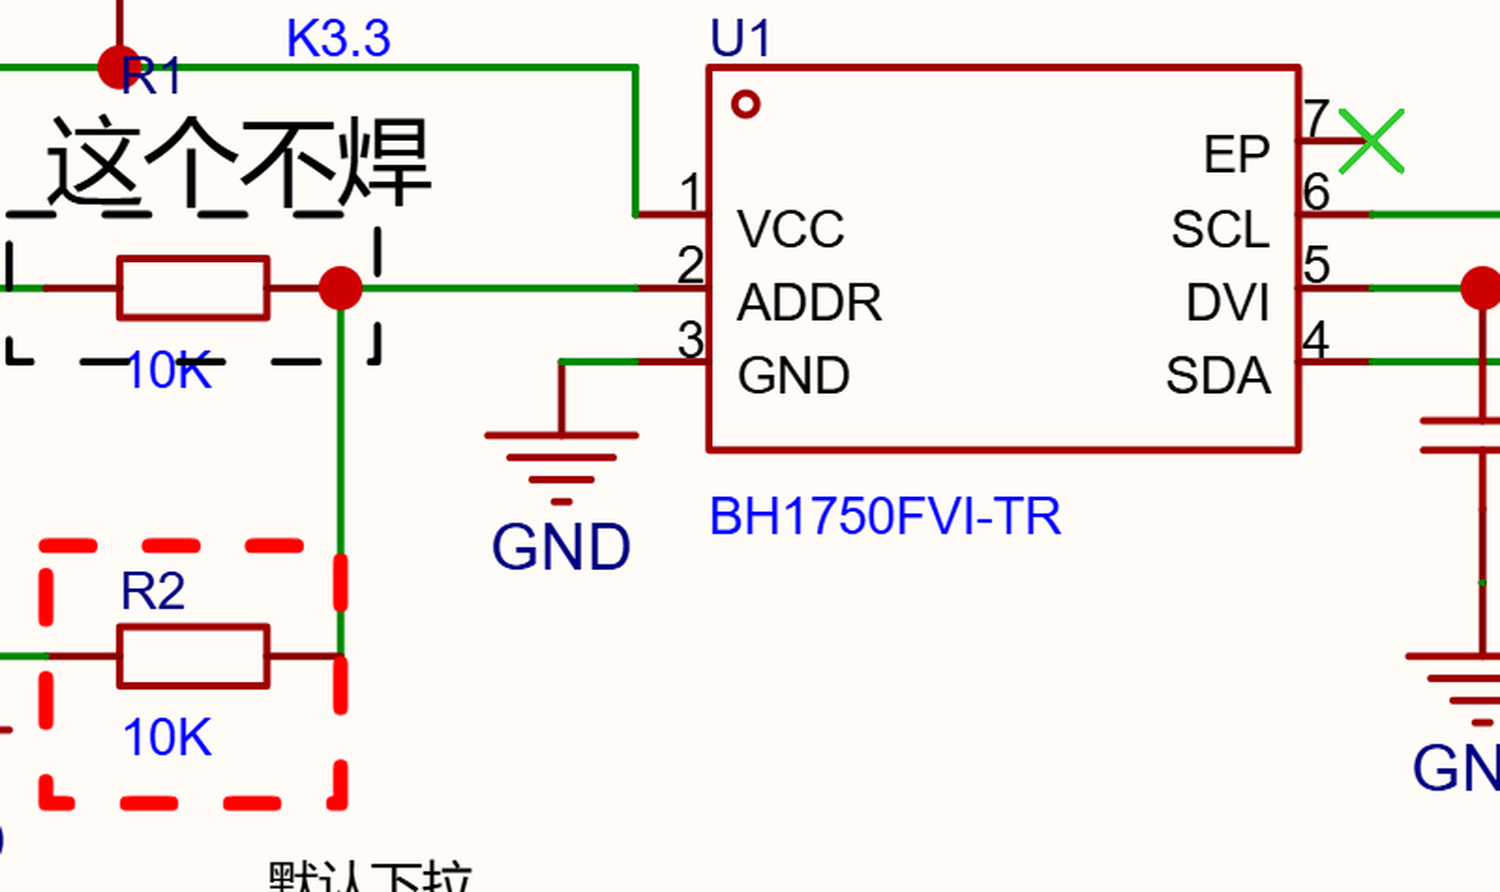
感光板的 BH1750 用 R2 将 ADDR 下拉,R1 标了不焊,默认用七位地址 0x23。R3 和 R5 分别把 SCL2、SDA2 上拉到 3.3 V。遇到读不到数据,我会先排查地址、共地和两根信号线。总线无响应和环境太暗是两种不同的状态,显示应能分辨。
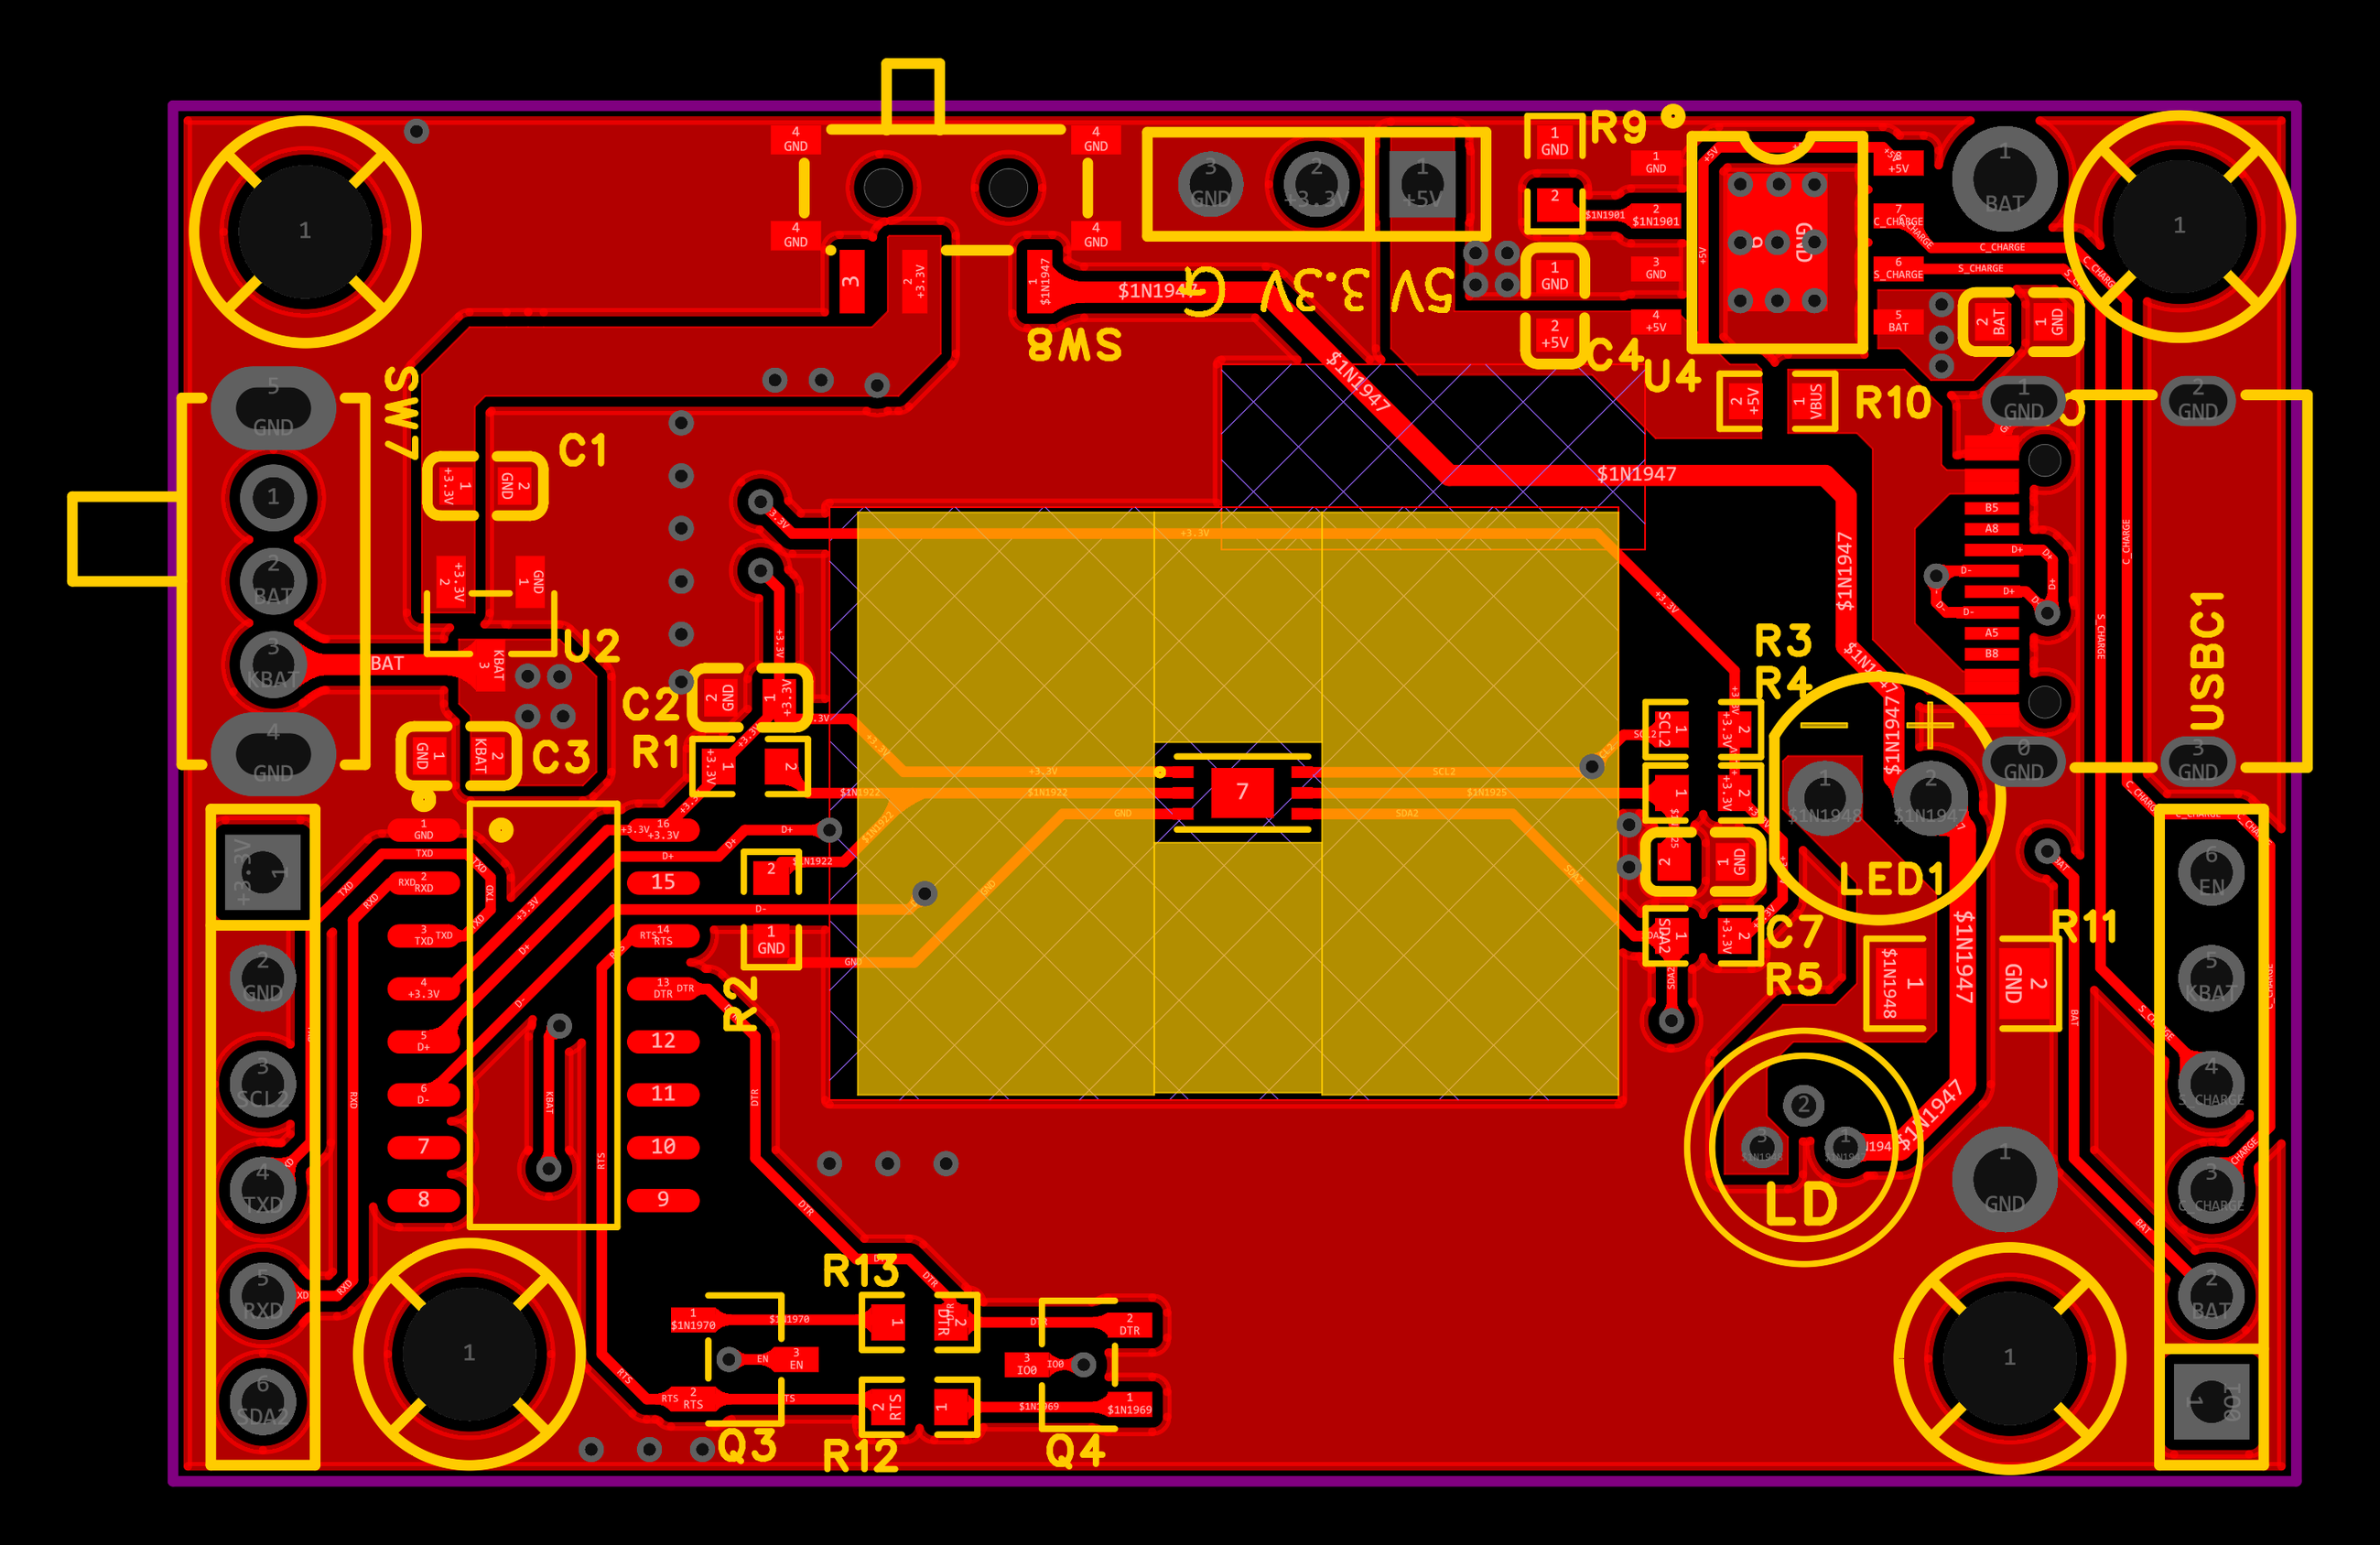
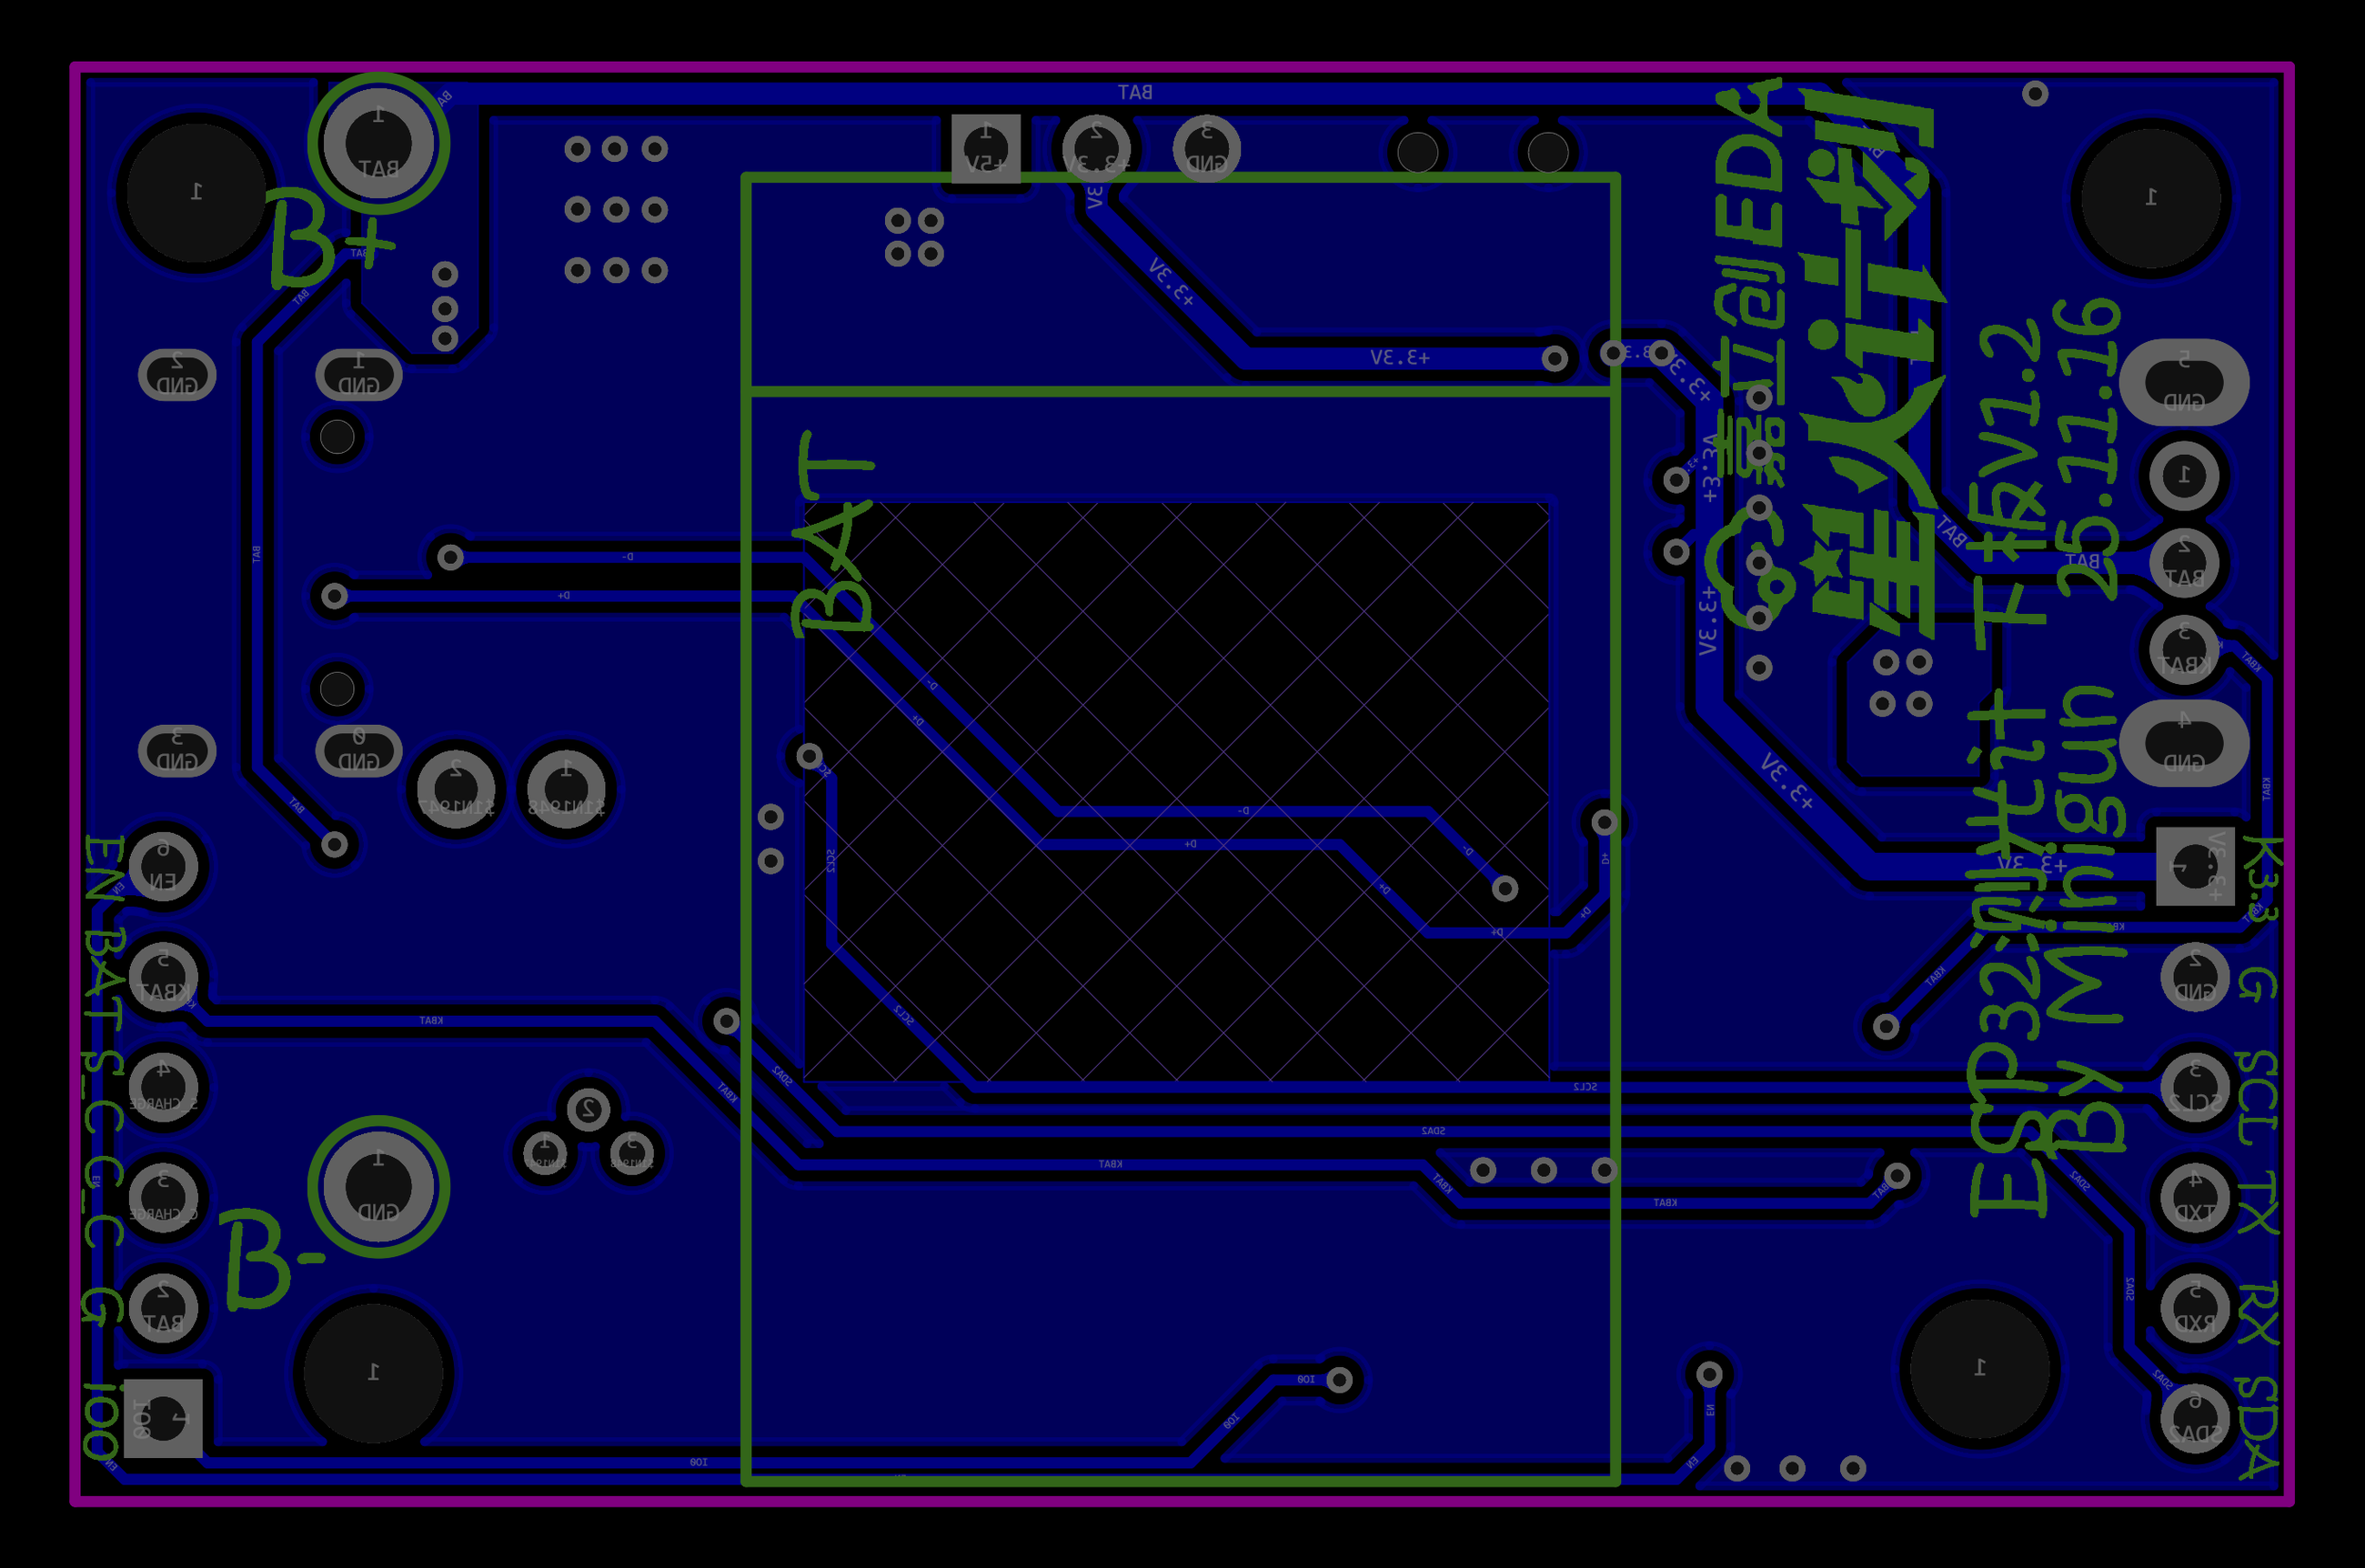
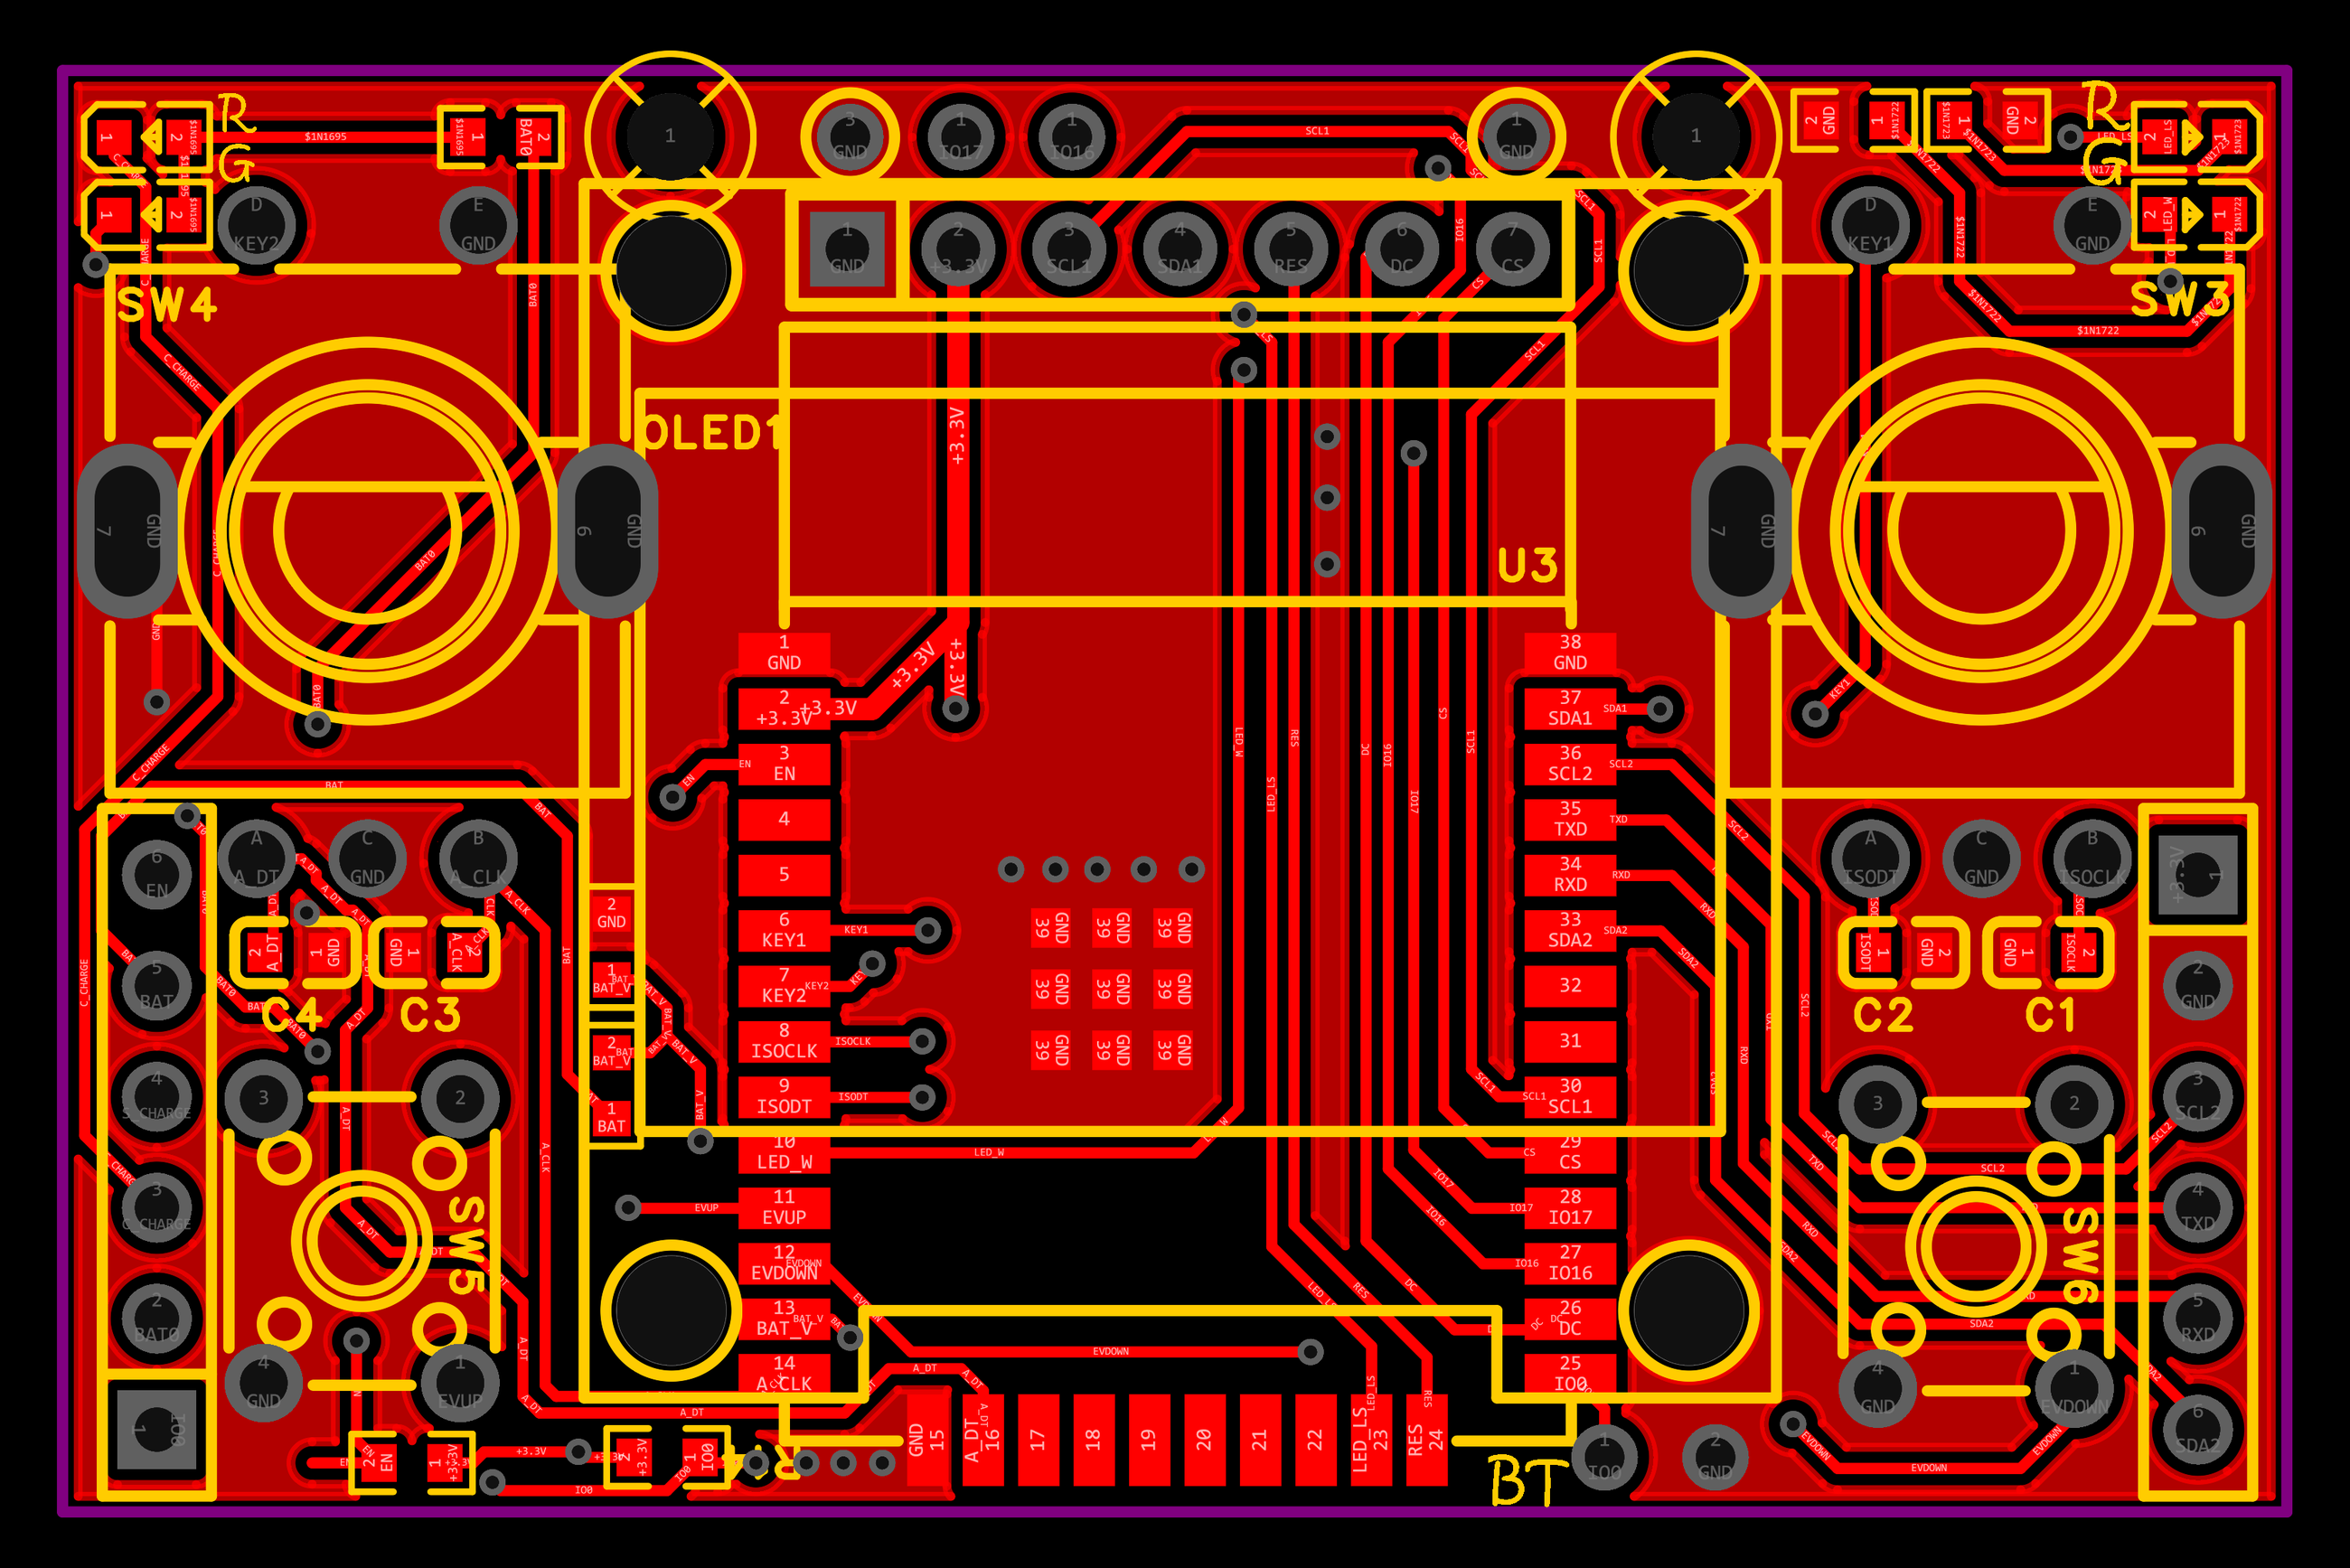
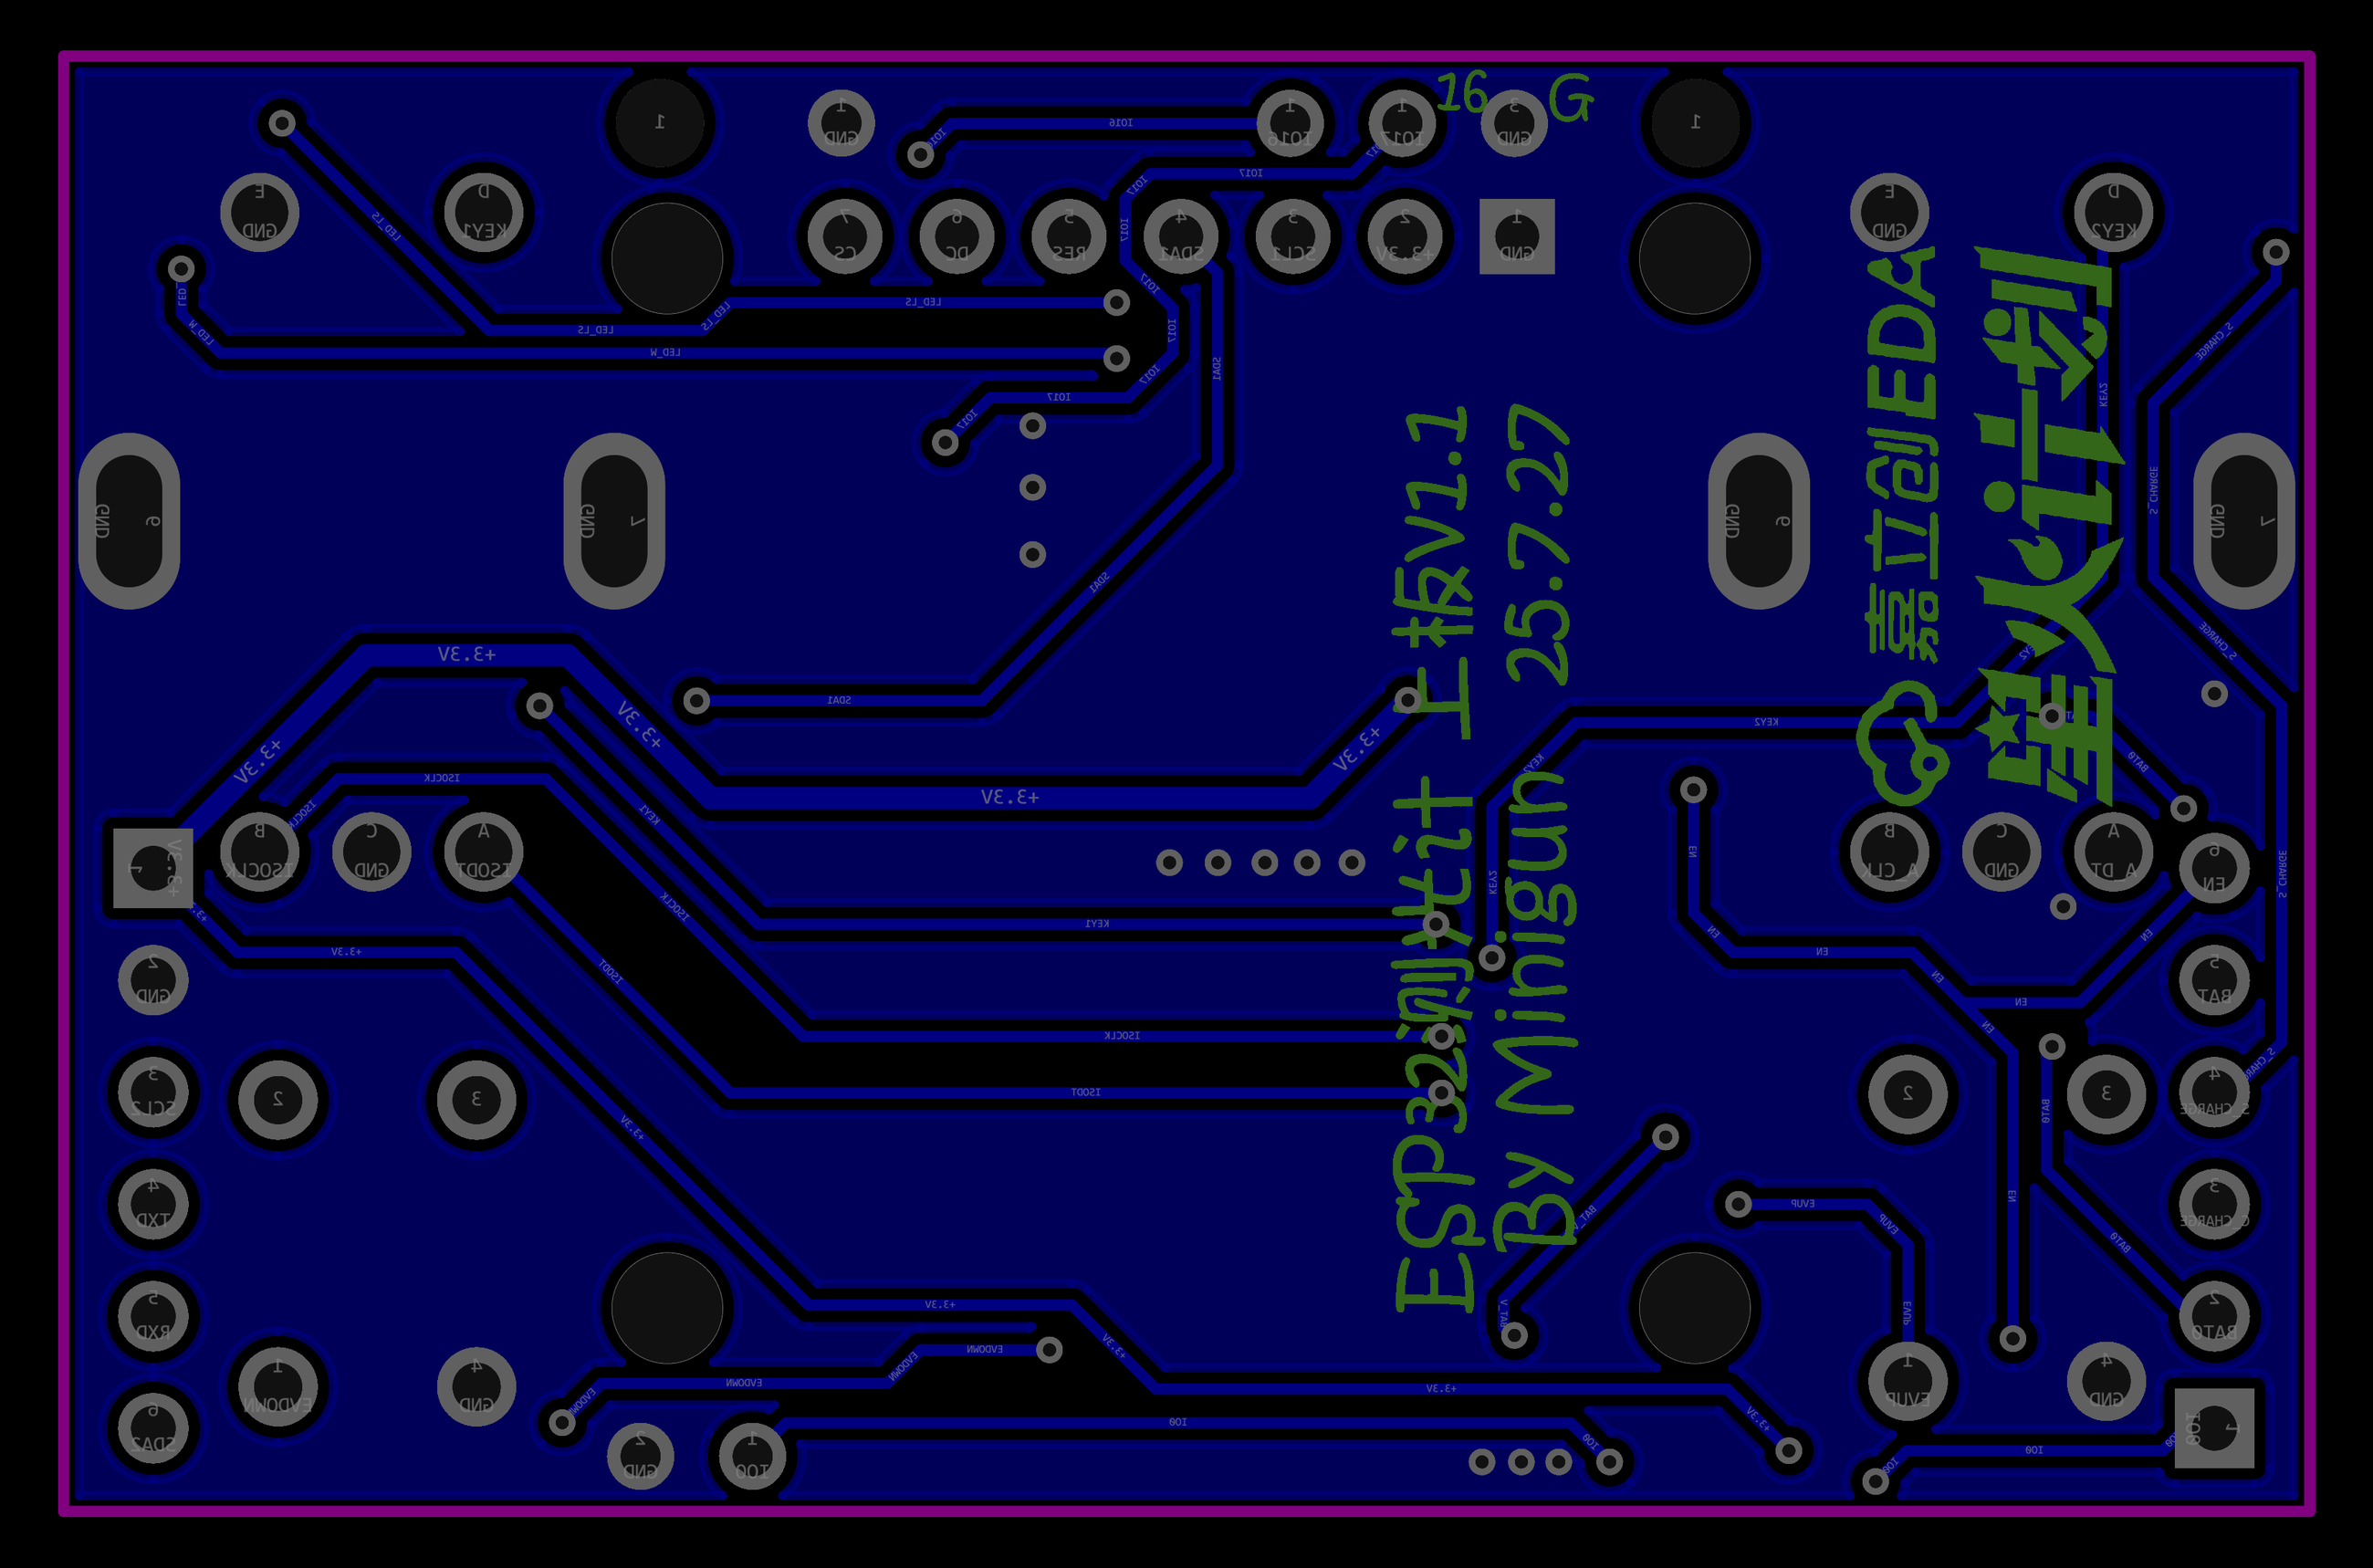
回到工程里找图时,看板名和图页名。Schematic1 是主控板,Schematic2 是感光板。两张图纸标题栏标 V1.0,两块板的丝印标 V1.1。固件 light_meter_BH1750_4.ino 可在测光计工程核对。图纸署名 lr1388,按 GPL-3.0 授权。页面标注的 CC BY 适用于本文文字。
把快门时间换算成档差
把照度记成 E、光圈值记成 N,计算用 t = K × N² / (ISO × E)。K 是感光结构的标定系数。用参考曝光 t_ref 和同一位置测得的 E_ref,可以按 K = t_ref × ISO_ref × E_ref / N_ref² 求出比例。再换几个光照条件检查误差,特别是窗口透过率和入射方向变化时。
我把档位误差写成 abs(log2(t_档 / t_目标))。于是 8.00 毫秒和 16.67 毫秒的分界是两者的几何平均值,约 11.55 毫秒。用线性平均,分界会变成 12.33 毫秒。算出 11.8 毫秒时,按档差选 1/60 秒,按毫秒差会选 1/125 秒。
在电脑上跑一遍档位回归
我用 Python 3 标准库验证了这段逻辑。把 SHUTTERS 换成相机实际支持的时间,从短到长排列。正好落在分界时固定选较短一档。超出档位范围或感光数据无效时返回对应状态,由显示层提示。
from math import isfinite, log2

SHUTTERS = (1/1000, 1/500, 1/250, 1/125, 1/60,
            1/30, 1/15, 1/8, 1/4, 1/2, 1.0)

def exposure(lux, iso, aperture, k, valid=True):
    if not valid or any(not isfinite(x) or x <= 0
                        for x in (lux, iso, aperture, k)):
        return "invalid", None
    target = log2(k) + 2 * log2(aperture) - log2(iso) - log2(lux)
    tolerance = 1e-12
    if target < log2(SHUTTERS[0]) - tolerance:
        return "too_fast", None
    if target > log2(SHUTTERS[-1]) + tolerance:
        return "too_slow", None
    for fast, slow in zip(SHUTTERS, SHUTTERS[1:]):
        boundary = (log2(fast) + log2(slow)) / 2
        if target <= boundary + tolerance:
            return "ok", fast
    return "ok", SHUTTERS[-1]
我用合成输入检查了所有档位、每道分界两侧与正中、非法照度、通信失效和两个越界方向。演算取 K=250、ISO 100、f/4,照度从 1600 lx 变到 3200 lx,推荐档从 1/30 秒移到 1/60 秒。这个 K 用来验证比例,装机后还需要用参考测光表重新标定。
接入固件时,只把本轮有效的照度值送进计算。排错时我会把原始照度、显示档位和状态一同记录。若显示在相邻两档来回跳,可以先检查原始照度是不是反复越过同一条分界,再决定是否给显示加少量迟滞。