探究火箭飞行数据记录与还原系统——火箭升空经历了什么?
探究火箭飞行数据记录与还原系统
项目介绍
把模型火箭从"看它飞上天"升级成"让它把数据带回来"——一支装有自制黑匣子的探空火箭,用真实的飞行数据还原飞行全过程、研究飞行规律。
这是继静态风洞、可调机翼观测站之后,我们"空气动力探究三部曲"的第三部。
传送门
一、项目背景
火箭升空的全过程只有短短十几秒,肉眼几乎观察不到任何细节:飞了多高?转了几圈?承受了多大的冲击?开伞瞬间发生了什么?落地之后一切归零,没有人能回答这些问题。
真实航天中,这个问题的答案是"黑匣子"——飞行数据记录仪。我们由此提出探究问题:
能不能用自制的记录设备,完整记录并还原一次模型火箭的真实飞行?
这个问题驱动了整个项目:它有真实情境(火箭发射)、明确的探究目标(数据记录与还原)、需要跨学科知识(物理、信息科技、数学、工程制作),也必须经历"设计—制作—测试—失败—改进"的完整工程循环。
二、硬件清单
| 序号 | 硬件 | 作用 | 选择理由 |
|---|---|---|---|
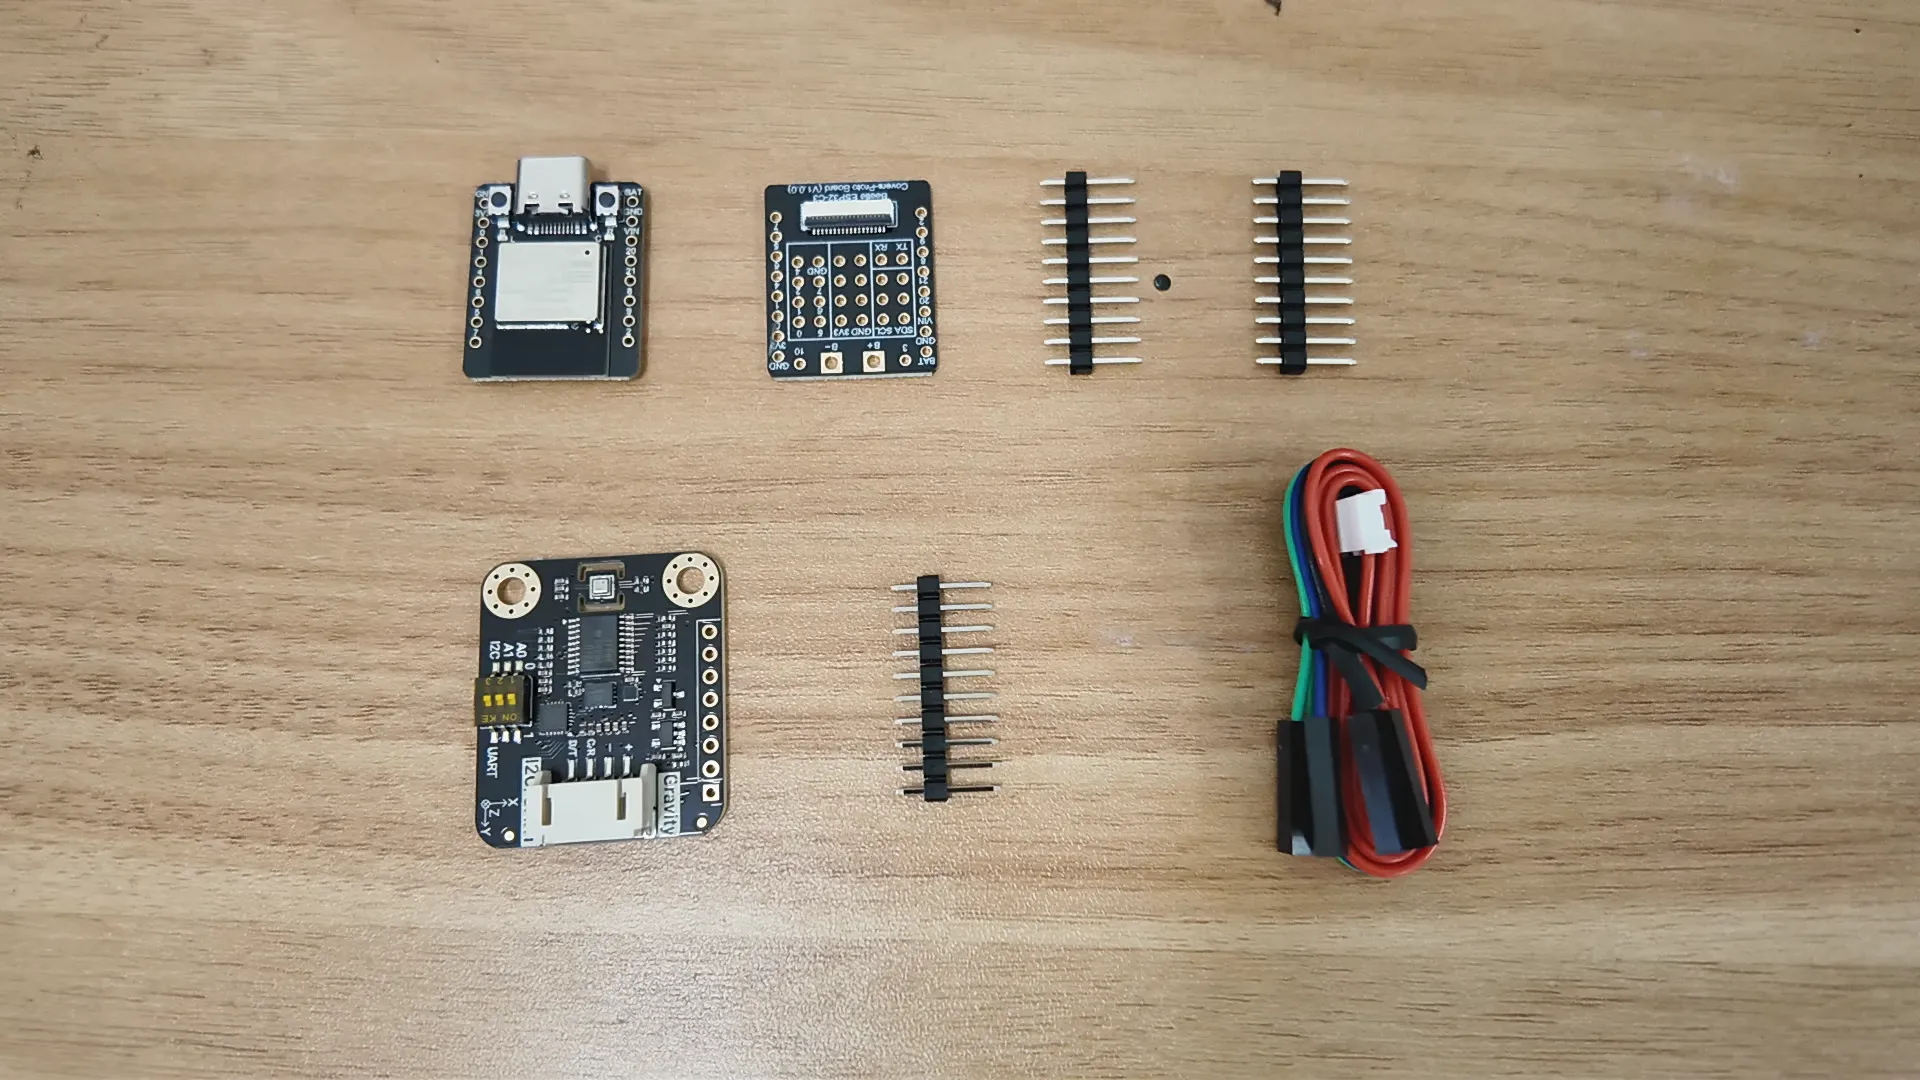
| 1 | Beetle ESP32-C3 主控板(DFRobot DFR0868) | 系统核心:采集传感器数据、判定飞行事件、写入存储 | ①体积小(约硬币大小),适合塞进箭体载荷舱;②板载锂电池充电管理,USB/电池双路供电,飞行时靠电池、回收后插 USB 即可导出;③板载 4MB Flash,不需要 SD 卡;④原生 USB 串口,连电脑免驱动 |
| 2 | SEN0696 十轴传感器(一块集成三种传感器) | 感知飞行的全部关键物理量 | ①BMI323 三轴加速度计+三轴陀螺仪(六轴):测量过载与翻转角速度,是判定起飞(>2g)和还原姿态的核心;②BMM350 三轴磁力计:用于地面标定方向(飞行段因发动机燃气干扰磁场而不采信——这本身是一次严谨的误差分析);③BMP581 高精度气压计:气压换算高度,分辨率 1Pa≈8 厘米,远高于目测;④一块板集成十轴,只用一根 4pin I2C 线,接线极简、减重 |
| 3 | 3.7V 锂电池+电源开关 | 飞行独立供电 | 发射时没有 USB,必须电池供电;开关串联在电池线上,可彻底断电防待机耗电 |
| 4 | 小力士箭体+B6-4 模型发动机+降落伞 | 飞行载体 | 合规的模型火箭器材;B6-4 推力适中,适合搭载小型电子载荷 |
| 5 | 3D 打印载荷舱+阻燃隔热棉 | 保护电路与开伞结构隔离 | 舱体不参与开伞结构;发动机舱与载荷舱之间用隔热棉隔离,防止燃气高温损坏电路 |
| 6 | 配套软件(全部自制) | 数据的导出与还原 | 详见第四节——软件是这个作品不可分割的一半 |
为什么选"板载 Flash"而不是 SD 卡?
这是我们做过的第一个工程权衡:SD 卡模块重约 6 克、且卡座在强烈振动下易脱卡导致记录中断;板载 Flash 零增重、无任何插接件、抗振性最好。飞行记录总量约 3.2KB/秒,1MB 存储空间可连续记录 5 分钟,而 B6-4 全程飞行不到 10 秒——就像"用卡车运一封信",容量余量极大。
在火箭上,每一克重量和每一个插接件都要斤斤计较。
三、工作原理
箭体升空(黑匣子自动工作)
  ├─ 待飞:每秒采样上百次,只存内存(环形缓冲,保留最近约 90 秒)
  ├─ 判定起飞:合加速度 >2g 且持续 0.05 秒 → 自动新建架次文件开始落盘
  ├─ 判定顶点:气压高度回落 1.5 米 → 标记最高点
  └─ 判定落地 → 停止记录,LED 灯语提示回收
        ↓
落地后关电源,插 USB 连电脑(数据不丢,永不上电覆盖)
        ↓
自制「黑匣子导出工具」:一键导出 15 列 CSV(时间/加速度/角速度/磁场/气压/高度/事件标记)
        ↓
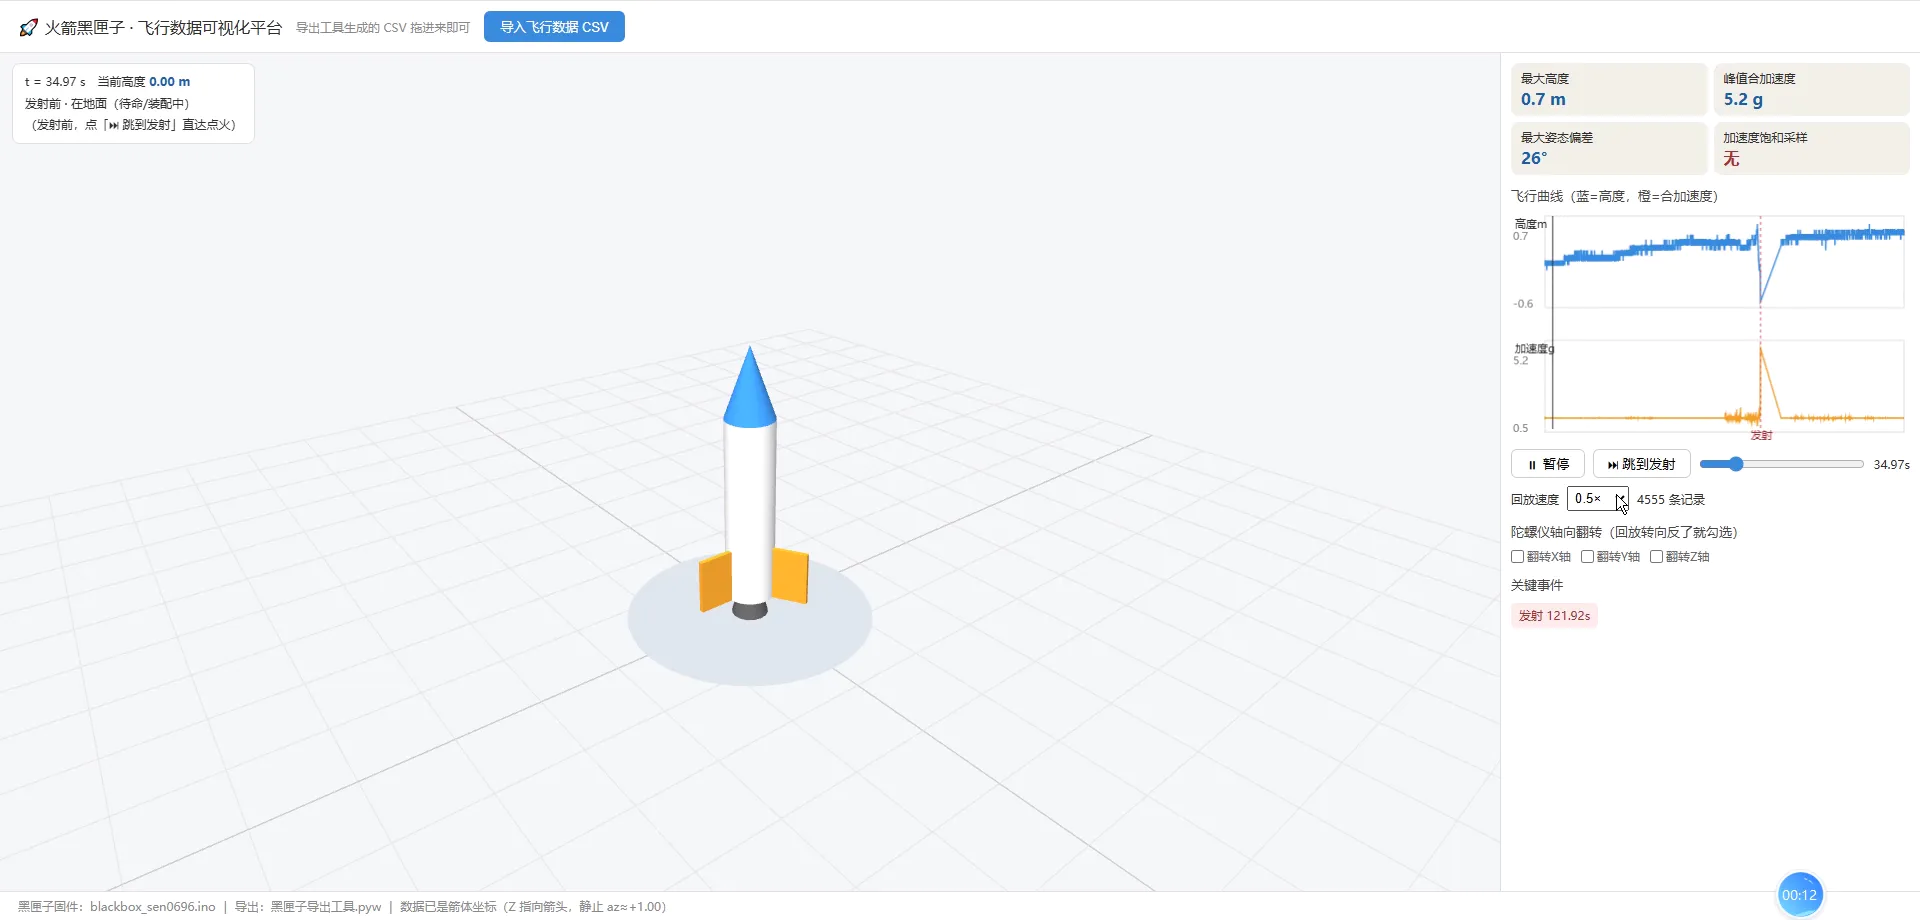
自制「飞行数据可视化」网页:CSV 拖入即用
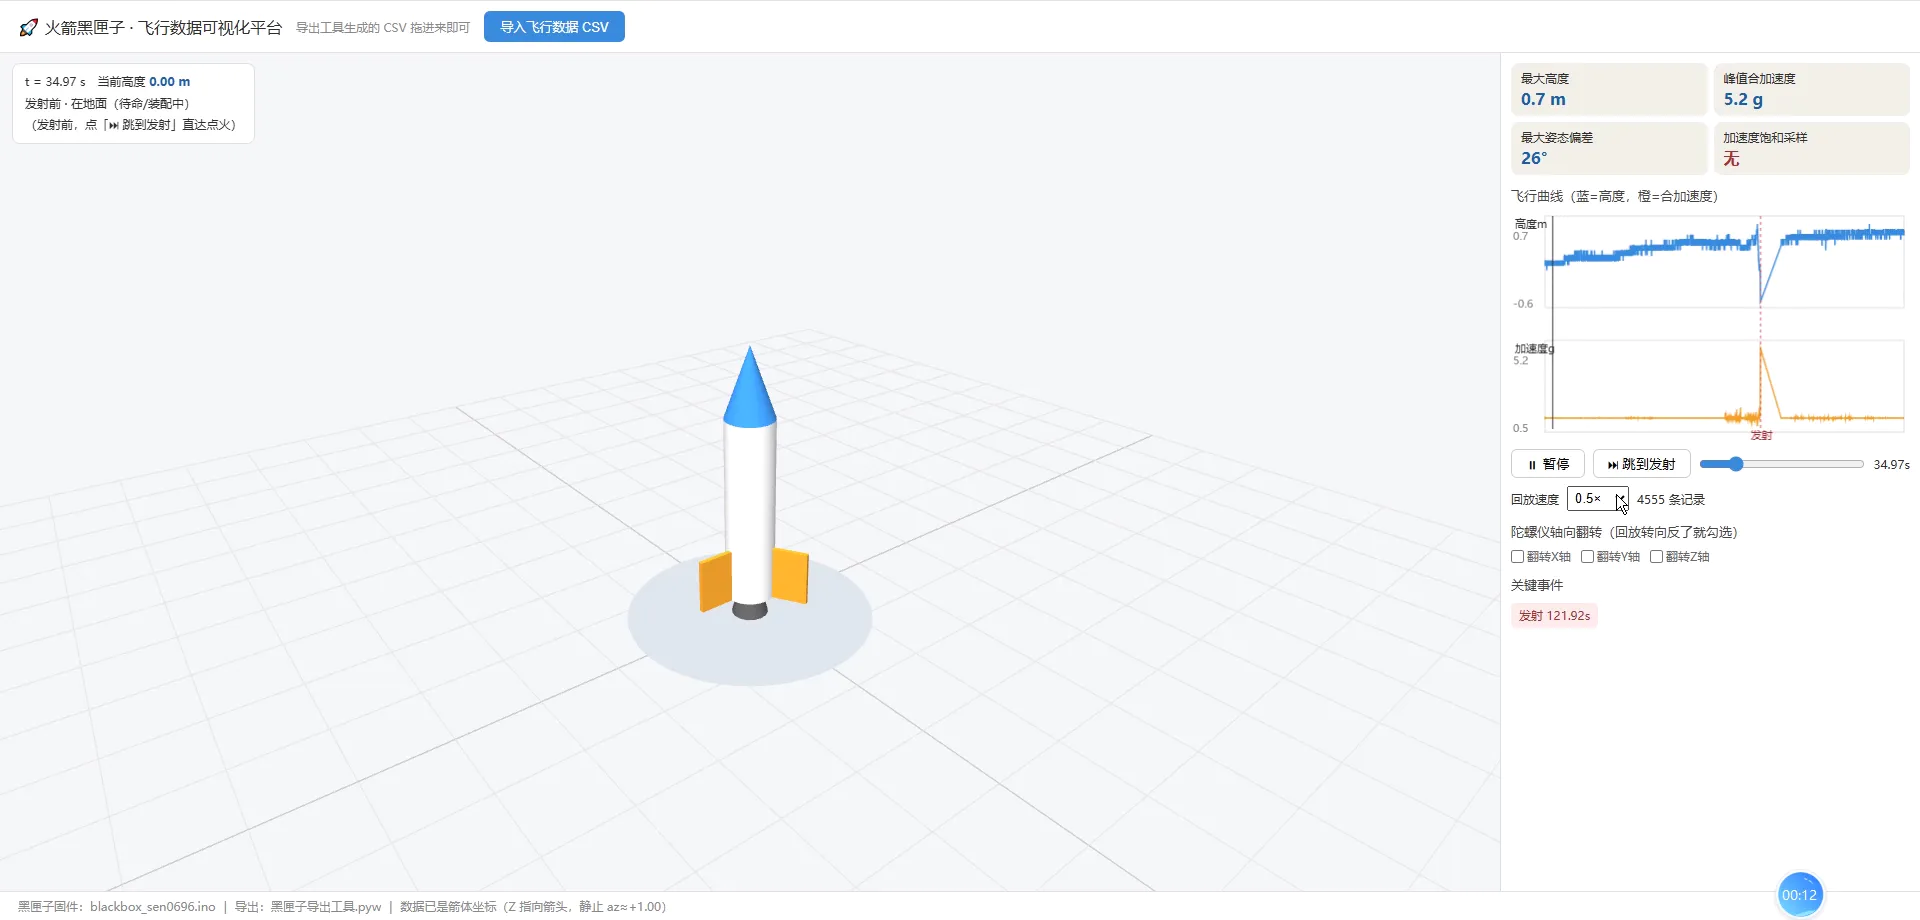
  3D 箭体姿态回放(陀螺仪积分)+ 高度/加速度曲线 + 发射/顶点/落地事件标记
几个体现工程设计的关键细节:
- 上电方向自动识别:传感器在舱内怎么放都能测。武装那一刻用重力方向自动判断哪根轴指向箭头,把所有数据自动换算成"箭体坐标"——不用手工数轴、不用逐次翻转。
- 起飞才建文件:待飞阶段只写内存,插 USB 充电、台架待命一整天都不会产生垃圾文件、更不会覆盖旧数据;数据安全是记录仪的第一生命线。
- 灯语系统:双闪=可导出窗口、慢闪=待飞、快闪=记录中、慢三闪=已落地——不开电脑也能判断设备状态。
四、制作过程
从 V1 到 V7 的七次迭代
这个项目不是一次做成的,而是沿着"发现问题→定位原因→改进方案"的路径,走过了七个版本:
| 版本 | 主要内容 | 解决的问题 |
|---|---|---|
| V1 | MPU6050+BMP390 双模块方案 | 完成原理验证:加速度/角速度/气压可测,板载 Flash 可写 |
| V2 | 换用 SEN0696 十轴单模块 | 一根线集成十轴,接线与减重大幅简化 |
| V3 | 多架次存储(f01.bin…) | 永不上电覆盖,旧数据绝对安全 |
| V4 | 起飞才建文件 | 修掉"插 USB 充电就产生空架次、挤掉真数据"的隐患 |
| V5 | 安装方向自动识别 | 传感器随便放,数据自动换算成箭体坐标 |
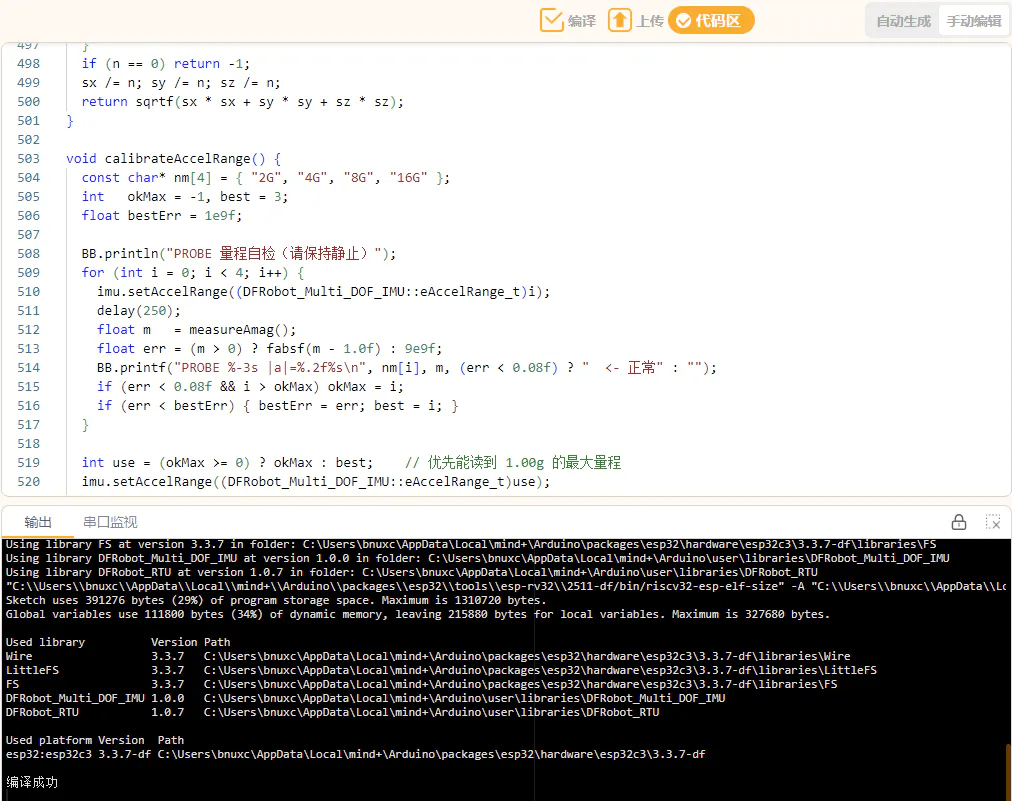
| V6 | 加速度量程上电自检 | 修复"量程设置不生效→读数放大 8 倍→误判断起飞"(困难①) |
| V7 | 边飞行边转存缓存 | 修复"起飞瞬间程序阻塞 8.65 秒、飞行段整段漏录"(困难③,实弹试射发现) |
每一次改版都由一个真实故障驱动,没有一次是"为了改而改"。
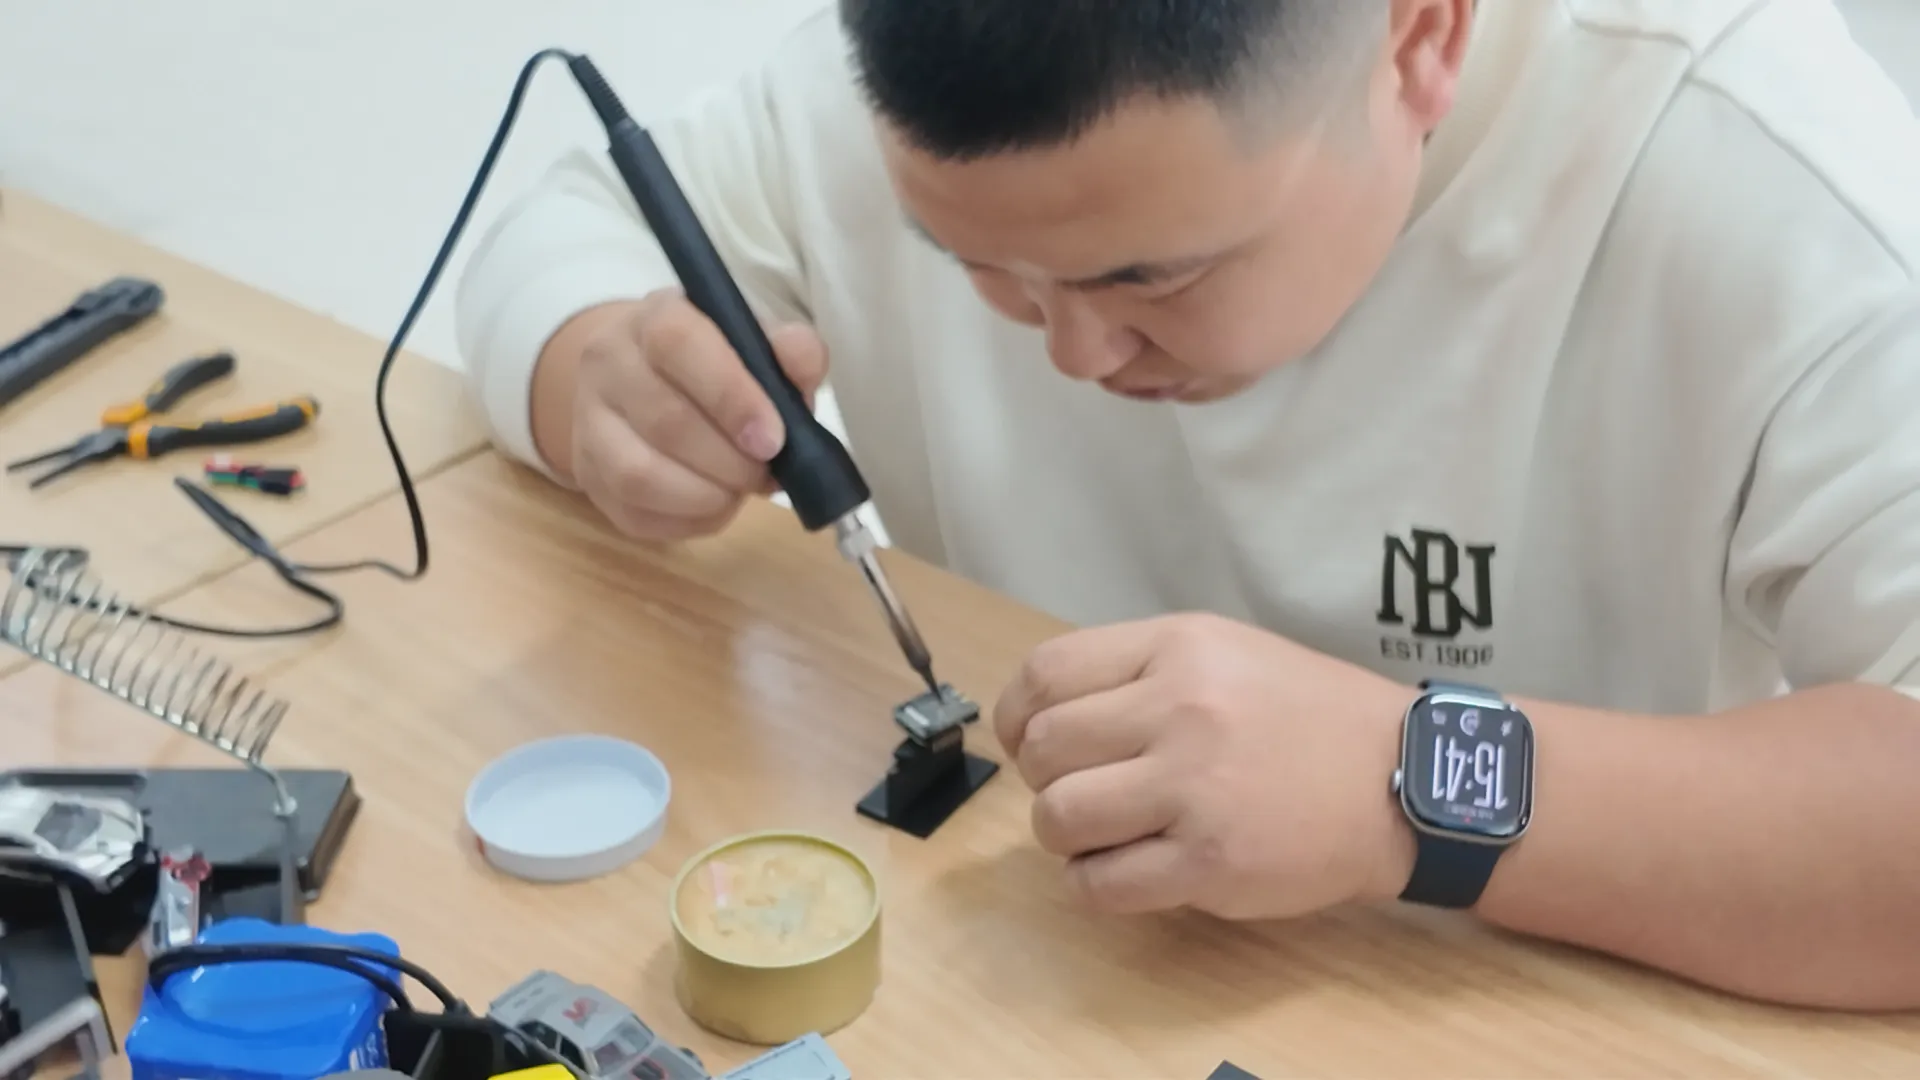
1.焊接主控板、扩展板、传感器
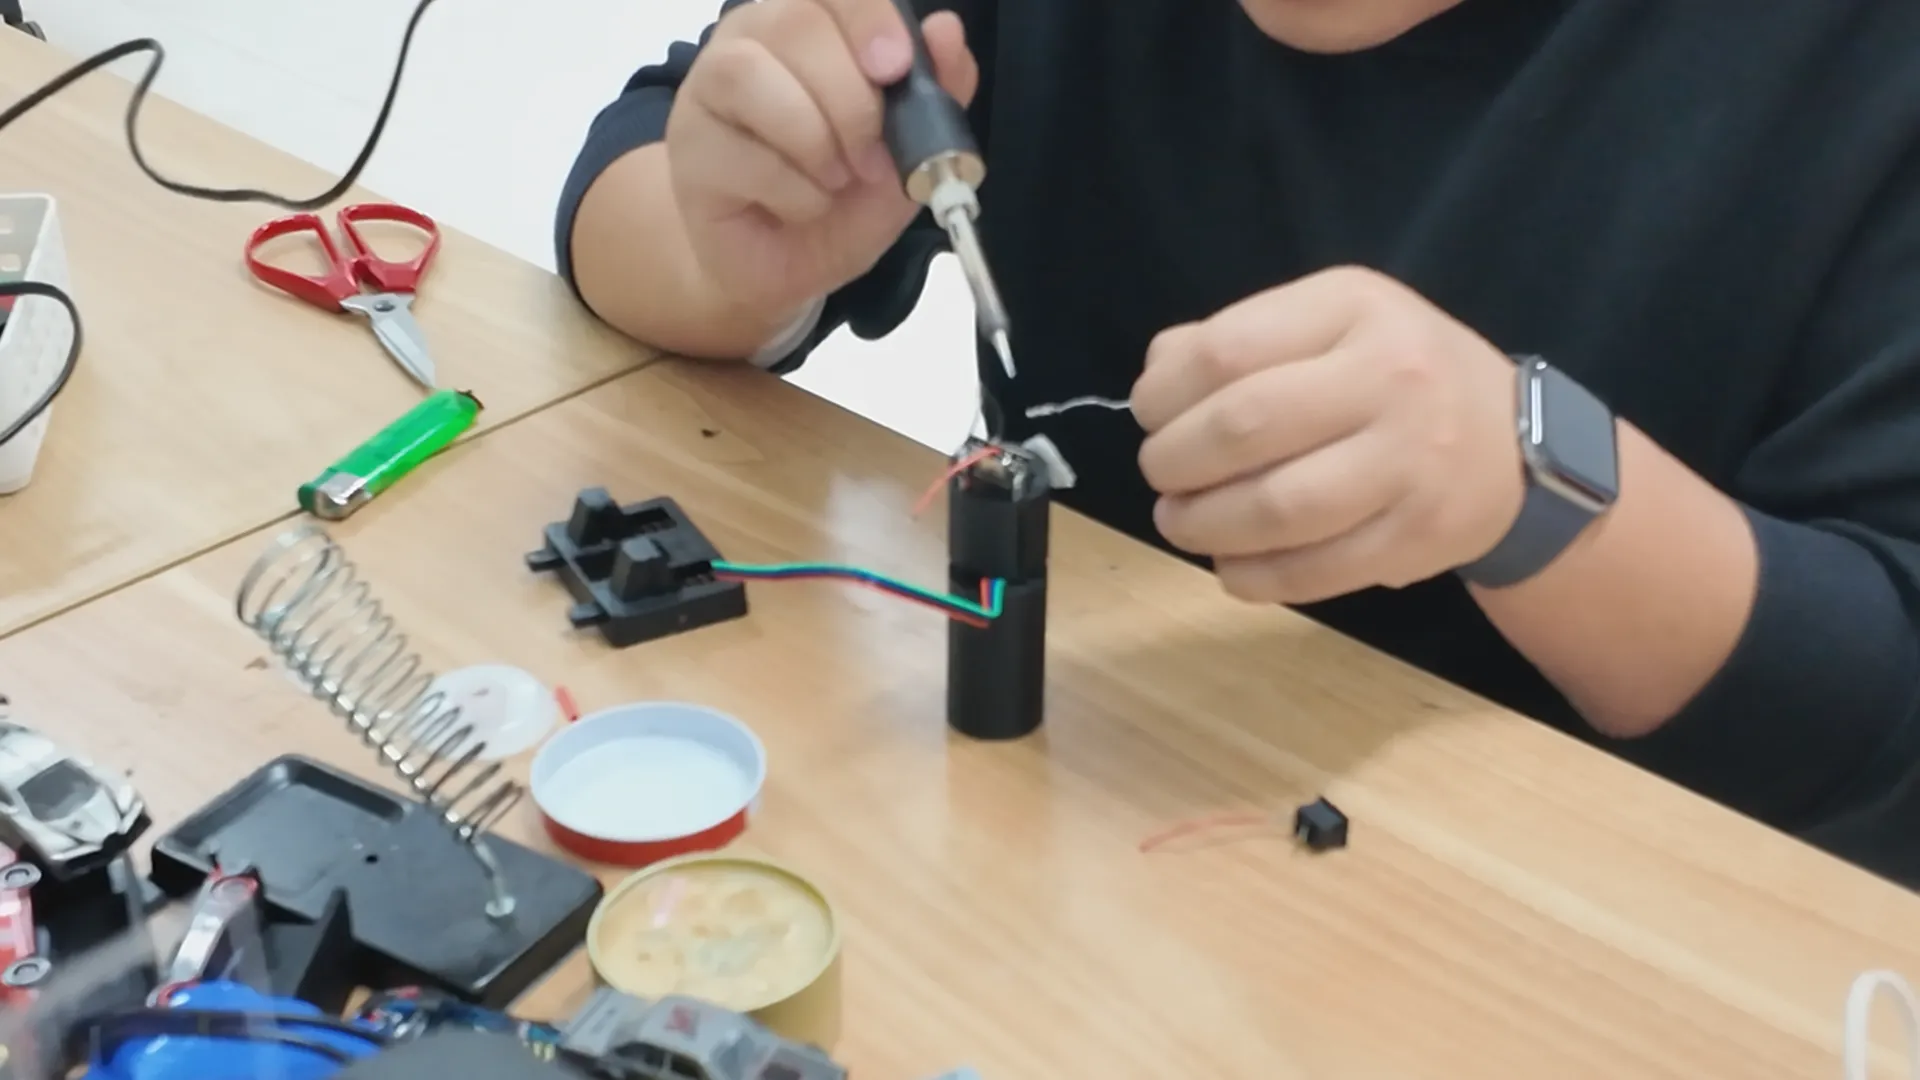
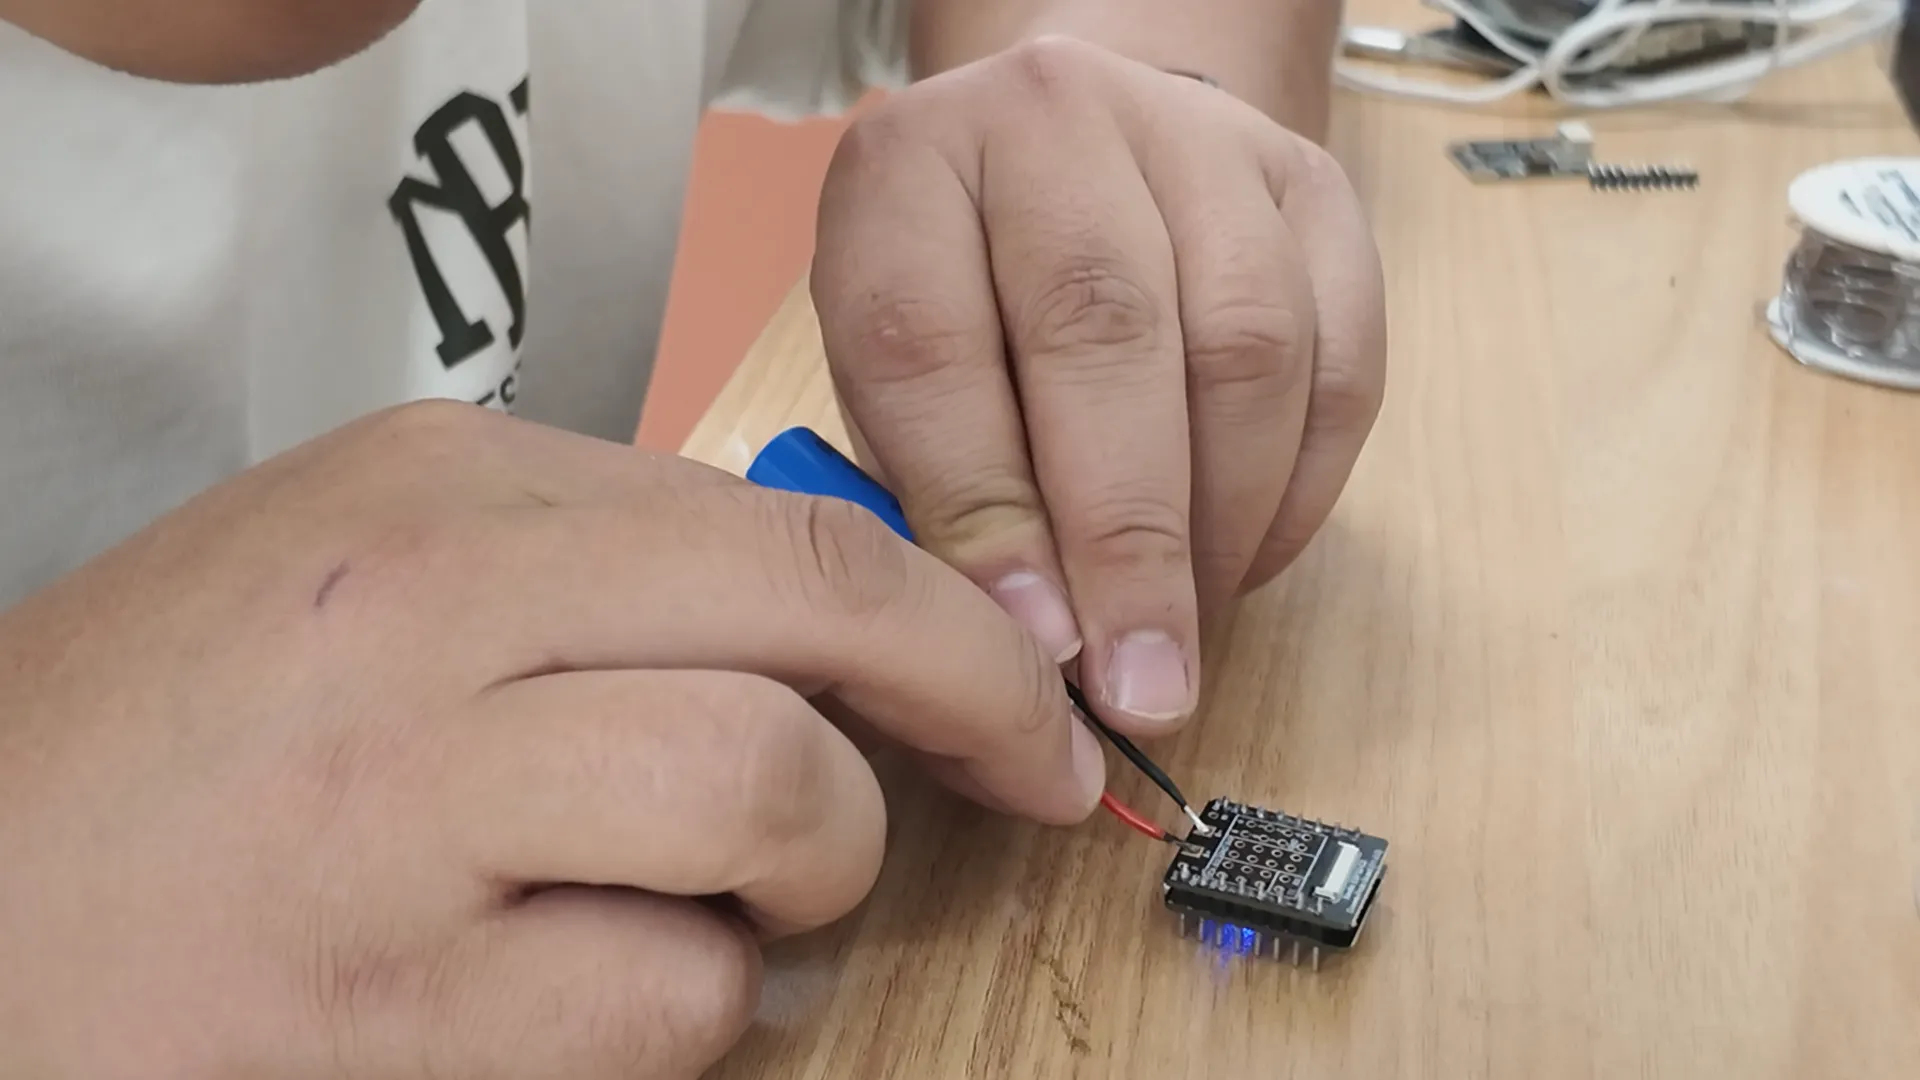
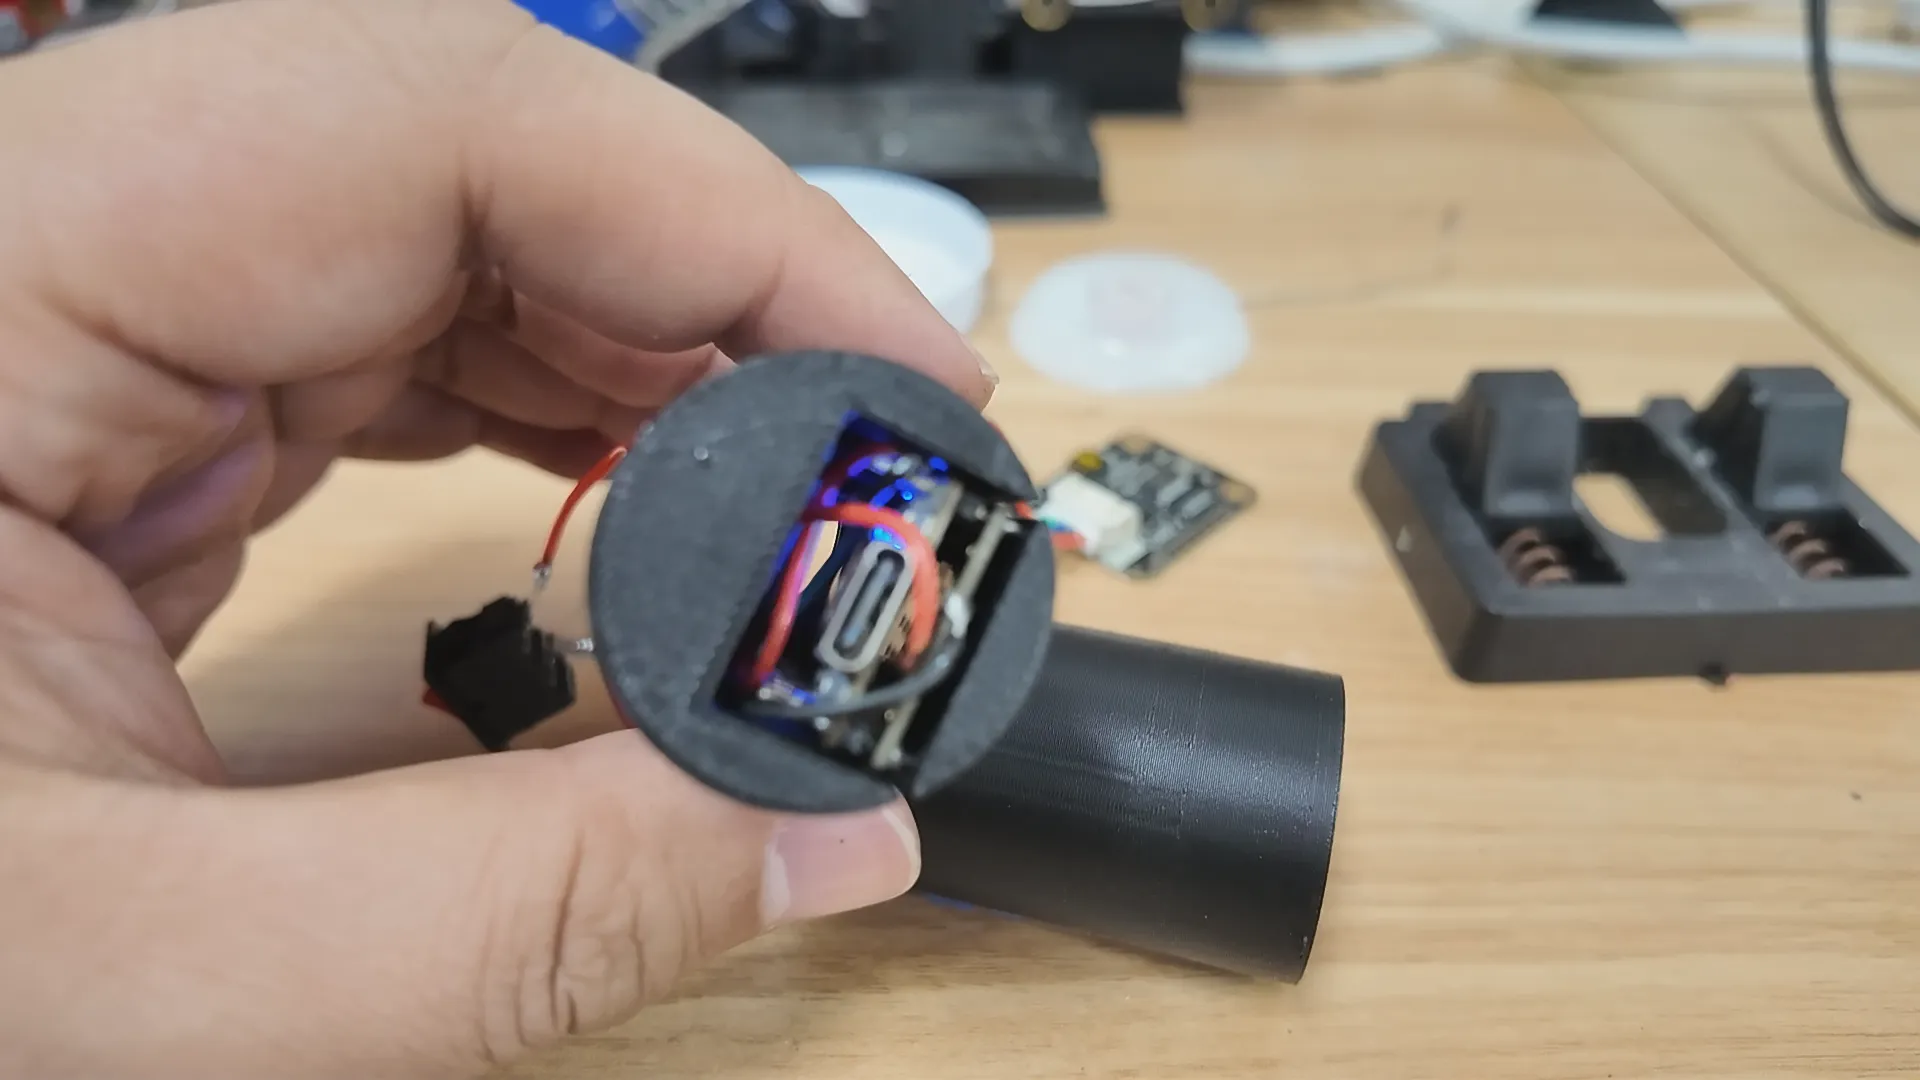
2.焊接锂电池和开关,并测试
3.编译程序、上传
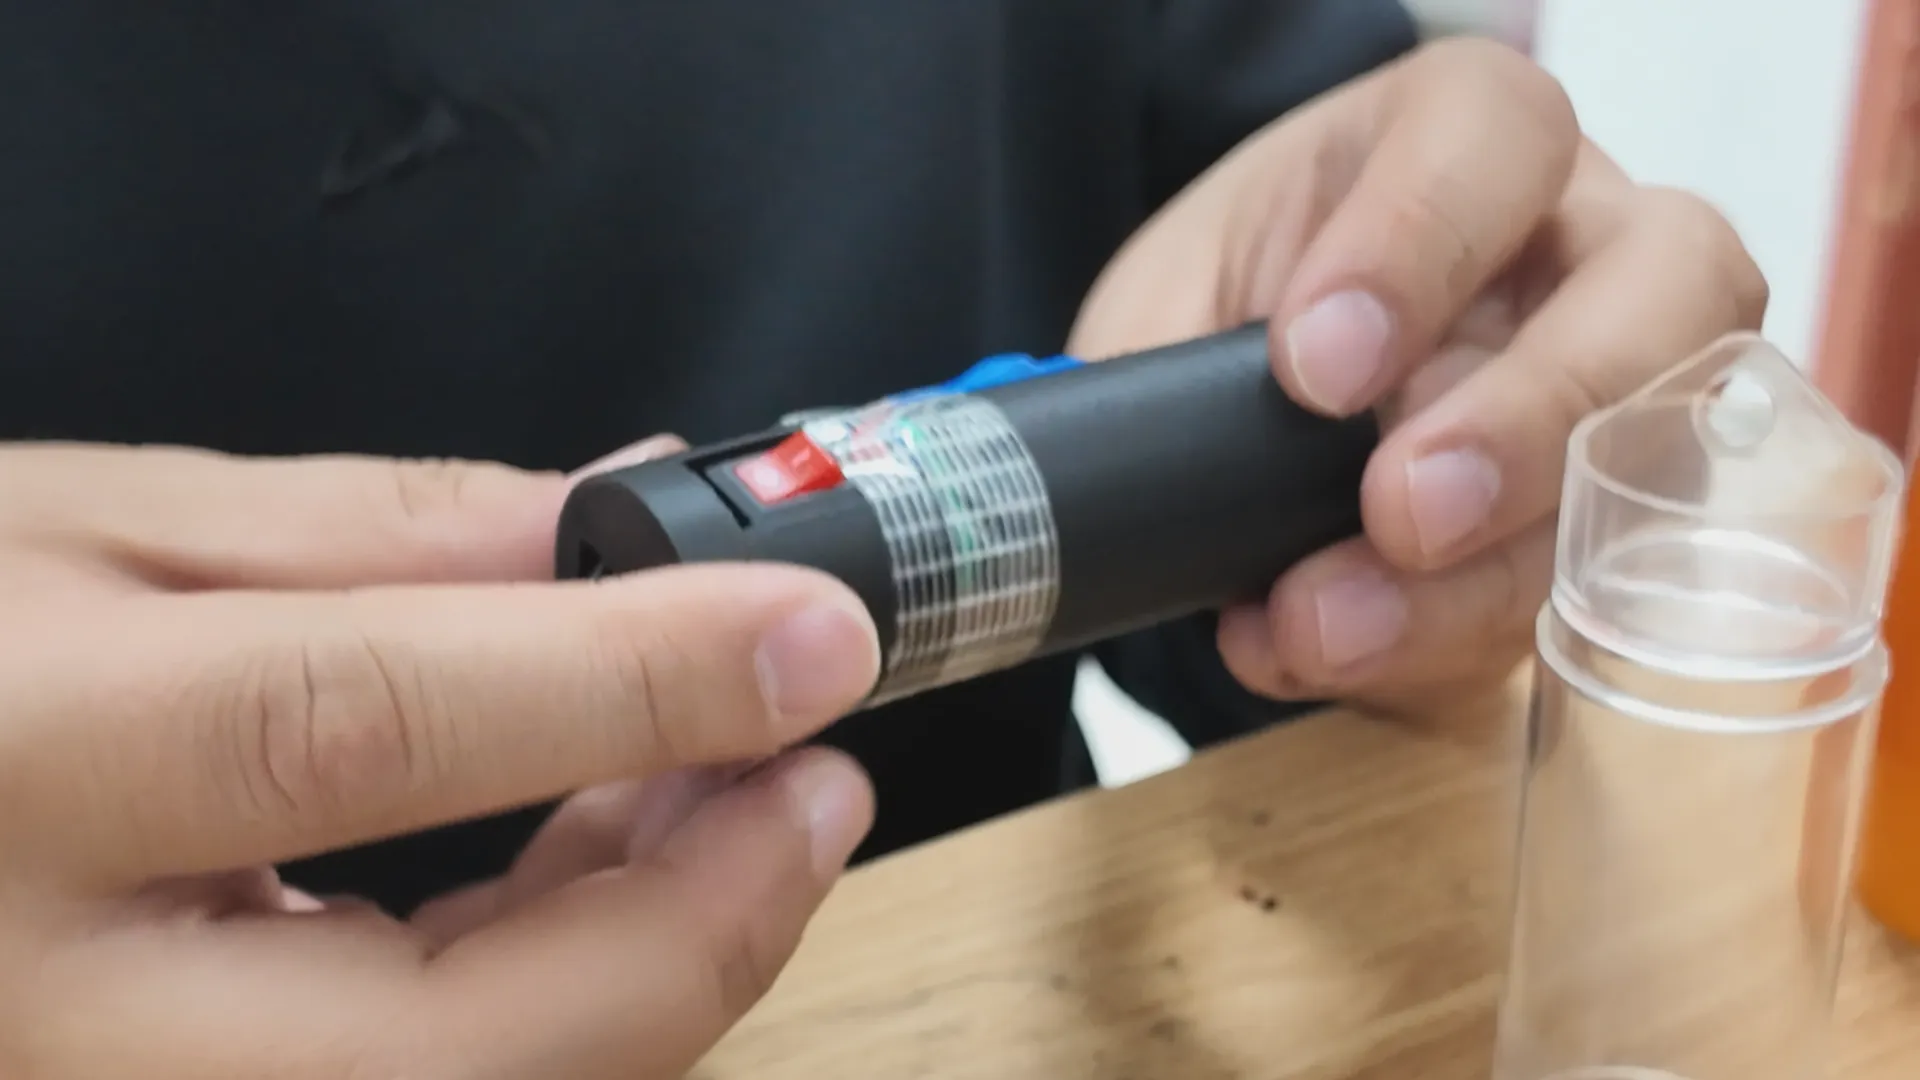
4.使用纤维胶带将主控部分和锂电池部分粘在一起
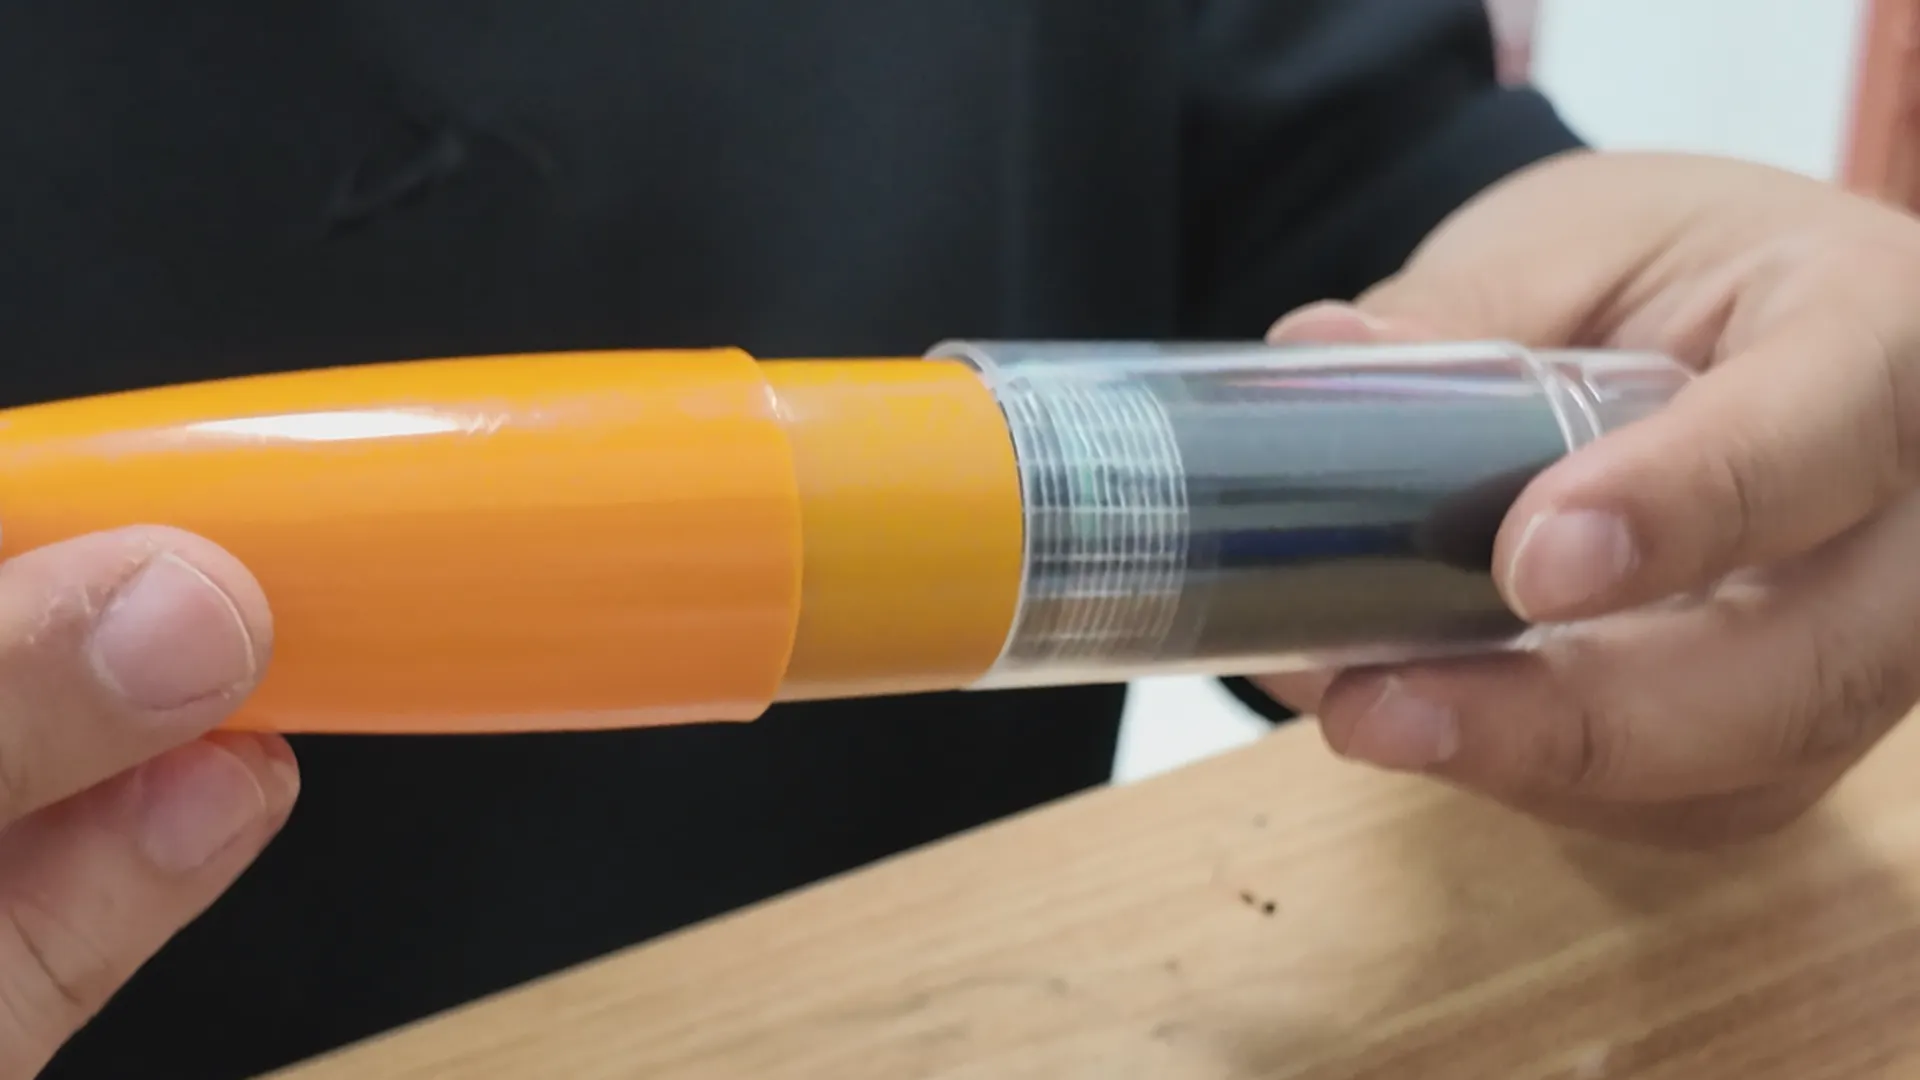
5.黑匣子装仓测试
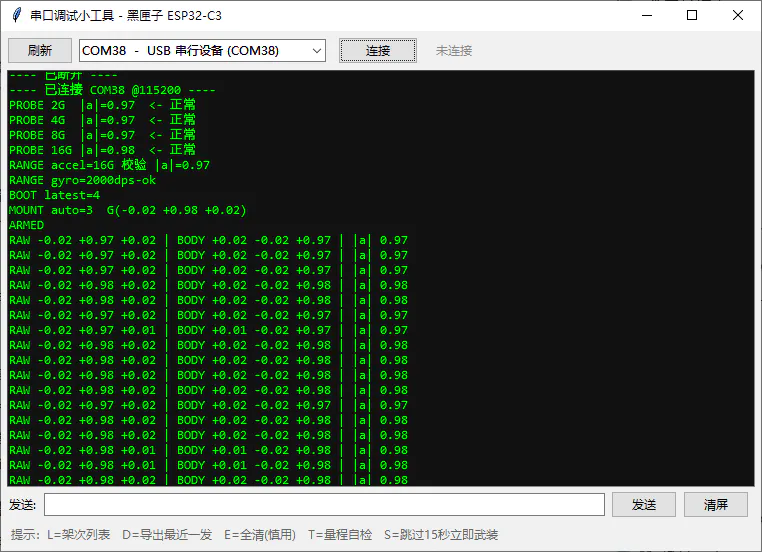
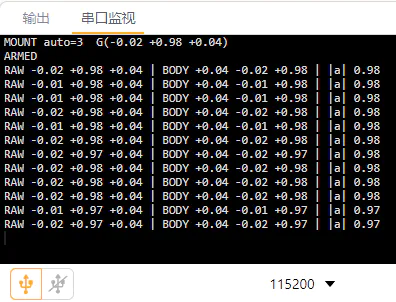
查看串口实时传输的数据
不用担心加速度传感器的朝向,打开开关后,15秒内规定姿态,程序会自动识别朝上的轴
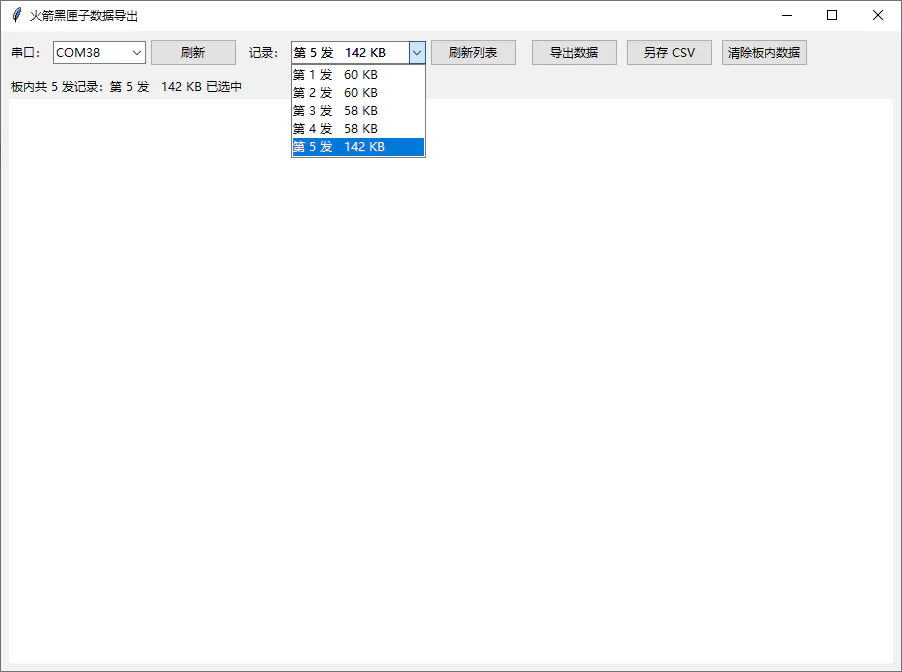
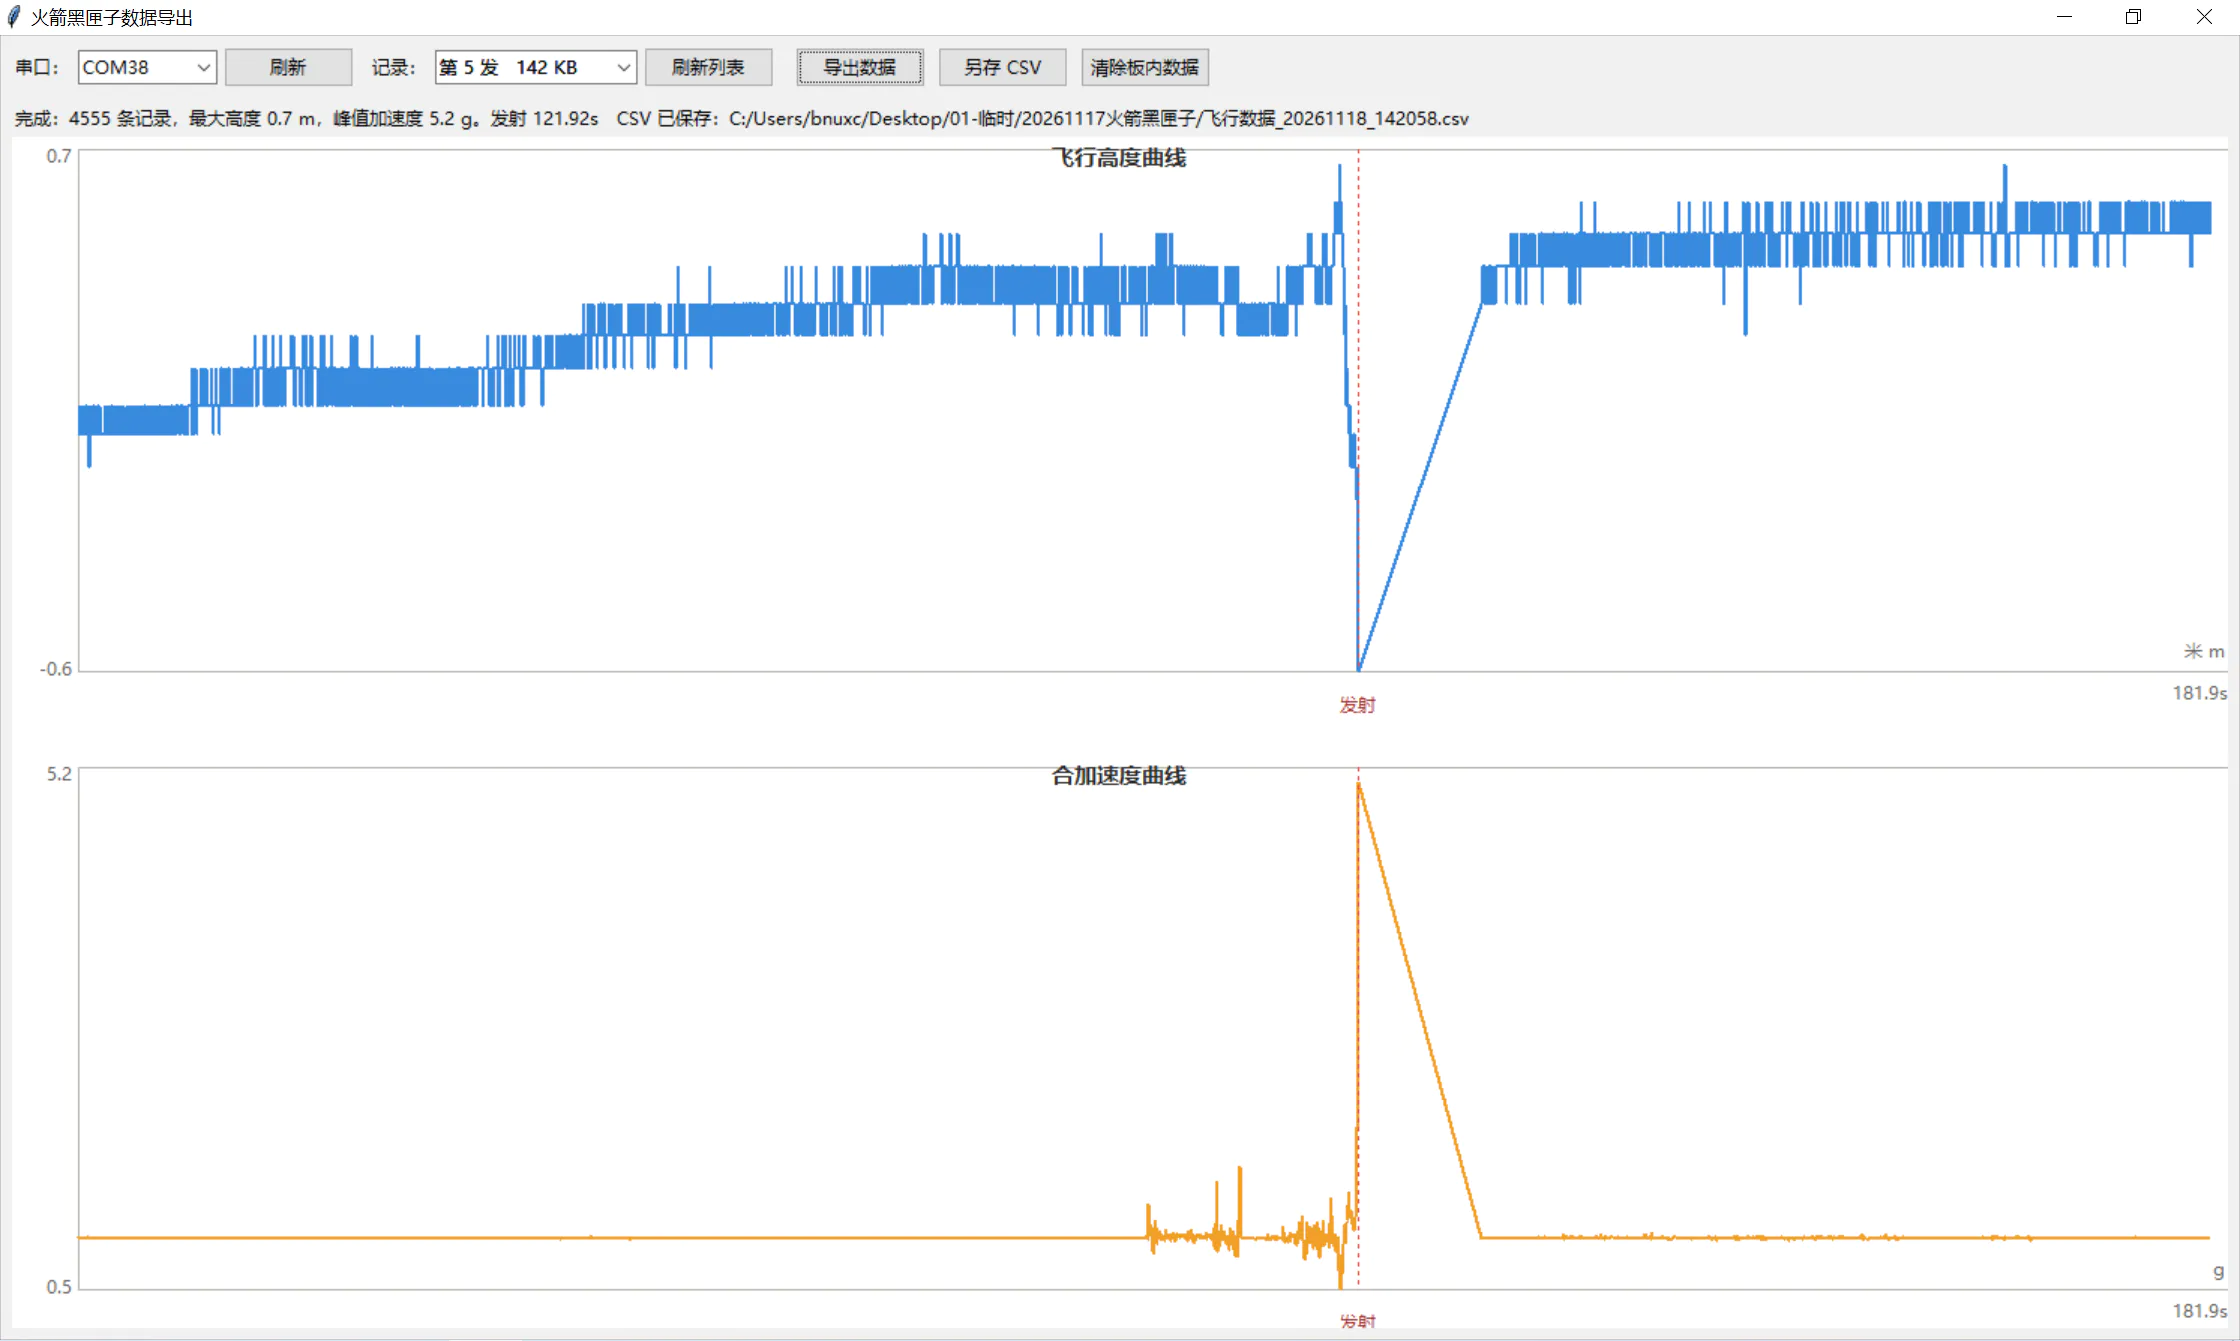
6.火箭发射后读取数据(发射过程可观看视频)
7.将飞行数据csv文件导入可视化大屏
五、遇到的困难:五个真实的调试故事
困难① 静止的黑匣子"自重 7.7 克力"——量程设置失效
设备明明静静放在桌上,加速度却读出 7.7g,系统凭空判定"起飞"、产生了假架次。我们把读数与真实值(1g)相除,比值正好是 8=16g÷2g——模块的量程设置命令返回了"成功",硬件却仍停留在 ±2g 档,换算全部错了 8 倍。
解决:给固件加"上电量程自检"——开机依次测试 2/4/8/16G 四档,选静止读数≈1.00g 的最大档位,并用串口明示结果。修复后四档全部通过,稳定工作在 ±16g。
困难② 一断开电脑就死机——串口打印阻塞
规律很诡异:连着电脑串口时一切正常,断开监视器一会儿蓝灯就灭、系统瘫痪。我们翻阅了 ESP32 底层 USB 驱动源码,找到了确凿机制:没有接收方时,每次串口打印最多可能阻塞主循环 100 毫秒,而采样周期只有 10 毫秒——打印把系统拖死了。
解决:把打印超时限制到 5 毫秒,并加"未连接就不打印"的判断。这也保证真实飞行时(板上只有电池、没有 USB)系统完全不受影响。
困难③ 实弹试射暴露的最惊险缺陷——飞行段整段漏录
第一次实弹试射中,火箭发动机炸膛,黑匣子被抛向空中翻转约两米后坠落——它居然幸存了。可是分析数据发现:飞行只录到了 0.12 秒,中间出现一个整整 8.65 秒的数据空洞,翻转和坠落的全过程全部漏掉。
我们对时间轴逐帧分析,数字严丝合缝地对上了答案:起飞判定的一瞬间,固件同步转存起飞前的缓存数据,把主循环阻塞了 8.65 秒——恰好错过了它这辈子最该记录的 8.65 秒。
解决:改为"边飞行边分批转存",每批只占约 3 毫秒,采样几乎不受影响;同时把落盘频率节流优化。
这次"失败"的发射反而成了最有说服力的验证:实测最大过载 5.22g、峰值角速度每秒 328 度,黑匣子在炸膛冲击中幸存,并留下了完整的"破案证据"。
困难④ 火箭在回放里"横着躺"——方向识别与软件双重问题
手甩测试后,3D 回放里的火箭始终横躺着。排查发现是两层问题叠加:一是固件方向自动识别的时机——武装那一刻箭体必须竖直静置,否则会认错"箭头";二是可视化页面的姿态合成算法本身有三处数学错误(旋转合成漏级、陀螺积分乘法顺序反、偏差角公式错)。逐一定位、逐一修复后,回放才真正"立正"。
教训:修完硬件必须回头复验软件,两层问题叠加时最容易误诊。
困难⑤ 数据里的"幽灵运动"——传感器噪声的甄别
落地静止后的回放里,火箭反复"上下浮动 30~40 厘米"。数据统计显示:高度取值只在 0.32/0.41/0.49/0.57 米四个值间跳变,步长恰好 0.08 米=气压计 1Pa 的分辨率——那是传感器固有量化噪声,不是火箭在动。另外气压计上电后有约 0.3 米的预热漂移。
解决:显示层加入滑动平均与"发射台零点基线"补偿,并在缺失数据段明确标注"此段数据缺失"。学会区分"真实的运动"和"噪声",是数据处理最重要的一课。
六、项目成果
分层回答,实事求是:
| 目标 | 状态 | 证据 |
|---|---|---|
| 地面全链路调通(采样→存储→导出→可视化) | ✅ 成功 | 量程自检通过、方向识别正常、导出与回放完整可用 |
| 抗恶劣飞行环境(炸膛冲击) | ✅ 成功 | 黑匣子在炸膛中幸存,数据完整可分析 |
| 实弹采集真实飞行数据 | ✅ 部分成功 | 捕获点火爆发(5.22g、328°/s);但受 V7 之前的阻塞缺陷影响,飞行中段漏录 |
| 完整飞行曲线(发射→顶点→开伞→落地) | ⏳ 待验证 | V7 已修复漏录缺陷,待台架验证与正式发射 |
为什么说"部分成功"仍然有价值? 因为失败暴露的每一个缺陷都已经定位、修复;而"设备在最恶劣的意外中幸存并留下证据"恰恰验证了黑匣子最核心的指标——可靠性。真实航天史上,黑匣子的价值也往往在事故调查中才最充分体现。我们的一发"失败的火箭",交付了七次版本迭代、五次真实故障排查、一套完整的数据链路——这些是任何一次"顺利成功"都换不来的。
注,最后待验证,因为只有一根引线,等待新引线到了后再次发射第V7版本程序固件
七、收获
工程方法层面
- 学会了"用数据破案":7.7g 异常的 8 倍比值、8.65 秒空洞与转存耗时的严丝合缝——每一个故障都能从数据中找到铁证,定位比猜测可靠得多。
- 学会了"查源码而不猜":串口阻塞、量程失效两个问题都是通过阅读底层库源码找到确切机制的,比网上搜索答案扎实得多。
- 学会了"分层隔离问题":火箭横躺一案教会我们,硬件和软件的问题可能叠加,修完一层必须复验另一层。
科学素养层面
4. 学会了区分信号与噪声:气压计的 8 厘米量化噪声、预热漂移,都要先认清才能正确处理——这是数据分析的第一课。
5. 学会了正视误差:磁力计飞行段禁用、加速度饱和标记、多次测量取均值,误差不是要掩盖的尴尬,而是要明示的结论。
6. 体会到"失败的数据也是宝贵的数据":一次炸膛试射带来的认知增量,超过十次顺利的桌面测试。
做中学层面
7. 完整经历了"提出问题→设计→制作→测试→失败→分析→改进"的工程循环,七版迭代就是七次真实的学习。
八、后续计划
近期
- 烧录 V7 固件,台架手甩验证:完整记录翻转动作,确认漏录缺陷修复;
- 敲击测试+电池泡棉扎带加固(手甩测试曾暴露强烈震动下电源瞬断重启);
- 正式发射,获得完整飞行曲线,并与 B6-4 发动机的理论性能对比、分析误差来源。
远期改进
- 加装蜂鸣器寻踪信标(预留引脚 A0,无需改代码),落地后提示音辅助寻找;
- 多架次对比实验:改变尾翼/配重/发动机型号,让黑匣子从"记录仪"升级为"变量探究平台";
- 探索 ESP-NOW 无线实时下传,地面站实时显示飞行曲线。
九、安全规范
- 只在空旷场地发射,风向朝无人区,落点半径按 100 米估计;
- 只用合规的 B6-4 模型发动机,电子点火;
- 3D 打印舱体用 PLA,不用脆性树脂(避免落地碎片);
- 电池使用带保护板的 1S 锂电,禁止在箭体内充电。