ESP-Mosaico 外接 DeepSeek,微信/飞书远程指挥机器人:不受官方额度限制的实战方案
标签:*ESP-Mosaico、VibeMode、Device-Chat、DeepSeek、MCP 协议、AI 硬件、创客实战*
## 导读:为什么我要 “魔改” 原生 Claw
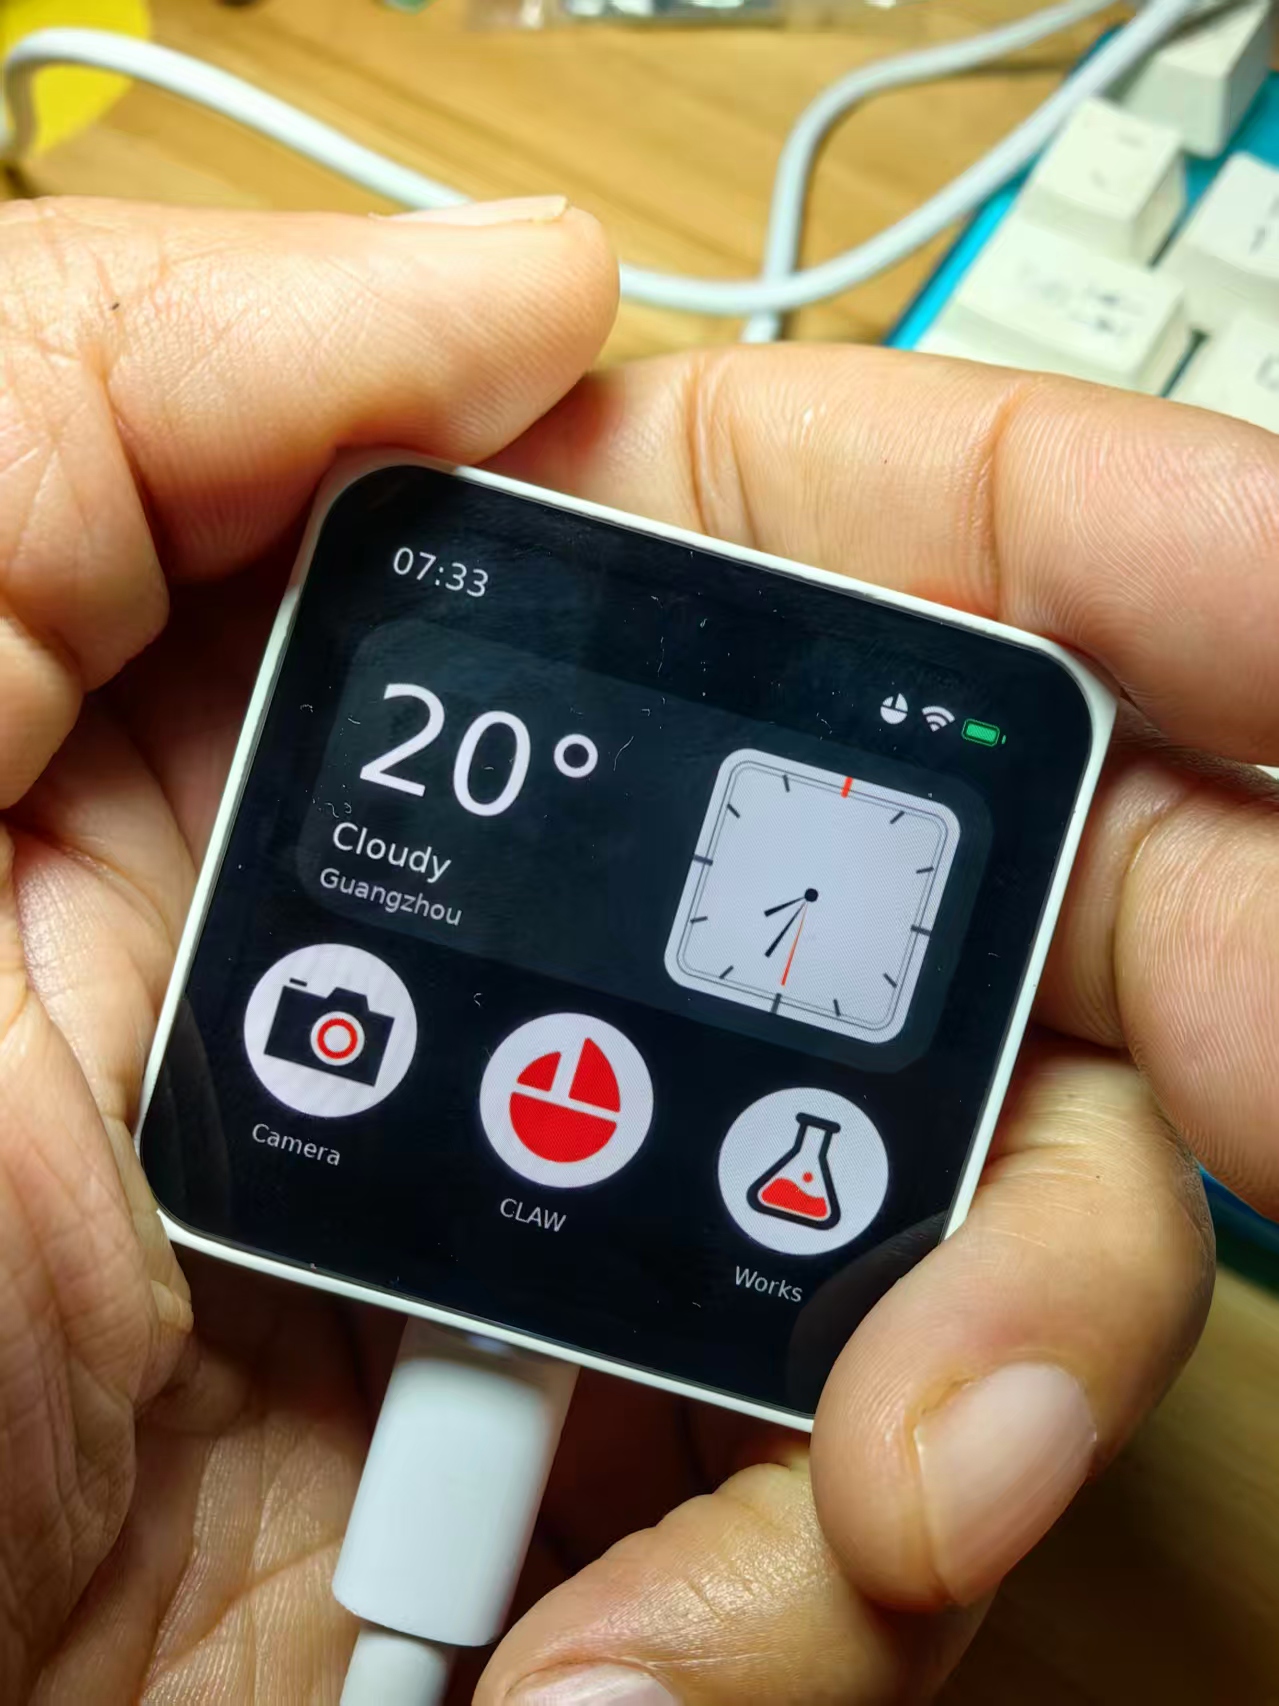
上手 ESP-Mosaico 这半个月,我一直在板端原生的 Claw 里死磕。这套出厂自带的 ChatCoding 体验足够惊艳:带有 EEPROM 自描述的磁吸模块,一句话就能跑通交互案例;但长期深度调试,几个底层痛点会慢慢凸显出来。
调试到一半官方 LLM 额度耗尽,长会话直接中断;现场环境嘈杂,板载语音识别频频翻车,一句指令里参数识别出错,整轮硬件探测、引脚试错直接跑偏;遇到没有内置元数据的第三方扩展板,原生模型一样只能盲猜引脚,反复试错消耗宝贵额度。
痛定思痛,我决定改造 Device-Chat 链路:把后端推理模型替换成 DeepSeek V4.1-Flash-1017,打通微信、飞书作为远程消息网关入口。改造完成之后,我们可以直接在微信 / 飞书输入文字下发硬件控制指令,Mosaico 在板端完成真机执行,探测日志、脚本报错、运行状态原路推送回聊天窗口。
不止彻底摆脱官方额度的束缚,文字指令的可控性、调试准确率也上了一个台阶。本文完整拆解这套改造方案的架构逻辑、收益、完整实操链路,同时客观讲清这套方案无法规避的物理边界与工程短板。
> 前置阅读:本文承接前面 Mosaico-Claw 设置面板、远程 HIL 硬件在环、六大内置技能路由的系列内容,建议先理解原生 IM 远程链路、MCP 工具调用机制再阅读。
## 一、架构拆解:从 “单机对话” 到 Device-Chat 分布式网关
原生 Claw 是一套**板端聚合的单机闭环**:交互入口、会话管理、LLM 请求转发、MCP 调度全部依托板子内置服务,推理走乐鑫官方模型通道。
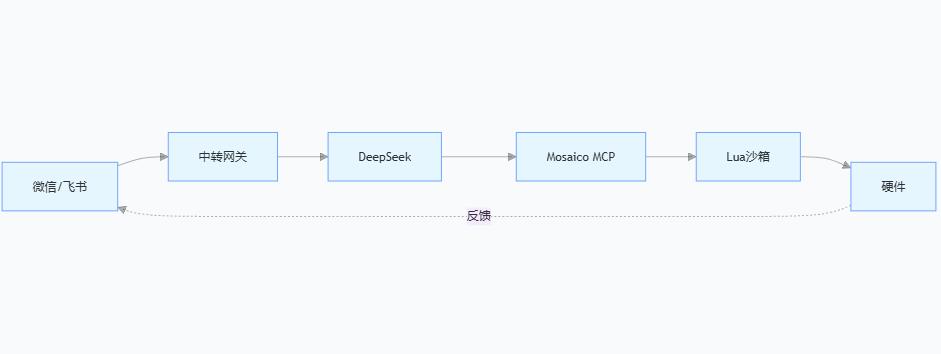
改造后的方案,是标准的 **Device-Chat(云端思考 + 端侧执行)分布式架构**。
底层核心逻辑没有改动:ESP-Mosaico 板端依旧承担硬件感知、模块识别、MCP 工具调度、Lua 脚本沙箱热部署、传感器采集这些硬件执行工作;
最核心的两处变更:
1. 推理大脑迁移:不再走官方内置 LLM 通道,推理交给远端 DeepSeek V4.1-Flash;
2. 交互入口拓展:不再局限于板子触屏、麦克风,把微信、飞书作为远程交互网关。
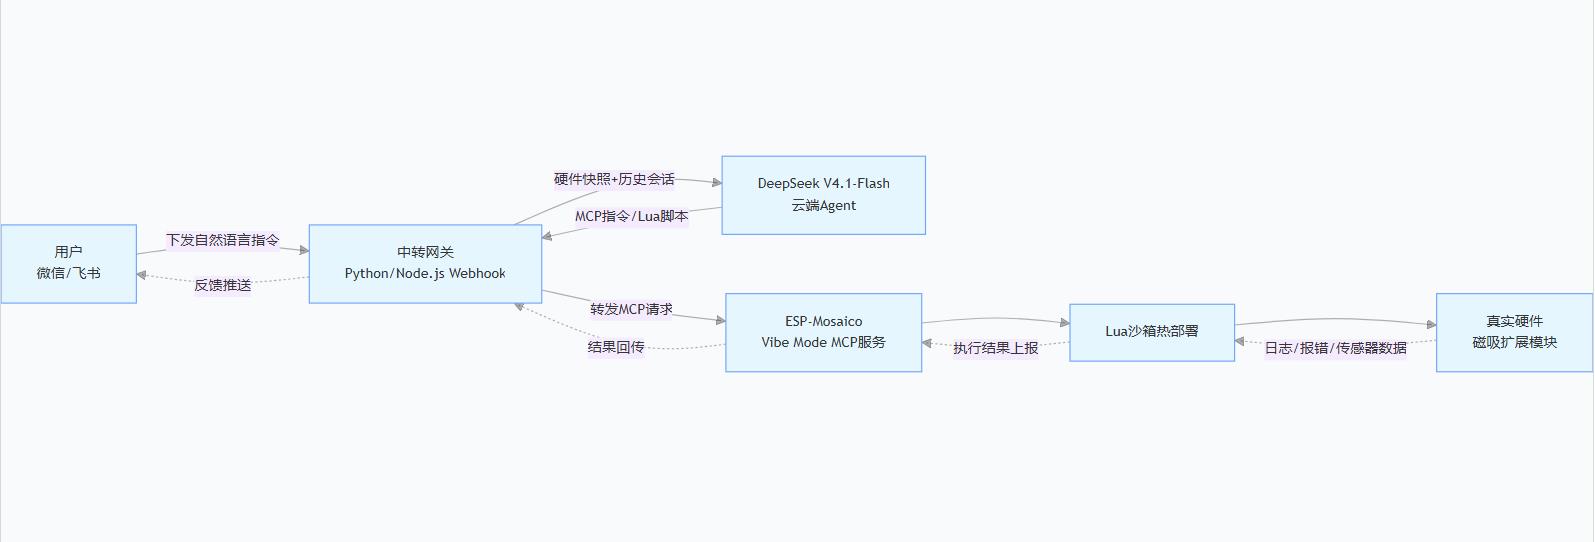
> 流程图说明:实线为指令下发正向链路,虚线是硬件状态反向反馈链路;硬件快照、历史失败记录全部随请求带入大模型上下文,实现增量调试记忆。
## 二、改造收益:三个最直观的体验提升
### 1. 彻底告别语音识别翻车,文字指令精准可控
原生板载语音非常适合现场快速演示 Demo,但调试场景短板很明显:环境噪音、口音、拾音距离都会干扰 ASR 识别。一旦关键词、引脚编号、参数识别错误,Claw 的技能路由直接跑偏,本该调用 AI Create 生成硬件脚本,结果变成普通问答。
切换微信 / 飞书文字下发之后,指令可以提前编辑、核对参数、补充备注,GPIO 编号、时序、颜色参数都可以精确书写;支持分段迭代、追加需求,是严谨硬件调试的最优输入方式。语音适合快速演示,长期调试优先文字通道。
### 2. 摆脱官方额度卡脖子,长会话可持续迭代
之前灯光板、WS2812 调试案例里,AI 需要遍历引脚做硬件盲探测,多轮试错还没完成,官方额度直接耗尽,会话被迫中断。
切换为自主管控的 DeepSeek API 之后,配额由自己掌控。DeepSeek V4.1-Flash 的长上下文能力很强,可以完整记住本轮调试已经测试过哪些引脚、哪些方案报错失效、哪些模块识别成功,不会重复发起无效探测,大幅减少无效试错。
像我们之前十款轮播表盘的复杂绘图项目,多轮增量迭代、反复调整绘图逻辑,也不用担心中途额度耗尽。
### 3. 多端协同,远程预构思、多人协作调试
不受板子物理位置限制:手边没有开发板的时候,可以在飞书、微信里提前构思调试方案、写好测试指令预案;板子上电在线之后,一键发送直接执行。
这套模式非常适合创客社群教学、多人联合调试:不同成员都可以在同一个聊天会话下发指令、查看硬件反馈,同步观察调试进度。
## 三、实操链路:四个关键环节
整套方案落地,分为 4 个核心环节,环环相扣:
1. **板端准备**
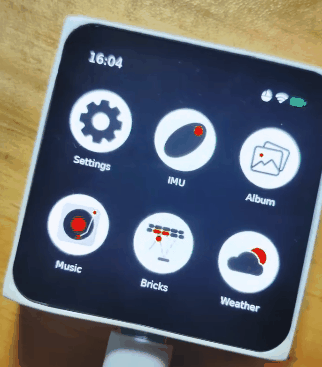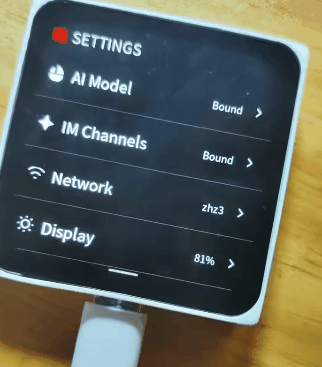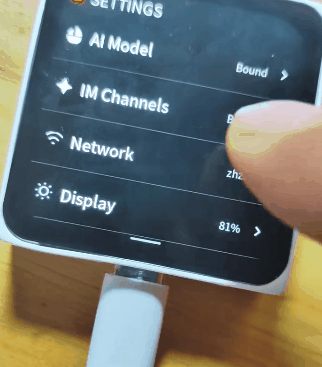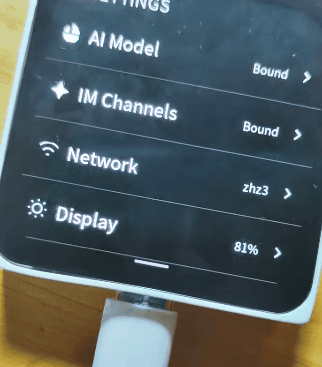
ESP-Mosaico 正常进入 Vibe Mode,开启 MCP 服务,保证板子和中转网关处于同一个局域网;确认 AI Model 页面`Tools On`开启,MCP 硬件调用权限正常,沙箱可以正常部署 Lua 脚本。
> 注意:这里不再使用板子自带的 IM Channels 绑定,而是网关独立对接 IM 机器人,两套通道互相独立。
2. **轻量中转网关(核心中间层)**
用 Python 或者 Node.js 搭建极简 Webhook 服务,作用是协议适配:
- 接收微信企业号 / 飞书机器人推送的用户消息;
- 读取 Mosaico 的硬件快照(当前识别到的磁吸模块、总线状态),拼接历史会话、报错日志;
- 向 DeepSeek 接口发起请求;
- 接收模型返回的 MCP 指令 / Lua 脚本,转发给板端 MCP 服务;
- 接收板端返回的执行结果,格式化之后推送回聊天窗口。
3. **专属 System Prompt 注入**
给 DeepSeek 配置硬件工程师专属系统提示词,锚定它的行为边界,示例思路:
> 你是一名 ESP-Mosaico 硬件调试工程师,优先使用 MCP 工具调用硬件能力;在扩展板缺少硬件元数据时,有序遍历引脚探测,记录每一次探测结果;输出可直接运行的 Lua 脚本,执行完成后主动总结本次测试结论;不要凭空猜测硬件参数,所有结论基于硬件返回日志。
> 同时绑定 Mosaico 全部硬件能力:EEPROM 模块信息读取、GPIO 探测、屏幕绘制、IMU 读取、摄像头图像采集、外设驱动等。
4. **双向回调闭环**
脚本在板端 Lua 沙箱执行完成后,把串口日志、成功 / 失败状态、传感器读数回传给网关;网关整理成可读性强的消息,通过 IM 机器人回调推送到微信 / 飞书窗口,用户基于反馈继续下发下一轮调试指令,形成完整硬件在环闭环。
## 四、实测边界:三个绕不开的底层坑
虽然更换了更强的大模型、打通远程通道,但经过一段时间实测,有几个短板不会因为换模型消失,属于这套方案与生俱来的约束:
1. **人在回路(Human-in-the-loop)不可省略**
云端大模型无法直接看见物理世界。哪怕开启摄像头视觉,图像传输也有延迟、采样限制。典型场景:盲探 WS2812 灯珠,模型下发点亮指令之后,它没办法自己看到灯是否点亮;必须由人在聊天窗口反馈 “亮了”/“没亮”,Agent 才能判断下一步探测方向。
只要硬件没有标准化自描述,需要盲测引脚,人类就始终是闭环里的物理视觉传感器。
2. **链路变长,故障节点成倍增加**
原生 Claw 链路,只需要板子本身联网即可。改造之后链路变长:微信 / 飞书接口、中转网关、DeepSeek API、局域网网络、ESP-Mosaico 板端 MCP 服务,任意一环断线、超时、鉴权失败,整个调试链路直接瘫痪。
> 对比提醒:在断网、弱网环境,原生 Claw 的本地 Lua 沙箱、基础离线运行能力反而更可靠;这套外接方案属于强网络依赖方案。
3. **大模型是加速器,解决不了硬件自描述缺失的根源问题**
这是最核心的认知:哪怕 DeepSeek 推理能力再强,只要扩展模块没有 EEPROM 存储硬件元数据,没有标准化自描述信息,模型依然不知道外设挂载在哪一条总线、对应哪个引脚,只能靠脚本遍历 GPIO 一点点试错。
**大模型只是加速试错的工具,硬件标准化自描述(EEPROM 元数据)才是 Device-Chat 范式真正的地基。**
V1.2 主板拆分内外 I2C 总线,本质也是在降低硬件冲突、完善这套地基,而不是靠大模型来修复总线冲突。
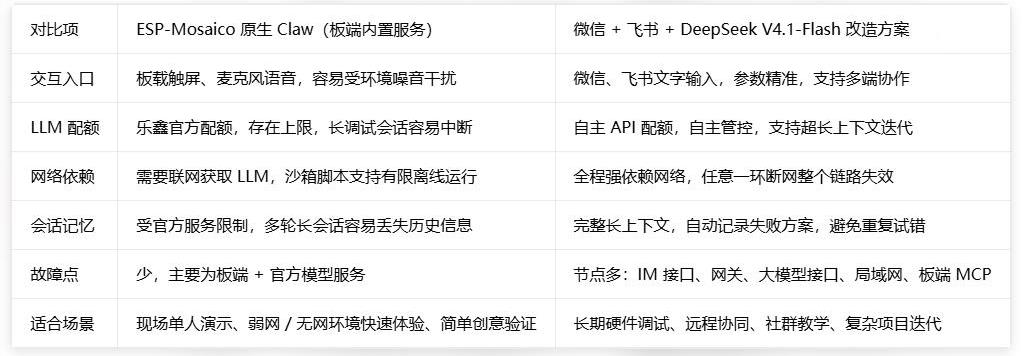
## 五、降维对比:原生 Claw VS 微信 / 飞书 + DeepSeek 改造方案
## 六、小结
这套外接 DeepSeek 的改造方案,本质是一次**算力解耦 + 交互升维**。
它把推理算力从板端内置服务剥离出来,放到自主可控的云端模型,解决了官方额度限制、语音识别不稳定两大痛点;但它没有、也不可能突破硬件本身的物理边界。
Device-Chat 的终极范式,依旧是三层闭环:
**硬件层提供标准化自描述元数据 → 云端 Agent 规划、调度 MCP 工具调用 → 物理世界的人类补充视觉反馈,完成闭环迭代。**